
Résumé
La photogrammétrie sous-marine crée des modèles 3D mesurables à partir d’images qui se chevauchent de sites immergés. En pratique, le flux de travail associe l’acquisition et l’étalonnage tenant compte de la réfraction, puis l’alignement SfM et l’ajustement de faisceaux, suivis de la reconstruction dense, de la génération du maillage et des textures, et enfin de la mise à l’échelle, du géoréférencement si nécessaire et de la validation par rapport à des mesures de référence. [S01] [S07]
Ce qu’est la photogrammétrie sous-marine (et ce qu’elle n’est pas)
La photogrammétrie sous-marine est une reconstruction 3D fondée sur les images, et non un scanner magique. La NOAA définit la photogrammétrie comme l’approximation d’une structure tridimensionnelle à partir d’images bidimensionnelles ; sous l’eau, elle sert à créer notamment des modèles 3D et des photomosaïques de sites archéologiques et de récifs coralliens. La géométrie provient du chevauchement, de l’appariement des caractéristiques et de la reconstruction, et non d’un appareil mesurant directement chaque point en un seul passage. [S01]
La détection active projette ou mesure des motifs lumineux pour déduire la forme, tandis que la détection passive utilise uniquement des images enregistrées. Dans la littérature sous-marine, cette distinction sépare les scanners optiques des méthodes fondées sur la photogrammétrie, telles que la vision stéréoscopique et la structure-from-motion ; le scan 3D sous-marin et la photogrammétrie sous-marine sont donc des catégories liées, mais non interchangeables. [S05]
Contexte historique : des croquis et photomosaïques à la SfM
Les premiers relevés sous-marins reposaient sur des croquis, des notes de plongeurs et des photomosaïques souvent assemblées manuellement. Une revue de la cartographie des grands fonds cite des exemples précoces de mosaïquage en mer profonde, tels que les relevés du Thresher et du Titanic, et indique que les chercheurs assemblaient physiquement les photographies avant l’arrivée du traitement numérique moderne. Ce flux de travail fournissait un contexte visuel, mais ne produisait pas automatiquement un modèle 3D structuré métriquement. [S04]
La photogrammétrie sous-marine moderne a fait évoluer cette pratique, des vues assemblées vers la cartographie 3D computationnelle. La NOAA présente désormais les sites archéologiques sous-marins et les récifs coralliens comme des cibles courantes de la photogrammétrie, avec une acquisition d’images par des plongeurs ou des ROV à partir de centaines ou de milliers d’images fixes qui se chevauchent, ou de vidéos après extraction d’images fixes. La procédure opératoire normalisée SfM de la NOAA pour les récifs coralliens compte 91 pages, ce qui souligne que la photogrammétrie sous-marine reproductible est un flux de travail de relevé, et non un processus en un clic. [S01] [S02]
Fonctionnement de la photogrammétrie sous-marine (SfM → MVS)
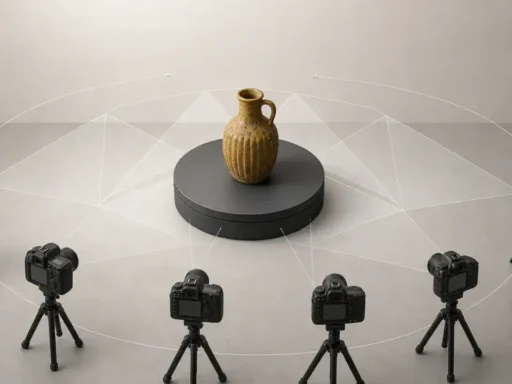
Le processus commence par le chevauchement. Le logiciel détecte des caractéristiques reproductibles dans plusieurs vues, les apparie, estime les poses de la caméra et triangule ces correspondances en un ensemble clairsemé de points. Ce réseau clairsemé est l’ossature de la structure-from-motion sous-marine, car un chevauchement ou une texture faibles impliquent une géométrie faible.
Après l’alignement, l’ajustement de faisceaux affine conjointement la pose de la caméra et les paramètres d’étalonnage afin que l’ensemble du réseau d’images soit aussi cohérent que possible. Le manuel d’Agisoft décrit cette étape comme une aérotriangulation avec ajustement de blocs par faisceaux, suivie de cartes de profondeur denses générées à partir d’images orientées par appariement stéréo dense. En termes indépendants du logiciel, la chaîne comprend des points de liaison clairsemés, l’optimisation de la caméra, un nuage de points dense, un maillage, puis une texture. [S07]
Les conditions sous-marines compliquent ce flux de travail habituel. L’eau et l’air ont des indices de réfraction différents, environ 1.33 pour l’eau et 1.00 pour l’air dans la revue d’hydrographie ; les rayons lumineux se courbent donc aux interfaces au lieu de suivre la géométrie plus simple supposée par une reconstruction ordinaire dans l’air. La littérature sur l’étalonnage sous-marin avertit également que la réfraction peut violer l’hypothèse d’un point de vue unique, tandis que les méthodes passives dépendent fortement de la texture de la scène. En pratique, la turbidité, la rétrodiffusion, l’atténuation et les surfaces à faible contraste peuvent rompre l’appariement des caractéristiques avant le début de la reconstruction dense. [S03] [S05]
Réfraction, hublots et étalonnage
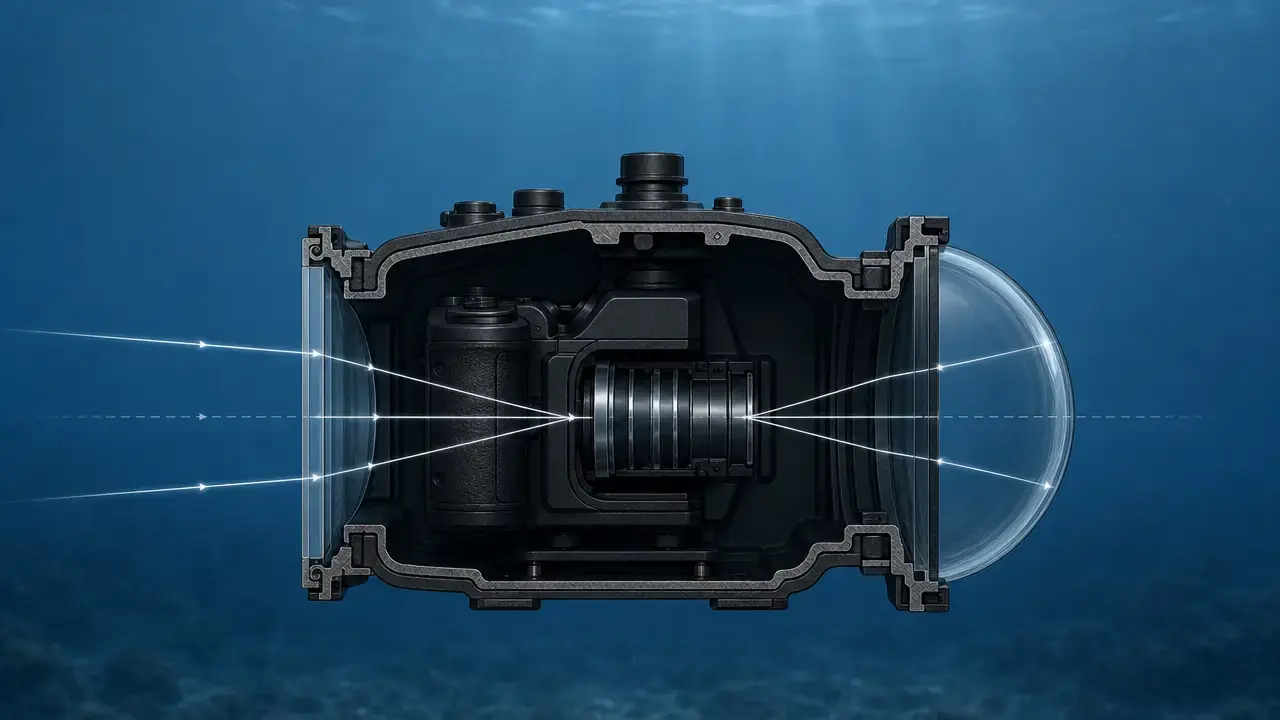
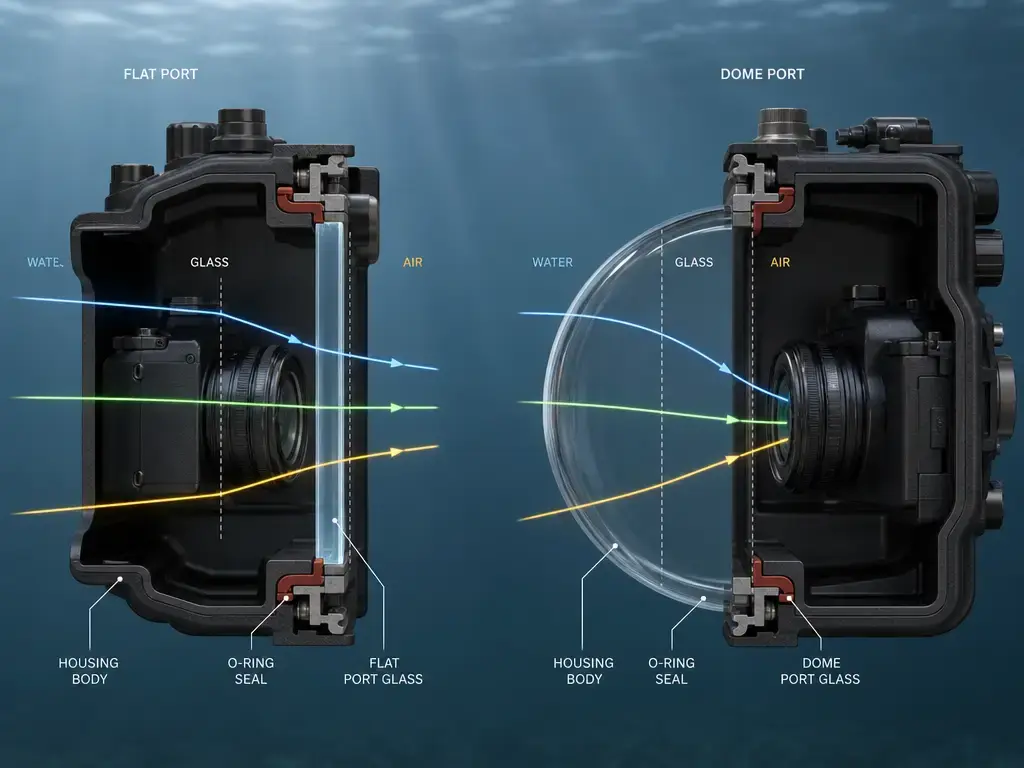
La réfraction est la principale raison pour laquelle la photogrammétrie sous-marine ne peut pas être traitée comme une photogrammétrie ordinaire avec une caméra mouillée. La revue d’hydrographie donne des indices de réfraction d’environ 1.33 pour l’eau et 1.00 pour l’air, et indique également le contraste correspondant de vitesse de propagation, la lumière voyageant à environ 300,000 km/s dans l’air et environ 225,564 km/s dans l’eau. Dès que les rayons traversent l’eau, le verre du caisson et l’air, ils se courbent ; la géométrie de l’image ne correspond donc plus nettement à un simple modèle sténopé dans l’air. [S03]
La géométrie du hublot modifie l’importance de cet écart. Un hublot dôme peut réduire certains effets réfractifs, mais ne les élimine pas universellement. La même revue indique que l’absence théorique de réfraction avec un dôme hémisphérique exige que le centre de projection soit exactement au centre du dôme et que les rayons restent radiaux, des conditions qui ne sont pas automatiquement remplies dans les configurations réelles de caméra et de caisson. Menna et al. signalent également que, dans leur configuration testée, le hublot plat obtenait de moins bons résultats que le dôme hémisphérique, avec des résidus d’image plus élevés et une précision et une exactitude moindres dans l’espace objet. [S03] [S06]
L’étalonnage doit donc être réaliste quant à l’optique. La réfraction peut rendre un système de caméra sous-marine non central, particulièrement avec les hublots plats, de sorte que l’hypothèse d’un seul centre de projection peut échouer. Castillón et al. indiquent que certains effets réfractifs peuvent être partiellement absorbés par les termes de distorsion radiale, mais que des erreurs systématiques peuvent subsister car le modèle à point de vue unique n’est pas strictement respecté ; le lancer de rayons à travers les interfaces réfractives constitue une alternative rigoureuse. La stratégie d’étalonnage dépend de la géométrie du hublot et du flux de travail ; il n’est donc pas sûr de supposer que le logiciel corrige automatiquement la réfraction. Dans un contexte de revue, sous des conditions relativement favorables, la diffusion et la réfraction ont été associées à une dégradation de l’exactitude d’environ un facteur deux, mais il s’agit d’un exemple circonscrit, et non d’un multiplicateur universel. La pression ajoute une autre contrainte pratique, car l’eau profonde augmente la pression d’environ 1 atmosphère par 10 m. [S05] [S03] [S04]
Flux de travail de structure-from-motion sous-marine
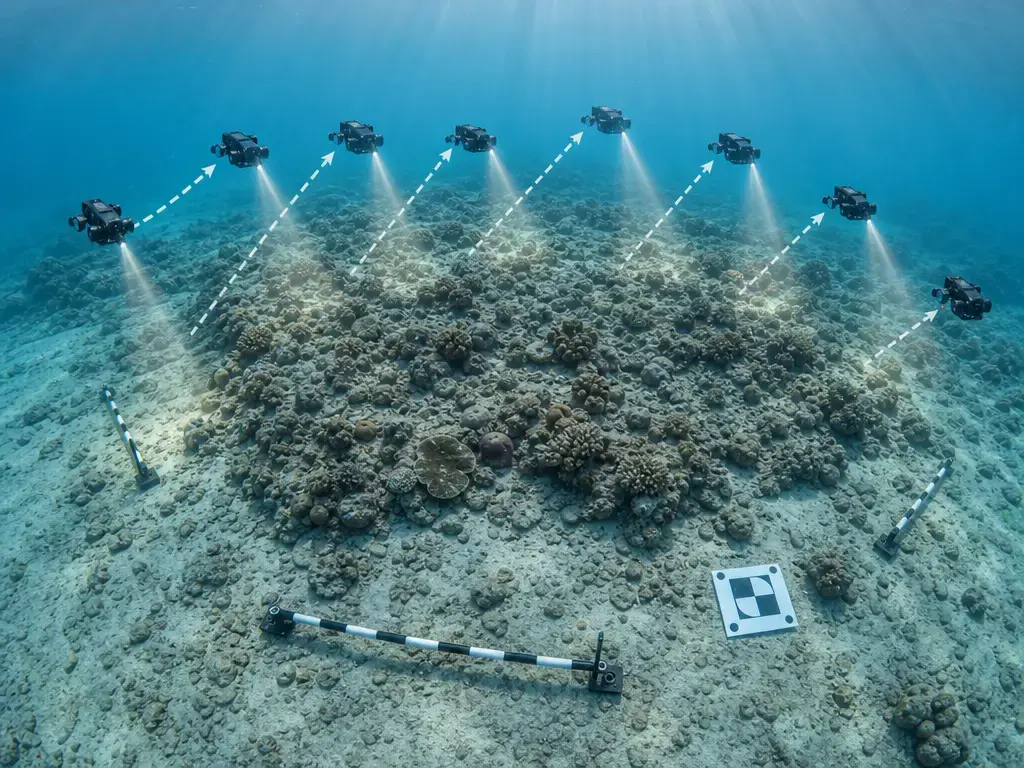
Un flux de travail pratique de structure-from-motion sous-marine est un processus de relevé reproductible, que la plateforme soit un plongeur, un ROV ou un AUV. La SOP de la NOAA pour les récifs coralliens est utile ici, car elle traite la collecte d’images, le contrôle d’échelle, le contrôle qualité et le traitement comme une procédure unique et connectée. Dans une configuration du programme corallien de la NOAA, le maintien d’une distance d’environ 1 m avec un appareil de 24 MP, le Canon SL2/3, un objectif de 18 mm et un hublot dôme de 6 pouces produisait une empreinte d’image d’environ 1.03 m × 0.69 m, tandis qu’un chevauchement latéral de 60% et un chevauchement longitudinal de 80% étaient utilisés pour maintenir la connexion du réseau d’images. [S02]
La rigueur du flux de travail compte davantage que n’importe quel logiciel isolé. La logique générale est identique d’un outil à l’autre : aligner d’abord, optimiser le réseau de caméras, puis densifier, mailler, texturer, mettre à l’échelle et vérifier le résultat. Les recommandations génériques hors de l’eau, telles que les « au moins 3 perspectives » d’Autodesk ReCap, un chevauchement d’au moins 60%, un chevauchement orthogonal d’au moins 20%, ainsi que l’avertissement selon lequel plus de 80% peut devenir redondant, constituent une base utile ; le travail sous-marin est toutefois généralement moins tolérant, car l’optique et la visibilité réduisent la marge d’erreur. Les exemples de fabricants dépendants du projet, tels que les plages d’aide Agisoft de 20,000 à 100,000 points clés, de 2,000 à 40,000 points de liaison et d’atlas de textures de 4096 à 16,384 px, doivent être considérés comme des exemples plutôt que comme des règles. [S07] [S08] [S09]
- Planifier la zone cible, la profondeur, l’éclairage et le contrôle d’échelle.
- Choisir la caméra, le caisson, le hublot et l’objectif.
- Capturer des images fixes qui se chevauchent ou des images vidéo sélectionnées.
- Appliquer un contrôle qualité des images et un prétraitement dépendant du projet (séparer géométrie et apparence).
- Aligner les photos et estimer les poses de la caméra.
- Générer des points clairsemés/de liaison et un nuage de points dense.
- Créer le maillage et la texture.
- Mettre à l’échelle, orienter et valider avec des barres d’échelle/distances de contrôle.
- Exporter un nuage de points, un maillage, une orthomosaïque, un MNT ou des références prêtes pour la CAO.
Prétraitement des images sous-marines : ce qui aide la géométrie et ce qui améliore l’apparence
Le prétraitement des images sous-marines n’est pas une seule chose. Les étapes orientées géométrie sont celles qui aident la détection stable des caractéristiques, l’appariement et le calcul des paramètres des caméras à rester cohérents dans l’ensemble de données. Les étapes orientées apparence sont celles qui rendent le résultat plus facile à interpréter pour une personne, telles que la restauration des couleurs, l’amélioration du contraste ou la suppression du voile. Agrafiotis et al. posent explicitement cette question en testant si la correction et l’amélioration des couleurs doivent être appliquées avant SfM-MVS ou uniquement à l’orthoimage finale lorsque le livrable visuel est primordial. [S16]
La leçon pratique est la prudence, non l’interdiction. L’amélioration peut aider dans une eau turbide ou en cas de forte rétrodiffusion, mais elle peut aussi modifier le comportement d’appariement des caractéristiques et donc altérer les résultats de reconstruction. Un flux de travail conservateur conserve des modifications cohérentes dans tout le projet, évite les corrections locales agressives image par image et traite les forts changements radiométriques comme un choix testé plutôt que comme un réglage par défaut. Les conseils des fournisseurs peuvent rester utiles comme indications de terrain, mais ils ne valent pas une validation indépendante. [S16] [S15]
Échelle, contrôle et géoréférencement sous l’eau
La mise à l’échelle et l’orientation commencent localement. Les barres d’échelle donnent au solveur une distance connue, ce qui transforme un modèle dérivé d’images en objet mesurable. La SOP corail de la NOAA présente une barre d’échelle à marqueurs codés avec des centres de marqueurs d’extrémité espacés d’environ 0.25 m, et les recommandations des fournisseurs conseillent d’utiliser des barres aussi longues que possible, de les placer perpendiculairement lorsque possible et d’employer des barres supplémentaires comme contrôles de vérification. [S02] [S15]
L’échelle locale n’est pas la même chose qu’une position globale. Un modèle peut être localement exact après mise à l’échelle tout en étant globalement mal positionné, car la navigation par satellite est indisponible sous la surface et la cartographie visuelle des grands fonds s’effectue dans un environnement sans navigation. C’est pourquoi un maillage visuellement convaincant ou correctement mis à l’échelle peut néanmoins se trouver au mauvais emplacement sur une carte. [S04]
La voie vers le géoréférencement dépend de la plateforme. Un flux de travail d’archéologie avec drone sous-marin a orienté l’ensemble du jeu de données après l’ajustement final de faisceaux, puis l’a géoréférencé avec les données de navigation du drone. À l’inverse, le système POSEIDON en eaux peu profondes utilise une SfM directe fondée sur le RTK, attribuant à chaque image des positions décrites comme précises à quelques centimètres près. Les deux approches peuvent fonctionner, mais nécessitent toujours une validation, car les erreurs de navigation, de synchronisation et les hypothèses optiques peuvent se propager dans le géoréférencement final. [S17] [S18]
Le tableau ci-dessous distingue les stratégies courantes de contrôle selon ce qu’elles fournissent réellement. [S02] [S04] [S17] [S18]
| Approche | Ce qu’elle fournit | Entrées typiques | Mode de défaillance courant |
|---|---|---|---|
| Barres d’échelle seules | Échelle et orientation locales | Images se chevauchant, barres mesurées | Taille correcte mais aucune position mondiale fiable |
| Contrôle topographique | Contrôle local ou local-plus-global robuste | Images, points de contrôle, infrastructures mesurées | Un contrôle rare ou mal réparti fausse la confiance |
| Contrôle référencé en surface | Lien vers un repère cartographique externe | Références RTK/GNSS en surface, géométrie synchronisée | Incohérences de synchronisation, de bras de levier ou de référence |
| Navigation intégrée ROV/AUV | Position mondiale approximative et orientation de la plateforme | Images plus données de navigation USBL/DVL/INS/RTK ou apparentées | La dérive ou le biais de navigation se propage dans le modèle |
Indicateurs de performance — exactitude, précision et résolution
Exactitude, précision et résolution
L’exactitude est la proximité d’une référence, la précision est la répétabilité et la résolution est le plus petit détail séparable ou représentable. Ce sont des questions différentes. Un modèle peut sembler de haute résolution tout en étant inexact, ou être localement exact après mise à l’échelle tout en étant mal géoréférencé à l’échelle globale. [S10] [S11]
La photogrammétrie sous-marine peut produire des modèles quantitativement utiles, mais son exactitude dépend de l’environnement, de la configuration et de la validation ; les résultats à l’échelle du mm présentés dans des articles sont illustratifs et ne correspondent pas à des performances de métrologie certifiées dans le travail de terrain courant. Cette prudence compte davantage sous l’eau, car la réfraction, la turbidité et l’incertitude d’étalonnage interviennent dans la chaîne avant même le début de l’ajustement de faisceaux. ISO 10360-13:2021 n’est pertinente qu’en tant que contexte métrologique adjacent pour les systèmes optiques 3D de mesure de coordonnées ; les normes d’imagerie 3D ASTM et l’écosystème d’échange E57 fournissent un contexte utile pour les normes et le traitement des nuages de points, mais aucun de ces éléments ne certifie à lui seul un flux de travail de photogrammétrie sous-marine. [S03] [S19] [S20] [S07]
Les chiffres spécifiques à une étude restent utiles, à condition de nommer la métrique et la référence. Dans Hatcher et al., la métrique de contrôle par barre d’échelle, référencée à des barres sous-marines usinées allant de 10 cm à plus de 72 cm, a montré une différence moyenne de 0.2 mm avec un écart type de 0.5 mm, tous les contrôles restant sous 1 mm et une erreur mise à l’échelle de 0.016 à 0.024% de profondeur d’eau dans ce contexte de relevé des Florida Keys. Dans la même étude, la métrique de différence entre relevés répétés, référencée à des surfaces bathymétriques relevées, était d’environ 1 à 4 cm avant correction et est passée à moins de 1 cm après correction, tandis qu’une correction à trois points produisait des erreurs moyennes inférieures à 2 mm et des variances de 2 à 4 mm. [S10]
Marre et al. montrent pourquoi un seul « chiffre d’exactitude » est trompeur. Dans leur étude, l’ERQM des GCP, référencée à l’ensemble de points de contrôle, allait de 0.1 à 9.0 mm, et 83% des modèles étaient sous 1 mm pour cette métrique. Leur distance nuage-à-maillage, référencée à un modèle de roche dans l’air, allait de 0.04 à 9.6 mm, avec une distance absolue moyenne de 1.2 mm entre les réplicats. Leur erreur de mesure relative était inférieure à 1% pour la plupart des mesures, mais la surface de seau, choisie comme métrique, avait une erreur moyenne de 16.11% avec un écart type de 2.12%. Dans la même configuration, une densité d’acquisition ciblée de 4 à 5 photos/m² à une hauteur de 2.5 m offrait le meilleur compromis entre qualité de modèle et temps de traitement. [S11]
- Erreur de reprojection : ajustement dans l’espace image, et non exactitude réelle à lui seul.
- ERQM GCP/points de contrôle : ajustement à des points de contrôle connus ou mesurés.
- Erreur de barre d’échelle : validation des distances locales.
- Densité de points / espacement du maillage : détail géométrique, pas l’exactitude seule.
- Distance nuage-à-maillage : comparaison avec un modèle de référence.
- Différence entre relevés répétés : importante pour le suivi des changements dans le temps.
- Erreur de géoréférencement : distincte de la qualité locale du modèle.
Le tableau ci-dessous distingue les métriques le plus souvent confondues. [S10] [S11]
| Métrique | Ce qu’elle teste | Ce qu’elle ne peut pas prouver | Mauvais usage typique |
|---|---|---|---|
| Erreur de reprojection | Dans quelle mesure les observations d’image correspondent au modèle de caméra résolu | L’exactitude dimensionnelle réelle à elle seule | Considérer un ajustement sous-pixel comme la preuve que le maillage est métriquement correct |
| ERQM GCP | Concordance avec des points de contrôle relevés | Une exactitude uniforme partout loin du contrôle | Citer une valeur d’ERQM comme si elle couvrait tout le modèle |
| Erreur de barre d’échelle | Exactitude des distances locales par rapport à des barres connues | Qualité du géoréférencement global | Supposer qu’une bonne échelle locale implique une bonne position sur la carte |
| Distance nuage-à-maillage | Concordance géométrique avec une surface de référence | Que chaque tâche de mesure sera tout aussi exacte | Utiliser une comparaison de référence unique pour certifier chaque mesure ultérieure |
| Différence entre relevés répétés | Stabilité de la détection des changements entre relevés | La vérité absolue sans référence externe | Confondre cohérence et justesse |
| Erreur de géoréférencement | Positionnement dans un repère de coordonnées mondial | La qualité interne de surface à elle seule | Supposer que des coordonnées correctes impliquent une géométrie locale correcte |
Types et taxonomie — scan 3D sous-marin et photogrammétrie
Les méthodes actives projettent ou mesurent des motifs lumineux, tandis que les méthodes passives reposent uniquement sur des images enregistrées. [S05]
Le tableau ci-dessous compare les principales familles de méthodes selon leur source de données, leurs atouts et leurs limites, plutôt que de chercher à désigner un vainqueur universel. [S01] [S03] [S05]
| Méthode | Source de données | Atouts | Limites |
|---|---|---|---|
| Photogrammétrie sous-marine / SfM | Images 2D se chevauchant | Produit des modèles 3D texturés et des photomosaïques à partir du même jeu de données ; efficace lorsque la scène présente de la texture, du chevauchement et une optique maîtrisable | Sensible à la turbidité, à la rétrodiffusion, au manque de texture et aux erreurs d’étalonnage |
| Scan sous-marin par ligne laser | Profils laser actifs | Performant pour la géométrie à courte portée lorsque la texture naturelle est faible | Généralement de courte portée et toujours affecté par la qualité de l’eau et la complexité d’étalonnage |
| Scan sous-marin en lumière structurée | Motifs projetés | Utile pour l’acquisition dense à courte portée de cibles plus petites et contrôlées | Portée de travail courte et difficile dans une eau instable ou turbide |
| Cartographie 3D par sonar / acoustique | Retours acoustiques | Portée bien plus longue et non affectée par la turbidité de la même façon que l’optique | Moins de détails visuels et latéraux que les méthodes optiques |
| Systèmes hybrides caméra + laser | Images plus données optiques actives | Combinent texture et support géométrique renforcé | Complexité plus élevée du système et de l’étalonnage |
Le principal avantage de la photogrammétrie est qu’elle peut transformer un jeu de données d’images se chevauchant en géométrie texturée et en photomosaïques. Sa principale faiblesse est sa dépendance à des conditions optiques stables et à suffisamment de texture de scène pour l’appariement. La réfraction fait partie de cette limite : avec une eau à environ n ≈ 1.33 et un air à environ n ≈ 1.00, la reconstruction optique sous-marine n’est jamais simplement un flux de travail hors de l’eau déplacé sous la surface. [S01] [S03]
Les scanners optiques actifs peuvent être préférables lorsque la texture de surface est faible ou lorsqu’un profil géométrique dense à courte portée est prioritaire. La même revue qui définit la détection sous-marine active et passive souligne aussi le compromis : les sonars peuvent fonctionner à des portées beaucoup plus longues, jusqu’à des milliers de mètres, et ne sont pas affectés par la turbidité, tandis que les systèmes optiques offrent une résolution latérale bien supérieure mais sont généralement de courte portée, typiquement de quelques mètres. La même source met également en avant la difficulté d’étalonnage, la sensibilité à la rétrodiffusion et l’effet de la réfraction à travers les hublots. [S05]
Les spécifications des fabricants aident à définir les limites des systèmes commerciaux, mais ne constituent pas une validation indépendante. Par exemple, Voyis indique pour l’Insight Pro une portée de scan de 1.5 à 15 m, une fréquence de profil de 90 Hz, 2048 points par ligne, des options homologuées pour 4000 m ou 6000 m de profondeur et un laser de 448 nm inférieur à 75 mW, classe 3B. 2G Robotics indique pour l’ULS-500 Micro une portée de scan de 1.2 à 10 m, 2464 points par ligne, 89 Hz et une homologation à 1000 m de profondeur pouvant être portée à 4000 m. [S13] [S14]
Applications de la photogrammétrie sous-marine
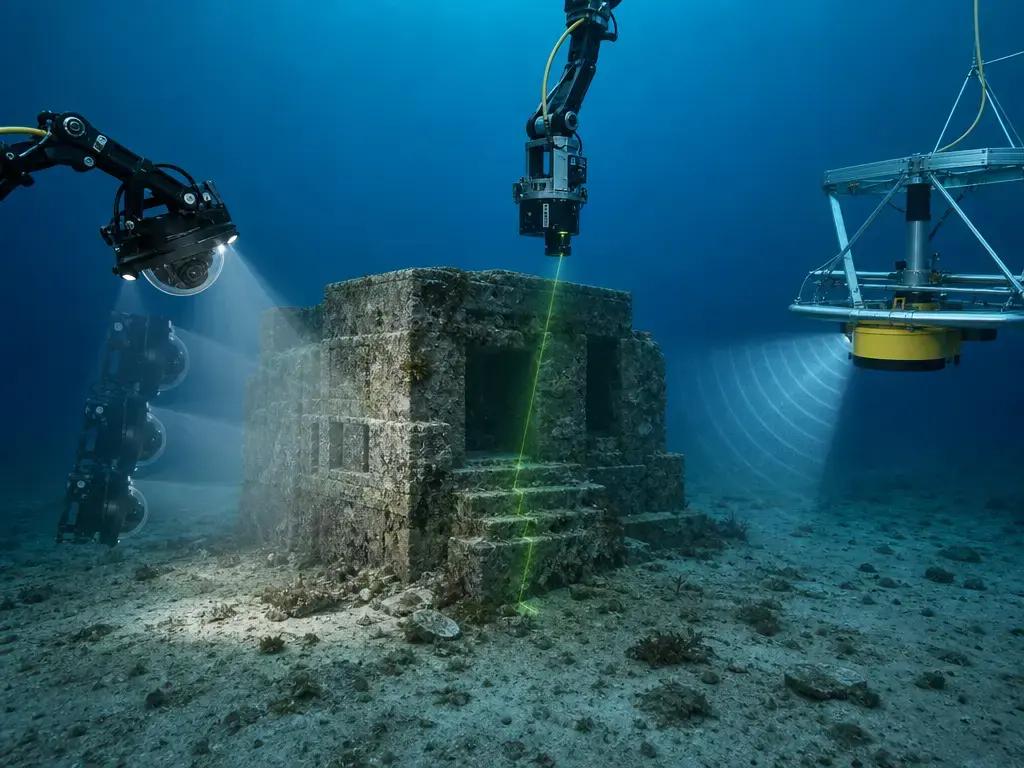
La photogrammétrie sous-marine est bien adaptée lorsque l’objectif est un relevé 3D texturé pouvant aussi être mesuré. La NOAA cite explicitement l’archéologie sous-marine et les récifs coralliens, avec des résultats tels que des modèles 3D et des photomosaïques. Pour les récifs, la SOP corail de la NOAA utilise un exemple de parcelle de relevé de 3 m × 20 m, reflétant le point fort de la méthode sur des sites délimités où le chevauchement, la distance de prise de vue et l’imagerie répétée peuvent être contrôlés. [S01] [S02]
La même approche convient également aux épaves, aux infrastructures immergées et à la documentation de type jumeau numérique lorsque la forme comme l’apparence de surface comptent. Le projet Yuba Island est un exemple spécifique à un projet, et non une référence pour le domaine : il a rapporté une couverture à des profondeurs de 0.5 à 70 m, une vitesse de cartographie de 4.5 m²/s, une résolution d’image de 1 mm/px et une exactitude en profondeur de ±0.10 m par rapport au niveau moyen local de la mer. Ce résultat aide à expliquer pourquoi la photogrammétrie sous-marine est attrayante pour la documentation patrimoniale, la cartographie d’habitats, l’inspection et les utilisations ultérieures telles que l’analyse ou le partage de modèles. [S12]
Limites et modes de défaillance
La plupart des échecs de photogrammétrie sous-marine sont des échecs ordinaires de photogrammétrie aggravés par l’eau. La turbidité et la rétrodiffusion réduisent le contraste, les motifs répétitifs donnent des correspondances faibles et les méthodes passives dépendent fortement de la texture. Les poissons, algues ou coraux mous en mouvement peuvent créer des observations incohérentes, et le flou de mouvement de la plateforme ou du sujet peut encore raréfier le réseau de points de liaison. Un chevauchement insuffisant est un autre mode de défaillance classique ; le flux de travail corallien de la NOAA utilisait un chevauchement latéral de 60% et longitudinal de 80% précisément pour maintenir une bonne connexion du réseau de reconstruction. [S05] [S02]
La réfraction ajoute une couche de risque distincte, car l’étalonnage peut sembler acceptable tout en conservant un biais systématique. Les hublots plats sont particulièrement sensibles à ce problème, et même les hublots dômes ne le réduisent que sous conditions. C’est pourquoi les hypothèses concernant le caisson, le hublot et l’étalonnage doivent être traitées comme des variables de mesure, et non comme des accessoires. [S03] [S05]
Un maillage texturé d’apparence réussie n’est pas automatiquement un outil de mesure fiable. Hatcher et al. montrent pourquoi les contrôles par barres d’échelle et les relevés répétés comptent, et Marre et al. montrent pourquoi une métrique peut sembler solide alors qu’une autre, comme la surface de seau, peut encore présenter une erreur bien plus importante dans le même flux de travail général. Toute affirmation de mesure exige une validation, et la méthode de validation doit correspondre à la question réellement posée, qu’il s’agisse de l’échelle locale, de la répétabilité, de la position cartographique ou de la concordance avec une surface de référence. [S10] [S11]
Recherche actuelle et contexte du marché
La recherche actuelle revient constamment à trois goulets d’étranglement : l’étalonnage réfractif, la restauration radiométrique et la localisation lorsque les plateformes sous-marines ne disposent pas de navigation satellite directe. La cartographie optique des grands fonds reste contrainte par une mauvaise visibilité et la nécessité de rester près du fond marin ; une étude récente l’associe à des vitesses de cartographie de l’ordre d’un hectare par heure ou moins dans certaines conditions. La littérature radiométrique examine encore à quel moment l’amélioration doit intervenir par rapport à SfM-MVS, plutôt que de supposer un ordre de prétraitement universel. [S04] [S16]
En pratique, la répartition du marché est surtout dictée par les cas d’usage. L’inspection industrielle bénéficie souvent de systèmes optiques actifs ou de flux de travail hybrides caméra-plus-navigation lorsque la texture naturelle est faible, tandis que l’archéologie, le suivi des récifs et la conservation continuent de tirer une grande valeur de la photogrammétrie sous-marine fondée sur la caméra, car le relevé 3D texturé est lui-même un livrable principal. Les scanners optiques restent confrontés à des portées de travail courtes et à la complexité d’étalonnage par rapport à l’acoustique, tandis que les systèmes acoustiques conservent leur avantage lorsque la portée compte davantage que les détails visuels fins. [S01] [S05]
Points clés pour les projets de photogrammétrie sous-marine
La photogrammétrie sous-marine fonctionne au mieux lorsqu’elle est traitée comme un flux de travail de mesure plutôt que comme un exercice photographique. Planifiez intentionnellement le chevauchement, choisissez le caisson et le hublot comme parties du système optique, séparez le prétraitement orienté géométrie de l’amélioration orientée apparence et validez par rapport à des références indépendantes au lieu de faire confiance à un maillage d’apparence plausible. Le flux de travail corallien de la NOAA utilise un chevauchement latéral de 60% et longitudinal de 80% dans un contexte de terrain, tandis que les études de validation publiées montrent que la qualité rapportée dépend fortement de la métrique testée et de sa référence. [S02] [S10] [S11]
- Utilisez un chevauchement contrôlé.
- Maintenez une distance de caméra constante.
- Utilisez des barres d’échelle ou des distances de contrôle.
- Capturez des images obliques pour le relief et les surplombs.
- Validez les mesures séparément de la qualité visuelle.
- Indiquez l’exactitude par métrique et par source.
FAQ
Comment fonctionne la photogrammétrie sous-marine ?
La photogrammétrie sous-marine fonctionne en utilisant de nombreuses images qui se chevauchent du même site ou objet, en appariant les caractéristiques communes, en résolvant les poses de la caméra avec la SfM, en affinant cette solution par ajustement de faisceaux, puis en densifiant la surface en un nuage de points, un maillage et une texture. La NOAA indique que l’entrée peut être constituée de photographies fixes ou d’images fixes extraites de vidéos. [S01] [S07]
À quoi sert la photogrammétrie sous-marine ?
La photogrammétrie sous-marine est utilisée lorsque l’objectif est un relevé 3D texturé et mesurable, plutôt qu’une simple image d’inspection. Les applications courantes comprennent le suivi des récifs coralliens, la cartographie des habitats, l’archéologie sous-marine, la documentation d’épaves et certains relevés de type jumeau numérique d’actifs et d’environnements immergés. [S01] [S02] [S12]
Comment créer un modèle 3D sous-marin ?
Commencez par une trajectoire d’acquisition planifiée, un chevauchement suffisant, une distance de prise de vue stable et une forme de contrôle d’échelle si la mesure compte. Traitez ensuite les images par alignement, optimisation de la caméra, reconstruction dense, maillage, texturage et validation. Si le modèle doit être placé dans un repère cartographique, ajoutez des données de contrôle ou de navigation plutôt que de supposer que les barres d’échelle seules le géoréférenceront. [S02] [S07] [S17] [S18]
Quel est le flux de travail de structure-from-motion sous-marine ?
Le flux de travail de structure-from-motion sous-marine comprend la planification de l’acquisition, l’acquisition d’images se chevauchant, le contrôle qualité des images, l’alignement des photos, l’estimation de la pose de la caméra, l’ajustement de faisceaux, la reconstruction dense, la génération du maillage et de la texture, puis la mise à l’échelle et la validation. Les complications propres au milieu sous-marin proviennent de la réfraction, de la rétrodiffusion, de l’atténuation et des sujets mobiles, qui peuvent tous réduire la qualité des points de liaison avant que le solveur ne fasse quoi que ce soit d’astucieux. [S02] [S05] [S16]
Scan 3D sous-marin ou photogrammétrie : quelle différence ?
La photogrammétrie est passive et reconstruit la forme à partir d’images se chevauchant. Le scan 3D sous-marin est généralement actif et mesure directement la lumière projetée ou la structure laser. La photogrammétrie convient souvent mieux lorsque la documentation visuelle texturée est l’objectif, tandis que les systèmes actifs peuvent être préférables lorsque la texture de surface est faible ou qu’un profil dense à courte portée compte davantage qu’un modèle riche en couleurs. [S01] [S05]
Quelle est l’exactitude de la photogrammétrie sous-marine ?
Il n’existe pas de chiffre unique d’exactitude universel. L’exactitude dépend de la métrique, de la référence utilisée, des conditions de l’eau, de l’optique, du réseau de contrôle et de la méthode de validation. Des études publiées rapportent de bons résultats pour des tâches spécifiques comme les contrôles par barres d’échelle, l’ERQM GCP, la distance nuage-à-maillage ou les relevés répétés, mais ces chiffres ne sont pas interchangeables et ne doivent pas être généralisés en un seul chiffre phare. [S10] [S11]
Les hublots dômes éliminent-ils la réfraction ?
Non, pas universellement. Un hublot dôme peut réduire certains problèmes réfractifs, mais la condition idéale d’absence de réfraction dépend d’une géométrie exacte : le centre de projection devrait être exactement au centre du dôme et les rayons devraient rester radiaux. Les configurations réelles de caméra et de caisson ne satisfont pas automatiquement cette condition ; l’étalonnage reste donc important. [S03] [S06]
Sources
Regroupées, du contexte officiel et des normes aux sources évaluées par les pairs, fabricants et fournisseurs.
- Contexte officiel et normes
- S01 NOAA Ocean Exploration, « Photogrammetry. » https://oceanexplorer.noaa.gov/technology/photogrammetry/
- S02 Torres-Pulliza et al., Traitement d’images de récifs coralliens au moyen de la photogrammétrie Structure-from-Motion : procédures opératoires normalisées (mise à jour 2023). https://repository.library.noaa.gov/view/noaa/60890/noaa_60890_DS1.pdf
- S19 ISO, Référence ISO 10360-13:2021. https://www.iso.org/standard/74957.html
- S20 ASTM, Présentation des normes d’imagerie 3D. https://store.astm.org/products-services/standards-and-publications/standards/3d-imaging-standards.html
- Sources évaluées par les pairs et revues
- S03 Mandlburger, « A Review of Active and Passive Optical Methods in Hydrography. » https://ihr.iho.int/articles/a-review-of-active-and-passive-optical-methods-in-hydrography/
- S04 Song et al., « Optical Imaging and Image Restoration Techniques for Deep Ocean Mapping: A Comprehensive Survey. » https://link.springer.com/article/10.1007/s41064-022-00206-y
- S05 Castillón et al., « State of the Art of Underwater Active Optical 3D Scanners. » https://mdpi-res.com/d_attachment/sensors/sensors-19-05161/article_deploy/sensors-19-05161.pdf
- S06 Menna et al., « Flat Versus Hemispherical Dome Ports in Underwater Photogrammetry. » https://isprs-archives.copernicus.org/articles/XLII-2-W3/481/2017/isprs-archives-XLII-2-W3-481-2017.pdf
- S10 Hatcher et al., « Accurate Bathymetric Maps From Underwater Digital Imagery Without Ground Control. » https://www.frontiersin.org/journals/marine-science/articles/10.3389/fmars.2020.00525/full
- S11 Marre et al., « Monitoring Marine Habitats With Photogrammetry: A Cost-Effective, Accurate, Precise and High-Resolution Reconstruction Method. » https://www.frontiersin.org/journals/marine-science/articles/10.3389/fmars.2019.00276/pdf
- S12 Gerigk, « Underwater Digital Twin of Yuba Island: Mapping a Large-Scale Marine Ecosystem through Photogrammetry and 3D Modeling. » https://isprs-archives.copernicus.org/articles/XLVIII-2-W10-2025/87/2025/
- S16 Agrafiotis et al., « The Effect of Underwater Imagery Radiometry on 3D Reconstruction and Orthoimagery. » https://isprs-archives.copernicus.org/articles/XLII-2-W3/25/2017/isprs-archives-XLII-2-W3-25-2017.html
- S17 Diamanti et al., « Underwater Drones as a Low-Cost, yet Powerful Tool for Underwater Archaeological Mapping: Case Studies from the Mediterranean. » https://journal.caa-international.org/articles/10.5334/jcaa.184
- S18 « Système low-tech et peu coûteux pour la photogrammétrie RTK sous-marine haute résolution dans les eaux côtières peu profondes. » https://horizon.documentation.ird.fr/exl-doc/pleins_textes/2024-03/010088954.pdf
- Documentation des fabricants
- S07 Agisoft, Manuel utilisateur Metashape v2.2. https://www.agisoft.com/pdf/metashape_2_2_en.pdf
- S08 Agisoft Helpdesk, « Reconstruction de modèle 3D. » https://agisoft.freshdesk.com/support/solutions/articles/31000152092-3d-model-reconstruction
- S09 Autodesk ReCap, « Géométrie et matériaux de la scène. » https://help.autodesk.com/cloudhelp/2018/ENU/Reality-Capture/files/GUID-CC48BA64-0CDA-42C6-AC78-518587672CE3.htm
- S13 Voyis, « Scanner laser sous-marin Insight Pro. » https://voyis.com/insight-pro/
- S14 2G Robotics, Fiche technique ULS-500 Micro. https://cdn2.hubspot.net/hubfs/4456320/Datasheet%20Downloads/ULS-500-Micro_Datasheet_Digital_A2-1.pdf
- Blog d’un fournisseur
- S15 Pix4D Blog, « Plongée dans la photogrammétrie sous-marine. » https://www.pix4d.com/blog/diving-into-underwater-photogrammetry