
Résumé
Le direct drive privilégie un chemin de filament court et contraint ; le Bowden déplace le mécanisme d’alimentation hors du chariot afin de réduire la masse mobile ; aucun des deux ne garantit à lui seul la qualité d’impression ou la vitesse. Dans une comparaison entre direct drive et Bowden, la question utile porte sur le comportement conjoint du chemin de filament et du système de mouvement. « FDM » et les termes associés sont des marques déposées de Stratasys ; FFF ou extrusion de matériau sont donc souvent préférables comme termes génériques. [2]
Le direct drive réduit souvent le risque de réglages délicats avec un filament flexible, car le chemin est plus court et plus facile à contenir. Le Bowden peut réduire la masse du mécanisme d’alimentation portée par la tête d’impression. Le résultat dépend de l’ensemble du chemin de transport, de la tête chaude, du matériau, de la structure de l’imprimante et des réglages.
Terminologie : ce que décrivent réellement le direct drive et le Bowden
ISO/ASTM 52900:2021 fournit une référence terminologique formelle pour la fabrication additive. L’extrusion de matériau et la fabrication par filament fondu, ou FFF, sont des termes génériques pratiques pour cette famille d’imprimantes. [1]
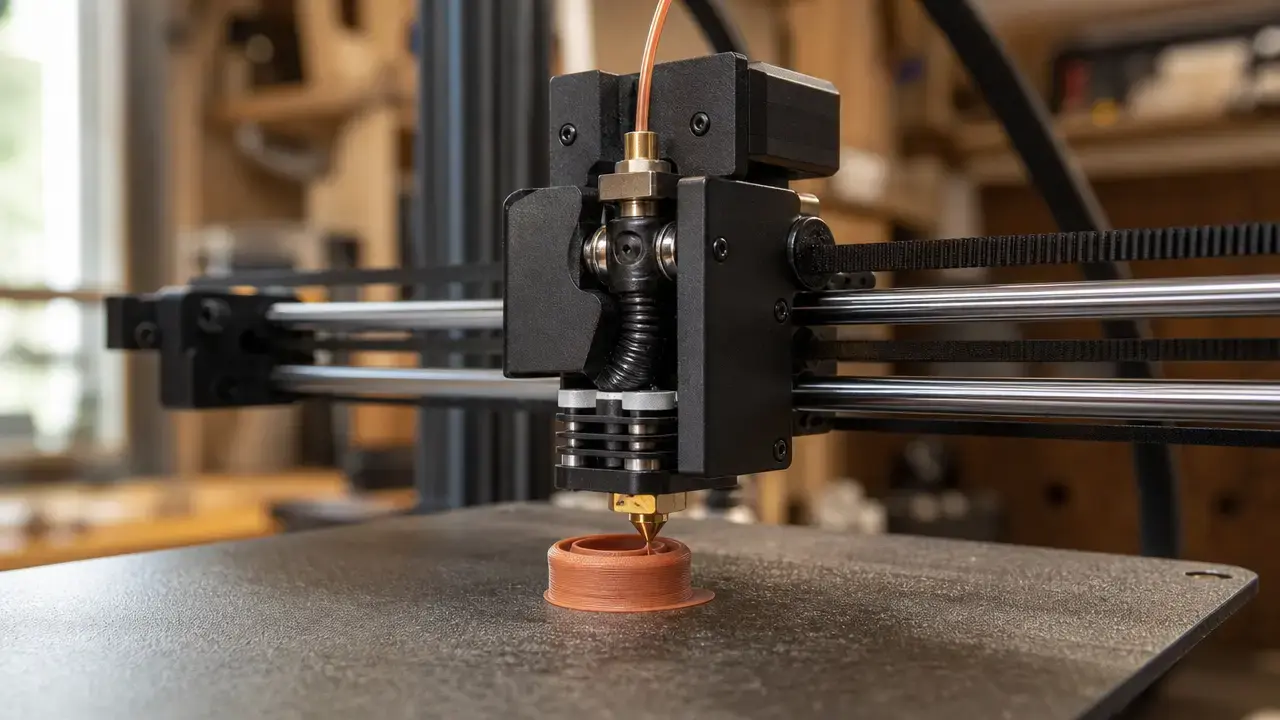
Le mécanisme d’alimentation saisit et avance le filament. La tête chaude le fait fondre et le dépose par la buse. Les utilisateurs amateurs appellent parfois « extrudeur » l’ensemble mobile complet, mais distinguer le mécanisme d’alimentation de la tête chaude rend le diagnostic plus précis.
Le direct drive et le Bowden décrivent l’emplacement du mécanisme d’alimentation par rapport à la tête chaude, et non le type de moteur, la réduction d’engrenage, la buse ou le système de mouvement. Une configuration direct drive place le mécanisme d’alimentation sur ou près de la tête d’impression mobile. Une configuration Bowden sépare le mécanisme d’alimentation et la tête chaude par un tube-guide flexible. Des configurations hybrides existent également ; les étiquettes de produits ne doivent donc pas remplacer l’inspection du chemin de filament réel. [13]
Ce que l’architecture seule ne vous indique pas
- Capacité de débit volumique de la tête chaude.
- État de la buse.
- Configuration du refroidissement.
- Siccité du filament.
- Conception de l’engrenage d’entraînement.
- Cinématique de l’imprimante et rigidité du châssis.
- Fonctionnalités du firmware.
- Jeux aux extrémités du tube.
Pourquoi les configurations Bowden existent : une justification de conception documentée
Les configurations Bowden éloignent le mécanisme d’alimentation de la tête d’impression afin de réduire la masse mobile. En présentant l’Ultimaker S5, UltiMaker a décrit son système Bowden comme maintenant la tête d’impression « ultra-légère » pour son propre positionnement aux performances les plus rapides. Il s’agit d’une justification documentée du fabricant, et non d’une preuve que chaque machine à alimentation déportée imprimera plus vite ou mieux. [10]
La documentation historique de Prusa décrivait également les systèmes Bowden comme moins adaptés aux matériaux flexibles, ce qui illustre le compromis créé par un chemin de filament déporté. [12]
Compliance du chemin de filament : la véritable variable derrière la plupart des débats direct drive vs Bowden
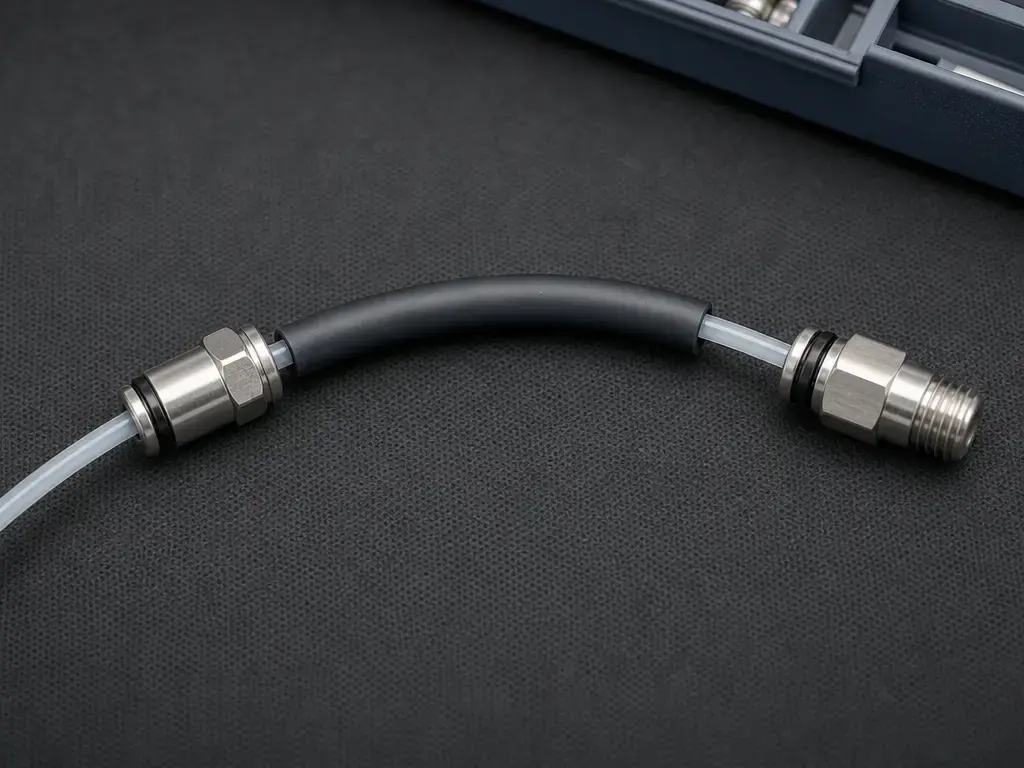
La compliance du chemin de filament correspond au comportement élastique, géométrique et frictionnel combiné de l’ensemble de la chaîne de transport. Il ne s’agit pas simplement de la longueur du tube. Elle comprend la compression ou l’étirement du filament, le jeu autour du filament, le mouvement du tube-guide, les jeux aux extrémités du tube, le frottement, la prise de l’alimentation, la flexion des fixations et la résistance dans la zone de fusion. Duet identifie le jeu du filament, sa compressibilité et le comportement de type ressort dans le système de moteur pas à pas comme des facteurs contribuant à l’élasticité du système d’extrusion. [7]
Lorsque la demande d’extrusion change, le mouvement du mécanisme d’alimentation, le développement de la pression de fusion et la sortie de la buse ne changent pas nécessairement au même instant. Un chemin plus compliant peut temporairement absorber le mouvement commandé avant qu’il ne devienne une pression à la buse. Cela peut affecter les angles, les démarrages et arrêts, ainsi que les coutures, en produisant des renflements aux angles, des débuts de ligne incohérents ou un comportement irrégulier des coutures. Les recherches sur le transport du filament en FFF traitent également la pression, la compression et le glissement comme des variables de système interagissant entre elles plutôt que comme des propriétés isolées du tube. [13]
Les filaments souples et flexibles peuvent se comprimer, s’étirer ou flamber lorsque la résistance à l’alimentation augmente. Un chemin déporté présentant des jeux ou un mauvais maintien peut donc être plus difficile à régler, bien qu’il ne soit pas intrinsèquement inutilisable pour le TPU ou d’autres matériaux élastiques. Dans l’étude citée sur les filaments élastiques, l’extrusion directe a réduit les tendances à la sous-extrusion et au flambage dans les conditions testées, tandis que l’impression Bowden restait possible. [14]
Ce qui augmente ou réduit la compliance dans les imprimantes réelles
- Distance non soutenue entre le mécanisme d’entraînement et la tête chaude.
- Diamètre intérieur du tube et jeu du filament.
- Jeux aux extrémités du tube.
- Rayon de courbure le long du parcours du filament.
- Frottement dans les guides, les tubes et les surfaces de contact.
- Rigidité du filament.
- Résistance à la fusion et contre-pression.
- Tension d’entraînement et flexion de la fixation du moteur pas à pas.
Commandes de réglage : rétraction, compensation de pression et calibration du débit
Un ordre de diagnostic utile commence par la mécanique : inspectez le chemin de filament, la prise du mécanisme d’alimentation, les interfaces du tube, l’état de la buse et l’état du filament. Vérifiez ensuite que le mouvement commandé au mécanisme d’alimentation correspond au mouvement réel de celui-ci. Ajustez alors le débit ou le multiplicateur d’extrusion selon le matériau et le procédé, puis la rétraction et la compensation de pression.
Utiliser la mauvaise commande peut masquer la cause. La rétraction réduit principalement le suintement lors des déplacements sans impression ; elle n’est donc pas la première correction pour les renflements aux angles sur les trajectoires déposées. Pressure advance ou Linear Advance cible la réponse d’extrusion changeante lorsque la demande augmente ou diminue, plutôt que le filage dû à un filament humide. [4] [5] La calibration du mouvement commandé et l’ajustement du débit ne doivent pas masquer un entraînement qui patine, une obstruction, une buse endommagée ou une alimentation en matériau irrégulière. [8]
La compensation peut réduire les symptômes dans un système mécaniquement cohérent, mais elle ne peut pas réparer un mauvais maintien du chemin, un bouchage, le patinage de l’alimentation ou un filament contaminé par l’humidité. [7]
À quoi sert chaque réglage et à quoi il ne sert pas
| Commande | Rôle principal | Pas la correction principale pour | À vérifier avant de la modifier |
|---|---|---|---|
| Calibration du mouvement commandé du filament (E-steps / distance de rotation) | Faire correspondre le mouvement demandé au mécanisme d’alimentation avec son mouvement réel | Bouchage de buse ou suintement pendant les déplacements | Prise de l’entraînement, chemin de filament et méthode de mesure |
| Débit / multiplicateur d’extrusion | Faire correspondre la quantité de matériau déposée au matériau et au procédé | Erreur de mouvement du mécanisme d’alimentation ou patinage | Calibration du mouvement du filament et état de la buse |
| Rétraction (suintement pendant les déplacements) | Réduire le suintement pendant le déplacement de la buse | Renflements aux angles ou sous-extrusion générale | Siccité du filament, état de la buse et comportement des déplacements |
| Pressure advance / Linear Advance (réponse transitoire du débit) | Compenser le retard de réponse de la pression lors d’une demande changeante | Filage dû à un filament humide ou blocage mécanique | Cohérence du transport mécanique et comportement du débit |
Rétraction, filage et défauts d’impression direct drive vs Bowden
La longueur et la compliance du chemin de filament peuvent modifier la réponse de rétraction nécessaire pour réduire le suintement lors des déplacements. Le seul nom de la configuration ne détermine pas le réglage ; l’ensemble du chemin de transport compte. Prusa fournit une illustration spécifique à ses machines : ses profils direct drive MK2.5/S et MK3/S/+ spécifient une rétraction maximale de 2 mm, tandis que ses préréglages Bowden MINI/MINI+ utilisent une valeur par défaut de 3.2 mm. Il s’agit d’exemples propres aux profils, et non de limites universelles pour les imprimantes direct drive ou Bowden. [4]
Le filage dépend également de la température, de l’humidité, de la planification des déplacements, du comportement de wipe ou coast, de l’état de la buse et de la géométrie de la pièce. La rétraction peut réduire le matériau laissé lors des déplacements, mais elle ne peut corriger toutes les sources de suintement.
Le filament flexible ajoute une autre variable : il peut s’étirer lorsqu’il est tiré en arrière, de sorte que le mouvement à la buse peut ne pas correspondre aussi directement au mouvement inverse du mécanisme d’alimentation qu’avec un filament rigide. Prusa note que les matériaux flexibles nécessitent souvent des rétractions plus longues pour cette raison, mais la valeur adaptée reste spécifique à l’imprimante et au matériau. [4]
Pressure advance et Linear Advance : un objectif physique, des implémentations de firmware différentes
Pressure advance et Linear Advance partagent un objectif physique : compenser les effets de pression et d’élasticité afin que le débit déposé réponde plus étroitement à la demande d’extrusion changeante. Ils ciblent le comportement transitoire durant les changements de débit d’extrusion, et non toutes les causes d’extrusion incohérente.
Pour Klipper, les valeurs typiques de pressure_advance sont documentées entre 0.050 et 1.000, la partie haute étant généralement associée aux extrudeurs Bowden. Klipper définit cette valeur en millimètres par millimètre par seconde. Ses exemples de réglage utilisent un FACTOR de .005 pour les configurations direct drive et de .020 pour un long chemin Bowden. Il s’agit d’exemples de réglage propres à Klipper, et non de préréglages transférables. [5] [6]
Duet et Marlin utilisent des implémentations et des échelles distinctes. Duet indique que la longueur du Bowden est un facteur prédominant et donne l’exemple d’un Bowden de 1 m pouvant approcher des valeurs M572 S de 1.0 ou 2.0, tandis que son exemple en direct drive Titan Aero est d’environ S 0.05. [7] Marlin donne un exemple de K autour de 0.22 pour du PLA de 3 mm dans une configuration direct drive avec environ 6.5 cm entre l’engrenage d’entraînement et le heatbreak, et indique qu’un filament flexible ou une distance plus grande peut nécessiter un K plus élevé. [8]
Ne copiez pas les valeurs numériques entre pressure_advance de Klipper, K de Marlin et M572 S de Duet — elles sont propres aux firmwares et ne sont pas directement comparables.
Compromis du système de mouvement : masse mobile, accélération, input shaping et vitesse
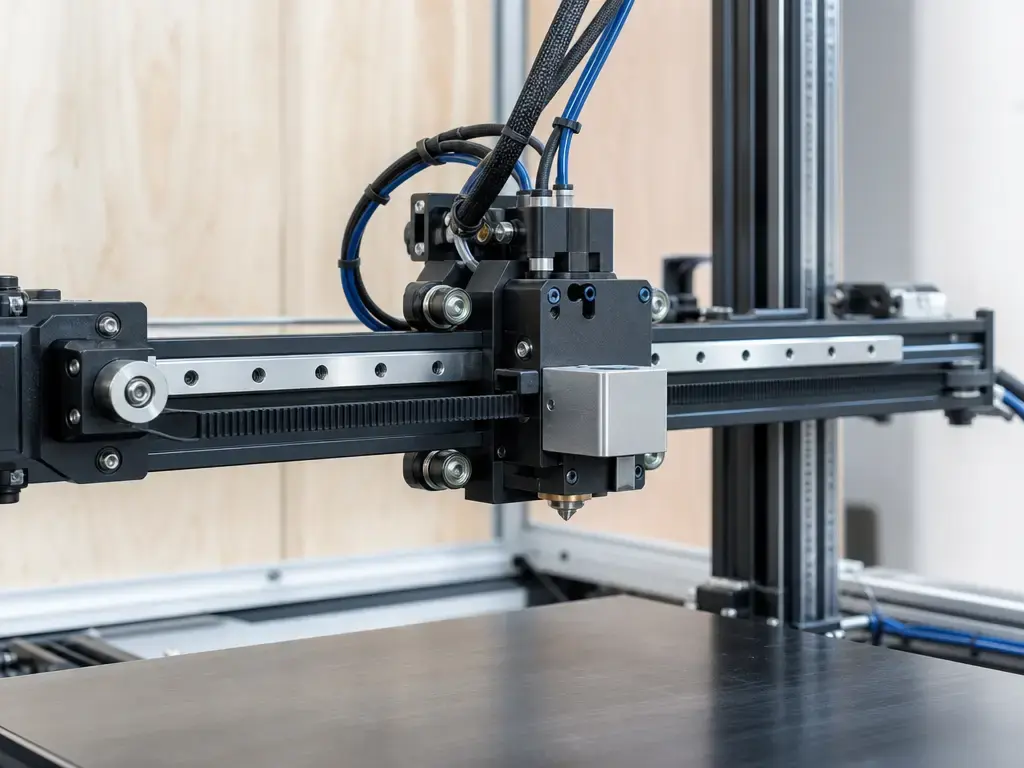
Un mécanisme d’alimentation monté sur la tête d’impression mobile ajoute une charge inertielle au chariot. Ses conséquences dépendent de la cinématique, de la conception du chariot, de la rigidité structurelle, du comportement de résonance et de l’accélération sélectionnée. L’affirmation de tête d’impression « ultra-légère » d’UltiMaker pour sa S5 Bowden est un exemple utile de fabricant de cette justification de conception, et non un résultat de performance universel. [10]
Le ringing, aussi appelé ghosting, est un défaut visible de surface causé par les vibrations après des changements de mouvement. Les masses accélérées peuvent exciter des résonances dans le système de mouvement et la structure de la machine. L’input shaping modifie le mouvement commandé afin de réduire l’excitation aux fréquences de résonance mesurées. [15]
Ni l’input shaping ni une tête plus légère n’augmentent la capacité de débit volumique de la tête chaude. Une machine peut tolérer mécaniquement un réglage de mouvement alors que sa tête chaude ne peut pas fondre et fournir suffisamment de matériau pour la largeur de ligne, la hauteur de couche et la vitesse d’impression demandées.
Quand quelqu’un dit « plus rapide », demandez de quoi il parle
- Vitesse de déplacement.
- Vitesse d’impression commandée.
- Accélération.
- Vitesse utilisable à un seuil acceptable de ringing ou de qualité de surface.
- Capacité de débit volumique.
Matériaux et cas d’usage : quelle configuration présente le moins de risques pour vos objectifs ?
Le PLA et le PETG peuvent être imprimés avec les deux configurations lorsque le chemin de filament, la tête chaude, l’état du filament et les réglages sont appropriés. Aucun de ces matériaux ne crée de préférence fondée uniquement sur l’architecture.
Pour le TPU et le TPE, le direct drive est souvent la configuration la moins risquée, car un parcours court et bien contenu laisse moins d’occasions au filament souple de se déformer, d’entrer dans un jeu ou de flamber sous résistance. Les systèmes Bowden à chemin serré peuvent néanmoins fonctionner, mais le jeu du tube, les jeux aux extrémités du tube, les courbures, le frottement, la dureté du filament et l’humidité deviennent plus déterminants. Les conseils des fabricants et les travaux expérimentaux étayent cette présentation conditionnelle. [9] [10] [11] [12] [14] Formlabs inclut le direct drive, une alimentation contrôlable, le refroidissement, un plateau chauffant et une capacité d’extrudeur autour de 220 °C parmi ses critères heuristiques de sélection matérielle pour l’impression flexible ; son exemple de TPC exige une capacité de température d’extrudeur d’au moins 230 °C. Ces chiffres sont des recommandations spécifiques aux matériaux, et non des exigences universelles pour le TPU. [9]
Pour les filaments chargés ou abrasifs, l’usure de la buse, la résistance à la fusion, la fragilité du filament ainsi que la compatibilité de la buse et de la tête chaude sont des considérations centrales. Aucune conclusion fondée uniquement sur l’architecture n’est étayée ici : le direct drive n’est pas automatiquement nécessaire et le Bowden n’est pas automatiquement inadapté.
Direct drive vs Bowden : lequel choisir ou vers lequel convertir votre imprimante ?
La décision entre direct drive et Bowden est conditionnelle plutôt qu’un classement. Choisissez selon les matériaux que vous prévoyez d’utiliser, le chemin de filament réel, le comportement de la tête chaude et les limites du système de mouvement. Pour les flexibles souples, un parcours court et bien contenu réduit souvent le risque de transport. Pour une machine dont le chariot est particulièrement sensible à l’ajout de masse, le Bowden ou le direct drive devient une question de système de mouvement autant que d’extrusion. [10] [11] [14]
Une conversion n’est pas un simple changement d’identité. Après avoir déplacé le mécanisme d’alimentation, recalibrez le mouvement commandé du filament et le débit, puis réglez à nouveau la rétraction, la compensation de pression et le comportement de l’accélération ou de l’input shaping. Ces réglages traitent des effets différents : la compensation de pression concerne l’alimentation transitoire en matériau, tandis que l’input shaping concerne les vibrations induites par le mouvement. [7] [15]
Il s’agit de tendances, non d’évaluations ; le résultat change selon l’ensemble du chemin de filament, la tête chaude, le matériau et le système de mouvement.
| Critère | Tendance direct drive | Tendance Bowden | Ce qui modifie le résultat |
|---|---|---|---|
| Réponse du chemin de filament | Chemin plus court ; compliance généralement plus faible | Chemin plus long ; compliance davantage dépendante du chemin | Longueur et jeu du tube, courbures, jeux, rigidité du filament, résistance à la fusion |
| Manipulation du filament flexible | Souvent plus facile à contraindre | Plus sensible au flambage et à la compression | Maintien du chemin, jeux, vitesse, rétraction, dureté du filament |
| Réglage de la rétraction | Souvent plus courte | Souvent plus longue | Géométrie de la tête chaude, température, stratégie de déplacement, état du filament |
| Dynamique de la tête d’outil | Davantage de masse sur la tête mobile | Moins de masse du mécanisme d’alimentation sur la tête mobile | Cinématique, structure, résonance, accélération, input shaping |
Comment comparer équitablement deux configurations
Une comparaison équitable contrôle les conditions de matériau et de procédé tout en accordant à chaque configuration sa propre calibration. Il n’existe pas de gagnant universel utile si une machine utilise un débit, une rétraction ou une compensation de pression non réglés. Évaluez séparément les défauts nommés : le filage, les renflements aux angles, les défauts de couture, la sous-extrusion et le ringing reflètent différentes parties des systèmes d’extrusion et de mouvement. Le réglage du pressure advance est propre à la configuration, tandis que le ringing dépend de l’interaction entre la masse accélérée, la structure et le comportement du mouvement. [5] [7] [15]
- Utilisez la même bobine de filament.
- Utilisez la même buse.
- Maintenez constantes la température et la hauteur de couche.
- Imprimez le même modèle de test.
- Appliquez des limites d’accélération comparables.
- Calibrez indépendamment le mouvement commandé du filament et le débit.
- Réglez indépendamment la compensation de pression.
- Utilisez une stratégie de déplacement comparable.
- Évaluez séparément le filage, les renflements aux angles, les coutures, la sous-extrusion et le ringing.
FAQ
Les réponses ci-dessous décrivent des tendances de système plutôt que des réglages universels. La configuration n’est qu’une partie du comportement de transport, de fusion et de mouvement du filament.
Direct drive vs Bowden : lequel est le meilleur ?
Aucun n’est universellement meilleur. Le direct drive raccourcit le chemin de filament, tandis que le Bowden retire la masse du mécanisme d’alimentation de la tête mobile. Le choix adapté dépend du comportement du matériau, du maintien du chemin, de la capacité de la tête chaude et de la réponse du système de mouvement. [10] [11]
Le direct drive est-il meilleur que le Bowden pour le TPU ?
Le direct drive présente souvent moins de risques pour le TPU, car le chemin court peut mieux contraindre le filament souple. Un chemin Bowden étroitement contenu peut également fonctionner, mais le flambage et la sous-extrusion deviennent plus sensibles aux jeux, à la résistance, aux courbures et à la déformation du filament. [14]
Le Bowden réduit-il la qualité d’impression par rapport au direct drive ?
Pas intrinsèquement. Le filage, les renflements aux angles, les défauts de couture, la sous-extrusion et le ringing ont des causes différentes. Ils peuvent refléter la température, l’humidité, la réponse de pression transitoire, la mécanique du chemin de filament ou les vibrations du mouvement plutôt que le seul nom de la configuration. [4] [15]
Les extrudeurs direct drive nécessitent-ils moins de rétraction ?
Souvent, mais pas toujours. Les profils de Prusa illustrent cette tendance avec un maximum de 2 mm pour certaines machines direct drive et une valeur par défaut de 3.2 mm pour ses profils Bowden MINI/MINI+. Ce sont des valeurs spécifiques à la machine et au profil, et non des règles générales de rétraction. [4]
Pressure advance ou Linear Advance peuvent-ils compenser entièrement un long tube Bowden ?
Non. Ils peuvent améliorer la réponse transitoire du débit, mais ne peuvent pas corriger un filament humide, un bouchage, des jeux aux extrémités du tube ou un mauvais maintien du filament. pressure_advance de Klipper, K de Marlin et M572 S de Duet ne sont pas numériquement transférables entre les implémentations de firmware. [5] [7] [8]
Quels changements mécaniques améliorent le plus la fiabilité du TPU sur un système Bowden ?
Améliorez le maintien du chemin : minimisez les jeux aux extrémités du tube et la distance non soutenue, évitez les courbures restrictives et réduisez les frottements inutiles le long du parcours. Ces changements réduisent les occasions pour le filament souple de se comprimer ou de flamber avant d’atteindre la tête chaude. [10] [14]
Sources
Cet article s’appuie sur un enregistrement de norme, de la documentation de firmware, de la documentation de fabricants et des articles scientifiques sur les mécanismes de transport de filament. La source 16 est incluse uniquement comme contexte industriel et d’intention de recherche, et non comme preuve technique.
-
ISO. Enregistrement de la norme ISO/ASTM 52900:2021. Enregistrement de norme ; 2021, confirmé 2025. Consulté le 30 octobre 2026.
-
Stratasys. FDM pour les pièces d’utilisation finale. Documentation du fabricant ; 2015. Consulté le 30 octobre 2026.
-
Stratasys. Impression 3D avec FDM. Documentation du fabricant ; 2018. Consulté le 30 octobre 2026.
-
Prusa Knowledge Base. Filage et suintement. Documentation officielle ; aucune date indiquée. Consulté le 30 octobre 2026.
-
Klipper. Pressure advance. Documentation officielle ; aucune date indiquée. Consulté le 30 octobre 2026.
-
Klipper. Référence de configuration. Documentation officielle ; aucune date indiquée. Consulté le 30 octobre 2026.
-
Duet3D. Pressure advance (M572). Documentation officielle ; aucune date indiquée. Consulté le 30 octobre 2026.
-
Marlin Firmware. Réglages de l’extrudeur. Documentation officielle ; aucune date indiquée. Consulté le 30 octobre 2026.
-
Formlabs. Guide de l’impression 3D flexible : comparer les procédés, matériaux et applications. Documentation du fabricant ; aucune date indiquée. Consulté le 30 octobre 2026.
-
UltiMaker. L’Ultimaker S5 est arrivée. Documentation du fabricant ; 2018. Consulté le 30 octobre 2026.
-
UltiMaker. Focus sur les fonctionnalités de la Factor 4 : direct drive et flexibles. Documentation du fabricant ; 5 décembre 2024. Consulté le 30 octobre 2026.
-
Prusa Blog. Publication de la mise à niveau multi-matériau Original Prusa i3 MK2. Documentation du fabricant ; 27 septembre 2016. Consulté le 30 octobre 2026.
-
Materials (Basel) via PMC. Contrôle du transport de filament pour améliorer les propriétés mécaniques des pièces réalisées par fabrication par filament fondu. Article scientifique ; 2022. Consulté le 30 octobre 2026.
-
Progress in Additive Manufacturing. Défis de sous-extrusion pour les filaments élastiques : l’influence de l’humidité sur la fabrication additive. Article scientifique ; 2022. Consulté le 30 octobre 2026.
-
Marlin Firmware. Input Shaping. Documentation officielle ; aucune date indiquée. Consulté le 30 octobre 2026.
-
All3DP. Extrudeur Direct Drive vs Bowden : les différences. Contexte industriel uniquement ; mis à jour le 2 avril 2024. Consulté le 30 octobre 2026.