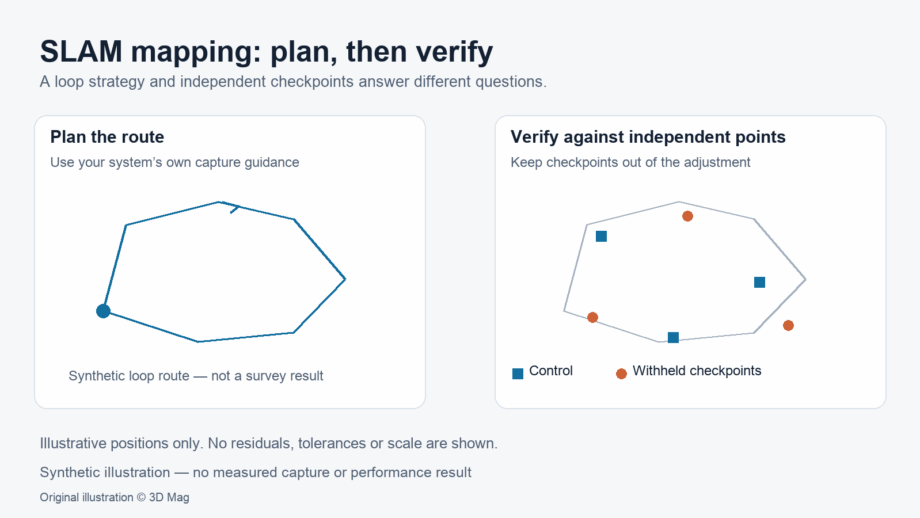
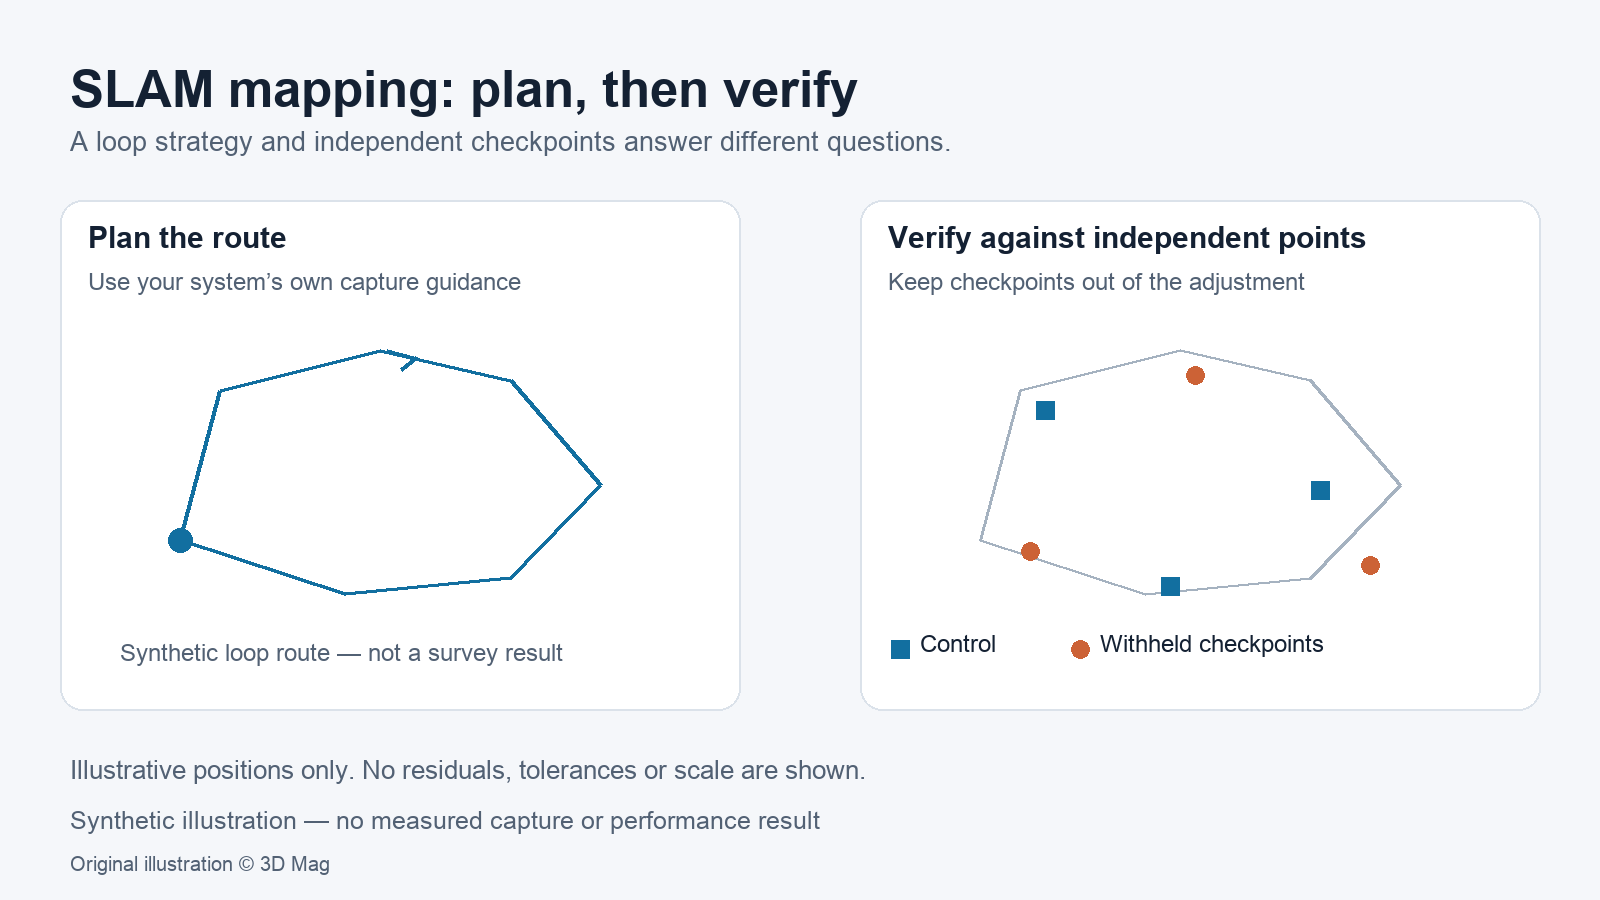

Si vous planifiez un relevé de cartographie SLAM, partez du principe que la trajectoire dérivera. Concevez l’itinéraire de sorte que le système puisse fermer des boucles, puis vérifiez le résultat par rapport à des points indépendants auxquels les données n’ont jamais été ajustées. Dans la documentation Cartographer ROS, chaque sous-carte est censée être cohérente localement, mais la documentation indique que le SLAM local dérive au fil du temps. Pour l’accessoire ZEB Locate, dans un article de la base de connaissances FARO étiqueté ZEB Horizon et Horizon RT, les recommandations de FARO/GeoSLAM conseillent de fermer la boucle pour obtenir les meilleurs résultats et ne recommandent pas la méthode en boucle ouverte.
Cet article explique pourquoi la dérive se produit et propose un flux de travail de validation. Il ne classe pas les appareils, ne présente pas de résultats de test et ne fournit pas de chiffres de dérive, car aucune des sources citées ne les fournit. Pour une présentation centrée sur les appareils, consultez le guide de 3D Mag : article explicatif sur les scanners LiDAR portables.
Comment le SLAM estime la pose et construit une carte
Le SLAM (localisation et cartographie simultanées) estime la position du capteur tout en construisant la carte utilisée pour cette estimation. Cartographer est un exemple documenté utile, mais il ne décrit pas tous les systèmes. Sa présentation divise le travail en deux. Le SLAM local, également appelé frontend, construit une succession de sous-cartes. Le SLAM global, le backend, s’exécute dans des threads d’arrière-plan et sa tâche principale consiste à trouver des contraintes de fermeture de boucle. Dans le propre résumé de la documentation, le SLAM local génère de bonnes sous-cartes et le SLAM global les relie de la manière la plus cohérente possible.
Le périmètre est important ici. L’article de Cartographer cité par la présentation ne décrit que le SLAM 2D, bien que la documentation indique que ces concepts s’appliquent généralement aussi à la 3D. En plus des contraintes de fermeture de boucle, l’optimisation globale peut également pondérer d’autres entrées, notamment des mesures d’IMU, une source d’odométrie ou un référentiel fixe tel que le GPS.
Origines de la dérive : mouvement, géométrie, réflexions et configuration des capteurs
La dérive est l’accumulation progressive de petites erreurs de pose. La documentation Cartographer met en avant plusieurs facteurs sur lesquels un planificateur de relevé peut raisonner. La colonne de droite présente un raisonnement éditorial, et non des résultats mesurés.
| Facteur | Ce que dit la documentation Cartographer | Conséquence pour la planification |
|---|---|---|
| Mouvement | L’horodatage de chaque message peut être considéré indépendamment afin de prendre en compte les déformations causées par le mouvement de la plateforme. | Déplacez-vous de manière régulière. Ne supposez pas que la compensation de mouvement n’a pas de limites. |
| Réflexions et bruit | Certaines des mesures les plus éloignées peuvent provenir de réflexions ou du bruit du capteur, de sorte que seules les portées comprises entre un minimum et un maximum configurés sont conservées. | Notez le verre, le métal poli et l’eau. Prévoyez des boucles supplémentaires à proximité. |
| Orientation | Le SLAM 3D de Cartographer nécessite une IMU, qui fournit une estimation initiale de l’orientation du scan. | Vérifiez sur quelles données inertielles votre système s’appuie. |
| Taille des sous-cartes | Les sous-cartes doivent être suffisamment petites pour que la dérive en leur sein reste inférieure à la résolution, tout en étant assez grandes pour être distinctes lors de la fermeture de boucle. | Les zones répétitives ou sans caractéristiques peuvent rendre les boucles plus difficiles à reconnaître. Vérifiez-le plutôt que de le supposer. |
Aucune des sources citées ne quantifie l’effet des environnements réfléchissants, vitrés ou sans caractéristiques sur un système précis. Considérez-les comme des conditions à consigner et à vérifier, et non comme des amplitudes d’erreur connues.
Fermeture de boucle en pratique : planifier l’itinéraire
Les recommandations ci-dessous proviennent de l’article de la base de connaissances FARO consacré à ZEB Locate. Elles sont spécifiques au produit et ne doivent pas être interprétées comme une limite universelle pour d’autres systèmes ou configurations.
FARO/GeoSLAM recommande que chaque relevé ZEB Locate dure au minimum 3 minutes en mode mobile et soit limité à un maximum de 20-25 minutes, afin d’éviter des fichiers très volumineux et de réduire la dérive. Cela s’applique que la boucle soit fermée ou ouverte.
Si la méthode en boucle ouverte est néanmoins utilisée, l’article prévoit une dérive plus importante, les scans longs étant plus vulnérables que les courts. Il ajoute que plusieurs acquisitions plus courtes (~10min) peuvent offrir de meilleurs résultats lorsque des précisions plus élevées sont requises.
Pour une acquisition en boucle ouverte, l’article conseille vivement d’effectuer des boucles locales fréquentes autour d’éléments tels que des voitures garées, des lampadaires ou des arbres. L’utilisateur ne doit pas parcourir plus de 100m sans effectuer une boucle et doit viser des boucles tous les 20-40m le long de la trajectoire.
Points de contrôle et limites des coordonnées
La fermeture de boucle améliore la cohérence interne, tandis que les points de contrôle rattachent le jeu de données à un système de coordonnées. Dans GeoSLAM Hub, le contrôle est importé au moyen d’un fichier Adjust to Control (A2C). Il s’agit d’un fichier texte séparé par des TAB avec une ligne d’en-tête obligatoire, et chaque nom de point de contrôle doit contenir au moins une lettre. Hub ne prend en charge que les valeurs en mètres et ne prend pas en charge les pieds ni d’autres unités ; convertissez donc les coordonnées avant l’importation.
Le même article indique qu’un facteur d’échelle n’est pas appliqué, ce qui crée un risque d’erreurs de mesure sur de plus grandes distances. Il recommande, lorsque cela est possible, des systèmes de coordonnées dans une grille locale et plane, mais ne fournit aucune amplitude d’erreur ni aucun seuil de distance. Ces remarques s’appliquent uniquement à Hub. L’entrée facultative de référentiel fixe de Cartographer est un mécanisme différent.
Un flux de travail proposé pour vérifier la dérive (recommandations, pas un test réalisé)
Flux de travail de vérification proposé (conseils éditoriaux ; pas un test réalisé). 3D Mag n’a pas exécuté ce flux de travail et aucun résultat n’est présenté.
- Convenez avec le client du livrable, du système de coordonnées et de la tolérance d’acceptation avant l’acquisition.
- Établissez le contrôle au moyen de méthodes de relevé indépendantes. Utilisez certains points comme contrôle et conservez d’autres points comme points de vérification.
- Planifiez un itinéraire en boucle fermée qui suit les recommandations du fabricant de votre système concernant la durée et l’espacement des boucles. Divisez les longues zones en acquisitions plus courtes.
- Notez les conditions susceptibles d’affecter le SLAM, telles que les surfaces réfléchissantes, les couloirs répétitifs ou sans caractéristiques et les mouvements rapides, et prévoyez des boucles supplémentaires dans ces endroits.
- Traitez les données et ajustez-les aux points de contrôle. Confirmez que les unités et les exigences du système de coordonnées correspondent au format d’entrée documenté du logiciel.
- Mesurez les résidus aux points de vérification conservés et comparez-les à la tolérance prédéfinie. Consignez l’itinéraire, la durée, les conditions et la version du logiciel.
- Indiquez les limites du livrable, y compris les zones où les vérifications étaient absentes. Ne déduisez pas la précision des spécifications du fournisseur.
Ce qu’un livrable SLAM peut et ne peut pas revendiquer
La documentation des algorithmes et les recommandations des fabricants décrivent la conception des systèmes et leur utilisation prévue. Elles n’établissent pas la précision d’un jeu de données particulier. L’acceptation d’un relevé dépend de ses propres vérifications par rapport à une tolérance définie à l’avance par le client.
Un rapport défendable indique l’itinéraire, la durée, la stratégie de boucle, la disposition des contrôles et des points de vérification, la version du logiciel, les conditions rencontrées et les zones où les vérifications étaient absentes. Cet article ne traite pas de l’adéquation aux environnements dangereux ou explosifs, qui nécessite des preuves et une certification applicables du fabricant.
FAQ
La numérisation SLAM dérive-t-elle ?
Il faut s’y attendre. La documentation de Cartographer indique que le SLAM local dérive au fil du temps, tandis que le SLAM global recherche des contraintes de fermeture de boucle et relie les sous-cartes entre elles. Vérifiez la dérive pour chaque relevé.
Dois-je fermer la boucle ?
Pour ZEB Locate, FARO/GeoSLAM recommande de fermer la boucle pour obtenir les meilleurs résultats et ne recommande pas la méthode en boucle ouverte. Pour les autres systèmes, consultez la documentation propre à ce système.
Existe-t-il une longueur maximale de relevé ?
L’article consacré à ZEB Locate recommande un minimum de 3 minutes en mode mobile et un maximum de 20-25 minutes par relevé. Il s’agit de recommandations spécifiques au produit, et non d’une limite universelle.
Les points de contrôle peuvent-ils être en pieds ?
Pas dans GeoSLAM Hub. Selon son article sur le format de fichier A2C, Hub ne prend en charge que les valeurs en mètres.
Sources
Cet article explicatif repose sur les sources publiées citées ; 3D Mag n’a pas effectué de tests pratiques. Sponsoring de l’éditeur.