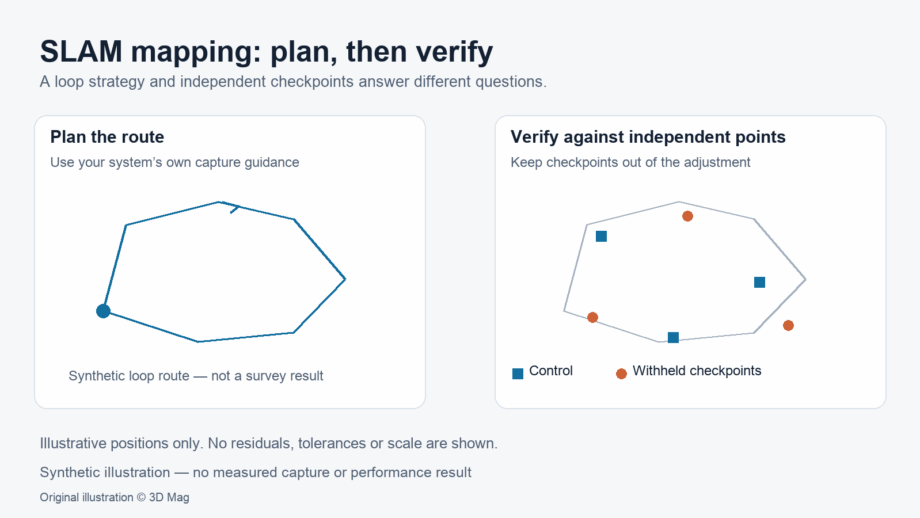
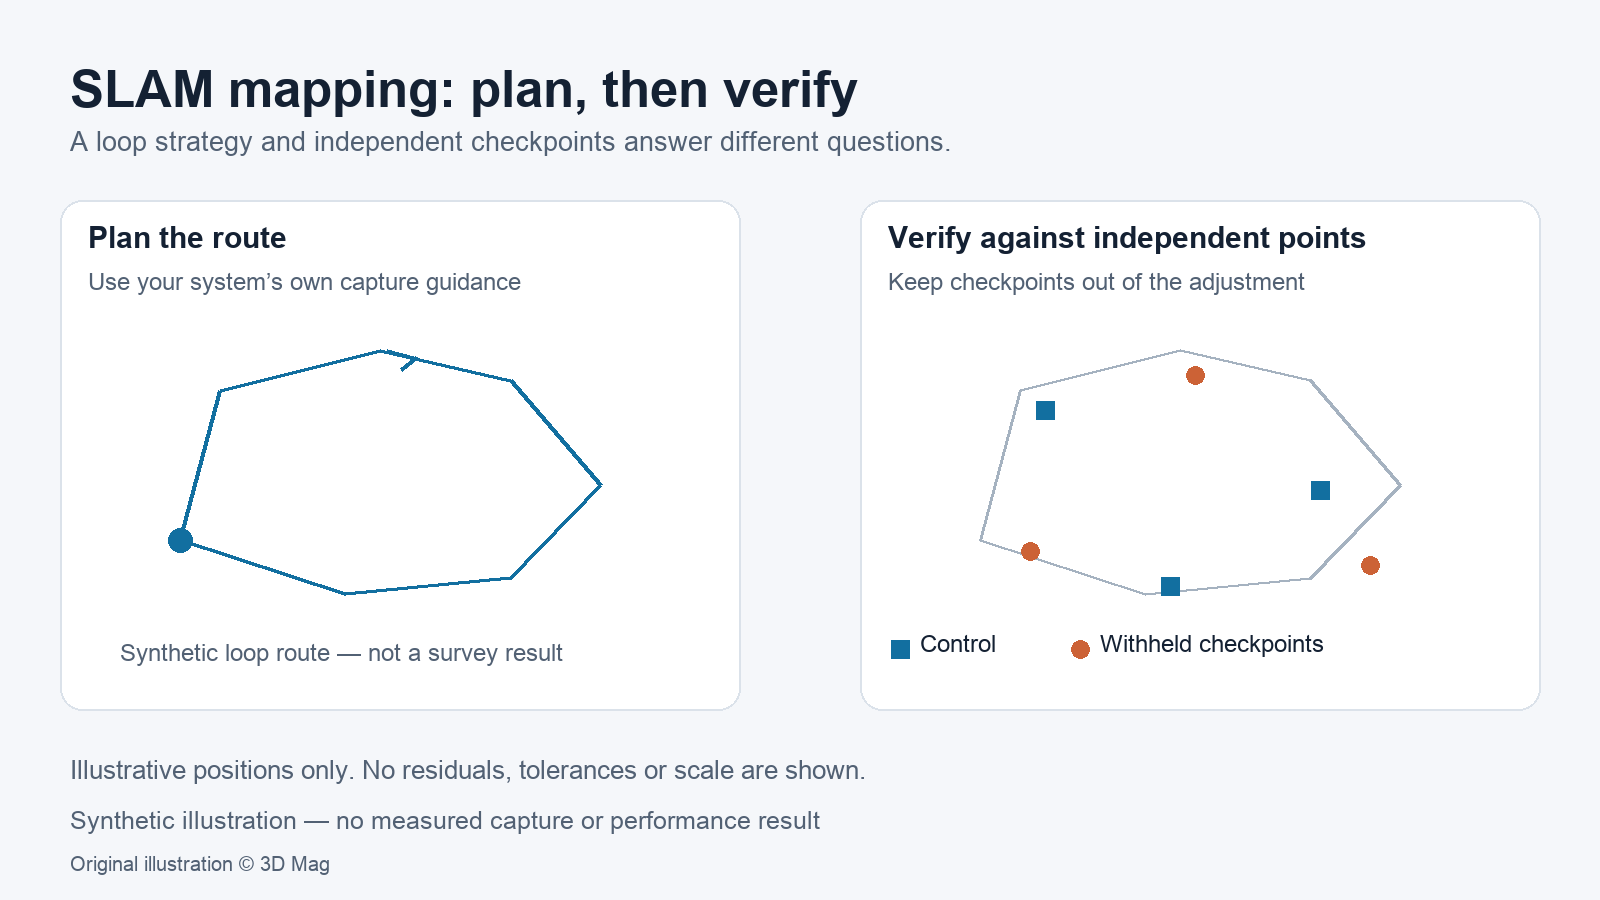

Wenn Sie eine SLAM-Kartierungsvermessung planen, sollten Sie davon ausgehen, dass die Trajektorie driftet. Planen Sie die Route so, dass das System Schleifen schließen kann, und prüfen Sie das Ergebnis anschließend anhand unabhängiger Punkte, auf die die Daten niemals angepasst wurden. In der Cartographer-ROS-Dokumentation soll jede Teilkarte lokal konsistent sein, doch die Dokumentation besagt, dass lokales SLAM mit der Zeit driftet. Für das Zubehör ZEB Locate empfiehlt die Anleitung von FARO/GeoSLAM in einem Knowledge-Base-Artikel, der mit ZEB Horizon und Horizon RT getaggt ist, für die besten Ergebnisse den Schleifenschluss und rät von der Open-Loop-Methode ab.
Dieser Artikel erklärt, warum Drift entsteht, und schlägt einen Validierungsablauf vor. Er bewertet keine Geräte, berichtet keine Testergebnisse und nennt keine Driftwerte, da keine der zitierten Quellen diese liefert. Einen gerätebezogenen Überblick bietet der folgende Artikel von 3D Mag: Erklärartikel zu handgehaltenen LiDAR-Scannern.
Wie SLAM die Pose schätzt und eine Karte erstellt
SLAM (simultane Lokalisierung und Kartierung) schätzt die Position des Sensors, während es die Karte erstellt, die für diese Schätzung verwendet wird. Cartographer ist ein nützliches dokumentiertes Beispiel, beschreibt jedoch nicht jedes System. Seine Erläuterung teilt die Arbeit in zwei Bereiche. Lokales SLAM, auch Frontend genannt, erstellt eine Abfolge von Teilkarten. Globales SLAM, das Backend, läuft in Hintergrund-Threads, und seine Hauptaufgabe besteht darin, Bedingungen für den Schleifenschluss zu finden. In der Zusammenfassung der Dokumentation erzeugt lokales SLAM gute Teilkarten, und globales SLAM verknüpft diese so konsistent wie möglich.
Der Geltungsbereich ist hier wichtig. Das in der Erläuterung zitierte Cartographer-Paper beschreibt nur 2D-SLAM, obwohl die Dokumentation besagt, dass diese Konzepte im Allgemeinen auch für 3D gelten. Neben Bedingungen für den Schleifenschluss kann die globale Optimierung auch andere Eingaben berücksichtigen, darunter IMU-Messungen, eine Odometriequelle oder ein festes Bezugssystem wie GPS.
Woher Drift kommt: Bewegung, Geometrie, Reflexionen und Sensorkonfiguration
Drift ist die allmähliche Aufsummierung kleiner Posefehler. Die Cartographer-Dokumentation verweist auf mehrere Faktoren, über die ein Vermessungsplaner nachdenken kann. Die rechte Spalte enthält redaktionelle Überlegungen, keine Messergebnisse.
| Faktor | Was die Cartographer-Dokumentation sagt | Auswirkung auf die Planung |
|---|---|---|
| Bewegung | Der Zeitstempel jeder Nachricht kann unabhängig betrachtet werden, um durch die Bewegung der Plattform verursachte Verformungen zu berücksichtigen. | Bewegen Sie sich gleichmäßig. Gehen Sie nicht davon aus, dass Bewegungskompensation keine Grenzen hat. |
| Reflexionen und Rauschen | Einige der entferntesten Messungen können von Reflexionen oder Sensorrauschen stammen, daher werden nur Bereiche zwischen einem konfigurierten Minimum und Maximum beibehalten. | Notieren Sie Glas, poliertes Metall und Wasser. Planen Sie zusätzliche Schleifen in deren Nähe. |
| Orientierung | Cartographers 3D-SLAM erfordert eine IMU, die eine Anfangsschätzung für die Scanorientierung liefert. | Prüfen Sie, auf welche Inertialdaten sich Ihr System stützt. |
| Teilkartengröße | Teilkarten müssen klein genug sein, damit der Drift in ihnen unter der Auflösung bleibt, aber groß genug, um sich beim Schleifenschluss zu unterscheiden. | In repetitiven oder merkmalsarmen Bereichen können Schleifen schwerer zu erkennen sein. Überprüfen Sie dies, statt es anzunehmen. |
Keine der zitierten Quellen quantifiziert, wie sich reflektierende, gläserne oder merkmalsarme Umgebungen auf ein bestimmtes System auswirken. Behandeln Sie diese als zu dokumentierende und zu überprüfende Bedingungen, nicht als bekannte Fehlergrößen.
Schleifenschluss in der Praxis: Routenplanung
Die folgenden Hinweise stammen aus dem FARO-Knowledge-Base-Artikel zu ZEB Locate. Sie sind produktspezifisch und sollten nicht als allgemeingültige Grenze für andere Systeme oder Konfigurationen gelesen werden.
FARO/GeoSLAM empfiehlt, dass jede ZEB-Locate-Vermessung im mobilen Modus mindestens 3 Minuten dauert und auf maximal 20-25 Minuten begrenzt wird, um sehr große Dateien zu vermeiden und Drift zu reduzieren. Dies gilt unabhängig davon, ob die Schleife geschlossen oder offen ist.
Wenn die Open-Loop-Methode dennoch verwendet wird, geht der Artikel von größerer Drift aus, wobei längere Scans anfälliger sind als kürzere. Er ergänzt, dass mehrere kürzere (~10min) Erfassungen bessere Ergebnisse liefern können, wenn höhere Genauigkeiten erforderlich sind.
Bei Open-Loop-Erfassungen rät der Artikel dringend zu häufigen lokalen Schleifen um Merkmale wie geparkte Autos, Straßenlaternen oder Bäume. Der Nutzer sollte nicht länger als 100m unterwegs sein, ohne eine Schleife auszuführen, und entlang der Trajektorie Schleifen alle 20-40m anstreben.
Kontrollpunkte und Koordinatenbeschränkungen
Der Schleifenschluss verbessert die interne Konsistenz, während Kontrollpunkte den Datensatz an ein Koordinatensystem binden. In GeoSLAM Hub wird die Kontrolle über eine Adjust-to-Control-Datei (A2C) importiert. Dies ist eine TAB-getrennte Textdatei mit einer erforderlichen Kopfzeile, und jeder Kontrollpunktname muss mindestens einen Buchstaben enthalten. Hub unterstützt nur Werte in Metern und keine Fuß oder andere Einheiten; konvertieren Sie Koordinaten daher vor dem Import.
Der gleiche Artikel weist darauf hin, dass kein Maßstabsfaktor angewendet wird, wodurch über größere Entfernungen Messfehler entstehen können. Er empfiehlt, soweit möglich Koordinatensysteme in einem lokalen, ebenen Gitter zu verwenden, nennt aber weder eine Fehlergröße noch einen Entfernungsschwellenwert. Diese Hinweise gelten nur für Hub. Cartographers optionale Eingabe eines festen Bezugssystems ist ein anderer Mechanismus.
Ein vorgeschlagener Ablauf zur Driftprüfung (Leitfaden, kein durchgeführter Test)
Vorgeschlagener Verifizierungsablauf (redaktioneller Leitfaden; kein durchgeführter Test). 3D Mag hat diesen Ablauf nicht durchgeführt, und es werden keine Ergebnisse berichtet.
- Stimmen Sie vor der Erfassung den Lieferumfang, das Koordinatensystem und die Akzeptanztoleranz mit dem Kunden ab.
- Richten Sie die Kontrolle mithilfe unabhängiger Vermessungsmethoden ein. Verwenden Sie einige Punkte als Kontrolle und halten Sie andere als Prüfpunkte zurück.
- Planen Sie eine geschlossene Route, die den Herstellerhinweisen Ihres Systems zu Dauer und Schleifenabstand folgt. Teilen Sie große Bereiche in kürzere Erfassungen auf.
- Notieren Sie Bedingungen, die SLAM beeinflussen können, etwa reflektierende Oberflächen, repetitive oder merkmalsarme Korridore und schnelle Bewegungen, und planen Sie an diesen Stellen zusätzliche Schleifen.
- Verarbeiten Sie die Daten und passen Sie sie an die Kontrollpunkte an. Bestätigen Sie, dass Einheiten und Anforderungen des Koordinatensystems dem dokumentierten Eingabeformat der Software entsprechen.
- Messen Sie Residuen an den zurückgehaltenen Prüfpunkten und vergleichen Sie sie mit der vordefinierten Toleranz. Dokumentieren Sie Route, Dauer, Bedingungen und Softwareversion.
- Berichten Sie die Grenzen des Lieferumfangs, einschließlich der Bereiche ohne Prüfungen. Leiten Sie keine Genauigkeit aus Herstellerspezifikationen ab.
Was ein SLAM-Lieferumfang behaupten kann und was nicht
Algorithmusdokumentationen und Herstellerhinweise beschreiben, wie Systeme ausgelegt sind und verwendet werden sollten. Sie belegen nicht die Genauigkeit eines bestimmten Datensatzes. Ob eine Vermessung akzeptiert wird, hängt von ihren eigenen Prüfungen gegenüber einer vom Kunden im Voraus definierten Toleranz ab.
Ein belastbarer Bericht nennt Route, Dauer, Schleifenstrategie, Anordnung von Kontroll- und Prüfpunkten, Softwareversion, angetroffene Bedingungen und Bereiche ohne Prüfungen. Dieser Artikel behandelt nicht die Eignung für gefährliche oder explosionsgefährdete Umgebungen, die entsprechende Herstellernachweise und Zertifizierungen erfordert.
FAQ
Driftet SLAM-Scanning?
Gehen Sie davon aus. Die Dokumentation von Cartographer besagt, dass lokales SLAM mit der Zeit driftet, während globales SLAM nach Bedingungen für den Schleifenschluss sucht und Teilkarten miteinander verknüpft. Überprüfen Sie den Drift bei jeder Vermessung.
Muss ich die Schleife schließen?
Für ZEB Locate empfiehlt FARO/GeoSLAM für die besten Ergebnisse den Schleifenschluss und rät von der Open-Loop-Methode ab. Prüfen Sie bei anderen Systemen die jeweilige Systemdokumentation.
Gibt es eine maximale Vermessungsdauer?
Der Artikel zu ZEB Locate empfiehlt mindestens 3 Minuten im mobilen Modus und maximal 20-25 Minuten pro Vermessung. Dies ist ein produktspezifischer Hinweis, keine allgemeingültige Grenze.
Können Kontrollpunkte in Fuß angegeben werden?
Nicht in GeoSLAM Hub. Laut dem Artikel zum A2C-Dateiformat unterstützt Hub nur Werte in Metern.
Quellen
Dieser Erklärartikel basiert auf zitierten veröffentlichten Quellen; 3D Mag führte keine Praxistests durch. Sponsoring des Herausgebers.