



Résumé
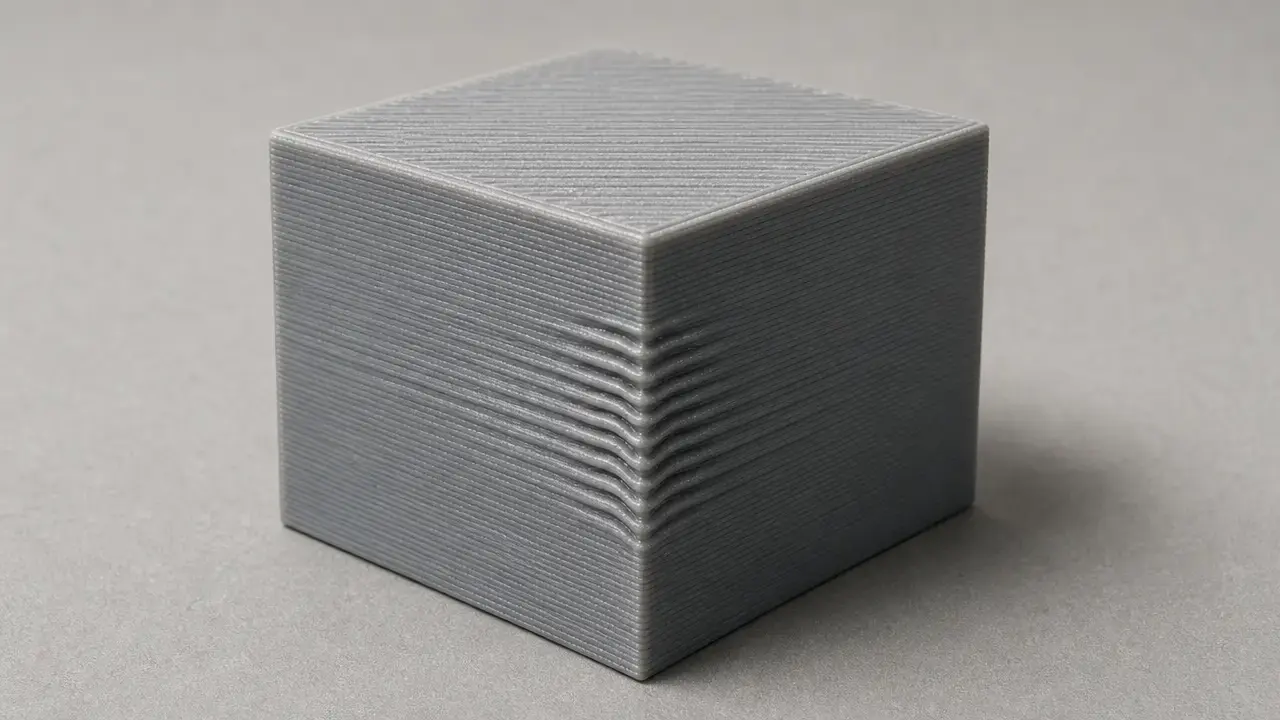
Le ghosting en impression 3D est un motif d’ondulations semblables à un écho qui apparaît après une arête vive ou un relief sur une impression FFF/FDM. Dans le dépannage des imprimantes de bureau, ghosting et ringing sont des quasi-synonymes : ringing est le terme centré sur le mécanisme, tandis que ghosting décrit l’effet visible en surface. [4] [12]
L’ordre de correction le plus sûr est diagnostique, et non réactif. Vérifiez d’abord que l’artefact est bien du ringing, puis inspectez le système de mouvement pour détecter tout jeu, toute souplesse ou toute source de vibrations. Réglez ensuite le comportement du mouvement, notamment l’accélération et la gestion des angles, et n’appliquez qu’après une compensation par input shaping ou par firmware si votre machine la prend en charge. Klipper avertit explicitement que le ringing a généralement des origines mécaniques qu’il faut vérifier en premier, tandis que Simplify3D relie cet artefact aux changements brusques de direction, à l’inertie, à la vitesse et à l’accélération. [4] [16]
Contexte de l’extrusion de matériau et limites terminologiques
Cet article concerne les imprimantes par extrusion de matériau, la famille de fabrication additive qui construit des structures tridimensionnelles couche par couche et qui est couramment employée par les imprimantes 3D personnelles et commerciales. [3] Dans la terminologie normalisée, ISO/ASTM 52900:2021 est la référence de vocabulaire pour la fabrication additive ; il s’agit de l’Édition 2, publiée en 2021-11, comportant 28 pages et confirmée en 2025. [1]
Ce contexte normatif ne sert que de cadre. Il ne normalise pas ghosting ou ringing comme termes de défaut, et ISO/ASTM 52902:2023 n’est pas non plus une norme sur le ghosting. Il s’agit de l’Édition 2, publiée en 2023-08, comportant 40 pages, qui couvre les artefacts d’essai AM destinés à l’évaluation de l’aptitude géométrique sans imposer de méthode de mesure propre au ghosting. [2] SLA, MSLA et DLP sont hors du cadre de dépannage présenté ici, sauf à titre de limite. Pour l’utilisation FFF/FDM de loisir, aucun score universel fiable de ghosting n’a été trouvé dans ces normes. [1] [2]
Identifier l’artefact
Dans le dépannage FFF/FDM de bureau, ghosting et ringing sont mieux considérés comme des quasi-synonymes. Klipper décrit le ringing comme également connu sous les noms d’echoing, ghosting ou rippling, tandis que Prusa décrit le ghosting par son symptôme visible : plusieurs vagues qui suivent une arête vive. [4] [12]
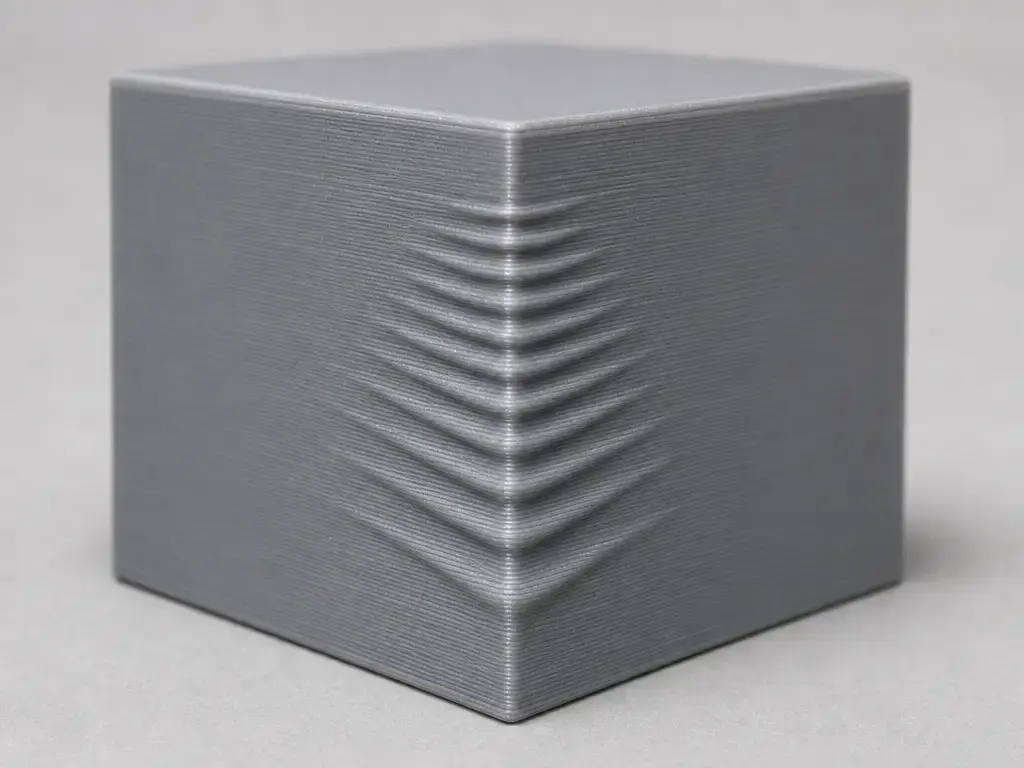
Il est plus facile à repérer près des angles vifs, du texte en relief, des trous, des logos et d’autres éléments abrupts qui imposent un changement rapide de direction. Simplify3D utilise un cube de 20 mm comme exemple simple, car chaque transition entre les faces crée un changement de direction soudain, et Prusa décrit le même motif de vagues décroissantes après une arête. [16] [12] L’estompement est important : les ondulations deviennent généralement plus petites à mesure qu’elles s’éloignent de l’élément, ce qui suggère une réponse vibratoire plutôt qu’une erreur géométrique fixe. [4]
La question diagnostique essentielle est de savoir si les marques sont liées à un élément et décroissantes ou fixes au même endroit couche après couche. Les VFA sont différents : Prusa les décrit comme des imperfections microscopiques se répétant au même point de chaque couche, créant des lignes verticales qui peuvent devenir visibles à partir de 10 μm et sont les plus perceptibles autour de 40 μm crête à creux. [13] Les pâtés de couture ou d’angle sont encore différents, car les fonctions de type pressure advance ciblent le comportement de pression d’extrusion dans les angles plutôt que la résonance de la tête d’impression. [7] Si vous identifiez la mauvaise famille de défauts, vous appliquerez la mauvaise correction.
| Artefact | Indice visuel typique | Mécanisme probable | Premier contrôle |
|---|---|---|---|
| Ghosting / ringing | Ondes répétées s’éloignant d’un élément vif. [12] [16] | Vibration ou résonance de la tête d’impression après un changement de direction rapide. [4] | Angles, orientation des faces, courroies, poulies, jeu du chariot et rigidité du châssis. [4] |
| Vertical Fine Artifacts (VFAs) | Fines lignes verticales fixes au même emplacement d’une couche à l’autre. Visibles à partir d’environ 10 μm et maximales autour de 40 μm crête à creux. [13] | Erreurs microscopiques répétitives dans le système de mouvement. [13] | Vérifier si la ligne reste bloquée à une position de surface donnée d’une couche à l’autre. [13] |
| Pâtés de couture / d’angle | Petites excroissances ou renflements localisés aux démarrages, arrêts ou positions de couture. [7] | Pression d’extrusion et comportement de reprise, et non résonance. [7] | Placement de la couture, comportement de reprise et réglage de la pression. [7] |
| Marques périodiques de courroie / transmission | Marques répétées à intervalles réguliers plutôt qu’un écho décroissant. | Périodicité de la transmission ou erreur répétitive liée à la transmission. | État de la courroie, prise de la poulie, galets et chemin de transmission. [4] |
| Oscillation / stries Z | Bandes horizontales entourant la pièce. | Variation liée au mouvement de l’axe Z ou à la vis mère. | Rectitude de l’axe Z, accouplement et matériel de mouvement vertical. |
| Infill visible à travers la surface | Motif interne visible sur la peau. | Couverture de surface supérieure insuffisante ou peau externe fine. | Épaisseur supérieure, stratégie de paroi et paramètres de couverture de surface. |
Pourquoi le ghosting apparaît : vibrations, résonance et changements de direction
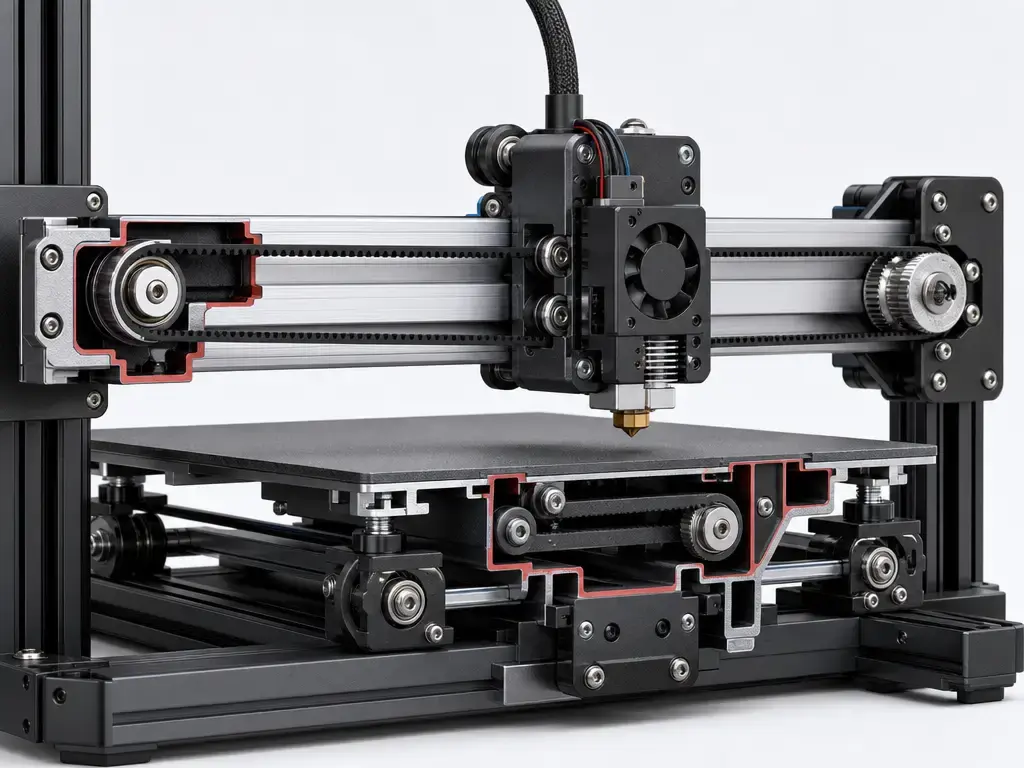
Le ghosting est un problème de réponse dynamique. Lorsque la tête d’impression change brusquement de direction près d’un angle, l’inertie pousse la masse mobile à poursuivre sa trajectoire précédente. [16] Simultanément, des parties de la machine — courroies, éléments du châssis, pièces du portique, supports de plateau, fixations et chariots — fléchissent légèrement avant de rebondir. [4] Cette énergie stockée ne disparaît pas instantanément ; l’imprimante oscille donc brièvement après le mouvement. Les ondes visibles sur la pièce sont l’enregistrement de cette oscillation, et elles décroissent généralement parce que l’amortissement de la structure dissipe progressivement l’énergie. [4]
C’est pourquoi vitesse, accélération et gestion des angles sont liées, mais ne sont pas interchangeables. Réduire la vitesse peut aider, mais si l’accélération ou le passage des angles reste agressif, l’imprimante peut encore exciter la même résonance. Simplify3D oriente les lecteurs à la fois vers la vitesse d’impression et l’accélération du firmware, tandis que Marlin distingue le jerk classique de Junction Deviation et indique que Junction Deviation est désormais le mode par défaut. [16] [10] Klipper emploie encore une autre désignation : square_corner_velocity est la vitesse maximale dans un angle de 90°, avec une valeur par défaut indiquée de 5 mm/s dans la référence de configuration. [6]
Procédure de correction du ghosting
Modifiez un seul paramètre à la fois et réimprimez le même objet de test après chaque ajustement. Un cube de 20 mm suffit à révéler le ringing, et une tour de ringing contrôlée est encore préférable si vous recherchez des indices propres à chaque axe. [16] [4]
L’inspection mécanique précède le réglage du firmware. Klipper indique explicitement que le ringing a généralement des origines mécaniques ; commencez donc par les courroies, les vis de pression des poulies, les galets, les rails, les roues ou roulements, le jeu du chariot, les fixations du châssis, le jeu du chariot de plateau, la résistance du déroulement de la bobine et la rigidité de la table ou du support sous l’imprimante. [4] Si vous utilisez des outils de fabricant, considérez-les comme des exemples spécifiques à leur écosystème, et non comme des normes universelles de courroie. Les valeurs d’état de courroie Prusa de 240–300 s’appliquent à certaines familles d’imprimantes, les valeurs plus faibles indiquant une tension de courroie plus élevée et les valeurs plus élevées une courroie plus lâche. [12]
Après le contrôle mécanique, réglez le comportement du mouvement dans un ordre maîtrisé. Réduisez d’abord l’accélération affectant les parois visibles si votre slicer ou firmware permet de la séparer, baissez ensuite modérément la vitesse des parois si nécessaire, puis n’appliquez qu’après le shaping ou la compensation. [16] [10] [6] Les procédures des fabricants montrent également l’importance des nouveaux essais : les manuels Bambu associent l’entretien des courroies à une nouvelle calibration de compensation des vibrations, et une procédure P2S emploie 4 vis de tension, 1–2 tours de desserrage, 3–5 déplacements de la tête d’impression, puis un resserrage avant calibration. [14] [15]
- Imprimez un objet de test riche en angles, tel qu’un cube de 20 mm ou une tour de ringing, et conservez ce modèle constant pour toutes les comparaisons. [16] [4]
- Identifiez les faces correspondant aux comportements X et Y afin de ne pas confondre les symptômes spécifiques aux axes. La tour de ringing de Klipper utilise des repères X et Y exactement pour cette raison. [4]
- Inspectez les courroies, les poulies, le chariot de la tête d’impression, le chariot de plateau, les jonctions du châssis, le chemin de la bobine et la surface de support afin de détecter tout jeu ou toute souplesse avant de modifier les réglages du firmware. [4] [12]
- Réimprimez avec une accélération réduite pour les parois si ce contrôle est disponible, en gardant les autres réglages majeurs fixes. [16]
- Si le ringing persiste, réduisez modérément la vitesse des parois externes et effectuez un nouveau test au lieu de changer simultanément plusieurs variables de mouvement. [12] [16]
- Si elle est prise en charge, calibrez l’input shaping ou la compensation de résonance seulement une fois la mécanique de base stable. [4] [9]
- Effectuez un nouveau test après toute modification du matériel, des courroies, de la masse, de la rigidité ou de l’emplacement, car le profil de résonance peut évoluer lorsque la machine change. [4] [14] [15]
Réglages de mouvement : qui contrôle quoi ?
Les slicers demandent généralement des vitesses de déplacement et parfois des accélérations, mais le firmware reste responsable de la planification des mouvements, de l’application des limites et de la gestion des angles. C’est pourquoi le même profil de slicer peut se comporter différemment sur deux imprimantes utilisant des firmwares différents. [16] [10] L’objectif pratique n’est pas de mémoriser les intitulés, mais de savoir si vous modifiez la vitesse demandée, la montée et descente en accélération, le comportement dans les angles ou une fonction de compensation.
Ne transposez pas aveuglément les conseils relatifs au « jerk » entre piles de firmware. Dans Marlin, le jerk classique et Junction Deviation sont distincts, et M205 comprend J<deviation> pour Junction Deviation. [10] [11] Dans Klipper, square_corner_velocity n’est pas une copie du jerk de Marlin ; c’est la vitesse maximale dans un angle de 90°. [6]
| Concept | Habituellement modifié dans | Termes Marlin / Klipper | Ce que cela affecte |
|---|---|---|---|
| Vitesse d’impression | Principalement le slicer. [16] | Demande de vitesse d’avance / demande de vitesse. | Vitesse de déplacement demandée. Le firmware peut encore la limiter. |
| Accélération | Slicer, firmware ou les deux. [16] [10] | Marlin M204 / réglages d’accélération Klipper. |
Vitesse à laquelle l’imprimante atteint et quitte sa vitesse de déplacement. |
| Modèle de passage des angles dans Marlin | Firmware. [10] [11] | Jerk classique ou Junction Deviation, Junction Deviation étant désormais le mode par défaut. M205 comprend J<deviation>. [10] [11] |
Degré d’agressivité avec lequel le planificateur conserve la vitesse dans les angles. |
square_corner_velocity dans Klipper |
Firmware. [6] | square_corner_velocity, valeur par défaut indiquée de 5 mm/s. [6] |
Vitesse maximale dans un angle de 90°, et non une commande générique de vitesse du slicer. [6] |
| Input shaping | Firmware. [4] [8] [9] | Input shaper Klipper / Marlin M593. |
Réduit l’excitation de résonance après caractérisation ; ce n’est pas une correction pour du matériel desserré. |
| Pressure advance / Linear Advance | Firmware. [7] [9] | Klipper Pressure Advance / famille Marlin Linear Advance. | Réduit le suintement et les pâtés aux angles ; dans Klipper, cela ne modifie ni la trajectoire ni le timing de la tête d’impression. [7] |
Input Shaping / compensation de résonance
L’input shaping modifie les commandes de mouvement afin que l’imprimante excite moins fortement les modes résonants. C’est un outil de compensation, et non un substitut à des courroies lâches, des poulies qui patinent, un mauvais alignement ou un châssis flexible. Klipper est particulièrement clair concernant l’ordre des opérations : contrôlez d’abord les causes mécaniques et, si le motif de ringing sur l’impression de test ne suit pas le motif à encoches courbes, le défaut n’est probablement pas un véritable ringing. [4]
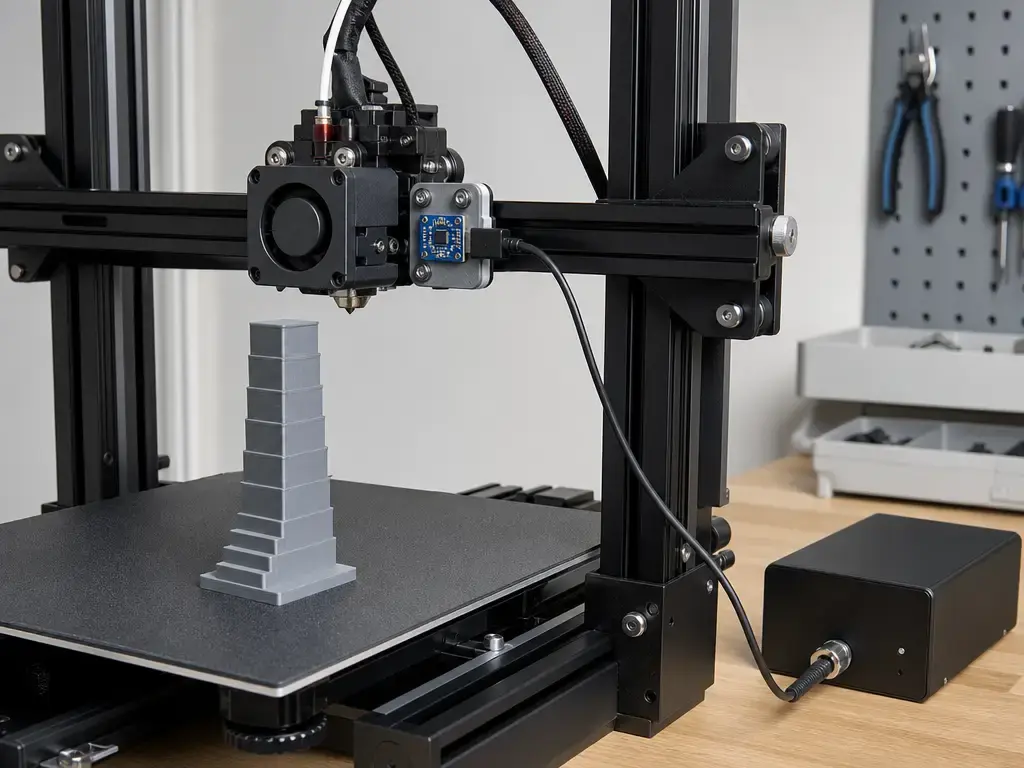
La documentation de Klipper fournit un exemple de procédure, pas des valeurs par défaut universelles. Ses recommandations pour la tour de ringing utilisent une hauteur de couche suggérée de 0.2 ou 0.25 mm, une vitesse de périmètre externe d’environ 80–100 mm/s, un temps de couche minimal d’au plus 3 secondes, et une tour d’accélération commençant à 1500 mm/s² avec des pas de 500 mm/s² tous les 5 mm jusqu’à 7000 mm/s². [4] La même page explique l’estimation des oscillations imprimées par V · N / D, avec l’exemple 100 mm/s × 6 / 12.14 mm ≈ 49.4 Hz, et utilise des repères X et Y afin de mesurer chaque axe séparément. [4] Si vous préférez un réglage instrumenté à un réglage visuel, Klipper prend en charge les accéléromètres compatibles ADXL345, MPU-9250, LIS2DW et LIS3DH. [5]
Marlin documente une limite différente. Sa page consacrée à l’input shaping indique que Marlin a introduit pour la première fois le ZV Input Shaping dans la version 2.1.2 et note que les plus grandes oscillations se situent généralement dans une bande basse fréquence d’environ 10–50 Hz dans le contexte de Marlin. [8] La page M593 indique que Marlin ne propose pas ici de réglage basé sur un accéléromètre et recommande soit une tour de ringing, soit un balayage de fréquence. [9] Elle précise également que les motifs de balayage de fréquence sont imprimés avec Linear Advance désactivé et qu’il peut être nécessaire de recalibrer le facteur K après le réglage de l’input shaping. [9] L’input shaping est donc distinct de pressure advance ou Linear Advance, qui traitent le comportement de pression d’extrusion plutôt que les vibrations de la tête d’impression. [7] [9]
Si la résonance mesurée est très faible — sous environ 20–25 Hz, et surtout autour de 25 Hz et moins — Klipper avertit que le shaping peut créer trop de lissage. Dans ces cas, réduire la masse mobile ou rigidifier la machine peut constituer une meilleure première étape que de s’appuyer davantage sur la compensation. [4]
Types d’imprimantes et comportement spécifique aux axes
La résonance est spécifique à l’axe et à la configuration. Une imprimante peut présenter un ringing différent sur X et Y, et le résultat peut changer après une conversion en direct drive, un plateau plus lourd, un nouveau conduit de ventilation, une tension de courroie différente ou une fixation plus rigide. Klipper note également que la fréquence de ringing peut dépendre de la position du modèle et de la hauteur Z, particulièrement sur les imprimantes delta. [4] Toute modification de masse, de rigidité ou de placement de la machine est une bonne raison d’effectuer un nouveau test. [4] [14] [15]
- Bedslinger : Un plateau mobile ajoute de la masse à un axe ; le profil de résonance peut donc différer entre les axes et évoluer à mesure que l’impression grandit. [4]
- CoreXY : La précision du chemin des courroies, l’alignement des poulies et la rigidité du châssis influencent fortement la quantité d’énergie emmagasinée et libérée aux angles.
- Tête d’impression direct drive : La masse ajoutée au chariot peut abaisser la fréquence de résonance ; les améliorations doivent donc être suivies d’un nouveau test. [4]
- Delta : La résonance peut varier dans le volume de fabrication, et Klipper note que EI peut être mieux adapté que MZV ou ZV dans certains cas. Si la résonance est supérieure à environ 50–60 Hz, il est possible d’envisager de tester
2HUMP_EI, avec réserves. [4] - Imprimantes fermées à haute vitesse : Certains écosystèmes de fabricants incluent une compensation des vibrations intégrée, mais les manuels associent toujours la calibration à l’entretien des courroies. [14] [15]
Mesurer l’amélioration
Pour la plupart des utilisateurs, la mesure la plus utile est la répétabilité. Imprimez le même modèle dans la même orientation, sous le même éclairage, et comparez la distance sur laquelle les ondulations s’étendent ainsi que leur vitesse d’estompement. [4] Cette approche est plus honnête que de tenter d’extraire une rugosité de niveau laboratoire à partir d’une photo de téléphone. Si vous souhaitez une estimation approximative de fréquence, la méthode de tour imprimée de Klipper utilise V · N / D, avec l’exemple de documentation 100 mm/s × 6 / 12.14 mm ≈ 49.4 Hz. [4]
Les travaux de laboratoire sont différents. ISO/ASTM 52902:2023 couvre les artefacts d’essai AM et l’évaluation de l’aptitude géométrique, mais ne définit ni un score universel de ghosting ni une méthode de mesure prescrite pour cette famille de défauts. [2] ISO/ASTM 52900:2021 sert uniquement de cadre de vocabulaire, et non de métrique de qualité. [1] Des articles de recherche peuvent plutôt employer des mesures de rugosité ou de mouvement relatif ; une étude a rapporté une augmentation de l’écart-type de rugosité de plus de 85%, de 187.71 μin à 349.01 μin, et une configuration de contrôle passif réduisant le mouvement relatif de 93%, de 23.71 à 1.75 g/g, tout en améliorant la rugosité de surface de 16%, de 1015.60 à 850.39 μin. [18] Il s’agit de résultats propres à l’étude, et non de seuils destinés aux consommateurs.
Limites, modes de défaillance et pièges de diagnostic
L’input shaping ne peut pas corriger du matériel desserré, une poulie qui patine, une faible rigidité du châssis ou un problème d’extrusion qui ressemble seulement à une vibration. Klipper indique explicitement que, si le ringing sur l’impression de test ne suit pas le motif à encoches courbes, le défaut n’est pas réellement du ringing et possède une autre origine à corriger d’abord. [4] Le pressure advance ne constitue pas non plus un substitut, car il traite les effets de pression d’extrusion plutôt que de modifier la trajectoire ou le timing de la tête d’impression. [7]
Il existe également un compromis à basse fréquence. Klipper avertit qu’à environ 25 Hz et moins, même MZV peut créer trop de lissage, ce qui peut échanger un ghosting visible contre des angles arrondis ou des détails adoucis. [4] Si l’imprimante est mécaniquement fragile ou si sa surface de support est médiocre, la compensation du firmware peut masquer le symptôme sans éliminer la cause.
Contexte de recherche et évolution du marché
La recherche confirme que les vibrations peuvent affecter de manière mesurable la qualité des pièces, mais les chiffres constituent un contexte propre aux études, et non des objectifs pour les consommateurs. Une étude en accès libre a identifié des composants sensibles aux vibrations près d’environ 40 Hz et a rapporté que les vibrations de base avaient un effet mesuré sur la qualité des pièces environ 600× supérieur à celui du fonctionnement de la machine seule. [18] Le même article a rapporté les changements de rugosité et de mouvement relatif évoqués plus haut. [18] Un article MDPI de 2019 a rapporté des réductions d’erreur dimensionnelle propres à l’étude de 28.57% sur X, 78.26% sur Y et 62.5% sur Z après optimisation structurelle, avec l’angle d’erreur cumulé rapporté corrigé de 70° à 90°. [19] Une autre étude MDPI a utilisé une imprimante Folger Tech FT-5 R2 avec un volume de fabrication de 300 × 300 × 400 mm et un moteur de vibration de 12 V, 6800 rpm contrôlé avec M106 SXXX, ce qui souligne le caractère très spécifique à chaque système de ces expériences. [20]
Du côté des produits, les manuels des fabricants intègrent de plus en plus la compensation des vibrations comme fonction de calibration intégrée. Le manuel X2D de Bambu définit la compensation des vibrations comme la détection et la compensation des vibrations pendant l’impression afin de réduire les artefacts d’accélération et d’augmenter la vitesse d’impression. [14] Mais ces mêmes manuels relient toujours la compensation aux étapes d’entretien et de recalibration des courroies, ce qui est le point pratique : l’automatisation réduit l’effort de réglage, mais pas la nécessité d’une mécanique saine. [14] [15]
Conseils pratiques
La règle pratique est simple : commencez par la mécanique, réglez ensuite le mouvement, puis utilisez le shaping si la plateforme le prend en charge. La résonance est spécifique à l’imprimante et à l’axe ; il n’existe donc pas ici de meilleures valeurs universelles pour mm/s, mm/s², la tension de courroie, le jerk ou la fréquence de résonance. [4] Les anciens réglages ne doivent pas être considérés comme permanents après des changements de courroies, de masse du chariot, de rigidité du châssis ou d’emplacement de l’imprimante. [4]
Traitez de la même manière les chiffres de courroie des fabricants. La plage d’état de courroie Prusa de 240–300 est valide dans cet écosystème d’imprimantes, ce qui explique pourquoi elle ne doit pas être copiée aveuglément sur toutes les autres machines. [12] Pour le ghosting en impression 3D, la meilleure correction est celle qui correspond au système de mouvement réellement devant vous.
FAQ
Qu’est-ce que le ghosting en impression 3D ?
C’est le motif d’écho visible de plusieurs ondes qui suivent une arête vive ou un relief sur une impression. Dans le dépannage FFF/FDM, il est généralement évoqué avec le ringing car les deux termes désignent la même famille de défauts de surface liés au mouvement, ghosting mettant l’accent sur l’apparence et ringing sur le mécanisme. [12] [4]
Quelles sont les causes du ringing sur les impressions 3D ?
Le ringing provient de l’inertie, des changements brusques de direction et de la souplesse de la machine. Lorsque la tête d’impression change de direction dans un angle, les pièces mobiles ne s’arrêtent pas instantanément ; la machine fléchit donc et oscille brièvement. Ces oscillations s’estompent ensuite à mesure que la structure les amortit, ce qui explique pourquoi les marques décroissent généralement à partir de l’arête plutôt que de rester constantes. [16] [4]
Ghosting, ringing et VFA : comment les distinguer ?
Le ghosting et le ringing sont les ondes décroissantes qui suivent un élément après un changement de direction. Les VFA sont différents parce qu’ils se répètent au même point de chaque couche, formant des lignes verticales fixes. Prusa décrit les VFA comme visibles à partir d’environ 10 μm et maximales autour de 40 μm crête à creux, ce qui en fait un artefact fixe en coordonnées plutôt qu’un écho déclenché par un angle. [13] [4]
Dois-je réduire d’abord la vitesse ou l’accélération ?
L’accélération est généralement le réglage de mouvement le plus direct à examiner en premier, car elle contrôle à quel point l’imprimante sollicite brutalement la structure pendant les changements de direction. Réduire la vitesse peut également aider, mais ce n’est pas une solution garantie si la gestion des angles et l’accélération restent agressives. La méthode la plus sûre consiste à effectuer une modification contrôlée, réimprimer le même objet de test et comparer le résultat. [16] [10]
Expert — Comment estimer la fréquence de ringing à partir d’une tour imprimée ?
Klipper documente une estimation simple utilisant V · N / D, où V est la vitesse du périmètre externe, N est le nombre d’oscillations et D est la distance mesurée qu’elles couvrent. L’exemple de la documentation est 100 mm/s × 6 / 12.14 mm ≈ 49.4 Hz. Mesurez X et Y séparément, car chaque axe peut avoir une résonance différente. [4]
Expert — Pourquoi l’input shaping peut-il arrondir les détails ou trop lisser les impressions ?
Parce que les shapers échangent une partie de la netteté contre une réduction des vibrations. Klipper avertit qu’à des fréquences de ringing très faibles — approximativement 20–25 Hz, et particulièrement autour de 25 Hz et moins — même MZV peut créer trop de lissage. Dans cette situation, rigidifier l’imprimante ou réduire la masse mobile peut mieux préserver les détails que de s’appuyer davantage sur la compensation. [4]
Dois-je régler à nouveau pressure advance ou Linear Advance après l’input shaping ?
Souvent, oui. Les recommandations de Marlin pour M593 indiquent que les motifs de balayage de fréquence sont imprimés avec Linear Advance désactivé et que le facteur K peut nécessiter une recalibration après le réglage de l’input shaping. [9] Cela est cohérent car les fonctions de contrôle de pression et l’input shaping résolvent des problèmes différents : le pressure advance réduit les pâtés aux angles, tandis que dans Klipper il ne modifie ni la trajectoire ni le timing de la tête d’impression. [7]
À découvrir sur 3D Mag
- Pillowing en impression 3D : causes et solutions
- Pied d’éléphant en impression 3D : causes et solutions
- Sous-extrusion en impression 3D : causes et solutions
Sources
- ISO — ISO/ASTM 52900:2021 (Fondamentaux et vocabulaire)
- ISO — ISO/ASTM 52902:2023 (Artefacts d’essai / évaluation de l’aptitude géométrique)
- NIST — Technologies de fabrication additive (section extrusion de matériau)
- Klipper — Compensation de résonance
- Klipper — Mesure des résonances
- Klipper — Référence de configuration (
square_corner_velocity) - Klipper — Pressure Advance
- Marlin — Page de fonctionnalité Input Shaping
- Marlin — M593 (ZV Input Shaping)
- Marlin — Configuration (contexte jerk + junction deviation)
- Marlin — M205 (réglages avancés, dont
Jjunction deviation) - Prusa — Ghosting (KB)
- Prusa — Article VFA (finition de surface PrusaSlicer / VFA)
- Bambu Lab — Manuel utilisateur X2D (PDF)
- Bambu Lab — Manuel utilisateur P2S (PDF)
- Simplify3D — Vibrations et ringing
- Wiki RepRap — Guide illustré de dépannage d’impression
- Jensen, Parker, Blough — Effets des vibrations de base sur la qualité des pièces fabriquées de façon additive (Experimental Techniques, OA)
- Zhao et al. — Optimisation des caractéristiques vibratoires… (Applied Sciences, MDPI, 2019)
- Rafiq et al. — FDM avec vibrations induites… (Applied Sciences, MDPI, 2022)




