
Résumé
Un scanner 3D destiné aux projets sur le corps humain capture la géométrie de la surface externe du corps — forme, contours et parfois texture couleur — plutôt que l’anatomie interne. L’ISO 20685-1 traite de la numérisation de surface 3-D destinée à acquérir des données de forme corporelle humaine et des mesures définies dans l’ISO 7250-1, tandis que l’ISO 7250-1 fournit la base de mesure utilisée pour extraire des valeurs normalisées 1D et 2D à partir de scans 3D. [1] [3]
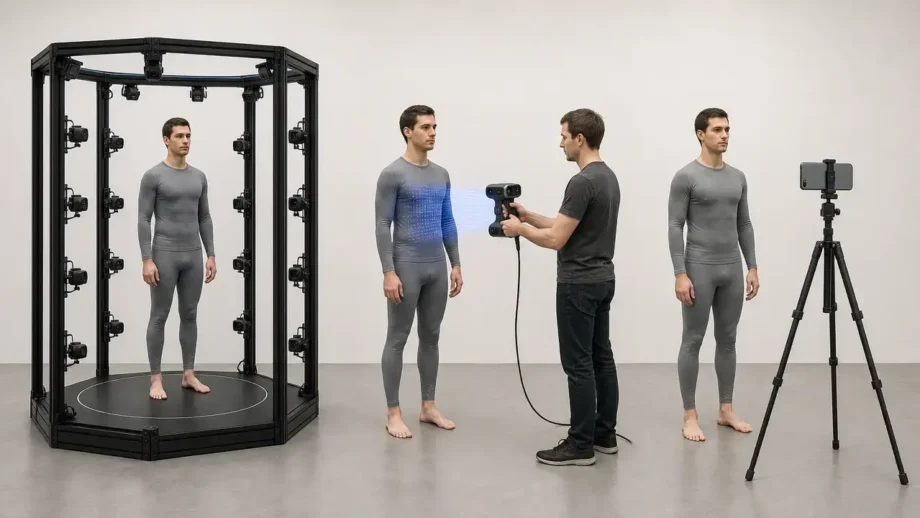
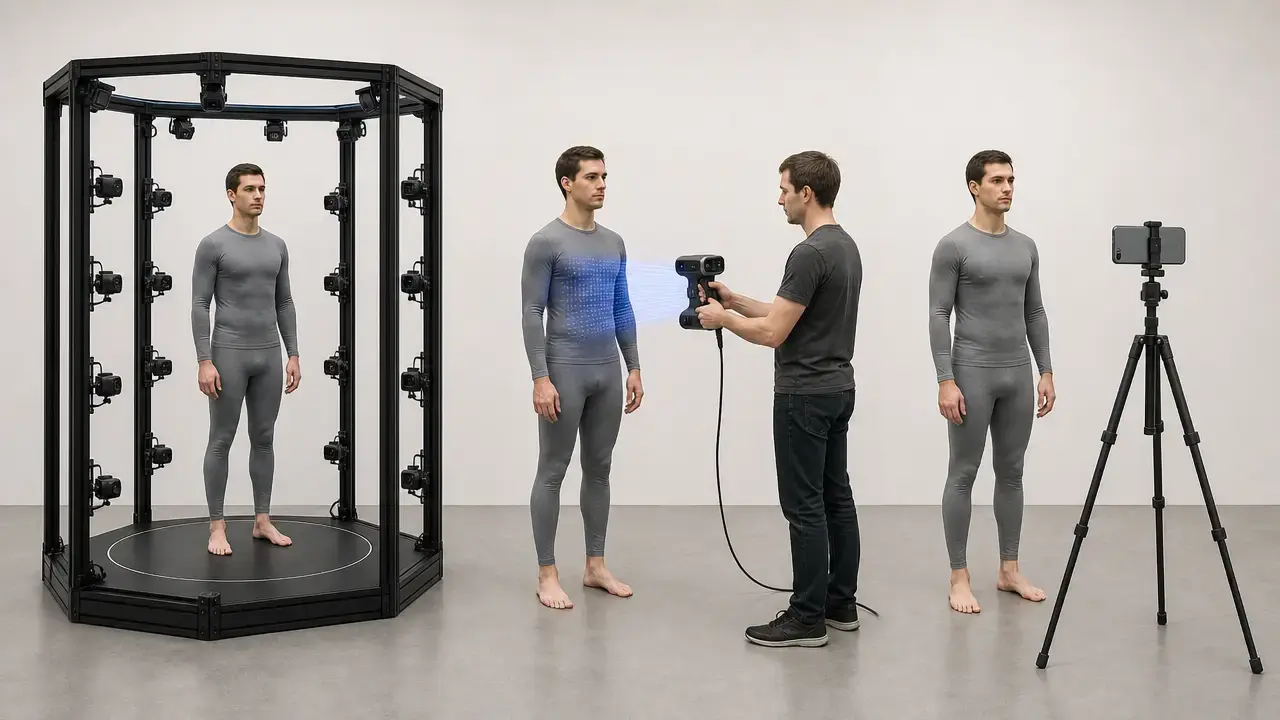
La numérisation 3D du corps inclut la photogrammétrie ou la stéréovision passive, la lumière structurée, la triangulation laser, le temps de vol et d’autres méthodes de détection de profondeur, les cabines fixes à plusieurs caméras, les systèmes portables à main et la capture assistée par smartphone. En pratique, les résultats dépendent autant du workflow que du capteur lui-même : le contrôle de la pose, la préparation des vêtements et des cheveux, l’étalonnage, le recalage, le maillage, le repérage de points anatomiques et les contrôles qualité déterminent tous si le résultat est exploitable. Il n’existe pas de scanner 3D corps entier universellement meilleur. Le système approprié dépend du cas d’usage — mesures normalisées, avatars, impression, ergonomie ou recherche — ainsi que de la validation du workflow pour cette tâche. [8] [1] [3]
Ce que capture la numérisation 3D du corps humain (et ce qu’elle ne capture pas)
La numérisation du corps humain enregistre la géométrie de la surface externe et, dans certains systèmes, l’apparence de cette surface. Les livrables typiques sont un nuage de points, un maillage surfacique et parfois une carte de texture, ainsi que des repères générés par logiciel et des mesures anthropométriques dérivées. L’ISO 7250-1 constitue la base de mesure couramment utilisée lorsque des dimensions normalisées sont extraites d’une numérisation 3D à partir des données de scan. [3]
Résultats : directs ou dérivés
| Catégorie de résultat | Description | S’agit-il d’une sortie brute du capteur ? |
|---|---|---|
| Profondeur ou points bruts | Échantillons de surface capturés sous forme de pixels de profondeur ou de points 3D | Généralement oui |
| Maillage ou texture | Une surface reconstruite et une couche facultative de couleur ou d’apparence | Généralement traités |
| Mesures dérivées | Circonférences, longueurs, largeurs, hauteurs, entrejambe et résultats similaires calculés à partir du scan | Non |
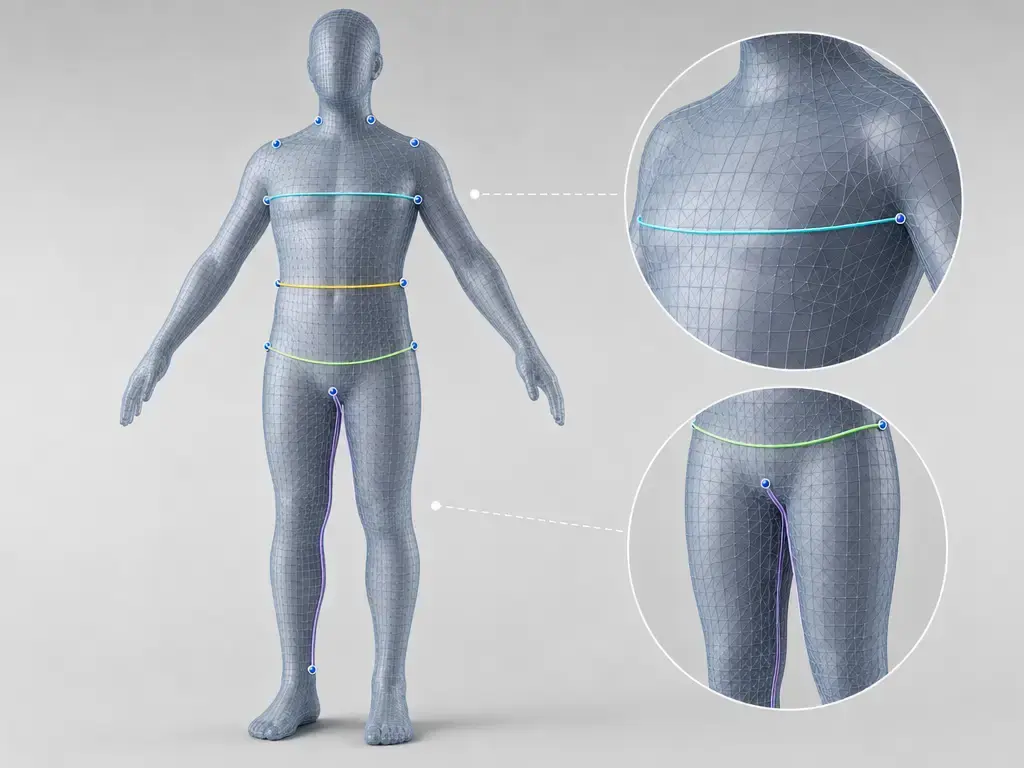
Un nuage de points est un ensemble de points 3D échantillonnés sur une surface. Un maillage est une surface connectée reconstruite à partir de ces points ou de données de profondeur afin que le corps puisse être visualisé, nettoyé, mesuré, simplifié ou exporté. La texture ajoute des informations d’apparence, mais ne correspond pas à une mesure géométrique. Les repères constituent une autre couche dérivée : un logiciel, un opérateur ou les deux identifient des emplacements anatomiques de référence et les utilisent pour calculer des mesures anthropométriques. Autrement dit, le scanner capture des données de surface, tandis que nombre des résultats qui intéressent le plus les utilisateurs sont calculés ultérieurement à partir de cette surface selon un ensemble de règles. Cette distinction est importante, car un maillage visuellement complet ne garantit pas automatiquement une valeur fiable de tour de taille, d’entrejambe ou de poitrine. Elle compte également pour la terminologie : l’exactitude de mesure est la proximité d’une valeur vraie, et le VIM la considère comme une propriété des résultats de mesure plutôt que comme une grandeur numérique autonome. [3] [6]
La numérisation corporelle n’image pas directement l’anatomie interne, ne diagnostique pas de maladie et ne révèle pas la composition corporelle à partir de la seule géométrie. Si un système indique un pourcentage de masse grasse ou des estimations similaires, ces résultats reposent sur un modèle et nécessitent une validation distincte par rapport à une méthode de référence appropriée. Pour les travaux anthropométriques, la question pertinente est de savoir si le scan prend en charge les mesures externes requises de manière cohérente et conformément au standard de repères et de mesure choisi. [3]
Familles de méthodes de numérisation 3D corporelle
Les méthodes de numérisation 3D du corps diffèrent principalement par leur manière de déduire la forme de la surface, et ces différences influent sur la vitesse, le niveau de détail, la couverture et la tolérance aux mouvements. Les revues de systèmes de mesure corporelle regroupent couramment les principales approches de détection en stéréovision passive, lumière structurée et imagerie par temps de vol, les produits pratiques utilisant également la triangulation laser, des installations fixes à plusieurs caméras, des balayages à main ou des combinaisons hybrides. À l’usage, la meilleure méthode dépend moins de son appellation que de la priorité du workflow : débit, portabilité, texture ou tolérance au mouvement. [8]
Familles de méthodes courantes
- Photogrammétrie ou stéréovision passive.
- Lumière structurée.
- Triangulation laser.
- Temps de vol ou autre détection de profondeur.
- Cabines à plusieurs caméras.
- Systèmes hybrides.
| Famille de méthodes | Fonctionnement | Particulièrement adaptée à | Principales limites |
|---|---|---|---|
| Photogrammétrie ou stéréovision passive | Reconstruit la forme à partir d’images qui se chevauchent et de la géométrie des points de vue | Capture sans contact, scènes riches en texture, configurations de caméras flexibles | Sensible aux mouvements, à la dérive de pose et au manque de texture |
| Lumière structurée | Projette un motif connu et lit sa déformation sur la surface du corps | Capture contrôlée avec un bon niveau de détail géométrique | Nécessite une pose stable du sujet et des conditions de capture maîtrisées |
| Triangulation laser | Estime la profondeur à partir d’une géométrie laser-caméra connue | Capture de surface détaillée et workflows guidés à main | Peut être sensible à l’opérateur et plus difficile avec des sujets en mouvement |
| Temps de vol ou détection de profondeur | Estime la distance à partir de mesures actives de profondeur | Capture plus rapide et volumes de travail plus grands | Fidélité des détails fins souvent inférieure à celle de configurations haut de gamme contrôlées |
| Cabines à plusieurs caméras | Capture de nombreuses vues synchronisées autour de la personne | Débit et couverture étendue dans des installations fixes | Installation, étalonnage et rigidité du workflow |
| Systèmes hybrides | Combine deux modes de détection ou plus | Flexibilité pour différentes tâches | Traitement et validation plus complexes |
Photogrammétrie ou lumière structurée pour la numérisation corporelle
La photogrammétrie utilise plusieurs images pour restituer la forme 3D à partir des recouvrements entre points de vue ; elle dépend donc fortement d’une pose cohérente, de caractéristiques visibles et d’une texture de surface suffisante pour mettre en correspondance les points entre les images. La lumière structurée projette à l’inverse un motif connu et reconstruit le corps à partir de la manière dont ce motif se déforme sur la surface. En pratique, la photogrammétrie est souvent plus sensible au mouvement du sujet et à la qualité de la texture, tandis que la lumière structurée dépend davantage d’une géométrie contrôlée entre projecteur et caméras ainsi que d’un volume de capture stable. C’est pourquoi le choix entre photogrammétrie et lumière structurée pour la numérisation corporelle relève généralement autant du workflow que du capteur. Les revues des systèmes de mesure corporelle considèrent les deux comme des approches courantes, aux côtés de l’imagerie par temps de vol. [8]
Les systèmes de triangulation laser et de temps de vol se situent dans une autre zone de compromis. La triangulation laser déduit la profondeur de la géométrie connue entre un laser projeté et le système d’imagerie, alors que les systèmes de temps de vol et les capteurs de profondeur apparentés estiment la distance à partir du comportement de la lumière émise. Les cabines à plusieurs caméras réduisent les occultations en observant le corps simultanément sous de nombreux angles, tandis que les systèmes à main échangent l’installation fixe contre la mobilité de l’opérateur. Les produits hybrides mélangent des canaux de profondeur, de couleur ou laser pour améliorer la couverture ou la robustesse, mais cela peut complexifier la chaîne de traitement aval. [8]
La numérisation corporelle par smartphone et application doit être traitée comme une catégorie distincte, plutôt que comme un substitut direct à un scanner corporel dédié. Côté détection, la caméra TrueDepth d’Apple est un exemple de lumière structurée qui associe une caméra couleur, une caméra infrarouge et un projecteur de lumière structurée, tandis que ARDepthData d’ARKit expose une profondeur par pixel en mètres et peut fournir une carte de confiance. L’API Depth d’ARCore de Google utilise la profondeur issue du mouvement et peut fusionner les capteurs de profondeur matériels lorsqu’ils sont disponibles ; sa documentation indique que la profondeur est la plus précise à environ 0.5 m à 5 m de la scène. Côté validation, une étude anthropométrique sur smartphone a rapporté une erreur absolue moyenne du tour de taille d’environ 3.4 ± 2.6 cm et une RMSE de 4.4 cm, malgré des corrélations rapportées élevées. Cela démontre une faisabilité dans le cadre d’un protocole défini, et non une équivalence générale avec chaque workflow de mesure dédié. [16] [15] [17] [14]
Workflow de scan du corps entier
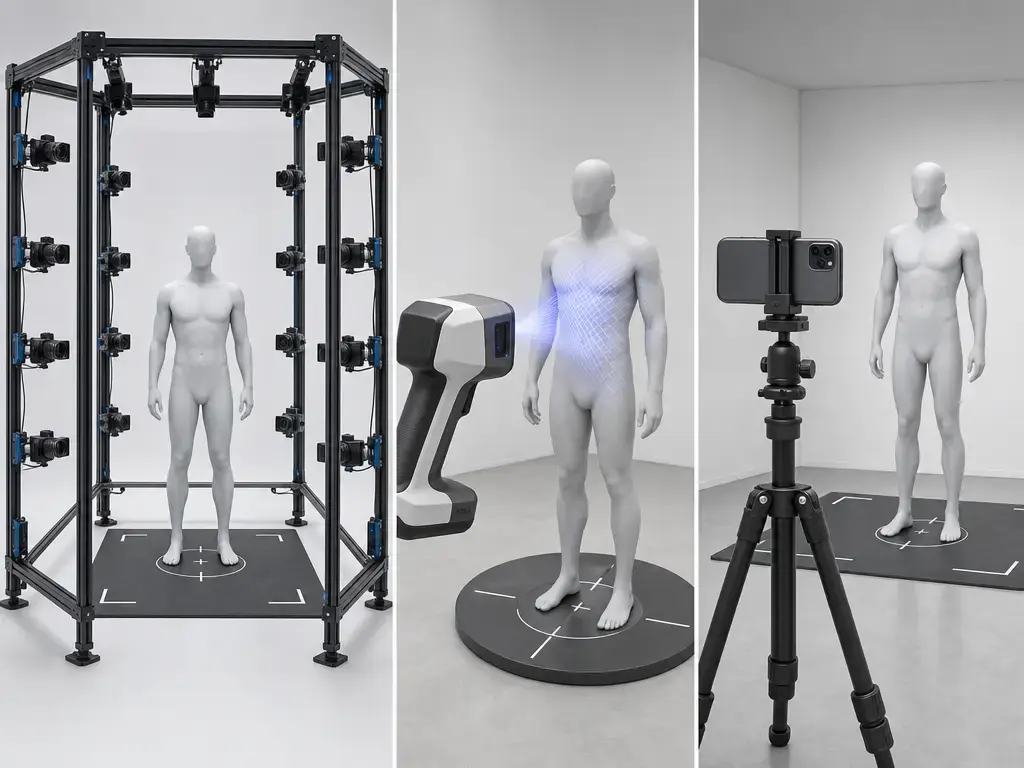
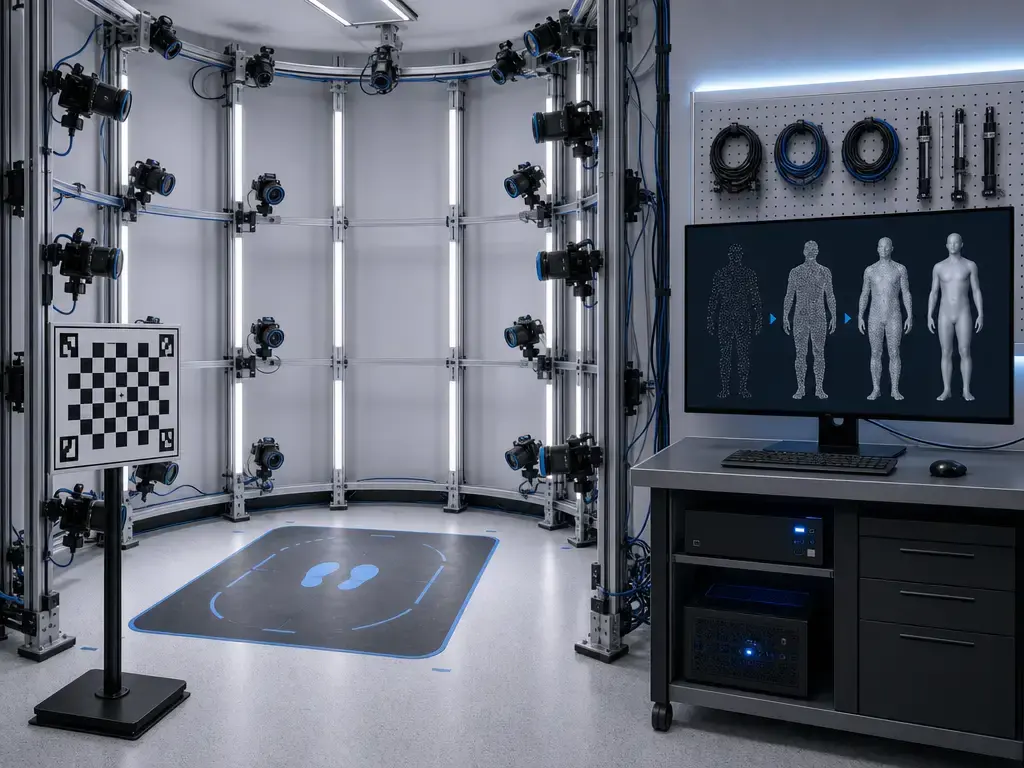
Un scan du corps entier est une chaîne reproductible, et non un événement de capture unique. Les résultats dépendent de la définition du cas d’usage, de la préparation du sujet, de l’étalonnage, du contrôle de la pose, de la gestion des mouvements, du recalage, de la reconstruction de surface, du repérage de points anatomiques et de l’assurance qualité. Les revues de workflows de mesure corporelle notent que les systèmes fixes capturent souvent en quelques secondes, tandis que les workflows à main peuvent demander des minutes ; une capture plus rapide peut réduire les artefacts de mouvement simplement parce que le sujet a moins de temps pour respirer, osciller ou bouger. Les travaux sur la reproductibilité dans ce domaine considèrent de même l’étalonnage et le protocole du sujet comme des éléments de la méthode de mesure, et non comme des détails secondaires. Dans une étude de fiabilité, les sujets étaient scannés immobiles en position anatomique debout à la fin de l’expiration. [8] [12]
Un workflow pratique comporte généralement les étapes suivantes.
- Consentement + définition du cas d’usage. Déterminez si l’objectif est la mesure, la création d’avatar, l’impression, l’analyse d’ajustement ou un autre résultat, et obtenez un consentement éclairé concernant l’usage et le stockage prévus.
- Préparation des vêtements et des cheveux. Réduisez les interférences dues aux vêtements amples, matériaux réfléchissants et cheveux susceptibles de masquer des repères ou de déformer la surface visible.
- Étalonnage. Étalonnez le système avant la capture et recommencez l’étalonnage lorsque la configuration change, après un transport, après un changement environnemental important ou lorsque le logiciel l’indique.
- Définition de la pose + plan de visibilité des repères. Normalisez la posture, la position des bras, l’orientation de la tête et toute stratégie de visibilité des repères avant le début de la capture.
- Capture. Réalisez l’acquisition sous forme de capture unique, de capture synchronisée en cabine, de balayage à main ou de séance guidée par téléphone.
- Recalage ou alignement. Si le système utilise plusieurs vues ou images, alignez-les dans un même système de coordonnées.
- Nettoyage du bruit ou gestion des trous. Supprimez les valeurs aberrantes, rognez les artefacts et évaluez les zones manquantes.
- Maillage, remaillage ou simplification. Construisez une surface exploitable et adaptez-la aux besoins de mesure, de visualisation ou d’export.
- Placage de texture, si nécessaire. Ajoutez ou affinez l’apparence de surface pour la revue, les avatars ou la visualisation aval.
- Repérage + règles d’extraction des mesures. Appliquez les définitions choisies de repères et de mesures pour calculer les circonférences, longueurs et autres résultats.
- QA. Contrôlez la couverture, la dérive et la cohérence et, lorsque nécessaire, effectuez des scans répétés.
- Export + politique de conservation. Exportez les fichiers et mesures nécessaires, puis conservez-les ou supprimez-les conformément à la politique de traitement convenue.
Le point essentiel est que le temps de scan ne constitue qu’une étape d’une chaîne plus longue. Une étude de workflow sur téléphone a, par exemple, installé un iPhone 14 Pro sur un trépied à 1.7 m du sujet, demandé au sujet de tourner à 360° et capturé 150 images pendant 10 s avant les étapes ultérieures de reconstruction et de normalisation. Cette sensibilité au protocole n’est pas propre aux téléphones ; elle est typique de la numérisation corporelle au sens large. Si le cas d’usage concerne la mesure, l’opérateur a également besoin d’un plan de visibilité des repères, d’instructions de respiration cohérentes lorsque cela est pertinent et d’une règle déterminant quand effectuer un nouveau scan. [14] [12]
De la géométrie aux mesures : repères, pose et algorithmes
Un scan de surface ne devient un jeu de données anthropométriques qu’après que le logiciel et le protocole ont transformé la géométrie en mesures définies. La chaîne est simple : capturer la surface externe, la reconstruire en une représentation exploitable, identifier les repères, appliquer une définition de mesure et calculer la valeur finale. L’ISO 7250-1 fixe les noms des mesures et les concepts de repères employés pour les dimensions corporelles normalisées, tandis que l’ISO 20685-1 traite de la numérisation de surface 3-D utilisée pour acquérir les données de forme corporelle et les mesures définies dans l’ISO 7250-1. L’ISO 20685-2 encadre les protocoles d’essai des systèmes de numérisation de surface et comporte des limites de champ d’application pertinentes pour l’évaluation. [3] [1] [2]
| Source d’erreur de mesure | Ce qui change | Symptôme typique dans les résultats | Atténuation |
|---|---|---|---|
| Erreur géométrique du scanner | La surface capturée ou reconstruite elle-même est déformée | Forme déformée, dimensions décalées, forme globale incohérente | Étalonnage, installation stable, contrôles avec objet de référence |
| Erreur de mesure logicielle | L’algorithme ou la règle servant à dériver une mesure change | Circonférences ou longueurs différentes à partir du même maillage | Définitions documentées, logiciel validé, règles d’extraction fixes |
| Erreur de repère ou de pose | La position du repère ou la posture du corps change entre les captures | Les valeurs de taille, d’entrejambe, d’épaules ou de torse dérivent sans défaillance manifeste du maillage | Pose normalisée, contrôle de la respiration, protocole de repères, scans répétés |
L’erreur géométrique du scanner n’est pas la même chose que l’erreur de mesure logicielle, et aucune des deux n’est identique à l’erreur de repère ou de pose. Deux systèmes peuvent produire des maillages qui semblent similaires à l’écran tout en donnant des résultats différents pour le tour de taille, l’entrejambe ou la largeur d’épaules. Un système peut placer le plan de taille légèrement plus haut, un autre peut lisser le torse différemment avant de tracer un contour, et un troisième peut déduire différemment les repères à partir de la même surface corporelle. C’est pourquoi les études comparatives dans ce domaine sont généralement formulées en termes de compatibilité et de répétabilité, plutôt qu’autour d’une méthode de vérité terrain universelle pour chaque résultat. [9]
Cette limite des normes est également importante. L’ISO 20685-1 et l’ISO 20685-2 concernent la numérisation de surface 3-D utilisée pour les mesures anthropométriques et les essais, et excluent toutes deux les instruments centrés sur la mesure directe de la position ou du mouvement de repères individuels. Elles contribuent à encadrer l’évaluation d’un workflow de mesure, mais n’éliminent pas la nécessité de valider la chaîne effectivement utilisée sur des sujets humains. Un maillage d’aspect réussi peut malgré tout générer de mauvais résultats anthropométriques si la règle de pose, la logique de repérage ou l’algorithme de mesure est instable. [1] [2] [9]
Indicateurs de performance
Dans la numérisation corporelle, les indicateurs les plus utiles sont souvent ceux que les fabricants définissent le moins clairement. L’exactitude est la proximité d’une valeur vraie, et le VIM précise qu’elle n’est pas elle-même une grandeur dotée d’une valeur numérique unique. La précision est la proximité entre des mesures répétées dans des conditions spécifiées et s’exprime souvent au moyen de statistiques de dispersion. La résolution ou l’espacement des points décrit le plus petit changement distinguable ou l’incrément d’échantillonnage dans le résultat. L’exactitude volumétrique décrit la capacité d’un système à préserver la géométrie sur une région 3D plus étendue. Le temps de scan peut désigner le temps d’exposition, la durée du balayage ou la durée du workflow de bout en bout, selon la formulation de l’affirmation. [6] [7]
| Terme | Signification (alignée sur le VIM) | Comment les fabricants le mesurent souvent | Pourquoi il peut induire en erreur en numérisation corporelle |
|---|---|---|---|
| Exactitude | Proximité d’une valeur vraie ou de référence | Erreur sur un objet de référence rigide ou dans un mode privilégié | Un bon maillage peut tout de même produire des mesures corporelles biaisées |
| Précision | Concordance entre des mesures répétées dans des conditions données | Scans répétés avec une configuration ou un opérateur | Des répétitions serrées peuvent toutes présenter le même décalage |
| Résolution | Plus petit incrément distinguable ou échantillonnage de caractéristiques | Espacement des points, taille des pixels ou densité du maillage | Un échantillonnage fin ne garantit pas des repères ou circonférences corrects |
| Exactitude volumétrique | Fidélité de forme dans une région 3D plus étendue | Écart sur un objet ou un volume d’essai | Le détail local et la fidélité dimensionnelle du corps entier peuvent différer |
| Temps de scan | Durée de capture ou d’achèvement du workflow | Temps de prise unique, durée de balayage ou débit total | Une capture rapide peut néanmoins nécessiter un long recalage et nettoyage |
Les spécifications « jusqu’à » des fabricants prédisent mal l’erreur de mesure sur le corps, sauf si vous connaissez le mode, la distance ou le volume de travail, l’objet d’essai et les conditions d’assemblage derrière le chiffre. Les mouvements, la respiration, les tissus mous, les occultations, les changements de pose et l’ambiguïté des repères peuvent dominer le résultat chez des sujets vivants, même lorsque la spécification sur objet rigide semble excellente. La dépendance au mode peut à elle seule être importante : l’EinScan H2 affiche des déclarations d’exactitude du fabricant allant jusqu’à 0.05 mm en mode lumière blanche et jusqu’à 0.1 mm en mode IR, ce qui illustre qu’un chiffre annoncé peut décrire un seul mode de fonctionnement plutôt qu’une performance universelle. Il ne s’agit pas de dire que cette affirmation est erronée, mais qu’elle est conditionnelle — et cette page n’est pas une étude de validation sur sujets humains. [20]
Une meilleure manière de lire les spécifications consiste à les associer au contexte du protocole. Un article sur la reproductibilité décrivait un scanner à lumière blanche multi-caméras avec 32 caméras, 16 capteurs, jusqu’à 1,600,000 points de données, un champ de scan de 2.1 m × 1.2 m × 0.6 m et un temps de scan de 7 s ; dans la configuration décrite par cet article, le logiciel était présenté comme offrant une exactitude des points inférieure à 1 mm et une exactitude des circonférences inférieure à 3 mm. Ces chiffres sont informatifs, mais uniquement dans le contexte de ce système spécifique, de la position du sujet et du workflow de mesure. Les travaux de comparaison intersystèmes montrent le même problème sous un autre angle : des résultats d’exemple provenant de quatre systèmes ont été rapportés à 40 s, 20 s, 3 s et 5 s, avec de grandes différences de nombre de sommets et de taille de fichiers. « Rapide » ne signifie pas automatiquement « meilleur pour la mesure », et « maillage dense » ne signifie pas automatiquement « meilleure anthropométrie ». [12] [11]
Pour une évaluation tenant compte des normes, la question n’est pas de savoir si un scanner est exact dans l’absolu. Il faut déterminer si le scanner et son workflow produisent des mesures répétables et compatibles pour la population, la pose et la tâche visées. L’ISO 20685-1 et l’ISO 20685-2 encadrent la numérisation anthropométrique de surface et les essais, tandis que l’ISO 7250-1 définit la base de mesure, mais aucune de ces normes ne supprime la nécessité d’une validation dans les conditions réelles des sujets. [1] [2] [3]
Indicateurs à demander aux fabricants
- Que signifie exactement exactitude dans cette spécification, et quel objet de référence ou quelle condition de sujet a été utilisé ?
- Le chiffre est-il lié à un mode spécifique tel que lumière blanche, IR, lumière structurée ou un autre parcours de capteur ?
- L’affirmation s’applique-t-elle à une capture unique, à des balayages assemblés ou à un recalage multi-vues ?
- Quelle distance, quel volume de travail ou quel champ de scan ont été employés lors de la mesure du chiffre ?
- Le résultat repose-t-il sur un objet rigide, un mannequin ou un sujet humain ?
- Que signifie ici temps de scan : exposition du capteur, durée de balayage ou débit de bout en bout ?
- Quelles contraintes de pose, de vêtements et de mouvement sont supposées ?
- Comment les repères et mesures sont-ils définis et extraits ?
- Quelles données de répétabilité existent pour les mesures qui vous importent réellement ?
- Quels formats d’export et résultats de mesure sont disponibles ?
- Quelle est la classe de sécurité déclarée et quelles sont les précautions d’utilisation pour l’appareil spécifique ?
- Quelles sont les options par défaut de confidentialité, stockage et conservation dans le workflow logiciel ?
Applications et usages réels
La numérisation du corps humain est utilisée lorsque la forme externe doit être mesurée, comparée, archivée ou transformée en ressource numérique. Pour les tailles de vêtements et d’uniformes, l’ISO 8559-1 fournit la liste des mesures anthropométriques et la terminologie utilisées pour la désignation des tailles de vêtements et les bases de données, tandis que l’ISO 15535 fournit des exigences au niveau des bases de données pour les collections anthropométriques utilisant des mesures réalisées conformément à l’ISO 7250-1. La présentation de la base CAESAR rappelle utilement que la collecte de repères et de mesures anthropométriques normalisées demande du temps et du personnel formé ; c’est pourquoi de nombreux jeux de données de scan contiennent des modèles de surface sans base de données de mesures complète associée. [4] [5] [25]
Les domaines d’application typiques comprennent :
- Tailles de vêtements et d’uniformes.
- Capture de surface pour orthèses et prothèses.
- Ergonomie et conception des postes de travail.
- Suivi sportif et de la condition physique.
- Avatars, VFX, jeux et XR.
- Figurines imprimées en 3D.
- Jeux de données de recherche et jumeaux numériques.
Un même fichier de scan peut servir à différents résultats, mais tous ces résultats ne sont pas validés au même niveau. Un workflow optimisé pour le réalisme d’un avatar peut privilégier la qualité de texture, la complétude de surface et l’attrait visuel. Un workflow optimisé pour le dimensionnement peut privilégier des repères normalisés, des circonférences répétables et la compatibilité avec les définitions de mesure. En ergonomie, le modèle corporel peut aider à décrire la posture, la géométrie assise ou l’adaptation aux environnements sans faire de déclarations diagnostiques. Dans les travaux liés à l’orthopédie et à la prothèse, la valeur réside dans la capture de surface pour la comparaison des formes et les workflows d’ajustement de dispositifs, non dans l’anatomie interne. Pour les figurines et répliques imprimées, la complétude visuelle peut compter davantage que la traçabilité des mesures. Le scan n’est que le point de départ ; le sens du résultat dépend de l’ensemble de règles aval et de la cible de validation. [4] [25] [5]
Limites, artefacts et éthique
Les plus grandes limites pratiques de la numérisation du corps humain ne sont souvent pas la résolution annoncée, mais le mouvement et la visibilité. La respiration, les oscillations, les petits mouvements, le contact des bras avec le torse et les légers changements de posture peuvent modifier la forme mesurée. Les occultations posent constamment problème autour des aisselles, de l’intérieur des cuisses, des côtés du torse, des mains et des membres qui se chevauchent. Les cheveux, vêtements amples, matériaux réfléchissants et tissus à motifs peuvent perturber la géométrie ou le placement des repères, tandis que l’éclairage et une texture faible peuvent réduire la qualité de reconstruction dans les workflows fondés sur l’image. Ces effets peuvent dominer la résolution nominale. Un maillage dense peut rester un mauvais maillage pour l’anthropométrie si le sujet a bougé ou si la région de repère pertinente a été mal capturée. C’est pourquoi les études sur la mesure de la taille insistent sur la normalisation : un article a montré que le cycle respiratoire et la posture affectent à la fois l’amplitude et l’emplacement de la circonférence de taille, et un autre protocole de reproductibilité a explicitement utilisé des scans debout en fin d’expiration. [13] [12]
La confidentialité constitue une question pratique, car un scan corporel peut être biométrique au sens descriptif : la forme du corps peut aider à identifier une personne. Cela ne fait pas automatiquement de tout workflow de scan corporel un cas juridique particulier, mais signifie que la gouvernance doit être planifiée avant la capture. En pratique, cela suppose un consentement clair, une limitation des finalités, des règles de conservation, un contrôle des accès et des politiques de partage définies. Si les scans sont stockés avec des noms, dates ou dossiers liés, le risque opérationnel est plus élevé que dans un workflow désidentifié.
Un scan de surface n’est pas un diagnostic, et l’interprétation liée à la santé nécessite une validation et une supervision distinctes. Les affirmations de sécurité sont également spécifiques à chaque appareil et non universelles. La documentation Artec Leo classe l’appareil Laser Class 1 selon EN 60825-1:2014 lorsqu’il est utilisé comme prévu et inclut un avertissement relatif à la visualisation de l’objectif à 35 cm ; Fit3D indique que le ProScanner fonctionne avec un laser de Class 1 ; et EinScan H2 indique que son mode IR est Class I, sans danger pour les yeux. Ces déclarations importent pour ces appareils, mais ne doivent pas être généralisées à tous les systèmes de numérisation corporelle. [21] [22] [20]
Recherche actuelle et contexte du marché
La base de recherche est active, mais reste hétérogène. Une revue systématique des technologies sans marqueurs fondées sur la caméra et utilisées à des fins anthropométriques a indiqué une date finale de recherche au 2024-12-13, examiné 1,778 dossiers et inclus 33 études. Pour cet objectif centré sur les circonférences, elle n’a rapporté aucune étude 4D incluse. Ici, la 4D doit être définie strictement comme une surface 3D au fil du temps — et non comme une simple capture fixe à plusieurs caméras en une prise, ni comme une capture de mouvement clairsemée basée sur des marqueurs. Cette lacune importe, car les workflows anthropométriques statiques et les workflows de capture de surface temporelle constituent des cas d’évaluation différents. [10]
Le marché actuel se comprend mieux comme plusieurs familles de workflows que comme une catégorie convergente unique. Les systèmes en cabine sont généralement choisis pour leur débit et leur répétabilité contrôlée, les systèmes à main pour leur portabilité et leur couverture flexible, les workflows sur smartphone pour leur accessibilité et les plateformes dynamiques pour la capture de surfaces variables dans le temps. À titre d’exemple de fabricant, 3dMDbody positionne son système autour de la capture dynamique avec des options allant jusqu’à 120 fps. Dans le même temps, les travaux de comparaison intersystèmes montrent que les scanners corporels installés peuvent différer fortement en temps de scan, densité de maillage et taille de fichier ; le contexte du marché est donc en réalité une carte de compromis plutôt qu’une courbe de maturité unique. [23] [11]
Notes historiques
Une étape antérieure dans l’évolution des normes est l’ISO 20685:2005, répertoriée comme retirée. Des révisions ultérieures ont scindé le sujet entre l’ISO 20685-1:2018 pour les dimensions corporelles extraites de scans corporels 3-D et l’ISO 20685-2:2023 pour l’évaluation de la forme de surface et de la répétabilité des positions relatives des repères. Cette évolution est utile, car elle reflète la maturation du domaine : le défi ne consiste pas uniquement à capturer une surface, mais à produire des mesures et des bases de données suffisamment comparables pour être utiles. L’enseignement durable du projet CAESAR s’applique toujours : la collecte normalisée de repères exige beaucoup de main-d’œuvre, ce qui explique notamment pourquoi un modèle de surface seul n’est pas une base de données anthropométrique prête à l’emploi. [24] [1] [2] [25]
Normes et limites de validation
L’ISO 20685-1 et l’ISO 20685-2 sont des normes anthropométriques, et non des labels de certification universels pour toute tâche de numérisation du corps humain. L’ISO 20685-1 traite des protocoles de numérisation de surface 3-D employés pour acquérir des données de forme corporelle humaine et des mesures définies dans l’ISO 7250-1 pouvant être extraites des scans, et ne s’applique pas aux instruments qui mesurent la position et/ou le mouvement de repères individuels. L’ISO 20685-2 établit des protocoles pour l’essai de systèmes de numérisation de surface 3-D utilisés pour acquérir des données de forme corporelle et des mesures, s’applique principalement aux scanners du corps entier et de segments qui mesurent le corps humain en une seule vue, et ne s’applique de même pas aux instruments mesurant le mouvement de repères individuels. [1] [2] [3]
Cette limite est importante car un workflow d’évaluation anthropométrique n’est pas identique à un workflow d’avatar, de VFX, de figurine ou de capture de mouvement. Un scan peut être visuellement excellent pour la XR ou l’impression tout en étant mal contrôlé pour l’extraction du tour de taille, de l’entrejambe ou de la largeur d’épaules. Inversement, un workflow orienté mesure peut être très normalisé mais visuellement sobre. L’ISO 20685-1 et l’ISO 20685-2 aident donc à évaluer la compatibilité et les essais des mesures anthropométriques obtenues par scan de surface ; elles ne certifient ni le réalisme des avatars, ni l’esthétique des figurines, ni les systèmes de capture du mouvement des repères. [1] [2]
Fichiers de sortie et livrables aval
Un scan corporel ne devient pratique que lorsque ses résultats s’intègrent à l’outil suivant de la chaîne. Certains workflows nécessitent un nuage de points ou un rapport de mesures, d’autres un maillage étanche, et d’autres encore une géométrie texturée pour la visualisation ou les avatars. Ces résultats ne sont pas interchangeables. Un workflow de mesure peut accorder davantage d’importance à une géométrie propre et aux dimensions exportées qu’à l’apparence colorée, tandis qu’un workflow d’impression ou d’avatar peut privilégier la continuité de surface et la texture. [18]
La prise en charge des exports varie selon les écosystèmes. Artec Studio liste des exports de surface tels que OBJ, PLY, WRL et STL, ainsi que des exports liés aux mesures tels que CSV, DXF et XML selon l’édition. Styku indique que les scans peuvent être exportés en OBJ et STL. EinScan H2 liste OBJ, STL, ASC, PLY, P3 et 3MF parmi ses formats de sortie. La leçon pratique est simple : ne supposez pas que chaque système exporte des mesures modifiables, et ne supposez pas que chaque workflow aval nécessite une texture. [18] [19] [20]
Comment choisir un scanner 3D pour des projets sur le corps humain
Il n’existe pas de meilleur scanner universel pour la mesure corporelle ou la capture du corps au sens large. Le bon choix dépend de ce que vous devez valider. Si le projet porte sur des mesures anthropométriques normalisées, privilégiez un repérage documenté, la répétabilité, des définitions de mesure compatibles et des preuves que le workflow fonctionne sur la population visée. Si le projet concerne les avatars, la XR ou les figurines, privilégiez la complétude de surface, la gestion des textures, la charge de nettoyage et la compatibilité d’export. Si le projet exige du débit, des systèmes fixes à plusieurs caméras peuvent être pertinents ; s’il exige de la portabilité, les approches à main ou assistées par téléphone peuvent être plus adaptées, mais elles demandent généralement une plus grande discipline de protocole. Les contraintes de confidentialité peuvent aussi orienter la décision vers des workflows offrant des contrôles de conservation et de partage plus simples. Les comparaisons doivent reposer sur la compatibilité et la répétabilité plutôt que sur des affirmations abstraites de « meilleur », et la capture sur téléphone doit être évaluée avec prudence, car de fortes corrélations peuvent coexister avec une erreur absolue de niveau centimétrique pour certaines mesures. [9] [11] [14]
Le meilleur cadre de décision est de commencer par le workflow : associez le scanner au cas d’usage validé, et non à la fiche technique la plus séduisante.
Si vous ne retenez que 3 choses…
- Il n’existe pas de scanner universellement meilleur.
- Associez le scanner au cas d’usage validé.
- Comparez les workflows, pas seulement les spécifications.
FAQ
À quoi sert un scanner 3D pour le corps humain (et à quoi ne sert-il pas) ?
Il sert à capturer la géométrie de la surface corporelle externe pour des tâches telles que l’extraction de mesures, le dimensionnement, les avatars, l’impression, l’ergonomie et la recherche. Ce n’est pas un outil d’imagerie interne, et les normes de numérisation corporelle ISO abordées ici concernent les workflows de mesure anthropométrique fondés sur la surface, plutôt que le diagnostic ou l’anatomie interne. [1] [3]
Quelles sont les principales méthodes de numérisation 3D corporelle ?
Les principales méthodes de numérisation 3D du corps comprennent la photogrammétrie ou la stéréovision passive, la lumière structurée, la triangulation laser, le temps de vol ou une détection de profondeur associée, la capture fixe en cabine à plusieurs caméras, la capture à main et les systèmes hybrides. Les différents workflows équilibrent différemment la tolérance aux mouvements, la couverture, la portabilité et le détail. [8]
Photogrammétrie ou lumière structurée pour la numérisation corporelle : laquelle choisir ?
Choisissez selon le workflow, et non selon des slogans. La photogrammétrie dépend fortement d’images qui se chevauchent, d’une pose stable et d’une texture visible suffisante, tandis que la lumière structurée dépend de la géométrie du motif projeté et de conditions de capture maîtrisées. Aucune n’est automatiquement meilleure pour toutes les tâches de numérisation corporelle. [8]
Quelle est l’exactitude d’un scanner 3D corps entier pour des mesures telles que le tour de taille et l’entrejambe ?
Cela dépend de trois éléments distincts : la qualité géométrique de la surface capturée, la pose et le mouvement du sujet, et l’algorithme de repérage ou de mesure employé ensuite. Le VIM précise également que l’exactitude n’est pas, à elle seule, une grandeur numérique unique. En pratique, des maillages d’apparence semblable peuvent néanmoins donner des circonférences différentes si les systèmes définissent différemment les repères ou les trajectoires de mesure. [6] [7] [9]
Quel est le meilleur scanner 3D pour la mesure du corps humain ?
Il n’existe pas de meilleur choix universel. Un bon choix pour des mesures normalisées peut différer d’un bon choix pour les avatars, la portabilité ou un débit rapide. La comparaison la plus défendable repose sur l’adéquation validée du workflow, la répétabilité et la compatibilité des mesures, et non sur une seule spécification annoncée. [9] [11]
Comment l’ISO 20685-1 et l’ISO 20685-2 s’appliquent-elles à l’évaluation d’un workflow de scanner — et où ne s’appliquent-elles pas ?
Elles s’appliquent aux workflows de numérisation de surface 3-D employés pour acquérir des données de forme corporelle anthropométriques et des mesures, ainsi qu’à l’essai de ces systèmes dans ce contexte de mesure. Elles ne certifient pas les workflows d’avatar, de VFX, de figurine ou de mouvement des repères, et excluent les instruments centrés sur la mesure directe de la position ou du mouvement de repères individuels. [1] [2]
Pourquoi deux systèmes peuvent-ils produire des maillages similaires visuellement mais des circonférences différentes ?
Parce que les circonférences sont des résultats dérivés, et non des observables brutes du capteur. Des différences de pose, de placement des repères, de lissage, de hauteur de contour, de segmentation et de règles de mesure peuvent changer le chiffre final même lorsque les surfaces rendues semblent similaires. [3] [9]
Sources
Les sources numérotées ci-dessous correspondent aux citations dans le texte.
- ISO 20685-1:2018 — Méthodologies de numérisation 3-D pour des bases de données anthropométriques internationalement compatibles — Partie 1. https://www.iso.org/standard/63260.html (Consulté le 2026-09-26)
- ISO 20685-2:2023 — Méthodologies de numérisation 3-D pour des bases de données anthropométriques internationalement compatibles — Partie 2. https://www.iso.org/standard/84350.html (Consulté le 2026-09-26)
- ISO 7250-1:2017 — Mesures de base du corps humain pour la conception technologique — Partie 1. https://www.iso.org/standard/65246.html (Consulté le 2026-09-26)
- ISO 8559-1:2017 — Désignation des tailles de vêtements — Partie 1. https://www.iso.org/standard/61686.html (Consulté le 2026-09-26)
- ISO 15535:2023 — Exigences générales pour l’établissement de bases de données anthropométriques. https://committee.iso.org/cms/live/live/en/sites/isoorg/contents/data/standard/08/25/82541.html (Consulté le 2026-09-26)
- JCGM/BIPM VIM3 annoté — Exactitude de mesure (2.13). https://jcgm.bipm.org/vim/en/2.13.html (Consulté le 2026-09-26)
- JCGM/BIPM VIM3 annoté — Précision de mesure (2.15). https://jcgm.bipm.org/vim/en/2.15.html (Consulté le 2026-09-26)
- Bartol et al. — Une revue de la mesure corporelle par numérisation 3D (PDF). https://www.move4d.net/wp-content/uploads/2023/03/A_Review_of_Body_Measurement_using_3D_Scanning_compressed-1.pdf (Consulté le 2026-09-26)
- IEEE SA Industry Connections — Analyse comparative des méthodes anthropométriques… (PDF). https://standards.ieee.org/wp-content/uploads/2022/06/comparative-analysis-anthropometric-methods.pdf (Consulté le 2026-09-26)
- Scataglini et al. — Explorer et analyser les technologies sans marqueurs 3D et 4D basées sur la caméra… revue systématique (notice PubMed). https://pubmed.ncbi.nlm.nih.gov/40945183/ (Consulté le 2026-09-26)
- Comparaison évaluée par les pairs des résultats de dispositifs (accès libre). https://pmc.ncbi.nlm.nih.gov/articles/PMC9990507/ (Consulté le 2026-09-26)
- Lopez-Jimenez et al. — Fiabilité d’un scanner corporel 3D pour les mesures anthropométriques de l’obésité centrale (accès libre). https://pmc.ncbi.nlm.nih.gov/articles/PMC5189636/ (Consulté le 2026-09-26)
- Njoku et al. — Le cycle respiratoire et la posture affectent… la circonférence de taille… (numérisation 3D) (3DBODY.TECH). https://proc.3dbody.tech/papers/2018/18190njoku.pdf (Consulté le 2026-09-26)
- McCarthy et al. — Au-delà de l’indice de masse corporelle… avec une application smartphone 3D (accès libre). https://pmc.ncbi.nlm.nih.gov/articles/PMC11606355/ (Consulté le 2026-09-26)
- Apple Developer — ARDepthData (ARKit). https://developer.apple.com/documentation/arkit/ardepthdata (Consulté le 2026-09-26)
- Apple (archives) — Caméra TrueDepth (Compatibilité des appareils : caméras). https://developer-mdn.apple.com/library/archive/documentation/DeviceInformation/Reference/iOSDeviceCompatibility/Cameras/Cameras.html (Consulté le 2026-09-26)
- Google Developers — Présentation de l’API ARCore Depth. https://developers.google.com/ar/develop/depth (Consulté le 2026-09-26)
- Artec 3D — Spécifications techniques d’Artec Studio (formats d’export, exports de mesures). https://www.artec3d.com/3d-software/artec-studio/tech-specs (Consulté le 2026-09-26)
- Styku — Article d’assistance sur l’export OBJ/STL. https://www.styku.com/en-us/support-kb/can-i-export-a-scan-to-use-with-a-3d-printer-or-other-3d-software-can-i-make-a-3d-print-of-my-scans (Consulté le 2026-09-26)
- EinScan — Spécifications EinScan H2 (exactitude séparée par mode + déclaration Class I). https://www.einscan.com/handheld-3d-scanner/einscan-h/einscan-h2-specs/ (Consulté le 2026-09-26)
- Artec 3D — Sécurité et manipulation d’Artec Leo (Laser Class 1). https://docs.artec3d.com/leo_/1.8/safety-handling.html (Consulté le 2026-09-26)
- Fit3D — Sécurité du scan (déclaration laser Class 1). https://service.fit3d.com/knowledge/scan-safety (Consulté le 2026-09-26)
- 3dMD — Page système 3dMDbody (spécifications de capture dynamique + déclarations techniques). https://3dmd.com/3dmdbody/ (Consulté le 2026-09-26)
- ISO 20685:2005 (retirée) — référence historique. https://www.iso.org/standard/35514.html (Consulté le 2026-09-26)
- Présentation de la base de données CAESAR (HumanShape.org). https://www.humanshape.org/CAESAR/ (Consulté le 2026-09-26)