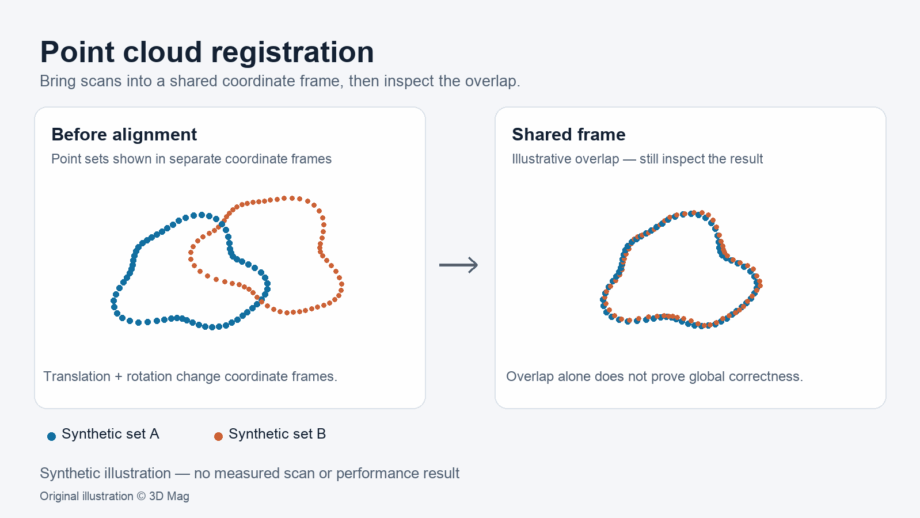
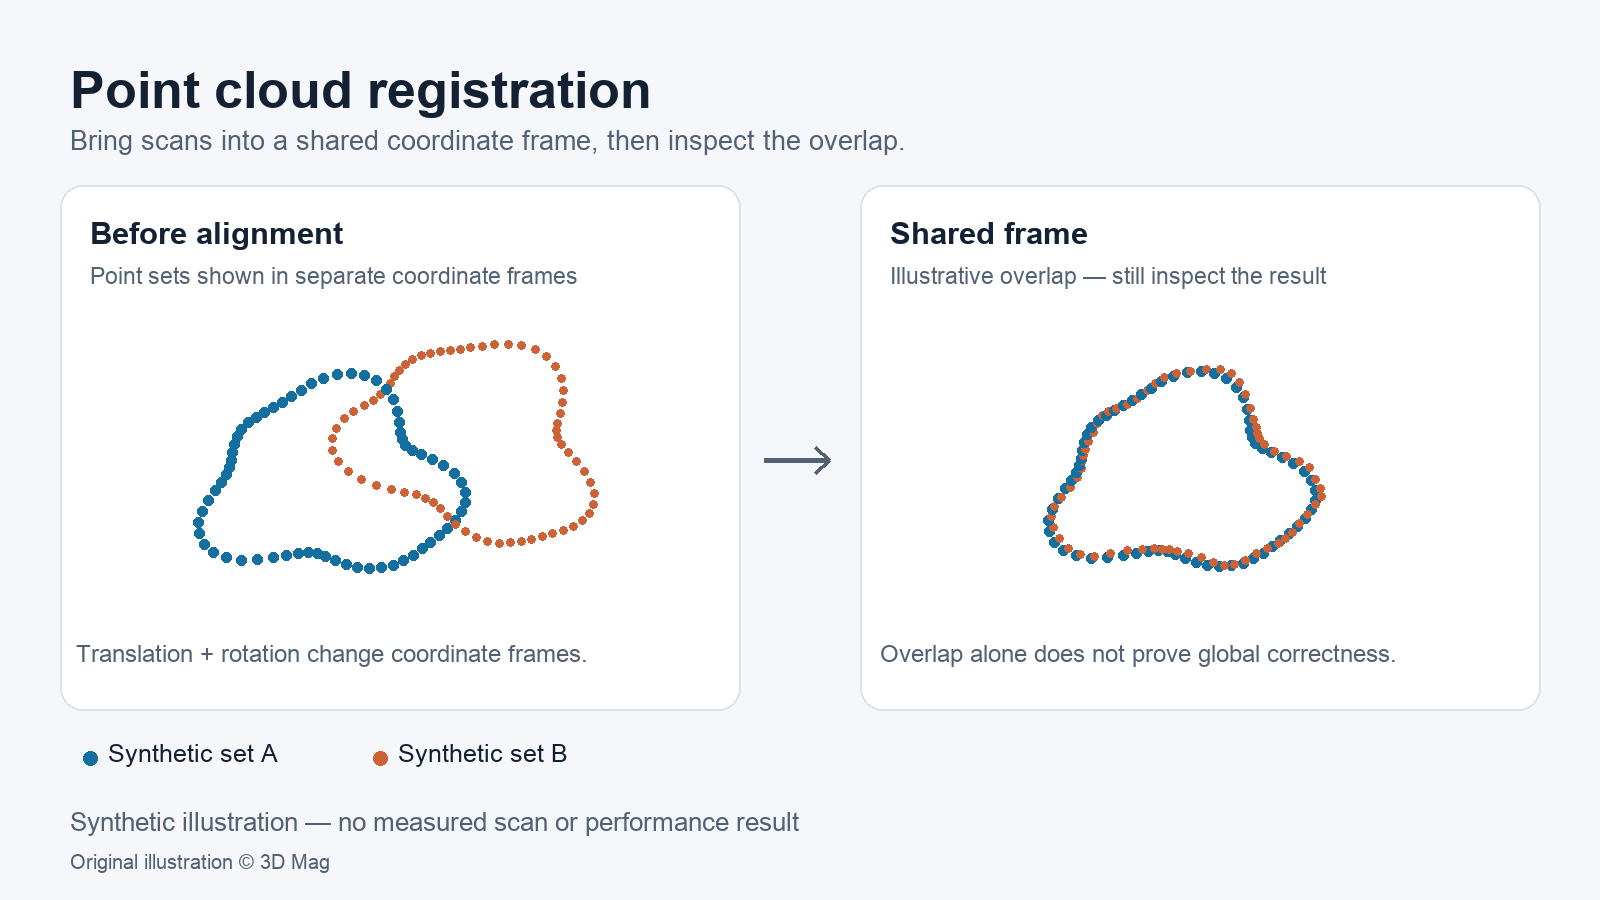

Si vous disposez de plusieurs scans du même objet ou site, l’enregistrement les rassemble dans un même repère de coordonnées. Un flux de travail documenté, présenté dans les tutoriels Open3D, consiste à effectuer d’abord un alignement approximatif, puis à l’affiner. Le tutoriel sur l’enregistrement global d’Open3D (documentation 0.19.0) décrit l’enregistrement global comme une famille de méthodes qui ne nécessitent pas d’alignement pour leur initialisation. Ces méthodes produisent généralement des résultats moins précis et servent à initialiser des méthodes locales.
La seconde partie de la réponse compte tout autant. Dans le tutoriel ICP d’Open3D, la fitness et le RMSE des inliers décrivent l’ajustement de l’alignement de démonstration selon les paramètres de correspondance choisis. Ils n’indiquent pas si les données combinées répondent à votre exigence dimensionnelle. Pour l’évaluer, vérifiez le résultat par rapport à un élément que l’alignement n’a pas utilisé. L’aide de RealityScan sur les points de contrôle décrit les points de test au sol comme des points de contrôle au sol qui ne participent pas à l’optimisation de la scène et servent à signaler les écarts par rapport aux positions définies.
Cet article suppose que vous savez déjà ce qu’est un nuage de points. Dans le cas contraire, commencez par Qu’est-ce qu’un nuage de points dans la technologie 3D ?
| Étape | Objectif | Éléments à consigner |
|---|---|---|
| Planification | Recouvrement, cibles, points de contrôle, tolérance convenue | Livrable, unités, système de coordonnées, tolérance |
| Alignement approximatif | Pose initiale exploitable | Méthode et version du logiciel |
| Affinement | Ajustement plus précis à partir de cette pose initiale | Paramètres, statistiques d’ajustement avec leurs unités indiquées |
| Contrôle indépendant | Comparer à des points ou longueurs que l’alignement n’a pas utilisés | Écart de chaque contrôle par rapport à la tolérance convenue |
| Décision | Accepter, retravailler ou recapturer | Motif et modifications apportées |
Planifier le recouvrement et les cibles avant la capture
L’enregistrement est plus facile lorsque vous le préparez au moment de la capture. Les bonnes pratiques FARO Focus conseillent de placer le scanner dans des positions où chaque scan recouvre un autre scan. Elles recommandent également de scanner les zones de transition, telles que les portes, afin de faciliter l’enregistrement.
Ces mêmes recommandations FARO Focus traitent des cibles artificielles. Elles indiquent qu’au moins trois cibles sont nécessaires pour l’enregistrement, ou deux si des données de capteur telles que l’inclinomètre sont utilisées. Elles conseillent aussi de disposer les cibles selon des motifs tridimensionnels uniques en faisant varier leur hauteur et leur espacement, et de ne pas déplacer les cibles pendant la numérisation. Considérez le nombre de cibles comme une recommandation FARO Focus, et non comme une règle universelle. Suivez la documentation de votre propre scanner et de votre logiciel.
Le recouvrement influe aussi sur l’affinement logiciel. Le tutoriel ICP d’Open3D indique qu’une distance maximale de correspondance plus grande est nécessaire si le nuage de points aligné ne présente pas un recouvrement suffisant. Il s’agit d’un paramètre d’algorithme, pas d’une valeur de précision.
Alignement approximatif (global) : obtenir une pose initiale exploitable
L’alignement approximatif fournit à l’étape d’affinement une pose initiale exploitable. Dans le tutoriel sur l’enregistrement global d’Open3D, l’enregistrement global n’est effectué que sur un nuage de points fortement sous-échantillonné pour des raisons de performances. Le tutoriel décrit le résultat comme peu précis, puis utilise l’ICP point-à-plan pour affiner l’alignement. Ses tailles de voxels et seuils sont des paramètres d’exemple pour son jeu de données de démonstration, et non des valeurs de précision pour des projets réels.
Affinement avec l’ICP et importance de la pose initiale
Le tutoriel sur l’enregistrement global d’Open3D classe l’ICP et l’enregistrement de nuages de points colorés parmi les méthodes locales, car ils reposent sur un alignement approximatif comme initialisation. Le tutoriel ICP d’Open3D décrit les entrées de l’ICP comme deux nuages de points, plus une transformation initiale qui aligne approximativement le nuage de points source sur la cible.
La pose initiale n’est pas une simple formalité. Le tutoriel ICP d’Open3D exécute ses données de démonstration avec une initialisation identité et observe qu’un mauvais alignement initial peut empêcher la convergence de l’ICP. Il s’agit d’une observation issue d’un tutoriel, et non d’un taux d’échec général.
Interpréter la fitness et le RMSE sans leur en faire dire trop
Le tutoriel ICP d’Open3D indique la fitness et le RMSE des inliers pour les correspondances appariées avec ses paramètres choisis ; consultez la documentation de votre propre logiciel pour savoir ce que signifient ses valeurs. Ces nombres vous aident à comparer des exécutions et à repérer des problèmes. Ils ne prouvent pas que les données combinées respectent une tolérance dimensionnelle.
Un zéro n’est pas automatiquement une bonne nouvelle. Le tutoriel ICP d’Open3D indique que, lorsqu’aucune correspondance n’est trouvée, la fitness et le RMSE des inliers sont tous deux de 0. Son exemple signale ce cas comme un échec de convergence. Un RMSE nul dans cette situation est le signal d’un échec, et non d’un ajustement parfait.
Systèmes de coordonnées, unités et échelle
L’aide de RealityScan sur les points de contrôle conseille de conserver tous les points de contrôle dans le même système de coordonnées afin de préserver l’orientation et les dimensions correctes. Ces recommandations sont rédigées pour la photogrammétrie. Leur application à l’enregistrement de scans relève de notre analogie, mais le principe de travailler dans un système de coordonnées convenu reste valable.
La gestion des unités et de l’échelle est spécifique à chaque produit. L’article GeoSLAM Hub sur les fichiers de contrôle indique que l’importation Adjust to Control ne prend en charge que les valeurs en mètres et n’applique pas de facteur d’échelle. L’article relève le risque d’erreurs de mesure sur les longues distances et recommande, lorsque cela est possible, des systèmes de coordonnées dans une grille locale plane. Ces limites ne s’appliquent qu’à cette importation ; consultez donc la documentation de votre propre logiciel.
Points de contrôle indépendants et acceptation
L’aide de RealityScan sur les points de contrôle définit les points de test au sol comme des points de contrôle au sol exclus de l’optimisation de la scène et utilisés pour signaler les écarts. Elle indique que la bonne pratique consiste à répartir uniformément les points de test dans la scène. Appliqué par analogie à l’enregistrement de scans, cela signifie conserver un ensemble de points de contrôle que vous mesurez sans les utiliser pour calculer l’alignement.
Une longueur connue offre un contrôle plus simple. Les bonnes pratiques FARO Focus suggèrent de placer un élément de longueur connue, tel qu’une FARO Scale Bar ou une règle de mètre/yard, dans la zone du premier scan. Cela vous permet de vérifier la précision du scan une fois l’enregistrement terminé.
L’article FARO Focus sur le contrôle de précision décrit également un contrôle de cohérence selon deux orientations. Le scanner est déplacé d’au moins 2 m et tourné, puis les deux ensembles de scans sont enregistrés à l’aide d’un enregistrement fondé sur des cibles. Pour les Focus S70/S150/S350/Max/Premium/Core, l’article indique que la distance entre les points ne doit pas dépasser 2 mm. Cette limite s’applique uniquement aux modèles répertoriés et à cette procédure. Comme les cibles sont utilisées pour l’enregistrement, il s’agit d’un contrôle de cohérence plutôt que d’un test d’acceptation indépendant sur des points mis de côté.
Aucune de ces sources ne fournit de tolérance d’acceptation universelle. La tolérance doit provenir de la spécification du projet, et vous devez la convenir avant d’examiner tout résultat.
Un flux de travail pratique de vérification (recommandations, pas un test rapporté)
La liste de contrôle suivante est une recommandation éditoriale éclairée par les sources ci-dessus ; les étapes concernant la définition et le maintien de la tolérance, ainsi que le signalement de chaque écart, sont nos recommandations et non des exigences issues des sources. 3D Mag ne l’a pas réalisée comme un test.
- Avant la capture, notez le livrable, les unités, le système de coordonnées et la tolérance d’acceptation.
- Planifiez le recouvrement entre les scans voisins, capturez les zones de transition et placez des cibles stables à différentes hauteurs.
- Désignez des points de contrôle ou un objet de longueur connue qui ne servira pas à calculer l’enregistrement.
- Exécutez l’alignement approximatif, puis l’affinement. Consignez le nom et la version du logiciel, les paramètres et les statistiques d’ajustement rapportées.
- Considérez un résultat sans correspondances comme un échec, et non comme un ajustement parfait.
- Mesurez les contrôles mis de côté dans les données enregistrées. Signalez chaque écart, et pas seulement une moyenne, puis comparez-le à la tolérance convenue.
- Si les contrôles échouent, ajoutez du recouvrement, des liaisons ou du contrôle, ou recapturez les données. Ne relâchez pas la tolérance après avoir vu les résultats.
Une fois les données acceptées, consultez Nuage de points vers BIM et Nuage de points vers Revit pour la modélisation en aval.
Questions des lecteurs
Un faible RMSE signifie-t-il que mes scans sont dimensionnellement précis ? Non. Il décrit l’ajustement des correspondances appariées avec les paramètres choisis. L’acceptation dimensionnelle exige des contrôles indépendants par rapport à des références connues.
Pourquoi l’ICP nécessite-t-il un alignement initial ? La documentation d’Open3D considère l’ICP comme une méthode locale reposant sur un alignement initial approximatif, et son tutoriel observe qu’un mauvais départ peut empêcher la convergence.
De combien de cibles ai-je besoin ? Cela dépend du système et du logiciel. Le nombre FARO cité plus haut ne s’applique qu’au flux de travail Focus.
Quelle est la différence entre un point de contrôle et un point de calage ? Dans la terminologie photogrammétrique de RealityScan, les points de test au sol sont des points de contrôle au sol exclus de l’optimisation de la scène et utilisés pour signaler les écarts. Pour l’enregistrement de scans, nous employons « point de contrôle » par analogie pour un point que vous mesurez sans l’utiliser pour calculer l’alignement.
Sources
Ce guide explicatif repose sur des sources publiées citées ; 3D Mag n’a pas réalisé de tests pratiques. Sponsoring de l’éditeur.