
Résumé
La photogrammétrie terrestre expliquée : une méthode au sol pour transformer des photos se chevauchant en géométrie et mesures 3D. La caméra ne mesure pas directement la distance jusqu’à l’objet comme le fait un scanner laser. Le logiciel estime plutôt les poses de caméra, les points de liaison et la structure de la scène à partir des relations entre les images. En ce sens, la photogrammétrie au sol est une mesure dérivée des images, et non une détection directe des distances. [2] [3]
Les résultats peuvent inclure un nuage de points épars, un nuage de points dense, un maillage, une texture et un modèle à l’échelle ou géoréférencé. La précision est le résultat d’un flux de travail, et non le résultat automatique de la prise d’un grand nombre de photos. Si les dimensions réelles sont importantes, les barres d’échelle, les points de contrôle et les points de vérification indépendants transforment un modèle plausible en modèle défendable. La géométrie d’acquisition, la stabilité de l’étalonnage, la texture de la scène et le reporting influencent tous le résultat. [2] [3]
La photogrammétrie terrestre expliquée (ce qu’elle est — et ce qu’elle n’est pas)
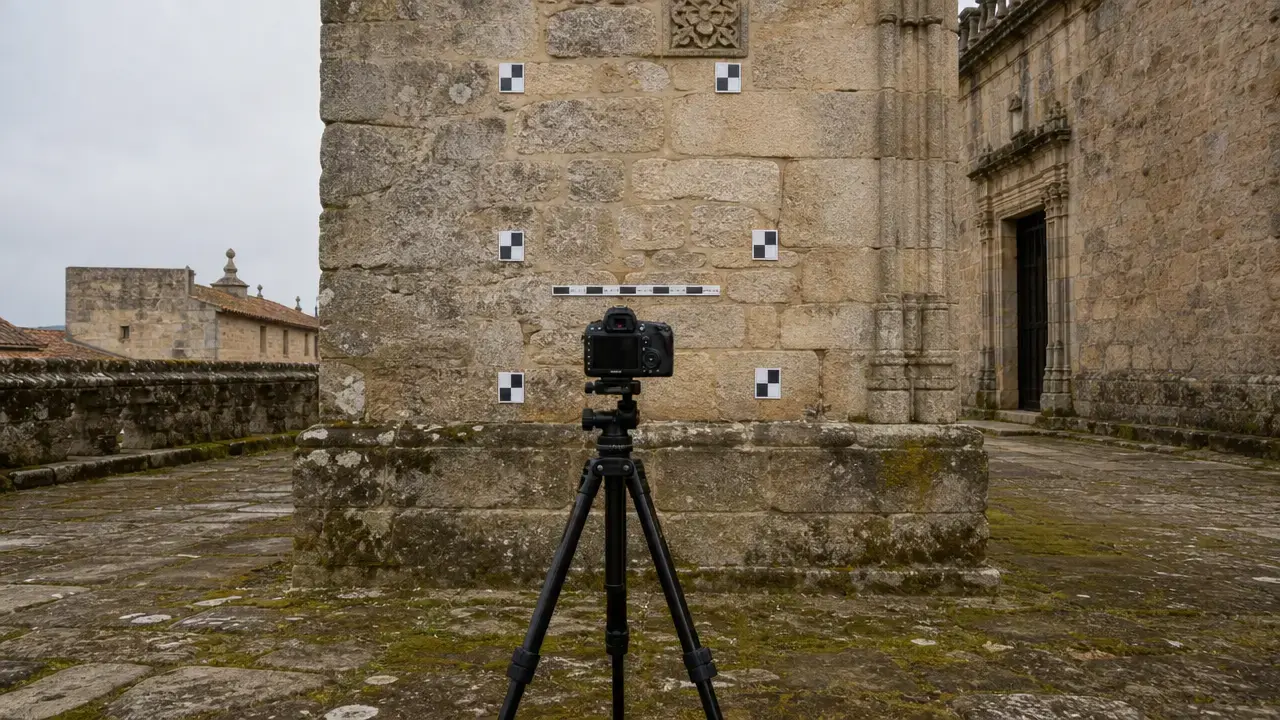
La photogrammétrie est souvent décrite comme « l’art et la science » de l’obtention de mesures à partir de photographies. [1] En photogrammétrie terrestre, ces mesures sont effectuées depuis un emplacement terrestre fixe plutôt que depuis des aéronefs ou des satellites. [2] En termes simples, la photogrammétrie au sol consiste à prendre des photos se chevauchant depuis le sol, puis à résoudre la forme, la taille et la position de l’objet à partir de la géométrie des images.
Elle n’est pas identique à la photogrammétrie aérienne ou par UAV, car la plateforme et la géométrie de visée diffèrent. Elle n’est pas non plus identique à la numérisation par laser terrestre, qui est une méthode active de télémétrie, ni aux systèmes de lumière structurée et LiDAR sur téléphone, qui émettent ou projettent de l’énergie pour échantillonner directement la géométrie. La photogrammétrie terrestre est passive et guidée par les images : la caméra enregistre la texture et la perspective, et la reconstruction intervient ensuite par mise en correspondance et triangulation des caractéristiques entre les vues.
Les termes recoupent aussi la photogrammétrie rapprochée, mais ils ne sont pas identiques. Une classification de manuel définit la photogrammétrie terrestre par la plateforme ou l’emplacement et la photogrammétrie rapprochée par la distance d’imagerie, couramment avec une distance à l’objet inférieure à environ 300 m. [2] La même source indique qu’il n’existe pas de définition stricte de la photogrammétrie rapprochée, de sorte que cette désignation varie selon la discipline et le type de projet. [2] En pratique, la photogrammétrie au sol et la photogrammétrie rapprochée décrivent souvent la même famille de travaux sous des angles différents.
Comparaison rapide : photogrammétrie terrestre vs numérisation laser terrestre (TLS)
La photogrammétrie terrestre est passive et fondée sur l’image, tandis que le TLS est actif et mesure directement les distances. En pratique, la photogrammétrie dépend du recouvrement, de la texture et de la géométrie du réseau, alors que les instruments TLS sont publiés avec des spécifications d’exemple concernant la portée, le champ de vision, la vitesse et les conditions de précision des points. Ces chiffres de fabricants sont des exemples au niveau de l’instrument, et ne correspondent pas à la qualité de recalage des scans ni à la précision finale du projet. [12] [13]
| Ce qu’elle mesure | Ses points forts | Principaux points de vigilance |
|---|---|---|
| La photogrammétrie déduit la 3D des images | Texture, couleur, points de vue flexibles | Nécessite texture, échelle/contrôle et CQ |
| Le TLS mesure directement les distances et les angles | Acquisition géométrique rapide, surfaces peu texturées | Les spécifications ne correspondent pas à la précision du projet |
Là où « terrestre », « rapprochée » et « au sol » se recoupent
Ces termes se recoupent car ils décrivent souvent le même flux de travail sur le terrain. « Terrestre » indique où se situe la caméra : au sol, dans un emplacement terrestre fixe. [2] « Rapprochée » désigne généralement plutôt un régime de distance, avec moins d’environ 300 m comme convention courante plutôt que comme limite stricte. [1] [2]
C’est pourquoi la photogrammétrie au sol peut couvrir plusieurs configurations : un circuit sur trépied autour d’une façade, un relevé intérieur à main levée, ou une caméra sur mât ou perche utilisée depuis le sol. Dans chaque cas, la méthode est terrestre car l’imagerie est réalisée au sol, mais la distance à l’objet, la stratégie de contrôle et la géométrie peuvent différer. La distinction utile est la plateforme/l’emplacement par opposition au régime de distance, et non un vocabulaire rigide.
Fonctionnement (images → poses de caméra → 3D)
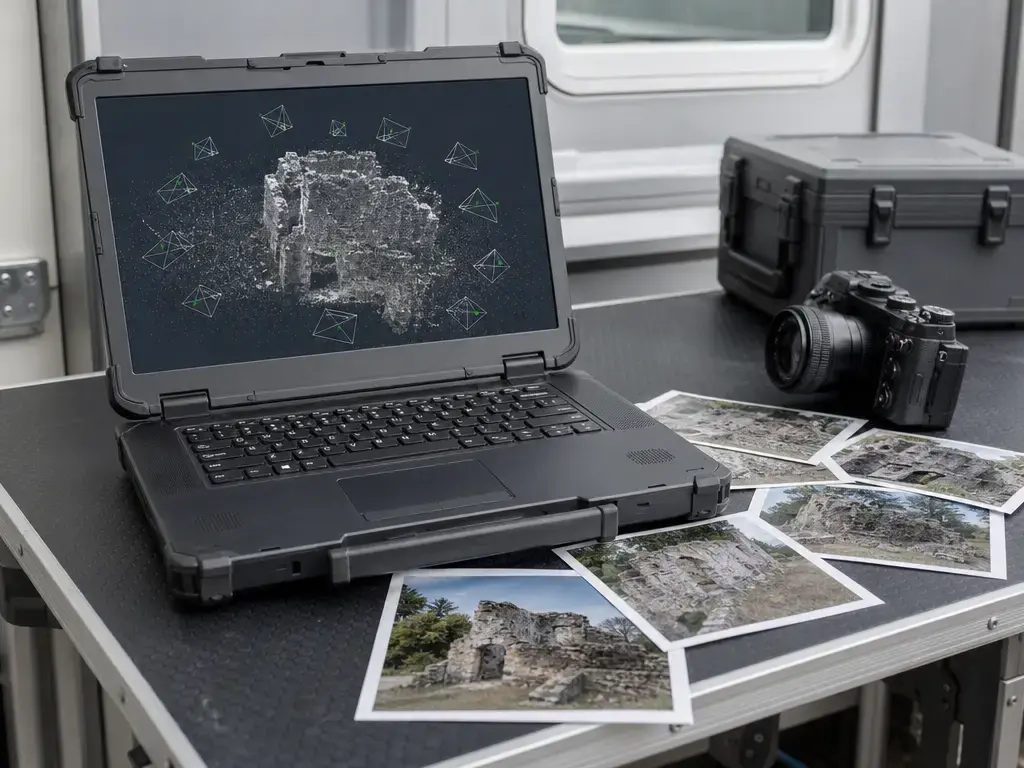
La structure-from-motion (SfM) est l’analyse de plusieurs images du même sujet prises sous différents angles afin de dériver des informations géométriques 3D qui ne sont pas inhérentes à une image unique. [7] Dans un flux de travail terrestre, les photos se chevauchant fournissent des vues répétées des mêmes caractéristiques visuelles. Le logiciel met en correspondance ces caractéristiques entre les images sous forme de points de liaison, estime les poses de caméra et construit une première reconstruction éparse de la scène. [3] Cette étape d’alignement produit un nuage de points de liaison et un ensemble de positions de caméra qui prennent en charge la reconstruction ultérieure de cartes de profondeur et de surfaces. [3]
Les descriptions classiques des flux de travail rapprochés placent les points de contrôle ou les longueurs d’échelle dans la même chaîne que la mesure d’image et l’ajustement par faisceaux. [2] L’ajustement par faisceaux est l’étape de raffinement global : il ajuste l’orientation, la position et l’étalonnage interne de la caméra afin que les observations d’image correspondent aussi systématiquement que possible à la géométrie 3D. En pratique, le solveur équilibre ensemble les intrinsèques, les extrinsèques et les points objet. Une bonne diversité des points de vue et un comportement stable de la caméra contribuent à préserver la crédibilité de cette solution. [2] [3]
Après l’alignement, la reconstruction dense complète davantage de détails de surface à partir du réseau de caméras résolu. Le nuage de points de liaison épars n’est généralement pas le livrable final ; il constitue l’ossature qui mène à des produits plus denses tels qu’un nuage de points dense, un maillage, une texture, un MNT ou une orthomosaïque, selon le type de projet. [3]
Les termes fondamentaux suivants sont employés de manière cohérente dans les descriptions de flux de travail rapprochés et les manuels logiciels. [2] [3]
| Terme | Définition en une ligne |
|---|---|
| Points de liaison | Caractéristiques d’image répétées utilisées pour relier géométriquement les photos |
| Nuage épars | La structure 3D initiale à faible densité issue de l’alignement des images |
| Nuage dense | Une reconstruction de surface plus dense calculée après l’alignement |
| Étalonnage de caméra / intrinsèques | Paramètres internes de l’objectif et du capteur employés pour modéliser la formation de l’image |
| Orientation extérieure / pose | La position et l’orientation de la caméra dans l’espace |
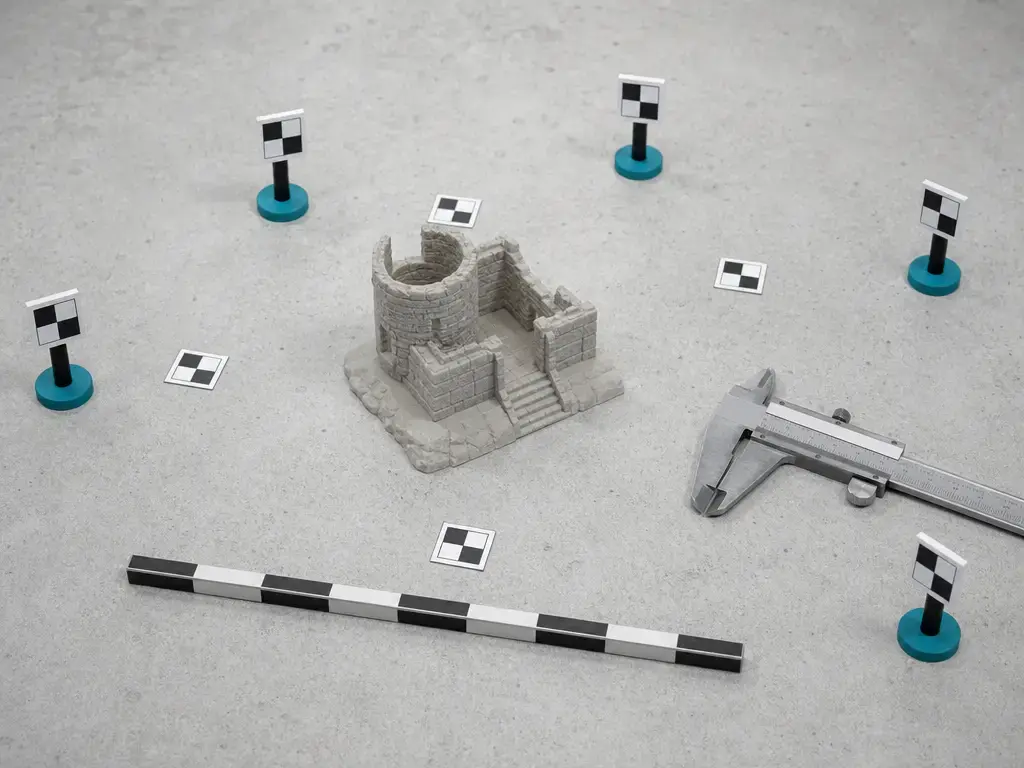
| Point de contrôle | Une référence connue dans l’espace objet utilisée pour contraindre le modèle |
| Point de vérification | Une référence connue mise de côté pour la validation plutôt que pour l’ajustement |
| Barre d’échelle | Une distance connue utilisée pour définir ou vérifier l’échelle du modèle |
| Orthomosaïque / orthophoto | Un produit d’image orthographique généré à partir de la géométrie résolue |
Flux de travail d’acquisition au sol (pratique, indépendant du logiciel)
Un bon flux de travail de photogrammétrie terrestre commence par le livrable, et non par le déclencheur. Un maillage texturé pour la visualisation, une façade mesurée, un volume de stock et un produit orthographique ne nécessitent pas tous les mêmes points de vue ni la même stratégie de contrôle. L’idée clé de la planification n’est pas le nombre brut d’images, mais la géométrie : un recouvrement suffisant, une parallaxe suffisante et une diversité de points de vue suffisante pour que le solveur triangule la forme de manière fiable. Les descriptions classiques des flux de travail incluent donc les points de contrôle ou les longueurs d’échelle dans la construction d’un système de coordonnées objet utilisable, et non comme une considération secondaire. [2]
Une fois les images capturées, le projet doit passer de l’alignement à la revue, puis aux produits plus denses, puis à la validation. Cet ordre est important car une reconstruction dense peut donner une apparence convaincante à un réseau faible. Si le travail est orienté vers la mesure, le plan doit déjà définir comment l’échelle ou le géoréférencement sera introduit, quels points seront réservés comme contrôles indépendants et quelle incertitude sera rapportée à la fin. [2] [3]
- Planifier les livrables et la géométrie — définir le résultat visé, le niveau de détail requis, les limites d’accès et la stratégie de référence avant l’acquisition.
- Capturer des images se chevauchant — enregistrer le sujet depuis plusieurs points de vue avec une variété de lignes de base suffisante pour permettre la reconstruction.
- Aligner l’ensemble d’images — estimer les poses de caméra et construire le modèle initial épars de la scène. [3]
- Examiner la reconstruction éparse — inspecter la couverture des caméras, la distribution des points de liaison et les lacunes ou discordances évidentes.
- Affiner l’étalonnage et l’orientation — optimiser la solution de caméra uniquement après avoir vérifié que le réseau est suffisamment stable pour la mesure. [2] [3]
- Exécuter la reconstruction dense — calculer une représentation de surface plus dense à partir de l’imagerie alignée. [3]
- Construire le maillage, la texture ou les résultats orthographiques — générer le produit correspondant à l’objectif du projet.
- Mettre le modèle à l’échelle ou le géoréférencer — utiliser des points de contrôle ou des barres d’échelle pour créer un système global de coordonnées objet lorsque nécessaire. [2]
- Valider avec des points de vérification indépendants — enregistrer et rapporter les erreurs sur les points qui n’ont pas été utilisés pour ajuster le modèle. [3]
- Exporter et rapporter les limites — documenter les méthodes de référence, les résidus, les zones exclues et l’incertitude restante.
Quelle est la précision de la photogrammétrie terrestre ? (Et comment la prouver)
Quelle est la précision de la photogrammétrie terrestre ? Aucun chiffre universel fiable n’a été trouvé ; la précision est spécifique au projet et doit être validée par des vérifications indépendantes. La justesse, la précision, la résolution et la densité de points sont liées mais non interchangeables. La justesse est la proximité avec l’objet réel, la précision est la répétabilité, et la résolution ou la densité de points décrit la quantité de détails échantillonnés ou reconstruits. Un modèle dense peut néanmoins être erroné, et une texture d’apparence nette indique peu de choses à elle seule sur la justesse dans l’espace objet. [2]
La chaîne de CQ doit être lue dans le bon ordre. L’erreur de reprojection est une métrique d’ajustement dans l’espace image : dans Metashape, il s’agit de la distance entre un point 3D reconstruit projeté et le point image détecté d’origine. [3] Les résidus de points de contrôle montrent comment le modèle ajusté concorde avec les références imposées dans l’espace objet. Les erreurs des points de vérification indépendants constituent la couche de validation externe et ne doivent pas être confondues avec l’ajustement lui-même. Metashape précise explicitement que les coordonnées estimées des points de vérification affichées dans son volet de référence sont calculées à partir de la seule minimisation de l’erreur de reprojection, sans utiliser les coordonnées mesurées des points de vérification dans l’espace 3D. [3] C’est pourquoi une faible erreur de reprojection ne prouve pas à elle seule la qualité de mesure.
Un reporting de niveau métrologique doit décrire le système de coordonnées, la stratégie de contrôle, la stratégie de points de vérification, les résumés de résidus et les limites connues de la chaîne d’acquisition et de traitement. Les évolutions récentes de l’ASPRS soulignent que le nombre de points et l’indépendance comptent dans le reporting : Edition 2 Version 2 a relevé le nombre minimal de points de vérification de 20 à 30, limité le maximum à 120 pour les grands projets et supprimé les références à une confiance de 95% comme mesure de précision. [11] L’objectif n’est pas de poursuivre une statistique magique unique, mais de montrer que le réseau a été testé d’une manière susceptible de révéler un biais.
Ce qui peut mal tourner même lorsque l’erreur de reprojection semble bonne
- Le modèle peut bien correspondre aux images tout en étant mis à l’échelle de façon incorrecte si aucune référence fiable dans l’espace objet n’a été fournie. [2] [3]
- Un contrôle regroupé peut donner une bonne apparence à une zone tout en laissant le reste du modèle faiblement contraint. [2]
- Une géométrie faible peut corréler les intrinsèques et les extrinsèques de la caméra, en masquant une déformation dans une solution apparemment stable. [3]
- L’autofocus, les changements de mise au point ou les changements de zoom peuvent modifier le modèle de caméra effectif pendant l’acquisition. [4]
- L’obturateur roulant, la compression vidéo et le flou de mouvement peuvent réduire la fiabilité des mesures même si l’alignement réussit encore. [4]
- Les motifs répétitifs ou les zones peu texturées peuvent produire une géométrie visuellement plausible mais biaisée. [4]
- Un nombre insuffisant de points de vérification ou une mauvaise distribution de ceux-ci peuvent ne pas détecter les erreurs directionnelles et la dérive d’échelle. [3] [11]
Stabilité de la caméra et de l’objectif (hypothèses d’étalonnage effectuées)
Chaque projet terrestre repose sur une hypothèse d’étalonnage, qu’elle soit formulée ou non. Certains flux de travail s’appuient sur l’auto-étalonnage pendant le traitement ; d’autres partent d’un modèle de caméra préétalonné. Dans les deux cas, la reconstruction fonctionne le mieux lorsque le comportement interne de la caméra reste suffisamment stable pour que le solveur explique les images de manière cohérente. Les recommandations SfM de Reclamation avertissent que les modèles de caméra peuvent varier légèrement avec l’ouverture et la mise au point, raison pour laquelle la mise au point doit rester constante lorsque cela est possible et les changements de réglages en cours de projet réduisent la confiance dans le résultat. [4]
Ces recommandations préconisent également de désactiver l’autofocus et de fixer le zoom plutôt que de considérer par défaut un appareil grand public comme un instrument de relevé. [4] L’obturateur roulant et la compression vidéo ajoutent une autre couche de risque, car les mouvements pendant l’acquisition peuvent déformer l’imagerie ; la précision du modèle est généralement réduite dans ces cas. [4] Les appareils grand public peuvent être très utiles, mais il ne faut pas supposer qu’ils fournissent automatiquement des résultats de niveau topographique.
Limites et modes de défaillance (pourquoi un beau maillage peut néanmoins être faux)
La photogrammétrie terrestre est aussi sensible au contenu de la scène qu’à la manipulation de la caméra. Le livre blanc de Reclamation indique que les surfaces lisses et uniformément texturées sont difficiles, car les images peuvent contenir trop peu d’informations pour générer des points de correspondance fiables ; les matériaux réfléchissants ou brillants peuvent aggraver ce problème en changeant d’apparence entre les vues. [4] La même limite générale s’applique aux surfaces transparentes, brillantes, sombres et répétitives, ainsi qu’aux objets mobiles, à l’éclairage changeant, aux couloirs étroits, aux éléments longs et minces et aux fortes occultations. Toutes ces conditions réduisent la quantité d’informations non ambiguës disponible pour le solveur, même si l’ensemble de photos semble complet à un humain.
Les recommandations de recouvrement peuvent aider, mais elles restent des recommandations, pas des lois de la physique. Un modèle peut sembler dense et complet tout en masquant une dérive d’échelle, un biais local ou une faible géométrie de profondeur. C’est pourquoi un résultat agréable à regarder et une faible erreur dans l’espace image ne doivent jamais remplacer les vérifications indépendantes dans l’espace objet. [3]
Photogrammétrie terrestre vs TLS (comparaison approfondie pour les projets réels)
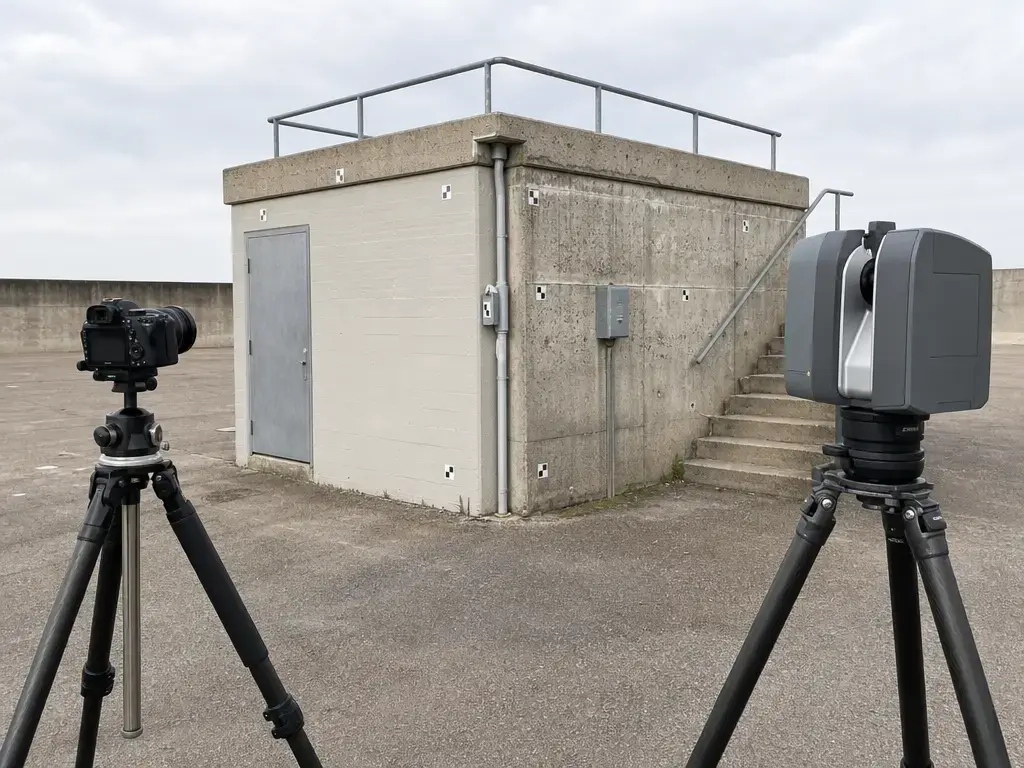
La comparaison réelle ne se limite pas à la détection passive contre active. Elle concerne aussi ce qui est mesuré directement, la manière dont la qualité est rapportée et l’endroit où l’erreur entre dans la chaîne du projet. Des fiches techniques TLS d’exemple le rendent explicite. La fiche technique RTC360 de Leica indique une portée de 0.5–130 m, un champ de vision de 360°/300°, jusqu’à 2,000,000 points par seconde et une précision des points 3D de 1.9 mm à 10 m, 2.9 mm à 20 m et 5.3 mm à 40 m, spécifiée à 68% de confiance. [12] La brochure de la famille Focus 2024 de FARO donne une portée dépendante du modèle à 90% de réflectivité de 0.5–400 m, 0.5–200 m ou 0.5–100 m, avec jusqu’à 2 MPts/s et une précision 3D de 2 mm à 10 m et 3.5 mm à 25 m. [13] Il s’agit d’exemples au niveau de l’instrument. Ils ne correspondent pas à la qualité de recalage entre les scans, ni à la précision finale du projet ou du réseau après application du contrôle, des cibles ou de l’alignement des scans. ISO 17123-9 existe comme référence de procédure de terrain pour évaluer la précision TLS, ce qui rappelle également que les performances de l’instrument et la procédure de terrain sont des couches distinctes. [17]
La photogrammétrie tend à l’emporter lorsque la texture est disponible, que l’accès est flexible et que l’apparence compte autant que la géométrie. Le TLS tend à l’emporter lorsque la télémétrie directe, les surfaces peu texturées ou l’acquisition rapide de grandes géométries constituent le besoin principal. Les flux de travail hybrides sont souvent les plus solides, car ils combinent la forte couleur et texture des photos avec l’échantillonnage géométrique direct des scans laser. La question utile n’est pas de savoir quel capteur est toujours le plus précis, mais quel flux de travail est le plus facile à valider pour l’exigence spécifique de matériau, de géométrie, de portée et de reporting.
| Méthode | Mesure | Forces | Principales précautions |
|---|---|---|---|
| Photogrammétrie terrestre | 3D déduite des images | Texture/couleur, points de vue flexibles, barrière matérielle plus faible | Nécessite texture, géométrie, échelle/contrôle et CQ |
| TLS | Distances et angles directs | Géométrie dense, spécifications explicites de l’appareil | Recalage, réflectivité, limites de portée, occultations |
| Hybride | Photos plus TLS/contrôle | Combine le détail d’apparence avec une géométrie plus solide | Nécessite un recalage rigoureux et un contrôle cohérent |
Contrôle, points de vérification et barres d’échelle (comment les modèles prennent un sens réel)
Les points de liaison, les points de contrôle, les points de vérification et les barres d’échelle remplissent des rôles différents. Les points de liaison sont des correspondances d’images trouvées par le solveur. Les points de contrôle sont des références connues dans l’espace objet utilisées pour contraindre le modèle. Les points de vérification sont des références connues réservées à la validation. Les barres d’échelle sont des distances connues utilisées pour définir ou vérifier la taille lorsqu’un géoréférencement complet n’est pas nécessaire. Dans les descriptions classiques de flux de travail, les points de contrôle ou longueurs d’échelle créent le système global de coordonnées objet. [2] Metashape sépare aussi ces rôles dans le reporting en distinguant les points de contrôle et de vérification et en listant séparément les distances des barres d’échelle. [3]
Les conseils heuristiques sur les GCP peuvent être utiles pour la planification, mais ils ne constituent pas une norme de relevé. La documentation d’OpenDroneMap suggère un minimum de 5 GCP pour la plupart des travaux, 8–10 pour les travaux plus importants, une visibilité dans au moins 5 images par GCP et un placement à environ 10–30 m du périmètre du projet. [10] Il s’agit de règles pratiques, non d’une preuve de la précision d’un projet donné. La distribution, la qualité des mesures, l’indépendance des points de vérification et un référentiel documenté restent plus importants que l’atteinte d’un nombre cible.
- Si vous avez besoin d’un résultat de niveau métrologique, vous avez probablement besoin de…
- points de contrôle connus ou de barres d’échelle. [2]
- points de vérification indépendants réservés à la validation. [3]
- un système de coordonnées ou référentiel documenté.
- résidus rapportés et résultats des points de vérification distincts de l’ajustement. [3]
- un plan de validation décidé avant l’acquisition, et non après que le maillage semble bon.
Recouvrement, diversité des points de vue et géométrie du réseau (règles empiriques, pas des lois)
Les pourcentages de recouvrement sont à considérer comme des points de départ, et non comme des garanties. Les recommandations générales de Pix4D indiquent au moins 75% de recouvrement frontal et 60% de recouvrement latéral dans de nombreux cas, 90% pour les intérieurs et, pour les grands objets verticaux, 90% de recouvrement à la même hauteur plus 60% à des hauteurs différentes. [9] Ces chiffres sont des heuristiques utiles de planification, mais restent des recommandations logicielles. Ils ne prévalent pas sur la géométrie réelle des façades, intérieurs, occultations ou surfaces peu texturées.
Un second exemple de Reclamation utilise 60% de recouvrement avant et 30% de recouvrement latéral dans un flux de travail contextuel. [4] Cela ne contredit pas les valeurs plus élevées ci-dessus ; cela montre que les recommandations de recouvrement dépendent du type de scène, de l’échelle et de la méthode d’acquisition. Davantage de recouvrement peut aider, mais ne peut pas corriger une ligne de base faible, une texture répétitive, une mauvaise variation de profondeur ou des lignes de visée obstruées. Ce qui compte n’est pas seulement le nombre de photos, mais la capacité du réseau de points de vue à ajouter des informations géométriques utiles.
Applications (ses atouts — et ses risques)
La photogrammétrie terrestre est utile chaque fois que la géométrie, l’apparence et la flexibilité d’accès sont toutes importantes. Elle convient bien à l’acquisition patrimoniale, à la documentation de façades, à la géologie et aux affleurements, aux scènes d’accident, au suivi d’avancement de construction et aux jumeaux numériques riches en apparence. Elle est aussi utile pour l’inspection et le contexte tel que construit lorsque la surface possède suffisamment de texture et que l’opérateur peut voir le sujet depuis plusieurs côtés. Dans ces cas, la méthode préserve un niveau de détail visuel que les flux de travail fondés uniquement sur la géométrie ne capturent pas aussi naturellement. [2]
La limite prudente est la métrologie. La photogrammétrie peut bien documenter de grands objets texturés, mais l’inspection de pièces de précision nécessite généralement des configurations plus contrôlées ou des systèmes optiques de qualité métrologique. ISO 10360-13 constitue une référence limite utile, car elle couvre les essais de réception et de revérification pour les systèmes optiques 3D de mesure de coordonnées, un contexte plus exigeant que la documentation 3D générale. [18]
- Acquisition patrimoniale — sculptures, monuments, artefacts et sites fragiles.
- Façades/bâtiments — murs extérieurs, toitures, détails architecturaux et contexte d’état.
- Criminalistique/scènes d’accident — préservation de la scène avant toute modification des preuves ou de la disposition.
- Géologie/affleurements — fronts rocheux, discontinuités et pentes inaccessibles depuis des points de vue au sol.
- Suivi de construction/contexte visuel tel que construit — documentation dans le temps et support à la coordination.
- Inspection d’infrastructures civiles — ponts, ouvrages de soutènement, tunnels et actifs similaires lorsque la texture et l’accès sont adéquats.
- Documentation de rétro-ingénierie pour les grands objets texturés — utile comme géométrie de référence, mais ne remplace pas universellement la métrologie.
- Jumeaux numériques visuels — contexte 3D riche en apparence pour la revue, la communication et la planification.
Normes et reporting (bref ; enseignements pratiques)
Pour les travaux de mesure sérieux, les normes importent principalement parce qu’elles imposent un reporting plus clair. Au lieu d’affirmations vagues selon lesquelles un modèle est « très précis », un rapport défendable doit définir le référentiel, la stratégie de contrôle et de vérification, les métriques de qualité utilisées et les limites du livrable. Les références limites pertinentes incluent ISO 19130-1:2018 pour les modèles de capteurs d’imagerie, ISO 19157-1:2023 pour le cadre de qualité des données, ISO/TS 19159-1:2014 pour le contexte d’étalonnage et de validation, ISO 17123-9:2018 pour les procédures TLS de terrain et ISO 10360-13:2021 pour les essais de réception des CMS optiques 3D. [14] [15] [16] [17] [18]
Quand utiliser la photogrammétrie terrestre, le TLS ou l’hybride
Si vous voulez la règle de décision la plus courte, la photogrammétrie terrestre expliquée en termes pratiques consiste à la choisir lorsque la surface présente une texture exploitable, que vous pouvez construire un réseau de caméras solide et que la couleur ou le contexte visuel comptent avec la forme. Sa fiabilité provient davantage de la géométrie, du contrôle et de la validation que du seul nombre de photos. [3] [4] Le TLS est généralement mieux adapté lorsque la télémétrie directe, le comportement prévisible de l’appareil dans des conditions indiquées ou la géométrie à faible texture sont prioritaires. [12] [13]
- Choisissez la photogrammétrie terrestre lorsque : le sujet est texturé, l’accès permet plusieurs points de vue, l’apparence visuelle compte et vous pouvez placer ou mesurer des références lorsque nécessaire.
- Choisissez le TLS lorsque : une faible texture, l’acquisition géométrique directe ou des spécifications d’instrument répétables sont plus importantes que l’apparence en couleur complète. [12] [13]
- Choisissez l’hybride lorsque : vous souhaitez à la fois une géométrie solide et une documentation riche en apparence, ou lorsqu’une méthode couvre les angles morts de l’autre.
FAQ
Qu’est-ce que la photogrammétrie terrestre ?
La photogrammétrie terrestre est une méthode au sol qui transforme des images en 3D. Elle emploie des photos se chevauchant prises depuis des positions terrestres fixes, estime les poses de caméra et la géométrie de la scène à partir des correspondances d’images, puis produit des résultats tels que des nuages de points, des maillages ou des modèles à l’échelle. [2] [3]
Photogrammétrie rapprochée vs photogrammétrie terrestre — quelle différence ?
Elles se recoupent, mais mettent l’accent sur des aspects différents. Terrestre désigne la plateforme ou l’emplacement au sol, tandis que rapprochée renvoie généralement à la distance d’imagerie. Une convention courante place le travail rapproché sous environ 300 m, mais la limite n’est pas stricte. [1] [2]
Photogrammétrie terrestre vs numérisation laser terrestre : laquelle est la plus précise ?
Il n’existe pas de gagnant universel. Le TLS fournit une télémétrie directe et des spécifications instrumentales explicites, tandis que la photogrammétrie dépend davantage de la géométrie d’acquisition, de la texture, du contrôle et de la validation. Les valeurs des fiches techniques TLS sont des exemples au niveau de l’instrument, et non une précision de projet automatique. [3] [12] [13]
Quelle est la précision de la photogrammétrie terrestre ?
Aucun chiffre universel ne s’applique. La précision est spécifique au projet et doit être vérifiée avec des références indépendantes. L’erreur de reprojection décrit l’ajustement dans l’espace image, et non la vérité finale dans l’espace objet ; un modèle peut donc s’aligner proprement tout en ayant un biais d’échelle ou géométrique. [3]
Ai-je besoin de points de contrôle au sol (GCP), de points de vérification ou de barres d’échelle ?
Si la mesure importe, généralement oui. Les points de contrôle ou les barres d’échelle aident à définir la taille et la référence, tandis que les points de vérification valident le résultat indépendamment. Les conseils d’OpenDroneMap sur le nombre et le placement sont des heuristiques utiles, mais ne constituent pas des normes de relevé. [2] [3] [10]
Dans la photogrammétrie terrestre expliquée aux utilisateurs avancés, pourquoi une faible erreur de reprojection peut-elle encore produire un modèle déformé ?
Car l’erreur de reprojection mesure uniquement l’ajustement dans l’espace image. Une géométrie faible, des intrinsèques et extrinsèques corrélées, un contrôle regroupé ou un surajustement au réseau de référence peuvent encore produire une solution déformée dans l’espace objet. Metashape indique également que les estimations affichées des points de vérification proviennent uniquement de la minimisation de la reprojection. [3] [4]
Quels changements de caméra/d’objectif rompent les hypothèses d’auto-étalonnage ?
Les changements de mise au point, d’ouverture ou de zoom peuvent modifier le modèle de caméra effectif pendant l’acquisition. Reclamation avertit également que l’obturateur roulant et la compression vidéo peuvent déformer l’imagerie et réduisent généralement la précision du modèle. La règle la plus sûre est d’utiliser des réglages cohérents, un zoom fixe et l’autofocus désactivé. [4]
Sources
- BLM/DOI — Technologie de photogrammétrie aérienne et rapprochée
- Luhmann et al. — Photogrammétrie rapprochée et imagerie 3D (2e éd.)
- Agisoft — Manuel utilisateur Metashape Pro 2.3
- U.S. Bureau of Reclamation — Livre blanc sur la photogrammétrie SfM
- USGS — Cartographie topographique
- USGS — Développement de la photogrammétrie au U.S. Geological Survey
- Thésaurus USGS — structure from motion
- Schönberger & Frahm — Structure-from-Motion Revisited
- Pix4D — Bonnes pratiques pour l’acquisition d’images et la photogrammétrie
- OpenDroneMap — Documentation des points de contrôle au sol
- ASPRS — Annonce des normes de précision positionnelle 2024
- Leica Geosystems — fiche technique RTC360
- FARO — brochure Focus Premium
- ISO — page de catalogue ISO 19130-1:2018
- ISO — page de catalogue ISO 19157-1:2023
- ISO — page de catalogue ISO/TS 19159-1:2014
- ISO — page de catalogue ISO 17123-9:2018
- ISO — page de catalogue ISO 10360-13:2021