
Résumé
Le passage du nuage de points au BIM consiste à transformer les données de numérisation mesurées d’un bâtiment existant en un modèle BIM sémantique basé sur des objets, qui représente les conditions telles que construites. En pratique, le scan to BIM n’est pas une conversion unique. Il s’agit d’une chaîne de décisions allant des exigences à l’acquisition, au recalage, à la préparation, à la modélisation, à l’assurance qualité et à la livraison. Ce cadrage correspond à la fois à la littérature classique sur la création de BIM tel que construit, qui distingue la collecte de données, le prétraitement des données et la modélisation BIM, et aux cadres plus récents axés sur les exigences, qui commencent par les besoins en information et la qualité requise des données de scan avant le début de la reconstruction. [1] [2]
Contexte historique : des relevés métrés au scan to BIM
Les bâtiments existants ont toujours nécessité une documentation telle que construite ou en l’état ; les relevés métrés, les mesures au mètre ruban et les relevés de terrain étaient donc les moyens traditionnels d’enregistrer ce qui était réellement présent. En pratique, ces relevés étaient souvent incomplets, lents à mettre à jour ou déconnectés des modifications ultérieures du bâtiment. [1]
Le scan to BIM est apparu parce que la capture de la réalité pouvait recueillir des preuves spatiales bien plus denses que le croquis ou la mesure manuelle seuls. Mais des preuves plus denses n’ont pas supprimé l’interprétation. Les premières synthèses décrivent encore la création manuelle d’un BIM tel que construit comme chronophage, subjective et sujette aux erreurs, car le nuage de points doit être reconstruit en objets, relations et décisions de modélisation plutôt que simplement reproduit. Le flux de travail a déplacé l’effort : moins de temps à mesurer des points isolés, davantage à déterminer ce que signifient les éléments mesurés. [1]
Qu’est-ce qu’un nuage de points — et pourquoi n’est-ce pas encore du BIM ?
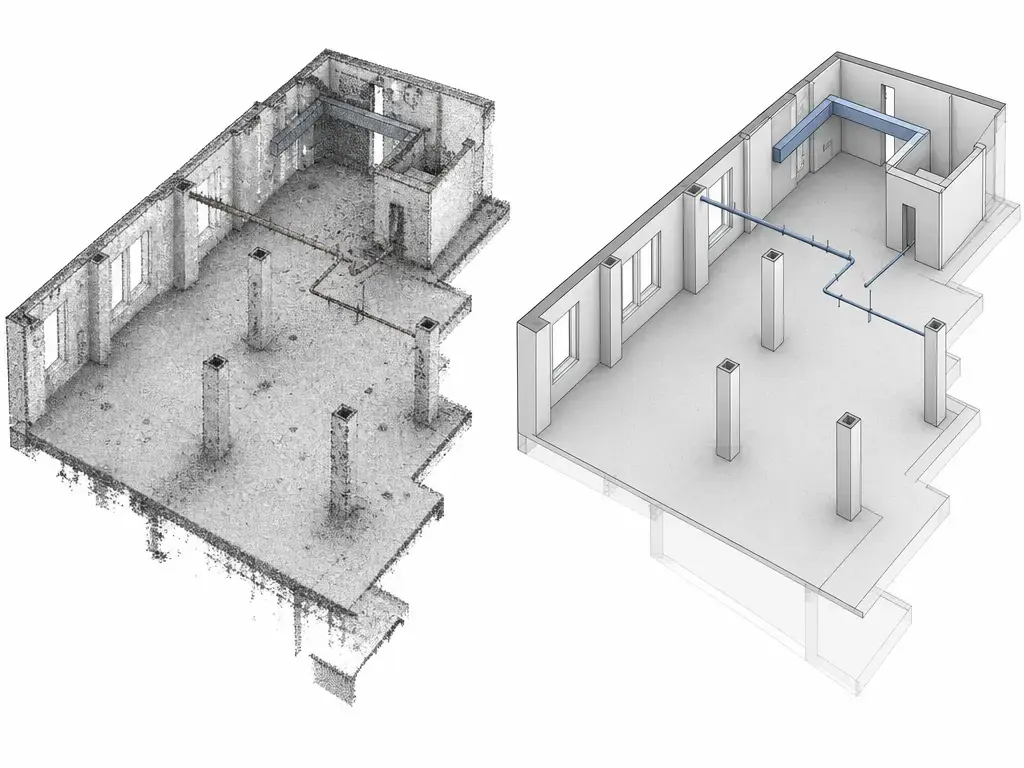
Un nuage de points est une preuve spatiale mesurée : un ensemble de points 3D, souvent avec des attributs tels que la couleur ou l’intensité, qui enregistre des surfaces et des espaces mais n’attribue pas à lui seul de sémantique de bâtiment. Le BIM est différent. En BIM, un mur n’est pas seulement un groupe de surfaces ; c’est un objet volumique avec une identité, des relations avec les éléments adjacents et des propriétés qui peuvent être interrogées ou échangées. Cette frontière sémantique explique pourquoi le passage du nuage de points au BIM est un flux de reconstruction plutôt qu’une conversion de fichiers. Un maillage peut faciliter la visualisation ou le traitement de la géométrie, mais le maillage seul ne convertit pas les données de scan en BIM. Pour la même raison, « BIM de nuage de points » n’est qu’un raccourci : le nuage est la couche de preuve, tandis que le modèle BIM est le résultat interprété. E57 se situe du côté des preuves de cette frontière, car il stocke des données de points 3D, des attributs tels que la couleur et l’intensité, ainsi que des images 2D plutôt que la sémantique des objets BIM. [1] [7]
| Type de données | Ce qu’il contient | Ce qu’il ne contient pas | Rôle typique dans le scan to BIM |
|---|---|---|---|
| Nuage de points | Points mesurés, plus des attributs et images facultatifs | Identité ou relations des objets du bâtiment | Preuve issue de la capture de la réalité |
| Maillage | Géométrie connectée dérivée de points | Sémantique BIM native | Visualisation ou traitement intermédiaire |
| CAO | Géométrie dessinée, souvent des lignes ou des surfaces | Intelligence et relations des objets | Dessin et documentation 2D/3D |
| BIM | Objets, propriétés et relations | Mesures brutes de scan | Modèle de référence pour les usages en aval |
Méthodes de capture de la réalité qui alimentent le BIM de nuages de points
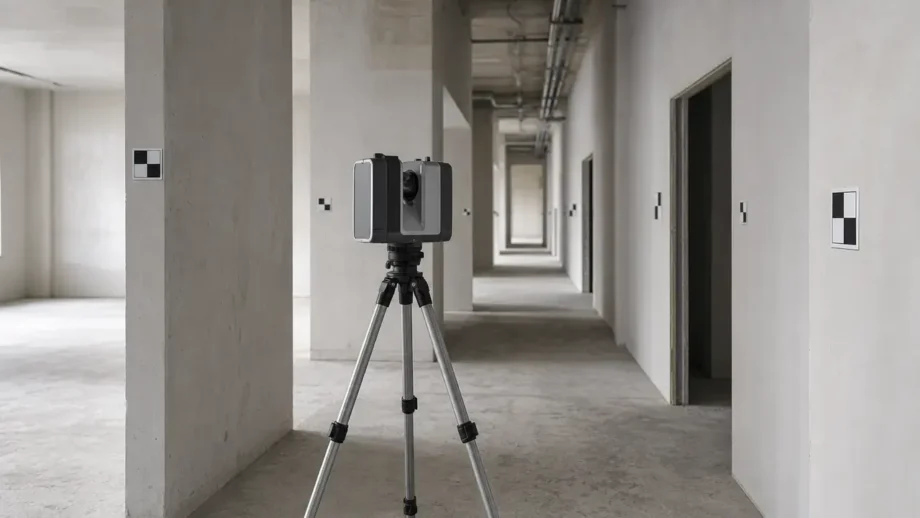
La numérisation laser terrestre, ou TLS, reste la méthode de référence lorsqu’un projet nécessite une géométrie maîtrisée, un rattachement topographique et une couverture dense d’une scène majoritairement statique. C’est la voie la plus familière vers le BIM à partir de scans laser, car plusieurs stations peuvent être planifiées autour du recouvrement et du contrôle. L’examen du NIST situe les performances typiques du TLS dans un large contexte : des portées de mesure allant de quelques dizaines à quelques centaines de mètres, des erreurs de distance allant du sous-millimètre à plusieurs millimètres, un bruit de distance de l’ordre de quelques centaines de micromètres et des incertitudes angulaires de l’ordre de dizaines de secondes d’arc. Ces chiffres constituent un contexte, et non une promesse pour un scanner ou un projet donné. [14]
La cartographie mobile SLAM est utile lorsque la vitesse et la couverture comptent davantage qu’un contrôle statique strict, en particulier le long de longs parcours intérieurs où le temps d’installation prédomine. Son compromis est la sensibilité à la dérive. Les fermetures de boucle sont importantes, car elles peuvent affecter significativement les performances, tandis que les environnements dynamiques et les surfaces transparentes ou réfléchissantes peuvent rompre le suivi ou réduire la cohérence. Le SLAM est donc précieux pour une documentation intérieure rapide et une acquisition exploratoire, mais ne remplace pas un relevé basé sur des points de contrôle lorsque le modèle doit être solidement ancré dans un système de coordonnées de projet. [20]
La photogrammétrie complète les deux méthodes lorsque les images peuvent décrire des surfaces qu’un scanner peut manquer, et les systèmes à courte portée ou à lumière structurée sont utiles pour les objets plus petits ou les zones localisées à fort niveau de détail. Les modes de défaillance diffèrent du TLS. Dans la littérature consacrée à la photogrammétrie appliquée à la construction, l’erreur dépend des paramètres internes de la caméra, de la distance d’imagerie, de la base, du recouvrement, des angles de prise de vue et du logiciel de traitement, de sorte que la géométrie de capture et les choix de flux de travail comptent autant que la caméra elle-même. En pratique, la meilleure méthode est celle qui correspond à la scène, au contrôle requis et à l’objectif de reconstruction. [19]
| Méthode | Atouts | Modes de défaillance courants | Notes sur le contrôle des coordonnées |
|---|---|---|---|
| TLS | Géométrie dense, rattachement topographique stable | Occlusion, temps d’installation, surfaces réfléchissantes | Idéal lorsque le contrôle et la répétabilité comptent |
| Cartographie mobile SLAM | Couverture rapide, adaptée aux intérieurs | Dérive, faible fermeture de boucle, scènes dynamiques | Nécessite un transfert de repère et une assurance qualité soignés |
| Photogrammétrie | Texture riche, capture flexible | Bruit d’image, mauvais recouvrement, sensibilité à l’éclairage et au traitement | Nécessite une géométrie d’image et un contrôle solides |
| Courte portée / lumière structurée | Détails fins à petite échelle | Courte distance de travail, occlusion, sensibilité aux surfaces | Idéal pour le détail local plutôt que pour la capture d’un bâtiment entier |
Flux du nuage de points au BIM : de la capture sur site au modèle de bâtiment
Un flux du nuage de points au BIM fonctionne au mieux lorsque l’usage prévu est défini avant le début de la numérisation, car les besoins en information déterminent la couverture de scan, la qualité de données requise et le niveau de reconstruction justifié. Cette logique apparaît à la fois dans le cadrage classique en trois phases de la création d’un BIM tel que construit et dans le cadre ultérieur orienté application qui commence par les besoins en information, puis la qualité requise des données de scan, puis l’acquisition, et enfin la reconstruction BIM en l’état. [1] [2]
En production, le processus passe de la preuve à l’interprétation, puis à la création. L’examen de Tang divise en outre la tâche de modélisation entre modélisation géométrique, reconnaissance d’objets et modélisation des relations entre objets, ce qui rappelle utilement que le BIM va au-delà de l’ajustement de surfaces. La segmentation aide à séparer les régions ou les objets probables, la classification attribue une signification, et la création transforme les preuves interprétées en éléments avec des catégories, paramètres et relations. La séquence semble linéaire, mais les projets réels sont itératifs : les équipes reviennent souvent en arrière lorsque la couverture, l’alignement ou le périmètre se révèlent insuffisants. [1]
- Définir l’usage BIM et les besoins en information, y compris les attentes en matière de LOIN et de LOD.
- Établir le plan de numérisation autour de ces exigences, y compris la couverture, le contrôle et la densité.
- Capturer le site ou l’actif.
- Recaler les scans dans un seul système de coordonnées.
- Traiter l’assurance qualité du recalage comme un jalon d’acceptation avant le début de la modélisation.
- Nettoyer, rogner et organiser le nuage, en utilisant la segmentation et la classification lorsque cela est approprié.
- Lier ou indexer le nuage dans l’environnement de création BIM.
- Modéliser les éléments et attribuer des catégories, paramètres et relations.
- Valider le modèle par rapport au nuage.
- Livrer le dossier défini par le périmètre.
Recalage et systèmes de coordonnées — faire de l’assurance qualité un jalon avant la modélisation
Le recalage est l’étape où des scans séparés deviennent un ensemble de preuves exploitable, mais un bon ajustement local ne garantit pas l’exactitude globale. Une porte peut sembler correctement alignée tandis que l’extrémité éloignée d’un bâtiment a accumulé de la dérive, en particulier avec une géométrie répétitive, un faible recouvrement ou des jeux de données de cartographie mobile. Les résidus ne sont donc pas équivalents à une véritable exactitude sur l’ensemble du bâtiment. ISO 17123-9 est utile comme méthode de vérification sur le terrain axée sur la répétabilité, mais son champ est plus étroit que l’acceptation complète d’un projet ou l’évaluation exhaustive des performances. C’est pourquoi le recalage doit être traité comme un jalon avant la modélisation BIM, et non comme une étape cosmétique d’alignement. [16] [20]
Les systèmes de coordonnées relèvent de la même discussion d’assurance qualité. Un repère local de projet, le contrôle topographique et toute référence géodésique nécessitent tous un transfert clair afin que le nuage reste lié aux conditions telles que construites prévues après exportation, importation et partage du modèle. Si cette chaîne de transformation n’est pas claire, le nuage peut sembler aligné dans une application et se décaler dans une autre. Cela compte encore davantage car l’erreur acceptable dépend du cas d’usage ; l’examen du TLS par le NIST montre que les besoins de tolérance dans les applications d’imagerie 3D vont de quelques dizaines de millimètres à quelques dizaines de micromètres, de sorte que le « suffisamment bon » doit être défini en termes de projet plutôt que supposé à partir d’un flux de travail générique. [14] [16]
Éléments d’assurance qualité du recalage avant modélisation à examiner
- vérifications des cibles ou du contrôle
- résidus nuage à nuage
- vérifications de fermeture de boucle ou de dérive pour le SLAM
- suffisance du recouvrement
- documentation des lacunes de couverture et des occlusions
- définition du système de coordonnées et transfert des transformations
Ces vérifications sont des preuves, et non des hypothèses. Si les éléments de preuve du recalage sont faibles, la modélisation doit s’arrêter jusqu’à ce que le point de contrôle d’acceptation soit atteint. [16] [20]
Exactitude, espacement des points, LOD et niveau de besoin d’information (LOIN) — la chaîne d’exactitude
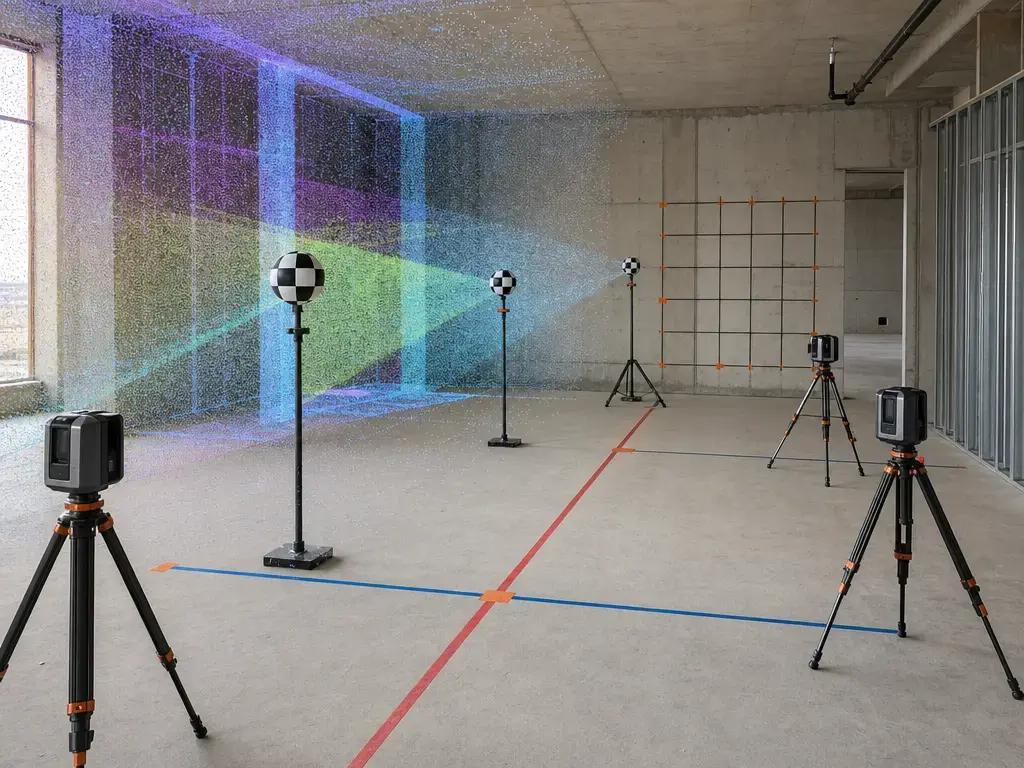
Un seul chiffre ne décrit jamais toute la chaîne, du comportement de l’instrument à l’acceptation du modèle. Dans le passage du nuage de points au BIM, la chaîne utile va des performances du scanner au bruit de mesure de distance, à l’espacement des points, aux résidus de recalage, à l’exactitude du réseau de contrôle, à l’erreur d’ajustement local, à l’exactitude globale ou volumétrique, à la tolérance ou à l’écart du modèle et, enfin, à la tolérance d’acceptation. Le NIST avertit que des termes tels que l’exactitude et la précision sont des concepts qualitatifs et ne devraient pas être utilisés sans rigueur comme des étiquettes quantitatives, tandis que le vocabulaire international de métrologie note que la précision de mesure est souvent employée à tort pour désigner l’exactitude de mesure. Un cahier des charges rigoureux devrait donc demander quelle grandeur est discutée à chaque étape, plutôt que de regrouper toutes les performances dans une seule affirmation d’« exactitude ». [17] [18]
| Terme | Ce qu’il signifie en pratique | Pourquoi c’est important |
|---|---|---|
| Spécification/performance de l’instrument | Performance du scanner selon le fabricant ou les essais | Définit l’enveloppe de départ |
| Bruit de mesure de distance | Variation des mesures de distance individuelles | Affecte la dispersion des points |
| Espacement des points | Distance entre des points voisins | Limite le détail visible |
| Résidus de recalage | Défaut d’ajustement après l’alignement des scans | Indique la qualité de l’alignement |
| Exactitude du réseau de contrôle | Exactitude du contrôle topographique | Ancre le système de coordonnées |
| Erreur d’ajustement local | Écart dans la zone d’un élément modélisé | Contrôle la qualité de création |
| Exactitude globale/volumétrique | Erreur sur une zone ou un volume plus vaste | Révèle la dérive accumulée |
| Tolérance/écart du modèle | Différence entre le modèle et les preuves | Utilisée pour la validation |
| Tolérance d’acceptation | Limite contractuelle de réussite/d’échec | Définit l’acceptation de la livraison |
LOD et LOIN sont liés mais ne sont pas interchangeables. Le LOIN, formalisé dans ISO 7817-1:2024, est une méthodologie permettant de spécifier le niveau de besoin d’information et les livraisons d’information. Le LOD, en revanche, reste une recommandation sectorielle axée sur les éléments ; la spécification publique actuelle de BIMForum est Version 2025 Part I, et le contexte de EN 17412-1 précise également que le LOD concerne les éléments de modèle plutôt que les modèles complets. Aucun de ces cadres ne définit, à lui seul, si une reconstruction basée sur un scan est suffisamment exacte pour un projet donné. [12] [13] [22]
La règle stricte est simple : aucune tolérance universelle scan-to-BIM n’a été trouvée. La tolérance doit être spécifique au projet, au cas d’usage et définie par contrat. Les besoins d’application publiés en imagerie 3D vont de quelques dizaines de millimètres à quelques dizaines de micromètres selon la tâche ; emprunter un chiffre à un autre domaine n’est donc pas une méthode d’acceptation sûre. Si une approche par échantillonnage est utilisée, NISTIR 7638 fournit un exemple illustratif : tolérance T = 13 mm, pourcentage maximal de défectueux P = 10%, et taille d’échantillon n = 200. Il s’agit d’un exemple de logique d’acceptation statistique, et non d’un seuil universel pour le scan to BIM. [14] [21]
Modélisation d’éléments BIM à partir des preuves du nuage de points
Certaines parties d’un bâtiment sont relativement faciles à modéliser à partir de preuves visibles, particulièrement lorsque la géométrie est exposée et régulière. Les murs, dalles, poteaux et structures principales sont souvent plus faciles à reconstruire que les systèmes comportant des intersections denses ou une visibilité partielle. Ce qui fait passer le résultat de la géométrie au BIM n’est pas uniquement l’ajustement de surfaces, mais la combinaison de la modélisation géométrique, de la reconnaissance d’objets et de la modélisation des relations entre objets. C’est à ce stade que les catégories, l’adjacence, l’hébergement et les paramètres commencent à compter. [1]
D’autres catégories restent difficiles car le nuage ne montre que ce que le capteur a pu voir. Les réseaux MEP encombrés, les zones hautes ou mal couvertes, les surfaces réfléchissantes ou transparentes et les réseaux cachés sont des zones problématiques courantes. La règle pratique est de modéliser ce que les preuves permettent d’étayer et de maintenir l’interprétation visible dans le périmètre. Les matériaux, les compositions internes et les cheminements cachés ne peuvent pas être déduits de manière fiable à partir des seules données de points visibles. C’est l’une des raisons pour lesquelles la reconstruction manuelle est toujours décrite comme chronophage, subjective et sujette aux erreurs, même lorsque la capture elle-même est excellente. [1]
Livrables et formats de fichiers (E57 vs RCP/RCS vs IFC vs BIM natif)
E57, RCP/RCS, les fichiers BIM natifs et IFC remplissent des rôles différents dans un flux scan to BIM. ReCap prend en charge l’exportation vers E57, PTS et RCP/RCS, tandis que l’export E57 structuré peut préserver les scans individuels, les informations de lignes et de colonnes ainsi que les transformations de recalage dans une exportation complète sans suppressions ni découpes. Un fichier de projet RCP, en revanche, référence des données de nuage de points et ne les contient pas ; ses fichiers RCS dépendants doivent donc l’accompagner. ASTM E2807-11(2026) définit E57 comme un format d’échange de données d’imagerie 3D capable de stocker des données de points 3D, des attributs tels que la couleur et l’intensité, ainsi que des images 2D ; les grandeurs normalisées sont exprimées en unités SI, avec les angles plans en radians. [5] [6] [7]
L’IFC mérite un traitement distinct car ce n’est pas un format de nuage de points. ISO 16739-1:2024 définit le schéma de données IFC, tandis que buildingSMART documente l’IFC comme une combinaison de schéma, documentation, jeux de propriétés et de quantités, et structures d’échange. Sa forme d’échange prédominante reste le fichier physique STEP, bien que d’autres structures d’échange existent également. En pratique, les exports IFC sont des mappages d’une structure de données vers une autre, de sorte que ce qui survit au transfert dépend du logiciel et du flux de travail. Rien de cela ne transforme l’IFC en données de scan brutes ; il s’agit d’une structure d’échange BIM. [8] [9] [10]
Les livrables typiques comprennent :
- nuage recalé
- modèle natif
- IFC
- plans 2D
- rapport d’écarts
- jeu de données des actifs
Le tableau ci-dessous résume les limites de périmètre des principales normes et recommandations souvent mentionnées autour du scan to BIM. Aucune d’elles ne constitue à elle seule une norme de qualité de conversion scan-to-BIM. [7] [8] [11] [12] [16] [22]
| Norme ou recommandation | Ce qu’elle régit | Ce qu’elle ne régit pas |
|---|---|---|
| ISO 19650-1:2018, confirmée 2024 | Concepts et principes de gestion de l’information | Spécification de l’exactitude des scans |
| ISO 16739-1:2024 | Schéma de données IFC | Qualité de l’acquisition ou du recalage des scans |
| ISO 7817-1:2024 | Méthodologie du niveau de besoin d’information et livraisons d’information | Performances du scanner |
| ASTM E2807-11(2026) | E57 : échange de données d’imagerie 3D | Modélisation sémantique BIM |
| ISO 17123-9:2018 | Procédures de terrain pour l’essai des scanners laser terrestres | Critères d’acceptation du projet |
| BIMForum LOD Specification, Version 2025 Part I | Recommandations LOD pour les éléments de modèle | Qualité complète de conversion scan-to-BIM |
Contrôle qualité et validation par rapport au nuage
La validation doit être définie avant le début de la modélisation. La base de tolérance, la stratégie d’échantillonnage, les zones exclues ou occultées et le format de rapport façonnent tous ce que signifie « terminé ». Le nuage de points est la preuve de référence ; le modèle doit donc être contrôlé par rapport à lui à l’aide de rapports d’écarts, de dimensions vérifiées ponctuellement et de notes claires indiquant les endroits où le nuage était incomplet ou ambigu. Du point de vue des outils, les nuages de points sont couramment traités comme des données de référence liées plutôt que comme du contenu de modèle intégré, ce qui fait du contrôle documentaire et de la gestion des chemins une partie du contrôle qualité autant que du contrôle géométrique. [3] [4]
Si un échantillonnage est utilisé, les seuils d’exemple doivent rester étiquetés comme exemples, sauf si le contrat les adopte explicitement. Une configuration illustrative dans NISTIR 7638 utilise T = 13 mm, un pourcentage maximal de défectueux P = 10%, et une taille d’échantillon n = 200. Cela rappelle utilement que l’acceptation peut être statistique, mais ce n’est pas une tolérance universelle scan-to-BIM. Les recommandations métrologiques du NIST privilégient également un langage prudent tenant compte de l’incertitude plutôt que des affirmations vagues d’« exactitude » ou d’« ajustement parfait », ce qui constitue une meilleure base pour rendre compte de la concordance modèle-nuage. [17] [21]
Applications : où le scan to BIM est utilisé — et quand un BIM complet est inutile
Le scan to BIM est le plus utile lorsque les conditions existantes doivent être intégrées à un modèle pour la rénovation, la réhabilitation, la coordination, les travaux sur des installations industrielles, l’enregistrement patrimonial ou la gestion des installations. Dans chaque cas, l’application visée doit être définie en premier, car elle détermine la qualité requise des données de scan et le périmètre de reconstruction. C’est pourquoi le même jeu de données de capture de la réalité peut servir des résultats très différents, d’un modèle léger de coordination à une transmission plus riche d’informations sur les actifs. [2]
Parfois, un nuage de points recalé accompagné de plans est suffisant. Si la tâche se limite à la vérification de l’implantation, à la comparaison de l’avancement, à la revue dimensionnelle ou à un examen ponctuel des conditions telles que construites, une reconstruction sémantique complète peut ne pas être justifiée. Dans ces cas, le nuage reste l’enregistrement principal et le modèle doit être limité à ce dont la décision a réellement besoin.
Limites et points de défaillance courants
Les principales limites du passage du nuage de points au BIM sont un mélange de détection, de géométrie, de dépendance aux logiciels et de définition du projet. L’occlusion laisse des lacunes derrière les murs, les équipements ou l’encombrement en plafond. Les surfaces réfléchissantes et transparentes peuvent produire des données instables ou manquantes. La capture basée sur le SLAM peut dériver ou échouer dans des environnements dynamiques, transparents ou réfléchissants, particulièrement lorsque la fermeture de boucle est faible, et la photogrammétrie apporte ses propres sensibilités de géométrie d’image car les paramètres de caméra, le recouvrement, la base, la distance et les choix de traitement affectent tous le résultat. Les grands nuages de points peuvent atteindre des centaines de millions à des milliards de points ; les performances, le découpage, l’indexation et la rigueur de revue comptent donc. Le comportement des références liées crée un autre risque : Revit lie les nuages de points au lieu de les intégrer, et les fichiers RCP référencent les fichiers RCS au lieu de les contenir ; des chemins rompus peuvent donc rendre un livrable techniquement solide inutilisable. L’incohérence des coordonnées, les réseaux cachés, la surmodélisation au-delà du LOD ou du LOIN requis et des critères d’acceptation vagues peuvent tous transformer un relevé valide en une mauvaise transmission contractuelle. [3] [6] [19] [20]
- Vérifiez la couverture, l’alignement et le contrôle des coordonnées avant la modélisation.
- Confirmez que les références liées, dépendances de fichiers et formats de livraison survivront à la transmission.
- Définissez le LOD et le LOIN uniquement au niveau requis par le cas d’usage.
Recherche actuelle et contexte de marché : une automatisation d’assistance, non autonome
La recherche actuelle en scan to BIM pousse l’automatisation vers des tâches plus étroites au sein de la chaîne, notamment la segmentation, la classification, la reconnaissance d’instances et la reconstruction paramétrique, plutôt que d’éliminer l’ensemble du processus de modélisation. Une revue de 2026 rapporte une analyse systématique de 58 cas documentés de scan-to-BIM et résume des lignes directrices en quatre étapes pour l’adoption de processus automatisés de scan-to-BIM. C’est un signe utile de maturation de la structure de la recherche, mais pas la preuve que le flux de travail de bout en bout soit devenu automatique. [23]
Cette réalité de production importe car les goulets d’étranglement plus anciens n’ont pas disparu. La littérature décrit toujours la création manuelle de BIM tel que construit comme chronophage, subjective et sujette aux erreurs, ce qui explique précisément pourquoi l’automatisation vise d’abord les sous-tâches répétitives. En pratique, les logiciels peuvent aider la reconstruction et réduire une partie de l’effort manuel, mais la définition du périmètre, l’assurance qualité du recalage, le contrôle des coordonnées et la revue finale du modèle requièrent toujours un jugement humain. L’automatisation soutient la chaîne ; elle ne détermine pas l’acceptation du projet. [1] [23]
Conseils pratiques : définissez le périmètre du modèle avant celui du scan
Un flux scan to BIM est plus facile à maîtriser lorsque le cahier des charges commence par l’usage prévu, les éléments requis, les attentes de LOIN et de LOD, le système de coordonnées, les zones exclues, les critères de validation et les livrables finaux. Cela suit la logique de la littérature consistant à commencer par les exigences : identifier les besoins en information et la qualité requise des données de scan avant le début de l’acquisition et de la reconstruction. ISO 19650-1 se situe du côté de la gestion de l’information dans ce problème ; elle aide à organiser l’échange d’informations, mais ne définit pas l’exactitude des scans. [2] [11]
Pour les professionnels qui préparent un périmètre, la règle pratique consiste à indiquer ce qui doit être modélisé, ce qui peut être omis et quelle source de vérité régit les conflits entre le nuage de points et les autres enregistrements. Si quelqu’un demande un délai d’exécution ou un prix, aucun chiffre fiable n’a été trouvé ; ces valeurs varient trop selon le périmètre, la géométrie, l’accès, la méthode de capture et le dossier de livrables pour justifier une référence universelle. La même rigueur s’applique à la validation : spécifiez le contrôle, la règle d’acceptation et le dossier de transmission avant le début de la capture.
Conclusion : quand le passage du nuage de points au BIM en vaut la peine
Le passage du nuage de points au BIM en vaut la peine lorsque le projet nécessite un modèle tel que construit lié à un cas d’usage défini, plutôt qu’un simple enregistrement visuel. La décision doit être cadrée par le besoin en information, les attentes de LOIN et de LOD, le système de coordonnées, les critères d’assurance qualité et les livrables finaux. La planification fondée sur les exigences est importante car elle détermine ce qui doit être capturé, le niveau de fiabilité requis pour les preuves et le degré d’interprétation justifié avant que quiconque commence à modéliser. [2]
FAQ
Qu’est-ce que le passage du nuage de points au BIM ?
Le passage du nuage de points au BIM est le processus qui transforme des points de scan mesurés en un modèle de bâtiment ayant une signification d’objet, et non seulement une forme. Le nuage de points est la couche de preuve ; le modèle BIM est le résultat interprété. C’est pourquoi un nuage de points n’est pas un modèle BIM en lui-même, même lorsqu’il semble géométriquement riche. [1] [7]
Comment convertir un nuage de points en modèle BIM ?
La version courte est la suivante : définir les exigences, capturer le site, recaler les scans, préparer le nuage, modéliser les éléments du bâtiment et valider le résultat par rapport aux preuves. En pratique, il s’agit d’un flux scan to BIM doté d’un jalon d’assurance qualité du recalage avant la modélisation, et non d’une conversion en un clic. [1] [2]
Qu’est-ce qu’un flux scan to BIM, et pourquoi doit-il commencer par les exigences ?
Un flux scan to BIM doit commencer par les exigences car l’usage prévu détermine ce qui doit être capturé, le niveau de qualité des données de scan nécessaire et l’effort de reconstruction justifié. Le cadrage de la littérature qui commence par les exigences vise à empêcher à la fois la sur-numérisation et la sous-modélisation. [2] [12]
Nuage de points au BIM vs scan vers CAO — quelle est la différence ?
Le scan vers CAO signifie généralement tracer la géométrie à partir du nuage dans une sortie de dessin. Le passage du nuage de points au BIM va plus loin en reconstruisant des objets de bâtiment sémantiques avec des catégories, propriétés et relations. La CAO peut décrire une forme, mais le BIM est structuré autour d’éléments de bâtiment identifiables. [1]
Quelle est la différence entre l’exactitude, l’espacement des points, l’erreur de recalage et la tolérance ?
Ils sont liés mais ne sont pas interchangeables. L’espacement des points décrit la densité d’échantillonnage. L’erreur de recalage décrit le défaut d’alignement entre les scans. L’exactitude concerne la proximité avec la valeur représentée, tandis que la tolérance est l’écart admissible défini par le projet. La « chaîne d’exactitude » est importante car un seul chiffre ne peut pas décrire toute la chaîne. [17] [18] [21]
E57 vs RCP/RCS vs IFC — lequel est le livrable BIM ?
Ils remplissent des rôles différents. E57 est un format d’échange de données de scan pour les données de points, les attributs et les images. RCP/RCS organise ou référence des données de nuages de points indexées. IFC est le schéma d’échange BIM utilisé pour les objets modélisés et leur sémantique. Le livrable BIM est donc généralement l’IFC ou un fichier BIM natif, et non E57. [5] [6] [7] [8]
Comment valider le recalage avant le début de la modélisation BIM ?
Validez le recalage en examinant les contrôles, les résidus nuage à nuage, la suffisance du recouvrement, les lacunes de couverture, le transfert du système de coordonnées et, pour les jeux de données SLAM, le comportement de fermeture de boucle ou de dérive. Le point essentiel est que de faibles résidus seuls ne prouvent pas l’exactitude de l’ensemble du bâtiment. L’assurance qualité du recalage doit fonctionner comme un jalon d’acceptation avant le début de la modélisation. [16] [20]
Sources
- Tang, Huber, Akinci, Lipman, Lytle — Reconstruction automatique de modèles d’information de bâtiments tels que construits à partir de nuages de points numérisés au laser : examen des techniques connexes. https://tsapps.nist.gov/publication/get_pdf.cfm?pub_id=904018
- Wang, Guo, Kim — Un cadre scan-to-bim orienté application. https://research.polyu.edu.hk/en/publications/an-application-oriented-scan-to-bim-framework/
- Autodesk Revit Help — À propos des nuages de points. https://help.autodesk.com/cloudhelp/2024/ENU/Revit-Model/files/GUID-BD499295-84DD-4BDE-B60D-73008AFBC791.htm
- Autodesk Revit Help — Utilisation de fichiers de nuages de points dans un projet. https://help.autodesk.com/cloudhelp/2025/ENU/Revit-Model/files/GUID-D179BB6C-5528-498F-9413-00237092C2FA.htm
- Autodesk ReCap Help — Formats de fichiers pris en charge. https://help.autodesk.com/view/RECAP/ENU/?contextId=supported_file_formats
- Autodesk Reality Capture Help — À propos des fichiers et projets de scan et de photogrammétrie. https://help.autodesk.com/cloudhelp/ENU/Reality-Capture/files/Getting_Started/Supported_File_Formats/scan_photogrammetry.html
- ASTM — E2807-11(2026) Spécification standard pour l’échange de données d’imagerie 3D, Version 1.0. https://store.astm.org/e2807-11r26.html
- ISO — ISO 16739-1:2024 Industry Foundation Classes (IFC) pour le partage de données dans les secteurs de la construction et de la gestion des installations — Partie 1 : Schéma de données. https://www.iso.org/standard/84123.html
- buildingSMART — Documentation IFC 4.3.2.0 : Champ d’application. https://standards.buildingsmart.org/IFC/RELEASE/IFC4_3/HTML/content/scope.htm
- buildingSMART — Documentation IFC 4.3.2.0 : Introduction. https://standards.buildingsmart.org/IFC/RELEASE/IFC4_3/HTML/content/introduction.htm
- ISO — ISO 19650-1:2018 Organisation et numérisation des informations relatives aux bâtiments et ouvrages de génie civil, y compris la modélisation des informations du bâtiment (BIM) — Gestion de l’information par la modélisation des informations du bâtiment — Partie 1 : Concepts et principes. https://www.iso.org/standard/68078.html
- ISO — ISO 7817-1:2024 Modélisation des informations du bâtiment — Niveau de besoin d’information — Partie 1 : Concepts et principes. https://www.iso.org/standard/82914.html?browse=ics
- ANSI Webstore (DIN) — DIN EN 17412-1:2021 Modélisation des informations du bâtiment — Niveau de besoin d’information — Partie 1 : Concepts et principes. https://webstore.ansi.org/standards/din/dinen174122021
- NIST — Évaluation des performances des scanners laser terrestres – Une revue. https://tsapps.nist.gov/publication/get_pdf.cfm?pub_id=930840
- ASTM — E2938 Performance de mesure de portée relative des systèmes d’imagerie 3D à moyenne portée. https://store.astm.org/standards/e2938
- ISO — ISO 17123-9:2018 Optique et instruments optiques — Procédures de terrain pour l’essai des instruments géodésiques et topographiques — Partie 9 : Scanners laser terrestres. https://www.iso.org/standard/68382.html
- NIST — TN 1297 Annexe D1 : Terminologie. https://www.nist.gov/pml/nist-technical-note-1297/nist-tn-1297-appendix-d1-terminology
- JCGM — JCGM 200:2012 Vocabulaire international de métrologie (VIM). https://cms.ifcc.org/media/158409/JCGM_200_2012.pdf
- Dai, Feng, Hough — Sources d’erreurs photogrammétriques et incidences sur la modélisation et les relevés dans les applications d’ingénierie de la construction. https://link.springer.com/article/10.1186/2213-7459-2-2
- Linus, Rueckert — Comprendre pourquoi les algorithmes SLAM échouent dans les environnements intérieurs modernes. https://arxiv.org/abs/2305.05313
- NISTIR 7638 — Lignes directrices pour l’acceptation de plans de bâtiment 2D. https://www.govinfo.gov/content/pkg/GOVPUB-C13-6a2d8a3ccb28588b50d6b226b253ced6/pdf/GOVPUB-C13-6a2d8a3ccb28588b50d6b226b253ced6.pdf
- BIMForum — Spécification du niveau de développement, Version: 2025, Partie I. https://bimforum.org/wp-content/uploads/2026/01/LOD-Spec-2025-Part-I-Official.pdf
- You, Chen, Xue — Scan-to-BIM automatisé pour la transformation numérique de la construction : approches existantes, considérations pratiques et orientations futures. https://frankxue.com/pdf/you26automated.pdf