
Résumé + aide à la décision
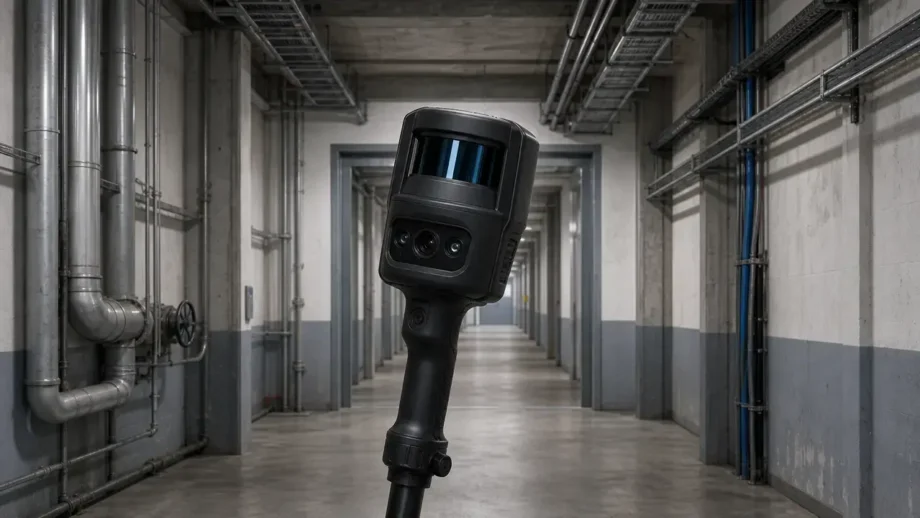
Un scanner 3D lidar portatif est un outil de rapidité et de couverture. Ici, cela désigne un système professionnel LiDAR + SLAM porté à la main et utilisé en marchant dans des espaces ou autour de grands objets, et non un scanner sur trépied, un dispositif portable sur le corps ou une fonction de profondeur de téléphone. Le BLK2GO de Leica est un exemple clair de cette catégorie : sa pile GrandSLAM combine LiDAR SLAM, Visual SLAM et une IMU pour une capture mobile en temps réel. [4]
Cette force en matière de rapidité ne signifie pas une capture automatique des détails ni une préparation directe pour l’impression. Le premier livrable habituel est un nuage de points enregistré ; la génération de maillage, le nettoyage, la réparation étanche, le surfaçage CAO et le contrôle dimensionnel interviennent ensuite. Le cadre défini par l’ASTM pour les systèmes à temps de vol de moyenne portée avertit également que les performances annoncées peuvent varier dans des espaces réels, car la géométrie, la réflectance, l’éclairage ambiant, les vibrations, la température, l’humidité et d’autres conditions de terrain affectent les résultats. [1] [2]
Utilisez-le lorsque :
- Vous avez besoin d’une couverture rapide d’intérieurs, de locaux techniques, de tunnels, de mines ou de l’avancement d’un chantier.
- L’objectif est le contexte et l’agencement spatial, et non des détails au niveau du micron.
- Vous souhaitez un premier modèle rapide avant une vérification plus rigoureuse.
- Vous avez besoin d’une géométrie de référence d’un grand objet ou à l’échelle du corps.
- Vous combinerez le scan avec des points de contrôle, des scans statiques ou des mesures manuelles.
- Vous avez besoin d’une géométrie de référence pour l’impression 3D, et non d’un maillage directement imprimable garanti.
Ne l’utilisez pas lorsque :
- Des tolérances serrées sur de petites pièces déterminent le résultat.
- Les arêtes fines, les filetages ou la forme de surface constituent le livrable principal.
- Le projet exige dès la première capture une précision de type métrologie d’objet.
- L’environnement comporte peu de caractéristiques, est très répétitif ou plein de mouvements.
- Vous avez besoin d’un modèle étanche sans post-traitement.
- Le scan doit être considéré comme une CAO finale sans contrôle de géométrie.
La règle pratique est simple : utilisez cette catégorie pour une capture contextuelle rapide et une géométrie de référence, non comme substitut à une métrologie d’objet à tolérances serrées ni comme preuve qu’un maillage issu d’un scan est prêt à imprimer. [12] [13]
Taxonomie + définitions
La limite de la catégorie importe, car « scanner LiDAR » peut désigner plusieurs outils aux tolérances, flux de travail et sorties très différents. Ici, les catégories voisines sont incluses uniquement pour montrer où elles surpassent le LiDAR SLAM portatif. Un système portable sur le corps tel que le NavVis VLX 3 appartient à la famille plus large de la cartographie mobile, mais il n’est pas tenu à la main ; NavVis l’indique comme un appareil portable avec un poids de 8.5 kg. [8]
Le glossaire ci-dessous établit le vocabulaire pour le reste de l’article afin que les sections suivantes restent concises. [8] [14] [17]
LiDAR portatif vs portable sur le corps vs TLS vs métrologie vs LiDAR de téléphone : ce que nous entendons dans cet article
LiDAR portatif + SLAM — un système professionnel tenu à la main et utilisé en marchant dans un espace ou autour d’un grand objet. Il mesure les distances et estime simultanément le parcours du scanner. [4]
Cartographie mobile portable sur le corps — un système de capture porté sur le corps, reposant sur une logique de cartographie similaire, mais avec une ergonomie, un poids et un flux de travail différents. Le NavVis VLX 3 en est un exemple et est indiqué à 8.5 kg. [8]
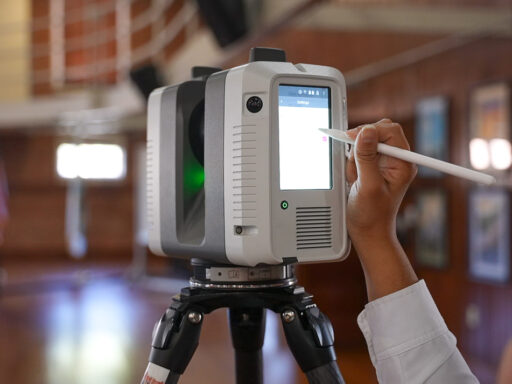
TLS statique — un scanner laser terrestre sur trépied, utilisé depuis des stations fixes pour une capture de scène contrôlée et riche en détails.
Scanner métrologique portatif à ligne laser / lumière structurée — une catégorie de numérisation d’objets destinée au contrôle et à la rétro-ingénierie, avec des normes et une terminologie de tolérances bien plus strictes. La norme ISO 10360-13:2021 existe pour les systèmes optiques de mesure de coordonnées 3D. [14]
LiDAR de smartphone / profondeur AR — capture de profondeur grand public employée pour la reconstruction de scènes délimitées. Apple documente la profondeur LiDAR pour créer un maillage polygonal de scène, et non comme une norme de précision de niveau topographique. [17]
LiDAR — dans cet article, mesure de distance laser par temps de vol. [2]
SLAM — méthode qui estime le parcours du scanner pendant la collecte de la géométrie.
Nuage de points — un ensemble de points 3D mesurés, parfois accompagnés d’attributs tels que la couleur ou l’intensité.
Maillage — une représentation de surface connectée constituée de facettes ou de polygones. [20]
Précision relative — qualité de l’ajustement interne de la géométrie au sein d’un scan ou d’un projet.
Précision absolue — qualité de l’alignement du scan sur des coordonnées réelles ou des points de contrôle.
Le LiDAR de smartphone reste délimité dans cet article. Il peut reconstruire un maillage polygonal de scène, mais il n’est pas considéré ici comme un substitut au LiDAR SLAM professionnel portatif dans des flux de travail de type topographique. [17]
Qu’est-ce qu’un scanner 3D LiDAR portatif ?
Un scanner 3D LiDAR portatif est un outil de capture mobile transporté à travers une scène tandis qu’il enregistre les distances et estime son propre parcours. Si vous demandez « qu’est-ce qu’un scanner 3D lidar portatif », la réponse pratique est un système de capture en marchant capable de produire un relevé spatial exploitable sans trépied à chaque station. Dans la catégorie professionnelle, la sortie prévue commence sous forme de nuage de points, et non de CAO finalisée ou de maillage automatiquement imprimable. [4] [3] [20]
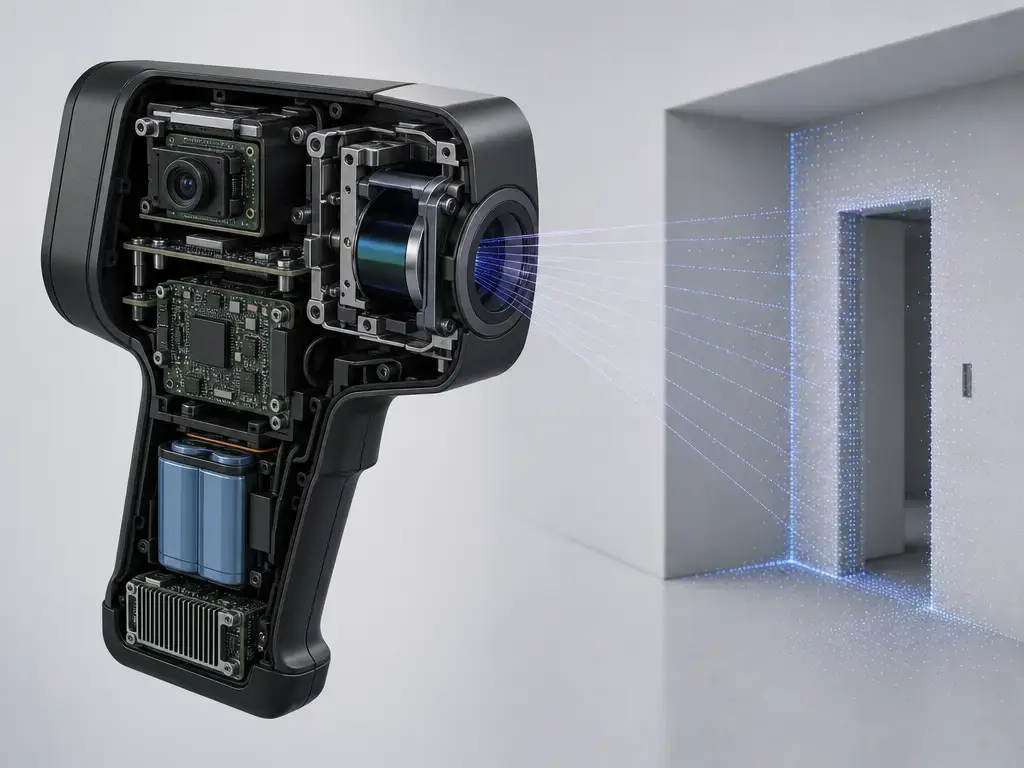
Le flux de travail central combine mesure continue des distances et estimation continue du parcours. Le capteur enregistre des mesures de temps de vol vers les surfaces proches, tandis que la pile de suivi estime la trajectoire à partir du mouvement et de la géométrie observée. Une IMU aide à stabiliser l’estimation du mouvement, et certains produits utilisent également les données de caméra pour renforcer le suivi. Leica décrit le GrandSLAM du BLK2GO comme une combinaison de LiDAR SLAM, Visual SLAM et d’une IMU, ce qui résume utilement la manière dont cette catégorie d’appareils reste alignée pendant que l’opérateur marche. [4]
Tous les systèmes portatifs n’ont pas la même architecture et n’emploient pas le terme « précision » de la même manière. Le BLK2GO de Leica est un scanner continu utilisé en marchant, le BLK2GO PULSE est une conception portative à semi-conducteurs de plus courte portée, et le ZEB Horizon de GeoSLAM indique une précision relative jusqu’à 6 mm uniquement lorsqu’il est traité dans GeoSLAM Connect V2 ou version ultérieure. Cette dernière clause est importante car, même au sein de cette catégorie, un chiffre annoncé peut dépendre du contexte de traitement plutôt que du seul comportement brut du capteur. [5] [7]
Comment fonctionne la numérisation 3D LiDAR portable
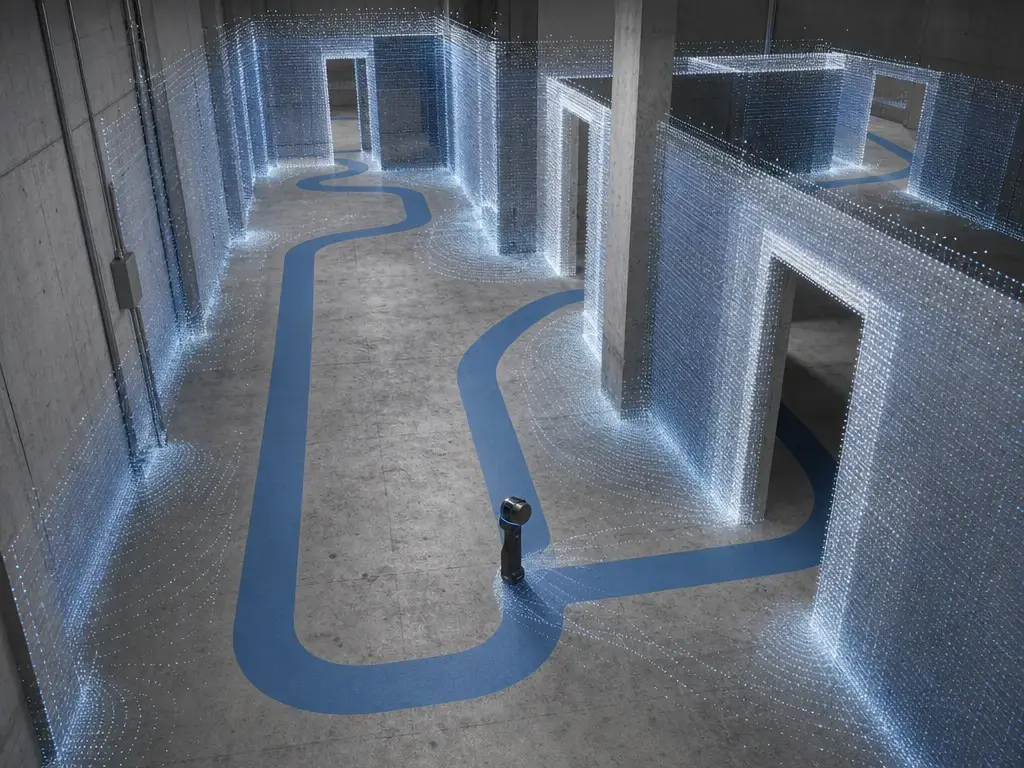
La numérisation 3D lidar portable suit un pipeline de capture en marchant. L’opérateur planifie un itinéraire, se déplace dans l’espace et fournit au logiciel suffisamment de géométrie répétée pour maintenir la stabilité de la trajectoire. Le recouvrement entre les passages aide le système à comparer les nouvelles mesures aux précédentes, et la fermeture de boucle intervient lorsque le trajet revient près d’une géométrie antérieure afin de corriger la dérive accumulée. Le résultat habituel est un nuage de points enregistré dans un référentiel unique, et non un modèle de surface finalisé. Cette distinction importe car les performances de mesure de distance annoncées et les résultats sur le terrain ne sont pas identiques ; le cadre de l’ASTM pour les systèmes à temps de vol de moyenne portée avertit explicitement que les surfaces réelles, l’éclairage, les vibrations et d’autres facteurs environnementaux peuvent modifier les résultats. [1] [2]
Les points de contrôle sont importants lorsque le projet nécessite une référence externe plutôt qu’une seule cohérence interne. NavVis indique que les points de contrôle fournissent des informations de position dans le monde réel, améliorent l’estimation de la trajectoire et permettent le géoréférencement automatique ainsi que l’alignement entre jeux de données. [9]
L’enregistrement et la reconstruction sont des étapes distinctes. L’enregistrement détermine comment les données capturées s’ajustent entre elles dans l’espace. La reconstruction intervient plus tard, lorsque le nuage de points peut être nettoyé, segmenté, décimé, maillé, comblé ou surfacé pour une utilisation en aval. Un parcours de marche propre aide, mais aussi des choix pratiques de terrain tels que revisiter des zones, maintenir le recouvrement et éviter les itinéraires qui offrent au solveur trop peu de géométrie distincte à exploiter. [1] [2]
Pipeline de capture typique
- Planification du parcours — choisissez un itinéraire avec suffisamment de recouvrement, de visibilité et de retours pour la fermeture de boucle.
- Capture en direct — parcourez l’itinéraire tandis que l’appareil enregistre les données de distance et de suivi en temps réel.
- Recouvrement / bouclage — revisitez des zones afin que le logiciel puisse comparer la géométrie répétée et stabiliser l’alignement.
- Enregistrement / résolution de trajectoire — résolvez le parcours du scanner et enregistrez les données capturées dans un seul référentiel.
- Nettoyage — supprimez le bruit manifeste, les points parasites et les sections inutilisables avant le travail en aval.
- Exportation — enregistrez le nuage de points enregistré pour le maillage, le travail CAO/BIM, la comparaison ou l’archivage.
Ces étapes se terminent par un nuage de points enregistré. Le maillage, la préparation à l’impression et le travail CAO sont des livrables ultérieurs, et non la sortie brute par défaut du parcours lui-même. [3] [19]
Les usages adaptés aux scanners LiDAR portatifs
La principale force de cette catégorie réside dans la rapidité, la couverture et le contexte. Si la question est « à quoi servent les scanners 3D lidar portatifs », la réponse courte est la capture de grands espaces lorsque parcourir le site importe davantage que la résolution de chaque petite arête. [12]
Cela les rend utiles pour les intérieurs, les locaux MEP et techniques, les tunnels et les mines, les relevés d’état des lieux et contrôles d’avancement de construction, les espaces patrimoniaux ainsi que d’autres environnements à l’échelle d’une pièce ou d’un itinéraire où la couverture rapide importe. L’article de validation d’Applied Geomatics présente la cartographie mobile portative SLAM comme une approche de cartographie rapide pouvant être intégrée à d’autres techniques de mesure statiques ou dynamiques, ce qui correspond bien à ces cas d’utilisation. [12]
Ils peuvent aussi être utiles pour de grands accessoires, des maquettes et une géométrie de référence à l’échelle du corps lorsque l’objectif est l’enveloppe, la pose ou la relation spatiale plutôt qu’une fidélité stricte des petites caractéristiques. Il s’agit toujours d’un flux de travail de référence, et non de la promesse que la première sortie se comportera comme un modèle de pièce de niveau contrôle. [12] [13]
Les flux de travail hybrides comptent ici. L’Orbis Premium de FARO est un exemple de produit professionnel combinant numérisation mobile et mode Flash stationnaire, reflétant une pratique courante sur le terrain : marcher d’abord pour la couverture, puis s’arrêter pour obtenir une densité ou un niveau de contrôle supérieur là où c’est nécessaire. En ce sens, « adapté à » signifie capture contextuelle rapide, et non vérité des détails fins garantie partout. [6]
Précision d’un scanner LiDAR portatif — ce que signifient réellement les chiffres
Il n’existe pas de chiffre unique de précision d’un scanner lidar portatif applicable à tous les travaux, car la métrique varie selon la question posée. Le bruit de distance, la précision locale ou relative, la précision absolue ou de projet, l’espacement des points et la fidélité du maillage sont des notions différentes. La valeur rapportée dépend également de la catégorie d’appareil, du contexte d’essai et de l’étape de sortie. Un test intérieur contrôlé indique autre chose qu’un parcours de terrain en boucle, et une affirmation concernant un nuage de points indique autre chose qu’une affirmation ultérieure concernant un maillage. C’est pourquoi un scan portatif peut paraître propre dans une pièce, dériver dans un couloir, puis encore changer après l’enregistrement ou le maillage. [1] [2] [10]
Les chiffres des fabricants sont utiles, mais ne doivent pas être considérés comme équivalents à des résultats indépendants. Leica indique le BLK2GO à ±3 mm de bruit de distance et ±10 mm de précision intérieure sur sa page technologique. Le BLK2GO PULSE de Leica indique ±2 cm de précision intérieure dans un environnement contrôlé avec une durée de scan de 3 minutes, ainsi que ±15 mm de bruit de distance en temps réel et ±5 mm de bruit de distance après traitement. Le ZEB Horizon de GeoSLAM indique une précision relative jusqu’à 6 mm lorsqu’il est traité dans GeoSLAM Connect V2 ou version ultérieure. NavVis indique 5 mm de précision de nuage de points pour le VLX 3 dans un environnement d’essai dédié de 500 m² en tant que déclaration de précision locale, et note séparément que la précision absolue dépend de la taille de l’environnement et peut être contrôlée via des points de contrôle. [4] [5] [7] [8]
Les essais indépendants montrent la même dépendance aux conditions sous une forme moins contrôlée. Une étude comparative de 2024 a rapporté une précision SLAM intérieure d’environ 5 mm et des résultats extérieurs de 10 mm à 60 mm selon les conditions. Cet écart explique pourquoi « quelle est la précision d’un scanner lidar portatif » est en réalité une question de projet, et non une étiquette de produit universelle. ASTM E3125 et ASTM E2938 ne sont utiles ici que dans le bon rôle : elles encadrent la terminologie des points dérivés et des performances de distance pour les systèmes à temps de vol de moyenne portée dans la catégorie 2 m à 150 m, et E2938 inclut explicitement les systèmes à phase, pulsés et à chirp. Elles ne font pas office de normes d’acceptation de bout en bout pour la cartographie SLAM dans la capture mobile de la réalité. [10] [1] [2]
Le seul chiffre de précision utile en pratique est lié à une métrique, une catégorie d’appareil, un contexte d’essai, une étape de sortie et une catégorie de source. [1] [10]
Termes de précision que vous verrez dans les fiches techniques et les études
Bruit de distance — la dispersion des mesures de distance répétées entre le scanner et une surface.
Précision locale / relative — qualité de l’ajustement interne de la géométrie proche, avant ou indépendamment d’un contrôle externe.
Précision absolue / de projet — qualité de la correspondance du résultat avec les coordonnées réelles ou le contrôle dans le référentiel du projet.
Espacement des points — la distance entre les points échantillonnés ; ce n’est pas la même chose que la précision.
Fidélité du maillage — degré auquel un maillage reconstruit suit la géométrie source après traitement.
Chiffres de précision dans cet article — associés à la métrique + au contexte
| Appareil | Chiffre + métrique | Contexte d’essai | Catégorie de source |
|---|---|---|---|
| LiDAR SLAM portatif BLK2GO | ±3 mm de bruit de distance ; ±10 mm de précision intérieure. [4] | Contexte intérieur annoncé par le fabricant ; étape de sortie non indiquée séparément sur la page technologique. [4] | Fabricant |
| Scanner ToF portatif BLK2GO PULSE | ±2 cm de précision intérieure ; ±15 mm de bruit de distance en temps réel ; ±5 mm de bruit de distance après traitement. [5] | Environnement intérieur contrôlé ; durée de scan de 3 minutes pour l’affirmation de précision. [5] | Fabricant |
| LiDAR SLAM portatif ZEB Horizon | Précision relative jusqu’à 6 mm. [7] | Sortie traitée dans GeoSLAM Connect V2 ou version ultérieure. [7] | Fabricant |
| Cartographie mobile portable sur le corps NavVis VLX 3 | 5 mm de précision de nuage de points comme déclaration de précision locale. [8] | Environnement d’essai dédié de 500 m² ; précision absolue notée séparément comme dépendante des points de contrôle. [8] | Fabricant |
| Catégorie LiDAR SLAM portatif / portable sur le corps | Précision intérieure autour de 5 mm ; résultats extérieurs 10–60 mm. [10] | Étude indépendante de 2024 comparant des systèmes dans des conditions différentes. [10] | Étude indépendante |
Limites et modes de défaillance
La manière la plus claire d’envisager les défaillances consiste à séparer deux causes racines. Un groupe provient de ce avec quoi le laser interagit dans la scène. L’autre provient de la manière dont le système estime et maintient son propre parcours. Cette séparation importe car un scan peut sembler plausible tout en étant erroné pour des raisons très différentes. [1] [2] [11]
Défaillances d’interaction surface / mesure de distance (ce que le laser « voit »)
Les cibles spéculaires ou très réfléchissantes peuvent produire de grandes erreurs de distance dans les contextes de numérisation laser ; l’article de 2018 de Remote Sensing rapporte que des erreurs à l’échelle du centimètre et même du décimètre sont possibles sur de telles surfaces. Le verre est un autre piège classique, car il peut se comporter comme réfléchissant ou transparent selon l’angle d’incidence, ce qui peut induire en erreur la mesure et l’interprétation ultérieure. Les réserves de l’ASTM rappellent également que la réflectance, la géométrie de l’objet, les particules et l’éclairage ambiant peuvent modifier les performances annoncées en conditions réelles. En pratique, cela signifie que les scènes brillantes, transparentes, très sombres ou à matériaux mixtes peuvent créer des absences de données, des retours trompeurs ou des artefacts d’intensité que le maillage ne peut pas entièrement réparer. [23] [24] [1] [2]
Défaillances SLAM / trajectoire / enregistrement (comment le scanner « sait où il se trouve »)
La dérive se produit lorsque le parcours estimé s’écarte progressivement de la réalité. Le risque augmente lorsque l’itinéraire offre au solveur une géométrie faible ou répétitive, lorsque l’opérateur se déplace trop vite ou lorsque le scan manque de forte fermeture de boucle. Les scènes mobiles avec des objets changeants tels que des personnes ou des portes en mouvement peuvent également perturber l’alignement. Les mesures pratiques d’atténuation sont procédurales : prévoir du recouvrement, revisiter les zones pour former des boucles, se déplacer plus délibérément dans les sections difficiles et ajouter des points de contrôle lorsque le travail nécessite une référence externe. NavVis indique explicitement que les points de contrôle améliorent les estimations de trajectoire et prennent en charge le géoréférencement automatique ainsi que l’alignement, ce qui explique leur importance pour la précision absolue du projet. La notice de dépôt de West Point pour un article IGARSS 2024 apporte un avertissement utile : les essais BLK2GO stationnaires auraient atteint ou dépassé les spécifications du fabricant à moins de 0.020 m RMSE, tandis que les essais mobiles ont montré des erreurs systématiques. Un comportement stable du capteur et une cartographie mobile stable sont liés, mais ce ne sont pas la même affirmation. [9] [11]
Un bon diagnostic de terrain est simple : si les caractéristiques répétées ne s’alignent pas, suspectez un problème de trajectoire ou d’enregistrement ; si les surfaces paraissent fragmentées, déformées ou sélectivement absentes, suspectez d’abord l’interaction avec la surface. Dans les deux cas, un scan d’apparence plausible n’est pas la même chose qu’une géométrie vérifiée. [11] [23] [24]
LiDAR portatif vs autres technologies de numérisation 3D
Le LiDAR portatif n’est pas un remplacement universel des autres méthodes de capture 3D. Il l’emporte lorsque la couverture en marchant, l’échelle et le contexte sont importants. D’autres outils l’emportent lorsque le travail est petit, à tolérances serrées ou exige un livrable différent. La bonne comparaison n’est donc pas « le meilleur dans l’ensemble », mais « le mieux adapté à la géométrie, à la tolérance et à la sortie dont vous avez réellement besoin ». [14] [15]
| Catégorie de scanner | Idéal pour | Faible pour | Sortie typique |
|---|---|---|---|
| LiDAR SLAM portatif / portable | Capture rapide à l’échelle d’une pièce, d’un site ou d’un itinéraire avec contexte | Tolérances serrées de petites pièces et fidélité des arêtes fines | Nuage de points enregistré ; maillage après traitement |
| TLS statique | Capture de scène contrôlée et riche en détails depuis des stations fixes | Couverture plus lente ; nombreuses installations pour les espaces complexes | Nuage de points dense ; jeu de données topographique enregistré |
| Scanner métrologique portatif à ligne laser | Contrôle à l’échelle de l’objet et rétro-ingénierie avec tolérances serrées | Capture de grands espaces en marchant | Nuage de points de qualité métrologique ; référence de contrôle ou de CAO |
| Scanner d’objets à lumière structurée | Petites et moyennes pièces et capture de géométrie sur établi | Très grandes scènes ; les objets brillants ou transparents peuvent être difficiles | Nuage de points dense ou maillage |
| LiDAR de smartphone / profondeur AR | Capture rapide de scènes délimitées et reconstruction de scène via application | Précision de niveau topographique et métrologie complète | Données de profondeur et maillage polygonal de scène |
Les sorties et les régimes d’essai diffèrent pour une raison. Le LiDAR SLAM portatif commence généralement sous forme de nuage de points à traiter ultérieurement. Les scanners métrologiques utilisent une terminologie de précision à l’échelle de l’objet bien plus stricte, et les systèmes à lumière structurée sont couramment présentés au travers de normes telles que ISO 10360-13 ou une évaluation de type VDI/VDE 2634. Le NIST avertit également que les utilisateurs de lumière structurée peuvent être induits en erreur lorsque l’utilisation réelle s’écarte des conditions d’essai des directives. La ligne consacrée au téléphone est intentionnellement limitée ici à la reconstruction de scènes délimitées de type ARKit, pour laquelle Apple documente des maillages polygonaux de scène plutôt qu’un chiffre général de précision dimensionnelle. Ces catégories ne sont pas interchangeables en termes de tolérance, d’échelle ou de livrable. [14] [15] [17]
Un scanner LiDAR convient-il à l’impression 3D ?
Parfois. Un scanner lidar pour l’impression 3d peut être utile lorsque le résultat imprimé ne nécessite qu’une géométrie de référence, une forme générale ou un ajustement à l’échelle du corps, mais non lorsque la pièce dépend d’un contrôle dimensionnel strict. Le véritable seuil est la tolérance requise par rapport à la précision de projet atteignable. [4] [13]
| Cas d’utilisation | Bon choix ? | Pourquoi | Contrôle de sortie |
|---|---|---|---|
| Maillage décoratif imprimable directement | Parfois | Les formes grandes et peu détaillées peuvent tolérer davantage de simplification géométrique | Nettoyage du maillage, réparation des trous, contrôle d’étanchéité |
| Maillage de référence pour contrôle d’ajustement / ergonomie | Souvent | L’enveloppe et la forme importent davantage que les minuscules détails d’arêtes | Vérifier l’échelle et les trous évidents |
| CAO rétroconçue à partir d’une référence de scan | Parfois | Le scan peut guider le surfaçage sans constituer la vérité CAO finale | Comparer avec les dimensions et repères connus |
| Petites pièces mécaniques à tolérances serrées, filetages, arêtes vives | Non | Ces caractéristiques dépassent généralement l’enveloppe pratique de précision du LiDAR SLAM portatif | Utiliser plutôt des flux de travail de métrologie ou à lumière structurée |
Ce tableau explique pourquoi « la numérisation lidar est-elle adaptée à l’impression 3d » ne peut pas être répondu par le nombre de points par seconde. Le BLK2GO de Leica indique ±10 mm de précision intérieure comme exemple de LiDAR SLAM portatif, tandis que la série HandySCAN BLACK de Creaform cite une précision de 0.025 mm et une formule de précision volumétrique de 0.020 mm + 0.040 mm/m côté métrologie. Il s’agit de catégories d’appareils, de cadres d’essai et de résultats visés différents. Si l’impression dépend d’un ajustement serré, de filetages ou d’arêtes vives, le LiDAR SLAM portatif est généralement un mauvais point de départ. [4] [13]
La terminologie importe autant que la géométrie. ISO/ASTM 52900:2021 est la référence de vocabulaire pour la fabrication additive, et la description STL de la Library of Congress considère ce format comme un format de surface maillée triangulaire. Un maillage numérisé n’est donc qu’une étape du flux de travail, et non une preuve que la pièce est imprimable, étanche, correctement mise à l’échelle ou dimensionnellement adaptée au travail. [25] [20]
Flux de travail — du nuage de points à la CAO/BIM/au maillage/à l’impression
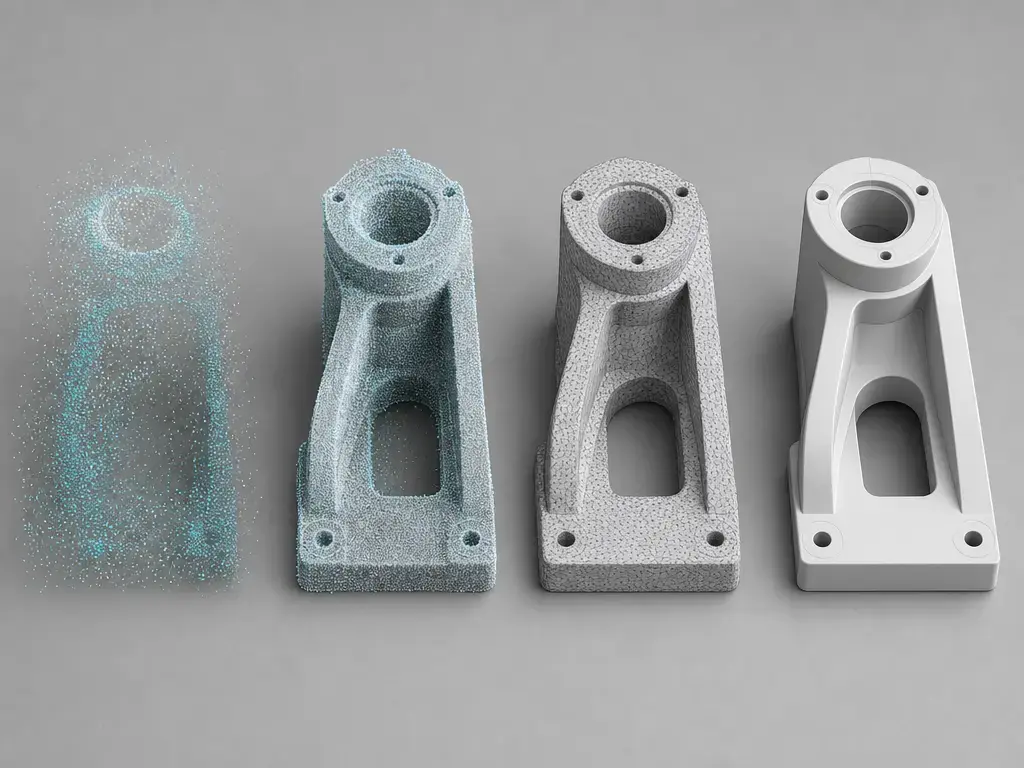
La capture LiDAR portative brute commence généralement sous forme de nuage de points. E57 et LAS sont des formats d’échange de nuages de points, tandis que STL, OBJ et PLY sont des formats orientés maillage utilisés ultérieurement pour la visualisation, l’édition ou la préparation à l’impression. Il s’agit d’une distinction de flux de travail, et non d’une distinction de marque. [3] [19] [20] [21] [22]
Formats par étape (nuage de points vs maillage vs impression)
| Étape | Formats | À quoi ils servent | À quoi ils ne servent pas |
|---|---|---|---|
| Capture / échange de nuage de points | E57 [3], LAS/LAZ [19] | Stocker les points numérisés, les attributs et les images associées ; transférer les données de nuages de points entre outils | Géométrie prête à imprimer |
| Échange / visualisation de maillage | PLY [22], OBJ + MTL [21] | Représenter les surfaces reconstruites pour l’édition, la visualisation ou une utilisation ultérieure en aval | Contrôle topographique |
| Préparation à l’impression | Généralement STL [20], parfois OBJ/PLY réparé [21] [22] | Préparation de maillage étanche, mise à l’échelle, AQ et importation dans le slicer | Vérité de la capture brute |
La séquence habituelle est nettoyage, enregistrement, segmentation, décimation, maillage, remplissage des trous, contrôle d’étanchéité, échelle/AQ, puis surfaçage CAO si nécessaire. Nettoyez et enregistrez d’abord afin que les données partagent un référentiel unique. Segmentez les objets ou espaces concernés. Ne décimez que si la densité entrave le traitement en aval. Ensuite, maillez, réparez les trous si le cas d’utilisation l’exige et contrôlez l’étanchéité avant d’envoyer quoi que ce soit vers l’impression. Si l’objectif est d’obtenir des solides éditables ou une géométrie paramétrique, le surfaçage CAO intervient après ces contrôles géométriques antérieurs, et non avant. [3] [20] [21] [22]
Le format d’échange n’équivaut pas à la qualité du livrable. E57 et LAS ne sont pas des formats d’impression, et STL, OBJ ou PLY ne remplacent pas le contrôle topographique ni la vérification du projet. [3] [19] [20]
Contexte du marché + de la recherche
Les produits actuels et la littérature de validation indiquent la même logique d’adoption : les LiDAR portatifs et mobiles sont utiles parce que le flux de travail est rapide, mobile et bien adapté à une couverture contextuelle. Cela aide à expliquer pourquoi le LiDAR SLAM est attractif pour les intérieurs de bâtiments, les itinéraires et les conditions de terrain mixtes. Cela ne supprime toutefois pas la dépendance à l’environnement. L’étude comparative de 2024 rapporte toujours une précision intérieure autour de 5 mm et des résultats extérieurs de 10 mm à 60 mm selon les conditions, un écart suffisamment important pour compter dans la planification d’un projet. [12] [10]
L’orientation des produits pointe également vers une capture hybride plutôt que vers un appareil remplaçant tout. L’Orbis Premium de FARO montre que la numérisation mobile et la courte capture stationnaire de détails peuvent coexister dans un même flux de travail, tandis que les réserves de l’ASTM restent pertinentes car les surfaces, la géométrie, l’éclairage et le mouvement séparent encore les résultats de terrain des conditions annoncées. [6] [1]
Conclusion — quand utiliser un scanner 3D lidar portatif
Un scanner 3D lidar portatif est le bon outil lorsque la couverture, le contexte et la vitesse sur le terrain dominent le travail. C’est le mauvais outil lorsque la sortie doit se comporter dès le départ comme une métrologie d’objet à tolérances serrées. [4] [13]
Choisissez le LiDAR SLAM portatif pour les intérieurs, les locaux techniques, les itinéraires, le contexte de site et la géométrie de référence qui sera contrôlée, nettoyée ou affinée plus tard. Choisissez la métrologie ou la numérisation d’objets à lumière structurée lorsque de petites caractéristiques, des ajustements précis, des arêtes vives ou des tolérances de type contrôle déterminent la réussite. La décision ne dépend pas de l’aspect avancé du scanner. Elle dépend de l’adéquation de la catégorie d’appareil avec la géométrie, la tolérance et le livrable dont vous avez réellement besoin. [4] [13]
FAQ
Qu’est-ce qu’un scanner 3D LiDAR portatif ?
Il s’agit d’un système professionnel LiDAR + SLAM tenu à la main et employé en marchant dans une scène, afin que l’appareil puisse collecter la géométrie et estimer son parcours simultanément. Dans cette catégorie, la première sortie normale est un nuage de points plutôt qu’un maillage ou un modèle CAO finalisé. [4] [3]
À quoi servent les scanners 3D LiDAR portatifs ?
Ils sont adaptés à la capture rapide à l’échelle d’une pièce, d’un itinéraire et d’un site lorsque le contexte importe davantage que la fidélité des minuscules caractéristiques. Ils sont ainsi utiles pour les intérieurs, les locaux techniques, l’avancement de la construction, les espaces patrimoniaux et d’autres tâches de cartographie rapide de premier passage pouvant être ultérieurement combinées à des mesures plus contrôlées. [12]
Quelle est la précision d’un scanner LiDAR portatif ?
Il n’existe pas de réponse unique. Le chiffre dépend de la métrique, du contexte d’essai et de l’étape de sortie. Dans une comparaison indépendante de 2024, la précision SLAM intérieure a été rapportée autour de 5 mm, tandis que les résultats extérieurs allaient de 10 mm à 60 mm selon les conditions. C’est pourquoi la précision de projet doit être contrôlée par rapport à la tâche réelle, et non tirée d’une étiquette générique. [10]
Pouvez-vous imprimer en 3D directement à partir d’un scan LiDAR ?
Parfois, mais pas de manière sûre par défaut. STL est un format de surface maillée triangulaire ; un scan nécessite donc toujours un nettoyage, une réparation des trous lorsque nécessaire, un contrôle d’étanchéité et une échelle/AQ avant de se comporter comme un modèle imprimable. Un nuage de points est encore plus en amont dans la chaîne et n’est pas lui-même un format d’impression. [20] [3]
La numérisation LiDAR est-elle adaptée à l’impression 3D ?
Elle peut convenir à une géométrie de référence grande et à tolérances larges, à des études d’ajustement ou à des points de départ de CAO rétroconçue. Elle est généralement peu adaptée aux petites pièces mécaniques, aux filetages et aux arêtes vives. Le contraste entre les chiffres LiDAR SLAM portatifs tels que le BLK2GO et sa précision intérieure de ±10 mm et les chiffres métrologiques tels que les 0.025 mm de précision du HandySCAN explique pourquoi. [4] [13]
Pourquoi les scans LiDAR portatifs dérivent-ils, et comment réduire ce phénomène ?
La dérive apparaît lorsque l’estimation de la trajectoire s’écarte de la réalité, surtout si l’itinéraire manque de recouvrement fort ou de fermeture de boucle. Les mesures pratiques d’atténuation consistent à revisiter les zones, à se déplacer plus délibérément dans les sections difficiles et à utiliser des points de contrôle lorsque le positionnement absolu importe. NavVis indique explicitement que les points de contrôle améliorent les estimations de trajectoire et prennent en charge le géoréférencement ainsi que l’alignement. [9]
Qu’en est-il du LiDAR de smartphone ?
Apple documente la profondeur LiDAR pour la construction d’un maillage polygonal de scène dans ARKit, mais aucun chiffre fiable trouvé dans la documentation officielle d’Apple ne fournit de spécification générale de précision dimensionnelle pour ce flux de travail. Une étude de terrain de 2023 a rapporté des plages RMS de 0.016–0.035 m et 0.017–0.025 m pour deux applications iPhone comparées à un ZEB Revo dans des parcelles de sol forestier, mais il s’agit de preuves spécifiques à une tâche, et non d’un substitut au LiDAR SLAM professionnel portatif. La mention Laser de Classe 1 d’Apple est une classification de sécurité, et non une preuve de précision. [17] [16] [18]
Sources
- ASTM E3125-17 / liste active pour les systèmes d’imagerie 3D à temps de vol par numérisation laser — https://store.astm.org/e3125-17.html
- ASTM E2938-15(2023) performances de mesure de distance pour les systèmes à temps de vol de moyenne portée — https://store.astm.org/standards/e2938
- ASTM E2807-11R19 E57 3D — déclaration de capacité d’échange de données d’imagerie — https://store.astm.org/e2807-11r19.html
- Page Technologie Leica BLK2GO — https://shop.leica-geosystems.com/reality-capture/blk2go/technology
- Spécifications techniques Leica BLK2GO PULSE — https://shop.leica-geosystems.com/lat/reality-capture/blk2go-pulse/tech-specs
- PDF de fiche technique FARO Orbis Premium — https://media.faro.com/-/media/Project/FARO/FARO/FARO/Resources/2_TECH-SHEET/2024/Orbis-Premium/CMO12127_Techsheet_OrbisPremium_AECO_A4_ENG_Web.pdf
- PDF de fiche technique GeoSLAM ZEB Horizon V4 — https://media.faro.com/-/media/Project/FARO/FARO/FARO/New-Product-Images/GeoSLAM/ZEB-Horizon/PDF/Horizon_Spec_Sheet_V4_RT_FARO.pdf
- Spécifications NavVis VLX 3 — https://www.navvis.com/resources/specifications/navvis-vlx-3
- Introduction aux points de contrôle NavVis — https://vlx2.docs.navvis.com/operation/using-the-device/best-practices/control-points/introduction/
- Étude Remote Sensing 2024 comparant NavVis VLX et Leica BLK2GO — https://www.mdpi.com/2072-4292/16/17/3256
- Notice de dépôt IGARSS 2024 BLK2GO — https://athena.westpoint.edu/items/b9bf4ec2-e574-4704-aec7-3a491886086d
- Validation Applied Geomatics 2018 de la cartographie mobile portative SLAM — https://link.springer.com/article/10.1007/s12518-018-0221-7
- PDF de brochure de la série Creaform HandySCAN BLACK — https://www.creaform3d.com/-/media/project/oneweb/oneweb/creaform3d/promotional-documentation/en/handyscan-3d_black-series_brochure_en_hq_20241128.pdf
- Entrée de catalogue ISO 10360-13:2021 pour les systèmes optiques de mesure de coordonnées 3D — https://www.iso.org/standard/74957.html
- Publication NIST sur les sources d’erreurs dans les scanners 3D à lumière structurée — https://www.nist.gov/publications/sources-errors-structured-light-3d-scanners
- PDF de l’étude de méthode de terrain Frontiers 2023 comparant LiDAR d’iPhone et ZEB Revo — https://www.frontiersin.org/journals/forests-and-global-change/articles/10.3389/ffgc.2023.1224575/pdf
- Documentation Apple ARKit sur la reconstruction de scène — https://developer.apple.com/documentation/arkit/visualizing-and-interacting-with-a-reconstructed-scene?changes=la&language=objc
- Informations Apple Support sur le laser de Classe 1 LiDAR de l’iPad Pro — https://support.apple.com/guide/ipad/ipad89155f3c/26/ipados/26
- Liste de la norme communautaire OGC LAS 1.4 — https://www.ogc.org/standards/las/
- Description du format STL par la Library of Congress — https://www.loc.gov/preservation/digital/formats/fdd/fdd000504.shtml
- Description du format OBJ par la Library of Congress — https://www.loc.gov/preservation/digital/formats/fdd/fdd000507.shtml
- Description de la famille de formats PLY par la Library of Congress — https://www.loc.gov/preservation/digital/formats/fdd/fdd000501.shtml
- Article Remote Sensing 2018 sur les erreurs de distance dues à la réflexion spéculaire — https://www.mdpi.com/2072-4292/10/7/1077
- Article Pattern Recognition Letters sur les matériaux transparents et spéculaires dans les scans laser — https://www.sciencedirect.com/science/article/pii/S0921889015302736
- Entrée de catalogue ISO/ASTM 52900:2021 sur le vocabulaire de la fabrication additive — https://www.iso.org/standard/74514.html