
Résumé
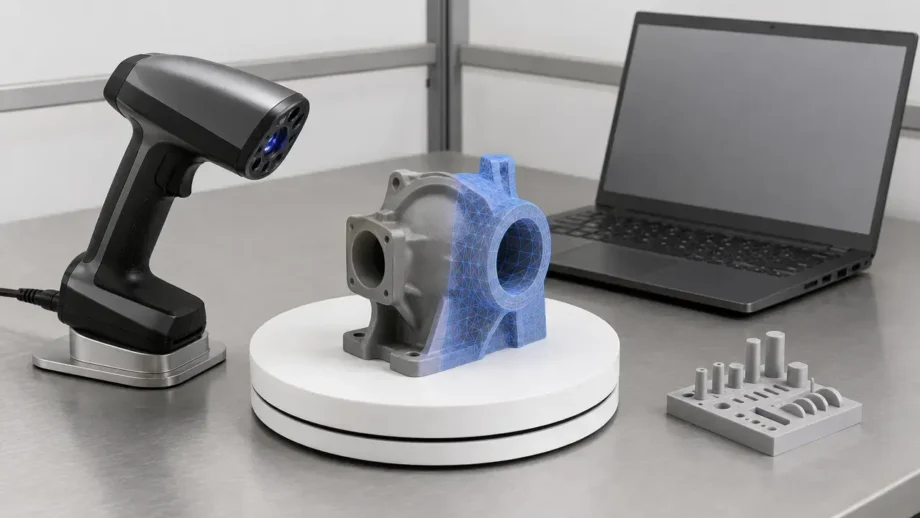
Si vous souhaitez apprendre à numériser un objet pour l’impression 3D, considérez cette opération comme un flux de travail allant de l’acquisition au nettoyage, plutôt que comme un raccourci en un clic. Dans la terminologie employée ici, la fabrication additive construit une géométrie 3D physique par ajout successif de matière, mais le scan lui-même n’est que des données de mesure acquises, et non un fichier prêt à imprimer. [1] [18]
Cette distinction importe, car la plupart des scans nécessitent encore un alignement, une fusion, une réparation du maillage, une vérification de l’échelle et des choix d’exportation avant d’être prêts pour le tranchage. [16] [17] [18] Un scan peut vous aider à copier une forme, à préserver un objet physique ou à démarrer un travail de rétro-ingénierie, mais son exportation ne le rend pas automatiquement modifiable dans un logiciel de CAO. [11] [18]
Pourquoi la numérisation est devenue une étape d’acquisition, et non une finalité
Dans les flux de travail de restauration, d’inspection, de rétro-ingénierie et de fabrication amateur, la numérisation 3D est précieuse parce qu’elle capture rapidement la forme, et non parce qu’elle élimine le reste du processus. [18] Le résultat doit toujours être interprété, nettoyé et parfois reconstruit avant de devenir une donnée d’entrée fiable pour l’impression ou une CAO basée sur des fonctions. [16] [18] Employer avec précision la terminologie de la fabrication additive permet d’éviter l’erreur fréquente consistant à considérer chaque scan numérique comme un modèle final déjà imprimable ou modifiable. [1]
Le flux de travail de l’objet au fichier imprimable
Un travail fiable allant du scan à l’impression est un processus par étapes, et chaque étape dépend de la qualité de celle qui la précède. [7] [8] [10]
- Choisir la méthode de numérisation
- Préparer l’objet et l’environnement
- Capturer toutes les surfaces visibles avec recouvrement
- Aligner ou recaler plusieurs scans
- Fusionner ou convertir les données en maillage
- Supprimer le bruit et la géométrie indésirable
- Combler les trous uniquement lorsque cela est approprié
- Rendre le maillage étanche et correctement orienté
- Vérifier l’échelle par rapport à une dimension connue
- Exporter en STL, OBJ ou 3MF
- Trancher et imprimer un petit échantillon de validation
Avant l’exportation, vous gérez la taille de l’objet, le comportement de surface, l’éclairage, l’alimentation électrique, l’espace disponible pour vous déplacer, le recouvrement entre les vues, ainsi que la différence entre une acquisition propre et un travail de réparation ultérieur. [8] La numérisation en conditions réelles diffère également d’une évaluation contrôlée, car la configuration du capteur, les motifs projetés, le volume de travail, la densité de points, l’angle de triangulation et les caractéristiques de la cible affectent tous les résultats. [7] De nombreux logiciels de numérisation peuvent effectuer un suivi à partir de la géométrie et de la texture, et proposer une fusion en temps réel, mais cela ne supprime pas la nécessité de contrôler le recalage, de nettoyer le maillage ou de vérifier l’échelle. [10]
Il est également utile de distinguer les capacités du scanner du comportement du trancheur. [11] [17] Un scanner ou logiciel de numérisation peut exporter des formats de maillage tels que PLY, STL ou OBJ, et certains systèmes exportent aussi le 3MF, mais votre trancheur peut encore ignorer les données associées ou interpréter le fichier de manière limitée. [11] [15] [17] C’est pourquoi il vaut la peine d’effectuer une petite impression de validation avant une fabrication complète : elle révèle les erreurs d’échelle, la géométrie manquante, les détails excessivement lissés et les surprises liées au trancheur alors que le travail reste peu coûteux à corriger. [16] [17]
Comprendre ce que sont réellement les données de scan
Un scan est constitué de données de mesure acquises à partir de l’objet, et non de l’objet lui-même ni d’une garantie d’imprimabilité. [18] Dans un flux de travail typique, vous cherchez à transformer ces données de mesure en une géométrie traitée qu’un trancheur peut interpréter de manière fiable. [17] [18]
Un nuage de points est un ensemble de points mesurés dans l’espace 3D. Un maillage est un modèle surfacique qui relie ces données en polygones, généralement des triangles, afin que le logiciel puisse traiter une enveloppe continue. Un nuage de points n’est pas un maillage, et le maillage est généralement ce que les flux de travail du scan à l’impression réparent et exportent.
Un maillage reste différent d’une CAO solide. Les modèles de CAO basés sur des fonctions sont construits à partir de définitions géométriques et de fonctions modifiables, tandis que les maillages issus de scans sont des approximations de surface basées sur des triangles. [18] Les écosystèmes logiciels séparent souvent les exportations de maillage des filières d’échange CAO ; c’est pourquoi les outils de scan peuvent exporter STL, OBJ ou PLY pour le travail sur maillage, tout en traitant STEP/STP, IGES/IGS ou X_T dans un contexte CAO différent. [11] Si vous avez besoin de trous, bossages, plans ou faces d’accouplement modifiables, vous entrez dans le domaine de la rétro-ingénierie, et ne choisissez pas simplement un autre bouton d’exportation. [18]
Choisir la méthode d’acquisition adaptée à l’objet
La bonne méthode dépend de la taille, de la forme, du comportement de surface de l’objet et des conditions de numérisation que vous pouvez contrôler. [8] Cela inclut le caractère mat ou réfléchissant de l’objet, la possibilité d’en faire le tour, la pertinence d’un plateau tournant et la nécessité de vérifier l’échelle ultérieurement. [8] [9] Les pages des fabricants montrent également pourquoi il ne s’agit pas d’un simple exercice de classement des marques : un scanner portable à lumière structurée tel que l’Artec Eva, un scanner portable laser tel que le HandySCAN BLACK Elite et un scanner portable hybride lumière blanche/IR tel que l’EinScan H2 publient différents types de spécifications parce qu’ils répondent à différents problèmes d’acquisition. [13] [14] [15]
| Méthode | Idéale pour | Atout | Principale précaution |
|---|---|---|---|
| Lumière structurée [8] [9] | Acquisition polyvalente d’objets de petite à moyenne taille, surtout si vous souhaitez une couverture de surface rapide | Peut capturer rapidement la géométrie, souvent avec un suivi assisté par texture dans le logiciel. [10] | Les surfaces sombres, réfléchissantes, transparentes, translucides ou duveteuses peuvent être difficiles. [9] |
| Triangulation laser [14] | Pièces fonctionnelles et travaux orientés métrologie pour lesquels la confiance dimensionnelle compte | Les fournisseurs publient souvent des valeurs distinctes de précision locale et volumétrique, ce qui est utile pour les travaux techniques. [14] | La configuration, la stratégie de suivi et l’assemblage de l’objet entier restent importants ; une bonne spécification locale ne compense pas un mauvais flux de travail. [7] [14] |
| Photogrammétrie [18] | Grands objets visuels, acquisition à faible coût et situations où un flux de travail limité à une caméra est attrayant | Accessible et souvent adaptée aux surfaces riches en couleurs. [18] | Confiance moindre pour les petites pièces fonctionnelles, sauf si l’échelle est vérifiée et qu’un nettoyage est prévu. [18] |
| Caméra de profondeur / LiDAR de téléphone [18] | Modèles de référence rapides, acquisition approximative et flux de travail privilégiant la commodité | Point d’entrée simple avec un matériel minimal. [18] | À considérer comme moins fiable pour les petites pièces fonctionnelles, sauf si vous vérifiez l’échelle du maillage obtenu. [18] |
En pratique, la lumière structurée est un choix courant lorsque l’objet est coopératif et que vous souhaitez une acquisition rapide. La triangulation laser est souvent la voie la plus technique lorsque la géométrie de la pièce et le comportement volumétrique publié comptent davantage que la commodité. [13] [14] La photogrammétrie et l’acquisition avec un téléphone peuvent rester utiles, mais pour de petites pièces de remplacement ou des interfaces précises, il est préférable de les considérer comme des aides à l’acquisition plutôt que comme une vérité dimensionnelle automatique. [18]
Préparer l’objet et l’environnement
La préparation est l’étape où de nombreux échecs évitables apparaissent ou disparaissent. [8] [9] Avant de numériser, vérifiez la taille, la forme, le comportement de surface de l’objet, l’éclairage disponible, l’alimentation électrique à proximité et l’espace dont vous disposez pour vous déplacer autour de la pièce. [8] Si la géométrie est simple, si la zone numérisée est trop petite ou si vous vous déplacez trop vite, le suivi peut échouer avant même l’étape de réparation. [10]
- [ ] L’objet est-il suffisamment mat pour une acquisition optique ?
- [ ] Le scanner peut-il voir tous les côtés ?
- [ ] Y a-t-il des renfoncements profonds ou des contre-dépouilles ?
- [ ] L’objet est-il assez petit pour un plateau tournant ?
- [ ] L’échelle est-elle critique ?
- [ ] Un revêtement ou un spray modifiera-t-il l’objet ?
- [ ] Des surfaces réfléchissantes, transparentes, sombres ou duveteuses sont-elles présentes ?
Les surfaces optiques difficiles nécessitent souvent une mesure d’atténuation, telle qu’un revêtement, une sensibilité accrue ou une modification de la distance et de l’angle. [9] Mais tout spray ou revêtement ajouté peut modifier la surface mesurée ; il peut donc être un mauvais choix pour les pièces délicates, précieuses ou à tolérances critiques. [9] Considérez la préparation de l’objet comme une partie du processus de mesure, et non comme une étape cosmétique. [8] [9]
Lire correctement les spécifications des scanners
Distinguer exactitude, précision, résolution et recalage
Les spécifications d’un scanner ne sont utiles que si vous distinguez ces catégories. L’exactitude décrit la proximité avec la valeur réelle. La précision ou répétabilité décrit la cohérence d’une mesure à l’autre. L’espacement ou la distance entre points décrit la densité d’échantillonnage des données. La résolution du maillage décrit le niveau de finesse que peut atteindre le modèle surfacique. L’exactitude volumétrique ou d’assemblage décrit le comportement de l’erreur sur une plus grande étendue de l’objet plutôt que sur une zone locale. L’erreur de recalage est l’écart introduit lors de l’alignement des scans, et la dérive d’alignement désigne la manière dont ces petits écarts peuvent s’accumuler au cours d’une séquence d’acquisition plus longue. [7] [13] [14] [15]
Ces termes sont liés, mais ils ne sont pas interchangeables. [7] [15] Une distance entre points plus faible ne signifie pas automatiquement une meilleure exactitude dimensionnelle, car un ensemble dense de points peut rester erroné si la surface est difficile, si l’angle est mauvais ou si les scans ont été mal assemblés. [6] [7] [15] De même, une bonne valeur pour un scan unique n’équivaut pas à une confiance sur l’objet entier après plusieurs passes, l’alignement et la fusion. [7] [13] [14]
Le contexte normatif compte également. VDI/VDE 2634 fait partie du paysage des normes pour les systèmes optiques de mesure 3D, tandis que le NIST avertit explicitement que les objets réels diffèrent des artéfacts contrôlés par la configuration des capteurs, les motifs, les volumes de travail, les densités de points, les angles de triangulation et les caractéristiques des cibles. [4] [7] Le NIST identifie également la portée, l’angle d’incidence, la réflectivité, l’angle azimutal, la méthode d’obtention de la mesure de portée et le type de cible comme des facteurs affectant les performances de portée. [6] ASTM E3125-17(2025) est un contre-exemple utile, car cette norme traite des systèmes à moyenne portée fonctionnant sur au moins une partie de la plage de 2 m à 150 m, ce qui ne correspond pas au même problème que la numérisation d’un petit objet pour l’impression. [5]
Comment citer les spécifications des fournisseurs sans exagérer
Citez exactement les valeurs des fournisseurs, identifiez le modèle et le mode, et ne les généralisez pas à tous les scanners de cette catégorie. [7] [13] [14] [15] Par exemple, Artec Eva publie une exactitude allant jusqu’à 0.1 mm en 3D, une résolution allant jusqu’à 0.2 mm en 3D, une exactitude allant jusqu’à 0.1 mm + 0.3 mm/m en 3D sur la distance, et une distance de travail de 0.4 m à 1 m. [13] HandySCAN BLACK Elite publie une exactitude de 0.025 mm, une exactitude volumétrique de 0.020 mm + 0.040 mm/m, une résolution de mesure de 0.025 mm et 1,300,000 mesures/s. [14] EinScan H2 publie des valeurs dépendantes du mode : une exactitude allant jusqu’à 0.05 mm en mode lumière blanche, allant jusqu’à 0.1 mm en mode IR, une distance entre points de 0.2 mm à 3 mm, 1,200,000 points/s à 20 FPS en mode lumière blanche et 1,060,000 points/s à 20 FPS en mode IR. [15]
Ces valeurs ne décrivent pas la même chose, et c’est précisément le point. [13] [14] [15] Un nombre d’exactitude locale, un nombre de distance entre points, un nombre de cadence de mesure et un nombre volumétrique décrivent chacun un comportement différent. Si vous les réduisez à une affirmation simple telle que « ce scanner est exact à X », vous perdez les conditions qui donnent un sens à cette valeur. [7] [14] [15]
Transformer les scans en maillage imprimable
Une fois une couverture recouvrante suffisante obtenue, l’objectif est de produire un maillage propre qui préserve la géométrie dont vous avez réellement besoin. [10] [16] Certains logiciels proposent une fusion en temps réel pendant l’acquisition, mais le post-traitement détermine toujours si le résultat est imprimable, excessivement lourd ou géométriquement déformé. [10] Une séquence pratique de nettoyage comprend généralement les tâches suivantes. [16] [20]
- recadrer l’arrière-plan indésirable
- supprimer les artéfacts flottants
- aligner les scans
- décimer avec précaution
- combler les petits trous uniquement lorsque cela est approprié
- corriger les normales / l’orientation
- rendre étanche
- préserver les détails nets lorsque nécessaire
- vérifier l’échelle avant le tranchage
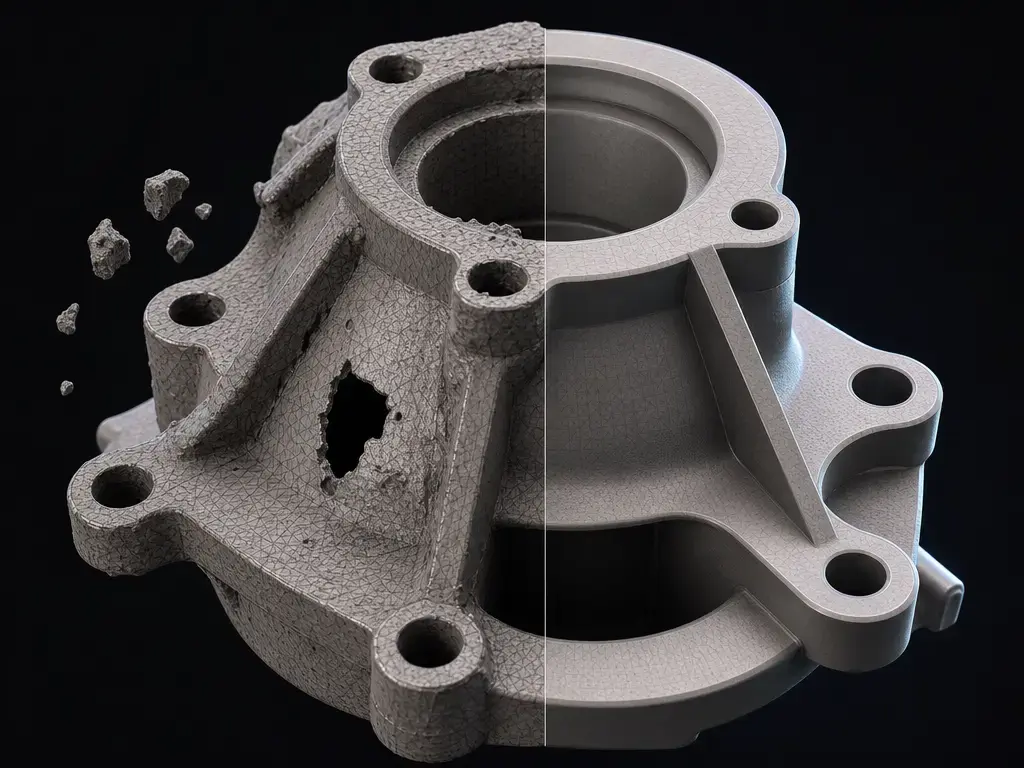
Un maillage étanche est une surface fermée qu’un trancheur peut interpréter comme un volume plutôt que comme une coque présentant des lacunes ou des orientations de faces contradictoires. [16] [20]
Réparation topologique contre correction dimensionnelle
La réparation topologique consiste à rendre le maillage structurellement exploitable. La correction dimensionnelle concerne le maintien de la forme correcte après sa réparation. Ce ne sont pas les mêmes tâches. [16] Les outils de réparation de maillage d’Autodesk Fusion incluent Close Holes, Stitch and Remove, Wrap et Rebuild, et la documentation indique explicitement que Wrap et Rebuild apportent des modifications plus importantes au corps de maillage. [16] Les mêmes pages d’aide signalent également des problèmes courants tels qu’un maillage non fermé, non orienté et ne présentant pas de volume positif. [16]
C’est pourquoi le lissage, l’enveloppement, le remaillage et le comblement des trous ne sont pas des nettoyages inoffensifs pour les faces d’accouplement, les filetages, les bossages, les arêtes vives ou les interfaces à tolérances critiques. [16] Un outil de réparation peut inventer des triangles là où aucune mesure n’existait, adoucir des angles dont vous aviez besoin ou relier des ouvertures qui auraient dû rester ouvertes. [16] Pour une reproduction décorative, cela peut être acceptable. Pour des pièces fonctionnelles, vous devez souvent effectuer des contrôles manuels de mesure après réparation ; parfois, il vaut mieux arrêter les réparations et reconstruire la fonction dans la CAO. [16] [18]
Si vous souhaitez un second avis avant le tranchage, 3D Print Toolbox de Blender est un module complémentaire d’analyse fourni qui contrôle les problèmes de maillage pouvant entraîner des problèmes de tranchage. [20]
Choisir le bon format de fichier et le bon chemin vers le trancheur
Le choix du format de fichier est une décision de flux de travail, et non une garantie de qualité. [11] [17] Exporter vers une autre extension ne transforme pas un maillage de scan en CAO modifiable et ne garantit pas que votre trancheur préservera toutes les données associées. [11] [17] [18] Pour de nombreux travaux du scan à l’impression, la question utile n’est pas « quel format est le meilleur dans l’absolu ? », mais « quel format transporte les données dont j’ai besoin, et comment mon trancheur va-t-il le traiter ? » [17]
| Format | Ce qu’il contient | Adapté à | Limite du trancheur |
|---|---|---|---|
| STL [12] [17] | Géométrie triangulaire uniquement dans la plupart des flux de travail | Large compatibilité et transfert simple de maillage | Courant et largement accepté, mais généralement limité à la géométrie. [12] |
| OBJ [12] [17] | Géométrie avec fichiers de texture ou de couleur liés dans de nombreux flux de travail | Modèles décoratifs ou texturés | Certains trancheurs ignorent les informations de matériau et de texture lors de l’importation. [17] |
| PLY [11] | Échange de maillage ou de type nuage de points côté scanner, selon l’exportateur | Transfert de données entre outils de scan et de maillage | Le comportement à l’importation varie selon le trancheur ; vérifiez donc avant de vous y fier. [11] |
| 3MF [3] [17] | Un paquet de fabrication additive plus riche que STL | Flux de travail d’impression modernes et transfert de type projet | Préféré dans PrusaSlicer, mais le comportement dépend toujours de la chaîne d’outils. [17] |
| AMF [2] [17] | Format de fabrication additive fondé sur des normes | Échange AM prenant en compte les normes | Pris en charge dans PrusaSlicer, mais le 3MF y est suggéré à la place. [17] |
| STEP [11] [17] | Géométrie CAO pour les voies de rétro-ingénierie | Flux de travail de CAO reconstruite | Triangulé à l’importation dans PrusaSlicer ; ce n’est donc pas la voie par défaut pour les maillages de scan. [17] |
Le côté scanner et le côté trancheur sont des systèmes différents. [11] [17] Les exportations de scans et de maillages d’Artec Studio comprennent des formats tels que PLY, STL, OBJ, WRL, X, SCAN, plyVC et OBC, tandis que ses contextes liés à la CAO comprennent STEP/STP, IGES/IGS et X_T. [11] Le Consortium 3MF répertorie désormais 3MF avec le statut de norme ISO/IEC 25422:2025, ce qui explique en partie pourquoi le 3MF est souvent considéré comme l’option de fabrication additive la plus riche dans les logiciels actuels. [3]
Quand un maillage réparé suffit — et quand ce n’est pas le cas
Une règle de décision simple pour l’impression directe d’un maillage ou la conversion scan-vers-CAO
Utilisez directement le maillage lorsque la géométrie doit seulement sembler correcte et s’imprimer comme une forme. [16] [18] Orientez-vous vers le scan-vers-CAO lorsque la géométrie doit fonctionner comme une pièce conçue avec des interfaces contrôlées. [18]
- L’impression directe d’un maillage peut suffire pour les figurines, les sculptures, les reproductions décoratives et certaines pièces de référence visuelle. [18]
- Reconstruisez dans la CAO lorsque la pièce possède des faces d’accouplement, des trous, des bossages, des filetages, des ajustements plans ou des interfaces à tolérances critiques. [18]
- Si la pièce doit fonctionner comme composant de remplacement, considérez le scan-vers-CAO comme l’étape suivante probable. [18]
Les outils de réparation peuvent corriger les problèmes de fermeture et d’orientation tout en modifiant la forme sous-jacente ; c’est pourquoi l’impression directe du maillage et la reconstruction CAO sont des choix distincts, et pas seulement des formats d’exportation différents. [16] [18] Les trancheurs renforcent cette séparation : PrusaSlicer préfère le 3MF, triangule STEP à l’importation et ignore les informations de matériau ou de texture OBJ à l’importation. [17] Pour un seuil de tolérance universel indiquant quand un scan est « suffisamment bon » pour toutes les pièces de remplacement, aucune valeur fiable n’a été trouvée. [18]
Modes de défaillance courants et moyens de les éviter
De nombreux échecs commencent par la surface. [6] [9] Les surfaces noires, réfléchissantes, transparentes, translucides, duveteuses et à structure lâche sont difficiles pour les scanners optiques, car elles absorbent, diffusent, transmettent ou déforment autrement le motif lumineux projeté. [9] Les renfoncements profonds, contre-dépouilles et régions occultées créent un problème différent : le scanner ne peut pas mesurer ce qu’il ne voit pas ; vous avez donc besoin de davantage de points de vue, d’une réorientation ou d’une autre méthode. [8] [18] Si vous utilisez un spray ou un revêtement comme solution de contournement, rappelez-vous qu’il peut laisser des résidus, ajouter de l’épaisseur et modifier l’objet mesuré. [9]
Les échecs de suivi et d’alignement sont fréquents sur les objets simples, pauvres en détails, ou lorsque la zone numérisée est trop petite ou que le scanner est déplacé trop vite. [10] Le mouvement pendant l’acquisition peut également rompre le recalage, et de petites erreurs d’alignement peuvent s’accumuler en dérive sur un objet ou une session plus longue. [7] [10]
Les défaillances en aval apparaissent généralement sous la forme d’une mauvaise échelle, de zones manquantes, de maillages lourds, de détails excessivement lissés ou d’une confusion du trancheur. [16] [17] [20] Une mauvaise échelle peut provenir d’erreurs d’unité, de mauvaises hypothèses de référence ou d’une acquisition peu fiable qui n’a jamais été comparée à une dimension connue. [17] [18] Un nombre élevé de polygones peut ralentir le nettoyage et le tranchage sans améliorer les dimensions qui vous importent. [10] Un lissage excessif, des opérations d’enveloppement et un comblement agressif des trous peuvent effacer des détails nets ou créer une géométrie qui n’a jamais été mesurée. [16] Une valeur dense de distance entre points ou de cadence de points ne doit pas être confondue avec une exactitude de pièce garantie ; même pour l’EinScan H2, la distance entre points publiée de 0.2 mm à 3 mm est une spécification d’échantillonnage dépendante du mode, et non une promesse universelle concernant l’ajustement de la pièce finie. [15]
Points essentiels
- Pour numériser un objet en vue de l’impression 3D, la règle la plus simple est de considérer d’abord la numérisation comme une acquisition de mesure, puis comme une préparation à l’impression. [1] [18]
- Choisissez la méthode en fonction de l’objet, et non des catégories marketing, et lisez chaque spécification dans le contexte du mode, de la configuration et du risque sur l’ensemble du flux de travail. [7] [15]
- Ne réparez que ce que vous comprenez, car le comblement des trous, l’enveloppement et le lissage peuvent modifier la géométrie autant que la topologie. [16]
- Vérifiez l’échelle par rapport à une dimension connue avant le tranchage, particulièrement pour le téléphone, la photogrammétrie ou les travaux sur des pièces de remplacement. [17] [18]
- Choisissez le chemin d’exportation que votre trancheur traite réellement bien ; dans au moins un trancheur majeur, le 3MF est préféré, mais le comportement des fichiers dépend toujours du logiciel. [17]
FAQ
Comment numériser un objet pour l’impression 3D si je n’ai qu’un téléphone ?
Utilisez un flux de travail de photogrammétrie ou d’acquisition de profondeur sur téléphone comme point de départ accessible, mais prévoyez un nettoyage et vérifiez l’échelle avant de faire confiance au résultat pour l’impression. [18] Capturez l’objet depuis de nombreux angles recouvrants, évitez le flou de mouvement et comparez le maillage fini à au moins une dimension connue avant l’exportation ou le tranchage. [18] Pour les petites pièces fonctionnelles, considérez l’acquisition sur téléphone comme moins fiable qu’une numérisation dédiée, à moins que le maillage final ne soit validé dimensionnellement. [18]
Comment numériser un objet en 3D et le transformer en fichier STL ?
Capturez des vues recouvrantes, alignez les scans, fusionnez-les en un maillage, supprimez le bruit, corrigez les problèmes d’orientation, ne fermez que les trous devant être fermés, vérifiez l’échelle, puis exportez en STL. [10] [16] N’oubliez pas que STL est généralement limité à la géométrie ; il s’agit donc d’un format de transfert courant pour l’impression, mais pas d’un format préservant les couleurs ni modifiable en CAO. [12] [17] Après l’exportation, tranchez une petite pièce d’essai avant de vous engager dans l’impression complète. [17]
Pourquoi mon scan n’a-t-il pas la bonne taille ?
Une taille incorrecte provient généralement d’incohérences d’unités, d’une échelle non vérifiée ou d’erreurs introduites pendant l’acquisition et l’alignement. [17] [18] L’acquisition sur téléphone et la photogrammétrie nécessitent particulièrement des vérifications d’échelle fondées sur une référence ; même les scanners dédiés doivent être validés par rapport à une dimension connue avant l’impression d’une pièce fonctionnelle. [15] [18] Si le modèle a également subi des opérations de réparation ou d’enveloppement, vérifiez que la géométrie elle-même n’a pas été modifiée lors du nettoyage. [16]
La numérisation pour l’impression 3D est-elle suffisamment exacte pour des pièces de remplacement ?
Parfois, mais seulement sous conditions. [7] [18] Les capots décoratifs, les formes ergonomiques ou les pièces de référence non critiques peuvent être imprimés directement à partir d’un maillage réparé, tandis que les remplacements fonctionnels nécessitent souvent une reconstruction CAO et des contrôles manuels de mesure. [16] [18] Les valeurs locales du scanner et le comportement de la pièce entière sont deux choses différentes ; une bonne valeur pour un scan unique ne prouve donc pas automatiquement que la pièce complète assemblée s’ajustera correctement. [7] [13] [14]
Quand faut-il utiliser le scan-vers-CAO plutôt que d’imprimer directement le maillage ?
Utilisez le scan-vers-CAO lorsque la pièce comporte des plans, des trous, des bossages, des filetages ou des faces d’accouplement qui doivent se comporter comme une géométrie conçue plutôt que comme une surface capturée. [18] Cela est particulièrement vrai pour les pièces de remplacement, les assemblages ou tout élément à tolérances critiques. [18] Exporter le maillage en STEP n’est pas équivalent à sa reconstruction en CAO, et les trancheurs peuvent de toute façon trianguler STEP à l’importation, ce qui montre que le scan-vers-CAO est une décision de flux de travail distincte. [17] [18]
Que signifient la dérive d’alignement et l’erreur de recalage dans un flux de travail du scan à l’impression ?
L’erreur de recalage est l’écart introduit lorsque des scans ou images distincts sont alignés les uns sur les autres. La dérive d’alignement se produit lorsque ces petits écarts s’accumulent au cours d’une séquence plus longue et déforment la forme finale de l’objet entier. [7] [10] En pratique, elles se remarquent par des dimensions étirées, des jointures qui ne correspondent pas ou une géométrie qui semble localement correcte mais globalement erronée. [7] C’est pourquoi le recouvrement, un suivi stable et la validation par rapport à des dimensions connues sont si importants. [8] [10]
Sources
- ISO/ASTM 52900:2021 — Fabrication additive — Principes généraux — Fondamentaux et vocabulaire
- ISO/ASTM 52915:2020 — Spécification du format de fichier pour la fabrication additive (AMF) Version 1.2
- Consortium 3MF — Spécifications 3MF
- VDI/VDE 2634 Blatt 1 — Systèmes de mesure 3D optiques
- ASTM E3125-17(2025) — Méthode d’essai normalisée pour l’évaluation des performances de mesure de distance point à point des systèmes d’imagerie 3D à coordonnées sphériques à moyenne portée
- NIST TN 1695 — Caractérisation des performances de portée d’un système d’imagerie 3D
- NIST — Sources d’erreurs dans les scanners 3D à lumière structurée
- Artec 3D — Comment numériser un objet en 3D avec un scanner portable à lumière structurée
- Assistance Artec — Surfaces noires, réfléchissantes, transparentes, etc.
- Documentation Artec Studio 12 — La numérisation 3D en un coup d’œil
- Documentation Artec Studio 17 — Projets, scans et modèles
- Guide de traitement manuel Artec
- Spécifications produit Artec Eva
- Creaform HandySCAN 3D — Spécifications techniques
- Spécifications EinScan H2
- Aide Autodesk Fusion — Réparer un corps de maillage
- Base de connaissances Prusa — Formats de fichier pris en charge
- Formlabs — Comment choisir le meilleur scanner 3D à utiliser avec votre imprimante 3D
- Manuel Blender — 3D Print Toolbox