
Résumé
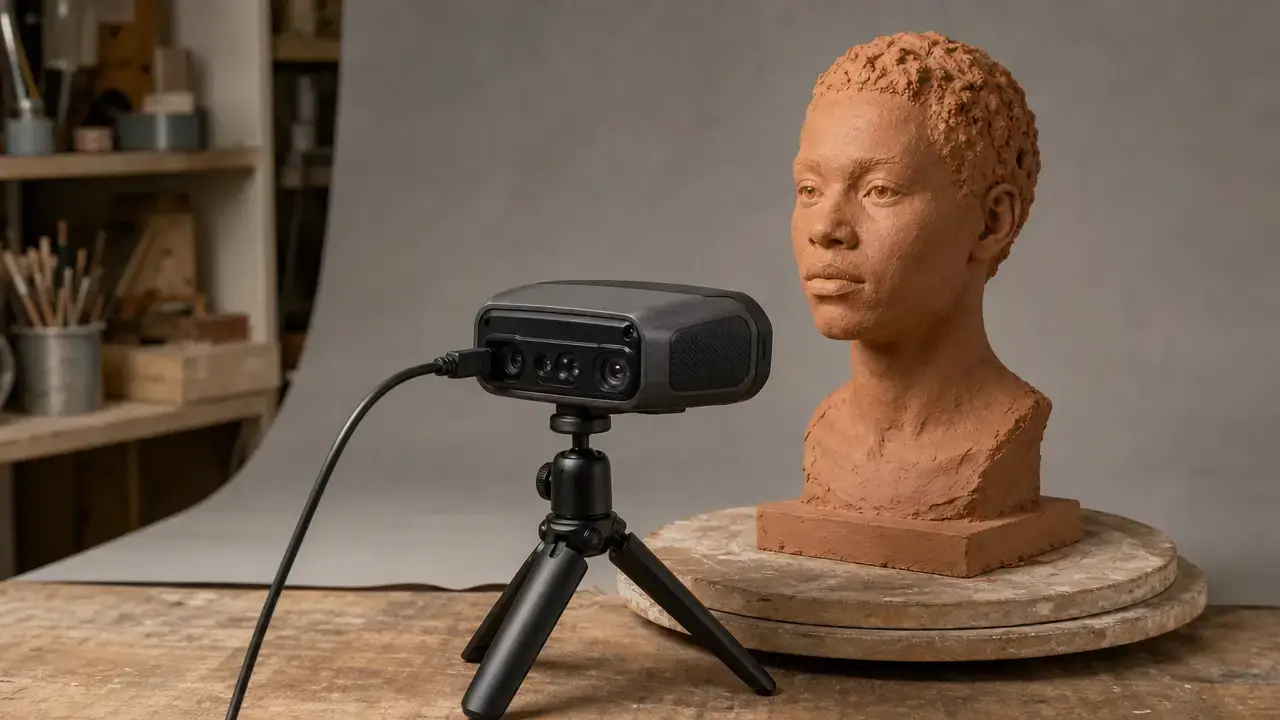
Le scanner 3D Sense est une solution portable ancienne pour capturer des personnes, des objets et des scènes simples sous forme de maillages modifiables. « Sense » désigne deux générations distinctes : les caractéristiques, les câbles, les logiciels et les résultats de numérisation doivent donc être évalués modèle par modèle plutôt que mélangés.
Scanner 3D Sense : de quel modèle parle-t-on ?
Le nom Sense, commun aux deux appareils, entraîne de fréquentes confusions dans les annonces d’occasion, les manuels, les pilotes et les accessoires. Sense 1re génération et Sense 2e génération sont deux générations de matériel différentes. Avant de vous fier à une plage annoncée, à une connexion USB, à une exigence de système d’exploitation ou à un résultat de numérisation, identifiez le modèle à partir de sa documentation et du matériel lui-même.
Le statut de produit ancien pèse aussi sur la décision d’achat. 3D Systems indique que les Sense 1re génération et Sense 2e génération ont atteint leur fin de vie de service le 31 décembre 2022 et ne bénéficient plus d’une assistance directe. [12] Un appareil peut encore fonctionner, mais l’accès au programme d’installation, l’activation, les pilotes et la compatibilité avec l’ordinateur hôte doivent être démontrés avant l’achat.
Sense 1 ou Sense 2 : les indices pour les identifier rapidement
- Sense 1re génération : USB 2.0 ; plage de fonctionnement publiée de 0.35–3 m. [1]
- Sense 2e génération : USB 3.0 ; plage de fonctionnement publiée de 0.45–1.6 m ; documenté pour la version 64 bits de Windows 10. [2]
- Si vous ne pouvez pas confirmer la génération, ne vous fiez pas à la fiche technique.
Comment le Sense capture les formes
Une numérisation à main levée n’est pas une photographie unique. La documentation du Sense 1re génération explique que le scanner traduit ses observations en plusieurs images de profondeur, puis combine les trames de profondeur en un maillage surfacique de triangles connectés. [1] En pratique, la séquence est la suivante : carte de profondeur → trames recalées → maillage → maillage réparé/exporté. Le recalage, ou suivi, estime la façon dont les observations successives s’assemblent dans l’espace 3D. Une perte de suivi peut produire des lacunes, des détails dédoublés, des fragments flottants ou des zones déformées.
La documentation du Sense 2e génération désigne l’application sous le nom « Sense for Intel RealSense » et mentionne une option d’interface disponible sur une caméra portable SR300. [4] Intel décrit la famille apparentée SR300/SR305 comme une solution d’imagerie 3D à lumière codée et à courte portée : un projecteur infrarouge émet des motifs codés, une caméra infrarouge observe leur déformation sur le sujet, et le traitement produit des trames de profondeur. [5] Cela fournit un contexte utile pour le Sense 2e génération, mais n’établit pas que les deux générations de Sense utilisent un matériel de détection ou des méthodes de reconstruction identiques.
La réparation du maillage intervient après la capture. Le bouchage des trous, le lissage, le rognage et la fermeture des surfaces peuvent rendre un maillage plus facile à imprimer ou à modifier, mais ils peuvent aussi altérer la géométrie. Un maillage réparé ne prouve pas que les dimensions sont correctes.
Caractéristiques du scanner 3D Sense
Une plage de travail indique où un scanner est censé observer un sujet ; ce n’est pas une indication d’exactitude dimensionnelle sur l’objet entier. De même, le volume de capture décrit l’échelle pratique d’une numérisation, et non la garantie que chaque surface de cette enveloppe sera suivie aussi bien. Pour les deux générations, les valeurs publiées de 0.9 mm en x/y et de 1 mm en profondeur sont des valeurs de résolution publiées par le fabricant à une distance indiquée de 0.5 m, et non des revendications d’exactitude. [1] [2]
Caractéristiques du Sense par génération (documentées par le fabricant)
| Génération | Enveloppe de capture (volume/plage) | Caractéristiques du capteur et de la sortie (telles que documentées) | Remarques/risques |
|---|---|---|---|
| Sense 1re génération | Volume de numérisation minimal : 0.2 × 0.2 × 0.2 m ; maximal : 3 × 3 × 3 m. Plage publiée : 0.35–3 m. [1] | Champ de vision : 45° à l’horizontale, 57.5° à la verticale, 69° en diagonale. À 0.5 m : résolution x/y de 0.9 mm et résolution en profondeur de 1 mm. Le manuel mentionne à la fois une carte de profondeur VGA de 640 × 480 et une taille d’image de profondeur de 240 × 320. [1] | USB 2.0. Les deux mentions relatives à l’image de profondeur constituent une incohérence apparente de la documentation et ne doivent pas être traitées comme une spécification de capteur unique et établie. [1] |
| Sense 2e génération | Volume de numérisation : de 0.2 × 0.2 × 0.2 m à 2 × 2 × 2 m. Plage publiée : 0.45–1.6 m. [2] | Windows 10 64 bits ; USB 3.0 ; image de profondeur de 640 × 480 ; 30 images par seconde au maximum ; résolution de 0.9 mm en x/y et de 1 mm en profondeur à 0.5 m. Dimensions du scanner : 17.8 × 12.9 × 3.3 cm. [2] | La plage plus courte ne constitue pas une comparaison d’exactitude avec le Sense 1re génération. Les dépendances liées au logiciel et à l’activation sont des risques pratiques distincts. |
Les deux mentions relatives à l’image de profondeur dans le manuel du Sense 1re génération doivent être signalées plutôt que conciliées en silence. Le manuel indique une « VGA depth map » (carte de profondeur VGA) de 640 × 480, tout en mentionnant séparément une « Depth Image Size » (taille de l’image de profondeur) de 240 pixels de large sur 320 pixels de haut. [1] La documentation n’établit pas si ces mentions renvoient à des étapes de traitement distinctes, à des modes d’affichage ou à une erreur. Ne déduisez pas de ces mentions contradictoires une spécification unique et confirmée de la sortie de profondeur.
Logiciel, activation et flux d’export
Le scanner n’est qu’un élément du flux de travail. La documentation du Sense 1re génération décrit l’association du scanner à un compte Cubify et la saisie d’un code PIN d’activation à quatre chiffres. [1] La documentation du Sense 2e génération décrit une activation au moyen d’un compte 3D Systems, d’une clé d’activation à quatre chiffres et d’une procédure d’activation hors ligne. [3] Il s’agit de flux de travail documentés à l’époque, et non de la preuve qu’un programme d’installation, un service de compte, une procédure d’activation ou un pilote reste utilisable en 2026.
La gestion des fichiers dépend elle aussi de la génération. La documentation du Sense 1re génération indique que les scans peuvent être enregistrés au format STL, PLY ou OBJ. [1] La documentation du Sense 2e génération indique que les modèles enregistrés sont au format OBJ et mentionne WRL, STL, PLY et OBJ comme formats d’export. [3] Un fichier exporté ne prouve pas qu’une surface est complète, étanche, dimensionnellement correcte ou adaptée à un travail de CAO.
Le Sense 1re génération présente Solidify comme la fonction qui rend un scan prêt à imprimer, sous la forme d’un modèle fermé et étanche. [1] Le Sense 2e génération compte Solidify, Surface et Fill parmi ses outils Repair ; Solidify bouche les trous et ferme le modèle. [3] Ces fonctions peuvent faciliter l’utilisation en aval, mais elles peuvent modifier le maillage et ne doivent pas être considérées comme une validation dimensionnelle.
Flux de travail, de la capture à l’impression
- Préparez l’objet et la scène.
- Lancez un logiciel vérifié et activez-le si nécessaire.
- Maintenez la distance de travail.
- Capturez des trames de profondeur qui se chevauchent tout en préservant le suivi.
- Inspectez et rognez le maillage.
- Ne réparez que ce qui est nécessaire.
- Exportez au format voulu et inspectez le fichier dans l’outil suivant.
Validez le caractère manifold du maillage et son échelle dans l’outil suivant ; les étapes de réparation peuvent modifier la géométrie. [1] [3]
Pour un scanner d’occasion, « utilisable en 2026 » signifie que l’accès légitime au programme d’installation, une procédure d’activation qui aboutit lorsqu’elle est requise et la reconnaissance de l’appareil sur l’ordinateur prévu peuvent tous être démontrés. Un appareil qui s’allume mais ne peut pas mener à bien un flux de travail allant de la capture à l’export n’est pas un outil dont le fonctionnement est vérifié.
Exactitude du scanner 3D Sense : ce que les chiffres publiés signifient (et ne signifient pas)
L’exactitude, la fidélité et la résolution décrivent des aspects différents de la mesure. Le Vocabulaire international de métrologie définit l’exactitude de mesure comme l’étroitesse de l’accord entre une valeur mesurée et une valeur vraie d’une grandeur, tout en précisant que l’exactitude n’est pas elle-même une grandeur. [8] La fidélité concerne l’accord entre des valeurs mesurées ou des indications répétées dans des conditions spécifiées. [9] La résolution est la plus petite variation d’une grandeur mesurée qui produit une variation perceptible d’une indication. [10]
Pour le Sense 1re génération, le manuel publie une résolution x/y de 0.9 mm et une résolution en profondeur de 1 mm à 0.5 m. [1] Le Sense 2e génération publie les mêmes valeurs à 0.5 m et mentionne une image de profondeur de 640 × 480. [2] Ces spécifications n’indiquent ni l’erreur dimensionnelle sur l’objet entier, ni la méthode d’évaluation de l’incertitude, ni l’artefact d’essai, ni l’échelle de l’objet, ni l’état de surface, ni la méthode de recalage, ni le nombre de vues, ni les réglages de réparation. Un nuage de points ou un maillage détaillé peut tout de même différer de l’objet d’origine par sa taille ou sa forme.
La VDI/VDE 2634, dans ses parties 2 et 3, fournit des éléments de contexte pour évaluer les systèmes optiques de mesure 3D dans des conditions définies. [7] Toutefois, la VDI/VDE 2634 partie 2 couvre les systèmes optiques à numérisation surfacique et exclut explicitement les systèmes multi-vues dans lesquels des vues distinctes sont fusionnées ; sa fiche dans le catalogue DIN la signale en outre comme retirée et renvoie les utilisateurs vers la DIN EN ISO 10360-13:2023-11. [11] Cette limite compte pour les numérisations à main levée assemblées à partir de nombreuses trames recalées. Les manuels Sense examinés n’indiquent aucune conformité ; l’absence de revendication n’est pas une preuve de non-conformité.
À ne pas confondre
- La résolution en profondeur avec l’exactitude dimensionnelle.
- La densité de points avec l’incertitude de mesure.
- La répétabilité avec la justesse.
- Un maillage étanche avec un maillage validé dimensionnellement.
À quoi le Sense sert encore (et à quoi il ne sert pas)
Un scanner Sense en état de marche peut encore convenir aux applications qui demandent des formes numériques plausibles plutôt que des mesures vérifiées. Parmi les usages raisonnables figurent les figurines, les visages et les bustes, les costumes ou les accessoires, les projets simples d’impression 3D, les ressources numériques non critiques et l’apprentissage des techniques de numérisation à main levée, comme le maintien du suivi, le choix de points de vue utiles et le rognage des captures indésirables.
Ce n’est pas un bon choix par défaut pour l’inspection, la rétro-ingénierie à tolérances serrées, les flux de travail critiques pour la production ou les pièces de rechange dont l’ajustement est sensible. Les sujets brillants, transparents, sombres, très concaves ou dépourvus de détails caractéristiques ajoutent un risque supplémentaire. Traitez un maillage issu du Sense comme une géométrie de référence, sauf si les dimensions critiques sont vérifiées de manière indépendante.
Limites et modes de défaillance
La capture à main levée peut échouer avant même que la réparation ne commence. La documentation du Sense 2e génération indique que le suivi peut être perdu si l’opérateur se déplace trop vite ou si l’objet sort du champ de la caméra ; pour le rétablir, elle conseille de viser une zone déjà numérisée. [3] Les consignes du Sense 1re génération reposent elles aussi sur une scène dont le suivi est possible, dotée de détails exploitables. [1] Pour les objets petits ou dépourvus de détails caractéristiques, les consignes du Sense 2e génération recommandent d’ajouter autour d’eux des éléments qui servent de repères visuels pour le suivi. [4]
La recherche générale sur la numérisation optique de profondeur explique d’autres conditions de défaillance, bien qu’il ne s’agisse pas de résultats d’essais propres à une génération pour chaque appareil Sense. Le NIST identifie les surfaces brillantes et sombres, la géométrie concave et les effets de la lumière ambiante comme d’importantes sources d’erreur en numérisation par lumière structurée. [7] Les objets transparents peuvent produire des observations de profondeur peu fiables du fait de l’absorption et de la réfraction, tandis que l’occultation peut introduire un bruit d’ombre en bloquant le trajet de la lumière projetée. [16] Intel signale également des difficultés générales des caméras de profondeur face à une faible réflectivité infrarouge et aux surfaces réfléchissantes. [6]
Les symptômes visibles comprennent des trous, des creux incomplets, des arêtes perdues, un alignement qui dérive ou un maillage d’apparence plausible qui se révèle incomplet sous un autre angle. La réparation peut masquer certains défauts, mais elle ne peut pas conférer à la capture d’origine un niveau de confiance digne de l’inspection.
Avant d’acheter un appareil d’occasion
- Confirmez la génération exacte : Sense 1re génération ou Sense 2e génération.
- Vérifiez le câble et le port de l’ordinateur : le Sense 1re génération utilise l’USB 2.0, tandis que le Sense 2e génération utilise l’USB 3.0. [1] [2]
- Pour le Sense 2e génération, vérifiez que vous avez accès à un système équipé de la version 64 bits de Windows 10. [2]
- Confirmez l’accès légitime au logiciel et la possibilité de tester la procédure d’activation documentée. [1] [3]
- Demandez un scan d’essai récent et le fichier exporté : le Sense 1re génération doit faire la démonstration des formats STL, PLY ou OBJ ; le Sense 2e génération doit faire la démonstration de l’enregistrement en OBJ ou de l’export en WRL, STL, PLY et OBJ, selon le cas. [1] [3]
- Alignez vos attentes en matière de tolérances sur les preuves disponibles ; n’achetez pas l’appareil pour de l’inspection ou de la métrologie.
Alternatives au scanner 3D Sense (2026)
Une comparaison utile part du travail à réaliser, et non d’un chiffre mis en avant. Les fabricants peuvent publier une exactitude sur une seule image, une fidélité, une distance entre points fusionnés, une exactitude de numérisation ou une exactitude volumétrique. Ces intitulés décrivent des propriétés différentes dans des conditions différentes. Une valeur plus faible sur une seule image ne prédit pas automatiquement le résultat dimensionnel d’une numérisation complète à main levée et multi-vues, après alignement et traitement du maillage. Les Sense 1re génération et Sense 2e génération publient chacun des valeurs de résolution à 0.5 m, et non des revendications d’exactitude sur l’objet entier. [1] [2]
Sauf mention contraire, tous les chiffres ci-dessous sont publiés par les fabricants, et les méthodes d’essai diffèrent. Des essais fondés sur des normes existent sur le marché, mais ils ne sont pas généralisés. EinScan, par exemple, décrit des essais en usine fondés sur la VDI/VDE 2634 pour une autre famille de produits, alors que la VDI/VDE 2634 partie 2 comporte une limite de champ d’application pour les systèmes multi-vues à vues fusionnées. [15] [11] Les pages produit des fabricants pour les deux alternatives actuelles ci-dessous étaient accessibles le 19 novembre 2026. [13] [14]
| Scanner/famille | Technologie/mode (selon la description du fabricant) | Indicateur publié (intitulés conservés) | Conditions de l’indicateur + pertinence pour la décision |
|---|---|---|---|
| Sense 1re génération | Capture de profondeur à main levée ; plusieurs trames de profondeur combinées en un maillage de triangles. [1] | Résolution à 0.5 m : 0.9 mm en x/y ; 1 mm en profondeur. [1] | Il s’agit d’une indication de résolution à une distance donnée, et non d’une exactitude sur l’objet entier. N’envisagez cet appareil qu’après avoir confirmé qu’un flux de travail ancien reste viable. |
| Sense 2e génération | Flux de travail Sense for Intel RealSense. [4] | Résolution à 0.5 m : 0.9 mm en x/y ; 1 mm en profondeur ; image de profondeur de 640 × 480. [2] | Ces chiffres ne sont pas des revendications d’exactitude dimensionnelle. Windows 10 64 bits et l’activation par compte sont des risques pratiques pour le flux de travail. [2] [3] |
| Revopoint POP 3 Plus | Lumière structurée infrarouge à double caméra. [13] | Exactitude sur une seule image : jusqu’à 0.08 mm ; fidélité sur une seule image : jusqu’à 0.04 mm ; distance entre points fusionnés : jusqu’à 0.05 mm. [13] | Distance de travail publiée : 150–400 mm. Comparez les indicateurs, tels qu’ils sont intitulés, avec la taille de l’objet visé, sa surface et le flux de travail de numérisation complète. [13] |
| EinScan H2 | Mode lumière blanche et mode infrarouge. [14] | Exactitude de numérisation : jusqu’à 0.05 mm en lumière blanche et 0.1 mm en IR. Exactitude volumétrique : 0.05 ± 0.1 mm/m en lumière blanche et 0.1 ± 0.3 mm/m en IR. [14] | Le mode compte. La définition de l’exactitude volumétrique donnée par le fabricant relève de son propre contexte d’essai et n’est pas directement interchangeable avec des indicateurs sur une seule image. [14] |
Pour des accessoires, l’apprentissage et des formes de référence imprimables, un flux de travail Sense confirmé peut suffire. Pour les travaux où l’ajustement est sensible, comparez l’intitulé de l’indicateur du fabricant, les conditions d’essai, le mode de fonctionnement, l’échelle de l’objet, la prise en charge logicielle actuelle et des scans du type de pièce réellement concerné.
Le scanner 3D Sense vaut-il encore l’achat ?
Oui, mais seulement dans des conditions étroites et vérifiables. Il peut être raisonnable pour apprendre la capture à main levée, produire des maillages non critiques, créer des figurines ou des accessoires et mener des projets d’impression basiques, à condition que la génération exacte, l’accès légitime au logiciel, la procédure d’activation, la reconnaissance de l’appareil et un export d’essai aient tous été testés. Aucun prix d’occasion actuel et fiable n’a été trouvé.
Pour une assistance fiable, des systèmes d’exploitation actuels au choix, un travail sur de petits détails ou une rétro-ingénierie où les dimensions sont critiques, la réponse est généralement non. Les valeurs de résolution publiées n’établissent pas l’exactitude du maillage complet, et les dépendances anciennes liées à l’activation et au logiciel ajoutent de l’incertitude. N’achetez un scanner 3D Sense qu’après avoir testé la configuration exacte, de la capture à l’export, que vous comptez utiliser.
FAQ
Les questions sur le Sense sont plus claires lorsque l’on distingue bien la génération, la documentation logicielle historique et l’usage prévu.
Quelle est l’exactitude du scanner 3D Sense ?
Aucun des deux manuels examinés ne fournit de spécification d’exactitude sur l’objet entier fondée sur une norme. Le VIM définit l’exactitude comme l’accord avec une valeur vraie d’une grandeur et précise qu’elle n’est pas elle-même une grandeur. [8] Les Sense 1re génération et Sense 2e génération publient tous deux une résolution de 0.9 mm en x/y et de 1 mm en profondeur à 0.5 m ; le Sense 2e génération mentionne aussi une image de profondeur de 640 × 480. [1] [2] Ces chiffres ne garantissent rien quant à l’erreur dimensionnelle après le suivi, l’alignement et la réparation.
Quel logiciel le scanner 3D Sense utilise-t-il en 2026 ?
La documentation du Sense 1re génération décrit un compte Cubify et un code PIN d’activation à quatre chiffres. [1] La documentation du Sense 2e génération décrit un compte 3D Systems, une clé d’activation à quatre chiffres et une procédure d’activation hors ligne. [3] 3D Systems indique que les deux générations ont atteint leur fin de vie de service le 31 décembre 2022. [12] Ne partez pas du principe que les programmes d’installation, les comptes, les services d’activation ou les pilotes restent disponibles ; testez-les sur l’ordinateur prévu.
Quelles sont les caractéristiques du scanner 3D Sense ?
Le Sense 1re génération est documenté avec une plage de fonctionnement de 0.35–3 m, l’USB 2.0 et des volumes de numérisation allant de 0.2 × 0.2 × 0.2 m à 3 × 3 × 3 m. [1] Le Sense 2e génération est documenté avec une plage de 0.45–1.6 m, l’USB 3.0, la version 64 bits de Windows 10 et des volumes de numérisation allant de 0.2 × 0.2 × 0.2 m à 2 × 2 × 2 m. [2] Ne mélangez pas ces caractéristiques propres à chaque génération.
Le logiciel Sense exporte-t-il en STL / OBJ / PLY / WRL ?
La documentation du Sense 1re génération mentionne STL, PLY et OBJ comme formats d’enregistrement ; le manuel examiné ne mentionne pas WRL. [1] La documentation du Sense 2e génération indique que l’enregistrement en OBJ est possible et mentionne WRL, STL, PLY et OBJ comme formats d’export. [3] La prise en charge historique d’un format ne garantit pas qu’une installation ancienne puisse aujourd’hui s’activer, reconnaître le scanner ou mener un export à son terme.
Quelle est la différence entre résolution, fidélité et exactitude en numérisation 3D ?
L’exactitude concerne l’accord avec la valeur vraie, la fidélité concerne l’accord entre des résultats répétés dans des conditions spécifiées, et la résolution concerne la plus petite variation qui produit une indication perceptible. [8] [9] [10] Un scanner peut restituer de fins détails de maillage tout en présentant une erreur dimensionnelle due au suivi, au recalage, à l’état des surfaces ou à la réparation. Les valeurs de résolution publiées pour le Sense n’établissent donc pas, à elles seules, l’exactitude ou la répétabilité d’un maillage complet obtenu à main levée.
Que signifie le fait qu’un scanner soit testé selon la VDI/VDE 2634, et pourquoi cela peut-il ne pas correspondre à votre flux de travail ?
Une revendication relative à la VDI/VDE 2634 peut indiquer qu’un fabricant a testé un scanner optique dans des conditions et avec des artefacts indiqués. EinScan en fournit un exemple propre à un fabricant, qui fait intervenir une barre à billes certifiée, en céramique, ainsi que l’erreur d’espacement des sphères. [15] Le périmètre de l’essai compte toutefois : la VDI/VDE 2634 partie 2 exclut les systèmes fondés sur des mesures multi-vues fusionnées. [11] Cela limite la comparaison directe avec un flux de travail à main levée assemblé à partir de nombreuses trames recalées, en particulier lorsque les conditions de surface et d’éclairage diffèrent. [7]
Sources
Les citations dans le texte renvoient au registre numéroté des sources ci-dessous.
- 3D Systems Sense 3D Scanner User Guide (Sense 1re génération)
- 3D Systems Sense™2 User Guide — « Features and Specifications »
- 3D Systems « Capture your world in 3D » — Sense2 UserGuide (031519)
- 3D Systems Sense™ 2 (2e génération) User Guide (Windows) — « Sense for Intel RealSense »
- Intel RealSense SR300/SR305 Product Datasheet (rév. 002, juin 2019)
- Intel RealSense Depth Testing Methodology (rév. 1.0, janv. 2018)
- NIST — Sources of Errors in Structured Light 3D Scanners (pub_id=927473)
- BIPM/JCGM VIM3 — 2.13 Measurement accuracy
- BIPM/JCGM VIM3 — 2.15 Measurement precision
- BIPM/JCGM VIM3 — 4.14 Resolution