



Résumé (réponse directe)
Une imprimante 3D delta est une machine « delta linéaire » qui adapte le mécanisme à cinématique parallèle d’un robot delta à la fabrication par dépôt de filament fondu (FFF), en déplaçant un effecteur léger par le mouvement coordonné de plusieurs axes verticaux plutôt que par des étages cartésiens X/Y/Z indépendants. Dans le firmware, l’« étalonnage d’une imprimante delta » consiste généralement à résoudre les paramètres géométriques et de référencement (par ex., hauteur, fins de course, rayon delta et angles des tours), comme l’illustre l’étalonnage automatique delta G33 de Marlin. [7] La documentation RepRap initiale du projet Rostock (construit en 2012) illustre ces priorités et compromis. [5]
Définition et principaux identifiants d’une imprimante 3D delta
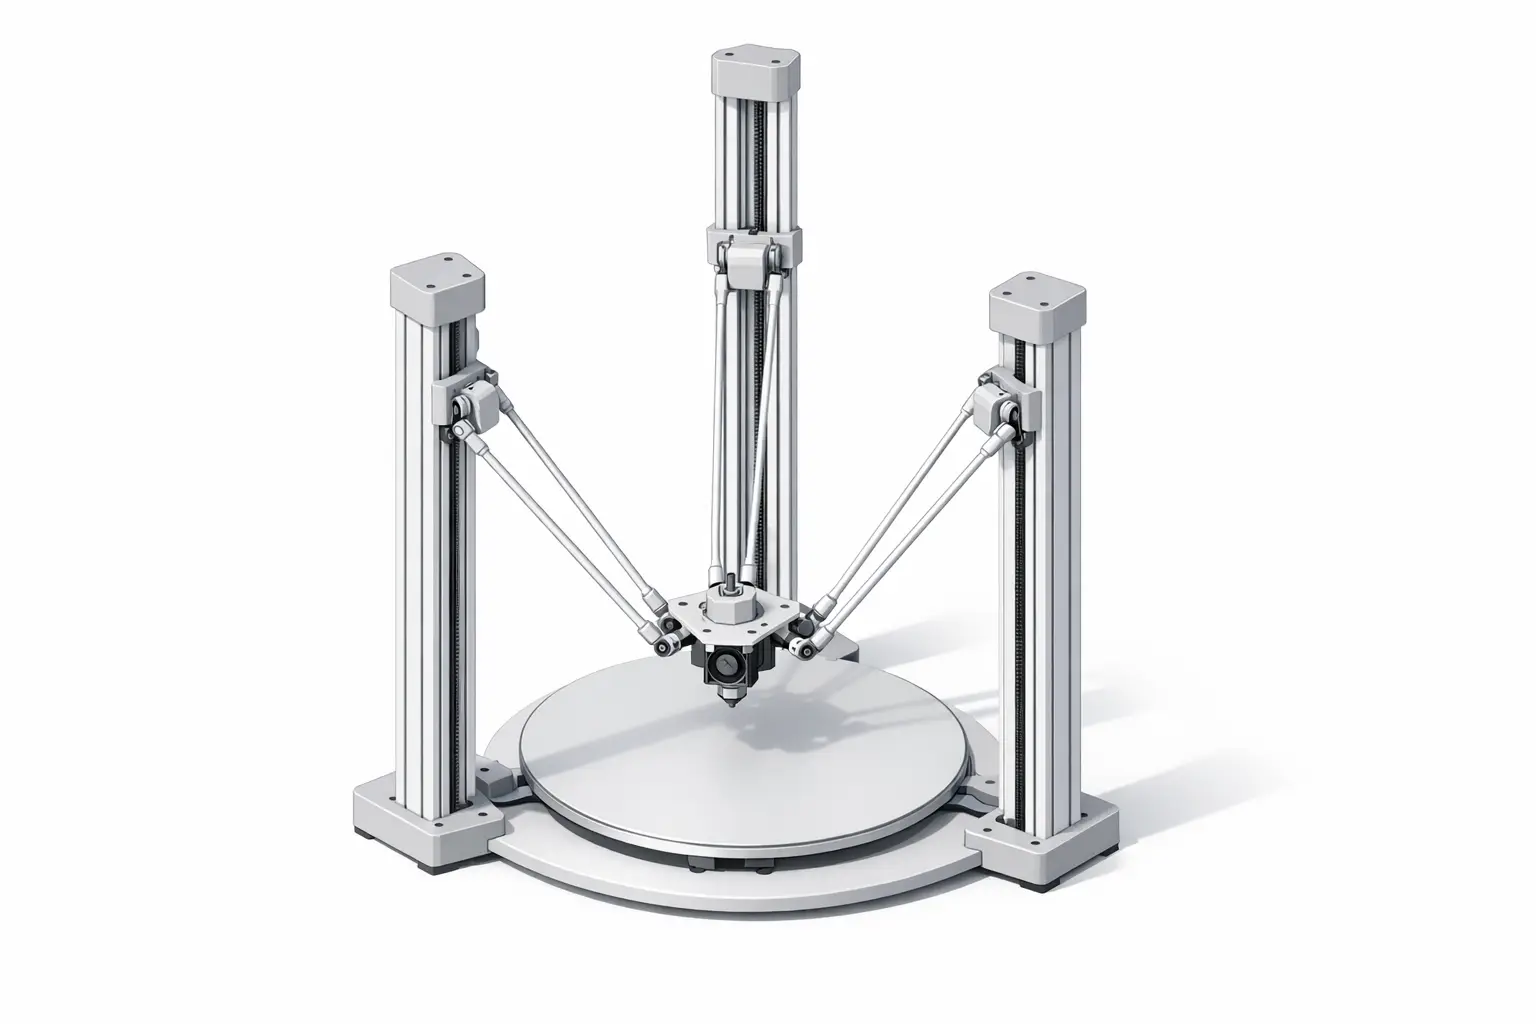
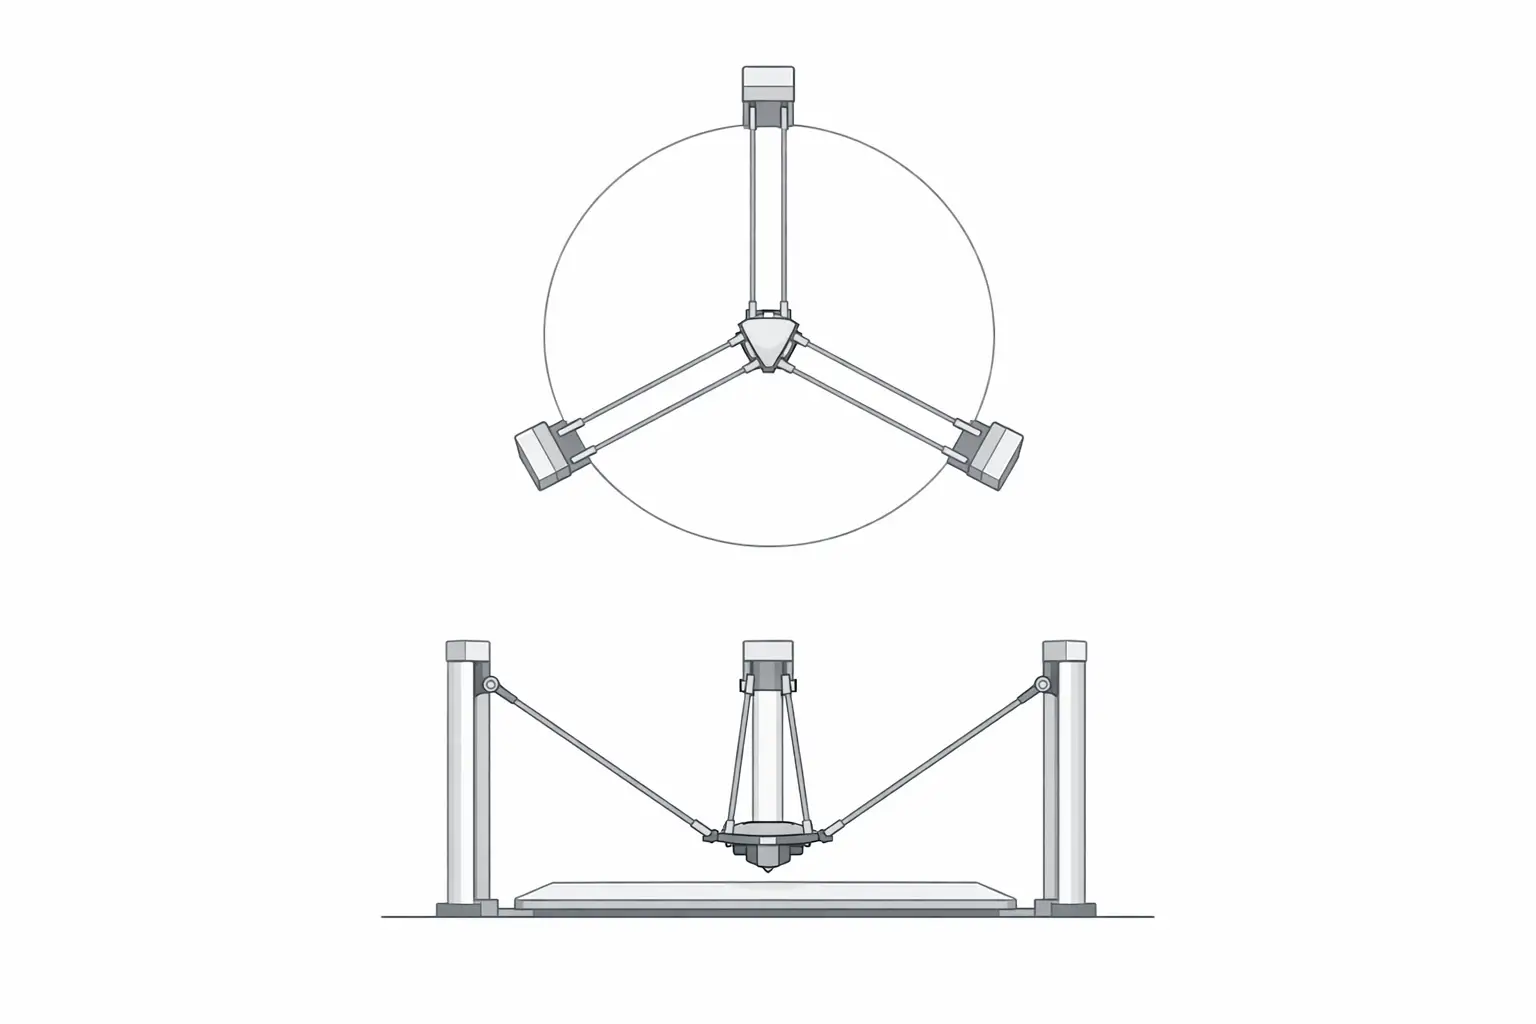
Dans la terminologie robotique, un mécanisme delta est un robot parallèle dans lequel plusieurs bras contraignent un effecteur terminal à un mouvement de translation par un déplacement coordonné des actionneurs ; la lignée des premiers brevets américains relatifs à ce mécanisme est associée à Reymond Clavel, avec une date d’antériorité citée au 1985-12-16 et une date de délivrance du brevet américain au 1990-12-11. [1][2] Des travaux de modélisation évalués par les pairs figurent également dans la littérature robotique (Robotica, Volume 8 Issue 2, avril 1990, pp. 105–109 ; DOI 10.1017/S0263574700007669). [3] En impression 3D, une « imprimante 3D delta » désigne généralement une imprimante delta linéaire : trois tours verticales disposées autour d’une zone de fabrication centrale, chacune dotée d’un chariot mobile relié par des tiges diagonales (bras) à un effecteur central portant la tête chauffante ou l’outil. Une configuration fréquemment citée utilise un espacement d’environ 120° entre les tours. [6]
Dans les implémentations FFF destinées aux amateurs et commerciales, la cinématique delta décrit la correspondance mathématique entre une position outil demandée (X/Y/Z) et les trois positions d’actionneurs (tours) nécessaires pour l’atteindre. Cette correspondance est sensible aux petites erreurs géométriques, car les bras de levier effectifs du mécanisme varient selon la position, en particulier lorsque l’effecteur s’approche du bord du rayon imprimable. La documentation des conceptions delta et des firmwares souligne généralement la géométrie des tours, notamment les angles de tour « normaux » de 120°, ainsi que la distinction entre la géométrie nominale et la géométrie corrigée introduite par l’étalonnage. [6]
- Composants et termes essentiels
- Tour : L’une des structures verticales guidant un étage d’actionneur linéaire. [6]
- Chariot : L’étage mobile d’une tour auquel sont fixées les extrémités des tiges diagonales. [5]
- Tige diagonale/bras : La liaison entre un chariot et l’effecteur ; également appelée bras delta. [8]
- Effecteur : La plateforme effectrice terminale qui porte la tête d’outil et se raccorde aux bras. [5]
- Rayon delta : Paramètre géométrique employé dans le firmware pour relier l’espacement des tours à la position de l’effecteur. [8]
- Rayon imprimable : Espace de travail radial utilisable découlant de la géométrie et des limites de la machine. [11]
- Décalage de fin de course : Réglage de référencement par tour servant à aligner le plan virtuel après le référencement. [9]
- Segments par seconde : Réglage de planification du mouvement utilisé pour approximer les courbes/lignes dans la planification des mouvements delta. [8]
Contexte historique (des robots delta industriels aux imprimantes delta pour amateurs)
Le mécanisme delta est généralement rattaché à la robotique industrielle, où il a été développé pour des tâches de manutention à grande vitesse au moyen d’une structure cinématique parallèle. Le brevet américain US4976582A indique une date d’antériorité de 1985-12-16, souvent utilisée comme point de référence pour la lignée de brevets du concept de robot delta au milieu des années 1980 ; cette date doit être distinguée de la date de délivrance ultérieure. [1] Un dossier de brevet américain correspondant (U.S. Patent 4,976,582) indique la date de brevet 1990-12-11 et désigne Reymond Clavel comme inventeur. [2] Parallèlement, le traitement universitaire de la modélisation des robots delta apparaît dans la littérature robotique du début des années 1990, notamment dans un article de Robotica (Volume 8 Issue 2, avril 1990, pp. 105–109 ; DOI 10.1017/S0263574700007669) fréquemment cité comme une première référence formelle concernant la cinématique et la description du mécanisme du robot delta. [3]
L’usage industriel privilégie la dynamique et le débit plutôt que la seule précision géométrique statique. Le robot delta IRB 365 d’ABB, par exemple, est spécifié avec une charge utile de 1.5 kg et comprend un exemple de débit de 120 prises par minute pour des produits de 1 kg, ce qui illustre pourquoi les architectures delta sont associées au pick-and-place à grande vitesse dans l’emballage et des applications similaires. [4] Ces chiffres dépendent de la tâche et de l’application, et décrivent un cycle de manipulation répétitif plutôt qu’un mouvement à trajectoire continue avec des contraintes de dépôt. Néanmoins, ce contexte industriel a forgé l’idée que les mécanismes parallèles peuvent fournir de fortes accélérations lorsque la masse mobile est maintenue faible et que les actionneurs peuvent rester relativement immobiles.
L’adoption en impression 3D est fortement associée aux expérimentations de l’ère RepRap, durant laquelle des constructeurs ont adapté des architectures « delta linéaires » à l’extrusion de filament. La page du projet RepRap Rostock documente une imprimante construite en 2012 à Seattle, aux États-Unis, et décrit des objectifs de conception comprenant un volume de fabrication de 200 × 200 × 400 mm, une vitesse de positionnement jusqu’à 800 mm/s, un objectif d’encombrement de 300 × 350 mm et une masse d’effecteur terminal inférieure à 50 g. [5] Ces objectifs résument l’attrait de la configuration d’imprimante 3D robot delta pour les amateurs : une surface d’impression fixe, une faible masse mobile et la possibilité d’une vitesse de positionnement élevée, avec comme contrepartie que la cinématique et l’étalonnage deviennent des préoccupations d’ingénierie centrales plutôt que de simples détails de configuration. [5]
Architecture mécanique (delta linéaire) — Production du mouvement
Une imprimante delta linéaire utilise trois actionneurs verticaux, généralement des étages entraînés par courroie ou vis se déplaçant sur des guidages linéaires, pour déplacer trois chariots vers le haut et vers le bas le long des tours ; chaque chariot est relié à l’effecteur par des tiges diagonales formant un ensemble de liaisons parallèles. Le mouvement coordonné des chariots contraint l’effecteur à se déplacer en X, Y et Z dans la zone de fabrication, tandis que la surface d’impression reste souvent fixe durant l’impression. La documentation RepRap Rostock présente explicitement le fait que « la surface d’impression ne bouge jamais » comme un objectif de conception et indique également une masse d’effecteur terminal inférieure à 50 g, reflétant un objectif courant de l’architecture delta : conserver un ensemble tête d’outil mobile léger afin que les mouvements dynamiques, notamment les déplacements à vide et changements de direction, n’exigent pas l’accélération d’un lourd plateau chauffant ou portique. [5] Le même principe mécanique peut être mis en œuvre avec différentes configurations d’extrudeur et dispositions de tête d’outil, mais sa caractéristique définissante est la contrainte de robot parallèle exercée sur l’effecteur par trois liaisons entraînées par les tours. [3]
Cinématique delta et planification du mouvement (cinématique delta)
La cinématique delta est habituellement abordée sous l’angle de la cinématique inverse : étant donnée une position outil souhaitée (X/Y/Z), le contrôleur calcule les trois hauteurs de chariot nécessaires pour placer l’effecteur à ce point. Le firmware maintient donc un modèle géométrique comprenant la longueur des bras et un terme de rayon effectif, et applique des corrections supplémentaires pour tenir compte des écarts d’angle des tours et des décalages de référencement. Dans Marlin, la commande M665 Delta Configuration énumère des paramètres liés à la géométrie tels que H (hauteur delta), L (tige diagonale), R (rayon delta) et S (segments par seconde), et comprend également des corrections angulaires pour l’alignement des tours. [8] Klipper décrit de manière similaire l’étalonnage delta comme l’identification des positions de fin de course des tours, des angles de tour, du rayon delta et des longueurs de bras delta, ce qui reflète une paramétrisation largement similaire entre les écosystèmes de firmware, même lorsque les noms de variables diffèrent. [10] La documentation orientée RepRap aborde également les angles de tour « normaux de 120° » et indique que des dispositions non standard peuvent réduire l’espace de travail utilisable, ce qui explique pourquoi l’erreur d’angle des tours est traitée comme un terme étalonnable plutôt que comme un détail de construction négligeable. [6]
Comme plusieurs paramètres peuvent produire des erreurs observables similaires, par exemple un rayon delta erroné peut ressembler à un problème d’angle de tour ou de décalage de fin de course sur des zones de palpage limitées, l’étalonnage est souvent posé comme un problème d’ajustement par moindres carrés sur de nombreux points mesurés. L’assistant d’étalonnage delta d’Escher3D décrit des ensembles de facteurs d’étalonnage delta par moindres carrés de 3, 4, 6 ou 7 facteurs, incluant les fins de course, le rayon delta, les corrections angulaires des tours et la longueur des tiges diagonales. [11] L’existence de plusieurs « nombres de facteurs » reflète l’identifiabilité pratique : résoudre davantage de paramètres peut améliorer la planéité seulement si les données de mesure permettent de distinguer les effets couplés. La planification du mouvement interagit également avec le modèle cinématique : M665 de Marlin comprend un paramètre S (segments par seconde) employé pour contrôler la linéarisation segmentée, une technique dans laquelle des trajectoires nominalement droites ou courbes sont approximées par de courts segments afin que la transformation delta non linéaire puisse être appliquée avec précision et efficacité durant la planification. [8]
- Paramètres couramment résolus lors de l’étalonnage
- Décalages de fin de course : Réglages par tour compensant les différences de référencement. [9]
- Rayon delta : Terme géométrique influençant la courbure du plan de plateau implicite et le comportement aux bords. [8]
- Longueur des tiges diagonales : Longueur de bras effective employée dans le modèle cinématique. [8]
- Corrections angulaires des tours : Réglages des écarts d’angle de tour par rapport à la disposition nominale. [8]
- Hauteur après référencement/hauteur delta : Référence Z (hauteur) utilisée après le référencement. [7]
Processus d’étalonnage et de réglage (Marlin, Klipper, RepRapFirmware)
L’étalonnage d’une imprimante delta est couramment organisé en boucle itérative : référencer la machine afin d’établir une référence reproductible, collecter des mesures sur la zone de fabrication, généralement avec une sonde Z, ajuster un modèle géométrique, puis valider en mesurant à nouveau et en imprimant des artefacts de test. Dans Marlin, G33 Delta Auto Calibration est explicitement décrit comme étalonnant la hauteur delta, les fins de course, le rayon delta et les angles des tours, ce qui correspond aux principaux termes qui dominent le comportement de « nivellement du plateau » dans le modèle cinématique d’une delta. [7] Une fois une solution trouvée, les paramètres sont enregistrés ou appliqués par l’intermédiaire de commandes de configuration : M665 de Marlin répertorie les paramètres liés à la géométrie delta et à la planification, dont H, L, R, S et les corrections d’angle, tandis que M666 sert à régler les décalages de fin de course delta des actionneurs X/Y/Z. [8][9]
La qualité de l’étalonnage est limitée par la répétabilité du référencement et du palpage, car le solveur ne peut ajuster un modèle qu’aux mesures qui lui sont fournies. La documentation de l’étalonnage delta de Klipper souligne l’identification des positions de fin de course des tours et d’autres termes géométriques, impliquant que le comportement des fins de course constitue une hypothèse fondamentale pour le reste du modèle. [10] En pratique, si les décalages de fin de course dérivent ou si la sonde produit des hauteurs de déclenchement incohérentes, la même méthode des moindres carrés qui peut réduire l’erreur géométrique systématique peut au contraire ajuster le bruit, et la « solution » obtenue peut être instable selon le temps ou la température. [11]
Les différents écosystèmes de firmware convergent vers des idées similaires tout en variant dans leur processus et leur nomenclature. Klipper décrit l’étalonnage comme l’identification des positions de fin de course des tours, des angles de tour, du rayon delta et des longueurs de bras delta, ce qui correspond à la liste conceptuelle de paramètres utilisée dans M665 de Marlin et aux « ensembles de facteurs » par moindres carrés décrits par Escher3D. [10][8][11] L’indication d’Escher3D selon laquelle l’étalonnage par moindres carrés prend en charge 3, 4, 6 ou 7 facteurs fournit un cadre concis pour décrire les stratégies de réglage sans prescrire une seule procédure correcte : moins de facteurs peuvent être plus robustes lorsque les mesures sont limitées, tandis que davantage de facteurs peuvent être nécessaires lorsque le mécanisme présente des écarts mesurables d’angle de tour ou de longueur de tige. [11]
Caractéristiques de performances (impression 3D rapide) — Ce que signifie la « vitesse »
Dans le marketing et la documentation des imprimantes 3D delta, la « vitesse » peut désigner au moins trois grandeurs différentes : la vitesse d’impression maximale, soit les mouvements de dépôt sous extrusion, la vitesse de déplacement maximale, soit les mouvements sans impression, et l’accélération maximale, soit le taux de variation de vitesse ; les fabricants peuvent publier différentes combinaisons de ces valeurs. Le fabricant de la Delta WASP 2040 PRO indique une vitesse d’impression maximale de 500 mm/s, une vitesse de déplacement maximale de 800 mm/s et une accélération maximale de 15,000 mm/s², illustrant la séparation entre impression, déplacement et accélération en tant que métriques distinctes. [12] SeeMeCNC distingue pour sa RostockMAX v4 une vitesse d’impression maximale de 100 mm/s (à une hauteur de couche de 0.2 mm) et une vitesse de déplacement maximale de 350 mm/s, ce qui reflète une présentation plus prudente liée à une condition d’impression déclarée. [13] La page produit de FLSUN V400 Max indique une vitesse d’impression de 600 mm/s, tandis que la documentation RepRap Rostock énonce un objectif de vitesse de positionnement jusqu’à 800 mm/s, montrant que les fiches commerciales comme la documentation de projet peuvent mettre en avant le mouvement à grande vitesse comme un avantage essentiel de la cinématique delta, même lorsque le débit réel d’impression dépend aussi des limites d’extrusion et des contraintes de qualité. [14][5]
Géométrie du volume de fabrication et zone utilisable (enveloppe cylindrique)
De nombreuses imprimantes delta décrivent leur volume de fabrication comme un cylindre, car l’espace de travail atteignable par l’effecteur est souvent limité radialement : à mesure que l’effecteur s’approche des tours, la géométrie des bras et les limites de course des chariots réduisent les positions accessibles, produisant une zone imprimable approximativement circulaire en X/Y et une limite de hauteur Z distincte. Cela se reflète dans les spécifications fournisseurs utilisant la notation diamètre par hauteur, telles que le volume de fabrication de la Delta WASP 2040 PRO annoncé à Ø 200 × h 400 mm et la zone d’impression de la SeeMeCNC RostockMAX v4 annoncée à 280 mm Dia × 385 mm H. [12][13]
Une enveloppe cylindrique a des implications pratiques pour la disposition des pièces et le tranchage. Des pièces rectangulaires peuvent être placées dans une limite circulaire, mais les coins proches du rayon imprimable maximal peuvent s’approcher de zones où l’erreur d’étalonnage et la sensibilité cinématique ont un effet plus important sur la planéité de la première couche, particulièrement si le modèle comporte des angles de tour imparfaits ou un rayon delta incorrect. L’étalonnage du firmware vise donc souvent à rendre le plan de plateau implicite cohérent sur tout le rayon utilisable, et pas seulement au centre. G33 de Marlin cible explicitement les termes, dont le rayon delta et les angles de tour, qui influencent ce comportement entre le centre et le bord, tandis que les paramètres géométriques de M665 définissent le modèle utilisé pour transformer les trajectoires d’outil en mouvements d’actionneurs. [7][8]
Spécifications représentatives d’imprimantes delta (exemples commerciaux)
Les spécifications publiées pour les imprimantes delta ne sont souvent pas directement comparables, car les fournisseurs signalent des maxima, conditions d’essai et définitions de « précision », de « vitesse » ou de « résolution » différents. Par exemple, une page produit peut indiquer une vitesse de déplacement et une accélération maximales, qui décrivent principalement la capacité de mouvement, tandis qu’une autre indique une vitesse d’impression maximale recommandée liée à une hauteur de couche donnée. Une comparaison neutre considère donc ces valeurs comme déclarées par les fournisseurs et s’attache à ce qui est explicitement revendiqué plutôt qu’à déduire le débit réel selon les matériaux et géométries. [12][13]
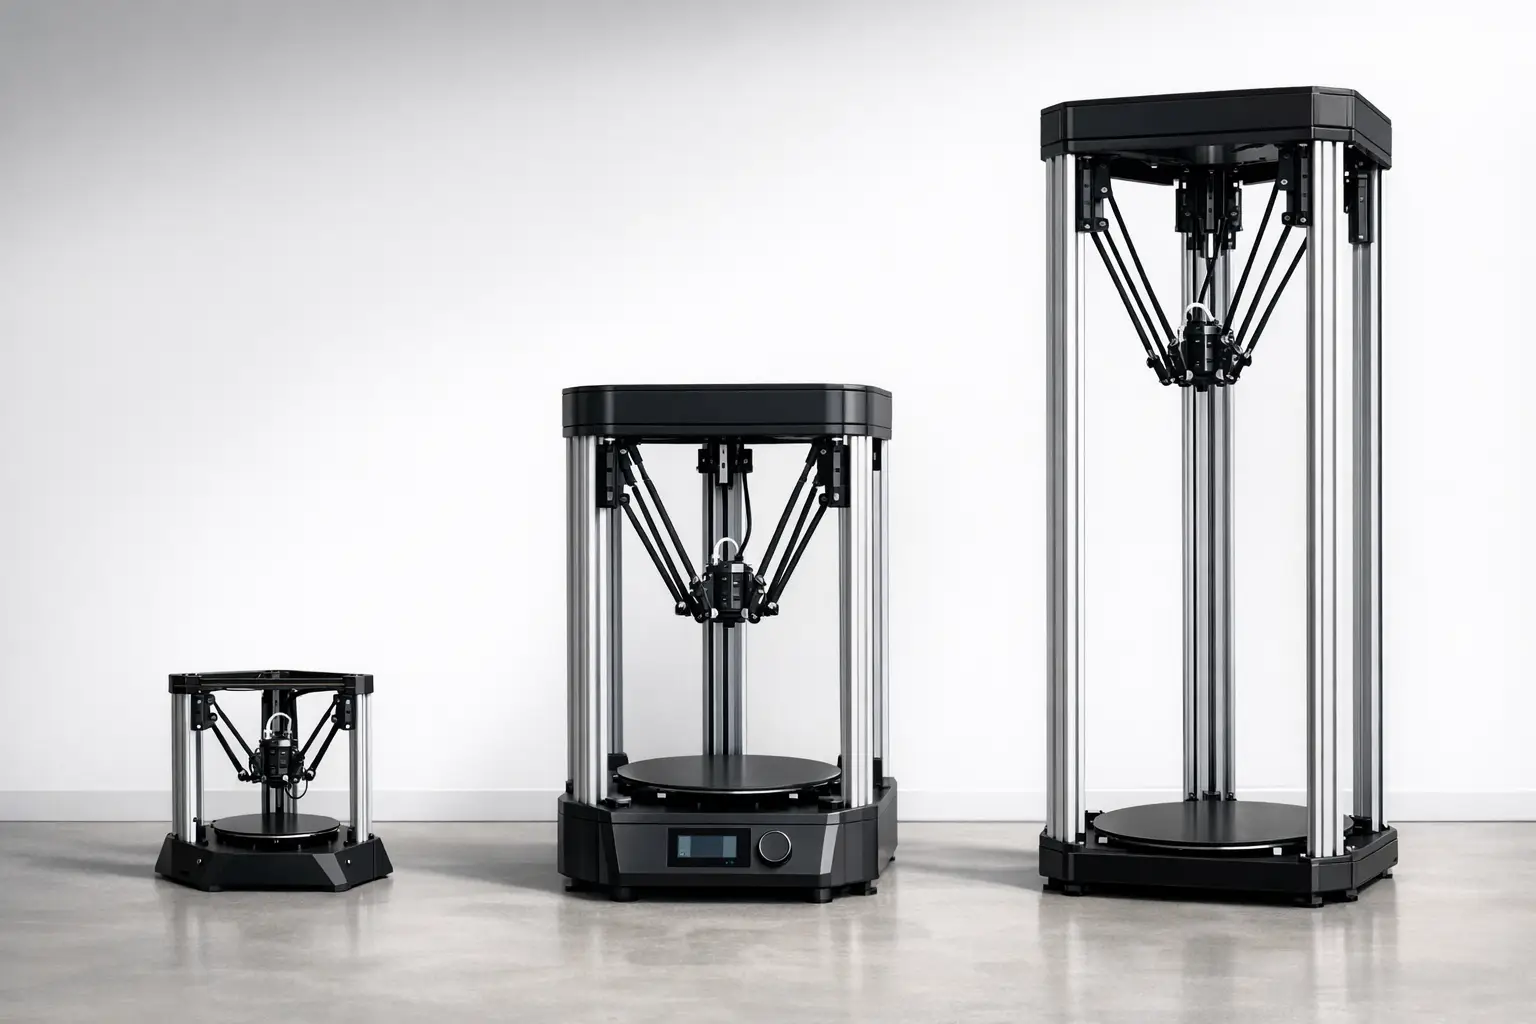
Les exemples ci-dessous illustrent trois positionnements courants sur le marché : une delta professionnelle de taille moyenne avec des métriques explicites d’accélération et de déplacement (Delta WASP 2040 PRO), une delta commerciale issue d’un kit qui indique séparément les vitesses d’impression et de déplacement et comprend une métrique d’écart de sonde (SeeMeCNC RostockMAX v4), et une delta grand format à grande vitesse comprenant une « précision » déclarée par le fournisseur et une température de tête chauffante élevée (FLSUN V400 Max). [12][13][14] Lorsqu’une spécification n’est pas indiquée dans la source citée, elle est rapportée comme « Aucun chiffre fiable trouvé » afin d’éviter toute estimation.
Le tableau regroupe plusieurs métriques dans des cellules uniques afin de souligner que la méthodologie d’essai sous-jacente n’est généralement pas documentée sur les pages produit. Il doit également être lu comme un instantané : la configuration du firmware, par exemple les segments par seconde, et les résultats de l’étalonnage, par exemple la correction d’angle de tour, peuvent influencer sensiblement la capacité des vitesses de déplacement élevées à produire une qualité d’impression acceptable pour une pièce donnée. [8]
| Modèle | Volume de fabrication | Mouvement (déclaré par le fournisseur) | Thermique / qualité (déclarée par le fournisseur) |
|---|---|---|---|
| Delta WASP 2040 PRO | Ø 200 × h 400 mm. [12] | Vitesse d’impression max. : 500 mm/s. [12] Vitesse de déplacement max. : 800 mm/s. [12] Accélération max. : 15,000 mm/s². [12] |
Buse standard : 0.4 mm. [12] Hauteur de couche min. : 50 micron. [12] Température de plateau max. : 110 C°. [12] |
| SeeMeCNC RostockMAX v4 | 280 mm Dia × 385 mm H. [13] | Vitesse d’impression max. : 100 mm/s (à une hauteur de couche de 0.2 mm). [13] Vitesse de déplacement max. : 350 mm/s. [13] |
Hauteur de couche min. : 0.08 mm (avec une buse de 0.5 mm). [13] Température de tête chauffante max. : 280 C. [13] Température de plateau max. : 110 C. [13] Résolution de pas : 0.01 mm. [13] Écart typique de sonde : 0.08–0.13 mm. [13] |
| FLSUN V400 Max | Volume de fabrication : 500 mm × 550 mm (jusqu’à 480 mm de hauteur). [14] | Vitesse d’impression : 600 mm/s. [14] | Précision : ±0.1 mm. [14] Tête chauffante jusqu’à 350°C. [14] Plateau chauffant jusqu’à 100°C. [14] Puissance : 220V~1400W. [14] |
Limites et modes de défaillance (approche d’ingénierie)
La principale limite d’ingénierie d’une imprimante 3D delta est sa sensibilité à l’erreur de modélisation géométrique : le mécanisme étant à cinématique parallèle, de petites erreurs dans des paramètres tels que la longueur des tiges diagonales, le rayon delta et les angles de tour peuvent se manifester sous forme d’écarts Z dépendant de la position, en particulier vers le bord du rayon imprimable où la géométrie des liaisons change le plus rapidement. La documentation du firmware le reflète implicitement en exposant de multiples termes géométriques couplés, M665 de Marlin, et en fournissant un solveur automatisé destiné à régler la hauteur delta, les fins de course, le rayon delta et les angles de tour, G33 de Marlin. [8][7] La documentation d’étalonnage de Klipper présente de même l’étalonnage delta comme l’identification des positions de fin de course des tours, des angles de tour, du rayon delta et des longueurs de bras delta, soulignant que l’exactitude du mouvement dépend d’un modèle cohérent plutôt que d’un unique décalage de « nivellement du plateau ». [10] En pratique, les modes de défaillance combinent souvent des facteurs mécaniques et de mesure : les décalages de fin de course, M666 de Marlin, peuvent dériver en raison de l’usure des interrupteurs ou de modifications de montage ; le jeu des articulations de bras et les variations de tension de courroie peuvent modifier la géométrie effective ; et le bruit de palpage peut conduire les méthodes par moindres carrés à converger vers différentes solutions locales selon les sessions. [9][11] Enfin, le tranchage et la configuration du mouvement interagissent avec la qualité : des vitesses de déplacement ou d’impression élevées déclarées par le fournisseur ne garantissent pas un dépôt de haute qualité si la segmentation de mouvement et les limites d’accélération choisies excitent des vibrations, dépassements ou dynamiques d’extrusion qu’une tête chauffante et un système de filament donnés ne peuvent soutenir, et ces effets dépassent généralement ce qu’un pur étalonnage cinématique peut corriger. [8]
Delta vs cartésienne/CoreXY (tableau comparatif + critères de sélection)
Les critères de sélection entre les imprimantes delta, cartésiennes ou CoreXY dépendent souvent de la géométrie des pièces, de la tolérance à l’effort d’étalonnage et des contraintes physiques. Les imprimantes delta sont fréquemment choisies pour les pièces hautes et les conceptions où il est souhaitable de maintenir la surface de fabrication fixe, tandis que les configurations cartésiennes et CoreXY peuvent être préférées lorsque les utilisateurs privilégient une correspondance d’axes directe et un étalonnage géométrique plus simple. L’usage industriel des robots delta pour le pick-and-place à fort débit explique pourquoi l’architecture delta est associée à une dynamique élevée : l’IRB 365 d’ABB indique un exemple de débit de 120 prises par minute pour des produits de 1 kg. [4] Les spécifications d’imprimantes mettent également en avant des métriques de vitesse, telles qu’une accélération maximale déclarée de 15,000 mm/s² pour la Delta WASP 2040 PRO ou une vitesse d’impression déclarée de 600 mm/s pour la FLSUN V400 Max, bien que ces valeurs ne se traduisent pas directement par une qualité d’impression ou un débit équivalents entre les machines. [12][14]
Une comparaison qualitative peut être plus utile qu’un classement implicite, car chaque architecture implique des compromis entre complexité mécanique, variables d’étalonnage et contraintes de carénage/maintenance. L’étalonnage delta expose de multiples variables géométriques couplées, telles que le rayon delta et les angles de tour, tandis que les systèmes cartésiens traitent plus souvent l’orthogonalité des axes et l’alignement du plan du plateau comme des réglages séparables. Le tableau ci-dessous résume des considérations courantes à haut niveau sans affirmer une supériorité universelle.
| Attribut | Delta (delta linéaire) | Cartésienne | CoreXY |
|---|---|---|---|
| Répartition de la masse mobile | La tête d’outil/l’effecteur constitue généralement la principale masse mobile, les tours portant les actionneurs et les chariots. [5] | Déplace souvent un portique et/ou un plateau selon la conception ; la répartition des masses varie selon l’implémentation. | Déplace généralement un portique avec des courroies couplées ; le mouvement du plateau varie selon la conception. |
| Variables d’étalonnage | Plusieurs termes géométriques couplés sont couramment étalonnés, par exemple le rayon delta, les angles de tour et les décalages de fin de course. [7][8][10] | Se concentre souvent sur les pas d’axe, l’orthogonalité et l’alignement du plan du plateau ; moins de termes cinématiques couplés sont exposés dans les firmwares courants. | Semblable au cartésien dans l’espace des trajectoires d’outil, avec des considérations supplémentaires de cheminement des courroies ; la cinématique est plane mais le couplage des courroies peut affecter l’équerrage. |
| Forme de fabrication typiquement annoncée | Souvent exprimée sous la forme d’un volume de fabrication cylindrique. [12][13] | Souvent exprimée sous la forme d’un volume de fabrication parallélépipédique rectangulaire. | Souvent exprimée sous la forme d’un volume de fabrication parallélépipédique rectangulaire. |
| Métriques de vitesse utilisées | Les fournisseurs peuvent indiquer séparément l’impression, le déplacement et l’accélération. [12][13] | Les fournisseurs peuvent indiquer la vitesse d’impression ; la communication des vitesses de déplacement/de l’accélération varie selon le produit. | Les fournisseurs mettent souvent l’accent sur la vitesse ; les pratiques de communication varient selon le produit. |
| Accès pour la maintenance | Les composants des tours et les bras sont répartis autour du châssis ; l’accès à l’effecteur dépend de la hauteur et de la conception du châssis. [5] | L’accès dépend du châssis et de la disposition du plateau ; moins de longs bras/articulations que sur une delta. | La complexité du chemin des courroies peut accroître les points de maintenance ; l’accès au portique dépend du carénage et du châssis. |
| Compatibilité avec un carénage | Les châssis hauts peuvent être moins pratiques à caréner ; l’adéquation dépend de la géométrie et de la hauteur de la machine concernée. [12][13] | Les carénages sont courants, en particulier pour les conceptions à châssis fermé ; l’adéquation dépend du mouvement du plateau et de l’encombrement. | Les carénages sont courants pour les châssis cubiques ; l’adéquation dépend de l’encombrement et des matériaux prévus. |
Normes, terminologie et ressources complémentaires
Les termes clés sont employés de façon incohérente selon les firmwares et les pages fournisseurs ; les définitions sont donc souvent mieux ancrées dans les noms de paramètres employés par la documentation des principaux firmwares. Dans Marlin, le rayon delta et la longueur des tiges diagonales figurent explicitement dans M665, tandis que les décalages de fin de course sont réglés avec M666 et qu’une approche automatisée est documentée avec G33. [8][9][7] La documentation d’étalonnage delta de Klipper emploie des termes étroitement liés, positions de fin de course des tours, angles de tour, rayon delta et longueurs de bras delta, ce qui peut aider les lecteurs à passer d’un écosystème de firmware à l’autre. [10]
Plusieurs métriques ambiguës méritent une lecture attentive. « Exactitude » et « précision » sont parfois utilisées de façon interchangeable dans les fiches produit, mais une métrique de « précision » déclarée par un fournisseur, telle que ±0.1 mm sur la page de la FLSUN V400 Max, doit être considérée comme une affirmation en l’absence d’une méthode d’essai définie. [14] La « vitesse d’impression » par rapport à la « vitesse de déplacement » nécessite aussi du contexte : une page produit peut indiquer les deux, tandis qu’une autre ne donne qu’une vitesse d’impression maximale sous une condition particulière de hauteur de couche. [12][13]
Pour approfondir le mécanisme, le contexte de modélisation, la paramétrisation des firmwares et les spécifications représentatives, il est possible de consulter le dossier de brevet du robot delta (US4976582A et U.S. Patent 4,976,582), la littérature robotique ancienne (Robotica, avril 1990), la documentation des firmwares (Marlin et Klipper) et les pages de spécifications des fabricants utilisées pour les comparaisons d’exemples (Delta WASP, SeeMeCNC, FLSUN). [1][2][3][7][8][10][12][13][14]
Questions-réponses (FAQ)
1) Qu’est-ce qu’une imprimante 3D delta (cinématique delta) et en quoi diffère-t-elle du mouvement cartésien ?
Une imprimante 3D delta est une configuration à cinématique parallèle dérivée du mécanisme du robot delta, où plusieurs actionneurs se déplacent de manière coordonnée pour positionner un effecteur terminal, au lieu d’associer X, Y et Z à des axes linéaires orthogonaux distincts. La lignée de brevets du mécanisme est couramment associée à Reymond Clavel, avec une date d’antériorité citée de 1985-12-16 pour US4976582A et une date de brevet américain de 1990-12-11 pour U.S. Patent 4,976,582. [1][2] La première littérature de modélisation robotique (Robotica, Volume 8 Issue 2, avril 1990, pp. 105–109 ; DOI 10.1017/S0263574700007669) fournit un contexte cinématique et mécanique formel qui a ensuite influencé la manière dont la « cinématique delta » est abordée dans les firmwares d’imprimantes 3D. [3]
2) Quels paramètres comptent le plus dans l’étalonnage d’une imprimante delta (rayon delta, longueur de tige diagonale, angles de tour) ?
L’étalonnage d’une imprimante delta se concentre généralement sur les paramètres définissant le modèle cinématique et la référence après référencement. M665 de Marlin identifie des termes géométriques essentiels tels que la hauteur delta (H), la longueur de tige diagonale (L) et le rayon delta (R), ainsi que les corrections d’angle, tandis que G33 de Marlin décrit un étalonnage automatisé pouvant étalonner la hauteur delta, les fins de course, le rayon delta et les angles des tours. [8][7] L’étalonnage delta de Klipper décrit de même l’identification des positions de fin de course des tours, des angles de tour, du rayon delta et des longueurs de bras delta. [10] Les outils par moindres carrés tels que l’assistant d’étalonnage delta d’Escher3D décrivent la résolution de différents ensembles de facteurs, 3, 4, 6 ou 7 facteurs, comprenant les fins de course, le rayon delta, les corrections angulaires des tours et la longueur de tige diagonale, ce qui reflète les paramètres identifiables à partir des mesures disponibles. [11]
3) À quelle vitesse une imprimante 3D delta peut-elle imprimer (impression 3D rapide) — et qu’entendent les fabricants par « vitesse » ?
Les fabricants peuvent désigner la vitesse d’impression maximale (sous-extrusion), la vitesse de déplacement maximale, soit le mouvement sans extrusion, ou l’accélération maximale, soit la vitesse à laquelle le système change de vitesse. La page produit de la Delta WASP 2040 PRO indique une vitesse d’impression maximale de 500 mm/s, une vitesse de déplacement maximale de 800 mm/s et une accélération maximale de 15,000 mm/s², distinguant explicitement ces catégories. [12] La page de la RostockMAX v4 de SeeMeCNC indique une vitesse d’impression maximale de 100 mm/s (à une hauteur de couche de 0.2 mm) et une vitesse de déplacement maximale de 350 mm/s, illustrant une valeur de vitesse d’impression conditionnelle. [13] La page de la FLSUN V400 Max indique une vitesse d’impression de 600 mm/s, qui doit être lue comme une déclaration du fournisseur et non comme une garantie universelle de débit pour toutes les pièces et tous les matériaux. [14]
4) Pourquoi de nombreuses imprimantes delta sont-elles spécifiées avec un volume de fabrication cylindrique (par ex., Ø200 × h400) ?
Un volume de fabrication cylindrique est une façon pratique de décrire l’espace de travail X/Y atteignable d’une delta, qui est souvent limité par des contraintes radiales liées au positionnement des tours, à la géométrie des bras et à la course des chariots, combinées à une limite de hauteur Z indépendante. La Delta WASP 2040 PRO indique son volume de fabrication à Ø 200 × h 400 mm, et la SeeMeCNC RostockMAX v4 indique une zone d’impression de 280 mm Dia × 385 mm H, toutes deux dans un format diamètre par hauteur cohérent avec un cylindre. [12][13] En pratique, cela signifie que les pièces rectangulaires doivent tenir dans un cercle en vue de dessus et que les dispositions proches du rayon maximal peuvent être plus sensibles aux erreurs d’étalonnage et de géométrie que les pièces proches du centre.
5) Expert — Comment l’étalonnage par moindres carrés réduit-il l’erreur de hauteur du plateau delta, et quels paramètres sont identifiables ?
L’étalonnage par moindres carrés réduit l’erreur systématique en ajustant un modèle cinématique à de nombreux points mesurés plutôt qu’en réglant un paramètre à la fois. L’assistant d’étalonnage delta d’Escher3D décrit des ensembles de facteurs d’étalonnage par moindres carrés de 3, 4, 6 ou 7 facteurs, comprenant les fins de course, le rayon delta, les corrections angulaires des tours et la longueur des tiges diagonales, ce qui reflète le fait que tous les paramètres ne sont pas également identifiables à partir de données de palpage limitées et que certains paramètres sont couplés. [11] Les fonctions de firmware telles que G33 de Marlin, qui cible la hauteur delta, les fins de course, le rayon delta et les angles de tour, ainsi que les paramètres de géométrie de M665 de Marlin, fournissent les variables nommées que ces solveurs règlent en pratique. [7][8]
6) Expert — Quel lien existe-t-il entre les robots delta industriels et les imprimantes 3D delta, et pourquoi ne faut-il pas comparer directement les « prises/min » aux « mm/s » ?
Les robots delta industriels et les imprimantes 3D delta partagent un concept à cinématique parallèle, mais leurs métriques de performance mesurent des tâches différentes. L’IRB 365 d’ABB indique un exemple de débit de 120 prises par minute pour des produits de 1 kg, qui décrit un cycle de pick-and-place répétitif dans des conditions définies plutôt qu’un dépôt à trajectoire continue. [4] À l’inverse, les métriques d’imprimante 3D telles qu’une vitesse d’impression maximale déclarée, par exemple 500 mm/s pour la Delta WASP 2040 PRO ou 600 mm/s pour la FLSUN V400 Max, décrivent des limites de mouvement d’axe dans un contexte où le débit d’extrusion, l’adhésion inter-couches et la qualité de surface limitent le débit utilisable. [12][14] Pour cette raison, les « prises/min » industrielles et les « mm/s » d’imprimante doivent être interprétés dans leurs modèles de tâche respectifs plutôt que comparés comme des mesures interchangeables de la capacité d’un système.
Sources
- US4976582A — patents.google.com
- US Patent 4,976,582 — patents.justia.com
- « Delta: A simple and efficient parallel robot » (Robotica, 1990) — PDF Cambridge
- ABB IRB 365 Delta Robot — page produit
- RepRap Rostock — wiki du projet
- RepRap Delta-Pi — discussion sur les angles de tour
- Marlin G33 — étalonnage automatique delta
- Marlin M665 — configuration delta
- Marlin M666 — réglage des fins de course delta
- Klipper — étalonnage delta
- Escher3D — assistant d’étalonnage delta par moindres carrés
- Delta WASP 2040 PRO — spécifications du fabricant
- SeeMeCNC RostockMAX v4 — spécifications du fabricant
- FLSUN V400 Max — spécifications du fabricant




