

Zusammenfassung (direkte Antwort)
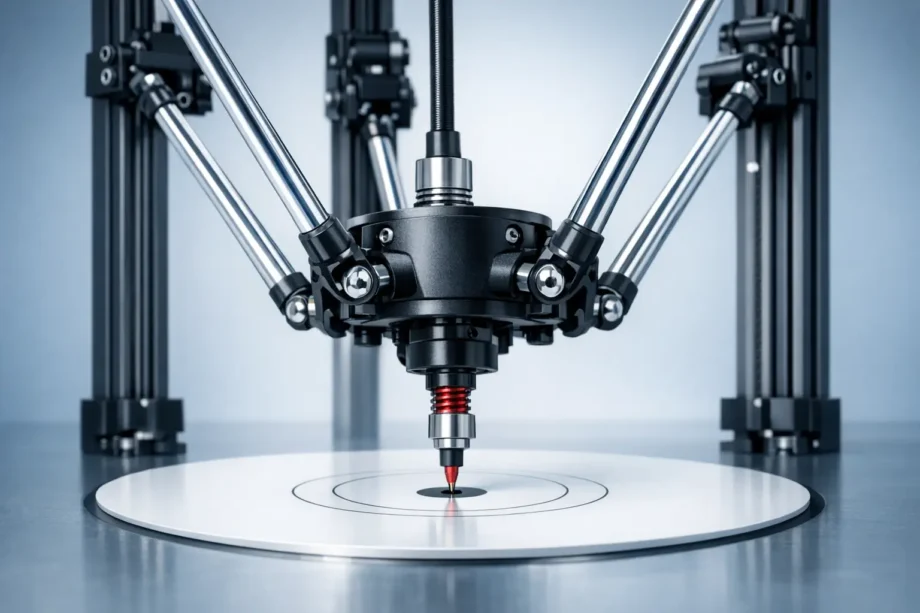
Ein Delta-3D-Drucker ist eine „lineare Delta“-Maschine, die den parallelkinematischen Mechanismus eines Delta-Roboters für die Schmelzschichtfertigung (FFF) adaptiert, indem sie einen leichten Effektor durch die koordinierte Bewegung mehrerer vertikaler Achsen statt durch unabhängige kartesische X/Y/Z-Stufen bewegt. In der Firmware bedeutet „Delta-Drucker-Kalibrierung“ typischerweise das Ermitteln geometrischer Parameter und Referenzfahrtparameter (z. B. Höhe, Endschalter, Delta-Radius und Turmwinkel), wie es sich in Marlins G33 Delta Auto Calibration widerspiegelt. [7] Die frühe RepRap-Dokumentation für das Rostock-Projekt (gebaut in 2012) veranschaulicht diese Prioritäten und Kompromisse. [5]
Definition und zentrale Merkmale eines Delta-3D-Druckers
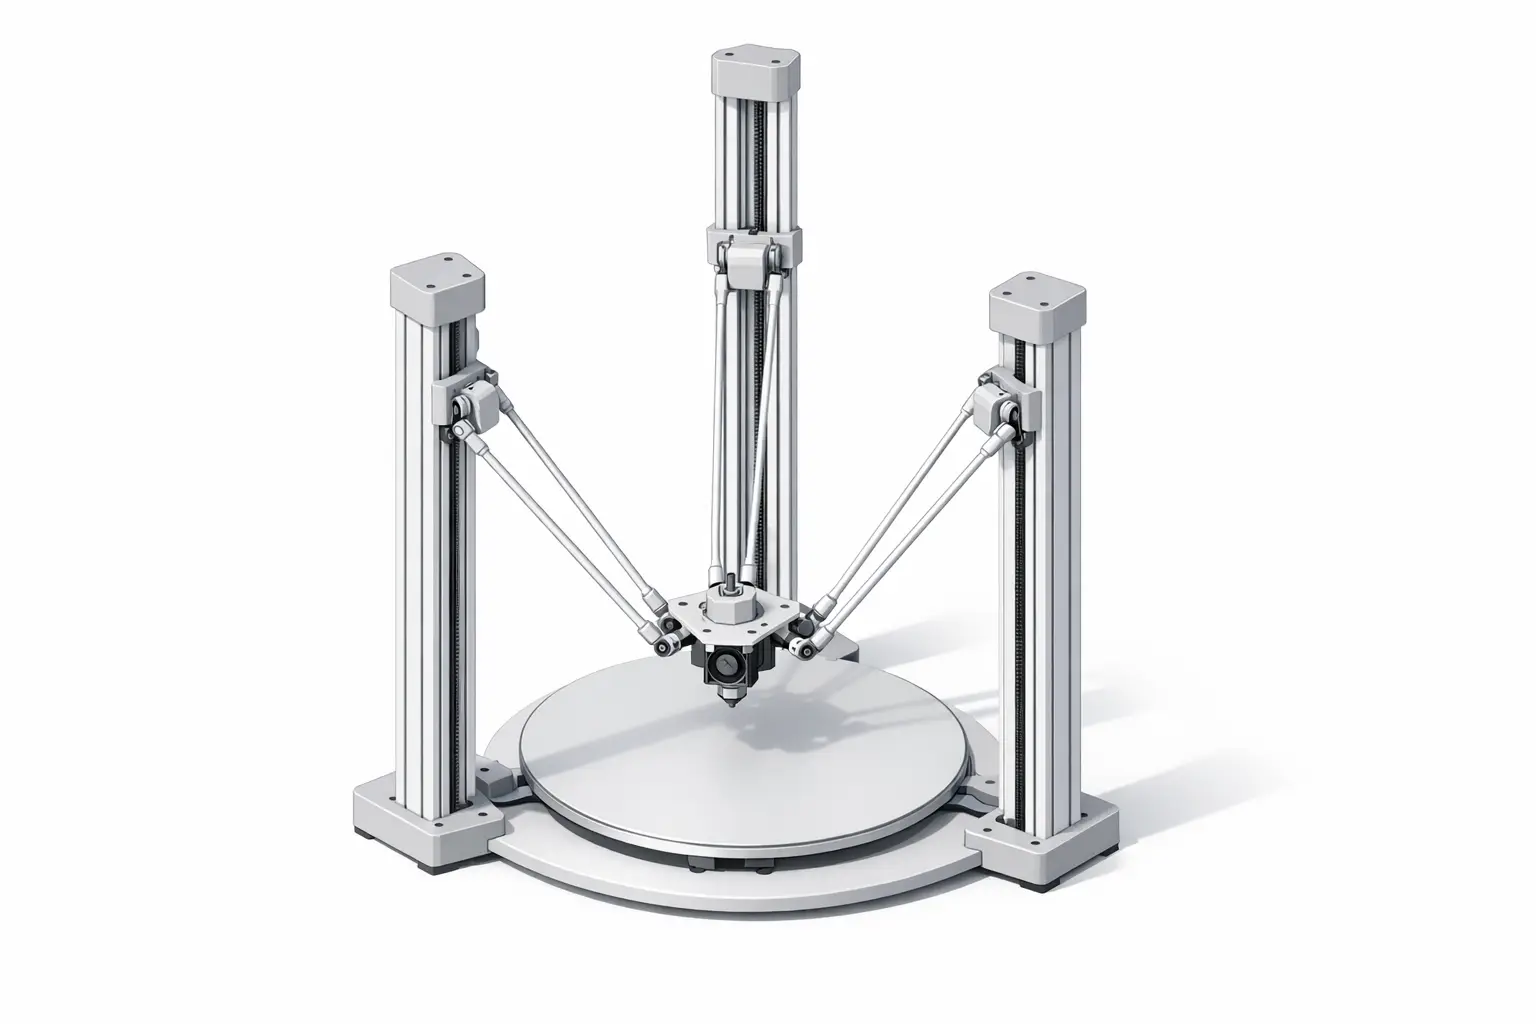
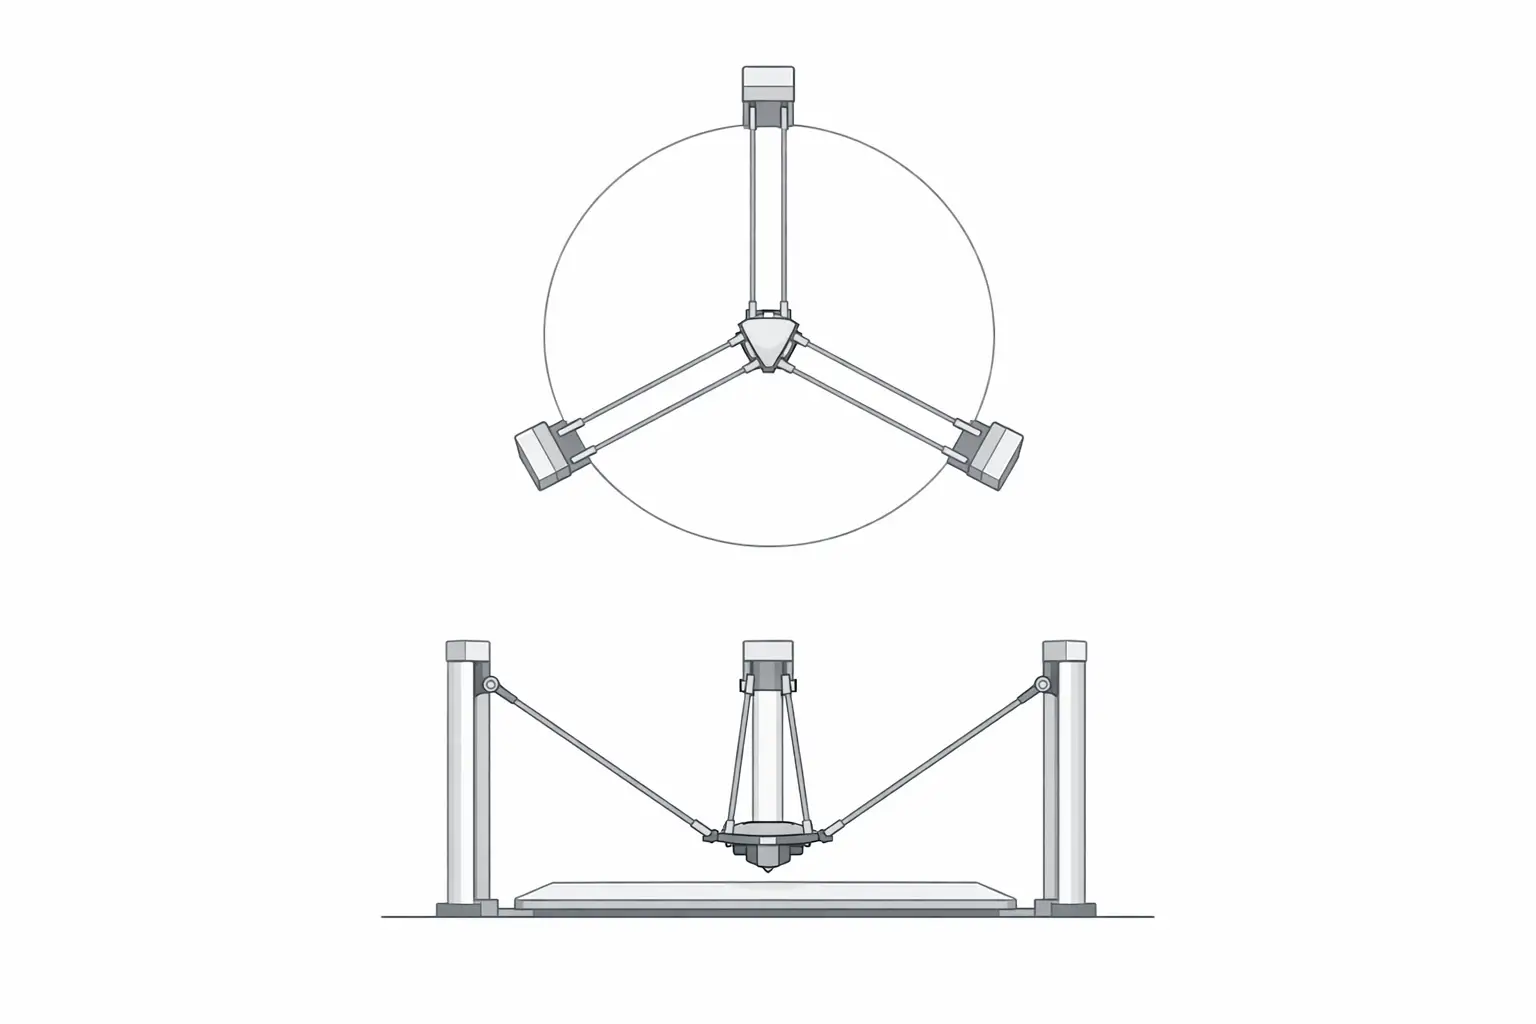
In der Robotikterminologie ist ein Delta-Mechanismus ein paralleler Roboter, bei dem mehrere Arme einen Endeffektor durch koordinierte Aktorbewegungen auf translatorische Bewegungen beschränken; die frühe US-Patentlinie für diesen Mechanismus wird Reymond Clavel zugeschrieben, mit einem genannten Stand-der-Technik-Datum von 1985-12-16 und einem erteilten US-Patentdatum von 1990-12-11. [1][2] Begutachtete Modellierungsarbeiten finden sich ebenfalls in der Robotikliteratur (Robotica, Volume 8 Issue 2, April 1990, pp. 105–109; DOI 10.1017/S0263574700007669). [3] Im 3D-Druck bezeichnet ein „Delta-3D-Drucker“ typischerweise einen linearen Delta-Drucker: drei vertikale Türme, die um einen zentralen Bauraum angeordnet sind, jeweils mit einem beweglichen Schlitten, der über diagonale Stäbe (Arme) mit einem zentralen Effektor verbunden ist, welcher das Hotend oder den Werkzeugkopf trägt. Ein häufig referenziertes Layout verwendet ungefähr 120° Abstand zwischen den Türmen. [6]
Bei FFF-Umsetzungen für Hobby und Gewerbe beschreibt Delta-Kinematik die mathematische Zuordnung zwischen einer angeforderten Werkzeugposition (X/Y/Z) und den drei erforderlichen Aktor- (Turm-)Positionen, um diese zu erreichen. Die Zuordnung reagiert empfindlich auf geringe Geometriefehler, weil die wirksamen Hebelarme des Mechanismus positionsabhängig variieren, insbesondere wenn sich der Effektor dem Rand des druckbaren Radius nähert. Dokumentationen zu Delta-Konstruktionen und Firmware betonen typischerweise die Turmgeometrie (einschließlich „normaler“ Turmwinkel von 120°) und die Unterscheidung zwischen Sollgeometrie und der durch Kalibrierung eingeführten korrigierten Geometrie. [6]
- Zentrale Bauteile und Begriffe
- Turm: Eine der vertikalen Strukturen, die eine Linearaktor-Stufe führt. [6]
- Schlitten: Die bewegliche Stufe an einem Turm, an der die Enden der Diagonalstäbe befestigt sind. [5]
- Diagonalstab/Arm: Die Verbindung zwischen einem Schlitten und dem Effektor; auch Delta-Arm genannt. [8]
- Effektor: Die Endeffektorplattform, die den Werkzeugkopf trägt und mit den Armen verbunden ist. [5]
- Delta-Radius: Ein in der Firmware verwendeter Geometrieparameter, der den Turmabstand mit der Effektorposition verknüpft. [8]
- Druckbarer Radius: Der nutzbare radiale Arbeitsbereich, der sich aus der Geometrie und den Grenzen der Maschine ergibt. [11]
- Endschalter-Offset: Anpassung pro Turm bei der Referenzfahrt, um die virtuelle Ebene nach der Referenzfahrt auszurichten. [9]
- Segmente pro Sekunde: Eine Bewegungsplanungs-Einstellung zur Annäherung an Kurven/Linien bei der Delta-Bewegungsplanung. [8]
Historischer Hintergrund (von industriellen Delta-Robotern zu Delta-Druckern für Hobbyanwender)
Der Delta-Mechanismus wird üblicherweise auf die Industrierobotik zurückgeführt, wo er für Hochgeschwindigkeits-Handhabungsaufgaben mit einer parallelen kinematischen Struktur entwickelt wurde. Das US-Patent US4976582A nennt ein Stand-der-Technik-Datum von 1985-12-16, das häufig als Bezugspunkt für die Patentlinie des Delta-Roboter-Konzepts aus der Mitte der 1980er Jahre dient; dieses Datum ist vom späteren Erteilungsdatum zu unterscheiden. [1] Ein entsprechender US-Patenteintrag (U.S. Patent 4,976,582) nennt als Patentdatum 1990-12-11 und führt Reymond Clavel als Erfinder auf. [2] Parallel dazu erscheint die akademische Behandlung der Modellierung von Delta-Robotern in der Robotikliteratur der frühen 1990er Jahre, darunter ein Robotica-Artikel (Volume 8 Issue 2, April 1990, pp. 105–109; DOI 10.1017/S0263574700007669), der häufig als frühe formale Referenz für Delta-Roboter-Kinematik und Mechanismusbeschreibung zitiert wird. [3]
Der industrielle Einsatz betont Dynamik und Durchsatz statt allein geometrischer statischer Genauigkeit. ABBs Delta-Roboter IRB 365 ist beispielsweise mit einer Nutzlast von 1.5 kg spezifiziert und enthält ein Durchsatzbeispiel von 120 Entnahmen pro Minute für Produkte mit 1 kg, was veranschaulicht, warum Delta-Architekturen mit schnellem Pick-and-Place in der Verpackung und ähnlichen Anwendungen verbunden werden. [4] Solche Werte sind aufgaben- und anwendungsabhängig und beschreiben einen wiederholten Manipulationszyklus statt einer kontinuierlichen Bahnbewegung mit Materialauftragsbeschränkungen. Dennoch prägte dieser industrielle Kontext die Vorstellung, dass parallele Mechanismen hohe Beschleunigungen liefern können, wenn die bewegte Masse niedrig gehalten wird und die Aktoren relativ stationär bleiben können.
Die Übernahme in den 3D-Druck ist stark mit Experimenten aus der RepRap-Ära verbunden, in denen Konstrukteure „lineare Delta“-Layouts für die Filamentextrusion adaptierten. Die RepRap-Projektseite zu Rostock dokumentiert einen Delta-Drucker, der im Jahr 2012 in Seattle, USA, gebaut wurde, und beschreibt Konstruktionsziele, darunter ein Bauvolumen von 200 × 200 × 400 mm, Positioniergeschwindigkeiten bis 800 mm/s, ein angestrebter Platzbedarf von 300 × 350 mm sowie eine Zielmasse des Endeffektors von weniger als 50 g. [5] Diese Ziele fassen den Reiz der Delta-Roboter-3D-Drucker-Konfiguration aus Hobbyanwendersicht zusammen: eine feste Druckoberfläche, geringe bewegte Masse und die Möglichkeit hoher Positioniergeschwindigkeit, bei dem Kompromiss, dass Kinematik und Kalibrierung zu zentralen technischen Fragen statt zu nebensächlichen Konfigurationsdetails werden. [5]
Mechanische Architektur (lineares Delta) — Wie Bewegung erzeugt wird
Ein linearer Delta-Drucker verwendet drei vertikale Aktoren (typischerweise riemen- oder spindelgetriebene Stufen auf Linearführungen), um drei Schlitten an den Türmen auf und ab zu bewegen; jeder Schlitten ist über Diagonalstäbe mit dem Effektor verbunden, die eine Reihe paralleler Gestänge bilden. Die koordinierte Schlittenbewegung beschränkt den Effektor auf Translationen in X, Y und Z über den Bauraum, während die Druckoberfläche während des Drucks häufig stationär ist. Die RepRap-Rostock-Dokumentation bezeichnet ausdrücklich „die Druckoberfläche bewegt sich nie“ als Konstruktionsziel und dokumentiert zudem eine Zielmasse des Endeffektors von weniger als 50 g; dies spiegelt ein übliches Ziel der Delta-Architektur wider: Die bewegliche Werkzeugkopfbaugruppe soll leicht bleiben, damit dynamische Bewegungen (insbesondere Verfahrbewegungen und Richtungswechsel) nicht die Beschleunigung eines großen beheizten Druckbetts oder Portals erfordern. [5] Dieselbe mechanische Grundlage lässt sich mit verschiedenen Extruderkonfigurationen und Werkzeugkopfanordnungen umsetzen, doch das bestimmende Merkmal ist die parallele Roboterbeschränkung des Effektors über drei turmgetriebene Gestänge. [3]
Delta-Kinematik und Bewegungsplanung (Delta-Kinematik)
Delta-Kinematik wird üblicherweise anhand der inversen Kinematik erläutert: Bei einer gewünschten Werkzeugposition (X/Y/Z) berechnet die Steuerung die drei Schlittenhöhen, die erforderlich sind, um den Effektor an diesem Punkt zu platzieren. Die Firmware verwaltet daher ein geometrisches Modell, das Armlänge und einen effektiven Radiusterm umfasst, und wendet zusätzliche Korrekturen für Abweichungen der Turmwinkel und Referenzfahrt-Offsets an. In Marlin führt der Befehl M665 Delta Configuration geometriebezogene Parameter wie H (Delta-Höhe), L (Diagonalstab), R (Delta-Radius) und S (Segmente pro Sekunde) auf und enthält zudem Winkelkorrekturen für die Turmausrichtung. [8] Klipper beschreibt die Delta-Kalibrierung ebenfalls anhand der Bestimmung von Turm-Endschalterpositionen, Turmwinkeln, Delta-Radius und Delta-Armlängen, was trotz abweichender Variablennamen eine weitgehend ähnliche Parametrisierung in verschiedenen Firmware-Ökosystemen widerspiegelt. [10] RepRap-orientierte Dokumentationen behandeln auch „normale 120°“-Turmwinkel und weisen darauf hin, dass nicht standardmäßige Anordnungen den nutzbaren Arbeitsbereich reduzieren können. Dies ist einer der Gründe, warum Turmwinkelfehler als kalibrierbarer Term statt als zu ignorierendes Konstruktionsdetail behandelt werden. [6]
Da mehrere Parameter ähnliche beobachtbare Fehler erzeugen können (z. B. kann ein falscher Delta-Radius in begrenzten Messbereichen einem Problem mit Turmwinkel oder Endschalter-Offset ähneln), wird die Kalibrierung häufig als Problem der Methode der kleinsten Quadrate über viele Messpunkte formuliert. Escher3Ds Delta-Kalibrierungsassistent beschreibt Kalibrierungsfaktorsätze nach der Methode der kleinsten Quadrate mit 3, 4, 6 oder 7 Faktoren, darunter Endschalter, Delta-Radius, Winkelkorrekturen der Türme und Diagonalstablänge. [11] Das Vorhandensein mehrerer „Faktoranzahlen“ spiegelt die praktische Identifizierbarkeit wider: Das Lösen weiterer Parameter kann die Ebenheit nur verbessern, wenn die Messdaten das Trennen gekoppelter Effekte ermöglichen. Auch die Bewegungsplanung interagiert mit dem kinematischen Modell: Marlins M665 enthält einen S-Parameter (Segmente pro Sekunde), der zur Steuerung der segmentierten Linearisierung dient, einer Technik, bei der nominell gerade oder gekrümmte Bahnen durch kurze Segmente angenähert werden, damit die nichtlineare Delta-Transformation bei der Planung präzise und effizient angewendet werden kann. [8]
- Bei der Kalibrierung häufig ermittelte Parameter
- Endschalter-Offsets: Anpassungen pro Turm, welche Unterschiede bei der Referenzfahrt kompensieren. [9]
- Delta-Radius: Ein Geometrieterm, der die Krümmung der impliziten Bettfläche und das Verhalten am Rand beeinflusst. [8]
- Diagonalstablänge: Die im kinematischen Modell verwendete effektive Armlänge. [8]
- Winkelkorrekturen der Türme: Anpassungen für Abweichungen der Turmwinkel vom Soll-Layout. [8]
- Referenzierte Höhe/Delta-Höhe: Die nach der Referenzfahrt verwendete Z-Referenz (Höhe). [7]
Kalibrierungs- und Abstimmungsablauf (Marlin, Klipper, RepRapFirmware)
Die Kalibrierung eines Delta-Druckers wird üblicherweise als iterativer Ablauf organisiert: Die Maschine wird referenziert, um einen wiederholbaren Bezug herzustellen, Messungen über den Bauraum werden erfasst (typischerweise mit einer Z-Sonde), ein geometrisches Modell wird angepasst und anschließend durch erneutes Messen und Drucken von Testobjekten validiert. In Marlin wird G33 Delta Auto Calibration ausdrücklich als Kalibrierung von Delta-Höhe, Endschaltern, Delta-Radius und Turmwinkeln beschrieben; dies entspricht den zentralen Termen, welche das Verhalten der „Bett-Nivellierung“ im kinematischen Modell eines Delta-Druckers bestimmen. [7] Nachdem eine Lösung gefunden wurde, werden Parameter über Konfigurationsbefehle gespeichert oder angewendet: Marlins M665 führt Delta-Geometrie- und planungsbezogene Parameter auf (einschließlich H, L, R, S und Winkelkorrekturen), während M666 zur Anpassung der Delta-Endschalter-Offsets für die X/Y/Z-Aktoren verwendet wird. [8][9]
Die Kalibrierungsqualität wird durch die Wiederholbarkeit von Referenzfahrt und Messung begrenzt, da der Solver nur ein Modell an die ihm bereitgestellten Messungen anpassen kann. Klippers Dokumentation zur Delta-Kalibrierung betont die Bestimmung von Turm-Endschalterpositionen und weiteren Geometrietermen, was impliziert, dass das Verhalten der Endschalter eine grundlegende Annahme für den Rest des Modells ist. [10] Praktisch betrachtet kann dieselbe Methode der kleinsten Quadrate, die systematische Geometriefehler verringern kann, stattdessen Rauschen anpassen, wenn Endschalter-Offsets driften oder die Sonde inkonsistente Auslösehöhen erzeugt; die resultierende „Lösung“ kann dann über Zeit oder Temperatur hinweg instabil sein. [11]
Verschiedene Firmware-Ökosysteme nähern sich ähnlichen Ideen an, unterscheiden sich aber in Ablauf und Benennung. Klipper beschreibt Kalibrierung als die Bestimmung von Turm-Endschalterpositionen, Turmwinkeln, Delta-Radius und Delta-Armlängen, im Einklang mit der konzeptionellen Parameterliste aus Marlins M665 und den von Escher3D beschriebenen Faktorsätzen nach der Methode der kleinsten Quadrate. [10][8][11] Escher3Ds Aussage, dass die Kalibrierung nach der Methode der kleinsten Quadrate 3, 4, 6 oder 7 Faktoren unterstützt, liefert einen prägnanten Rahmen zur Beschreibung von Abstimmungsstrategien, ohne ein einziges korrektes Verfahren vorzuschreiben: Weniger Faktoren können bei begrenzten Messungen robuster sein, während mehr Faktoren nötig sein können, wenn der Mechanismus messbare Abweichungen bei Turmwinkeln oder Stablängen aufweist. [11]
Leistungsmerkmale (schneller 3D-Druck) — Was „Geschwindigkeit“ bedeutet
Im Marketing und in der Dokumentation zu Delta-3D-Druckern kann sich „Geschwindigkeit“ auf mindestens drei verschiedene Größen beziehen: maximale Druckgeschwindigkeit (Auftragsbewegungen unter Extrusion), maximale Verfahrgeschwindigkeit (nicht druckende Bewegungen) und maximale Beschleunigung (Geschwindigkeit der Geschwindigkeitsänderung); Hersteller können unterschiedliche Kombinationen veröffentlichen. Der Hersteller des Delta WASP 2040 PRO gibt eine maximale Druckgeschwindigkeit von 500 mm/s, eine maximale Verfahrgeschwindigkeit von 800 mm/s und eine maximale Beschleunigung von 15,000 mm/s² an und veranschaulicht damit, wie Druck, Verfahren und Beschleunigung als eigene Kennzahlen getrennt werden. [12] SeeMeCNCs RostockMAX v4 unterscheidet zwischen einer maximalen Druckgeschwindigkeit von 100 mm/s (bei 0.2 mm Schichthöhe) und einer maximalen Verfahrgeschwindigkeit von 350 mm/s, was eine konservativere Darstellung in Verbindung mit einer genannten Druckbedingung widerspiegelt. [13] Die Produktseite des FLSUN V400 Max nennt eine Druckgeschwindigkeit von 600 mm/s, während die RepRap-Rostock-Dokumentation ein Ziel für Positioniergeschwindigkeit bis 800 mm/s aufführt. Dies zeigt, dass sowohl kommerzielle Angebote als auch Projektdokumentationen Hochgeschwindigkeitsbewegungen als zentralen Vorteil der Delta-Kinematik hervorheben können, obwohl der tatsächliche Druckdurchsatz auch von Extrusionsgrenzen und Qualitätsbeschränkungen abhängt. [14][5]
Bauvolumengeometrie und nutzbare Fläche (zylindrischer Bereich)
Viele Delta-Drucker beschreiben das Bauvolumen als Zylinder, weil der erreichbare Arbeitsbereich des Effektors oft durch radiale Grenzen begrenzt wird: Wenn sich der Effektor den Türmen nähert, verringern Armgeometrie und Schlittenhub die erreichbaren Positionen, wodurch sich eine annähernd kreisförmige druckbare Fläche in X/Y und eine separate Z-Höhengrenze ergeben. Dies zeigt sich in Herstellerspezifikationen mit Durchmesser-mal-Höhe-Notation, etwa beim Bauvolumen des Delta WASP 2040 PRO von Ø 200 × h 400 mm und beim angegebenen Druckbereich des SeeMeCNC RostockMAX v4 von 280 mm Dia × 385 mm H. [12][13]
Ein zylindrischer Bereich hat praktische Auswirkungen auf Teileanordnung und Slicing. Rechteckige Teile können innerhalb einer kreisförmigen Begrenzung platziert werden, doch Ecken nahe dem maximal druckbaren Radius können Bereiche erreichen, in denen Kalibrierfehler und kinematische Empfindlichkeit die Ebenheit der ersten Schicht stärker beeinflussen, insbesondere wenn das Modell ungenaue Turmwinkel oder einen falschen Delta-Radius enthält. Die Firmware-Kalibrierung zielt daher häufig darauf ab, die implizite Bettfläche über den nutzbaren Radius hinweg konsistent zu machen, nicht nur in der Mitte. Marlins G33 richtet sich ausdrücklich auf Terme (einschließlich Delta-Radius und Turmwinkel), welche dieses Verhalten von Mitte zu Rand beeinflussen, während Geometrieparameter in M665 das Modell definieren, mit dem Werkzeugbahnen in Aktorbewegungen umgewandelt werden. [7][8]
Repräsentative Spezifikationen von Delta-Druckern (kommerzielle Beispiele)
Veröffentlichte Spezifikationen von Delta-Druckern sind oft nicht direkt vergleichbar, weil Anbieter unterschiedliche Maximalwerte, Testbedingungen und Definitionen von „Präzision“, „Geschwindigkeit“ oder „Auflösung“ angeben. Beispielsweise kann eine Produktseite maximale Verfahrgeschwindigkeit und Beschleunigung aufführen (die primär die Bewegungsfähigkeit beschreiben), während eine andere eine maximale empfohlene Druckgeschwindigkeit nennt, die an eine bestimmte Schichthöhe gebunden ist. Ein neutraler Vergleich behandelt diese Werte daher als Herstellerangaben und konzentriert sich auf explizit behauptete Angaben, statt reale Durchsätze für Materialien und Geometrien abzuleiten. [12][13]
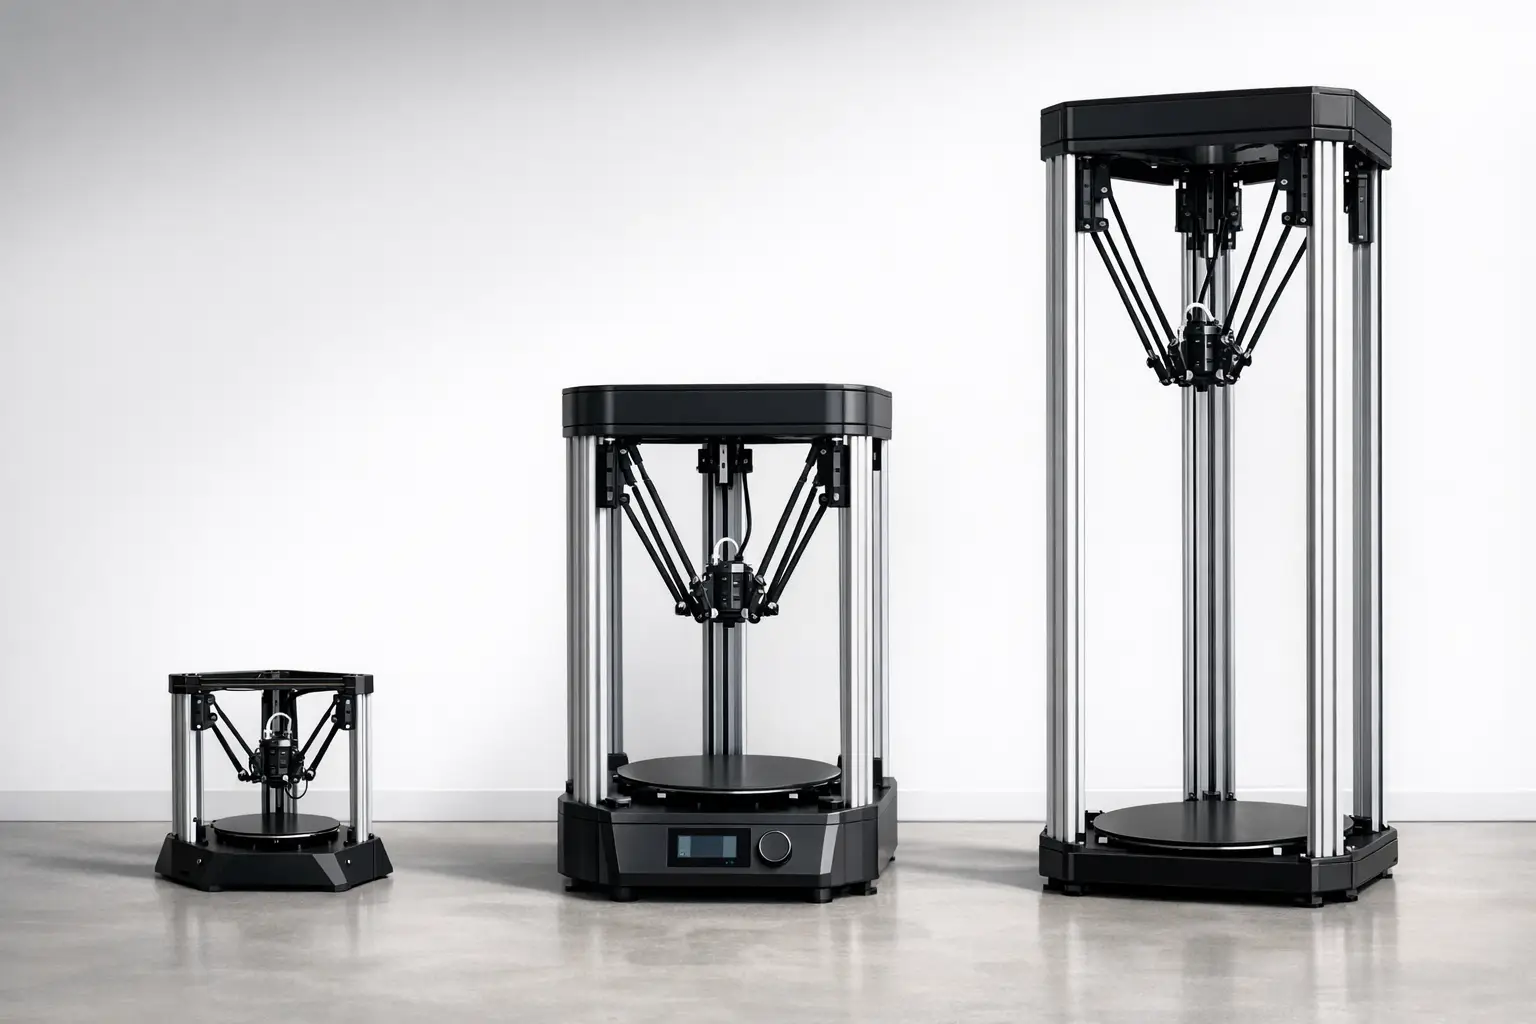
Die folgenden Beispiele veranschaulichen drei häufige Marktpositionen: einen professionellen Delta-Drucker mittlerer Größe mit expliziten Kennzahlen zu Beschleunigung und Verfahren (Delta WASP 2040 PRO), einen aus einem Bausatz hervorgegangenen kommerziellen Delta-Drucker, der Druck- und Verfahrgeschwindigkeiten getrennt ausweist und eine Messabweichung der Sonde enthält (SeeMeCNC RostockMAX v4), sowie einen großformatigen Hochgeschwindigkeits-Delta-Drucker mit herstellerseitig angegebener „Präzision“ und hoher Hotend-Temperatur (FLSUN V400 Max). [12][13][14] Wenn eine Spezifikation in der zitierten Quelle nicht aufgeführt ist, wird sie als „Keine verlässliche Angabe gefunden“ angegeben, um Schätzungen zu vermeiden.
Die Tabelle fasst mehrere Kennzahlen in einzelnen Zellen zusammen, um hervorzuheben, dass die zugrunde liegende Testmethodik auf Produktseiten typischerweise nicht dokumentiert ist. Sie sollte außerdem als Momentaufnahme gelesen werden: Die Firmware-Konfiguration (z. B. Segmente pro Sekunde) und Kalibrierungsergebnisse (z. B. Turmwinkelkorrektur) können erheblich beeinflussen, ob hohe Verfahrgeschwindigkeiten für ein bestimmtes Teil zu akzeptabler Druckqualität führen. [8]
| Modell | Bauvolumen | Bewegung (Herstellerangabe) | Thermik / Qualität (Herstellerangabe) |
|---|---|---|---|
| Delta WASP 2040 PRO | Ø 200 × h 400 mm. [12] | Max. Druckgeschwindigkeit: 500 mm/s. [12] Max. Verfahrgeschwindigkeit: 800 mm/s. [12] Max. Beschleunigung: 15,000 mm/s². [12] |
Standarddüse: 0.4 mm. [12] Min. Schichthöhe: 50 Mikron. [12] Max. Betttemperatur: 110 C°. [12] |
| SeeMeCNC RostockMAX v4 | 280 mm Dia × 385 mm H. [13] | Max. Druckgeschwindigkeit: 100 mm/s (bei 0.2 mm Schichthöhe). [13] Max. Verfahrgeschwindigkeit: 350 mm/s. [13] |
Min. Schichthöhe: 0.08 mm (mit 0.5 mm Düse). [13] Max. Hotend-Temperatur: 280 C. [13] Max. Betttemperatur: 110 C. [13] Schrittauflösung: 0.01 mm. [13] Typische Sondenabweichung: 0.08–0.13 mm. [13] |
| FLSUN V400 Max | Bauvolumen: 500 mm × 550 mm (bis zu 480 mm Höhe). [14] | Druckgeschwindigkeit: 600 mm/s. [14] | Präzision: ±0.1 mm. [14] Hotend bis zu 350°C. [14] Heizbett bis zu 100°C. [14] Leistung: 220V~1400W. [14] |
Einschränkungen und Fehlermodi (technisch betrachtet)
Die primäre technische Einschränkung eines Delta-3D-Druckers ist seine Empfindlichkeit gegenüber Fehlern der geometrischen Modellierung: Da der Mechanismus parallelkinematisch ist, können kleine Fehler bei Parametern wie Diagonalstablänge, Delta-Radius und Turmwinkeln zu positionsabhängigen Z-Abweichungen führen, insbesondere zum Rand des druckbaren Radius hin, wo sich die Gestängegeometrie am schnellsten ändert. Die Firmware-Dokumentation spiegelt dies implizit wider, indem sie mehrere gekoppelte Geometrieterme zugänglich macht (Marlin M665) und einen automatisierten Solver bereitstellt, der Delta-Höhe, Endschalter, Delta-Radius und Turmwinkel anpassen soll (Marlin G33). [8][7] Klippers Kalibrierungsdokumentation beschreibt die Delta-Kalibrierung ebenfalls als Bestimmung von Turm-Endschalterpositionen, Turmwinkeln, Delta-Radius und Delta-Armlängen und betont damit, dass präzise Bewegung von einem konsistenten Modell statt von einem einzigen „Bett-Nivellierungs“-Offset abhängt. [10] In der Praxis kombinieren Fehlermodi häufig mechanische und messtechnische Faktoren: Endschalter-Offsets (Marlin M666) können durch Schalterverschleiß oder Änderungen an der Montage driften; Spiel in den Armgelenken und Schwankungen der Riemenspannung können die effektive Geometrie verändern; und Messrauschen kann dazu führen, dass Methoden der kleinsten Quadrate über mehrere Sitzungen hinweg zu unterschiedlichen lokalen Lösungen konvergieren. [9][11] Schließlich interagieren Slicing und Bewegungskonfiguration mit der Qualität: Hohe, vom Hersteller angegebene Verfahr- oder Druckgeschwindigkeiten garantieren keinen hochwertigen Materialauftrag, wenn die gewählte Bewegungssegmentierung und Beschleunigungsgrenzen Nachschwingen, Überschwingen oder Extrusionsdynamiken anregen, die ein bestimmtes Hotend- und Filamentsystem nicht aufrechterhalten kann; diese Effekte liegen typischerweise außerhalb dessen, was eine reine kinematische Kalibrierung korrigieren kann. [8]
Delta vs. kartesisch/CoreXY (Vergleichstabelle + Auswahlkriterien)
Die Auswahlkriterien für Delta- gegenüber kartesischen oder CoreXY-Druckern hängen häufig von der Teilegeometrie, der Toleranz gegenüber Kalibrieraufwand und räumlichen Beschränkungen ab. Delta-Drucker werden häufig für hohe Teile und Konstruktionen gewählt, bei denen eine feststehende Bauoberfläche wünschenswert ist, während kartesische und CoreXY-Anordnungen bevorzugt werden können, wenn Anwender eine unkomplizierte Achszuordnung und einfachere geometrische Kalibrierung priorisieren. Der industrielle Einsatz von Delta-Robotern für Pick-and-Place mit hohem Durchsatz liefert einen Kontext dafür, warum die Delta-Architektur mit hoher Dynamik verbunden wird: ABBs IRB 365 nennt ein Durchsatzbeispiel von 120 Entnahmen pro Minute für Produkte mit 1 kg. [4] Druckerspezifikationen stellen ebenfalls Geschwindigkeitskennzahlen in den Vordergrund, etwa eine angegebene maximale Beschleunigung von 15,000 mm/s² für den Delta WASP 2040 PRO oder eine angegebene Druckgeschwindigkeit von 600 mm/s für den FLSUN V400 Max, obwohl sich diese Werte nicht direkt in gleichwertige Druckqualität oder gleichen Durchsatz zwischen Maschinen übertragen lassen. [12][14]
Ein qualitativer Vergleich kann hilfreicher sein als eine implizite Rangfolge, weil jede Architektur mechanische Komplexität, Kalibrierungsvariablen und Anforderungen an Einhausung/Wartung gegeneinander abwägt. Die Delta-Kalibrierung legt mehrere gekoppelte Geometrievariablen offen (z. B. Delta-Radius und Turmwinkel), während kartesische Systeme Achsorthogonalität und Ausrichtung der Bettfläche häufiger als getrennte Anpassungen behandeln. Die folgende Tabelle fasst allgemeine Überlegungen auf hohem Niveau zusammen, ohne eine universelle Überlegenheit zu behaupten.
| Merkmal | Delta (lineares Delta) | Kartesisch | CoreXY |
|---|---|---|---|
| Verteilung der bewegten Masse | Werkzeugkopf/Effektor ist typischerweise die primäre bewegte Masse, während die Türme Aktoren und Schlitten tragen. [5] | Bewegt je nach Konstruktion häufig ein Portal und/oder Bett; die Massenverteilung variiert nach Umsetzung. | Bewegt typischerweise ein Portal mit gekoppelten Riemen; die Bettbewegung variiert je nach Konstruktion. |
| Kalibrierungsvariablen | Mehrere gekoppelte Geometrieterme werden üblicherweise kalibriert (z. B. Delta-Radius, Turmwinkel, Endschalter-Offsets). [7][8][10] | Konzentriert sich häufig auf Achsschritte, Orthogonalität und Ausrichtung der Bettfläche; in gängiger Firmware werden weniger gekoppelte kinematische Terme zugänglich gemacht. | Ähnlich wie kartesisch im Werkzeugbahnraum, mit zusätzlichen Überlegungen zur Riemenführung; die Kinematik ist planar, doch die Riemenkopplung kann die Rechtwinkligkeit beeinflussen. |
| Typisch beworbene Bauform | Häufig als zylindrisches Bauvolumen angegeben. [12][13] | Häufig als quaderförmiges Bauvolumen angegeben. | Häufig als quaderförmiges Bauvolumen angegeben. |
| Verwendete Geschwindigkeitskennzahlen | Anbieter können Druck, Verfahren und Beschleunigung getrennt aufführen. [12][13] | Anbieter können Druckgeschwindigkeit aufführen; Angaben zu Verfahren/Beschleunigung variieren je nach Produkt. | Anbieter betonen häufig Geschwindigkeit; die Berichtspraktiken variieren je nach Produkt. |
| Wartungszugang | Turmkomponenten und Arme sind um den Rahmen verteilt; der Zugang zum Effektor hängt von Höhe und Rahmendesign ab. [5] | Der Zugang hängt von Rahmen und Bettanordnung ab; weniger lange Arme/Gelenke als bei Delta. | Die Komplexität des Riemenverlaufs kann Wartungspunkte erhöhen; der Portalzugang hängt von Einhausung und Rahmen ab. |
| Eignung für Einhausungen | Hohe Rahmen können weniger bequem einzuhausen sein; die Eignung hängt von der spezifischen Maschinengeometrie und Höhe ab. [12][13] | Einhausungen sind üblich, besonders bei Konstruktionen mit Kastenrahmen; die Eignung hängt von Bettbewegung und Platzbedarf ab. | Einhausungen sind bei Würfelrahmen üblich; die Eignung hängt von Platzbedarf und vorgesehenen Materialien ab. |
Standards, Terminologie und weiterführende Literatur
Zentrale Begriffe werden in Firmware- und Herstellerseiten uneinheitlich verwendet; daher lassen sich Definitionen oft am besten an den Parameternamen der Dokumentation großer Firmware-Projekte festmachen. In Marlin erscheinen Delta-Radius und Diagonalstablänge ausdrücklich in M665, während Endschalter-Offsets mit M666 angepasst werden und ein automatisierter Ansatz unter G33 dokumentiert ist. [8][9][7] Klippers Dokumentation zur Delta-Kalibrierung verwendet eng verwandte Begriffe (Turm-Endschalterpositionen, Turmwinkel, Delta-Radius, Delta-Armlängen), die Lesern bei der Übertragung zwischen Firmware-Ökosystemen helfen können. [10]
Mehrere mehrdeutige Kennzahlen profitieren von einer sorgfältigen Lektüre. „Genauigkeit“ und „Präzision“ werden in Produktlisten manchmal synonym verwendet, doch eine vom Hersteller angegebene Kennzahl zur „Präzision“ (wie ±0.1 mm auf der Seite zum FLSUN V400 Max) sollte als Behauptung behandelt werden, sofern keine definierte Testmethode angegeben ist. [14] Auch „Druckgeschwindigkeit“ gegenüber „Verfahrgeschwindigkeit“ erfordert Kontext: Eine Produktseite kann beide angeben, während eine andere nur eine maximale Druckgeschwindigkeit unter einer bestimmten Schichthöhenbedingung nennt. [12][13]
Weiterführende Literatur, die den Mechanismus, den Modellierungskontext, die Firmware-Parametrisierung und beispielhafte Spezifikationen behandelt, umfasst den Patenteintrag zum Delta-Roboter (US4976582A und U.S. Patent 4,976,582), frühe Robotikliteratur (Robotica, April 1990), Firmware-Dokumentationen (Marlin und Klipper) sowie Hersteller-Spezifikationsseiten, die für Beispielvergleiche verwendet wurden (Delta WASP, SeeMeCNC, FLSUN). [1][2][3][7][8][10][12][13][14]
Fragen und Antworten (FAQ)
1) Was ist ein Delta-3D-Drucker (Delta-Kinematik), und worin unterscheidet er sich von kartesischer Bewegung?
Ein Delta-3D-Drucker ist eine parallelkinematische Anordnung, die vom Delta-Roboter-Mechanismus abgeleitet ist und bei der mehrere Aktoren koordiniert arbeiten, um einen Endeffektor zu positionieren, statt X, Y und Z separaten orthogonalen Linearachsen zuzuordnen. Die Patentlinie des Mechanismus wird üblicherweise mit Reymond Clavel verbunden, mit einem genannten Stand-der-Technik-Datum von 1985-12-16 für US4976582A und einem US-Patentdatum von 1990-12-11 für U.S. Patent 4,976,582. [1][2] Frühe Robotikliteratur zur Modellierung (Robotica, Volume 8 Issue 2, April 1990, pp. 105–109; DOI 10.1017/S0263574700007669) bietet einen formalen kinematischen und mechanischen Kontext, der später die Diskussion von „Delta-Kinematik“ in der 3D-Drucker-Firmware prägte. [3]
2) Welche Parameter sind bei der Delta-Drucker-Kalibrierung am wichtigsten (Delta-Radius, Diagonalstablänge, Turmwinkel)?
Die Kalibrierung eines Delta-Druckers konzentriert sich typischerweise auf Parameter, welche das kinematische Modell und die referenzierte Ausgangslage definieren. Marlins M665 nennt zentrale Geometrieterme wie Delta-Höhe (H), Diagonalstablänge (L) und Delta-Radius (R) zusammen mit Winkelkorrekturen, während Marlins G33 eine automatisierte Kalibrierung beschreibt, die Delta-Höhe, Endschalter, Delta-Radius und Turmwinkel kalibrieren kann. [8][7] Klippers Delta-Kalibrierung beschreibt ähnlich die Bestimmung von Turm-Endschalterpositionen, Turmwinkeln, Delta-Radius und Delta-Armlängen. [10] Werkzeuge nach der Methode der kleinsten Quadrate wie Escher3Ds Delta-Kalibrierungsassistent beschreiben das Lösen unterschiedlicher Faktorsätze (3, 4, 6 oder 7 Faktoren), die Endschalter, Delta-Radius, Winkelkorrekturen der Türme und Diagonalstablänge enthalten; dies spiegelt wider, welche Parameter anhand der verfügbaren Messungen bestimmt werden können. [11]
3) Wie schnell kann ein Delta-3D-Drucker drucken (schneller 3D-Druck) — und was meinen Hersteller mit „Geschwindigkeit“?
Hersteller können maximale Druckgeschwindigkeit (Unterextrusion), maximale Verfahrgeschwindigkeit (Bewegung ohne Extrusion) oder maximale Beschleunigung (wie schnell das System seine Geschwindigkeit ändert) meinen. Die Produktseite des Delta WASP 2040 PRO nennt eine maximale Druckgeschwindigkeit von 500 mm/s, eine maximale Verfahrgeschwindigkeit von 800 mm/s und eine maximale Beschleunigung von 15,000 mm/s² und trennt diese Kategorien damit ausdrücklich. [12] Die Seite zum SeeMeCNC RostockMAX v4 nennt eine maximale Druckgeschwindigkeit von 100 mm/s (bei 0.2 mm Schichthöhe) und eine maximale Verfahrgeschwindigkeit von 350 mm/s und veranschaulicht damit einen bedingungsbasierten Wert für die Druckgeschwindigkeit. [13] Die Seite zum FLSUN V400 Max nennt eine Druckgeschwindigkeit von 600 mm/s, die als Herstellerangabe und nicht als universelle Durchsatzgarantie für alle Teile und Materialien gelesen werden sollte. [14]
4) Warum werden viele Delta-Drucker mit einem zylindrischen Bauvolumen spezifiziert (z. B. Ø200 × h400)?
Ein zylindrisches Bauvolumen ist eine praktische Beschreibung des erreichbaren X/Y-Arbeitsbereichs eines Delta-Druckers, der häufig durch radiale Beschränkungen aufgrund von Turmplatzierung, Armgeometrie und Schlittenhub begrenzt wird, kombiniert mit einer unabhängigen Z-Höhengrenze. Der Delta WASP 2040 PRO gibt sein Bauvolumen als Ø 200 × h 400 mm an, und der SeeMeCNC RostockMAX v4 nennt einen Druckbereich von 280 mm Dia × 385 mm H; beide verwenden ein Durchmesser-mal-Höhe-Format, das zu einem Zylinder passt. [12][13] Praktisch bedeutet dies, dass rechteckige Teile in der Draufsicht in einen Kreis passen müssen und dass Anordnungen nahe dem maximalen Radius empfindlicher auf Kalibrier- und Geometriefehler reagieren können als Teile nahe der Mitte.
5) Experte — Wie reduziert die Kalibrierung nach der Methode der kleinsten Quadrate Delta-Betthöhenfehler, und welche Parameter sind identifizierbar?
Die Kalibrierung nach der Methode der kleinsten Quadrate reduziert systematische Fehler, indem sie ein kinematisches Modell an viele Messpunkte anpasst, statt einen Parameter nach dem anderen zu verändern. Escher3Ds Delta-Kalibrierungsassistent beschreibt Kalibrierungsfaktorsätze nach der Methode der kleinsten Quadrate mit 3, 4, 6 oder 7 Faktoren, einschließlich Endschaltern, Delta-Radius, Winkelkorrekturen der Türme und Diagonalstablänge. Dies spiegelt wider, dass nicht alle Parameter aus begrenzten Messdaten gleichermaßen identifizierbar sind und manche Parameter gekoppelt sind. [11] Firmware-Funktionen wie Marlins G33 (das Delta-Höhe, Endschalter, Delta-Radius und Turmwinkel adressiert) sowie Geometrieparameter in Marlins M665 stellen die benannten Variablen bereit, welche solche Solver in der Praxis anpassen. [7][8]
6) Experte — Wie hängen industrielle Delta-Roboter mit Delta-3D-Druckern zusammen, und warum sollten Leser „Entnahmen/min“ nicht direkt mit „mm/s“ vergleichen?
Industrielle Delta-Roboter und Delta-3D-Drucker nutzen ein parallelkinematisches Konzept, doch ihre Leistungskennzahlen messen unterschiedliche Aufgaben. ABBs IRB 365 nennt ein Durchsatzbeispiel von 120 Entnahmen pro Minute für Produkte mit 1 kg, das einen wiederholten Pick-and-Place-Zyklus unter definierten Bedingungen statt kontinuierlichen Materialauftrag auf einer Bahn beschreibt. [4] Dagegen beschreiben 3D-Druckerkennzahlen wie eine angegebene maximale Druckgeschwindigkeit (z. B. 500 mm/s für den Delta WASP 2040 PRO oder 600 mm/s für den FLSUN V400 Max) Bewegungsgrenzen der Achsen in einem Kontext, in dem Extrusionsfluss, Schichthaftung und Oberflächenqualität den nutzbaren Durchsatz begrenzen. [12][14] Aus diesem Grund sollten industrielle „Entnahmen/min“ und Drucker-„mm/s“ innerhalb ihrer jeweiligen Aufgabenmodelle interpretiert werden, statt sie als austauschbare Maße der Systemfähigkeit zu vergleichen.
Quellen
- US4976582A — patents.google.com
- US-Patent 4,976,582 — patents.justia.com
- „Delta: A simple and efficient parallel robot“ (Robotica, 1990) — Cambridge-PDF
- ABB IRB 365 Delta-Roboter — Produktseite
- RepRap Rostock — Projekt-Wiki
- RepRap Delta-Pi — Diskussion zu Turmwinkeln
- Marlin G33 — automatische Delta-Kalibrierung
- Marlin M665 — Delta-Konfiguration
- Marlin M666 — Delta-Endschalter-Anpassungen festlegen
- Klipper — Delta-Kalibrierung
- Escher3D — Assistent für Delta-Kalibrierung nach der Methode der kleinsten Quadrate
- Delta WASP 2040 PRO — Herstellerspezifikationen
- SeeMeCNC RostockMAX v4 — Herstellerspezifikationen
- FLSUN V400 Max — Herstellerspezifikationen




