
Résumé
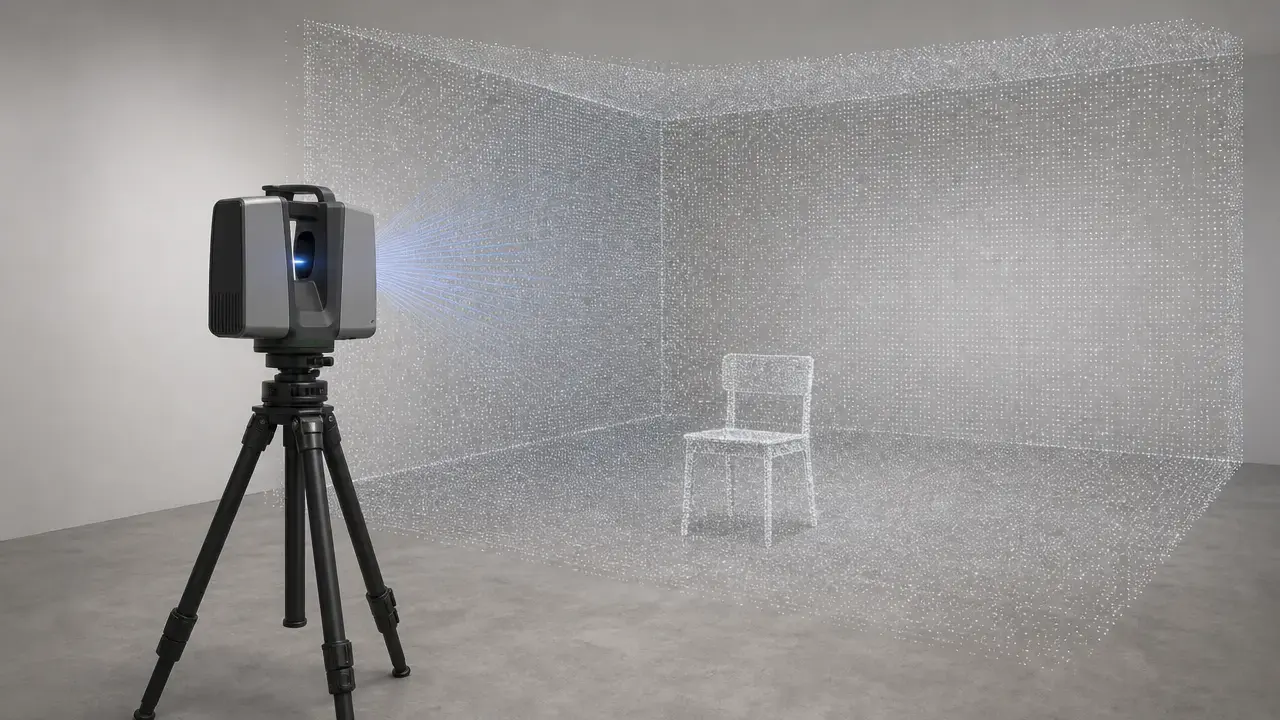
Qu’est-ce qu’un nuage de points ? Il s’agit de données 3D échantillonnées : un ensemble de points, généralement avec des coordonnées X, Y et Z, destiné à représenter une partie d’un objet ou d’une scène. Ce sont des données, et non automatiquement un maillage, un solide ou un modèle CAO paramétrique. [1] [11]
Les nuages de points peuvent provenir de numérisation laser, de reconstruction basée sur des photos et d’autres systèmes de capture 3D, puis passer par l’alignement, le nettoyage et l’exportation avant leur utilisation en aval. Ils peuvent également contenir des couleurs RGB, l’intensité, des normales, la position de numérisation, la pose ou d’autres métadonnées, ce qui est souvent à l’origine des confusions. Une même capture peut exister sous forme de numérisations brutes, de projet enregistré ou de fichier d’échange selon son traitement et son stockage. [1] [12] [14] [16]
Qu’est-ce qu’un nuage de points ?
Un nuage de points est une représentation 3D échantillonnée d’une surface, généralement exprimée sous forme de coordonnées XYZ avec des attributs facultatifs attachés à chaque point. Il s’agit d’un ensemble de mesures plutôt que d’un objet géométrique fini. PCL décrit les nuages de points 3D comme des points représentant généralement les coordonnées géométriques X, Y et Z d’une surface sous-jacente échantillonnée, et Autodesk définit un nuage de points comme un ensemble de points destiné à représenter la surface externe d’un objet. [1] [11]
L’expression modèle de nuage de points est courante dans les recherches, les menus logiciels et l’usage quotidien, mais elle n’implique pas un modèle fini au sens du maillage ou de la CAO. Un nuage de points peut également contenir des couleurs RGB, des valeurs d’intensité, des normales ou d’autres informations associées, mais ces ajouts ne changent pas sa nature fondamentale de données ponctuelles échantillonnées plutôt que de géométrie connectée. [11] [16] [19]
Certains nuages sont organisés, ce qui signifie que le logiciel conserve une structure de voisinage en lignes et colonnes entre les points. D’autres ne sont pas organisés, les points étant alors traités comme un simple ensemble. Cette différence affecte la façon dont le logiciel estime l’adjacence, calcule les normales ou rééchantillonne les données. Dans les exemples PCD, les champs peuvent inclure x, y, z, rgb et les composantes normales, et un nuage organisé peut être stocké avec WIDTH 640 et HEIGHT 480 pour 307,200 points, tandis qu’un nuage non organisé utilise HEIGHT 1. [19]
Données courantes stockées par point (facultatives sauf indication contraire)
- Coordonnées X, Y, Z. [1]
- Couleur RGB. [16] [19]
- Valeurs d’intensité. [8] [16]
- Normales. [11] [19]
- Classification ou étiquettes dans certains flux de travail et formats. [4] [8]
- Horodatage ou informations de retour dans certaines chaînes de capture. [8]
- Pose de numérisation ou métadonnées de projet lorsque le format les prend en charge. [11] [16]
Une partie de ces informations est réellement associée à chaque point, tandis qu’une autre partie constitue des métadonnées au niveau de la numérisation ou du projet. Par exemple, les notes d’exportation E57 d’Autodesk décrivent les champs pose et pointsSize, qui appartiennent à l’enregistrement de numérisation plutôt qu’à chaque point individuel. Dans les flux de travail lidar, l’intensité peut aussi être un champ obligatoire et n’est pas identique à la couleur RGB. [8] [16]
Nuage de points et maillage
Un maillage est une structure de surface construite à partir de sommets, d’arêtes et de faces. Un nuage de points ne contient pas cette topologie. Autodesk définit un maillage comme une collection de sommets, d’arêtes et de faces, tandis que l’aide 3ds Max d’Autodesk indique explicitement que les nuages de points ne contiennent ni arêtes ni faces. C’est pourquoi un nuage de points peut servir de données de référence mesurées sans être encore un modèle de surface directement modifiable. [11] [18]
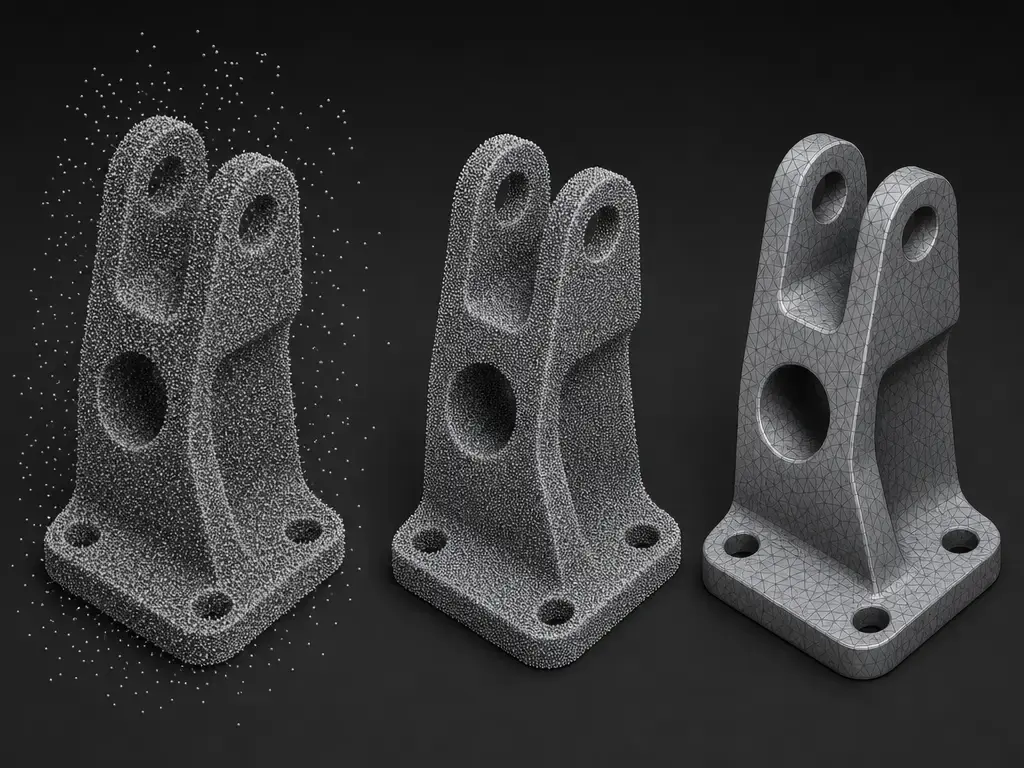
Transformer des données de nuage de points en maillage est une étape interprétative, et non une conversion de fichier neutre. Les méthodes de reconstruction de surface décident comment relier les échantillons, et ce choix peut lisser les détails, franchir des lacunes ou s’étendre dans des zones faiblement étayées. Les méthodes documentées d’Open3D comprennent les formes alpha, le ball pivoting et la reconstruction de Poisson, et son exemple Poisson indique que des triangles peuvent être créés dans des zones de faible densité et extrapoler au-delà des données mesurées. [21]
| Aspect | Nuage de points | Maillage | Risque principal |
|---|---|---|---|
| Structure | Points échantillonnés uniquement | Sommets, arêtes, faces | Confondre les échantillons avec la topologie de surface |
| Source | Scanner, photogrammétrie ou autre capture | Généralement reconstruit ou modélisé | Supposer la même signification des données |
| Édition | Performant pour la mesure, l’alignement et la référence | Meilleur pour l’édition de surfaces et la préparation à la fabrication | L’édition peut ajouter de la géométrie inférée |
| Lacunes/bruit | Reste proche des échantillons mesurés | Souvent lissé ou comblé pendant la reconstruction | Des zones non mesurées peuvent être inventées |
La distinction présentée dans le tableau suit les définitions des nuages de points et des maillages d’Autodesk, ainsi que les réserves d’Open3D concernant la reconstruction. [11] [18] [21]
Un maillage est souvent le meilleur format lorsqu’une surface continue, une limite de simulation ou une enveloppe prête à imprimer est nécessaire. Un nuage de points brut est souvent le meilleur point de départ lorsque l’on souhaite préserver ce qui a réellement été mesuré avant de décider quelle quantité de géométrie inférer. [11] [18] [21]
Comment un nuage de points de scanner 3D est créé
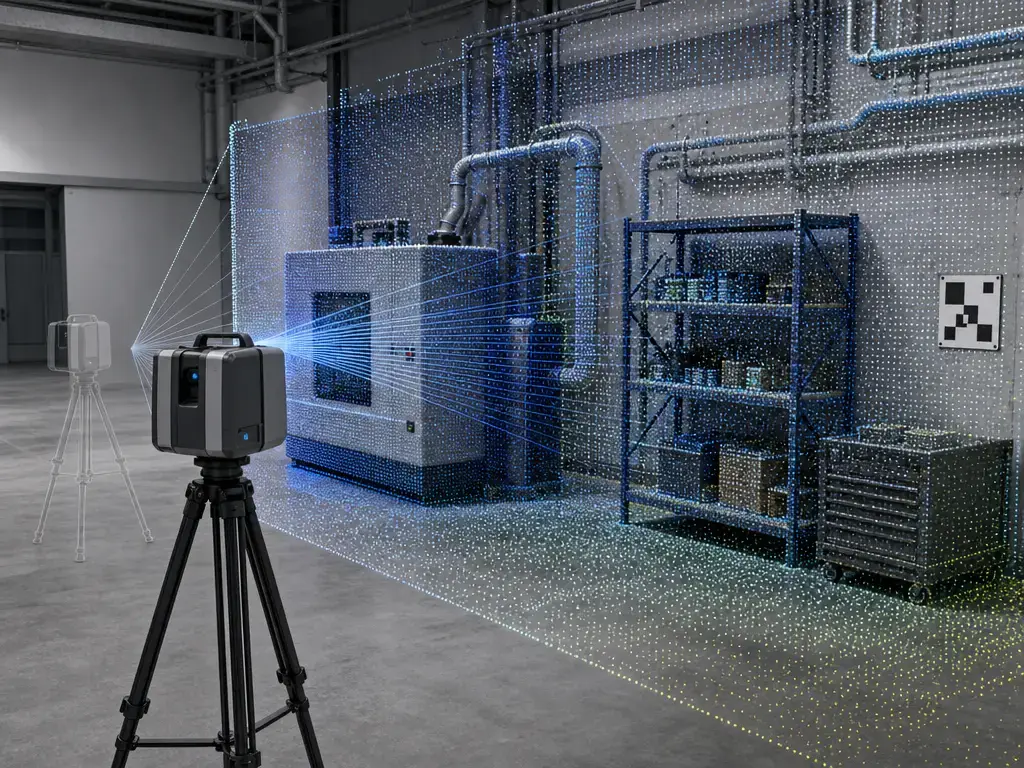
Un nuage de points issu d’un scanner 3D commence comme des données de surface échantillonnées, et non comme un modèle fini. Selon le mode de capture, cet échantillonnage peut provenir de numérisations laser, de capteurs de profondeur stéréo ou à temps de vol, ou d’une reconstruction basée sur des photos. PCL indique que les nuages de points peuvent être acquis à partir de capteurs matériels tels que des caméras stéréo, des scanners 3D et des caméras à temps de vol, tandis que le flux de travail de capture de réalité d’Autodesk inclut également des projets créés à partir de photographies superposées. [1] [12]
Le jeu de données évolue généralement après la capture. Les fichiers de numérisation peuvent être indexés, alignés, nettoyés, fusionnés, découpés ou décimés avant de devenir la version reçue par une autre équipe. Autodesk définit l’enregistrement comme la fusion de numérisations en un nuage de points cohérent, et la documentation de projet d’Autodesk indique qu’un projet RCP référence des données de numérisation indexées plutôt que de stocker les fichiers bruts originaux dans le fichier projet lui-même. Le tutoriel VoxelGrid de PCL fournit un exemple concret de sous-échantillonnage avec une taille de voxel de 0.01 m, réduisant un nuage d’exemple de 460,400 à 41,049 points. [11] [14] [20]
Un flux de travail pratique ressemble généralement à ceci. [1] [11] [20]
- Capturer la scène ou l’objet sous forme d’échantillons ponctuels à partir de numérisations, de détection de profondeur ou de photos.
- Enregistrer ou aligner plusieurs numérisations si le travail comprend plus d’une configuration.
- Nettoyer les données en supprimant les valeurs aberrantes évidentes, les objets mobiles ou les régions non pertinentes.
- Sous-échantillonner les zones denses lorsque des fichiers plus petits ou un traitement plus rapide sont nécessaires.
- Segmenter ou classer des parties du nuage si le flux de travail nécessite des étiquettes ou des groupes d’objets.
- Exporter le résultat dans un format préservant les champs et métadonnées nécessaires en aval.
- Le convertir éventuellement en maillage ou le reconstruire sous forme de CAO, BIM ou d’un autre type de modèle.
Enregistrement et alignement
Dans un projet à numérisations multiples, l’enregistrement place des numérisations séparées dans un seul nuage de points cohérent. Autodesk le décrit comme spécifique aux projets de numérisation et indique qu’il peut être automatique ou manuel. L’objectif est de faire partager à toutes les numérisations le même repère spatial afin qu’elles puissent être comparées, fusionnées et mesurées ensemble. [11]
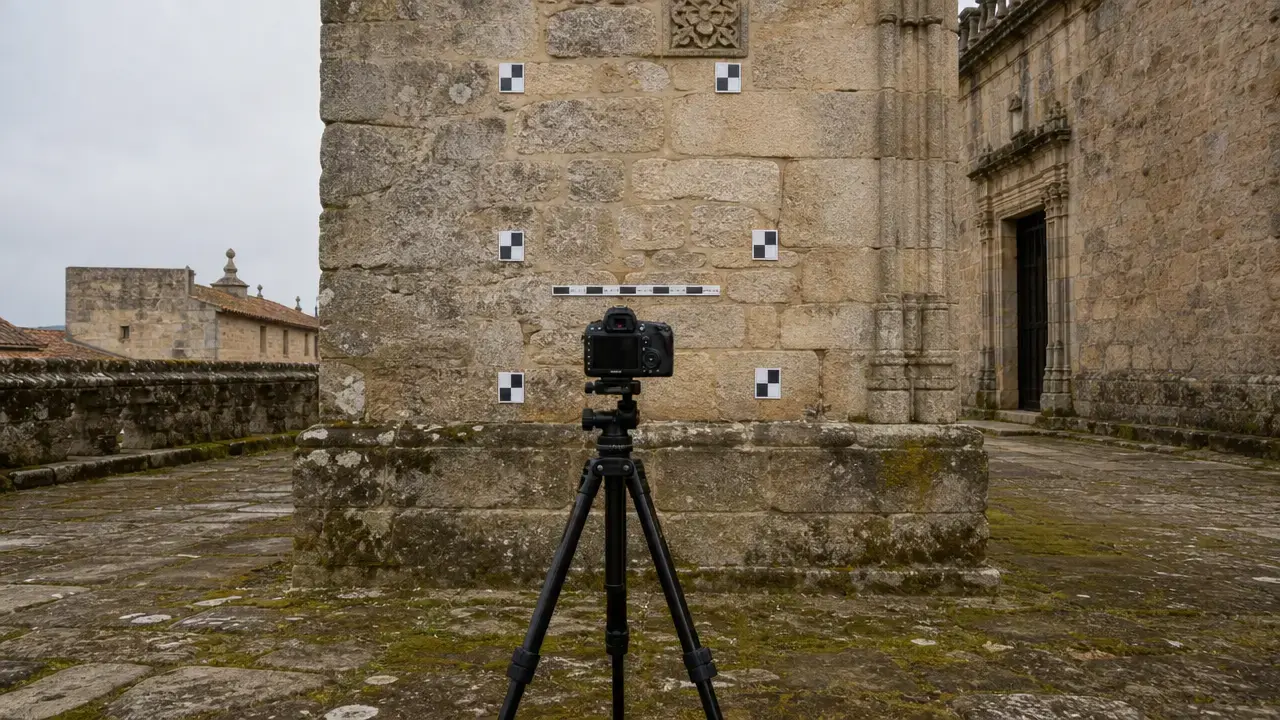
Deux approches courantes d’enregistrement sont l’enregistrement basé sur des cibles ou des contrôles et l’enregistrement nuage à nuage. Les flux de travail basés sur des cibles utilisent des objets de référence connus ou des points de levé/contrôle pour verrouiller les numérisations ensemble. Les méthodes nuage à nuage alignent directement la géométrie chevauchante. La littérature de synthèse décrit souvent l’enregistrement comme un processus du grossier au fin : un alignement initial approximatif est d’abord trouvé, puis affiné jusqu’à réduire l’écart restant. [11] [26]
La photogrammétrie emploie une idée apparentée mais différente appelée assemblage. Autodesk considère l’assemblage comme spécifique aux projets photo, dans lesquels les images sont liées par reconstruction automatique de maillage ou par intervention manuelle de l’utilisateur plutôt que par enregistrement de numérisations au sens strict de la numérisation terrestre. Un résidu d’enregistrement est le défaut d’ajustement restant après l’alignement ; c’est donc un indicateur au niveau du projet, et non la spécification de précision d’une seule numérisation de l’instrument. [11] [26]
Systèmes de coordonnées : local, enregistré ou géoréférencé
Les coordonnées XYZ n’ont pas de sens sans repère de coordonnées ni unités. Dans les exigences liées à E57, les grandeurs physiques sont représentées en unités SI, avec les informations de coordonnées et de longueur en mètres et les angles plans en radians. Ces mêmes exigences indiquent que les scanners à position fixe peuvent stocker les données dans des coordonnées locales au scanner et spécifier une transformation vers le système de coordonnées global souhaité. La documentation d’exportation E57 d’Autodesk suit la même convention mètres-radians et peut écrire les informations de pose avec l’enregistrement de numérisation. [16] [22]
Après l’alignement, le nuage peut se trouver dans un repère enregistré au niveau du projet. Cela signifie que les points de différentes numérisations concordent désormais entre eux dans un système de coordonnées de projet partagé, même si le projet n’est lié à aucune projection cartographique externe ni aucun datum de levé. Un repère de projet enregistré est cohérent pour le travail, mais n’est pas automatiquement géoréférencé. [11] [22]
Les nuages de points géoréférencés ajoutent cette couche de référence externe. Dans LAS 1.4-R15, les informations du système de référence de coordonnées pour les données ponctuelles sont requises et stockées dans des VLR ou EVLR à l’aide de GeoTIFF ou WKT, selon le format de point et l’encodage. E57 peut également contenir des informations de référence de coordonnées : la description de format de la Library of Congress mentionne CoordinateMetadata encodé avec une chaîne WKT pour les informations CRS. [4] [23]
- Local au scanner : les points sont stockés par rapport à l’instrument ou à la configuration de numérisation, généralement avec le scanner à l’origine du repère local. [22]
- Enregistré au projet : plusieurs numérisations sont alignées dans un repère de projet interne unique. [11]
- CRS géoréférencé : le nuage est lié à un datum externe ou à une projection cartographique, avec des métadonnées CRS stockées via les VLR/EVLR LAS ou les métadonnées de coordonnées E57. [4] [23]
Formats de fichiers et normes
Les formats de nuages de points remplissent différents rôles. Certains sont des formats d’échange, d’autres des formats de livraison géospatiale, et d’autres encore des conteneurs de projet natifs de logiciels. Autodesk ReCap répertorie notamment les formats E57, LAS, RCS/RCP, PTS, PTX, TXT et XYZ, mais la prise en charge de l’ouverture ou de l’exportation d’un format dans une application ne garantit pas que chaque attribut reste inchangé dans une autre. [13]
E57 est un format d’échange pour les données d’imagerie 3D. Le résumé de la norme ASTM indique qu’un fichier E57 peut stocker des données de points 3D, des attributs tels que la couleur et l’intensité, ainsi que des images 2D. Les exigences E57 publiques et les notes d’exportation d’Autodesk rendent également explicites les conventions d’unités : les coordonnées sont en mètres et les angles plans en radians. Autodesk documente en outre des champs tels que pose, pointsSize, les limites d’intensité et les limites de couleur, ce qui rappelle que le comportement de l’exportateur et le renseignement des champs peuvent varier selon le logiciel. [2] [16] [22]
LAS est destiné aux enregistrements interopérables de lidar et d’autres nuages de points. La page OGC consacrée à LAS le décrit comme un format ouvert pour l’échange courant de données de nuages de points LiDAR, tandis que LAS 1.4-R15 exige des informations CRS pour toutes les données ponctuelles et place ces informations dans des VLR ou EVLR à l’aide de GeoTIFF ou WKT. LAS n’inclut lui-même aucune compression, ce que le document d’approbation OGC indique directement. LAZ 1.4 est la forme compressée distincte, basée sur LAS 1.4 et LASzip. [3] [4] [5] [6]
| Format | Préserve le mieux | Souvent perdu | Cas d’utilisation typique |
|---|---|---|---|
| E57 | Points 3D, couleur, intensité, imagerie, métadonnées au niveau de la numérisation | Paramètres de projet spécifiques à l’exportateur ou une partie de l’organisation native | Échange entre logiciels de numérisation |
| LAS/LAZ | Points LiDAR, champs courants par point, métadonnées CRS | Métadonnées de projet non standard ou contexte spécifique au logiciel | Livraison et archivage géospatiaux |
| RCS/RCP | Contexte et références de numérisation/projet Autodesk | Portabilité hors de l’écosystème Autodesk | Flux de travail de projet natifs |
| PCD | XYZ et champs adaptés aux développeurs tels que rgb, normales et point de vue | Contexte de projet élargi et riches métadonnées d’interopérabilité | Recherche, robotique et chaînes de traitement |
| PLY | Géométrie de points ou de polygones de base, souvent avec une couleur simple | Riches métadonnées de numérisation et gestion formelle du CRS | Échange de géométrie léger |
| XYZ/TXT | Coordonnées brutes et colonnes supplémentaires simples | La plupart des métadonnées, la structure et les détails CRS | Export en texte brut et échange rapide |
Ces réserves sur les formats résument les rôles documentés par Autodesk, ASTM, les références LAS/E57 et la documentation PCD de PCL, plutôt que de promettre une conservation parfaite des champs dans tous les logiciels. [2] [4] [14] [15] [19]
RCS est une seule numérisation de nuage de points, tandis que RCP est un fichier projet qui pointe vers les fichiers de numérisation individuels et contient des informations à leur sujet. Autodesk indique également que l’exportation d’informations de projet regroupées peut rendre les fichiers partagés assez volumineux, ce qui explique notamment que les conteneurs de projet natifs et les fichiers d’échange remplissent des rôles différents. [14] [15]
Pour un projet réel, la question essentielle concernant le format n’est pas de savoir lequel est le « meilleur » dans l’absolu. C’est de savoir quelles coordonnées, quels attributs et quelles métadonnées sont réellement nécessaires à l’étape suivante. [2] [3] [14]
Indicateurs de performance
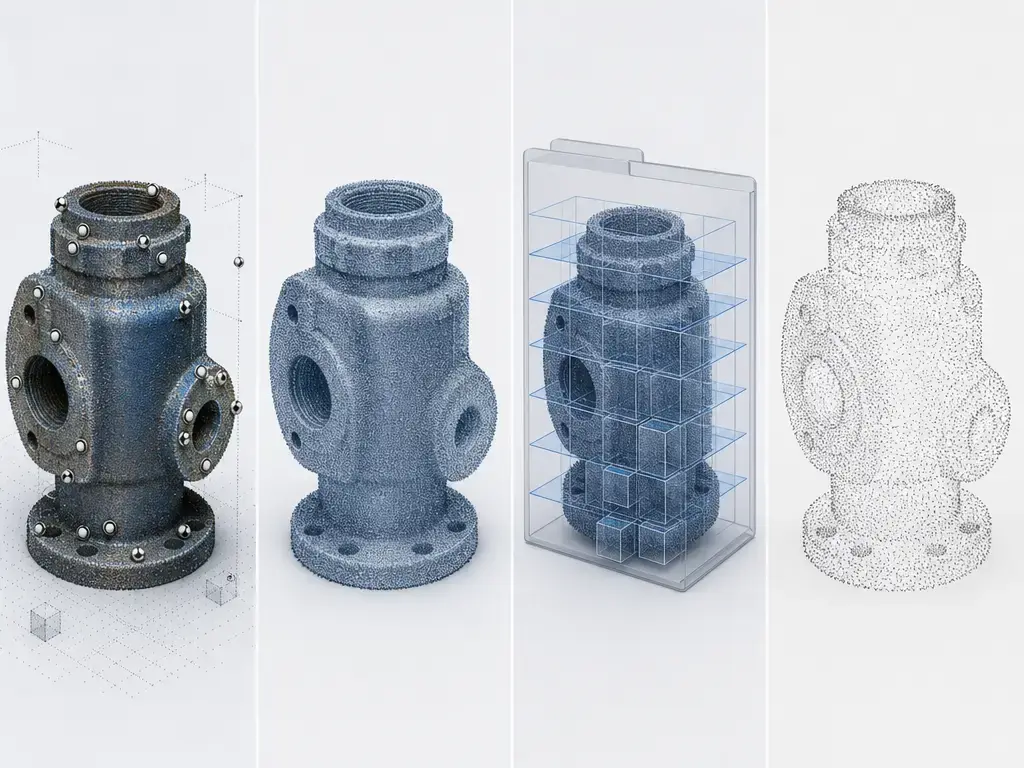
La densité de points et l’espacement des points sont liés, mais ne sont pas la même chose, et aucun des deux n’est synonyme de précision. La densité décrit combien de points occupent une zone, tandis que l’espacement décrit la distance séparant ces échantillons. Les spécifications lidar de l’USGS montrent pourquoi une terminologie exacte importe : dans les tableaux 2025 rev. A, le Tableau 1 indique QL2 comme un espacement nominal agrégé des impulsions (ANPS) inférieur ou égal à 0.71 m et une densité nominale agrégée des impulsions (ANPD) supérieure ou égale à 2.0 pls/m². Dans le texte des exigences de collecte 2025 rev. A, le niveau de qualité minimal acceptable pour 3DEP est QL2, l’ANPD ne doit pas être inférieur à 2 points par mètre carré et l’ANPS ne doit pas être supérieur à 0.70 m. Ces valeurs sont proches, mais elles ne sont pas identiques ; l’écart doit donc être signalé plutôt que normalisé silencieusement. [7] [8]
Les termes de métrologie exigent la même rigueur. NIST TN 1297 avertit que la justesse et la fidélité sont des termes qualitatifs qui ne doivent pas être employés sans précaution comme de simples étiquettes numériques, et le glossaire de statistiques d’ingénierie NIST/SEMATECH décrit la répétabilité comme la variabilité à court terme dans des conditions contrôlées, tout en décrivant la justesse, dans le contexte de la métrologie, comme la variation totale de mesure comprenant à la fois la fidélité et le décalage systématique. ISO 10360-13:2021 ajoute un contexte d’essai important : les essais d’acceptation et de vérification périodique des systèmes optiques de mesure de coordonnées 3D sont liés aux longueurs de mesure déclarées par le fabricant et à des caractéristiques de surface maintenues dans une plage coopérative. Pour les fichiers lidar, l’intensité est encore une notion distincte : l’USGS exige des valeurs d’intensité pour chaque retour discret multiple et impose qu’elles soient mises à l’échelle linéairement sur 16 bits dans les fichiers LAS conformément à LAS 1.4-R15. [8] [9] [24] [25]
Les résidus d’enregistrement sont également faciles à mal interpréter. Un faible résidu signifie que les numérisations s’ajustent bien les unes aux autres lors de l’alignement. Cela ne prouve pas, à lui seul, que l’appareil est précis partout au sens absolu. L’erreur d’enregistrement est un résultat d’alignement au niveau du projet, tandis que les spécifications du scanner décrivent l’instrument dans des conditions d’essai données. [11] [26]
| Terme | Ce que c’est | Ce que ce n’est pas |
|---|---|---|
| Justesse | Proximité d’une référence ou d’une valeur vraie dans le contexte de la mesure | Un synonyme de densité, de résolution ou une affirmation marketing à un seul chiffre |
| Fidélité | Comportement d’accord ou de dispersion dans des conditions données | La même chose que la justesse |
| Répétabilité | Variabilité à court terme dans les mêmes conditions | Reproductibilité à long terme ou dérive sur le terrain |
| Résolution | Une plus petite variation discernable ou une notion de sensibilité instrumentale | Espacement des points, densité ou justesse |
| Espacement des points | Distance entre échantillons voisins | Justesse |
| Densité de points | Nombre de points par surface ou volume | Preuve de qualité de mesure |
| Bruit | Variation aléatoire autour de la surface échantillonnée | Détail fin qui devrait toujours être préservé |
| Justesse volumétrique | Comportement de l’erreur dans un volume de travail 3D | Un substitut direct à la justesse des points d’un lidar statique |
| Résidu/erreur d’enregistrement | Défaut d’ajustement restant après l’alignement | Vérité globale ou justesse absolue de la scène entière |
Les distinctions de ce glossaire suivent les recommandations terminologiques du NIST, le contexte de vérification ISO et le vocabulaire des livrables lidar de l’USGS. [7] [8] [9] [24] [25]
Les exemples spécifiques aux appareils ci-dessous sont des déclarations de fabricants, et non des valeurs typiques pour tous les scanners.
| Exemple de fabricant | Portée | Vitesse | Note de précision |
|---|---|---|---|
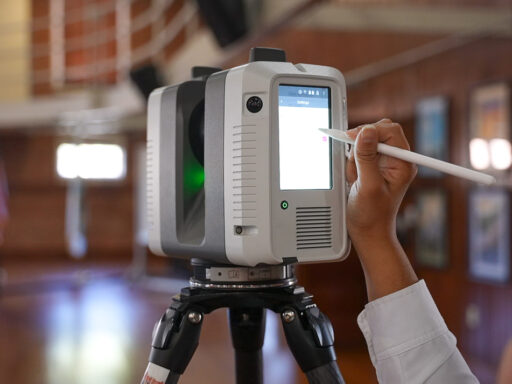
| FARO Focus Premium Max | 0.5–400 m | Jusqu’à 2 MPts/sec | Précision 3D 2 mm @ 10 m et 3.5 mm @ 25 m. [28] |
| Leica RTC360 | 0.5–130 m | Jusqu’à 2,000,000 pts/sec | Précision des points 3D 1.9 mm @ 10 m, 2.9 mm @ 20 m et 5.3 mm @ 40 m. [29] |
| Creaform HandySCAN BLACK Elite | — | — | Précision 0.025 mm ; précision volumétrique 0.020 mm + 0.040 mm/m. [30] |
Ces chiffres ne sont pas interchangeables entre les catégories d’appareils. La portée et les spécifications de précision des points d’un lidar terrestre longue portée décrivent un contexte d’essai, tandis que la justesse volumétrique portative en décrit un autre. ISO 10360-13 rappelle utilement qu’il faut lire chaque spécification dans les conditions de mesure qu’elle indique, plutôt que de les mélanger en un seul chiffre de « meilleure précision ». [9]
Traiter un nuage de points pour l’utiliser
Avant qu’un nuage de points puisse être utile en aval, il est souvent nettoyé et adapté à la tâche. Les étapes typiques comprennent le recadrage des zones non pertinentes, la suppression des objets mobiles ou des valeurs aberrantes évidentes, et le filtrage du bruit afin de faciliter l’inspection, le stockage et l’enregistrement par rapport à d’autres données. Le glossaire d’Autodesk décrit explicitement le nettoyage de projet comme l’identification de mauvais points et la suppression d’objets mobiles d’un environnement statique, rappelant que « le nuage de points » est souvent déjà un résultat traité plutôt qu’une capture brute intacte. [11]
Le sous-échantillonnage et le maillage sont les décisions majeures suivantes lorsque des données plus légères ou des surfaces continues sont nécessaires. Le tutoriel VoxelGrid de PCL utilise une approche par centroïde par voxel et présente un exemple avec une taille de voxel de 0.01 m, réduisant 460,400 points à 41,049 points. Cela peut accélérer le traitement, mais élimine également des informations. Pour la reconstruction de surface, Open3D documente les formes alpha, le ball pivoting et la reconstruction de Poisson, et indique que Poisson peut créer des triangles dans des zones de faible densité et extrapoler au-delà des données mesurées. Un maillage n’est pas simplement un nuage de points plus petit ; c’est une nouvelle interprétation géométrique de celui-ci. [20] [21]
Les opérations de traitement courantes comprennent les suivantes. [1] [20] [21]
- Enregistrement.
- Recadrage.
- Suppression des valeurs aberrantes.
- Sous-échantillonnage par voxels.
- Estimation des normales.
- Reconstruction de surface.
- Exportation.
Le principal compromis est simple : des fichiers plus petits et des flux de travail plus rapides entraînent généralement une certaine perte d’informations, et le maillage ajoute de la géométrie inférée au lieu de simplement réorganiser les échantillons d’origine. [20] [21]
Applications par domaine
Les nuages de points sont des données adaptées à un usage précis, et non un produit final universel. Les mêmes informations de surface capturées peuvent servir à la documentation de construction, aux contrôles d’ingénierie, à la cartographie du terrain, à la robotique ou aux travaux de restauration, mais l’étape suivante dépend du domaine. Autodesk présente la capture de réalité dans le cadre d’utilisations liées à la construction, à la conception et à la documentation de projet, tandis que LAS reste un format d’interopérabilité pour le lidar et d’autres enregistrements de nuages de points. [3] [12]
| Domaine | Pourquoi les nuages de points sont utiles | Étape suivante typique |
|---|---|---|
| Rétro-ingénierie | Capturer une géométrie existante et des éléments manquants | Ajuster des surfaces ou reconstruire une géométrie CAO |
| Scan-to-BIM / tel que construit | Enregistrer les conditions existantes pour la coordination | Comparer aux plans ou modéliser des éléments BIM |
| Inspection / métrologie | Mesurer l’écart, le dégagement ou la forme | Comparer aux tolérances ou aux références |
| Cartographie de terrain | Représenter le sol et la couverture de surface à grande échelle | Classifier, mailler en grille et livrer des produits lidar/géospatiaux |
| Robotique / SLAM | Prendre en charge la localisation et la détection d’obstacles | Fusionner les numérisations dans des cartes de navigation |
| Patrimoine culturel | Préserver la forme et l’état visible | Archiver, documenter ou reconstruire des actifs |
| Préparation à l’impression 3D | Fournir une référence de forme mesurée | Générer un maillage ou une pièce modélisée avant le tranchage |
La répartition par domaine ci-dessus reflète la présentation du flux de travail de capture de réalité d’Autodesk et le rôle des livrables lidar de type LAS/USGS dans la cartographie de terrain. [3] [7] [12]
Pour la cartographie de terrain, le nuage de points est souvent évalué avec des métriques spécifiques au lidar telles que ANPD et ANPS, qui relèvent de la spécification du livrable plutôt que d’une idée générale de la « qualité 3D ». Dans les flux de travail de construction et de conception, le nuage constitue généralement des données de référence pour la comparaison et la coordination, et non l’objet final fabriqué. [7] [8]
Limites et malentendus courants
Un nuage de points peut sembler dense tout en restant imprécis si l’étalonnage, l’enregistrement ou les conditions de surface sont mauvais. Dans une vérification de type métrologique, ISO 10360-13 relie les contrôles de performance aux longueurs de mesure déclarées par le fabricant et à des caractéristiques de surface coopératives ; la densité visuelle n’est donc pas une preuve de géométrie fiable. Un faible résidu d’enregistrement peut néanmoins coexister avec des décalages globaux ou d’autres problèmes de projet. [9] [11]
La capture elle-même présente des angles morts prévisibles. L’occlusion masque certaines parties de l’objet ou de la pièce depuis une position de scanner donnée ; plusieurs configurations sont donc souvent nécessaires. Les surfaces réfléchissantes, transparentes ou autrement non coopératives peuvent également dégrader les résultats. Dans la reconstruction basée sur des photos, le chevauchement des images et les éléments visibles comptent, ce qui explique notamment que les projets de photogrammétrie puissent nécessiter un affinage manuel ou l’aide de points de levé dans les zones difficiles. [9] [12]
Les limites opérationnelles apparaissent également après la capture. Les fichiers volumineux peuvent ralentir le stockage, la visualisation et le traitement en aval. La dérive d’enregistrement peut s’accumuler sur de longs projets si le contrôle de l’alignement est faible. Le maillage reste aussi une étape interprétative : Open3D indique que la reconstruction de Poisson peut créer des triangles dans des zones de faible densité et extrapoler au-delà des données mesurées ; une surface finie peut donc inclure une géométrie qui n’a jamais été directement échantillonnée. [11] [21]
Aperçu de la recherche
La recherche sur l’enregistrement présente souvent l’alignement comme un processus du grossier au fin : trouver une pose initiale exploitable, puis l’affiner tout en analysant l’erreur restante. Ce cadre est pratique, car les nuages de points réels contiennent souvent des chevauchements, du bruit, des points de vue différents et une couverture incomplète ; un ajustement en une seule passe est donc rarement suffisant. [26]
Du côté du stockage, LAZ reste la voie de compression standardisée pour les flux de travail basés sur LAS. La norme communautaire actuelle OGC LAZ 1.4 indique que LAZ 1.4 est basé sur LAS 1.4 et utilise une compression dérivée de LASzip, plutôt que de définir un type de nuage de points différent. [6]
Pourquoi comprendre les nuages de points avant de numériser
La question de savoir ce qu’est un nuage de points importe avant de numériser, car elle influence les réglages choisis, le livrable demandé et les erreurs évitées plus tard. Si vous comprenez qu’un nuage de points est constitué de données de surface échantillonnées plutôt que d’un maillage ou d’un modèle CAO automatique, vous risquez moins de confondre la capture brute avec une géométrie modifiable ou imprimable. Cette distinction aide aussi à demander le bon export : E57 lorsque l’échange de riches données de numérisation importe, LAS ou LAZ lorsque l’interopérabilité géospatiale et la gestion du CRS importent, et des formats de projet natifs comme RCP/RCS lorsque le flux de travail dépend d’un contexte de projet propre à l’application. [1] [2] [3] [11]
FAQ
Qu’est-ce qu’un nuage de points ?
Un nuage de points est un ensemble de points 3D échantillonnés, généralement stockés sous forme de coordonnées X, Y et Z, qui représente la surface d’un objet ou d’une scène. Il peut également contenir des attributs tels que la couleur ou l’intensité, mais l’idée centrale reste celle de points mesurés plutôt que de faces ou d’arêtes connectées, ou d’un modèle solide fini. [1] [11]
Les nuages de points possèdent-ils des faces ou des arêtes ?
Non. Les nuages de points ne contiennent ni faces ni arêtes. Ce sont des collections de points individuels. Les faces et les arêtes appartiennent aux maillages, qui ajoutent une topologie aux positions géométriques. C’est pourquoi un nuage de points peut fonctionner comme données de référence mesurées tout en n’étant pas un modèle de surface directement modifiable. [11] [18]
Qu’est-ce qu’un « modèle de nuage de points » et s’agit-il d’un véritable modèle 3D ?
L’expression modèle de nuage de points est largement utilisée, mais elle reste imprécise. En termes techniques stricts, un nuage de points est un ensemble de données représentant des points de surface échantillonnés, et non automatiquement un maillage, un solide ou un modèle CAO paramétrique. Il ne devient l’un de ces éléments qu’après une étape de reconstruction ou de modélisation. [1] [11]
Tous les nuages de points sont-ils des données LiDAR ?
Non. Le LiDAR est une source courante, mais ce n’est pas la seule. Les nuages de points peuvent également provenir d’autres scanners 3D, de capteurs stéréo ou à temps de vol, et de flux de travail de reconstruction basée sur des photos. Le processus de capture de réalité d’Autodesk couvre aussi les projets construits à partir de photographies, et non uniquement de numérisations laser. [1] [12]
Qu’est-ce que l’enregistrement de nuages de points (basé sur des cibles ou nuage à nuage), et qu’est-ce qu’un résidu d’enregistrement ?
L’enregistrement est le processus d’alignement de plusieurs numérisations dans un nuage de points cohérent. L’enregistrement basé sur des cibles utilise des cibles de référence ou des points de contrôle, tandis que l’enregistrement nuage à nuage ajuste directement une géométrie chevauchante. Un résidu d’enregistrement est le défaut d’ajustement restant après l’alignement. Il est utile pour évaluer l’ajustement entre numérisations, mais ne correspond pas à la justesse absolue des mesures pour l’ensemble du projet. [11] [26]
Comment fonctionnent les systèmes de coordonnées dans les nuages de points (CRS local ou géoréférencé dans LAS/E57) ?
Les valeurs XYZ d’un nuage de points n’ont de sens que si le repère de coordonnées et les unités sont connus. Les exigences E57 utilisent les mètres et les radians et permettent des coordonnées locales au scanner avec des transformations vers un repère plus vaste. LAS 1.4-R15 exige des informations CRS pour toutes les données ponctuelles et les stocke dans des VLR ou EVLR à l’aide de GeoTIFF ou WKT. E57 peut également contenir des métadonnées de coordonnées utilisant WKT lorsque le géoréférencement est nécessaire. [4] [22] [23]
Peut-on imprimer en 3D un nuage de points ? De quel fichier avez-vous réellement besoin ?
Pas directement dans la plupart des cas. Les imprimantes et les logiciels de tranchage attendent généralement un fichier basé sur un maillage, tel que STL ou 3MF, plutôt qu’un nuage de points brut. La documentation STLOUT d’Autodesk décrit STL comme des triangles approximant les faces de solides ou de maillages étanches, et le consortium 3MF indique que 3MF est reconnu comme ISO/IEC 25422:2025. Si vous partez donc d’un nuage de points, vous avez généralement besoin d’un maillage ou d’une modélisation au préalable. [10] [17]
Sources
- PCL À propos — https://pointclouds.org/about/
- ASTM E2807-11(2019) Spécification standard pour l’échange de données d’imagerie 3D, Version 1.0 — https://store.astm.org/e2807-11r19.html
- Page de la norme de spécification OGC LAS — https://www.ogc.org/standards/las/
- Spécification ASPRS LAS v1.4-R15 (source officielle) — https://github.com/ASPRSorg/LAS/tree/1.4.R15/source
- PDF de la norme communautaire OGC LAS 1.4 — https://docs.ogc.org/cs/17-030r1/17-030r1.pdf
- PDF de la norme communautaire OGC LAZ 1.4 — https://docs.ogc.org/cs/24-070r1/24-070r1.pdf
- Spécification de base lidar USGS : tableaux — https://www.usgs.gov/ngp-standards-and-specifications/lidar-base-specification-tables
- Spécification de base lidar USGS : exigences de collecte — https://www.usgs.gov/ngp-standards-and-specifications/lidar-base-specification-collection-requirements
- ISO 10360-13:2021 — https://www.iso.org/standard/74957.html
- Spécification du consortium 3MF — https://3mf.io/spec/
- Glossaire Autodesk ReCap — https://help.autodesk.com/cloudhelp/ENU/Reality-Capture/files/glossary.html
- Autodesk À propos du processus de capture de réalité — https://help.autodesk.com/cloudhelp/ENU/Reality-Capture/files/Getting_Started/about_reality_capture.html
- Autodesk Formats de fichiers pris en charge — https://help.autodesk.com/cloudhelp/ENU/Reality-Capture/files/Getting_Started/supported_file_formats.html
- Autodesk À propos des fichiers et projets de numérisation et de photogrammétrie — https://help.autodesk.com/cloudhelp/ENU/Reality-Capture/files/Getting_Started/Supported_File_Formats/scan_photogrammetry.html
- Lecteur de fichiers Autodesk Navisworks ReCap — https://help.autodesk.com/cloudhelp/2024/ENU/Navisworks/files/GUID-7F1C93E2-66A8-4884-85E1-15B180E0C46F.htm
- Prise en charge de l’exportation Autodesk E57 – Spécification technique — https://help.autodesk.com/cloudhelp/ENU/Reality-Capture/files/Saving_Exporting_Your_Project/export_e57_technical_specifications.html
- Autodesk AutoCAD STLOUT (Commande) — https://help.autodesk.com/cloudhelp/2017/ENU/AutoCAD-Core/files/GUID-5E9946B5-D769-4881-BC0F-21F54840683D.htm
- Objet nuage de points Autodesk 3ds Max — https://help.autodesk.com/cloudhelp/2022/ENU/3DSMax-Modeling/files/GUID-49CE0ACB-1345-4D50-B6E5-361DBFDB5B33.htm
- Format de fichier PCL PCD — https://pointclouds.org/documentation/tutorials/pcd_file_format.html
- Tutoriel PCL VoxelGrid — https://pointclouds.org/documentation/tutorials/voxel_grid.html
- Tutoriel Open3D de reconstruction de surface — https://www.open3d.org/docs/release/tutorial/geometry/surface_reconstruction.html
- Exigences de format de données d’image 3D ASTM — https://e57-3d-imgfmt.sourceforge.net/requirements.html
- Description du format E57 par la Library of Congress — https://www.loc.gov/preservation/digital/formats/fdd/fdd000563.shtml
- NIST TN 1297 Annexe D1 : terminologie — https://www.nist.gov/pml/nist-technical-note-1297/nist-tn-1297-appendix-d1-terminology
- Glossaire du manuel de statistiques d’ingénierie NIST/SEMATECH — https://www.itl.nist.gov/div898/handbook/glossary.htm
- Enregistrement de nuages de points issus de numérisation laser : une revue — https://pmc.ncbi.nlm.nih.gov/articles/PMC5981425/
- FARO Nuages de points pour débutants — https://www.faro.com/en/Resource-Library/Article/Point-Clouds-for-Beginners
- Brochure FARO Focus Premium Max (PDF) — https://media.faro.com/-/media/Project/FARO/FARO/FARO/Resources/1_BROCHURE/2024/FARO-Focus/AECO/CMO9773_Brochure_FocusPremiumMax_AECO_ENG_LT_Web_112024.pdf?rev=32d2a3ce59b943828b19a6a2e5374d94
- Page produit du scanner laser Leica RTC360 — https://shop.leica-geosystems.com/reality-capture/rtc/leica-rtc360-laser-scanner/buy
- Spécifications techniques Creaform HandySCAN 3D — https://www.creaform3d.com/en/products/portable-3d-scanners/portable-3d-scanner-handyscan-3d/technical-specifications