
Überblick
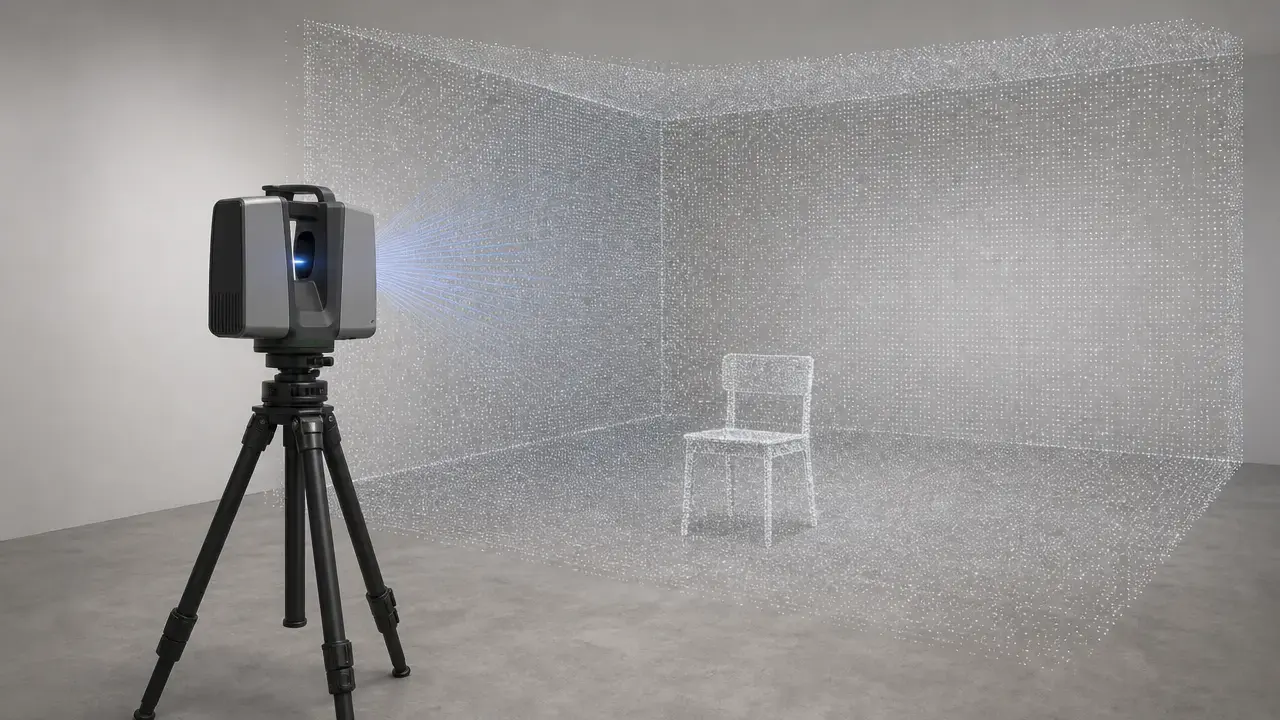
Was ist eine Punktwolke? Sie besteht aus abgetasteten 3D-Daten: einer Menge von Punkten, meist mit X-, Y- und Z-Koordinaten, die einen Teil eines Objekts oder einer Szene darstellen sollen. Es handelt sich um Daten, nicht automatisch um ein Mesh, einen Volumenkörper oder ein parametrisches CAD-Modell. [1] [11]
Punktwolken entstehen unter anderem durch Laserscanning, fotobasierte Rekonstruktion und andere 3D-Erfassungssysteme. Vor der weiteren Verwendung werden sie häufig ausgerichtet, bereinigt und exportiert. Sie können RGB-Farben, Intensitäten, Normalen, Scannerpositionen, Posen und weitere Metadaten enthalten. Hier beginnen oft Missverständnisse. Dieselbe Aufnahme kann je nach Verarbeitung und Speicherung als Rohscan, registriertes Projekt oder Austauschdatei vorliegen. [1] [12] [14] [16]
Was ist eine Punktwolke?
Eine Punktwolke ist eine abgetastete 3D-Darstellung einer Oberfläche, üblicherweise als XYZ-Koordinaten mit optionalen Punktattributen. Sie ist eine Messwertsammlung, kein fertiges geometrisches Objekt. PCL beschreibt 3D-Punktwolken als Punkte, die gewöhnlich die geometrischen X-, Y- und Z-Koordinaten einer abgetasteten Oberfläche repräsentieren. Autodesk definiert sie als Punktmenge zur Darstellung der äußeren Oberfläche eines Objekts. [1] [11]
Der Ausdruck „Punktwolkenmodell“ ist in Suchanfragen, Softwaremenüs und im Alltag verbreitet. Er bedeutet jedoch kein fertiges Modell im Sinne eines Meshes oder CAD-Modells. RGB-Farbe, Intensitätswerte, Normalen und weitere Informationen können hinzukommen. Grundsätzlich bleibt es aber eine Sammlung von Abtastpunkten statt verbundener Geometrie. [11] [16] [19]
Manche Punktwolken sind organisiert: Die Software bewahrt eine Nachbarschaftsstruktur aus Zeilen und Spalten. Andere sind unorganisiert und werden als einfache Punktmenge behandelt. Das beeinflusst Nachbarschaftsschätzung, Normalenberechnung und Neuabtastung. PCD-Beispiele enthalten Felder wie x, y, z, rgb und Normalenkomponenten. Eine organisierte Wolke kann mit WIDTH 640 und HEIGHT 480 für 307.200 Punkte gespeichert sein; eine unorganisierte verwendet HEIGHT 1. [19]
Häufig gespeicherte Punktdaten, sofern nicht anders angegeben optional
- X-, Y- und Z-Koordinaten. [1]
- RGB-Farbe. [16] [19]
- Intensitätswerte. [8] [16]
- Normalen. [11] [19]
- Klassifikation oder Kennzeichnungen in manchen Abläufen und Formaten. [4] [8]
- Zeitstempel oder Rücklaufdaten in manchen Erfassungsverfahren. [8]
- Scan-Pose oder Projektmetadaten, sofern das Format sie unterstützt. [11] [16]
Einige Informationen gehören tatsächlich zu einzelnen Punkten, andere zum gesamten Scan oder Projekt. Autodesks E57-Exporthinweise nennen etwa pose und pointsSize. Diese Felder gehören zum Scan-Datensatz, nicht zu jedem Punkt. Bei LiDAR kann Intensität außerdem ein Pflichtfeld sein; sie ist nicht dasselbe wie RGB-Farbe. [8] [16]
Punktwolke und Mesh im Vergleich
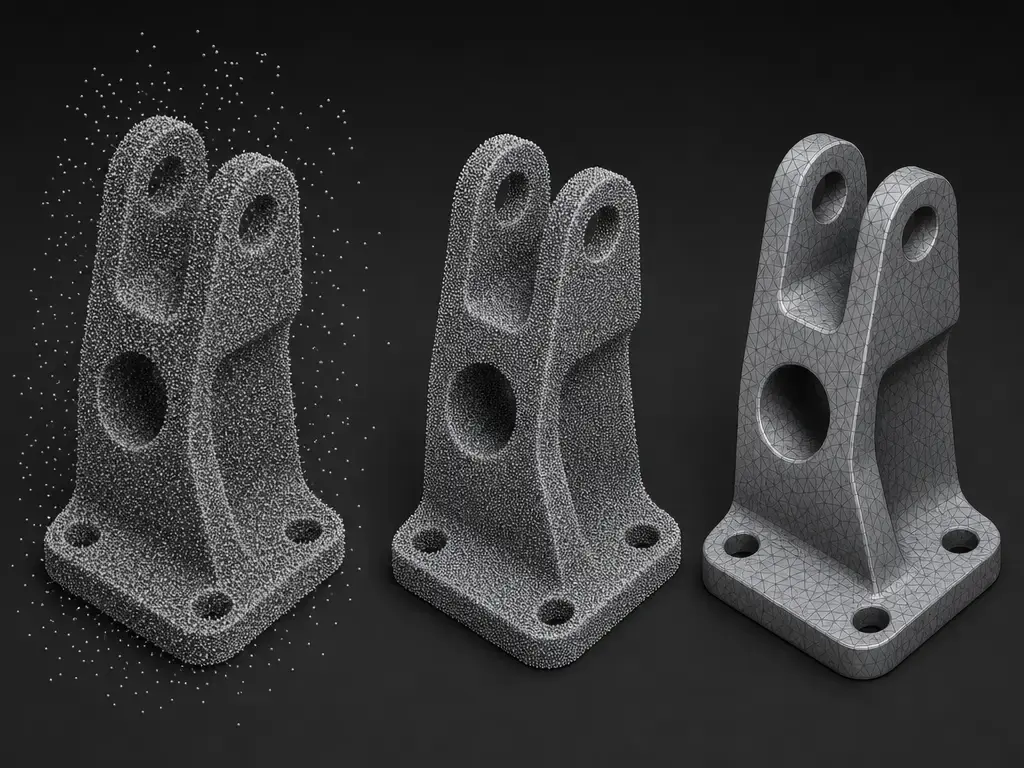
Ein Mesh ist eine Oberflächenstruktur aus Eckpunkten, Kanten und Flächen. Eine Punktwolke enthält diese Topologie nicht. Autodesk definiert Meshes entsprechend und betont in der 3ds-Max-Hilfe ausdrücklich, dass Punktwolken keine Kanten oder Flächen besitzen. Deshalb eignet sich eine Punktwolke als gemessene Referenz, ohne bereits ein direkt bearbeitbares Oberflächenmodell zu sein. [11] [18]
Die Umwandlung von Punktwolkendaten in ein Mesh ist ein interpretierender Schritt, keine neutrale Dateikonvertierung. Rekonstruktionsverfahren entscheiden, wie die Messpunkte verbunden werden. Dabei können Details geglättet, Lücken überbrückt oder Bereiche mit schwacher Datenbasis ergänzt werden. Open3D dokumentiert unter anderem Alpha Shapes, Ball Pivoting und Poisson-Rekonstruktion. Beim Poisson-Beispiel wird darauf hingewiesen, dass Dreiecke in dünn besetzten Bereichen entstehen und über die Messdaten hinaus extrapoliert werden können. [21]
| Aspekt | Punktwolke | Mesh | Hauptrisiko |
|---|---|---|---|
| Struktur | Nur abgetastete Punkte | Eckpunkte, Kanten und Flächen | Messpunkte mit Oberflächentopologie verwechseln |
| Quelle | Scanner, Photogrammetrie oder andere Erfassung | Meist rekonstruiert oder modelliert | Gleiche Datenbedeutung unterstellen |
| Bearbeitung | Gut für Messung, Ausrichtung und Referenz | Besser für Oberflächenbearbeitung und Fertigungsvorbereitung | Bearbeitung kann abgeleitete Geometrie ergänzen |
| Lücken und Rauschen | Bleibt nahe an den Messpunkten | Wird bei der Rekonstruktion oft geglättet oder gefüllt | Ungemessene Bereiche können ergänzt werden |
Die Tabelle folgt Autodesks Definitionen von Punktwolken und Meshes sowie Open3Ds Hinweisen zur Rekonstruktion. [11] [18] [21]
Ein Mesh ist oft geeigneter, wenn eine zusammenhängende Oberfläche, eine Simulationsgrenze oder eine druckfähige Hülle benötigt wird. Eine rohe Punktwolke ist häufig der bessere Ausgangspunkt, wenn die tatsächlichen Messungen erhalten bleiben sollen, bevor entschieden wird, wie viel Geometrie daraus abgeleitet werden darf. [11] [18] [21]
Wie ein 3D-Scanner eine Punktwolke erzeugt
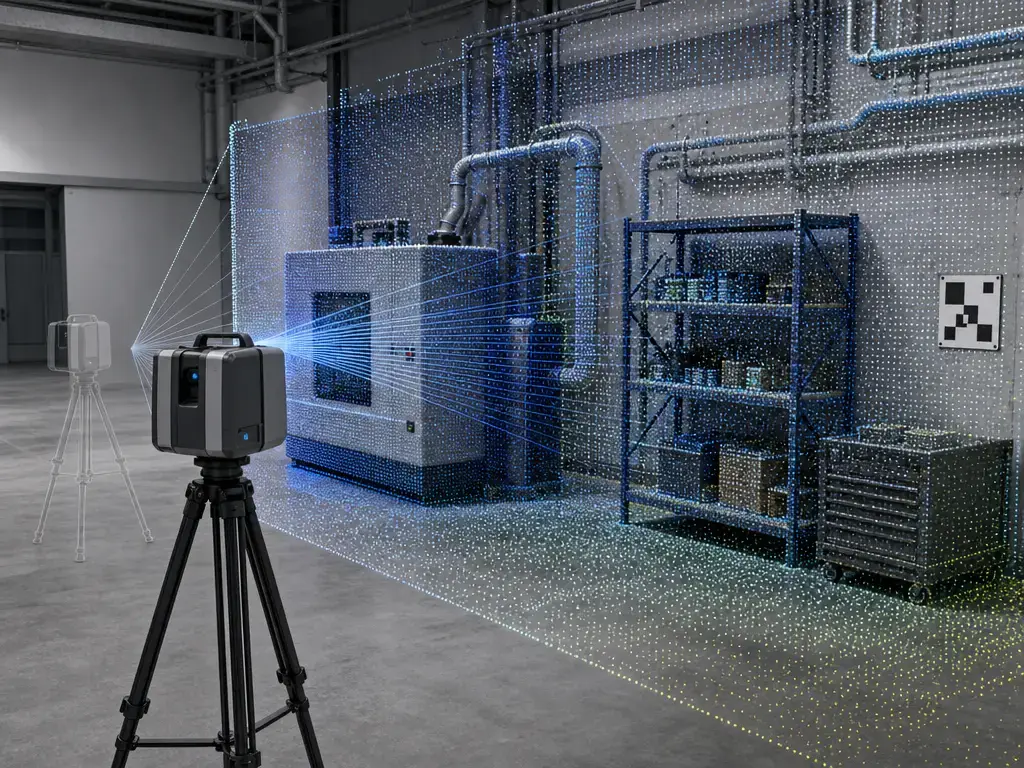
Eine Scanner-Punktwolke beginnt als abgetastete Oberfläche, nicht als fertiges Modell. Die Messung kann aus Laserscans, Stereo- oder Laufzeit-Tiefensensoren oder fotobasierter Rekonstruktion stammen. PCL nennt Stereokameras, 3D-Scanner und Time-of-Flight-Kameras als Quellen. Autodesks Reality-Capture-Ablauf umfasst außerdem Projekte aus überlappenden Fotografien. [1] [12]
Nach der Aufnahme verändert sich der Datensatz meist. Scandateien werden möglicherweise indexiert, ausgerichtet, bereinigt, zusammengeführt, beschnitten oder ausgedünnt, bevor ein anderes Team sie erhält. Autodesk beschreibt Registrierung als Zusammenführung von Scans zu einer zusammenhängenden Punktwolke. Eine RCP-Projektdatei verweist auf indexierte Scandaten, statt die ursprünglichen Rohdateien selbst zu enthalten. Ein konkretes Ausdünnungsbeispiel liefert PCLs VoxelGrid-Tutorial: Eine Zellgröße von 0,01 m reduziert die Beispielwolke von 460.400 auf 41.049 Punkte. [11] [14] [20]
Ein praktischer Ablauf sieht meist so aus: [1] [11] [20]
- Szene oder Objekt durch Scans, Tiefenerfassung oder Fotos als Punkte erfassen.
- Mehrere Scans registrieren beziehungsweise ausrichten, wenn mehr als eine Aufstellung vorliegt.
- Offensichtliche Ausreißer, bewegte Objekte und irrelevante Bereiche entfernen.
- Dichte Bereiche ausdünnen, wenn kleinere Dateien oder schnellere Verarbeitung nötig sind.
- Bei Bedarf Teile segmentieren oder klassifizieren, um Kennzeichnungen oder Objektgruppen zu erhalten.
- In einem Format exportieren, das die nachfolgend benötigten Felder und Metadaten erhält.
- Optional ein Mesh erzeugen oder die Daten in CAD, BIM oder einer anderen Modellform nachbilden.
Registrierung und Ausrichtung
Bei mehreren Scans bringt die Registrierung getrennte Aufnahmen in eine zusammenhängende Punktwolke. Autodesk ordnet sie Scan-Projekten zu und nennt automatische sowie manuelle Verfahren. Alle Scans sollen denselben räumlichen Bezug erhalten, damit sie gemeinsam verglichen, zusammengeführt und vermessen werden können. [11]
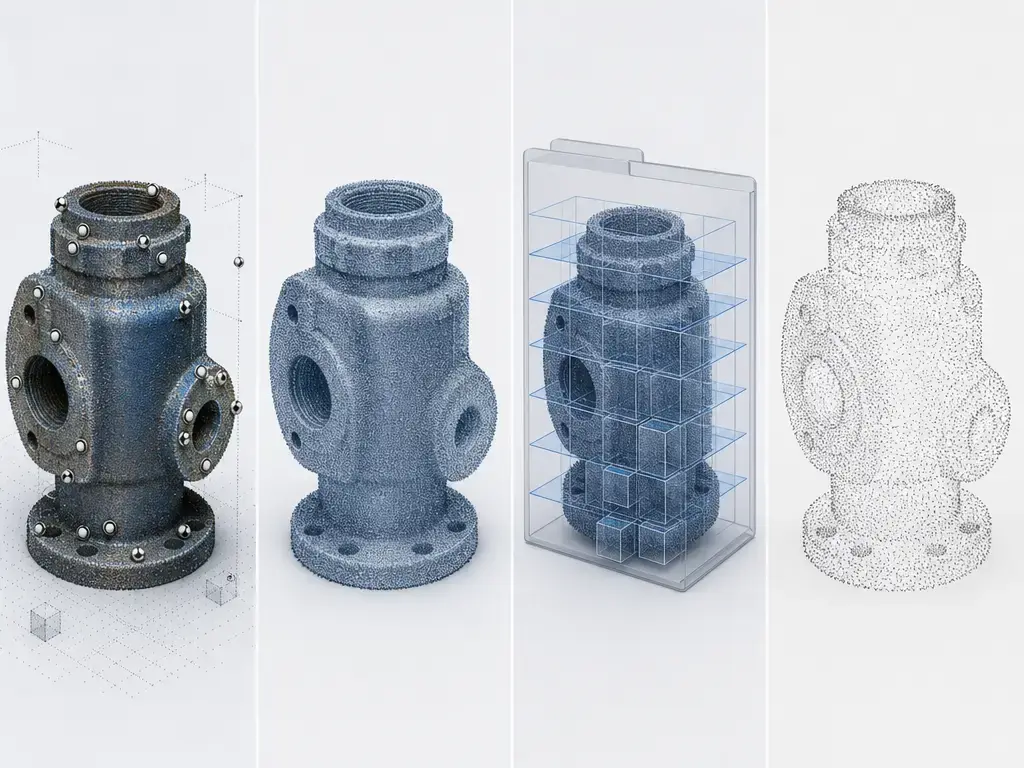
Zwei verbreitete Wege sind zielmarken- beziehungsweise kontrollpunktbasierte und Cloud-to-Cloud-Registrierung. Erstere nutzt bekannte Referenzobjekte oder Vermessungspunkte zur Verbindung der Scans. Cloud-to-Cloud-Verfahren richten überlappende Geometrie direkt aus. Übersichtsarbeiten beschreiben häufig ein Vorgehen von grob nach fein: zunächst eine ungefähre Ausrichtung, dann deren Verfeinerung bis zu geringeren Restabweichungen. [11] [26]
Photogrammetrie verwendet das verwandte, aber andere Konzept des Stitching. Autodesk bezieht es auf Fotoprojekte, bei denen Bilder durch automatische Mesh-Rekonstruktion oder manuelle Eingaben verbunden werden. Das ist keine Scan-Registrierung im engeren Sinn terrestrischer Vermessung. Ein Registrierungsresiduum beschreibt die verbleibende Abweichung nach der Ausrichtung. Es ist somit eine Projektkennzahl und nicht identisch mit der Gerätegenauigkeit eines einzelnen Scans. [11] [26]
Koordinatensysteme: lokal, registriert und georeferenziert
XYZ-Koordinaten sind ohne Bezugssystem und Einheiten bedeutungslos. E57-Anforderungen verwenden SI-Einheiten: Koordinaten und Längen in Metern, ebene Winkel im Bogenmaß. Stationäre Scanner können Daten in lokalen Scannerkoordinaten speichern und eine Transformation in das gewünschte globale System angeben. Autodesks E57-Export folgt derselben Meter-und-Radiant-Konvention und kann Poseninformationen im Scan-Datensatz speichern. [16] [22]
Nach der Ausrichtung kann die Wolke in einem gemeinsamen Projektkoordinatensystem liegen. Punkte verschiedener Scans stimmen dann innerhalb des Projekts räumlich überein, ohne zwingend mit einer externen Kartenprojektion oder einem geodätischen Datum verbunden zu sein. Ein registrierter Projektbezug ist intern konsistent, aber nicht automatisch georeferenziert. [11] [22]
Georeferenzierte Punktwolken ergänzen diesen externen Bezug. LAS 1.4-R15 verlangt Koordinatenreferenzinformationen für die Punktdaten. Je nach Punktformat und Kodierung werden sie in VLRs oder EVLRs als GeoTIFF oder WKT gespeichert. Auch E57 kann solche Informationen enthalten: Die Formatbeschreibung der Library of Congress nennt CoordinateMetadata mit einer WKT-Zeichenfolge für das Koordinatenreferenzsystem. [4] [23]
- Scannerlokal: Punkte werden relativ zum Gerät oder zur Aufstellung gespeichert, häufig mit dem Scanner im Ursprung des lokalen Systems. [22]
- Projektregistriert: Mehrere Scans sind in einem gemeinsamen internen Projektbezug ausgerichtet. [11]
- Georeferenziertes Koordinatenreferenzsystem: Die Punktwolke ist an ein externes Datum oder eine Kartenprojektion gebunden. Die CRS-Metadaten stehen in LAS-VLRs/EVLRs oder E57-Koordinatenmetadaten. [4] [23]
Dateiformate und Normen
Punktwolkenformate erfüllen unterschiedliche Aufgaben: Austausch, georäumliche Datenübergabe oder native Projektverwaltung. Autodesk ReCap nennt unter anderem E57, LAS, RCS/RCP, PTS, PTX, TXT und XYZ. Dass eine Anwendung ein Format öffnen oder exportieren kann, garantiert aber nicht, dass jede Eigenschaft in einer anderen Anwendung unverändert erhalten bleibt. [13]
E57 ist ein Austauschformat für 3D-Bilddaten. Laut ASTM-Zusammenfassung kann eine Datei 3D-Punkte, Attribute wie Farbe und Intensität sowie 2D-Bilder enthalten. Öffentliche Anforderungen und Autodesks Exporthinweise nennen ausdrücklich Meter für Koordinaten und Radiant für ebene Winkel. Autodesk dokumentiert außerdem pose, pointsSize sowie Intensitäts- und Farbgrenzen. Das erinnert daran, dass Exportverhalten und befüllte Felder je nach Software variieren. [2] [16] [22]
LAS dient interoperablen LiDAR- und anderen Punktwolkendatensätzen. OGC beschreibt es als offenes Austauschformat für LiDAR-Punktwolken. LAS 1.4-R15 verlangt für alle Punktdaten CRS-Informationen in VLRs oder EVLRs als GeoTIFF oder WKT. LAS selbst enthält laut OGC-Dokument ausdrücklich keine Kompression. LAZ 1.4 ist die separate komprimierte Form auf Basis von LAS 1.4 und LASzip. [3] [4] [5] [6]
| Format | Besonders gut erhalten bleiben | Häufig verloren gehen | Typischer Einsatz |
|---|---|---|---|
| E57 | 3D-Punkte, Farbe, Intensität, Bilder und Scan-Metadaten | Exporterspezifische Projekteinstellungen oder Teile der nativen Organisation | Austausch zwischen Scan-Programmen |
| LAS/LAZ | LiDAR-Punkte, übliche Punktfelder und CRS-Metadaten | Nichtstandardisierte Projektmetadaten oder softwarespezifischer Kontext | Georäumliche Datenübergabe und Archivierung |
| RCS/RCP | Autodesk-Scan- und Projektkontext samt Verweisen | Übertragbarkeit außerhalb des Autodesk-Ökosystems | Native Projektabläufe |
| PCD | XYZ sowie entwicklerfreundliche Felder wie rgb, Normalen und viewpoint | Umfassender Projektkontext und reichhaltige Austauschmetadaten | Forschung, Robotik und Verarbeitungsketten |
| PLY | Einfache Punkt- oder Polygongeometrie, häufig mit einfacher Farbe | Umfangreiche Scan-Metadaten und formale CRS-Verwaltung | Schlanker Geometrieaustausch |
| XYZ/TXT | Reine Koordinaten und einfache Zusatzspalten | Die meisten Metadaten, Struktur und CRS-Details | Textbasierter Export und schneller Austausch |
Diese Einschränkungen fassen die dokumentierten Rollen bei Autodesk, ASTM, LAS/E57 und PCLs PCD-Dokumentation zusammen. Sie versprechen keinen perfekten Felderhalt zwischen allen Programmen. [2] [4] [14] [15] [19]
RCS enthält einen einzelnen Punktwolkenscan. RCP ist eine Projektdatei mit Verweisen auf einzelne Scandateien und Informationen dazu. Autodesk weist außerdem darauf hin, dass gemeinsam exportierte Projektinformationen Dateien stark vergrößern können. Deshalb erfüllen native Projektcontainer und Austauschdateien unterschiedliche Aufgaben. [14] [15]
Bei einem konkreten Auftrag lautet die wichtigste Formatfrage nicht, welches abstrakt „am besten“ ist. Entscheidend ist, welche Koordinaten, Attribute und Metadaten der nächste Arbeitsschritt benötigt. [2] [3] [14]
Leistungskennzahlen
Punktdichte und Punktabstand hängen zusammen, sind aber nicht gleich und bedeuten beide nicht Genauigkeit. Die Dichte beschreibt die Anzahl der Punkte auf einer Fläche, der Abstand deren räumliche Entfernung. Die USGS-LiDAR-Spezifikationen zeigen, wie wichtig genaue Begriffe sind: Tabelle 1 der Revision A von 2025 nennt für QL2 einen aggregierten nominellen Pulsabstand, ANPS, von höchstens 0,71 m und eine aggregierte nominelle Pulsdichte, ANPD, von mindestens 2,0 Pulsen/m². Im Text zu den Erfassungsanforderungen derselben Revision gilt QL2 als Mindestniveau für 3DEP, mit mindestens zwei Punkten/m² ANPD und höchstens 0,70 m ANPS. Die Werte liegen nahe beieinander, sind aber nicht identisch. Diese Abweichung sollte genannt statt still vereinheitlicht werden. [7] [8]
Messtechnische Begriffe erfordern dieselbe Sorgfalt. NIST TN 1297 warnt davor, Genauigkeit und Präzision als bloße Zahlenetiketten zu verwenden; sie sind qualitative Begriffe. Das NIST/SEMATECH-Glossar beschreibt Wiederholbarkeit als kurzfristige Streuung unter kontrollierten Bedingungen und Genauigkeit im messtechnischen Kontext als gesamte Messabweichung einschließlich Präzision und systematischem Versatz. ISO 10360-13:2021 ergänzt den Prüfkontext: Abnahme- und Bestätigungsprüfungen optischer 3D-Koordinatenmesssysteme beziehen sich auf vom Hersteller angegebene Messlängen und geeignete Oberflächeneigenschaften. Intensität ist bei LiDAR wiederum eine eigene Größe. USGS verlangt sie für jeden diskreten Mehrfachrücklauf und eine lineare Skalierung auf 16 Bit in LAS-Dateien gemäß LAS 1.4-R15. [8] [9] [24] [25]
Auch Registrierungsresiduen werden leicht missverstanden. Ein niedriger Wert bedeutet, dass die Scans bei der Ausrichtung gut zueinander passen. Er beweist allein keine überall hohe absolute Gerätegenauigkeit. Registrierungsfehler beschreiben ein Ausrichtungsergebnis auf Projektebene, Scannerspezifikationen dagegen das Gerät unter festgelegten Testbedingungen. [11] [26]
| Begriff | Bedeutung | Nicht gleichbedeutend mit |
|---|---|---|
| Genauigkeit | Nähe zu einem Referenz- oder wahren Wert im Messkontext | Dichte, Auflösung oder einer einzelnen Marketingzahl |
| Präzision | Übereinstimmung beziehungsweise Streuungsverhalten unter festgelegten Bedingungen | Genauigkeit |
| Wiederholbarkeit | Kurzfristige Streuung unter gleichen Bedingungen | Langfristiger Reproduzierbarkeit oder Drift im Feldeinsatz |
| Auflösung | Kleinster unterscheidbarer Änderung beziehungsweise Empfindlichkeit eines Instruments | Punktabstand, Dichte oder Genauigkeit |
| Punktabstand | Entfernung zwischen benachbarten Abtastpunkten | Genauigkeit |
| Punktdichte | Anzahl der Punkte pro Fläche oder Volumen | Einem Beleg für Messqualität |
| Rauschen | Zufällige Abweichung um die abgetastete Oberfläche | Feinen Details, die grundsätzlich erhalten werden sollten |
| Volumetrische Genauigkeit | Fehlerverhalten über einen dreidimensionalen Arbeitsraum | Einem direkten Ersatz für Punktgenauigkeit bei stationärem LiDAR |
| Registrierungsresiduum oder -fehler | Verbleibende Abweichung nach der Ausrichtung | Globaler Wahrheit oder absoluter Genauigkeit der gesamten Szene |
Diese Unterscheidungen folgen NISTs Terminologiehinweisen, dem ISO-Prüfkontext und der Sprache der USGS-LiDAR-Datenanforderungen. [7] [8] [9] [24] [25]
Die folgenden Gerätebeispiele sind Herstellerangaben, keine typischen Werte für sämtliche Scanner.
| Herstellerbeispiel | Reichweite | Geschwindigkeit | Genauigkeitsangabe |
|---|---|---|---|
| FARO Focus Premium Max | 0,5–400 m | Bis zu 2 Millionen Punkte/s | 3D-Genauigkeit 2 mm bei 10 m und 3,5 mm bei 25 m. [28] |
| Leica RTC360 | 0,5–130 m | Bis zu 2.000.000 Punkte/s | 3D-Punktgenauigkeit 1,9 mm bei 10 m, 2,9 mm bei 20 m und 5,3 mm bei 40 m. [29] |
| Creaform HandySCAN BLACK Elite | — | — | Genauigkeit 0,025 mm; volumetrische Genauigkeit 0,020 mm + 0,040 mm/m. [30] |
Diese Werte sind zwischen Geräteklassen nicht austauschbar. Reichweite und Punktgenauigkeit terrestrischer Fernbereichsscanner beschreiben einen anderen Prüfkontext als volumetrische Genauigkeit handgeführter Scanner. ISO 10360-13 erinnert daran, jede Angabe innerhalb ihrer Messbedingungen zu lesen, statt alles zu einer einzigen Zahl für „beste Genauigkeit“ zu vermischen. [9]
Punktwolken für die Nutzung aufbereiten
Vor der Weiterverarbeitung werden Punktwolken oft bereinigt und an die Aufgabe angepasst. Typisch sind das Abschneiden irrelevanter Bereiche, das Entfernen bewegter Objekte und offensichtlicher Ausreißer sowie Rauschfilterung. So werden Betrachtung, Speicherung und Registrierung mit anderen Daten einfacher. Autodesks Glossar beschreibt Projektbereinigung ausdrücklich als Erkennen fehlerhafter Punkte und Entfernen bewegter Objekte aus einer statischen Umgebung. „Die Punktwolke“ ist daher häufig bereits verarbeitet und keine unveränderte Rohaufnahme. [11]
Wenn kleinere Datenmengen oder zusammenhängende Flächen benötigt werden, folgen Ausdünnung und Mesh-Erzeugung. PCLs VoxelGrid verwendet einen Schwerpunkt pro Voxel. Im Beispiel reduziert eine Zellgröße von 0,01 m die Wolke von 460.400 auf 41.049 Punkte. Das beschleunigt Verarbeitung, verwirft aber Informationen. Für Oberflächenrekonstruktion dokumentiert Open3D Alpha Shapes, Ball Pivoting und Poisson. Letzteres kann Dreiecke in dünn besetzten Bereichen erzeugen und über gemessene Daten hinausgehen. Ein Mesh ist somit nicht einfach eine kleinere Punktwolke, sondern ihre neue geometrische Interpretation. [20] [21]
Typische Verarbeitungsschritte sind: [1] [20] [21]
- Registrierung.
- Zuschnitt.
- Entfernen von Ausreißern.
- Voxelbasierte Ausdünnung.
- Normalenschätzung.
- Oberflächenrekonstruktion.
- Export.
Die Abwägung ist klar: Kleinere Dateien und schnellere Abläufe kosten meist Informationen. Mesh-Erzeugung ergänzt abgeleitete Geometrie, statt die Originalmesspunkte nur neu zu organisieren. [20] [21]
Anwendungen nach Fachgebiet
Punktwolken sind aufgabenbezogene Daten, kein universelles Endprodukt. Dieselben Oberflächeninformationen können Baudokumentation, technische Prüfung, Geländekartierung, Robotik oder Restaurierung unterstützen. Der nächste Schritt hängt vom Fachgebiet ab. Autodesk ordnet Reality Capture unter anderem Bauwesen, Entwurf und Projektdokumentation zu. LAS bleibt ein Austauschformat für LiDAR- und andere Punktwolkendatensätze. [3] [12]
| Fachgebiet | Nutzen der Punktwolke | Typischer nächster Schritt |
|---|---|---|
| Reverse Engineering | Vorhandene Geometrie und nicht dokumentierte Merkmale erfassen | Flächen anpassen oder CAD-Geometrie nachbauen |
| Scan-to-BIM und Bestandsdokumentation | Istzustand für die Koordination erfassen | Mit Plänen vergleichen oder BIM-Elemente modellieren |
| Prüfung und Messtechnik | Abweichungen, Abstände oder Form messen | Mit Toleranzen oder Referenzen vergleichen |
| Geländekartierung | Boden und Oberflächenbedeckung großflächig darstellen | Klassifizieren, rastern und LiDAR- beziehungsweise Geodaten liefern |
| Robotik und SLAM | Lokalisierung und Hinderniserkennung unterstützen | Scans zu Navigationskarten zusammenführen |
| Kulturerbe | Form und sichtbaren Zustand bewahren | Objekte archivieren, dokumentieren oder rekonstruieren |
| 3D-Druckvorbereitung | Gemessene Formreferenz bereitstellen | Vor dem Slicen ein Mesh oder modelliertes Bauteil erzeugen |
Diese Zuordnung folgt Autodesks Reality-Capture-Anwendungen und der Rolle von LiDAR-Daten nach LAS- beziehungsweise USGS-Anforderungen in der Geländekartierung. [3] [7] [12]
Bei Geländekartierung wird eine Punktwolke häufig anhand LiDAR-spezifischer Kennzahlen wie ANPD und ANPS bewertet. Diese gehören zur Spezifikation der Datenlieferung, nicht zu einer allgemeinen „3D-Qualität“. In Bau- und Entwurfsabläufen dient die Wolke meist als Vergleichs- und Koordinationsreferenz, nicht als fertiges herzustellendes Objekt. [7] [8]
Grenzen und häufige Missverständnisse
Eine Punktwolke kann dicht aussehen und dennoch ungenau sein, wenn Kalibrierung, Registrierung oder Oberflächenbedingungen mangelhaft sind. ISO 10360-13 bindet messtechnische Prüfungen an Hersteller-Messlängen und geeignete Oberflächen. Optische Vollständigkeit beweist deshalb keine verlässliche Geometrie. Auch ein kleines Registrierungsresiduum kann mit globalem Versatz oder anderen Projektproblemen zusammen auftreten. [9] [11]
Die Erfassung hat vorhersehbare blinde Stellen. Verdeckungen verstecken Objekt- oder Raumteile aus jeder einzelnen Scannerposition, weshalb oft mehrere Aufstellungen nötig sind. Reflektierende, transparente oder anderweitig ungeeignete Oberflächen schwächen Ergebnisse ebenfalls. Bei Fotorekonstruktion zählen Bildüberlappung und sichtbare Merkmale. Schwierige Bereiche können daher manuelle Nacharbeit oder Unterstützung durch Vermessungspunkte erfordern. [9] [12]
Auch nach der Aufnahme gibt es praktische Grenzen. Große Dateien verlangsamen Speicherung, Darstellung und weitere Verarbeitung. Bei langen Projekten kann sich ohne gute Ausrichtungskontrolle Registrierungsdrift summieren. Mesh-Erzeugung bleibt zudem interpretierend: Laut Open3D kann Poisson-Rekonstruktion in dünn besetzten Bereichen Dreiecke ergänzen und über die Messungen hinaus extrapolieren. Eine fertige Oberfläche kann deshalb Geometrie enthalten, die nie direkt erfasst wurde. [11] [21]
Einblick in die Forschung
Registrierungsforschung beschreibt die Ausrichtung häufig als Grob-zu-fein-Prozess: eine brauchbare Ausgangspose finden, anschließend verfeinern und Restfehler analysieren. Das ist praktisch, weil reale Punktwolken Überlappungen, Rauschen, unterschiedliche Blickwinkel und Lücken enthalten. Eine einzige Anpassung reicht selten aus. [26]
Bei der Speicherung bleibt LAZ der standardisierte Kompressionsweg für LAS-Abläufe. Der aktuelle OGC-Community-Standard LAZ 1.4 basiert ausdrücklich auf LAS 1.4 und nutzt von LASzip abgeleitete Kompression. Er definiert keine grundsätzlich andere Art von Punktwolke. [6]
Warum Sie Punktwolken schon vor dem Scannen verstehen sollten
Die Frage nach der Punktwolke ist schon vor der Aufnahme wichtig: Sie beeinflusst Einstellungen, angeforderte Ergebnisse und später vermeidbare Fehler. Wer Punktwolken als abgetastete Oberflächendaten statt automatisch als Mesh oder CAD-Modell versteht, verwechselt Rohaufnahmen seltener mit bearbeitbarer oder druckbarer Geometrie. Das hilft auch beim passenden Export: E57 für reichhaltige Scandaten, LAS oder LAZ für georäumlichen Austausch und CRS-Verwaltung sowie native Formate wie RCP/RCS bei Bedarf an softwarespezifischem Projektkontext. [1] [2] [3] [11]
Häufige Fragen
Was ist eine Punktwolke?
Eine Punktwolke ist eine Menge abgetasteter 3D-Punkte, meist als X-, Y- und Z-Koordinaten gespeichert, die die Oberfläche eines Objekts oder einer Szene darstellen. Sie kann Farbe oder Intensität enthalten. Im Kern bleiben es jedoch Messpunkte statt verbundener Flächen, Kanten oder eines fertigen Volumenmodells.. [1] [11]
Haben Punktwolken Flächen oder Kanten?
Nein. Punktwolken bestehen aus einzelnen Punkten und enthalten keine Flächen oder Kanten. Diese gehören zu Meshes, die den geometrischen Positionen Topologie hinzufügen. Deshalb kann eine Punktwolke eine gute gemessene Referenz sein, ohne direkt als Oberflächenmodell bearbeitbar zu sein. [11] [18]
Was ist ein „Punktwolkenmodell“, und ist es ein echtes 3D-Modell?
Der Begriff ist verbreitet, aber unscharf. Streng technisch beschreibt eine Punktwolke abgetastete Oberflächenpunkte und ist nicht automatisch ein Mesh, Volumenkörper oder parametrisches CAD-Modell. Dazu wird sie erst durch Rekonstruktion oder Modellierung. [1] [11]
Sind alle Punktwolken LiDAR-Daten?
Nein. LiDAR ist eine häufige, aber nicht die einzige Quelle. Punktwolken können auch aus anderen 3D-Scannern, Stereo- oder Laufzeitsensoren und fotobasierter Rekonstruktion entstehen. Autodesks Reality-Capture-Prozess umfasst ebenfalls Fotoprojekte und nicht nur Laserscans. [1] [12]
Was bedeutet Punktwolkenregistrierung mit Zielmarken oder Cloud-to-Cloud, und was ist ein Residuum?
Registrierung richtet mehrere Scans zu einer zusammenhängenden Punktwolke aus. Zielmarkenbasierte Verfahren verwenden Referenzmarken oder Kontrollpunkte, Cloud-to-Cloud-Verfahren passen überlappende Geometrie direkt an. Das Residuum ist die verbleibende Abweichung nach der Ausrichtung. Es bewertet die Übereinstimmung der Scans, nicht die absolute Messgenauigkeit des gesamten Projekts. [11] [26]
Wie funktionieren lokale und georeferenzierte Koordinatensysteme in LAS und E57?
XYZ-Werte ergeben nur mit bekanntem Bezugssystem und Einheiten Sinn. E57 verwendet Meter und Radiant und erlaubt lokale Scannerkoordinaten mit Transformationen in ein übergeordnetes System. LAS 1.4-R15 verlangt CRS-Informationen für alle Punktdaten in VLRs oder EVLRs als GeoTIFF oder WKT. E57 kann für Georeferenzierung ebenfalls Koordinatenmetadaten in WKT speichern. [4] [22] [23]
Kann man eine Punktwolke 3D-drucken? Welche Datei wird benötigt?
Meist nicht direkt. Drucker und Slicer erwarten gewöhnlich ein Mesh-Format wie STL oder 3MF statt roher Punktwolken. Autodesks STLOUT-Dokumentation beschreibt STL als Dreiecke zur Annäherung von Volumenkörperflächen oder geschlossenen Meshes. Das 3MF Consortium weist auf die Anerkennung von 3MF als ISO/IEC 25422:2025 hin. Ausgehend von einer Punktwolke sind daher normalerweise zuerst Mesh-Erzeugung oder Modellierung nötig. [10] [17]
Quellen
- PCL: Über das Projekt — https://pointclouds.org/about/
- ASTM E2807-11(2019): Standardspezifikation für den Austausch von 3D-Bilddaten, Version 1.0 — https://store.astm.org/e2807-11r19.html
- OGC: Normseite zur LAS-Spezifikation — https://www.ogc.org/standards/las/
- ASPRS: LAS-Spezifikation v1.4-R15 als PDF — https://www.asprs.org/wp-content/uploads/2019/07/LAS_1_4_r15.pdf
- OGC: LAS 1.4 Community Standard als PDF — https://docs.ogc.org/cs/17-030r1/17-030r1.pdf
- OGC: LAZ 1.4 Community Standard als PDF — https://portal.ogc.org/files/?artifact_id=110135&version=2
- USGS Lidar Base Specification: Tabellen — https://www.usgs.gov/ngp-standards-and-specifications/lidar-base-specification-tables
- USGS Lidar Base Specification: Erfassungsanforderungen — https://www.usgs.gov/ngp-standards-and-specifications/lidar-base-specification-collection-requirements
- ISO 10360-13:2021 — https://www.iso.org/standard/74957.html
- 3MF Consortium: Spezifikation — https://3mf.io/spec/
- Autodesk ReCap: Glossar — https://help.autodesk.com/cloudhelp/ENU/Reality-Capture/files/glossary.html
- Autodesk: Der Reality-Capture-Prozess — https://help.autodesk.com/cloudhelp/ENU/Reality-Capture/files/Getting_Started/about_reality_capture.html
- Autodesk: Unterstützte Dateiformate — https://help.autodesk.com/cloudhelp/ENU/Reality-Capture/files/Getting_Started/supported_file_formats.html
- Autodesk: Scan- und Photogrammetriedateien sowie Projekte — https://help.autodesk.com/cloudhelp/ENU/Reality-Capture/files/Getting_Started/Supported_File_Formats/scan_photogrammetry.html
- Autodesk Navisworks: ReCap-Dateileser — https://help.autodesk.com/cloudhelp/2024/ENU/Navisworks/files/GUID-7F1C93E2-66A8-4884-85E1-15B180E0C46F.htm
- Autodesk: Technische Spezifikation der E57-Exportunterstützung — https://help.autodesk.com/cloudhelp/ENU/Reality-Capture/files/Saving_Exporting_Your_Project/export_e57_technical_specifications.html
- Autodesk AutoCAD: Befehl STLOUT — https://help.autodesk.com/cloudhelp/2017/ENU/AutoCAD-Core/files/GUID-5E9946B5-D769-4881-BC0F-21F54840683D.htm
- Autodesk 3ds Max: Punktwolkenobjekt — https://help.autodesk.com/cloudhelp/2022/ENU/3DSMax-Modeling/files/GUID-49CE0ACB-1345-4D50-B6E5-361DBFDB5B33.htm
- PCL: Das PCD-Dateiformat — https://pointclouds.org/documentation/tutorials/pcd_file_format.html
- PCL: VoxelGrid-Tutorial — https://pointclouds.org/documentation/tutorials/voxel_grid.html
- Open3D: Tutorial zur Oberflächenrekonstruktion — https://www.open3d.org/docs/release/tutorial/geometry/surface_reconstruction.html
- ASTM: Anforderungen an das 3D-Bilddatenformat — https://e57-3d-imgfmt.sourceforge.net/requirements.html
- Library of Congress: Beschreibung des E57-Formats — https://www.loc.gov/preservation/digital/formats/fdd/fdd000563.shtml
- NIST TN 1297, Anhang D1: Terminologie — https://www.nist.gov/pml/nist-technical-note-1297/nist-tn-1297-appendix-d1-terminology
- NIST/SEMATECH: Glossar des Handbuchs für technische Statistik — https://www.itl.nist.gov/div898/handbook/glossary.htm
- Registrierung von Laserscan-Punktwolken: Eine Übersicht — https://pmc.ncbi.nlm.nih.gov/articles/PMC5981425/
- FARO: Punktwolken für Einsteiger — https://www.faro.com/en/Resource-Library/Article/Point-Clouds-for-Beginners
- FARO Focus Premium Max: Broschüre als PDF — https://media.faro.com/-/media/Project/FARO/FARO/FARO/Resources/1_BROCHURE/2024/FARO-Focus/AECO/CMO9773_Brochure_FocusPremiumMax_AECO_ENG_LT_Web_112024.pdf?rev=32d2a3ce59b943828b19a6a2e5374d94
- Leica RTC360 Laserscanner: Produktseite — https://shop.leica-geosystems.com/reality-capture/rtc/leica-rtc360-laser-scanner/buy
- Creaform HandySCAN 3D: Technische Daten — https://www.creaform3d.com/en/products/portable-3d-scanners/portable-3d-scanner-handyscan-3d/technical-specifications