
Résumé
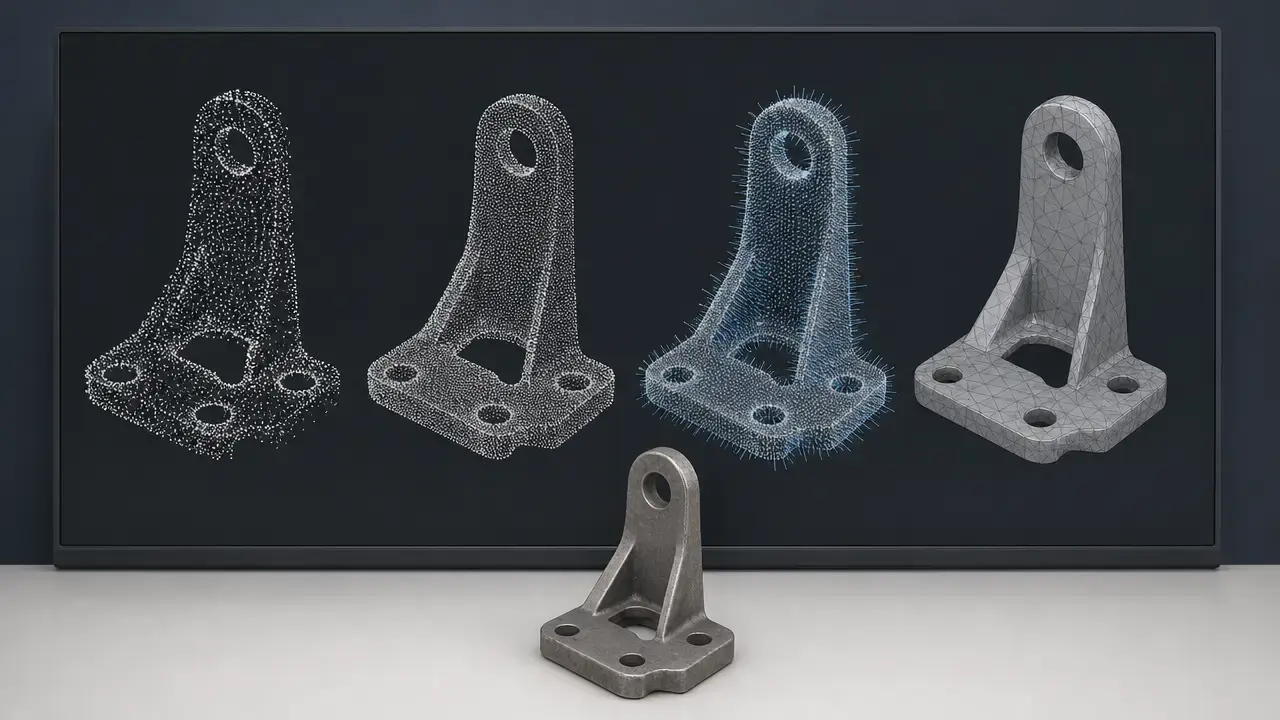
Pour convertir des données de nuage de points en modèle 3D exploitable, commencez par choisir le livrable. Vous pouvez conserver le nuage de points comme preuve de mesure, reconstruire un maillage triangulaire pour la visualisation ou l’impression, recréer un modèle CAO ou surfacique pour le rendre modifiable, ou créer un modèle BIM/tel que construit pour le contexte sémantique. E57 stocke des données de points 3D, des attributs de points et des images 2D, tandis que LAS 1.4 est un format d’échange de nuages de points pour les enregistrements et attributs de points de type lidar. [3] [4]
Choisissez d’abord le livrable
Un même scan peut prendre en charge des sorties très différentes ; décidez donc tôt si le projet concerne réellement la conversion d’un nuage de points en maillage, d’un nuage de points en modèle CAO, ou un flux de travail sémantique tel que construit. Open3D documente trois méthodes courantes de reconstruction pour créer des maillages, Fusion peut convertir les corps maillés admissibles en corps solides ou surfaciques, et les outils Scan-to-CAD de Creaform se concentrent sur les NURBS et les entités extraites plutôt que sur les seuls triangles bruts. [5] [16] [18]
| Livrable | Le mieux adapté à | Formats courants | Risque principal |
|---|---|---|---|
| Nuage de points | Enregistrement des mesures, traçabilité, retraitement | E57, LAS, XYZ | Modifiabilité limitée |
| Maillage triangulaire | Visualisation, simulation, préparation à l’impression | STL, OBJ, DAE | Trous, bruit et topologie médiocre |
| Modèle CAO/B-rep ou surfacique | Modification, réutilisation paramétrique, intention de fabrication | STEP, IGES, corps surfaciques | La reconstruction peut ne pas retrouver l’intention de conception |
| Modèle sémantique BIM/tel que construit | Documentation AEC, contexte des actifs, flux de travail d’installation | Livrables orientés BIM | La géométrie seule ne suffit pas |
Quand ne pas encore convertir
Ne convertissez pas immédiatement si le scan est encore incomplet, mal aligné ou nécessaire comme preuve source. Dans ces cas, conservez le nuage de points et terminez d’abord le recalage et les contrôles qualité, car une reconstruction ultérieure peut masquer ce qui a réellement été capturé. [12] [13] [4]
Terminologie et contexte historique
Le recalage et la reconstruction sont liés, mais ne constituent pas la même étape. L’article classique sur ICP est paru en 1992 dans IEEE TPAMI 14 et traite du recalage à six degrés de liberté ; c’est pourquoi ICP reste le nom de référence lorsque des scans doivent être alignés avant conversion. Plus tard, la reconstruction de surface de Poisson, publiée en 2006 aux pages 61–70, a formalisé une idée différente : reconstruire une surface à partir de points orientés, les auteurs décrivant la méthode comme résistante au bruit des données. Le prétraitement moderne se situe entre ces étapes, avec des outils tels que VoxelGrid qui réduit la densité en remplaçant les points de chaque voxel par leur centroïde. [12] [6] [11]
Ce que contient un nuage de points
Un nuage de points est un ensemble de coordonnées XYZ mesurées, souvent accompagnées de champs supplémentaires tels que la couleur, l’intensité, la classification, les normales ou des métadonnées propres au scanner. Certains flux de travail préservent les normales du capteur ou d’un traitement antérieur, tandis que d’autres les estiment plus tard ou les omettent entièrement. E57 peut stocker des données de points 3D, des attributs de points et des images 2D, tandis que LAS 1.4 contient des enregistrements et attributs de points de type lidar. [3] [4]
Ces champs sont importants, car la conversion de données de nuage de points en modèle 3D peut perdre des informations utiles si l’exportation ne préserve que les coordonnées. La suppression statistique des valeurs aberrantes évalue les distances de voisinage par rapport à un modèle de seuil moyenne-plus-écart-type, et VoxelGrid simplifie les scans denses en approchant les points de chaque voxel par leur centroïde. Les deux sont utiles, mais peuvent aussi supprimer des informations s’ils sont employés trop agressivement. E57, LAS ou XYZ transportent des points ; STL, OBJ et STEP transportent la géométrie de façons très différentes. [10] [11]
Nuage de points, maillage, CAO et BIM/tel que construit sont des livrables différents
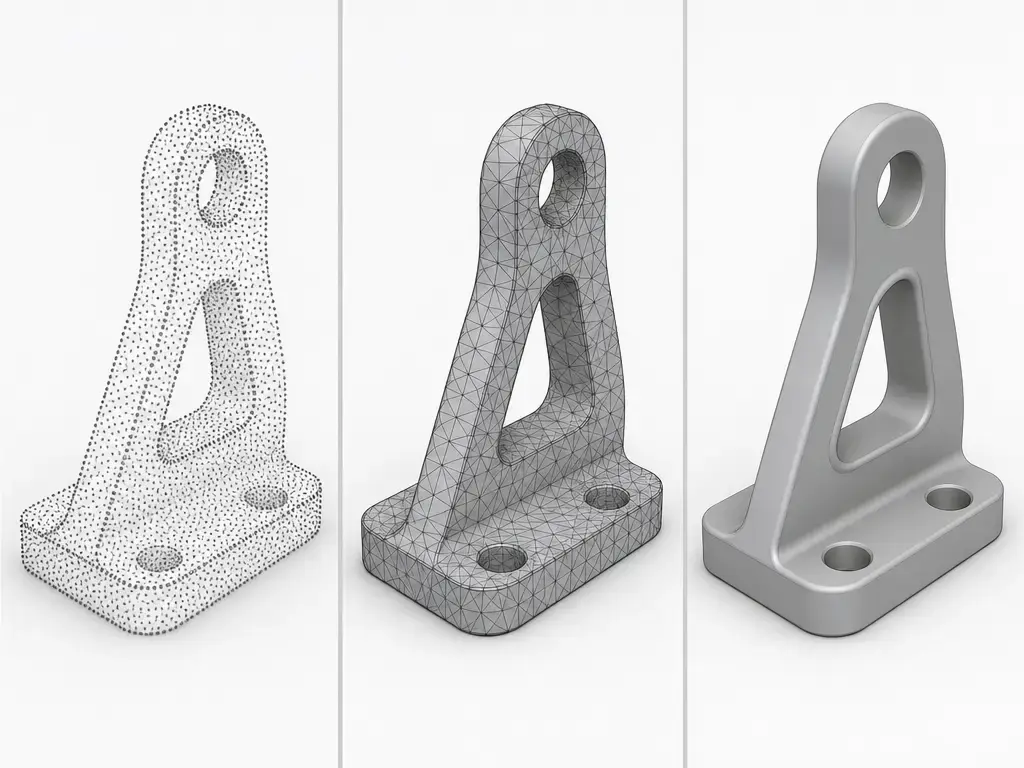
Un nuage de points est un ensemble d’échantillons mesurés. Un maillage triangulaire est une approximation de surface connectée déduite de ces échantillons. Dans un flux de travail de nuage de points vers maillage, la topologie, l’étanchéité et la qualité des triangles sont créées pendant la reconstruction plutôt que capturées directement par le scanner. Fusion peut convertir un corps maillé en corps solide ou surfacique, et un maillage étanche peut être converti en corps solide, mais cela ne rend pas chaque maillage adapté à une utilisation ultérieure en ingénierie. [16]
Un modèle surfacique ou NURBS est plus proche d’une géométrie modifiable, car des courbes et des patchs sont ajustés aux caractéristiques interprétées du scan. C’est la logique des flux de travail scan-vers-CAO : Creaform documente la génération de surfaces NURBS ainsi que l’extraction d’entités géométriques, dont des entités 2D/3D, des courbes et des sections transversales. La CAO/B-rep paramétrique va plus loin en encodant l’intention de conception, de sorte que le résultat puisse être modifié sous forme de fonctions plutôt que seulement déplacé, ombré ou remaillé. Certains logiciels peuvent importer à la fois des formats de type maillage et de type CAO — Artec Studio 20 répertorie la prise en charge de STL, OBJ, STEP, STP, IGES, IGS, X_T et SAT — mais la prise en charge à l’importation n’est pas la même chose que la modifiabilité native. [18] [17]
Un modèle tel que construit est généralement sémantique autant que géométrique, particulièrement en AEC. Il peut contenir des murs, des ouvertures, des systèmes et des étiquettes d’actifs en plus de la forme ; ce n’est donc pas seulement un maillage plus esthétique. C’est pourquoi « modèle 3D » n’est qu’un terme générique : le bon livrable peut être un maillage pour la visualisation, un modèle CAO pour la refonte ou un modèle tel que construit pour la documentation. La documentation de traitement de maillages de CGAL traite la gestion des bords, la fermeture et la réparation comme des sujets de maillage, distincts de l’échange de nuages de points lui-même. Le tutoriel de 7 minutes de Materialise enregistré dans 3-matic 14 doit être considéré comme un exemple de flux de travail circonscrit, et non comme une définition universelle de la sortie. [20] [19]
| Sortie | Le mieux adapté à | Formats courants | Risque principal |
|---|---|---|---|
| Nuage de points | Preuve source, mesure, retraitement | E57, LAS, XYZ | Non directement modifiable comme forme |
| Maillage triangulaire | Visualisation, simulation, préparation à l’impression | STL, OBJ, DAE, FBX | Trous, mauvaise topologie et sémantique limitée |
| Modèle surfacique/NURBS | Géométrie reconstruite lisse | IGES, STEP, corps surfaciques | L’ajustement des patchs peut manquer des caractéristiques de conception nettes |
| CAO/B-rep paramétrique | Modification, refonte, intention de fabrication | STEP, CAO native | La conversion depuis le scan peut être approximative |
| Modèle BIM/tel que construit | Coordination AEC et contexte des actifs | Livrables orientés BIM | La géométrie seule ne suffit pas |
STL et OBJ ne sont pas de la CAO modifiable. Si le livrable doit être modifié comme géométrie de conception, l’objectif est de passer du nuage de points au modèle CAO, et non simplement d’exporter un maillage.
Flux de travail principal : des données de scan au modèle utilisable
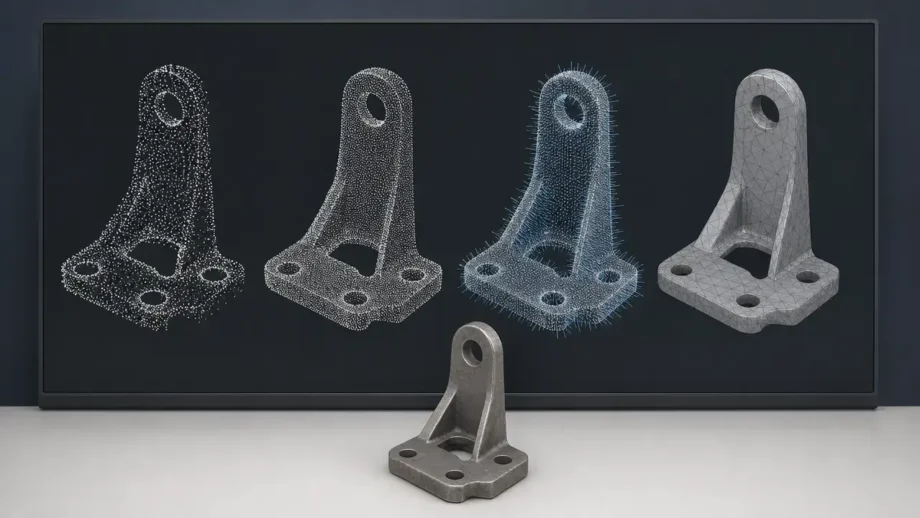
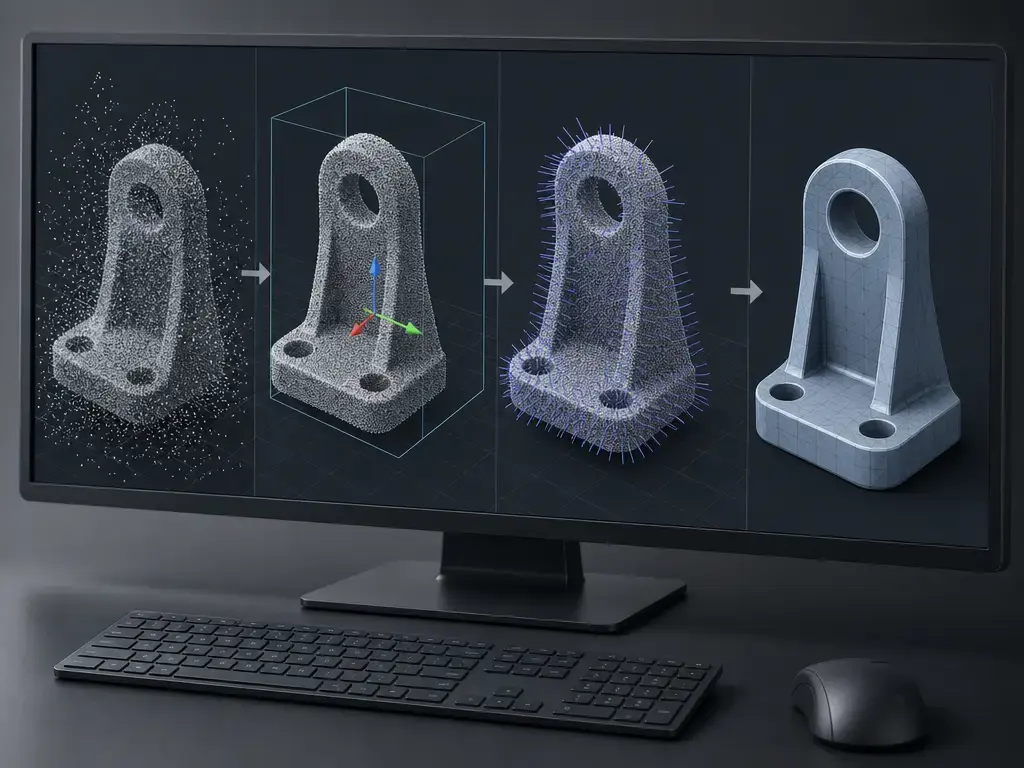
Pour convertir des données de nuage de points en modèle 3D de manière contrôlée, suivez l’ordre des données plutôt que l’ordre des boutons du logiciel. Importez d’abord et confirmez les unités, puis recadrez ou segmentez la zone utile afin que la géométrie d’arrière-plan ne biaise pas les étapes suivantes. Ensuite, recalez ou vérifiez l’alignement, car l’alignement du nuage de points affecte tout ce qui suit. Après cela, supprimez les valeurs aberrantes et le bruit, sous-échantillonnez seulement si nécessaire, estimez et orientez les normales, reconstruisez la surface, réparez les trous et la topologie, décimez ou lissez avec précaution, validez par rapport au scan ou à une référence et exportez pour l’utilisation prévue. ICP est la méthode classique de recalage à six degrés de liberté de 1992, tandis que CloudCompare expose des diagnostics tels que le nombre d’itérations, la différence RMS et le recouvrement final pour vérifier la qualité de l’ajustement. StatisticalOutlierRemoval et VoxelGrid sont des outils de nettoyage courants, mais doivent être considérés comme un prétraitement contrôlé, et non comme une amélioration automatique. [12] [13] [10] [11]
- Importer et vérifier les unités
- Recadrer/segmenter la zone utile
- Recaler ou vérifier l’alignement
- Supprimer les valeurs aberrantes et le bruit
- Sous-échantillonner uniquement si nécessaire
- Estimer et orienter les normales
- Reconstruire la surface
- Réparer les trous et la topologie
- Décimer/lisser avec précaution
- Valider par rapport au scan/à la référence
- Exporter pour l’utilisation prévue
Le maillage peut aussi solliciter fortement le stockage local et les fichiers temporaires. Les recommandations locales de numérisation vers maillage d’Autodesk ReCap préconisent un espace libre temporaire égal à 5× la taille du nuage de points sur le lecteur C:, un rappel pratique que la conversion n’est pas seulement un problème de géométrie. [14]
Note AEC/topographie sur les unités, les CRS et les grandes coordonnées
Pour les données AEC et topographiques, les coordonnées locales sont souvent plus faciles à modéliser, tandis que les coordonnées globales sont nécessaires au contexte du site et à l’alignement avec d’autres jeux de données. De grandes valeurs de coordonnées peuvent créer des problèmes d’affichage ou de précision dans certains outils en aval, même lorsque le scan lui-même est correct ; si une limite universelle propre au projet est nécessaire, aucun chiffre fiable n’a été trouvé. Lorsque le flux de travail est utilisé pour la métrologie plutôt que pour le seul traitement géométrique, ISO 10360-13:2021 fournit un contexte d’acceptation et de revérification pour les systèmes optiques de mesure de coordonnées 3D, et NIST maintient explicitement la distinction entre exactitude et précision. [1] [2]
Nettoyer et aligner le nuage de points avant le maillage
Le nettoyage doit supprimer les artefacts d’acquisition, et non remodeler l’objet. Commencez par supprimer les valeurs aberrantes, puis inspectez les zones de recouvrement à la recherche de passages dupliqués, de repères dérivants et de couverture partielle où un seul côté d’une surface a été capturé. En pratique, un recouvrement dupliqué peut épaissir les arêtes ou créer des doubles parois, tandis qu’une couverture partielle peut laisser des lacunes ensuite confondues avec des trous dans l’objet lui-même. StatisticalOutlierRemoval de PCL utilise un seuil fondé sur la distance moyenne plus un multiplicateur d’écart type, avec des paramètres d’exemple tels que setMeanK(8) et setStddevMulThresh(1.0). [10]
Un nettoyage agressif peut supprimer des arêtes fines, des rainures, du texte en relief, des cordons de soudure ou des surfaces usées. Le sous-échantillonnage VoxelGrid est également un compromis, non une amélioration automatique : il approche chaque voxel par son centroïde, ce qui aide avec les grands scans mais peut adoucir les caractéristiques étroites s’il est utilisé trop tôt ou trop grossièrement. Après nettoyage, le recalage doit être vérifié avec ICP, la référence classique d’alignement à six degrés de liberté de 1992. Les diagnostics de CloudCompare — nombre d’itérations, différence RMS et recouvrement final — aident à déterminer si l’ajustement est stable, mais le RMS ICP est un diagnostic d’ajustement, pas une preuve d’exactitude absolue. [11] [12] [13]
Méthodes de reconstruction de surface
Pour la conversion d’un nuage de points en maillage, la méthode de reconstruction doit correspondre à la forme et au schéma d’échantillonnage plutôt qu’au seul menu du logiciel. Open3D documente trois méthodes de reconstruction largement utilisées : les alpha shapes, le ball pivoting et la reconstruction de surface de Poisson. Poisson, publiée en 2006 aux pages 61–70, reconstruit une surface à partir de points orientés et a été décrite par ses auteurs comme résistante au bruit des données, raison pour laquelle elle est souvent choisie pour des données de scan inégales ou imparfaites. Le Poisson screened, publié dans ACM TOG 32(3), Article 29, en juin 2013, modifie cette famille de méthodes afin que la surface reconstruite puisse adhérer plus étroitement aux échantillons d’entrée. [5] [6] [7]
Le ball pivoting et les alpha shapes sont des outils différents, avec des modes de défaillance différents. Open3D indique que le ball pivoting suppose que le nuage de points possède des normales ; ses résultats dépendent donc fortement de la qualité et de l’orientation des normales. Les alpha shapes sont souvent utiles lorsque les données clairsemées ou le comportement des frontières importent davantage qu’une interpolation lisse. Dans une géométrie fine, en forme d’arête ou ouverte, les résultats d’alpha shape ou de ball pivoting peuvent mieux préserver la structure échantillonnée qu’une approche fortement lissante, mais ils peuvent aussi laisser des lacunes lorsque l’échantillonnage est irrégulier. À l’inverse, Poisson tend à fermer et lisser plus agressivement, ce qui peut aider pour les surfaces continues et nuire lorsque les cavités ou les frontières ouvertes doivent rester ouvertes. [5] [6]
Une triangulation de type Delaunay en 2.5D se comprend au mieux comme un cas de champ de hauteur : chaque position en vue en plan correspond à une hauteur de surface ; la surface peut donc être triangulée comme un graphe au-dessus d’un plan de base plutôt que comme une coque fermée arbitraire. Cela convient bien aux sols, terrains, toitures ou autres surfaces à valeur unique, mais échoue lorsque l’objet se replie sur lui-même ou contient des murs verticaux, des contre-dépouilles profondes ou des surfaces qui se chevauchent.
Les valeurs par défaut des logiciels doivent être considérées comme des exemples, non comme des recommandations. PyMeshLab documente des valeurs par défaut Poisson screened telles que Interpolation Weight 4 et Gauss-Seidel Relaxations 8, tandis que CloudComPy documente des valeurs par défaut Poisson d’exemple telles que depth=8, finestCellWidth=0.0, samplesPerNode=1.5, pointWeight=2.0 et threads=1, avec la profondeur d interprétée sur une grille 2^d × 2^d × 2^d. Ces valeurs sont des valeurs par défaut logicielles, et non des bonnes pratiques universelles. [8] [9]
Les normales sont estimées et orientées, pas seulement présentes
Les normales sont une entrée du flux de travail, pas une simple étiquette. Poisson utilise des points orientés, et l’implémentation de ball pivoting d’Open3D suppose des normales ; des normales incorrectement orientées peuvent donc fermer des cavités, relier des surfaces distinctes ou effacer des ouvertures qui devraient rester visibles. [6] [5]
Du nuage de points au maillage
Un bon résultat de conversion d’un nuage de points en maillage n’est pas seulement une coque fermée. C’est un maillage dont les triangles suivent suffisamment le scan pour l’usage prévu sans inventer trop de géométrie ni entraîner un nombre de triangles ingérable. Pour la visualisation, la préparation de simulation ou un proxy imprimable, le maillage automatique est souvent suffisant si la surface capture la forme avec un écart acceptable. Cela ne le rend pas final par défaut et ne supprime pas le coût du traitement : les recommandations locales de numérisation vers maillage d’Autodesk ReCap préconisent un espace libre temporaire égal à environ 5× la taille du nuage de points. [14]
- aucun trou majeur
- aucune normale inversée
- aucune arête non-manifold là où une conversion solide est nécessaire
- aucun îlot de bruit flottant
- écart acceptable par rapport au scan
- nombre de triangles adapté au logiciel en aval
La réparation du maillage est l’étape où de nombreuses conversions deviennent utilisables ou échouent. CGAL considère la gestion des bords, la fermeture et la réparation comme des sujets de traitement de maillage, distincts de l’échange de nuages de points lui-même. Fusion peut convertir un corps maillé en corps solide ou surfacique, et les maillages étanches peuvent être convertis en corps solides, mais étanche ne signifie pas automatiquement exact, imprimable ou prêt pour la CAO. L’exportation dépend aussi de l’outil suivant : Autodesk documente les sorties de maillage local ReCap, dont DAE, FBX, GLTF, NWC, RCMR, STL, USD et OBJ ; le meilleur format est donc celui que votre logiciel en aval accepte réellement sans casser le flux de travail. [20] [16] [15]
Du nuage de points au modèle CAO
Un flux de travail de nuage de points vers modèle CAO n’est pas identique à l’exportation d’un maillage. Scan vers CAO signifie reconstruire l’intention de conception à partir de la géométrie mesurée ; le résultat modifiable est donc habituellement recréé à partir de géométrie interprétée plutôt qu’hérité directement des triangles. Fusion peut convertir des corps maillés en corps solides ou surfaciques, et les maillages étanches peuvent devenir des solides, mais cela reste une étape de conversion de maillage plutôt qu’une garantie de CAO paramétrique propre. [16]
En pratique, la reconstruction CAO commence par la reconnaissance de primitives telles que les plans, cylindres, cônes et sphères, puis par l’ajustement d’esquisses, de courbes, de surfaces NURBS et enfin de solides B-rep lorsque la géométrie le justifie. Le module Scan-to-CAD de Creaform prend explicitement en charge la génération de surfaces NURBS et l’extraction d’entités géométriques, y compris des entités 2D/3D, des courbes et des sections transversales. Les limites de reconnaissance de fonctions sont importantes ici : l’usure, le bruit du scan, l’occlusion et les arêtes faibles peuvent tous perturber l’ajustement automatique ; de nombreux travaux de rétro-ingénierie nécessitent donc encore un jugement manuel. La prise en charge documentée par Artec Studio 20 de STL, OBJ, STEP, STP, IGES, IGS, X_T et SAT montre la couverture de formats, non une modifiabilité identique dans tous ces formats. [18] [17]
La CAO modifiable est souvent une reconstruction régularisée plutôt qu’une copie littérale de chaque imperfection scannée. Les petites bosses, marques d’usure ou ondulations peuvent être supprimées afin que la CAO reflète l’intention de conception nominale au lieu de l’état exact tel que scanné. Le tutoriel de 7 minutes de Materialise enregistré dans 3-matic 14 rappelle qu’il s’agit généralement d’un flux de travail comportant des étapes d’interprétation, et non d’un processus universel en un clic. [19]
Exemple : tel que scanné contre intention de conception
Un arbre usé peut être scanné comme légèrement ovale, mais le modèle CAO est souvent reconstruit comme un véritable cylindre, car l’objectif est une pièce d’intention de conception, non un relevé d’usure. Dans ce cas, le scan préserve l’état, tandis que le modèle CAO régularise la pièce vers sa géométrie nominale pour une réutilisation en ingénierie. [18]
Formats de fichiers et catégories de logiciels
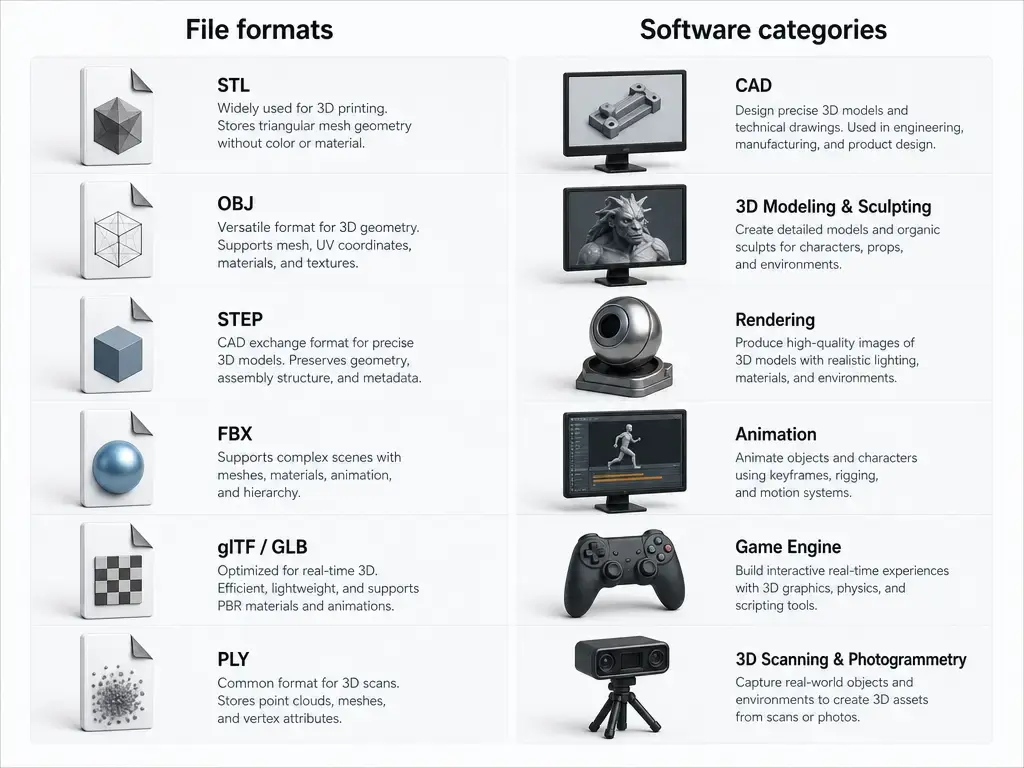
Le choix du format suit celui du livrable. Si l’objectif est de conserver une preuve source ou de permettre un retraitement ultérieur, utilisez un format d’échange de nuages de points tel que E57 ou LAS. E57 stocke des données de points 3D, des attributs de points et des images 2D, tandis que LAS 1.4 est utilisé pour les enregistrements et attributs de points de type lidar. Si l’objectif est de passer du nuage de points au maillage, choisissez un format qui préserve la géométrie nécessaire à l’outil suivant. Si l’objectif est de passer du nuage de points au modèle CAO, le format d’échange doit prendre en charge le livrable réel plutôt que de simplement s’ouvrir dans une visionneuse. [3] [4]
| Format | Conserve les points / le maillage / la topologie CAO ? | Attributs courants | Utilisation courante |
|---|---|---|---|
| E57 | Points | Couleur, intensité, images, métadonnées | Stockage et échange de scans |
| LAS/LAZ | Points | Attributs de type lidar | Échange topographique et lidar |
| PLY | Points ou maillage | Couleur, normales, champs personnalisés | Recherche et interopérabilité |
| OBJ | Maillage | Normales, UV, matériaux | Visualisation et échange |
| STL | Maillage | Généralement aucun | Impression et transfert simple de maillage |
| STEP | Topologie CAO | Géométrie et topologie B-rep | Échange d’ingénierie modifiable |
| IGES | Géométrie CAO/surfacique | Courbes et surfaces | Échange CAO historique |
L’interopérabilité n’est pas la modifiabilité. Un fichier peut s’ouvrir dans de nombreux outils et rester une impasse pour les modifications de conception, car l’échange de maillage et la topologie CAO sont des choses différentes. L’outil Convert Mesh de Fusion peut transformer un corps maillé en corps solide ou surfacique, mais cela reste un chemin de conversion plutôt qu’un historique de fonctions natif. De même, la prise en charge documentée par Artec Studio 20 des importations de type maillage et de type CAO démontre une couverture des frontières, pas un comportement de modification équivalent. La liste des sorties ReCap d’Autodesk est utile pour la même raison : elle présente des options de transfert documentées, non un classement des formats. [16] [17] [15]
Glossaire des métriques et validation
Le vocabulaire de la mesure est important, car de nombreuses erreurs de flux de travail sont en réalité des erreurs de terminologie. L’exactitude et la précision sont des concepts différents dans l’usage métrologique du NIST, et ISO 10360-13:2021 n’est pertinente que comme contexte d’essai pour les systèmes optiques de mesure de coordonnées 3D, non comme label de qualité universel pour chaque flux de travail scan-vers-modèle. La résolution est encore différente : le NIST indique que la résolution concerne la capacité d’un système de mesure à détecter et indiquer fidèlement de petits changements, et que les seuls chiffres affichés ne l’établissent pas. [2] [1] [21]
| Métrique | Ce qu’elle signifie | Ce qu’elle ne signifie pas | Exemple de mauvaise utilisation à éviter |
|---|---|---|---|
| Exactitude | Proximité d’un résultat avec une référence ou une valeur vraie | Elle ne signifie pas que les résultats répétés concordent étroitement | Qualifier d’« exact » un scan biaisé parce qu’il est répétable |
| Précision | Proximité des résultats répétés entre eux | Elle ne signifie pas que le résultat est correct | Traiter la répétabilité comme une preuve de vérité |
| Résolution | Plus petit changement que le système de mesure peut indiquer utilement | Ce n’est pas seulement le nombre de chiffres affichés | Supposer que davantage de décimales signifient une meilleure mesure |
| Résidu RMS | Amplitude typique des résidus de recalage ou d’ajustement | Il ne prouve pas l’exactitude dimensionnelle absolue | Utiliser le seul RMS ICP comme critère de réussite/échec |
| Écart | Différence entre jeux de données ou surfaces comparés | Il n’identifie pas la cause de la différence | Supposer que chaque écart est du bruit |
| Tolérance | Variation autorisée pour l’utilisation prévue | Elle ne décrit pas à elle seule la qualité de mesure | Vérifier la géométrie sans bande de tolérance |
| Incertitude | Doute quantifié associé à un résultat | Ce n’est pas la même chose qu’une valeur d’erreur signée | Rapporter un nombre sans contexte |
| Répétabilité | Concordance dans les mêmes conditions | Elle ne garantit pas une concordance dans une configuration différente | Utiliser une configuration stable pour justifier tous les futurs scans |
La méthode de validation doit correspondre au livrable. Les contrôles nuage-à-nuage répondent à la question de l’alignement des ensembles de points, les contrôles nuage-à-maillage répondent à celle de la proximité entre la surface reconstruite et le scan, et la comparaison maillage-à-CAO montre la quantité de régularisation ou de simplification introduite durant la rétro-ingénierie. La comparaison à une référence traçable répond encore à une autre question : celle de la concordance de l’ensemble du flux de travail avec un étalon externe ou une configuration de référence. Les outils ICP de CloudCompare exposent la différence RMS, le nombre d’itérations et le recouvrement final, mais il s’agit de diagnostics de recalage, non de preuves d’exactitude dimensionnelle absolue. Si un chiffre d’exactitude universel est nécessaire pour le travail nuage de points-vers-modèle en général, aucun chiffre universel fiable n’a été trouvé. [13] [12] [1]
| Méthode de validation | Question à laquelle elle répond | Le mieux adapté à | Limite |
|---|---|---|---|
| Nuage-à-nuage | Qualité d’alignement de deux ensembles de points | Contrôles de recalage, revue du recouvrement | Dépend du recouvrement et de la couverture |
| Nuage-à-maillage | Proximité du maillage avec le scan | Vérification de reconstruction | Le maillage peut masquer des erreurs locales |
| Maillage-à-CAO | Quantité de régularisation par la CAO de la forme issue du scan | Revue de rétro-ingénierie | La simplification peut être intentionnelle |
| Comparaison à une référence traçable | Écart entre le résultat et un étalon connu | Métrologie et essais d’acceptation | Nécessite une configuration de référence fiable |
ICP provient de l’article de recalage à six degrés de liberté de 1992 ; c’est donc une méthode de recalage, pas un certificat d’exactitude. Un faible RMS peut tout de même résulter d’un recouvrement médiocre, d’une géométrie répétée ou d’une région surajustée. En pratique, utilisez conjointement les tolérances, l’incertitude, la répétabilité et les références externes au lieu de vous appuyer sur une seule métrique d’alignement. [12] [13]
Applications
La rétro-ingénierie commence souvent par un maillage et ne passe à la CAO que si la modifiabilité est requise. La conversion d’un nuage de points en maillage constitue donc un livrable intermédiaire utile pour de nombreuses pièces manufacturées, car l’inspection, les contrôles d’ajustement, la simulation et la préparation à l’impression nécessitent souvent une forme exploitable avant de nécessiter une intention de conception. Si l’objectif est la refonte ou la réutilisation en ingénierie, le modèle CAO issu du nuage de points est la meilleure cible. Les fonctions de conversion de maillage de Fusion et l’extraction d’entités et la génération NURBS documentées par Creaform reflètent cette séparation entre proxy géométrique et reconstruction modifiable. [16] [18]
Dans la fabrication, le patrimoine et l’AEC, la sortie utile change encore. Un pipeline d’impression 3D peut n’avoir besoin que d’un maillage réparé. Les flux de travail du patrimoine culturel peuvent conserver le nuage de points original pour la documentation tout en générant un maillage pour la visualisation. En AEC, le modèle tel que construit est souvent le véritable livrable, car la géométrie seule ne suffit pas. La prise en charge d’importation mixte d’Artec Studio 20 et le tutoriel 3-matic de Materialise ne sont utiles que comme exemples de limites : ils montrent ce que des logiciels spécifiques peuvent échanger ou reconstruire, non que chaque flux de travail produit le même type de modèle. [17] [19]
Limites et modes de défaillance courants
Les défaillances liées à la capture commencent généralement avant la reconstruction. L’occlusion laisse des surfaces manquantes, les matériaux brillants ou transparents peuvent produire des retours clairsemés ou instables, et les évidements profonds sont souvent sous-échantillonnés dès le départ. Si l’objet n’était pas visible par le capteur, la réparation ultérieure du maillage ne peut pas récupérer des informations qui n’ont jamais été mesurées. Le résultat peut sembler lisse sous un angle tout en masquant encore des trous, des surfaces doublées ou des arêtes cassées ailleurs. Les recommandations locales de numérisation vers maillage de ReCap montrent aussi que le processus peut être exigeant en ressources, avec des recommandations de stockage temporaire autour de 5× la taille du nuage de points. [14]
Les défaillances liées au traitement proviennent souvent d’une volonté de trop nettoyer. La suppression statistique des valeurs aberrantes utilise un modèle de seuil moyenne-plus-écart-type, et VoxelGrid simplifie les données en remplaçant les points d’un voxel par leur centroïde. Le filtrage, le lissage, le remplissage de trous et la décimation peuvent supprimer de la géométrie réelle aussi bien que du bruit. Les nervures fines, marches nettes, textes en relief, arêtes usées et cordons de soudure sont facilement endommagés de cette manière. Des normales incorrectement orientées peuvent aussi induire la reconstruction en erreur : Poisson utilise des points orientés et le ball pivoting suppose des normales ; l’algorithme peut donc fermer des cavités ou relier des surfaces distinctes de manières mathématiquement cohérentes mais erronées pour la pièce. [10] [11] [6] [5]
Les défaillances en aval apparaissent lorsque le maillage devient trop volumineux, trop fragmenté ou topologiquement inadapté à l’outil suivant. Un maillage étanche peut être converti en solide dans Fusion, mais cela ne garantit pas un bon comportement CAO en aval. Les arêtes non-manifold, les problèmes de bord et les problèmes de fermeture restent des préoccupations de traitement de maillage dans la terminologie de CGAL, et ces problèmes empêchent souvent le travail de nuage de points vers modèle CAO de devenir une géométrie modifiable. Le mode de défaillance à surveiller n’est pas seulement l’échec d’exportation, mais aussi le cas plus discret où le fichier s’ouvre avec succès sans plus correspondre suffisamment à l’objet mesuré pour l’inspection, la refonte ou la documentation. [16] [20]
Recherche actuelle et contexte du marché
L’automatisation autour du scan vers CAO et de la reconstruction de surface s’est améliorée, mais elle reste dépendante de la validation plutôt qu’auto-certifiante. Les chaînes d’outils actuelles combinent de plus en plus l’extraction d’entités, la génération de courbes, le surfaçage NURBS et la reconstruction paramétrique, comme le montre la documentation Scan-to-CAD de Creaform. Dans le même temps, la réparation de maillage demeure une discipline technique distincte de l’échange de nuages de points ; une meilleure automatisation ne supprime donc pas la nécessité de vérifier la topologie et l’ajustement. Le tutoriel de 7 minutes consacré à 3-matic par Materialise doit être considéré comme un exemple de flux de travail circonscrit, et non comme une référence sur ce que chaque tâche de nuage de points vers maillage ou vers modèle CAO peut accomplir. [18] [20] [19]
Liste de contrôle finale avant production
Choisissez d’abord le livrable, puis vérifiez que le résultat correspond encore au scan et à l’utilisation prévue en aval. Choisissez le maillage si la visualisation ou l’impression suffit, la CAO si la modifiabilité est requise, le BIM/tel que construit si la sémantique est importante, et conservez le nuage de points si la preuve source est le livrable.
- Conservez le nuage de points si la preuve source, le retraitement ultérieur ou la traçabilité métrologique est le livrable.
- Choisissez le nuage de points vers maillage si la visualisation, la préparation à l’impression ou un proxy géométrique suffit.
- Choisissez le nuage de points vers modèle CAO si la géométrie doit être modifiée, régularisée ou réutilisée dans des travaux d’ingénierie.
- Choisissez BIM/tel que construit si le contexte sémantique importe autant que la forme.
- Vérifiez si le maillage peut être converti en corps solide ou surfacique si votre outil CAO en aval l’exige. [16]
- Confirmez que le logiciel peut réellement gérer la frontière d’importation et d’exportation dont vous avez besoin, comme les importations de type maillage et CAO dans Artec Studio 20 ou les flux de travail NURBS/entités dans Creaform Scan-to-CAD. [17] [18]
- Traitez la validité et la réparation du maillage comme une étape distincte de l’échange de nuages de points. [20]
La règle compacte est simple : pour bien convertir des données de nuage de points en modèle 3D, ne terminez que lorsque la sortie choisie est utilisable pour son objectif spécifique, et non lorsque le logiciel cesse de traiter.
FAQ
Comment convertir un nuage de points en modèle 3D ?
Choisissez d’abord le livrable cible, puis passez par l’alignement, le nettoyage, les normales, la reconstruction de surface, la réparation, la validation et l’exportation. Si la cible est un maillage, des méthodes telles que Poisson ou le ball pivoting peuvent convenir ; si la cible est la CAO, le scan est généralement interprété en courbes, NURBS, entités et solides plutôt que copié directement sous forme de triangles. [5] [6] [18]
Quelle est la différence entre un nuage de points vers maillage et un nuage de points vers modèle CAO ?
Le nuage de points vers maillage produit des surfaces triangulaires pour l’affichage, l’impression ou la préparation de simulation. Le nuage de points vers modèle CAO vise une géométrie modifiable ; le résultat est donc généralement reconstruit à partir de primitives, d’esquisses, de surfaces ajustées et d’une interprétation de l’intention de conception. La documentation Scan-to-CAD de Creaform illustre cette distinction, car elle met l’accent sur les NURBS et les entités extraites plutôt que sur la seule sortie triangulaire. [18]
Ai-je besoin de normales avant une reconstruction Poisson ou ball pivoting ?
Oui. La reconstruction de Poisson utilise des points orientés, et la méthode ball pivoting d’Open3D suppose que le nuage de points possède des normales. En pratique, cela signifie que les normales doivent généralement être estimées et orientées de manière cohérente avant que ces méthodes fonctionnent bien. [6] [5]
Quelle méthode de validation utiliser pour nuage-à-maillage par rapport à maillage-à-CAO ?
Pour nuage-à-maillage, utilisez des contrôles nuage-à-nuage ou nuage-à-maillage afin de voir à quel point la surface reconstruite suit le scan. Pour maillage-à-CAO, comparez le résultat CAO à la géométrie issue du scan, car la régularisation peut être intentionnelle. Les diagnostics ICP de CloudCompare, dont la différence RMS et le recouvrement final, sont utiles pour contrôler l’ajustement, mais ils ne prouvent pas à eux seuls l’exactitude dimensionnelle. [13]
Quand dois-je conserver le nuage de points plutôt que le convertir ?
Conservez le nuage de points lorsque les données sources elles-mêmes constituent le livrable, par exemple pour la traçabilité, le retraitement ultérieur, les relevés topographiques ou la revue métrologique. Conservez-le également si le scan est incomplet ou encore en cours de recalage, car une reconstruction ultérieure peut masquer ce qui a réellement été capturé. [4] [12] [13]
En quoi la géométrie telle que scannée diffère-t-elle de la CAO d’intention de conception ?
La géométrie telle que scannée montre l’état mesuré, y compris l’usure, les bosses et les variations de fabrication. La CAO d’intention de conception régularise souvent cette forme vers des formes nominales ; un arbre usé peut ainsi être reconstruit comme un véritable cylindre ou une face irrégulière comme un plan propre. C’est pourquoi le scan vers CAO est une tâche de reconstruction, et non une simple conversion de format. [18]
Pourquoi le RMS ICP ne prouve-t-il pas l’exactitude dimensionnelle ?
Le RMS ICP mesure la précision avec laquelle deux jeux de données s’alignent durant le recalage ; il s’agit donc d’un diagnostic d’ajustement plutôt que d’une garantie d’exactitude absolue. CloudCompare expose la différence RMS, le contrôle des itérations et le recouvrement final, mais un RMS faible peut tout de même provenir d’une géométrie répétée, d’un recouvrement médiocre ou d’un surajustement local. [12] [13]
Sources
- 1. ISO 10360-13:2021 systèmes optiques de mesure de coordonnées 3D — essais d’acceptation et de revérification
- 2. Glossaire du e-Handbook NIST/SEMATECH
- 3. Description de format de la Library of Congress pour le fichier ASTM E57 de données d’imagerie 3D
- 4. Spécification ASPRS LAS 1.4 R15
- 5. Tutoriel de reconstruction de surface Open3D
- 6. Page du projet Poisson Surface Reconstruction
- 7. Article Screened Poisson Surface Reconstruction
- 8. Liste des filtres PyMeshLab et documentation Poisson screened
- 9. Documentation CloudComPy PoissonRecon