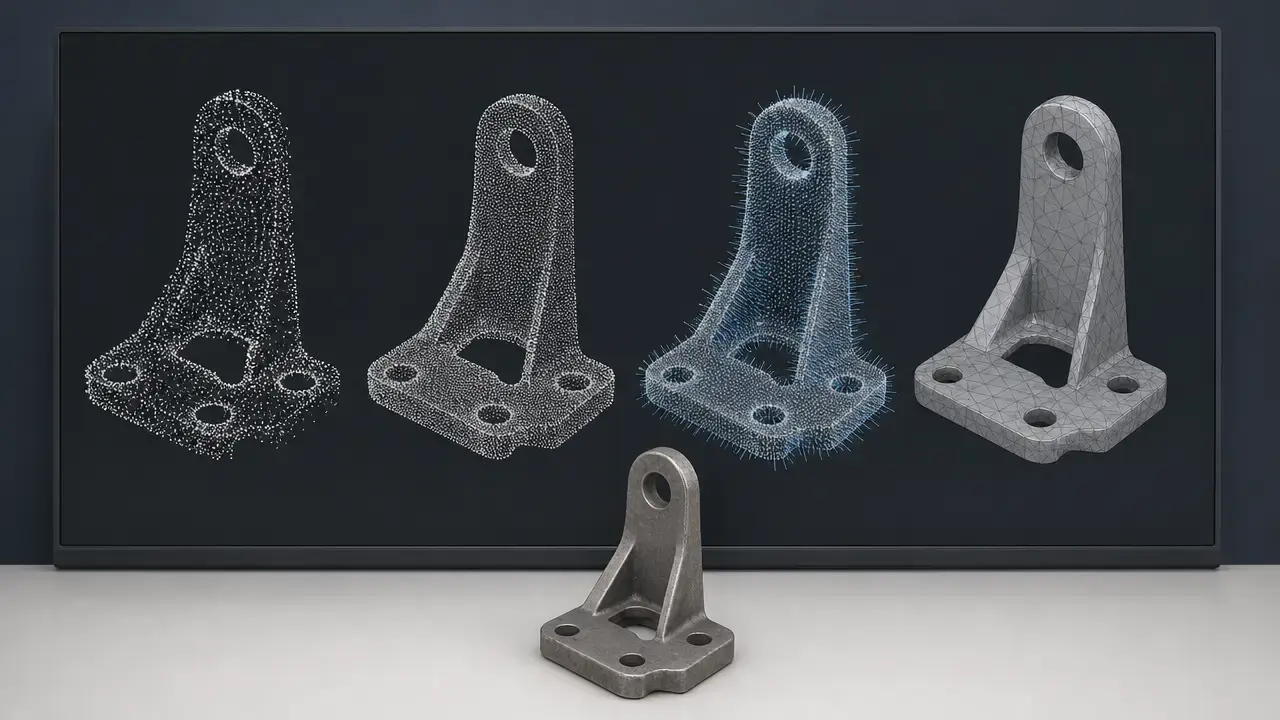

Zusammenfassung
Um Punktwolkendaten in ein nutzbares 3D-Modell umzuwandeln, sollten Sie zunächst das benötigte Ergebnis festlegen. Sie können die Punktwolke als Messnachweis behalten, ein Dreiecksnetz für Visualisierung oder Druck rekonstruieren, ein bearbeitbares CAD- oder Flächenmodell neu aufbauen oder ein BIM-/Bestandsmodell für semantischen Kontext erstellen. E57 speichert 3D-Punktdaten, Punktattribute und 2D-Bilder, während LAS 1.4 ein Punktwolken-Austauschformat für LiDAR-Punktdatensätze und deren Attribute ist. [3] [4]
Zuerst das benötigte Ergebnis festlegen
Derselbe Scan kann sehr unterschiedliche Ausgaben ermöglichen. Entscheiden Sie daher frühzeitig, ob die Aufgabe tatsächlich von der Punktwolke zum Mesh, von der Punktwolke zum CAD-Modell oder zu einem semantischen Bestandsmodell führen soll. Open3D dokumentiert drei gängige Rekonstruktionsmethoden zur Mesherstellung. Fusion kann geeignete Netzkörper in Volumen- oder Flächenkörper umwandeln. Creaforms Scan-to-CAD-Werkzeuge konzentrieren sich dagegen auf NURBS und extrahierte Geometrieelemente statt allein auf rohe Dreiecke. [5] [16] [18]
| Ergebnis | Am besten geeignet für | Typische Formate | Hauptrisiko |
|---|---|---|---|
| Punktwolke | Messdokumentation, Rückverfolgbarkeit, erneute Verarbeitung | E57, LAS, XYZ | Begrenzte Bearbeitbarkeit |
| Dreiecksnetz | Visualisierung, Simulation, Druckvorbereitung | STL, OBJ, DAE | Löcher, Rauschen und schlechte Topologie |
| CAD-/B-rep- oder Flächenmodell | Bearbeitung, parametrische Weiterverwendung, konstruktive Fertigungsabsicht | STEP, IGES, Flächenkörper | Die Rekonstruktion kann die Konstruktionsabsicht verfehlen |
| Semantisches BIM-/Bestandsmodell | AEC-Dokumentation, Anlagenkontext, Gebäudebetrieb | BIM-orientierte Ergebnisse | Geometrie allein reicht nicht aus |
Wann Sie noch nicht umwandeln sollten
Wandeln Sie nicht sofort um, wenn der Scan noch unvollständig oder falsch ausgerichtet ist oder weiterhin als Quelldatennachweis benötigt wird. Behalten Sie in diesen Fällen die Punktwolke und schließen Sie zuerst Registrierung und Qualitätsprüfungen ab, denn eine spätere Rekonstruktion kann verdecken, was tatsächlich erfasst wurde. [12] [13] [4]
Begriffe und historischer Hintergrund
Registrierung und Rekonstruktion hängen zusammen, sind aber nicht derselbe Schritt. Die klassische ICP-Arbeit erschien 1992 in IEEE TPAMI 14 und behandelt die Registrierung mit sechs Freiheitsgraden. Deshalb bleibt ICP der Referenzbegriff, wenn Scans vor der Umwandlung ausgerichtet werden müssen. Die später, 2006 auf den Seiten 61–70 veröffentlichte Poisson-Oberflächenrekonstruktion formulierte eine andere Idee: eine Oberfläche aus orientierten Punkten zu rekonstruieren. Die Autoren beschrieben die Methode als robust gegenüber Datenrauschen. Moderne Vorverarbeitung liegt zwischen diesen Stufen. Werkzeuge wie VoxelGrid reduzieren die Dichte, indem sie die Punkte innerhalb jedes Voxels durch ihren Schwerpunkt ersetzen. [12] [6] [11]
Was eine Punktwolke enthält
Eine Punktwolke ist eine Menge gemessener XYZ-Koordinaten, häufig mit zusätzlichen Feldern wie Farbe, Intensität, Klassifikation, Normalen oder scannerspezifischen Metadaten. Manche Arbeitsabläufe behalten Normalen vom Sensor oder aus früherer Verarbeitung bei, andere schätzen sie später oder lassen sie ganz weg. E57 kann 3D-Punktdaten, Punktattribute und 2D-Bilder speichern, während LAS 1.4 LiDAR-Punktdatensätze und deren Attribute enthält. [3] [4]
Diese Felder sind wichtig, weil bei der Umwandlung von Punktwolkendaten in ein 3D-Modell nützliche Informationen verloren gehen können, wenn der Export nur Koordinaten erhält. Die statistische Ausreißerentfernung bewertet Nachbarschaftsabstände anhand eines Schwellenmodells aus Mittelwert und Standardabweichung. VoxelGrid vereinfacht dichte Scans, indem die Punkte jedes Voxels durch ihren Schwerpunkt angenähert werden. Beide Verfahren sind hilfreich, können bei zu aggressiver Anwendung aber Informationen entfernen. E57, LAS oder XYZ enthalten Punkte; STL, OBJ und STEP stellen Geometrie auf sehr unterschiedliche Weise dar. [10] [11]
Punktwolke, Mesh, CAD und BIM-/Bestandsmodell sind unterschiedliche Ergebnisse
Eine Punktwolke ist eine Menge gemessener Stichproben. Ein Dreiecksnetz ist eine daraus abgeleitete, zusammenhängende Oberflächenannäherung. Beim Weg von der Punktwolke zum Mesh entstehen Topologie, Wasserdichtigkeit und Dreiecksqualität erst während der Rekonstruktion; sie werden nicht direkt vom Scanner erfasst. Fusion kann einen Netzkörper in einen Volumen- oder Flächenkörper umwandeln, und aus einem wasserdichten Mesh kann ein Volumenkörper werden. Das macht jedoch nicht jedes Mesh für die weitere technische Nutzung geeignet. [16]
Ein Flächen- oder NURBS-Modell kommt bearbeitbarer Geometrie näher, weil Kurven und Flächenstücke an interpretierte Scanmerkmale angepasst werden. Darauf beruht Scan-to-CAD: Creaform dokumentiert NURBS-Flächenerzeugung und die Extraktion geometrischer Elemente, darunter 2D-/3D-Elemente, Kurven und Querschnitte. Parametrisches CAD beziehungsweise B-rep geht weiter, indem es Konstruktionsabsicht abbildet. Das Ergebnis lässt sich so über Merkmale bearbeiten, statt nur verschoben, schattiert oder neu vermascht zu werden. Manche Software kann sowohl Mesh- als auch CAD-nahe Formate importieren. Artec Studio 20 nennt Unterstützung für STL, OBJ, STEP, STP, IGES, IGS, X_T und SAT. Importunterstützung ist jedoch nicht dasselbe wie native Bearbeitbarkeit. [18] [17]
Ein Bestandsmodell ist üblicherweise sowohl semantisch als auch geometrisch, insbesondere im AEC-Bereich. Es kann neben der Form Wände, Öffnungen, Systeme und Anlagenkennzeichnungen enthalten und ist daher mehr als ein ansehnlicheres Mesh. „3D-Modell“ ist deshalb nur ein Oberbegriff: Das richtige Ergebnis kann ein Mesh zur Visualisierung, ein CAD-Modell zur Neukonstruktion oder ein Bestandsmodell zur Dokumentation sein. Die Dokumentation zur Mesh-Verarbeitung in CGAL behandelt Ränder, Schließen und Reparatur als Mesh-Themen, getrennt vom Punktwolkendatenaustausch selbst. Materialises siebenminütiges, in 3-matic 14 aufgezeichnetes Tutorial sollte als klar begrenztes Ablaufbeispiel verstanden werden, nicht als allgemeingültige Definition des Ergebnisses. [20] [19]
| Ausgabe | Am besten geeignet für | Typische Formate | Hauptrisiko |
|---|---|---|---|
| Punktwolke | Quelldatennachweis, Messung, erneute Verarbeitung | E57, LAS, XYZ | Nicht direkt als Form bearbeitbar |
| Dreiecksnetz | Visualisierung, Simulation, Druckvorbereitung | STL, OBJ, DAE, FBX | Löcher, schlechte Topologie und begrenzte Semantik |
| Flächen-/NURBS-Modell | Glatte rekonstruierte Geometrie | IGES, STEP, Flächenkörper | Die Anpassung von Flächenstücken kann scharfe Konstruktionsmerkmale verfehlen |
| Parametrisches CAD / B-rep | Bearbeitung, Neukonstruktion, konstruktive Fertigungsabsicht | STEP, natives CAD | Die Umwandlung aus dem Scan kann eine Annäherung sein |
| BIM-/Bestandsmodell | AEC-Koordination und Anlagenkontext | BIM-orientierte Ergebnisse | Geometrie allein reicht nicht aus |
STL und OBJ sind kein bearbeitbares CAD. Muss das Ergebnis als Konstruktionsgeometrie bearbeitet werden, lautet das Ziel Punktwolke zu CAD-Modell und nicht lediglich Mesh-Export.
Grundlegender Ablauf: von Scandaten zum nutzbaren Modell
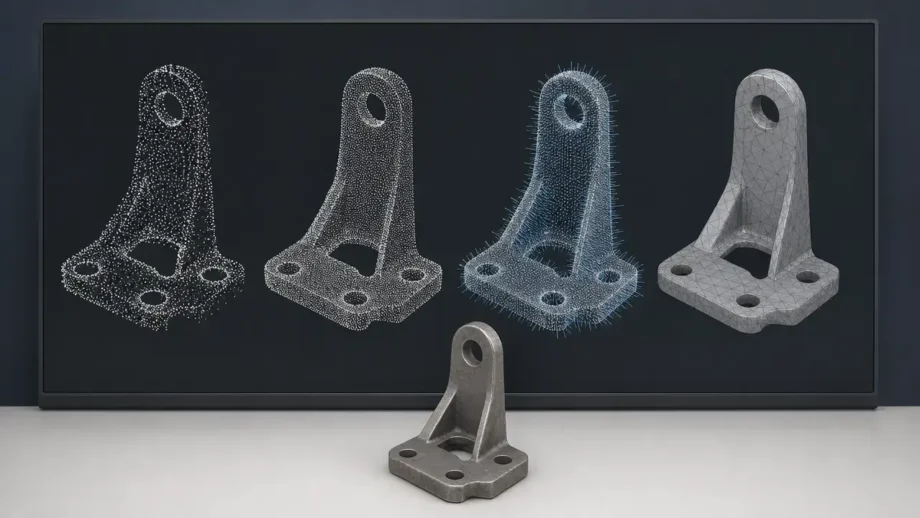
Um Punktwolkendaten kontrolliert in ein 3D-Modell umzuwandeln, folgen Sie der Reihenfolge der Datenaufbereitung, nicht der Anordnung der Software-Schaltflächen. Importieren Sie zuerst und prüfen Sie die Einheiten. Beschneiden oder segmentieren Sie anschließend den relevanten Bereich, damit Hintergrundgeometrie spätere Schritte nicht verfälscht. Registrieren Sie danach oder überprüfen Sie die Ausrichtung, denn die Punktwolkenausrichtung beeinflusst alles Weitere. Entfernen Sie anschließend Ausreißer und Rauschen, reduzieren Sie die Punktdichte nur bei Bedarf, schätzen und orientieren Sie Normalen, rekonstruieren Sie die Oberfläche, reparieren Sie Löcher und Topologie, dünnen oder glätten Sie vorsichtig, validieren Sie gegen Scan oder Referenz und exportieren Sie für den vorgesehenen Zweck. ICP ist das klassische Registrierungsverfahren mit sechs Freiheitsgraden aus dem Jahr 1992. CloudCompare bietet Diagnosewerte wie Iterationszahl, RMS-Differenz und endgültige Überlappung zur Prüfung der Anpassungsqualität. StatisticalOutlierRemoval und VoxelGrid sind verbreitete Bereinigungswerkzeuge, sollten jedoch als kontrollierte Vorverarbeitung und nicht als automatische Verbesserung betrachtet werden. [12] [13] [10] [11]
- Importieren und Einheiten prüfen
- Relevanten Bereich beschneiden oder segmentieren
- Registrieren oder Ausrichtung überprüfen
- Ausreißer und Rauschen entfernen
- Punktdichte nur bei Bedarf reduzieren
- Normalen schätzen und orientieren
- Oberfläche rekonstruieren
- Löcher und Topologie reparieren
- Vorsichtig ausdünnen oder glätten
- Gegen Scan oder Referenz validieren
- Für den vorgesehenen Zweck exportieren
Die Vermaschung kann außerdem viel lokalen Speicher und temporäre Dateien benötigen. Autodesk ReCap empfiehlt für lokale Scan-to-Mesh-Verarbeitung freien temporären Speicher auf Laufwerk C: in Höhe des Fünffachen der Punktwolkengröße. Das erinnert daran, dass die Umwandlung nicht nur ein Geometrieproblem ist. [14]
AEC-/Vermessungshinweis zu Einheiten, Koordinatenreferenzsystemen und großen Koordinaten
Bei AEC- und Vermessungsdaten erleichtern lokale Koordinaten häufig die Modellierung, während globale Koordinaten für Standortkontext und die Ausrichtung mit anderen Datensätzen benötigt werden. Große Koordinatenwerte können in manchen nachfolgenden Werkzeugen Darstellungs- oder Präzisionsprobleme verursachen, obwohl der Scan selbst in Ordnung ist. Ein verlässlicher allgemeingültiger Grenzwert für projektspezifische Anforderungen wurde nicht gefunden. Wird der Arbeitsablauf messtechnisch und nicht nur zur Geometrieverarbeitung eingesetzt, bietet ISO 10360-13:2021 den Rahmen für Abnahme- und Wiederholungsprüfungen optischer 3D-Koordinatenmesssysteme. NIST unterscheidet ausdrücklich zwischen Genauigkeit und Präzision. [1] [2]
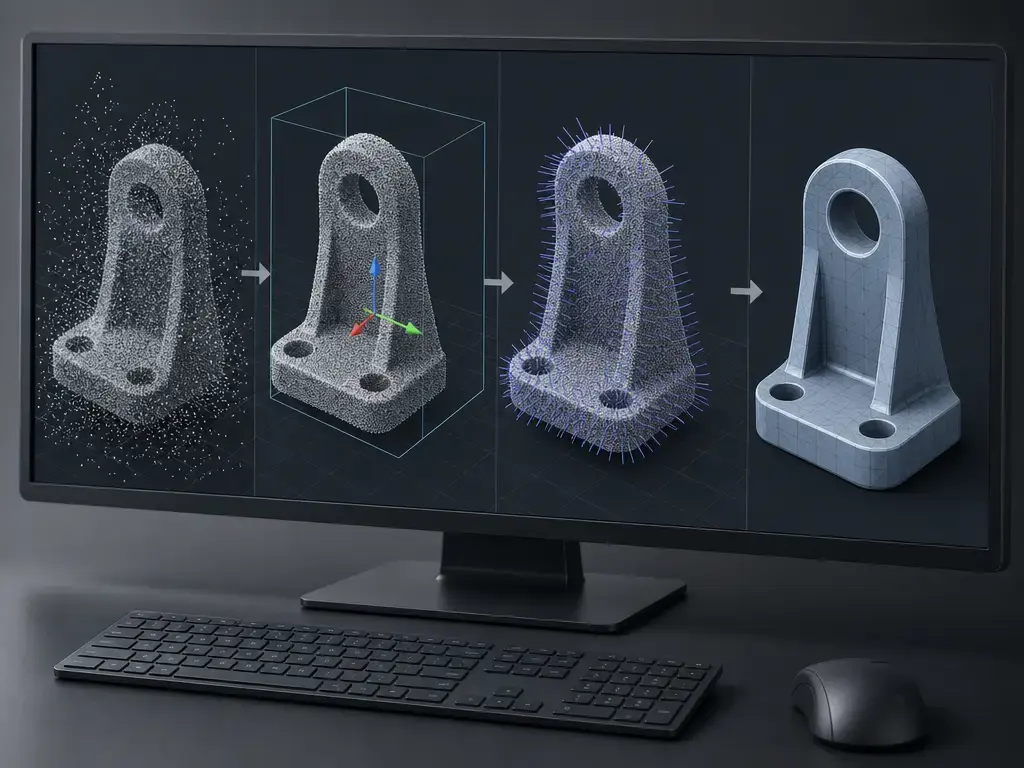
Punktwolke vor der Vermaschung bereinigen und ausrichten
Die Bereinigung sollte Erfassungsartefakte entfernen, nicht das Objekt umformen. Beginnen Sie mit der Ausreißerentfernung und prüfen Sie anschließend Überlappungsbereiche auf doppelte Durchgänge, driftende Einzelaufnahmen und unvollständige Abdeckung, bei der nur eine Seite einer Oberfläche erfasst wurde. Doppelte Überlappungen können Kanten verdicken oder doppelte Wände erzeugen. Teilweise Abdeckung kann Lücken hinterlassen, die später mit Löchern im Objekt selbst verwechselt werden. PCLs StatisticalOutlierRemoval verwendet einen Schwellenwert auf Grundlage des mittleren Abstands plus eines Vielfachen der Standardabweichung, mit Beispielparametern wie setMeanK(8) und setStddevMulThresh(1.0). [10]
Aggressive Bereinigung kann dünne Kanten, Schlitze, geprägte Schrift, Schweißraupen oder verschlissene Oberflächen entfernen. Auch VoxelGrid-Ausdünnung ist ein Kompromiss, keine automatische Verbesserung: Jeder Voxel wird durch seinen Schwerpunkt angenähert. Das hilft bei großen Scans, kann aber schmale Merkmale abschwächen, wenn es zu früh oder zu grob angewendet wird. Nach der Bereinigung sollte die Registrierung mit ICP geprüft werden, dem klassischen Referenzverfahren zur Ausrichtung mit sechs Freiheitsgraden von 1992. Die Diagnosewerte von CloudCompare – Iterationszahl, RMS-Differenz und endgültige Überlappung – helfen, die Stabilität der Anpassung zu beurteilen. ICP-RMS ist jedoch eine Anpassungsdiagnose und kein Nachweis absoluter Genauigkeit. [11] [12] [13]
Methoden der Oberflächenrekonstruktion
Bei der Umwandlung einer Punktwolke in ein Mesh sollte die Rekonstruktionsmethode zu Form und Abtastmuster passen, nicht bloß zum Softwaremenü. Open3D dokumentiert drei verbreitete Methoden: Alpha Shapes, Ball Pivoting und Poisson-Oberflächenrekonstruktion. Poisson wurde 2006 auf den Seiten 61–70 veröffentlicht, rekonstruiert eine Oberfläche aus orientierten Punkten und wurde von den Autoren als robust gegenüber Datenrauschen beschrieben. Deshalb wird es häufig für ungleichmäßige oder unvollkommene Scandatengewählt. Screened Poisson, veröffentlicht im Juni 2013 in ACM TOG 32(3), Artikel 29, verändert diese Methodenfamilie so, dass die rekonstruierte Oberfläche enger an den Eingabepunkten liegen kann. [5] [6] [7]
Ball Pivoting und Alpha Shapes sind andere Werkzeuge mit anderen Fehlerbildern. Open3D weist darauf hin, dass Ball Pivoting eine Punktwolke mit Normalen voraussetzt. Die Ergebnisse hängen daher stark von Qualität und Orientierung der Normalen ab. Alpha Shapes sind oft hilfreich, wenn dünn besetzte Daten oder das Verhalten an Rändern wichtiger sind als glatte Interpolation. Bei dünner, kantenartiger oder offener Geometrie können Alpha Shapes oder Ball Pivoting die abgetastete Struktur besser bewahren als ein stark glättender Ansatz. Sie können jedoch auch Lücken hinterlassen, wenn die Abtastung unregelmäßig ist. Poisson schließt und glättet dagegen tendenziell stärker. Das kann bei kontinuierlichen Oberflächen helfen und schaden, wenn Hohlräume oder offene Ränder offen bleiben müssen. [5] [6]
Eine 2,5D-Triangulation nach dem Delaunay-Prinzip lässt sich am besten als Höhenfeld verstehen: Jeder Position in der Draufsicht wird eine Oberflächenhöhe zugeordnet. Die Oberfläche wird deshalb als Graph über einer Grundebene trianguliert, nicht als beliebige geschlossene Hülle. Das funktioniert gut für Böden, Gelände, Dächer oder andere eindeutige Höhenflächen. Es scheitert jedoch, wenn sich das Objekt über sich selbst zurückfaltet oder vertikale Wände, tiefe Hinterschneidungen oder überlappende Oberflächen enthält.
Software-Standardwerte sollten als Beispiele und nicht als Empfehlungen betrachtet werden. PyMeshLab dokumentiert für Screened Poisson Standardwerte wie Interpolation Weight 4 und Gauss-Seidel Relaxations 8. CloudComPy dokumentiert beispielhafte Poisson-Standardwerte wie depth=8, finestCellWidth=0.0, samplesPerNode=1.5, pointWeight=2.0und threads=1wobei die Tiefe d auf einem 2^d × 2^d × 2^d -Gitter interpretiert wird. Diese Werte sind Software-Voreinstellungen, keine allgemeingültige bewährte Praxis. [8] [9]
Normalen müssen geschätzt und orientiert werden
Normalen sind eine Eingangsgröße des Arbeitsablaufs, nicht nur eine Bezeichnung. Poisson verwendet orientierte Punkte, und die Ball-Pivoting-Implementierung von Open3D setzt Normalen voraus. Falsch orientierte Normalen können daher Hohlräume schließen, getrennte Oberflächen überbrücken oder Öffnungen beseitigen, die sichtbar bleiben sollten. [6] [5]
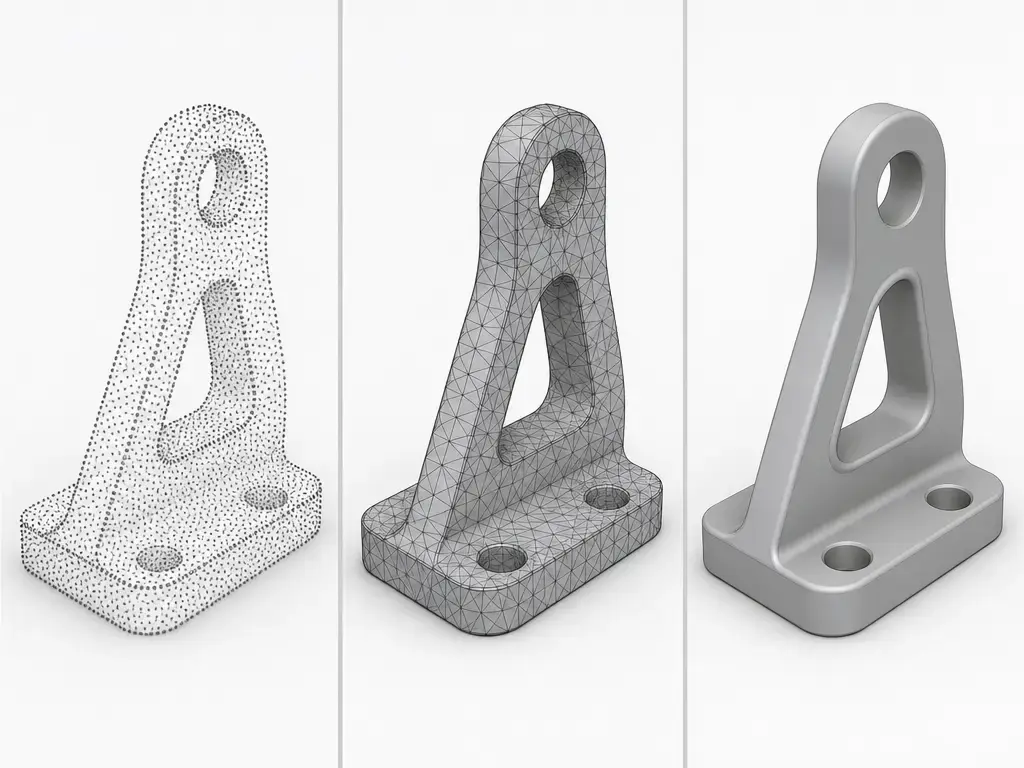
Von der Punktwolke zum Mesh
Ein gutes Ergebnis bei der Umwandlung einer Punktwolke in ein Mesh ist mehr als eine geschlossene Hülle. Die Dreiecke müssen dem Scan für den vorgesehenen Zweck ausreichend genau folgen, ohne zu viel Geometrie zu erfinden oder eine unbeherrschbare Dreiecksanzahl zu erzeugen. Für Visualisierung, Simulationsvorbereitung oder ein druckbares Ersatzmodell genügt automatische Vermaschung häufig, wenn die Oberfläche die Form mit akzeptabler Abweichung wiedergibt. Damit ist das Ergebnis nicht automatisch endgültig, und der Verarbeitungsaufwand entfällt nicht: Autodesk ReCap empfiehlt für lokale Scan-to-Mesh-Verarbeitung temporären freien Speicher in Höhe von etwa dem Fünffachen der Punktwolkengröße. [14]
- keine größeren Löcher
- keine umgekehrten Normalen
- keine nichtmannigfaltigen Kanten, wenn eine Volumenumwandlung erforderlich ist
- keine schwebenden Rauschinseln
- akzeptable Abweichung gegenüber dem Scan
- eine für die nachfolgende Software geeignete Dreiecksanzahl
Bei der Mesh-Reparatur entscheidet sich häufig, ob eine Umwandlung brauchbar wird oder scheitert. CGAL behandelt Ränder, Schließen und Reparatur als Themen der Mesh-Verarbeitung, getrennt vom Punktwolkendatenaustausch selbst. Fusion kann einen Netzkörper in einen Volumen- oder Flächenkörper umwandeln, und wasserdichte Meshs können zu Volumenkörpern werden. Wasserdicht bedeutet jedoch nicht automatisch genau, druckbar oder CAD-tauglich. Auch der Export hängt vom nächsten Werkzeug ab: Autodesk dokumentiert für lokale ReCap-Meshs unter anderem DAE, FBX, GLTF, NWC, RCMR, STL, USD und OBJ. Das beste Format ist daher jenes, das die nachfolgende Software tatsächlich akzeptiert, ohne den Arbeitsablauf zu unterbrechen. [20] [16] [15]
Von der Punktwolke zum CAD-Modell
Der Weg von der Punktwolke zum CAD-Modell ist nicht dasselbe wie ein Mesh-Export. Scan-to-CAD bedeutet, Konstruktionsabsicht aus gemessener Geometrie zu rekonstruieren. Das bearbeitbare Ergebnis wird daher üblicherweise aus interpretierter Geometrie neu aufgebaut, statt direkt aus Dreiecken übernommen zu werden. Fusion kann Netzkörper in Volumen- oder Flächenkörper umwandeln, und wasserdichte Meshs können zu Volumenkörpern werden. Das bleibt aber ein Schritt der Mesh-Umwandlung und keine Garantie für sauberes parametrisches CAD. [16]
In der Praxis beginnt CAD-Rekonstruktion mit dem Erkennen von Grundformen wie Ebenen, Zylindern, Kegeln und Kugeln. Danach folgen angepasste Skizzen, Kurven, NURBS-Flächen und schließlich B-rep-Volumenkörper, sofern die Geometrie dies rechtfertigt. Creaforms Scan-to-CAD-Modul unterstützt ausdrücklich NURBS-Flächenerzeugung und die Extraktion geometrischer Elemente, darunter 2D-/3D-Elemente, Kurven und Querschnitte. Die Grenzen der Merkmalserkennung sind dabei wichtig: Verschleiß, Scanrauschen, Verdeckung und schwach ausgeprägte Kanten können automatische Anpassungen verwirren. Viele Reverse-Engineering-Aufgaben erfordern deshalb weiterhin manuelle Beurteilung. Artec Studio 20 dokumentiert Importunterstützung für STL, OBJ, STEP, STP, IGES, IGS, X_T und SAT. Das zeigt Formatabdeckung, nicht identische Bearbeitbarkeit dieser Formate. [18] [17]
Bearbeitbares CAD ist häufig eine regularisierte Rekonstruktion und keine wörtliche Kopie jeder gescannten Unvollkommenheit. Kleine Dellen, Verschleißspuren oder Welligkeit können entfernt werden, damit das CAD die nominelle Konstruktionsabsicht statt des exakten Scan-Zustands abbildet. Materialises siebenminütiges, in 3-matic 14 aufgezeichnetes Tutorial erinnert daran, dass dies üblicherweise ein Arbeitsablauf mit Interpretationsschritten ist, kein universeller Ein-Klick-Prozess. [19]
Beispiel: gescannter Zustand und Konstruktionsabsicht
Eine verschlissene Welle kann im Scan leicht oval erscheinen. Das CAD-Modell wird dennoch häufig als echter Zylinder rekonstruiert, weil ein Bauteil entsprechend der Konstruktionsabsicht und keine Verschleißdokumentation das Ziel ist. In diesem Fall bewahrt der Scan den Zustand, während das CAD-Modell das Teil für die technische Weiterverwendung wieder an die Sollgeometrie annähert. [18]
Dateiformate und Softwarekategorien
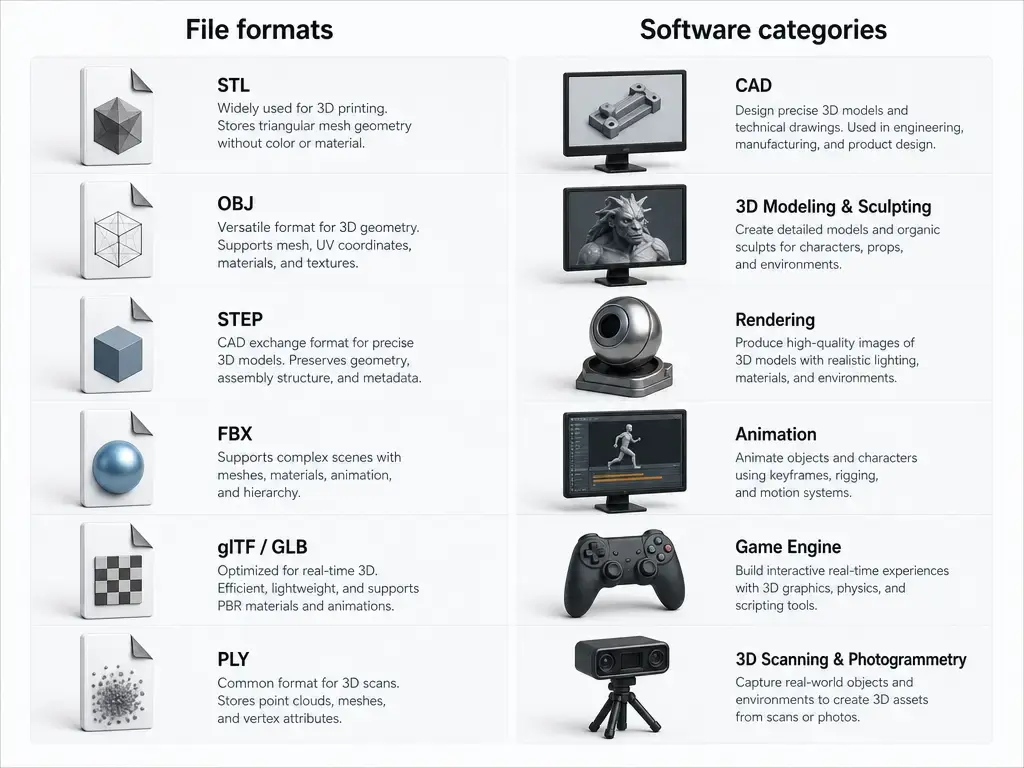
Die Formatwahl folgt der Wahl des Ergebnisses. Geht es um Quelldatennachweise oder spätere Neuverarbeitung, verwenden Sie ein Punktwolken-Austauschformat wie E57 oder LAS. E57 speichert 3D-Punktdaten, Punktattribute und 2D-Bilder; LAS 1.4 dient LiDAR-Punktdatensätzen und ihren Attributen. Ist Punktwolke zu Mesh das Ziel, wählen Sie ein Format, das die vom nächsten Werkzeug benötigte Geometrie bewahrt. Ist Punktwolke zu CAD-Modell das Ziel, muss das Austauschformat das tatsächliche Ergebnis unterstützen und nicht nur in einem Betrachter geöffnet werden können. [3] [4]
| Format | Erhält Punkte, Mesh oder CAD-Topologie? | Typische Attribute | Typische Verwendung |
|---|---|---|---|
| E57 | Punkte | Farbe, Intensität, Bilder, Metadaten | Scan-Speicherung und -austausch |
| LAS/LAZ | Punkte | LiDAR-typische Attribute | Vermessungs- und LiDAR-Austausch |
| PLY | Punkte oder Mesh | Farbe, Normalen, benutzerdefinierte Felder | Forschung und Datenaustausch |
| OBJ | Mesh | Normalen, UV-Koordinaten, Materialien | Visualisierung und Austausch |
| STL | Mesh | Meist keine | Druck und einfache Mesh-Übergabe |
| STEP | CAD-Topologie | B-rep-Geometrie und -Topologie | Bearbeitbarer technischer Datenaustausch |
| IGES | CAD-/Flächengeometrie | Kurven und Flächen | Älterer CAD-Datenaustausch |
Interoperabilität ist nicht Bearbeitbarkeit. Eine Datei kann sich in vielen Werkzeugen öffnen lassen und für Konstruktionsänderungen trotzdem eine Sackgasse sein, weil Mesh-Austausch und CAD-Topologie unterschiedliche Dinge sind. Fusions Werkzeug Convert Mesh kann einen Netzkörper in einen Volumen- oder Flächenkörper umwandeln. Das bleibt jedoch ein Umwandlungsweg und keine native Konstruktionshistorie. Ebenso zeigt Artec Studio 20 mit der dokumentierten Unterstützung von Mesh- und CAD-nahen Importen die abgedeckten Schnittstellen, nicht gleichwertiges Bearbeitungsverhalten. Autodesks ReCap-Ausgabeliste ist aus demselben Grund hilfreich: Sie nennt dokumentierte Übergabemöglichkeiten, keine Rangfolge von Formaten. [16] [17] [15]
Glossar der Messgrößen und Validierung
Die messtechnische Sprache ist wichtig, weil viele Ablaufprobleme eigentlich Begriffsfehler sind. Genauigkeit und Präzision sind in NISTs messtechnischer Verwendung unterschiedliche Konzepte. ISO 10360-13:2021 ist nur als Prüfrahmen für optische 3D-Koordinatenmesssysteme relevant, nicht als allgemeines Qualitätssiegel für jeden Scan-to-Model-Arbeitsablauf. Auflösung ist wiederum etwas anderes: NIST beschreibt sie als Fähigkeit eines Messsystems, kleine Änderungen zu erkennen und zuverlässig anzuzeigen. Die Zahl angezeigter Ziffern allein belegt sie nicht. [2] [1] [21]
| Messgröße | Bedeutung | Was sie nicht bedeutet | Zu vermeidendes Fehlverständnis |
|---|---|---|---|
| Genauigkeit | Nähe eines Ergebnisses zu einer Referenz oder zum wahren Wert | Sie bedeutet nicht, dass wiederholte Ergebnisse eng übereinstimmen | Einen systematisch verzerrten Scan als „genau“ bezeichnen, weil er wiederholbar ist |
| Präzision | Wie eng wiederholte Ergebnisse miteinander übereinstimmen | Sie bedeutet nicht, dass das Ergebnis richtig ist | Wiederholbarkeit als Wahrheitsnachweis behandeln |
| Auflösung | Kleinste Änderung, die das Messsystem sinnvoll anzeigen kann | Sie ist nicht bloß die Anzahl angezeigter Ziffern | Annehmen, dass mehr Nachkommastellen eine bessere Messung bedeuten |
| RMS-Residuum | Typische Größe der Registrierungs- oder Anpassungsresiduen | Es belegt keine absolute Maßgenauigkeit | ICP-RMS allein als Bestanden-/Nicht-bestanden-Kriterium verwenden |
| Abweichung | Unterschied zwischen verglichenen Datensätzen oder Oberflächen | Sie benennt nicht die Ursache des Unterschieds | Jede Abweichung als Rauschen betrachten |
| Toleranz | Zulässige Variation für den vorgesehenen Einsatz | Sie beschreibt für sich genommen nicht die Messqualität | Geometrie ohne Toleranzband prüfen |
| Unsicherheit | Quantifizierter Zweifel, der einem Ergebnis zugeordnet ist | Sie ist nicht dasselbe wie ein einzelner vorzeichenbehafteter Fehlerwert | Eine einzelne Zahl ohne Kontext angeben |
| Wiederholbarkeit | Übereinstimmung unter denselben Bedingungen | Sie garantiert keine Übereinstimmung in einem anderen Aufbau | Einen stabilen Aufbau als Begründung für alle künftigen Scans verwenden |
Die Validierungsmethode sollte zum Ergebnis passen. Cloud-to-Cloud-Prüfungen beantworten, wie gut Punktmengen übereinanderliegen. Cloud-to-Mesh-Prüfungen zeigen, wie eng die rekonstruierte Oberfläche dem Scan folgt. Mesh-to-CAD-Vergleiche zeigen, wie viel Regularisierung oder Vereinfachung beim Reverse Engineeringeingeflossen ist. Der Vergleich mit einer rückführbaren Referenz beantwortet wieder eine andere Frage: ob der gesamte Ablauf mit einem externen Normal oder Referenzaufbau übereinstimmt. CloudCompares ICP-Werkzeuge zeigen RMS-Differenz, Iterationszahl und endgültige Überlappung. Das sind Registrierungsdiagnosen, keine Nachweise absoluter Maßgenauigkeit. Ein verlässlicher allgemeingültiger Genauigkeitswert für Punktwolke-zu-Modell-Arbeiten insgesamt wurde nicht gefunden. [13] [12] [1]
| Validierungsmethode | Beantwortete Frage | Am besten geeignet für | Grenze |
|---|---|---|---|
| Cloud-to-Cloud | Wie gut zwei Punktmengen übereinanderliegen | Registrierungsprüfung, Kontrolle der Überlappung | Abhängig von Überlappung und Abdeckung |
| Cloud-to-Mesh | Wie eng das Mesh dem Scan folgt | Prüfung der Rekonstruktion | Das Mesh kann lokale Fehler verdecken |
| Mesh-to-CAD | Wie stark das CAD die aus dem Scan abgeleitete Form regularisiert | Prüfung des Reverse Engineering | Vereinfachung kann beabsichtigt sein |
| Vergleich mit rückführbarer Referenz | Wie weit das Ergebnis von einem bekannten Normal abweicht | Messtechnik und Abnahmeprüfung | Erfordert einen vertrauenswürdigen Referenzaufbau |
ICP stammt aus der Arbeit zur Registrierung mit sechs Freiheitsgraden von 1992. Es ist somit eine Registrierungsmethode, kein Genauigkeitszertifikat. Ein niedriger RMS-Wert kann auch bei schlechter Überlappung, wiederkehrender Geometrie oder einem überangepassten Bereich entstehen. Verwenden Sie in der Praxis Toleranzen, Unsicherheit, Wiederholbarkeit und externe Referenzen gemeinsam, statt sich auf einen einzelnen Ausrichtungskennwert zu verlassen. [12] [13]
Anwendungen
Reverse Engineering beginnt häufig mit einem Mesh und führt erst dann zu CAD, wenn Bearbeitbarkeit erforderlich ist. Damit ist Punktwolke zu Mesh für viele gefertigte Bauteile ein hilfreiches Zwischenergebnis. Prüfung, Passungskontrolle, Simulation und Druckvorbereitung benötigen oft zunächst eine brauchbare Form, bevor Konstruktionsabsicht nötig wird. Ist Neukonstruktion oder technische Weiterverwendung das Ziel, ist Punktwolke zu CAD-Modell die bessere Vorgabe. Fusions Mesh-Umwandlungsfunktionen und Creaforms dokumentierte Elementextraktion und NURBS-Erzeugung spiegeln diese Trennung zwischen geometrischem Ersatzmodell und bearbeitbarer Rekonstruktion wider. [16] [18]
In Fertigung, Kulturerbe und AEC verändert sich die sinnvolle Ausgabe erneut. Ein 3D-Druck-Ablauf benötigt möglicherweise nur ein repariertes Mesh. Bei Kulturerbe kann die ursprüngliche Punktwolke zur Dokumentation erhalten bleiben, während zusätzlich ein Mesh zur Visualisierung erzeugt wird. Im AEC-Bereich ist häufig das Bestandsmodell das eigentliche Ergebnis, weil Geometrie allein nicht genügt. Artec Studio 20 mit seiner gemischten Importunterstützung und Materialises 3-matic-Tutorial sind nur als Beispiele an solchen Übergängen hilfreich: Sie zeigen, was bestimmte Software austauschen oder rekonstruieren kann, nicht dass jeder Ablauf dieselbe Art von Modell erzeugt. [17] [19]
Grenzen und häufige Fehlerbilder
Erfassungsbedingte Fehler beginnen meist vor der Rekonstruktion. Verdeckung hinterlässt fehlende Oberflächen, glänzende oder transparente Materialien können wenige oder instabile Rücksignale erzeugen, und tiefe Vertiefungen werden oft von Anfang an unzureichend abgetastet. War das Objekt für den Sensor nicht sichtbar, kann spätere Mesh-Reparatur nie gemessene Informationen nicht zurückholen. Das Ergebnis kann aus einem Blickwinkel glatt aussehen und anderswo dennoch Löcher, doppelte Oberflächen oder unterbrochene Kanten verbergen. ReCaps Hinweise zur lokalen Scan-to-Mesh-Verarbeitung zeigen außerdem den möglichen Ressourcenbedarf: Für temporären Speicher wird etwa das Fünffache der Punktwolkengröße empfohlen. [14]
Verarbeitungsbedingte Fehler entstehen oft durch übermäßige Bereinigung. Statistische Ausreißerentfernung verwendet ein Schwellenmodell aus Mittelwert und Standardabweichung. VoxelGrid vereinfacht Daten, indem es Punkte innerhalb eines Voxels durch ihren Schwerpunkt ersetzt. Filtern, Glätten, Lochfüllung und Ausdünnung können neben Rauschen auch echte Geometrie entfernen. Dünne Rippen, scharfe Absätze, geprägte Schrift, verschlissene Kanten und Schweißraupen lassen sich auf diese Weise leicht beschädigen. Falsch orientierte Normalen können die Rekonstruktion ebenfalls fehlleiten: Poisson verwendet orientierte Punkte, und Ball Pivoting setzt Normalen voraus. Der Algorithmus kann dadurch Hohlräume schließen oder getrennte Oberflächen so überbrücken, dass das Ergebnis mathematisch konsistent, für das Bauteil aber falsch ist. [10] [11] [6] [5]
Fehler in der Weiterverarbeitung treten auf, wenn das Mesh für das nächste Werkzeug zu groß, zu fragmentiert oder topologisch ungeeignet wird. Ein wasserdichtes Mesh kann in Fusion in einen Volumenkörper umgewandelt werden. Das garantiert aber kein gutes Verhalten bei weiterer CAD-Arbeit. Nichtmannigfaltige Kanten, Randprobleme und Schwierigkeiten beim Schließen bleiben nach CGAL-Terminologie Themen der Mesh-Verarbeitung. Solche Probleme verhindern häufig, dass Punktwolke-zu-CAD-Arbeit tatsächlich bearbeitbare Geometrie ergibt. Zu beachten ist nicht nur ein fehlgeschlagener Export, sondern auch der unauffälligere Fall: Die Datei öffnet sich erfolgreich, stimmt aber für Prüfung, Neukonstruktion oder Dokumentation nicht mehr ausreichend genau mit dem gemessenen Objekt überein. [16] [20]
Aktueller Forschungs- und Marktkontext
Die Automatisierung bei Scan-to-CAD und Oberflächenrekonstruktion hat sich verbessert, bleibt aber von Validierung abhängig und bestätigt ihre Qualität nicht selbst. Aktuelle Werkzeugketten kombinieren zunehmend Elementextraktion, Kurvenerzeugung, NURBS-Flächenmodellierung und parametrische Rekonstruktion, wie Creaforms Scan-to-CAD-Dokumentation zeigt. Zugleich bleibt Mesh-Reparatur eine eigene technische Disziplin neben dem Punktwolkendatenaustausch. Bessere Automatisierung beseitigt daher nicht die Notwendigkeit, Topologie und Anpassung zu prüfen. Materialises siebenminütiges 3-matic-Tutorial sollte als begrenztes Ablaufbeispiel gelten, nicht als Maßstab dafür, was jede Punktwolke-zu-Mesh- oder Punktwolke-zu-CAD-Aufgabe erreichen kann. [18] [20] [19]
Abschließende Prüfliste vor dem Einsatz
Wählen Sie zuerst das benötigte Ergebnis und prüfen Sie anschließend, ob es noch zum Scan und zur vorgesehenen Weiterverwendung passt. Ein Mesh genügt für Visualisierung oder Druck, CAD ist erforderlich für Bearbeitbarkeit, BIM beziehungsweise ein Bestandsmodell für Semantik. Behalten Sie die Punktwolke, wenn der Quelldatennachweis das Ergebnis ist.
- Die Punktwolke behalten, wenn Quelldatennachweis, spätere Neuverarbeitung oder messtechnische Rückverfolgbarkeit gefordert sind.
- Punktwolke zu Mesh wählen, wenn Visualisierung, Druckvorbereitung oder ein geometrisches Ersatzmodell ausreichen.
- Punktwolke zu CAD-Modell wählen, wenn die Geometrie bearbeitet, regularisiert oder technisch weiterverwendet werden muss.
- BIM beziehungsweise ein Bestandsmodell wählen, wenn semantischer Kontext ebenso wichtig ist wie die Form.
- Prüfen, ob sich das Mesh in einen Volumen- oder Flächenkörper umwandeln lässt, falls das nachfolgende CAD-Werkzeug dies benötigt. [16]
- Sicherstellen, dass die Software die benötigten Import- und Exportübergänge tatsächlich beherrscht, etwa Mesh- und CAD-nahe Importe in Artec Studio 20 oder NURBS-/Elementabläufe in Creaform Scan-to-CAD. [17] [18]
- Mesh-Gültigkeit und Reparatur als eigenen Schritt neben dem Punktwolkendatenaustausch behandeln. [20]
Die kurze Regel ist einfach: Eine gute Umwandlung von Punktwolkendaten in ein 3D-Modell ist erst abgeschlossen, wenn die gewählte Ausgabe für ihren konkreten Zweck nutzbar ist, nicht wenn die Software mit der Verarbeitung aufhört.
Häufig gestellte Fragen
Wie wandelt man eine Punktwolke in ein 3D-Modell um?
Legen Sie zuerst das gewünschte Ergebnis fest und durchlaufen Sie dann Ausrichtung, Bereinigung, Normalenbearbeitung, Oberflächenrekonstruktion, Reparatur, Validierung und Export. Ist ein Mesh das Ziel, können Verfahren wie Poisson oder Ball Pivoting passen. Ist CAD das Ziel, wird der Scan üblicherweise in Kurven, NURBS, Geometrieelemente und Volumenkörper interpretiert, statt direkt als Dreiecke kopiert zu werden. [5] [6] [18]
Was unterscheidet Punktwolke zu Mesh von Punktwolke zu CAD-Modell?
Punktwolke zu Mesh erzeugt Dreiecksoberflächen für Betrachtung, Druck oder Simulationsvorbereitung. Punktwolke zu CAD-Modell zielt auf bearbeitbare Geometrie. Das Ergebnis wird daher üblicherweise aus Grundformen, Skizzen, angepassten Flächen und der Interpretation der Konstruktionsabsicht neu aufgebaut. Creaforms Scan-to-CAD-Dokumentation veranschaulicht diese Unterscheidung, weil sie NURBS und extrahierte Elemente statt ausschließlich Dreiecksausgabe betont. [18]
Brauche ich vor Poisson- oder Ball-Pivoting-Rekonstruktion Normalen?
Ja. Poisson-Rekonstruktion verwendet orientierte Punkte, und die Ball-Pivoting-Methode von Open3D setzt eine Punktwolke mit Normalen voraus. In der Praxis müssen Normalen daher üblicherweise geschätzt und konsistent orientiert werden, bevor diese Methoden gut funktionieren. [6] [5]
Welche Validierung eignet sich für Cloud-to-Mesh und welche für Mesh-to-CAD?
Bei Cloud-to-Mesh zeigen Cloud-to-Cloud- oder Cloud-to-Mesh-Prüfungen, wie eng die rekonstruierte Oberfläche dem Scan folgt. Bei Mesh-to-CAD vergleichen Sie das CAD-Ergebnis zurück mit der scanbasierten Geometrie, denn Regularisierung kann beabsichtigt sein. CloudCompares ICP-Diagnosen, darunter RMS-Differenz und endgültige Überlappung, helfen bei der Anpassungsprüfung, belegen für sich genommen aber keine Maßgenauigkeit. [13]
Wann sollte ich die Punktwolke behalten, statt sie umzuwandeln?
Behalten Sie die Punktwolke, wenn die Quelldaten selbst das Ergebnis sind, etwa für Rückverfolgbarkeit, spätere Neuverarbeitung, Vermessungsunterlagen oder messtechnische Prüfung. Behalten Sie sie auch, wenn der Scan unvollständig ist oder noch registriert wird, denn spätere Rekonstruktion kann verdecken, was tatsächlich erfasst wurde. [4] [12] [13]
Wie unterscheidet sich gescannte Geometrie von CAD nach Konstruktionsabsicht?
Gescannte Geometrie zeigt den gemessenen Zustand, einschließlich Verschleiß, Dellen und Fertigungsabweichungen. CAD nach Konstruktionsabsicht regularisiert diese Form häufig zurück zu Sollformen. Eine verschlissene Welle kann so als echter Zylinder oder eine unebene Fläche als saubere Ebene neu aufgebaut werden. Deshalb ist Scan-to-CAD eine Rekonstruktionsaufgabe und nicht bloß eine Formatumwandlung. [18]
Warum ist ICP-RMS kein Nachweis der Maßgenauigkeit?
ICP-RMS misst, wie eng zwei Datensätze während der Registrierung übereinanderliegen. Es ist daher eine Anpassungsdiagnose, keine Garantie absoluter Genauigkeit. CloudCompare bietet RMS-Differenz, Iterationssteuerung und endgültige Überlappung. Ein niedriger RMS-Wert kann dennoch aus wiederkehrender Geometrie, schlechter Überlappung oder lokaler Überanpassung entstehen. [12] [13]
Quellen
- 1. ISO 10360-13:2021, optische 3D-Koordinatenmesssysteme: Abnahme- und Wiederholungsprüfungen
- 2. NIST/SEMATECH e-Handbook, Glossar
- 3. Library of Congress, Formatbeschreibung der ASTM-E57-Datei für 3D-Bildgebungsdaten
- 4. ASPRS LAS 1.4 R15, Spezifikation
- 5. Open3D, Tutorial zur Oberflächenrekonstruktion
- 6. Projektseite zur Poisson-Oberflächenrekonstruktion
- 7. Veröffentlichung zur Screened-Poisson-Oberflächenrekonstruktion
- 8. PyMeshLab, Filterliste und Dokumentation zu Screened Poisson
- 9. CloudComPy, Dokumentation zu PoissonRecon