
Résumé
La numérisation 3D pour le contrôle qualité et l’inspection transforme les pièces physiques en géométrie numérique à analyser, mais l’acquisition seule n’établit pas la conformité. En fabrication, elle s’inscrit dans un processus de métrologie dimensionnelle plutôt que dans une tâche matérielle autonome. [1] [4]
Pour l’inspection dimensionnelle, le résultat dépend de la manière dont les données sont acquises, alignées, comparées à la CAO, interprétées au regard du GD&T et évaluées selon une règle de décision explicite. L’ISO 10360-13 est une norme pertinente pour les systèmes optiques de mesure de coordonnées en 3D, l’ISO 14253-1 établit des règles de conformité tenant compte de l’incertitude de mesure, et l’ISO 1101 ainsi qu’ASME Y14.5 définissent le langage de dessin que les logiciels d’inspection doivent interpréter. Les résultats de lumière structurée varient aussi selon la configuration, le volume de travail, la densité de points, l’angle de triangulation, les cibles et les propriétés de surface, tandis que des conditions contrôlées telles que 20 ± 0.5 °C restent courantes dans les références de métrologie dimensionnelle. [1] [4] [5] [6] [8] [9]
Normes, traçabilité et signification de « qualité métrologique »
Un scanner 3D de métrologie destiné à l’inspection n’est pas « de qualité métrologique » parce qu’un fournisseur l’affirme. En pratique, ce statut dépend de performances vérifiées, de règles de décision explicites et d’un contexte de compétence traçable. L’ISO 10360-13:2021 est une norme pertinente pour les systèmes optiques de mesure de coordonnées en 3D, car elle spécifie des essais de réception relatifs aux performances en longueur déclarées par le fabricant et des essais de requalification destinés aux contrôles périodiques par l’utilisateur. La comparaison réalisée en 2024 par le NIST entre VDI/VDE 2634-2 et ISO 10360-13 a montré que les essais de longueur ISO 10360-13 étaient plus sensibles à certains paramètres de modèle de lumière structurée, tout en ne détectant pas toutes les erreurs systématiques. Des classes d’instruments connexes relèvent de documents différents : l’ISO 10360-8 s’applique aux MMT cartésiennes dotées de capteurs optiques de distance, et l’ISO 10360-10 aux laser trackers plutôt qu’aux scanners optiques portables en général. [1] [2] [20] [21]
Quelles normes s’appliquent à quelle classe de scanner
Le paysage normatif est plus vaste qu’un seul document. La page des normes d’imagerie 3D d’ASTM répertorie plusieurs normes pertinentes, dont E2938-15(2023), E2641-09(2025), E3125-17(2025) et E3124-17(2025). Cela rappelle que l’évaluation des scanners est répartie entre plusieurs méthodes d’essai et cas d’usage. Un scanner 3D de contrôle qualité doit donc être évalué au regard de la famille de normes correspondant à son principe de mesure et à son application, sans supposer qu’un cadre universel s’applique à chaque système optique, bras de numérisation, configuration référencée par tracker ou processus d’imagerie 3D. [3]
Réception, requalification et fréquence d’étalonnage
Les essais de réception déterminent si le système installé satisfait à ses performances spécifiées. La requalification détermine s’il les satisfait toujours lors de contrôles périodiques. Les décisions de conformité vont ensuite au-delà de l’essai de l’instrument lui-même : l’ISO 14253-1 établit des règles pour vérifier la conformité et la non-conformité en tenant compte de l’incertitude de mesure, et sa troisième édition remplace l’ancien raccourci du facteur de couverture par défaut par une probabilité de conformité par défaut de 95%. Lorsque la traçabilité ou les pratiques accréditées sont importantes, l’ISO/IEC 17025:2017 fournit le cadre de compétence pour les laboratoires d’essais et d’étalonnage. [1] [4] [7]
Pour l’inspection GD&T, le langage du dessin reste déterminant. L’ISO 1101:2017 définit les symboles de spécification géométrique et les règles d’interprétation employés dans de nombreux processus internationaux, tandis qu’ASME indique Y14.5-2018 (R2024) comme directive GD&T faisant autorité dans sa liste orientée États-Unis. En bref, « qualité métrologique » signifie une capacité vérifiée associée à une interprétation correcte, et non une étiquette sur le boîtier du scanner. [5] [6]
Fonctionnement de la numérisation 3D pour le contrôle qualité
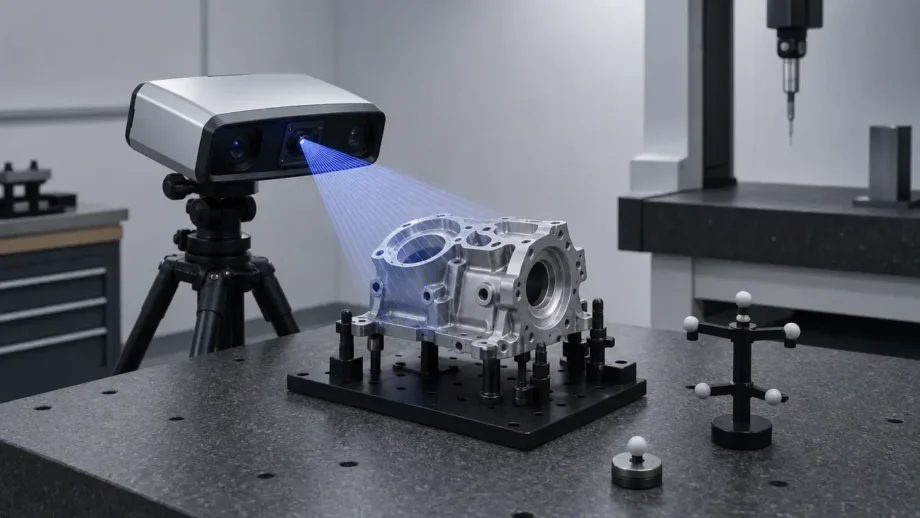
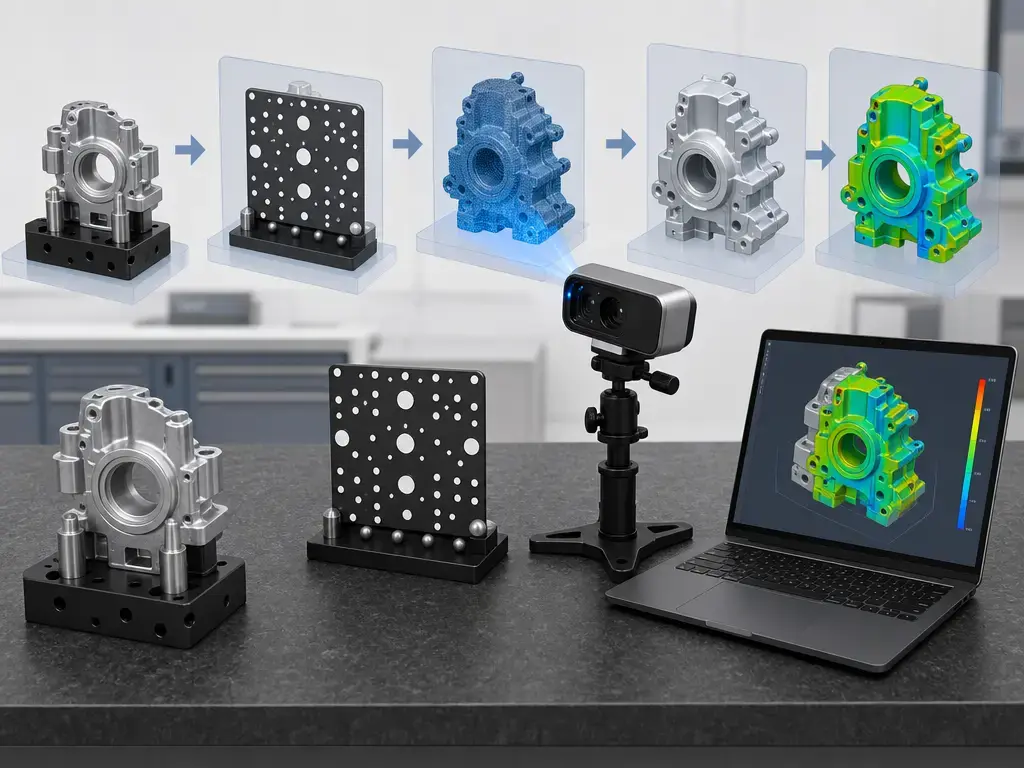
La numérisation 3D pour le contrôle qualité fonctionne en convertissant la pièce en nuage de points ou en maillage, puis en évaluant cet ensemble de données par rapport à l’exigence d’ingénierie. L’étape d’acquisition compte, mais elle n’est qu’une étape de la numérisation 3D d’inspection. Avant de pouvoir faire confiance au résultat, la tâche doit définir le modèle nominal, le schéma de références, les caractéristiques à inspecter et l’objectif du rapport. L’état de surface, la réflectivité, le volume de travail et les choix de configuration peuvent tous influer sur ce que le scanner enregistre ; c’est pourquoi la pratique réelle de l’inspection comprend la vérification de l’instrument et le contrôle de l’environnement avant le début de la comparaison. Le logiciel d’inspection poursuit ensuite le processus par l’alignement, l’extraction de caractéristiques, la comparaison CAO et la génération de rapports, au lieu de laisser la décision à la seule tête du scanner. [8] [9] [16] [17] [18]
Étapes essentielles d’une numérisation d’inspection
- Définir l’exigence d’inspection et le schéma de références.
- Préparer la pièce et l’environnement.
- Étalonner ou vérifier le scanner.
- Acquérir les données de numérisation.
- Recaler ou aligner sur la CAO ou les caractéristiques de référence.
- Générer des contrôles de maillage ou de nuage de points.
- Évaluer les tolérances et le GD&T.
- Exporter le rapport d’inspection et archiver les données.
La numérisation produit des données de mesure ; l’inspection dimensionnelle applique à ces données les références, tolérances, logiques GD&T et règles de rapport. Le logiciel est donc central dans le processus. La documentation produit de PolyWorks, ZEISS INSPECT et Geomagic Control X présente systématiquement l’alignement, la comparaison, la mesure de caractéristiques et la génération de rapports comme les étapes qui transforment l’acquisition par numérisation en résultat d’inspection formel. [16] [17] [18]
Métriques importantes : exactitude, justesse, fidélité, répétabilité, résolution et incertitude
Ces termes sont liés, mais ne sont pas interchangeables. L’exactitude décrit la proximité avec la valeur vraie ou acceptée. La justesse décrit la proximité systématique, ou un faible biais. La fidélité décrit le degré d’accord entre des résultats répétés. La répétabilité est la version à court terme de cette constance, avec le même opérateur, la même pièce et les mêmes conditions, tandis que la reproductibilité évalue si le résultat est transférable quand l’opérateur, le laboratoire, l’instrument ou la configuration changent. La résolution, l’espacement des points et la densité du maillage décrivent la finesse avec laquelle la géométrie est échantillonnée ou reconstruite, et non si le résultat est correct. Le bruit décrit la dispersion locale des données échantillonnées, et l’incertitude décrit le doute quantifié entourant le résultat rapporté. Pour la mesure dimensionnelle, la décision de conformité dépend en définitive de l’incertitude, car l’ISO 14253-1 exige des règles de conformité et de non-conformité qui en tiennent compte et fixe une probabilité de conformité par défaut de 95%. [4] [8]
Tableau des métriques — ce que chaque nombre signifie et ne signifie pas
| Métrique | Ce qu’elle décrit | Pourquoi elle compte en inspection | Piège courant |
|---|---|---|---|
| Exactitude | Proximité avec la valeur vraie ou acceptée | Indique la qualité globale de mesure dimensionnelle | Considérer une valeur publiée comme valable pour chaque pièce et configuration |
| Justesse | Proximité systématique, ou faible biais | Aide à identifier une erreur liée à un décalage ou à l’étalonnage | La considérer comme identique à la fidélité |
| Fidélité | Accord entre des résultats répétés | Montre la constance | Supposer que des résultats constants sont automatiquement corrects |
| Répétabilité | Variation dans les mêmes conditions | Importante pour les contrôles de processus et la vérification à court terme | Utiliser un nombre de répétabilité comme garantie universelle |
| Résolution / espacement des points / résolution du maillage | Densité d’échantillonnage ou plus petit détail reconstruit | Influe sur la visibilité des caractéristiques et la représentation de surface | Supposer qu’un échantillonnage plus fin prouve la vérité dimensionnelle |
| Exactitude volumétrique | Comportement de l’erreur dans un volume de mesure | Importante pour les pièces plus grandes, les assemblages et les grandes portées | Lire une valeur locale comme une garantie sur l’ensemble du volume |
| Incertitude | Doute quantifié entourant le résultat final | Nécessaire aux décisions d’acceptation/rejet défendables | Rapporter des valeurs nominales sans le contexte d’incertitude |
Les fiches techniques des fabricants montrent pourquoi ces catégories doivent rester distinctes. Un scanner de métrologie portable indique une exactitude de 0.025 mm, une exactitude volumétrique de 0.020 mm + 0.040 mm/m, une résolution de mesure de 0.025 mm, une résolution de maillage de 0.100 mm, 1,300,000 mesures/s, une distance de travail de 200–450 mm et une taille de pièce recommandée de 0.05–4 m. La même famille de produits montre également que l’exactitude volumétrique peut évoluer selon la configuration, notamment à 0.020 mm + 0.015 mm/m avec un Accu+ Kit. Un autre scanner portable hybride indique une exactitude de 0.02 mm, une exactitude volumétrique de 0.02 + 0.033 mm/m, des valeurs maximales de champ de vision de 520 × 510 mm ou 600 × 600 mm selon le modèle, des plages de distance entre points de 0.05–10 mm ou 0.1–3 mm et une vitesse de numérisation pouvant atteindre 3,600,000 points/s. Les systèmes à bras de numérisation et référencés par tracker publient encore des chiffres différents, tels qu’une exactitude de palpeur de ±25 μm ou ±30 μm avec une répétabilité exprimée à 2σ, ou 50 μm sur un volume de mesure de 60 m de diamètre pour un système basé sur tracker. Les scanners professionnels peuvent au contraire distinguer l’exactitude des points 3D, la résolution 3D et l’exactitude sur distance. [10] [11] [12] [13] [14] [15]
Densité des données contre exactitude
Des données denses ne signifient pas automatiquement des données correctes. Davantage de points peut améliorer la visibilité des caractéristiques, mais un maillage fin ou un faible espacement entre points peut toujours présenter un biais, un mauvais alignement, une distorsion liée à la surface ou un contrôle insuffisant de l’incertitude. Les travaux du NIST sur la lumière structurée rappellent utilement que les spécifications publiées doivent être lues comme des exemples propres à une configuration, et non comme une vérité universelle pour chaque pièce et chaque processus. [8]
Choix d’alignement et de post-traitement
Alignement best-fit, sur références, sur caractéristiques et RPS/montage
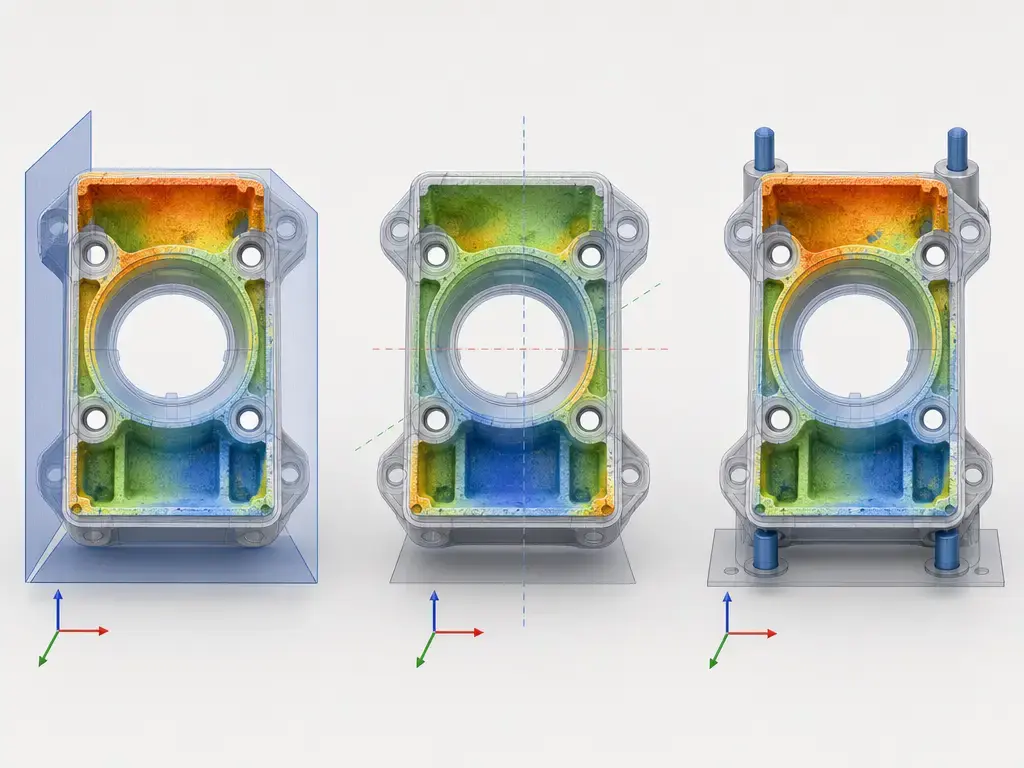
L’alignement n’est pas une simple étape administrative neutre dans une comparaison CAO. Il définit ce que le logiciel considère comme « identique » entre la pièce mesurée et le modèle nominal. L’alignement best-fit peut être utile à une analyse large des écarts, mais il peut être non valable pour une inspection fondée sur les références, car il peut translater ou faire pivoter les données mesurées vers un accord apparent et masquer une non-conformité fonctionnelle par rapport au schéma de références réel. Les alignements sur références, sur caractéristiques et RPS ou sur montage répondent à des questions différentes ; la même numérisation peut donc donner des résultats d’inspection différents selon la méthode retenue. L’inspection GD&T formelle suit toujours la logique ISO 1101 ou ASME Y14.5, et non la seule carte de couleurs. [5] [6] [16] [17] [18]
Pourquoi le maillage, le filtrage, le lissage, le comblement de trous et l’extraction de caractéristiques peuvent modifier les résultats
Le post-traitement peut influer autant sur le résultat que l’acquisition. Les logiciels d’inspection commerciaux prennent en charge plusieurs méthodes d’alignement, étapes d’édition de maillage et processus de caractéristiques avant le rapport, et ces étapes ne sont pas mathématiquement triviales. Le maillage peut modifier la représentation des arêtes et surfaces. Le filtrage et le lissage peuvent réduire le bruit visible tout en déplaçant la géométrie locale. Le comblement de trous peut créer une géométrie qui n’a jamais été mesurée directement. L’extraction de caractéristiques peut produire des diamètres, plans, cylindres ou positions différents selon les points inclus et la manière dont le logiciel ajuste la caractéristique. Par conséquent, un modèle « plus propre » n’est pas automatiquement plus correct. Dans l’analyse des écarts et la comparaison CAO, la même numérisation brute peut être acceptée dans un processus et rejetée dans un autre si la référence d’alignement, l’ordre de traitement ou la stratégie de caractéristiques change. [16] [17] [18]
Classes de scanners et cas d’emploi
Les différentes classes de scanners résolvent différents problèmes d’inspection ; la question utile n’est donc pas lequel est le meilleur en général, mais lequel correspond à la pièce, à la tolérance, aux conditions d’accès et au besoin de rapport. L’ISO 10360-13 est pertinente pour les systèmes optiques de mesure de coordonnées en 3D, tandis que des normes et méthodes d’essai associées couvrent d’autres classes d’instruments et familles normatives. Un scanner 3D de contrôle qualité offrant une flexibilité en atelier peut être un système laser portable, tandis qu’un grand montage ou assemblage peut nécessiter une configuration référencée par tracker, et qu’un bras de numérisation peut être plus adapté lorsque le positionnement de type tactile et la numérisation optique doivent coexister. [1] [2] [3]
| Classe de scanner | Atout typique | Limitation typique | Usage CQ le plus adapté |
|---|---|---|---|
| Scanner surfacique à lumière structurée | Acquisition rapide de surface en champ complet | Sensible à la configuration, au comportement de surface et aux effets de volume de travail | Pièces moyennes, comparaison CAO rapide, contrôles de déformation |
| Scanner laser portable | Couverture portable et accès flexible | Les performances locales et volumétriques doivent toutes deux être examinées | Inspection de pièces en atelier, géométries riches en surfaces, tailles de pièces variées |
| Bras de numérisation avec sonde laser | Positionnement et numérisation combinés | Le recul, la profondeur de champ et la largeur de numérisation limitent l’accès | Inspection mixte tactile-optique, caractéristiques accessibles, travail sur montage |
| Scanner basé sur tracker | Capacité de mesure en grand volume | Exigences plus importantes de configuration et d’infrastructure | Grands assemblages, montages, volumes aérospatiaux ou d’outillage |
| Scanner CT | Géométrie interne et inaccessible | Complexité plus élevée et compromis métrologiques différents de la numérisation de surface | Canaux cachés, caractéristiques piégées, cas limites de FA |
Des exemples montrent l’adéquation à l’usage de chaque classe. Un exemple portable indique une taille de pièce recommandée de 0.05–4 m, un portable hybride indique un champ de vision et une distance entre points dépendants du mode, un bras de numérisation publie un recul de 115 mm, une profondeur de champ de 115 mm et une largeur de numérisation de 80 mm à 150 mm, et un système basé sur tracker indique une exactitude de 50 μm dans un volume de mesure de 60 m de diamètre. Les scanners optiques restent des outils de mesure de surface à ligne de visée, tandis que le CT doit ici être considéré comme un cas limite pour les caractéristiques internes que les méthodes optiques ou tactiles ne peuvent atteindre directement. [10] [12] [13] [14] [15] [19]
Processus d’inspection : de la CAO au rapport
Une tâche d’inspection dimensionnelle commence par le modèle CAO nominal et la définition produit qui y est associée. Les PMI et le GD&T précisent ce qui doit être contrôlé, tandis que le choix des références définit le repère servant à évaluer la pièce. C’est pourquoi le même maillage peut étayer des conclusions différentes selon que la tâche suit les règles ISO 1101 ou un processus de dessin américain fondé sur ASME Y14.5-2018 (R2024). Sans ce contexte, une comparaison visuelle peut sembler convaincante tout en répondant à la mauvaise question d’inspection. [5] [6]
À partir de là, le logiciel transforme l’acquisition par numérisation en résultat rapportable. Les données mesurées sont alignées sur la définition nominale, puis évaluées au moyen de cartes de couleurs, de sections et de caractéristiques extraites telles que des plans, cylindres, trous, arêtes et zones de profil. Ces résultats sont utiles pour le diagnostic, mais les cartes de couleurs sont des outils de visualisation et non des décisions formelles d’acceptation/rejet à elles seules. Les décisions formelles dépendent du schéma de références, des tolérances appliquées et de la règle de décision employée pour la conformité. La documentation produit de PolyWorks, ZEISS INSPECT et Geomagic Control X met l’accent sur la comparaison CAO, les processus de caractéristiques, l’évaluation liée au GD&T, les rapports personnalisés et l’organisation des données comme éléments d’une même chaîne. Le CT peut également entrer dans cette chaîne lorsque des caractéristiques cachées doivent être mesurées, mais il reste une méthode limite plutôt que la réponse par défaut à une inspection de surface ordinaire. Les bonnes pratiques comprennent également l’archivage du projet d’inspection et des données de mesure brutes afin que le fondement du rapport d’inspection puisse être réexaminé ultérieurement. [16] [17] [18] [19]
Décision d’adéquation à l’usage : quand le CQ fondé sur la numérisation est approprié
Le CQ fondé sur la numérisation est approprié lorsque la capacité vérifiée du scanner, la géométrie de la pièce, l’environnement et la norme de rapport permettent tous une décision défendable. La bonne question n’est pas « Le scanner peut-il voir la pièce ? », mais « L’ensemble du processus peut-il satisfaire la tolérance avec une incertitude connue ? ». L’ISO 14253-1 encadre la décision de conformité, l’ISO 1101 ou ASME Y14.5 encadre l’interprétation du dessin, et l’ISO/IEC 17025 importe lorsque l’étalonnage traçable ou une pratique de laboratoire compétente fait partie de l’exigence. Aucune règle empirique universelle reliant tolérance et incertitude n’a été trouvée ici ; le choix de méthode doit donc être fait par rapport à la pièce réelle et au risque réel. [4] [5] [6] [7]
| Facteur de décision | Si le CQ par numérisation peut convenir | Si une autre méthode peut être préférable |
|---|---|---|
| Tolérance requise contre incertitude vérifiée | L’incertitude est démontrée et acceptable pour la décision | Utiliser une MMT, des calibres ou une méthode plus précise |
| Taille de pièce contre volume de travail validé | La pièce correspond au volume et à la configuration validés | Utiliser une autre classe de scanner ou méthode |
| Comportement de la surface et du matériau | La surface est numérisable sans problèmes sévères de réflectivité, translucidité ou occlusion | Utiliser du tactile, du CT, des montages, une stratégie de spray ou une autre méthode |
| Caractéristiques internes ou cachées | La cible d’inspection est externe et visible | Utiliser le CT ou une autre méthode de caractéristiques internes |
| Environnement | La température, la stabilité et la manipulation sont contrôlées et documentées | Passer dans un laboratoire contrôlé ou changer de méthode |
| Norme de rapport | La comparaison CAO et le contexte GD&T sont définis | Une numérisation visuelle seule ne suffit pas |
| Besoin de traçabilité et d’étalonnage | La vérification et la traçabilité sont documentées | Réétalonner ou sous-traiter |
| Budget d’incertitude | Disponible et examiné | Le résultat reste provisoire |
| Suffisance des données pour l’extraction de caractéristiques | Les données mesurées soutiennent intégralement les caractéristiques requises | Utiliser le palpage, des calibres ou un chemin de capteur différent |
Des exemples permettent de fixer la limite. Un scanner portable publie une exactitude locale de 0.025 mm, une exactitude volumétrique de 0.020 mm + 0.040 mm/m et une plage de taille de pièce recommandée de 0.05–4 m, tandis qu’un accessoire modifie la valeur volumétrique publiée à 0.020 mm + 0.015 mm/m. Un portable hybride publie ses valeurs dans des conditions de laboratoire accrédité ISO/IEC 17025 de 20 ± 0.5 °C et 40–60% RH. L’exemple de réflectivité du NIST est encore plus révélateur : un échantillon à réflectance de 60% a été mesuré à moins de 0.1 mm de la valeur étalonnée, tandis qu’un échantillon à réflectance de 99% semblait en retrait de 5.5 mm par rapport à une spécification de scanner citée d’environ 1 mm. Les méthodes par bras de numérisation, basées sur tracker et CT couvrent différents problèmes d’accès et de volume plutôt que de servir d’évolutions interchangeables. [9] [10] [11] [12] [13] [14] [19]
Si la pièce est visible de l’extérieur, si la tolérance est compatible et si le processus peut produire un rapport d’inspection traçable, le CQ fondé sur la numérisation est souvent approprié. Si la géométrie est cachée, si la tolérance est trop serrée pour l’incertitude démontrée ou si le contexte de rapport ne peut être défendu, une autre méthode est généralement plus sûre. [4] [7] [19]
Applications au CQ de fabrication et au contrôle des processus
Dans le CQ de fabrication, la numérisation 3D est particulièrement utile lorsque des données de surface denses, une large couverture et une comparaison visuelle rapide importent davantage que quelques points de contact isolés. Sa valeur réside dans la rapidité d’analyse, à condition que la discipline de mesure reste intacte. [9]
Les applications typiques comprennent l’inspection du premier article, la validation d’outillage, le contrôle à réception, la validation de rétro-ingénierie, les contrôles de déformation, la correction de montages et l’inspection de pièces riches en surfaces où l’écart en champ complet est important. Les systèmes portables hybrides illustrent pourquoi un scanner peut répondre à plusieurs besoins d’atelier : les plages de champ de vision et de distance entre points dépendantes du mode permettent à une même plateforme de passer d’une couverture plus large à un détail local plus fin. Les grandes structures et assemblages orientent le processus vers des systèmes basés sur tracker, conçus pour des enveloppes de mesure beaucoup plus vastes que celles des appareils portables. [12] [14]
Dans le contrôle des processus, les données de numérisation peuvent être suivies dans le temps afin de détecter une dérive, un gauchissement, des problèmes de surépaisseur d’usinage, des signatures récurrentes d’usure d’outil ou une distorsion induite par le montage avant que le problème ne devienne du rebut. Cela est utile pour le dépannage et le suivi des tendances, mais ne doit pas être confondu avec un cadre SPC complet. La fabrication additive est un exemple limite utile : l’inspection des pièces après fabrication peut bénéficier de données de numérisation externes denses, mais une géométrie interne cachée peut à la place orienter le processus vers le CT. L’étude CT citée a mesuré plus de 1000 emplacements par pièce, ce qui montre l’ampleur des informations parfois nécessaires lorsque des caractéristiques internes critiques pour les performances sont impliquées. [19]
Limites : accès aux caractéristiques, surfaces et géométrie interne
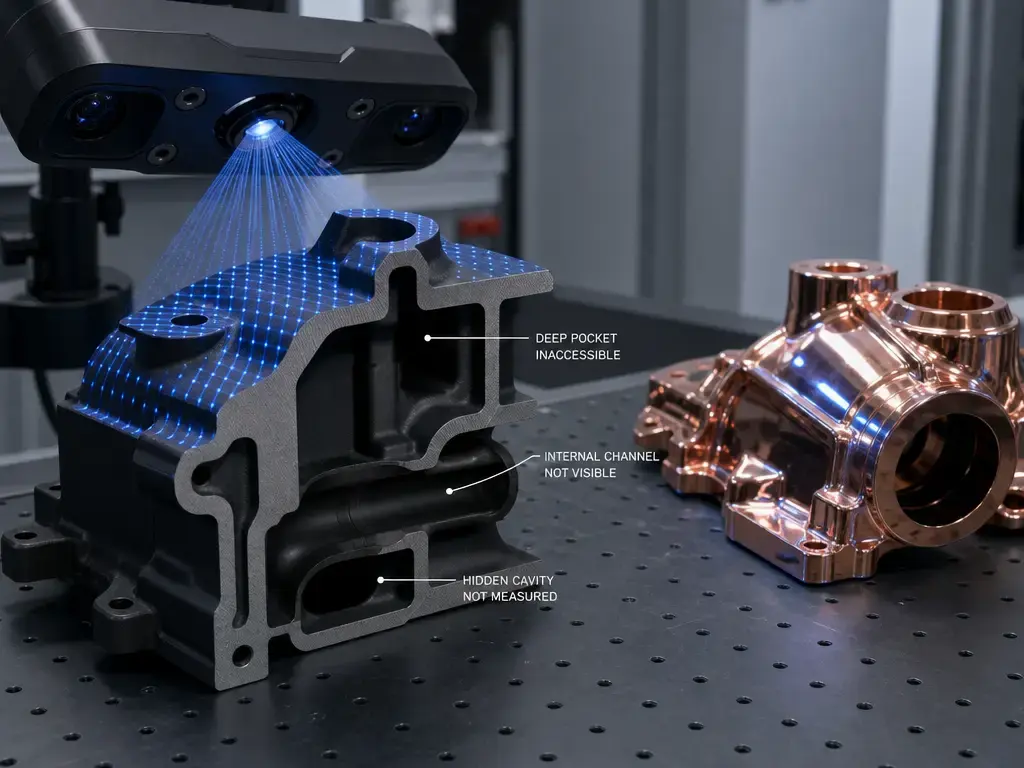
La numérisation 3D optique se limite aux surfaces et à la ligne de visée. Elle ne peut pas mesurer directement une géométrie que le capteur ne peut voir. Cela crée des limites pratiques pour les surfaces réfléchissantes, translucides, sombres ou très texturées, mais aussi pour les arêtes vives, trous, poches profondes, rainures étroites et très petites caractéristiques. Même l’ISO 10360-13 conditionne son champ d’application en indiquant que les caractéristiques de surface de l’objet numérisé, notamment la brillance et la couleur, sont limitées et se situent dans une plage coopérative. Les travaux du NIST sur la lumière structurée ajoutent un avertissement plus large : les résultats dépendent de la configuration du capteur, des motifs projetés, du volume de travail, de la densité de points, de l’angle de triangulation, des cibles et des propriétés de surface, tandis que les essais de performance ne révèlent toujours pas toutes les erreurs systématiques. Les conditions d’atelier ajoutent encore des variations dues aux vibrations, à la dérive de température, à la poussière, aux changements d’éclairage et à la dépendance au parcours de l’opérateur. [1] [2] [8]
La limite liée à l’état de surface peut être sévère. Le NIST rapporte un cas où un échantillon à réflectance de 60% a été détecté à moins de 0.1 mm de la valeur étalonnée, tandis qu’un échantillon à réflectance de 99% semblait en retrait de 5.5 mm, plusieurs fois plus que la spécification de scanner citée d’environ 1 mm. Le laboratoire de métrologie dimensionnelle à grande échelle du NIST illustre également à quel point certains environnements de référence sont contrôlés, avec 236 m² de surface au sol, 3.5 m de hauteur et 20 ± 0.5 °C. Les déclarations d’exactitude des fabricants citent de même des conditions contrôlées telles que 20 ± 0.5 °C et 40–60% RH. Pour la géométrie interne, la numérisation optique atteint une limite stricte. Les canaux cachés, volumes piégés, questions liées à la porosité et caractéristiques de fabrication additive inaccessibles nécessitent généralement le CT, le sectionnement, des boroscopes, des calibres ou d’autres méthodes. Dans l’étude FA citée, le CT a été utilisé sur 48 pièces de buses couvrant 11 matériaux polymères et 3 processus de FA, avec plus de 1000 mesures par pièce et une variabilité pièce à pièce au sein d’un lot de matériau unique généralement inférieure à 35 μm. Le CT relève ici d’une méthode limite, et non d’un remplacement par défaut des scanners optiques. [9] [12] [19]
Recherche actuelle et contexte du marché
Les recherches récentes renforcent la même leçon technique : les performances d’un scanner sont conditionnelles. Les publications du NIST sur la lumière structurée soulignent que la configuration, les cibles, le volume de travail, les propriétés de surface et les choix de traitement des données influent tous sur le résultat ; l’étude soutenue par le NIST en 2024 a montré que les essais de longueur ISO 10360-13 étaient plus sensibles que VDI/VDE 2634-2 à certains paramètres de modèle tout en manquant encore certaines erreurs systématiques. Les installations de référence du NIST fonctionnent aussi dans des conditions de métrologie dimensionnelle étroitement contrôlées telles que 20 ± 0.5 °C, ce qui rappelle que les performances de laboratoire ne se transposent pas automatiquement aux ateliers de production non contrôlés. [2] [8] [9]
Le contexte du marché gagne à rester qualitatif ici. Aucune affirmation étayée sur la taille du marché n’est nécessaire pour constater l’évolution : les fournisseurs présentent de plus en plus les scanners comme un élément d’un processus plus large de logiciel d’inspection et d’assurance qualité. [16] [17] [18]
Cet accent apparaît systématiquement dans la documentation actuelle. PolyWorks met en avant la construction d’alignements, l’extraction de caractéristiques, l’analyse des écarts, les rapports de premier article et les statistiques multipièces. ZEISS INSPECT présente un processus allant de l’acquisition de données en champ complet et du traitement de maillage jusqu’à l’inspection et au rapport. Geomagic Control X met l’accent sur la cotation tenant compte de la CAO, la prise en charge PMI, les indications GD&T, les comparaisons et les rapports personnalisés. Ensemble, ces documentations suggèrent que la différenciation commerciale repose de plus en plus sur l’intégration des processus, l’automatisation et la génération de rapports plutôt que sur la seule acquisition par numérisation. La fabrication additive renforce le même constat du côté des applications : des données externes denses sont précieuses, mais les caractéristiques internes restent une limite pouvant exiger une inspection par CT plutôt qu’une mesure optique. [16] [17] [18] [19]
Points pratiques à retenir pour la numérisation 3D dédiée au contrôle qualité et à l’inspection
La numérisation 3D pour le contrôle qualité et l’inspection est particulièrement efficace lorsque des données de surface denses, une comparaison rapide pièce-CAO et une analyse visuelle des écarts comptent. Elle ne devient prête à la décision que lorsque les normes, la logique de références, la stratégie d’alignement, la gestion de l’incertitude et la rigueur du rapport sont en place. La conformité dépend toujours de règles tenant compte de l’incertitude selon l’ISO 14253-1, d’une interprétation GD&T correcte selon l’ISO 1101 ou ASME Y14.5 le cas échéant, et d’un respect réaliste du comportement des surfaces et de l’environnement. Les caractéristiques internes restent une limite pouvant nécessiter le CT ou une autre méthode. [4] [5] [6] [9] [19]
Pour l’inspection dimensionnelle, la règle pratique est simple : numérisez lorsque la géométrie est visible, que la tolérance est compatible et que le rapport peut être défendu. Choisissez une autre méthode lorsque la géométrie est cachée ou que la décision de conformité ne peut être justifiée. [4] [19]
FAQ
Ces entrées de FAQ couvrent des questions fréquentes sur la numérisation 3D pour le contrôle qualité et l’inspection, notamment ce qu’est un scanner 3D de contrôle qualité et à quel moment la mesure fondée sur la numérisation cesse de suffire à une décision d’inspection formelle.
Comment la numérisation 3D est-elle utilisée pour le contrôle qualité et l’inspection ?
La pièce est numérisée, alignée sur la CAO ou des références, comparée au moyen de cartes de couleurs ou de sections, puis évaluée par des caractéristiques extraites, des contrôles GD&T et des rapports. La numérisation fournit les données de mesure ; le processus d’inspection décide de la conformité. [5] [16] [17] [18]
Qu’est-ce qu’un scanner 3D de contrôle qualité ?
Un scanner 3D de contrôle qualité est un scanner utilisé dans un processus de métrologie à des fins de comparaison, de mesure et de rapport. À lui seul, le matériel ne suffit pas ; la vérification, la traçabilité, le logiciel et les règles de décision restent importants. [7] [16]
Quelle est la différence entre la numérisation 3D et l’inspection dimensionnelle ?
La numérisation 3D acquiert la géométrie sous forme de points ou de maillages. L’inspection dimensionnelle évalue cette géométrie mesurée par rapport aux tolérances, références et règles de spécification afin de déterminer si la pièce est conforme. [4] [5]
Quand avez-vous besoin d’un scanner 3D de métrologie pour l’inspection ?
Vous avez besoin d’un scanner 3D de métrologie pour l’inspection lorsque la tâche exige une mesure traçable et rapportable d’une géométrie visible complexe, notamment pour l’inspection du premier article, les litiges avec les fournisseurs, la comparaison dense pièce-CAO ou les processus formels d’assurance qualité. Si les caractéristiques requises sont cachées ou si la tolérance dépasse la capacité démontrée, une autre méthode peut être préférable. [7] [19]
Quelle est l’exactitude de la numérisation 3D pour l’inspection dimensionnelle ?
Il n’existe pas de nombre universel. L’exactitude dépend de la classe de scanner, de la taille de la pièce, du comportement de surface, de l’environnement, de la stratégie d’alignement, du volume de travail et de la méthode d’essai utilisée pour vérifier l’instrument. Une valeur d’exactitude locale publiée, une valeur volumétrique et l’incertitude finale du résultat d’inspection sont liées mais différentes, ce qui explique qu’une décision de conformité défendable doit tenir compte de l’incertitude plutôt que de citer une unique spécification phare. [4] [8] [10] [12]
Quelle est la différence entre la résolution de numérisation, l’espacement des points et l’exactitude ?
La résolution et l’espacement des points décrivent la densité d’échantillonnage ou le plus petit intervalle de détail pratique dans l’ensemble de données. L’exactitude décrit la proximité avec la valeur vraie ou acceptée. Un scanner peut générer des données denses avec un espacement fin entre points et rester incorrect en raison d’un biais, d’effets de surface, d’une erreur d’alignement ou d’un mauvais contrôle de l’incertitude. La densité du maillage n’est donc pas une preuve de correction de la mesure. [8] [10] [12] [15]
Un scanner 3D peut-il remplacer une MMT ?
Parfois, pour des pièces riches en surfaces lorsque la couverture en champ complet et la vitesse comptent davantage que des points tactiles isolés. Pas universellement. Des tolérances serrées, des caractéristiques cachées, des mesures critiques par rapport aux références et certaines caractéristiques à conséquences élevées peuvent toujours favoriser une MMT, des calibres, le CT ou un processus mixte. [4] [19]
Sources
- ISO 10360-13:2021 systèmes optiques de mesure de coordonnées en 3D
- NIST / Precision Engineering sur la sensibilité de VDI/VDE 2634-2 et ISO 10360-13
- Normes ASTM d’imagerie 3D
- Règles de décision ISO 14253-1:2017
- Tolérancement géométrique ISO 1101:2017
- Cotation et tolérancement ASME Y14.5
- Liste NIST ISO/IEC 17025:2017
- NIST : Sources d’erreurs dans les scanners 3D à lumière structurée
- Systèmes avancés de mesure dimensionnelle du NIST
- Spécifications techniques Creaform HandySCAN BLACK Series
- Brochure Creaform HandySCAN BLACK Series
- SHINING 3D FreeScan Combo Series
- Fiche technique FARO QuantumS FaroArm / ScanArm
- Hexagon Absolute Scanner AS1
- PDF Artec Leo
- PolyWorks Inspector
- ZEISS INSPECT Optical 3D
- Hexagon Nexus / Geomagic Control X
- ScienceDirect : étude sur le CT à rayons X et les caractéristiques internes de FA
- ISO 10360-8:2013 MMT avec capteurs optiques de distance
- ISO 10360-10:2021 laser trackers