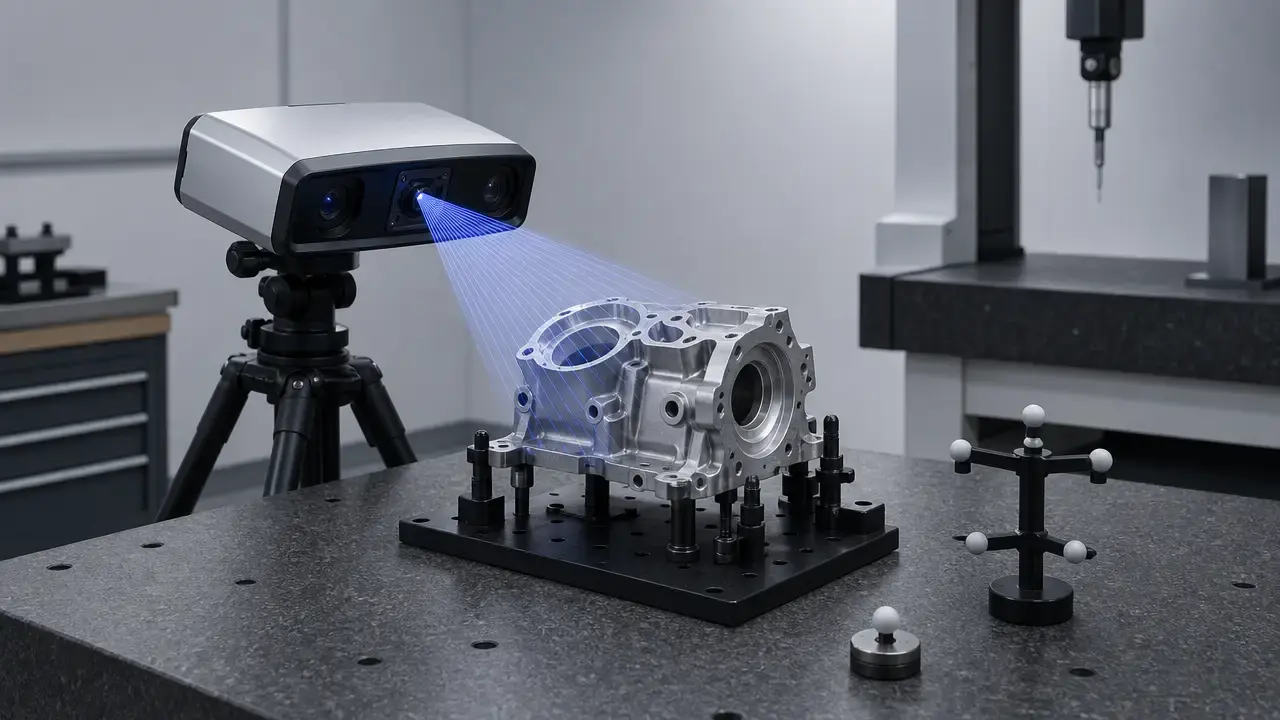

Zusammenfassung
3D-Scannen für Qualitätskontrolle und Prüfung wandelt physische Bauteile in digitale Geometrie für die Analyse um. Die Erfassung allein belegt jedoch noch keine Konformität. In der Fertigung gehört sie zu einem dimensionellen Messablauf und ist keine isolierte Hardwareaufgabe. [1] [4]
Bei der Maßprüfung hängt das Ergebnis davon ab, wie Daten erfasst, ausgerichtet, mit CAD verglichen, anhand von Form- und Lagetoleranzen (GD&T) interpretiert und nach einer ausdrücklichen Entscheidungsregel bewertet werden. ISO 10360-13 ist eine relevante Norm für optische 3D-Koordinatenmesssysteme. ISO 14253-1 legt Konformitätsregeln unter Berücksichtigung der Messunsicherheit fest. ISO 1101 und ASME Y14.5 definieren die Zeichnungssprache, die Prüfsoftware auswerten muss. Streifenlicht-Ergebnisse variieren zudem mit Konfiguration, Arbeitsvolumen, Punktdichte, Triangulationswinkel, Referenzmarken und Oberflächeneigenschaften. Kontrollierte Bedingungen wie 20 ± 0.5 °C sind in Referenzen der dimensionellen Messtechnik weiterhin üblich. [1] [4] [5] [6] [8] [9]
Normen, Rückführbarkeit und die Bedeutung von „messtechnischer Qualität“
Ein 3D-Messscanner für Prüfaufgaben besitzt nicht allein deshalb messtechnische Qualität, weil ein Anbieter es behauptet. Praktisch hängt diese Einordnung von nachgewiesener Leistung, ausdrücklichen Entscheidungsregeln und nachvollziehbarer fachlicher Kompetenz ab. ISO 10360-13:2021 ist für optische 3D-Koordinatenmesssysteme relevant, weil sie Annahmeprüfungen der vom Hersteller angegebenen Längenmessleistung und Wiederholprüfungen für regelmäßige Anwenderkontrollen festlegt. NISTs Vergleich von VDI/VDE 2634-2 und ISO 10360-13 aus dem Jahr 2024 zeigte, dass die Längenprüfungen nach ISO 10360-13 empfindlicher auf bestimmte Modellparameter von Streifenlichtsystemen reagierten, aber weiterhin nicht jeden systematischen Fehler erkannten. Für verwandte Geräteklassen gelten andere Dokumente: ISO 10360-8 betrifft kartesische Koordinatenmessgeräte mit optischen Abstandssensoren, ISO 10360-10 Lasertracker und nicht allgemein handgeführte optische Scanner. [1] [2] [20] [21]
Welche Normen zu welcher Scannerklasse passen
Die Normenlandschaft umfasst mehr als ein Dokument. ASTMs Seite zu 3D-Bildgebungsnormen nennt mehrere relevante Standards, darunter E2938-15(2023), E2641-09(2025), E3125-17(2025) und E3124-17(2025). Scannerbewertung verteilt sich also auf unterschiedliche Prüfmethoden und Anwendungen. Ein 3D-Scanner für die Qualitätskontrolle sollte deshalb nach der zu Messprinzip und Anwendung passenden Normenfamilie beurteilt werden. Es darf nicht angenommen werden, dass ein einziger Oberstandard für jedes optische System, jeden Scanarm, trackerreferenzierten Aufbau oder 3D-Bildgebungsablauf gilt. [3]
Annahmeprüfung, Wiederholprüfung und Kalibrierintervalle
Die Annahmeprüfung klärt, ob das installierte System seine spezifizierte Leistung erreicht. Wiederholprüfungen kontrollieren regelmäßig, ob das weiterhin gilt. Konformitätsentscheidungen gehen über die Geräteprüfung hinaus: ISO 14253-1 legt Regeln zum Nachweis von Konformität und Nichtkonformität unter Berücksichtigung der Messunsicherheit fest. Ihre dritte Ausgabe ersetzt die frühere Standardvereinfachung über den Erweiterungsfaktor durch eine standardmäßige Konformitätswahrscheinlichkeit von 95%. Wenn Rückführbarkeit oder akkreditierte Praxis erforderlich sind, liefert ISO/IEC 17025:2017 den Kompetenzrahmen für Prüf- und Kalibrierlabore. [1] [4] [7]
Bei der GD&T-Prüfung bleibt die Zeichnungssprache maßgeblich. ISO 1101:2017 definiert die geometrischen Spezifikationssymbole und Interpretationsregeln vieler internationaler Abläufe. ASME führt Y14.5-2018 (R2024) in seinem US-orientierten Verzeichnis als aktuelle maßgebliche GD&T-Richtlinie. „Messtechnische Qualität“ bedeutet somit nachgewiesene Leistungsfähigkeit und korrekte Interpretation, nicht ein Etikett auf dem Scannergehäuse. [5] [6]
So funktioniert 3D-Scannen in der Qualitätskontrolle
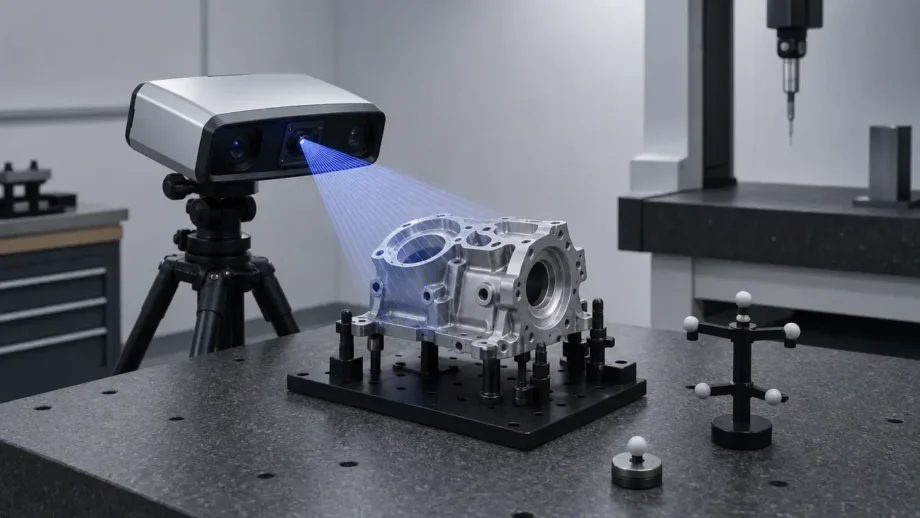
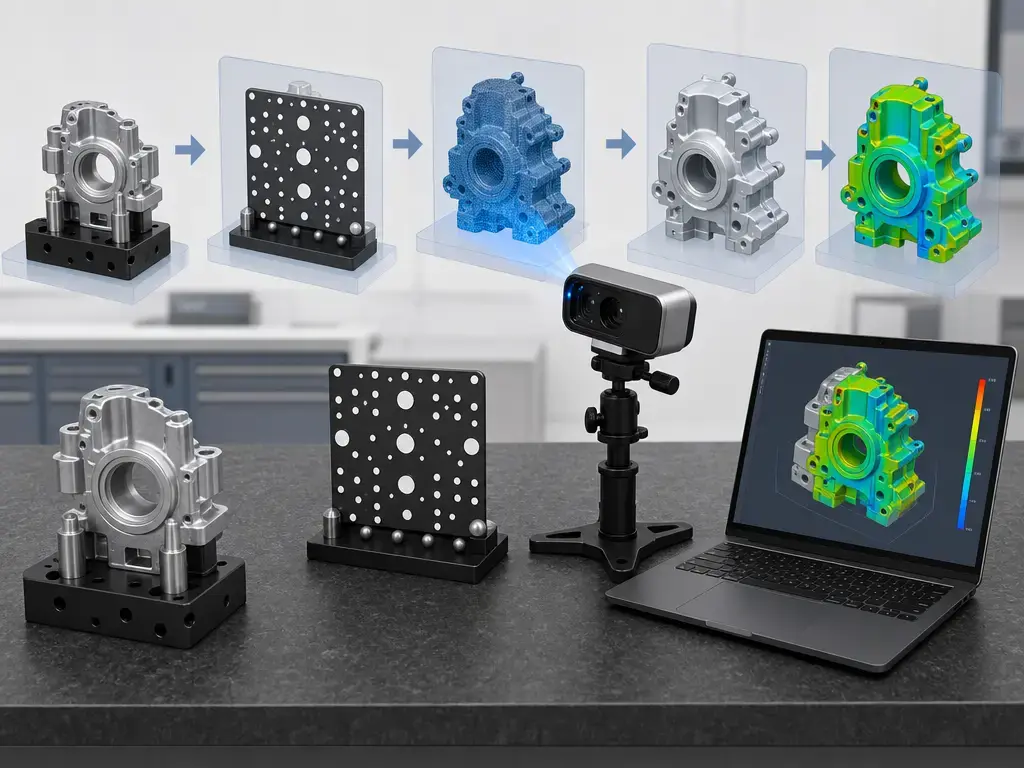
Beim 3D-Scannen für die Qualitätskontrolle wird das Bauteil in eine Punktwolke oder ein Netz umgewandelt und dieser Datensatz gegen die technischen Anforderungen bewertet. Die Erfassung ist wichtig, aber nur eine Stufe der 3D-scanbasierten Prüfung. Für ein verlässliches Ergebnis müssen zuvor Sollmodell, Bezugssystem, Prüfmerkmale und Berichtsziel festgelegt werden. Oberflächenzustand, Reflexion, Arbeitsvolumen und Aufbau beeinflussen, was der Scanner erfasst. Deshalb gehören Geräteverifikation und Umgebungskontrolle vor dem Vergleich zur realen Prüfpraxis. Die Prüfsoftware führt anschließend durch Ausrichtung, Merkmalsextraktion, CAD-Vergleich und Berichterstellung. Die Entscheidung bleibt somit nicht allein dem Scankopf überlassen. [8] [9] [16] [17] [18]
Wichtige Schritte eines Prüfscans
- Prüfanforderung und Bezugssystem definieren.
- Bauteil und Umgebung vorbereiten.
- Scanner kalibrieren oder verifizieren.
- Scandaten erfassen.
- An CAD oder Bezugsmerkmalen registrieren beziehungsweise ausrichten.
- Netz- oder Punktwolkenprüfungen erzeugen.
- Toleranzen und GD&T auswerten.
- Prüfbericht exportieren und Daten archivieren.
Scannen liefert Messdaten. Die Maßprüfung wendet Bezüge, Toleranzen, GD&T-Logik und Berichtsregeln darauf an. Software ist deshalb zentral. Die Produktdokumentationen von PolyWorks, ZEISS INSPECT und Geomagic Control X beschreiben übereinstimmend Ausrichtung, Vergleich, Merkmalsmessung und Berichtserstellung als die Schritte, die aus der Scanerfassung ein formales Prüfergebnis machen. [16] [17] [18]
Wichtige Kennzahlen: Genauigkeit, Richtigkeit, Präzision, Wiederholbarkeit, Auflösung und Unsicherheit
Diese Begriffe hängen zusammen, sind aber nicht austauschbar. Genauigkeit beschreibt die Nähe zum wahren oder akzeptierten Wert. Richtigkeit bezeichnet geringe systematische Abweichung. Präzision beschreibt, wie eng wiederholte Ergebnisse übereinstimmen. Wiederholbarkeit ist diese Beständigkeit über kurze Zeit bei gleichem Bediener, Bauteil und gleichen Bedingungen. Reproduzierbarkeit fragt dagegen nach der Übertragbarkeit bei anderem Bediener, Labor, Gerät oder Aufbau. Auflösung, Punktabstand und Netzdichte beschreiben die Feinheit der geometrischen Abtastung oder Rekonstruktion, nicht deren Richtigkeit. Rauschen bezeichnet lokale Streuung in den Daten, Unsicherheit den quantifizierten Zweifel am berichteten Ergebnis. Bei Maßmessungen hängt die Konformitätsentscheidung letztlich von der Unsicherheit ab: ISO 14253-1 verlangt entsprechende Regeln für Konformität und Nichtkonformität und legt standardmäßig 95% Konformitätswahrscheinlichkeit fest. [4] [8]
Kennzahlenübersicht: Was die Werte bedeuten – und was nicht
| Kennzahl | Beschreibung | Bedeutung für die Prüfung | Häufiger Fallstrick |
|---|---|---|---|
| Genauigkeit | Nähe zum wahren oder akzeptierten Wert | Zeigt die gesamte Qualität der Maßmessung | Einen veröffentlichten Wert für jedes Bauteil und jeden Aufbau als gültig ansehen |
| Richtigkeit | Systematische Nähe beziehungsweise geringe systematische Abweichung | Hilft beim Erkennen von Versatz- oder Kalibrierfehlern | Mit Präzision gleichsetzen |
| Präzision | Übereinstimmung wiederholter Ergebnisse | Zeigt die Beständigkeit | Gleichmäßige Ergebnisse automatisch für richtig halten |
| Wiederholbarkeit | Streuung unter gleichen Bedingungen | Wichtig für Prozessprüfungen und kurzfristige Verifikation | Einen Wiederholbarkeitswert als universelle Garantie verwenden |
| Auflösung / Punktabstand / Netzauflösung | Abtastdichte oder kleinstes rekonstruiertes Detail | Beeinflusst Merkmalsichtbarkeit und Oberflächendarstellung | Feinere Abtastung als Beleg für Maßrichtigkeit ansehen |
| Volumetrische Genauigkeit | Fehlerverhalten über ein Messvolumen | Relevant für größere Teile, Baugruppen und längere Distanzen | Einen lokalen Wert als Garantie für das gesamte Volumen lesen |
| Unsicherheit | Quantifizierter Zweifel am Endergebnis | Erforderlich für belastbare Gut-/Schlecht-Entscheidungen | Nennwerte ohne Unsicherheitskontext berichten |
Herstellerdatenblätter zeigen, warum diese Kategorien getrennt bleiben müssen. Ein handgeführter Messscanner nennt 0.025 mm Genauigkeit, 0.020 mm + 0.040 mm/m volumetrische Genauigkeit, 0.025 mm Messauflösung, 0.100 mm Netzauflösung, 1,300,000 Messungen/s, 200–450 mm Arbeitsabstand und eine empfohlene Bauteilgröße von 0.05–4 m. Dieselbe Produktfamilie zeigt den Einfluss des Aufbaus auf die volumetrische Genauigkeit: Mit Accu+ Kit werden 0.020 mm + 0.015 mm/m angegeben. Ein anderer hybrider Handscanner nennt 0.02 mm Genauigkeit, 0.02 + 0.033 mm/m volumetrische Genauigkeit, je nach Modell maximale Sichtfelder von 520 × 510 mm oder 600 × 600 mm, Punktabstände von 0.05–10 mm oder 0.1–3 mm und bis zu 3,600,000 Punkte/s. Scanarme und trackerreferenzierte Systeme veröffentlichen wiederum andere Kennwerte, etwa ±25 μm oder ±30 μm Tastgenauigkeit mit Wiederholbarkeit bei 2σ oder 50 μm über ein Messvolumen von 60 m Durchmesser bei einem trackerspezifischen System. Professionelle Scanner unterscheiden teils zwischen 3D-Punktgenauigkeit, 3D-Auflösung und Genauigkeit über die Entfernung. [10] [11] [12] [13] [14] [15]
Datendichte und Richtigkeit
Dichte Daten sind nicht automatisch richtige Daten. Mehr Punkte können Merkmale besser sichtbar machen. Ein feines Netz oder kleiner Punktabstand kann dennoch systematische Abweichung, Fehlausrichtung, oberflächenbedingte Verzerrung oder unzureichend beherrschte Unsicherheit enthalten. NISTs Streifenlichtarbeiten erinnern daran, veröffentlichte Spezifikationen als aufbauspezifische Beispiele zu lesen und nicht als universelle Wahrheit für jedes Bauteil und jeden Ablauf. [8]
Entscheidungen zu Ausrichtung und Nachverarbeitung
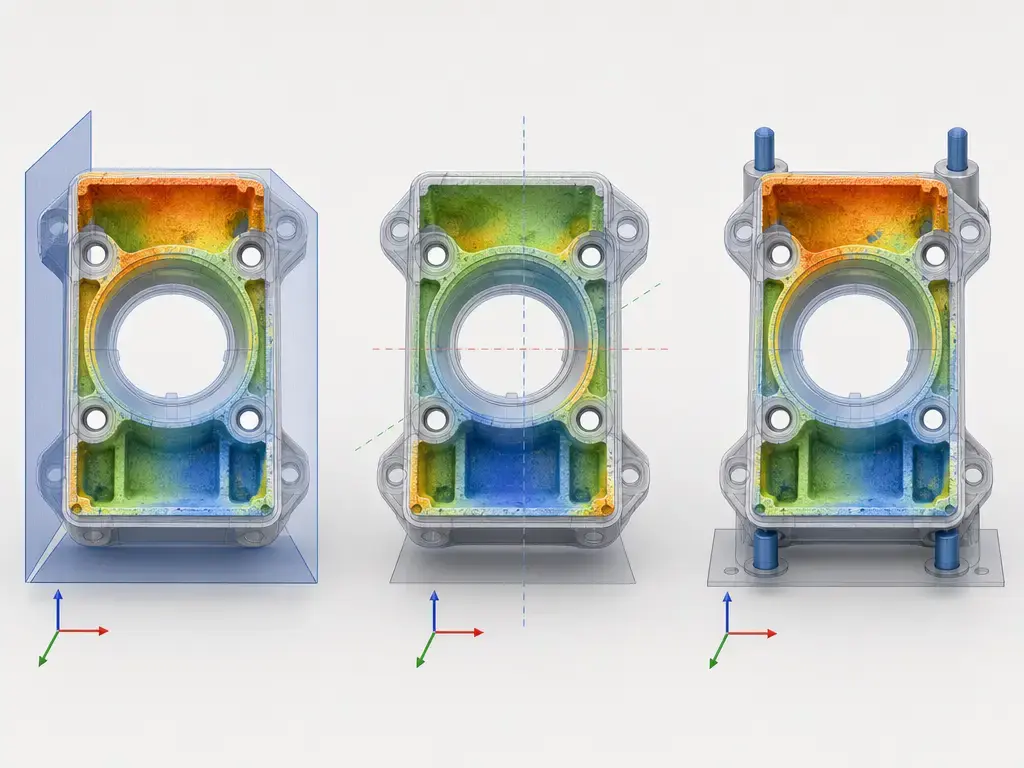
Best Fit, bezugsbasierte, merkmalsbasierte und RPS-/Vorrichtungsausrichtung
Ausrichtung ist beim CAD-Vergleich kein neutraler Ordnungsschritt. Sie definiert, was die Software zwischen gemessenem Teil und Sollmodell als „gleich“ behandelt. Best-Fit-Ausrichtung kann für allgemeine Abweichungsanalysen nützlich sein. Für bezugsbasierte Prüfungen kann sie jedoch ungeeignet sein, weil sie Messdaten durch Verschieben oder Drehen scheinbar zur Deckung bringt und funktionale Nichtkonformität gegenüber dem tatsächlichen Bezugssystem verdeckt. Bezugs-, merkmalsbasierte sowie RPS- oder Vorrichtungsausrichtung beantworten unterschiedliche Fragen. Derselbe Scan kann daher je nach gewählter Methode zu unterschiedlichen Prüfergebnissen führen. Formale GD&T-Prüfung folgt weiterhin der Logik von ISO 1101 oder ASME Y14.5 und nicht allein der Farbkarte. [5] [6] [16] [17] [18]
Warum Vernetzung, Filterung, Glättung, Lochfüllung und Merkmalsextraktion Ergebnisse verändern können
Die Nachverarbeitung kann ebenso großen Einfluss haben wie die Erfassung. Kommerzielle Prüfsoftware bietet vor der Berichtserstellung mehrere Ausrichtungsverfahren, Netzbearbeitungsschritte und Merkmalsabläufe, die mathematisch keineswegs trivial sind. Vernetzung kann die Darstellung von Kanten und Flächen verändern. Filterung und Glättung können sichtbares Rauschen reduzieren und dabei lokale Geometrie verschieben. Lochfüllung kann Geometrie erzeugen, die nie direkt gemessen wurde. Bei der Merkmalsextraktion entstehen je nach einbezogenen Punkten und Einpassverfahren unterschiedliche Durchmesser, Ebenen, Zylinder oder Positionen. Ein „saubereres“ Modell ist daher nicht automatisch richtiger. Derselbe Rohscan kann bei Abweichungsanalyse und CAD-Vergleich in einer Verarbeitungskette bestehen und in einer anderen durchfallen, wenn Ausrichtungsreferenz, Verarbeitungsreihenfolge oder Merkmalsstrategie abweichen. [16] [17] [18]
Scannerklassen und ihre Einsatzbereiche
Unterschiedliche Scannerklassen lösen unterschiedliche Prüfaufgaben. Die hilfreiche Frage ist deshalb nicht, welcher Scanner generell der beste ist, sondern welcher zu Bauteil, Toleranz, Zugänglichkeit und Berichtsanforderung passt. ISO 10360-13 betrifft optische 3D-Koordinatenmesssysteme. Verwandte Normen und Prüfmethoden erstrecken sich über weitere Geräteklassen und Normenfamilien. Ein flexibler 3D-Scanner für die Qualitätskontrolle in der Werkhalle kann ein handgeführtes Lasersystem sein. Große Vorrichtungen oder Baugruppen benötigen möglicherweise einen trackerreferenzierten Aufbau. Ein Scanarm kann sinnvoller sein, wenn tastende Positionierung und optisches Scannen kombiniert werden sollen. [1] [2] [3]
| Scannerklasse | Typische Stärke | Typische Grenze | Passende Qualitätskontrollaufgabe |
|---|---|---|---|
| Flächiger Streifenlichtscanner | Schnelle vollflächige Oberflächenerfassung | Empfindlich gegenüber Aufbau, Oberflächenverhalten und Arbeitsvolumeneffekten | Mittelgroße Teile, schneller CAD-Vergleich, Verformungsprüfungen |
| Handgeführter Laserscanner | Mobile Erfassung und flexibler Zugang | Lokale und volumetrische Leistung müssen beide geprüft werden | Bauteilprüfung in der Werkhalle, flächenreiche Geometrie, unterschiedliche Bauteilgrößen |
| Scanarm mit Lasersensor | Kombinierte Positionierung und Scanerfassung | Arbeitsabstand, Schärfentiefe und Scanbreite begrenzen den Zugang | Kombinierte taktile und optische Prüfung, erreichbare Merkmale, Vorrichtungsarbeiten |
| Trackerbasiertes Scansystem | Messung großer Volumen | Höherer Aufbau- und Infrastrukturbedarf | Große Baugruppen, Vorrichtungen, Luftfahrt- oder Werkzeugbauvolumen |
| CT-Scanner | Innere und unzugängliche Geometrie | Höhere Komplexität und andere messtechnische Zielkonflikte als beim Oberflächenscan | Verdeckte Kanäle, eingeschlossene Merkmale, Grenzfälle der additiven Fertigung |
Beispiele verdeutlichen die Zweckabhängigkeit jeder Klasse. Ein Handscanner nennt 0.05–4 m als empfohlene Bauteilgröße. Ein hybrider Handscanner gibt modusabhängige Sichtfelder und Punktabstände an. Ein Scanarm veröffentlicht 115 mm Arbeitsabstand, 115 mm Schärfentiefe und 80 mm bis 150 mm Scanbreite. Ein trackerbasiertes System nennt eine Genauigkeit innerhalb von 50 μm über ein Messvolumen von 60 m Durchmesser. Optische Scanner bleiben auf Sichtkontakt angewiesene Oberflächenmessgeräte. CT wird hier als ergänzende Methode für innere Merkmale betrachtet, die optisch oder taktil nicht direkt erreichbar sind. [10] [12] [13] [14] [15] [19]
Prüfablauf: vom CAD-Modell zum Bericht
Eine Maßprüfung beginnt mit dem Soll-CAD-Modell und der zugehörigen Produktdefinition. PMI und GD&T legen fest, was geprüft werden muss. Die Bezugsauswahl definiert den Referenzrahmen für die Bauteilbewertung. Deshalb kann dasselbe Netz unterschiedliche Schlussfolgerungen unterstützen, je nachdem, ob die Aufgabe ISO-1101-Regeln oder einem US-Zeichnungsablauf nach ASME Y14.5-2018 (R2024) folgt. Ohne diesen Kontext kann ein visueller Vergleich überzeugend wirken und dennoch die falsche Prüffrage beantworten. [5] [6]
Danach macht die Software aus der Scanerfassung ein berichtsfähiges Ergebnis. Die Messdaten werden zur Solldefinition ausgerichtet und über Farbkarten, Schnitte sowie extrahierte Merkmale wie Ebenen, Zylinder, Bohrungen, Kanten und Profilbereiche ausgewertet. Diese Darstellungen helfen bei der Diagnose, doch Farbkarten sind Visualisierungen und für sich allein keine formalen Gut-/Schlecht-Entscheidungen. Solche Entscheidungen hängen von Bezugssystem, angewandten Toleranzen und Konformitätsregel ab. PolyWorks, ZEISS INSPECT und Geomagic Control X betonen in ihren Dokumentationen CAD-Vergleich, Merkmalsabläufe, GD&T-Auswertung, individuelle Berichte und Datenorganisation als zusammengehörige Schritte. CT kann hinzukommen, wenn verdeckte Merkmale gemessen werden müssen, bleibt aber eine Ergänzung an dieser Grenze und nicht die Standardantwort für gewöhnliche Oberflächenprüfung. Zur guten Praxis gehört auch, Prüfprojekt und Rohmessdaten zu archivieren, damit die Grundlage des Prüfberichts später erneut nachvollzogen werden kann. [16] [17] [18] [19]
Eignungsentscheidung: Wann scanbasierte Qualitätskontrolle passt
Scanbasierte Qualitätskontrolle eignet sich, wenn verifizierte Scannerleistung, Bauteilgeometrie, Umgebung und Berichtsstandard gemeinsam eine belastbare Entscheidung ermöglichen. Die richtige Frage lautet nicht „Kann der Scanner das Bauteil sehen?“, sondern „Kann der Gesamtprozess die Toleranz bei bekannter Unsicherheit beurteilen?“. ISO 14253-1 rahmt die Konformitätsentscheidung ein, ISO 1101 oder ASME Y14.5 die Zeichnungsinterpretation. ISO/IEC 17025 ist relevant, wenn rückführbare Kalibrierung oder kompetente Laborpraxis gefordert sind. Eine universelle Faustregel zum Verhältnis von Toleranz und Unsicherheit wurde hier nicht gefunden. Die Methode muss deshalb für das konkrete Bauteil und Risiko gewählt werden. [4] [5] [6] [7]
| Entscheidungsfaktor | Wann scanbasierte Qualitätskontrolle passen kann | Wann eine andere Methode besser sein kann |
|---|---|---|
| Geforderte Toleranz und verifizierte Unsicherheit | Unsicherheit ist nachgewiesen und für die Entscheidung akzeptabel | Koordinatenmessgerät, Lehren oder ein genaueres Verfahren verwenden |
| Bauteilgröße und validiertes Arbeitsvolumen | Bauteil passt zum validierten Volumen und Aufbau | Andere Scannerklasse oder Methode verwenden |
| Oberflächen- und Materialverhalten | Oberfläche lässt sich ohne gravierende Reflexions-, Transluzenz- oder Abschattungsprobleme scannen | Taktile Messung, CT, Vorrichtungen, Sprühstrategie oder andere Methode verwenden |
| Innere oder verdeckte Merkmale | Prüfziel liegt außen und ist sichtbar | CT oder andere Methode für innere Merkmale verwenden |
| Umgebung | Temperatur, Stabilität und Handhabung sind kontrolliert und dokumentiert | In ein kontrolliertes Labor wechseln oder Methode ändern |
| Berichtsstandard | CAD-Vergleich und GD&T-Kontext sind definiert | Ein visueller Scan allein reicht nicht |
| Bedarf an Rückführbarkeit und Kalibrierung | Verifikation und Rückführbarkeit sind dokumentiert | Neu kalibrieren oder extern vergeben |
| Unsicherheitsbudget | Vorhanden und geprüft | Ergebnis bleibt vorläufig |
| Ausreichende Daten für Merkmalsextraktion | Messdaten stützen die erforderlichen Merkmale vollständig | Antasten, Lehren oder einen anderen Sensorzugang verwenden |
Beispiele helfen bei der Abgrenzung. Ein Handscanner nennt 0.025 mm lokale Genauigkeit, 0.020 mm + 0.040 mm/m volumetrische Genauigkeit und 0.05–4 m empfohlene Bauteilgröße. Ein Zubehör verändert den veröffentlichten Volumenwert auf 0.020 mm + 0.015 mm/m. Ein hybrider Handscanner veröffentlicht seine Werte unter Bedingungen eines nach ISO/IEC 17025 akkreditierten Labors bei 20 ± 0.5 °C und 40–60% relativer Feuchte. NISTs Reflexionsbeispiel mahnt zu noch größerer Vorsicht: Eine Probe mit 60% Reflexionsgrad wurde innerhalb von 0.1 mm des kalibrierten Werts gemessen. Eine Probe mit 99% Reflexionsgrad erschien dagegen um 5.5 mm vertieft, bei einer zitierten Scannerspezifikation von etwa 1 mm. Scanarm-, trackerbasierte und CT-Verfahren lösen unterschiedliche Zugangs- und Volumenprobleme und sind keine austauschbaren Aufrüstungen. [9] [10] [11] [12] [13] [14] [19]
Ist das Bauteil außen sichtbar, lässt sich die Toleranz zuverlässig beurteilen und kann der Ablauf einen rückführbaren Prüfbericht erzeugen, ist scanbasierte Qualitätskontrolle häufig geeignet. Bei verborgener Geometrie, zu enger Toleranz gegenüber der nachgewiesenen Unsicherheit oder nicht belastbarem Berichtskontext ist eine andere Methode meist die verlässlichere Wahl. [4] [7] [19]
Anwendungen in Fertigungsqualität und Prozesskontrolle
In der Fertigungsqualität ist 3D-Scannen besonders nützlich, wenn dichte Oberflächendaten, großflächige Erfassung und schneller visueller Vergleich wichtiger sind als wenige einzelne Tastpunkte. Sein Wert liegt in schnellen Erkenntnissen, sofern die messtechnische Sorgfalt erhalten bleibt. [9]
Typische Anwendungen sind Erstmusterprüfung, Werkzeugvalidierung, Wareneingangsprüfung, Validierung von Reverse Engineering, Verformungskontrolle, Vorrichtungskorrektur und Prüfung flächenreicher Bauteile mit relevanter vollflächiger Abweichung. Hybride Handscanner zeigen, warum ein Gerät mehrere Werkstattaufgaben abdecken kann: Modusabhängige Sichtfelder und Punktabstände ermöglichen den Wechsel zwischen breiter Erfassung und feineren lokalen Details. Große Strukturen und Baugruppen führen eher zu trackerbasierten Systemen, deren Messbereiche deutlich größer als die handgeführter Geräte sind. [12] [14]
In der Prozesskontrolle lassen sich Scandaten als Zeitreihen auswerten, um Drift, Verzug, Probleme mit Bearbeitungszugaben, wiederkehrende Werkzeugverschleißmuster oder vorrichtungsbedingte Verformung zu erkennen, bevor Ausschuss entsteht. Das hilft bei Fehlersuche und Trendüberwachung, ist aber nicht mit einem vollständigen SPC-System gleichzusetzen. Additive Fertigung ist ein hilfreiches Grenzbeispiel: Nach dem Aufbau kann die Bauteilprüfung von dichten äußeren Scandaten profitieren. Verborgene innere Geometrie kann jedoch CT erfordern. Die zitierte CT-Studie erfasste mehr als 1000 Messstellen pro Teil. Das verdeutlicht den mitunter nötigen Informationsumfang bei funktionskritischen inneren Merkmalen. [19]
Grenzen: Merkmalszugang, Oberflächen und innere Geometrie
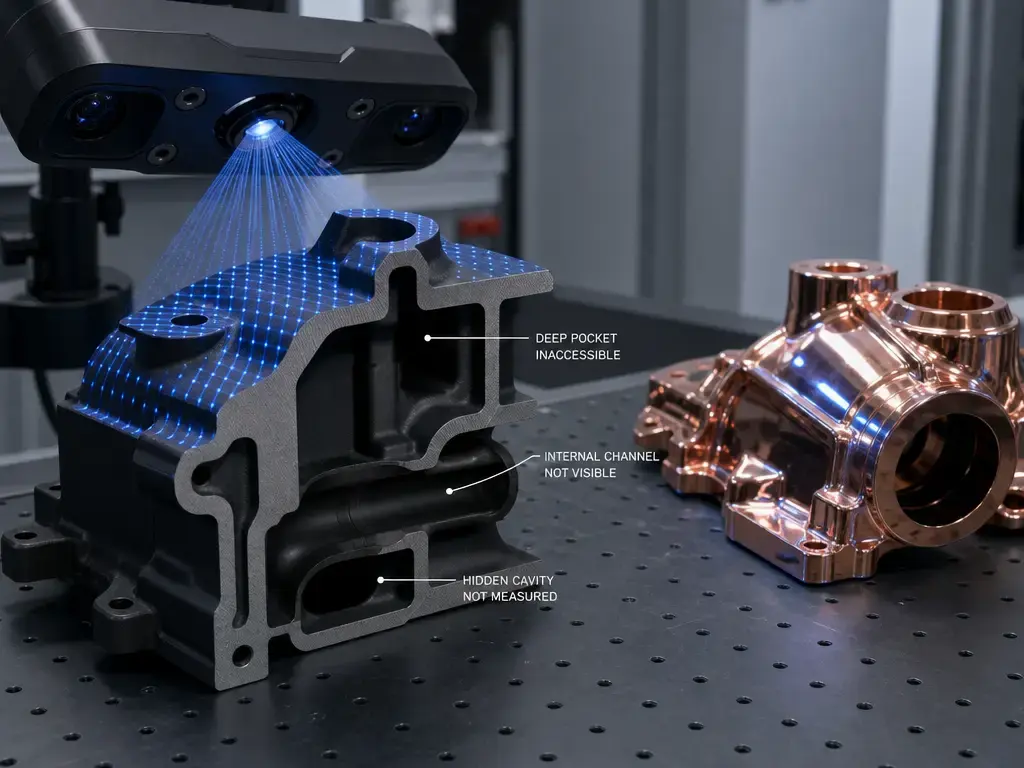
Optisches 3D-Scannen erfasst nur Oberflächen mit Sichtkontakt. Geometrie, die der Sensor nicht sieht, kann nicht direkt gemessen werden. Daraus folgen praktische Grenzen bei reflektierenden, transluzenten, dunklen oder stark strukturierten Oberflächen sowie bei scharfen Kanten, Bohrungen, tiefen Taschen, schmalen Schlitzen und sehr kleinen Merkmalen. Selbst ISO 10360-13 begrenzt ihren Geltungsbereich: Oberflächeneigenschaften des Scanobjekts einschließlich Glanz und Farbe müssen eingeschränkt und innerhalb eines kooperativen Bereichs liegen. NISTs Streifenlichtarbeiten ergänzen einen umfassenderen Vorbehalt: Ergebnisse hängen von Sensorkonfiguration, projizierten Mustern, Arbeitsvolumen, Punktdichte, Triangulationswinkel, Referenzmarken und Oberflächeneigenschaften ab. Leistungsprüfungen decken dennoch nicht jeden systematischen Fehler auf. Werkhallenbedingungen bringen zusätzliche Schwankungen durch Vibrationen, Temperaturdrift, Staub, wechselndes Licht und vom Bediener abhängige Scanwege. [1] [2] [8]
Die Oberflächenbeschaffenheit kann eine erhebliche Grenze darstellen. NIST beschreibt einen Fall, in dem eine Probe mit 60% Reflexionsgrad innerhalb von 0.1 mm des kalibrierten Werts erfasst wurde, während eine Probe mit 99% Reflexionsgrad um 5.5 mm vertieft erschien – ein Mehrfaches der zitierten Scannerspezifikation von etwa 1 mm. NISTs Labor für großmaßstäbliche dimensionelle Messtechnik zeigt auch, wie stark Referenzumgebungen kontrolliert sein können: 236 m² Grundfläche, 3.5 m Höhe und 20 ± 0.5 °C. Herstellerangaben zur Genauigkeit nennen ebenfalls kontrollierte Bedingungen wie 20 ± 0.5 °C und 40–60% relative Feuchte. Bei innerer Geometrie stößt optisches Scannen an eine harte Grenze. Verdeckte Kanäle, eingeschlossene Volumen, Porositätsfragen und unzugängliche Merkmale additiver Bauteile erfordern im Allgemeinen CT, Schnitte, Endoskope, Lehren oder andere Methoden. Die zitierte AM-Studie nutzte CT an 48 Düsenbauteilen aus 11 Polymermaterialien und 3 AM-Verfahren, mit über 1000 Messungen pro Teil und einer Streuung zwischen Teilen innerhalb einer Einmaterialcharge meist innerhalb von 35 μm. CT ist hier eine ergänzende Methode an der Zugänglichkeitsgrenze, kein allgemeiner Ersatz für optische Scanner. [9] [12] [19]
Aktuelle Forschung und Marktumfeld
Neuere Forschung bestätigt dieselbe technische Erkenntnis: Scannerleistung gilt unter bestimmten Bedingungen. NISTs Streifenlichtveröffentlichungen betonen den Einfluss von Konfiguration, Referenzmarken, Arbeitsvolumen, Oberflächeneigenschaften und Datenverarbeitung. Die von NIST unterstützte Studie aus 2024 zeigte, dass Längenprüfungen nach ISO 10360-13 empfindlicher auf einige Modellparameter reagierten als VDI/VDE 2634-2, aber weiterhin systematische Fehler übersahen. Auch NIST-Referenzeinrichtungen arbeiten unter eng kontrollierten Bedingungen der dimensionellen Messtechnik, etwa 20 ± 0.5 °C. Laborleistung überträgt sich daher nicht automatisch auf unkontrollierte Produktionsflächen. [2] [8] [9]
Das Marktumfeld sollte hier qualitativ beschrieben bleiben. Eine belegte Marktgrößenangabe ist nicht nötig, um die Entwicklung zu erkennen: Anbieter positionieren Scanner zunehmend als Teil umfassender Prüfsoftware- und Qualitätssicherungsabläufe. [16] [17] [18]
Dieser Schwerpunkt zeigt sich durchgehend in aktueller Dokumentation. PolyWorks hebt Ausrichtungskonstruktion, Merkmalsextraktion, Abweichungsanalyse, Erstmusterberichte und Mehrteilstatistik hervor. ZEISS INSPECT beschreibt den Weg von vollflächiger Datenerfassung und Netzverarbeitung bis zur Prüfung und Berichterstellung. Geomagic Control X betont CAD-bezogene Bemaßung, PMI-Unterstützung, GD&T-Angaben, Vergleiche und individuelle Berichte. Zusammengenommen deutet diese Dokumentation darauf hin, dass sich kommerzielle Unterschiede zunehmend in Ablaufintegration, Automatisierung und Berichtserstellung zeigen und nicht allein in der Scanerfassung. Additive Fertigung bestätigt das anwendungsseitig: Dichte äußere Daten sind wertvoll, innere Merkmale bleiben jedoch eine Grenze, an der CT-Prüfung statt optischer Messung erforderlich sein kann. [16] [17] [18] [19]
Praktische Schlussfolgerungen für 3D-Scannen in Qualitätskontrolle und Prüfung
3D-Scannen für Qualitätskontrolle und Prüfung ist besonders stark, wenn dichte Oberflächendaten, schneller Bauteil-CAD-Vergleich und visuelle Abweichungsanalyse zählen. Entscheidungsreif wird es erst mit passenden Normen, Bezugslogik, Ausrichtungsstrategie, Unsicherheitsbehandlung und sorgfältiger Berichterstattung. Konformität hängt weiterhin von unsicherheitsbewussten Regeln nach ISO 14253-1, korrekter GD&T-Auslegung nach ISO 1101 oder gegebenenfalls ASME Y14.5 sowie realistischer Berücksichtigung von Oberfläche und Umgebung ab. Innere Merkmale bleiben eine Grenze, an der CT oder eine andere Methode nötig sein kann. [4] [5] [6] [9] [19]
Für die Maßprüfung lautet die praktische Regel: Scannen, wenn die Geometrie sichtbar, die Toleranz zuverlässig beurteilbar und der Bericht belastbar ist. Eine andere Methode wählen, wenn die Geometrie verborgen ist oder die Konformitätsentscheidung nicht begründet werden kann. [4] [19]
Häufige Fragen
Diese Fragen behandeln 3D-Scannen für Qualitätskontrolle und Prüfung: was einen 3D-Scanner für Qualitätskontrolle ausmacht und wo scanbasierte Messung für eine formale Prüfentscheidung nicht mehr ausreicht.
Wie wird 3D-Scannen für Qualitätskontrolle und Prüfung eingesetzt?
Das Bauteil wird gescannt, zu CAD oder Bezugsreferenzen ausgerichtet, über Farbkarten oder Schnitte verglichen und anschließend anhand extrahierter Merkmale, GD&T-Prüfungen und Berichte bewertet. Der Scan liefert Messdaten; der Prüfablauf entscheidet über Konformität. [5] [16] [17] [18]
Was ist ein 3D-Scanner für die Qualitätskontrolle?
Ein 3D-Scanner für die Qualitätskontrolle wird innerhalb eines messtechnischen Ablaufs für Vergleich, Messung und Berichterstellung eingesetzt. Die Hardware allein genügt nicht. Verifikation, Rückführbarkeit, Software und Entscheidungsregeln bleiben wesentlich. [7] [16]
Was unterscheidet 3D-Scannen von Maßprüfung?
3D-Scannen erfasst Geometrie als Punkte oder Netze. Maßprüfung bewertet diese gemessene Geometrie gegen Toleranzen, Bezüge und Spezifikationsregeln, um die Konformität des Bauteils festzustellen. [4] [5]
Wann wird ein 3D-Messscanner für Prüfaufgaben benötigt?
Ein 3D-Messscanner wird benötigt, wenn komplexe sichtbare Geometrie rückführbar und berichtsfähig vermessen werden muss, insbesondere bei Erstmusterprüfung, Lieferantenstreitigkeiten, dichtem Bauteil-CAD-Vergleich oder formalen Qualitätssicherungsabläufen. Sind die erforderlichen Merkmale verborgen oder die Toleranzen enger als die nachgewiesene Leistungsfähigkeit, kann eine andere Methode besser sein. [7] [19]
Wie genau ist 3D-Scannen bei der Maßprüfung?
Es gibt keinen universellen Wert. Genauigkeit hängt von Scannerklasse, Bauteilgröße, Oberflächenverhalten, Umgebung, Ausrichtungsstrategie, Arbeitsvolumen und dem zur Geräteverifikation verwendeten Prüfverfahren ab. Veröffentlichte lokale Genauigkeit, volumetrischer Kennwert und endgültige Unsicherheit des Prüfergebnisses sind verwandte, aber unterschiedliche Größen. Eine belastbare Konformitätsentscheidung muss deshalb die Unsicherheit berücksichtigen, statt nur eine hervorgehobene Spezifikation zu zitieren. [4] [8] [10] [12]
Was unterscheidet Scanauflösung, Punktabstand und Genauigkeit?
Auflösung und Punktabstand beschreiben Abtastdichte beziehungsweise den kleinsten praktisch abgebildeten Detailabstand im Datensatz. Genauigkeit beschreibt die Nähe zum wahren oder akzeptierten Wert. Ein Scanner kann dichte Daten mit kleinen Punktabständen erzeugen und dennoch wegen systematischer Abweichung, Oberflächeneffekten, Ausrichtungsfehlern oder unzureichend beherrschter Unsicherheit falsch messen. Netzdichte beweist deshalb keine Messrichtigkeit. [8] [10] [12] [15]
Kann ein 3D-Scanner ein Koordinatenmessgerät ersetzen?
Manchmal, etwa bei flächenreichen Bauteilen, bei denen vollflächige Erfassung und Geschwindigkeit wichtiger sind als einzelne Tastpunkte. Aber nicht generell. Enge Toleranzen, verborgene Merkmale, bezugskritische Messungen und bestimmte besonders folgenreiche Merkmale können weiterhin für Koordinatenmessgeräte, Lehren, CT oder einen kombinierten Ablauf sprechen. [4] [19]
Quellen
- ISO 10360-13:2021 — Optische 3D-Koordinatenmesssysteme
- NIST / Precision Engineering — Empfindlichkeit von VDI/VDE 2634-2 und ISO 10360-13
- ASTM — Normen zur 3D-Bildgebung
- ISO 14253-1:2017 — Entscheidungsregeln
- ISO 1101:2017 — Geometrische Tolerierung
- ASME Y14.5 — Dimensioning and Tolerancing
- NIST — Eintrag zu ISO/IEC 17025:2017
- NIST — Sources of Errors in Structured Light 3D Scanners
- NIST — Advanced Dimensional Measurement Systems
- Creaform HandySCAN BLACK Series — Technische Daten
- Creaform HandySCAN BLACK Series — Broschüre
- SHINING 3D FreeScan Combo Series
- FARO QuantumS FaroArm / ScanArm — Technisches Datenblatt
- Hexagon Absolute Scanner AS1
- Artec Leo — PDF
- PolyWorks Inspector
- ZEISS INSPECT Optical 3D
- Hexagon Nexus / Geomagic Control X
- ScienceDirect — Studie zu Röntgen-CT und inneren AM-Merkmalen
- ISO 10360-8:2013 — Koordinatenmessgeräte mit optischen Abstandssensoren
- ISO 10360-10:2021 — Lasertracker