
Résumé : photogrammétrie ou scanner laser en métrologie industrielle
Dans cet article, « la photogrammétrie l’emporte sur un scanner laser » signifie que, pour un livrable spécifié et un objectif d’incertitude de tâche annoncé, la photogrammétrie industrielle basée sur des cibles offre un contrôle volumétrique plus fiable et/ou une charge totale sur le terrain et de préparation moindre qu’un flux de travail de numérisation laser dont la sortie principale est une géométrie de surface dense. Cela ne signifie pas une meilleure exactitude universelle ni de meilleurs détails de surface. [1] [3] [6]
Cette distinction est importante, car les choix en métrologie industrielle commencent par le livrable, puis portent sur le volume de mesure, l’objectif d’incertitude, les besoins en densité, la charge de préparation et la méthode de vérification. La photogrammétrie basée sur des cibles est particulièrement performante lorsque le travail consiste à établir un référentiel de coordonnées 3D stable, à transférer une géométrie à travers une grande scène ou à contrôler le recalage ultérieur d’un scanner. Les scanners portables, les bras de numérisation et les systèmes TLS sont généralement plus performants lorsque le livrable est une géométrie de surface dense et que la couverture locale ou à l’échelle de la scène importe davantage que le transfert de coordonnées via un réseau de cibles. [6] [9] [10] [12]
| Type de système | Livrable le plus adapté | Atout typique | Limitation principale |
|---|---|---|---|
| Photogrammétrie basée sur des cibles | Coordonnées 3D / réseau de référence | Contrôle des coordonnées sur grand volume | Nécessite des cibles, une échelle et une géométrie de réseau robuste |
| Scanner portable à ligne laser | Données de surface locales denses | Acquisition rapide de détails à courte distance | Les performances volumétriques évoluent avec la taille de la pièce |
| Bras de numérisation | Inspection locale contrôlée | Forte exactitude locale dans la portée du bras | Enveloppe de travail limitée |
| TLS | Nuages de points à l’échelle de la scène | Couverture de grandes zones depuis des stations fixes | Le recalage et les effets de distance dominent les résultats |
| Hybride | Référentiel global et détail local de surface | Associe contrôle des coordonnées et acquisition dense | Davantage de planification et de vérification |
Taxonomie de première approche uniquement ; ne comparez pas les spécifications sans faire correspondre la métrique et la base d’essai.
Périmètre et termes (ce que nous entendons par photogrammétrie industrielle et scanner laser)
La comparaison principale porte ici sur la photogrammétrie industrielle basée sur des cibles face à trois familles de scanners laser utilisées en mesure industrielle : les scanners portables à ligne laser, les systèmes bras articulé plus sonde à ligne laser, et les scanners laser terrestres. Les laser trackers n’apparaissent que comme systèmes de référence voisins en métrologie des coordonnées sur grand volume et pour clarifier le périmètre des normes ; ils ne sont pas traités comme une sous-classe de scanners dans cet article. [20]
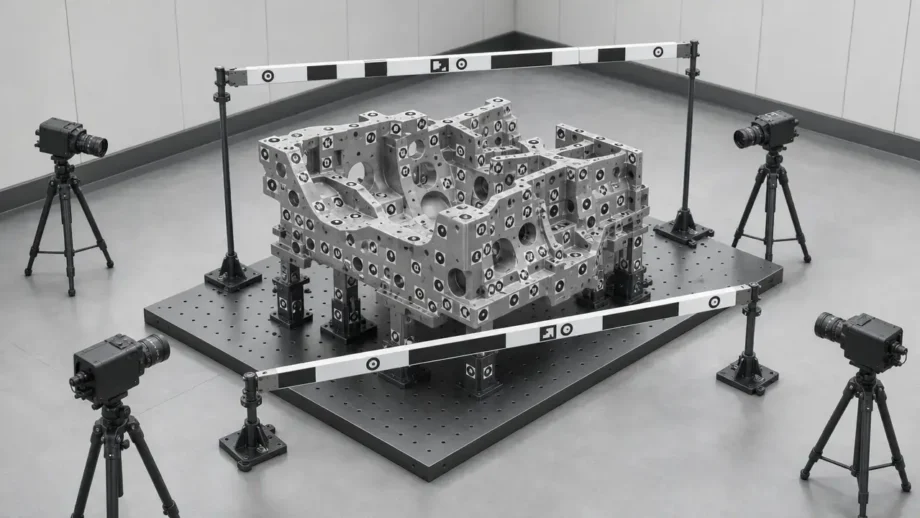
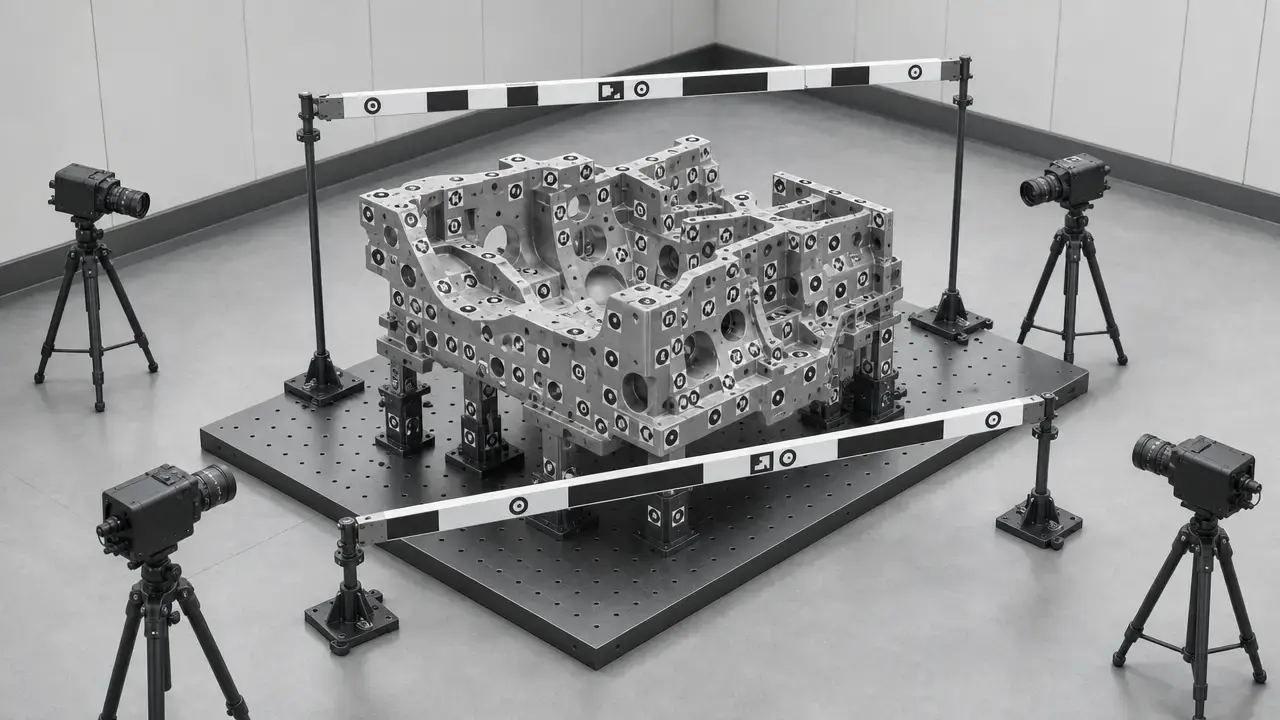
La photogrammétrie industrielle désigne ici un flux de travail basé sur des cibles, utilisant des cibles codées et non codées, des informations d’échelle étalonnées et un ajustement en faisceaux ou ajustement de bloc par faisceaux pour résoudre un réseau de coordonnées 3D. Le livrable est généralement un rapport de coordonnées, un référentiel ou un ensemble vérifié de points utilisable par d’autres étapes d’inspection. Cela diffère de la reconstruction d’images grand public ou centrée d’abord sur le maillage, dont l’objectif habituel est un modèle de surface texturé plutôt qu’un référentiel de coordonnées traçable. ZEISS TRITOP est un exemple clair de la version métrologique de ce flux de travail : le logiciel utilise un ajustement de bloc par faisceaux et produit les coordonnées 3D de chaque point de mesure sous la forme d’un nuage de points 3D. [6]
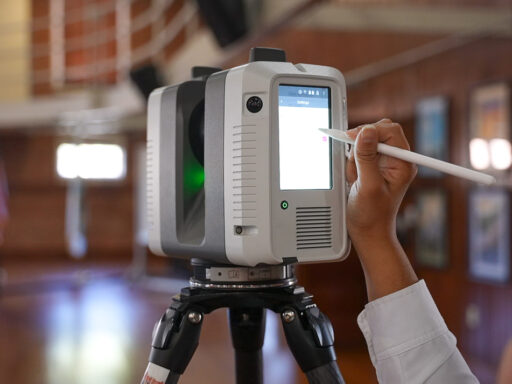
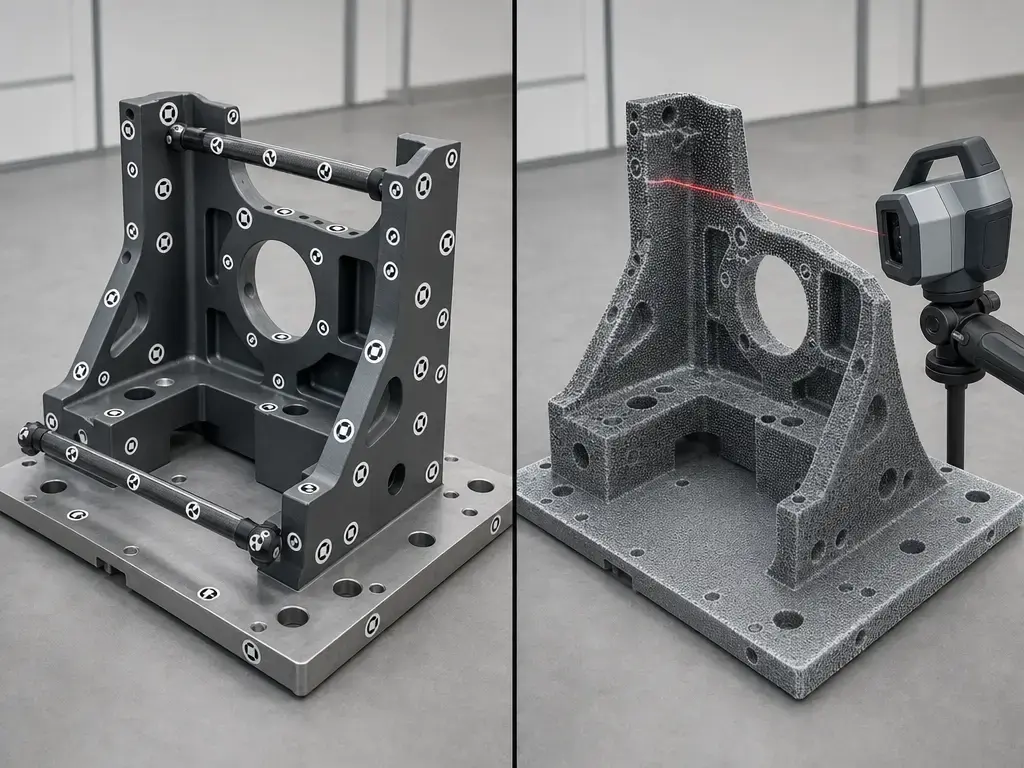
Le côté scanner laser est plus vaste. Les scanners portables à ligne laser sont des systèmes à courte distance optimisés pour l’acquisition dense de surfaces locales. Les bras de numérisation associent un bras articulé à une sonde ou une tête à ligne laser afin d’effectuer une inspection contrôlée dans une enveloppe de portée définie. Les systèmes TLS acquièrent de grandes scènes depuis des stations fixes et construisent un résultat complet par recalage. Tous trois peuvent soutenir la mesure industrielle 3D, mais ils ne produisent pas par défaut le même livrable. Un réseau de coordonnées n’est pas la même chose qu’une carte de surface dense, même si tous deux sont en 3D. [9] [10] [12]
Ne les comparez pas comme une seule catégorie d’appareils.
- Photogrammétrie par cibles — métrologie de coordonnées par caméra utilisant des cibles codées, des cibles non codées, des barres d’échelle et un ajustement en faisceaux. [6]
- Scanner portable à ligne laser — acquisition dense de surfaces à courte distance, souvent assistée par marqueurs, avec des valeurs d’exactitude locale et d’évolution volumétrique. [9]
- Bras de numérisation — bras articulé plus sonde ou tête à ligne laser pour une inspection locale contrôlée dans la portée du bras. [10] [11]
- TLS — numérisation de scène depuis une station fixe avec recalage entre configurations et performances dépendantes de la distance. [12]
- Laser tracker — système de référence voisin, et non une catégorie de scanner dans cet article, avec son propre périmètre normatif selon ISO 10360-10. [20]
Bref historique industriel (pourquoi la photogrammétrie est devenue un outil de métrologie)
La photogrammétrie industrielle à courte distance est devenue pratique à mesure que l’imagerie numérique, l’automatisation, les méthodes d’étalonnage et les attentes de vérification industrielle ont mûri ensemble. Le changement clé n’a pas seulement été le passage aux appareils photo numériques, mais l’intégration de la photogrammétrie dans la pratique de mesure avec des objectifs d’exactitude définis, une intégration au processus, des exigences de vérification et de traçabilité. Dès 2010, la littérature industrielle décrivait déjà la photogrammétrie comme couvrant les points discrets, les déformations, la mesure 6DOF, les contours et les surfaces 3D dans des systèmes en ligne comme hors ligne, la vérification et la traçabilité étant considérées comme des composantes standard de l’usage industriel. [22]
Principes techniques : réseaux de coordonnées ou acquisition dense de surfaces
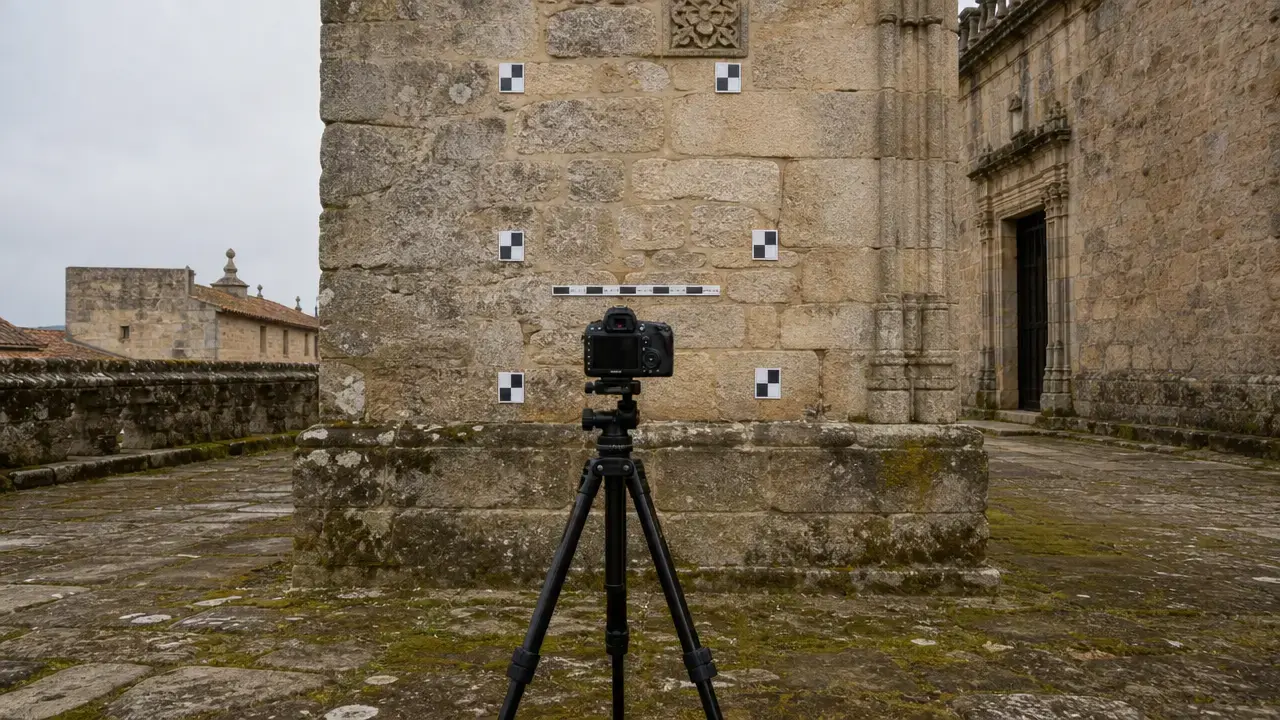
La photogrammétrie fonctionne d’abord comme une métrologie de coordonnées. Plusieurs images observent des cibles codées ou non codées depuis différents points de vue, et le système triangule les centroïdes des cibles dans un réseau 3D. La redondance fait partie de la stratégie d’exactitude : de bons angles d’intersection, une bonne répartition des images, des variations de profondeur et des informations d’échelle étalonnées aident le réseau à résister à la dérive et à révéler une géométrie faible. Dans les flux de travail de qualité métrologique, les barres d’échelle ne sont pas des accessoires optionnels. Elles contraignent la taille, soutiennent la vérification et relient le réseau résolu à un résultat de mesure exploitable. C’est pourquoi des systèmes industriels tels que TRITOP mettent en avant l’ajustement de bloc par faisceaux et la sortie de coordonnées 3D plutôt qu’une chaîne centrée d’abord sur le maillage. [6]
La numérisation laser commence par l’acquisition de surface. Les scanners portables et les bras de numérisation recueillent des données locales denses de points depuis une tête de capteur mobile, tandis que les systèmes TLS capturent des scènes depuis des stations fixes au moyen d’une mesure de distance par temps de vol, puis calent ces stations dans un seul référentiel. Le recalage existe parce que chaque station ou balayage ne voit qu’une partie de l’objet ou de l’environnement. Le RTC360 de Leica, par exemple, est spécifié avec un TLS | portée de 0.5 m à 130 m et un TLS | vitesse allant jusqu’à 2,000,000 points par seconde, ce qui rend son objectif de conception clair : acquisition de surfaces sur de grandes zones, et non résolution d’un réseau de cibles comme livrable principal. [12]
Métriques et normes : comment comparer sans se tromper
Le vocabulaire de la métrologie est important, car le langage marketing des scanners brouille souvent des distinctions que les normes séparent. Le VIM est la référence appropriée pour des termes comme l’exactitude de mesure, la fidélité de mesure, l’incertitude de mesure et la traçabilité métrologique. Les recommandations du NIST explicitent le point pratique : la traçabilité est une propriété du résultat de mesure, établie par une chaîne ininterrompue et documentée d’étalonnages, chaque étape contribuant à l’incertitude déclarée. Ainsi, « l’appareil a été étalonné » n’est pas la même affirmation que « ce résultat d’inspection est traçable ». La densité de points, la résolution ou un nuage de points visuellement net ne peuvent pas non plus remplacer l’incertitude. Un jeu de données de surface dense peut rester le résultat de mesure le moins fiable si son étalonnage, sa géométrie ou son recalage sont faibles. [1] [3]
Le piège suivant est l’inadéquation des métriques. Un système de photogrammétrie peut publier une formule d’exactitude de mesure de longueur | MPE, tandis que la même famille de systèmes publie aussi des valeurs d’exactitude de mesure basée sur les points | RMS et d’exactitude de mesure basée sur les points | 3 sigma. La documentation de DPA Industrial et DPA Professional de Hexagon en est un bon exemple : l’système de photogrammétrie | exactitude de mesure de longueur | MPE publiée est de 15 µm + 15 µm × Length_diagonal [m], tandis que l’système de photogrammétrie | exactitude de mesure basée sur les points | RMS publiée est de 2 µm + 5 µm/m et l’système de photogrammétrie | exactitude de mesure basée sur les points | 3 sigma publiée est de 3 µm + 7 µm/m. Ces statistiques décrivent des choses différentes et ne sont pas interchangeables. Côté TLS, Leica indique que les valeurs d’exactitude du RTC360 sont rapportées avec une confiance de 68% conformément à JCGM 100:2008 (GUM), sauf indication contraire, ce qui constitue encore une base différente de la MPE ou du RMS. [2] [7] [12]
Le périmètre des normes est plus restreint que ne le suggèrent de nombreux guides d’achat. VDI/VDE 2634 Partie 1 concerne les systèmes mobiles et flexibles de mesure optique 3D dotés de têtes d’imagerie fonctionnant par triangulation, y compris la photogrammétrie. La documentation de référence VDI 2634 distingue également les systèmes point par point des systèmes de surface par zone et souligne l’erreur de mesure de longueur comme notion clé de réception. ISO 10360-10 s’applique aux laser trackers, et non aux scanners laser en général, tandis qu’ISO 10360-8 s’applique aux MMT cartésiennes avec capteurs optiques de distance plutôt que de constituer une norme universelle d’exactitude des scanners. [4] [5] [20] [21]
Ne comparez pas directement les chiffres des spécifications sauf si tous ces éléments correspondent
- type de métrique : longueur / point / surface. [7]
- base de confiance : MPE / RMS / 3σ / confiance de 68%. [2] [7] [12]
- artefact ou géométrie d’essai. [8] [16]
- distance ou volume de mesure. [7] [12]
- méthode de recalage. [11] [17]
- conditions environnementales. [12] [16]
Flux de travail de photogrammétrie industrielle (qualité métrologique, basée sur des cibles)
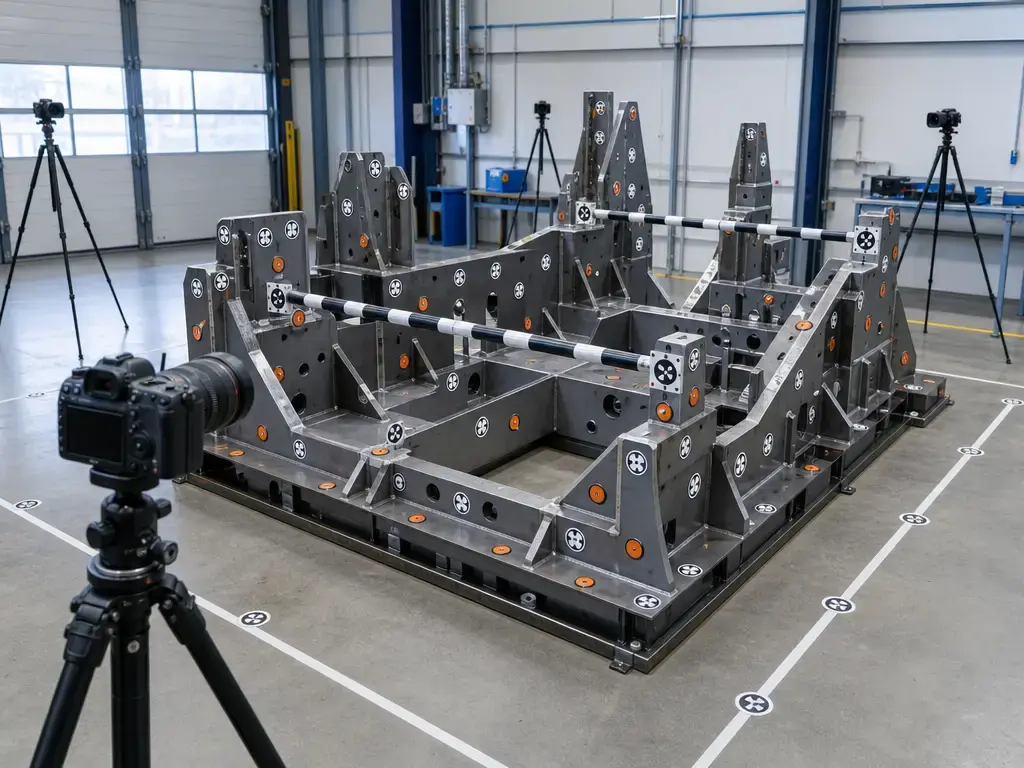
Un travail de photogrammétrie de qualité métrologique commence par le plan de mesure, et non par l’appareil photo. Les premières questions concernent la stratégie de repères, la distribution des cibles, la ligne de visée, la variation de profondeur et l’origine des informations d’échelle. Si le livrable est un référentiel global ou un transfert de coordonnées sur une grande portée, l’implantation des cibles doit explicitement prendre en charge ce travail. Un placement aléatoire des cibles ne suffit pas. [6]
La qualité d’acquisition dépend davantage de la redondance et de la géométrie que du seul nombre de photos. Les cibles doivent être visibles depuis plusieurs points de vue, la séquence d’images doit créer un fort recouvrement et une géométrie d’intersection robuste, et l’échelle doit être répartie afin qu’une région locale bien observée ne se fasse pas passer pour un contrôle de tout le volume. La documentation TRITOP de ZEISS montre les deux aspects de la logique métrologique : le flux de travail utilise un ajustement de bloc par faisceaux, et chaque système est fourni avec deux barres d’échelle linéaires étalonnées DAkkS qui assurent l’exactitude dimensionnelle des coordonnées d’objet mesurées. La même brochure montre aussi le rôle hybride du résultat : les coordonnées de référence acquises en premier peuvent être utilisées par d’autres capteurs pour obtenir une exactitude globale sur de grandes zones. [6]
La sortie est généralement un rapport de coordonnées et, si nécessaire, un réseau de référence utilisable par la numérisation ou l’inspection en aval. Cela rend la photogrammétrie industrielle particulièrement utile lorsque la première tâche consiste à établir le référentiel avant de compléter les surfaces. [6]
- Planifiez les repères, le référentiel de coordonnées, la densité de cibles et la stratégie d’échelle pour l’objet et la structure environnante. [6]
- Placez les cibles codées, les cibles non codées, les barres d’échelle et les adaptateurs requis là où ils peuvent être vus depuis plusieurs points de vue. [6]
- Acquérez les images dans une séquence préservant un fort recouvrement, une variation de profondeur et une géométrie d’intersection. [6]
- Exécutez l’ajustement en faisceaux ou l’ajustement de bloc par faisceaux, puis examinez la santé du réseau, les résidus et les valeurs aberrantes. [6]
- Exportez le rapport de coordonnées et les coordonnées de référence nécessaires à l’inspection, à l’alignement ou au transfert. [6]
- Ajoutez éventuellement une numérisation dense dans le même référentiel si des détails de surface sont également nécessaires. [6]
Flux de travail de numérisation laser (portable, bras de numérisation, TLS) — ce qu’ils optimisent
Les scanners portables à ligne laser et les bras de numérisation optimisent la géométrie locale dense, la vitesse et l’accès. Ils sont conçus pour suivre la pièce et recueillir suffisamment de détails de surface pour les cartes d’inspection, la reconstruction de formes libres ou les contrôles dimensionnels locaux. Un exemple portable rend les différences de métrique visibles : Creaform publie l’scanner portable à ligne laser | exactitude du HandySCAN BLACK|Elite à 0.025 mm, son scanner portable à ligne laser | exactitude volumétrique à 0.020 mm + 0.040 mm/m et sa scanner portable à ligne laser | plage de tailles de pièces recommandée à 0.05–4 m. Un exemple de bras de numérisation montre la dépendance à la portée de cette catégorie : FARO publie la bras de numérisation + sonde à ligne laser | MPE de mesure sans contact d’un Quantum X.S avec FAROBlu Max xR à 0.030 mm @ 2.0 m et 0.068 mm @ 4.0 m. FARO indique également que les valeurs sans contact reposent sur les méthodes de l’Annexe D de l’ISO 10360-8, rappel important que leur base d’essai n’est pas la même que la réception photogrammétrique VDI/VDE 2634 Partie 1. [9] [10] [11]
Les flux TLS optimisent les scènes plus vastes et l’accumulation par stations. Le scanner couvre davantage d’espace par configuration, mais la stratégie de recalage et de géoréférencement devient centrale pour le résultat. Leica publie l’TLS | exactitude de point 3D du RTC360 à 1.9 mm @ 10 m, 2.9 mm @ 20 m et 5.3 mm @ 40 m, avec une TLS | portée de 0.5–130 m et une TLS | exactitude de portée de 1.0 mm + 10 ppm. Ce sont des valeurs utiles d’acquisition de scènes, mais elles ne sont pas directement comparables aux spécifications de scanners portables ou de photogrammétrie. Les statistiques de recalage des logiciels éditeurs ne sont pas non plus l’erreur réelle de recalage ou de géoréférencement du jeu de données final. [12] [17] [18]
Quand la photogrammétrie industrielle l’emporte sur un scanner laser (conditions de victoire définies)
Ici, « la photogrammétrie l’emporte sur un scanner laser » signifie que le travail est orienté d’abord par le livrable : coordonnées éparses, référentiels, points de déformation ou contrôle sur grande portée. L’avantage ne consiste pas à produire le nuage de points le plus dense. Il réside dans un contrôle volumétrique plus fiable, moins de dérive ou d’accumulation et parfois une charge totale de préparation moindre pour un flux de numérisation laser dont la sortie principale est une géométrie de surface dense. [1] [3] [6]
La photogrammétrie est particulièrement forte lorsque le problème d’inspection est en réalité un problème de réseau. Si la tâche consiste à contrôler une géométrie sur de nombreux mètres, les longueurs vérifiées et les distances de contrôle indépendantes importent souvent davantage que la densité de points. C’est pourquoi les spécifications de la classe photogrammétrie sont souvent mises à l’échelle de la longueur. DPA Industrial et DPA Professional de Hexagon publient une système de photogrammétrie | exactitude de mesure de longueur MPE de 15 µm + 15 µm × Length_diagonal [m]. La littérature indépendante montre à la fois la capacité et la dispersion derrière ce type d’affirmation. Dans un benchmark de 2016, une constellation de référence couvrant environ 14.5 m présentait une incertitude-type associée moyenne de 12.4 µm ; l’système de photogrammétrie | incertitude-type estimée du V-STARS inca3 testé était de 43.1 µm, tandis qu’une configuration de photogrammétrie | incertitude-type estimée pour Nikon D700/VMS atteignait 187 µm. Dans une étude industrielle de 2017 sur des pièces brutes jusqu’à 15 m, les auteurs ont rapporté une précision relative de 1/10,000 et une incertitude spatiale estimée de σ = 0.20 mm pour les cibles mesurées dans les cas industriels. Il s’agit davantage de contrôle volumétrique que de densité de points. [7] [13] [14]
La conséquence pratique est que les architectures hybrides commencent souvent par la photogrammétrie puis ajoutent la numérisation. ZEISS décrit explicitement le concept des coordonnées de référence : TRITOP acquiert d’abord le nuage de points de référence, puis d’autres capteurs utilisent ces points de référence pour transformer les mesures locales et préserver une exactitude globale sur une grande zone. Creaform publie la même idée architecturale dans l’autre sens avec une système hybride | exactitude volumétrique de 0.020 mm + 0.015 mm/m lorsque HandySCAN est associé à MaxSHOT NEXT Elite. Ces valeurs hybrides ne sont utiles que si elles restent étiquetées comme hybrides, et non traitées comme des chiffres natifs de scanner seul ou de photogrammétrie seule. [6] [8]
La photogrammétrie constitue le meilleur premier choix lorsque…
- le livrable est constitué de coordonnées de cibles ou d’un réseau de référence, et non d’un maillage. [6]
- la tâche porte sur l’alignement d’un grand volume ou le contrôle d’assemblage sur de nombreux mètres. [7] [14]
- des longueurs de contrôle indépendantes et le contrôle par barres d’échelle font partie de la méthode de réception. [6] [8]
- le contrôle volumétrique importe davantage qu’un espacement dense des points. [7] [13]
- un référentiel stable doit être transféré à travers plusieurs mesures ultérieures. [6]
- le recalage des scans ajouterait plus de charge d’incertitude que de valeur au travail. [17] [18]
- le résultat doit être traçable comme résultat de mesure avec une incertitude déclarée, et non seulement visuellement complet comme jeu de données de surface. [1] [3]
Quand un scanner laser l’emporte encore (et pourquoi)
Un scanner laser l’emporte lorsque la géométrie de surface dense est le livrable. Cela inclut les surfaces de forme libre ou non marquées, les travaux de rétroconception, la reconstruction CAO, les grandes cartes d’écarts et les cas où la description de la forme importe davantage que le transfert d’un référentiel de coordonnées épars mais stable. Dans ces cas, les catégories de numérisation sont conçues pour fournir la bonne sortie. Une valeur de scanner portable à ligne laser | exactitude volumétrique telle que 0.020 mm + 0.040 mm/m pour le HandySCAN BLACK|Elite décrit un flux de travail de détails locaux qui reste utile à mesure que la taille de la pièce augmente, et une valeur de bras de numérisation + sonde à ligne laser | MPE de mesure sans contact telle que 0.030 mm @ 2.0 m et 0.068 mm @ 4.0 m montre comment les systèmes basés sur bras prennent en charge une inspection locale contrôlée dans une enveloppe connue. [9] [10]
Un flux de travail hybride est souvent la meilleure réponse, mais seulement si le plan de vérification est explicite. La photogrammétrie peut définir le référentiel et un scanner peut compléter la surface, mais le flux combiné n’aide que si l’équipe décide à l’avance comment seront vérifiées l’exactitude du référentiel, la qualité du recalage et la réception de surface. Sinon, le résultat peut paraître détaillé et cohérent sans satisfaire l’exigence d’inspection. [3] [6] [17]
Géométrie de réseau et recalage : le budget d’erreur caché (photogrammétrie et numérisation)
En photogrammétrie, de petits résidus ne signifient pas automatiquement un résultat correct sur grande portée. De faibles angles d’intersection, une variation de profondeur réduite, une mauvaise répartition des barres d’échelle ou un réseau effectivement plan peuvent laisser converger un ajustement en faisceaux tout en masquant une distorsion d’échelle ou affine. L’étude de cas de Fraser en 2012 constitue un avertissement clair : un ajustement en faisceaux auto-étalonnant a atteint RMSE = 0.05 pixels, mais le réseau impliquait 22 mm de distorsion affine sur 30 m à partir de seulement 0.017 mm de changement de distance principale, et l’erreur de longueur de cylindre non corrigée était de 89 mm. Dans le même exemple, les écarts de barres d’échelle qui auraient dû être d’environ 0.15 mm selon l’exactitude estimée des points allaient en réalité de 0.4 mm à 0.6 mm lorsque les quatre barres étaient utilisées, jusqu’à ce que le problème de géométrie et d’étalonnage soit traité correctement. Les résidus ont aidé à diagnostiquer le modèle, mais ils n’étaient pas le budget d’incertitude. [16]
La même logique s’applique au recalage des scans. De faibles résidus d’ajustement des cibles ou des valeurs nuage-à-nuage propres ne remplacent pas l’erreur réelle de recalage ou de géoréférencement du résultat final. Fan et ses coauteurs ont directement souligné ce problème pour les TLS, relevant que l’évaluation de l’erreur de recalage s’était souvent appuyée sur les statistiques des logiciels fabricants plutôt que sur l’erreur réelle de recalage ou de géoréférencement. Les travaux de raccordement du NIST de 2024 renforcent ce point sous un autre angle : l’évaluation de l’erreur de portée par raccordement existe précisément parce que la stratégie de recouvrement, le raccordement et le comportement en portée méritent une analyse dédiée plutôt qu’une confiance aveugle dans les résumés logiciels. Ne comparez pas les résidus ou les chiffres de spécification sauf si le type de métrique, la base de confiance, l’artefact, la distance ou le volume, la méthode de recalage et les conditions environnementales correspondent. [17] [18]
Avant de faire confiance au résultat, vérifiez…
- que des barres d’échelle étalonnées sont présentes si le flux de travail est de la photogrammétrie. [6]
- que des longueurs de contrôle indépendantes sont documentées. [8] [16]
- que la stratégie de repères est explicite. [3]
- que les résidus sont examinés, mais non traités comme l’incertitude à eux seuls. [16] [17]
- que les conditions environnementales sont enregistrées. [12] [15]
- que l’incertitude ou la MPE est rapportée avec la méthode et la base métrique. [2] [7] [12]
Applications en inspection sur grand volume (orientées livrables)
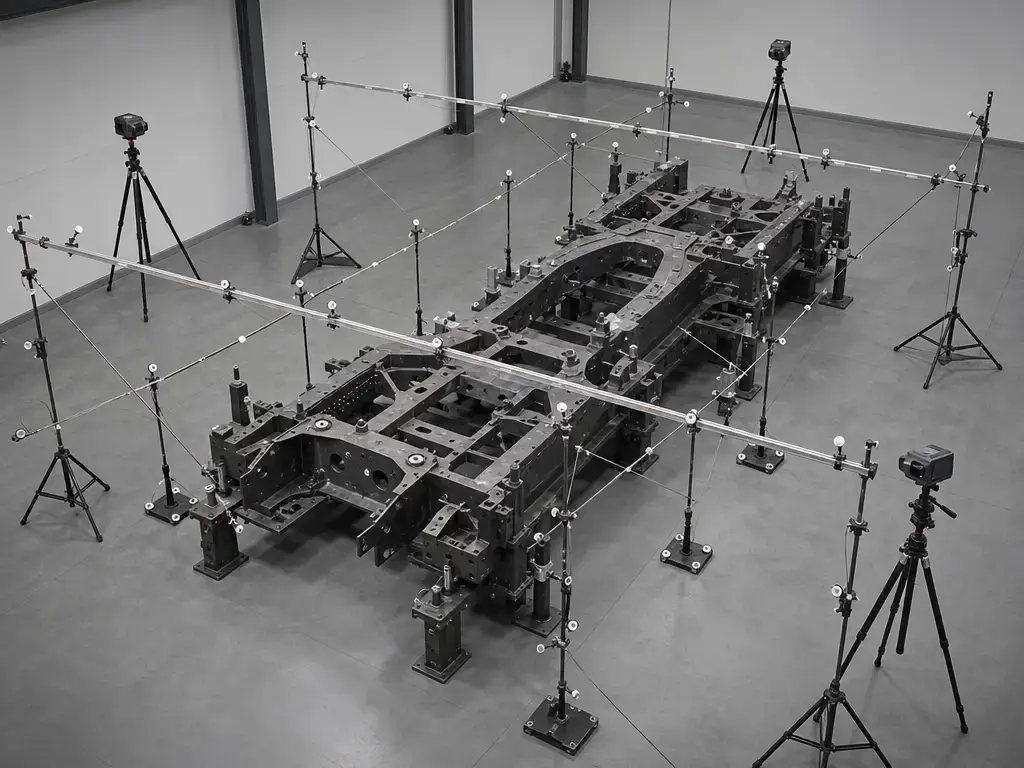
L’inspection sur grand volume est le domaine où la photogrammétrie industrielle et la numérisation partagent le plus souvent le même environnement matériel tout en résolvant des problèmes métrologiques différents. En métrologie photogrammétrique, les livrables sont généralement les coordonnées de trous et d’adaptateurs, le transfert de repères, les vecteurs de déformation, l’alignement d’outillages ou un référentiel de coordonnées que d’autres capteurs peuvent réutiliser. L’étude en cours de processus de 2017 est un bon exemple parce qu’elle se concentre sur l’usage de la sortie : mesure et alignement de pièces brutes avant usinage sur des pièces jusqu’à 15 m de long, et non reconstruction de surface pour elle-même. C’est le type de travail où le contrôle global des coordonnées devient la tâche principale. [14]
En pratique, la sortie utile n’est pas un modèle 3D abstrait. C’est un produit de mesure dont dépend une autre décision : une transformation d’alignement, un contrôle de cercle de boulons, un ensemble de longueurs de contrôle, un historique de déformation ou une comparaison scan-à-CAO rattachée à un référentiel vérifié. C’est pourquoi la photogrammétrie apparaît souvent d’abord dans un flux de métrologie à grande échelle et la numérisation ensuite. La première établit le référentiel de mesure ; la seconde ajoute des détails locaux de surface là où l’inspection les requiert. [6] [14]
- Alignement de gabarit aéronautique — établir et vérifier les coordonnées de l’outillage avant assemblage.
- Contrôle de la disposition des boulons de bride d’éolienne — transférer un référentiel vérifié autour d’une grande interface circulaire.
- Mesure de section de navire — contrôler l’alignement et la déformation sur un grand segment de coque.
- Inspection de caisse de wagon ferroviaire — comparer la géométrie de caisse à un ensemble de repères enregistré.
- Préparation de grande pièce moulée ou soudée — vérifier la position avant usinage ou numérisation dense.
- Contrôle des stations de scanner — fournir le réseau de référence dans lequel plusieurs positions de scan sont recalées.
- Transfert d’outillages et de montages — déplacer un référentiel stable entre les étapes de fabrication, d’inspection et de reprise.
- Suivi de déformation — suivre des points discrets dans le temps lorsque le changement importe davantage que la densité de toute la surface.
Limites et sources d’erreur (incertitude de l’instrument ou incertitude de la tâche)
Les performances instrumentales ne sont pas la même chose que l’incertitude de la tâche. Les valeurs instrumentales décrivent ce qu’un appareil ou flux de travail peut faire dans des conditions indiquées et avec une métrique indiquée. L’incertitude de tâche est ce que porte réellement le projet après ajout de la taille de pièce, du choix des repères, du comportement thermique, de la ligne de visée, des choix de l’opérateur et des règles de réception. Ce second nombre constitue le risque réel du projet. C’est aussi pourquoi la traçabilité appartient au résultat de mesure, et non seulement au fait qu’un instrument de la chaîne a été étalonné. [3]
De nombreux modes de défaillance importants sont pratiques plutôt qu’exotiques. La dilatation thermique modifie la géométrie sur grande portée pendant l’acquisition. Les vibrations floutent les images, affaiblissent le calcul de centroïdes des cibles ou réduisent la qualité de scan. L’éclairage peut nuire à la reconnaissance des cibles en photogrammétrie et dégrader l’acquisition des détails en numérisation. La réflectivité et les occultations réduisent ce que le capteur peut voir. L’adhérence des cibles, le déplacement des repères ou un mauvais appui des adaptateurs peuvent décaler le réseau après la préparation. La manipulation des barres d’échelle est importante, car une barre mal placée, contrainte ou mal répartie peut corrompre la contrainte de taille même lorsque les images ou les scans paraissent nets. Le logiciel peut toujours rapporter un bon résultat alors que la configuration est erronée. [3] [15]
Une mise en garde forte provient de l’étude de Strathclyde sur la photogrammétrie sur grand volume. Le système à six caméras couvrait 6.8 × 3.8 × 3.8 m, et le volume de mesure évalué était de 3.9 × 3.05 × 2.3 m. La précision de coordonnées rapportée était inférieure à 10 µm par axe, mais une correction de facteur d’échelle restait nécessaire ; après application de cette correction, les erreurs moyennes étaient de 0.51 mm et 0.59 mm pour les deux jeux de données. Une précision élevée ne garantissait pas une échelle correcte. [15]
Comment choisir entre photogrammétrie et numérisation laser pour la métrologie à grande échelle (matrice de décision)
Pour les décisions photogrammétrie ou scanner laser, commencez par le livrable puis vérifiez si l’objectif d’incertitude, le volume, le besoin de densité et la charge de vérification correspondent à la méthode. Utilisez le vocabulaire du VIM afin que la discussion porte sur l’exactitude, l’incertitude et la traçabilité plutôt que sur la fiche technique présentant le chiffre unique le plus attrayant. La règle de traçabilité du NIST importe également ici : l’objectif n’est pas un appareil étalonné, mais un résultat de mesure pouvant être relié à une référence par une chaîne ininterrompue avec une incertitude déclarée. [1] [3]
Avant de vous engager, documentez cinq éléments : le livrable, l’objectif d’incertitude ou de tolérance, la base normative, le plan de cibles ou de contrôle et la méthode de vérification. Les exemples de spécifications expliquent pourquoi la matrice doit rester consciente des types. Une valeur de système de photogrammétrie | exactitude de mesure de longueur MPE peut évoluer avec la taille de scène, comme 15 µm + 15 µm × Length_diagonal [m] pour Hexagon DPA Industrial/Professional, tandis qu’une paire scanner portable à ligne laser | exactitude et exactitude volumétrique peut combiner une valeur locale et une valeur liée à la taille, comme 0.025 mm et 0.020 mm + 0.040 mm/m pour HandySCAN BLACK|Elite. Une valeur de TLS | exactitude de point 3D dépend de la distance, comme les valeurs du Leica RTC360 de 1.9 mm @ 10 m, 2.9 mm @ 20 m et 5.3 mm @ 40 m , et Leica rapporte ces valeurs d’exactitude avec une confiance de 68% sauf indication contraire. Aucun de ces chiffres ne répond seul à la même question. [7] [9] [12]
| Question | Choisissez la photogrammétrie si… | Choisissez le scanner laser si… | Envisagez l’hybride si… |
|---|---|---|---|
| Quel est le livrable ? | Vous avez besoin d’un réseau de coordonnées traçable, d’un référentiel ou d’un ensemble de points vérifié. | Vous avez besoin d’une géométrie de surface dense, d’un maillage ou d’une carte d’écarts. | Vous avez besoin à la fois d’un référentiel stable et de surfaces locales denses. |
| Avez-vous besoin d’une longueur traçable ou d’un réseau de coordonnées sur de nombreux mètres ? | Oui ; le contrôle des coordonnées sur grande portée est la tâche centrale. | Non ; la tâche est principalement locale ou basée sur la surface. | Oui, mais des détails de surface denses sont aussi requis dans certaines zones. |
| Avez-vous besoin d’une géométrie de surface dense pour une reconstruction CAO ? | Seulement si le réseau de coordonnées soutient une étape de numérisation ultérieure. | Oui ; la surface elle-même est le produit. | Oui, et la géométrie reconstruite doit rester liée à un référentiel global vérifié. |
| Le flux de travail exigera-t-il un recalage multi-stations ? | Vous voulez réduire le raccordement en établissant d’abord un réseau de référence. | Vous acceptez que le recalage soit une partie centrale du flux de travail. | Le recalage peut être contrôlé par rapport au contrôle photogrammétrique. |
| À quoi ressemble la vérification ? | Les longueurs de contrôle, les barres d’échelle et la géométrie du réseau peuvent être vérifiées directement. | Les données de surface peuvent être vérifiées par rapport à la CAO ou à une référence indépendante. | Des contrôles de réception séparés existent pour le référentiel et la surface. |
| Quel langage normatif correspond le mieux au résultat ? | La règle de réception concerne l’exactitude des coordonnées, l’erreur de longueur et l’incertitude. | La règle de réception concerne la forme de surface, l’écart local ou les performances propres au scanner. | Le projet définit des critères différents pour le contrôle du référentiel et l’acquisition de surface. |
FAQ
Quand la photogrammétrie l’emporte-t-elle sur un scanner laser en métrologie industrielle ?
La photogrammétrie l’emporte lorsque le livrable est un réseau de coordonnées, un référentiel ou des coordonnées vérifiées sur grande portée plutôt qu’un maillage dense. Dans cette situation, la question clé est généralement le contrôle volumétrique dans toute la scène, et non la densité locale de surface. Une bonne illustration est le style d’système de photogrammétrie | exactitude de mesure de longueur MPE utilisé dans certains systèmes dédiés, tel que 15 µm + 15 µm × Length_diagonal [m] pour Hexagon DPA Industrial/Professional. Ce type de métrique est destiné au contrôle des coordonnées évoluant avec la taille, et non à l’acquisition dense de formes libres. [7]
Photogrammétrie ou scanner laser : quelle est la différence réelle entre exactitude volumétrique et résolution ?
La résolution décrit la densité des détails : la finesse d’échantillonnage d’une surface ou la taille minimale d’un élément pouvant être séparé dans le jeu de données livré. L’exactitude volumétrique décrit la tenue des coordonnées ou des distances dans un volume de mesure. Ce ne sont pas la même chose. Le VIM sépare l’exactitude, la fidélité et l’incertitude pour une raison, et la traçabilité ajoute une autre couche car elle appartient au résultat de mesure. Un scanner peut offrir d’excellents détails locaux mais un contrôle de volume global plus faible, tandis qu’un réseau de cibles peut être épars et rester la meilleure réponse métrologique pour l’alignement sur grande portée ou le transfert de coordonnées. [1] [3]
Photogrammétrie ou scanner laser pour la métrologie à grande échelle : lequel est « plus exact » ?
Cela dépend de ce que « exact » est censé signifier et de la manière dont cela est mesuré. Une valeur de système de photogrammétrie | longueur MPE, une valeur de scanner portable | exactitude volumétrique et une valeur de TLS | exactitude de point 3D @ distance ne sont pas interchangeables. La formule DPA de Hexagon, l’exactitude volumétrique HandySCAN de 0.020 mm + 0.040 mm/m, et les valeurs du Leica RTC360 de 1.9 mm @ 10 m, 2.9 mm @ 20 m et 5.3 mm @ 40 m répondent à des questions différentes, selon des bases d’essai et conventions de confiance différentes. La bonne comparaison est toujours spécifique à la tâche, et non à une marque ou une catégorie d’appareils. [7] [9] [12]
Comment les barres d’échelle affectent-elles la traçabilité et l’incertitude en photogrammétrie industrielle ?
Les barres d’échelle font plus que définir la taille. Elles fournissent des informations de longueur étalonnées dans le réseau, aident à contraindre la solution en faisceaux et permettent de vérifier directement si la géométrie résolue se comporte comme prévu. ZEISS indique que chaque système TRITOP est fourni avec deux barres d’échelle linéaires étalonnées DAkkS qui assurent l’exactitude dimensionnelle des coordonnées d’objet mesurées, raison pour laquelle l’échelle ne peut pas être remplacée sans précaution par une valeur de règle ou une distance CAO supposée. Elles font partie de la chaîne de mesure qui sous-tend le résultat, là où résident réellement les affirmations de traçabilité et d’incertitude. [3] [6]
Pourquoi les résidus d’ajustement en faisceaux (ou de recalage) peuvent-ils paraître bons alors que le résultat est erroné ?
Parce que les résidus décrivent à quel point le modèle choisi s’ajuste aux observations, et non si le modèle, la géométrie, l’échelle et les contraintes étaient suffisants pour la tâche. L’exemple de Fraser a atteint RMSE = 0.05 pixels tout en impliquant 22 mm de distorsion affine sur 30 m et une erreur de longueur de cylindre de 89 mm avant correction. Les TLS présentent le même problème sous une autre forme : Fan et ses coauteurs ont averti que les statistiques des logiciels éditeurs ne constituent pas des mesures compétentes de l’erreur réelle de recalage ou de géoréférencement. Les résidus sont importants, mais ils ne constituent pas tout le budget d’erreur. [16] [17]
Laser tracker ou scanner laser ou photogrammétrie : de quoi s’agit-il, et quand les utilise-t-on ensemble ?
Un laser tracker est un système voisin de métrologie des coordonnées disposant de son propre périmètre normatif selon ISO 10360-10 ; il n’appartient pas à la même catégorie qu’un scanner portable, un bras de numérisation ou un TLS. ISO 10360-8, quant à elle, s’applique aux MMT cartésiennes avec capteurs optiques de distance et apparaît parfois dans des méthodes fournisseurs liées aux scanners, mais ce n’est pas une norme universelle de scanner. La photogrammétrie convient le mieux lorsqu’un réseau de coordonnées basé sur des cibles est nécessaire ; les scanners conviennent le mieux lorsqu’il faut des données de surface denses. Ils sont souvent employés ensemble, la photogrammétrie ou un tracker définissant le référentiel et la numérisation complétant la surface. [20] [21] [6]
Sources
- JCGM 200:2012 (VIM) — Vocabulaire international de métrologie (PDF)
- JCGM 100:2008 (GUM) — Guide pour l’expression de l’incertitude de mesure (PDF)
- NIST — Traçabilité métrologique (page de politique/FAQ)
- VDI — Liste VDI/VDE 2634 Blatt 1 (périmètre + date de publication)
- Article ISPRS — Contexte des directives d’essai de réception/vérification ; séparation Partie 1 et Partie 2
- ZEISS — Brochure du système de photogrammétrie optique TRITOP (PDF)
- Hexagon MI — Solutions d’inspection par photogrammétrie / brochure DPA Series (PDF)
- Creaform — Spécifications techniques MaxSHOT (page web)
- Creaform — Brochure HandySCAN 3D BLACK Series (PDF)
- FARO — Brochure Quantum X Series (PDF)
- FARO — Spécifications produit Quantum Max (déclaration de base ISO 10360-8 Annexe D)
- Leica Geosystems — Fiche de spécifications produit RTC360 (PDF)
- UCL Discovery — Performances comparatives entre deux systèmes photogrammétriques et un réseau de référence de laser tracker pour la mesure industrielle sur grand volume
- PMC — Photogrammétrie en cours de processus auto-étalonnée pour la mesure et l’alignement de grandes pièces brutes avant usinage
- Strathprints — Étalonnage spatial d’une métrologie basée sur photogrammétrie sur grand volume (PDF)
- Actes ASPRS PDF — Étalonnage automatique de caméra en photogrammétrie à courte distance (Fraser, 2012)
- Lancaster EPrints (PDF de manuscrit accepté) — Erreur de géoréférencement et de recalage basés sur des cibles dans la numérisation laser terrestre
- Notice de publication NIST — Évaluation par raccordement de l’erreur de portée des laser trackers et scanners laser terrestres
- Geodetic Systems — Page système V-STARS D (exactitude + Hz)
- ISO — Liste ISO 10360-10:2021 Laser trackers
- ISO — Liste ISO 10360-8:2013 Capteurs optiques de distance
- All3DP — Explication du LiDAR (contexte uniquement)
- Artec 3D — Photogrammétrie ou numérisation 3D (contexte uniquement)
- ISPRS Journal (page ScienceDirect) — Photogrammétrie à courte distance pour applications industrielles (historique/contexte)