
Zusammenfassung
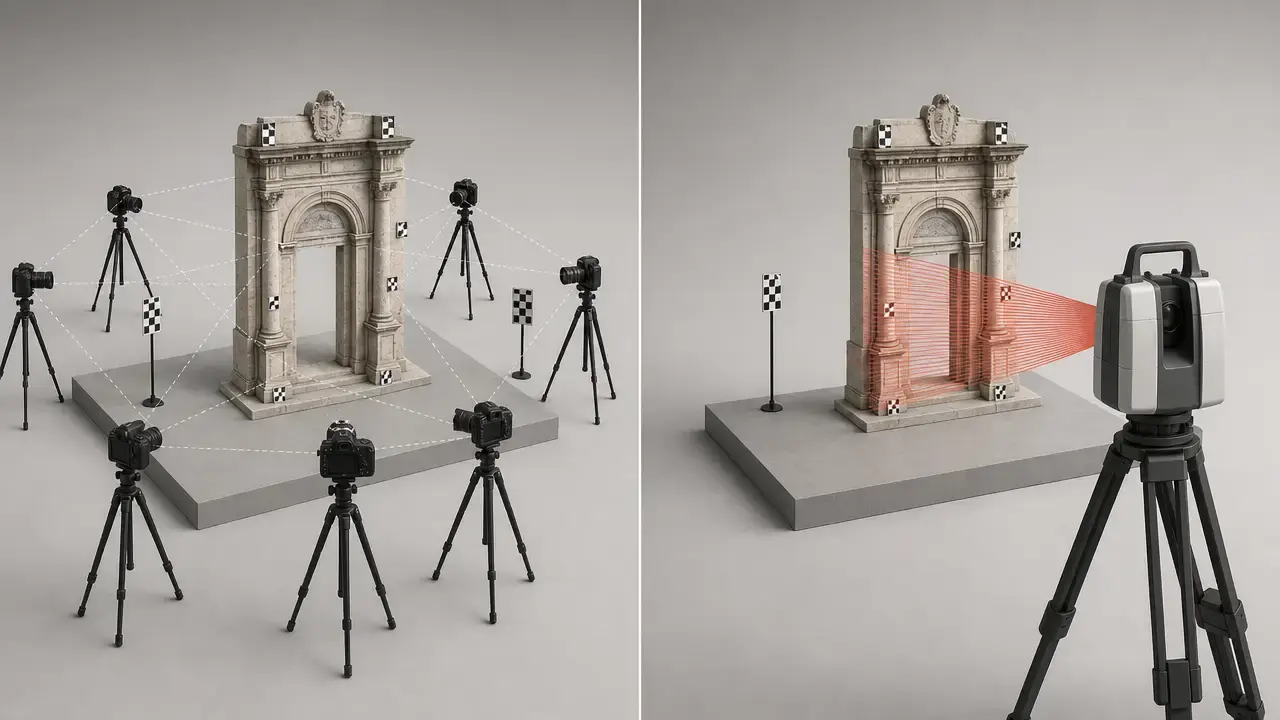
Photogrammetrie oder LiDAR ist meist eine Entscheidung zwischen bildbasierter Rekonstruktion und direkter Entfernungsmessung, kein Wettbewerb mit einem universellen Sieger. Photogrammetrie eignet sich oft für kostengünstige, farbreiche Anschauungsmodelle. LiDAR eignet sich häufig für direkte Geometrieerfassung bei schwacher Textur, unübersichtlichen Szenen oder Vegetation.
Die eigentlichen Entscheidungskriterien sind Ergebnisprodukt, Toleranz, Oberflächenverhalten, Beleuchtung, Abschattung, Budget und die vorgesehene Validierung. Netz, Punktwolke, DSM, DTM oder ein Bestandsmaß können auf unterschiedliche Weise fehlerhaft sein und benötigen unterschiedliche Prüfungen. Dieser Artikel verwendet bewusst normorientierte Begriffe: Genauigkeit, Präzision, Wiederholbarkeit und Unsicherheit sind verschieden. Das Unsicherheitsbudget ist aufgabenspezifisch und ergibt sich nicht aus einer hervorgehobenen Spezifikation. Hybride Abläufe sind häufig am besten begründbar: LiDAR liefert Geometrie oder den Kontrollrahmen, Fotos die Textur. [S04] [S05]
Schnelle Entscheidungstabelle
Als erste Eingrenzung verwenden, nicht als Ersatz für einen Validierungsplan.
| Aufgabenziel | Photogrammetrie wählen, wenn … | LiDAR wählen, wenn … | Kombinieren, wenn … |
|---|---|---|---|
| Texturiertes Objekt / Asset | das Objekt eine stabile Textur hat, ein Netz oder texturiertes Netz benötigt wird und Maßstäbe oder Prüfstrecken angebracht werden können. | das Objekt teilweise texturarm ist oder schnellere Geometrieerfassung mit weniger Abhängigkeit von Bildzuordnungen nötig ist. | LiDAR-Geometrie und Fototextur benötigt und anschließend durch unabhängige Messungen validiert werden. |
| Raum / Bestandsaufnahme | Oberflächen ausreichend Textur bieten, die Beleuchtung beherrschbar ist und Kontrollmarken oder Prüfstrecken ergänzt werden können. | direkte Geometrie in merkmalsarmen Innenräumen benötigt wird oder ein mobiler beziehungsweise TLS-Ablauf praktischer ist. | Punktwolke und bildbasierte Oberflächen über Prüfpunkte oder Zielmarken gegenseitig kontrolliert werden sollen. |
| Standort / Gelände | das Gebiet offen und texturiert ist und Passpunkte oder RTK/PPK-Kontrolle eingerichtet werden können. | Gelände ohne Bewuchs oder Vegetationsstruktur benötigt wird oder das Gelände teilweise verdeckt ist. | ein DSM aus einer Methode und ein Kontrollnetz aus der anderen benötigt und anschließend Querschnitte verglichen werden. |
| Vegetation / Kronendach | das Kronendach locker, die Beleuchtung stabil und eine sichtbare Oberfläche statt des vegetationsfreien Bodens das Ziel ist. | Kronenstruktur, Bodenbeobachtungen oder Gelände unter Vegetation benötigt werden. | sowohl Kronenform als auch ein validiertes Geländemodell gebraucht und gegen Kontrollmessungen oder Querschnitte geprüft werden. |
| Zeitkritische Erfassung | die Szene einfach und texturiert ist und ausreichend Überlappung schnell aufgenommen werden kann. | ein schneller Durchgang zur direkten Geometrieerfassung nötig ist und Nachverarbeitung für Registrierung oder Trajektorie akzeptabel ist. | ein schneller Geometriedurchgang sowie Fotos für Textur oder Kontrolle benötigt und anschließend mit Prüfpunkten verifiziert werden. |
Bei der Wahl zwischen Photogrammetrie und LiDAR für 3D-Scannen sollte die Tabelle zuerst zum Ergebnisprodukt und erst danach zum Sensor führen. „Am besten“ bedeutet in der Praxis: am besten für die geforderte Kennzahl und Validierungsmethode. [S05]
Überblick über Normen und Kennzahlen
Keine einzelne bereichsübergreifende Norm deckt Photogrammetrie und LiDAR durchgehend ab. Normen dienen hier der Trennung von Begriffen und Prüfbereichen, nicht der Bestimmung eines Siegers. Messtechnisch beschreibt Genauigkeit die Nähe zu einem wahren Wert, Präzision die Übereinstimmung wiederholter Ergebnisse, Wiederholbarkeit die Übereinstimmung unter gleichen Bedingungen und Unsicherheit den quantifizierten Zweifel an einem Ergebnis. [S01] [S02] [S04] [S05]
| Dokument | Was es normiert | Was es NICHT bedeutet | Verwendung in diesem Artikel |
|---|---|---|---|
| ISO 17123-9 | Feldverfahren für terrestrische Laserscanner. | Keine Annahmeprüfung und keine umfassende Bewertung. | TLS-Feldprüfungen und Terminologie zur Wiederholbarkeit. [S01] |
| ASTM E2938 | Leistung relativer Entfernungsmessung für 3D-Bildgebungssysteme mittlerer Reichweite, die zumindest teilweise im Bereich 2–150 m arbeiten. | Keine vollständige Kalibrierung; konstante Offsetfehler lassen sich damit nicht quantifizieren. | Einordnung der Leistung von LiDAR mittlerer Reichweite. [S02] |
| ASTM E2807 / E57 | Austausch von 3D-Punktdaten, Attributen und 2D-Bildern. | Kein Nachweis für Genauigkeit oder Qualität der Interoperabilität. | Nur bei Dateiformaten und Archivierung. [S03] |
| ASPRS-Standards zur Lagegenauigkeit | Berichterstattung zur Lagegenauigkeit kartierter und georäumlicher Produkte. | Kein universelles Regelwerk für Objektscans. | Kontext georäumlicher Ergebnisprodukte. [S07] |
| VIM und GUM | Messtechnische Begriffe und Betrachtung der Unsicherheit. | Keine Scannerspezifikation. | Begriffe und Validierungsrahmen. [S04] [S05] |
Ein wichtiger Hinweis: E57 ist ein Datencontainer und eine Austauschspezifikation, kein Genauigkeitsbeleg. Auch eine korrekt aufgebaute Datei kann eine schlechte Vermessung enthalten. [S03]
Photogrammetrie und LiDAR: der technische Kernunterschied
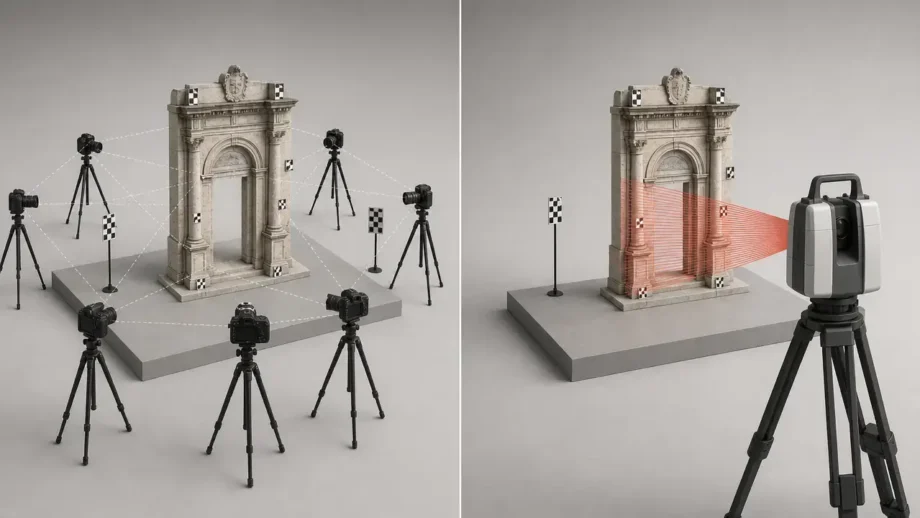
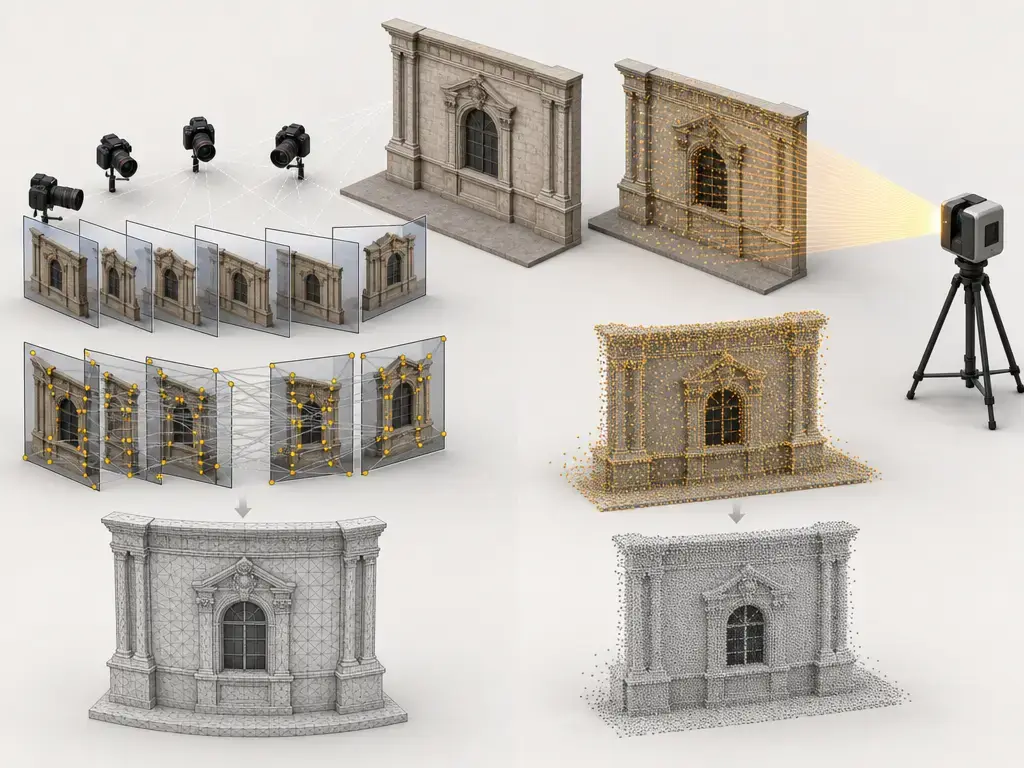
Photogrammetrie ist passive bildbasierte Rekonstruktion. Überlappende Fotos werden aufgenommen, Merkmale extrahiert, zwischen Ansichten zugeordnet und daraus durch Triangulation eine 3D-Struktur berechnet. In einem modernen Structure-from-Motion-Ablauf stehen Merkmalserkennung und -extraktion am Anfang, gefolgt von Zuordnung und geometrischer Verifikation sowie anschließend der Rekonstruktion von Struktur und Bewegung. [S24]
LiDAR misst aktiv Entfernungen. Der Sensor sendet Laserenergie aus, misst das zurückkehrende Signal und wandelt die Messungen in eine Punktwolke um. Die Geometrie ergibt sich aus Entfernungen und Scanwinkeln statt aus visuellen Bildkorrespondenzen. Ein Scan steht in der Praxis selten allein: Mehrere Scans oder ein bewegtes System benötigen weiterhin Registrierung beziehungsweise Trajektorienschätzung, um alle Punkte in ein gemeinsames Bezugssystem zu bringen.
Die praktische Konsequenz ist einfach. Photogrammetrie benötigt ein stabiles Erscheinungsbild und zuordenbare Details. LiDAR hängt von zurückkehrender Energie, Sichtkontakt und robuster Registrierung ab. Beide können im Feld scheitern, gewöhnlich aber aus unterschiedlichen Gründen.
So funktioniert Photogrammetrie
Photogrammetrie beginnt mit der Aufnahmegeometrie. Nötig sind ausreichende Überlappung, genügend Basisänderung zwischen Ansichten und verschiedene Blickrichtungen, damit Parallaxe die Tiefe bestimmt. Kalibrierte oder selbstkalibrierende Kameramodelle schätzen anschließend Pose und Objektivverhalten, während der Bildverband die Geometrie trägt. Schwache Verbände, etwa überwiegend parallele Blickrichtungen mit wenig Basisvariation, können die Lösung unzureichend bestimmen. Rolling Shutter kann die Rekonstruktion verzerren, wenn Kamera oder Motiv sich zu schnell bewegen. SfM rekonstruiert die Szene typischerweise in einem relativen Koordinatensystem bis auf eine Ähnlichkeitstransformation. Metrisch nutzbar wird sie erst durch Maßstabs- und/oder Georeferenzierungsbedingungen sowie anschließende Validierung. [S23] [S16]
Ohne geografische Referenzdaten kann Photogrammetriesoftware dennoch ein lokales Koordinatensystem erstellen. Ein Maßstab liefert eine bekannte Messstrecke, aber kein vollständiges Koordinatensystem. Luftbildabläufe können außerdem Passpunkte, RTK/PPK-Kamerapositionen und unabhängige Prüfpunkte zur Festlegung und Kontrolle des Modells nutzen. Die Verarbeitung führt oft von wenigen Verknüpfungspunkten über dichte Punktwolken oder Tiefenkarten zu Netzen und Texturen. Bei Luftaufnahmen sind Orthomosaike und DSMs gängige Ergebnisse, deren Qualität weiterhin vom Bildverband und der Kontrollstrategie abhängt. [S23] [S16]
Photogrammetrie benötigt …
- Überlappung zwischen Bildern.
- Genügend Textur für Merkmalszuordnung.
- Ein stabiles Motiv und stabile Beleuchtung.
- Maßstabsreferenz, Passpunkte oder eine andere Georeferenzierungsstrategie.
- Unterschiedliche Blickrichtungen mit tatsächlicher Parallaxe.
- Stabile Kalibrierung während Aufnahme und Verarbeitung.
So funktioniert LiDAR
LiDAR misst Distanzen direkt per Laser. Bei einem einzelnen terrestrischen Scan tastet das Gerät die sichtbare Szene von einem Standpunkt ab. Bei mehreren Scans oder mobilen Abläufen müssen diese Daten über Registrierung oder Trajektorienberechnung in ein gemeinsames Koordinatensystem gebracht werden. Registrierung ist keine bloße Verwaltungsaufgabe, sondern trägt oft wesentlich zum Fehler des Endprodukts bei. NISTs TLS-Übersicht ist hier hilfreich, weil sie Entfernungsfehler, Entfernungsrauschen und Winkelunsicherheit trennt, statt alles auf eine Prospektzahl zu reduzieren. [S08]
Das erste Ergebnis ist meist eine Punktwolke. Intensität oder Farbe können als Attribute gespeichert werden. Eine Netzrekonstruktion folgt später, falls ein Oberflächenmodell benötigt wird. ASTM E2938 beschreibt relative Entfernungsmessleistung mittlerer Reichweite für Systeme, die zumindest teilweise im Bereich 2–150 m arbeiten, und verdeutlicht den Einfluss der Feldbedingungen. NIST nennt für TLS Reichweiten von einigen Dutzend bis einigen Hundert Metern, Entfernungsfehler von unter einem Millimeter bis zu mehreren Millimetern, Entfernungsrauschen von einigen Hundert Mikrometern und Winkelunsicherheiten von mehreren Zehn Bogensekunden. [S02] [S08]
LiDAR-Leistung hängt ab von …
- Reflexionsvermögen beziehungsweise Albedo des Ziels.
- Einfallswinkel.
- Messabstand.
- Scaneinstellungen.
- Umgebung einschließlich Objektgeometrie oder Textur, Temperatur, Reflexion, Vibration, Schwebstoffen, Temperaturgradienten, Umgebungslicht und Wind. [S02]
- Qualität der Registrierung oder Trajektorie.
- Punktabstand, der von Entfernung und Einstellungen sowie bei mobilen oder luftgestützten Aufnahmen auch von Geschwindigkeit und Überlappung abhängt. [S22]
Arten und Einordnung
Photogrammetrie ist nicht ein einziges Verfahren. Objekt- und Drehtellerabläufe eignen sich für kleine Motive und kontrollierte Beleuchtung. Handaufnahmen sind für schnelle Nahbereichsaufgaben nützlich. Raumbezogene Photogrammetrie ist bei Innenräumen und kleinen Bereichen verbreitet. Drohnen- oder Luftbildphotogrammetrie ist der übliche Weg für Dächer, Fassaden, Standorte, Halden und Orthomosaike.
Auch LiDAR umfasst mehrere Methoden. Terrestrisches Laserscannen, kurz TLS, arbeitet statisch vom Stativ. UAV-LiDAR ergänzt eine Flugplattform und Trajektorienlösung. Mobiles oder handgeführtes SLAM-LiDAR beruht auf Bewegungsschätzung und Schleifenschluss. Industrielle Systeme können auf ein enges Sichtfeld oder einen bestimmten Entfernungsbereich optimiert sein. Tiefensensoren in Smartphones und Tablets bilden eine eigene Klasse für weniger anspruchsvolle Aufgaben. Apple beschreibt den LiDAR-Scanner im iPad Pro mit einer Reichweite bis 5 m. Auf dieser offiziellen Seite wurde kein verlässlicher Wert für messtechnische Genauigkeit gefunden. [S25]
Nicht direkt vergleichbar: Punktgenauigkeit eines statischen TLS ≠ Systemgenauigkeit von UAV-LiDAR ≠ SLAM-Driftverhalten ≠ Smartphone-Tiefenerfassung.
| Methode | Typischer Aufnahmeaufbau | Geeigneter Einsatz | Wichtigster Vorbehalt |
|---|---|---|---|
| Objekt-/Drehtellerphotogrammetrie | Kontrollierte Beleuchtung, mehrere Ansichten, kleines Motiv | Kleine Teile, Sammlerstücke, visuelle Assets | Unbestimmter Maßstab ohne Referenz |
| Handgeführte oder raumbezogene Photogrammetrie | Gehende Aufnahme, überlappende Bilder, Innenbeleuchtung | Innenräume, Requisiten, kleine Räume | Schwache Aufnahmegeometrie und Rolling-Shutter-Risiko |
| Drohnenphotogrammetrie | UAV-Bildraster, Passpunkte oder RTK/PPK | Gelände, Fassaden, Halden, DSMs | Abhängigkeit von Textur und Beleuchtung |
| Terrestrisches Laserscannen | Stativscans von mehreren Standpunkten | Räume, Fassaden, industrielle Szenen | Abhängigkeit von Registrierung |
| UAV-LiDAR | Flugtrajektorie und Entfernungssensor | Gelände, Kronendach, Korridorkartierung | Systemgenauigkeit hängt von Trajektorie und Missionsplanung ab |
| Mobiles oder SLAM-LiDAR | Geh- oder Fahrzeugbewegung mit Schleifenschluss | Innenräume, schnelle Erfassung, Korridorvermessung | Empfindlichkeit gegenüber Drift und Schleifenschluss |
| Tiefenerfassung per Smartphone/Tablet | Verbrauchergerät für kurze Reichweiten | Schnelle Vorschauen, grobe räumliche Erfassung | Keine messtechnische Geräteklasse |
Genauigkeit von Photogrammetrie und LiDAR
Nicht die falschen Zahlen vergleichen
Der Ausdruck „Genauigkeit von Photogrammetrie gegenüber LiDAR“ wird leicht falsch verwendet, weil die Zahlen oft unterschiedliche Größen beschreiben. Entfernungsfehler, 3D-Punktgenauigkeit, Systemgenauigkeit, Registrierungsresiduen, Prüfpunkt-RMSE und Netzdetail hängen zusammen, sind aber nicht austauschbar. Ein Scanner kann gute Punktwiederholbarkeit besitzen und bei schwacher Registrierung oder Kontrolle trotzdem ein schlechtes Endprodukt liefern. Ein photogrammetrisches Netz kann sehr detailliert aussehen und dennoch einen Maßstabsfehler enthalten, wenn das Modell nicht richtig festgelegt ist. [S04] [S05] [S08] [S23]
Diese Größen nicht wie dieselbe Kennzahl vergleichen …
- Entfernungsfehler.
- 3D-Punktgenauigkeit.
- Systemgenauigkeit.
- Prüfpunkt-RMSE.
- Registrierungsresiduen.
- Netzdetail oder Texturschärfe.
- Registrierungsresiduen sind keine unabhängige Genauigkeitsprüfung.
NIST weist darauf hin, dass TLS-Tests häufig abgeleitete Zielmittelpunkte liefern, die genauer als einzelne Scanpunkte sind. Es ist daher falsch, die vom Hersteller angegebene maximal zulässige Abweichung auf jeden Punkt der Wolke zu übertragen. ASTM E2938 behandelt zudem nur relative Entfernungen und beschreibt damit nicht sämtliche Offsetfehler oder die vollständige 3D-Genauigkeit eines Systems. [S08] [S02]
Beispiele verschiedener Geräteklassen mit Bedingungen
Herstellerwerte sind nur zusammen mit ihren Bedingungen aussagekräftig. FAROs Focus-Broschüre nennt reflexionsabhängige Reichweiten: Weiß mit 90% bei je nach Modell 0.5–400 m, 0.5–200 m oder 0.5–100 m, Dunkelgrau mit 10% bei 0.5–150 m und Schwarz mit 2% bei 0.5–50 m. Außerdem nennt sie 2 mm 3D-Genauigkeit bei 10 m und 3.5 mm bei 25 m, ±1 mm Entfernungsfehler sowie bis zu 2 MPts/s. Leicas BLK360-Datenblatt nennt 0.5–45 m Reichweite, bis zu 680,000 Punkte/s und 4 mm 3D-Punktgenauigkeit bei 10 m und 78% Albedo. Das Handbuch der DJI Zenmuse L2 nennt 450 m Erfassungsreichweite bei 50% Reflexion und 0 klx oder 250 m bei 10% Reflexion und 100 klx. Die Punktwolkenraten betragen 240,000 Punkte/s im Single-Return-Modus und 1,200,000 Punkte/s im Multiple-Return-Modus. Genannt werden außerdem H 5 cm und V 4 cm Systemgenauigkeit bei 150 m, 2 cm Entfernungsmessgenauigkeit bei 150 m RMS 1σ sowie beispielhaft 76/m² Punktdichte bei 150 m Flughöhe, 15 m/s, 0% Überlappung und 240 kHz. In einem völlig anderen Kontext meldete eine Photogrammetriestudie zum baulichen Kulturerbe eine mittlere Abweichung von 0.35% gegenüber topografischer Vermessung und 1.15 Pixel RMS-Präzision für die verwendeten Punkte. [S20] [S21] [S22] [S11]
So sieht gute Validierung aus
Bei Photogrammetrie nicht allein dem Reprojektionsfehler vertrauen. Unabhängige Prüfpunkte, Prüfstrecken, Maßstabsresiduen und unabhängige Messungen verwenden. Bei Passpunkten jene zur Modellfestlegung von jenen zur Modellprüfung trennen. Das unterscheidet Modellanpassung von der Validierung eines Ergebnisprodukts. [S05] [S16] [S23]
Bei LiDAR nicht allein Registrierungsresiduen vertrauen. Unabhängige Zielmarken oder Prüfgeometrie, Wiederholungsscans und kontrollgestützte Querschnitte nutzen. Bei mobilen Systemen kann eine Route lokal gut aussehen und global dennoch driften. Aussagen zum Schleifenschluss ersetzen daher keine unabhängige Validierung. ISO 17123-9 unterstützt eine Feldprüfungslogik, ist aber keine pauschale Annahmeprüfung. Das endgültige Unsicherheitsbudget bleibt aufgabenspezifisch. [S01] [S05] [S10]
Ablauf: von der Aufnahme zum nutzbaren 3D-Ergebnis
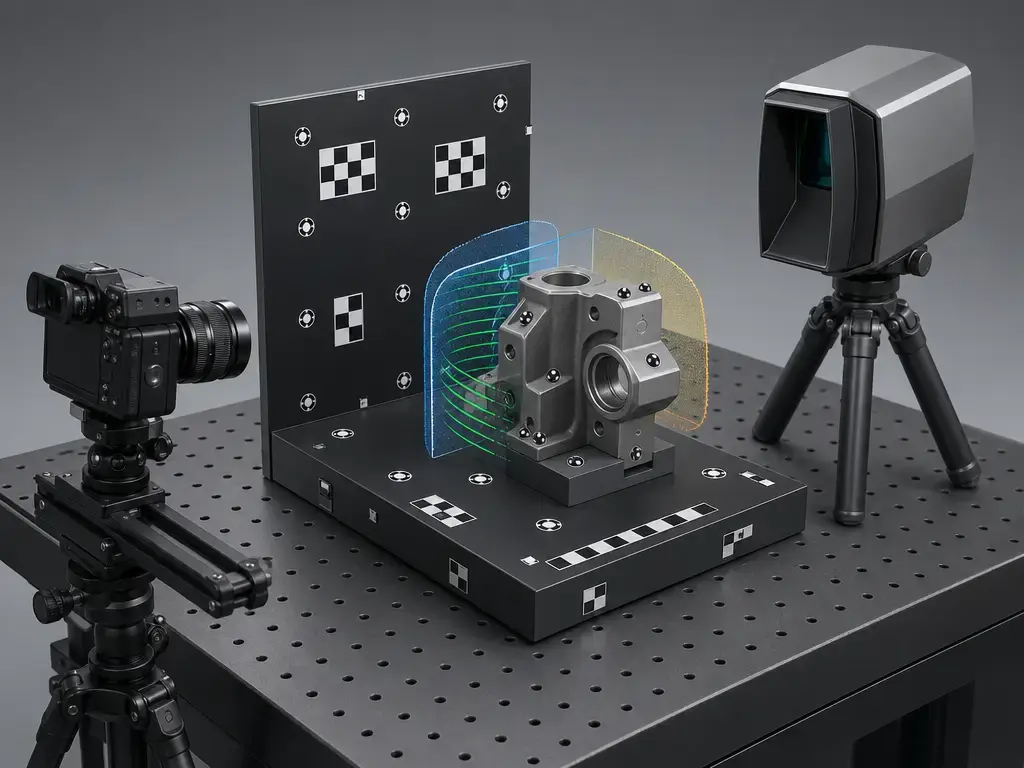
Der typische Photogrammetrieablauf lautet: Abdeckung planen, überlappende Bilder aufnehmen, Fotos ausrichten, Maßstab oder Georeferenzierung ergänzen, dichte Rekonstruktion berechnen, Netz oder texturiertes Modell erzeugen und mit Prüfpunkten beziehungsweise unabhängigen Strecken validieren. Entscheidend ist nicht die dichte Wolke allein, sondern die Verankerung des Ergebnisses im realen Maßstab und seine anschließende Prüfung. [S23] [S24]
Der typische LiDAR-Ablauf lautet: Szene erfassen, Registrierung oder Trajektorie lösen, Punktwolke bei Bedarf bereinigen oder klassifizieren, Oberflächen beziehungsweise Querschnitte erzeugen und gegen Zielmarken, Kontrollmessungen oder Wiederholungen validieren. Ist ein Geländemodell das Ziel, gehört Klassifikation fest zum Ablauf und ist keine optionale Nachbearbeitung. [S06]
Ein hybrider Ablauf rechtfertigt den Mehraufwand, wenn sowohl Geometrie als auch Erscheinungsbild zählen. LiDAR kann das strukturelle Gerüst oder den Kontrollrahmen liefern; Fotos ergänzen Textur oder visuell hilfreiche Oberflächeninformationen.
Anwendungen: Welche Methode sollten Sie nutzen?
Mit Ergebnisprodukt und Toleranz beginnen. Solange nicht klar ist, was das Endprodukt leisten soll, lässt sich die Methode nicht sinnvoll wählen. Eine Punktwolke für sich allein ist noch kein definiertes Ergebnisprodukt.
Bei Objekten und Assets ist das Ergebnis häufig ein Netz oder texturiertes Netz. Maßstäbe, Prüfstrecken und unabhängige Messungen sind daher die wichtigsten Kontrollen. Bei Räumen und Gebäuden kann ein Bestandsmodell oder eine Abweichungskarte das Ziel sein. Die Hauptkennzahlen verschieben sich dann zu Prüfpunkten, Kontrollnetzresiduen, Querschnitten oder bekannten Maßen. Bei Gelände und Vegetation müssen DSMs von Geländeprodukten getrennt werden: USGS definiert ein DSM über die Höhen oberster Flächen wie Bäume und Gebäude über dem bloßen Boden. DTM kann im US-Sprachgebrauch dagegen einen Vektordatensatz aus Bruchkanten und Massenpunkten statt einer Oberfläche selbst bezeichnen. Mehrfachechos erhöhen die Chance auf Bodenbeobachtungen. Die Geländequalität unter Kronendächern hängt aber weiterhin von Kronendichte, Scangeometrie, Punktdichte und Bodenklassifikation ab. Bei mobilen Innenraumsystemen gilt: SLAM kann lokal gut sein und dennoch global driften. Eine ISPRS-Auswertung meldete in einem Turmdatensatz 5 mm mittlere, aber 1.79 m maximale Abweichung. Andere lokale Vergleiche erreichten etwa 1 cm sowie Standardabweichungen des Ebenenanpassungsrauschens von 3.0 mm für TLS, 3.8 mm für ZEB-REVO RT und 5.7 mm für LiBackPack C50. [S06] [S10]
| Anwendung | Photogrammetrie bevorzugen, wenn … | LiDAR bevorzugen, wenn … | Validierung: Kennzahl und Methode |
|---|---|---|---|
| Objekte / Assets | das Objekt texturiert ist und ein Netz oder texturiertes Netz benötigt wird. | das Objekt wenig Textur besitzt oder schnelle direkte Geometrieerfassung braucht. | Kennzahl: Prüfstrecken oder Maßstabsresiduen; Methode: unabhängige Messungen. |
| Räume / Gebäude | Beleuchtung und Zugang beherrschbar sind und Referenzen platziert werden können. | Innenräume merkmalsarm oder unübersichtlich sind oder schnellere Geometrieerfassung benötigen. | Kennzahl: Prüfpunkte oder Abweichung von Referenzen; Methode: Zielmarkenprüfung und Querschnitte. |
| Bau / Bestandsaufnahme | genügend Oberflächen fotografiert und das Modell an bekannte Maße gebunden werden kann. | direkte Geometrie trotz Abschattungen oder über größere Innenräume benötigt wird. | Kennzahl: Fehler bekannter Maße oder Abweichungskarte; Methode: Kontrollnetz und Prüfstrecken. |
| Kulturerbe | Oberflächen gut fotografierbar sind und eine visuell reichhaltige Dokumentation benötigt wird. | Geometrie komplex, verdeckt oder teilweise unzugänglich ist. | Kennzahl: Prüfpunkt-RMSE oder Abweichung von Vermessungslinien; Methode: unabhängige Vermessungslinien und Prüfpunkte. |
| Gelände / Vegetation | das Gebiet offen und ausreichend texturiert für einen verlässlichen Bildverband ist. | Kronenstruktur oder eine Schätzung des Bodens unter Vegetation benötigt wird. | Kennzahl: DSM-/Geländeprüfungen; Methode: Kontrollpunkte, Prüfflächen und Querschnitte. |
| Halden | die Halde zugänglich und stabil ist und die Beleuchtung kontrolliert werden kann. | schnellere Geometrieerfassung mit geringerer Texturabhängigkeit nötig ist. | Kennzahl: Volumenwiederholbarkeit; Methode: Wiederholungsscans und referenzgestützte Volumenprüfungen. |
Die Tabelle fasst die praktische Vorgehensweise des Artikels zusammen: Ergebnisprodukt definieren, relevante Kennzahl benennen und die Validierung vorher festlegen.
Grenzen und Fehlerbilder
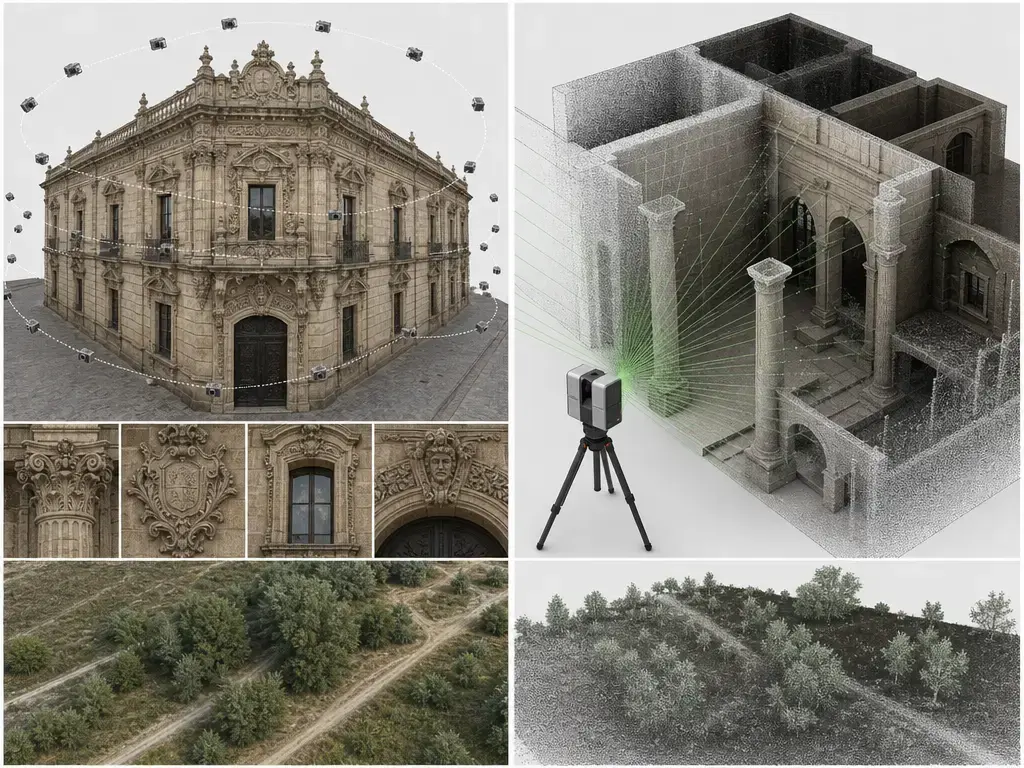
Photogrammetrie scheitert meist zuerst am Erscheinungsbild der Szene und an der Aufnahmegeometrie. Wenig Textur, Blendung, spiegelnde Oberflächen, Transparenz, wiederholte Muster, Bewegung, Rolling Shutter, schwache Geometrie und Kalibrierdrift können Merkmalszuordnung verhindern oder die Rekonstruktion verzerren. Neuere Arbeiten zu reflektierenden, transparenten und texturarmen Objekten unterstreichen, dass diese Oberflächen für bildbasierte Rekonstruktion schwierig bleiben. [S15]
LiDAR scheitert anders. Abschattungen, Glas, Wasser, schwarze oder absorbierende Oberflächen, Mehrwegeffekte oder gemischte Pixel, flache Einfallswinkel, Signalabfall auf große Entfernung, Registrierungsdrift und Schleifenschlussprobleme bei SLAM können die Ergebnisqualität mindern. Eine Route kann lokal überzeugend wirken und dennoch Teile der Szene auslassen oder über längere Strecken driften. [S10]
Die praktische Lehre lautet: Validierungsdaten während der Erfassung sammeln. Prüfpunkte, Zielmarken, Querschnitte und Wiederholungsdurchgänge ergänzen, solange Sie noch vor Ort sind. Fehlende Kontroll- oder Prüfdaten lassen sich später nicht vollständig in Software ersetzen.
Kurzer historischer Überblick
Frühe Photogrammetrie wird häufig mit Laussedat verbunden, der 1861 Fotos für topografische Vermessungen verwendete und mit Metrophotographie in Verbindung gebracht wird. Die moderne Variante ist erheblich automatisierter, beruht aber weiter auf derselben Grundidee: Geometrie aus Bildern ableiten. [S12]
LiDAR entwickelte sich auf anderem Weg. Luftgestütztes Laserscannen wurde bereits 1999 in einer Übersicht zusammengefasst. NIST merkt an, dass terrestrische Laserscanner Ende der 1990er erstmals kommerziell verfügbar wurden. [S13] [S08]
Entscheidungshilfe: Photogrammetrie und LiDAR in der Praxis
Die richtige Wahl zwischen Photogrammetrie und LiDAR ist bedingt und nicht absolut. Für ein farbreiches Netz texturierter Oberflächen bei kontrollierbarem Maßstab ist Photogrammetrie oft der bessere Ausgangspunkt. Für direkte Geometrie bei schwacher Textur, unübersichtlichen Szenen oder Vegetation ist LiDAR häufig die verlässlichere Ausgangsbasis.
Die abschließende Regel ist einfach: Zuerst Ergebnisprodukt, Toleranz und Validierungsplan festlegen, dann Methode oder Methodenkombination wählen. Wenn gemessene Form und Erscheinungsbild gebraucht werden, ist ein hybrider Ablauf häufig am besten begründbar. „LiDAR ist genauer“ sollte nur behauptet werden, wenn Plattform, Kennzahl und Bedingungen unmittelbar eingegrenzt werden. [S05]
Häufige Fragen
1) Was unterscheidet Photogrammetrie und LiDAR beim 3D-Scannen?
Photogrammetrie rekonstruiert 3D aus überlappenden Bildern durch Merkmalszuordnung und geometrische Triangulation. LiDAR misst Distanzen direkt per Laser und bildet aus Rücksignalen eine Punktwolke. Erstere hängt stärker von Erscheinungsbild und Kamerageometrie ab, Letzteres von Sichtkontakt, Reflexionsvermögen und Registrierung. Praktisch können ähnliche Ergebnisse entstehen, die Fehlerquellen unterscheiden sich jedoch. [S24] [S02]
2) Was ist genauer: Photogrammetrie oder LiDAR?
Das hängt von der Kennzahl ab. Bei Prüfpunkt-RMSE auf einem kontrollierten Standort kann eine sorgfältige TLS-Vermessung ein Bildmodell übertreffen. Bei visuellem Oberflächenreichtum kann Photogrammetrie besser aussehen. Genauigkeit, Präzision, Wiederholbarkeit, Entfernungsfehler, Systemgenauigkeit und Ergebnisgenauigkeit sind nicht austauschbar. Es muss Gleiches mit Gleichem verglichen werden. Die hilfreiche Frage lautet deshalb, welche Kennzahl für diese Aufgabe zählt. [S04] [S05] [S08]
3) Sollte ich für die Bestandsaufnahme eines Raums Photogrammetrie oder LiDAR nutzen?
Photogrammetrie eignet sich bei genügend Textur, beherrschbarer Beleuchtung und der Möglichkeit, Zielmarken oder Maßstabsreferenzen zu platzieren. LiDAR passt bei unübersichtlichen, merkmalsarmen Räumen oder schnellerer Geometrieerfassung. Beide Methoden anhand von Prüfstrecken oder Zielmarken validieren, nicht nur mit Software-Residuen. Bei mobilen oder SLAM-basierten Scans zusätzlich globale Drift prüfen, nicht nur lokale Ausrichtung. [S10] [S01]
4) Ist LiDAR oder Photogrammetrie für Drohnenkartierung mit DSM/DTM und Vegetation besser?
Für ein DSM von Dächern, Halden oder Kronenoberflächen kann Photogrammetrie in offenen, texturierten Gebieten gut funktionieren. Wird Gelände unter Vegetation benötigt, hat LiDAR meist Vorteile, weil Kronenlücken die Chance auf Bodenbeobachtungen erhöhen können. Das ist jedoch keine Garantie: Geländequalität hängt weiterhin von Kronendichte, Scangeometrie, Punktdichte und Klassifikationsablauf ab. [S06]
5) Warum braucht Photogrammetrie Maßstäbe oder Passpunkte?
Weil SfM in einem relativen Koordinatensystem beginnt. Ohne externe Referenzen kann ein zusammenhängendes Modell entstehen, aber nicht automatisch eines mit festgelegtem Maßstab oder Georeferenzierung. Maßstäbe liefern bekannte Distanzen; Passpunkte oder RTK/PPK-Daten können das Modell an reale Koordinaten binden. Deshalb kann ein Projekt visuell richtig aussehen und trotzdem die falsche Größe besitzen, wenn Maßstab und Orientierung nicht validiert werden. [S23] [S16]
6) Für Fachleute: Wie prüfe ich LiDAR-Registrierungsqualität und Genauigkeit des Endprodukts getrennt?
Als zwei unterschiedliche Prüfungen behandeln. Registrierungsqualität zeigt, wie gut Scans zueinander passen. Ergebnisgenauigkeit zeigt die Nähe des Endprodukts zu einer unabhängigen Referenz. Registrierungsresiduen für die innere Ausrichtung nutzen, zusätzlich aber unabhängige Zielmarken, Querschnitte und gemessene Strecken gegen Kontrollwerte prüfen. ISO 17123-9 unterstützt Feldverfahren, ist jedoch eine Feldverifikationsnorm und keine pauschale Annahmeprüfung. [S01] [S05]
7) Für Fachleute: Wann wird SfM-Selbstkalibrierung unzuverlässig, und wie lässt sich das vermeiden?
Selbstkalibrierung wird anfällig bei schwachem Bildverband, überwiegend parallelen Blickrichtungen, wiederholter Textur, erheblicher Rolling-Shutter-Verzerrung oder geringer Tiefenvariation. Wenig Überlappung und schlechte Beleuchtung verschärfen das Problem. Dagegen helfen konvergente Ansichten, gute Überlappung, stabile Belichtung, Kontrollpunkte oder Maßstäbe und ein unabhängiger Validierungsdatensatz. Bei metrischen Ergebnissen niemals allein auf den Reprojektionsfehler verlassen. [S15] [S16] [S23]
Quellen
Zitate im Haupttext verwenden das Format [[S##]](#sources) nach dem Satzzeichen.
- S01 – ISO 17123-9:2018 Optics and optical instruments – Field procedures for testing geodetic and surveying instruments – Part 9: Terrestrial laser scanners. https://www.iso.org/standard/68382.html
- S02 – ASTM E2938-15R23 Standard Test Method for Evaluating the Relative-Range Measurement Performance of 3D Imaging Systems in the Medium Range. https://store.astm.org/standards/e2938
- S03 – ASTM E2807-11R19 Standard Specification for 3D Imaging Data Exchange, Version 1.0. https://store.astm.org/e2807-11r19.html
- S04 – JCGM 200:2012 International Vocabulary of Metrology (VIM3). https://www.bipm.org/documents/20126/41373499/JCGM_200_2012.pdf/
- S05 – JCGM 100:2008 Evaluation of measurement data – Guide to the expression of uncertainty in measurement. https://www.bipm.org/documents/20126/2071204/JCGM_100_2008_E.pdf
- S06 – USGS Lidar Base Specification Version 2.1. https://d9-wret.s3.us-west-2.amazonaws.com/assets/palladium/production/s3fs-public/atoms/files/Lidar-Base-Specification-version-2-1.pdf
- S07 – ASPRS-Seite zu Standards der Lagegenauigkeit. https://asprs.org/Main/Main/Standards/Positional-Accuracy-Standards.aspx
- S08 – NIST, Performance Evaluation of Terrestrial Laser Scanners: A Review. https://tsapps.nist.gov/publication/get_pdf.cfm?pub_id=930840
- S09 – Structure-from-Motion Revisited. https://openaccess.thecvf.com/content_cvpr_2016/html/Schonberger_Structure-From-Motion_Revisited_CVPR_2016_paper.html
- S10 – Bewertung mobiler Scansysteme in Innenräumen. https://isprs-archives.copernicus.org/articles/XLIV-4-W1-2020/119/2020/isprs-archives-XLIV-4-W1-2020-119-2020.pdf
- S11 – Vergleich von Nahbereichsphotogrammetrie und topografischer Vermessung für bauliches Kulturerbe. https://isprs-archives.copernicus.org/articles/XL-5/607/2014/isprsarchives-XL-5-607-2014.pdf
- S12 – Aimé Laussedat und die frühe Geschichte der Photogrammetrie. https://isprs-archives.copernicus.org/articles/XLIII-B2-2020/893/2020/isprs-archives-XLIII-B2-2020-893-2020.pdf
- S13 – Airborne laser scanning, an introduction and overview. https://citeseerx.ist.psu.edu/document?doi=43b07d223931f7b93caa79cbe19ae0787a841d21&repid=rep1&type=pdf
- S14 – The interpretation of structure from motion. https://pubmed.ncbi.nlm.nih.gov/34162/
- S15 – 3DReflecNet: A Large-Scale Dataset for 3D Reconstruction of Reflective, Transparent, and Low-Texture Objects. https://openaccess.thecvf.com/content/CVPR2026/papers/Liang_3DReflecNet_A_Large-Scale_Dataset_for_3D_Reconstruction_of_Reflective_Transparent_CVPR_2026_paper.pdf
- S16 – UAV-SfM-Georeferenzierung und Diskussion der Ähnlichkeitstransformation. https://www.mdpi.com/2504-446X/4/3/55
- S17 – DSM-Vergleich von UAS-Photogrammetrie und LiDAR. https://www.mdpi.com/2072-4292/12/17/2806
- S18 – Waldmerkmale aus UAV-LiDAR und UAV-DAP im Vergleich. https://doi.org/10.3390/f10020145
- S19 – Vergleichsstudie zum Laubdach von Weinbergen. https://www.sciencedirect.com/science/article/pii/S0168169923004970
- S20 – FARO-Focus-Broschüre. https://media.faro.com/-/media/Project/FARO/FARO/FARO/Resources/1_BROCHURE/2024/FARO-Focus/AECO/CMO9773_Brochure_FocusPremiumMax_AECO_ENG_LT_Web_112024.pdf?rev=32d2a3ce59b943828b19a6a2e5374d94
- S21 – Leica-BLK360-Datenblatt. https://shop.leica-geosystems.com/sites/default/files/2025-07/BLK360-Spec-Sheet-v2.pdf
- S22 – DJI-Zenmuse-L2-Benutzerhandbuch. https://dl.djicdn.com/downloads/Zenmuse_L2/20240222/Zenmuse_L2_User_Manual_v1.0_EN.pdf
- S23 – Agisoft-Metashape-Pro-Handbuch v2.3. https://www.agisoft.com/pdf/metashape-pro_2_3_en.pdf
- S24 – COLMAP-Tutorial. https://colmap.readthedocs.io/en/latest/tutorial.html
- S25 – Apple-Pressehinweis zu LiDAR im iPad Pro. https://www.apple.com/uk/newsroom/2020/03/apple-unveils-new-ipad-pro-with-lidar-scanner-and-trackpad-support-in-ipados/
- S26 – Pix4D-Vergleichsseite zu LiDAR und Photogrammetrie. https://www.pix4d.com/blog/LiDAR-photogrammetry-point-cloud-comparison
- S27 – Propeller Aero — Vergleich von LiDAR und Photogrammetrie. https://www.propelleraero.com/blog/lidar-vs-photogrammetry/
- S28 – KIRI Engine — 3DGS, Photogrammetrie und LiDAR im Vergleich. https://www.kiriengine.app/blog/3DGSvsPhotogrammetryvsLiDAR