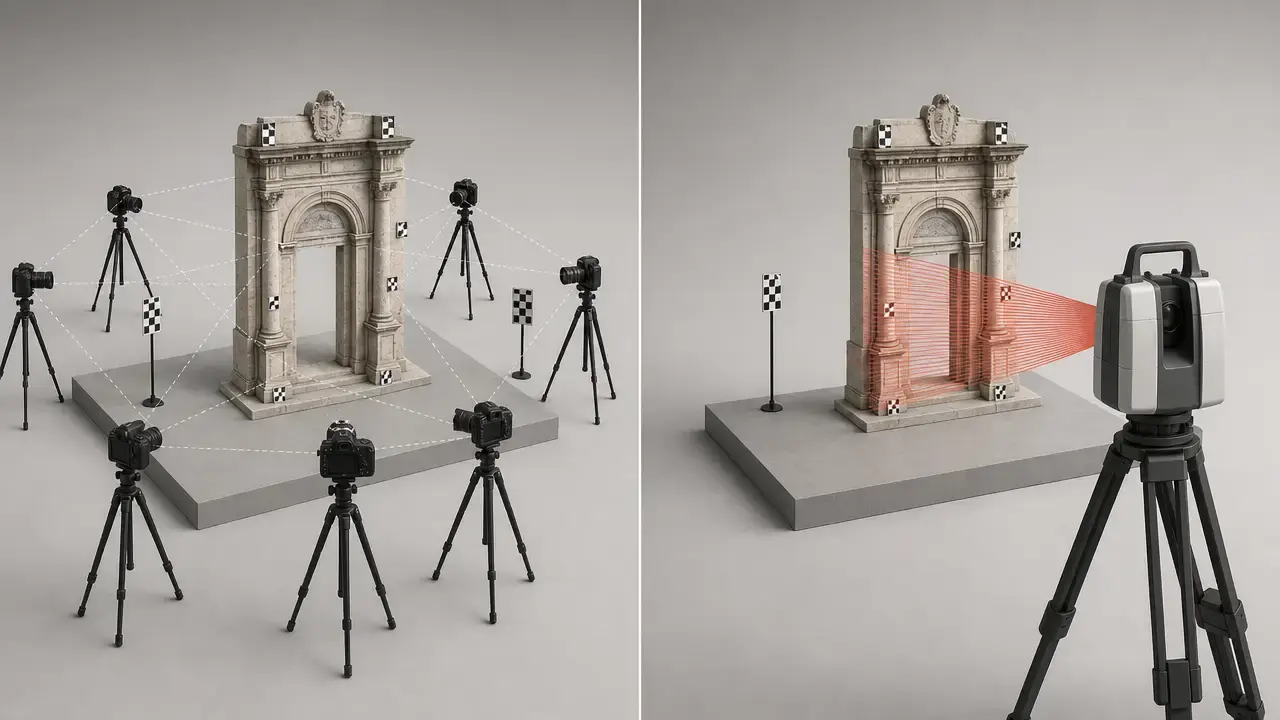

Résumé
La photogrammétrie vs le lidar correspond généralement à un choix entre une reconstruction pilotée par l’image et une mesure directe de distance, et non à une compétition avec un gagnant universel. La photogrammétrie convient souvent aux modèles visuels économiques et riches en couleurs. Le LiDAR convient souvent à la géométrie directe lorsque la texture est faible, en environnement encombré ou dans la végétation.
Les véritables variables de décision sont le livrable, la tolérance, le comportement des surfaces, l’éclairage, les occultations, le budget et la manière dont vous validerez le résultat. Un maillage, un nuage de points, un DSM, un DTM ou une dimension telle que construite peuvent échouer de différentes façons et nécessitent des contrôles distincts. Cet article emploie délibérément un vocabulaire conforme aux normes : l’exactitude, la précision, la répétabilité et l’incertitude sont des termes distincts, et votre budget d’incertitude est propre à chaque projet plutôt que sous-entendu par une spécification mise en avant. Les flux de travail hybrides sont souvent l’option la plus défendable, le LiDAR apportant la géométrie ou le contexte de contrôle et les photos apportant la texture. [S04] [S05]
Tableau de décision rapide
Utilisez-le comme filtre initial, et non comme substitut à un plan de validation.
| Objectif du projet | Choisissez la photogrammétrie lorsque… | Choisissez le LiDAR lorsque… | Combinez lorsque… |
|---|---|---|---|
| Objet/ressource texturé(e) | l’objet présente une texture stable, vous avez besoin d’un maillage ou d’un maillage texturé, et vous pouvez placer des barres d’échelle ou contrôler des distances. | l’objet présente par endroits peu de texture, ou vous avez besoin d’une acquisition géométrique plus rapide avec moins de dépendances à l’appariement d’images. | vous avez besoin de la géométrie LiDAR et de la texture photo, puis validez avec des mesures indépendantes. |
| Pièce/tel que construit | les surfaces ont suffisamment de texture et l’éclairage est gérable, et vous pouvez ajouter des cibles de contrôle ou vérifier des distances. | vous avez besoin de géométrie directe dans des intérieurs à peu de caractéristiques, ou un flux de travail mobile/TLS est plus pratique. | vous souhaitez effectuer des contrôles croisés entre le nuage de points et les surfaces dérivées des images, avec des points de contrôle ou des vérifications sur cibles. |
| Site/terrain | le site est ouvert, texturé, et vous pouvez établir des GCP ou un contrôle RTK/PPK. | vous avez besoin du sol nu ou de la structure de la végétation, ou le terrain est partiellement masqué. | vous avez besoin d’un DSM issu d’une méthode et d’un réseau de contrôle issu de l’autre, puis comparez des coupes transversales. |
| Végétation/couvert végétal | le couvert est clairsemé, l’éclairage est stable, et votre objectif est une surface visuelle plutôt que le sol nu. | vous avez besoin de la structure du couvert, d’observations du sol ou du terrain sous la végétation. | vous avez besoin à la fois de la forme du couvert et d’un modèle de terrain validé, contrôlé par rapport au contrôle ou à des coupes transversales. |
| Acquisition urgente | la scène est simple, texturée, et vous pouvez acquérir suffisamment de recouvrement rapidement. | vous avez besoin d’un passage de géométrie directe plus rapide et pouvez accepter un post-traitement pour le recalage ou la trajectoire. | vous avez besoin d’un passage géométrique rapide plus des photos pour la texture ou la revue, puis vérifiez avec des points de contrôle. |
Si vous choisissez entre la photogrammétrie et le lidar pour la numérisation 3D, laissez le tableau vous orienter d’abord vers le livrable et ensuite vers le capteur. En pratique, « meilleur » signifie « meilleur pour la métrique requise et la méthode de validation ». [S05]
Carte des normes et métriques
Aucune norme interdisciplinaire unique ne couvre la photogrammétrie vs le LiDAR de bout en bout. L’objectif des normes ici est de distinguer la terminologie et l’étendue des essais, et non de désigner un vainqueur. Dans le langage de la métrologie, l’exactitude est la proximité d’une valeur vraie, la précision est la proximité entre résultats répétés, la répétabilité est la proximité dans les mêmes conditions, et l’incertitude est le doute quantifié attaché à un résultat. [S01] [S02] [S04] [S05]
| Document | Ce qu’il normalise | Ce qu’il ne signifie PAS | Utilisation ici |
|---|---|---|---|
| ISO 17123-9 | procédures de terrain pour les scanners laser terrestres. | ni un essai d’acceptation ni une évaluation exhaustive. | contrôles de terrain TLS et vocabulaire de répétabilité. [S01] |
| ASTM E2938 | performances de portée relative pour les systèmes d’imagerie 3D fonctionnant sur au moins une partie de la plage de 2–150 m. | ni un étalonnage complet, et il ne peut quantifier une erreur de décalage constant. | cadre de performance LiDAR à moyenne portée. [S02] |
| ASTM E2807 / E57 | échange de données de points 3D, d’attributs et d’images 2D. | ni la preuve de l’exactitude ou de la qualité d’interopérabilité. | discussion uniquement sur les formats de fichiers et l’archivage. [S03] |
| Normes de précision positionnelle ASPRS | rapport sur la précision positionnelle des produits cartographiques et géospatiaux. | ni un règlement universel pour la numérisation d’objets. | contexte des livrables géospatiaux. [S07] |
| VIM et GUM | vocabulaire de métrologie et réflexion sur l’incertitude. | ni une spécification de performance de scanner. | cadre de terminologie et de validation. [S04] [S05] |
Un avertissement important : E57 est un conteneur de données et une spécification d’échange, et non une preuve qu’un scan est exact. Un fichier correctement formé peut néanmoins encoder un mauvais relevé. [S03]
Photogrammétrie vs LiDAR : différence technique fondamentale
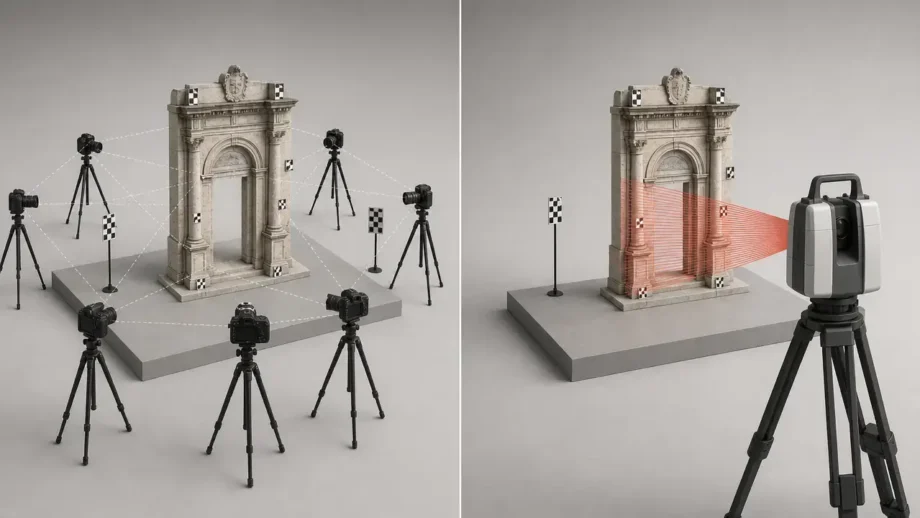
La photogrammétrie est une reconstruction passive fondée sur les images. Vous capturez des photographies qui se chevauchent, extrayez des caractéristiques, les appariez entre les vues et triangulez la structure 3D à partir de ces correspondances. Dans un flux de travail moderne de structure-from-motion, la détection et l’extraction des caractéristiques viennent d’abord, suivies de l’appariement des caractéristiques et de la vérification géométrique, puis de la reconstruction de la structure et du mouvement. [S24]
Le LiDAR est une mesure active de distance. Le capteur émet de l’énergie laser, mesure le signal retourné et convertit ces mesures en nuage de points. La géométrie provient de mesures de distance et d’angles de balayage, et non de correspondances visuelles entre images. En pratique, le scan est rarement autonome : plusieurs scans, ou un système en mouvement, nécessitent toujours un recalage ou une estimation de trajectoire afin de placer tous les points dans un même repère.
L’implication pratique est simple. La photogrammétrie dépend d’une apparence stable et de détails appariables. Le LiDAR dépend de l’énergie retournée, de la ligne de visée et d’un recalage robuste. Les deux peuvent échouer sur le terrain, mais généralement pour des raisons différentes.
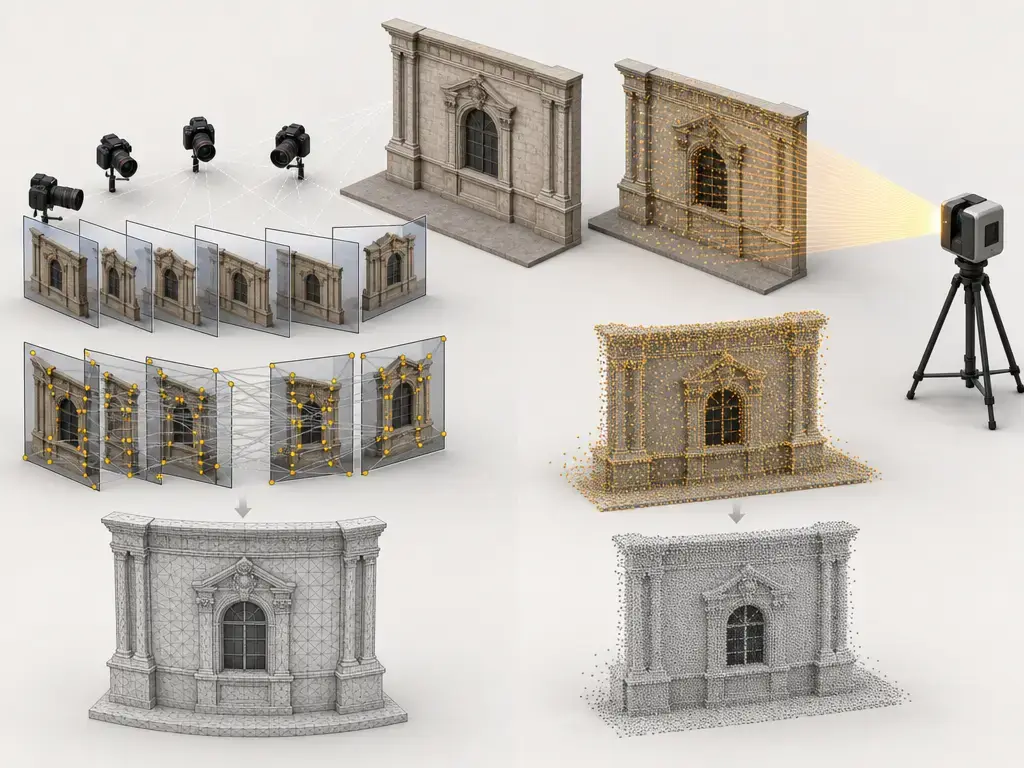
Fonctionnement de la photogrammétrie
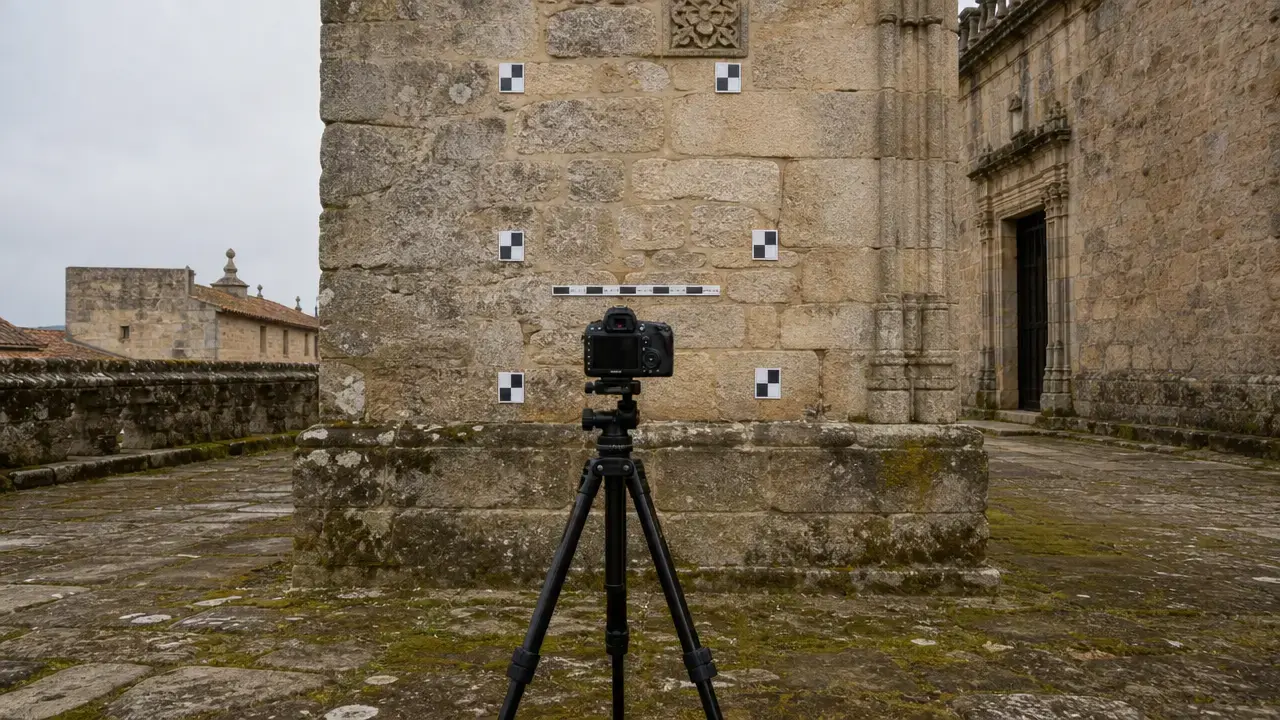
La photogrammétrie commence par la géométrie d’acquisition. Vous avez besoin d’un recouvrement suffisant, d’un changement de base suffisant entre les vues et d’une diversité de points de vue suffisante pour que la parallaxe contraigne la profondeur. Des modèles de caméra étalonnés ou auto-étalonnés estiment ensuite la pose et le comportement de l’objectif, tandis que le réseau d’images porte la géométrie. Des réseaux faibles, tels que des points de vue essentiellement parallèles avec peu de diversité de bases, peuvent laisser la solution sous-contraintes. L’obturateur roulant peut également déformer la reconstruction si la caméra ou le sujet se déplace trop vite. Le SfM reconstruit généralement la géométrie de scène dans un système de coordonnées relatif (à une transformation de similitude près) — il ne devient utile métriquement qu’après l’ajout de contraintes d’échelle et/ou de géoréférencement, puis la validation du résultat. [S23] [S16]
Sans données de référence géographique, le logiciel de photogrammétrie peut toujours créer un système de coordonnées local, et une barre d’échelle fournit une distance connue pour la mesure, mais pas un système de coordonnées complet. Les flux de travail aériens peuvent également utiliser des GCP, des positions de caméra RTK/PPK et des points de contrôle pour contraindre et vérifier le modèle. Les sorties progressent souvent de points de liaison clairsemés vers des nuages de points denses ou des cartes de profondeur, puis vers des maillages et des textures. Dans les travaux aériens, les orthomosaïques et les DSM sont des livrables courants, mais ils héritent toujours de la qualité du réseau d’images et de la stratégie de contrôle. [S23] [S16]
La photogrammétrie nécessite…
- un recouvrement entre les images.
- suffisamment de texture pour l’appariement des caractéristiques.
- un sujet stable et un éclairage stable.
- une référence d’échelle, des GCP ou une autre stratégie de géoréférencement.
- des points de vue variés avec une parallaxe réelle.
- une stabilité d’étalonnage pendant l’acquisition et le traitement.
Fonctionnement du LiDAR
Le LiDAR mesure directement la distance par télémétrie laser. Dans un unique scan terrestre, l’instrument échantillonne la scène visible depuis une station. Dans les flux de travail multi-scans ou mobiles, ces échantillons doivent être recalés ou résolus par trajectoire dans un système de coordonnées commun. Cette étape de recalage n’est pas un détail administratif ; elle constitue souvent un contributeur majeur à l’erreur du livrable. L’analyse TLS du NIST est utile ici, car elle distingue l’erreur de portée, le bruit de portée et l’incertitude angulaire au lieu de les réduire à un seul chiffre promotionnel. [S08]
La sortie est habituellement d’abord un nuage de points. L’intensité ou la couleur peut être stockée comme attribut, et la reconstruction de maillage intervient plus tard si le flux de travail nécessite un modèle de surface. ASTM E2938 cadre les performances de portée relative à moyenne portée pour les systèmes fonctionnant sur au moins une partie de la plage de 2–150 m, et indique également clairement que les conditions de terrain comptent. Le NIST rapporte aussi que les performances TLS vont de quelques dizaines à quelques centaines de mètres, avec des erreurs de portée allant du sous-millimètre à plusieurs millimètres, un bruit de portée de quelques centaines de micromètres et des incertitudes angulaires de dizaines de secondes d’arc. [S02] [S08]
Les performances du LiDAR dépendent…
- de la réflectivité ou de l’albédo de la cible.
- de l’angle d’incidence.
- de la distance de prise de vue.
- des réglages de scan.
- de l’environnement, notamment de la géométrie ou de la texture de l’objet, de la température, de la réflectance, des vibrations, des particules, des gradients thermiques, de l’éclairage ambiant et du vent. [S02]
- de la qualité du recalage ou de la trajectoire.
- de l’espacement des points, qui dépend de la distance et des réglages, et, en acquisition mobile ou aérienne, également de la vitesse et du recouvrement. [S22]
Types et taxonomie
La photogrammétrie n’est pas une seule méthode. Les flux de travail d’objets et de plateau tournant privilégient les petits sujets et un éclairage contrôlé. L’acquisition à main levée est utile pour les travaux rapprochés rapides. La photogrammétrie à l’échelle d’une pièce est courante pour les intérieurs et petits espaces. La photogrammétrie par drone ou aérienne est la voie standard pour les toitures, façades, sites, stocks de matériaux et orthomosaïques.
Le LiDAR est également une famille de méthodes. Le balayage laser terrestre, ou TLS, est statique et monté sur trépied. Le LiDAR UAV ajoute une plateforme et une solution de trajectoire. Le LiDAR SLAM mobile ou à main levée s’appuie sur l’estimation de mouvement et la fermeture de boucle. Les systèmes industriels peuvent être optimisés pour un champ de vision étroit ou une bande de portée spécifique. Les capteurs de profondeur des téléphones et tablettes constituent une catégorie distincte, à faibles enjeux. Apple indique que le scanner LiDAR de l’iPad Pro mesure les distances jusqu’à 5 m. Aucun chiffre fiable n’a été trouvé pour une exactitude de qualité métrologique sur cette page officielle. [S25]
Non directement comparables : les spécifications d’exactitude des points TLS statiques ≠ l’exactitude système du LiDAR UAV ≠ le comportement de dérive SLAM ≠ la détection de profondeur par téléphone.
| Méthode | Configuration d’acquisition typique | Meilleur usage | Principale réserve |
|---|---|---|---|
| Photogrammétrie d’objet/de plateau tournant | éclairage contrôlé, vues multiples, petit sujet | petites pièces, objets de collection, ressources visuelles | ambiguïté d’échelle sans contrôle |
| Photogrammétrie à main levée ou à l’échelle d’une pièce | acquisition en marchant, images se chevauchant, éclairage intérieur | intérieurs, accessoires, petites pièces | géométrie faible et risque d’obturateur roulant |
| Photogrammétrie par drone | grille d’images UAV, GCP ou RTK/PPK | terrain, façades, stocks, DSM | dépendance à la texture et à l’éclairage |
| Balayage laser terrestre | scans depuis des stations sur trépied multiples | pièces, façades, scènes industrielles | dépendance au recalage |
| LiDAR UAV | trajectoire d’aéronef plus capteur de télémétrie | terrain, couvert végétal, cartographie de corridors | l’exactitude système dépend de la trajectoire et de la conception de mission |
| LiDAR mobile ou SLAM | marche ou mouvement véhiculaire avec fermeture de boucle | intérieurs, acquisition rapide, relevés de corridors | sensibilité à la dérive et à la fermeture |
| Détection de profondeur par téléphone/tablette | appareil grand public à courte portée | aperçus rapides, acquisition spatiale approximative | pas de qualité métrologique |
Exactitude : photogrammétrie vs LiDAR
Cessez de comparer les mauvais chiffres
L’expression exactitude de la photogrammétrie vs du lidar est facile à mal employer, car les chiffres ne sont souvent pas du même type. L’erreur de portée, l’exactitude des points 3D, l’exactitude système, les résidus de recalage, le RMSE des points de contrôle et le détail du maillage sont liés, mais non interchangeables. Un scanner peut présenter une bonne répétabilité des points tout en produisant un mauvais livrable si le recalage ou le contrôle est faible. Un maillage photogrammétrique peut paraître très détaillé tout en présentant une erreur d’échelle si le modèle n’est pas correctement contraint. [S04] [S05] [S08] [S23]
Ne comparez pas les éléments suivants comme s’ils correspondaient à la même métrique…
- erreur de portée.
- exactitude des points 3D.
- exactitude système.
- RMSE des points de contrôle.
- résidus de recalage.
- détail de maillage ou netteté de texture.
- les résidus de recalage ne constituent pas une exactitude indépendante.
Le NIST note que les essais TLS produisent souvent des points dérivés du centre des cibles qui sont plus exacts que les points de scan individuels ; il est donc erroné de supposer que l’erreur maximale tolérée d’un fabricant s’applique à chaque point du nuage. ASTM E2938 porte aussi uniquement sur la portée relative, et ne vous informe donc pas de tout concernant le décalage d’un système ou son exactitude 3D complète. [S08] [S02]
Exemples par catégorie d’appareil, avec conditions
Les chiffres des fabricants n’ont de sens qu’avec leurs conditions. La brochure Focus de FARO donne des exemples de portées dépendantes de la réflectivité, dont blanc 90% à 0.5–400 m, 0.5–200 m ou 0.5–100 m selon le modèle, gris foncé 10% à 0.5–150 m et noir 2% à 0.5–50 m ; elle indique également une exactitude 3D de 2 mm à 10 m et de 3.5 mm à 25 m, une erreur de télémétrie de ±1 mm et une vitesse maximale jusqu’à 2 MPts/s. La fiche technique BLK360 de Leica indique une portée de 0.5–45 m, un débit de points jusqu’à 680,000 pts/s et une exactitude des points 3D de 4 mm à 10 m à 78% d’albédo. Le manuel Zenmuse L2 de DJI indique une portée de détection de 450 m à 50% de réflectivité et 0 klx, ou de 250 m à 10% de réflectivité et 100 klx, avec des débits de nuage de points de 240,000 pts/s en mode de retour unique et de 1,200,000 pts/s en mode de retours multiples, une exactitude système H 5 cm et V 4 cm à 150 m, une exactitude de télémétrie 2 cm à 150 m RMS 1σ, et une densité d’exemple de 76/m² à 150 m d’altitude, 15 m/s, 0% de recouvrement et 240 kHz. Dans un contexte très différent, une étude de photogrammétrie du patrimoine bâti a rapporté une différence moyenne de 0.35% par rapport au relevé topographique et une précision RMS de 1.15 pixel pour les points utilisés. [S20] [S21] [S22] [S11]
À quoi ressemble une bonne validation
Pour la photogrammétrie, ne vous fiez pas uniquement à l’erreur de reprojection. Utilisez des points de contrôle, des distances de contrôle, les résidus des barres d’échelle et des mesures indépendantes. Si vous disposez de GCP, séparez les points servant à contraindre le modèle de ceux servant à le tester. C’est la différence entre ajuster un modèle et valider un livrable. [S05] [S16] [S23]
Pour le LiDAR, ne vous fiez pas uniquement aux résidus de recalage. Utilisez des cibles indépendantes ou contrôlez la géométrie, répétez les scans et comparez des coupes transversales au contrôle. Sur les systèmes mobiles, un itinéraire peut sembler bon localement tout en dérivant globalement ; les affirmations sur la fermeture de boucle ne remplacent donc pas une validation indépendante. ISO 17123-9 est utile en tant que démarche de contrôle de terrain, mais ce n’est pas un essai d’acceptation général, et le budget d’incertitude final reste propre à chaque projet. [S01] [S05] [S10]
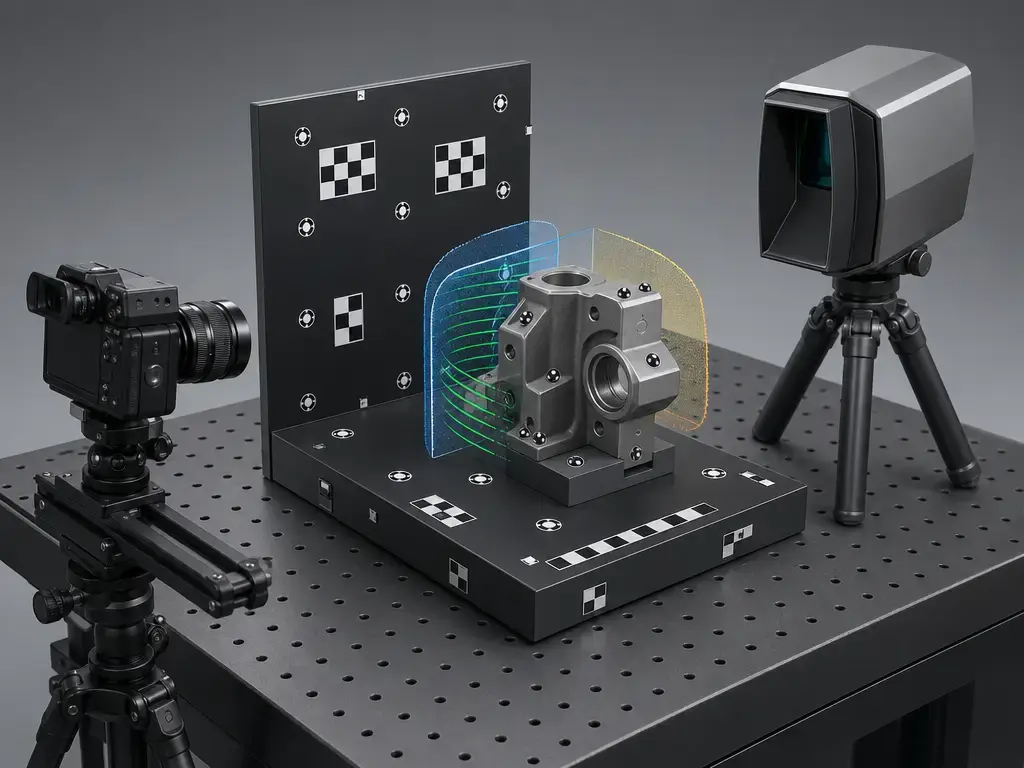
Flux de travail : de l’acquisition au livrable 3D exploitable
Le flux de travail de photogrammétrie est généralement : planifier la couverture, acquérir des images qui se chevauchent, aligner les photos, ajouter une échelle ou un géoréférencement, générer la reconstruction dense, produire un maillage ou un modèle texturé, et valider avec des points de contrôle ou des distances indépendantes. L’étape décisive n’est pas le nuage dense seul ; c’est le moment où vous ancrez le résultat à l’échelle du monde réel, puis le testez. [S23] [S24]
Le flux de travail LiDAR est généralement : acquérir la scène, résoudre le recalage ou la trajectoire, nettoyer ou classifier le nuage de points si nécessaire, générer des surfaces ou des coupes transversales, et valider par rapport à des cibles, au contrôle ou à des passages répétés. Si le livrable est un modèle de terrain, la classification devient une partie du flux de travail plutôt qu’un post-traitement facultatif. [S06]
Un flux de travail hybride mérite l’effort supplémentaire lorsque la géométrie et l’apparence importent toutes deux. Le LiDAR peut fournir le squelette structurel ou le contexte de contrôle, tandis que les photos fournissent la texture ou ajoutent des informations de surface visuellement utiles.
Applications : lequel utiliser ?
Commencez par le livrable et la tolérance. Si vous ne pouvez pas préciser ce que le produit final est censé être, vous ne pouvez pas choisir intelligemment la méthode. Un nuage de points seul n’est pas un livrable.
Pour les objets et ressources, le livrable est souvent un maillage ou maillage texturé ; les principaux contrôles sont donc les barres d’échelle, les distances de contrôle et les mesures indépendantes. Pour les pièces et bâtiments, le livrable peut être un modèle tel que construit ou une carte d’écarts ; la métrique principale se déplace donc vers les points de contrôle, les résidus de réseau de contrôle, les coupes transversales ou les dimensions connues. Pour le terrain et la végétation, distinguez le DSM des produits de terrain : l’USGS définit un DSM comme les altitudes des surfaces supérieures, telles que les arbres et bâtiments au-dessus du sol nu, tandis que DTM, dans l’usage américain, peut désigner un jeu de données vectorielles avec lignes de rupture et points cotés plutôt qu’une surface elle-même. Les retours multiples améliorent les chances d’observations au sol, mais la qualité du terrain sous couvert dépend toujours de la densité du couvert, de la géométrie de scan, de la densité de points et du flux de travail de classification du sol. Pour la numérisation mobile intérieure, n’oubliez pas que les systèmes SLAM peuvent être bons localement tout en dérivant globalement ; une évaluation ISPRS a rapporté un écart moyen de 5 mm mais un écart maximal de 1.79 m dans un jeu de données de tour, tandis que d’autres comparaisons locales atteignaient environ 1 cm et des écarts-types de bruit d’ajustement de plan de 3.0 mm pour TLS, 3.8 mm pour ZEB-REVO RT et 5.7 mm pour LiBackPack C50. [S06] [S10]
| Cas d’utilisation | Préférez la photogrammétrie lorsque… | Préférez le LiDAR lorsque… | Comment valider (métrique + méthode) |
|---|---|---|---|
| Objets/ressources | la ressource est texturée et vous avez besoin d’un maillage ou d’un maillage texturé. | la ressource présente peu de texture ou nécessite une géométrie directe rapide. | métrique : distances de contrôle ou résidus de barres d’échelle ; méthode : mesures indépendantes. |
| Pièces/bâtiments | l’éclairage et l’accès sont gérables, et vous pouvez placer du contrôle. | les intérieurs comportent peu de caractéristiques, sont encombrés ou nécessitent une acquisition géométrique plus rapide. | métrique : points de contrôle ou écart par rapport au contrôle ; méthode : vérifications sur cibles et coupes transversales. |
| Construction/tel que construit | vous pouvez imager suffisamment de surfaces et rattacher le modèle à des dimensions connues. | vous avez besoin de géométrie directe à travers les occultations ou dans de grands intérieurs. | métrique : erreur sur dimension connue ou carte d’écarts ; méthode : réseau de contrôle plus distances de contrôle. |
| Patrimoine | les surfaces sont favorables aux images et vous avez besoin d’un enregistrement visuellement riche. | la géométrie est complexe, occultée ou partiellement inaccessible. | métrique : RMSE des points de contrôle ou écart de ligne de relevé ; méthode : lignes de relevé indépendantes et points de contrôle. |
| Terrain/végétation | la zone est ouverte et la texture est suffisante pour un réseau d’images fiable. | vous avez besoin de la structure du couvert ou d’une estimation du sol nu sous la végétation. | métrique : contrôles DSM/terrain ; méthode : points de contrôle, zones de vérification et coupes transversales. |
| Stocks de matériaux | le tas est accessible, stable et l’éclairage est contrôlé. | vous avez besoin d’une géométrie plus rapide avec moins de dépendances à la texture. | métrique : répétabilité du volume ; méthode : scans répétés et contrôles de volume fondés sur le contrôle. |
Le tableau est la version pratique de tout l’article : définissez le livrable, nommez la métrique importante et décidez à l’avance comment vous le validerez.
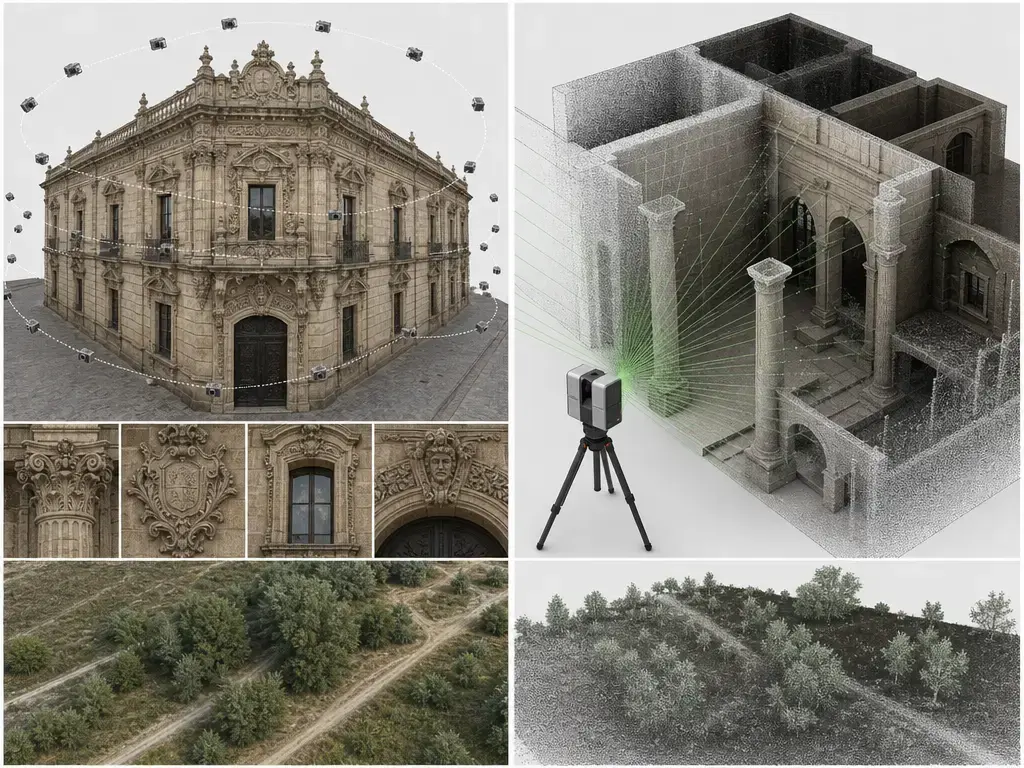
Limites et modes de défaillance
La photogrammétrie échoue généralement d’abord à cause de l’apparence de la scène et de la géométrie d’acquisition. Une faible texture, l’éblouissement, les surfaces spéculaires, la transparence, les motifs répétitifs, le mouvement, l’obturateur roulant, une géométrie faible et la dérive d’étalonnage peuvent tous empêcher l’appariement des caractéristiques ou déformer la reconstruction. Des travaux récents sur les objets réfléchissants, transparents et à faible texture soulignent que ces surfaces restent difficiles pour la reconstruction fondée sur les images. [S15]
Le LiDAR échoue différemment. Les occultations, le verre, l’eau, les surfaces noires ou absorbantes, les trajets multiples ou pixels mixtes, les angles rasants, la chute de signal à longue distance, la dérive de recalage et les problèmes de fermeture de boucle dans les systèmes SLAM peuvent tous réduire la qualité du livrable. Un itinéraire peut sembler convaincant localement tout en manquant des parties de la scène ou en dérivant avec la distance. [S10]
La leçon opérationnelle est simple : collectez les données de validation pendant l’acquisition. Ajoutez des points de contrôle, des cibles, des coupes transversales et des passages répétés tant que vous êtes encore sur site. Des données de contrôle ou de vérification manquantes ne peuvent pas être entièrement réparées ultérieurement par logiciel.
Brève histoire
La photogrammétrie ancienne est souvent associée à Laussedat, qui utilisait des photographies pour des relevés topographiques en 1861 et est associé à la métrophotographie. La version moderne est beaucoup plus automatisée, mais repose toujours sur la même idée fondamentale : déduire la géométrie à partir d’images. [S12]
Le LiDAR s’est développé selon une voie différente. Le balayage laser aéroporté était déjà résumé dans une vue d’ensemble de 1999, et le NIST note que les scanners laser terrestres sont devenus commercialement disponibles pour la première fois à la fin des années 1990. [S13] [S08]
Guide de décision : photogrammétrie vs lidar en pratique
Pour la photogrammétrie vs le lidar, le bon choix est conditionnel et non absolu. Si vous avez besoin d’un maillage riche en couleurs à partir de surfaces texturées et pouvez contrôler l’échelle, la photogrammétrie est souvent le meilleur point de départ. Si vous avez besoin d’une géométrie directe malgré une faible texture, l’encombrement ou la végétation, le LiDAR est souvent le point de départ le plus sûr.
La règle finale est simple : spécifiez d’abord le livrable, la tolérance et le plan de validation, puis choisissez la ou les méthodes. Si vous avez besoin d’une forme mesurée et de l’apparence, un flux de travail hybride est souvent la réponse la plus défendable. Ne dites pas « le LiDAR est plus exact » sans immédiatement préciser cette affirmation par la plateforme, la métrique et les conditions. [S05]
FAQ
1) Quelle est la différence entre la photogrammétrie et le lidar pour la numérisation 3D ?
La photogrammétrie reconstruit la 3D à partir d’images qui se chevauchent en appariant les caractéristiques et en triangulant la géométrie. Le LiDAR mesure directement la distance par télémétrie laser et construit un nuage de points à partir de signaux retournés. La première dépend davantage de l’apparence et de la géométrie de la caméra ; le second dépend davantage de la ligne de visée, de la réflectivité et du recalage. En pratique, ils peuvent produire des sorties d’aspect similaire, mais les sources d’erreur sont différentes. [S24] [S02]
2) Lequel est le plus exact : photogrammétrie vs lidar ?
Cela dépend de la métrique. Si vous entendez le RMSE de points de contrôle sur un site contrôlé, un relevé TLS bien mené peut surpasser un modèle d’images. Si vous entendez la richesse visuelle de la surface, la photogrammétrie peut paraître meilleure. L’exactitude, la précision, la répétabilité, l’erreur de portée, l’exactitude système et l’exactitude du livrable ne sont pas interchangeables ; vous devez donc comparer des éléments comparables. La question utile n’est pas laquelle est meilleure, mais quelle métrique importe pour ce projet. [S04] [S05] [S08]
3) Dois-je utiliser la photogrammétrie ou le LiDAR pour scanner une pièce (tel que construit) ?
Utilisez la photogrammétrie si la pièce possède suffisamment de texture, si l’éclairage est gérable et si vous pouvez placer des cibles ou références d’échelle. Utilisez le LiDAR si la pièce est encombrée, comporte peu de caractéristiques ou nécessite une acquisition géométrique plus rapide. Pour l’une ou l’autre méthode, validez par rapport à des distances de contrôle ou à des cibles, et pas seulement aux résidus logiciels. Si le scan est mobile ou fondé sur SLAM, testez également la dérive globale, et pas uniquement l’alignement local. [S10] [S01]
4) Le LiDAR ou la photogrammétrie sont-ils meilleurs pour la cartographie par drone (DSM/DTM + végétation) ?
Si votre livrable est un DSM de toitures, de stocks de matériaux ou du sommet du couvert, la photogrammétrie peut bien fonctionner dans les zones ouvertes et texturées. Si vous avez besoin d’un produit de terrain sous la végétation, le LiDAR a généralement l’avantage car il peut améliorer les chances d’observations au sol à travers les trouées du couvert. Mais ce n’est pas une garantie : la qualité du terrain dépend toujours de la densité du couvert, de la géométrie de scan, de la densité de points et du flux de travail de classification. [S06]
5) Pourquoi la photogrammétrie a-t-elle besoin de barres d’échelle ou de GCP ?
Parce que le SfM commence dans un système de coordonnées relatif. Sans contrôle externe, vous pouvez obtenir un modèle cohérent, mais pas un modèle intrinsèquement à l’échelle ou géoréférencé. Les barres d’échelle fournissent des distances connues, tandis que les données GCP ou RTK/PPK peuvent ancrer le modèle dans des coordonnées du monde réel. C’est pourquoi un projet peut sembler visuellement correct tout en ayant une mauvaise taille, à moins de valider l’échelle et l’orientation. [S23] [S16]
6) Expert : comment valider la qualité du recalage LiDAR par rapport à l’exactitude du livrable ?
Traitez-les comme deux essais différents. La qualité du recalage vous indique dans quelle mesure les scans s’alignent entre eux. L’exactitude du livrable vous indique dans quelle mesure le produit final est proche d’une vérité indépendante. Utilisez les résidus de recalage pour l’alignement interne, mais vérifiez également des cibles indépendantes, des coupes transversales et des distances mesurées par rapport au contrôle. ISO 17123-9 soutient une réflexion sur les procédures de terrain, mais il s’agit d’une norme de vérification de terrain, et non d’un essai d’acceptation général. [S01] [S05]
7) Expert : quelles conditions rendent l’auto-étalonnage SfM peu fiable, et comment l’atténuer ?
L’auto-étalonnage devient fragile lorsque le réseau d’images est faible, que les points de vue sont essentiellement parallèles, que la texture est répétitive, que la distorsion d’obturateur roulant est significative ou que la scène manque de fortes variations de profondeur. Un faible recouvrement et un mauvais éclairage aggravent le problème. Atténuez-le avec des points de vue convergents, un bon recouvrement, une exposition stable, des points de contrôle ou des barres d’échelle, et un jeu de validation indépendant. Si le livrable est métrique, ne vous fiez jamais à l’erreur de reprojection seule. [S15] [S16] [S23]
Sources
Les citations dans le corps utilisent le format [[S##]](#sources) après la ponctuation.
- S01 – ISO 17123-9:2018 Optique et instruments optiques – Procédures de terrain pour l’essai des instruments géodésiques et topographiques – Partie 9 : Scanners laser terrestres. https://www.iso.org/standard/68382.html
- S02 – ASTM E2938-15R23 Méthode d’essai normalisée pour évaluer les performances de mesure de portée relative des systèmes d’imagerie 3D à moyenne portée. https://store.astm.org/standards/e2938
- S03 – ASTM E2807-11R19 Spécification normalisée pour l’échange de données d’imagerie 3D, version 1.0. https://store.astm.org/e2807-11r19.html
- S04 – JCGM 200:2012 Vocabulaire international de métrologie (VIM3). https://www.bipm.org/documents/20126/41373499/JCGM_200_2012.pdf/
- S05 – JCGM 100:2008 Évaluation des données de mesure – Guide pour l’expression de l’incertitude de mesure. https://www.bipm.org/documents/20126/2071204/JCGM_100_2008_E.pdf
- S06 – Spécification de base Lidar USGS version 2.1. https://d9-wret.s3.us-west-2.amazonaws.com/assets/palladium/production/s3fs-public/atoms/files/Lidar-Base-Specification-version-2-1.pdf
- S07 – Page des normes de précision positionnelle ASPRS. https://asprs.org/Main/Main/Standards/Positional-Accuracy-Standards.aspx
- S08 – NIST, Évaluation des performances des scanners laser terrestres : une analyse. https://tsapps.nist.gov/publication/get_pdf.cfm?pub_id=930840
- S09 – Structure-from-Motion Revisited. https://openaccess.thecvf.com/content_cvpr_2016/html/Schonberger_Structure-From-Motion_Revisited_CVPR_2016_paper.html
- S10 – Évaluation intérieure des systèmes de numérisation mobile. https://isprs-archives.copernicus.org/articles/XLIV-4-W1-2020/119/2020/isprs-archives-XLIV-4-W1-2020-119-2020.pdf
- S11 – Comparaison de la photogrammétrie rapprochée et du relevé topographique pour le patrimoine bâti. https://isprs-archives.copernicus.org/articles/XL-5/607/2014/isprsarchives-XL-5-607-2014.pdf
- S12 – Aime Laussedat et l’histoire ancienne de la photogrammétrie. https://isprs-archives.copernicus.org/articles/XLIII-B2-2020/893/2020/isprs-archives-XLIII-B2-2020-893-2020.pdf
- S13 – Balayage laser aéroporté, introduction et vue d’ensemble. https://citeseerx.ist.psu.edu/document?doi=43b07d223931f7b93caa79cbe19ae0787a841d21&repid=rep1&type=pdf
- S14 – L’interprétation de la structure à partir du mouvement. https://pubmed.ncbi.nlm.nih.gov/34162/
- S15 – 3DReflecNet : un jeu de données à grande échelle pour la reconstruction 3D d’objets réfléchissants, transparents et à faible texture. https://openaccess.thecvf.com/content/CVPR2026/papers/Liang_3DReflecNet_A_Large-Scale_Dataset_for_3D_Reconstruction_of_Reflective_Transparent_CVPR_2026_paper.pdf
- S16 – Discussion sur le géoréférencement SfM UAV et la transformation de similitude. https://www.mdpi.com/2504-446X/4/3/55
- S17 – Comparaison DSM entre photogrammétrie UAS et LiDAR. https://www.mdpi.com/2072-4292/12/17/2806
- S18 – Attributs forestiers : LiDAR UAV vs UAV-DAP. https://doi.org/10.3390/f10020145
- S19 – Étude comparative du couvert de vignoble. https://www.sciencedirect.com/science/article/pii/S0168169923004970
- S20 – Brochure FARO Focus. https://media.faro.com/-/media/Project/FARO/FARO/FARO/Resources/1_BROCHURE/2024/FARO-Focus/AECO/CMO9773_Brochure_FocusPremiumMax_AECO_ENG_LT_Web_112024.pdf?rev=32d2a3ce59b943828b19a6a2e5374d94
- S21 – Fiche technique Leica BLK360. https://shop.leica-geosystems.com/sites/default/files/2025-07/BLK360-Spec-Sheet-v2.pdf
- S22 – Manuel utilisateur DJI Zenmuse L2. https://dl.djicdn.com/downloads/Zenmuse_L2/20240222/Zenmuse_L2_User_Manual_v1.0_EN.pdf
- S23 – Manuel Agisoft Metashape Pro v2.3. https://www.agisoft.com/pdf/metashape-pro_2_3_en.pdf
- S24 – Tutoriel COLMAP. https://colmap.readthedocs.io/en/latest/tutorial.html
- S25 – Note Apple Newsroom sur le LiDAR de l’iPad Pro. https://www.apple.com/uk/newsroom/2020/03/apple-unveils-new-ipad-pro-with-lidar-scanner-and-trackpad-support-in-ipados/
- S26 – Page de comparaison LiDAR et photogrammétrie Pix4D. https://www.pix4d.com/blog/LiDAR-photogrammetry-point-cloud-comparison
- S27 – Page de comparaison LiDAR vs photogrammétrie Propeller Aero. https://www.propelleraero.com/blog/lidar-vs-photogrammetry/
- S28 – KIRI Engine 3DGS vs photogrammétrie vs LiDAR. https://www.kiriengine.app/blog/3DGSvsPhotogrammetryvsLiDAR