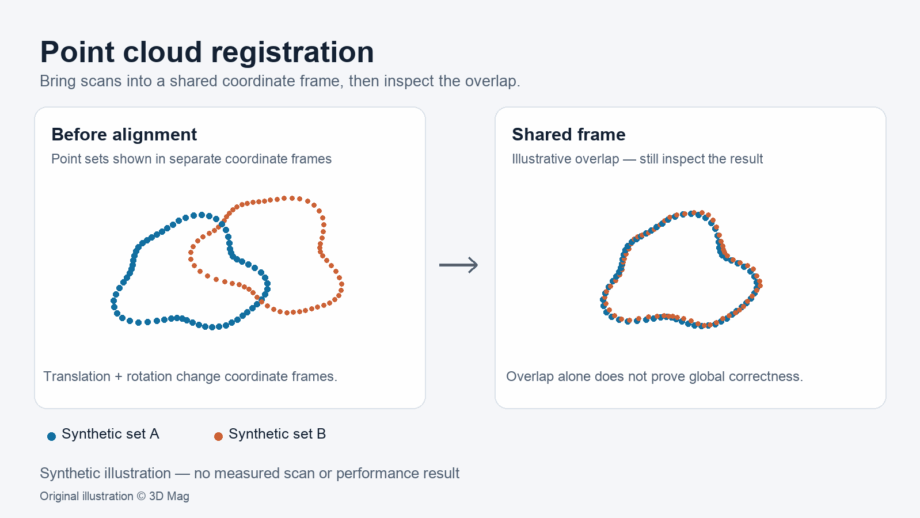
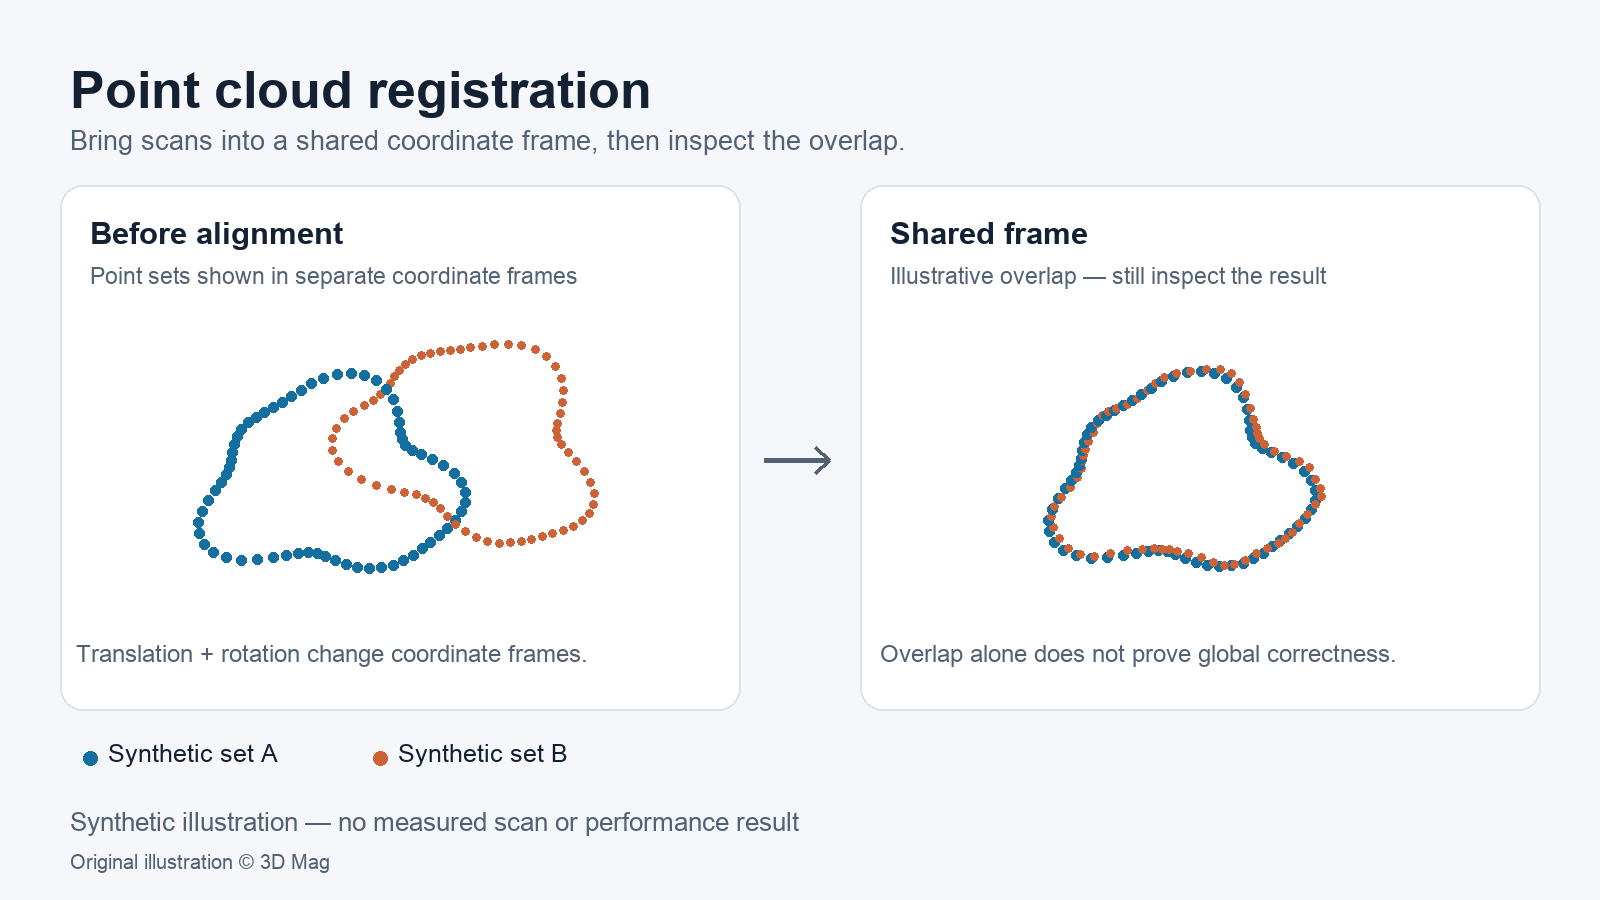

Wenn Sie mehrere Scans desselben Objekts oder Standorts haben, führt die Registrierung sie in einem Koordinatenrahmen zusammen. Ein dokumentierter Workflow, der in den Open3D-Tutorials gezeigt wird, besteht darin, zunächst eine grobe Ausrichtung vorzunehmen und diese dann zu verfeinern. Das Tutorial zur globalen Registrierung von Open3D (Dokumentation 0.19.0) beschreibt die globale Registrierung als eine Familie von Methoden, die zur Initialisierung keine Ausrichtung benötigen. Diese Methoden liefern in der Regel weniger genaue Ergebnisse und werden zur Initialisierung lokaler Methoden verwendet.
Die zweite Hälfte der Antwort ist genauso wichtig. Im Open3D-ICP-Tutorial beschreiben Fitness und Inlier-RMSE die Anpassung der Demo-Ausrichtung unter den gewählten Korrespondenzeinstellungen. Sie sagen nicht aus, ob die zusammengeführten Daten Ihre Maßanforderung erfüllen. Um dies zu beurteilen, prüfen Sie das Ergebnis anhand von etwas, das bei der Ausrichtung nicht verwendet wurde. Die Hilfe zu Kontrollpunkten von RealityScan beschreibt Bodenprüfpunkte als Bodenkontrollpunkte, die nicht an der Szenenoptimierung beteiligt sind und zur Angabe von Abweichungen von definierten Positionen verwendet werden.
Dieser Artikel setzt voraus, dass Sie bereits wissen, was eine Punktwolke ist. Falls nicht, beginnen Sie mit Was ist eine Punktwolke in der 3D-Technologie?
| Phase | Zweck | Was dokumentiert werden soll |
|---|---|---|
| Planung | Überlappung, Targets, Prüfpunkte, vereinbarte Toleranz | Lieferumfang, Einheiten, Koordinatensystem, Toleranz |
| Grobe Ausrichtung | Nutzbare Startpose | Methode und Softwareversion |
| Verfeinerung | Genauere Anpassung ausgehend von dieser Startpose | Parameter, Anpassungsstatistiken mit den angegebenen Einheiten |
| Unabhängige Prüfung | Vergleich mit Punkten oder Längen, die bei der Ausrichtung nicht verwendet wurden | Jede Prüfabweichung gegenüber der vereinbarten Toleranz |
| Entscheidung | Akzeptieren, nachbearbeiten oder neu erfassen | Begründung und alle vorgenommenen Änderungen |
Überlappung und Targets vor der Erfassung planen
Die Registrierung wird einfacher, wenn Sie sie bereits bei der Erfassung planen. Die Best Practices für FARO Focus empfehlen, den Scanner an Positionen aufzustellen, an denen jeder Scan einen anderen Scan überlappt. Sie empfehlen außerdem, Übergangsbereiche wie Türöffnungen zu scannen, um die Registrierung zu erleichtern.
Dieselben Hinweise zu FARO Focus behandeln künstliche Targets. Darin heißt es, dass für die Registrierung mindestens drei Targets erforderlich sind, oder zwei, wenn Sensordaten wie jene des Neigungsmessers verwendet werden. Außerdem wird empfohlen, Targets durch unterschiedliche Höhen und Abstände in eindeutigen dreidimensionalen Mustern anzuordnen und sie während des Scannens nicht zu bewegen. Betrachten Sie die Target-Anzahl als Empfehlung für FARO Focus, nicht als universelle Regel. Befolgen Sie die Dokumentation Ihres eigenen Scanners und Ihrer Software.
Die Überlappung beeinflusst auch die Softwareverfeinerung. Das Open3D-ICP-Tutorial weist darauf hin, dass eine größere maximale Korrespondenzdistanz erforderlich ist, wenn die ausgerichtete Punktwolke keine ausreichende Überlappung aufweist. Dies ist eine Algorithmen-Einstellung, kein Genauigkeitswert.
Grobe (globale) Ausrichtung: eine nutzbare Startpose erhalten
Die grobe Ausrichtung gibt dem Verfeinerungsschritt eine nutzbare Startpose. Im Tutorial zur globalen Registrierung von Open3D wird die globale Registrierung aus Leistungsgründen nur auf einer stark heruntergesampelten Punktwolke ausgeführt. Das Tutorial beschreibt das Ergebnis als nicht genau und verwendet anschließend Punkt-zu-Ebene-ICP, um die Ausrichtung zu verfeinern. Die Voxelgrößen und Schwellenwerte sind Beispieleinstellungen für den Demo-Datensatz, keine Genauigkeitswerte für reale Projekte.
Verfeinerung mit ICP und warum die Startpose wichtig ist
Das Tutorial zur globalen Registrierung von Open3D stuft ICP und die Registrierung farbiger Punktwolken als lokale Methoden ein, weil sie für die Initialisierung auf eine grobe Ausrichtung angewiesen sind. Das Open3D-ICP-Tutorial beschreibt die ICP-Eingaben als zwei Punktwolken plus eine anfängliche Transformation, welche die Quellpunktwolke grob an der Zielpunktwolke ausrichtet.
Die Startpose ist keine Formalität. Das Open3D-ICP-Tutorial führt seine Demo-Daten mit einer Identitätsinitialisierung aus und stellt fest, dass eine schlechte anfängliche Ausrichtung dazu führen könnte, dass die ICP-Konvergenz fehlschlägt. Dies ist eine Beobachtung aus einem Tutorial, keine allgemeine Ausfallrate.
Fitness und RMSE lesen, ohne sie zu überinterpretieren
Das Open3D-ICP-Tutorial gibt Fitness und Inlier-RMSE für die unter den gewählten Einstellungen abgeglichenen Korrespondenzen an; sehen Sie in der Dokumentation Ihrer eigenen Software nach, was deren Kennzahlen bedeuten. Diese Zahlen helfen Ihnen, Durchläufe zu vergleichen und Probleme zu erkennen. Sie belegen nicht, dass die zusammengeführten Daten eine Maßtoleranz erfüllen.
Eine Null ist nicht automatisch eine gute Nachricht. Das Open3D-ICP-Tutorial erklärt, dass sowohl Fitness als auch Inlier-RMSE 0 sind, wenn keine Korrespondenzen gefunden werden. Das Beispiel meldet diesen Fall als Konvergenzfehler. Ein RMSE von null ist in dieser Situation ein Fehlersignal, keine perfekte Anpassung.
Koordinatensysteme, Einheiten und Maßstab
Die Hilfe zu Kontrollpunkten von RealityScan rät dazu, alle Kontrollpunkte im selben Koordinatensystem zu halten, um die korrekte Orientierung und Größen zu bewahren. Diese Empfehlung wurde für Photogrammetrie verfasst. Die Übertragung auf die Scanregistrierung ist unsere Analogie, aber das Prinzip, in einem vereinbarten Koordinatensystem zu arbeiten, ist übertragbar.
Die Handhabung von Einheiten und Maßstab ist produktspezifisch. Der Artikel zur Kontrollpunktdatei für GeoSLAM Hub besagt, dass der Import „Adjust to Control“ nur Werte in Metern unterstützt und keinen Skalierungsfaktor anwendet. Der Artikel weist auf das Potenzial für Messfehler bei größeren Distanzen hin und empfiehlt, wenn möglich, Koordinatensysteme in einem lokalen, ebenen Raster. Diese Grenzen gelten nur für diesen Import. Prüfen Sie daher die Dokumentation Ihrer eigenen Software.
Unabhängige Prüfpunkte und Abnahme
Die Hilfe zu Kontrollpunkten von RealityScan definiert Bodenprüfpunkte als Bodenkontrollpunkte, die von der Szenenoptimierung ausgeschlossen sind und zur Angabe von Abweichungen verwendet werden. Sie besagt, dass es bewährte Praxis ist, Prüfpunkte gleichmäßig in der Szene zu verteilen. Auf die Scanregistrierung analog angewandt bedeutet dies, einen Satz von Prüfpunkten beizubehalten, die Sie messen, aber nicht zur Berechnung der Ausrichtung verwenden.
Eine bekannte Länge bietet eine einfachere Prüfung. Die Best Practices für FARO Focus schlagen vor, im ersten Scanbereich einen Gegenstand bekannter Länge zu platzieren, beispielsweise einen FARO-Maßstab oder einen Meter-/Yardstab. Damit können Sie die Scangenauigkeit prüfen, nachdem die Registrierung abgeschlossen ist.
Der Artikel zur Genauigkeitsprüfung von FARO Focus beschreibt außerdem eine Konsistenzprüfung mit zwei Ausrichtungen. Der Scanner wird mindestens 2 m bewegt und gedreht, und die beiden Scan-Sätze werden mittels targetbasierter Registrierung registriert. Für Focus S70/S150/S350/Max/Premium/Core besagt der Artikel, dass der Punktabstand 2 mm nicht überschreiten sollte. Diese Grenze gilt nur für die aufgeführten Modelle und dieses Verfahren. Da die Targets bei der Registrierung verwendet werden, handelt es sich hierbei um eine Konsistenzprüfung und nicht um einen unabhängigen Abnahmetest mit zurückgehaltenen Punkten.
Keine dieser Quellen nennt eine universelle Abnahmetoleranz. Die Toleranz muss aus der Projektspezifikation stammen, und Sie sollten sie vereinbaren, bevor Sie Ergebnisse betrachten.
Ein praktischer Verifizierungs-Workflow (Leitfaden, kein dokumentierter Test)
Die folgende Checkliste ist ein redaktioneller Leitfaden, der auf den oben genannten Quellen beruht; die Schritte zum Festlegen und Einhalten der Toleranz sowie zum Berichten jeder Abweichung sind unsere Empfehlungen und keine Quellanforderungen. 3D Mag hat sie nicht als Test durchgeführt.
- Schreiben Sie vor der Erfassung den Lieferumfang, die Einheiten, das Koordinatensystem und die Abnahmetoleranz auf.
- Planen Sie Überlappungen zwischen benachbarten Scans, erfassen Sie Übergangsbereiche und platzieren Sie stabile Targets in unterschiedlichen Höhen.
- Bestimmen Sie Prüfpunkte oder ein Objekt mit bekannter Länge, das nicht zur Berechnung der Registrierung verwendet wird.
- Führen Sie die grobe Ausrichtung und anschließend die Verfeinerung durch. Dokumentieren Sie Softwarename und -version, die Parameter sowie die angegebenen Anpassungsstatistiken.
- Behandeln Sie ein Ergebnis ohne Korrespondenzen als Fehler, nicht als perfekte Anpassung.
- Messen Sie die zurückgehaltenen Prüfpunkte bzw. Kontrolllängen in den registrierten Daten. Geben Sie jede Abweichung an, nicht nur einen Durchschnittswert, und vergleichen Sie sie mit der vereinbarten Toleranz.
- Wenn die Prüfungen fehlschlagen, ergänzen Sie Überlappung, Verknüpfungen oder Kontrollpunkte, oder erfassen Sie erneut. Lockern Sie die Toleranz nicht, nachdem Sie die Ergebnisse gesehen haben.
Nachdem die Daten akzeptiert wurden, lesen Sie Punktwolke zu BIM und Punktwolke zu Revit für die nachgelagerte Modellierung.
Fragen von Leserinnen und Lesern
Bedeutet ein niedriger RMSE, dass meine Scans maßhaltig genau sind? Nein. Er beschreibt die Anpassung der abgeglichenen Korrespondenzen unter den gewählten Einstellungen. Für die Maßabnahme sind unabhängige Prüfungen gegenüber bekannten Referenzen erforderlich.
Warum benötigt ICP eine anfängliche Ausrichtung? Die Open3D-Dokumentation behandelt ICP als lokale Methode, die auf einer groben anfänglichen Ausrichtung beruht, und ihr Tutorial stellt fest, dass ein schlechter Start dazu führen könnte, dass die Konvergenz fehlschlägt.
Wie viele Targets benötige ich? Das hängt vom System und der Software ab. Die oben zitierte FARO-Angabe gilt nur für den Focus-Workflow.
Was ist ein Prüfpunkt im Vergleich zu einem Kontrollpunkt? In der photogrammetrischen Terminologie von RealityScan sind Bodenprüfpunkte Bodenkontrollpunkte, die von der Szenenoptimierung ausgeschlossen werden und zur Angabe von Abweichungen dienen. Für die Scanregistrierung verwenden wir „Prüfpunkt“ analog für einen Punkt, den Sie messen, aber nicht zur Berechnung der Ausrichtung verwenden.
Quellen
Dieser Erklärartikel basiert auf zitierten veröffentlichten Quellen; 3D Mag hat keine praktischen Tests durchgeführt. Sponsoring des Herausgebers.