
Résumé
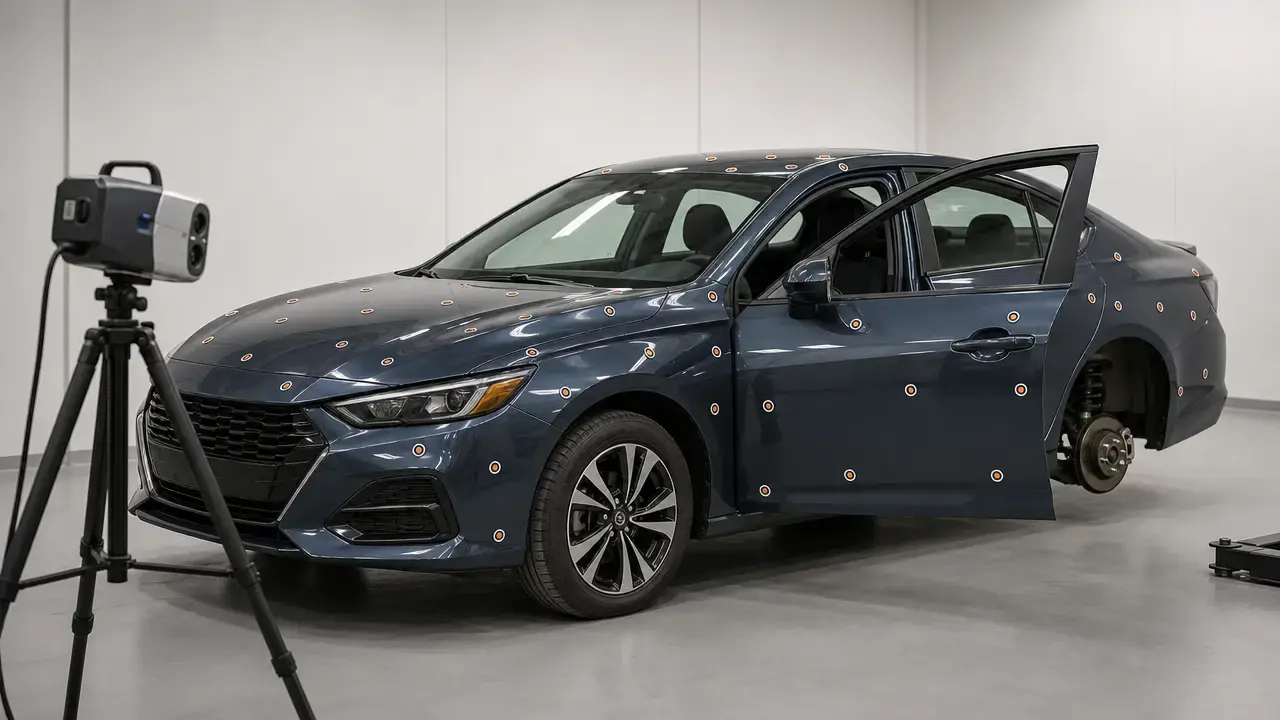
La numérisation 3d automobile est généralement réalisée pour l’un de trois résultats : un modèle visuel de forme, un contrôle dimensionnel ou une surfacique prête pour la CAO. Il s’agit de travaux différents. Un nuage de points ou un maillage peut suffire à la documentation, tandis que le scan-to-CAD nécessite généralement un nettoyage, une interprétation des entités et une reconstruction des surfaces avant que le résultat soit utile à l’ingénierie ou à la fabrication. [1] [19]
Le flux de travail pratique est plus exigeant que ne le suggèrent la plupart des démonstrations. Un véhicule combine peinture brillante, verre, chrome, garnitures noires, grands panneaux lisses, renfoncements cachés et formes répétées ; la qualité de l’acquisition dépend donc du comportement des surfaces, de l’accès, du recalage et de la vérification, et non du seul scanner. ISO 10360-13 constitue ici un utile rappel de réalité : le champ d’essai des CMS 3D optiques ne s’applique que lorsque les caractéristiques de surface, telles que la brillance et la couleur, sont limitées et se situent dans une plage coopérative. C’est pourquoi les affirmations métrologiques sur un véhicule entier doivent être considérées comme conditionnelles, et non universelles. [1]
| Vérification de réalité du livrable | Ce que vous obtenez | Fichier(s) typique(s) | Ce qu’il vous reste à faire |
|---|---|---|---|
| Maillage visuel | Forme numérique lisible pour la visualisation ou le contexte | STL, OBJ, PLY | Nettoyer le bruit, gérer les trous, décider si la texture importe |
| Contrôle dimensionnel | Géométrie recalée à comparer aux données nominales | Nuage de points, maillage, rapport de contrôle | Établir le repère de référence, vérifier l’échelle, comparer à la CAO ou à des références physiques |
| Surfacique prête pour la CAO | Surfaces ou entités reconstruites destinées à la conception en aval | NURBS, STEP, IGES, CAO native | Reconstruire les entités, contrôler la continuité, valider les dimensions |
Pourquoi les voitures sont difficiles à numériser
Les voitures sont des cibles optiques difficiles, car la surface elle-même fait partie du problème de mesure. ISO 10360-13 ne considère pas les systèmes 3D optiques comme universellement applicables ; elle limite leur applicabilité aux objets dont les caractéristiques de surface restent dans une plage coopérative. Un véhicule typique associe peinture brillante, verre transparent, garnitures sombres, chrome et changements brusques de matériaux ; la qualité du retour et la détection des arêtes peuvent donc varier sur une même carrosserie. [1]
- peinture brillante
- verre
- chrome
- garnitures noires
- grands panneaux lisses
- occultation dans les passages de roue et sous la carrosserie
- formes répétées
La géométrie ajoute un autre niveau de difficulté. Les longues tôles de porte, panneaux d’aile arrière, toits et capots peuvent offrir trop peu de géométrie distinctive pour un alignement facile, tandis que les éléments symétriques gauche-droite peuvent créer plusieurs solutions de recalage plausibles. Sur un véhicule entier, cela ne se manifeste souvent pas par une défaillance évidente, mais par une dérive discrète, une erreur d’alignement cumulée ou un gauchissement local qui ne devient clair qu’en vérifiant une dimension connue ou en revenant à une zone antérieure. Le recalage et l’assemblage sont des contributeurs documentés à l’incertitude dans les flux de travail optiques : le recouvrement seul ne suffit donc pas. [6] [7]
L’accès est l’autre moitié du problème. Les passages de roue, les zones sous caisse, les logements de rétroviseurs, les encadrements de vitre, les compartiments moteur et les bords d’habitacle créent des occultations ; un simple tour du véhicule ne capture donc que rarement tout ce qui est nécessaire. Il en résulte une densité de données inégale, des changements de configuration délicats et davantage de retouches manuelles ultérieures. Pour les travaux scan-to-CAD, ces trous et discordances de bord importent, car ils augmentent la part d’interprétation nécessaire avant que les données deviennent une géométrie de conception exploitable. [6] [19]
Approches de scan pour les voitures
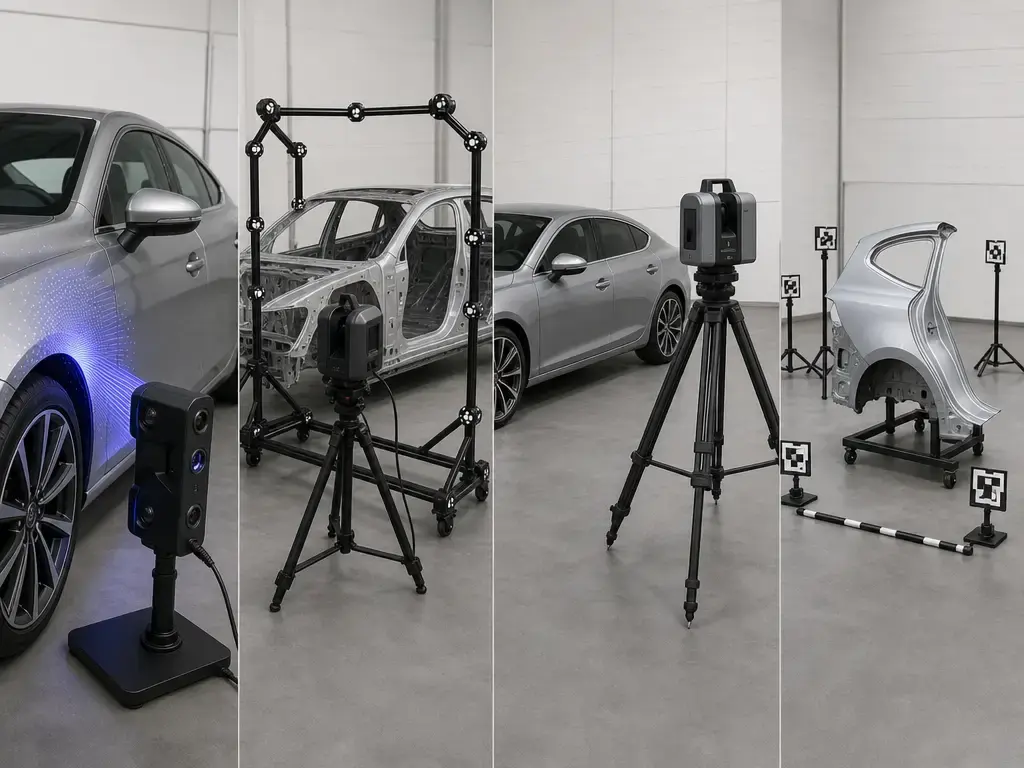
Choisir un scanner 3d pour voitures consiste surtout à adapter le travail au volume de mesure. Les principales questions sont de savoir si vous avez besoin d’un détail de surface à courte portée, d’un volume coordonné plus vaste, d’un contexte de scène ou d’un flux photographique contrôlé, ainsi que du niveau de traçabilité requis. Les spécifications déclarées par les fabricants sont des exemples utiles, mais les normes et publications scientifiques définissent plus soigneusement le périmètre que les pages produits. [4] [5]
| Approche de scan | Idéal pour (usage automobile) | Points d’attention (spécifiques à l’automobile) | Éléments à citer |
|---|---|---|---|
| Laser portatif / lumière structurée | Panneaux de carrosserie, intérieurs, garnitures, rétro-ingénierie, entrées scan-to-CAD | Surfaces réfléchissantes, courte distance de travail, dérive sur de longs parcours, stratégie de cibles, performance locale ou volumétrique | Spécifications HandySCAN [10] ; spécifications Artec Leo [12] |
| Scanner MMT optique basé sur tracker | Assemblages, grandes sections de véhicule, contrôle lorsque le volume coordonné importe | Ligne de visée, maîtrise de la configuration, le volume de mesure détermine largement la confiance à accorder au résultat | Spécifications MetraSCAN [11] |
| TLS / LiDAR | Contexte de scène d’accident, grands véhicules, documentation spatiale, contexte d’atelier ou de site | Exactitude dépendante de la portée, fidélité des petites entités, configurations multiples et recalage | Périmètre ASTM [4] ; contexte TLS NIST [5] ; spécifications Leica [14] |
| Photogrammétrie | Modèles visuels et texture, ou soutien dimensionnel lorsqu’elle est étalonnée avec des cibles et des barres d’échelle | Résultats dépendants de la méthode, panneaux brillants, nécessité d’un contrôle d’échelle et d’un positionnement soigneux de la caméra | Exemple SAE de photogrammétrie véhiculaire [8] |
Les types de preuves ne sont pas équivalents. ISO et ASTM définissent ce que couvre une norme. NIST traite de l’incertitude et de la traçabilité. Les études évaluées par les pairs ou institutionnelles montrent le comportement des méthodes dans des conditions définies. Les pages des fabricants montrent des capacités exemples dans leurs propres conditions déclarées. Mélanger ces catégories sans les identifier rend les comparaisons de scanners trompeuses. [4] [5] [8] [10] [11] [12] [14]
Quelques exemples déclarés par les fabricants illustrent clairement ce compromis. HandySCAN BLACK Elite de Creaform indique une exactitude de 0.025 mm, une exactitude volumétrique de 0.020 mm + 0.040 mm/m, 1,300,000 mesures/s, une distance de travail de 200 à 450 mm et une taille de pièce recommandée de 0.05-4 m. MetraSCAN BLACK+ Elite de Creaform indique une exactitude de 0.025 mm et une exactitude volumétrique de 0.064 mm à 9.1 m³ ou 0.075 mm à 16.6 m³, avec une distance de travail C-Track allant jusqu’à 4.2 m et une taille de pièce recommandée de 0.2-6 m. Artec Leo indique une exactitude de point jusqu’à 0.1 mm, une résolution jusqu’à 0.2 mm et une distance de travail de 0.35-1.2 m. Leica RTC360 appartient à une tout autre catégorie, avec une portée de 0.5-130 m et une exactitude de point 3D de 1.9 mm à 10 m, 2.9 mm à 20 m et 5.3 mm à 40 m. [10] [11] [12] [14]
Le choix du scanner ne constitue pas toute l’exigence. Certains systèmes réduisent le matériel requis sur le terrain pendant l’acquisition, mais le traitement nécessite toujours de la puissance de calcul. Le PDF officiel d’Artec Leo indique que la numérisation ne requiert aucun ordinateur, tandis que le traitement recommandé requiert un Intel Core i7 ou i9, 64+ GB de RAM et un GPU NVIDIA avec 8+ GB de VRAM ; son minimum HD est de 32 GB de RAM et au moins 4 GB de VRAM. [13]
Principes techniques importants pour l’acquisition d’un véhicule
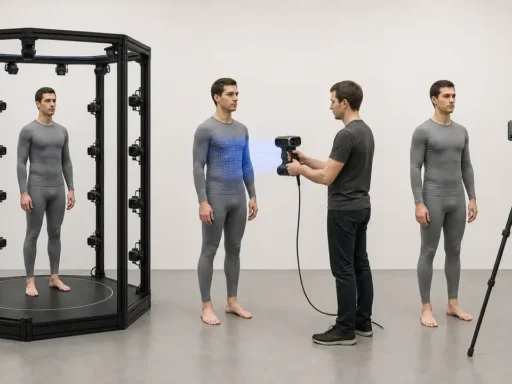
Pour la numérisation 3d laser portative et à lumière structurée, le principe pratique est la triangulation. Le système projette de la lumière, l’observe depuis un autre point de vue et calcule la position de la surface à partir de la géométrie entre projecteur, caméras et objet. Cela fonctionne bien sur des pièces automobiles à courte portée, mais seulement dans une fenêtre de fonctionnement limitée. HandySCAN BLACK Elite de Creaform indique une distance de travail de 200 à 450 mm, tandis qu’Artec Leo indique 0.35 à 1.2 m. Sur une voiture, la planification du parcours et l’angle de vue font donc partie de la mesure, et non du seul confort de l’opérateur. [10] [12]
Les systèmes TLS et LiDAR similaires résolvent un problème différent. ASTM E2938-15(2023) couvre les systèmes d’imagerie 3D laser, à balayage et à temps de vol à moyenne portée, c’est-à-dire les systèmes fonctionnant dans au moins une partie de 2 à 150 m. Ce périmètre est utile pour l’acquisition à l’échelle d’une scène ou du contexte d’un véhicule, mais ne doit pas servir à promouvoir les performances de triangulation portative. Ces catégories mesurent des volumes différents, avec des espacements de points et des régimes d’incertitude différents. [4] [5] [14]
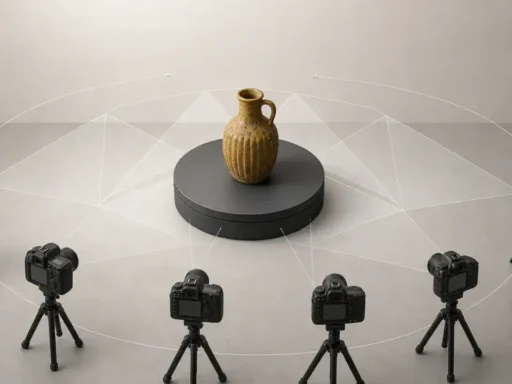
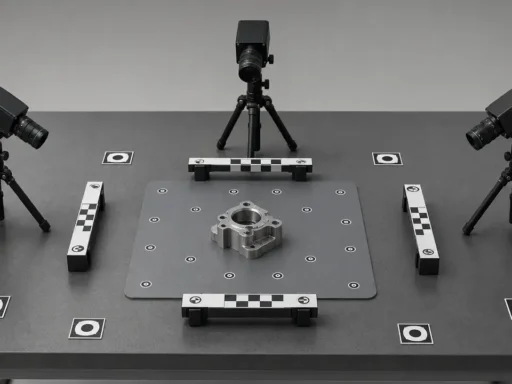
La photogrammétrie utilise des images recouvrantes, l’étalonnage de la caméra et le contrôle d’échelle pour restituer une géométrie 3D. La distinction essentielle oppose la modélisation occasionnelle à partir d’images et le travail dimensionnel contrôlé. Dans l’exemple véhiculaire SAE, la méthode utilisait un DSLR étalonné sur le terrain avec un objectif fixe de 20 mm, des cibles rétroréfléchissantes, une barre d’échelle usinée CNC et huit photographies ; les résidus moyens rapportés étaient de 1.7 mm par rapport aux points de station totale et de 1.2 mm par rapport aux points FaroArm. Cela montre qu’une photogrammétrie étalonnée peut prendre en charge les dimensions, mais seulement lorsque le flux de travail est maîtrisé. [8]
Flux de travail de numérisation 3D automobile : du véhicule aux données exploitables
La numérisation 3d automobile devient plus facile lorsque le livrable et la tolérance sont définis avant le début de l’acquisition. Un maillage visuel peut tolérer davantage de nettoyage et de fermeture inférée qu’un flux de contrôle. Un travail scan-to-CAD exige davantage de rigueur, car le maillage n’est que la preuve géométrique brute pour la surfacique ultérieure ou la reconstruction des entités. Pour le travail sur un véhicule entier, la réponse honnête concernant l’exactitude est qu’aucune valeur universelle fiable n’a été trouvée, car les conditions de surface et le recalage de configurations multiples varient trop d’un véhicule à l’autre. [1] [6] [7] [19]
Planification de l’accès
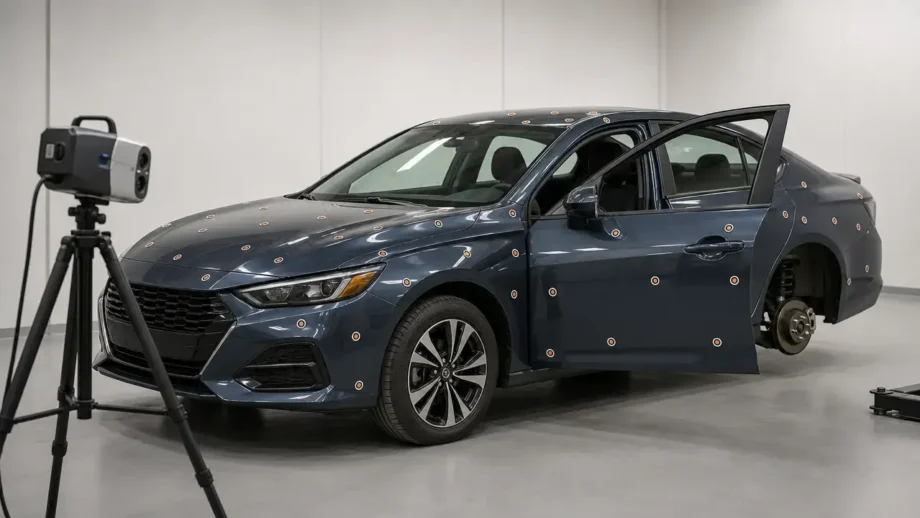
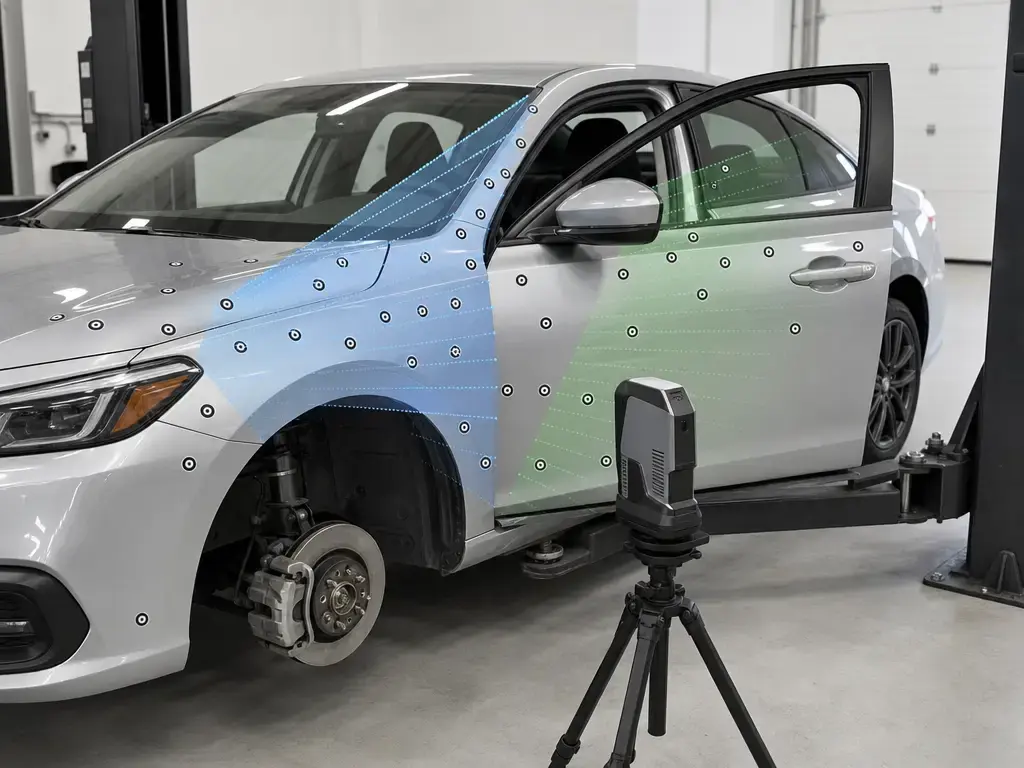
Avant l’acquisition, décidez comment le véhicule sera présenté. Des portes ouvertes ou fermées modifient la continuité à travers les montants et vers l’habitacle. La hauteur de caisse et l’état de la suspension affectent la géométrie des passages de roue et du soubassement. Le retrait des roues modifie l’accès, mais aussi l’état enregistré. Le levage ou le cric améliore la visibilité du dessous, mais crée aussi un autre état de configuration qui doit être réintégré à la structure de référence principale. Si la voiture se déplace entre les configurations, un plan de transfert de repère est nécessaire avant de commencer. [6] [17]
- État des portes ouvertes ou fermées
- État de la suspension
- Retrait des roues si les passages de roue ou doublures importent
- Conséquences du pont ou du cric pour l’accès au dessous et la fusion des configurations
- Transfert de repère entre configurations par cibles, barres d’échelle ou contrôle par tracker
Liste de contrôle du flux de travail
- Définir le livrable et les besoins de tolérance.
- Laver/nettoyer et stabiliser le véhicule.
- Retirer ou masquer les objets indésirables.
- Décider si spray, marqueurs ou cibles sont acceptables.
- Planifier les sections de scan et l’accès autour de la voiture.
- Acquérir des passes recouvrantes.
- Recaler et aligner les scans.
- Nettoyer le bruit et ne combler que les trous justifiés.
- Vérifier l’échelle/les dimensions par rapport aux références.
- Exporter le maillage, le rapport ou les données prêtes pour la CAO.
Dérive, contrôle d’échelle et stratégie de recalage
Le recalage est l’étape où de nombreux travaux sur véhicule entier deviennent des projets de mesure plutôt que de simples projets d’acquisition. L’article du NIST sur l’assemblage expose clairement le problème : les grandes longueurs de référence sont difficiles, de sorte que des mesures courtes adjacentes ou recouvrantes peuvent accumuler des erreurs d’assemblage ; le recalage peut servir à construire des longueurs assemblées plus grandes aux fins d’évaluation. L’article UTK sur la lumière structurée cite également l’assemblage et le recalage des nuages de points comme principaux contributeurs à l’incertitude. Sur un véhicule, un modèle fusionné visuellement convaincant peut donc rester faible dimensionnellement si la structure de référence était faible. [6] [7]
Il est utile de distinguer trois notions. La performance dans le repère local correspond à ce que décrit souvent la spécification d’un scanner à courte portée. L’exactitude volumétrique correspond à ce qu’un système coordonné plus grand revendique dans un volume de mesure déclaré. L’incertitude de projet de bout en bout inclut l’acquisition, le découpage, la mise à l’échelle, l’alignement, le nettoyage et toute édition manuelle avant export. Ces notions sont liées, mais non interchangeables. [10] [11] [12] [14]
- Utilisez une stratégie de référence telle que des longueurs connues, une barre d’échelle, le contrôle par tracker ou un réseau de contrôle photogrammétrique.
- Pensez en fermetures de boucle : revenez à une géométrie ou à des cibles connues plutôt que de progresser uniquement vers l’avant.
- Maintenez la continuité des cibles à travers les transitions occultées telles que les passages de roue, entrées sous caisse et ouvertures d’habitacle.
- Effectuez des contrôles indépendants avec des points durs connus, une règle en acier ou d’autres références traçables lorsque les tolérances comptent.
- Documentez les changements de spray, d’éclairage ou d’état de configuration, car ils modifient la chaîne de mesure.
- Gardez les limites de section visibles pendant le CQ afin que le nettoyage ne masque pas la dérive.
Indicateurs de performance : exactitude, répétabilité, résolution, exactitude volumétrique et incertitude
Le vocabulaire de la performance est vite confondu dans la numérisation automobile. Un maillage dense peut paraître impressionnant sans être fiable dimensionnellement, et un scanner peut échantillonner de fins détails locaux sans préserver les distances à l’échelle du véhicule après de nombreuses configurations fusionnées. La question utile n’est pas quel appareil affiche le plus petit chiffre, mais quel chiffre décrit l’aspect du travail qui vous importe réellement. ISO 10360-13 existe précisément parce que les revendications métrologiques nécessitent des essais et un périmètre définis. [1] [5]
| Indicateur | Ce qu’il signifie | Où il apparaît | Mauvais usage courant | Comment le vérifier sur une voiture |
|---|---|---|---|---|
| Exactitude | Proximité par rapport à une référence connue | Normes, fiches techniques, rapports | Traitée comme un nombre universel unique | Comparer à des dimensions connues ou à des artefacts de référence |
| Répétabilité / fidélité | Régularité avec laquelle le système renvoie le même résultat | Études de répétition, comparaisons d’opérateurs | Confondue avec l’exactitude | Numériser à nouveau le même panneau ou jeu de cibles |
| Résolution / espacement des points | Plus petit détail échantillonné ou représenté | Spécifications du scanner, réglages de maillage | Supposée équivalente à l’exactitude | Vérifier si les arêtes, joints et jeux réels sont préservés |
| Exactitude volumétrique | Performance dans un volume de mesure déclaré | Spécifications des systèmes pour grandes pièces | Utilisée comme s’il s’agissait de l’exactitude locale d’un panneau | Vérifier les conditions de distance ou de volume déclarées |
| Incertitude de bout en bout | Effet combiné de l’acquisition, de l’échelle, de l’alignement, du nettoyage et de l’export | Plans de contrôle, stratégie de mesure | Ignorée après l’étape de fusion | Suivre le flux depuis l’acquisition jusqu’au fichier final |
Le paysage normatif importe, car le périmètre importe. ISO 10360-13:2021 est l’Édition 1, publiée en septembre 2021, et indiquée à 52 pages sur la page ISO. DIN EN ISO 10360-13:2023-11 est l’adoption DIN actuellement répertoriée, à 74 pages. À l’inverse, VDI/VDE 2634 Blatt 3:2008-12 est répertoriée par DIN Media comme retirée, 20 pages, avec une note recommandant DIN EN ISO 10360-13:2023-11 à sa place. Cela importe parce que certaines pages de spécifications de fabricants encore actives citent VDI/VDE 2634 Part 3 dans leurs notes d’essais de réception. [1] [2] [3] [10] [11]
La conception de l’étude modifie aussi l’interprétation. L’étude UTK sur la lumière structurée a utilisé 5 scans répétés à 15 positions de mesure et généré 50 jeux de données, rappelant que la position de mesure et la stratégie de recalage font partie du résultat. Les exemples de fabricants illustrent ensuite les différences de catégorie : HandySCAN BLACK Elite indique une exactitude de 0.025 mm et une exactitude volumétrique de 0.020 mm + 0.040 mm/m ; MetraSCAN BLACK+ Elite indique 0.064 mm à 9.1 m³ et 0.075 mm à 16.6 m³ ; Artec Leo indique une exactitude de point jusqu’à 0.1 mm et jusqu’à 0.1 mm + 0.3 mm/m sur la distance ; Leica RTC360 indique une résolution de 3/6/12 mm à 10 m et une exactitude de point 3D qui varie avec la portée. Ces chiffres répondent à des questions différentes. [7] [10] [11] [12] [14]
Combien de temps prend la numérisation 3D d’un véhicule entier ?
Pour la numérisation 3d d’un véhicule entier, les exemples de cas sont plus honnêtes que les moyennes. La page modèle Mercedes E350 d’Artec indique que la carrosserie recouverte de spray a été numérisée en 20 minutes et traitée en 90 minutes. Le cas Origin Forensics d’Artec indique qu’une démonstration extérieure de Toyota Highlander a pris 32 minutes de numérisation et 90 minutes de traitement. Le blog de flux de travail Rob Dahm de Creaform indique que l’expérience complète a pris environ 2 heures et décrit des cibles espacées d’environ 4 à 5 pouces. Ce sont des repères utiles, mais des exemples de cas de fabricants, et non des durées de travail universelles. [15] [16] [17]
Le temps caché se situe généralement dans la préparation, l’accès, le placement des cibles, le nettoyage, la vérification et le choix du livrable. Le travail intérieur, sous caisse ou dans les passages de roue accroît les efforts de repositionnement et de fusion. Une densité de maillage plus élevée augmente le temps de traitement, et les flux de contrôle ajoutent la production de rapports et les vérifications dimensionnelles avant que les données soient fiables. Si le livrable est du scan-to-CAD plutôt qu’un maillage visuel, l’étape de surfacique peut prendre plus de temps que l’acquisition elle-même. Dans l’exemple Origin Forensics, la sortie retenue pour un véhicule restait gérée à environ 2 à 5 millions de triangles avec une carte de texture 8K, ce qui montre comment les choix de livrable changent la charge de travail. [16] [19]
Préparation des surfaces, sprays de scan, cibles et suivi
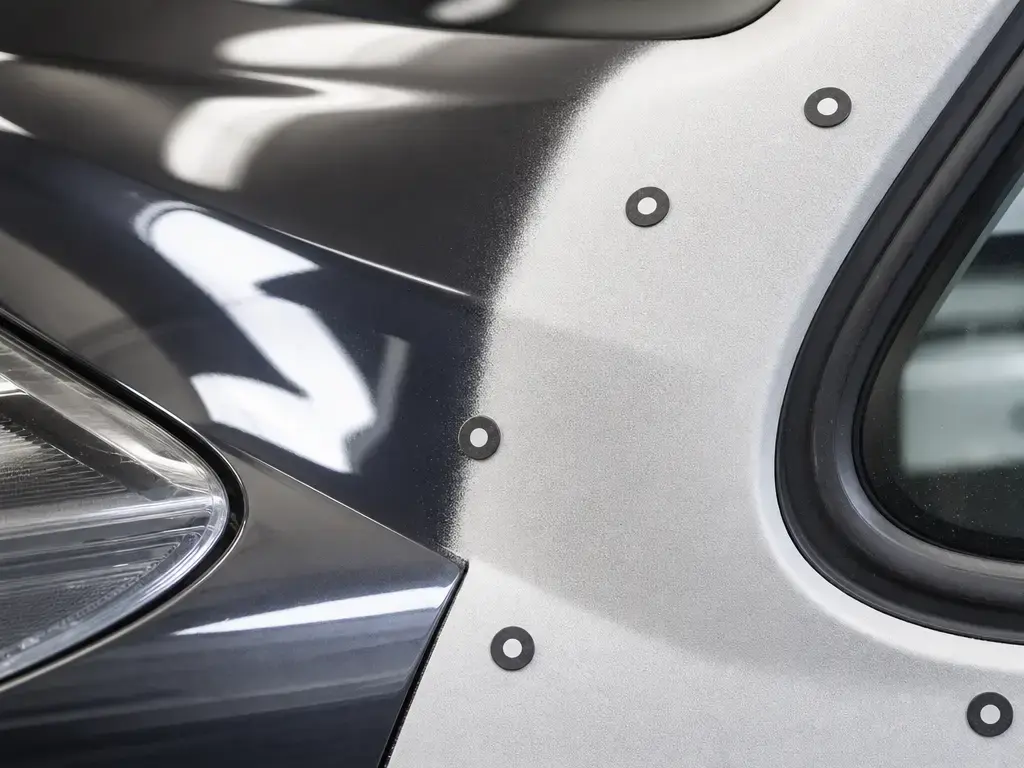
La préparation de surface est conditionnelle, non automatique. Si la finition de la carrosserie se comporte déjà assez bien pour le scanner choisi, un revêtement peut être inutile. Si la finition est brillante, transparente ou fortement réfléchissante, une préparation peut devenir nécessaire car le système optique ne peut pas restituer la géométrie de manière fiable à partir de retours instables. Un exemple de flux de travail de fabricant décrit l’application d’un très fin revêtement blanc sur les vitres et les feux avant la numérisation, mais cela reste un exemple de flux de travail, et non une règle pour chaque voiture ou chaque finition. [17]
Les affirmations concernant le spray exigent une prudence supplémentaire, car elles s’inscrivent dans la chaîne de mesure. La fiche technique Rev. 01/2023 d’AESUB yellow indique que la compatibilité des matériaux ne peut être garantie pour des applications spécifiques, que l’utilisateur doit vérifier la compatibilité avant emploi et que le produit contient des solvants. Elle avertit également que les surfaces de type cire et les simples revêtements 1K doivent être soigneusement testés au préalable. La même fiche indique qu’une épaisseur de couche inférieure à 2 µm est possible avec une application correcte à l’aérographe à air comprimé. C’est un contexte utile, mais cela ne justifie pas de qualifier un spray de scan quelconque d’universellement sûr pour la peinture ou sans résidu. Utilisez une zone d’essai et obtenez l’accord du propriétaire avant de revêtir une surface automobile. [9]
Les cibles et le suivi doivent également correspondre à la géométrie. Les panneaux lisses et formes répétées bénéficient souvent de marqueurs, car ils donnent au logiciel des références fiables que la carrosserie elle-même ne fournit pas forcément. Les systèmes assistés par tracker ajoutent une référence de coordonnées externe, ce qui modifie la gestion de la dérive dans des volumes plus grands. La règle pratique est simple : utilisez des marqueurs, cibles ou un contrôle externe lorsque la géométrie ne travaille pas suffisamment par elle-même, et documentez ce qui a été employé afin que la vérification ultérieure ait du sens. [6] [7] [11] [17]
- Utilisez le spray seulement lorsque l’état de surface empêche l’acquisition et que la sécurité de la finition est approuvée.
- Appliquez les marqueurs selon le flux de travail et ne les placez pas au hasard.
- Préservez le recouvrement et revenez aux références pour réduire la dérive.
- Incluez des contrôles d’échelle indépendants lorsque l’exactitude importe.
- Documentez les changements de revêtement, de cibles et d’éclairage.
Nuage de points vs maillage vs CAO
Sur un véhicule, le nuage de points constitue la preuve mesurée brute, le maillage est une approximation connectée de cette preuve et la CAO est le modèle éditable nécessaire lorsque la continuité, le contrôle des entités et les modifications en aval importent. Cette différence devient évidente au niveau des lignes de fermeture, jeux de panneaux, transitions de brides et surfaces symétriques, où le scan peut enregistrer l’existant mais où le modèle d’ingénierie doit encore décider de ce qui doit rester mesuré, être reconstruit ou devenir une entité analytique. [18] [19]
STL et OBJ peuvent transporter des données de forme utiles, mais ne sont pas la même chose qu’une CAO éditable ou usinable. L’article J-STAGE sur la rétro-ingénierie de carrosserie indique que les données triangulaires STL ne pouvaient pas être utilisées directement pour l’usinage fin CNC et ont été converties en modèle CAO CATIA V5. C’est pourquoi le scan-to-CAD est un processus, et non une case à cocher d’export de fichier. [19]
Applications
La numérisation 3d de carrosserie automobile est utile partout où la géométrie réelle doit être capturée avant le début de la conception ou de l’ajustage. Cela comprend les kits carrosserie sur mesure, la restauration, les pièces obsolètes, les composants d’intégration, l’ajustage d’arceaux et d’intérieurs, ainsi que les entrées de rétro-ingénierie indépendantes des fournisseurs. Dans ces travaux, le bon livrable peut être un maillage pour le contexte, un nuage de points pour le contrôle ou une CAO reconstruite pour le travail de conception. [19]
La même géométrie peut servir à la documentation des dommages, à l’AQ et à l’archivage numérique, mais l’usage prévu commande toujours le flux de travail. Dans le cas Origin Forensics, les sorties de véhicule étaient gérées à environ 2 à 5 millions de triangles avec une carte de texture 8K, ce qui répondait à des objectifs de documentation et de visualisation dans ce contexte d’étude de cas. Cela ne signifie pas que chaque scan automobile devrait être texturé, maillé ou préparé de la même manière. [16]
Limites et modes de défaillance
La plupart des échecs de numérisation de véhicules sont ordinaires, non exotiques. L’occultation laisse des données manquantes dans les passages de roue, les zones sous caisse, les rétroviseurs et les bords d’habitacle. La dérive s’accumule lorsque de longs parcours d’acquisition sont assemblés sans références externes solides. Les travaux du NIST sur l’assemblage expliquent pourquoi des longueurs courtes adjacentes ou recouvrantes peuvent cumuler les erreurs, tandis que la littérature sur la lumière structurée identifie séparément l’assemblage et le recalage comme contributeurs à l’incertitude. Un fichier de visualisation de véhicule apparemment complet peut néanmoins échouer à un contrôle dimensionnel. [6] [7]
Le post-traitement peut créer ses propres problèmes. Un lissage excessif peut effacer les lignes de rupture et transitions d’entités. Le comblement injustifié de trous peut inventer une géométrie jamais mesurée. La décimation peut supprimer des détails qui importent ultérieurement pour l’ajustement de panneaux ou la surfacique. La texture peut aussi créer une fausse confiance : un modèle ombré convaincant peut masquer une géométrie médiocre dessous. Une sortie dense ne garantit pas des dimensions fiables. [16] [19]
Le comportement physique du véhicule importe également. Les garnitures non rigides, les panneaux mobiles, les états porte ouverte contre fermée et les changements de suspension peuvent faire diverger deux passages même si le scanner est stable. Les zones réfléchissantes et transparentes restent difficiles, car elles mettent à l’épreuve à la fois la qualité des retours et la stabilité du suivi. La difficulté ne consiste pas seulement à collecter des points ; elle consiste à décider quelles parties du véhicule sont fixes, visibles et suffisamment fiables pour servir de références de mesure. [1] [6] [7]
Une brève note historique sur les flux de scan-vers-surface automobiles
Ce flux de travail n’est pas nouveau. Un exemple automobile de 2004 par Sansoni et Docchio décrivait l’acquisition, l’alignement de nuages de points, la définition d’un modèle triangulaire, la création de NURBS, la génération STL et une réplique à l’échelle d’une Ferrari 250MM. La différence moderne réside dans la vitesse, la portabilité et la commodité logicielle, non dans la logique sous-jacente : acquérir, aligner, vérifier, reconstruire au besoin et exporter un élément réellement exploitable par le processus en aval. [18]
Normes et recherche : ce qui limite réellement l’exactitude d’un scan de véhicule entier
La première limite est l’état de surface. ISO 10360-13:2021 encadre les essais de réception et de revalidation des CMS 3D optiques, mais uniquement pour des objets dont les caractéristiques de surface sont limitées et comprises dans une plage coopérative. Un véhicule peint avec garnitures sombres, chrome et sections transparentes n’est donc pas une cible universellement favorable aux normes. C’est pourquoi, pour un véhicule entier, la réponse défendable est qu’aucune valeur universelle fiable n’a été trouvée : le contexte de mesure change d’un panneau à l’autre. [1]
La seconde limite est le recalage à travers l’échelle. ASTM E2938 encadre les systèmes à temps de vol à moyenne portée, non les scanners à triangulation portatifs, tandis que NIST met l’accent sur les sources d’erreur, les normes documentaires et la traçabilité métrologique plutôt que sur un chiffre vainqueur unique. L’article NIST sur l’assemblage et l’étude UTK sur la lumière structurée renforcent le même point pratique : la stratégie d’alignement affecte le résultat. Pour obtenir des données véhicule fiables, maîtrisez la surface, maîtrisez le réseau de référence et vérifiez l’échelle indépendamment avant de croire le modèle fusionné. [4] [5] [6] [7]
Conclusion : ce qu’exige réellement la numérisation 3D automobile
La numérisation 3d automobile est un flux de mesure, et non un bouton CAO magique. Le livrable vient d’abord, et le plan d’acquisition n’a de sens qu’ensuite. [1] [19]
Ce qui fonctionne habituellement est simple : choisissez la catégorie de scanner correspondant à l’échelle, considérez la préparation de surface comme un outil conditionnel, gérez délibérément le recalage, vérifiez les dimensions par rapport à des références et acceptez le livrable que les données peuvent honnêtement étayer. Pour la numérisation 3d de carrosserie automobile, cela signifie généralement un nuage de points, un maillage, un jeu de données de contrôle ou un modèle CAO reconstruit aux limites connues, plutôt qu’une promesse d’exactitude universelle sur le véhicule entier. [6] [7] [19]
FAQ
Que faut-il pour numériser une voiture en 3D ?
Il faut plus que faire le tour de la carrosserie avec un scanner. Vous devez définir le livrable, choisir une catégorie de scanner adaptée à l’échelle, planifier l’accès à l’extérieur, à l’intérieur, aux passages de roue ou au dessous, décider si spray ou cibles sont acceptables, acquérir avec suffisamment de recouvrement, recaler les sections, vérifier l’échelle, puis exporter la bonne sortie. En d’autres termes, la numérisation 3d automobile est acquisition plus recalage plus vérification, et non acquisition seule. [1] [6] [7] [19]
Combien de temps prend en pratique la numérisation 3D d’un véhicule entier ?
Utilisez des exemples de cas, et non des moyennes. L’exemple Mercedes E350 d’Artec indique 20 minutes de numérisation et 90 minutes de traitement pour une carrosserie couverte de spray. La démonstration extérieure Toyota Highlander d’Artec indique 32 minutes de numérisation et 90 minutes de traitement. L’article de flux de travail Rob Dahm de Creaform décrit l’expérience complète comme environ 2 heures, avec des cibles espacées d’environ 4 à 5 pouces. Le périmètre intérieur, l’accès au dessous, une densité de maillage supérieure, les rapports de contrôle et le travail de surfacique peuvent tous allonger le travail. [15] [16] [17]
Quel scanner 3D pour voitures est le meilleur pour scanner une carrosserie ?
Il n’existe pas de meilleur scanner 3d universel pour voitures. Les systèmes laser portatifs ou à lumière structurée sont souvent le choix pratique pour les panneaux à courte portée et la rétro-ingénierie. Les systèmes assistés par tracker aident lorsque le volume coordonné importe sur de plus grandes sections. Le TLS est plus approprié au contexte de scène et à la documentation spatiale étendue. La photogrammétrie peut fonctionner efficacement pour les modèles visuels ou pour le soutien dimensionnel lorsque le flux est étalonné avec des cibles et une barre d’échelle. Le bon choix dépend du livrable, de la tolérance, de l’état de surface et du volume de mesure. [4] [5] [8] [10] [11] [12] [14]
Quelle est l’exactitude de la numérisation 3D de carrosserie ?
L’exactitude n’est pas un chiffre unique. L’exactitude locale du scanner, la répétabilité, l’exactitude volumétrique et l’incertitude de projet de bout en bout décrivent différentes parties de la chaîne. ISO 10360-13 limite également l’applicabilité aux surfaces coopératives ; les véhicules brillants ou à finitions mixtes ne sont donc pas des cibles métrologiques génériques dans toutes les conditions. Ajoutez le recalage et l’assemblage de configurations multiples, et les résultats sur véhicule entier dépendent fortement de la stratégie de référence et de la vérification. Pour cette raison, la réponse prudente concernant l’exactitude d’une voiture entière est qu’aucune valeur universelle fiable n’a été trouvée. [1] [6] [7] [10] [11] [12] [14]
Faut-il un spray de scan pour la numérisation 3D automobile, et affecte-t-il les dimensions ?
Parfois, oui, mais seulement lorsque la surface empêche une acquisition fiable et que la finition peut être traitée sans risque. La fiche technique d’AESUB yellow indique que la compatibilité des matériaux ne peut être garantie pour des applications spécifiques, que l’utilisateur doit tester la compatibilité et que le produit contient des solvants. La même fiche indique qu’un revêtement inférieur à 2 µm est possible avec une application correcte à l’aérographe à air comprimé, ce qui signifie que l’épaisseur dépend du produit et de l’application et appartient à la chaîne de mesure. Ne présumez pas d’une sécurité universelle pour la peinture ; utilisez d’abord une zone d’essai et obtenez l’accord du propriétaire. [9]
Les scans 3D de voiture nécessitent-ils des marqueurs ou des cibles ?
Pas toujours, mais ils aident beaucoup sur les surfaces de véhicule lisses, répétitives ou difficiles à suivre. Les cibles donnent au logiciel des références stables, ce qui facilite le recalage sur des parcours d’acquisition plus longs et à travers des transitions occultées. Un exemple de flux de travail de fabricant utilisait des cibles espacées d’environ 4 à 5 pouces, mais il s’agit d’un exemple, et non d’une règle universelle. La densité correcte dépend du scanner, de la surface et de la géométrie. [6] [7] [17]
Puis-je scanner une voiture avec un iPhone ou un LiDAR de téléphone ?
Vous pouvez utiliser un téléphone pour la visualisation, un contexte approximatif, la planification ou un enregistrement rapide de forme. Cela diffère d’un flux dimensionnel contrôlé. Les exemples publiés de photogrammétrie véhiculaire rapportant des résidus dimensionnels utilisent des caméras étalonnées, des cibles et une barre d’échelle, et le vocabulaire de métrologie optique fondé sur les normes suppose également des conditions définies. Un téléphone peut donc être utile, mais il ne remplace pas un contrôle guidé par les tolérances ou un travail scan-to-CAD sans une méthode beaucoup plus maîtrisée. [1] [8]
Sources
- ISO 10360-13:2021 — Spécifications géométriques des produits (GPS) — Essais de réception et de revalidation des systèmes de mesure de coordonnées (CMS) — Partie 13 : CMS 3D optiques (norme ISO). https://committee.iso.org/standard/74957.html?browse=tc
- DIN EN ISO 10360-13:2023-11 — Spécifications géométriques des produits (GPS) — Essais de réception et de revalidation des systèmes de mesure de coordonnées (CMS) — Partie 13 : CMS 3D optiques (liste d’adoption DIN). https://www.dinmedia.de/en/standard/din-en-iso-10360-13/341772652
- VDI/VDE 2634 Blatt 3:2008-12 — Systèmes de mesure optiques 3D – Systèmes à vues multiples basés sur le balayage surfacique (liste DIN Media, retirée). https://www.dinmedia.de/en/technical-rule/vdi-vde-2634-blatt-3/109737809?websource=vdin
- ASTM E2938-15(2023) — Méthode d’essai normalisée pour évaluer la performance de mesure de portée relative des systèmes d’imagerie 3D à moyenne portée (norme ASTM). https://store.astm.org/standards/e2938
- NIST — Évaluation des performances des scanners laser terrestres – Une revue (revue scientifique officielle). https://www.nist.gov/publications/performance-evaluation-terrestrial-laser-scanners-review
- NIST — Évaluation de l’erreur de portée d’un laser tracker et d’un scanner laser terrestre par assemblage (article scientifique officiel). https://www.nist.gov/publications/laser-tracker-and-terrestrial-laser-scanner-range-error-evaluation-stitching
- Jacobs et al. (2023) — Étude de performance de la numérisation à lumière structurée basée sur des artefacts (PDF en accès libre). https://mtrc.utk.edu/wp-content/uploads/sites/45/2023/10/Structured-light-scanning-artifact.pdf
- Peck and Cheng (2016) — Exactitude d’une méthode optimisée et pratique de photogrammétrie à courte portée pour la modélisation de véhicules (article de revue SAE). https://saemobilus.sae.org/articles/accuracy-optimized-practical-close-range-photogrammetry-method-vehicular-modeling-2016-01-1462
- AESUB yellow — Fiche technique Rev. 01/2023 (fiche technique du fabricant). https://www.aesub.ca/_files/ugd/7a8615_94b1d592a2f0407480043018c0baff30.pdf
- Creaform — Spécifications techniques HandySCAN 3D BLACK Series (page de spécifications du fabricant). https://www.creaform3d.com/en/products/portable-3d-scanners/portable-3d-scanner-handyscan-3d/technical-specifications
- Creaform — Spécifications techniques MetraSCAN 3D (page de spécifications du fabricant). https://www.creaform3d.com/en/products/portable-3d-scanners/optical-3d-scanner-metrascan/technical-specifications
- Artec 3D — Artec Leo (page de spécifications du fabricant). https://www.artec3d.com/portable-3d-scanners/artec-leo
- Artec 3D — PDF Artec Leo (documentation officielle). https://cdn.artec3d.com/pdf/Artec3D-Leo.pdf
- Leica Geosystems — Scanner laser Leica RTC360 (page de spécifications du fabricant). https://shop.leica-geosystems.com/reality-capture/rtc/leica-rtc360-laser-scanner/buy
- Artec 3D — Carrosserie (page de cas/modèle Mercedes E350). https://www.artec3d.com/3d-models/car-body
- Artec 3D — Numérisation 3D pour la reconstitution d’accidents de la route : comment Origin Forensics utilise Artec Leo (étude de cas du fabricant). https://www.artec3d.com/cases/origin-forensics
- Creaform — Rob Dahm utilise le scanner 3D de Creaform pour créer un modèle 3D de sa carrosserie (blog de flux de travail du fabricant). https://www.creaform3d.com/en/resources/blog/rob-dahm-handyscan-3d
- Sansoni and Docchio (2004) — Mesures optiques tridimensionnelles et rétro-ingénierie pour applications automobiles (PDF de l’article). https://citeseerx.ist.psu.edu/document?doi=ba7dd78edef73ad959442351391b80aaa18e4ef9&repid=rep1&type=pdf
- Solutions aux problèmes de rétro-ingénierie à partir de données de scan 3 D vers un modèle CAO de carrosserie automobile (article de revue J-STAGE). https://www.jstage.jst.go.jp/article/jsgs/54/2/54_33/_article/-char/en