
Zusammenfassung und Entscheidungshilfe
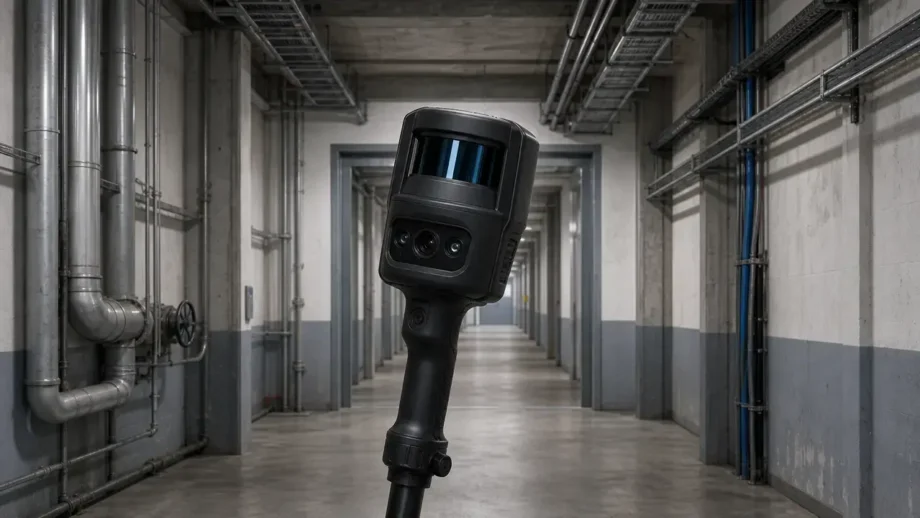
Ein handgeführter LiDAR-3D-Scanner ist ein Werkzeug für schnelle und großflächige Erfassung. Gemeint ist hier ein professionelles, in der Hand getragenes LiDAR-System mit SLAM, das beim Gehen durch Räume oder um große Objekte eingesetzt wird, kein Stativscanner, körpergetragenes System oder Tiefensensor eines Smartphones. Leicas BLK2GO ist ein anschauliches Beispiel dieser Klasse: Sein GrandSLAM-System kombiniert LiDAR-SLAM, visuelles SLAM und eine IMU für mobile Erfassung in Echtzeit. [4]
Diese Stärke bei der Geschwindigkeit bedeutet weder automatische Detailerfassung noch unmittelbare Druckfertigkeit. Das erste Ergebnis ist üblicherweise eine registrierte Punktwolke; Mesherzeugung, Bereinigung, Reparatur zu einem wasserdichten Modell, CAD-Flächenmodellierung und Maßprüfung folgen später. Auch ASTM weist bei Flugzeitsystemen mittlerer Reichweite darauf hin, dass sich die spezifizierte Leistung in realen Umgebungen ändern kann, weil Geometrie, Reflexion, Umgebungslicht, Vibrationen, Temperatur, Luftfeuchtigkeit und weitere Einsatzbedingungen die Ergebnisse beeinflussen. [1] [2]
Geeignet, wenn:
- Sie Innenräume, Technikräume, Tunnel, Bergwerke oder den Baufortschritt schnell erfassen müssen.
- Räumlicher Kontext und Anordnung das Ziel sind, nicht Details im Mikrometerbereich.
- Sie vor einer genaueren Überprüfung ein schnelles erstes Modell benötigen.
- Sie Referenzgeometrie für große Objekte oder im Körpermaßstab benötigen.
- Sie den Scan mit Kontrollpunkten, stationären Scans oder manuellen Messungen kombinieren.
- Sie Referenzgeometrie für den 3D-Druck benötigen, kein garantiert unmittelbar druckbares Mesh.
Nicht geeignet, wenn:
- Enge Toleranzen an kleinen Bauteilen das Ergebnis bestimmen.
- Feine Kanten, Gewinde oder die Oberflächenform das zentrale Ergebnis sind.
- Das Projekt schon bei der ersten Erfassung eine Genauigkeit wie in der Objektmesstechnik verlangt.
- Die Umgebung wenige markante Merkmale, stark wiederkehrende Strukturen oder viel Bewegung aufweist.
- Sie ein wasserdichtes Modell ohne Nachbearbeitung benötigen.
- Der Scan ohne Geometrieprüfung als endgültiges CAD-Modell gelten soll.
Die praktische Regel ist einfach: Nutzen Sie diese Klasse für die schnelle Erfassung des räumlichen Kontexts und von Referenzgeometrie. Sie ersetzt weder Objektmesstechnik mit engen Toleranzen noch den Nachweis, dass ein Scan-Mesh druckfertig ist. [12] [13]
Einordnung und Definitionen
Die Abgrenzung der Kategorie ist wichtig, weil „LiDAR-Scanner“ unterschiedliche Werkzeuge mit sehr verschiedenen Toleranzen, Arbeitsabläufen und Ergebnissen bezeichnen kann. Benachbarte Klassen werden hier nur einbezogen, um zu zeigen, wo sie handgeführtem SLAM-LiDAR überlegen sind. Ein körpergetragenes System wie NavVis VLX 3 gehört zur größeren Familie des Mobile Mapping, ist aber nicht handgeführt. NavVis bezeichnet es als tragbares Gerät mit einem Gewicht von 8,5 kg. [8]
Das folgende Glossar legt die Begriffe für den übrigen Artikel fest, damit die späteren Abschnitte kompakt bleiben können. [8] [14] [17]
Handgeführt, körpergetragen, TLS, Messtechnik und Smartphone-LiDAR: unsere Begriffe in diesem Artikel
Handgeführtes LiDAR mit SLAM — ein professionelles, in der Hand getragenes System, das beim Gehen durch einen Raum oder um ein großes Objekt verwendet wird. Es misst Entfernungen und schätzt gleichzeitig den Weg des Scanners. [4]
Körpergetragenes Mobile Mapping — ein am Körper getragenes Erfassungssystem mit ähnlicher Kartierungslogik, aber anderer Ergonomie, anderem Gewicht und anderem Arbeitsablauf. NavVis VLX 3 ist ein Beispiel und wird mit 8,5 kg angegeben. [8]
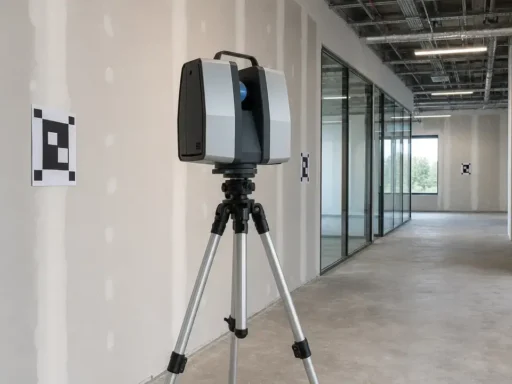
Stationärer TLS — ein stativbasierter terrestrischer Laserscanner, der von festen Standpunkten aus für eine kontrollierte, detailreiche Erfassung von Szenen eingesetzt wird.
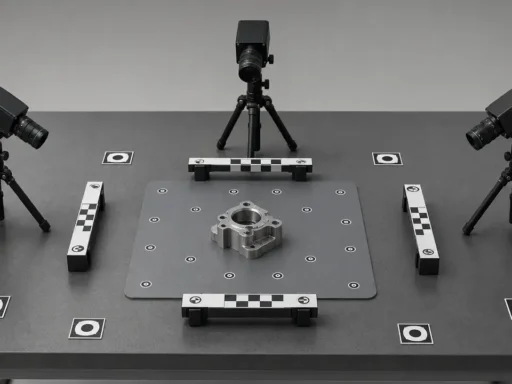
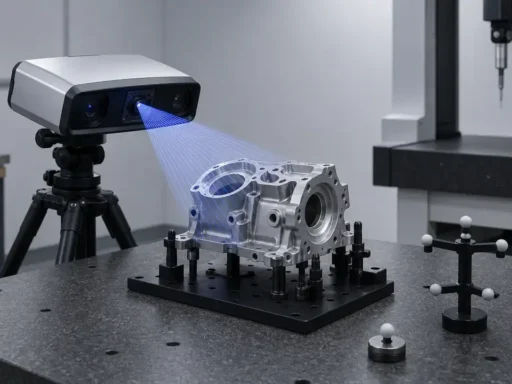
Handgeführte Laserlinien- / Streifenlichtscanner für die Messtechnik — eine Klasse von Objektscannern für Prüfung und Reverse Engineeringmit deutlich strengeren Normen und Toleranzangaben. Für optische 3D-Koordinatenmesssysteme gibt es ISO 10360-13:2021. [14]
Smartphone-LiDAR / AR-Tiefenerfassung — Tiefenerfassung für Endverbraucher zur Rekonstruktion begrenzter Szenen. Apple dokumentiert die Nutzung von LiDAR-Tiefendaten zur Erstellung eines polygonalen Szenen-Meshs, nicht als Genauigkeitsstandard in Vermessungsqualität. [17]
LiDAR — in diesem Artikel die laserbasierte Entfernungsmessung nach dem Flugzeitprinzip. [2]
SLAM — das Verfahren, das während der Geometrieerfassung den Weg des Scanners schätzt.
Punktwolke — eine Menge gemessener 3D-Punkte, teilweise mit Attributen wie Farbe oder Intensität.
Mesh — eine zusammenhängende Oberflächendarstellung aus Facetten oder Polygonen. [20]
Relative Genauigkeit — wie gut die Geometrie innerhalb eines Scans oder Projekts in sich zusammenpasst.
Absolute Genauigkeit — wie gut der Scan mit realen Koordinaten oder Kontrollpunkten übereinstimmt.
Smartphone-LiDAR wird in diesem Artikel bewusst begrenzt betrachtet. Es kann ein polygonales Szenen-Mesh rekonstruieren, wird hier aber nicht als Ersatz für professionelles handgeführtes SLAM-LiDAR in vermessungsähnlichen Arbeitsabläufen behandelt. [17]
Was ist ein handgeführter LiDAR-3D-Scanner?
Ein handgeführter LiDAR-3D-Scanner ist ein mobiles Erfassungswerkzeug, das durch eine Szene getragen wird und dabei Entfernungen aufzeichnet sowie seinen eigenen Weg schätzt. Die praktische Antwort auf die Frage „Was ist ein handgeführter LiDAR-3D-Scanner?“ lautet: ein Erfassungssystem für den Einsatz beim Gehen, das ohne Stativ an jedem Standpunkt eine nutzbare räumliche Dokumentation erstellen kann. In der professionellen Klasse beginnt das vorgesehene Ergebnis als Punktwolke, nicht als fertiges CAD-Modell oder automatisch druckbares Mesh. [4] [3] [20]
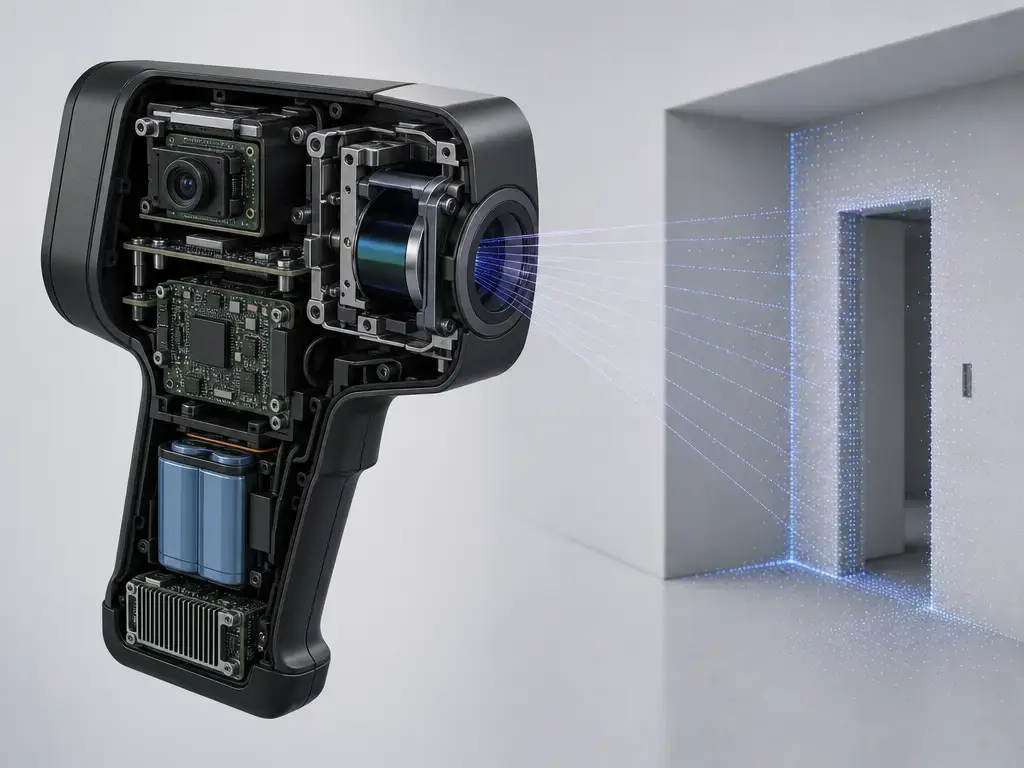
Der grundlegende Ablauf verbindet kontinuierliche Entfernungsmessung mit kontinuierlicher Wegschätzung. Der Sensor erfasst Flugzeitmessungen zu benachbarten Oberflächen, während das Trackingsystem die Trajektorie aus Bewegung und beobachteter Geometrie schätzt. Eine IMU stabilisiert die Bewegungsschätzung; manche Produkte verwenden zusätzlich Kameradaten, um das Tracking zu verbessern. Leica beschreibt GrandSLAM des BLK2GO als Kombination aus LiDAR-SLAM, visuellem SLAM und einer IMU. Das fasst anschaulich zusammen, wie diese Geräteklasse ihre Ausrichtung während des Gehens beibehält. [4]
Nicht jedes handgeführte System hat dieselbe Architektur oder verwendet „Genauigkeit“ auf dieselbe Weise. Leicas BLK2GO ist ein kontinuierlicher Scanner für den Einsatz beim Gehen, BLK2GO PULSE eine handgeführte Solid-State-Konstruktion mit kürzerer Reichweite, und GeoSLAMs ZEB Horizon nennt eine relative Genauigkeit bis 6 mm nur bei Verarbeitung in GeoSLAM Connect ab Version V2. Dieser letzte Zusatz ist wichtig: Selbst innerhalb der Klasse kann eine genannte Zahl vom Verarbeitungskontext abhängen und nicht allein vom Verhalten des Sensors. [5] [7]
Wie mobiles LiDAR-3D-Scanning funktioniert
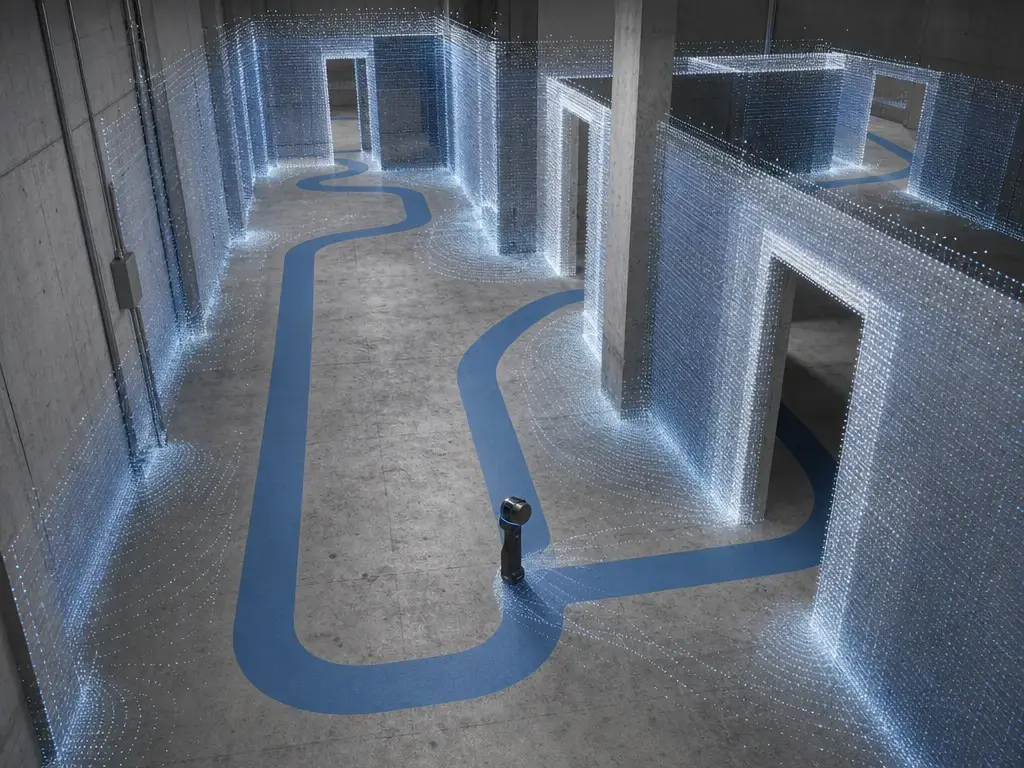
Mobiles LiDAR-3D-Scanning folgt einem Ablauf der Erfassung beim Gehen. Die Bedienperson plant eine Route, bewegt sich durch den Raum und liefert der Software genügend wiederholt beobachtete Geometrie, um die Trajektorie stabil zu halten. Überlappungen zwischen Durchgängen helfen dem System, neue Messungen mit vorherigen zu vergleichen. Schleifenschluss hilft, wenn der Weg wieder in die Nähe bereits erfasster Geometrie führt und aufgelaufene Drift korrigiert werden kann. Das übliche Ergebnis ist eine registrierte Punktwolke in einem gemeinsamen Koordinatensystem, kein fertiges Oberflächenmodell. Diese Unterscheidung ist wichtig, weil spezifizierte Entfernungsmessleistung und Ergebnisse im Feld nicht dasselbe sind. ASTM weist bei Flugzeitsystemen mittlerer Reichweite ausdrücklich darauf hin, dass reale Oberflächen, Beleuchtung, Vibrationen und andere Umweltfaktoren die Ergebnisse verändern können. [1] [2]
Kontrollpunkte sind wichtig, wenn das Projekt eine externe Referenz statt ausschließlich interner Konsistenz benötigt. NavVis erklärt, dass Kontrollpunkte reale Positionsinformationen liefern, die Trajektorienschätzung verbessern und eine automatische Georegistrierung sowie Ausrichtung zwischen Datensätzen ermöglichen. [9]
Registrierung und Rekonstruktion sind getrennte Schritte. Die Registrierung bestimmt, wie die erfassten Daten räumlich zusammenpassen. Die Rekonstruktion folgt später, wenn die Punktwolke für weitere Anwendungen bereinigt, segmentiert, ausgedünnt, vermascht, mit Lochfüllungen versehen oder in Flächen überführt wird. Ein sinnvoller Gehweg hilft ebenso wie praktische Entscheidungen vor Ort: Bereiche erneut besuchen, Überlappung beibehalten und Routen vermeiden, die dem Lösungsverfahren nur wenig unterscheidbare Geometrie bieten. [1] [2]
Typischer Erfassungsablauf
- Routenplanung — eine Route mit ausreichend Überlappung, Sicht und Rückwegen für Schleifenschluss wählen.
- Live-Erfassung — die Route abgehen, während das Gerät Entfernungs- und Trackingdaten in Echtzeit aufzeichnet.
- Überlappung / Schleifen — Bereiche erneut besuchen, damit die Software wiederholte Geometrie vergleichen und die Ausrichtung stabilisieren kann.
- Registrierung / Trajektorienberechnung — den Scannerweg bestimmen und die erfassten Daten in einem gemeinsamen Koordinatensystem registrieren.
- Bereinigung — offensichtliches Rauschen, verstreute Punkte und unbrauchbare Abschnitte vor der Weiterverarbeitung entfernen.
- Export — die registrierte Punktwolke für Vermaschung, CAD-/BIM-Arbeiten, Vergleiche oder Archivierung speichern.
Diese Schritte enden mit einer registrierten Punktwolke. Vermaschung, Druckvorbereitung und CAD-Arbeit sind spätere Ergebnisse, nicht die standardmäßige Rohausgabe der Begehung selbst. [3] [19]
Wofür sich handgeführte LiDAR-Scanner eignen
Die wesentlichen Stärken dieser Klasse sind Geschwindigkeit, Abdeckung und Kontext. Auf die Frage „Wofür eignen sich handgeführte LiDAR-3D-Scanner?“ lautet die kurze Antwort: für die Erfassung großer Räume, bei der das Abgehen der Fläche wichtiger ist als die Auflösung jeder kleinen Kante. [12]
Damit eignen sie sich für Innenräume, Räume der technischen Gebäudeausrüstung und Technikzentralen, Tunnel und Bergwerke, Bestandsaufnahmen und Baufortschrittskontrollen, historische Räume sowie andere Umgebungen im Raum- oder Routenmaßstab, in denen schnelle Abdeckung zählt. Die Validierungsstudie in Applied Geomatics beschreibt handgeführtes SLAM-Mobile-Mapping als schnellen Kartierungsansatz, der mit anderen statischen oder dynamischen Messverfahren kombiniert werden kann. Das passt gut zu diesen Einsatzfällen. [12]
Sie können außerdem für große Requisiten, Modelle und Referenzgeometrie im Körpermaßstab nützlich sein, wenn Außenkontur, Haltung oder räumliche Beziehung im Vordergrund stehen und nicht die hohe Wiedergabetreue kleiner Merkmale. Das bleibt ein Referenzablauf und ist kein Versprechen, dass sich das erste Ergebnis wie ein prüftaugliches Bauteilmodell verhält. [12] [13]
Hybride Arbeitsabläufe sind hier wichtig. FAROs Orbis Premium ist ein Beispiel für ein professionelles Produkt, das mobiles Scanning mit einem stationären Flash-Modus kombiniert. Es spiegelt ein häufiges Vorgehen im Feld wider: zunächst für die Abdeckung gehen und anschließend dort anhalten, wo dichtere oder kontrolliertere Details benötigt werden. „Geeignet“ bedeutet in diesem Sinne schnelle Kontexterfassung, nicht überall garantierte Genauigkeit feinster Details. [6]
Genauigkeit handgeführter LiDAR-Scanner: was die Zahlen tatsächlich bedeuten
Es gibt keinen einzelnen Genauigkeitswert für handgeführte LiDAR-Scanner, der für alle Aufgaben gilt, denn die Messgröße hängt von der Fragestellung ab. Entfernungsrauschen, lokale oder relative Genauigkeit, absolute oder Projektgenauigkeit, Punktabstand und Mesh-Treue sind unterschiedliche Dinge. Der angegebene Wert hängt außerdem von Geräteklasse, Testkontext und Verarbeitungsstand ab. Ein kontrollierter Innenraumtest sagt etwas anderes aus als ein Geländedurchgang mit Schleifenschluss, und eine Angabe zur Punktwolke etwas anderes als eine spätere Mesh-Angabe. Deshalb kann ein handgeführter Scan in einem Raum sauber aussehen, in einem Korridor driften und sich nach Registrierung oder Vermaschung erneut verändern. [1] [2] [10]
Herstellerangaben sind hilfreich, sollten aber nicht mit unabhängigen Ergebnissen gleichgesetzt werden. Leica nennt auf seiner Technologieseite für den BLK2GO ±3 mm Entfernungsrauschen und ±10 mm Innenraumgenauigkeit. Für den BLK2GO PULSE nennt Leica ±2 cm Innenraumgenauigkeit in einer kontrollierten Umgebung bei drei Minuten Scandauer sowie ±15 mm Entfernungsrauschen in Echtzeit und ±5 mm nach der Nachverarbeitung. GeoSLAMs ZEB Horizon nennt bis zu 6 mm relative Genauigkeit bei Verarbeitung in GeoSLAM Connect ab V2. NavVis nennt für VLX 3 eine Punktwolkengenauigkeit von 5 mm in einer eigens eingerichteten Testumgebung von 500 m² als lokale Genauigkeit und weist separat darauf hin, dass die absolute Genauigkeit von der Umgebungsgröße abhängt und über Kontrollpunkte gesteuert werden kann. [4] [5] [7] [8]
Unabhängige Tests zeigen dieselbe Abhängigkeit von den Bedingungen in weniger kontrollierter Form. Eine Vergleichsstudie von 2024 berichtete von einer SLAM-Innenraumgenauigkeit um 5 mm und Außenergebnissen zwischen 10 mm und 60 mm je nach Bedingungen. Diese Spanne erklärt, warum „Wie genau ist ein handgeführter LiDAR-Scanner?“ eigentlich eine Projektfrage ist und kein allgemeingültiges Produktetikett. ASTM E3125 und ASTM E2938 sind hier nur in der richtigen Rolle hilfreich: Sie beschreiben die Terminologie für abgeleitete Punkte und Entfernungsmessleistung von Flugzeitsystemen mittlerer Reichweite in der Klasse von 2 m bis 150 m. E2938 umfasst ausdrücklich phasenbasierte, gepulste und gechirpte Systeme. Sie sind keine durchgängigen Abnahmenormen für SLAM-Kartierung bei mobiler Realitätserfassung. [10] [1] [2]
Praktisch hilfreich ist nur ein Genauigkeitswert, der einer Messgröße, Geräteklasse, Testsituation, Verarbeitungsstufe und Quellenart zugeordnet ist. [1] [10]
Genauigkeitsbegriffe in Datenblättern und Studien
Entfernungsrauschen — die Streuung wiederholter Entfernungsmessungen vom Scanner zu einer Oberfläche.
Lokale / relative Genauigkeit — wie gut benachbarte Geometrie intern zusammenpasst, vor oder unabhängig von einer externen Kontrolle.
Absolute / Projektgenauigkeit — wie gut das Ergebnis mit realen Koordinaten oder Kontrollpunkten im Projektkoordinatensystem übereinstimmt.
Punktabstand — der Abstand zwischen abgetasteten Punkten; er ist nicht mit Genauigkeit gleichzusetzen.
Mesh-Treue — wie genau ein rekonstruiertes Mesh nach der Verarbeitung der Ausgangsgeometrie folgt.
Genauigkeitswerte in diesem Artikel mit Messgröße und Kontext
| Gerät | Wert und Messgröße | Testkontext | Quellenart |
|---|---|---|---|
| Handgeführtes SLAM-LiDAR BLK2GO | ±3 mm Entfernungsrauschen; ±10 mm Innenraumgenauigkeit. [4] | Vom Hersteller spezifizierter Innenraumkontext; die Technologieseite nennt die Verarbeitungsstufe nicht separat. [4] | Hersteller |
| Handgeführter ToF-Scanner BLK2GO PULSE | ±2 cm Innenraumgenauigkeit; ±15 mm Entfernungsrauschen in Echtzeit; ±5 mm nach der Nachverarbeitung. [5] | Kontrollierte Innenraumumgebung; drei Minuten Scandauer für die Genauigkeitsangabe. [5] | Hersteller |
| Handgeführtes SLAM-LiDAR ZEB Horizon | Relative Genauigkeit bis 6 mm. [7] | Verarbeitetes Ergebnis in GeoSLAM Connect ab V2. [7] | Hersteller |
| Körpergetragenes Mobile Mapping NavVis VLX 3 | 5 mm Punktwolkengenauigkeit als Angabe zur lokalen Genauigkeit. [8] | Eigene Testumgebung von 500 m²; absolute Genauigkeit separat als von Kontrollpunkten abhängig beschrieben. [8] | Hersteller |
| Klasse der handgeführten / körpergetragenen SLAM-LiDAR-Systeme | Innenraumgenauigkeit um 5 mm; Außenergebnisse 10–60 mm. [10] | Unabhängige Studie von 2024 zum Systemvergleich unter unterschiedlichen Bedingungen. [10] | Unabhängige Studie |
Grenzen und Fehlerbilder
Fehler lassen sich am klarsten verstehen, wenn zwei grundlegende Ursachen getrennt werden. Eine Gruppe entsteht durch die Wechselwirkung des Lasers mit der Szene. Die andere entsteht dadurch, wie das System seinen eigenen Weg schätzt und nachführt. Diese Unterscheidung ist wichtig, weil ein Scan plausibel aussehen und dennoch aus sehr verschiedenen Gründen falsch sein kann. [1] [2] [11]
Fehler durch Oberflächen und Entfernungsmessung: was der Laser „sieht“
Spiegelnde oder stark reflektierende Ziele können beim Laserscanning große Entfernungsfehler erzeugen. Die 2018 in Remote Sensing veröffentlichte Studie berichtet, dass auf solchen Oberflächen Fehler im Zentimeter- und sogar Dezimeterbereich möglich sind. Glas ist eine weitere klassische Fehlerquelle, weil es je nach Einfallswinkel reflektierend oder transparent wirken kann und dadurch Messung sowie spätere Interpretation in die Irre führt. Auch die ASTM-Einschränkungen erinnern daran, dass Reflexion, Objektgeometrie, Schwebstoffe und Umgebungslicht die spezifizierte Leistung im praktischen Einsatz verändern können. Glänzende, transparente, sehr dunkle oder aus unterschiedlichen Materialien bestehende Szenen können daher Ausfälle, irreführende Rücksignale oder Intensitätsartefakte verursachen, die eine Vermaschung nicht vollständig reparieren kann. [23] [24] [1] [2]
SLAM-, Trajektorien- und Registrierungsfehler: wie der Scanner „weiß, wo er ist“
Drift entsteht, wenn sich der geschätzte Weg allmählich von der Realität entfernt. Das Risiko steigt, wenn die Route dem Lösungsverfahren wenig aussagekräftige oder wiederkehrende Geometrie bietet, die Bedienperson sich zu schnell bewegt oder dem Scan ein starker Schleifenschluss fehlt. Dynamische Szenen mit veränderlichen Objekten wie bewegten Personen oder Türen können die Ausrichtung ebenfalls stören. Die Gegenmaßnahmen liegen im Vorgehen: Überlappung einplanen, Bereiche für Schleifen erneut besuchen, schwierige Abschnitte bewusster und langsamer durchqueren sowie Kontrollpunkte ergänzen, wenn das Projekt externe Referenzen benötigt. NavVis erklärt ausdrücklich, dass Kontrollpunkte die Trajektorienschätzung verbessern und automatische Georegistrierung sowie Ausrichtung unterstützen. Deshalb sind sie für die absolute Projektgenauigkeit so wichtig. Der West-Point-Repositoriumseintrag zu einer IGARSS-2024-Arbeit enthält einen hilfreichen Warnhinweis: Stationäre BLK2GO-Tests erfüllten oder übertrafen demnach die Herstellerspezifikationen mit weniger als 0,020 m RMSE, während mobile Tests systematische Fehler zeigten. Stabiles Sensorverhalten und stabiles Mobile Mapping hängen zusammen, sind aber nicht dieselbe Aussage. [9] [11]
Eine einfache Felddiagnose hilft: Wenn wiederholt erfasste Merkmale nicht übereinanderliegen, sind Trajektorie oder Registrierung verdächtig. Wenn Oberflächen fleckig, verzerrt oder gezielt unvollständig aussehen, sollte zuerst die Oberflächenwechselwirkung geprüft werden. In beiden Fällen gilt: Ein plausibel aussehender Scan ist nicht dasselbe wie verifizierte Geometrie. [11] [23] [24]
Handgeführtes LiDAR im Vergleich zu anderen 3D-Scantechnologien
Handgeführtes LiDAR ersetzt andere 3D-Erfassungsmethoden nicht allgemein. Es hat Vorteile, wenn Erfassung beim Gehen, Maßstab und Kontext zählen. Andere Werkzeuge sind überlegen, wenn die Aufgabe klein ist, enge Toleranzen fordert oder ein anderes Ergebnis verlangt. Der richtige Vergleich lautet daher nicht „insgesamt am besten“, sondern „am besten geeignet für die tatsächlich benötigte Geometrie, Toleranz und Ausgabe“. [14] [15]
| Scannerklasse | Stärken | Schwächen | Typisches Ergebnis |
|---|---|---|---|
| Handgeführtes / mobiles SLAM-LiDAR | Schnelle Erfassung im Raum-, Standort- und Routenmaßstab einschließlich Kontext | Enge Toleranzen kleiner Bauteile und präzise Wiedergabe feiner Kanten | Registrierte Punktwolke; Mesh nach Verarbeitung |
| Stationärer TLS | Kontrollierte, detailreiche Szenenerfassung von festen Standpunkten | Langsamere Abdeckung; viele Aufstellungen bei komplexen Räumen | Dichte Punktwolke; registrierter Vermessungsdatensatz |
| Handgeführter Laserlinien-Messscanner | Objektprüfung und Reverse Engineering mit engen Toleranzen | Erfassung großer Räume beim Gehen | Punktwolke in Messqualität; Referenz für Prüfung oder CAD |
| Streifenlicht-Objektscanner | Kleine bis mittlere Bauteile und Geometrieerfassung am Arbeitstisch | Sehr große Szenen; glänzende oder transparente Objekte können schwierig sein | Dichte Punktwolke oder Mesh |
| Smartphone-LiDAR / AR-Tiefenerfassung | Schnelle Erfassung begrenzter Szenen und appbasierte Szenenrekonstruktion | Vermessungsgenauigkeit und umfassende Messtechnik | Tiefendaten und polygonales Szenen-Mesh |
Ergebnisse und Prüfverfahren unterscheiden sich aus gutem Grund. Handgeführtes SLAM-LiDAR beginnt üblicherweise mit einer Punktwolke zur späteren Verarbeitung. Messscanner verwenden wesentlich engere Genauigkeitsbegriffe im Objektmaßstab, und Streifenlichtsysteme werden häufig anhand von Normen wie ISO 10360-13 oder Bewertungsverfahren nach VDI/VDE 2634 eingeordnet. NIST warnt außerdem, dass Nutzer von Streifenlichtsystemen irreführende Erwartungen entwickeln können, wenn der reale Einsatz von den Prüfbedingungen der Richtlinien abweicht. Die Smartphone-Zeile ist hier bewusst auf die begrenzte Szenenrekonstruktion nach dem ARKit-Prinzip beschränkt, für die Apple polygonale Szenen-Meshs statt einer allgemeinen Maßgenauigkeit dokumentiert. Diese Klassen sind hinsichtlich Toleranz, Maßstab oder Ergebnis nicht austauschbar. [14] [15] [17]
Eignet sich ein LiDAR-Scanner für den 3D-Druck?
Manchmal. Ein LiDAR-Scanner kann für den 3D-Druck hilfreich sein, wenn das gedruckte Ergebnis nur Referenzgeometrie, eine grobe Form oder Passung im Körpermaßstab benötigt. Er eignet sich nicht, wenn das Bauteil eine enge Maßkontrolle verlangt. Entscheidend ist das Verhältnis zwischen geforderter Toleranz und erreichbarer Projektgenauigkeit. [4] [13]
| Anwendungsfall | Gut geeignet? | Begründung | Ergebnisprüfung |
|---|---|---|---|
| Direktes dekoratives Druck-Mesh | Manchmal | Große, detailarme Formen vertragen stärkere geometrische Vereinfachung | Mesh bereinigen, Löcher reparieren, Wasserdichtigkeit prüfen |
| Referenz-Mesh für Passungsprüfung / Ergonomie | Häufig | Außenkontur und Form zählen mehr als winzige Kantendetails | Maßstab und offensichtliche Löcher prüfen |
| Durch Reverse Engineering erstelltes CAD aus einer Scanreferenz | Manchmal | Der Scan kann die Flächenmodellierung anleiten, ohne die endgültige CAD-Maßreferenz zu sein | Mit bekannten Maßen und Bezügen vergleichen |
| Kleine mechanische Teile mit engen Toleranzen, Gewinde, scharfe Kanten | Nein | Diese Merkmale überschreiten üblicherweise den praktischen Genauigkeitsbereich handgeführten SLAM-LiDARs | Stattdessen messtechnische oder Streifenlicht-Arbeitsabläufe nutzen |
Die Tabelle zeigt, warum die Frage „Eignet sich LiDAR-Scanning für den 3D-Druck?“ nicht anhand von Punkten pro Sekunde beantwortet werden kann. Leica nennt für den BLK2GO als Beispiel eines handgeführten SLAM-LiDAR-Systems ±10 mm Innenraumgenauigkeit. Creaforms HandySCAN BLACK-Serie nennt auf der messtechnischen Seite hingegen 0,025 mm Genauigkeit und eine volumetrische Genauigkeitsformel von 0,020 mm + 0,040 mm/m. Das sind unterschiedliche Geräteklassen, Prüfrahmen und beabsichtigte Ergebnisse. Wenn der Druck von enger Passung, Gewinden oder scharfen Kanten abhängt, ist handgeführtes SLAM-LiDAR meist der falsche Ausgangspunkt. [4] [13]
Die Terminologie ist ebenso wichtig wie die Geometrie. ISO/ASTM 52900:2021 bildet die begriffliche Grundlage der additiven Fertigung. Die Formatbeschreibung der Library of Congress behandelt STL als Oberflächenformat aus Dreiecksnetzen. Ein gescanntes Mesh ist somit nur eine Stufe im Arbeitsablauf und kein Nachweis dafür, dass das Bauteil druckbar, wasserdicht, korrekt skaliert oder für die Aufgabe maßlich geeignet ist. [25] [20]
Arbeitsablauf: von der Punktwolke zu CAD, BIM, Mesh oder Druck
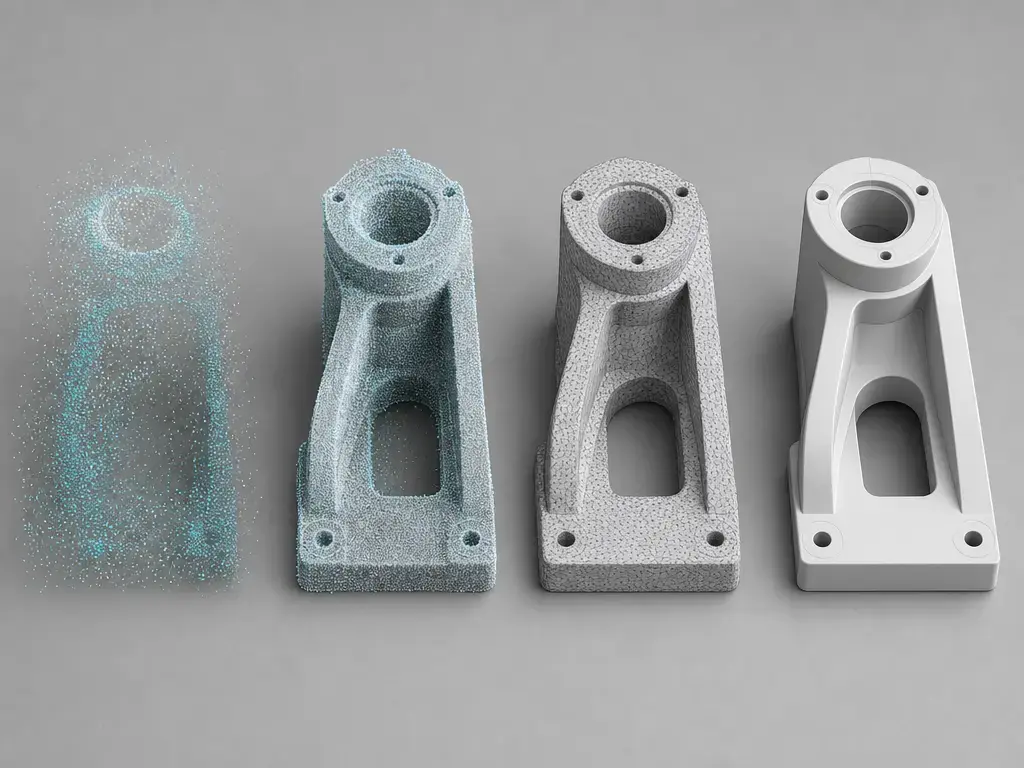
Die Roherfassung mit handgeführtem LiDAR beginnt üblicherweise als Punktwolke. E57 und LAS sind Austauschformate für Punktwolken, während STL, OBJ und PLY meshbezogene Formate sind, die später für Visualisierung, Bearbeitung oder Druckvorbereitung verwendet werden. Diese Unterscheidung betrifft den Arbeitsablauf, nicht die Marke. [3] [19] [20] [21] [22]
Formate nach Verarbeitungsstufe: Punktwolke, Mesh und Druck
| Stufe | Formate | Geeignet für | Nicht geeignet für |
|---|---|---|---|
| Punktwolkenerfassung / -austausch | E57 [3], LAS/LAZ [19] | Speichern gescannter Punkte, Attribute und zugehöriger Bilder; Austausch von Punktwolkendaten zwischen Werkzeugen | Druckfertige Geometrie |
| Mesh-Austausch / Visualisierung | PLY [22], OBJ + MTL [21] | Darstellung rekonstruierter Oberflächen zur Bearbeitung, Betrachtung oder weiteren Nutzung | Vermessungskontrolle |
| Druckvorbereitung | Meist STL [20], teilweise reparierte OBJ-/PLY-Dateien [21] [22] | Vorbereitung wasserdichter Meshs, Skalierung, Qualitätssicherung und Slicer-Import | Unveränderte Erfassungsreferenz |
Die übliche Reihenfolge lautet: bereinigen, registrieren, segmentieren, ausdünnen, vermaschen, Löcher füllen, Wasserdichtigkeit prüfen, Maßstab und Qualität prüfen sowie bei Bedarf CAD-Flächen modellieren. Zuerst wird bereinigt und registriert, damit die Daten ein gemeinsames Koordinatensystem besitzen. Danach werden die relevanten Objekte oder Räume segmentiert. Ausdünnen ist nur nötig, wenn die Datendichte die Weiterverarbeitung behindert. Anschließend wird vermascht, werden bei Bedarf Löcher repariert und wird die Wasserdichtigkeit geprüft, bevor etwas in Richtung Druck geht. Sind bearbeitbare Volumenkörper oder parametrische Geometrie das Ziel, folgt die CAD-Flächenmodellierung nach diesen geometrischen Prüfungen, nicht davor. [3] [20] [21] [22]
Ein Austauschformat ist nicht gleichbedeutend mit Ergebnisqualität. E57 und LAS sind keine Druckformate, und STL, OBJ oder PLY ersetzen weder Vermessungskontrolle noch Projektverifikation. [3] [19] [20]
Markt- und Forschungskontext
Aktuelle Produkte und Validierungsliteratur weisen auf dieselbe Nutzungslogik hin: Handgeführtes und mobiles LiDAR ist hilfreich, weil der Arbeitsablauf schnell, mobil und gut für die Erfassung räumlichen Kontexts geeignet ist. Das erklärt die Attraktivität von SLAM-LiDAR für Gebäudeinnenräume, Routen und wechselnde Feldbedingungen. Die Abhängigkeit von der Umgebung verschwindet dadurch jedoch nicht. Die Vergleichsstudie von 2024 berichtet weiterhin von Innenraumgenauigkeiten um 5 mm und Außenergebnissen zwischen 10 mm und 60 mm je nach Bedingungen. Diese Spanne ist groß genug, um die Projektplanung zu beeinflussen. [12] [10]
Auch die Produktentwicklung deutet auf hybride Erfassung hin, nicht auf ein Gerät, das alles ersetzt. FAROs Orbis Premium zeigt, dass mobiles Scanning und kurze stationäre Detailaufnahmen in einem Arbeitsablauf zusammenpassen. Zugleich bleiben die ASTM-Einschränkungen relevant, weil Oberflächen, Geometrie, Beleuchtung und Bewegung weiterhin dafür sorgen, dass Feldergebnisse von spezifizierten Bedingungen abweichen. [6] [1]
Fazit: wann ein handgeführter LiDAR-3D-Scanner sinnvoll ist
Ein handgeführter LiDAR-3D-Scanner ist das richtige Werkzeug, wenn Abdeckung, Kontext und Geschwindigkeit vor Ort die Aufgabe bestimmen. Er ist das falsche Werkzeug, wenn sich das Ergebnis von Anfang an wie Objektmesstechnik mit engen Toleranzen verhalten muss. [4] [13]
Wählen Sie handgeführtes SLAM-LiDAR für Innenräume, Technikräume, Routen, Standortkontext und Referenzgeometrie, die später geprüft, bereinigt oder verfeinert wird. Wählen Sie messtechnisches oder streifenlichtbasiertes Objektscanning, wenn kleine Merkmale, enge Passungen, scharfe Kanten oder prüftechnische Toleranzen über den Erfolg entscheiden. Maßgeblich ist nicht, wie fortschrittlich der Scanner aussieht, sondern ob seine Geräteklasse zur tatsächlich benötigten Geometrie, Toleranz und Ausgabe passt. [4] [13]
Häufig gestellte Fragen
Was ist ein handgeführter LiDAR-3D-Scanner?
Es handelt sich um ein professionelles, in der Hand getragenes LiDAR-System mit SLAM, das beim Gehen durch eine Szene verwendet wird. Dabei erfasst es Geometrie und schätzt gleichzeitig seinen Weg. In dieser Klasse ist das normale erste Ergebnis eine Punktwolke, kein fertiges Mesh oder CAD-Modell. [4] [3]
Wofür eignen sich handgeführte LiDAR-3D-Scanner?
Sie eignen sich für die schnelle Erfassung im Raum-, Routen- und Standortmaßstab, wenn Kontext wichtiger ist als die Wiedergabe winziger Merkmale. Damit sind sie für Innenräume, Technikräume, Baufortschritt, historische Räume und andere schnelle Erstkartierungen nützlich, die später mit stärker kontrollierten Messungen kombiniert werden können. [12]
Wie genau ist ein handgeführter LiDAR-Scanner?
Es gibt keine einheitliche Antwort. Der Wert hängt von Messgröße, Testkontext und Verarbeitungsstufe ab. In einem unabhängigen Vergleich von 2024 lag die berichtete SLAM-Innenraumgenauigkeit bei etwa 5 mm, während Außenergebnisse je nach Bedingungen zwischen 10 mm und 60 mm lagen. Deshalb muss die Projektgenauigkeit anhand der tatsächlichen Aufgabe geprüft werden und darf nicht aus einer allgemeinen Bezeichnung abgeleitet werden. [10]
Kann man direkt aus einem LiDAR-Scan 3D-drucken?
Manchmal, aber nicht ohne Weiteres zuverlässig. STL ist ein Oberflächenformat aus Dreiecksnetzen. Ein Scan benötigt daher weiterhin Bereinigung, gegebenenfalls Lochreparatur, Prüfung der Wasserdichtigkeit sowie Maßstabsprüfung und Qualitätssicherung, bevor er sich wie ein druckbares Modell verhält. Eine Punktwolke liegt noch früher in der Verarbeitungskette und ist selbst kein Druckformat. [20] [3]
Ist LiDAR-Scanning für den 3D-Druck geeignet?
Es kann sich für große Referenzgeometrie mit weiten Toleranzen, Passungsstudien oder Ausgangsdaten für CAD-Reverse-Engineering eignen. Für kleine mechanische Teile, Gewinde und scharfe Kanten passt es meist schlecht. Der Unterschied zwischen Werten handgeführter SLAM-LiDAR-Systeme wie ±10 mm Innenraumgenauigkeit beim BLK2GO und messtechnischen Angaben wie 0,025 mm Genauigkeit beim HandySCAN erklärt den Grund. [4] [13]
Warum driften handgeführte LiDAR-Scans, und wie lässt sich das verringern?
Drift entsteht, wenn die Trajektorienschätzung von der Realität abweicht, insbesondere bei fehlender deutlicher Überlappung oder fehlendem Schleifenschluss. Praktische Gegenmaßnahmen sind das erneute Besuchen von Bereichen, bewusstere Bewegung in schwierigen Abschnitten und Kontrollpunkte, wenn absolute Positionierung wichtig ist. NavVis erklärt ausdrücklich, dass Kontrollpunkte Trajektorienschätzungen verbessern und Georegistrierung sowie Ausrichtung unterstützen. [9]
Wie ist Smartphone-LiDAR einzuordnen?
Apple dokumentiert LiDAR-Tiefendaten zum Aufbau eines polygonalen Szenen-Meshs in ARKit. In der offiziellen Apple-Dokumentation wurde jedoch kein verlässlicher Wert gefunden, der für diesen Ablauf eine allgemeine Maßgenauigkeit spezifiziert. Eine Feldstudie von 2023 berichtete für zwei iPhone-Apps im Vergleich mit einem ZEB Revo auf Waldboden-Testflächen von RMS-Bereichen von 0,016–0,035 m und 0,017–0,025 m. Das sind aufgabenspezifische Belege und kein Ersatz für professionelles handgeführtes SLAM-LiDAR. Apples Hinweis auf Laserklasse 1 ist eine Sicherheitsklassifizierung, kein Genauigkeitsnachweis. [17] [16] [18]
Quellen
- ASTM E3125-17 / aktiver Eintrag für laserbasierte scannende 3D-Bildgebungssysteme nach dem Flugzeitprinzip — https://store.astm.org/e3125-17.html
- ASTM E2938-15(2023), Entfernungsmessleistung von Flugzeitsystemen mittlerer Reichweite — https://store.astm.org/standards/e2938
- ASTM E2807-11R19, Erklärung zum Austausch von E57-3D-Bildgebungsdaten — https://store.astm.org/e2807-11r19.html
- Leica BLK2GO, Technologieseite — https://shop.leica-geosystems.com/reality-capture/blk2go/technology
- Leica BLK2GO PULSE, technische Daten — https://shop.leica-geosystems.com/lat/reality-capture/blk2go-pulse/tech-specs
- FARO Orbis Premium, technisches Datenblatt als PDF — https://media.faro.com/-/media/Project/FARO/FARO/FARO/Resources/2_TECH-SHEET/2024/Orbis-Premium/CMO12127_Techsheet_OrbisPremium_AECO_A4_ENG_Web.pdf
- GeoSLAM ZEB Horizon, Datenblatt V4 als PDF — https://media.faro.com/-/media/Project/FARO/FARO/FARO/New-Product-Images/GeoSLAM/ZEB-Horizon/PDF/Horizon_Spec_Sheet_V4_RT_FARO.pdf
- NavVis VLX 3, technische Daten — https://www.navvis.com/resources/specifications/navvis-vlx-3
- NavVis, Einführung zu Kontrollpunkten — https://vlx2.docs.navvis.com/operation/using-the-device/best-practices/control-points/introduction/
- Remote Sensing 2024, Vergleichsstudie zu NavVis VLX und Leica BLK2GO — https://www.mdpi.com/2072-4292/16/17/3256
- IGARSS 2024, Repositoriumseintrag zum BLK2GO — https://athena.westpoint.edu/items/b9bf4ec2-e574-4704-aec7-3a491886086d
- Applied Geomatics 2018, Validierung von handgeführtem SLAM-Mobile-Mapping — https://link.springer.com/article/10.1007/s12518-018-0221-7
- Creaform HandySCAN BLACK-Serie, Broschüre als PDF — https://www.creaform3d.com/-/media/project/oneweb/oneweb/creaform3d/promotional-documentation/en/handyscan-3d_black-series_brochure_en_hq_20241128.pdf
- ISO 10360-13:2021, Katalogeintrag zu optischen 3D-Koordinatenmesssystemen — https://www.iso.org/standard/74957.html
- NIST-Veröffentlichung zu Fehlerquellen in Streifenlicht-3D-Scannern — https://www.nist.gov/publications/sources-errors-structured-light-3d-scanners
- Frontiers 2023, Feldmethodenstudie zu iPhone-LiDAR gegenüber ZEB Revo als PDF — https://www.frontiersin.org/journals/forests-and-global-change/articles/10.3389/ffgc.2023.1224575/pdf
- Apple ARKit, Dokumentation zur Szenenrekonstruktion — https://developer.apple.com/documentation/arkit/visualizing-and-interacting-with-a-reconstructed-scene?changes=la&language=objc
- Apple Support, Informationen zu LiDAR und Laserklasse 1 beim iPad Pro — https://support.apple.com/guide/ipad/ipad89155f3c/26/ipados/26
- OGC LAS 1.4, Eintrag zum Community-Standard — https://www.ogc.org/standards/las/
- Library of Congress, Beschreibung des STL-Formats — https://www.loc.gov/preservation/digital/formats/fdd/fdd000504.shtml
- Library of Congress, Beschreibung des OBJ-Formats — https://www.loc.gov/preservation/digital/formats/fdd/fdd000507.shtml
- Library of Congress, Beschreibung der PLY-Formatfamilie — https://www.loc.gov/preservation/digital/formats/fdd/fdd000501.shtml
- Remote Sensing 2018, Studie zu Entfernungsfehlern durch spiegelnde Reflexion — https://www.mdpi.com/2072-4292/10/7/1077
- Pattern Recognition Letters, Artikel zu transparenten und spiegelnden Materialien in Laserscans — https://www.sciencedirect.com/science/article/pii/S0921889015302736
- ISO/ASTM 52900:2021, Katalogeintrag zur Terminologie der additiven Fertigung — https://www.iso.org/standard/74514.html