
Résumé : ce que la photogrammétrie aérienne par drone fait et ne fait pas
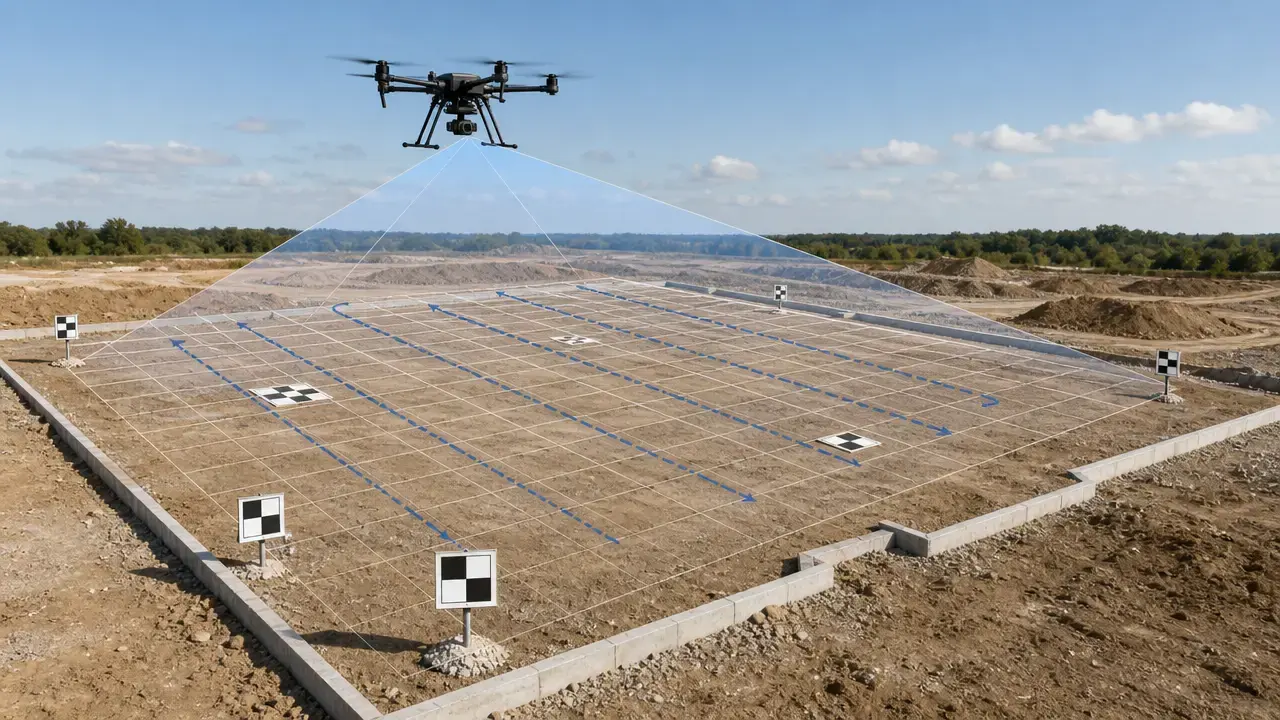
La photogrammétrie aérienne est une mesure fondée sur des photographies aériennes qui se chevauchent : l’art, la science et la technologie permettant d’obtenir des informations fiables à partir d’images. Dans le cadre de travaux par drone, cela signifie généralement transformer un vol photographique planifié en livrables tels que des orthomosaïques, des produits altimétriques, des nuages de points ou des maillages. [1]
Un résultat visuellement réussi n’équivaut pas à une mesure défendable. La précision dépend de la planification du vol, du contrôle, des tests sur points de contrôle, des choix de traitement et d’un rapport clair du système de référence des coordonnées, des unités et des statistiques d’erreur. Un projet peut être géoréférencé avec succès tout en ne respectant pas une tolérance topographique ou d’ingénierie si le contrôle, la géométrie ou la validation sont insuffisants. [10] [11] [13]
Définitions rapides
Quelques termes sont à l’origine de la plupart des confusions initiales, notamment lorsque les produits image, les produits altimétriques et les termes de précision sont mélangés. L’USGS distingue une orthophoto d’une orthomosaïque : la première est une image aérienne corrigée, tandis que la seconde est un produit cartographique plus étendu assemblé à partir de nombreuses images corrigées. Le reste du vocabulaire est tout aussi important, car l’échelle d’échantillonnage, le contrôle et la validation ne sont pas interchangeables. [6] [7]
- Orthophoto : une image aérienne corrigée afin que les effets de déplacement soient supprimés. [6]
- Orthomosaïque : une image de type cartographique plus étendue assemblée à partir de nombreuses orthophotos. [7]
- DSM / DTM / DEM : un DSM inclut la surface visible, comme les toits, les arbres et le terrain ; un DTM vise à représenter le sol nu ; DEM est ambigu en pratique, précisez donc s’il s’agit d’un raster de type DSM, d’un DTM ou d’un produit spécifique à un logiciel. [19]
- GSD / exactitude / précision : le GSD est la dimension nominale au sol représentée par un pixel ; l’exactitude est la proximité d’une valeur de référence ; la précision est la répétabilité. Le GSD ne garantit pas l’exactitude finale de la carte. [11] [16]
- GCP / point de contrôle : les GCP contraignent la solution durant le géoréférencement ; les points de contrôle sont écartés et utilisés uniquement pour tester indépendamment l’exactitude positionnelle. [10] [11]
- RTK / PPK : les deux améliorent les observations de position de la caméra, le RTK en temps réel et le PPK après le vol, mais aucun ne remplace une validation indépendante. [17]
Contexte historique : des photographies aériennes à la photogrammétrie par UAV
Cette filiation précède de loin les drones modernes. Des photographies aériennes de Paris étaient prises depuis un ballon en 1858, et des expériences initiales de levés radiocommandés ont suivi beaucoup plus tard, dont un essai à voilure fixe en 1979 et des travaux avec hélicoptère modèle réduit en 1980. Ce que les drones ont surtout changé est la facilité de déploiement et la souplesse opérationnelle, et non l’exigence photogrammétrique fondamentale d’images recouvrantes, de contrôle et de mesure. [18]
Fonctionnement de la photogrammétrie par drone
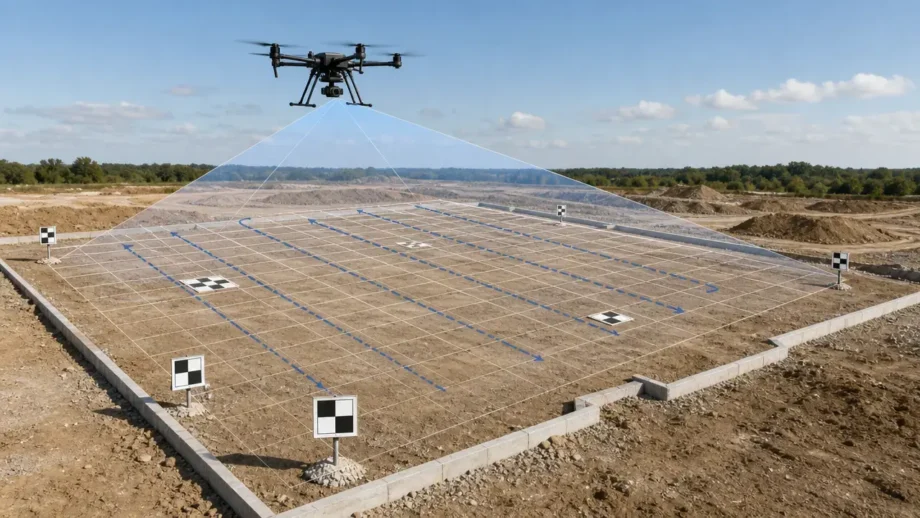
La photogrammétrie par drone commence par des images qui se chevauchent et partagent suffisamment de détails pour que le logiciel détecte des points clés, les mette en correspondance entre les photographies et crée des points de liaison. Ces correspondances établissent la géométrie relative du bloc d’images. L’échelle absolue et le géoréférencement proviennent ensuite du contrôle, du géoréférencement direct ou d’autres références connues, et non du seul recouvrement des images. [13] [14]
L’ajustement de faisceaux avec auto-étalonnage optimise conjointement les poses de caméra et les paramètres intrinsèques de la caméra, et une géométrie faible du réseau d’images rend la solution moins robuste, en particulier pour l’échelle et l’exactitude verticale. [13] [14]
Le nuage épars ou de points de liaison est principalement un produit d’alignement et un diagnostic indiquant si le bloc se comporte correctement. La reconstruction dense estime beaucoup plus de points de surface à partir des images alignées. Les sorties finales présentent ensuite cette reconstruction sous forme de livrables tels qu’une orthomosaïque, un DSM, un DTM, une exportation de nuage de points ou un maillage. Ces étapes sont liées, mais elles ne sont pas identiques. [14] [19]
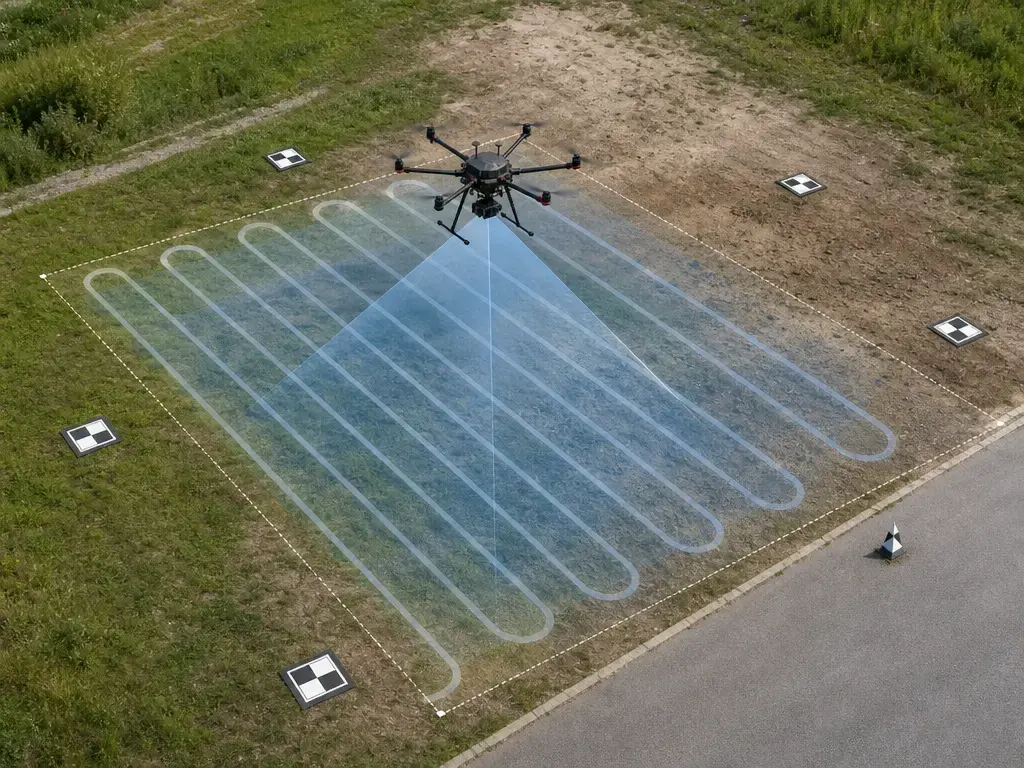
Étapes clés d’un flux de photogrammétrie par drone
- Planifier la zone, l’altitude, le recouvrement et la stratégie de contrôle en fonction du livrable.
- Effectuer des bandes d’images recouvrantes avec un mouvement stable et une exposition homogène.
- Géoréférencer le bloc avec des GCP et, s’ils sont utilisés, des balises de caméra RTK ou PPK.
- Détecter les caractéristiques et mettre les images en correspondance afin d’obtenir des points de liaison.
- Exécuter l’ajustement de faisceaux et l’auto-étalonnage.
- Vérifier la qualité de l’alignement et la distribution du contrôle.
- Générer le nuage de points dense.
- Dériver l’orthomosaïque, le DSM, le DTM ou le maillage selon les besoins.
- Examiner les résidus, les lacunes et les artefacts avant la livraison.
Contrôle de l’exactitude en photogrammétrie aérienne : normes, GCP, points de contrôle, RTK et PPK
Les points de contrôle au sol contraignent la solution photogrammétrique ; les points de contrôle la testent. Cette distinction importe, car un faible résidu sur un GCP montre seulement que le modèle a été ajusté à ce point de contrôle. Cela ne prouve pas que la carte finale est exacte partout ailleurs. L’ASPRS définit l’erreur positionnelle par rapport à une référence indépendante de plus grande exactitude, et note que ces différences calculées sont, à strictement parler, des résidus, car la coordonnée vraie ne peut jamais être connue exactement. [10] [11]
Pour le rapport pratique sur l’exactitude positionnelle, ASPRS Edition 2 Version 2 constitue ici le cadre clé fondé sur les points de contrôle. La présentation de la norme demande un minimum de 30 points de contrôle pour des essais répondant aux conditions de l’ASPRS, tout en reconnaissant que de petits projets par drone peuvent ne pas atteindre ce nombre et doivent signaler cette limitation en conséquence. La même recommandation distingue les formulations « tested to meet » et « produced to meet » et indique que le rapport doit inclure les résidus à chaque point de contrôle, ainsi que le maximum, le minimum, la moyenne, la médiane, l’écart-type et le RMSE. [10]
Si vous ne pouvez pas atteindre 30 points de contrôle sur un petit site par drone, indiquez-le explicitement. N’affirmez pas qu’un projet a été testé pour satisfaire aux exigences ASPRS à moins que le nombre de points de contrôle et les conditions de rapport aient été effectivement respectés. [10]
ISO 19157-1:2023 remplit un rôle différent. Elle établit des principes pour décrire, évaluer et rapporter la qualité des données géographiques, mais ne définit pas de niveaux de qualité minimaux acceptables. En pratique, cela signifie que la norme aide à structurer le rapport qualité, tandis que la spécification du projet ou l’exigence du client définit le seuil de réussite ou d’échec. Un projet distinct, ISO/CD 17123-10.2, montre que la normalisation des essais de terrain pour des flux complets de photomesure par UAV est encore en développement autour de repères à coordonnées connues utilisés comme GCP et points de contrôle. [2] [3]
Le RTK et le PPK améliorent les observations de position de la caméra, ce qui peut réduire la quantité de contrôle au sol nécessaire et rendre l’alignement du bloc plus répétable, notamment avec une bonne conception du contrôle. Ils ne prouvent pas à eux seuls l’exactitude finale de la carte. Si vous souhaitez formuler une affirmation d’exactitude concernant la carte ou le modèle livré, vous avez toujours besoin de points de contrôle indépendants et d’un rapport clair. Pour de nombreux travaux de cartographie, le RTK ou le PPK doit être compris comme une entrée de la solution, et non comme une preuve de la solution. [10] [17]
Pour les livrables cadastraux, d’ingénierie ou de levé certifié, un contrôle par un géomètre habilité et des flux réglementés peuvent être requis selon la juridiction. Considérez cela comme une condition limite à vérifier avant les opérations de terrain, et non après le traitement.
Planifier un vol de cartographie photogrammétrique par UAV
Une bonne mission de cartographie photogrammétrique par UAV commence par le livrable et l’exactitude exigée, puis remonte vers la zone d’intérêt, le relief, les obstacles, l’angle solaire, le vent, le GSD souhaité, le recouvrement, la vitesse, l’intervalle de déclenchement et le fractionnement des batteries. Les chiffres de recouvrement des fournisseurs constituent des indications utiles, pas des règles universelles. Les recommandations de Pix4D s’appliquent explicitement à l’imagerie nadirale et se situent couramment autour de 75% de recouvrement frontal et 60% latéral pour les cas généraux, avec des exemples plus élevés tels que 80/80 pour l’agriculture et 85/85 pour les forêts. DJI Terra recommande 80% de recouvrement avant et 70% latéral pour la plupart des scénarios, avec des minimums en zone plane de 65% avant et 60% latéral. Le relief et les éléments élevés peuvent réduire le recouvrement effectif même lorsque les pourcentages planifiés semblent suffisants sur le papier ; le plan doit donc s’adapter à la surface réelle, et non à un chiffre prédéfini. [8] [9]
Pour les opérations aux États-Unis, les points clés de la FAA Part 107 incluent des drones de moins de 55 lb au total, une visibilité météorologique minimale de 3 miles, une altitude maximale de 400 ft AGL sauf si l’aéronef reste à moins de 400 ft d’une structure, ainsi qu’une vitesse maximale de 100 mph (87 knots) ; vérifiez les règles locales ailleurs. [5]
Distance d’échantillonnage au sol, recouvrement et intervalle de déclenchement
Le GSD est une échelle d’échantillonnage, non un contrat d’exactitude. Il indique avec quelle finesse le sol est représenté dans l’imagerie, mais ne certifie pas à lui seul l’exactitude positionnelle du produit fini. [11] [16]
Le déclenchement relie la vitesse, la taille d’image, le GSD et le recouvrement. Pix4D donne l’équation de l’intervalle de déclenchement frontal comme t = ((imH × GSD)/100) × (1 − overlap) / v, et son exemple calculé donne un intervalle de 6 s à 75% de recouvrement, 5 cm de GSD, 4000 px de hauteur d’image et une vitesse de vol de 30 km/h. En pratique, si vous volez plus vite, demandez un GSD plus fin ou exigez davantage de recouvrement, l’appareil photo doit se déclencher plus souvent. [16]
Le compromis devient évident dans une simulation de 1 ha. À 80% de recouvrement et 5 m/s, une mission à 5 cm de GSD a duré 3 min 18 s, nécessité 90 images et utilisé environ 4.52 GB. Porter la même zone à 1 cm de GSD a augmenté la mission à environ 37 min, 2217 images et 50.88 GB. Un GSD plus petit peut rapidement multiplier le temps de vol, le stockage, le temps de traitement et la charge de contrôle qualité ; le détail supplémentaire doit donc être justifié par le livrable. [17]
Nadir ou oblique, grille ou corridor : choisir des schémas de vol qui ne fragilisent pas la géométrie
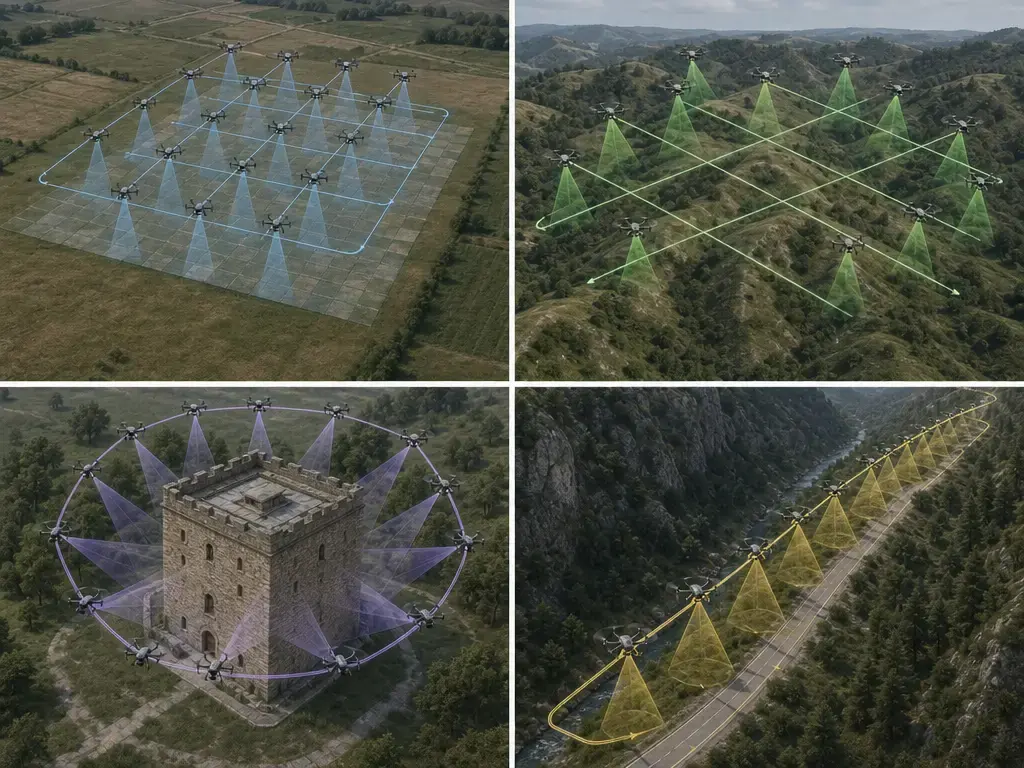
Les grilles uniquement nadirales sont efficaces pour les orthomosaïques et de nombreux produits orientés terrain, mais elles sont souvent insuffisantes pour les façades, les actifs verticaux, les toitures complexes, les reliefs abrupts, la cartographie de corridors et la reconstruction 3D avec un niveau de confiance plus élevé. Ces cas bénéficient généralement de bandes croisées, d’obliques périphériques, ou des deux, car le réseau d’images gagne en diversité géométrique. Le choix du schéma de vol relève du contrôle de l’exactitude, et pas seulement d’une décision de couverture. [13] [15]
Cette géométrie importe car l’auto-étalonnage n’est fiable que si le bloc est lui-même suffisamment robuste. L’Université de Stuttgart avertit spécifiquement qu’une géométrie de type corridor peut nécessiter un préétalonnage. L’étude de 2025 sur l’obturateur roulant a également constaté de meilleures conditions d’étalonnage et d’exactitude lorsque l’imagerie oblique était incluse, et a montré qu’une mauvaise disposition des GCP peut amplifier les erreurs. Davantage d’images ne signifie pas automatiquement mieux, mais une géométrie plus robuste le signifie souvent. [13] [15]
| Schéma de vol | Idéal pour | Risque principal | Ajustement typique |
|---|---|---|---|
| Grille nadirale | Orthomosaïque/DSM | Faces verticales insuffisantes | Ajouter des obliques pour une complétude 3D |
| Grille croisée | Géométrie robuste | Davantage d’images/de temps | Utiliser pour le relief/la haute exactitude |
| Oblique / obliques périphériques | Bâtiments/sites industriels | Charge de traitement | Contrôler l’angle + le recouvrement ; surveiller l’exposition |
| Corridor | Routes/réseaux | Géométrie de bloc faible | Augmenter le recouvrement + ajouter des bandes croisées + du contrôle |
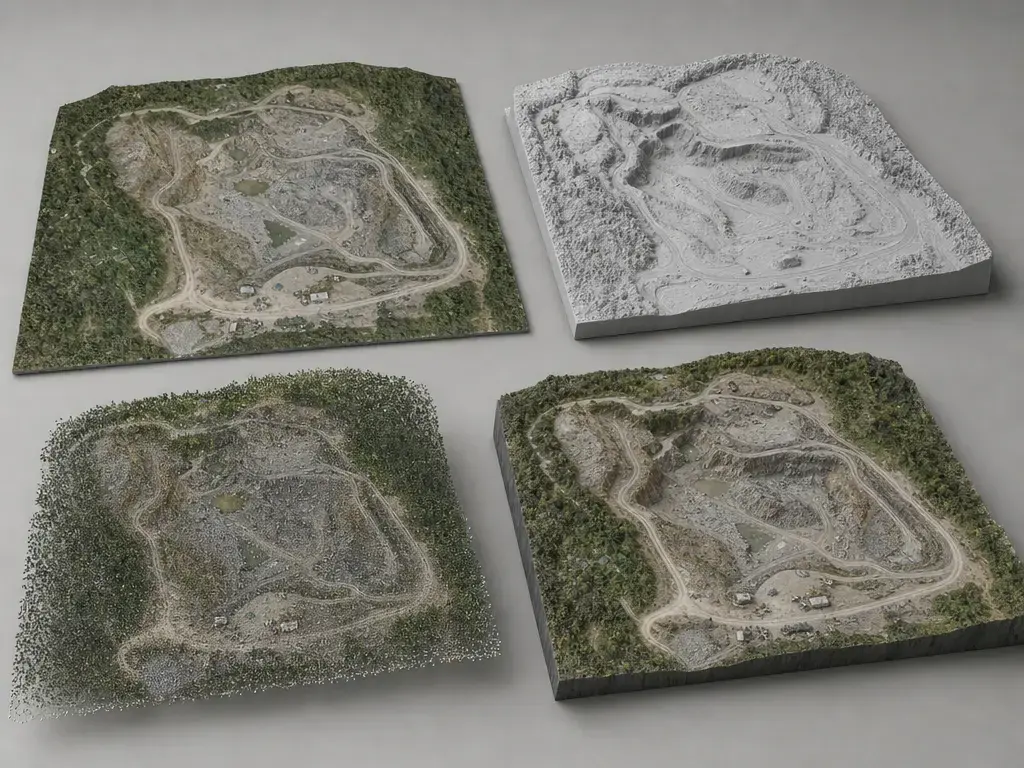
Flux de traitement : des images à l’orthomosaïque, au DSM ou DTM, au nuage de points et au maillage
Après la capture et l’alignement initial, le logiciel résout le bloc d’images en affinant les poses de caméra, les paramètres d’objectif et la cohérence des points de liaison. Cette étape est le pivot qualité du flux : si le recouvrement est faible, le contrôle mal réparti ou l’auto-étalonnage instable, le projet peut tout de même produire une surface, mais pas une surface à laquelle vous devriez accorder une confiance quantitative. La reconstruction dense suit l’alignement et estime beaucoup plus de points de surface que l’étape éparse. Ces résultats denses sont ensuite transformés en livrables géoréférencés. La documentation d’OpenDroneMap donne un exemple clair de sorties courantes : nuages de points en .ply, .laz ou .csv, maillages texturés en .obj, GeoTIFF d’orthophotos et GeoTIFF DSM ou DTM. [14] [19]
Les livrables nécessitent une dénomination et un conditionnement précis. Une orthomosaïque, un DSM, un DTM, un nuage de points et un maillage répondent à des besoins en aval différents, et « DEM » ne devrait pas rester non qualifié car les équipes l’emploient différemment. La remise doit aussi spécifier le CRS, les unités horizontales, le datum vertical, le GSD nominal et si un éventuel DTM a réellement été dérivé en sol nu plutôt que simplement exporté depuis le traitement par défaut du logiciel. Le rapport d’exactitude appartient au dossier séparément de la complétude visuelle. [10] [19]
Pack de remise recommandé
- Images brutes.
- Métadonnées EXIF.
- Journal de vol.
- Fichier GCP.
- Fichier de points de contrôle.
- Note sur le système de référence des coordonnées et le datum vertical.
- Rapport et paramètres de traitement.
- GeoTIFF d’orthomosaïque.
- GeoTIFF DSM.
- DTM, s’il est produit, avec les limites de la méthode indiquées.
- Nuage de points en LAS ou LAZ.
- Maillage en OBJ ou PLY, le cas échéant.
- Formulation du rapport d’exactitude, comprenant la méthode des points de contrôle, les statistiques de résidus et, selon le cas, les mentions tested-to-meet ou produced-to-meet. [10] [11]
Mesures de performance : exactitude, précision, résolution et complétude
La résolution, la précision et l’exactitude positionnelle ne désignent pas la même chose. La résolution est l’échelle d’échantillonnage, la précision est la répétabilité et l’exactitude positionnelle est la proximité par rapport à une référence indépendante de plus grande exactitude. [11]
Pour le rapport sur les points de contrôle, séparez les résultats horizontaux et verticaux. L’ASPRS utilise RMSEH pour les produits planimétriques, RMSEV pour les produits verticaux et RMSE3D lorsque l’exactitude positionnelle tridimensionnelle est rapportée. L’ASPRS note également que les essais fondés sur le RMSE horizontal supposent des erreurs presque normales, un échantillon suffisamment grand et une faible erreur moyenne. Les rapports verticaux méritent un traitement distinct, car l’exactitude verticale est souvent légèrement moins bonne que l’horizontale en photogrammétrie par UAV et plus sensible à la géométrie, au contrôle et à la couverture du sol. Un seul chiffre d’exactitude générique masque trop d’éléments. [11] [12]
L’ASPRS sépare en outre l’exactitude verticale en zone non végétalisée de celle en zone végétalisée, car les zones végétalisées peuvent produire des distributions asymétriques et des comportements d’erreur différents. C’est pourquoi le RMSE seul ne suffit pas. Les résidus des points de contrôle doivent être examinés point par point, et le rapport doit aussi inclure le maximum, le minimum, la moyenne, la médiane et l’écart-type avec le RMSE. Cet ensemble plus complet de statistiques révèle mieux les biais, les valeurs aberrantes et les effets de couverture du sol. [10] [11]
La complétude est une dimension de qualité distincte : un bloc peut afficher des statistiques acceptables aux points de contrôle tout en manquant des façades, des intérieurs de canopée ou des surfaces occultées. Les règles empiriques « ×GSD » des fournisseurs peuvent être des attentes utiles pour la planification, mais ce ne sont pas des normes et elles ne prouvent pas l’exactitude livrée. [11] [13] [15]
Limites et modes de défaillance
La photogrammétrie aérienne est sensible aux surfaces qu’elle observe. Une texture faible, des matériaux réfléchissants ou transparents, des motifs répétitifs, l’eau, la neige et les scènes avec végétation ou circulation en mouvement peuvent tous réduire la qualité de mise en correspondance ou produire des trous et des distorsions. Les recommandations de DJI signalent spécifiquement les scènes à faible texture telles que l’eau, le verre et les grandes surfaces à texture uniforme, ainsi que les objets en mouvement comme une circulation dense ou la végétation dans le vent, comme des cas problématiques pour la reconstruction en lumière visible. [9]
Le flou de mouvement et l’obturateur roulant nécessitent un traitement conditionnel, et non des règles générales. La vitesse, le temps d’exposition, la stabilisation et la prise en compte ou non du comportement d’obturateur roulant par le logiciel sont tous importants, et une géométrie plus robuste peut aider à réduire l’impact. [15]
Les défaillances géométriques sont aussi importantes que les défaillances de surface. Le relief peut réduire le recouvrement effectif sur les parties les plus hautes du site, les blocs de corridor peuvent être faibles et un mauvais placement du contrôle peut déstabiliser l’auto-étalonnage ou amplifier l’erreur. En pratique, la solution n’est souvent pas davantage de traitement, mais une meilleure conception du bloc, une meilleure distribution du contrôle et un schéma de vol adapté à la scène. [8] [13] [15]
Applications de la photogrammétrie aérienne
La photogrammétrie aérienne est utile partout où une vue géoréférencée 2.5D ou 3D soutient mieux les décisions qu’une photographie unique. Les équipes de construction l’utilisent pour le suivi d’avancement, l’examen des déblais-remblais et la documentation de site. Les équipes minières et de carrières l’emploient pour les variations de surface et les flux de travail sur les stocks. L’agriculture l’utilise pour la cartographie des parcelles, tandis que les équipes d’infrastructure l’emploient pour les actifs, les corridors et l’assistance aux inspections.
Elle est aussi utile pour la documentation de catastrophes, les entrées de jumeaux numériques et la tenue des registres de site, particulièrement lorsque la sortie doit être intégrée dans un SIG, une CAO ou un BIM plutôt que de rester une image autonome. La photogrammétrie peut compléter d’autres méthodes de détection, mais ne doit pas être considérée comme un substitut universel au LiDAR.
Recherche actuelle et contexte de marché
La recherche actuelle en photogrammétrie par UAV continue de se concentrer sur la planification des prises de vue, la robustesse de l’étalonnage, l’automatisation, la modélisation de l’obturateur roulant et une assurance qualité renforcée. L’activité de normalisation reflète la même pression en faveur d’une meilleure discipline des flux de travail : une norme technique photogrammétrique IEEE spécifique au domaine pour les UAS civils légers et de petite taille utilisés dans l’ingénierie des lignes aériennes de transport d’électricité est active, tandis qu’ISO/CD 17123-10.2 reste en cours de développement pour les essais terrain des flux de photomesure par UAV. [3] [4] [14] [15]
Le marché lui-même est plus vaste que n’importe quel écosystème. Il existe des outils de bureau, du traitement dans le cloud et des pipelines open source, souvent avec des types de livrables qui se recoupent. La question pratique n’est pas de savoir quelle marque est la meilleure dans l’absolu, mais quel flux de travail peut documenter le traitement, préserver la traçabilité des données et prendre en charge le rapport d’exactitude fondé sur les points de contrôle exigé par le projet.
Points pratiques à retenir pour les projets de photogrammétrie aérienne
La photogrammétrie aérienne fonctionne au mieux lorsque la logique du livrable, de la géométrie, du contrôle, du traitement et du rapport est définie avant le décollage de l’aéronef. Si l’un de ces éléments reste imprécis, le résultat peut toujours sembler complet tout en ne permettant pas d’étayer une affirmation de mesure défendable. Le flux le plus sûr est celui qui définit ce qui sera livré, comment le bloc sera contrôlé, comment il sera testé avec des points de contrôle et comment le CRS, les unités et les statistiques seront rapportés lors de la remise. [10] [11] [13] [17]
- Définir le livrable et l’objectif d’exactitude requis.
- Planifier la géométrie selon les conditions du site, le GSD, le recouvrement et le schéma de vol, et non un préréglage générique.
- Collecter le contrôle avec des GCP, des points de contrôle et du RTK ou PPK selon les besoins.
- Traiter avec des paramètres documentés et un enregistrement clair des choix de CRS et de datum vertical.
- Tester le produit fini à l’aide de points de contrôle indépendants.
- Rapporter clairement les statistiques, les unités, le CRS et l’énoncé d’exactitude.
FAQ
Qu’est-ce que la photogrammétrie aérienne ?
La photogrammétrie aérienne est une mesure fondée sur des photographies aériennes recouvrantes. Dans le travail pratique par drone, elle consiste généralement à convertir un vol de photos en sorties cartographiées ou 3D telles que des orthomosaïques, des produits altimétriques, des nuages de points ou des maillages. L’idée essentielle est la mesure, et non le simple assemblage visuel. [1]
Comment fonctionne la photogrammétrie par drone ?
La photogrammétrie par drone met en correspondance des caractéristiques partagées entre des images recouvrantes, résout les positions de caméra et reconstruit la scène en 3D. L’ajustement de faisceaux et l’auto-étalonnage affinent la géométrie, l’étape éparse montre si l’alignement est sain et la reconstruction dense remplit la surface. Les sorties finales présentent ensuite cette reconstruction sous forme de produits cartographiques ou de modélisation. [13] [14] [19]
Comment planifier un vol de cartographie photogrammétrique par UAV ?
Partez du livrable et de l’exigence d’exactitude, puis définissez la zone d’intérêt, les contraintes de terrain, le GSD, le recouvrement, la vitesse, l’intervalle de déclenchement et les divisions de batterie. Les chiffres de recouvrement des fournisseurs sont des indications, pas des règles universelles : les chiffres publiés par Pix4D sont spécifiques au nadir, tandis que DJI Terra recommande un recouvrement plus élevé comme plage par défaut pour de nombreux travaux. Aux États-Unis, vérifiez aussi les limites de la Part 107. [5] [8] [9] [16]
Le RTK ou le PPK suffit-il pour la photogrammétrie aérienne sans GCP ?
Pas à lui seul. Le RTK et le PPK améliorent les observations de position de la caméra et peuvent réduire la quantité de contrôle au sol requise, mais ils ne prouvent pas l’exactitude finale du produit. Si vous devez formuler une affirmation d’exactitude concernant la carte ou le modèle livré, vous avez toujours besoin de points de contrôle indépendants et d’un rapport clair. [10] [17]
Quel recouvrement utiliser pour la cartographie photogrammétrique par drone ?
Il n’existe pas une valeur de recouvrement universelle. Pour l’imagerie nadirale, Pix4D recommande couramment 75% de recouvrement frontal et 60% latéral dans les cas généraux, avec des exemples plus élevés pour l’agriculture et les forêts. DJI Terra recommande 80% avant et 70% latéral pour la plupart des scénarios, avec 65% avant et 60% latéral comme minimums en zone plane. Le relief, les bâtiments et les arbres peuvent vous imposer des valeurs plus élevées. [8] [9]
Comment rapporter l’exactitude avec des points de contrôle (RMSEH contre RMSEV, et quoi d’autre que le RMSE) ?
Rapportez séparément l’horizontal et le vertical. Les recommandations ASPRS prennent en charge les rapports RMSEH et RMSEV et, si l’exactitude positionnelle 3D complète est rapportée, RMSE3D est à nouveau distinct. Le RMSE seul ne suffit pas : incluez les résidus à chaque point de contrôle ainsi que le minimum, le maximum, la moyenne, la médiane et l’écart-type, et indiquez si le projet a été testé pour satisfaire ou produit pour satisfaire la classe revendiquée. [10] [11] [12]
Quand faut-il utiliser de l’imagerie oblique ou des bandes croisées plutôt qu’une cartographie uniquement nadirale ?
Utilisez-les lorsque le bloc nécessite une géométrie plus robuste, par exemple pour les façades, les toitures complexes, les reliefs abrupts, les levés de corridors ou les travaux 3D exigeant davantage de confiance. La géométrie uniquement en corridor est particulièrement fragile, et l’étude de 2025 sur l’obturateur roulant a constaté que l’imagerie oblique améliorait les conditions d’étalonnage et d’exactitude dans les scénarios testés. [13] [15]
Sources
- Lexique OSAC du NIST : définition de la photogrammétrie. https://www.nist.gov/glossary-term/39701
- ISO 19157-1:2023 : Information géographique — Qualité des données. https://www.iso.org/standard/78900.html
- ISO/CD 17123-10.2 : Optique et photonique — Procédures de terrain pour les essais d’instruments géodésiques et de topographie — Partie 10-2. https://www.iso.org/standard/83171.html
- Page de cycle de vie IEEE 1936.2-2023. https://standards.ieee.org/ieee/1936.2/10521/
- Points clés de la FAA Part 107. https://www.faa.gov/newsroom/small-unmanned-aircraft-systems-uas-regulations-part-107
- USGS : Orthophotos numériques. https://www.usgs.gov/publications/digital-orthophotos
- Glossaire USGS sur l’évolution côtière par télédétection : orthomosaïques. https://www.usgs.gov/glossary/remote-sensing-coastal-change-glossary
- Recommandations Pix4D sur le recouvrement pour l’acquisition d’images. https://support.pix4d.com/hc/en-us/articles/203756125
- Aide DJI Terra : recommandations de recouvrement et précautions de capture. https://repair.dji.com/help/content?customId=01700004830&lang=en&paperDocType=ARTICLE&re=US&spaceId=17
- Numéro public PE&RS ASPRS de mai 2025 : aperçu Ed.2 v2. https://my.asprs.org/Common/Uploaded%20files/PERS/Full%20Issues/Public/PERS%20Public%202025-05.pdf
- Normes d’exactitude positionnelle ASPRS Edition 2 Version 1. https://aagsmo.org/wp-content/uploads/2023/03/ASPRS_PosAcc_Edition2_MainBody.pdf
- MDPI IJGI 2021 : revue sur l’évaluation de l’exactitude des DTM issus de photogrammétrie par UAV. https://www.mdpi.com/2220-9964/10/5/285
- Université de Stuttgart : systèmes de caméras UAV à bas coût. https://www.ifp.uni-stuttgart.de/en/research/photogrammetric_systems/low-cost-uav-camera-systems/
- James et al. : optimisation de levés topographiques UAV traités avec SfM-MVS. https://discovery.ucl.ac.uk/id/eprint/10066677/
- Copie de dépôt de l’étude Applied Sciences 2025 sur les performances de l’obturateur roulant. https://oa.upm.es/95129/
- Équation de l’intervalle de déclenchement Pix4D. https://support.pix4d.com/hc/en-us/articles/202557479
- PDF de recommandations UGent Remote Sensing 2025. https://backoffice.biblio.ugent.be/download/01JSMS012MP4GQE45YK1QG76KJ/01JSMS96P2B50051E5SCF28726
- Colomina et Molina 2014 : revue sur les UAS pour la photogrammétrie et la télédétection. https://www.ugpti.org/smartse/research/citations/downloads/Colomina-UAS_for_Photogrammetry_and_RS_Review-2014.pdf
- Documentation OpenDroneMap : sorties. https://docs.opendronemap.org/fil/outputs/