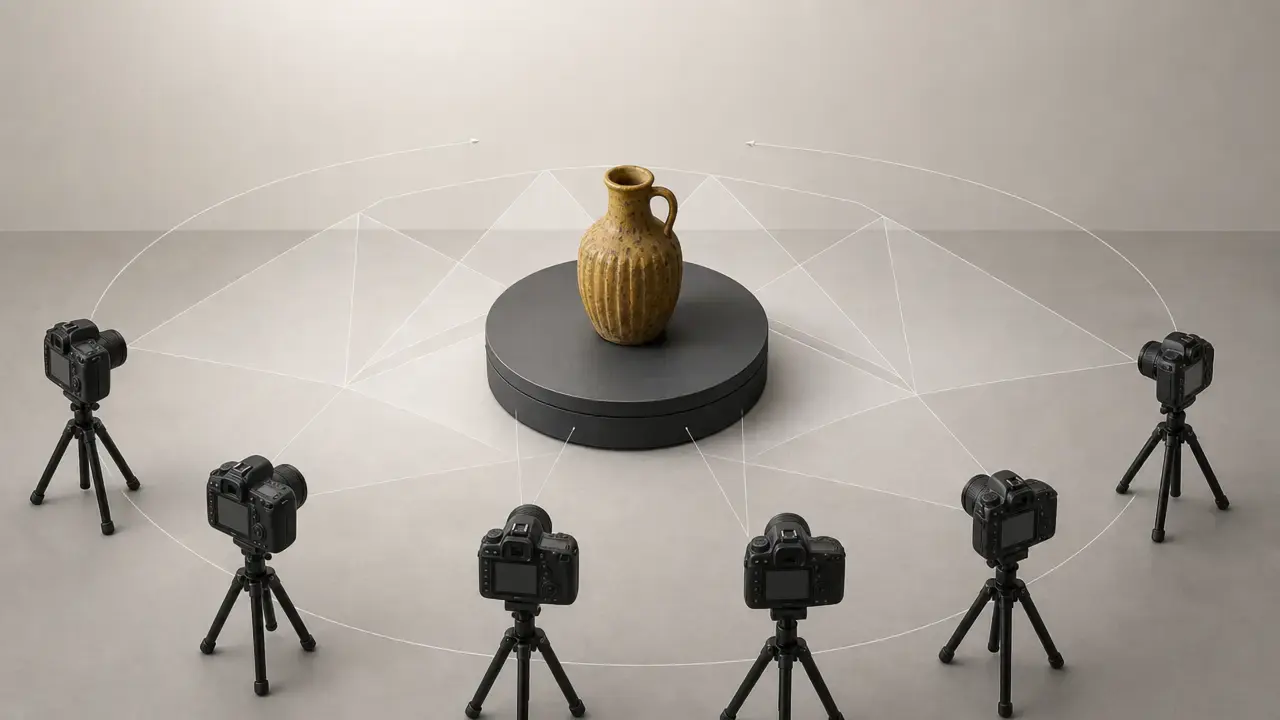

Zusammenfassung
Die Auswahlliste kostenloser Photogrammetrie-Software, die sich 2026 lohnt, ist kleiner und differenzierter, als viele Übersichten vermuten lassen. RealityScan gehört auf diese Liste, allerdings nur mit präziser Formulierung: Es ist proprietär, und ein Seat-Abonnement ist erforderlich, sofern nicht gemäß EULA und Lizenzbedingungen eine Ausnahme gilt. [1] [2]
Die beste Wahl hängt vom Ergebnis ab. Für die Objekterfassung auf einer Windows-Workstation sind RealityScan und Meshroom die praktischsten Mainstream-Optionen, unterscheiden sich jedoch deutlich bei Lizenzierung und GPU-Annahmen. [2] [4] [7] [8] Für Drohnenkartierung und Geländeprodukte sind OpenDroneMap und WebODM sinnvoller, da sie um Orthofotos, DEMs und georeferenzierte Ausgaben herum entwickelt wurden und nicht nur um texturierte Meshes. [14] [15] [18] Für Forschung, Skripting oder reproduzierbare Pipelines bleiben COLMAP und MicMac starke Grundlagen. [12] [13] [20] [21] Für Apple-native AR-Workflows ist RealityKit Object Capture eine eigene Kategorie: ein Apple-spezifischer API- und Tooling-Pfad rund um PhotogrammetrySession und USDZ-Ausgabe. [22] „Kostenlos“ bedeutet nicht automatisch Open Source. [1] [19]
Kurze Vergleichstabelle
Dieser Vergleich trennt vier verschiedene „kostenlose“ Kategorien: Open-Source-Software, proprietäre Software, die nur unter genannten Ausnahmen kostenlos ist, Freeware zur privaten Nutzung sowie Apples plattformspezifischen API-Workflow. Das ist wichtig, denn die Downloadkosten verraten kaum etwas über Lizenzierung, Hardware-Kompatibilität, Exportziele oder darüber, ob ein Werkzeug für Objekterfassung oder Geodatenkartierung gedacht ist. Die folgende Tabelle ist keine Genauigkeitsrangfolge und schließt bewusst zeitlich begrenzte Testversionen und ausschließlich kostenpflichtige Suiten aus. [1] [2] [12] [14] [19] [22]
| Werkzeug | Am besten für | Kostenlos-Status | Haupteinschränkung |
|---|---|---|---|
| RealityScan | Objektphotogrammetrie, insbesondere Asset- und Scan-Workflows unter Windows. | Proprietär; Seat erforderlich, sofern keine Ausnahme gilt. [1] [2] | Die Lizenzierung hängt von Umsatz und Anwendungsfall ab, und die vollständige Rekonstruktion unterliegt GPU-Beschränkungen. [1] [4] |
| Meshroom | Objektphotogrammetrie mit visuellem Node-Workflow. | Open Source; CUDA NVIDIA empfohlen; Fallback mit Draft Meshing. [7] [8] | Keine offizielle macOS-Version, und eine vollständige Rekonstruktion ist ohne unterstützte NVIDIA-Hardware deutlich weniger praktikabel. [8] |
| COLMAP | Forschung, reproduzierbare SfM/MVS-Grundlagen, GUI- oder CLI-Workflows. | Open Source (BSD). [12] | Technischere Einrichtung, und Standardpakete enthalten möglicherweise keine CUDA- oder HIP/ROCm-Unterstützung. [13] |
| OpenDroneMap (ODM) | Kartierungsorientierte Aufträge: Orthofotos, DEMs, georeferenzierte Ausgaben. | Open Source mit Kartierungsfokus; Orthofoto-/DEM-Ausgaben. [14] [15] | Praktische Grenzen werden durch RAM, Datensatzgröße und Annahmen des Kartierungsworkflows bestimmt. [14] |
| WebODM | Einfachere Verwaltung von Kartierungsworkflows für Luftbildprojekte. | Open Source; keine ODM-Benutzeroberfläche; verwendet laut Repository-Hinweis ODX. [18] | Am besten als Kartierungsprodukt beurteilen, nicht als Werkzeug für Tisch-Objektmeshes. [18] |
| 3DF Zephyr Free | Photogrammetrie lernen und sehr kleine persönliche Objektprojekte. | Private Nutzung; Limit von 50 Bildern. [19] | Harte Projektgrenze und Lizenz für die private Nutzung. [19] |
| MicMac | Experten-Photogrammetrie, vermessungsorientierte, forschungsintensive Workflows. | Open Source; Experten-Workflow. [20] | Steilere Lernkurve als bei Werkzeugen im Consumer-Stil. [20] [21] |
| Apple Object Capture | Apple-native Capture-to-AR-Pipeline. | Apple RealityKit API; USDZ-zentrierter Workflow; Hardware-Limits. [22] | Nur für Apple geeigneter Workflow und keine allgemeine plattformübergreifende Desktop-App. [22] [23] |
Beste Wahl nach Anwendungsfall
Die nützlichste Auswahlliste beginnt beim benötigten Ergebnis, nicht beim Wort „beste“. Ein druckbares Referenzmesh, ein spielbereites texturiertes Asset, eine reproduzierbare Forschungspipeline und ein Drohnen-Orthomosaik sind unterschiedliche Aufgaben mit unterschiedlichen Einschränkungen. Die eigentliche Frage lautet, welches Werkzeug zu Ihrer Hardware, Lizenzsituation und Ausgabe passt. [12] [15] [18] [19] [22]
- Tischobjekte auf einer Windows-Workstation: RealityScan oder Meshroom, da beide auf Objektrekonstruktion statt auf Kartenprodukte ausgerichtet sind. [4] [7] [8]
- Referenzmeshes für den 3D-Druck: RealityScan, wenn Sie umfassende Exportoptionen einschließlich STL wünschen, oder 3DF Zephyr Free, wenn das Projekt in sein Limit von 50 Fotos oder 50 Frames passt. [6] [19]
- Game- oder VFX-Requisiten: Meshroom, wenn Sie einen Open-Source-Node-Workflow möchten, oder RealityScan, wenn Lizenzierung und Hardwaremodell zu Ihrer Situation passen. [1] [7] [8]
- Dokumentation des Kulturerbes mit Methodentransparenz: COLMAP oder MicMac, da sie gut zu forschungsorientierten, überprüfbaren Workflows passen. [12] [20] [21] [29]
- Drohnen-Orthomosaike: OpenDroneMap oder WebODM, weil Orthofotos dort zentrale Ausgaben sind. [15] [18]
- DEM- und Geländeprodukte: OpenDroneMap oder WebODM, weil DSM- und DTM-Ausgaben Teil des Kartierungsstapels und kein nachträglicher Gedanke sind. [15] [18]
- Bildung und reproduzierbare Forschung: COLMAP für eine saubere offene Grundlage und MicMac für tiefergehende photogrammetrische Kontrolle. [12] [20] [21]
- Apple AR und USDZ-Auslieferung: RealityKit Object Capture, weil der Workflow auf
PhotogrammetrySessionund USDZ-Ausgabe ausgelegt ist. [22] - Schnelle persönliche Experimente mit winzigen Datensätzen: 3DF Zephyr Free, weil es leicht auszuprobieren ist, aber nur für die private Nutzung und innerhalb des harten Limits. [19]
Was „kostenlos“ hier wirklich bedeutet
In dieser Kategorie umfasst „kostenlos“ mehrere Lizenzmodelle. Open-Source-Werkzeuge wie COLMAP, OpenDroneMap, Meshroom, MicMac und WebODM bieten Zugriff auf den Quellcode und lizenzdefinierte Wiederverwendungsrechte, auch wenn ihre Verpflichtungen unterschiedlich sind. [10] [12] [17] [18] RealityScan ist anders: Es ist proprietäre Software mit einem Seat-Modell, und die Seat-Pflicht entfällt nur bei geltender Ausnahme. Die EULA definiert eine wesentliche Ausnahme als weniger als $1,000,000 USD Bruttoumsatz in den vergangenen 12 Monaten innerhalb der Unternehmensgruppe und besagt, dass der Umsatz erhaltene Vorschüsse oder andere eingeworbene Mittel einschließt. [1] 3DF Zephyr Free ist wiederum anders: Es ist Freeware für die private Nutzung, kein Open-Source-Paket und keine pauschale Lizenz für kommerzielle Nutzung. [19] Apple Object Capture bildet ebenfalls eine eigene Kategorie, da es sich um einen Apple-API- und Tooling-Workflow handelt, nicht um ein gewöhnliches plattformübergreifendes Desktop-Produkt. [22]
Hier bedeutet „lohnenswert“, dass das Werkzeug aktuell aktiv zum Download verfügbar ist, praktische Ergebnisse in Standardformaten erzeugt, dokumentierte Einschränkungen aus Primärquellen aufweist und in einen realen Workflow wie Objekterfassung, VFX-Assets, 3D-Druckvorbereitung oder Geodatenausgabe passt. [6] [14] [15] [22] Dieser Maßstab erzwingt zudem die Unterscheidung zwischen harten Limits und praktischen Grenzen. Ein hartes Limit ist etwa die Projektgrenze von 3DF Zephyr Free mit 50 Fotos oder 50 Frames. [19] Eine praktische Grenze ist etwa die RAM-Skalierungsempfehlung von OpenDroneMap oder die Abhängigkeit von Meshroom von unterstützter NVIDIA-CUDA-Hardware für seinen normalen Rekonstruktionspfad. [7] [8] [14]
Technische Grundlagen
Photogrammetrie beginnt mit dem Auffinden visueller Merkmale, die sich überlappende Bilder hinweg wiederholen, ihrem Abgleich und der Schätzung, wo sich jede Kamera bei der Aufnahme jedes Bildes befand. Gute Überlappung und stabile Szenengeometrie sind wichtig, weil die Software Beziehungen über viele Ansichten hinweg löst und nicht aus einem einzelnen Foto ein Modell ableitet. [29] [30]
Structure from Motion, kurz SfM, ist die Stufe, die diese Bildübereinstimmungen in eine spärliche 3D-Rekonstruktion und einen Satz Kameraposen umwandelt. Praktisch beantwortet SfM zwei frühe Fragen: Wo die Kameras waren und welche Bildmerkmale denselben physischen Punkten im Raum entsprechen. Moderne Pipelines verfeinern diese Schätzung anschließend durch Bundle Adjustment, damit das Kameranetzwerk möglichst konsistent zusammenpasst. Deshalb hängt die Qualität der Ausrichtung so stark von Überlappung, Vielfalt der Blickwinkel und stabilen Bildinhalten ab. [29]
Multi-View Stereo, kurz MVS, folgt auf diese spärliche Lösung. MVS verdichtet die Rekonstruktion, indem es Oberflächeninformationen aus mehreren ausgerichteten Ansichten schätzt, und erstellt so eine deutlich reichhaltigere Punktwolke oder Oberflächenschätzung als die spärliche SfM-Stufe allein. Darauf aufbauend kann Software ein Mesh erzeugen und Farbinformationen für die Texturierung darauf projizieren. Dies ist der grundlegende Weg hinter den meisten Werkzeugen in diesem Artikel, auch wenn sich ihre Oberflächen und vorgesehenen Ausgaben zwischen Objektscanning und Kartierung unterscheiden. [30] [31]
Genauigkeit und Validierung: „Sieht gut aus“ nicht mit „misst richtig“ verwechseln
Ein Modell kann hervorragend aussehen und dennoch maßlich falsch sein. Interne Anpassungsmetriken wie der Reprojektionsfehler sagen etwas darüber aus, wie gut Bildbeobachtungen zur geschätzten Kamerageometrie passen, beweisen aber für sich allein keine externe Maßgenauigkeit in realen Einheiten. Um von einer stimmigen Rekonstruktion zu vertrauenswürdigen Messungen zu gelangen, benötigen Sie je nach Aufgabe Maßstabsinformationen, Kontrolle, Referenzgeometrie oder Georeferenzierung. Bei der Objekterfassung kann das ein Maßstab oder ein bekannter Referenzabstand sein. Bei der Kartierung kann es sich um vermessene Kontrollpunkte oder einen Georeferenzierungsworkflow wie den gcp-Input von ODM handeln. Auch die Wiederholbarkeit ist wichtig: Wenn Sie den Workflow nicht erneut ausführen und konsistente Ergebnisse erhalten können, genügt eine attraktive Ausgabe allein nicht. [16] [25] [26]
Die hier zitierten Normen sind Referenzen für Vokabular und Abgrenzungen, keine Gütesiegel für eines der Werkzeuge dieser Liste. ISO 5725-1 fasst Genauigkeit in Bezug auf Richtigkeit und Präzision, das VIM definiert den grundlegenden Messwortschatz, und ISO 10360-13 behandelt Abnahme- und Nachprüfungen für optische 3D-Koordinatenmesssysteme bei Längenmessungen gemäß Herstellerangabe. Nichts davon bedeutet, dass die Werkzeuge dieser Übersicht standardmäßig ISO-konform für messtechnische Anwendungen sind. [24] [25] [26]
- Genauigkeit: Nähe eines Ergebnisses zu einem Referenzwert, erörtert durch Richtigkeit und Präzision. [25] [26]
- Richtigkeit: Nähe des Mittelwerts wiederholter Ergebnisse zu einem Referenzwert. [25] [26]
- Präzision / Wiederholbarkeit: Nähe wiederholter Ergebnisse zueinander unter festgelegten Bedingungen. [25] [26]
- Auflösung / Detail: Wie viel feine Oberflächenstruktur abgebildet wird; dies ist nicht dasselbe wie Maßrichtigkeit. [26]
- Reprojektionsfehler: Ein interner Indikator der Bildanpassung, kein eigenständiger Beweis für reale Genauigkeit. [25] [26]
- Maßstab / Georeferenzierung: Der Schritt, der eine Rekonstruktion an bekannte Abmessungen oder ein Koordinatensystem bindet. [16] [26]
Workflow: von Fotos zu nutzbaren Ergebnissen
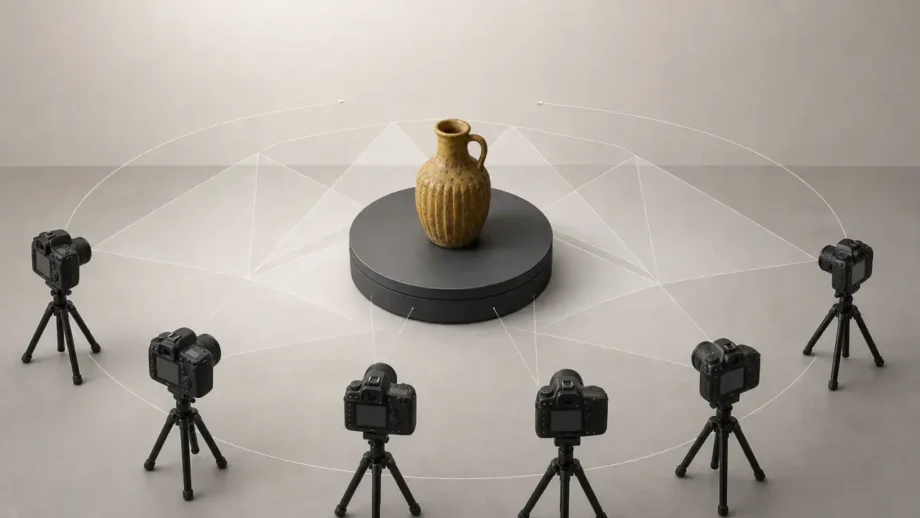
Aufnahmedisziplin ist wichtiger als der Download-Button. Planen Sie Motiv, Hintergrund, nachgelagertes Ergebnis und die Frage, ob Sie einen realen Maßstab benötigen, bevor Sie ein einziges Bild aufnehmen. Überlappung ist eine der Schlüsselvariablen: Die Anleitung von Apple Object Capture empfiehlt etwa 70% Überlappung zwischen benachbarten Ansichten und warnt, dass der Prozess bei weniger als 50% Überlappung fehlschlagen oder Ergebnisse geringerer Qualität liefern kann. [23] Halten Sie Belichtung, Fokus und Brennweite möglichst konsistent, vermeiden Sie Bewegungsunschärfe und verwenden Sie Maskierung oder einen einfachen Hintergrund, wenn störende Szenendetails das Matching verwirren könnten. Stabile, nicht verformbare Motive sind einfacher als reflektierende, transparente oder flexible Objekte. [23]
Wählen Sie Ausgaben nach Aufgabe, nicht aus Gewohnheit. Für den 3D-Druck endet ein bereinigtes Mesh oft als STL. Für texturierte Assets gehören OBJ, GLB oder USDZ zu den gängigen Zielformaten. Die Exportliste von RealityScan umfasst OBJ, PLY, XYZ, ABC, GLB, STL, 3MF, USD, USDZ, PTX, LAS, FBX, DXF und DAE. [6] Für Punktwolkenarbeiten sind PLY, LAS und LAZ wichtiger. Für die Kartierung sind GeoTIFF-Orthofotos und DEMs die Hauptprodukte; ODM dokumentiert georeferenzierte Punktwolken, texturierte OBJ-Meshes, GeoTIFF-Orthofotos sowie DSM/DTM-Ausgaben. [15] Im Workflow von Apple ist USDZ die erwartete Basisausgabe. [22]
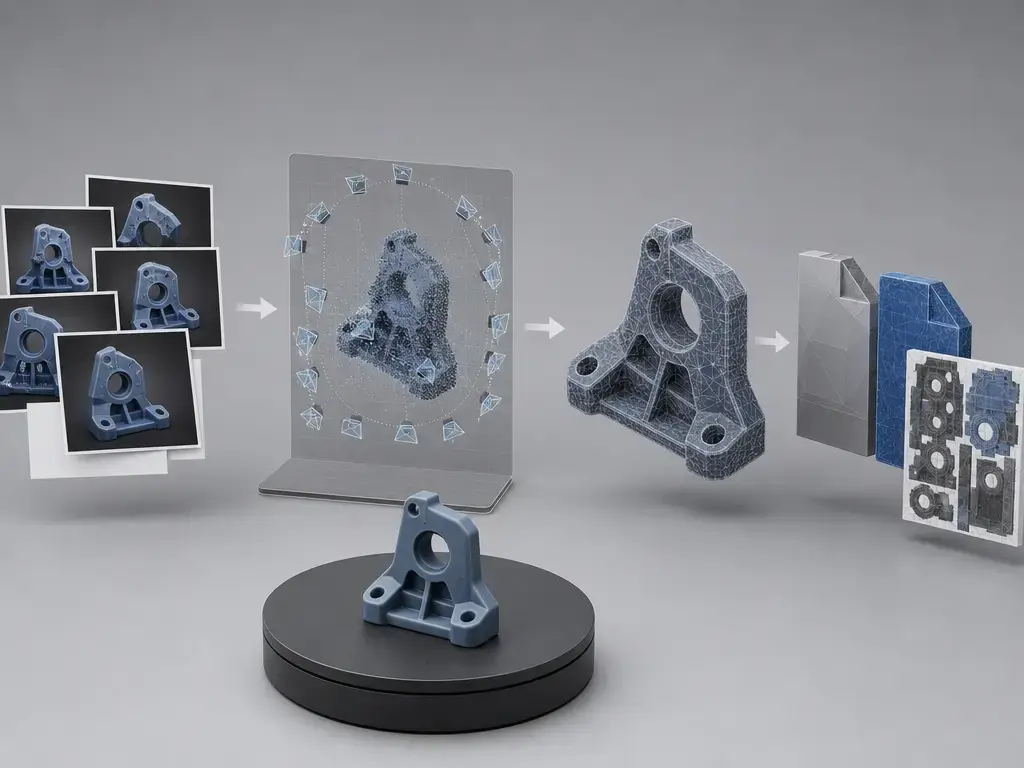
- Planen Sie das Ergebnis und entscheiden Sie, ob Sie ein druckbares Mesh, ein texturiertes Asset, eine Punktwolke oder ein Geodatenraster benötigen.
- Fotografieren Sie mit starker Überlappung aus ausreichend vielen Winkeln, um das Motiv abzudecken, und streben Sie etwa 70% Überlappung zwischen benachbarten Ansichten an. [23]
- Maskieren oder vereinfachen Sie den Hintergrund, wenn die Szene ablenkende Details oder Unordnung enthält.
- Richten Sie die Bilder aus, damit die Software Kamerapositionen und eine spärliche Struktur schätzen kann.
- Erzeugen Sie die dichte Rekonstruktion, nachdem die Ausrichtung erfolgreich war.
- Erstellen Sie das Mesh aus dem dichten Ergebnis.
- Texturieren oder kolorieren Sie das Modell, wenn die nachgelagerte Verwendung ein Oberflächenbild benötigt.
- Bereinigen und dezimieren Sie das Mesh für Druck, Betrachtung oder Echtzeitanwendungen.
- Exportieren Sie das richtige Format und bewahren Sie bei Bedarf Metadaten; für RealityScan-Roundtrips speichert die optionale Datei
.rsinfoInformationen zu Koordinatensystem und Exportparametern, und ihr Weglassen kann dazu führen, dass ein reimportiertes Modell gegenüber den Kameras verschoben, gedreht oder skaliert zurückkommt. [6]
Werkzeughinweise: Wann sich jede kostenlose Option lohnt
RealityScan
RealityScan eignet sich am besten für Objektphotogrammetrie, wenn Sie einen ausgereiften Desktop-Workflow mit umfassender Exportabdeckung wünschen und mit einem proprietären Lizenzmodell einverstanden sind. Ein Seat-Abonnement ist erforderlich, sofern keine Ausnahme gilt; die Ausnahme für kleine Unternehmen oder Privatpersonen ist an weniger als $1,000,000 USD Bruttoumsatz in den vergangenen 12 Monaten innerhalb der Unternehmensgruppe gebunden, einschließlich Vorschüssen oder anderer eingeworbener Mittel. Oberhalb dieser Schwelle beträgt der angegebene Preis $1,250 pro Seat und Jahr. [1] [2] Hardware bleibt wichtig: Die Bildregistrierung kann ohne kompatible NVIDIA-GPU erfolgen, die Modell- und Texturerstellung jedoch nicht, obwohl RealityScan 2.2 am 24. Juni 2026 AMD-GPU-Unterstützung unter Windows ergänzte. [4] [5] Die Exportoptionen sind ungewöhnlich umfassend, und .rsinfo hilft, den Koordinatenkontext zu bewahren. [6] Vermeiden Sie es, wenn Sie eine Open-Source-Lizenzierung oder einen Workflow ohne Unklarheiten bei Lizenzbedingungen benötigen. [1]
Meshroom (AliceVision)
Meshroom lohnt sich, wenn Sie einen visuellen Open-Source-Workflow für Objekt-Photogrammetrie statt einer Kartierungssuite wünschen. Das Projekt ist unter MPL 2.0 Open Source, und die auf der offiziellen Release-Seite aufgeführte aktuelle stabile Version ist Meshroom 2025.1.0 vom 2025-08-18. [7] [10] Der wichtigste Haken ist die Hardware: Die offizielle Projektseite besagt, dass die Binärdateien mit CUDA-12 erstellt wurden und mit Compute Capability 5.0 oder höher kompatibel sind; ohne unterstützte NVIDIA-GPU kann für die 3D-Rekonstruktion nur Draft Meshing verwendet werden. [7] [8] Zudem gibt es keine offizielle macOS-Version. [8] Praktisch funktioniert es gut für Maker-, Requisiten- und Lernworkflows rund um Mesh-Rekonstruktion. Vermeiden Sie es, wenn Sie eine Rekonstruktion mit vollem Funktionsumfang auf Nicht-NVIDIA-Hardware oder einen offiziellen Mac-Build benötigen. [8]
COLMAP
COLMAP lohnt sich, wenn Sie eine forschungsfähige Grundlage für SfM und MVS wünschen, insbesondere wenn Sie überprüfbare Schritte, Skripting und wiederholbare Pipelines schätzen. Es ist unter der neuen BSD-Lizenz Open Source; dabei ist zu beachten, dass Abhängigkeiten von Drittanbietern das Gesamtbild der Lizenzierung eines gebauten Setups beeinflussen können. [12] COLMAP kann sowohl über die Kommandozeile als auch über die grafische Benutzeroberfläche verwendet werden, doch die Installationsdokumentation warnt, dass Standardpakete für Linux, Unix und BSD möglicherweise keine CUDA- oder HIP/ROCm-Unterstützung enthalten, was einen manuellen Build aus dem Quellcode erfordert. [13] Der Fokus der Ausgabe liegt hier weniger auf einem finalen Asset mit einem Klick als auf einem starken Rekonstruktionskern, den Sie in einen größeren Workflow integrieren können. Vermeiden Sie es, wenn Sie einen Assistenten für Einsteiger oder ein schlüsselfertiges Consumer-Erlebnis wünschen. [13]
OpenDroneMap (ODM)
OpenDroneMap lohnt sich, wenn das eigentliche Ergebnis ein Kartenprodukt und nicht nur ein Mesh ist. Die offizielle Dokumentation beschreibt das Ökosystem als kostenlos und Open Source, weist aber auch darauf hin, dass kostenpflichtige Installer als Komfortoption existieren. [14] Die Mindest-Hardwareempfehlung ist auf dem Papier bescheiden, mit einer 64-bit-CPU von 2010 oder später und 4 GB RAM, doch dieselbe Seite warnt, dass bei diesem Minimum nur etwa 100 bis 200 Bilder verarbeitet werden können, bevor der Speicher ausgeht, und sie besagt, dass die GPU derzeit keinen Einfluss auf die Leistung hat. [14] Die Stärke von ODM liegt in der Ausgabetaxonomie: georeferenzierte Punktwolken in .ply, .laz oder .csv, texturierte Meshes in .obj, GeoTIFF-Orthofotos sowie DSM/DTM-Produkte, sofern aktiviert. [15] Es unterstützt außerdem ein gcp-Argument für Ground-Control-Eingaben und ist unter AGPLv3 lizenziert. [16] [17] Vermeiden Sie es, wenn Ihre Hauptaufgabe die Erfassung kleiner Objekt-Assets statt Kartierungsergebnisse ist. [15]
WebODM
WebODM lohnt sich, wenn Sie ein stärker benutzerorientiertes Kartierungsprodukt für die Verarbeitung von Luftbildern wünschen. Sein Repository ist in zwei hier wichtigen Punkten eindeutig: WebODM ist unter AGPL-3.0 lizenziert und erklärt, dass es nicht mit OpenDroneMap verbunden ist, keine Benutzeroberfläche für OpenDroneMap darstellt und ODX zur Verarbeitung verwendet. [18] Das bedeutet, es sollte als eigener Kartierungsworkflow bewertet und nicht als ODM mit GUI beschrieben werden. Die relevanten Ausgaben sind weiterhin kartierungsorientiert, etwa Karten, Punktwolken, Höhenmodelle und texturierte 3D-Modelle aus Luftbildern. [18] Vermeiden Sie es, wenn Ihr Vergleichskriterium das optisch beste Objektmesh ist oder wenn Sie annehmen, es sei lediglich ein schlankes Frontend für ODM. [18]
3DF Zephyr Free
3DF Zephyr Free lohnt sich, wenn Sie Photogrammetrie lernen oder sehr kleine persönliche Projekte ohne Vorauszahlung verarbeiten möchten. Der wesentliche Vorbehalt ist die Lizenzierung: Die offizielle Produktseite nennt es eine vollständig kostenlose Version für die private Nutzung, was nicht dasselbe wie Open Source oder uneingeschränkte kommerzielle Nutzung ist. [19] Die andere harte Grenze ist die Projektgröße: Sie können pro Projekt bis zu 50 Fotos oder 50 Videoframes verwenden. [19] Dieses Limit macht es für kleine Objekte, Testscans und erste Experimente realistisch, nicht jedoch für größere oder anspruchsvollere Datensätze. Innerhalb dieser Grenzen kann es dennoch als einfaches Werkzeug für Objektscans und Betrachtung dienen. Vermeiden Sie es, wenn Sie Sicherheit für kommerzielle Nutzung benötigen oder Ihre normalen Projekte das Limit von 50 Bildern oder 50 Frames überschreiten. [19]
MicMac
MicMac lohnt sich, wenn Sie eine ernsthafte photogrammetrische Suite mit institutionellen Wurzeln und einer methodenorientierten Denkweise wünschen. Laut Projekt-README wird MicMac bei IGN und ENSG im LASTIG-Labor entwickelt und seit 2007 unter der CeCILL-B-Lizenz vertrieben, während ein ISPRS-Paper den breiteren Kontext liefert, dass die Entwicklung bis 2003 zurückreicht und der freie Vertrieb 2007 begann. [20] [21] Dies ist nicht der kürzeste Weg zu einem polierten Consumer-Workflow, aber wertvoll für rigorose Rekonstruktion, Projekte mit umfangreicher Kontrolle und Forschungsumgebungen, in denen das Verständnis des Prozesses ebenso wichtig ist wie das finale Mesh. Es eignet sich auch für messtechnisch orientierte Workflows, in denen Validierung erwartet und nicht vorausgesetzt wird. Vermeiden Sie es, wenn Sie die schnellste Einsteigererfahrung wünschen. [20] [21]
Apple Object Capture (RealityKit PhotogrammetrySession)
Apple Object Capture lohnt sich, wenn Ihre Pipeline bereits im Apple-Ökosystem angesiedelt ist und Ihr Ziel AR-fähige Ausgabe statt eines universellen Desktop-Photogrammetrie-Werkzeugs ist. Apple dokumentiert den Workflow über RealityKit und PhotogrammetrySession, wobei der grundlegende Pfad zur Objekterstellung eine USDZ-Datei erzeugt. [22] Dies ist das deutlichste Beispiel eines API-Workflows in dieser Übersicht: Die Verfügbarkeit ist auf Macs beschränkt, welche die Anforderungen von Object Capture erfüllen, einschließlich einer GPU mit mindestens 4 GB RAM und Raytracing-Unterstützung; Apple weist zudem auf die Verfügbarkeit auf ausgewählten LiDAR-fähigen iOS-Geräten hin. [22] Die Aufnahmequalität hängt weiterhin von Überlappung und Szenendisziplin ab, und Apple erklärt, dass Tiefendaten bei der Berechnung der realen Größe helfen können; ohne sie müssen Sie das Ergebnis möglicherweise später skalieren. [23] Vermeiden Sie es, wenn Sie plattformübergreifende Photogrammetrie, Kartierungsausgaben oder eine herkömmliche Windows-Desktop-Anwendung benötigen. [22]
Leistung und wichtige praktische Grenzen
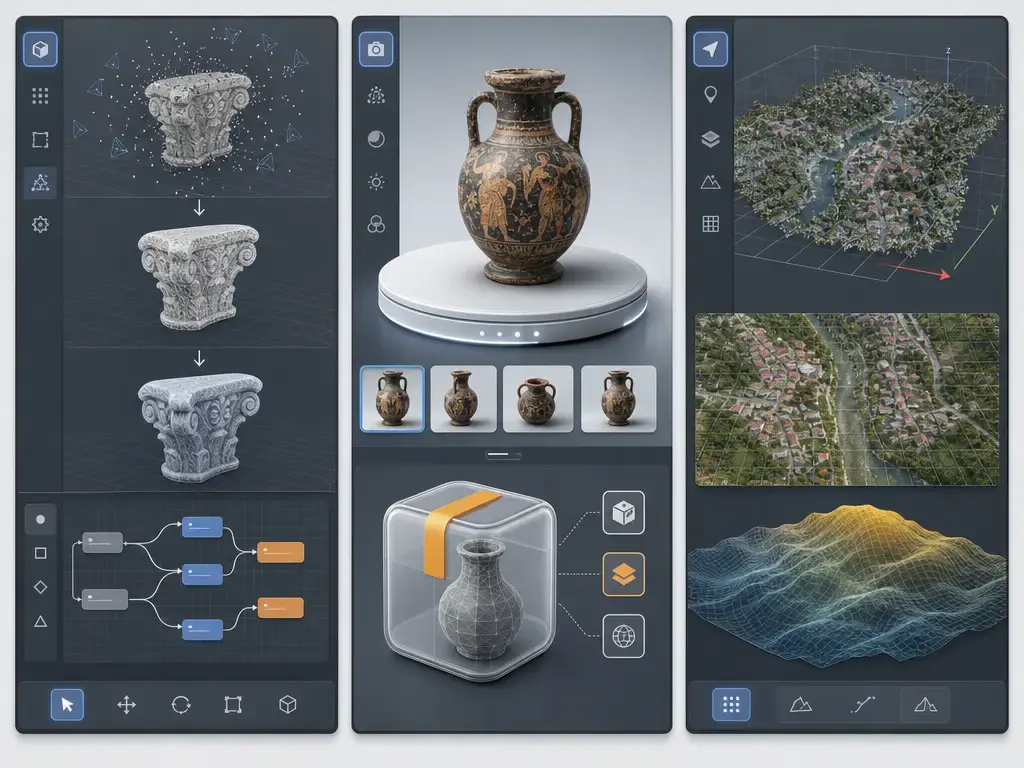
Die wichtigsten Einschränkungen sind selten das beworbene Hauptmerkmal. Einige sind harte Limits, etwa das bei 3DF Zephyr Free geltende Maximum von 50 Fotos oder 50 Videoframes pro Projekt. [19] Andere sind weiche Hardware-Grenzen, bei denen die Software läuft, aber nur mit kleinen Datensätzen oder langsamen Einstellungen. Die Dokumentation von OpenDroneMap ist hier ungewöhnlich konkret: 40 Bilder → 4 GB RAM, 250 → 16 GB, 500 → 32 GB, 1500 → 64 GB, 2500 → 128 GB, 3500 → 192 GB und 5000 → 256 GB. [14] Eine dritte Kategorie sind datensatzabhängige Grenzen. Schlechte Überlappung, Unschärfe, geringe Textur, Rolling-Shutter-Verzerrungen, reflektierende Oberflächen und uneinheitliche Beleuchtung können ein Projekt lange vor der Relevanz einer offiziellen Seite mit Mindestanforderungen scheitern lassen. [14] [19] [23]
Es hilft zudem, Spezifikationsblätter von Benchmarks zu trennen. Eine Herstellerseite, die viele Exportformate auflistet, bedeutet nicht, dass das Werkzeug auf Ihrem Motiv schneller, genauer oder besser ist. Ebenso sagt eine Seite mit Mindestanforderungen nur aus, was möglicherweise startet, nicht, was mit Ihrem Datensatz angenehm oder effizient sein wird. Faire Geschwindigkeitsvergleiche erfordern denselben Bildsatz, dieselbe Hardware und vergleichbare Einstellungen über alle Werkzeuge hinweg. [3] [6] [14]
Praktische Faktoren, die gewöhnlich wichtiger sind als das Branding, sind:
- Überlappungsprozentsatz und Abdeckung der Blickwinkel. [23]
- Schärfe und Bewegungsunschärfe.
- Texturreichtum der erfassten Oberfläche.
- Konsistenz der Beleuchtung und Kontrolle von Glanzlichtern.
- Rolling Shutter und Fluggeometrie bei Drohnenarbeiten.
- Maskierungsbedarf und Komplexität des Hintergrunds. [23]
- Verarbeitungseinstellungen wie Tiefenkartenqualität, Bildskalierung und Meshing-Optionen.
Einschränkungen: Wann Photogrammetrie das falsche Werkzeug ist
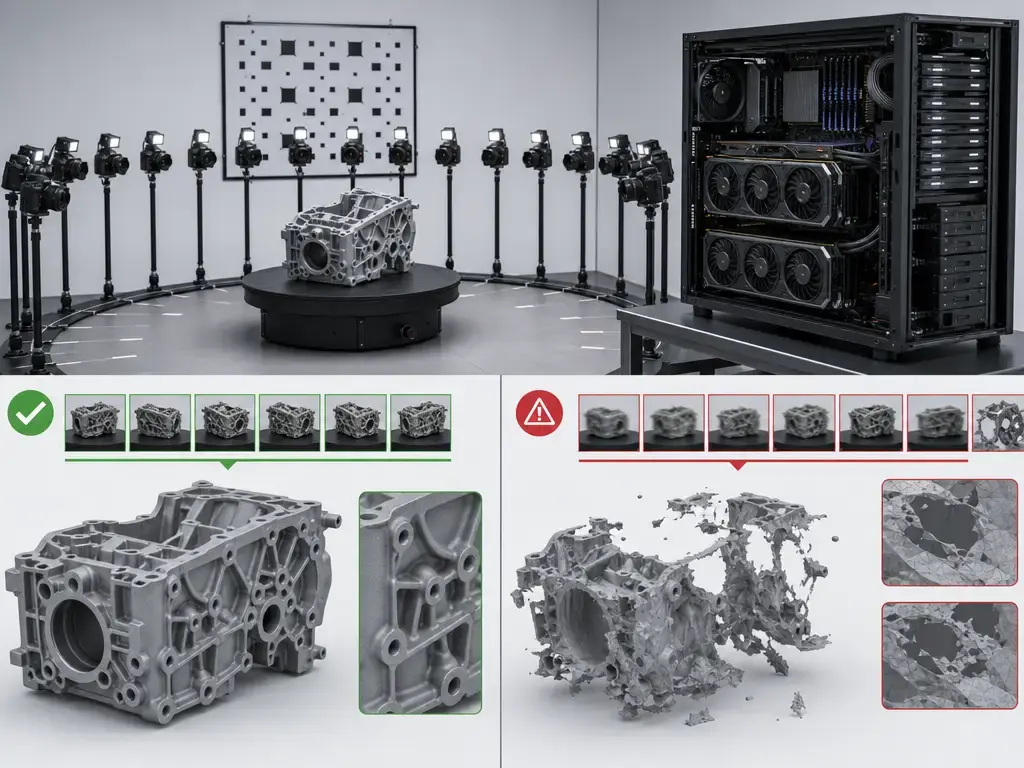
Photogrammetrie eignet sich schlecht für reflektierende, transparente, glänzende, sich verformende, bewegte oder stark repetitive Motive. Glas, poliertes Metall, Blätter im Wind und gleichförmig gemusterte Oberflächen verursachen alle Matching-Probleme, die kein Kostenlos-Label behebt. [23]
Sie ist auch das falsche Werkzeug, wenn Sie Abmessungen benötigen, aber keine Maßstabsstrategie haben. Eine Rekonstruktion aus gewöhnlichen Fotos hat keine garantierte reale Größe, sofern Sie nicht einen bekannten Maßstab, Kontrolle oder Georeferenzierung einführen. Selbst wenn die Geometrie im Großen und Ganzen korrekt ist, kann die Ausgabe Bereinigung, Lochfüllung, Vereinfachung, Texturreparatur oder Arbeiten am Koordinatensystem benötigen, bevor sie nachgelagert nutzbar ist. Bei der Drohnenkartierung verändert sich die Bedeutung von Genauigkeit, sobald Kartenkoordinaten und Geländeprodukte relevant werden, weil Georeferenzierung und Kontrolle Teil des Workflows statt einer optionalen Ergänzung werden. [16] [24] [25] [26]
Hinzu kommen Datenschutz-, Eigentums- und Standortzugangsfragen, wann immer Sie Personen, private Bereiche oder sensible Orte fotografieren, selbst wenn die Software kostenlos ist. Halten Sie diesen rechtlichen Hinweis allgemein, ignorieren Sie ihn aber nicht. Wichtiger noch: Verkaufen Sie Photogrammetrie-Ausgaben nicht standardmäßig als Messtechnik; Messgenauigkeit ist ein Validierungsproblem, kein visueller Eindruck, und keines der hier genannten Werkzeuge sollte sofort als ISO-zertifiziertes Messsystem behandelt werden. [24] [25] [26]
Historischer und wissenschaftlicher Kontext
Photogrammetrie ist deutlich mehr als ein Jahrhundert älter als der heutige Softwaremarkt. ISPRS erklärt, dass der Begriff photogrammetry erstmals 1867 in veröffentlichten Arbeiten erschien, die International Society for Photogrammetry 1910 gegründet wurde und 1980 in ISPRS umbenannt wurde. [27] Eine hilfreiche Nuance ist, dass Aimé Laussedat bereits 1861 fotografische Bilder für topografische Vermessungen nutzte, durch das, was er Metrophotographie nannte; deshalb benötigen Aussagen über den „Vater der Photogrammetrie“ häufig Kontext. [28]
Moderne kostenlose Werkzeuge existieren, weil die rechnerischen Grundlagen zugänglicher und stärker automatisierbar wurden. Das im Jahr 2016 veröffentlichte CVPR-Paper Structure-From-Motion Revisited beschreibt eine SfM-Technik, deren vollständige Pipeline als Open-Source-Implementierung veröffentlicht wurde, und das im Jahr 2010 veröffentlichte TPAMI-Paper von Furukawa und Ponce bleibt eine klassische MVS-Referenz. [29] [30] Bereits 2012 trug angewandte Literatur wie Westoby et al. dazu bei, SfM-Photogrammetrie als praktischen, kostengünstigen Ansatz in Geowissenschaften und Geländemodellierung zu etablieren; dies ist Teil der größeren Geschichte hinter den heutigen offenen und kostengünstigen Werkzeugen. [31]
Aktueller Marktkontext
Eine bedeutende Marktveränderung im Jahr 2026 besteht darin, dass Lizenzierung und Hardware-Kompatibilität bei der Bewertung von RealityScan einfacher getrennt werden können. Die Lizenzseite macht die kommerzielle Grenze weiterhin bei über $1,000,000 USD Bruttojahresumsatz mit einem angegebenen Preis von $1,250 pro Seat und Jahr oberhalb dieser Schwelle deutlich, doch am 24. Juni 2026 erschien RealityScan 2.2 mit zusätzlicher AMD-GPU-Unterstützung unter Windows; Linux-Unterstützung wird als später folgend beschrieben. [2] [5] Das macht das Werkzeug weder Open Source noch universell kostenlos, aber die Hardware-Diskussion weniger ausschließlich auf NVIDIA bezogen als früher. [1] [5]
Benachbarte Methoden wie NeRFs und Gaussian Splatting sind relevant, liegen aber außerhalb dieses Vergleichs, da sie für andere Repräsentationen und Betrachtungsannahmen optimiert sind. Sie sind nicht dasselbe wie ein Mesh-first-Photogrammetrie-Workflow, der auf STL, OBJ, PLY, Orthofotos oder DEMs zielt.
Fazit: Welche kostenlose Photogrammetrie-Software lohnt sich?
Wenn Sie fragen, welche kostenlose Photogrammetrie-Software sich lohnt, bleibt die praktische Antwort rollenbasiert. Für allgemeines Objektscanning unter Windows sind RealityScan und Meshroom die stärksten Mainstream-Empfehlungen, wobei die Wahl vor allem von Lizenzierung und GPU-Realitäten abhängt. [1] [2] [7] [8] Für Forschung und reproduzierbare Pipelines beginnen Sie mit COLMAP und sehen Sie sich MicMac an, wenn Sie eine tiefergehende photogrammetrische Kontrolle wünschen. [12] [13] [20] [21] Für Drohnenkartierung und Geländeprodukte wählen Sie OpenDroneMap oder WebODM, weil sie um Geodaten-Ergebnisse statt nur um Objektmeshes herum gebaut sind. [15] [18] Für Apple-native AR-Ausgaben ist Object Capture die richtige Antwort, gerade weil es nicht vorgibt, eine generische plattformübergreifende App zu sein. [22]
Der häufige Fehler ist die Auswahl allein nach dem Preisschild. Wählen Sie nach Workflow, Ergebnis, Hardware und Lizenzbedingungen. Ein Freeware-Werkzeug zur privaten Nutzung ist nicht dasselbe wie Open Source, und eine proprietäre Lizenz mit ausnahmebasierter Befreiung ist nicht dasselbe wie eine vollständig kostenlose Grundlage für kommerzielle Nutzung. [1] [19]
FAQ
Welche kostenlose Photogrammetrie-Software ist die beste?
Es gibt keine einzelne beste Wahl für jeden Workflow. Für Objektscans auf einem Windows-PC sind RealityScan und Meshroom die praktischsten Mainstream-Optionen, doch eines ist proprietär mit ausnahmebasierter kostenloser Nutzung und das andere Open Source mit starken NVIDIA/CUDA-Annahmen. [1] [2] [7] [8] Für Forschung ist COLMAP eine sehr starke Grundlage. [12] [13] Für Kartierung sind OpenDroneMap oder WebODM in der Regel sinnvoller, da sie auf Orthofotos, Punktwolken und DEMs statt nur auf Meshes kleiner Objekte zielen. [15] [18]
Gibt es Open-Source-Photogrammetrie-Software?
Ja. COLMAP ist unter der neuen BSD-Lizenz Open Source. [12] Meshroom ist unter MPL 2.0 Open Source. [10] OpenDroneMap ist unter AGPLv3 Open Source, WebODM unter AGPL-3.0, und MicMac wird unter CeCILL-B vertrieben. [17] [18] [20] Die Folgefrage lautet, ob das Werkzeug zu Ihrem Workflow passt: COLMAP eignet sich für Forschung, ODM für Kartierung, Meshroom für visuelle Objekt-Workflows und MicMac für Experten-Photogrammetrie. [8] [13] [15] [20]
Welche Photogrammetrie-Software ist für kommerzielle Nutzung kostenlos?
Open-Source-Werkzeuge können kommerziell verwendet werden, wenn Sie ihre Lizenzen einhalten, aber die Verpflichtungen unterscheiden sich. ODM erklärt ausdrücklich, dass es unter AGPLv3 steht und Sie Anwendungen damit entwickeln und verkaufen dürfen, solange Sie die Lizenzbedingungen einhalten. [17] WebODM steht ebenfalls unter AGPL-3.0. [18] RealityScan ist nicht pauschal kommerziell kostenlos: Die Seat-Pflicht entfällt nur, wenn eine Ausnahme gilt, und oberhalb der Schwelle beträgt der angegebene Preis $1,250 pro Seat und Jahr. [1] [2] 3DF Zephyr Free sollte nicht als Software für allgemeine kommerzielle Nutzung behandelt werden, da die offizielle Seite sie als für die private Nutzung bestimmt beschreibt. [19]
Brauche ich für Photogrammetrie eine NVIDIA-GPU?
Nicht immer, aber einige Werkzeuge setzen eine solche stark voraus. Die offizielle Seite von Meshroom erklärt, dass ohne unterstützte NVIDIA-GPU für die 3D-Rekonstruktion nur Draft Meshing genutzt werden kann. [8] Die Dokumentation von RealityScan besagt, dass die Anwendung ohne kompatible NVIDIA-GPU Bildregistrierung durchführen kann, aber ohne eine solche keine Modelle oder Texturen erzeugen kann, obwohl RealityScan 2.2 im Juni 2026 AMD-GPU-Unterstützung unter Windows ergänzte. [4] [5] OpenDroneMap ist wiederum anders: Laut Dokumentation hat die GPU derzeit keinen Einfluss auf die Leistung. [14]
Kann kostenlose Photogrammetrie-Software STL-Dateien für den 3D-Druck erstellen?
Ja, jedoch meist nach einer Bereinigung. RealityScan führt STL ausdrücklich unter seinen Exportformaten auf. [6] Andere Werkzeuge benötigen möglicherweise einen zusätzlichen Bereinigungs- oder Konvertierungsschritt, abhängig davon, wie Sie das Mesh fertigstellen. Entscheidend ist nicht nur, ob STL exportiert werden kann, sondern ob das rekonstruierte Mesh wasserdicht, korrekt skaliert und einfach genug für Ihren Slicer ist. Für sehr kleine persönliche Projekte kann 3DF Zephyr Free nützlich sein, denken Sie jedoch an sein hartes Limit von 50 Fotos oder 50 Videoframes pro Projekt. [19]
Expertenfrage: Was sagt mir der Reprojektionsfehler – und was sagt er nicht über reale Genauigkeit aus?
Der Reprojektionsfehler ist eine Metrik für interne Konsistenz. Er sagt Ihnen, wie gut die geschätzten Kameras und 3D-Punkte die Bildbeobachtungen innerhalb der Rekonstruktion erklären. Was er nicht leistet, ist der Beweis, dass das finale Modell in externen Einheiten maßlich korrekt ist. Dafür benötigen Sie Maßstab, Kontrolle, Referenzgeometrie oder Georeferenzierung sowie wiederholbare Validierung. Die ISO- und VIM-Terminologie ist hier hilfreich, da sie zwischen Genauigkeit, Richtigkeit und Präzision unterscheidet, statt alles in einer vagen Vorstellung eines „guten Scans“ zusammenzufassen. [25] [26]
Expertenfrage: Wie verändern GCPs und Georeferenzierung die Bedeutung von „Genauigkeit“ in Drohnenkartierungs-Workflows?
Sobald Sie zur Drohnenkartierung wechseln, verschiebt sich Genauigkeit häufig von der Plausibilität der Objektform zur Bedeutung im Koordinatensystem. Ground-Control-Points und Georeferenzierung binden die Rekonstruktion an bekannte Positionen, wodurch sich die Diskussion von der internen Modellanpassung zu extern referenzierten räumlichen Produkten verlagert. ODM macht dies direkt über sein gcp-Argument für eine Ground-Control-Point-Datei zugänglich. [16] Das garantiert noch keine Genauigkeit, ermöglicht jedoch eine Validierung gegen vermessene Referenzdaten auf eine Weise, wie es bei einem unskalierten Objektmesh nicht der Fall ist. [24] [25] [26]
Quellen
- RealityScan EULA. https://www.realityscan.com/eula
- RealityScan-Lizenzierung. https://www.realityscan.com/license?lang=en-US
- RealityScan-Download + Mindestanforderungen. https://www.realityscan.com/download
- RealityScan-Hardware-/Softwareanforderungen (Epic-Dokumentation). https://dev.epicgames.com/documentation/realityscan/hardware-and-software-requirements
- RealityScan 2.2 AMD-GPU-Unterstützung. https://www.realityscan.com/news/realityscan-2-2-is-here-with-full-amd-gpu-support-download-today
- RealityScan-Exportformate + rsinfo. https://rshelp.capturingreality.com/en-US/tools/export.htm
- Meshroom-Releases. https://github.com/alicevision/meshroom/releases
- Offizielle Meshroom-Projektseite. https://github.com/alicevision/Meshroom
- Meshroom-Draft-Meshing-Wiki. https://github-wiki-see.page/m/alicevision/meshroom/wiki/Draft-Meshing
- Meshroom-GitHub-Repository (Hinweis zur MPL-2.0-Lizenz). https://github.com/alicevision/Meshroom
- AliceVision-Installationshinweise. https://github.com/alicevision/AliceVision/blob/develop/INSTALL.md
- COLMAP-Lizenz. https://colmap.github.io/license.html
- COLMAP-Installation. https://colmap.github.io/install.html
- ODM-Installation + Hardware + RAM-Tabelle + GPU-Hinweis. https://docs.opendronemap.org/installation/
- ODM-Ausgaben. https://docs.opendronemap.org/outputs/
- ODM-GCP-Argument. https://docs.opendronemap.org/arguments/gcp/
- ODM-FAQ (AGPL). https://docs.opendronemap.org/faq/
- WebODM-Repository. https://github.com/WebODM/WebODM
- 3DF-Zephyr-Produktseite. https://www.3dflow.net/3df-zephyr-photogrammetry-software/
- MicMac-README. https://github.com/micmacIGN/micmac/blob/master/README.md
- MicMac-Paper mit unabhängigem Kontext. https://isprs-archives.copernicus.org/articles/XLII-2-W6/77/2017/isprs-archives-XLII-2-W6-77-2017.pdf
- Apple: Erstellen von 3D-Objekten aus Fotografien. https://developer.apple.com/documentation/realitykit/creating-3d-objects-from-photographs/
- Apple: Fotografieren für Object Capture. https://developer.apple.com/documentation/realitykit/capturing-photographs-for-realitykit-object-capture/
- ISO-10360-13-Katalogseite. https://www.iso.org/standard/74957.html
- ISO-5725-1:2023-Katalogseite. https://www.iso.org/standard/69418.html
- VIM (JCGM 200:2012 PDF). https://www.bipm.org/documents/20126/2071204/JCGM_200_2012.pdf
- ISPRS-Geschichtsseite. https://www.isprs.org/society/history.aspx
- Laussedat-Paper (ISPRS Archives 2020). https://isprs-archives.copernicus.org/articles/XLIII-B2-2020/893/2020/
- Structure-From-Motion Revisited. https://openaccess.thecvf.com/content_cvpr_2016/html/Schonberger_Structure-From-Motion_Revisited_CVPR_2016_paper.html
- Accurate, dense, and robust multiview stereopsis. https://pubmed.ncbi.nlm.nih.gov/20558871/
- Westoby et al. 2012. https://www.sciencedirect.com/science/article/pii/S0169555X12004217
- Regard3D-Dateiliste. https://sourceforge.net/projects/regard3d/files/Regard3D/