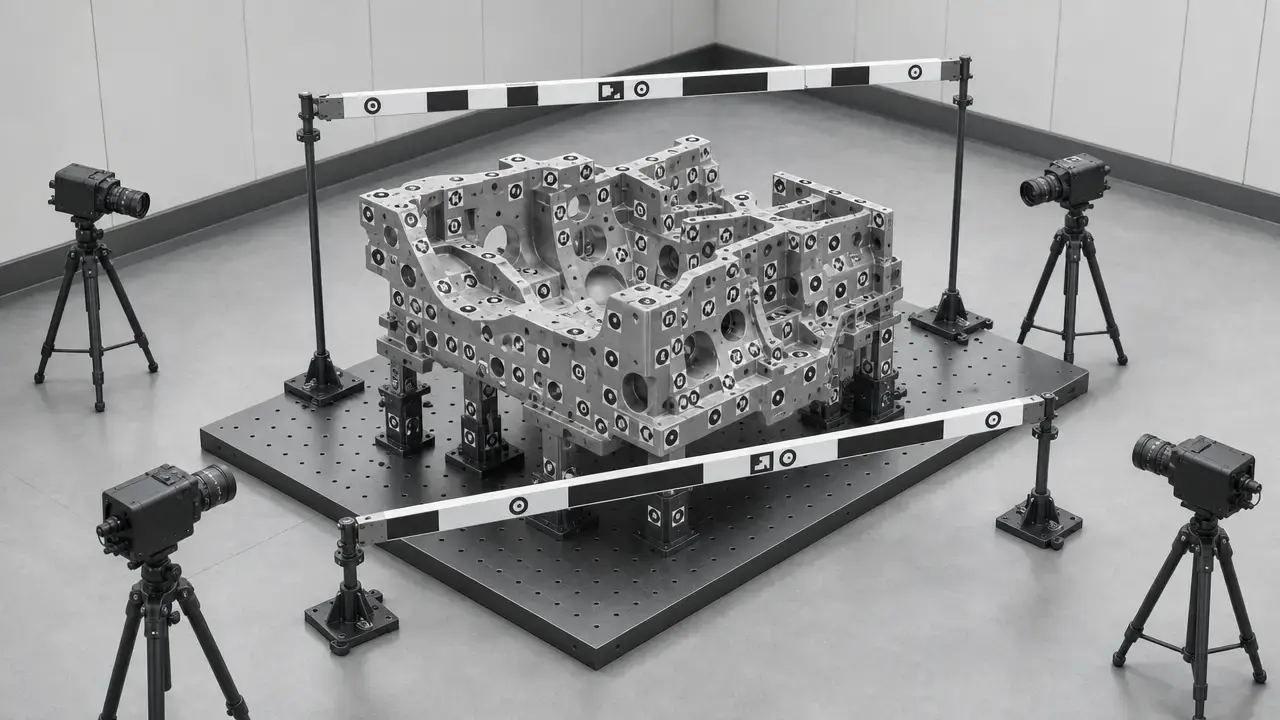

Zusammenfassung: Photogrammetrie vs. Laserscanner in der industriellen Messtechnik
In diesem Artikel bedeutet „Photogrammetrie schlägt einen Laserscanner“, dass die zielmarkenbasierte industrielle Photogrammetrie für ein festgelegtes Ergebnis und ein angegebenes Ziel der Aufgabenunsicherheit eine zuverlässigere volumetrische Kontrolle und/oder einen geringeren Gesamtaufwand aus Feldarbeit und Einrichtung bietet als ein Laserscan-Workflow, dessen primäres Ergebnis dichte Oberflächengeometrie ist. Es bedeutet nicht universell bessere Genauigkeit oder bessere Oberflächendetails. [1] [3] [6]
Diese Unterscheidung ist wichtig, weil Entscheidungen in der industriellen Messtechnik beim Ergebnis beginnen und dann Messvolumen, Unsicherheitsziel, Dichtebedarf, Einrichtungsaufwand und Verifikationsmethode berücksichtigen. Zielmarkenbasierte Photogrammetrie ist am stärksten, wenn eine stabile 3D-Koordinatenbasis etabliert, Geometrie über eine große Szene übertragen oder die nachgelagerte Scannerregistrierung kontrolliert werden soll. Handscanner, Messarme und TLS-Systeme sind meist stärker, wenn das Ergebnis dichte Oberflächengeometrie sein soll und lokale oder szenengroße Abdeckung wichtiger ist als Koordinatenübertragung über ein Zielmarkennetz. [6] [9] [10] [12]
| Systemtyp | Bestes Ergebnis | Typische Stärke | Hauptbeschränkung |
|---|---|---|---|
| Zielmarkenbasierte Photogrammetrie | 3D-Koordinaten / Referenznetz | Koordinatenkontrolle großer Volumina | Benötigt Zielmarken, Maßstab und starke Netzgeometrie |
| Handgeführter Laserlinien-Scanner | Dichte lokale Oberflächendaten | Schnelle Detailerfassung im Nahbereich | Volumetrische Leistung skaliert mit der Bauteilgröße |
| Messarm | Kontrollierte lokale Prüfung | Hohe lokale Genauigkeit innerhalb der Armreichweite | Begrenzter Arbeitsbereich |
| TLS | Punktwolken im Szenenmaßstab | Großflächenabdeckung von festen Stationen | Registrierungs- und Distanzwirkungen dominieren die Ergebnisse |
| Hybrid | Globaler Rahmen plus lokale Oberflächendetails | Kombiniert Koordinatenkontrolle mit dichter Erfassung | Mehr Planungs- und Verifikationsaufwand |
Nur Erstklassifizierung; Spezifikationen nicht ohne übereinstimmende Metrik/Testbasis vergleichen.
Umfang und Begriffe (was wir unter industrieller Photogrammetrie und Laserscanner verstehen)
Der Hauptvergleich betrifft industrielle zielmarkenbasierte Photogrammetrie gegenüber drei in der industriellen Messtechnik eingesetzten Laserscannerfamilien: handgeführten Laserlinien-Scannern, Systemen aus Gelenkarm und Laserlinien-Taster sowie terrestrischen Laserscannern. Lasertracker erscheinen nur als benachbarte Referenzsysteme der Großvolumen-Koordinatenmesstechnik und zur Klärung des Normenumfangs; sie werden in diesem Artikel nicht als Scanner-Unterklasse behandelt. [20]
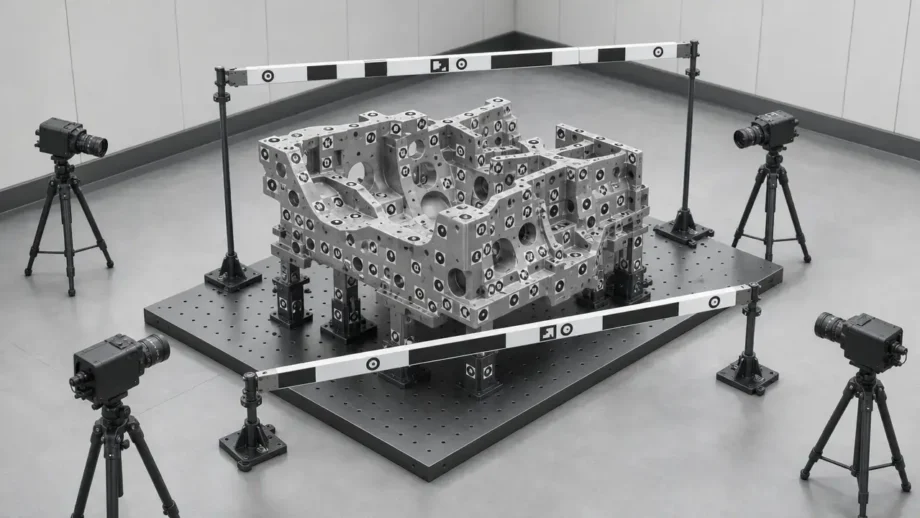
Industrielle Photogrammetrie bezeichnet hier einen zielmarkenbasierten Workflow, der codierte und uncodierte Zielmarken, kalibrierte Maßstabsinformationen sowie Bündelausgleichung oder Bündelblockausgleichung nutzt, um ein 3D-Koordinatennetz zu lösen. Das Ergebnis ist typischerweise ein Koordinatenbericht, ein Referenzrahmen oder ein verifizierter Punktsatz, den andere Prüfschritte nutzen können. Dies unterscheidet sich von verbraucherorientierter oder meshorientierter Bildrekonstruktion, deren übliches Ziel ein texturiertes Oberflächenmodell statt eines rückführbaren Koordinatenrahmens ist. ZEISS TRITOP ist ein klares Beispiel für die messtechnische Variante dieses Workflows: Die Software nutzt Bündelblockausgleichung, und das Ergebnis sind 3D-Koordinaten für jeden Messpunkt als 3D-Punktwolke. [6]
Die Laserscanner-Seite ist breiter. Handgeführte Laserlinien-Scanner sind Nahbereichssysteme für dichte lokale Oberflächenerfassung. Messarme kombinieren einen Gelenkarm mit Taster oder Laserlinienkopf für kontrollierte Prüfungen innerhalb einer definierten Reichweite. TLS-Systeme erfassen große Szenen von festen Stationen und erzeugen durch Registrierung ein vollständiges Ergebnis. Alle drei können industrielle 3D-Messung unterstützen, liefern aber nicht standardmäßig dasselbe Ergebnis. Ein Koordinatennetz ist nicht dasselbe wie eine dichte Oberflächenkarte, auch wenn beide 3D sind. [9] [10] [12]
Vergleichen Sie diese nicht als eine Geräteklasse.
- Zielmarken-Photogrammetrie — kamerabasierte Koordinatenmesstechnik mit codierten Zielmarken, uncodierten Zielmarken, Maßstabsstäben und Bündelausgleichung. [6]
- Handgeführter Laserlinien-Scanner — dichte Oberflächenerfassung im Nahbereich, oft markerunterstützt, mit Angaben zur lokalen Genauigkeit und volumetrischen Skalierung. [9]
- Messarm — Gelenkarm mit Taster oder Laserlinienkopf für kontrollierte lokale Prüfung innerhalb der Armreichweite. [10] [11]
- TLS — Szenenscannen von festen Stationen mit Registrierung zwischen Aufbauten und distanzabhängiger Leistung. [12]
- Lasertracker — benachbartes Referenzsystem, in diesem Artikel keine Scannerklasse, mit eigenem Normenumfang nach ISO 10360-10. [20]
Eine kurze Industriegeschichte (warum Photogrammetrie zu einem Messwerkzeug wurde)
Industrielle Nahbereichsphotogrammetrie wurde praktikabel, als digitale Bildgebung, Automatisierung, Kalibrierverfahren und Erwartungen an industrielle Verifikation gemeinsam reiften. Die entscheidende Veränderung war nicht nur der Wechsel zu Digitalkameras, sondern die Integration der Photogrammetrie in die Messpraxis mit definierten Genauigkeitszielen, Prozessintegration, Verifikation und Rückführbarkeit. Bis 2010 beschrieb die Industrieliteratur Photogrammetrie bereits für diskrete Punkte, Verformungen, 6DOF-Messung, Konturen und 3D-Oberflächen in Online- und Offline-Systemen, wobei Verifikation und Rückführbarkeit als übliche Bestandteile industrieller Nutzung galten. [22]
Technische Prinzipien: Koordinatennetze vs. dichte Oberflächenerfassung
Photogrammetrie funktioniert zuerst als Koordinatenmesstechnik. Mehrere Bilder beobachten codierte oder uncodierte Zielmarken aus verschiedenen Blickwinkeln, und das System trianguliert die Zielmarkenzentren zu einem 3D-Netz. Redundanz gehört zur Genauigkeitsstrategie: starke Schnittwinkel, gute Bildverteilung, Tiefenvariation und kalibrierte Maßstabsinformationen helfen dem Netz, Drift zu widerstehen und schwache Geometrie aufzudecken. In messtechnischen Workflows sind Maßstabsstäbe keine optionalen Zubehörteile. Sie begrenzen die Größe, unterstützen die Verifikation und verbinden das gelöste Netz mit einem nutzbaren Messergebnis. Deshalb betonen industrielle Systeme wie TRITOP Bündelblockausgleichung und 3D-Koordinatenausgabe statt einer meshorientierten Pipeline. [6]
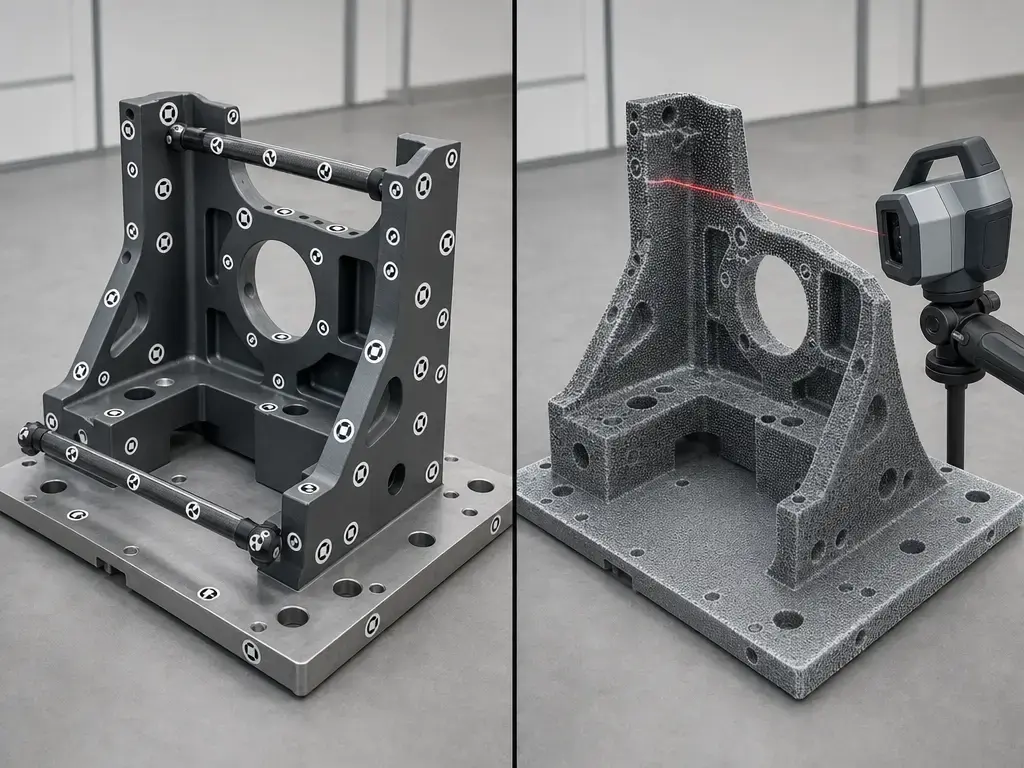
Laserscannen beginnt mit Oberflächenerfassung. Handscanner und Messarme erfassen dichte lokale Punktdaten mit einem bewegten Sensorkopf, während TLS-Systeme Szenen von festen Stationen per Laufzeit-Distanzmessung erfassen und diese Stationen dann zu einem Rahmen registrieren. Registrierung existiert, weil jede Station oder jeder Scan nur einen Teil des Objekts oder der Umgebung sieht. Leicas RTC360 ist beispielsweise mit TLS | range von 0.5 m bis 130 m und TLS | speed von bis zu 2,000,000 Punkten pro Sekunde spezifiziert, was die Konstruktionsabsicht verdeutlicht: großflächige Oberflächenerfassung, nicht das Lösen eines Zielmarkennetzes als primäres Ergebnis. [12]
Metriken und Normen: So vergleichen Sie, ohne sich selbst zu täuschen
Messtechnisches Vokabular ist wichtig, weil die Marketingsprache für Scanner oft Unterscheidungen verwischt, die Normen getrennt halten. VIM ist der richtige Anker für Begriffe wie Messrichtigkeit, Messpräzision, Messunsicherheit und metrologische Rückführbarkeit. Die NIST-Leitlinie macht den praktischen Punkt ausdrücklich: Rückführbarkeit ist eine Eigenschaft des Messergebnisses, die über eine dokumentierte ununterbrochene Kalibrierkette hergestellt wird, wobei jeder Schritt zur angegebenen Unsicherheit beiträgt. „Das Gerät wurde kalibriert“ ist daher nicht dieselbe Aussage wie „dieses Prüfergebnis ist rückführbar“. Punktdichte, Auflösung oder eine optisch saubere Punktwolke können Unsicherheit ebenfalls nicht ersetzen. Ein dichter Oberflächendatensatz kann das weniger vertrauenswürdige Messergebnis sein, wenn Kalibrierung, Geometrie oder Registrierung schwach sind. [1] [3]
Die nächste Falle ist eine nicht übereinstimmende Metrik. Ein Photogrammetriesystem kann eine Formel für Längenmessgenauigkeit | MPE veröffentlichen, während dieselbe Systemfamilie auch Werte für punktbezogene Messgenauigkeit | RMS und punktbezogene Messgenauigkeit | 3 Sigma veröffentlicht. Die Literatur zu Hexagon DPA Industrial und DPA Professional ist ein gutes Beispiel: Der veröffentlichte Kennwert Photogrammetriesystem | Längenmessgenauigkeit | MPE beträgt 15 µm + 15 µm × Length_diagonal [m]; der veröffentlichte Kennwert Photogrammetriesystem | punktbezogene Messgenauigkeit | RMS beträgt 2 µm + 5 µm/m und der veröffentlichte Kennwert Photogrammetriesystem | punktbezogene Messgenauigkeit | 3 Sigma beträgt 3 µm + 7 µm/m. Diese Statistiken beschreiben Verschiedenes und sind nicht austauschbar. Auf TLS-Seite erklärt Leica für RTC360, dass Genauigkeitswerte, sofern nicht anders angegeben, bei 68% Vertrauensniveau gemäß JCGM 100:2008 (GUM) angegeben werden, was wiederum eine andere Grundlage als MPE oder RMS ist. [2] [7] [12]
Der Normenumfang ist enger, als viele Kaufratgeber nahelegen. VDI/VDE 2634 Part 1 ist für mobile, flexible optische 3D-Messsysteme mit bildgebenden, nach dem Triangulationsprinzip arbeitenden Köpfen relevant, einschließlich Photogrammetrie. Die Hintergrundliteratur zu VDI 2634 unterscheidet auch punktweise Systeme von flächenbasierten Oberflächensystemen und betont den Längenmessfehler als zentrale Abnahmeidee. ISO 10360-10 gilt für Lasertracker, nicht für Laserscanner im Allgemeinen, und ISO 10360-8 gilt für kartesische KMG mit optischen Abstandssensoren, statt eine universelle Scanner-Genauigkeitsnorm zu sein. [4] [5] [20] [21]
Vergleichen Sie Spezifikationswerte nicht direkt, wenn nicht all dies übereinstimmt
- Metriktyp: Länge / Punkt / Oberfläche. [7]
- Vertrauensgrundlage: MPE / RMS / 3σ / 68% Vertrauensniveau. [2] [7] [12]
- Testkörper oder Geometrie. [8] [16]
- Distanz oder Messvolumen. [7] [12]
- Registrierungsmethode. [11] [17]
- Umgebungsbedingungen. [12] [16]
Workflow der industriellen Photogrammetrie (messtechnisch, zielmarkenbasiert)
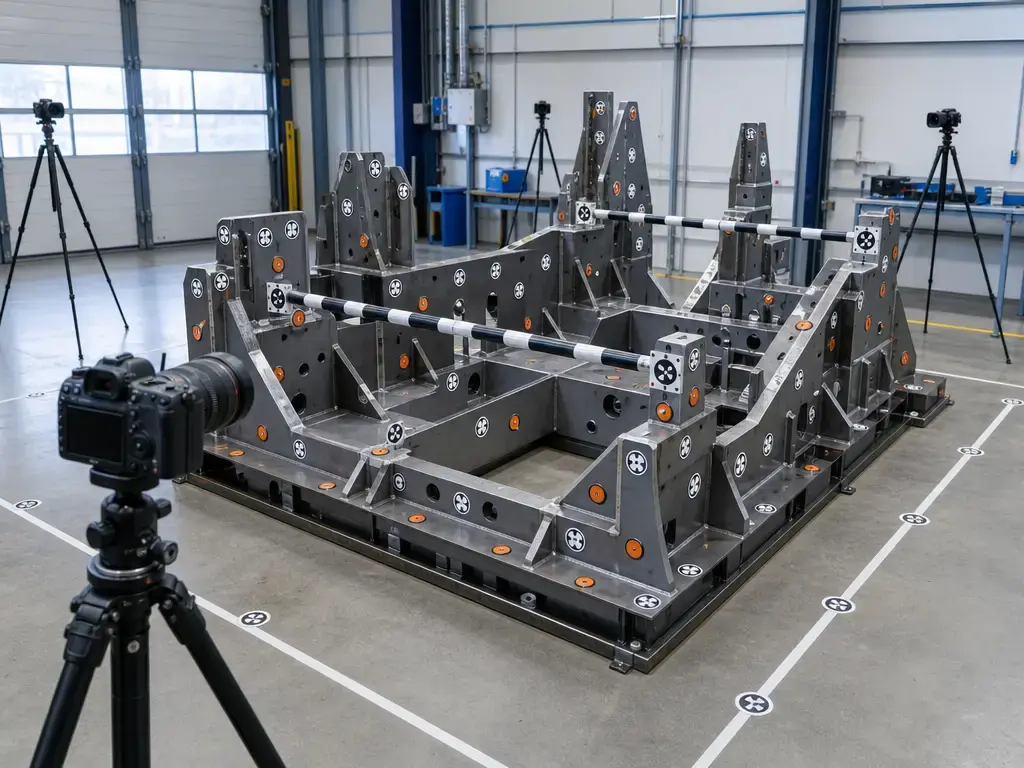
Ein messtechnischer Photogrammetrieauftrag beginnt mit dem Messplan, nicht mit der Kamera. Die ersten Fragen betreffen Bezugsstrategie, Zielmarkenverteilung, Sichtlinie, Tiefenvariation und die Herkunft der Maßstabsinformation. Soll das Ergebnis ein globaler Rahmen oder eine Koordinatenübertragung über große Spannweiten sein, muss das Zielmarkenlayout diese Aufgabe ausdrücklich unterstützen. Zufällige Platzierung von Zielmarken reicht nicht. [6]
Die Erfassungsqualität hängt stärker von Redundanz und Geometrie als allein von der Anzahl der Fotos ab. Zielmarken sollten aus mehreren Blickwinkeln sichtbar sein, die Bildfolge sollte starke Überlappung und Schnittgeometrie erzeugen, und der Maßstab sollte so verteilt sein, dass eine gut sichtbare lokale Region nicht als Kontrolle des gesamten Volumens erscheint. Die TRITOP-Dokumentation von ZEISS zeigt beide Seiten der messtechnischen Logik: Der Workflow nutzt Bündelblockausgleichung, und jedes System wird mit zwei DAkkS-kalibrierten linearen Maßstabsstäben geliefert, die die Maßhaltigkeit der gemessenen Objektkoordinaten gewährleisten. Dieselbe Broschüre zeigt zudem die Hybridrolle des Ergebnisses, bei der zuerst erfasste Referenzkoordinaten von anderen Sensoren genutzt werden können, um über große Bereiche hinweg übergreifende Genauigkeit zu erzielen. [6]
Das Ergebnis ist meist ein Koordinatenbericht und bei Bedarf ein Referenznetz, das nachgelagertes Scannen oder Prüfen nutzen kann. Das macht industrielle Photogrammetrie besonders nützlich, wenn die erste Aufgabe darin besteht, den Rahmen zu etablieren, bevor Oberflächen ergänzt werden. [6]
- Planen Sie Bezugssystem, Koordinatenrahmen, Zielmarkendichte und Maßstabsstrategie für Objekt und umgebende Struktur. [6]
- Platzieren Sie codierte Zielmarken, uncodierte Zielmarken, Maßstabsstäbe und erforderliche Adapter dort, wo sie aus mehreren Blickwinkeln sichtbar sind. [6]
- Erfassen Sie Bilder in einer Folge mit starker Überlappung, Tiefenvariation und Schnittgeometrie. [6]
- Führen Sie Bündelausgleichung oder Bündelblockausgleichung aus und prüfen Sie dann Netzgesundheit, Residuen und Ausreißer. [6]
- Exportieren Sie den Koordinatenbericht und die Referenzkoordinaten für Prüfung, Ausrichtung oder Übertragung. [6]
- Fügen Sie optional einen dichten Scan im selben Rahmen hinzu, wenn auch Oberflächendetails erforderlich sind. [6]
Laserscan-Workflows (Handscanner, Messarm, TLS) — wofür sie optimiert sind
Handgeführte Laserlinien-Scanner und Messarme optimieren dichte lokale Geometrie, Geschwindigkeit und Zugänglichkeit. Sie sind dafür gebaut, dem Bauteil zu folgen und genügend Oberflächendetails für Prüfabweichungskarten, Freiformrekonstruktion oder lokale Maßprüfungen zu erfassen. Ein Handscanner-Beispiel macht die Metrikunterschiede sichtbar: Creaform gibt die handheld laser-line scanner | accuracy des HandySCAN BLACK|Elite mit 0.025 mm, seine handheld laser-line scanner | volumetric accuracy mit 0.020 mm + 0.040 mm/m und seine handheld laser-line scanner | recommended part size range mit 0.05–4 m an. Ein Messarm-Beispiel zeigt die Reichweitenabhängigkeit dieser Klasse: FARO gibt die scan arm + laser line probe | non-contact measurement MPE eines Quantum X.S mit FAROBlu Max xR mit 0.030 mm @ 2.0 m und 0.068 mm @ 4.0 m an. FARO erklärt zudem, dass die berührungslosen Werte auf ISO 10360-8 Annex D Methoden basieren, was daran erinnert, dass ihre Testgrundlage nicht dieselbe wie die Photogrammetrieabnahme nach VDI/VDE 2634 Part 1 ist. [9] [10] [11]
TLS-Workflows optimieren größere Szenen und stationsbasierte Akkumulation. Der Scanner deckt pro Aufbau mehr Raum ab, doch Registrierungs- und Georeferenzierungsstrategie werden zentral für das Ergebnis. Leica gibt die TLS | 3D point accuracy des RTC360 mit 1.9 mm @ 10 m, 2.9 mm @ 20 m und 5.3 mm @ 40 m an, bei einer TLS | range von 0.5–130 m und einer TLS | range accuracy von 1.0 mm + 10 ppm. Dies sind nützliche Werte für Szenenerfassung, aber nicht direkt mit Handscanner- oder Photogrammetriespezifikationen vergleichbar. Registrierungsstatistiken aus Herstellersoftware sind zudem nicht dasselbe wie der tatsächliche Registrierungs- oder Georeferenzierungsfehler des endgültigen Datensatzes. [12] [17] [18]
Wo industrielle Photogrammetrie einen Laserscanner schlägt (definierte Gewinnbedingungen)
Hier bedeutet „Photogrammetrie schlägt einen Laserscanner“, dass die Aufgabe ergebnisorientiert ist: spärliche Koordinaten, Referenzrahmen, Verformungspunkte oder Kontrolle über große Spannweiten. Der Vorteil liegt nicht in der dichtesten Punktwolke. Es geht um zuverlässigere volumetrische Kontrolle, weniger Drift oder Akkumulation und manchmal geringeren gesamten Einrichtungsaufwand für einen Laserscan-Workflow, dessen Hauptausgabe dichte Oberflächengeometrie ist. [1] [3] [6]
Photogrammetrie ist am stärksten, wenn das Prüfproblem eigentlich ein Netzproblem ist. Soll Geometrie über viele Meter kontrolliert werden, sind verifizierte Längen und unabhängige Prüfdistanzen oft wichtiger als Punktdichte. Daher sind Photogrammetriespezifikationen häufig längenskalierend. Hexagon DPA Industrial und DPA Professional veröffentlichen einen Kennwert Photogrammetriesystem | Längenmessgenauigkeit MPE von 15 µm + 15 µm × Length_diagonal [m]. Unabhängige Literatur zeigt sowohl Fähigkeit als auch Streuung hinter dieser Art von Aussage. In einem Benchmark von 2016 hatte eine Referenzkonstellation über etwa 14.5 m eine mittlere zugehörige Standardunsicherheit von 12.4 µm; der geprüfte Kennwert Photogrammetriesystem | geschätzte Standardunsicherheit für V-STARS inca3 betrug 43.1 µm, während eine Photogrammetriekonfiguration | geschätzte Standardunsicherheit für Nikon D700/VMS einen Wert von 187 µm erreichte. In einer Industriestudie von 2017 zu Rohteilen bis 15 m berichteten die Autoren eine relative Präzision von 1/10,000 und eine geschätzte räumliche Unsicherheit von σ = 0.20 mm für die gemessenen Zielmarken in den Industriefällen. Das betrifft mehr volumetrische Kontrolle als Punktdichte. [7] [13] [14]
Die praktische Folge ist, dass Hybridarchitekturen oft mit Photogrammetrie beginnen und dann Scannen ergänzen. ZEISS beschreibt ausdrücklich das Referenzkoordinatenkonzept: TRITOP erfasst zunächst die Referenzpunktwolke, und andere Sensoren verwenden diese Referenzpunkte, um lokale Messungen zu transformieren und über einen großen Bereich übergreifende Genauigkeit zu erhalten. Creaform veröffentlicht dieselbe Architekturidee in der anderen Richtung mit einer hybrid system | volumetric accuracy von 0.020 mm + 0.015 mm/m, wenn HandySCAN mit MaxSHOT NEXT Elite kombiniert wird. Diese Hybridwerte sind nur nützlich, wenn sie als Hybrid gekennzeichnet bleiben und nicht als systemeigene Werte ausschließlich für Scanner oder Photogrammetrie behandelt werden. [6] [8]
Photogrammetrie ist die stärkere erste Wahl, wenn…
- das Ergebnis Zielmarkenkoordinaten oder ein Referenznetz, nicht ein Mesh ist. [6]
- die Aufgabe großvolumige Ausrichtung oder Montagekontrolle über viele Meter ist. [7] [14]
- unabhängige Prüflängen und Maßstabsstabkontrolle Teil der Abnahmemethode sind. [6] [8]
- volumetrische Kontrolle wichtiger als dichter Punktabstand ist. [7] [13]
- ein stabiler Rahmen auf mehrere nachgelagerte Messungen übertragen werden muss. [6]
- die Scanregistrierung mehr Unsicherheitsaufwand als Nutzen für die Aufgabe hinzufügen würde. [17] [18]
- das Ergebnis als Messergebnis mit angegebener Unsicherheit rückführbar sein muss, nicht nur als Oberflächendatensatz optisch vollständig. [1] [3]
Wo ein Laserscanner weiterhin gewinnt (und warum)
Ein Laserscanner gewinnt, wenn dichte Oberflächengeometrie das Ergebnis ist. Dazu gehören Freiform- oder unmarkierte Oberflächen, Reverse-Engineering-Aufgaben, CAD-Rekonstruktion, umfassende Abweichungskarten und Fälle, in denen die Formbeschreibung wichtiger ist als die Übertragung eines spärlichen, aber stabilen Koordinatenrahmens. In solchen Fällen sind die Scanklassen für die richtige Ausgabe gebaut. Ein Wert für handheld laser-line scanner | volumetric accuracy wie 0.020 mm + 0.040 mm/m beim HandySCAN BLACK|Elite beschreibt einen Workflow für lokale Details, der bei wachsender Bauteilgröße nützlich bleibt, und ein Wert für scan arm + laser line probe | non-contact measurement MPE wie 0.030 mm @ 2.0 m und 0.068 mm @ 4.0 m zeigt, wie armbasierte Systeme kontrollierte lokale Prüfung in einem bekannten Bereich unterstützen. [9] [10]
Ein Hybrid-Workflow ist oft die beste Antwort, aber nur bei explizitem Verifikationsplan. Photogrammetrie kann den Rahmen setzen und ein Scanner die Oberfläche füllen, doch der kombinierte Workflow hilft nur, wenn das Team vorab festlegt, wie Rahmengenauigkeit, Registrierungsqualität und Oberflächenabnahme geprüft werden. Andernfalls kann das Ergebnis detailliert und konsistent aussehen, ohne die Prüfanforderung zu erfüllen. [3] [6] [17]
Netzgeometrie und Registrierung: das verborgene Fehlerbudget (Photogrammetrie und Scannen)
In der Photogrammetrie bedeuten kleine Residuen nicht automatisch ein korrektes Ergebnis über große Spannweiten. Schwache Schnittwinkel, geringe Tiefenvariation, schlechte Maßstabsstabverteilung oder ein effektiv planares Netz können eine Bündelausgleichung konvergieren lassen und dennoch Maßstabs- oder affine Verzerrungen verbergen. Frasers Fallstudie von 2012 ist eine klare Warnung: Eine selbstkalibrierende Bündelausgleichung erreichte RMSE = 0.05 pixels, doch das Netz implizierte 22 mm affine Verzerrung über 30 m aus nur 0.017 mm Änderung der Hauptdistanz, und der unkorrigierte Zylinderlängenfehler betrug 89 mm. Im selben Beispiel lagen Maßstabsstababweichungen, die auf Basis der geschätzten Punktgenauigkeit etwa 0.15 mm hätten betragen sollen, bei Verwendung aller vier Stäbe tatsächlich zwischen 0.4 mm bis 0.6 mm, bis das Geometrie- und Kalibrierproblem korrekt behandelt wurde. Residuen halfen bei der Modelldiagnose, waren aber nicht das Unsicherheitsbudget. [16]
Dieselbe Logik gilt für die Scanregistrierung. Geringe Residuen der Zielmarkenanpassung oder ordentliche Cloud-to-Cloud-Werte ersetzen nicht den tatsächlichen Registrierungs- oder Georeferenzierungsfehler des Endergebnisses. Fan und Mitautoren benannten dieses Problem direkt für TLS und stellten fest, dass die Bewertung von Registrierungsfehlern häufig auf Hersteller-Softwarestatistiken statt auf dem tatsächlichen Registrierungs- oder Georeferenzierungsfehler basierte. Die Stitching-Arbeit von NIST aus 2024 unterstreicht dies aus einem anderen Blickwinkel: Die Bewertung von Entfernungsfehlern durch Stitching existiert gerade deshalb, weil Überlappungsstrategie, Stitching und Entfernungsverhalten eine eigene Analyse statt blindem Vertrauen in Softwarezusammenfassungen verdienen. Vergleichen Sie Residuen oder Spezifikationswerte nicht, wenn Metriktyp, Vertrauensgrundlage, Artefakt, Distanz oder Volumen, Registrierungsmethode und Umgebungsbedingungen nicht übereinstimmen. [17] [18]
Prüfen Sie vor dem Vertrauen in das Ergebnis…
- ob kalibrierte Maßstabsstäbe vorhanden sind, wenn der Workflow Photogrammetrie ist. [6]
- ob unabhängige Prüflängen dokumentiert sind. [8] [16]
- ob die Bezugsstrategie explizit ist. [3]
- ob Residuen geprüft, aber nicht allein als Unsicherheit behandelt werden. [16] [17]
- ob Umgebungsbedingungen erfasst sind. [12] [15]
- ob Unsicherheit oder MPE zusammen mit Methode und Metrikgrundlage berichtet wird. [2] [7] [12]
Anwendungen in der Großvolumenprüfung (ergebnisorientiert)
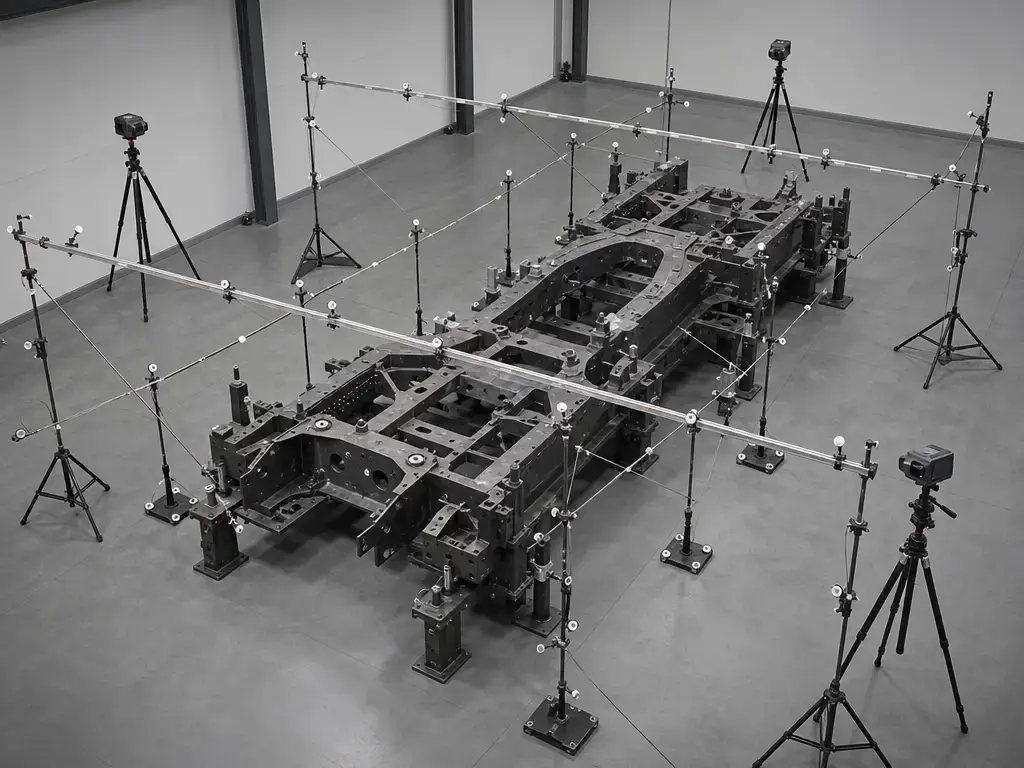
Bei der Großvolumenprüfung teilen industrielle Photogrammetrie und Scannen am häufigsten dieselbe Hardwareumgebung, lösen jedoch unterschiedliche messtechnische Probleme. In der photogrammetrischen Messtechnik sind die Ergebnisse üblicherweise Bohrungs- und Adapterkoordinaten, Datumsübertragung, Verformungsvektoren, Vorrichtungsausrichtung oder ein Koordinatenrahmen, den andere Sensoren wiederverwenden können. Die In-Process-Studie von 2017 ist ein gutes Beispiel, weil sie sich auf den Zweck der Ausgabe konzentriert: Rohteilmessung und Ausrichtung vor der Bearbeitung bei Teilen bis 15 m Länge, nicht Oberflächenrekonstruktion um ihrer selbst willen. Dies ist die Art Aufgabe, bei der globale Koordinatenkontrolle zur primären Aufgabe wird. [14]
In der Praxis ist die nützliche Ausgabe kein abstraktes 3D-Modell. Sie ist ein Messprodukt, von dem eine weitere Entscheidung abhängt: eine Ausrichtungstransformation, eine Prüfung eines Lochkreises, ein Satz Prüflängen, eine Verformungshistorie oder ein Scan-zu-CAD-Vergleich, der an einen verifizierten Rahmen gebunden ist. Deshalb erscheint Photogrammetrie in einem großskaligen Messtechnik-Workflow oft zuerst und Scannen danach. Erstere etabliert den Messrahmen; Letzteres ergänzt lokale Oberflächendetails, wo die Prüfung sie benötigt. [6] [14]
- Ausrichtung von Flugzeuglehren — Vorrichtungskoordinaten vor der Montage etablieren und verifizieren.
- Kontrolle des Schraubenmusters von Windturbinenflanschen — einen verifizierten Referenzrahmen um eine große kreisförmige Schnittstelle übertragen.
- Messung von Schiffsektionen — Ausrichtung und Verformung über ein großes Rumpfsegment kontrollieren.
- Prüfung von Schienenfahrzeugkarosserien — Karosseriegeometrie mit einem registrierten Bezugssatz vergleichen.
- Aufbau großer Gussteile oder Schweißkonstruktionen — Position vor Bearbeitung oder dichtem Scannen verifizieren.
- Kontrolle von Scannerstationen — das Referenznetz bereitstellen, in das mehrere Scanpositionen registriert werden.
- Übertragung von Werkzeugen und Vorrichtungen — einen stabilen Koordinatenrahmen zwischen Bau-, Prüf- und Nacharbeitsphasen bewegen.
- Verformungsüberwachung — diskrete Punkte über die Zeit verfolgen, wenn Veränderung wichtiger als Vollflächendichte ist.
Beschränkungen und Fehlerquellen (Instrumentenunsicherheit vs. Aufgabenunsicherheit)
Instrumentenleistung ist nicht dasselbe wie Aufgabenunsicherheit. Instrumentenwerte beschreiben, was ein Gerät oder Workflow unter angegebenen Bedingungen und mit einer angegebenen Metrik leisten kann. Aufgabenunsicherheit ist das, was das Projekt nach Hinzufügung von Bauteilgröße, Bezugssystemwahl, thermischem Verhalten, Sichtlinie, Bedienerentscheidungen und Abnahmeregeln tatsächlich trägt. Diese zweite Zahl ist das reale Projektrisiko. Sie erklärt auch, warum Rückführbarkeit zum Messergebnis gehört, nicht nur zur Tatsache, dass ein Instrument in der Kette kalibriert wurde. [3]
Viele wichtige Fehlermodi sind praktisch statt exotisch. Thermisches Wachstum verändert Geometrie über große Spannweiten während der Erfassung. Vibration verwischt Bilder, schwächt die Zielmarkenzentrierung oder verringert die Scanqualität. Beleuchtung kann die Zielmarkenerkennung in der Photogrammetrie beeinträchtigen und die Merkmalserfassung beim Scannen verschlechtern. Reflexion und Verdeckung verringern, was der Sensor sehen kann. Haftung der Zielmarken, Bewegung des Bezugssystems oder schlechtes Anliegen von Adaptern können das Netz nach dem Aufbau verschieben. Die Handhabung von Maßstabsstäben ist wichtig, denn ein falsch platzierter, verspannter oder schlecht verteilter Stab kann die Größenbeschränkung verfälschen, auch wenn Bilder oder Scans sauber aussehen. Software kann weiterhin ein gutes Ergebnis melden, obwohl der Aufbau falsch ist. [3] [15]
Eine wichtige Warnung liefert die Strathclyde-Studie zur Großvolumen-Photogrammetrie. Das Sechs-Kamera-System umfasste 6.8 × 3.8 × 3.8 m, und das bewertete Messvolumen betrug 3.9 × 3.05 × 2.3 m. Die berichtete Koordinatenpräzision lag pro Achse bei weniger als 10 µm, dennoch war eine Maßstabsfaktorkorrektur erforderlich; nach dieser Korrektur betrugen die mittleren Fehler für die beiden Datensätze 0.51 mm und 0.59 mm. Hohe Präzision garantierte keinen korrekten Maßstab. [15]
So wählen Sie zwischen Photogrammetrie und Laserscannen für großskalige Messtechnik (Entscheidungsmatrix)
Bei Entscheidungen photogrammetry vs laser scanner beginnen Sie mit dem Ergebnis und prüfen dann, ob Unsicherheitsziel, Volumen, Dichtebedarf und Verifikationsaufwand zur Methode passen. Verwenden Sie VIM-Sprache, damit die Diskussion von Richtigkeit, Unsicherheit und Rückführbarkeit handelt statt von dem Datenblatt mit der attraktivsten Einzelzahl. Auch die NIST-Regel zur Rückführbarkeit ist hier relevant: Ziel ist nicht ein kalibriertes Gerät, sondern ein Messergebnis, das über eine ununterbrochene Kette mit angegebener Unsicherheit auf eine Referenz bezogen werden kann. [1] [3]
Dokumentieren Sie vor der Festlegung fünf Dinge: Ergebnis, Unsicherheits- oder Toleranzziel, Normengrundlage, Zielmarken- oder Kontrollplan und Verifikationsmethode. Beispielspezifikationen zeigen, warum die Matrix typenbewusst bleiben muss. Eine Photogrammetriesystem | Längenmessgenauigkeit MPE kann mit der Szenengröße skalieren, wie 15 µm + 15 µm × Length_diagonal [m] für Hexagon DPA Industrial/Professional, während ein Paar aus handheld laser-line scanner | accuracy und volumetric accuracy einen lokalen und einen größenskalierenden Wert mischen kann, wie 0.025 mm und 0.020 mm + 0.040 mm/m für HandySCAN BLACK|Elite. Ein Wert für TLS | 3D point accuracy ist distanzabhängig, wie bei Leica RTC360 mit 1.9 mm @ 10 m, 2.9 mm @ 20 m und 5.3 mm @ 40 m, und Leica berichtet diese Genauigkeitswerte, sofern nicht anders angegeben, bei 68% Vertrauensniveau. Keine dieser Zahlen beantwortet für sich dieselbe Frage. [7] [9] [12]
| Frage | Wählen Sie Photogrammetrie, wenn… | Wählen Sie Laserscanner, wenn… | Ziehen Sie Hybrid in Betracht, wenn… |
|---|---|---|---|
| Was ist das Ergebnis? | Sie ein rückführbares Koordinatennetz, einen Referenzrahmen oder einen verifizierten Punktsatz benötigen. | Sie dichte Oberflächengeometrie, ein Mesh oder eine Abweichungskarte benötigen. | Sie sowohl einen stabilen Rahmen als auch dichte lokale Oberflächen benötigen. |
| Benötigen Sie ein rückführbares Längen- oder Koordinatennetz über viele Meter? | Ja; Koordinatenkontrolle über große Spannweiten ist die Kernaufgabe. | Nein; die Aufgabe ist überwiegend lokal oder oberflächenbasiert. | Ja, aber in ausgewählten Bereichen sind auch dichte Oberflächendetails erforderlich. |
| Benötigen Sie dichte Oberflächengeometrie für CAD-Rekonstruktion? | Nur, wenn das Koordinatennetz einen späteren Scanschritt unterstützt. | Ja; die Oberfläche selbst ist das Produkt. | Ja, und die rekonstruierte Geometrie muss an einen verifizierten globalen Rahmen gebunden bleiben. |
| Erfordert der Workflow die Registrierung mehrerer Stationen? | Sie Stitching minimieren möchten, indem Sie zuerst ein Referenznetz etablieren. | Sie Registrierung als zentralen Workflowbestandteil akzeptieren. | Registrierung gegen photogrammetrische Kontrolle geprüft werden kann. |
| Wie sieht die Verifikation aus? | Prüflängen, Maßstabsstäbe und Netzgeometrie direkt verifiziert werden können. | Oberflächendaten gegen CAD oder eine unabhängige Referenz geprüft werden können. | Getrennte Abnahmeprüfungen für Rahmen und Oberfläche bestehen. |
| Welche Normensprache passt am besten zum Ergebnis? | Die Abnahmeregel Koordinatengenauigkeit, Längenfehler und Unsicherheit betrifft. | Die Abnahmeregel Oberflächenform, lokale Abweichung oder scannerspezifische Leistung betrifft. | Das Projekt unterschiedliche Kriterien für Rahmenkontrolle und Oberflächenerfassung definiert. |
FAQ
Wann schlägt Photogrammetrie einen Laserscanner in der industriellen Messtechnik?
Photogrammetrie gewinnt, wenn das Ergebnis ein Koordinatennetz, ein Referenzrahmen oder verifizierte Koordinaten über große Spannweiten statt eines dichten Mesh ist. In dieser Situation lautet die Schlüsselfrage meist volumetrische Kontrolle über die gesamte Szene, nicht lokale Oberflächendichte. Ein gutes Beispiel ist der Stil Photogrammetriesystem | Längenmessgenauigkeit MPE, der in einigen dedizierten Systemen verwendet wird, etwa 15 µm + 15 µm × Length_diagonal [m] für Hexagon DPA Industrial/Professional. Diese Art Metrik ist für größenskalierte Koordinatenkontrolle gedacht, nicht für dichte Freiformerfassung. [7]
Photogrammetrie vs. Laserscanner: Was ist der tatsächliche Unterschied zwischen volumetrischer Genauigkeit und Auflösung?
Auflösung beschreibt die Detaildichte: wie fein eine Oberfläche abgetastet wird oder wie klein ein Merkmal im gelieferten Datensatz getrennt werden kann. Volumetrische Genauigkeit beschreibt, wie gut Koordinaten oder Distanzen über ein Messvolumen bestehen. Das ist nicht dasselbe. VIM trennt Richtigkeit, Präzision und Unsicherheit aus gutem Grund, und Rückführbarkeit fügt eine weitere Ebene hinzu, weil sie zum Messergebnis gehört. Ein Scanner kann ausgezeichnete lokale Details, aber schwächere Kontrolle des gesamten Volumens bieten, während ein Zielmarkennetz spärlich sein kann und dennoch die bessere messtechnische Antwort für Ausrichtung über große Spannweiten oder Koordinatenübertragung ist. [1] [3]
Photogrammetrie vs. Laserscanner für großskalige Messtechnik: Was ist „genauer“?
Das hängt davon ab, was „genau“ bedeuten soll und wie es gemessen wird. Ein Wert für Photogrammetriesystem | length MPE, ein Wert für handheld scanner | volumetric accuracy und ein Wert für TLS | 3D point accuracy @ distance sind nicht austauschbar. Die DPA-Formel von Hexagon, die volumetrische Genauigkeit von HandySCAN mit 0.020 mm + 0.040 mm/m sowie Leica RTC360 mit 1.9 mm @ 10 m, 2.9 mm @ 20 m und 5.3 mm @ 40 m beantworten unter verschiedenen Testgrundlagen und Vertrauenskonventionen unterschiedliche Fragen. Der richtige Vergleich ist immer aufgabenspezifisch, nicht marken- oder geräteklassenspezifisch. [7] [9] [12]
Wie beeinflussen Maßstabsstäbe Rückführbarkeit und Unsicherheit in der industriellen Photogrammetrie?
Maßstabsstäbe legen mehr als nur die Größe fest. Sie liefern kalibrierte Längeninformation im Netz, helfen, die Bündellösung zu beschränken, und unterstützen die direkte Verifikation, ob sich die gelöste Geometrie wie erwartet verhält. ZEISS erklärt, dass jedes TRITOP-System mit zwei DAkkS-kalibrierten linearen Maßstäben geliefert wird, die die Maßhaltigkeit der gemessenen Objektkoordinaten gewährleisten; deshalb kann Maßstab nicht beiläufig durch einen Linealwert oder eine angenommene CAD-Distanz ersetzt werden. Sie sind Teil der Messkette hinter dem Ergebnis, wo Ansprüche auf Rückführbarkeit und Unsicherheit tatsächlich liegen. [3] [6]
Warum können Residuen der Bündelausgleichung (oder Registrierungsresiduen) gut aussehen, obwohl das Ergebnis falsch ist?
Weil Residuen beschreiben, wie gut das gewählte Modell die Beobachtungen anpasst, nicht ob Modell, Geometrie, Maßstab und Zwangsbedingungen für die Aufgabe ausreichend waren. Frasers Beispiel erreichte RMSE = 0.05 pixels, implizierte aber trotzdem 22 mm affine Verzerrung über 30 m und einen Zylinderlängenfehler von 89 mm vor der Korrektur. TLS hat dasselbe Problem in anderer Form: Fan und Mitautoren warnten, dass Hersteller-Softwarestatistiken keine geeigneten Maße für den tatsächlichen Registrierungs- oder Georeferenzierungsfehler sind. Residuen sind wichtig, aber nicht das gesamte Fehlerbudget. [16] [17]
Lasertracker vs. Laserscanner vs. Photogrammetrie: Was ist was, und wann werden sie zusammen eingesetzt?
Ein Lasertracker ist ein benachbartes Koordinatenmesstechniksystem mit eigenem Normenumfang nach ISO 10360-10; er gehört nicht zur selben Geräteklasse wie Handscanner, Messarm oder TLS. ISO 10360-8 gilt dagegen für kartesische KMG mit optischen Abstandssensoren und erscheint manchmal in scannerbezogenen Herstellermethoden, ist aber keine universelle Scannernorm. Photogrammetrie passt am besten, wenn Sie ein zielmarkenbasiertes Koordinatennetz benötigen; Scanner passen am besten, wenn Sie dichte Oberflächendaten benötigen. Sie werden oft zusammen eingesetzt, wobei Photogrammetrie oder ein Tracker den Rahmen setzt und Scannen die Oberfläche ergänzt. [20] [21] [6]
Quellen
- JCGM 200:2012 (VIM) — Internationales Vokabular der Metrologie (PDF)
- JCGM 100:2008 (GUM) — Leitfaden zur Angabe der Unsicherheit beim Messen (PDF)
- NIST — Metrologische Rückführbarkeit (Richtlinien-/FAQ-Seite)
- VDI — Verzeichnis für VDI/VDE 2634 Blatt 1 (Umfang + Ausgabedatum)
- ISPRS-Paper — Hintergrund zu Abnahme-/Verifikationsprüfungsrichtlinien; Trennung Part 1 vs. Part 2
- ZEISS — Broschüre zum optischen Photogrammetriesystem TRITOP (PDF)
- Hexagon MI — Photogrammetrie-Prüflösungen / Broschüre zur DPA-Serie (PDF)
- Creaform — Technische Spezifikationen MaxSHOT (Webseite)
- Creaform — Broschüre HandySCAN 3D BLACK Series (PDF)
- FARO — Broschüre Quantum X Series (PDF)
- FARO — Produktspezifikationen Quantum Max (Aussage zur Grundlage ISO 10360-8 Annex D)
- Leica Geosystems — Datenblatt Produktspezifikationen RTC360 (PDF)
- UCL Discovery — Vergleichsleistung zwischen zwei photogrammetrischen Systemen und einem Referenz-Lasertrackernetz für industrielle Großvolumenmessung
- PMC — Selbstkalibrierte In-Process-Photogrammetrie für Messung und Ausrichtung großer Rohteile vor der Bearbeitung
- Strathprints — Räumliche Kalibrierung großvolumiger photogrammetriebasierter Messtechnik (PDF)
- ASPRS-Konferenzbeiträge PDF — Automatische Kamerakalibrierung in der Nahbereichsphotogrammetrie (Fraser, 2012)
- Lancaster EPrints (akzeptiertes Manuskript PDF) — Fehler bei zielmarkenbasierter Georeferenzierung und Registrierung im terrestrischen Laserscannen
- NIST-Publikationseintrag — Bewertung von Entfernungsfehlern bei Lasertrackern und terrestrischen Laserscannern durch Stitching
- Geodetic Systems — Systemseite V-STARS D (Genauigkeit + Hz)
- ISO — Verzeichnis ISO 10360-10:2021 Lasertracker
- ISO — Verzeichnis ISO 10360-8:2013 Optische Abstandssensoren
- All3DP — LiDAR-Erklärung (nur Kontext)
- Artec 3D — Photogrammetrie vs. 3D-Scannen (nur Kontext)
- ISPRS Journal (ScienceDirect-Seite) — Nahbereichsphotogrammetrie für industrielle Anwendungen (Geschichte/Kontext)