
Zusammenfassung
Auto-3d-Scanning erfolgt normalerweise für eines von drei Ergebnissen: ein visuelles Formmodell, eine Maßprüfung oder CAD-taugliche Flächen. Das sind unterschiedliche Aufgaben. Eine Punktwolke oder ein Mesh kann für die Dokumentation ausreichen, während Scan-to-CAD üblicherweise Bereinigung, Merkmalsinterpretation und Flächenrekonstruktion benötigt, bevor das Ergebnis für Entwicklung oder Fertigung brauchbar ist. [1] [19]
Der praktische Workflow ist anspruchsvoller, als die meisten Demos vermuten lassen. Ein Fahrzeug kombiniert glänzenden Lack, Glas, Chrom, schwarze Zierleisten, große glatte Flächen, verdeckte Vertiefungen und wiederkehrende Formen. Daher hängen die Erfassungsqualität von Oberflächenverhalten, Zugänglichkeit, Registrierung und Verifizierung ab, nicht nur vom Scankopf. ISO 10360-13 ist hier ein nützlicher Realitätscheck: Der Prüfumfang für optische 3D-CMS gilt nur, wenn Oberflächeneigenschaften wie Glanz und Farbe eingeschränkt sind und innerhalb eines kooperativen Bereichs liegen. Deshalb sollten metrologische Aussagen für das gesamte Fahrzeug als bedingt und nicht als universell betrachtet werden. [1]
| Realitätscheck für das Ergebnis | Was Sie erhalten | Typische Datei(en) | Was noch zu tun ist |
|---|---|---|---|
| Visuelles Mesh | Lesbare digitale Form zur Ansicht oder als Kontext | STL, OBJ, PLY | Rauschen bereinigen, Löcher behandeln, entscheiden, ob Textur wichtig ist |
| Maßprüfung | Registrierte Geometrie zum Vergleich mit Solldaten | Punktwolke, Mesh, Prüfbericht | Bezugskoordinatensystem festlegen, Maßstab prüfen, mit CAD oder festen Referenzen vergleichen |
| CAD-taugliche Flächen | Rekonstruierte Flächen oder Merkmale für die nachgelagerte Konstruktion | NURBS, STEP, IGES, natives CAD | Merkmale rekonstruieren, Stetigkeit kontrollieren, Maße validieren |
Warum Autos schwer zu scannen sind
Autos sind schwierige optische Messobjekte, weil die Oberfläche selbst Teil des Messproblems ist. ISO 10360-13 behandelt optische 3D-Systeme nicht als universell anwendbar; sie beschränkt die Anwendbarkeit auf Objekte, deren Oberflächeneigenschaften innerhalb eines kooperativen Bereichs bleiben. Ein typisches Fahrzeug kombiniert glänzenden Lack, klares Glas, dunkle Zierleisten, Chrom und abrupte Materialwechsel. Daher können Rücksignalqualität und Kantenerkennung innerhalb derselben Karosserie variieren. [1]
- glänzender Lack
- Glas
- Chrom
- schwarze Zierleisten
- breite glatte Flächen
- Verdeckungen in Radhäusern und am Unterboden
- wiederkehrende Formen
Die Geometrie fügt eine weitere Schwierigkeitsebene hinzu. Lange Türbleche, hintere Seitenteile, Dächer und Motorhauben bieten möglicherweise zu wenig markante Geometrie für eine einfache Ausrichtung, während wiederkehrende links-rechts-Merkmale mehr als eine plausible Registrierungslösung erzeugen können. Bei einem vollständigen Fahrzeug zeigt sich das oft nicht als offensichtlicher Fehler, sondern als schleichender Drift, aufaddierter Ausrichtungsfehler oder lokale Verformung, die erst deutlich wird, wenn Sie ein bekanntes Maß prüfen oder einen früheren Bereich erneut betrachten. Registrierung und Stitching sind dokumentierte Unsicherheitsbeiträge in optischen Workflows; Überlappung allein reicht also nicht aus. [6] [7]
Die Zugänglichkeit ist die andere Hälfte des Problems. Radhäuser, Unterbodenbereiche, Spiegelaussparungen, Fensterrahmen, Motorräume und Kabinenkanten erzeugen Verdeckungen, sodass ein einfacher Rundgang selten alles Erforderliche erfasst. Das Ergebnis sind ungleichmäßige Datendichte, umständliche Aufbauänderungen und später mehr manuelle Nacharbeit. Bei Scan-to-CAD-Arbeiten sind diese Löcher und Randabweichungen wichtig, weil sie den Interpretationsaufwand erhöhen, bevor die Daten zu brauchbarer Konstruktionsgeometrie werden. [6] [19]
Scanneransätze für Autos
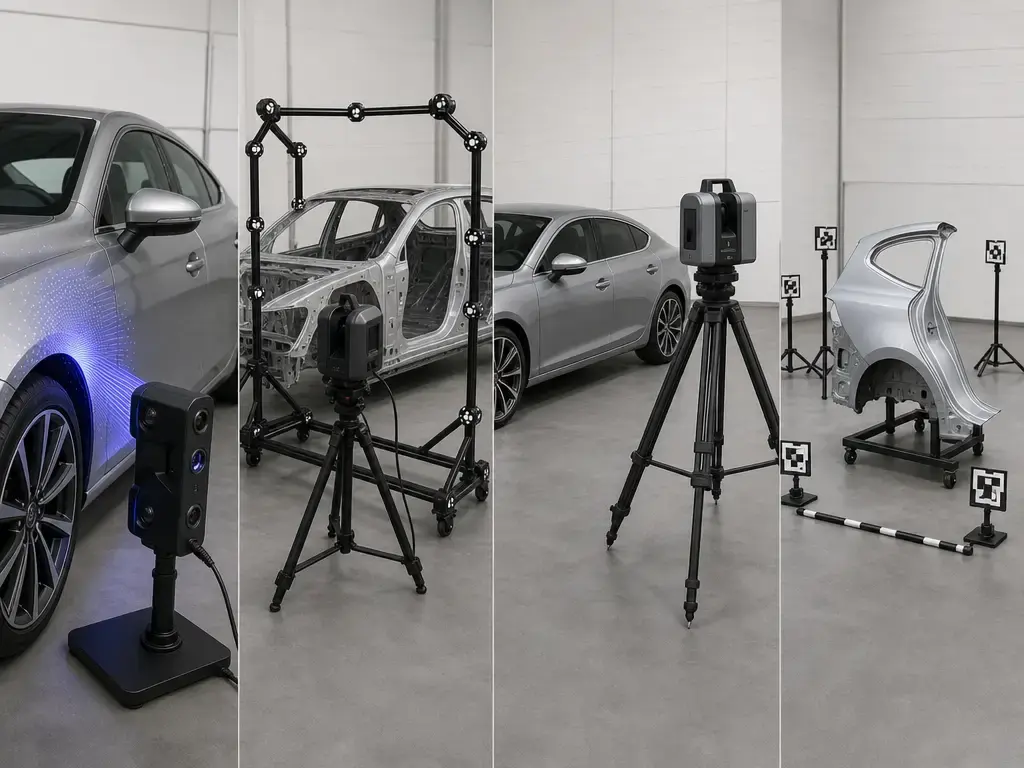
Die Wahl eines 3d-Scanners für Autos besteht hauptsächlich darin, die Aufgabe dem Messvolumen zuzuordnen. Die wichtigsten Fragen sind, ob Sie Oberflächendetails im Nahbereich, ein größeres koordiniertes Volumen, Szenenkontext oder einen kontrollierten fotografischen Workflow benötigen und wie rückführbar das Ergebnis sein muss. Von Herstellern angegebene Spezifikationen sind nützliche Beispiele, doch Normen und wissenschaftliche Arbeiten definieren den Geltungsbereich sorgfältiger als Produktseiten. [4] [5]
| Scanneransatz | Am besten geeignet für (Autoeinsatz) | Zu beachten (fahrzeugspezifisch) | Anzuführende Belege |
|---|---|---|---|
| Handgeführter Laser / strukturiertes Licht | Karosserieteile, Innenräume, Zierleisten, Reverse Engineering, Scan-to-CAD-Eingangsdaten | Reflektierende Oberflächen, kurzer Arbeitsabstand, Drift über lange Wege, Target-Strategie, lokale gegenüber volumetrischer Leistung | HandySCAN-Spezifikationen [10]; Artec-Leo-Spezifikationen [12] |
| Tracker-basierter optischer KMG-Scanner | Baugruppen, größere Fahrzeugabschnitte, Prüfung, bei der das koordinierte Volumen wichtig ist | Sichtlinie, Aufbaukontrolle, das Messvolumen bestimmt das Vertrauen, das Sie in das Ergebnis setzen können | MetraSCAN-Spezifikationen [11] |
| TLS / LiDAR | Unfallstellenkontext, große Fahrzeuge, räumliche Dokumentation, Werkstatt- oder Standortkontext | Reichweitenabhängige Genauigkeit, Wiedergabetreue kleiner Merkmale, mehrere Aufbauten und Registrierung | ASTM-Geltungsbereich [4]; NIST-TLS-Kontext [5]; Leica-Spezifikationen [14] |
| Photogrammetrie | Visuelle Modelle und Textur oder Maßunterstützung bei Kalibrierung mit Targets und Maßstäben | Methodenabhängige Ergebnisse, glänzende Karosserieteile, Bedarf an Maßstabskontrolle und sorgfältiger Kameraplatzierung | SAE-Beispiel für Fahrzeugphotogrammetrie [8] |
Belegarten sind nicht gleichwertig. ISO und ASTM definieren, was eine Norm abdeckt. NIST behandelt Unsicherheit und Rückführbarkeit. Begutachtete oder institutionelle Studien zeigen, wie Methoden unter definierten Bedingungen funktionieren. Herstellerseiten zeigen Beispielkapazitäten unter ihren eigenen angegebenen Bedingungen. Diese Kategorien ohne Kennzeichnung zu vermischen, führt zu irreführenden Scannervergleichen. [4] [5] [8] [10] [11] [12] [14]
Einige herstellerangegebene Beispiele verdeutlichen den Zielkonflikt. Creaforms HandySCAN BLACK Elite nennt 0.025 mm Genauigkeit, 0.020 mm + 0.040 mm/m volumetrische Genauigkeit, 1,300,000 Messungen/s, einen Arbeitsabstand von 200 bis 450 mm und eine empfohlene Teilegröße von 0.05-4 m. Creaforms MetraSCAN BLACK+ Elite nennt 0.025 mm Genauigkeit sowie volumetrische Genauigkeit von 0.064 mm bei 9.1 m³ oder 0.075 mm bei 16.6 m³, mit C-Track-Arbeitsabstand bis 4.2 m und empfohlener Teilegröße von 0.2-6 m. Artec Leo nennt bis zu 0.1 mm Punktgenauigkeit, bis zu 0.2 mm Auflösung und 0.35-1.2 m Arbeitsabstand. Leicas RTC360 gehört einer ganz anderen Klasse an, mit 0.5-130 m Reichweite und 3D-Punktgenauigkeit von 1.9 mm bei 10 m, 2.9 mm bei 20 m und 5.3 mm bei 40 m. [10] [11] [12] [14]
Die Scannerwahl ist nicht die gesamte Anforderung. Einige Systeme reduzieren Hardware im Feld während der Erfassung, doch die Verarbeitung benötigt weiterhin Rechenleistung. Das offizielle PDF von Artec Leo besagt, dass das Scannen keinen Computer erfordert, während die empfohlene Verarbeitung einen Intel Core i7 oder i9, 64+ GB RAM und eine NVIDIA-GPU mit 8+ GB VRAM verlangt; das HD-Minimum liegt bei 32 GB RAM und mindestens 4 GB VRAM. [13]
Technische Prinzipien für die Fahrzeugerfassung
Beim handgeführten Laser- und strukturierten Licht-3d-Scanning ist das praktische Prinzip die Triangulation. Das System projiziert Licht, beobachtet es aus einer anderen Perspektive und berechnet die Oberflächenposition aus der Geometrie zwischen Projektor, Kameras und Objekt. Das funktioniert gut bei Fahrzeugteilen im Nahbereich, aber nur innerhalb eines begrenzten Arbeitsfensters. Creaforms HandySCAN BLACK Elite nennt einen Arbeitsabstand von 200 bis 450 mm, während Artec Leo 0.35 bis 1.2 m nennt. Bei einem Auto werden dadurch Wegplanung und Blickwinkel Teil der Messung und nicht nur eine Frage des Bedienkomforts. [10] [12]
TLS und ähnliche LiDAR-Systeme lösen ein anderes Problem. ASTM E2938-15(2023) behandelt laserbasierte, scannende 3D-Time-of-Flight-Bildgebungssysteme im mittleren Bereich, also Systeme, die mindestens teilweise innerhalb von 2 bis 150 m arbeiten. Dieser Geltungsbereich ist für die Erfassung im Szenenmaßstab oder mit Fahrzeugkontext nützlich, sollte aber nicht zur Vermarktung der Leistung handgeführter Triangulation verwendet werden. Die Klassen messen unterschiedliche Volumen, mit unterschiedlichen Punktabständen und unter unterschiedlichen Unsicherheitsregimen. [4] [5] [14]
Photogrammetrie verwendet überlappende Bilder, Kamerakalibrierung und Maßstabskontrolle, um 3D-Geometrie zu rekonstruieren. Der entscheidende Unterschied besteht zwischen beiläufiger bildbasierter Modellierung und kontrollierter Maßarbeit. Im SAE-Fahrzeugbeispiel verwendete die Methode eine feldkalibrierte DSLR mit festem 20 mm Objektiv, retroreflektierende Targets, einen CNC-bearbeiteten Maßstab und acht Fotografien; die berichteten mittleren Residuen betrugen 1.7 mm gegenüber Totalstationspunkten und 1.2 mm gegenüber FaroArm-Punkten. Dies zeigt, dass kalibrierte Photogrammetrie Maße unterstützen kann, aber nur bei einem kontrollierten Workflow. [8]
Auto-3D-Scanning-Workflow: vom Fahrzeug zu nutzbaren Daten
Auto-3d-Scanning wird einfacher, sobald Ergebnis und Toleranz vor Beginn der Erfassung festgelegt sind. Ein visuelles Mesh verträgt mehr Bereinigung und stärker abgeleitete Schließungen als ein Prüfworkflow. Eine Scan-to-CAD-Aufgabe erfordert mehr Disziplin, da das Mesh nur der geometrische Rohbeleg für spätere Flächenerstellung oder Merkmalsrekonstruktion ist. Für Arbeiten am gesamten Fahrzeug ist die ehrliche Antwort zur Genauigkeit, dass keine verlässliche universelle Angabe gefunden wurde, weil Oberflächenbedingungen und die Registrierung mehrerer Aufbauten von Fahrzeug zu Fahrzeug zu stark variieren. [1] [6] [7] [19]
Zugangsplanung
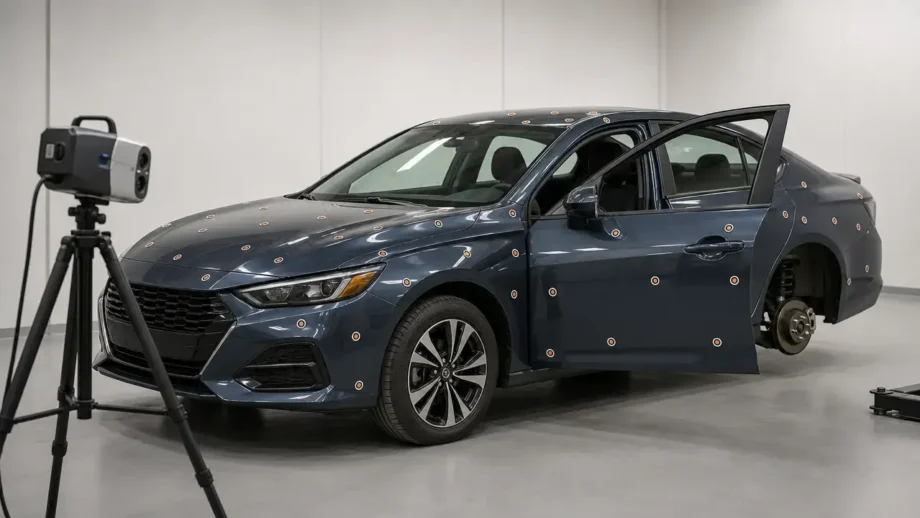
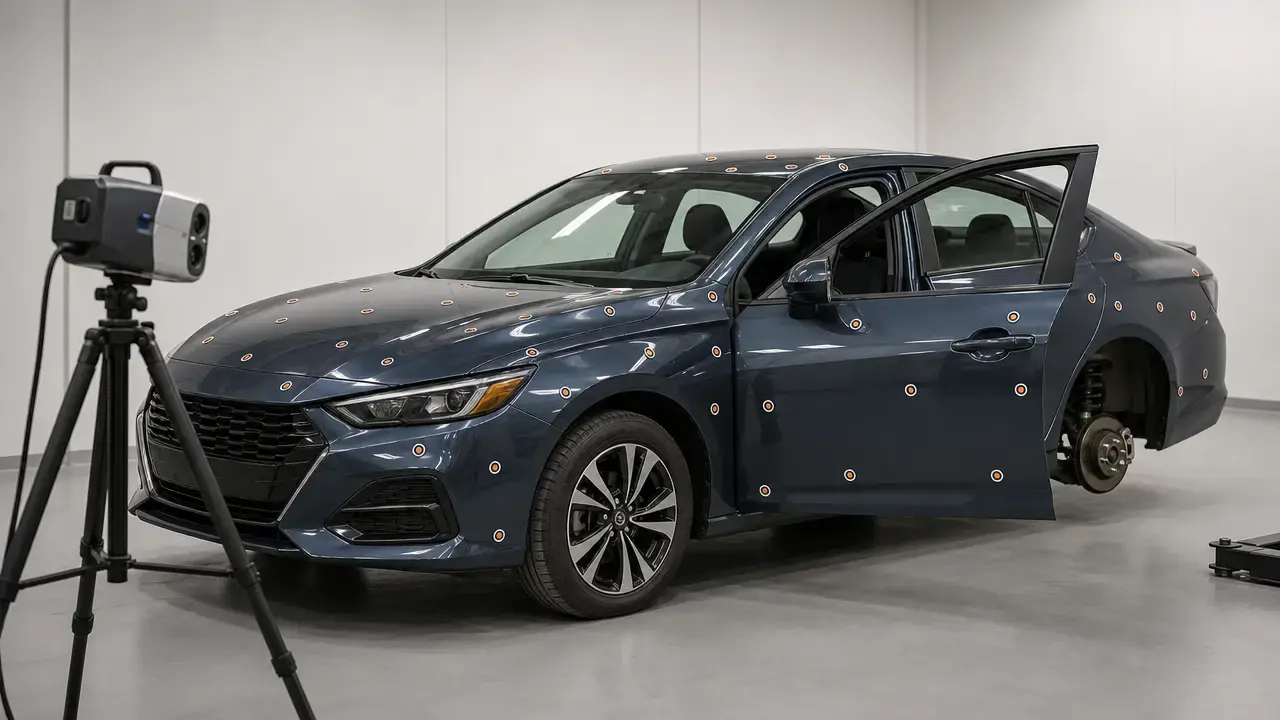
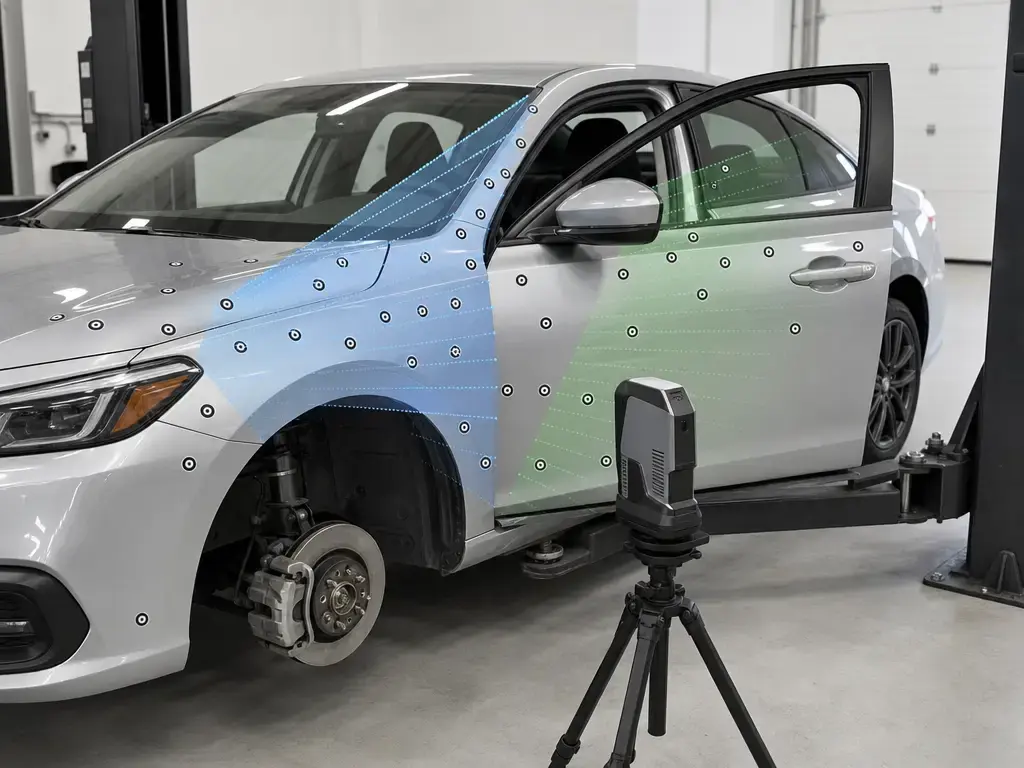
Entscheiden Sie vor der Erfassung, wie das Fahrzeug präsentiert wird. Geöffnete oder geschlossene Türen verändern die Kontinuität durch Türöffnungen und in den Innenraum. Fahrzeughöhe und Fahrwerkszustand beeinflussen die Geometrie von Radhäusern und Unterboden. Das Entfernen von Rädern verändert den Zugang, aber auch den aufgezeichneten Zustand. Anheben oder Aufbocken verbessert die Sichtbarkeit der Unterseite, erzeugt aber zugleich einen weiteren Aufstellzustand, der wieder in die Hauptbezugsstruktur integriert werden muss. Wenn sich das Fahrzeug zwischen Aufbauten bewegt, benötigen Sie vor Beginn einen Plan für den Bezugsdatenübertrag. [6] [17]
- Zustand der geöffneten oder geschlossenen Türen
- Fahrwerkszustand
- Radausbau, wenn Radhäuser oder Innenkotflügel relevant sind
- Folgen von Hebebühne oder Wagenheber für Unterbodenzugang und Zusammenführung der Aufbauten
- Bezugsdatenübertrag zwischen Aufbauten durch Targets, Maßstäbe oder Tracker-Kontrolle
Workflow-Checkliste
- Ergebnis und Toleranzanforderungen definieren.
- Fahrzeug waschen/reinigen und stabilisieren.
- Unerwünschte Objekte entfernen oder abdecken.
- Entscheiden, ob Spray, Marker oder Targets akzeptabel sind.
- Scanabschnitte und Zugang rund um das Fahrzeug planen.
- Überlappende Durchgänge erfassen.
- Scans registrieren und ausrichten.
- Rauschen bereinigen und nur begründete Löcher füllen.
- Maßstab/Maße gegen Referenzen prüfen.
- Mesh, Bericht oder CAD-taugliche Daten exportieren.
Drift, Maßstabskontrolle und Registrierungsstrategie
Die Registrierung ist der Punkt, an dem viele Gesamtfahrzeugaufgaben zu Messprojekten statt zu einfachen Erfassungsprojekten werden. Die Stitching-Arbeit des NIST macht das Problem ausdrücklich: Lange Referenzlängen sind schwierig, daher können sich Stitching-Fehler bei aneinandergrenzenden oder überlappenden kürzeren Messungen aufsummieren, und Registrierung kann verwendet werden, um längere zusammengesetzte Längen zur Bewertung zu erstellen. Die UTK-Arbeit zu strukturiertem Licht verweist ebenfalls auf Stitching und Registrierung von Punktwolken als primäre Unsicherheitsbeiträge. Bei einem Fahrzeug bedeutet das, dass ein gut aussehendes zusammengeführtes Modell dennoch maßlich schwach sein kann, wenn die Referenzstruktur schwach war. [6] [7]
Es hilft, drei Konzepte zu trennen. Die Leistung im lokalen Koordinatenrahmen beschreibt häufig eine Spezifikation eines Nahbereichsscanners. Die volumetrische Genauigkeit ist das, was ein größeres koordiniertes System über ein angegebenes Messvolumen behauptet. Die End-to-End-Projektunsicherheit umfasst Erfassung, Abschnittsbildung, Skalierung, Ausrichtung, Bereinigung und jede manuelle Bearbeitung vor dem Export. Diese Konzepte hängen zusammen, sind aber nicht austauschbar. [10] [11] [12] [14]
- Nutzen Sie eine Referenzstrategie wie bekannte Längen, einen Maßstab, Tracker-Kontrolle oder ein photogrammetrisches Kontrollnetz.
- Denken Sie in Schleifenschlüssen: Kehren Sie zu bekannter Geometrie oder Targets zurück, statt nur vorwärts zu arbeiten.
- Bewahren Sie die Target-Kontinuität über verdeckte Übergänge wie Radhäuser, Unterbodenzugänge und Kabinenöffnungen hinweg.
- Führen Sie unabhängige Prüfungen mit bekannten Festpunkten, einem Stahllineal oder anderen rückführbaren Referenzen durch, wenn Toleranzen wichtig sind.
- Dokumentieren Sie Änderungen bei Spray, Beleuchtung oder Aufstellzustand, da diese die Messkette verändern.
- Halten Sie Abschnittsgrenzen während der QS sichtbar, damit Drift nicht durch Bereinigung verdeckt wird.
Leistungskennwerte: Genauigkeit, Wiederholbarkeit, Auflösung, volumetrische Genauigkeit und Unsicherheit
Leistungsbegriffe werden beim Auto-Scanning schnell verwechselt. Ein dichtes Mesh kann beeindruckend aussehen, ohne maßlich vertrauenswürdig zu sein, und ein Scanner kann feine lokale Details abtasten, ohne nach vielen zusammengeführten Aufbauten Distanzen im Fahrzeugmaßstab zu erhalten. Die hilfreiche Frage lautet nicht, welches Gerät die kleinste Schlagzeilenzahl hat, sondern welche Zahl den Teil der Aufgabe beschreibt, der Ihnen tatsächlich wichtig ist. ISO 10360-13 existiert gerade deshalb, weil metrologische Aussagen definierte Prüfungen und einen definierten Geltungsbereich benötigen. [1] [5]
| Kennwert | Bedeutung | Wo er erscheint | Häufiger Missbrauch | Plausibilitätsprüfung am Auto |
|---|---|---|---|---|
| Genauigkeit | Übereinstimmung mit einer bekannten Referenz | Normen, Datenblätter, Berichte | Als eine universelle Zahl behandelt | Mit bekannten Maßen oder Referenzartefakten vergleichen |
| Wiederholbarkeit / Präzision | Wie konsistent das System dasselbe Ergebnis liefert | Wiederholstudien, Bedienervergleiche | Mit Genauigkeit verwechselt | Dasselbe Karosserieteil oder Target-Set erneut scannen |
| Auflösung / Punktabstand | Kleinstes erfasstes oder dargestelltes Detail | Scannerspezifikationen, Mesh-Einstellungen | Mit Genauigkeit gleichgesetzt | Prüfen, ob reale Kanten, Fugen und Spalte erhalten bleiben |
| Volumetrische Genauigkeit | Leistung über ein angegebenes Messvolumen | Spezifikationen für Großteilsysteme | Als lokale Karosserieteilgenauigkeit verwendet | Angegebene Distanz- oder Volumenbedingungen prüfen |
| End-to-End-Unsicherheit | Kombinierter Effekt von Erfassung, Skalierung, Ausrichtung, Bereinigung und Export | Prüfpläne, Messstrategie | Nach dem Zusammenführungsschritt ignoriert | Workflow von der Erfassung bis zur finalen Datei nachvollziehen |
Die Normensituation ist wichtig, weil der Geltungsbereich wichtig ist. ISO 10360-13:2021 ist Ausgabe 1, veröffentlicht im September 2021, und auf der ISO-Seite mit 52 Seiten aufgeführt. DIN EN ISO 10360-13:2023-11 ist die aktuelle DIN-Übernahmeauflistung mit 74 Seiten. Im Gegensatz dazu wird VDI/VDE 2634 Blatt 3:2008-12 von DIN Media als zurückgezogen mit 20 Seiten aufgeführt, mit einem Hinweis, stattdessen DIN EN ISO 10360-13:2023-11 zu verwenden. Das ist relevant, weil einige aktive Hersteller-Spezifikationsseiten in ihren Hinweisen zu Abnahmeprüfungen weiterhin VDI/VDE 2634 Part 3 zitieren. [1] [2] [3] [10] [11]
Auch das Studiendesign verändert die Interpretation. Die UTK-Studie zu strukturiertem Licht verwendete 5 Wiederholungsscans an 15 Messpositionen und erzeugte 50 Datensätze, was daran erinnert, dass Messposition und Registrierungsstrategie Teil des Ergebnisses sind. Herstellerbeispiele veranschaulichen dann Klassenunterschiede: HandySCAN BLACK Elite nennt 0.025 mm Genauigkeit und 0.020 mm + 0.040 mm/m volumetrische Genauigkeit; MetraSCAN BLACK+ Elite nennt 0.064 mm bei 9.1 m³ und 0.075 mm bei 16.6 m³; Artec Leo nennt bis zu 0.1 mm Punktgenauigkeit und bis zu 0.1 mm + 0.3 mm/m über Distanz; Leica RTC360 nennt 3/6/12 mm Auflösung bei 10 m und eine mit der Reichweite veränderliche 3D-Punktgenauigkeit. Diese Zahlen beantworten unterschiedliche Fragen. [7] [10] [11] [12] [14]
Wie lange dauert das 3D-Scannen eines vollständigen Fahrzeugs?
Für das 3d-Scanning vollständiger Fahrzeuge sind Fallbeispiele ehrlicher als Durchschnittswerte. Die Modellseite von Artec zum Mercedes E350 besagt, dass die mit Spray behandelte Karosserie in 20 Minuten gescannt und in 90 Minuten verarbeitet wurde. Die Fallstudie von Artec Origin Forensics besagt, dass eine Demo eines Toyota Highlander von außen 32 Minuten zum Scannen und 90 Minuten zur Verarbeitung benötigte. Der Workflow-Blog von Creaform zu Rob Dahm besagt, dass die gesamte Erfahrung etwa 2 Stunden dauerte, und beschreibt platzierte Targets mit etwa 4 bis 5 Zoll Abstand. Dies sind nützliche Referenzpunkte, aber Herstellerfallbeispiele und keine universellen Auftragszeiten. [15] [16] [17]
Die verborgene Zeit steckt gewöhnlich in Vorbereitung, Zugang, Target-Platzierung, Bereinigung, Verifizierung und Ergebniswahl. Innenraumarbeiten, Unterbodenarbeiten oder die Erfassung von Radhäusern erhöhen den Aufwand für Umpositionierung und Zusammenführung. Höhere Mesh-Dichte erhöht die Verarbeitungszeit, und Prüfworkflows ergänzen Berichte und Maßprüfungen, bevor den Daten vertraut werden kann. Wenn das Ergebnis Scan-to-CAD statt eines visuellen Mesh ist, kann die Flächenerstellungsphase länger dauern als die Erfassung selbst. Im Beispiel von Origin Forensics wurde die gewählte Ausgabe für ein Fahrzeug weiterhin mit ungefähr 2 bis 5 Millionen Dreiecken und einer 8K-Texturkarte verwaltet, was zeigt, wie Ergebnisentscheidungen den Arbeitsaufwand verändern. [16] [19]
Oberflächenvorbereitung, Scansprays, Targets und Tracking
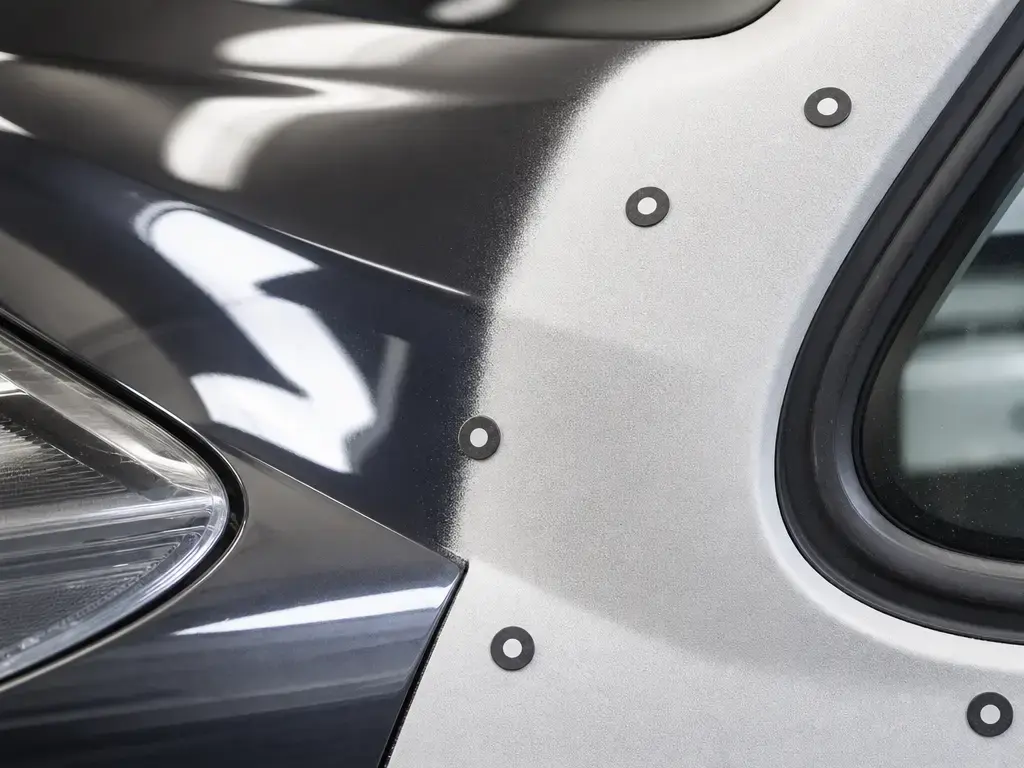
Die Oberflächenvorbereitung ist bedingt, nicht automatisch. Wenn sich die Karosserieoberfläche bereits ausreichend gut für den gewählten Scanner verhält, kann eine Beschichtung unnötig sein. Ist die Oberfläche glänzend, transparent oder stark reflektierend, kann Vorbereitung erforderlich werden, weil das optische System Geometrie aus instabilen Rücksignalen nicht zuverlässig rekonstruieren kann. Ein Hersteller-Workflow-Beispiel beschreibt das Aufbringen einer sehr dünnen weißen Beschichtung auf Scheiben und Leuchten vor dem Scannen, doch dies bleibt ein Workflow-Beispiel und keine Regel für jedes Auto oder jede Oberfläche. [17]
Spray-Aussagen verlangen besondere Sorgfalt, weil sie Teil der Messkette sind. Das technische Datenblatt Rev. 01/2023 von AESUB yellow besagt, dass Materialverträglichkeit für spezifische Anwendungen nicht garantiert werden kann, der Nutzer die Verträglichkeit vor der Anwendung prüfen muss und das Produkt Lösungsmittel enthält. Es warnt außerdem, dass wachsartige Oberflächen und einfache 1K-Beschichtungen vorher gründlich getestet werden sollten. Dasselbe Datenblatt besagt, dass mit sachgemäßer Druckluft-Airbrush-Anwendung eine Schichtdicke unter 2 µm möglich ist. Das ist nützlicher Kontext, rechtfertigt aber nicht, ein Scanspray als universell lack- oder rückstandssicher zu bezeichnen. Verwenden Sie einen Testbereich und die Zustimmung des Eigentümers, bevor Sie eine Fahrzeugoberfläche beschichten. [9]
Auch Targets und Tracking müssen zur Geometrie passen. Glatte Karosserieteile und wiederkehrende Formen profitieren oft von Markern, weil sie der Software zuverlässige Referenzen geben, die die Karosserie selbst möglicherweise nicht liefert. Tracker-gestützte Systeme ergänzen eine externe Koordinatenreferenz, was die Handhabung von Drift über größere Volumen verändert. Die praktische Regel ist einfach: Verwenden Sie Marker, Targets oder externe Kontrolle, wenn die Geometrie allein nicht genug leistet, und dokumentieren Sie, was verwendet wurde, damit die spätere Verifizierung nachvollziehbar ist. [6] [7] [11] [17]
- Verwenden Sie Spray nur, wenn die Oberflächenbedingung die Erfassung verhindert und die Oberflächensicherheit freigegeben ist.
- Bringen Sie Marker entsprechend dem Workflow an und nicht willkürlich.
- Erhalten Sie Überlappung und besuchen Sie Referenzen erneut, um Drift zu reduzieren.
- Schließen Sie unabhängige Maßstabsprüfungen ein, wo Genauigkeit wichtig ist.
- Dokumentieren Sie Änderungen an Beschichtung, Targets und Beleuchtung.
Punktwolke vs. Mesh vs. CAD
Bei einem Fahrzeug ist die Punktwolke der gemessene Rohbeleg, das Mesh eine zusammenhängende Annäherung an diesen Beleg und CAD das editierbare Modell, das benötigt wird, wenn Stetigkeit, Merkmalskontrolle und nachgelagerte Änderungen wichtig sind. Dieser Unterschied wird an Trennlinien, Spaltmaßen, Flanschübergängen und symmetrischen Flächen deutlich, wo der Scan das Vorhandene aufzeichnen kann, das Engineering-Modell aber weiterhin entscheiden muss, was gemessen bleiben soll, was rekonstruiert werden sollte und was zu einem analytischen Merkmal werden soll. [18] [19]
STL und OBJ können nützliche Formdaten enthalten, sind aber nicht dasselbe wie editierbares oder bearbeitbares CAD. Die J-STAGE-Arbeit zum Reverse Engineering von Fahrzeugkarosserien besagt, dass STL-Dreiecksdaten nicht direkt für die CNC-Feinbearbeitung genutzt werden konnten und in ein CATIA V5-CAD-Modell umgewandelt wurden. Deshalb ist Scan-to-CAD ein Prozess und kein Kontrollkästchen beim Dateiexport. [19]
Anwendungen
Karosserie-3d-Scanning ist überall nützlich, wo reale Geometrie erfasst werden muss, bevor Konstruktion oder Einpassung beginnt. Dazu gehören individuelle Bodykits, Restaurierung, nicht mehr verfügbare Teile, Verpackungskomponenten, Überrollkäfig- und Innenraumeinbau sowie herstellerneutrale Eingangsdaten für Reverse Engineering. Bei diesen Aufgaben kann das richtige Ergebnis ein Mesh für den Kontext, eine Punktwolke für die Prüfung oder rekonstruiertes CAD für die Konstruktionsarbeit sein. [19]
Dieselbe Geometrie kann Schadensdokumentation, QS und digitale Archivierung unterstützen, doch der vorgesehene Einsatz bestimmt weiterhin den Workflow. Im Fall von Origin Forensics wurden Fahrzeugausgaben mit etwa 2 bis 5 Millionen Dreiecken und einer 8K-Texturkarte verwaltet, was in diesem Fallstudienkontext zu Dokumentations- und Visualisierungszielen passte. Das bedeutet nicht, dass jeder Automotive-Scan auf dieselbe Weise texturiert, vernetzt oder vorbereitet werden sollte. [16]
Einschränkungen und Fehlermodi
Die meisten Fehler beim Fahrzeugscannen sind gewöhnlich, nicht exotisch. Verdeckungen hinterlassen fehlende Daten in Radhäusern, Unterbodenbereichen, Spiegeln und Kabinenkanten. Drift entsteht, wenn lange Erfassungswege ohne starke externe Referenzen zusammengesetzt werden. Die Stitching-Arbeit des NIST erklärt, warum aneinandergrenzende oder überlappende kurze Längen Fehler aufsummieren können, und die Literatur zu strukturiertem Licht weist Stitching und Registrierung separat als Unsicherheitsbeiträge aus. Eine vollständig wirkende Fahrzeugdatei für einen Viewer kann dennoch eine Maßprüfung nicht bestehen. [6] [7]
Die Nachbearbeitung kann eigene Probleme erzeugen. Zu starke Glättung kann Bruchlinien und Merkmalsübergänge löschen. Unbegründetes Füllen von Löchern kann Geometrie erfinden, die nie gemessen wurde. Dezimierung kann Details entfernen, die später für Karosseriepassung oder Flächenerstellung wichtig sind. Auch Textur kann falsches Vertrauen schaffen: Ein überzeugendes schattiertes Modell kann schwache Geometrie darunter verbergen. Eine dichte Ausgabe garantiert keine vertrauenswürdigen Maße. [16] [19]
Auch das physische Verhalten des Fahrzeugs ist wichtig. Nicht starre Zierleisten, bewegliche Teile, geöffnete gegenüber geschlossenen Türen und Fahrwerksänderungen können dazu führen, dass zwei Durchgänge nicht übereinstimmen, selbst wenn der Scanner stabil ist. Reflektierende und transparente Bereiche bleiben schwierig, weil sie sowohl Rücksignalqualität als auch Tracking-Stabilität herausfordern. Der schwierige Teil besteht nicht nur im Sammeln von Punkten; er besteht darin zu entscheiden, welche Fahrzeugteile fest, sichtbar und vertrauenswürdig genug sind, um als Messreferenzen zu dienen. [1] [6] [7]
Eine kurze historische Anmerkung zu Automotive-Scan-to-Surface-Workflows
Dieser Workflow ist nicht neu. Ein Automotive-Beispiel von Sansoni und Docchio aus 2004 beschrieb Datenerfassung, Ausrichtung von Punktwolken, Definition eines Dreiecksmodells, NURBS-Erstellung, STL-Generierung und eine skalierte Ferrari 250MM-Replik. Der moderne Unterschied liegt in Geschwindigkeit, Portabilität und Softwarekomfort, nicht in der zugrunde liegenden Logik: erfassen, ausrichten, verifizieren, bei Bedarf rekonstruieren und etwas exportieren, das der nachgelagerte Prozess tatsächlich verwenden kann. [18]
Normen und Forschung: Was die Genauigkeit bei einem Gesamtfahrzeugscan tatsächlich begrenzt
Die erste Einschränkung ist der Oberflächenzustand. ISO 10360-13:2021 verankert Abnahme- und Wiederholprüfungen für optische 3D-CMS, allerdings nur für Objekte mit eingeschränkten Oberflächeneigenschaften innerhalb eines kooperativen Bereichs. Ein lackiertes Fahrzeug mit dunklen Zierleisten, Chrom und transparenten Abschnitten ist daher kein universell normfreundliches Messobjekt. Deshalb ist die vertretbare Antwort, dass für das gesamte Fahrzeug keine verlässliche universelle Angabe gefunden wurde: Der Messkontext verändert sich von Karosserieteil zu Karosserieteil. [1]
Die zweite Einschränkung ist die Registrierung über den Maßstab hinweg. ASTM E2938 behandelt Time-of-Flight-Systeme im mittleren Bereich, nicht handgeführte Triangulationsscanner, während NIST Fehlerquellen, dokumentarische Normen und metrologische Rückführbarkeit statt einer einzelnen Siegerzahl hervorhebt. Die Stitching-Arbeit des NIST und die UTK-Studie zu strukturiertem Licht unterstreichen denselben praktischen Punkt: Die Ausrichtungsstrategie beeinflusst das Ergebnis. Wenn Sie vertrauenswürdige Fahrzeugdaten wollen, kontrollieren Sie die Oberfläche, kontrollieren Sie das Referenznetz und prüfen Sie den Maßstab unabhängig, bevor Sie dem zusammengeführten Modell glauben. [4] [5] [6] [7]
Fazit: Was Auto-3D-Scanning tatsächlich erfordert
Auto-3d-Scanning ist ein Messworkflow, keine magische CAD-Schaltfläche. Das Ergebnis steht an erster Stelle, und der Erfassungsplan ergibt erst danach Sinn. [1] [19]
Was üblicherweise funktioniert, ist unkompliziert: Wählen Sie die zur Größenordnung passende Scannerklasse, behandeln Sie Oberflächenvorbereitung als bedingtes Werkzeug, steuern Sie die Registrierung gezielt, prüfen Sie Maße gegen Referenzen und akzeptieren Sie das Ergebnis, das die Daten ehrlich tragen können. Für Karosserie-3d-Scanning bedeutet das üblicherweise eine Punktwolke, ein Mesh, einen Prüfdatenbestand oder ein rekonstruiertes CAD-Modell mit bekannten Grenzen statt eines Versprechens universeller Gesamtfahrzeuggenauigkeit. [6] [7] [19]
FAQ
Was braucht man, um ein Auto in 3D zu scannen?
Es braucht mehr, als mit einem Scanner um die Karosserie herumzugehen. Sie müssen das Ergebnis definieren, eine zur Größenordnung passende Scannerklasse wählen, den Zugang zu Außenbereich, Innenraum, Radhäusern oder Unterseite planen, entscheiden, ob Spray oder Targets akzeptabel sind, mit ausreichender Überlappung erfassen, die Abschnitte registrieren, den Maßstab prüfen und dann die richtige Ausgabe exportieren. Anders gesagt: Auto-3d-Scanning ist Erfassung plus Registrierung plus Verifizierung, nicht nur Erfassung. [1] [6] [7] [19]
Wie lange dauert das 3D-Scannen eines vollständigen Fahrzeugs in der Praxis?
Nutzen Sie Fallbeispiele, nicht Durchschnittswerte. Das Mercedes E350-Beispiel von Artec nennt 20 Minuten Scannen und 90 Minuten Verarbeitung für eine mit Spray behandelte Karosserie. Die Demo des Toyota Highlander von außen von Artec nennt 32 Minuten Scannen und 90 Minuten Verarbeitung. Der Workflow-Artikel von Creaform zu Rob Dahm beschreibt die gesamte Erfahrung als etwa 2 Stunden, mit Targets in etwa 4 bis 5 Zoll Abstand. Innenraumbereich, Unterbodenzugang, höhere Mesh-Dichte, Prüfberichte und Flächenerstellungsarbeiten können die Aufgabe jeweils verlängern. [15] [16] [17]
Welcher 3D-Scanner für Autos eignet sich am besten zum Scannen einer Karosserie?
Es gibt keinen universell besten 3d-Scanner für Autos. Handgeführte Laser- oder strukturiertes-Licht-Systeme sind häufig die praktische Wahl für Karosserieteile im Nahbereich und Reverse Engineering. Tracker-gestützte Systeme helfen, wenn ein koordiniertes Volumen über größere Abschnitte wichtig ist. TLS eignet sich besser für Szenenkontext und umfangreichere räumliche Dokumentation. Photogrammetrie kann entweder für visuelle Modelle oder zur Maßunterstützung gut funktionieren, wenn der Workflow mit Targets und einem Maßstab kalibriert ist. Die richtige Wahl folgt Ergebnis, Toleranz, Oberflächenzustand und Messvolumen. [4] [5] [8] [10] [11] [12] [14]
Wie genau ist Karosserie-3D-Scanning?
Genauigkeit ist nicht eine einzige Zahl. Lokale Scannergenauigkeit, Wiederholbarkeit, volumetrische Genauigkeit und End-to-End-Projektunsicherheit beschreiben verschiedene Teile der Kette. ISO 10360-13 beschränkt die Anwendbarkeit außerdem auf kooperative Oberflächen, sodass Fahrzeuge mit glänzenden oder gemischten Oberflächen nicht unter allen Bedingungen allgemeine metrologische Messobjekte sind. Mit der Registrierung und dem Stitching mehrerer Aufbauten hängen Gesamtfahrzeugergebnisse stark von Referenzstrategie und Verifizierung ab. Aus diesem Grund ist die sorgfältige Antwort, dass für die Genauigkeit eines vollständigen Fahrzeugs keine verlässliche universelle Angabe gefunden wurde. [1] [6] [7] [10] [11] [12] [14]
Brauchen Sie Scanspray für Auto-3D-Scanning, und beeinflusst es die Maße?
Manchmal ja, aber nur, wenn die Oberfläche eine zuverlässige Erfassung verhindert und die Oberfläche sicher behandelt werden kann. Das technische Datenblatt von AESUB yellow besagt, dass Materialverträglichkeit für spezifische Anwendungen nicht garantiert werden kann, der Nutzer die Verträglichkeit testen muss und das Produkt Lösungsmittel enthält. Dasselbe Datenblatt besagt, dass mit korrekter Druckluft-Airbrush-Anwendung eine Beschichtung unter 2 µm möglich ist; das bedeutet, dass die Dicke produkt- und anwendungsspezifisch ist und zur Messkette gehört. Gehen Sie nicht von universeller Lacksicherheit aus; verwenden Sie zunächst einen Testbereich und die Zustimmung des Eigentümers. [9]
Benötigen Auto-3D-Scans Marker oder Targets?
Nicht immer, aber sie helfen erheblich bei glatten, wiederkehrenden oder schwer zu trackenden Fahrzeugoberflächen. Targets geben der Software stabile Referenzen, was die Registrierung über längere Erfassungswege und durch verdeckte Übergänge unterstützt. Ein Hersteller-Workflow-Beispiel verwendete Targets in etwa 4 bis 5 Zoll Abstand, doch das ist ein Beispiel und keine universelle Regel. Die richtige Dichte hängt vom Scanner, der Oberfläche und der Geometrie ab. [6] [7] [17]
Kann ich ein Auto mit einem iPhone oder Phone-LiDAR scannen?
Sie können ein Telefon für Visualisierung, groben Kontext, Planung oder eine schnelle Formaufzeichnung verwenden. Das unterscheidet sich von einem kontrollierten Maßworkflow. Veröffentlichte Beispiele zur Fahrzeugphotogrammetrie, die maßliche Residuen berichten, verwenden kalibrierte Kameras, Targets und einen Maßstab, und normbasierte Sprache zur optischen Messtechnik setzt ebenfalls definierte Bedingungen voraus. Ein Telefon kann also nützlich sein, ist aber ohne eine wesentlich kontrolliertere Methode kein Ersatz für toleranzgesteuerte Prüfung oder Scan-to-CAD-Arbeit. [1] [8]
Quellen
- ISO 10360-13:2021 — Geometrische Produktspezifikationen (GPS) — Abnahme- und Wiederholprüfungen für Koordinatenmesssysteme (CMS) — Teil 13: Optische 3D-CMS (ISO-Norm). https://committee.iso.org/standard/74957.html?browse=tc
- DIN EN ISO 10360-13:2023-11 — Geometrische Produktspezifikationen (GPS) — Abnahme- und Wiederholprüfungen für Koordinatenmesssysteme (CMS) — Teil 13: Optische 3D-CMS (DIN-Übernahmeauflistung). https://www.dinmedia.de/en/standard/din-en-iso-10360-13/341772652
- VDI/VDE 2634 Blatt 3:2008-12 — Optische 3D-Messsysteme – Mehransichtssysteme auf Basis von Flächenscanning (DIN-Media-Auflistung, zurückgezogen). https://www.dinmedia.de/en/technical-rule/vdi-vde-2634-blatt-3/109737809?websource=vdin
- ASTM E2938-15(2023) — Standardprüfverfahren zur Bewertung der relativen Reichweitenmessleistung von 3D-Bildgebungssystemen im mittleren Bereich (ASTM-Norm). https://store.astm.org/standards/e2938
- NIST — Leistungsbewertung terrestrischer Laserscanner – Eine Übersicht (offizielle wissenschaftliche Übersicht). https://www.nist.gov/publications/performance-evaluation-terrestrial-laser-scanners-review
- NIST — Bewertung von Reichweitenfehlern bei Lasertrackern und terrestrischen Laserscannern durch Stitching (offizielle wissenschaftliche Arbeit). https://www.nist.gov/publications/laser-tracker-and-terrestrial-laser-scanner-range-error-evaluation-stitching
- Jacobs et al. (2023) — Artefaktbasierte Leistungsstudie zum Scannen mit strukturiertem Licht (Open-Access-PDF). https://mtrc.utk.edu/wp-content/uploads/sites/45/2023/10/Structured-light-scanning-artifact.pdf
- Peck and Cheng (2016) — Die Genauigkeit einer optimierten, praktischen Nahbereichsphotogrammetriemethode für die Fahrzeugmodellierung (SAE-Zeitschriftenartikel). https://saemobilus.sae.org/articles/accuracy-optimized-practical-close-range-photogrammetry-method-vehicular-modeling-2016-01-1462
- AESUB yellow — Technisches Datenblatt Rev. 01/2023 (technisches Datenblatt des Herstellers). https://www.aesub.ca/_files/ugd/7a8615_94b1d592a2f0407480043018c0baff30.pdf
- Creaform — Technische Spezifikationen der HandySCAN 3D BLACK Series (Hersteller-Spezifikationsseite). https://www.creaform3d.com/en/products/portable-3d-scanners/portable-3d-scanner-handyscan-3d/technical-specifications
- Creaform — Technische Spezifikationen von MetraSCAN 3D (Hersteller-Spezifikationsseite). https://www.creaform3d.com/en/products/portable-3d-scanners/optical-3d-scanner-metrascan/technical-specifications
- Artec 3D — Artec Leo (Hersteller-Spezifikationsseite). https://www.artec3d.com/portable-3d-scanners/artec-leo
- Artec 3D — Artec Leo PDF (offizielle Dokumentation). https://cdn.artec3d.com/pdf/Artec3D-Leo.pdf
- Leica Geosystems — Leica RTC360 Laserscanner (Hersteller-Spezifikationsseite). https://shop.leica-geosystems.com/reality-capture/rtc/leica-rtc360-laser-scanner/buy
- Artec 3D — Karosserie (Fall-/Modellseite Mercedes E350). https://www.artec3d.com/3d-models/car-body
- Artec 3D — 3D-Scanning für die Rekonstruktion von Verkehrsunfällen: Wie Origin Forensics Artec Leo einsetzt (Fallstudie des Herstellers). https://www.artec3d.com/cases/origin-forensics
- Creaform — Rob Dahm verwendet den 3D-Scanner von Creaform, um ein 3D-Modell seiner Karosserie zu erstellen (Hersteller-Workflow-Blog). https://www.creaform3d.com/en/resources/blog/rob-dahm-handyscan-3d
- Sansoni and Docchio (2004) — Dreidimensionale optische Messungen und Reverse Engineering für Automotive-Anwendungen (PDF-Arbeit). https://citeseerx.ist.psu.edu/document?doi=ba7dd78edef73ad959442351391b80aaa18e4ef9&repid=rep1&type=pdf
- Lösungen von Problemen beim Reverse Engineering von 3 D-Scandaten zum CAD-Modell einer Fahrzeugkarosserie (J-STAGE-Zeitschriftenartikel). https://www.jstage.jst.go.jp/article/jsgs/54/2/54_33/_article/-char/en