Alors que 2016 touche à sa fin, il est temps de revenir sur une nouvelle année. Pour moi, ce fut l’année où j’ai décidé de consacrer entièrement mon blog et mes activités de R&D aux technologies de capture 3D. Sans aucun regret ! C’est un excellent parcours jusqu’ici, et j’ai testé beaucoup de matériels et logiciels remarquables sur un marché qui évolue plus vite que beaucoup ne le réalisent.
Le tout premier matériel de numérisation 3D que j’ai testé était le scanner Sense de première génération de 3D Systems, en février. Comme cet appareil faisait partie de la marque Cubify destinée aux consommateurs et arrêtée en 2015, je ne m’attendais pas à ce que le Sense ait un successeur. Mais j’avais tort et je vous parle aujourd’hui de mon expérience avec le Sense 2 — ou, comme 3D Systems l’appelle, le « Next Generation Sense ». Il vise désormais davantage les professionnels, tout en conservant le prix accessible au grand public de $399.
Mon modèle de test a gentiment été fourni par la boutique d’imprimantes 3D et de scanners 3D Machines 3D !
Dans ce test, je comparerai le 3D Systems Sense 2 à
- Son prédécesseur, le scanner 3D Systems Sense 3D original (que j’appellerai Sense 1)
- Le scanner 3D XYZ, car il intègre le capteur Intel RealSense F200, auquel a succédé le capteur SR300 du Sense 2.
- Le Structure Sensor, que 3D Systems vendait également sous le nom iSense. Cet appareil rebaptisé a récemment été arrêté. (Je l’appellerai Structure Sensor)
Différences avec le Sense 1
Le Sense 2 présente exactement le même format que l’original. Il s’agit en fait du même boîtier en plastique, à ceci près que l’intérieur de la poignée est désormais en plastique transparent au lieu de la couleur blanc laiteux de l’original.
Il possède toujours un filetage pour trépied sous l’appareil, ce qui est appréciable. Mais il n’a toujours pas de bouton pour démarrer et arrêter le processus de numérisation. Je considère toujours cela comme un énorme défaut de conception — même le modèle à $199 du scanner 3D XYZ (test) a un bouton ! Le boîtier a un emplacement parfait pour cela…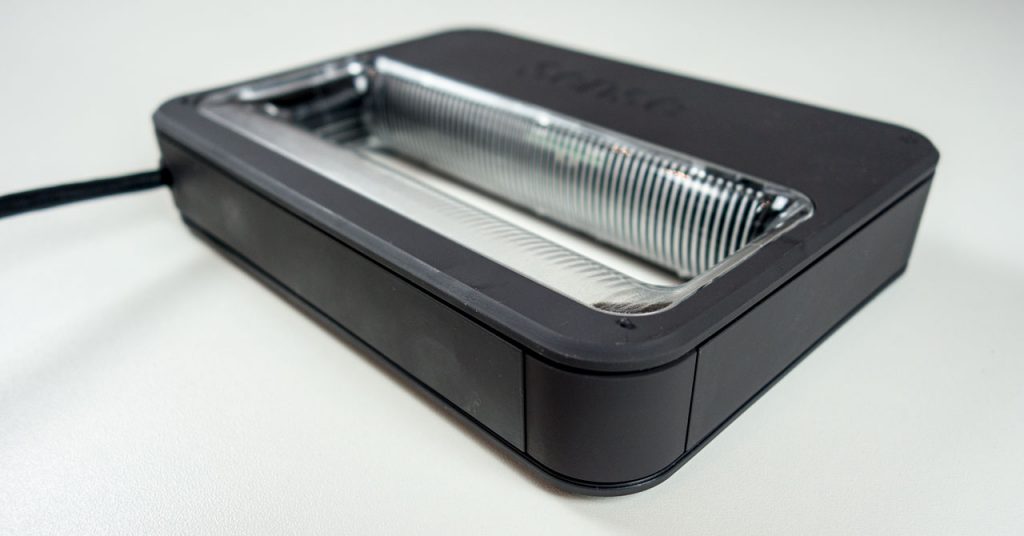
Techniquement, les Sense 1 & 2 utilisent tous deux une technologie de détection de profondeur infrarouge. La différence est que la version originale contenait un PrimeSense Carmine 1.09, tandis que la nouvelle intègre le dernier capteur de profondeur SR300 d’Intel.
Il n’a toujours pas de bouton pour démarrer et arrêter le processus de numérisation
Sur le papier, cela signifie que la résolution de la caméra de profondeur est passée de 320 x 240 à 640 x 480 pixels. La résolution de la caméra couleur a fait un bond encore plus important, de 320 x 240 à Full HD 1920 x 1080 pixels. Les deux fiches techniques annoncent une résolution de profondeur de 1mm à une distance de 0.5 mètres.
Mais le Sense 2 n’est pas meilleur à tous les égards. Bien que la distance minimale de numérisation soit identique, à 0.2 mètres, la distance maximale du matériel SR300 d’Intel limite le Sense 2 à 1.6 mètres (Intel indique d’ailleurs 0.75 mètres pour la numérisation 3D), alors que son prédécesseur pouvait numériser à 3 mètres — soit presque deux fois plus loin ! Pour cette raison, la taille maximale de numérisation est aussi passée de 3 x 3 x 3 à 2 x 2 x 2 mètres. De manière réaliste, j’ai toutefois du mal à imaginer des objets de plus de 2 mètres que l’on voudrait capturer avec un scanner portatif de ce type.
Il faut aussi savoir qu’avec le Sense 2, il n’y a plus de prise en charge de Mac ; les utilisateurs Apple comme moi doivent donc utiliser Windows 8 ou 10 via Boot Camp. C’est d’ailleurs le cas de nombreux scanners 3D, et personnellement cela ne me dérange pas beaucoup de redémarrer sous Windows pour réaliser des numérisations. Honnêtement, la version Mac du Sense original n’était pas aussi bonne que la version Windows.
Et comme avantage, le nouveau logiciel Sense for RealSense de 3D Systems offre une excellente expérience avec le Sense 2 ou tout autre scanner basé sur RealSense — et il est gratuit et illimité. J’ai testé ce logiciel séparément lorsque j’ai testé le scanner 3D XYZ (qui contient l’ancien RealSense F200, auquel succède le SR300 utilisé dans le Sense 2), car il donnait de meilleurs résultats que l’application de XYZ.
Quoi qu’il en soit, commençons à numériser !
Qualité géométrique
La première chose qui m’intriguait était la qualité géométrique des numérisations du Sense 2. J’ai toujours la tête de mannequin en mousse au bureau, j’ai donc décidé de faire une comparaison directe avec le modèle 3D du Sense 1. Pour cela, j’ai réglé la résolution géométrique sur le paramètre le plus élevé.
https://sketchfab.com/models/f9c56e76640b45c6a39cb8c907c08e6d
Bien que la numérisation du Sense 2 (à droite) possède presque deux fois plus de polygones — 348k contre 180k — cela ne fait pas ressortir davantage de détails. Le résultat du Sense 1 (à gauche) présente davantage de détails géométriques, comme le pli au-dessus des yeux et la définition des lèvres et du nez. La numérisation du Sense 2 contient également davantage de bruit géométrique au réglage de résolution maximal. Nous y reviendrons plus tard.
La numérisation du Sense 2 possède presque deux fois plus de polygones que celle du Sense 1, mais cela ne fait pas ressortir davantage de détails géométriques.
Jusqu’ici, ce n’est pas très bon. Pour le Sense 2, la FAQ indique aussi honnêtement que « le nouveau Sense ne numérise pas les textures irrégulières comme les cheveux aussi bien que l’ancien ». Mais si vous avez lu mon test du Sense 1, vous savez que j’avais en réalité été surpris par sa capture géométrique. Le problème était cependant que les capacités de capture couleur étaient en dessous de tout — elles étaient tout simplement nulles et rendaient les numérisations inutilisables pour tout autre usage que des impressions 3D monochromes.
Qualité des textures
Pour de nombreux usages à venir, tels que la visualisation en ligne, les jeux et la réalité virtuelle, la qualité des textures devient de plus en plus importante. J’ose dire que, dans nombre de ces cas, une bonne capture — et un bon mappage — des textures peut compenser un niveau de détail géométrique moindre. Examinons donc les textures que le Sense 2 capture avec sa caméra RGB HD.
À titre de comparaison, voici Teddy Bear (18cm de haut) numérisé avec le Sense 1 :
https://sketchfab.com/models/98a45064080c4c8e8bfd39f0ced4019a
Comme vous pouvez le constater, la qualité des textures est médiocre : floue et peu lumineuse. Si la géométrie vous intéresse, vous pouvez définir le style de rendu de l’intégration Sketchfab ci-dessus sur MatCap via l’icône d’engrenage dans le coin inférieur droit — son nombre de polygones est de 207.5k.
Et voici Teddy capturé avec le Sense 2 :
https://sketchfab.com/models/4a4fa6db69004f859ded8d6073bc2afe
Une nette amélioration de la qualité des textures ! Pas au niveau d’un musée, mais elle est certainement exploitable pour de nombreux usages. Gardez toutefois à l’esprit que j’ai utilisé un petit éclairage de studio avec des softboxes pour presque toutes mes numérisations avec le Sense 2. La numérisation ci-dessus a été faite avec le curseur de résolution géométrique à 3/4, que j’appelle « moyen-élevé ». À ce réglage, le nombre de polygones est de 323k. C’est un peu plus que le Sense 1, mais avec une quantité de détails comparable. Augmenter la résolution au réglage maximal double le nombre de polygones, mais n’ajoute pas plus de détails — seulement plus de bruit.
Une nette amélioration de la qualité des textures ! Pas au niveau d’un musée, mais elle est certainement exploitable pour de nombreux usages.
Et si vous vous demandez comment le capteur Intel RealSense SR300 à l’intérieur de cet appareil se compare à l’ancien F200, voici le même Teddy capturé avec ce dernier dans des circonstances similaires :
https://sketchfab.com/models/c889f8e74ec5479cace5fe9f8e93f4dd
Avec moins de 100k polygones et une texture plus floue, le F200 délivre assurément une qualité moindre que son successeur.
Enfin, voici le même Teddy Bear numérisé avec le Structure Sensor sur un iPad exécutant itSeez3D 4.1(test), récemment mis à jour avec une meilleure numérisation des objets. Bien qu’il ait été traité dans le cloud, le nombre de polygones est de 50k, ce qui en fait la numérisation la moins détaillée parmi celles ci-dessus.
https://sketchfab.com/models/5669ab708807441f87494128e44f63a7
Flexibilité et facilité d’utilisation
Avec ses 18cm de haut, Teddy est un peu plus petit que la taille minimale de numérisation de 20 x 20 x 20 cm ; passons donc à quelque chose de plus grand. C’est aussi un bon moment pour montrer que vous pouvez numériser des objets de deux façons. La première consiste à tourner autour du sujet avec le scanner dans une main et un ordinateur portable ou une tablette dans l’autre.
Vous pouvez aussi placer votre objet sur un plateau tournant et le faire tourner devant le scanner. Vous pouvez le faire depuis un trépied, ce qui — si vous déplacez le plateau très lentement et utilisez un kit d’éclairage — garantit un bruit minimal dans la capture géométrique et réduit le risque de flou de mouvement dans les textures couleur.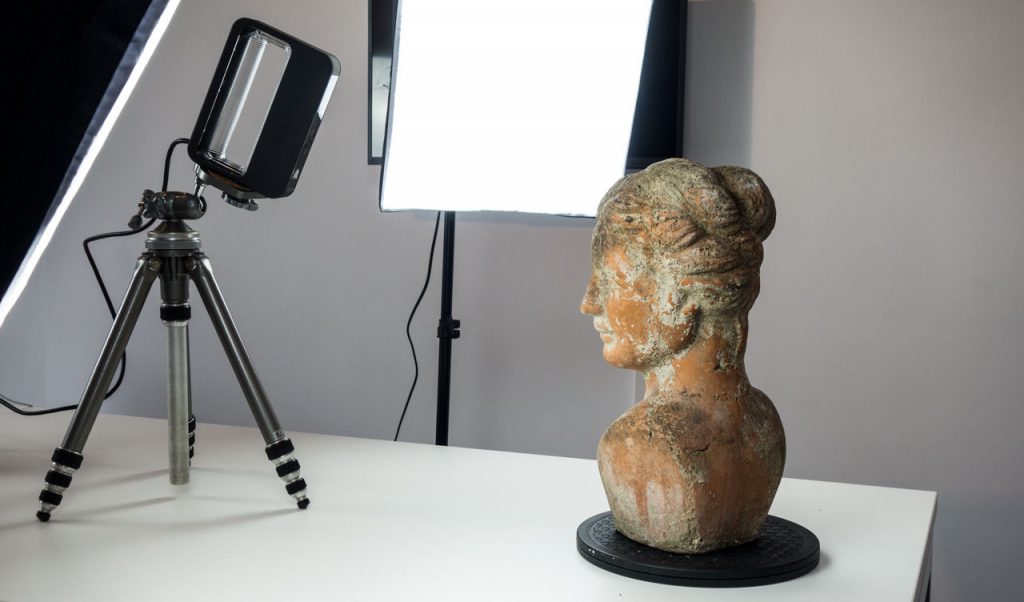
Si cela peut fonctionner pour certains objets, ce n’était pas le cas du buste ci-dessus, car je ne pouvais pas capturer sous le nez et le menton. J’ai donc opté pour le meilleur des deux mondes : utiliser le plateau tournant, tout en gardant le scanner à la main. Voici une vidéo du processus (lue à une vitesse 4x). Elle montre également l’apparence de la capture dans le logiciel.
J’ai fait appel à une deuxième personne pour faire tourner le plateau afin de filmer une meilleure vidéo, mais vous pouvez aussi le faire seul avec deux mains. Dans ce mode, l’absence de bouton marche-arrêt ne pose pas un gros problème, car vous pouvez vous asseoir à une table et utiliser une main pour faire fonctionner un ordinateur portable et tourner le plateau.
La capture est facile et j’ai été surpris par le suivi du Sense 2
Comme vous pouvez le voir, la capture est facile et j’ai été surpris par le suivi du Sense 2, tant avec un plateau tournant qu’en marchant autour d’un objet ou d’une personne. Ci-dessous, la numérisation avec le niveau de détail géométrique réglé au minimum. J’ai aussi réalisé une numérisation au réglage maximal, mais dans ce cas la différence était minime (172k contre 190k polygones) :
https://sketchfab.com/models/0c27e7a6558a41e4b332027737d951ef
À titre de comparaison, le nombre de polygones du même buste numérisé avec le Structure Sensor & itSeez3D n’est que de 48.5k et la numérisation du Sense 2 contient davantage de détails géométriques dans les zones des cheveux et des yeux.
https://sketchfab.com/models/54c9254726bc4015880ff472a51d99b6
À ma connaissance, la version actuelle de Sense for RealSense ne dispose toujours pas du suivi RGBD, qui suit aussi les données de texture RGB d’un objet en plus de détecter les motifs de la géométrie. Bien que le SR300 du Sense 2 ait grandement amélioré le suivi par rapport à l’ancien RealSense F200, il a rencontré quelques difficultés face au manque de caractéristiques géométriques de mon Old Jar.
Honnêtement, je pense que j’aurais pu contourner ce problème avec quelques essais supplémentaires, mais pour les besoins de ce test, il est bon de savoir que si cela ne fonctionne pas, vous pouvez imprimer le PDF Tracking Assist et activer la fonction au nom similaire dans les paramètres.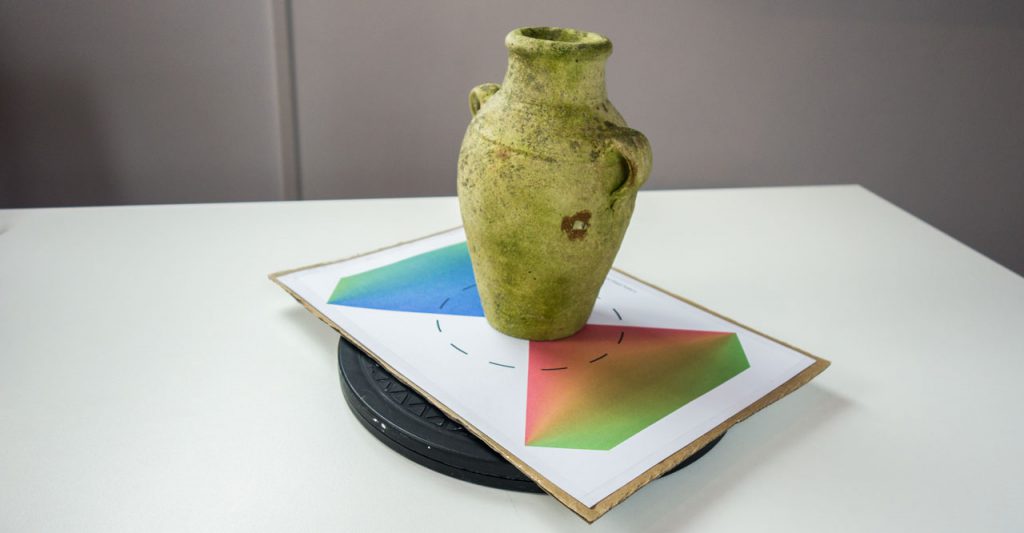
J’ai collé l’impression sur un morceau de carton pour pouvoir la poser sur le plateau tournant sans la plier, et cela a rendu le processus de numérisation de cet objet plus fluide. Voici le résultat :
https://sketchfab.com/models/1f7f1da94cfc41eb933372f0837ed0d5
Pour l’exemple ci-dessus, j’ai utilisé les fonctions d’édition du logiciel Sense for RealSense, dont la fonction de comblement des trous, qui fonctionne bien dans la plupart des cas. Elle tente également de compléter la texture. Vous pouvez voir la numérisation non éditée ici.
Je ne détaillerai pas les fonctions d’édition du logiciel, car j’ai déjà rédigé un test séparé à son sujet. Mais voici un GIF montrant comment les fonctions Crop, Trim, Erase et Solidify peuvent être utilisées pour nettoyer rapidement une numérisation. Ensuite, vous pouvez également ajuster la luminosité et le contraste, puis votre modèle est prêt à être exporté vers Sketchfab ou dans un fichier 3D (.OBJ, .STL, .PLY ou .WRL).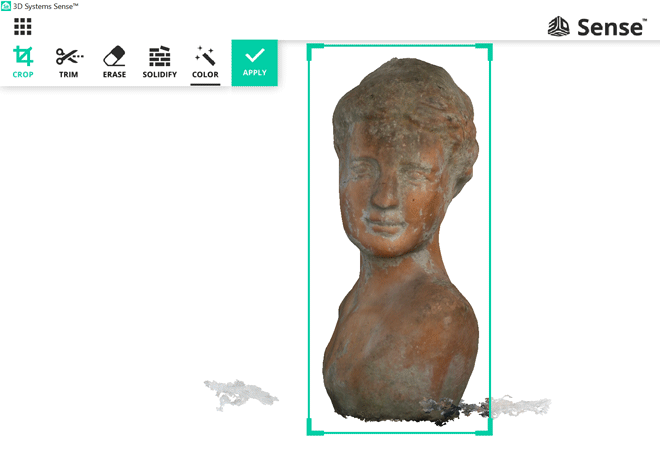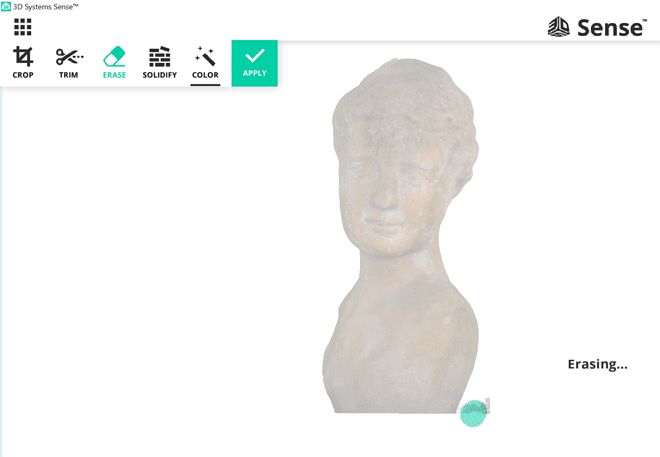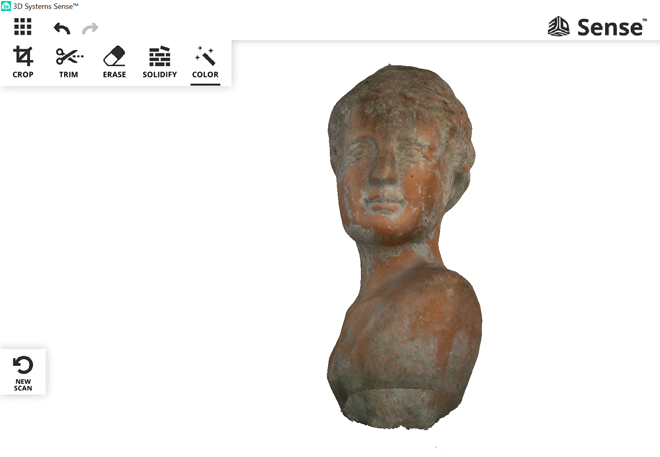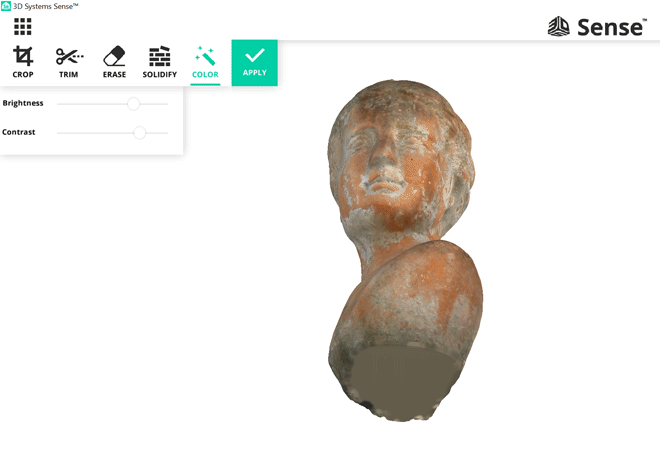
Numérisation de personnes
Je reçois beaucoup de questions de lecteurs qui souhaitent utiliser des capteurs de profondeur comme celui-ci pour numériser en 3D des personnes plutôt que (seulement) des objets. Souvent, c’est pour mettre en place un service abordable d’impression 3D de mini-moi. Je sais donc que beaucoup d’entre vous ont directement sauté à cette partie du test. Voyons cela.
Le logiciel propose un mode « Head » et un mode « Body », mais le premier est en fait un mode Buste, ce qui est bien. Il ne faut pas sous-estimer le besoin d’un éclairage adapté, qui nécessite une installation plus puissante que pour les objets en raison de la zone de numérisation plus grande. Je conseillerais de numériser les bustes de personnes assises sur une chaise stable, afin qu’elles ne bougent pas et que vous puissiez mieux numériser le sommet de leur tête.
Augmenter la résolution géométrique accroît la quantité de détails géométriques, mais dégrade le mappage des textures.
Avant d’examiner une numérisation du nouveau Sense 2, revenons à celle de mon associé Patrick réalisée avec le Sense 1 de première génération :
https://sketchfab.com/models/293a655caa0448babd918601e0ab21a8
Cela ne m’avait pas vraiment plu. Surtout à cause des textures, car le détail géométrique reste en fait exploitable pour de l’impression 3D monochrome à petite échelle. Ci-dessous, une numérisation réalisée avec le Sense 2, avec la résolution géométrique réglée au minimum. Elle a un nombre de polygones similaire à celui de la numérisation du Sense 1 (~100k polys), mais une texture bien meilleure :
https://sketchfab.com/models/987c3d96a0c144c8a3395bbea8040226
Augmenter la résolution géométrique accroît la quantité de détails géométriques, mais introduit également plus de bruit géométrique. Et peut-être à cause de cela, le mappage des textures se dégrade. J’ai observé exactement le même comportement en numérisant des personnes avec le XYZ / RealSense F200. Voici un exemple avec la résolution géométrique réglée sur moyen-élevé (420k polys) :
https://sketchfab.com/models/c0da6f30fa844ebeb86291dbc8b02417
Quelle que soit la résolution géométrique, j’ai remarqué que le logiciel rencontre des problèmes pour mapper les textures des yeux. Si vous faites tourner les intégrations ci-dessus, vous pouvez constater que la texture des yeux est mappée sur le haut des paupières.
Les numérisations ci-dessus ont été réalisées avec un éclairage softbox. À titre d’expérience, je voulais vérifier si je pouvais rendre le Sense 2 plus mobile pour numériser des personnes. Et, surprise, j’ai découvert que le LED bon marché alimenté par batterie que j’avais autrefois acheté sur Amazon (plus d’informations à ce sujet et sur mes installations de softbox ici) était fourni avec un adaptateur de filetage pour trépied.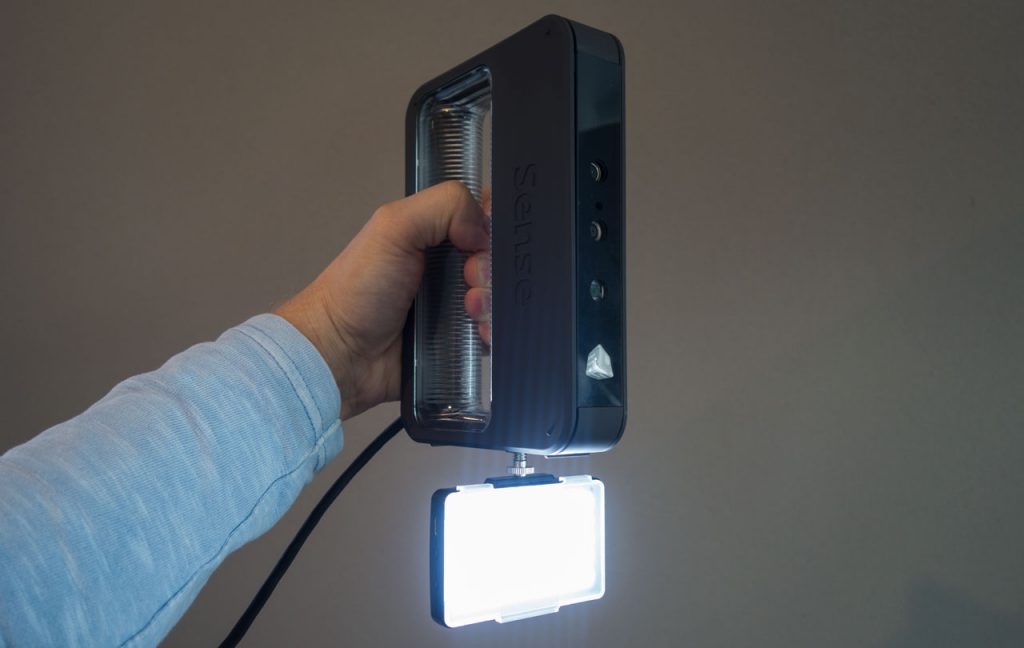
Le plus surprenant est que cela fonctionne en réalité plutôt bien. Vous devez conserver une distance plus ou moins fixe par rapport à votre sujet pour éviter des variations d’éclairage trop importantes, mais sinon le résultat est semblable à celui obtenu avec les softboxes, avec beaucoup moins de contraintes et une portabilité totale (le Sense 2 est alimenté par USB et le LED possède sa propre batterie rechargeable par USB).
https://sketchfab.com/models/83ea1faa792b46c0a8d919a236c75512
Mais dans l’ensemble, les résultats me semblent encore un peu relever de l’« uncanny valley » en raison du mappage étrange des textures des yeux. Ci-dessous, une numérisation prise exactement au même moment, avec exactement la même installation de softboxes, avec un iPad mini 2, le Structure Sensor et itSeez3D 4.1 :
https://sketchfab.com/models/7d35a0cd120340d78e876312fa42ec5d
Bien que le nombre de polygones du modèle ci-dessus soit inférieur à la moitié de celui des numérisations du Sense 2, la qualité et le mappage des textures compensent cela à mon avis. Et ce n’est que la qualité photo d’un ancien iPad mini 2. Imaginez celle d’un iPad Pro. Je suppose qu’Intel ne pourra jamais intégrer une caméra RGB de niveau iPad dans ses capteurs de profondeur RealSense au prix actuel ; le Structure Sensor l’emporte donc pour les textures.
Dans l’ensemble, les résultats des numérisations de personnes avec le Sense 2 me semblent encore un peu relever de l’« uncanny valley »
Le problème de mappage de texture des yeux est pire si une personne a de très petits yeux, comme moi. Les numérisations ci-dessous ont été réalisées avec le Sense 2 et le Structure Sensor / itSeez3D immédiatement l’une après l’autre. La première donne l’impression que j’ai utilisé un filtre Snapchat étrange…
https://sketchfab.com/models/9684b235adab47efaf91600772acc557
https://sketchfab.com/models/86506b58da6a4648a9f9b68f31c48d2f
Qu’en est-il de Skanect ?
C’est à ce stade que certaines personnes pourraient me demander (et croyez-moi, beaucoup le font) si l’utilisation du Structure Sensor avec Skanect au lieu d’itSeez3D améliorera la géométrie tout en conservant une qualité de texture élevée. Cette question est devenue plus pertinente qu’auparavant, puisque itSeez3D propose désormais un modèle d’abonnement et/ou facture par numérisation (selon la formule choisie), tandis que Skanect (qui coûte $129 une fois pour la version Pro) et Sense for RealSense (qui est gratuit) vous permettent de réaliser — et d’exporter — autant de numérisations que vous le souhaitez.
Je ne suis toujours pas prêt à vous donner une réponse ferme, oui ou non, à ce sujet. La version publique actuelle de Skanect permet de capturer une géométrie plus détaillée avec le Structure Sensor, mais les textures ne sont pas très bonnes. Je teste encore la version Beta qui promettait de résoudre ce problème, mais vous devrez attendre encore un peu avant que je puisse dire si c’est le cas.
Restez à l’écoute !
Numérisation du corps entier
Enfin, j’ai testé les capacités de numérisation du corps entier du Sense 2 en association avec le logiciel Sense for RealSense de 3D Systems. Si la numérisation de buste était une opération assez fluide, augmenter le volume de numérisation jusqu’à la taille d’un corps s’est révélé étonnamment difficile.
La première chose que j’ai remarquée est que le capteur avait d’énormes difficultés avec le jean gris de Patrick, qui n’est même pas si sombre. Il ne les capturait que si je m’approchais très près, à une distance de 15-20 cm. Et seulement avec un angle de face. Cela signifie non seulement qu’ils se trouvaient hors de la zone de mise au point de la caméra RGB, mais aussi que le logiciel avait plus de mal à suivre l’ensemble. De plus, numériser les zones sous la taille à cette distance pourrait être inconfortable dans beaucoup de cas professionnels. Et les pantalons foncés sont très courants.
Le même problème était présent pour les cheveux de Patrick qui… euh… s’accordaient bien avec son choix de couleur de jean. Je pouvais numériser ses cheveux, mais seulement de près et de face, ce qui est presque impossible puisqu’il est plus grand que moi. Le problème s’est encore aggravé lorsque nous avons tenté la numérisation sur un plateau tournant automatique. La numérisation ci-dessous a été réalisée sur le plateau tournant et il a fallu 6 rotations pour obtenir ce résultat — toujours partiel.
https://sketchfab.com/models/1455ff5b4d5c43229e3cd448b7b6ceb9
Encore une fois, à titre de comparaison, cette numérisation Structure Sensor / itSeez3D a été faite en une seule rotation. Elle n’a pas parfaitement fusionné le début et la fin de la rotation à 360°, mais constitue par ailleurs une bonne ressemblance. Et l’expérience utilisateur était plus fluide.
https://sketchfab.com/models/16524f86df1a4d668d09ddd0e1cdad29
À ce jour, j’ai numérisé des centaines de personnes et d’objets avec de nombreux scanners. Afin de mieux comprendre (jeu de mots intentionnel) l’expérience relative d’un utilisateur débutant, j’ai demandé à Patrick de réaliser une numérisation du corps entier de moi avec le Sense 2 et le Structure Sensor.
https://sketchfab.com/models/9b94fa72eae147588ff9ea0209c84dc4
https://sketchfab.com/models/d8afe23fe934490c80c9dc0bd358de46
La numérisation avec le Sense 2 lui a pris plus de 5 minutes — et 4 essais que je n’avais vraiment pas envie de partager —, tandis que la numérisation avec le Structure Sensor a été faite en moins de 2 minutes — en un seul essai. C’est important pour la numérisation corporelle, car il devient plus difficile de rester totalement immobile à chaque minute qui passe.
Tarification
D’habitude, je commence par cette section, mais dans ce cas je l’ai gardée pour la fin — pour une raison.
Commençons par le fait qu’à $399, le Sense 2 est abordable comparé aux autres scanners 3D portatifs. Il fonctionne sur la plupart des machines Windows (voir les recommandations matérielles ici), donc la plupart des personnes n’ont pas besoin d’investir dans du matériel supplémentaire (sauf dans un kit d’éclairage !). Il est également fourni avec un excellent logiciel entièrement gratuit — sans abonnement, sans limitation — et très convivial. Vous pouvez utiliser ce logiciel pour numériser, éditer, partager et archiver vos numérisations.
Mais techniquement, il ne s’agit que d’un capteur Intel RealSense SR300 dans le même boîtier plastique simple (son aspect est plus flatteur que la sensation qu’il donne en main), que le Sense 1. Rien de plus. Pas même un bouton marche-arrêt, qui m’a vraiment manqué. Le boîtier place le capteur en orientation portrait. Cela, combiné à la poignée, le rend un peu plus utilisable (et peut-être aussi un peu plus professionnel si cela compte pour vous) comme scanner 3D portatif si vous utilisez un ordinateur portable. Mais si vous utilisez une tablette Windows, vous préférerez peut-être quelque chose que vous pourriez y fixer, afin qu’il fonctionne davantage comme un combo iPad / Structure Sensor (iSense).
Il ne s’agit que d’un capteur Intel RealSense SR300 dans le même boîtier plastique simple que le Sense 1. Rien de plus.
En fait, le fabricant de PC gaming Razer vend le RealSense SR300 comme webcam 3D sous le nom Stargazer pour $149,99 — moins de la moitié du prix du Sense 2. Et Creative le vend sous le nom BlasterX Senz3D pour $179. Les deux appareils devraient fonctionner avec le logiciel gratuit Sense for RealSense. Mais, honnêtement, cela donne un peu l’impression de léser 3D Systems. Ils ont vraiment fait un excellent travail avec le logiciel.
Mise à jour : j’ai reçu plusieurs signalements selon lesquels le logiciel Sense for RealSense ne fonctionne pas avec le Razer Stargazer. Il fonctionne avec le Creative BlasterX Senz3D que j’ai ici, mais celui-ci a été acheté à l’origine comme SDK SR300 ; je ne suis donc pas certain qu’il fonctionne avec la version commerciale de cet appareil.
Verdict
Après avoir arrêté la marque Cubify, je m’attendais à ce que 3D Systems cesse de vendre le scanner 3D Sense une fois les stocks épuisés. Mais ce ne fut pas le cas. Ils ont recyclé (d’accord, légèrement mis à jour) le boîtier et y ont placé le dernier capteur de profondeur d’Intel, le SR300. Le Sense 2 est plus cher que les autres appareils basés sur le SR300 — plus de deux fois plus cher — qui peuvent obtenir exactement les mêmes résultats. Le format du Sense 2 ressemble un peu plus à celui d’un scanner 3D, mais malheureusement 3D Systems n’y a pas mis de bouton marche-arrêt. Les utilisateurs Mac n’ont pas de chance, mais le logiciel Windows représente une nette amélioration par rapport à celui du Sense 1.
En considérant uniquement la capture géométrique, le Sense 2 constitue un petit pas en arrière. Le Sense 1 était meilleur pour capturer les petits détails et les couleurs sombres, et pouvait être utilisé depuis une plus grande distance pour numériser des objets plus grands. En pratique toutefois, je ne pense pas que ces différences soient significatives pour le public visé par les scanners 3D infrarouges. Si vous envisagez de passer d’un appareil basé sur RealSense F200, il y a un gain de résolution géométrique.
La qualité des textures a fait un bond géant par rapport au Sense 1 comme au RealSense F200. La caméra RGB du SR300 est Full HD. Elle n’est toujours pas aussi bonne qu’une caméra RGB d’iPad dédiée ; elle ne pourra donc probablement jamais battre un Structure Sensor en matière de qualité des textures.
Si vous prévoyez d’utiliser le Sense 2 pour capturer des objets de taille moyenne (20 – 40 cm de haut) sur un plateau tournant manuel avec un simple éclairage de studio, vous pouvez obtenir de bons résultats avec peu d’efforts. Dans certains cas, vous pouvez essayer d’extraire un peu plus de détail géométrique du capteur en augmentant la résolution géométrique dans le panneau des paramètres. Dans la plupart des cas toutefois, cela introduit surtout davantage de bruit géométrique et dégrade le mappage des textures.
Si vous prévoyez d’utiliser le Sense 2 pour capturer des objets de taille moyenne, vous pouvez obtenir de bons résultats avec peu d’efforts.
Si la numérisation d’objets est infaillible, capturer des personnes exige beaucoup plus de pratique — et de patience. Même pour les utilisateurs expérimentés, ce n’est pas assez prévisible pour réaliser à chaque fois une bonne capture de buste humain. Pour mieux fonctionner, le logiciel a besoin de quelques fonctions intelligentes supplémentaires et d’un meilleur mappage des textures.
La numérisation du corps entier est techniquement possible, mais demande encore plus de pratique et de patience que la numérisation de buste. Les tissus foncés comme le jean constituent un défi pour le capteur et peuvent vous obliger à numériser à courte distance, ce qui n’est ni pratique ni confortable pour numériser des personnes.
Le Sense 2 donne donc le meilleur de lui-même lors de la numérisation d’objets. Mais si c’est ce que vous prévoyez de faire, il est aujourd’hui pertinent de vous demander pourquoi vous voudriez le faire avec un capteur de profondeur infrarouge. Vous pouvez obtenir des résultats similaires ou meilleurs par photogrammétrie — une technologie qui ne nécessite qu’un appareil photo numérique ou un smartphone.
Comme toujours, j’espère que cet article vous a plu. Si vous pensez qu’il peut aussi être utile à vos amis et abonnés, partagez-le ! Et si vous voulez être les premiers informés de la publication de nouveaux articles, vous pouvez me suivre sur votre réseau social préféré :