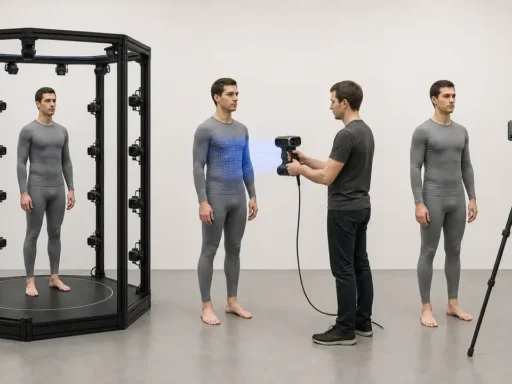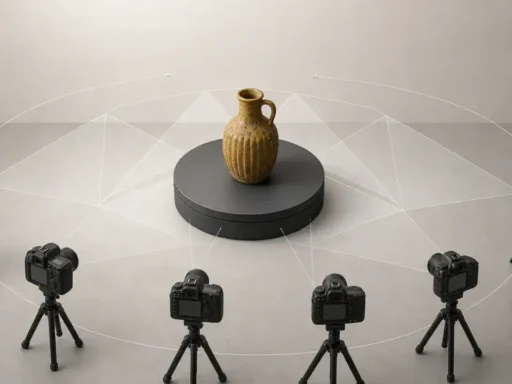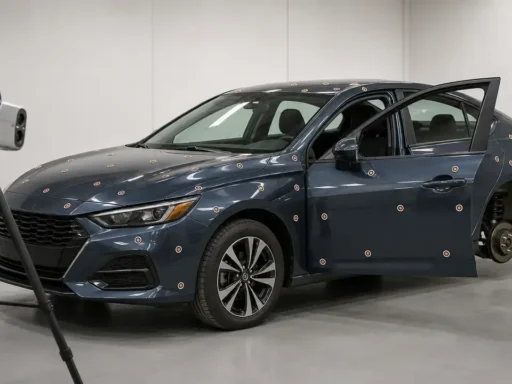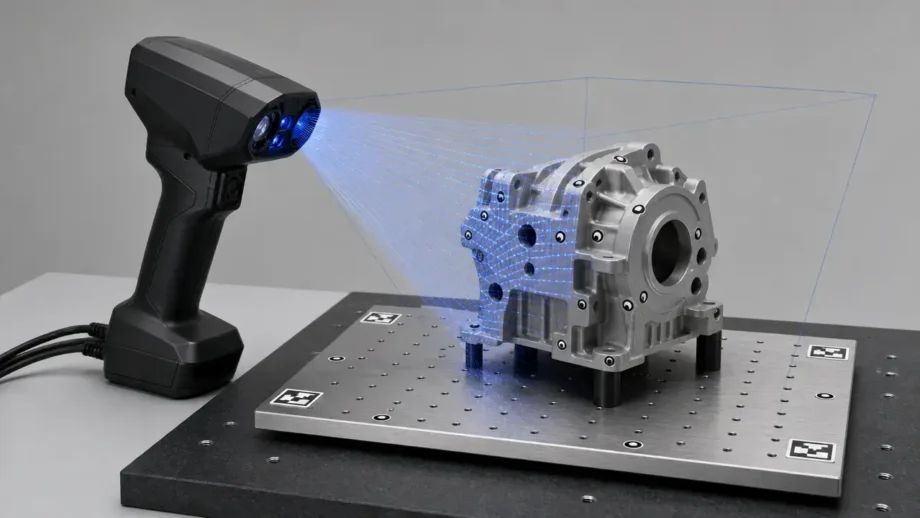

Résumé
Le meilleur scanner 3d pour l’impression 3d est celui qui convient à la pièce, à l’objectif de tolérance et au niveau de post-traitement que vous pouvez accepter. Il n’existe pas de scanner universellement meilleur, seulement des solutions mieux adaptées à des flux de travail spécifiques de numérisation vers impression. Les recommandations du NIST sur la lumière structurée rappellent utilement que les situations de mesure à vue unique et à vues multiples ne sont pas identiques ; un seul chiffre annoncé en millimètres raconte donc rarement toute l’histoire. [5] Un exemple généraliste à lumière structurée tel qu’Artec Eva illustre le type de résultat dont un flux de travail maker peut avoir besoin, avec export STL, OBJ et PLY ainsi qu’une précision pouvant atteindre 0.1 mm. [5] [6]
Le comportement de l’imprimante reste important après la numérisation, car le résultat imprimé reflète les limites du procédé autant que la qualité du scanner. Le guide de conception Form 4 de Formlabs donne un exemple de tolérance spécifique au modèle de ±0.15% pour des caractéristiques de 1–30 mm, avec une limite basse de ±0.02 mm ; c’est pourquoi les spécifications du scanner et de l’imprimante doivent être lues ensemble plutôt qu’isolément. [13] Si le travail relève de la rétro-ingénierie, le flux se poursuit souvent par le nettoyage, le comblement des trous, la décimation, l’alignement, l’extraction de caractéristiques, les coupes transversales et l’export STEP, IGES ou DXF, au lieu de s’arrêter au maillage. [16]
Choisissez selon :
- la taille de l’objet
- la tolérance
- le matériau de surface
- le flux de travail
- la chaîne d’exportation
Pourquoi cette question se pose aujourd’hui : de la métrologie aux flux de travail maker
La numérisation 3D ne se limite plus aux laboratoires de métrologie et aux services de rétro-ingénierie. Elle est désormais présente dans les ateliers, les salles de classe, les espaces de prototypage et les lieux dédiés aux loisirs. Cela rend la terminologie plus importante, et non moins. ASTM E2544-24 vise à normaliser le vocabulaire de l’imagerie 3D, ce qui est important lorsque l’on compare des scanners dans des cas d’usage d’inspection, de modélisation et de préparation à l’impression. [1] Dans le même temps, ISO/ASTM 52900:2021 définit la fabrication additive comme la construction de géométries 3D physiques par ajout successif de matériau, rappel utile que la numérisation et l’impression résolvent des problèmes différents même lorsqu’elles sont utilisées ensemble. [3]
Cette évolution a transformé la question du scanner pour imprimante 3d en question de flux de travail plutôt qu’en question d’appareil unique. Une pièce peut être capturée pour l’inspection, recréée en CAO, nettoyée sous forme de maillage ou exportée pour l’impression. Le NIST souligne que VDI/VDE 2634 Partie 2 s’applique aux numérisations surfaciques à vue unique, tandis que la Partie 3 s’applique aux flux à vues multiples qui étendent le volume de mesure. [5] La question pratique n’est pas de savoir si un scanner est universellement « meilleur », mais si l’appareil correspond à la méthode de capture, à l’objet et aux étapes en aval.
Ce que fait un scanner 3D par rapport à une imprimante 3D
Un scanner 3D et une imprimante 3D remplissent des fonctions opposées. Le scanner capture une géométrie en mesurant un objet existant, tandis que la fabrication additive crée un nouvel objet par ajout successif de matériau. [3] ASTM E2544-24 est important ici, car les termes liés à l’imagerie 3D peuvent facilement être confondus, en particulier lorsque les modèles, maillages, numérisations et mesures sont considérés comme interchangeables. [1]
C’est pourquoi une surface capturée n’est pas automatiquement une pièce de remplacement finie. Une numérisation enregistre ce qui existe à l’instant présent, y compris l’usure, les bosses, le retrait issu d’un traitement antérieur ou les déformations, tandis qu’une pièce imprimée est contrainte par l’imprimante, le matériau et le procédé d’impression lui-même. Les recommandations de Formlabs pour la Form 4 présentent des plages dimensionnelles spécifiques au modèle plutôt qu’une tolérance universelle ; même une bonne numérisation doit donc encore passer par les propres limites de l’imprimante avant de devenir un objet utilisable. [13]
Comment les scanners 3D capturent la géométrie
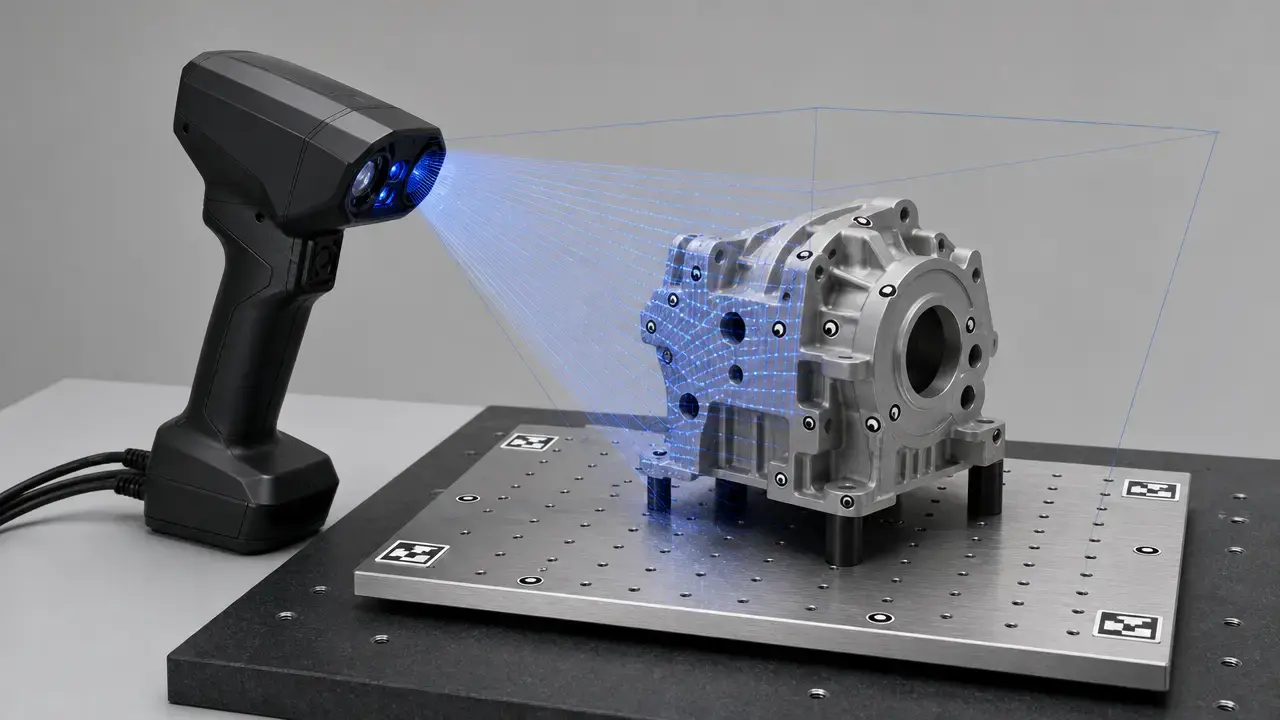
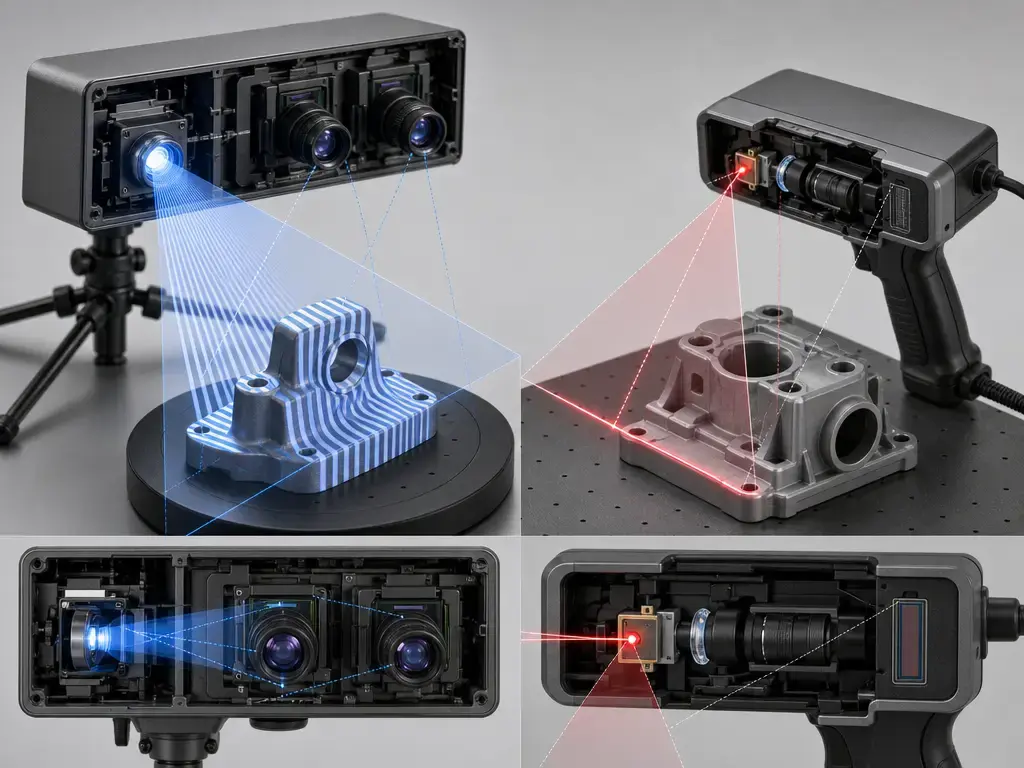
Les scanners 3D mesurent une forme en comparant la manière dont un capteur voit une surface depuis une ou plusieurs positions connues. Dans de nombreux systèmes, la profondeur est estimée par triangulation : un projecteur ou une paire de caméras observe comment une ligne ou un motif se déplace sur l’objet, puis le logiciel reconstruit les coordonnées 3D à partir de ce déplacement et de la géométrie connue entre le projecteur, la caméra et l’objet. Le NIST décrit directement ce principe de triangulation pour les scanners à lumière structurée. [5] ASTM E2544-24 est pertinent, car une même appellation peut impliquer des choses différentes selon les contextes de mesure, d’inspection et de modélisation. [1]
Un scanner 3d à lumière structurée pour l’impression 3d projette un motif et lit sa déformation à l’aide d’une ou plusieurs caméras ; il est donc souvent bien adapté aux objets de taille moyenne et aux surfaces contrôlées. Les scanners à ligne laser font quelque chose de similaire avec des lignes projetées plutôt que des motifs surfaciques et conviennent souvent mieux aux flux de métrologie portables où la précision volumétrique et la traçabilité importent. La photogrammétrie reconstruit une forme à partir de nombreuses photographies ; son point fort est donc une large couverture visuelle plutôt qu’une certitude dimensionnelle directe. Pour des limites universelles adaptées à l’impression, aucun chiffre fiable n’a été trouvé. Les capteurs de profondeur ou LiDAR des téléphones sont utiles pour des captures rapides et comme référence de scène, mais les résultats dépendent toujours fortement du matériel de l’appareil, de la distance au sujet, de l’éclairage et du niveau de nettoyage que votre flux peut tolérer. L’analyse du NIST sur la lumière structurée rappelle que les conditions à vue unique et à vues multiples ne sont pas équivalentes ; aucun chiffre de précision unique universel ne peut donc décrire chaque capture. [5]
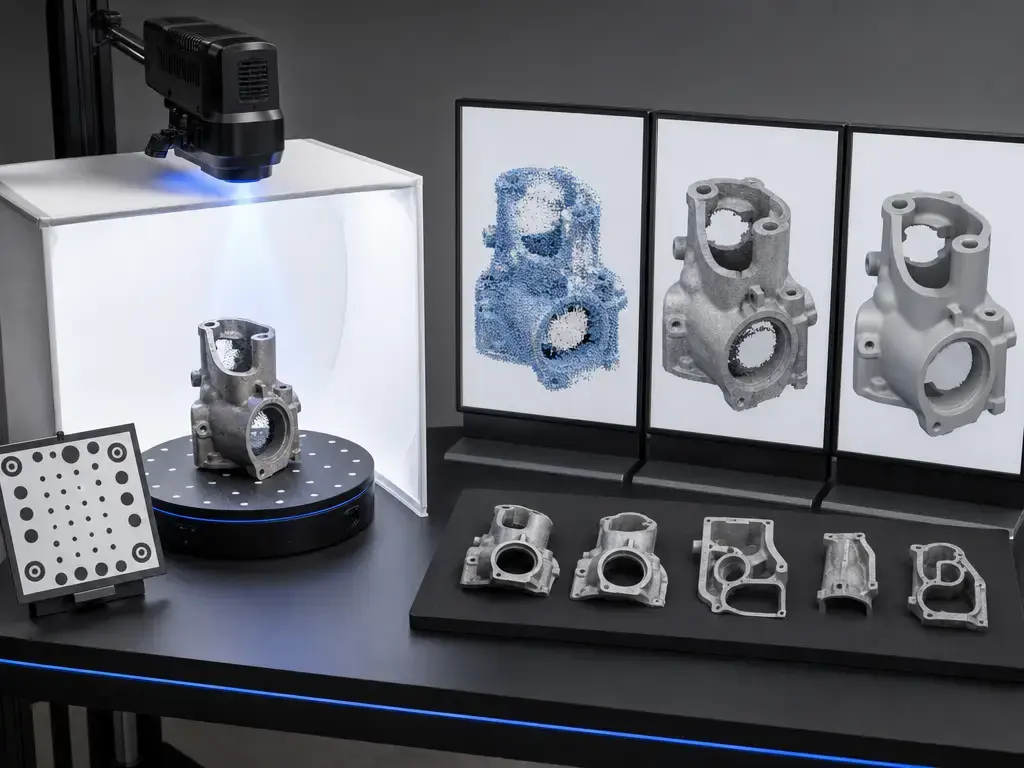
Une numérisation devient généralement l’un de plusieurs types de sortie. Un nuage de points est un ensemble de points de surface mesurés. Un maillage polygonal est une approximation de surface connectée construite à partir de ces points. Un maillage texturé ajoute des informations d’image ou de couleur. La géométrie CAO ou BRep est une étape ultérieure de reconstruction fondée sur des faces, arêtes et caractéristiques explicites plutôt que sur des triangles bruts capturés. ASTM E2807 décrit le format E57 comme un moyen de stocker des données de points 3D, des attributs associés tels que la couleur ou l’intensité, ainsi que des images 2D en unités SI. [2] Cela rend E57 utile pour l’échange et l’archivage de numérisations, mais ce n’est pas la même chose qu’un modèle CAO fini ou qu’un fichier prêt pour le trancheur. [16]
Sorties courantes des scanners :
- nuage de points
- maillage polygonal
- maillage texturé
- entités CAO après rétro-ingénierie
- export prêt à imprimer tel que STL, OBJ ou 3MF
Flux de travail de numérisation vers impression : de l’objet au maillage imprimable
Un bon flux de travail de numérisation vers impression réussit ou échoue généralement avant la capture de la première image. Nettoyez l’objet, déterminez si des marqueurs sont nécessaires, étalonnez le scanner si l’appareil l’exige et contrôlez l’éclairage afin que le capteur reçoive des informations de surface stables plutôt que des reflets ou des ombres mouvantes. Un plateau tournant peut simplifier le travail sur les petites pièces, car il réduit les repositionnements et rend l’alignement plus prévisible. Un spray matifiant peut parfois aider sur les surfaces brillantes ou transparentes, mais il s’agit d’une aide à employer avec prudence, et non d’une recommandation générale, notamment pour les objets précieux, sensibles ou critiques pour la sécurité. L’objectif est de réduire rapidement les pertes de suivi et les mauvaises données, car chaque problème de capture évitable devient ensuite un travail de nettoyage du maillage. [5] [16]
- Préparez l’objet et la scène.
- Étalonnez le scanner si nécessaire.
- Capturez des vues qui se chevauchent depuis suffisamment d’angles pour couvrir la pièce.
- Alignez ou enregistrez les numérisations.
- Fusionnez ou maillez les données de capture.
- Réparez le modèle et vérifiez son étanchéité.
- Exportez, tranchez et réalisez une impression de test.
Le choix du format intervient après ce processus, et non avant. E57 est une norme d’échange de nuages de points capable de stocker des données de points, des attributs, des images et des grandeurs fondées sur le SI. [2] STL reste courant pour le transfert simple de maillages, mais il ne transporte pas à lui seul les unités ni un contexte de fabrication plus riche. 3MF est un conteneur XML + ZIP reconnu comme ISO/IEC 25422:2025, et le consortium répertorie 9 extensions publiées sur son site ; il peut donc préserver davantage d’informations pertinentes pour l’impression lorsque la chaîne logicielle le prend en charge. [15] Les exports CAO tels que STEP ou IGES sont destinés à la remodelisation et au transfert d’ingénierie, pas à la capture brute de numérisation. [16]
| Format | Type de données / meilleur usage | Conserve les unités/métadonnées ? | Outil en aval typique |
|---|---|---|---|
| STL | Maillage triangulaire pour transfert simple vers l’impression | Généralement non | Trancheur |
| OBJ | Maillage, souvent avec flux de textures/couleurs | Limité par le flux de travail | Logiciel de modélisation ou trancheur |
| PLY | Échange de maillage ou de nuage de points | Quelques attributs, sans intention d’impression complète | Logiciel de numérisation ou de modélisation |
| E57 | Échange de nuages de points et d’images | Oui, grandeurs fondées sur le SI | Traitement de numérisation ou métrologie |
| 3MF | Package orienté impression | Oui, si pris en charge | Trancheur moderne ou préparation d’impression |
| STEP | Échange de géométrie CAO | Oui | CAO |
| IGES | Échange historique de surfaces/courbes CAO | Oui | CAO |
La qualité de capture dépend du recouvrement, de la couverture et de la stabilité du suivi. Plusieurs angles réduisent les occultations, mais ne les éliminent pas ; les zones cachées, les poches profondes et les contre-dépouilles peuvent donc encore nécessiter un second passage ou une configuration différente. Après l’enregistrement, recherchez les surfaces doublées, les trous, les pointes et les jointures mal alignées avant l’exportation. Le post-traitement transforme ensuite la géométrie brute en élément exploitable par fusion, maillage, comblement des trous, lissage, décimation, mise à l’échelle et validation. La boîte à outils d’impression 3D de Blender indique qu’un maillage doit être étanche pour le tranchage et que les arêtes non-manifold sont des arêtes qui ne sont pas connectées à exactement deux faces. [14] La description du flux de numérisation vers CAO de Creaform répertorie également le nettoyage du maillage, le comblement des trous, la fusion des maillages, la décimation, la préparation étanche, l’alignement, l’extraction de caractéristiques, les coupes transversales et l’export CAO comme étapes distinctes. [16] C’est pourquoi une numérisation est le début d’un flux de fabrication, et non sa fin.
Quand un simple maillage suffit — et quand une remodelisation CAO est nécessaire
Un flux fondé uniquement sur le maillage suffit lorsque l’objectif est une reproduction visuelle plutôt qu’une refonte fonctionnelle. Cela couvre les accessoires, statues, capots décoratifs, poignées ergonomiques, pièces de cosplay et autres formes organiques ou à faible risque où la surface numérisée est le livrable. Pour ce type de projet, une large prise en charge des exports et des limites de taille réalistes importent plus qu’une promesse d’éditabilité parfaite. La page produit MetroX de Revopoint, par exemple, liste des formats de sortie incluant PLY, OBJ, STL, ASC, 3MF, GLTF et FBX, ainsi qu’un volume de numérisation minimal de 10 × 10 × 10 mm et un volume de numérisation maximal de 1 × 1 × 1 m. [11] Mais même dans ce cas, la numérisation capture la surface telle que fabriquée, et non automatiquement l’intention de conception initiale.
Une remodelisation CAO est nécessaire lorsque la pièce comporte des trous, filetages, bossages, faces d’accouplement, repères, supports ou tolérances qui doivent être modifiés et contrôlés explicitement. C’est le cas typique du scanner 3d pour la rétro-ingénierie, où le travail de numérisation vers CAO comprend généralement l’alignement, l’extraction de caractéristiques, les coupes transversales, la création de surfaces et l’export vers STEP, IGES ou DXF. [16] Cela importe également parce que le comportement de l’imprimante limite toujours le résultat après la numérisation. Le guide Form 4 de Formlabs donne des plages dimensionnelles différentes pour les caractéristiques de 1–30 mm, 31–80 mm et 81–150 mm, plutôt qu’un chiffre universel. [13] Si la pièce doit s’ajuster, s’accoupler, assurer l’étanchéité ou s’assembler, remodeler la numérisation dans une CAO propre constitue souvent le vrai travail.
-
Cas d’usage uniquement en maillage :
-
accessoires et statues
-
capots et boîtiers décoratifs
-
formes organiques où la surface elle-même est l’objectif
-
Cas d’usage nécessitant la CAO :
-
pièces fonctionnelles avec trous, bossages et faces d’accouplement
-
réparations et remplacements régis par des tolérances
-
modèles d’ingénierie éditables dont l’intention de conception doit être retrouvée
Types de scanners 3D pour l’impression 3D
Lumière structurée
Un scanner 3d à lumière structurée pour l’impression 3d est souvent la catégorie la plus familière pour les objets de taille moyenne, les accessoires et la capture générale de surfaces. Artec Eva en est un exemple représentatif : sa page produit actuelle indique une distance de travail de 0.4–1 m, une précision pouvant atteindre 0.1 mm, une résolution 3D pouvant atteindre 0.2 mm, une précision sur distance pouvant atteindre 0.1 mm + 0.3 mm/m, un taux de reconstruction 3D pouvant atteindre 16 FPS, ainsi que des sorties incluant STL, OBJ et PLY. [6] La réserve est que la numérisation optique surfacique demeure sensible à la réflectivité, au champ de vision, à la qualité du suivi et à la position de la pièce dans le volume de mesure. Le NIST souligne explicitement qu’un chiffre de précision unique peut ne pas être adéquat, car les performances varient selon la position et la distance. [5]
Laser bleu et scanners de métrologie portables
Les systèmes portables à laser bleu et hybrides sont mieux adaptés lorsque la cible est une pièce mécanique, un scanner pour l’impression 3d dans un flux orienté inspection, ou une surface sombre, réfléchissante ou autrement difficile pour des méthodes de capture plus simples. La page de spécifications techniques de la série HandySCAN 3D BLACK de Creaform indique une précision de 0.025 mm, une précision volumétrique de 0.020 mm + 0.040 mm/m, une résolution de mesure de 0.025 mm et 1,300,000 mesures par seconde pour le HandySCAN BLACK Elite, avec des tests de performance réalisés dans des laboratoires d’étalonnage accrédités ISO/IEC 17025 et des essais de réception fondés sur VDI/VDE 2634 Partie 3. [8] [9] La série FreeScan Combo de Shining 3D ajoute un exemple hybride avec une précision de 0.02 mm, une précision volumétrique de 0.02 + 0.033 mm/m, des plages de distance entre points de 0.05–10 mm et 0.1–3 mm selon le mode, des vitesses de numérisation pouvant atteindre 3,600,000 points/s, un boîtier de 620 g et des conditions de laboratoire publiées de 20 ± 0.5 °C et 40–60% RH. [10] Ces détails sont utiles, mais uniquement s’ils sont lus comme des conditions mesurées et non comme des vérités universelles.
Scanners de bureau à plateau tournant
Les scanners de bureau à plateau tournant sont généralement la catégorie la plus facile pour les petites pièces, car l’objet reste centré et la charge d’alignement est moindre que lors d’une capture entièrement à main levée. Ils sont souvent pratiques pour les miniatures, figurines, pièces de type joaillerie et petits boîtiers, mais il s’agit d’un avantage de flux de travail, non d’une catégorie de précision universelle. Les précautions du NIST restent applicables : les performances changent selon la configuration, la position de l’objet et la manière dont les résultats sont assemblés ou filtrés, et les recommandations VDI/VDE ne fournissent pas de seuil global de résolution qui indiquerait la plus petite caractéristique imprimable dans chaque situation. [5] Aucun chiffre fiable ne soutient un critère de référence universel unique pour toute cette catégorie ; les spécifications détaillées doivent donc être vérifiées modèle par modèle.
Photogrammétrie et LiDAR/profondeur des téléphones
La photogrammétrie et les capteurs LiDAR ou de profondeur des téléphones sont des méthodes de capture privilégiant la commodité, et non des outils de métrologie de premier choix. Ils peuvent être utiles comme référence de forme globale, pour une inspection sommaire, la capture de scènes ou un travail axé sur les textures, mais leurs limites apparaissent rapidement lorsque la tâche devient critique pour l’ajustement, réfléchissante, fortement occultée ou dimensionnellement exigeante. L’avertissement du NIST concernant la précision dépendante de la position et de la distance s’applique également ici : aucun chiffre fiable ne permet de considérer la capture de profondeur par téléphone ou la photogrammétrie occasionnelle comme une réponse universelle pour des pièces prêtes à imprimer. [5] La question pratique est généralement de savoir si le flux peut tolérer davantage de nettoyage et de remodelisation manuelle, et non si la première capture a semblé facile.
Les indicateurs de performance qui comptent plus que le marketing
Les fiches techniques mélangent plusieurs notions différentes, qui ne décrivent pas toutes la même chose. La justesse est la proximité par rapport à la valeur réelle. La précision ou répétabilité est le degré de concordance entre mesures répétées. La résolution ou distance entre points décrit l’espacement ou la densité, et non une détectabilité garantie des caractéristiques. La précision volumétrique décrit comment l’erreur évolue sur une longueur ou un volume numérisé. La distance de travail et le champ de vision déterminent quelle partie d’un objet peut être vue à la fois, tandis que la vitesse de numérisation et le suivi déterminent l’efficacité avec laquelle la couverture peut être maintenue sans perdre l’alignement. VDI/VDE 2634 Partie 2 est une référence essentielle pour le vocabulaire de performance de la numérisation surfacique, et le NIST souligne que les directives ne recommandent pas d’essais pour déterminer la résolution du scanner sur les axes X, Y et Z en tant que mesure universelle des caractéristiques minimales. [4] [5]
| Indicateur | Ce qu’il signifie | Pourquoi il importe pour l’impression 3D | Points de vigilance |
|---|---|---|---|
| Justesse | Proximité avec la dimension réelle | Ajustement et rétro-ingénierie | Valeurs de laboratoire « jusqu’à » |
| Résolution / distance entre points | Espacement des détails capturés | Petites caractéristiques et relief | Ce n’est pas la même chose que la justesse |
| Précision volumétrique | Erreur sur la longueur ou le volume d’un objet | Grandes pièces et numérisations assemblées | Dérive d’alignement et effets de configuration |
| Format de sortie | STL, OBJ, PLY, 3MF, STEP, IGES, E57 | Compatibilité trancheur/CAO | Un maillage n’est pas de la CAO |
Des exemples de fabricants rendent la distinction concrète. HandySCAN BLACK Elite distingue une justesse de 0.025 mm d’une précision volumétrique de 0.020 mm + 0.040 mm/m. [8] Revopoint MetroX distingue une précision d’image unique pouvant atteindre 0.01 mm, une justesse d’image unique pouvant atteindre 0.02 mm, une précision volumétrique de 0.025 mm + 0.05 mm × L (m) et une distance entre points fusionnés pouvant atteindre 0.05 mm, L étant défini comme la longueur de l’objet. [11] La série FreeScan Combo de Shining 3D publie des plages de distance entre points de 0.05–10 mm et 0.1–3 mm avec des conditions environnementales contrôlées de 20 ± 0.5 °C et 40–60% RH. [10] Le NIST ajoute la réserve essentielle : la justesse varie selon l’emplacement de l’artefact et la distance au scanner, de sorte qu’une seule valeur de justesse peut être inadéquate pour l’utilisateur final. [5]
Les chiffres côté scanner doivent également correspondre au comportement côté imprimante. Le guide Form 4 de Formlabs indique pour les caractéristiques de 1–30 mm ±0.15% avec un plancher de ±0.02 mm, pour celles de 31–80 mm ±0.2% avec un plancher de ±0.06 mm, et pour celles de 81–150 mm ±0.3% avec un plancher de ±0.15 mm. [13] Il s’agit de chiffres d’imprimante spécifiques au modèle, et non d’une règle SLA universelle. Si le modèle requiert encore un nettoyage lourd du maillage, un lissage ou une correction d’échelle après la capture, la fidélité dimensionnelle effective du flux peut s’écarter davantage du chiffre phare du scanner.
Ne comparez pas les éléments suivants comme s’ils étaient identiques :
- justesse d’image unique
- précision volumétrique
- précision/répétabilité
- distance entre points / densité du maillage
- tolérance de l’imprimante
Meilleure catégorie de scanner selon le cas d’usage
Le meilleur pour les modèles organiques et les accessoires
Pour les modèles organiques, les pièces de costumes et les accessoires, l’objectif principal est généralement la couverture et la tolérance au nettoyage plutôt qu’une traçabilité de niveau métrologique. Une catégorie telle que la lumière structurée, et parfois la photogrammétrie lorsque les exigences dimensionnelles sont moindres, est plus pertinente que la recherche du plus petit chiffre d’erreur publié. Formlabs présente la décision d’achat comme une adéquation au flux de travail plutôt que comme un concours de spécifications uniques. [12] Si l’impression finale n’exige qu’une continuité visuelle, la stabilité de l’alignement et un export étanche peuvent importer davantage que le vocabulaire de métrologie figurant dans la brochure. [14] [15]
Le meilleur pour la rétro-ingénierie mécanique
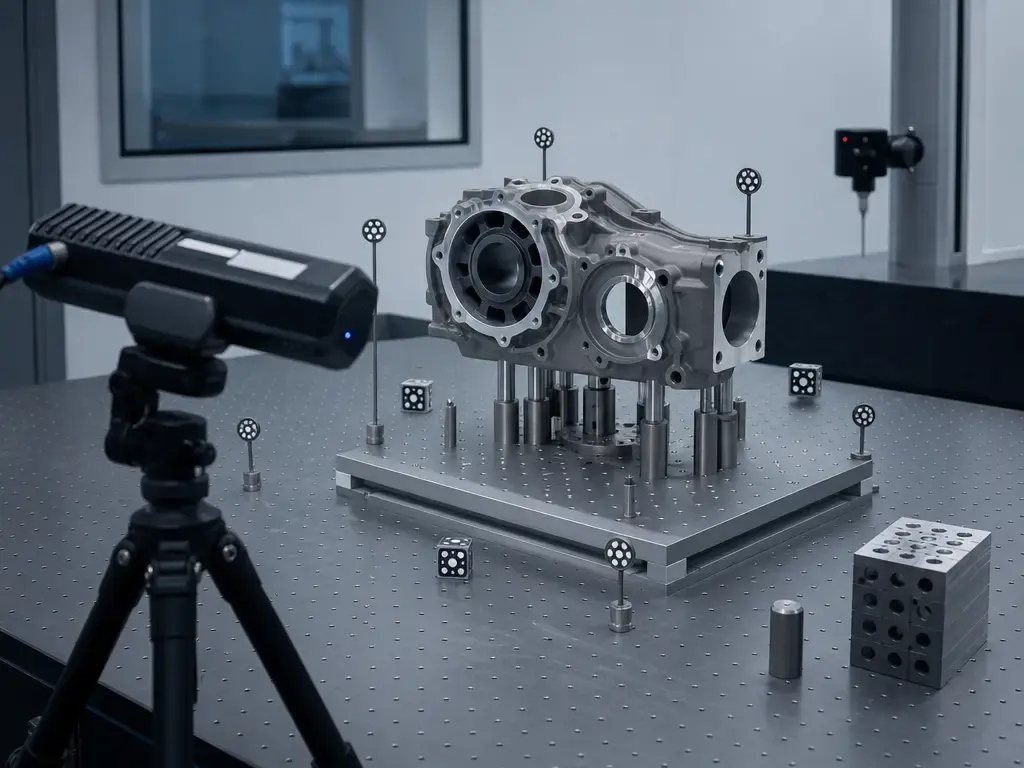
Pour la rétro-ingénierie mécanique, privilégiez les scanners qui publient clairement leur précision volumétrique, prennent en charge les marqueurs ou d’autres modes de suivi robustes et s’intègrent dans un flux de numérisation vers CAO. HandySCAN BLACK Elite constitue un point de référence utile, car il distingue une justesse de 0.025 mm d’une précision volumétrique de 0.020 mm + 0.040 mm/m et associe les essais à VDI/VDE 2634 Partie 3 et à des travaux de laboratoire ISO/IEC 17025. [8] [9] Revopoint MetroX et la série FreeScan Combo de Shining 3D sont également des points de comparaison utiles, car ils distinguent la justesse d’image unique, la précision volumétrique, la distance entre points et les modes de suivi au lieu de tout réduire à un seul chiffre. [10] [11] La rétro-ingénierie se poursuit ensuite au-delà de la numérisation par l’alignement, l’extraction de caractéristiques, les coupes transversales et l’export vers STEP, IGES ou DXF. [16]
Le meilleur pour les petits objets détaillés
Pour les bijoux, miniatures et autres petits objets détaillés, le niveau de détail à courte portée et un positionnement stable importent davantage que la vitesse de numérisation brute. Artec Spider II est un exemple représentatif de cette catégorie : la page de spécifications actuelle indique une précision pouvant atteindre 0.05 mm, une résolution pouvant atteindre 0.05 mm, une distance de travail de 0.19–0.3 m et une zone de capture de 1,800 cm³. [7] En pratique, un flux de travail de bureau ou centré sur un plateau tournant est souvent plus facile ici, car il aide à maintenir la pièce immobile et le parcours de numérisation prévisible, mais le bénéfice dépend toujours de l’éclairage, de l’état de surface et du niveau de nettoyage que vous pouvez accepter ensuite.
Le meilleur pour les garnitures automobiles et les pièces moyennes
Les garnitures automobiles, boîtiers et autres pièces moyennes nécessitent généralement un équilibre entre champ de vision, distance de travail et suivi robuste, plutôt que seulement la distance entre points la plus fine. La distance de travail de 0.4–1 m d’Artec Eva et la plage plus proche de 0.19–0.3 m d’Artec Spider II illustrent pourquoi le choix du scanner change selon la taille de la pièce. [6] [7] La série FreeScan Combo de Shining 3D est un autre exemple de catégorie portable conçue pour une couverture plus large, avec une justesse publiée de 0.02 mm, une précision volumétrique de 0.02 + 0.033 mm/m et un boîtier de scanner de 620 g. [10] Cette catégorie consiste moins à rechercher la plus petite caractéristique sur le papier qu’à maintenir la stabilité de la géométrie sur une pièce plus large.
Le meilleur pour contrôler des pièces imprimées
Un scanner orienté métrologie peut être utile pour contrôler des pièces imprimées, mais il doit être considéré comme un outil de validation, et non comme un moyen de contourner les limites du procédé. Un scanner pour les contrôles qualité d’imprimante 3d a le plus de sens lorsque les données de comparaison influencent les décisions de conception, la réception ou le contrôle du procédé. Le guide Form 4 de Formlabs rappelle utilement que les dimensions imprimées restent dépendantes du modèle et de la taille avant même de commencer à comparer les données de numérisation. [13] Si vous utilisez une comparaison numérisée comme preuve d’assurance qualité, un vocabulaire de traçabilité publié tel que les essais de réception VDI/VDE 2634 Partie 3 ou le contexte de laboratoire ISO/IEC 17025 importe davantage que la commodité de niveau loisir. [8] [9] Avant toute comparaison, assurez-vous que le modèle est au moins étanche et exempt de défaillances non-manifold évidentes. [14]
Limites et modes de défaillance
Les surfaces brillantes, transparentes, noires ou très sombres sont des cas d’échec courants de la numérisation optique, car elles réduisent les informations d’image exploitables ou perturbent la perception du motif projeté par le système. Les cheveux fins, les tissus souples, les arêtes minces et les poches profondes peuvent également produire des captures partielles ou bruitées. Le NIST souligne que la qualité de mesure varie avec la géométrie, la position de la cible et la distance au scanner ; ces échecs ne relèvent donc pas seulement de la malchance. [5]
La géométrie peut échouer même lorsque la surface est favorable à la numérisation. L’occultation crée des trous derrière les rebords, les contre-dépouilles et les cavités internes. Les régions sans caractéristiques fournissent trop peu d’informations au suivi. Les motifs répétitifs peuvent induire l’alignement en erreur. Les cibles mobiles ou flexibles brisent la cohérence d’une image à l’autre. Dans les flux à vues multiples, certaines erreurs s’accumulent au fil de la capture et de l’alignement ; c’est précisément pourquoi le NIST distingue l’évaluation à vue unique de celle à vues multiples. [5] Pour les objets patrimoniaux, médicaux ou critiques pour la sécurité, un traitement de surface ne doit pas être considéré comme une recommandation par défaut. Un autre mode de capture, une autre catégorie de scanner ou une simple mesure manuelle peuvent être un meilleur choix.
Les erreurs de flux de travail peuvent être aussi dommageables que les erreurs de capture. Un lissage excessif peut effacer les détails critiques pour l’ajustement. Les erreurs d’échelle se propagent dans l’impression. Un maillage non-manifold n’est pas prêt à imprimer, et Blender définit les arêtes non-manifold comme des arêtes qui ne sont pas connectées à exactement deux faces. [14] Les spécifications « jusqu’à » peuvent aussi inspirer une fausse confiance lorsque la configuration réelle est loin des conditions utilisées pour le résultat publié.
- quand le spray peut aider : surfaces brillantes ou transparentes, avec des réserves liées à la sécurité de l’objet
- quand les cibles ou marqueurs aident : pièces sans caractéristiques ou longues numérisations à vues multiples
- quand un autre mode de scanner est préférable : poches profondes, garnitures réfléchissantes ou distance de travail changeante
- quand la numérisation est le mauvais outil : pièces prismatiques simples, géométrie interne ou pièces plus rapides à modéliser directement
Conclusion : le meilleur scanner 3D pour l’impression 3D dépend du flux de travail
Le meilleur scanner 3d pour l’impression 3d dépend de la pièce, de l’objectif de tolérance, de la surface et du travail que vous êtes prêt à effectuer après la capture. Les recommandations du NIST constituent ici le filtre essentiel : un seul chiffre ne suffit pas, car les performances changent avec la distance, la position de l’artefact et selon que le résultat provient d’une vue ou de nombreuses vues alignées. [5] Lisez les spécifications du scanner avec le comportement de l’imprimante, car une même numérisation peut conduire à des résultats d’impression différents selon les machines, les matériaux et les tailles de caractéristiques. [13]
Quand ne pas acheter de scanner :
- pièces prismatiques simples
- trous et filetages pouvant être modélisés directement
- pièces plus rapides à mesurer au pied à coulisse
- travaux où une CAO depuis zéro est plus rapide que le nettoyage de numérisation
Pour de nombreuses pièces fonctionnelles, le travail de numérisation vers CAO ajoute des étapes d’alignement, de réparation, d’extraction de caractéristiques et d’exportation qui peuvent dépasser l’intérêt initial de la numérisation. [16] Si l’objet est trop réfléchissant, trop petit, trop occulté ou déjà bien défini en CAO, la modélisation directe peut être la voie plus rapide et plus fiable. [5] [16]
FAQ
Les réponses rapides ci-dessous conservent l’approche priorisant le flux de travail : il n’existe pas de scanner universellement meilleur, seulement de meilleures adéquations à des chaînes spécifiques de numérisation, maillage, CAO et impression. [5]
Quel est le meilleur scanner 3D pour l’impression 3D ?
Le meilleur scanner 3D pour l’impression 3D est celui qui convient à la taille de la pièce, au niveau de détail et au flux de travail en aval. Pour les petites pièces détaillées, un scanner haute définition à courte portée peut être mieux adapté ; pour les pièces moyennes et les accessoires, une catégorie généraliste à lumière structurée est souvent plus pertinente ; pour la rétro-ingénierie mécanique, la précision volumétrique et la numérisation vers CAO importent davantage. [5] [16]
Ai-je besoin d’un scanner pour mes projets d’imprimante 3D ?
Pas toujours. Si la pièce est simple, un pied à coulisse et la CAO peuvent être plus rapides et plus contrôlables. Un scanner aide surtout lorsque la géométrie est organique, usée, difficile à mesurer ou complexe à modéliser depuis zéro. [12] [16]
Un scanner 3D à lumière structurée est-il adapté à l’impression 3D ?
Oui, souvent. Un scanner 3D à lumière structurée peut être un choix solide pour les objets de taille moyenne et le travail de numérisation vers impression, mais la configuration, les propriétés de surface et le comportement à vues multiples influencent toujours le résultat. Le NIST met spécifiquement en garde contre le fait de considérer une seule valeur de précision annoncée comme universelle. [5] [6]
Puis-je utiliser un scanner 3D pour la rétro-ingénierie et l’impression 3D ?
Oui, mais la rétro-ingénierie implique généralement de remodeler la numérisation en CAO plutôt que de simplement exporter un STL. Le travail typique de numérisation vers CAO comprend le nettoyage, l’alignement, l’extraction de caractéristiques, les coupes transversales et l’export vers STEP, IGES ou DXF. [16]
Quel format de fichier dois-je exporter depuis un scanner pour l’impression 3D ?
Pour l’impression de maillage, exportez un modèle étanche dans un format compatible avec le trancheur et vérifiez que le maillage ne présente pas de problèmes non-manifold évidents. La boîte à outils d’impression 3D de Blender est une méthode courante pour vérifier l’état de préparation. Si votre flux le prend en charge, 3MF est généralement plus riche que STL car il s’agit d’un conteneur XML + ZIP qui peut préserver davantage de métadonnées et de contexte d’impression. [14] [15]
Niveau expert : en quoi la justesse d’image unique et la précision volumétrique diffèrent-elles ?
Elles répondent à des questions différentes. La justesse d’image unique décrit une condition de capture, tandis que la précision volumétrique décrit comment l’erreur évolue sur la longueur de l’objet ou le volume de mesure assemblé. MetroX, par exemple, distingue une justesse d’image unique pouvant atteindre 0.02 mm d’une précision volumétrique de 0.025 mm + 0.05 mm × L (m), où L correspond à la longueur de l’objet. [11] [5]
Niveau expert : quand une remodelisation CAO est-elle obligatoire après une numérisation ?
La remodelisation CAO devient obligatoire lorsque le maillage n’est qu’une géométrie de référence, et non le modèle final fabricable. C’est courant pour les pièces comportant des trous, filetages, faces d’accouplement, repères, supports ou tolérances devant être cotés explicitement. Le comportement de l’imprimante limite toujours le résultat final après la numérisation ; le maillage seul suffit donc rarement pour un travail d’ingénierie fonctionnelle. [16] [13]
Sources
Les citations dans le corps de l’article utilisent des identifiants de sources numérotés sous la forme [1].
- ASTM E2544-24, Terminologie normalisée pour les systèmes d’imagerie tridimensionnelle (3D)
- ASTM E2807-11, Spécification normalisée pour l’échange de données d’imagerie 3D, version 1.0
- ISO/ASTM 52900:2021, Fabrication additive — Principes généraux — Fondamentaux et vocabulaire
- VDI/VDE 2634 Partie 2, Systèmes de mesure optique 3-D fondés sur la numérisation surfacique
- NIST, Sources d’erreurs dans les scanners 3D à lumière structurée
- Spécifications officielles Artec Eva
- Spécifications officielles Artec Spider II
- Spécifications techniques Creaform HandySCAN 3D BLACK Series
- Brochure Creaform HandySCAN BLACK Series
- Spécifications officielles Shining 3D FreeScan Combo Series
- Spécifications officielles Revopoint MetroX Series
- Formlabs, Comment choisir le meilleur scanner 3D à utiliser avec votre imprimante 3D
- Guide de conception Formlabs Form 4
- Manuel Blender, Boîte à outils d’impression 3D
- Consortium 3MF, Le format de fichier pour l’impression 3D
- Module logiciel Creaform Scan-to-CAD