

Zusammenfassung
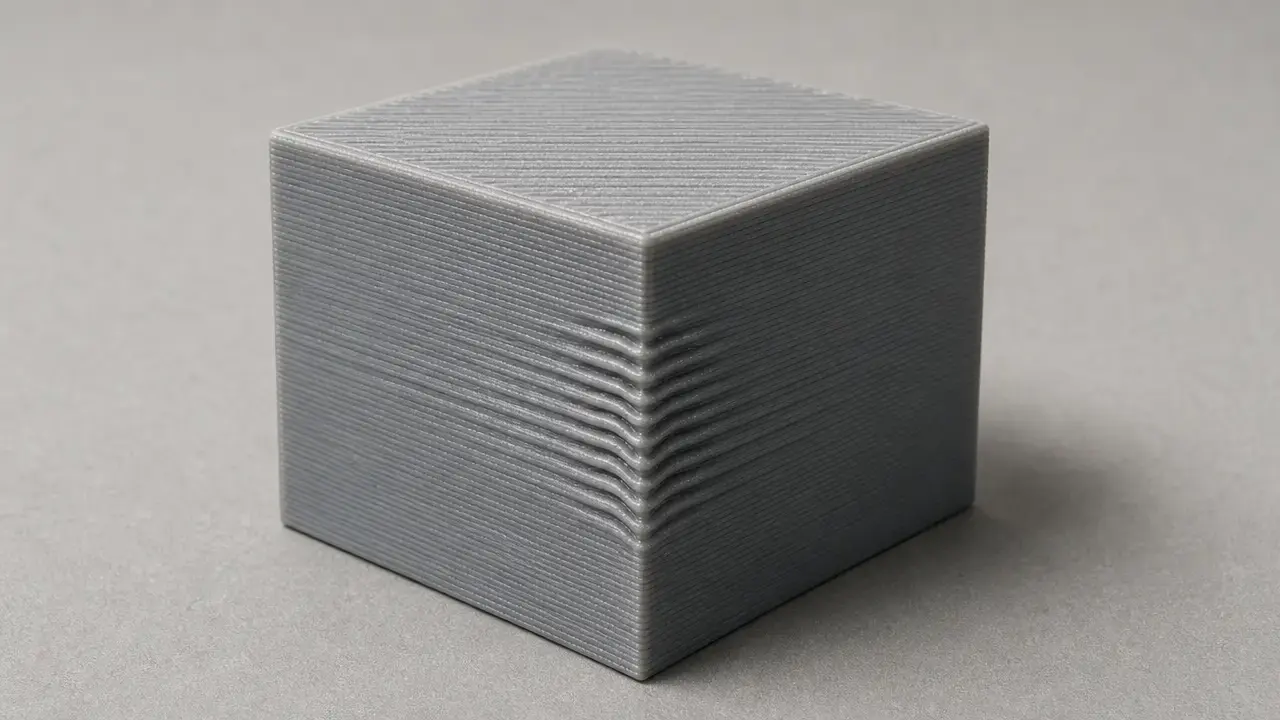
3D-Druck-Ghosting ist das echoartige Wellenmuster, das nach einer scharfen Kante oder einem erhabenen Detail auf einem FFF/FDM-Druck erscheint. Bei der Fehlersuche an Desktop-Druckern sind Ghosting und Ringing nahezu Synonyme: Ringing ist der auf den Mechanismus bezogene Begriff, während Ghosting den sichtbaren Oberflächeneffekt beschreibt. [4] [12]
Die sicherste Reihenfolge für die Behebung ist diagnostisch, nicht reaktiv. Prüfen Sie zunächst, ob es sich bei dem Artefakt tatsächlich um Ringing handelt, und untersuchen Sie dann das Bewegungssystem auf Spiel, Nachgiebigkeit oder Vibrationsquellen. Passen Sie danach Bewegungsverhalten wie Beschleunigung und Kurvenverhalten an und nutzen Sie erst dann Input Shaping oder andere Firmware-Kompensation, falls Ihre Maschine dies unterstützt. Klipper weist ausdrücklich darauf hin, dass Ringing üblicherweise mechanische Ursachen hat, die zuerst geprüft werden sollten, während Simplify3D das Artefakt mit abrupten Richtungswechseln, Trägheit, Geschwindigkeit und Beschleunigung verknüpft. [4] [16]
Kontext der Materialextrusion und begriffliche Abgrenzung
Dieser Artikel behandelt Materialextrusionsdrucker, die Familie additiver Fertigungsverfahren, die dreidimensionale Strukturen Schicht für Schicht aufbaut und häufig von privaten und kommerziellen 3D-Druckern genutzt wird. [3] In der Normungssprache ist ISO/ASTM 52900:2021 die Referenz für die Terminologie der additiven Fertigung; sie ist Ausgabe 2, wurde in 2021-11 veröffentlicht, hat 28 Seiten und wurde in 2025 bestätigt. [1]
Dieser Normungskontext dient nur der Einordnung. Er normiert Ghosting oder Ringing nicht als Fehlerbegriffe, und auch ISO/ASTM 52902:2023 ist keine Ghosting-Norm. Sie ist Ausgabe 2, wurde in 2023-08 veröffentlicht, hat 40 Seiten und behandelt AM-Testartefakte zur Bewertung geometrischer Fähigkeiten, ohne eine Ghosting-spezifische Messmethode vorzugeben. [2] SLA, MSLA und DLP liegen außerhalb des hier behandelten Fehlersuchepfads, abgesehen von dieser Abgrenzung. Für den FFF/FDM-Hobbybereich wurde in diesen Normen kein verlässlicher universeller Ghosting-Wert gefunden. [1] [2]
Das Artefakt erkennen
Bei der Fehlersuche an Desktop-FFF/FDM-Druckern werden Ghosting und Ringing am besten als nahezu synonyme Begriffe behandelt. Klipper beschreibt Ringing auch als Echoing, Ghosting oder Rippling, während Prusa Ghosting über das sichtbare Symptom beschreibt: mehrere Wellen, die auf eine scharfe Kante folgen. [4] [12]
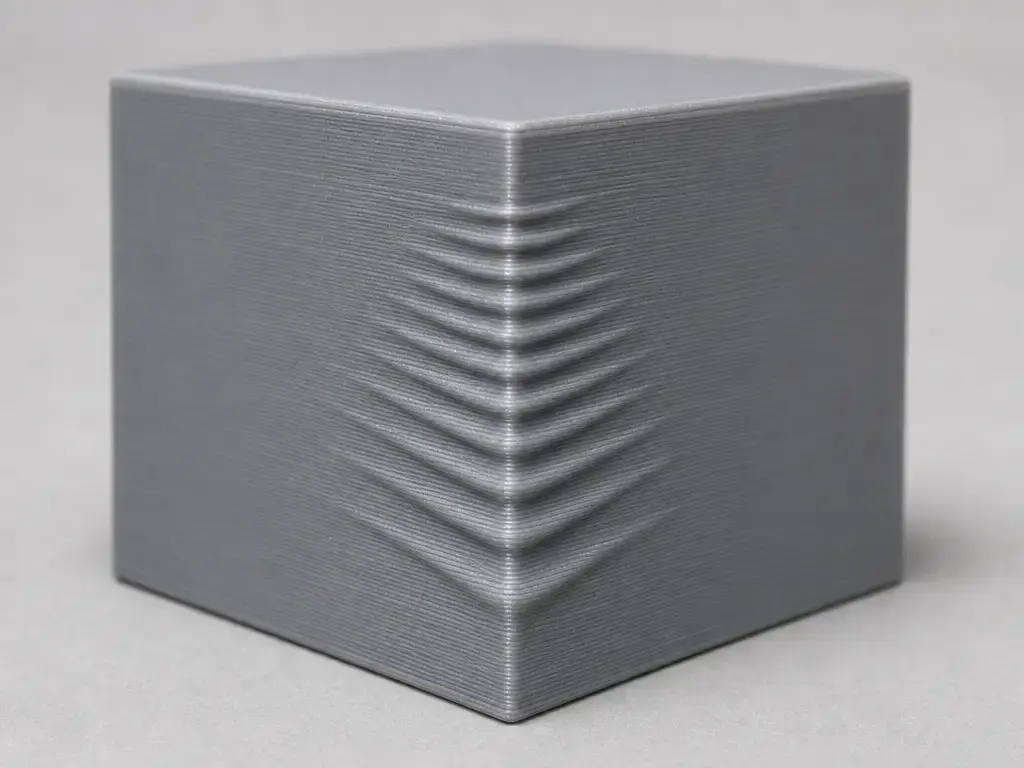
Am leichtesten lässt es sich nahe scharfer Ecken, erhabener Schrift, Löchern, Logos und anderer abrupter Details erkennen, die einen schnellen Richtungswechsel erzwingen. Simplify3D verwendet einen 20 mm-Würfel als einfaches Beispiel, da jeder Flächenübergang eine plötzliche Richtungsänderung erzeugt, und Prusa beschreibt dasselbe Muster abklingender Wellen nach einer Kante. [16] [12] Das Abklingen ist wichtig: Die Wellen werden normalerweise kleiner, je weiter sie sich vom Detail entfernen, was eher auf eine Vibrationsantwort als auf einen festen Geometriefehler hindeutet. [4]
Die zentrale Diagnosefrage lautet, ob die Spuren an Details gebunden und abklingend sind oder Schicht für Schicht an derselben Stelle feststehen. VFAs unterscheiden sich davon: Prusa beschreibt sie als mikroskopische Unregelmäßigkeiten, die sich in jeder Schicht am selben Punkt wiederholen und vertikale Linien erzeugen, die ab 10 μm sichtbar werden können und bei etwa 40 μm Spitze-zu-Tal am deutlichsten sind. [13] Naht- oder Eckblobs unterscheiden sich wiederum, weil Pressure-Advance-ähnliche Funktionen das Extrusionsdruckverhalten an Ecken statt die Resonanz des Druckkopfs beeinflussen. [7] Wenn Sie die falsche Fehlerfamilie identifizieren, wenden Sie die falsche Lösung an.
| Artefakt | Typischer visueller Hinweis | Wahrscheinlicher Mechanismus | Erste Prüfung |
|---|---|---|---|
| Ghosting / Ringing | Wiederholte Wellen, die sich von einem scharfen Detail weg fortsetzen. [12] [16] | Vibration oder Resonanz des Druckkopfs nach einem schnellen Richtungswechsel. [4] | Ecken, Flächenausrichtung, Riemen, Riemenscheiben, Spiel des Schlittens und Rahmensteifigkeit. [4] |
| Vertical Fine Artifacts (VFAs) | Feine vertikale Linien, die von Schicht zu Schicht an derselben Stelle bleiben. Sichtbar ab etwa 10 μm und am stärksten bei etwa 40 μm Spitze-zu-Tal. [13] | Mikroskopische Wiederholfehler im Bewegungssystem. [13] | Ob die Linie über alle Schichten an einer Oberflächenposition fixiert bleibt. [13] |
| Naht- / Eckblobs | Lokalisierte Pickel oder Wülste an Starts, Stopps oder Nahtpositionen. [7] | Extrusionsdruck und Wiederanlaufverhalten, nicht Resonanz. [7] | Nahtplatzierung, Wiederanlaufverhalten und Druckabstimmung. [7] |
| Periodische Riemen- / Antriebsspuren | Sich wiederholende Spuren in einem regelmäßigen Abstand statt eines abklingenden Echos. | Periodizität des Antriebsstrangs oder übertragungsbedingter Wiederholfehler. | Riemenzustand, Halt der Riemenscheibe, Umlenkrollen und Antriebspfad. [4] |
| Z-Wobble / Banding | Horizontale Bänder, die das Bauteil umschließen. | Variation der Z-Achsenbewegung oder der Gewindespindel. | Geradheit der Z-Achse, Kupplung und Hardware für die vertikale Bewegung. |
| Durchscheinendes Infill | Internes Muster, das auf der Außenhaut sichtbar ist. | Unzureichende Deckflächenabdeckung oder dünne Außenhaut. | Deckschichtdicke, Wandstrategie und Einstellungen zur Oberflächenabdeckung. |
Warum Ghosting entsteht: Vibration, Resonanz und Richtungswechsel
Ghosting ist ein Problem der dynamischen Reaktion. Wenn der Druckkopf nahe einer Ecke abrupt die Richtung wechselt, führt die Trägheit dazu, dass die bewegte Masse ihren vorherigen Weg fortsetzen möchte. [16] Gleichzeitig biegen sich Teile der Maschine — Riemen, Rahmenelemente, Gantry-Teile, Bettträger, Halterungen und Schlitten — geringfügig durch und federn anschließend zurück. [4] Diese gespeicherte Energie verschwindet nicht sofort, sodass der Drucker nach der Bewegung kurz schwingt. Die sichtbaren Wellen auf dem Bauteil sind die Aufzeichnung dieser Schwingung, und sie klingen meist ab, weil die Dämpfung der Struktur die Energie schrittweise abbaut. [4]
Deshalb hängen Geschwindigkeit, Beschleunigung und Kurvenverhalten zusammen, sind aber nicht austauschbar. Eine geringere Geschwindigkeit kann helfen, doch wenn Beschleunigung oder Kurvenfahrt aggressiv bleiben, kann der Drucker weiterhin dieselbe Resonanz anregen. Simplify3D verweist sowohl auf Druckgeschwindigkeit als auch auf Firmware-Beschleunigung, während Marlin klassisches Jerk von Junction Deviation unterscheidet und darauf hinweist, dass Junction Deviation inzwischen der Standardmodus ist. [16] [10] Klipper verwendet wiederum eine andere Bezeichnung: square_corner_velocity ist die maximale Geschwindigkeit durch eine 90°-Ecke, deren Standardwert in der Konfigurationsreferenz mit 5 mm/s angegeben ist. [6]
Ablauf zur Behebung von Ghosting
Ändern Sie jeweils nur eine Sache und drucken Sie nach jeder Anpassung dasselbe Testobjekt erneut. Ein 20 mm-Würfel reicht aus, um Ringing sichtbar zu machen, und ein kontrollierter Ringing-Turm ist noch besser, wenn Sie achsspezifische Hinweise suchen. [16] [4]
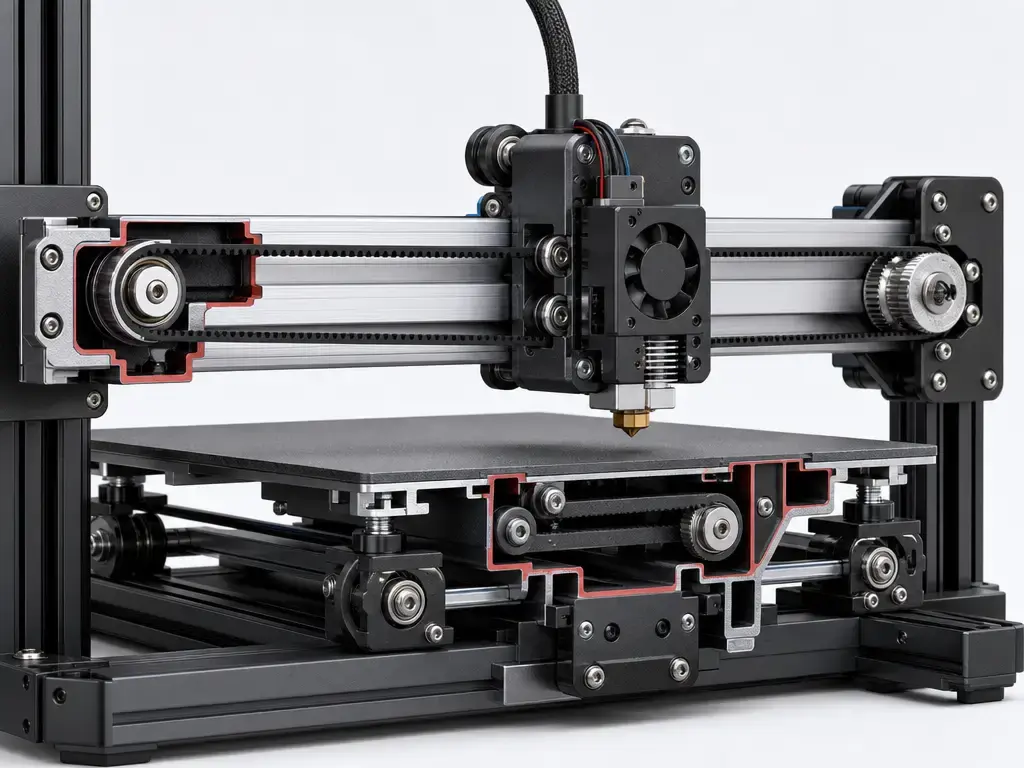
Die mechanische Prüfung kommt vor der Firmware-Abstimmung. Klipper sagt ausdrücklich, dass Ringing üblicherweise mechanische Ursachen hat. Beginnen Sie daher mit Riemen, Madenschrauben der Riemenscheiben, Umlenkrollen, Linearführungen, Rollen oder Lagern, Spiel des Druckkopfschlittens, Rahmenbefestigungen, Spiel des Bettschlittens, Spulenwiderstand sowie der Steifigkeit des Tisches oder Ständers unter dem Drucker. [4] Wenn Sie Herstellerwerkzeuge verwenden, behandeln Sie diese als ökosystemspezifische Beispiele und nicht als universelle Riemenstandards. Prusas Riemenstatuswerte von 240–300 gelten für bestimmte Druckerfamilien, wobei niedrigere Werte eine höhere Riemenspannung und höhere Werte einen lockereren Riemen anzeigen. [12]
Stimmen Sie nach der mechanischen Prüfung das Bewegungsverhalten in einer kontrollierten Reihenfolge ab. Reduzieren Sie zunächst die Beschleunigung für sichtbare Wände, sofern Ihr Slicer oder Ihre Firmware dies getrennt einstellen lässt, senken Sie bei Bedarf danach die Wandgeschwindigkeit moderat und wenden Sie erst dann Shaping oder Kompensation an. [16] [10] [6] Herstellerabläufe zeigen ebenfalls, warum erneutes Testen wichtig ist: Die Handbücher von Bambu kombinieren Riemenwartung mit einer neuen Kalibrierung der Vibrationskompensation, und ein P2S-Verfahren verwendet 4 Spannschrauben, 1–2 Umdrehungen zum Lösen, 3–5 Umläufe des Druckkopfs und anschließendes erneutes Festziehen vor der Kalibrierung. [14] [15]
- Drucken Sie ein Testobjekt mit vielen Ecken, etwa einen 20 mm-Würfel oder einen Ringing-Turm, und behalten Sie dieses Modell für alle Vergleiche bei. [16] [4]
- Kennzeichnen Sie, welche Flächen dem X- und Y-Verhalten entsprechen, damit Sie achsspezifische Symptome nicht verwechseln. Klippers Ringing-Turm verwendet aus genau diesem Grund X- und Y-Markierungen. [4]
- Prüfen Sie Riemen, Riemenscheiben, Druckkopfschlitten, Bettschlitten, Rahmenverbindungen, Spulenpfad und die Aufstellfläche auf Lockerheit oder Nachgiebigkeit, bevor Sie Firmware-Einstellungen ändern. [4] [12]
- Drucken Sie mit niedrigerer wandorientierter Beschleunigung erneut, sofern diese Einstellung verfügbar ist, und lassen Sie andere wichtige Einstellungen unverändert. [16]
- Wenn Ringing bestehen bleibt, senken Sie die Außenwandgeschwindigkeit moderat und testen Sie erneut, statt mehrere Bewegungsvariablen gleichzeitig zu ändern. [12] [16]
- Kalibrieren Sie, falls unterstützt, Input Shaping oder Resonanzkompensation erst, nachdem die grundlegende Mechanik stabil ist. [4] [9]
- Testen Sie nach Änderungen an Hardware, Riemen, Masse, Steifigkeit oder Aufstellung erneut, da sich das Resonanzbild verändern kann, wenn sich die Maschine ändert. [4] [14] [15]
Bewegungseinstellungen: Wer steuert was?
Slicer fordern üblicherweise Bewegungsgeschwindigkeiten und manchmal Beschleunigungen an, doch die Firmware steuert weiterhin Bewegungsplanung, Durchsetzung von Grenzwerten und Kurvenverhalten. Deshalb kann sich dasselbe Slicer-Profil auf zwei Druckern mit unterschiedlicher Firmware unterschiedlich verhalten. [16] [10] Das praktische Ziel besteht nicht darin, Bezeichnungen auswendig zu lernen, sondern zu wissen, ob Sie angeforderte Geschwindigkeit, Beschleunigungsrampen, Kurvenverhalten oder eine Kompensationsfunktion ändern.
Übertragen Sie „Jerk“-Ratschläge nicht blind zwischen Firmware-Stacks. In Marlin sind klassisches Jerk und Junction Deviation verschieden, und M205 enthält J<deviation> für Junction Deviation. [10] [11] In Klipper ist square_corner_velocity kein Marlin-Jerk-Klon; es ist die maximale Geschwindigkeit durch eine 90°-Ecke. [6]
| Konzept | Üblicherweise geändert in | Marlin- / Klipper-Begriffe | Was es beeinflusst |
|---|---|---|---|
| Druckgeschwindigkeit | Überwiegend Slicer. [16] | Feedrate-Anforderung / Geschwindigkeitsanforderung. | Angeforderte Bewegungsgeschwindigkeit. Die Firmware kann sie weiterhin begrenzen. |
| Beschleunigung | Slicer, Firmware oder beides. [16] [10] | Marlin M204 / Klipper-Beschleunigungseinstellungen. |
Wie schnell der Drucker in Geschwindigkeit hinein- und aus ihr herausbeschleunigt. |
| Kurvenmodell in Marlin | Firmware. [10] [11] | Klassisches Jerk oder Junction Deviation, wobei Junction Deviation inzwischen der Standardmodus ist. M205 enthält J<deviation>. [10] [11] |
Wie aggressiv der Planer Geschwindigkeit durch Ecken führt. |
square_corner_velocity in Klipper |
Firmware. [6] | square_corner_velocity, Standardwert mit 5 mm/s angegeben. [6] |
Maximale Geschwindigkeit durch eine 90°-Ecke, keine allgemeine Slicer-Geschwindigkeitssteuerung. [6] |
| Input Shaping | Firmware. [4] [8] [9] | Klipper Input Shaper / Marlin M593. |
Reduziert Resonanzanregung nach der Charakterisierung; keine Lösung für lose Hardware. |
| Pressure Advance / Linear Advance | Firmware. [7] [9] | Klipper Pressure Advance / Marlin-Linear-Advance-Familie. | Reduziert Oozing und Eckblobs; in Klipper verändert es weder Druckkopfpfad noch Timing. [7] |
Input Shaping / Resonanzkompensation
Input Shaping verändert Bewegungsbefehle so, dass der Drucker Resonanzmoden weniger stark anregt. Es ist ein Kompensationswerkzeug und kein Ersatz für lose Riemen, rutschende Riemenscheiben, schlechte Ausrichtung oder einen flexiblen Rahmen. Klipper ist bei der Reihenfolge der Maßnahmen besonders klar: Prüfen Sie zuerst mechanische Ursachen; folgt das Ringing-Muster auf dem Testdruck nicht dem Muster gekrümmter Kerben, handelt es sich wahrscheinlich nicht um echtes Ringing. [4]
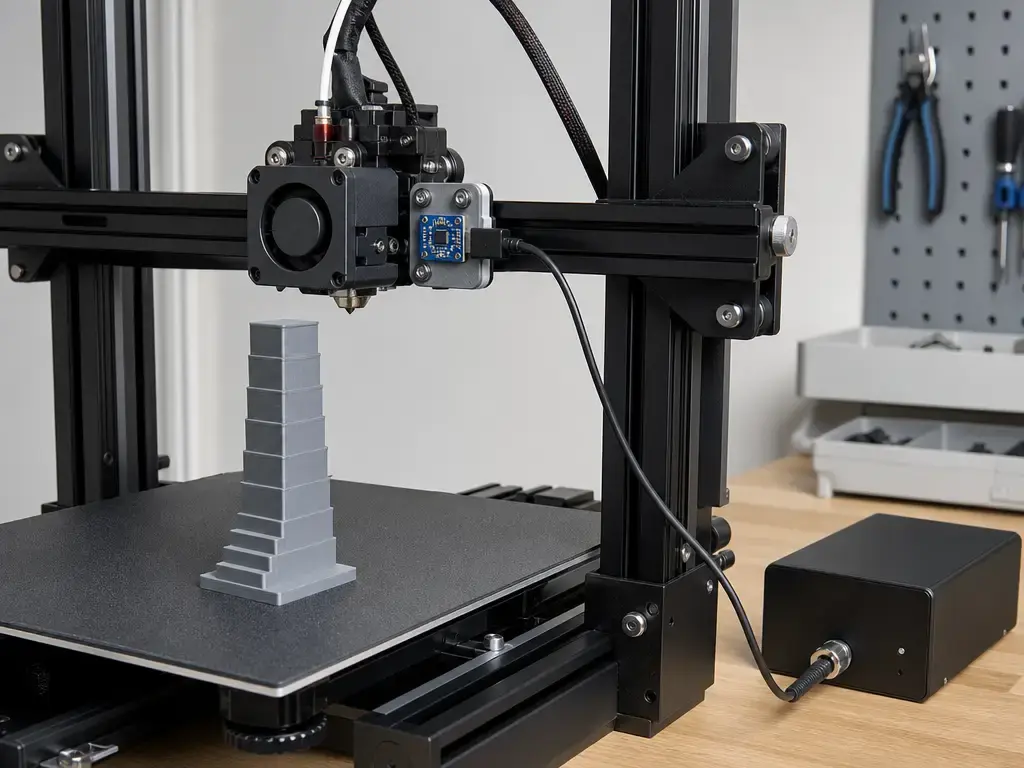
Die Dokumentation von Klipper liefert ein Workflow-Beispiel, keine universellen Standardwerte. Die Anleitung für Ringing-Türme verwendet eine vorgeschlagene Schichthöhe von 0.2 oder 0.25 mm, eine Außenperimeter-Geschwindigkeit von etwa 80–100 mm/s, eine minimale Schichtzeit von höchstens 3 Sekunden und einen Beschleunigungsturm, der bei 1500 mm/s² beginnt und in Schritten von 500 mm/s² alle 5 mm bis 7000 mm/s² ansteigt. [4] Dieselbe Seite erklärt die Schätzung anhand gedruckter Schwingungen als V · N / D, mit dem Beispiel 100 mm/s × 6 / 12.14 mm ≈ 49.4 Hz, und verwendet X- und Y-Markierungen, damit Sie jede Achse getrennt messen. [4] Wenn Sie statt visueller Abstimmung eine instrumentierte Abstimmung wünschen, unterstützt Klipper kompatible Beschleunigungsmesser ADXL345, MPU-9250, LIS2DW und LIS3DH. [5]
Marlin dokumentiert eine andere Abgrenzung. Die Funktionsseite für Input Shaping besagt, dass Marlin ZV Input Shaping erstmals in Version 2.1.2 eingeführt hat, und nennt die größten Schwingungen in Marlins Kontext typischerweise in einem Niederfrequenzbereich von etwa 10–50 Hz. [8] Die Seite zu M593 besagt, dass Marlin dort keine beschleunigungsmesserbasierte Abstimmung anbietet, und empfiehlt entweder einen Ringing-Turm oder einen Frequenz-Sweep. [9] Sie besagt außerdem, dass Frequenz-Sweep-Muster mit deaktiviertem Linear Advance gedruckt werden und dass Sie den K-Faktor nach der Abstimmung von Input Shaping möglicherweise neu kalibrieren müssen. [9] Input Shaping ist daher von Pressure Advance oder Linear Advance getrennt, die statt Druckkopfvibrationen das Extrusionsdruckverhalten behandeln. [7] [9]
Wenn die gemessene Resonanz sehr niedrig ist — unter etwa 20–25 Hz und insbesondere bei etwa 25 Hz und darunter — warnt Klipper, dass Shaping zu viel Glättung erzeugen kann. In diesen Fällen kann es ein besserer erster Schritt sein, die bewegte Masse zu reduzieren oder die Maschine zu versteifen, statt stärker auf Kompensation zu setzen. [4]
Druckertypen und achsspezifisches Verhalten
Resonanz ist achsspezifisch und konfigurationsspezifisch. Ein Drucker kann auf X und Y unterschiedlich schwingen, und das Ergebnis kann sich nach einer Direct-Drive-Umrüstung, einer schwereren Bettplatte, einem neuen Lüfterkanal, anderer Riemenspannung oder einer steiferen Halterung ändern. Klipper weist außerdem darauf hin, dass die Ringing-Frequenz von Modellposition und Z-Höhe abhängen kann, insbesondere bei Delta-Druckern. [4] Jede Änderung an Masse, Steifigkeit oder Maschinenaufstellung ist ein guter Anlass zum erneuten Testen. [4] [14] [15]
- Bedslinger: Ein bewegtes Bett fügt einer Achse Masse hinzu, sodass sich das Resonanzbild zwischen den Achsen unterscheiden und mit wachsendem Druck verändern kann. [4]
- CoreXY: Genauigkeit des Riemenpfads, Ausrichtung der Riemenscheiben und Rahmensteifigkeit beeinflussen stark, wie viel Energie an Ecken gespeichert und freigesetzt wird.
- Direct-Drive-Druckkopf: Zusätzliche Schlittenmasse kann die Resonanzfrequenz senken, daher sollten auf Upgrades neue Tests folgen. [4]
- Delta: Resonanz kann über das Bauvolumen variieren, und Klipper weist darauf hin, dass EI in manchen Fällen besser passen kann als MZV oder ZV. Liegt die Resonanz über etwa 50–60 Hz, kann das Testen von
2HUMP_EImit Vorbehalten in Betracht gezogen werden. [4] - Schnelle geschlossene Drucker: Einige Herstellerökosysteme umfassen integrierte Vibrationskompensation, doch die Handbücher verknüpfen die Kalibrierung weiterhin mit der Riemenwartung. [14] [15]
Verbesserung messen
Für die meisten Nutzer ist Wiederholbarkeit die nützlichste Messgröße. Drucken Sie dasselbe Modell in derselben Ausrichtung unter derselben Beleuchtung und vergleichen Sie, wie weit sich die Wellen erstrecken und wie schnell sie abklingen. [4] Das ist ehrlicher, als aus einem Smartphone-Foto Rauheitswerte in Laborqualität ableiten zu wollen. Für eine grobe Frequenzschätzung verwendet Klippers Methode mit dem gedruckten Turm V · N / D, mit dem Dokumentationsbeispiel 100 mm/s × 6 / 12.14 mm ≈ 49.4 Hz. [4]
Laborarbeit ist etwas anderes. ISO/ASTM 52902:2023 behandelt AM-Testartefakte und die Bewertung geometrischer Fähigkeiten, definiert aber keinen universellen Ghosting-Wert und schreibt für diese Fehlerfamilie keine Messmethode vor. [2] ISO/ASTM 52900:2021 ist nur ein terminologischer Rahmen, keine Qualitätskennzahl. [1] Forschungsarbeiten können stattdessen Rauheits- oder Relativbewegungsmetriken verwenden; eine Studie berichtete über einen Anstieg der Rauheitsstandardabweichung um mehr als 85%, von 187.71 μin auf 349.01 μin, und über eine passive Regelungsanordnung, die die Relativbewegung um 93%, von 23.71 auf 1.75 g/g, reduzierte und gleichzeitig die Oberflächenrauheit um 16%, von 1015.60 auf 850.39 μin, verbesserte. [18] Dies sind studienspezifische Ergebnisse, keine Schwellenwerte für Verbraucher.
Grenzen, Fehlerarten und Fallen bei Fehldiagnosen
Input Shaping kann keine lose Hardware, rutschende Riemenscheibe, unzureichende Rahmensteifigkeit oder ein Extrusionsproblem beheben, das nur wie Vibration aussieht. Klipper sagt ausdrücklich, dass der Defekt nicht wirklich Ringing ist und einen anderen Ursprung hat, der zuerst behoben werden sollte, wenn das Ringing auf dem Testdruck nicht dem Muster gekrümmter Kerben folgt. [4] Auch Pressure Advance ist kein Ersatz, weil es Extrusionsdruckeffekte behandelt, statt Druckkopfpfad oder Timing zu verändern. [7]
Es gibt zudem einen Kompromiss bei niedrigen Frequenzen. Klipper warnt, dass selbst MZV bei etwa 25 Hz und darunter zu viel Glättung erzeugen kann, wodurch sichtbares Ghosting gegen abgerundete Ecken oder weichere Details eingetauscht werden kann. [4] Wenn der Drucker mechanisch schwach ist oder die Aufstellfläche ungeeignet ist, kann Firmware-Kompensation das Symptom verbergen, ohne die Ursache zu beseitigen.
Forschungskontext und Marktentwicklung
Die Forschung stützt die grundlegende Annahme, dass Vibration die Bauteilqualität messbar beeinflussen kann, doch die Zahlen sind studienspezifischer Kontext, keine Verbraucherziele. Eine Open-Access-Studie identifizierte vibrationsempfindliche Komponenten nahe etwa 40 Hz und berichtete, dass Basisvibrationen einen etwa 600× größeren gemessenen Effekt auf die Bauteilqualität hatten als der Maschinenbetrieb allein. [18] Dieselbe Arbeit berichtete über die oben genannten Änderungen bei Rauheit und Relativbewegung. [18] Eine MDPI-Arbeit von 2019 berichtete nach struktureller Optimierung über studienspezifische Verringerungen des Dimensionsfehlers von 28.57% auf X, 78.26% auf Y und 62.5% auf Z, wobei der berichtete kumulative Fehlerwinkel von 70° auf 90° korrigiert wurde. [19] Eine weitere MDPI-Studie verwendete einen Folger Tech FT-5 R2-Drucker mit einem Bauraum von 300 × 300 × 400 mm sowie einen 12 V-, 6800 rpm-Vibrationsmotor, der mit M106 SXXX gesteuert wurde, was unterstreicht, wie systemspezifisch diese Experimente sind. [20]
Auf Produktseite bündeln Herstellerhandbücher Vibrationskompensation zunehmend als integrierte Kalibrierungsfunktion. Das X2D-Handbuch von Bambu definiert Vibrationskompensation als das Erkennen und Kompensieren von Vibrationen während des Druckens, um Beschleunigungsartefakte zu reduzieren und die Druckgeschwindigkeit zu erhöhen. [14] Dieselben Handbücher verbinden die Kompensation jedoch weiterhin mit Riemenwartung und Neukalibrierung, was den praktischen Punkt verdeutlicht: Automatisierung reduziert den Abstimmaufwand, nicht den Bedarf an solider Mechanik. [14] [15]
Praktische Hinweise
Die praktische Regel ist einfach: Beginnen Sie mit der Mechanik, stimmen Sie dann die Bewegung ab und verwenden Sie Shaping, falls die Plattform dies unterstützt. Resonanz ist drucker- und achsspezifisch, daher gibt es hier keine universell besten Werte für mm/s, mm/s², Riemenspannung, Jerk oder Resonanzfrequenz. [4] Alte Einstellungen sollten nach Änderungen an Riemen, Schlittenmasse, Rahmensteifigkeit oder Druckeraufstellung nicht als dauerhaft betrachtet werden. [4]
Behandeln Sie Hersteller-Riemenwerte genauso. Prusas Riemenstatusbereich von 240–300 gilt innerhalb dieses Druckerökosystems und sollte deshalb nicht blind auf jede andere Maschine übertragen werden. [12] Beim 3D-Druck-Ghosting ist die beste Lösung jene, die zum tatsächlich vor Ihnen stehenden Bewegungssystem passt.
FAQ
Was ist 3D-Druck-Ghosting?
Es ist das sichtbare Echomuster aus mehreren Wellen, die einer scharfen Kante oder einem erhabenen Detail auf einem Druck folgen. Bei der FFF/FDM-Fehlersuche wird es gewöhnlich zusammen mit Ringing behandelt, weil beide Begriffe dieselbe Familie bewegungsbedingter Oberflächenfehler bezeichnen, wobei Ghosting das Erscheinungsbild und Ringing den Mechanismus hervorhebt. [12] [4]
Was verursacht Ringing bei 3D-Drucken?
Ringing entsteht durch Trägheit, abrupte Richtungswechsel und Nachgiebigkeit der Maschine. Wenn der Druckkopf an einer Ecke die Richtung wechselt, stoppen die bewegten Teile nicht sofort, sodass sich die Maschine durchbiegt und kurz schwingt. Diese Schwingungen klingen dann ab, wenn die Struktur sie dämpft, weshalb die Spuren normalerweise von der Kante weg abnehmen, statt konstant zu bleiben. [16] [4]
Ghosting vs. Ringing vs. VFAs — wie erkenne ich den Unterschied?
Ghosting und Ringing sind die abklingenden Wellen, die nach einem Richtungswechsel einem Detail folgen. VFAs unterscheiden sich, weil sie sich in jeder Schicht am selben Punkt wiederholen und feste vertikale Linien bilden. Prusa beschreibt VFAs als ab etwa 10 μm sichtbar und bei etwa 40 μm Spitze-zu-Tal am stärksten, was sie zu einem koordinatenfixierten Artefakt statt zu einem durch Ecken ausgelösten Echo macht. [13] [4]
Sollte ich zuerst Geschwindigkeit oder Beschleunigung reduzieren?
Meist ist die Beschleunigung die direktere Bewegungseinstellung, die Sie zuerst prüfen sollten, weil sie steuert, wie abrupt der Drucker die Struktur bei Richtungswechseln belastet. Eine geringere Geschwindigkeit kann ebenfalls helfen, ist aber keine garantierte Lösung, wenn Kurvenverhalten und Beschleunigung aggressiv bleiben. Die sicherste Methode besteht darin, eine kontrollierte Änderung vorzunehmen, dasselbe Testobjekt erneut zu drucken und das Ergebnis zu vergleichen. [16] [10]
Experte — Wie schätze ich die Ringing-Frequenz anhand eines gedruckten Turms?
Klipper dokumentiert eine einfache Schätzung mit V · N / D, wobei V die Außenperimeter-Geschwindigkeit, N die Anzahl der Schwingungen und D die gemessene Distanz ist, über die sie sich erstrecken. Das Beispiel in der Dokumentation lautet 100 mm/s × 6 / 12.14 mm ≈ 49.4 Hz. Messen Sie X und Y getrennt, da jede Achse eine andere Resonanz haben kann. [4]
Experte — Warum kann Input Shaping Details abrunden oder Drucke übermäßig glätten?
Weil Shaper etwas Schärfe gegen Vibrationsreduktion eintauschen. Klipper warnt, dass selbst MZV bei sehr niedrigen Ringing-Frequenzen — ungefähr 20–25 Hz und besonders bei etwa 25 Hz und darunter — zu viel Glättung erzeugen kann. In dieser Situation kann das Versteifen des Druckers oder die Reduzierung der bewegten Masse Details besser schützen, als stärker auf Kompensation zu setzen. [4]
Muss ich Pressure Advance oder Linear Advance nach Input Shaping neu abstimmen?
Häufig ja. Die Anleitung zu Marlins M593 besagt, dass Frequenz-Sweep-Muster mit deaktiviertem Linear Advance gedruckt werden und der K-Faktor nach der Abstimmung von Input Shaping möglicherweise neu kalibriert werden muss. [9] Das ist sinnvoll, da Druckregelungsfunktionen und Input Shaping unterschiedliche Probleme lösen: Pressure Advance reduziert Eckblobs, während es in Klipper weder Druckkopfpfad noch Timing verändert. [7]
Ähnliche Artikel auf 3D Mag
- Pillowing beim 3D-Druck: Ursachen und Lösungen
- Elefantenfuß beim 3D-Druck: Ursachen und Lösungen
- Unterextrusion beim 3D-Druck: Ursachen und Lösungen
Quellen
- ISO — ISO/ASTM 52900:2021 (Grundlagen und Vokabular)
- ISO — ISO/ASTM 52902:2023 (Testartefakte / Bewertung geometrischer Fähigkeiten)
- NIST — Technologien der additiven Fertigung (Abschnitt Materialextrusion)
- Klipper — Resonanzkompensation
- Klipper — Resonanzen messen
- Klipper — Konfigurationsreferenz (
square_corner_velocity) - Klipper — Pressure Advance
- Marlin — Funktionsseite zu Input Shaping
- Marlin — M593 (ZV Input Shaping)
- Marlin — Konfiguration (Jerk + Junction-Deviation-Kontext)
- Marlin — M205 (erweiterte Einstellungen einschließlich
JJunction Deviation) - Prusa — Ghosting (KB)
- Prusa — VFA-Artikel (PrusaSlicer-Oberflächenfinish / VFA)
- Bambu Lab — X2D-Benutzerhandbuch (PDF)
- Bambu Lab — P2S-Benutzerhandbuch (PDF)
- Simplify3D — Vibrationen und Ringing
- RepRap Wiki — Bildleitfaden zur Drucker-Fehlersuche
- Jensen, Parker, Blough — Auswirkungen von Basisvibrationen auf die Qualität additiv gefertigter Bauteile (Experimental Techniques, OA)
- Zhao et al. — Optimierung von Vibrationseigenschaften… (Applied Sciences, MDPI, 2019)
- Rafiq et al. — FDM mit induzierten Vibrationen… (Applied Sciences, MDPI, 2022)




