
Zusammenfassung
Point Cloud to BIM bezeichnet die Umwandlung gemessener Scandaten eines bestehenden Gebäudes in ein semantisches, objektbasiertes BIM-Modell des gebauten Bestands. Scan to BIM ist in der Praxis keine einzelne Konvertierung, sondern eine Entscheidungskette von Anforderungen über Erfassung, Registrierung, Aufbereitung und Modellierung bis zu Qualitätssicherung und Übergabe. Diese Einordnung entspricht sowohl der klassischen Literatur zur Bestands-BIM-Erstellung, die Datenerfassung, Vorverarbeitung und BIM-Modellierung trennt, als auch späteren anforderungsorientierten Ansätzen, die Informationsbedarf und erforderliche Scandatenqualität vor Beginn der Rekonstruktion festlegen. [1] [2]
Historischer Hintergrund: vom Aufmaßplan zu Scan to BIM
Bestehende Gebäude benötigen seit jeher Dokumentation des gebauten oder aktuellen Zustands. Aufmaßzeichnungen, Bandmessungen und örtliche Vermessungen waren die klassischen Mittel, um den tatsächlichen Bestand festzuhalten. In der Praxis waren solche Unterlagen häufig unvollständig, langsam zu aktualisieren oder von späteren Gebäudeänderungen entkoppelt. [1]
Scan to BIM entstand, weil Realitätserfassung wesentlich dichtere räumliche Belege sammeln konnte als Skizzen oder manuelle Einzelmessungen. Dichtere Daten beseitigten jedoch nicht den Interpretationsbedarf. Frühe Übersichten beschreiben die manuelle Erstellung von Bestands-BIM weiterhin als zeitaufwendig, subjektiv und fehleranfällig: Die Punktwolke muss in Objekte, Beziehungen und Modellierungsentscheidungen rekonstruiert werden, statt sie einfach weiterzukopieren. Der Ablauf verschob den Aufwand von der Messung einzelner Punkte zur Entscheidung darüber, was die Messdaten bedeuten. [1]
Was eine Punktwolke ist – und warum sie noch kein BIM ist
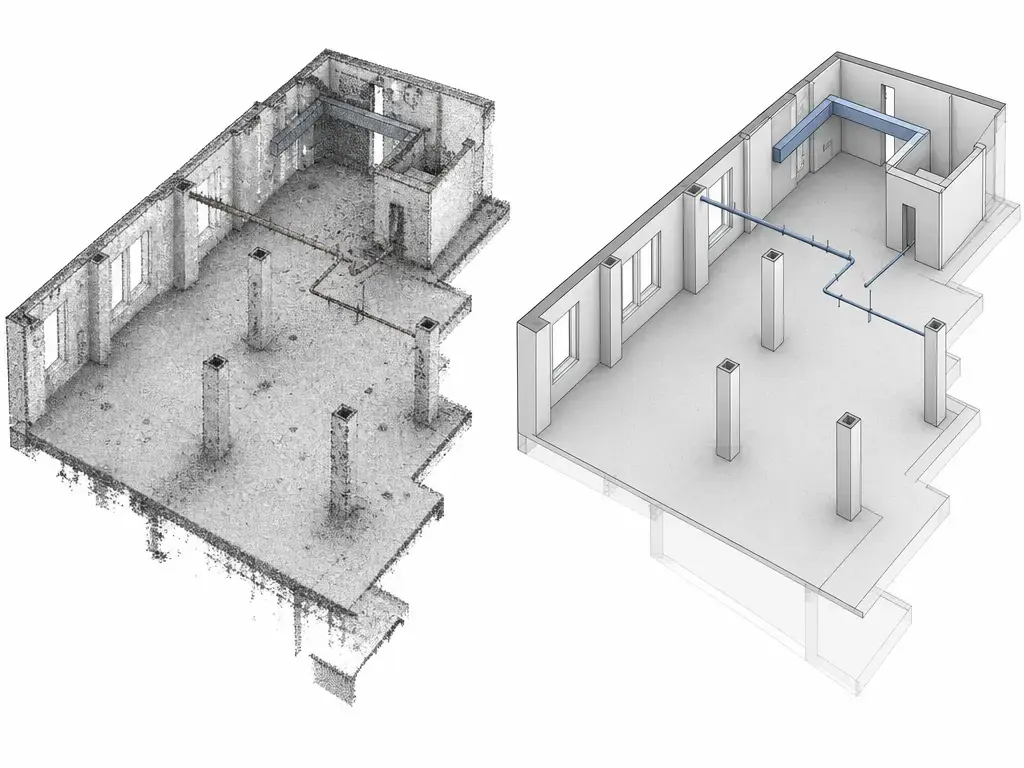
Eine Punktwolke ist ein räumlicher Messnachweis: eine Menge von 3D-Punkten, häufig mit Attributen wie Farbe oder Intensität. Sie erfasst Oberflächen und Räume, weist ihnen aber von sich aus keine Gebäudebedeutung zu. BIM ist anders. Eine Wand ist dort nicht nur eine Gruppe von Flächen, sondern ein Volumenobjekt mit Identität, Beziehungen zu Nachbarelementen und abfragbaren oder austauschbaren Eigenschaften. Diese semantische Grenze macht Point Cloud to BIM zu einem Rekonstruktionsablauf statt zu einer Dateikonvertierung. Ein Netz kann Geometrie leichter darstellbar oder verarbeitbar machen; Vernetzung allein wandelt Scandaten aber nicht in BIM um. „Punktwolken-BIM“ ist deshalb nur eine Kurzbezeichnung: Die Wolke ist die Belegebene, das BIM-Modell das interpretierte Ergebnis. E57 gehört auf die Datenseite dieser Grenze, weil es 3D-Punktdaten, Attribute wie Farbe und Intensität sowie 2D-Bilder speichert, aber keine BIM-Objektsemantik. [1] [7]
| Datentyp | Enthaltene Informationen | Nicht enthaltene Informationen | Typische Rolle bei Scan to BIM |
|---|---|---|---|
| Punktwolke | Gemessene Punkte sowie optionale Attribute und Bilder | Identität oder Beziehungen von Gebäudeobjekten | Messbelege aus der Realitätserfassung |
| Netz | Aus Punkten abgeleitete verbundene Geometrie | Native BIM-Semantik | Visualisierung oder Zwischenverarbeitung |
| CAD | Gezeichnete Geometrie, häufig Linien oder Flächen | Objektintelligenz und Beziehungen | 2D-/3D-Zeichnung und Dokumentation |
| BIM | Objekte, Eigenschaften und Beziehungen | Rohmessungen des Scans | Maßgebliches Modell für die weitere Verwendung |
Erfassungsmethoden als Grundlage für Punktwolken-BIM
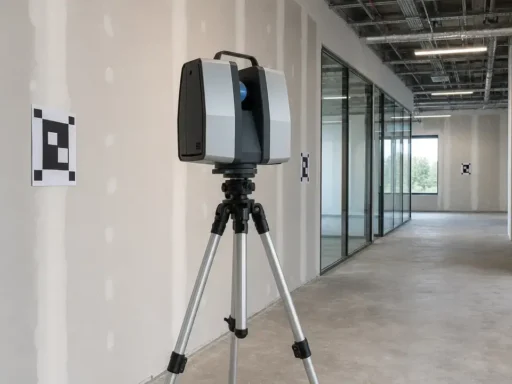
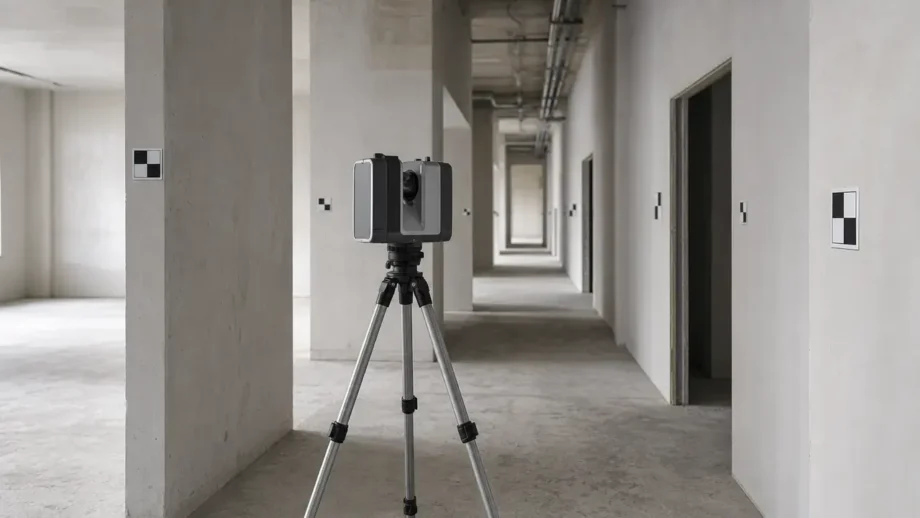
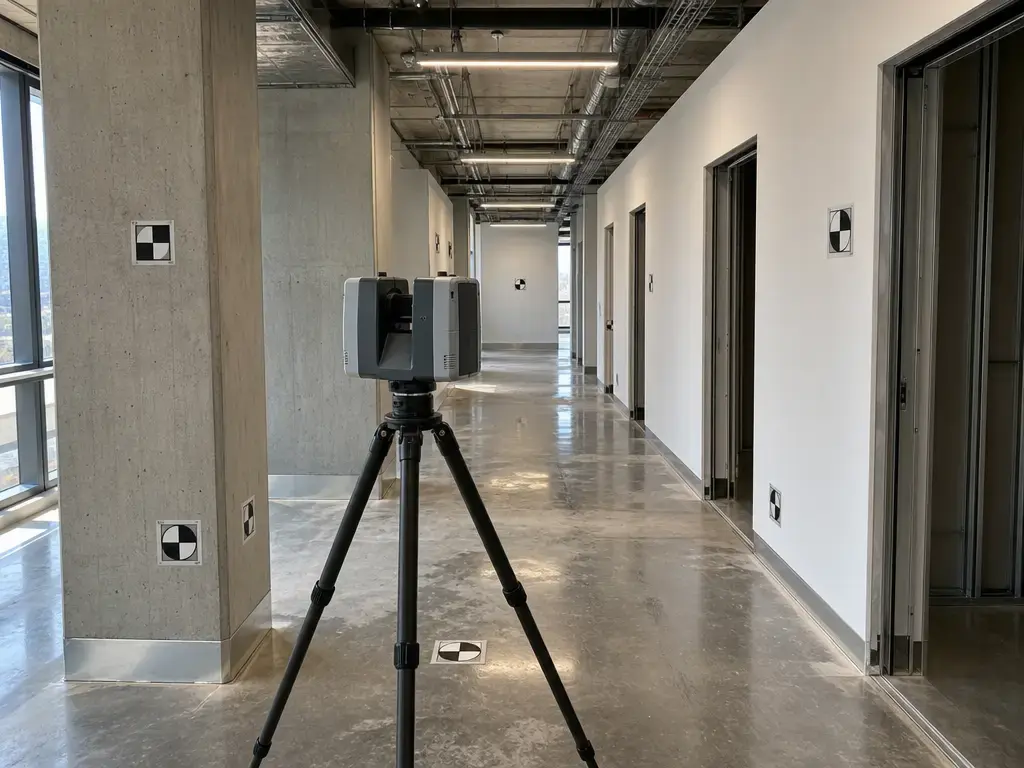
Terrestrisches Laserscannen, kurz TLS, bleibt die Basismethode, wenn kontrollierte Geometrie, Vermessungsanschluss und dichte Abdeckung einer überwiegend statischen Szene benötigt werden. Es ist der bekannteste Weg von Laserscans zu BIM, weil mehrere Standpunkte gezielt anhand von Überlappung und Referenzen geplant werden können. NISTs Übersicht ordnet typische TLS-Leistung grob ein: Reichweiten von einigen Dutzend bis einigen Hundert Metern, Entfernungsfehler von unter einem Millimeter bis zu mehreren Millimetern, Entfernungsrauschen in der Größenordnung einiger Hundert Mikrometer und Winkelunsicherheiten von mehreren Zehn Bogensekunden. Das sind Kontextwerte, keine Zusage für einen bestimmten Scanner oder ein Projekt. [14]
Mobiles SLAM-Mapping ist hilfreich, wenn Geschwindigkeit und Abdeckung wichtiger sind als strenge statische Kontrolle, besonders entlang langer Innenraumrouten mit hohem Aufstellaufwand. Der Zielkonflikt ist die Driftempfindlichkeit. Schleifenschlüsse können die Leistung stark beeinflussen. Dynamische Umgebungen sowie transparente oder reflektierende Oberflächen können das Tracking unterbrechen oder die Beständigkeit verringern. SLAM ist daher wertvoll für schnelle Innenraumdokumentation und erkundende Aufnahme, ersetzt aber keine referenzgestützte Vermessung, wenn das Modell eng an ein Projektkoordinatensystem gebunden sein muss. [20]
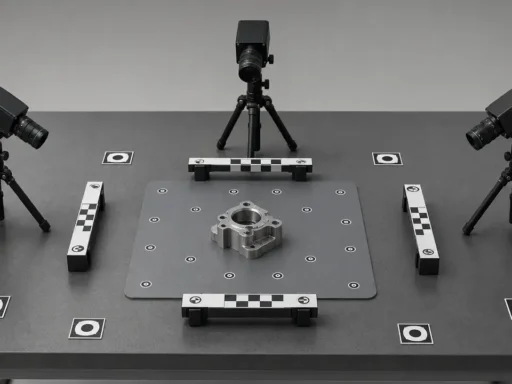
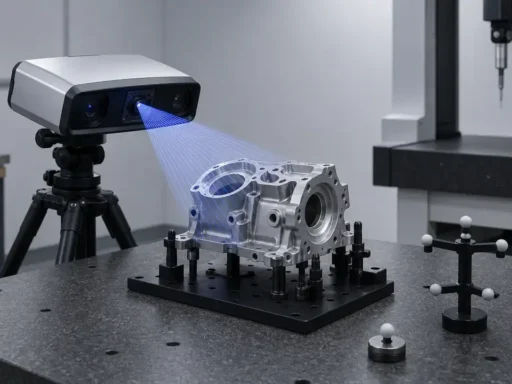
Photogrammetrie ergänzt beide Methoden, wenn Bilder Oberflächen beschreiben können, die einem Scanner entgehen. Nahbereichs- oder Streifenlichtsysteme eignen sich für kleinere Objekte und lokale Detailzonen. Ihre Fehlerbilder unterscheiden sich von TLS. In der bauorientierten Photogrammetrieliteratur hängen Fehler von inneren Kameraparametern, Aufnahmeentfernung, Basis, Überlappung, Blickwinkeln und Verarbeitungssoftware ab. Aufnahmegeometrie und Ablaufentscheidungen zählen somit ebenso wie die Kamera selbst. Praktisch ist die beste Methode jene, die zu Szene, erforderlicher Referenzierung und Rekonstruktionsziel passt. [19]
| Methode | Stärken | Häufige Fehlerbilder | Hinweise zur Koordinatenkontrolle |
|---|---|---|---|
| TLS | Dichte Geometrie, stabiler Vermessungsanschluss | Abschattungen, Aufstellzeit, reflektierende Oberflächen | Besonders geeignet bei wichtiger Referenzierung und Wiederholbarkeit |
| Mobiles SLAM-Mapping | Schnelle Abdeckung, gut für Innenräume | Drift, schwacher Schleifenschluss, dynamische Szenen | Erfordert sorgfältige Übergabe des Bezugssystems und Qualitätssicherung |
| Photogrammetrie | Reichhaltige Textur, flexible Erfassung | Bildrauschen, schlechte Überlappung, Empfindlichkeit gegenüber Beleuchtung und Verarbeitung | Erfordert starke Aufnahmegeometrie und Referenzen |
| Nahbereich / Streifenlicht | Feine Details im kleinen Maßstab | Kurzer Arbeitsabstand, Abschattung, Oberflächenempfindlichkeit | Eher für lokale Details als für vollständige Gebäudeerfassung |
Point-Cloud-to-BIM-Ablauf: von der Felderfassung zum Gebäudemodell
Der Ablauf funktioniert am besten, wenn der Verwendungszweck vor Scanbeginn definiert wird. Informationsanforderungen bestimmen Abdeckung, erforderliche Datenqualität und gerechtfertigten Rekonstruktionsumfang. Diese Logik findet sich sowohl im klassischen Dreiphasenmodell der Bestands-BIM-Erstellung als auch im späteren anwendungsorientierten Ansatz: zuerst Informationsanforderungen, dann notwendige Scandatenqualität, anschließend Erfassung und schließlich Rekonstruktion des Istzustands als BIM. [1] [2]
In der Produktion führt der Prozess von Messbelegen über Interpretation zur Modellierung. Tangs Übersicht unterteilt die Modellierungsaufgabe weiter in geometrische Modellierung, Objekterkennung und Modellierung von Objektbeziehungen. BIM bedeutet also mehr als Flächenanpassung. Segmentierung trennt Bereiche oder wahrscheinliche Objekte, Klassifikation weist Bedeutung zu, und die Modellierung überführt interpretierte Daten in Elemente mit Kategorien, Parametern und Beziehungen. Die Abfolge wirkt linear, reale Projekte sind aber iterativ: Teams gehen häufig zurück, wenn Abdeckung, Ausrichtung oder Umfang nicht ausreichen. [1]
- BIM-Nutzung und Informationsanforderungen einschließlich LOIN- und LOD-Erwartungen definieren.
- Scanplan daran ausrichten, einschließlich Abdeckung, Referenzierung und Dichte.
- Standort oder Anlage erfassen.
- Scans in einem gemeinsamen Koordinatensystem registrieren.
- Registrierungsprüfung als Abnahmestufe vor Modellierungsbeginn behandeln.
- Punktwolke bereinigen, zuschneiden und organisieren, bei Bedarf segmentieren und klassifizieren.
- Wolke in der BIM-Modellierungsumgebung verknüpfen oder indexieren.
- Elemente modellieren sowie Kategorien, Parameter und Beziehungen zuweisen.
- Modell gegen die Punktwolke validieren.
- Das im Leistungsumfang festgelegte Paket übergeben.
Registrierung und Koordinatensysteme: Qualitätssicherung vor der Modellierung
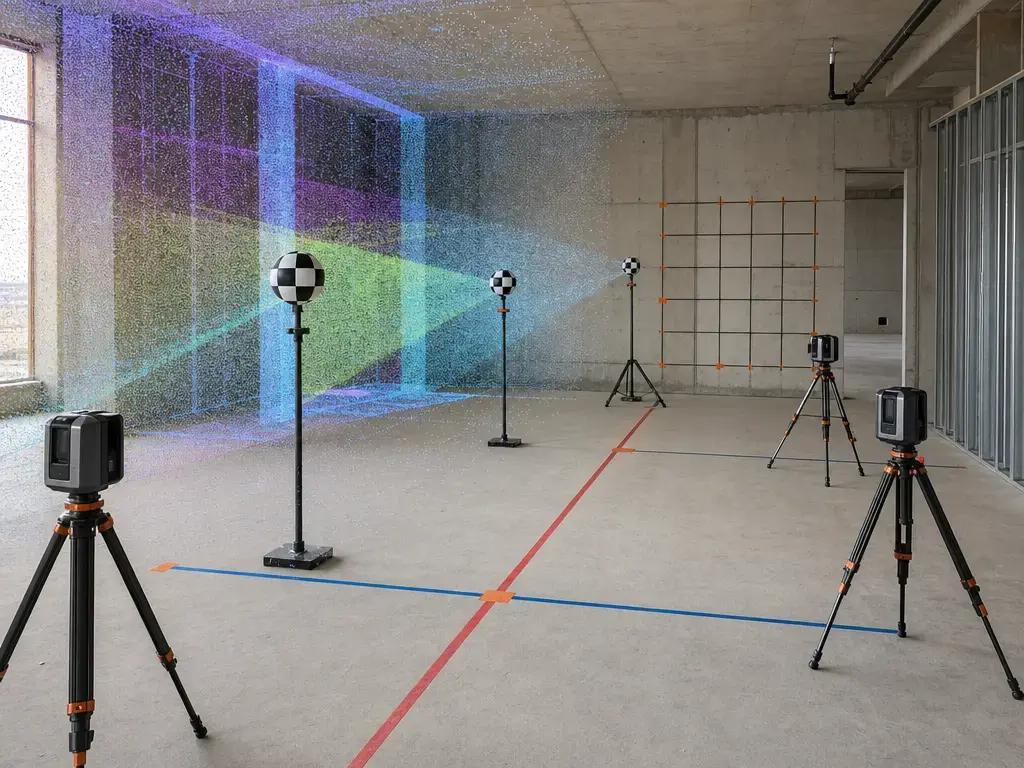
Durch Registrierung werden getrennte Scans zu einem nutzbaren Datensatz. Eine gute lokale Übereinstimmung garantiert jedoch keine globale Richtigkeit. Ein Türbereich kann sauber aussehen, während sich am anderen Gebäudeende Drift angesammelt hat, besonders bei wiederholter Geometrie, schwacher Überlappung oder mobilen Datensätzen. Residuen sind deshalb nicht gleichbedeutend mit tatsächlicher Richtigkeit über das gesamte Gebäude. ISO 17123-9 ist als wiederholbarkeitsorientiertes Feldverifikationsverfahren hilfreich. Ihr Geltungsbereich ist jedoch enger als vollständige Projektabnahme oder umfassende Leistungsbewertung. Registrierung sollte daher eine Freigabestufe vor der BIM-Modellierung sein und kein kosmetischer Ausrichtungsschritt. [16] [20]
Koordinatensysteme gehören in dieselbe Qualitätsdiskussion. Lokales Projektsystem, Vermessungsreferenzen und gegebenenfalls geodätischer Bezug benötigen eine klare Übergabe, damit die Wolke nach Export, Import und Modellaustausch an die vorgesehenen Bestandsbedingungen gebunden bleibt. Ist die Transformationskette unklar, kann die Wolke in einer Anwendung korrekt erscheinen und in einer anderen versetzt sein. Das ist umso wichtiger, weil zulässige Fehler vom Einsatz abhängen. NISTs TLS-Übersicht nennt Toleranzanforderungen in 3D-Bildgebungsanwendungen von einigen Zehn Millimetern bis zu einigen Zehn Mikrometern. „Gut genug“ muss deshalb projektspezifisch definiert werden und darf nicht aus einem allgemeinen Ablauf abgeleitet werden. [14] [16]
Vor Modellierungsbeginn zu prüfende Registrierungsnachweise
- Zielmarken- oder Kontrollprüfungen
- Cloud-to-Cloud-Residuen
- Schleifenschluss- oder Driftprüfungen bei SLAM
- Ausreichende Überlappung
- Dokumentation von Abdeckungslücken und Abschattungen
- Koordinatensystemdefinition und Transformationsübergabe
Diese Prüfungen sind Nachweise, keine Annahmen. Bei schwacher Registrierungsevidenz sollte die Modellierung ruhen, bis die Abnahmestufe erfüllt ist. [16] [20]
Genauigkeit, Punktabstand, LOD und Level of Information Need (LOIN): die Genauigkeitskette
Eine einzelne Zahl beschreibt niemals die gesamte Kette vom Geräteverhalten bis zur Modellabnahme. Bei Point Cloud to BIM reicht sie von Scannerleistung über Entfernungsrauschen, Punktabstand, Registrierungsresiduen, Kontrollnetzgenauigkeit, lokale Anpassungsfehler, globale oder volumetrische Genauigkeit und Modelltoleranz beziehungsweise -abweichung bis zur Abnahmetoleranz. NIST warnt, dass Genauigkeit und Präzision qualitative Konzepte sind und nicht leichtfertig als quantitative Etiketten verwendet werden sollten. Das internationale Wörterbuch der Metrologie merkt an, dass Messpräzision häufig fälschlich im Sinne von Messgenauigkeit verwendet wird. Eine sorgfältige Projektbeschreibung sollte daher auf jeder Stufe nach der gemeinten Größe fragen, statt die gesamte Leistung in einer „Genauigkeitsangabe“ zusammenzufassen. [17] [18]
| Begriff | Praktische Bedeutung | Relevanz |
|---|---|---|
| Gerätespezifikation / -leistung | Herstellerangabe oder geprüfte Scannerleistung | Legt den Ausgangsbereich fest |
| Entfernungsrauschen | Schwankung einzelner Distanzmessungen | Beeinflusst die Punktstreuung |
| Punktabstand | Abstand benachbarter Punkte | Begrenzt sichtbare Details |
| Registrierungsresiduen | Restabweichung nach Scanausrichtung | Zeigt die Ausrichtungsqualität |
| Kontrollnetzgenauigkeit | Genauigkeit der Vermessungsreferenzen | Verankert das Koordinatensystem |
| Lokaler Anpassungsfehler | Abweichung im Bereich eines modellierten Elements | Prüft die Modellierungsqualität |
| Globale / volumetrische Genauigkeit | Fehler über einen größeren Bereich oder ein Volumen | Deckt angesammelte Drift auf |
| Modelltoleranz / -abweichung | Unterschied zwischen Modell und Messbelegen | Wird zur Validierung verwendet |
| Abnahmetoleranz | Vertragliche Grenze für Bestehen oder Nichtbestehen | Definiert die Lieferabnahme |
LOD und LOIN hängen zusammen, sind aber nicht austauschbar. LOIN, formalisiert in ISO 7817-1:2024, ist eine Methodik zur Festlegung des Informationsbedarfs und der Informationslieferungen. LOD bleibt dagegen eine elementbezogene Branchenrichtlinie. BIMForums aktuelle öffentliche Spezifikation ist Version 2025 Part I. Auch der Kontext von EN 17412-1 verdeutlicht, dass LOD Modellelemente und nicht vollständige Modelle betrifft. Keiner der beiden Ansätze definiert allein, ob eine scanbasierte Rekonstruktion für ein bestimmtes Projekt genau genug ist. [12] [13] [22]
Die klare Regel lautet: Eine universelle Scan-to-BIM-Toleranz wurde nicht gefunden. Toleranzen müssen projekt- und anwendungsspezifisch sowie vertraglich definiert sein. Veröffentlichte Anforderungen der 3D-Bildgebung reichen je nach Aufgabe von einigen Zehn Millimetern bis zu einigen Zehn Mikrometern. Eine Zahl aus einem anderen Bereich zu übernehmen ist deshalb keine verlässliche Abnahmemethode. Bei Stichproben bietet NISTIR 7638 ein illustratives Beispiel: Toleranz T = 13 mm, maximaler Fehleranteil P = 10% und Stichprobengröße n = 200. Das veranschaulicht statistische Abnahmelogik und ist kein universeller Scan-to-BIM-Grenzwert. [14] [21]
BIM-Elemente aus Punktwolkendaten modellieren
Manche Gebäudeteile lassen sich aus sichtbaren Daten vergleichsweise gut modellieren, besonders bei freiliegender regelmäßiger Geometrie. Wände, Decken, Stützen und Haupttragwerk sind oft leichter zu rekonstruieren als Systeme mit vielen Überschneidungen oder teilweiser Sichtbarkeit. Der Schritt von Geometrie zu BIM entsteht nicht allein durch Flächenanpassung, sondern durch die Kombination aus geometrischer Modellierung, Objekterkennung und Modellierung von Objektbeziehungen. Hier werden Kategorien, Nachbarschaft, Zuordnung zu tragenden Elementen und Parameter relevant. [1]
Andere Kategorien bleiben schwierig, weil die Wolke nur zeigt, was der Sensor sehen konnte. Dicht belegte TGA-Trassen, hohe oder schlecht abgedeckte Bereiche, reflektierende oder transparente Oberflächen und verdeckte Leitungen sind häufige Problemzonen. Praktisch sollte nur modelliert werden, was die Daten stützen; Interpretationen müssen im Leistungsumfang erkennbar bleiben. Materialien, innere Aufbauten und verdeckte Leitungswege lassen sich aus sichtbaren Punktdaten allein nicht zuverlässig ableiten. Deshalb wird manuelle Rekonstruktion selbst bei ausgezeichneter Erfassung weiterhin als zeitaufwendig, subjektiv und fehleranfällig beschrieben. [1]
Lieferergebnisse und Dateiformate: E57, RCP/RCS, IFC und natives BIM
E57, RCP/RCS, native BIM-Dateien und IFC erfüllen unterschiedliche Aufgaben. ReCap unterstützt den Export nach E57, PTS und RCP/RCS. Strukturierter E57-Export kann einzelne Scans, Zeilen- und Spalteninformationen sowie Registrierungstransformationen als vollständigen Export ohne Löschungen oder Ausschnitte erhalten. Eine RCP-Projektdatei verweist dagegen auf Punkt-wolkendaten, enthält sie aber nicht. Die abhängigen RCS-Dateien müssen deshalb mitgeliefert werden. ASTM E2807-11(2026) definiert E57 als Austauschformat für 3D-Bildgebungsdaten, das 3D-Punkte, Attribute wie Farbe und Intensität sowie 2D-Bilder speichern kann. Standardisierte Größen werden in SI-Einheiten angegeben, ebene Winkel in Radiant. [5] [6] [7]
IFC verdient eine gesonderte Betrachtung, weil es kein Punktwolkenformat ist. ISO 16739-1:2024 definiert das IFC-Datenschema. buildingSMART beschreibt IFC als Kombination aus Schema, Dokumentation, Eigenschafts- und Mengensätzen sowie Austauschstrukturen. Das vorherrschende Austauschformat bleibt STEP Physical File, daneben existieren weitere Strukturen. IFC-Exporte sind in der Praxis Abbildungen zwischen Datenstrukturen. Was die Übergabe übersteht, hängt von Software und Ablauf ab. IFC wird dadurch nicht zu Rohscandaten; es bleibt eine BIM-Austauschstruktur. [8] [9] [10]
Typische Lieferergebnisse sind:
- Registrierte Punktwolke
- Natives Modell
- IFC
- 2D-Zeichnungen
- Abweichungsbericht
- Anlagendatensatz
Die folgende Tabelle fasst die Geltungsgrenzen wichtiger Normen und Richtlinien im Scan-to-BIM-Umfeld zusammen. Keine davon ist allein ein Qualitätsstandard für die vollständige Scan-to-BIM-Umwandlung. [7] [8] [11] [12] [16] [22]
| Norm oder Richtlinie | Regelungsbereich | Nicht geregelt |
|---|---|---|
| ISO 19650-1:2018, bestätigt 2024 | Konzepte und Grundsätze des Informationsmanagements | Spezifikation der Scangenauigkeit |
| ISO 16739-1:2024 | IFC-Datenschema | Qualität von Scanerfassung oder Registrierung |
| ISO 7817-1:2024 | Methodik des Informationsbedarfs und Informationslieferungen | Scannerleistung |
| ASTM E2807-11(2026) | E57-Austausch von 3D-Bildgebungsdaten | Semantische BIM-Modellierung |
| ISO 17123-9:2018 | Feldverfahren zur Prüfung terrestrischer Laserscanner | Projektabnahmekriterien |
| BIMForum LOD Specification, Version 2025 Part I | LOD-Richtlinie für Modellelemente | Qualität der vollständigen Scan-to-BIM-Umwandlung |
Qualitätskontrolle und Validierung gegen die Punktwolke
Die Validierung muss vor Modellierungsbeginn festgelegt werden. Toleranzgrundlage, Stichprobenstrategie, ausgeschlossene oder verdeckte Zonen und Berichtsformat bestimmen, wann die Arbeit abgeschlossen ist. Die Punktwolke liefert die Referenzbelege. Das Modell sollte daher anhand von Abweichungsberichten, stichprobenartigen Maßprüfungen und klaren Hinweisen auf unvollständige oder mehrdeutige Daten überprüft werden. In Software werden Punktwolken meist als verknüpfte Referenzdaten statt als eingebetteter Modellinhalt behandelt. Dokumentenlenkung und Pfadverwaltung gehören damit ebenso zur Qualitätskontrolle wie die Geometrieprüfung. [3] [4]
Bei Stichproben müssen beispielhafte Schwellenwerte als Beispiele gekennzeichnet bleiben, sofern der Vertrag sie nicht ausdrücklich übernimmt. Ein Aufbau in NISTIR 7638 verwendet T = 13 mm, maximalen Fehleranteil P = 10% und Stichprobengröße n = 200. Das erinnert daran, dass Abnahme statistisch erfolgen kann, ist aber keine universelle Scan-to-BIM-Toleranz. NISTs messtechnische Hinweise bevorzugen zudem sorgfältige, unsicherheitsbewusste Sprache gegenüber vagen Behauptungen von „Genauigkeit“ oder „perfekter Passung“. Das ist die bessere Grundlage für Berichte zur Modell-Punktwolken-Übereinstimmung. [17] [21]
Anwendungen: Wo Scan to BIM eingesetzt wird und wann vollständiges BIM unnötig ist
Scan to BIM ist besonders nützlich, wenn der Bestand für Sanierung, Nachrüstung, Koordination, Industrieanlagen, Kulturerbedokumentation oder Gebäudebetrieb in ein Modell überführt werden muss. Die beabsichtigte Anwendung sollte jeweils zuerst feststehen, weil sie notwendige Scandatenqualität und Rekonstruktionsumfang bestimmt. Derselbe Realitätserfassungsdatensatz kann deshalb sehr unterschiedliche Ergebnisse tragen – vom schlanken Koordinationsmodell bis zur umfangreicheren Übergabe von Anlageninformationen. [2]
Manchmal reichen eine registrierte Punktwolke und Zeichnungen aus. Bei reiner Layoutprüfung, Baufortschrittsvergleich, Maßkontrolle oder einmaliger Bestandsuntersuchung ist vollständige semantische Rekonstruktion möglicherweise nicht gerechtfertigt. Dann bleibt die Wolke die primäre Dokumentation, und das Modell sollte auf den tatsächlichen Entscheidungsbedarf begrenzt werden.
Grenzen und häufige Fehlerstellen
Die wichtigsten Grenzen von Point Cloud to BIM verbinden Sensorik, Geometrie, Softwareabhängigkeiten und Projektdefinition. Abschattung hinterlässt Lücken hinter Wänden, Anlagen oder dicht belegten Deckenbereichen. Reflektierende und transparente Oberflächen können instabile oder fehlende Daten erzeugen. SLAM-Aufnahmen können in dynamischen, transparenten oder reflektierenden Umgebungen driften oder scheitern, besonders bei schwachem Schleifenschluss. Photogrammetrie bringt eigene Empfindlichkeiten der Bildgeometrie mit, da Kameraparameter, Überlappung, Basis, Entfernung und Verarbeitung das Ergebnis beeinflussen. Große Punktwolken können Hunderte Millionen bis Milliarden Punkte umfassen. Leistung, Ausschnitte, Indexierung und sorgfältige Prüfung sind deshalb wichtig. Verknüpfte Referenzen schaffen ein weiteres Risiko: Revit verknüpft Punktwolken statt sie einzubetten; RCP-Dateien verweisen auf RCS-Dateien statt sie zu enthalten. Unterbrochene Pfade können daher ein technisch korrektes Lieferpaket unbrauchbar machen. Koordinatenfehler, verborgene Leitungen, Modellierung über erforderliches LOD oder LOIN hinaus und unklare Abnahmekriterien können eine gültige Vermessung in eine schlechte vertragliche Übergabe verwandeln. [3] [6] [19] [20]
- Abdeckung, Ausrichtung und Koordinatenkontrolle vor der Modellierung prüfen.
- Sicherstellen, dass Referenzverknüpfungen, Dateiabhängigkeiten und Lieferformate die Übertragung überstehen.
- LOD und LOIN nur so hoch ansetzen, wie es die Anwendung benötigt.
Aktuelle Forschung und Marktumfeld: unterstützende statt autonome Automatisierung
Die aktuelle Scan-to-BIM-Forschung automatisiert eher abgegrenzte Aufgaben innerhalb der Verarbeitungskette, besonders Segmentierung, Klassifikation, Instanzerkennung und parametrische Rekonstruktion, statt den gesamten Modellierungsprozess zu beseitigen. Eine Übersicht von 2026 analysiert systematisch 58 dokumentierte Scan-to-BIM-Fälle und fasst vierstufige Leitlinien zur Einführung automatisierter Prozesse zusammen. Das zeigt eine reifere Forschungsstruktur, belegt aber keinen inzwischen automatischen Gesamtprozess. [23]
Diese Produktionsrealität ist wichtig, weil die alten Engpässe fortbestehen. Die Literatur beschreibt manuelle Bestands-BIM-Erstellung weiterhin als zeitaufwendig, subjektiv und fehleranfällig. Genau deshalb richtet sich Automatisierung zunächst auf wiederkehrende Teilaufgaben. Software kann Rekonstruktion unterstützen und Handarbeit reduzieren. Leistungsumfang, Registrierungsprüfung, Koordinatenkontrolle und abschließende Modellprüfung benötigen aber weiterhin menschliches Urteil. Automatisierung unterstützt den Ablauf; sie legt nicht die Projektabnahme fest. [1] [23]
Praktische Empfehlung: Modellumfang vor Scanumfang festlegen
Ein Scan-to-BIM-Ablauf lässt sich am leichtesten kontrollieren, wenn die Aufgabenbeschreibung mit Verwendungszweck, erforderlichen Elementen, LOIN- und LOD-Erwartungen, Koordinatensystem, ausgeschlossenen Zonen, Validierungskriterien und Lieferergebnissen beginnt. Das entspricht der anforderungsorientierten Literatur: Informationsbedarf und erforderliche Scandatenqualität vor Erfassung und Rekonstruktion festlegen. ISO 19650-1 betrifft dabei das Informationsmanagement. Sie hilft bei der Organisation des Informationsaustauschs, definiert aber keine Scangenauigkeit. [2] [11]
Für die Leistungsbeschreibung gilt praktisch: Festlegen, was modelliert werden muss, was entfallen darf und welche maßgebliche Quelle bei Widersprüchen zwischen Punktwolke und anderen Unterlagen entscheidet. Für Bearbeitungszeit oder Preis wurde kein verlässlicher allgemeiner Wert gefunden. Beide variieren zu stark mit Umfang, Geometrie, Zugänglichkeit, Erfassungsmethode und Lieferpaket. Dieselbe Sorgfalt gilt bei der Validierung: Prüfung, Abnahmeregel und Übergabepaket vor Aufnahmebeginn festlegen.
Fazit: Wann sich Point Cloud to BIM lohnt
Point Cloud to BIM lohnt sich, wenn das Projekt ein auf einen definierten Verwendungszweck ausgerichtetes Bestandsmodell statt nur einer visuellen Dokumentation benötigt. Die Entscheidung sollte sich an Informationsbedarf, LOIN- und LOD-Erwartungen, Koordinatensystem, Qualitätskriterien und Lieferergebnissen orientieren. Anforderungsorientierte Planung bestimmt, was erfasst werden muss, wie verlässlich die Messbelege sein müssen und welcher Interpretationsumfang gerechtfertigt ist, bevor die Modellierung beginnt. [2]
Häufige Fragen
Was ist Point Cloud to BIM?
Point Cloud to BIM überführt gemessene Scanpunkte in ein Gebäudemodell mit Objektbedeutung statt bloßer Form. Die Punktwolke ist die Belegebene, das BIM-Modell das interpretierte Ergebnis. Deshalb ist eine Punktwolke selbst bei geometrischer Detailfülle noch kein BIM-Modell. [1] [7]
Wie wird eine Punktwolke in ein BIM-Modell umgewandelt?
Kurz gefasst: Anforderungen definieren, Standort erfassen, Scans registrieren, Wolke aufbereiten, Gebäudeelemente modellieren und das Ergebnis gegen die Messbelege validieren. In der Praxis ist das ein Scan-to-BIM-Ablauf mit einer Registrierungs-Abnahmestufe vor der Modellierung, keine Ein-Klick-Konvertierung. [1] [2]
Was ist ein Scan-to-BIM-Ablauf, und warum beginnt er mit Anforderungen?
Er sollte mit Anforderungen beginnen, weil die vorgesehene Nutzung festlegt, was erfasst werden muss, welche Scandatenqualität nötig ist und welcher Rekonstruktionsaufwand gerechtfertigt ist. Der anforderungsorientierte Ansatz der Literatur soll sowohl übermäßiges Scannen als auch unzureichende Modellierung vermeiden. [2] [12]
Point Cloud to BIM oder Scan to CAD: Was ist der Unterschied?
Scan to CAD bedeutet gewöhnlich, Geometrie aus der Wolke in Zeichnungsergebnisse zu übertragen. Point Cloud to BIM geht weiter und rekonstruiert semantische Gebäudeobjekte mit Kategorien, Eigenschaften und Beziehungen. CAD kann Form beschreiben; BIM ist um identifizierbare Gebäudeelemente strukturiert. [1]
Was unterscheidet Genauigkeit, Punktabstand, Registrierungsfehler und Toleranz?
Die Begriffe hängen zusammen, sind aber nicht austauschbar. Punktabstand beschreibt Abtastdichte. Registrierungsfehler beschreibt Restabweichungen zwischen ausgerichteten Scans. Genauigkeit betrifft die Nähe zum dargestellten Wert, Toleranz die projektseitig zulässige Abweichung. Die Genauigkeitskette ist wichtig, weil eine einzelne Zahl nicht den gesamten Ablauf beschreiben kann. [17] [18] [21]
E57, RCP/RCS oder IFC: Welches ist das BIM-Lieferformat?
Sie erfüllen unterschiedliche Aufgaben. E57 tauscht Scanpunktdaten, Attribute und Bilder aus. RCP/RCS organisieren oder referenzieren indexierte Punktwolkendaten. IFC ist das BIM-Austauschschema für modellierte Objekte und ihre Semantik. Das BIM-Ergebnis ist daher typischerweise IFC oder eine native BIM-Datei, nicht E57. [5] [6] [7] [8]
Wie wird die Registrierung vor der BIM-Modellierung validiert?
Durch Prüfung von Referenzen, Cloud-to-Cloud-Residuen, ausreichender Überlappung, Abdeckungslücken, Koordinatenübergabe und bei SLAM-Datensätzen Schleifenschluss beziehungsweise Driftverhalten. Entscheidend ist: Niedrige Residuen allein beweisen keine Richtigkeit über das gesamte Gebäude. Registrierungsqualität muss als Abnahmestufe vor Modellierungsbeginn dienen. [16] [20]
Quellen
- Tang, Huber, Akinci, Lipman, Lytle — Automatic reconstruction of as-built building information models from laser-scanned point clouds: A review of related techniques. https://tsapps.nist.gov/publication/get_pdf.cfm?pub_id=904018
- Wang, Guo, Kim — An application oriented scan-to-bim framework. https://research.polyu.edu.hk/en/publications/an-application-oriented-scan-to-bim-framework/
- Autodesk Revit Help — Über Punktwolken. https://help.autodesk.com/cloudhelp/2024/ENU/Revit-Model/files/GUID-BD499295-84DD-4BDE-B60D-73008AFBC791.htm
- Autodesk Revit Help — Punktwolkendateien in einem Projekt verwenden. https://help.autodesk.com/cloudhelp/2025/ENU/Revit-Model/files/GUID-D179BB6C-5528-498F-9413-00237092C2FA.htm
- Autodesk ReCap Help — Unterstützte Dateiformate. https://help.autodesk.com/view/RECAP/ENU/?contextId=supported_file_formats
- Autodesk Reality Capture Help — Scan- und Photogrammetriedateien und -projekte. https://help.autodesk.com/cloudhelp/ENU/Reality-Capture/files/Getting_Started/Supported_File_Formats/scan_photogrammetry.html
- ASTM — E2807-11(2026) Standard Specification for 3D Imaging Data Exchange, Version 1.0. https://store.astm.org/e2807-11r26.html
- ISO — ISO 16739-1:2024 Industry Foundation Classes (IFC) for data sharing in the construction and facility management industries — Part 1: Data schema. https://www.iso.org/standard/84123.html
- buildingSMART — IFC-4.3.2.0-Dokumentation: Geltungsbereich. https://standards.buildingsmart.org/IFC/RELEASE/IFC4_3/HTML/content/scope.htm
- buildingSMART — IFC-4.3.2.0-Dokumentation: Einführung. https://standards.buildingsmart.org/IFC/RELEASE/IFC4_3/HTML/content/introduction.htm
- ISO — ISO 19650-1:2018 Organization and digitization of information about buildings and civil engineering works, including building information modelling (BIM) — Information management using building information modelling — Part 1: Concepts and principles. https://www.iso.org/standard/68078.html
- ISO — ISO 7817-1:2024 Building information modelling — Level of information need — Part 1: Concepts and principles. https://www.iso.org/standard/82914.html?browse=ics
- ANSI Webstore (DIN) — DIN EN 17412-1:2021 Building Information Modelling — Level of Information Need — Part 1: Concepts and principles. https://webstore.ansi.org/standards/din/dinen174122021
- NIST — Performance Evaluation of Terrestrial Laser Scanners – A Review. https://tsapps.nist.gov/publication/get_pdf.cfm?pub_id=930840
- ASTM — E2938 Relative-Range Measurement Performance of 3D Imaging Systems in the Medium Range. https://store.astm.org/standards/e2938
- ISO — ISO 17123-9:2018 Optics and optical instruments — Field procedures for testing geodetic and surveying instruments — Part 9: Terrestrial laser scanners. https://www.iso.org/standard/68382.html
- NIST — TN 1297, Anhang D1: Terminologie. https://www.nist.gov/pml/nist-technical-note-1297/nist-tn-1297-appendix-d1-terminology
- JCGM — JCGM 200:2012 International vocabulary of metrology (VIM). https://cms.ifcc.org/media/158409/JCGM_200_2012.pdf
- Dai, Feng, Hough — Photogrammetric error sources and impacts on modeling and surveying in construction engineering applications. https://link.springer.com/article/10.1186/2213-7459-2-2
- Linus, Rueckert — Understanding why SLAM algorithms fail in modern indoor environments. https://arxiv.org/abs/2305.05313
- NISTIR 7638 — Guidelines for Accepting 2D Building Plans. https://www.govinfo.gov/content/pkg/GOVPUB-C13-6a2d8a3ccb28588b50d6b226b253ced6/pdf/GOVPUB-C13-6a2d8a3ccb28588b50d6b226b253ced6.pdf
- BIMForum — Level of Development Specification, Version: 2025, Part I. https://bimforum.org/wp-content/uploads/2026/01/LOD-Spec-2025-Part-I-Official.pdf
- You, Chen, Xue — Automated scan-to-BIM for construction digital transformation: existing approaches, practical considerations, and future directions. https://frankxue.com/pdf/you26automated.pdf