
Zusammenfassung
Unterwasserphotogrammetrie erzeugt messbare 3D-Modelle aus überlappenden Bildern untergetauchter Bereiche. Der praktische Ablauf umfasst Aufnahme und brechungsberücksichtigende Kalibrierung, anschließend SfM-Ausrichtung und Bündelausgleichung, dichte Rekonstruktion, Netz- und Texturerzeugung sowie schließlich Skalierung, gegebenenfalls Georeferenzierung und Validierung anhand von Referenzmessungen. [S01] [S07]
Was Unterwasserphotogrammetrie ist – und was nicht
Unterwasserphotogrammetrie ist bildbasierte 3D-Rekonstruktion, kein Wunderscanner. NOAA definiert Photogrammetrie als Annäherung dreidimensionaler Strukturen aus zweidimensionalen Bildern. Unter Wasser dient sie unter anderem dazu, 3D-Modelle und Fotomosaike archäologischer Stätten und Korallenriffe zu erstellen. Die Geometrie entsteht aus Überlappung, Merkmalszuordnung und Rekonstruktion, nicht durch ein Gerät, das jeden Punkt in einem einzigen Durchgang direkt misst. [S01]
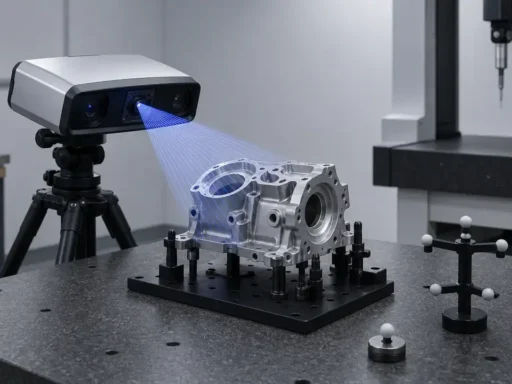
Aktive Erfassung projiziert oder misst Lichtmuster zur Formbestimmung. Passive Erfassung nutzt ausschließlich aufgezeichnete Bilder. In der Unterwasserliteratur trennt diese Unterscheidung optische Scanner von photogrammetrischen Methoden wie Stereosehen und Structure from Motion. Unterwasser-3D-Scannen und Unterwasserphotogrammetrie sind daher verwandte, aber nicht austauschbare Kategorien. [S05]
Historischer Hintergrund: von Skizzen und Fotomosaiken zu SfM
Frühe Unterwasserdokumentation beruhte auf Skizzen, Tauchernotizen und oft manuell zusammengesetzten Fotomosaiken. Eine Übersicht zur Tiefseekartierung nennt frühe Mosaikbeispiele wie die Untersuchungen der Thresher und Titanic. Vor moderner digitaler Verarbeitung setzten Forschende Fotos physisch zusammen. Das lieferte visuellen Kontext, erzeugte aber nicht automatisch ein metrisch strukturiertes 3D-Modell. [S04]
Moderne Unterwasserphotogrammetrie verlagerte diese Praxis von zusammengesetzten Ansichten zur rechnerischen 3D-Kartierung. NOAA beschreibt Unterwasserarchäologie und Korallenriffe heute als übliche Ziele. Taucher oder ROVs erfassen Hunderte oder Tausende überlappende Fotos oder Videos, aus denen Einzelbilder extrahiert werden. NOAAs Standardarbeitsanweisung für Korallenriff-SfM umfasst 91 Seiten. Wiederholbare Unterwasserphotogrammetrie ist somit ein Vermessungsablauf und kein Ein-Klick-Prozess. [S01] [S02]
So funktioniert Unterwasserphotogrammetrie: SfM → MVS
Der Prozess beginnt mit Überlappung. Software erkennt wiederkehrende Merkmale in mehreren Ansichten, ordnet sie zu, schätzt Kameraposen und trianguliert daraus eine dünne Punktmenge. Dieses Netz bildet das Rückgrat von Structure from Motion unter Wasser, denn schwache Überlappung oder Textur bedeutet schwache Geometrie.
Nach der Ausrichtung verfeinert die Bündelausgleichung Kameraposen und Kalibrierparameter gemeinsam, damit der gesamte Bildverband möglichst konsistent zusammenpasst. Agisofts Handbuch beschreibt diesen Schritt als Aerotriangulation mit Bündelblockausgleichung. Darauf folgen dichte Tiefenkarten aus orientierten Bildern mittels dichter Stereo-Zuordnung. Softwareunabhängig lautet die Kette: dünne Verknüpfungspunkte, Kameraoptimierung, dichte Punktwolke, Netz und anschließend Textur. [S07]
Unterwasserbedingungen erschweren diesen bekannten Ablauf. Wasser und Luft haben unterschiedliche Brechungsindizes: laut Hydrographieübersicht etwa 1.33 für Wasser und 1.00 für Luft. Lichtstrahlen werden daher an Grenzflächen gebrochen, statt der einfacheren Geometrie gewöhnlicher Rekonstruktion in Luft zu folgen. Die Kalibrierliteratur warnt außerdem, dass Brechung die Annahme eines einzigen Projektionszentrums verletzen kann. Passive Methoden hängen zugleich stark von der Szenentextur ab. Trübung, Rückstreuung, Dämpfung und kontrastarme Oberflächen können die Merkmalszuordnung bereits vor der dichten Rekonstruktion scheitern lassen. [S03] [S05]
Brechung, Ports und Kalibrierung
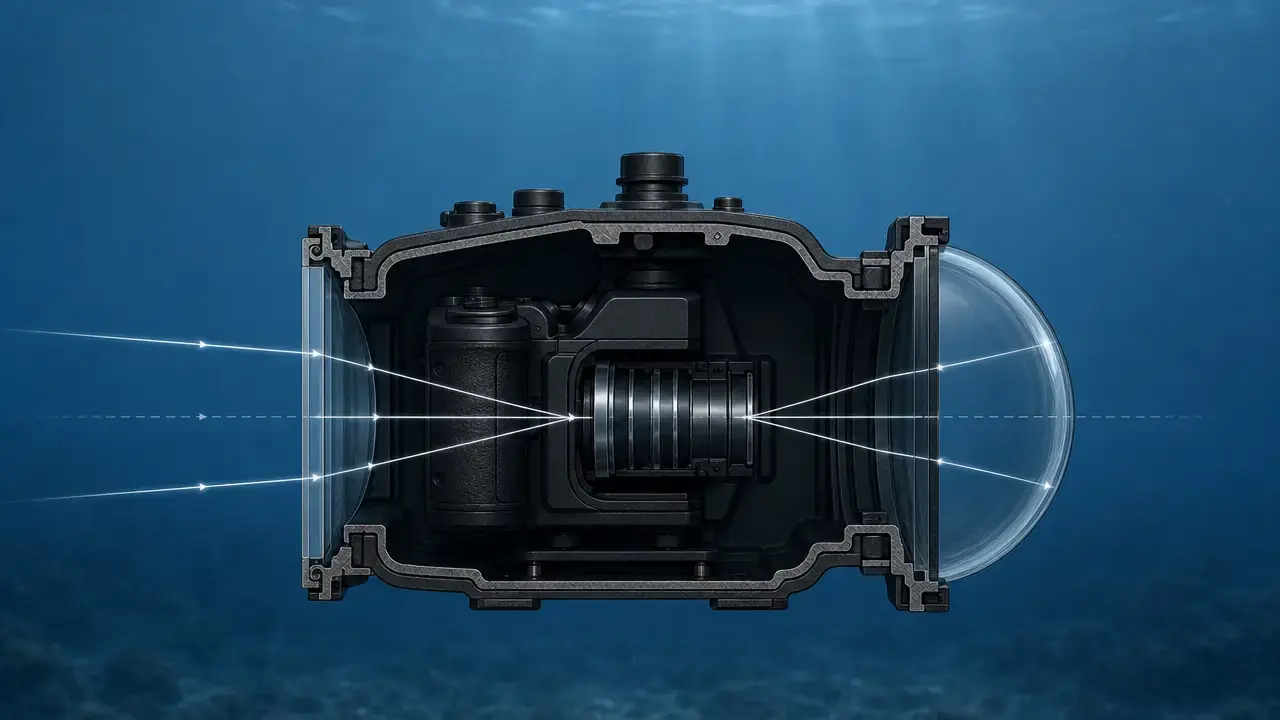
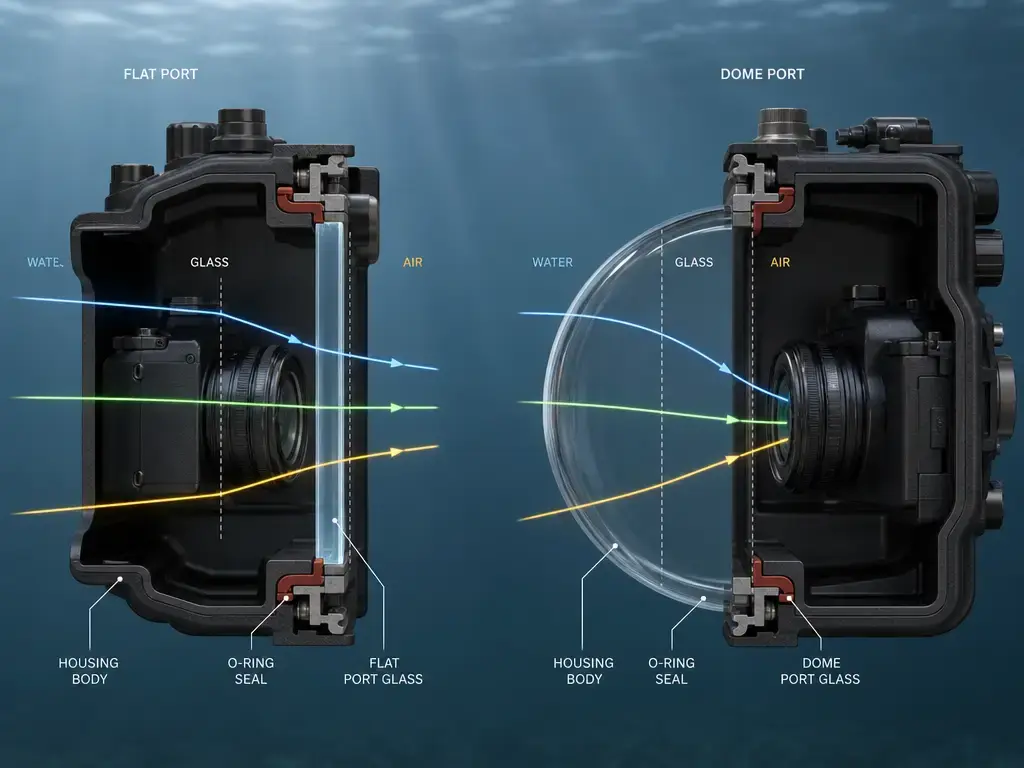
Brechung ist der Hauptgrund, warum Unterwasserphotogrammetrie nicht einfach als gewöhnliche Photogrammetrie mit nasser Kamera behandelt werden kann. Die Hydrographieübersicht nennt Brechungsindizes von etwa 1.33 für Wasser und 1.00 für Luft sowie entsprechende Lichtgeschwindigkeiten von etwa 300,000 km/s in Luft und 225,564 km/s in Wasser. Beim Übergang zwischen Wasser, Gehäuseglas und Luft werden die Strahlen gebrochen. Die Bildgeometrie entspricht dann nicht mehr sauber einem einfachen Lochkameramodell in Luft. [S03]
Die Portgeometrie bestimmt, wie stark diese Abweichung ausfällt. Ein Dome-Port kann bestimmte Brechungseffekte reduzieren, beseitigt sie aber nicht generell. Laut derselben Übersicht setzt theoretische „Brechungsfreiheit“ bei einer halbkugelförmigen Kuppel voraus, dass das Projektionszentrum exakt im Kuppelzentrum liegt und alle Strahlen radial verlaufen. Reale Kamera-Gehäuse-Kombinationen erfüllen das nicht automatisch. Menna et al. berichten zudem, dass der Planport in ihrem Versuchsaufbau schlechter abschnitt als die halbkugelförmige Kuppel: höhere Bildresiduen sowie geringere Präzision und Genauigkeit im Objektraum. [S03] [S06]
Kalibrierung muss die Optik deshalb realistisch abbilden. Brechung kann ein Unterwasserkamerasystem insbesondere mit Planport nichtzentral machen; die Annahme eines einzigen Projektionszentrums kann versagen. Castillón et al. merken an, dass sich manche Brechungseffekte teilweise in radialen Verzeichnungstermen auffangen lassen. Systematische Fehler können aber bleiben, weil das Zentralprojektionsmodell nicht streng gilt. Eine strenge Alternative ist Strahlverfolgung durch die brechenden Grenzflächen. Die Kalibrierstrategie hängt von Portgeometrie und Ablauf ab. Automatische Brechungskorrektur durch die Software darf nicht vorausgesetzt werden. In einem Übersichtskontext unter relativ günstigen Bedingungen waren Streuung und Brechung mit einer etwa um Faktor zwei verschlechterten Genauigkeit verbunden. Das ist ein begrenztes Beispiel, kein universeller Multiplikator. Druck bringt eine weitere praktische Randbedingung: In der Tiefe steigt er um etwa 1 Atmosphäre pro 10 m. [S05] [S03] [S04]
Structure-from-Motion-Ablauf unter Wasser
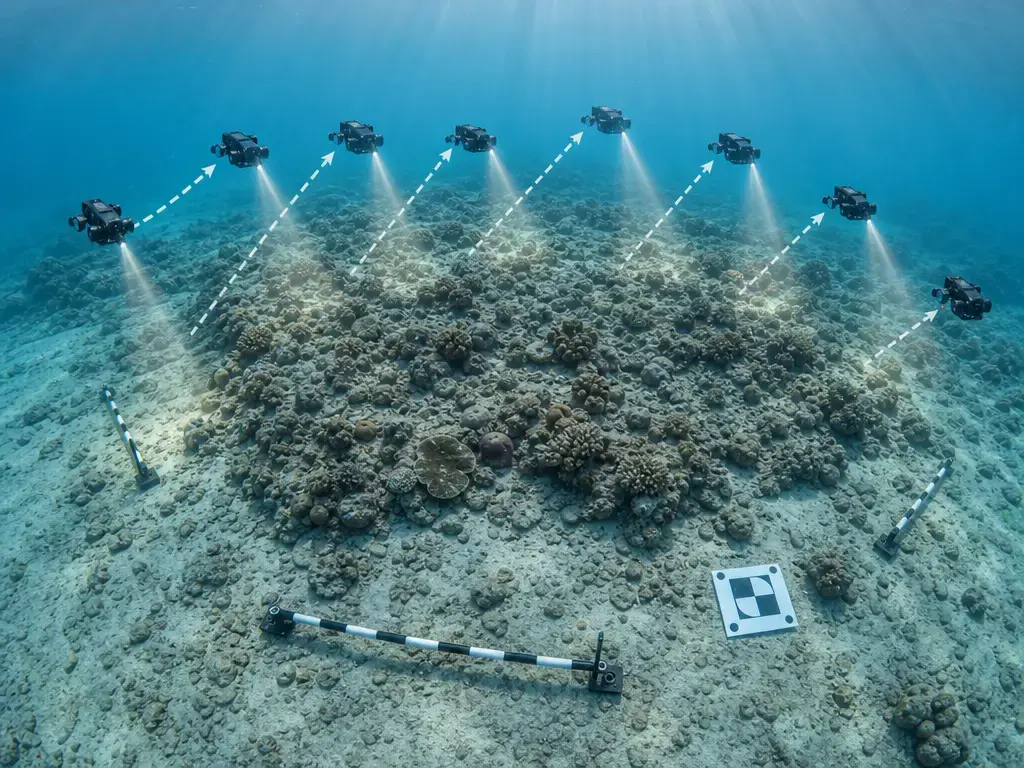
Ein praktischer Unterwasser-SfM-Ablauf ist ein wiederholbarer Vermessungsprozess, unabhängig davon, ob Taucher, ROV oder AUV als Plattform dienen. NOAAs Korallenriff-SOP ist hilfreich, weil sie Bildaufnahme, Maßstabskontrolle, Qualitätskontrolle und Verarbeitung als zusammenhängendes Verfahren behandelt. In einem NOAA-Korallenprogramm ergaben etwa 1 m Abstand mit einer Canon SL2/3 mit 24 MP, einem 18-mm-Objektiv und einem 6-Zoll-Dome-Port ein Bildfeld von ungefähr 1.03 m × 0.69 m. 60% seitliche und 80% Vorwärtsüberlappung hielten den Bildverband verbunden. [S02]
Sorgfältige Abläufe zählen mehr als ein bestimmtes Softwarepaket. Die Grundlogik ist überall ähnlich: zuerst ausrichten, Kameraverband optimieren, dann verdichten, vernetzen, texturieren, skalieren und prüfen. Allgemeine Überwasserhinweise von Autodesk ReCap wie „mindestens 3 Perspektiven“, mindestens 60% Überlappung, mindestens 20% orthogonale Überlappung und der Hinweis auf mögliche Redundanz oberhalb von 80% bieten einen Ausgangspunkt. Unter Wasser ist der Spielraum wegen Optik und Sichtverhältnissen meist kleiner. Projektabhängige Herstellerbeispiele wie Agisoft-Hilfebereiche von 20,000 bis 100,000 Schlüsselpunkten, 2,000 bis 40,000 Verknüpfungspunkten und Texturatlanten von 4096 bis 16,384 px sind als Beispiele und nicht als Regeln zu behandeln. [S07] [S08] [S09]
- Zielbereich, Tiefe, Beleuchtung und Maßstabskontrolle planen.
- Kamera, Gehäuse, Port und Objektiv wählen.
- Überlappende Fotos oder ausgewählte Videobilder aufnehmen.
- Bildqualität prüfen und projektabhängig vorverarbeiten; Geometrie und Erscheinungsbild trennen.
- Fotos ausrichten und Kameraposen schätzen.
- Dünne Verknüpfungspunkte und dichte Punktwolke erzeugen.
- Netz und Textur erstellen.
- Skalieren, orientieren und mit Maßstäben beziehungsweise Prüfstrecken validieren.
- Punktwolke, Netz, Orthomosaik, DEM oder CAD-taugliche Referenzen exportieren.
Unterwasserbilder vorverarbeiten: Was hilft der Geometrie, was dem Aussehen?
Unterwasserbild-Vorverarbeitung ist keine einheitliche Aufgabe. Geometrieorientierte Schritte stabilisieren Merkmalserkennung, Zuordnung und Kameraberechnung über den Datensatz hinweg. Darstellungsorientierte Schritte erleichtern die menschliche Interpretation, etwa Farbwiederherstellung, Kontrastanhebung oder Entnebelung. Agrafiotis et al. untersuchen ausdrücklich, ob Farbkorrektur und Bildverbesserung vor SfM-MVS oder nur am fertigen Orthobild angewandt werden sollten, wenn das visuelle Ergebnis im Vordergrund steht. [S16]
Die praktische Lehre ist Vorsicht, kein Verbot. Verbesserung kann in trübem Wasser oder bei starker Rückstreuung helfen, aber auch die Merkmalszuordnung und damit das Rekonstruktionsergebnis verändern. Ein zurückhaltender Ablauf hält Bearbeitungen projektweit konsistent, vermeidet aggressive lokale Einzelbildkorrekturen und behandelt starke radiometrische Änderungen als zu prüfende Entscheidung statt als Standard. Anbieterhinweise können als Feldorientierung nützlich sein, sind aber keine unabhängige Validierung. [S16] [S15]
Maßstab, Referenzen und Georeferenzierung unter Wasser
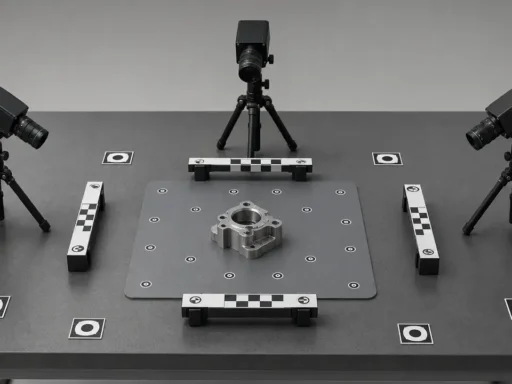
Skalierung und Orientierung beginnen lokal. Maßstäbe geben der Berechnung eine bekannte Distanz und machen aus einem bildbasierten Modell ein messbares Objekt. NOAAs Korallen-SOP zeigt einen Maßstab mit codierten Markern, deren Endmittelpunkte etwa 0.25 m auseinanderliegen. Anbieterleitfäden empfehlen möglichst lange praktikable Maßstäbe, nach Möglichkeit rechtwinklige Anordnung und zusätzliche Stäbe als unabhängige Kontrolle. [S02] [S15]
Lokaler Maßstab ist nicht gleich globale Position. Ein skaliertes Modell kann lokal genau und weltweit dennoch falsch positioniert sein, weil Satellitennavigation unter Wasser nicht verfügbar ist und visuelle Tiefseekartierung in einer Umgebung ohne direkten Navigationszugang stattfindet. Deshalb kann ein überzeugendes oder gut skaliertes Netz trotzdem an der falschen Kartenposition liegen. [S04]
Der Georeferenzierungsweg hängt von der Plattform ab. Ein archäologischer Unterwasserdrohnenablauf orientierte den gesamten Datensatz nach der abschließenden Bündelausgleichung und georeferenzierte ihn anschließend mit Navigationsdaten der Drohne. Das Flachwassersystem POSEIDON verwendet dagegen direktes RTK-basiertes SfM und weist jedem Bild Positionen mit beschriebener Genauigkeit von wenigen Zentimetern zu. Beide Ansätze können funktionieren, benötigen aber Validierung: Navigations- und Zeitfehler sowie optische Annahmen können sich in die endgültige Georeferenz fortpflanzen. [S17] [S18]
Die folgende Tabelle trennt verbreitete Referenzstrategien nach ihrem tatsächlichen Beitrag. [S02] [S04] [S17] [S18]
| Ansatz | Ergebnis | Typische Eingaben | Häufiges Fehlerbild |
|---|---|---|---|
| Nur Maßstäbe | Lokaler Maßstab und Orientierung | Überlappende Bilder, vermessene Stäbe | Korrekte Größe, aber keine verlässliche Weltposition |
| Vermessene Referenzen | Starke lokale oder lokale und globale Kontrolle | Bilder, Kontrollpunkte, vermessene Infrastruktur | Wenige oder schlecht verteilte Referenzen beeinträchtigen die Verlässlichkeit |
| Oberflächenreferenzierte Kontrolle | Verbindung zu einem externen Kartenbezugssystem | RTK-/GNSS-Referenzen an der Oberfläche, synchronisierte Geometrie | Zeit-, Hebelarm- oder Referenzfehler |
| Integration der ROV-/AUV-Navigation | Ungefähre Weltposition und Plattformorientierung | Bilder sowie USBL-/DVL-/INS-/RTK- oder verwandte Navigationsdaten | Drift oder systematische Navigationsabweichung überträgt sich ins Modell |
Leistungskennzahlen: Genauigkeit, Präzision und Auflösung
Genauigkeit, Präzision und Auflösung
Genauigkeit ist die Nähe zu einer Referenz, Präzision die Wiederholbarkeit und Auflösung das kleinste trenn- oder darstellbare Detail. Das sind verschiedene Fragen. Ein Modell kann hochauflösend aussehen und dennoch ungenau sein oder nach Skalierung lokal genau, aber global schlecht georeferenziert. [S10] [S11]
Unterwasserphotogrammetrie kann quantitativ nützliche Modelle liefern. Ihre Genauigkeit hängt jedoch von Umgebung, Aufbau und Validierung ab. Millimeterergebnisse aus Veröffentlichungen sind Beispiele und entsprechen nicht automatisch zertifizierter Messtechnik im gewöhnlichen Feldeinsatz. Unter Wasser ist dieser Vorbehalt besonders wichtig, weil Brechung, Trübung und Kalibrierunsicherheit schon vor der Bündelausgleichung in die Kette eingehen. ISO 10360-13:2021 ist lediglich als benachbarter messtechnischer Kontext für optische 3D-Koordinatenmesssysteme relevant. ASTM-Normen zur 3D-Bildgebung und das E57-Austauschumfeld helfen bei Normeneinordnung und Punktwolkenhandhabung. Sie zertifizieren aber nicht von sich aus einen Unterwasser-Photogrammetrieablauf. [S03] [S19] [S20] [S07]
Studienspezifische Zahlen bleiben wertvoll, wenn Kennzahl und Referenz benannt werden. Bei Hatcher et al. ergab die Maßstabsprüfung gegen maschinell gefertigte Unterwasserstäbe von 10 cm bis über 72 cm eine mittlere Differenz von 0.2 mm bei 0.5 mm Standardabweichung. Alle Prüfungen lagen unter 1 mm; der skalierte Fehler betrug in diesem Vermessungskontext der Florida Keys 0.016 bis 0.024% der Wassertiefe. In derselben Studie lag die Differenz wiederholter Aufnahmen gegenüber vermessenen bathymetrischen Flächen vor Korrektur bei etwa 1 bis 4 cm und näherte sich danach weniger als 1 cm. Eine Drei-Punkt-Korrektur lieferte mittlere Fehler innerhalb von 2 mm und Varianzen von 2 bis 4 mm. [S10]
Marre et al. zeigen, warum eine einzelne „Genauigkeitszahl“ irreführt. Ihr GCP-RMSE gegenüber dem Kontrollpunktsatz lag zwischen 0.1 und 9.0 mm; bei 83% der Modelle blieb diese Kennzahl unter 1 mm. Die Cloud-to-Mesh-Distanz gegenüber einem in Luft erzeugten Felsmodell betrug 0.04 bis 9.6 mm bei 1.2 mm mittlerer absoluter Distanz über Wiederholungen hinweg. Der relative Messfehler lag für die meisten Größen unter 1%. Bei der gewählten Kennzahl Eimeroberfläche betrug der mittlere Fehler jedoch 16.11% bei 2.12% Standardabweichung. Im selben Aufbau bot eine angestrebte Aufnahmedichte von 4 bis 5 Fotos/m² aus 2.5 m Höhe den besten Kompromiss zwischen Modellqualität und Verarbeitungszeit. [S11]
- Reprojektionsfehler: Anpassung im Bildraum, allein kein Nachweis realer Genauigkeit.
- GCP-/Prüfpunkt-RMSE: Übereinstimmung mit bekannten oder gemessenen Kontrollpunkten.
- Maßstabsfehler: Validierung lokaler Distanzen.
- Punktdichte / Netzabstand: geometrischer Detailgrad, nicht allein Genauigkeit.
- Cloud-to-Mesh-Distanz: Vergleich mit einem Referenzmodell.
- Differenz wiederholter Vermessungen: wichtig zur zeitlichen Änderungsbeobachtung.
- Georeferenzierungsfehler: getrennt von der lokalen Modellqualität.
Die folgende Tabelle trennt besonders häufig verwechselte Kennzahlen. [S10] [S11]
| Kennzahl | Was sie prüft | Was sie nicht beweisen kann | Typischer Fehlgebrauch |
|---|---|---|---|
| Reprojektionsfehler | Wie gut Bildbeobachtungen zum berechneten Kameramodell passen | Alleinige reale Maßgenauigkeit | Subpixel-Anpassung als Beweis metrisch korrekter Netze betrachten |
| GCP-RMSE | Übereinstimmung mit vermessenen Kontrollpunkten | Gleichmäßige Genauigkeit überall abseits der Referenzen | Einen RMSE-Wert auf das gesamte Modell übertragen |
| Maßstabsfehler | Lokale Distanzgenauigkeit gegenüber bekannten Stäben | Globale Georeferenzierungsqualität | Guten lokalen Maßstab mit guter Kartenposition gleichsetzen |
| Cloud-to-Mesh-Distanz | Geometrische Übereinstimmung mit einer Referenzfläche | Gleiche Genauigkeit jeder Messaufgabe | Mit einem Referenzvergleich sämtliche Folgemessungen zertifizieren |
| Differenz wiederholter Vermessungen | Stabilität der Änderungserkennung zwischen Aufnahmen | Absolute Richtigkeit ohne externe Referenz | Beständigkeit mit Richtigkeit verwechseln |
| Georeferenzierungsfehler | Positionierung in einem Weltkoordinatensystem | Innere Oberflächenqualität für sich allein | Korrekte Koordinaten als Beleg korrekter lokaler Geometrie ansehen |
Arten und Einordnung: Unterwasser-3D-Scannen und Photogrammetrie
Aktive Methoden projizieren oder messen Lichtmuster, passive Methoden verwenden ausschließlich aufgezeichnete Bilder. [S05]
Die folgende Tabelle vergleicht wichtige Methodenfamilien nach Datenquelle, Stärken und Grenzen, statt einen universellen Sieger zu benennen. [S01] [S03] [S05]
| Methode | Datenquelle | Stärken | Grenzen |
|---|---|---|---|
| Unterwasserphotogrammetrie / SfM | Überlappende 2D-Bilder | Erzeugt texturierte 3D-Modelle und Fotomosaike aus demselben Datensatz; effizient bei Textur, Überlappung und beherrschbarer Optik | Empfindlich gegenüber Trübung, Rückstreuung, schwacher Textur und Kalibrierfehlern |
| Unterwasser-Laserlinienscannen | Aktive Laserprofile | Stark bei Nahbereichsgeometrie mit schwacher natürlicher Textur | Meist kurze Reichweite; weiterhin von Wasserqualität und komplexer Kalibrierung beeinflusst |
| Unterwasser-Streifenlichtscannen | Projizierte Muster | Nützlich zur dichten Nahbereichserfassung kleinerer kontrollierter Ziele | Kurzer Arbeitsbereich und schwierig in unruhigem oder trübem Wasser |
| Sonar / akustische 3D-Kartierung | Akustische Rücksignale | Deutlich größere Reichweite und nicht auf dieselbe Weise von Trübung betroffen wie optische Verfahren | Weniger visuelle und laterale Details als optische Methoden |
| Hybride Kamera-Laser-Systeme | Bilder und aktive optische Daten | Verbinden Textur mit stärkerer geometrischer Stützung | Höhere System- und Kalibrierkomplexität |
Der Hauptvorteil der Photogrammetrie ist, dass ein überlappender Bilddatensatz sowohl texturierte Geometrie als auch Fotomosaike liefert. Ihre Hauptschwäche ist die Abhängigkeit von stabiler Optik und ausreichender Szenentextur für Zuordnungen. Brechung gehört zu dieser Grenze: Bei Wasser mit etwa n ≈ 1.33 und Luft mit etwa n ≈ 1.00 ist optische Unterwasserrekonstruktion niemals bloß ein unter die Oberfläche verlagerter Überwasserablauf. [S01] [S03]
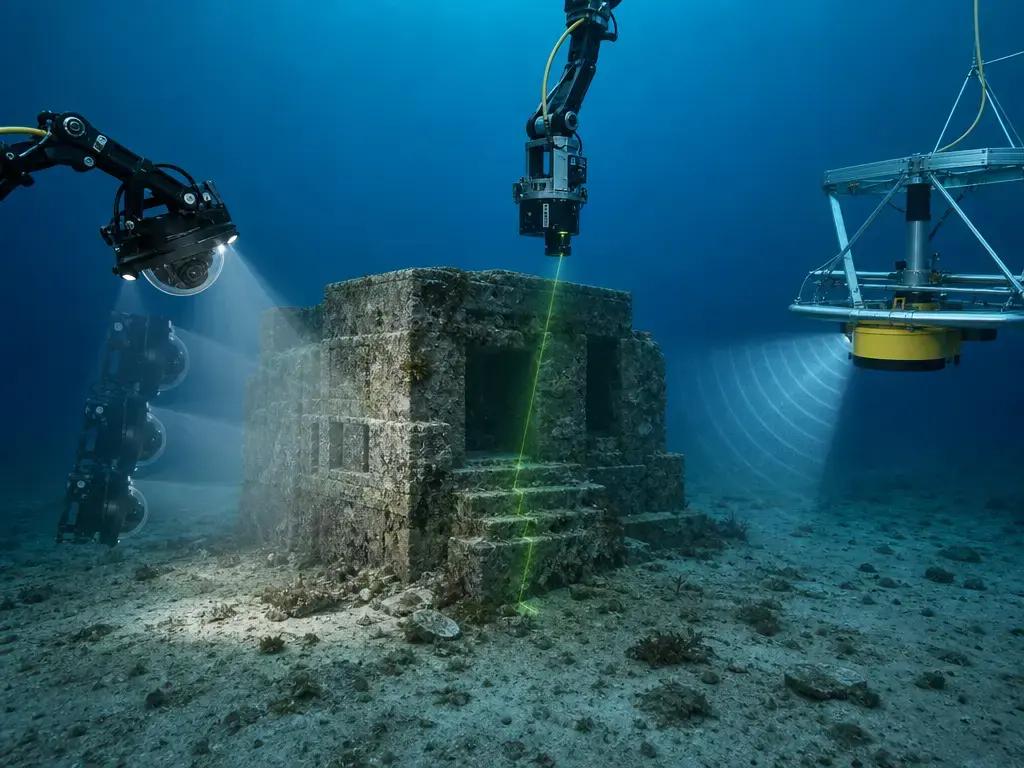
Aktive optische Scanner können bei schwacher Oberflächentextur oder vorrangig dichtem Nahbereichsprofil besser geeignet sein. Dieselbe Übersicht zu aktiver und passiver Unterwassererfassung nennt den Zielkonflikt: Sonar erreicht deutlich größere Reichweiten bis zu Tausenden Metern und wird nicht von Trübung beeinflusst. Optische Systeme bieten erheblich höhere laterale Auflösung, arbeiten aber meist nur über wenige Meter. Die Quelle hebt außerdem Kalibrierschwierigkeiten, Rückstreuungsempfindlichkeit und Brechung an Sichtfenstern hervor. [S05]
Herstellerspezifikationen helfen, kommerzielle Systeme einzugrenzen, sind aber keine unabhängige Validierung. Voyis nennt für Insight Pro beispielsweise 1.5 bis 15 m Scanreichweite, 90 Hz Profilrate, 2048 Punkte pro Linie, Ausführungen für 4000 m oder 6000 m Tiefe und einen 448-nm-Laser unter 75 mW, Klasse 3B. 2G Robotics nennt für ULS-500 Micro 1.2 bis 10 m Scanreichweite, 2464 Punkte pro Linie, 89 Hz sowie 1000 m Tauchtiefe mit Aufrüstbarkeit auf 4000 m. [S13] [S14]
Anwendungen der Unterwasserphotogrammetrie
Unterwasserphotogrammetrie passt, wenn eine texturierte 3D-Dokumentation benötigt wird, an der auch gemessen werden kann. NOAA nennt ausdrücklich Unterwasserarchäologie und Korallenriffe mit Ergebnissen wie 3D-Modellen und Fotomosaiken. Die Korallen-SOP verwendet beispielhaft eine Untersuchungsfläche von 3 m × 20 m. Das zeigt die Stärke der Methode bei begrenzten Gebieten, in denen Überlappung, Abstand und Wiederholungsaufnahmen kontrollierbar sind. [S01] [S02]
Derselbe Ansatz eignet sich für Wracks, untergetauchte Infrastruktur und Dokumentation nach Art digitaler Zwillinge, bei der Form und Oberflächenbild zählen. Das Yuba-Island-Projekt ist ein projektspezifisches Beispiel, kein allgemeiner Feldbenchmark: Es meldete Abdeckung in 0.5 bis 70 m Tiefe, 4.5 m²/s Kartierungsrate, 1 mm/px Bildauflösung und ±0.10 m Tiefengenauigkeit gegenüber dem lokalen mittleren Meeresspiegel. Das Ergebnis verdeutlicht die Attraktivität für Kulturerbedokumentation, Habitatkartierung, Inspektion und weitere Nutzung wie Analyse oder Modellaustausch. [S12]
Grenzen und Fehlerbilder
Die meisten Unterwasserphotogrammetriefehler sind gewöhnliche Photogrammetrieprobleme, die Wasser verschärft. Trübung und Rückstreuung senken Kontrast, wiederholte Muster liefern schwache Zuordnungen, und passive Verfahren benötigen viel Textur. Bewegte Fische, Algen oder Weichkorallen erzeugen inkonsistente Beobachtungen. Bewegungsunschärfe von Plattform oder Motiv kann das Verknüpfungspunktnetz weiter ausdünnen. Zu geringe Überlappung ist ein weiterer Klassiker. NOAAs Korallenablauf verwendet gerade deshalb 60% seitliche und 80% Vorwärtsüberlappung, um den Rekonstruktionsverband gut verbunden zu halten. [S05] [S02]
Brechung bringt eine zusätzliche Risikoschicht: Kalibrierung kann akzeptabel wirken und trotzdem systematische Abweichung enthalten. Planports sind besonders empfindlich, und selbst Dome-Ports reduzieren das Problem nur unter bestimmten Bedingungen. Gehäuse, Port und Kalibrierannahmen müssen deshalb als Messgrößen statt als bloßes Zubehör behandelt werden. [S03] [S05]
Ein gut aussehendes texturiertes Netz ist nicht automatisch ein verlässliches Messwerkzeug. Hatcher et al. zeigen die Bedeutung von Maßstabskontrollen und Wiederholungsvermessungen. Marre et al. zeigen, dass eine Kennzahl stark sein kann, während eine andere, etwa die Eimeroberfläche, im grundsätzlich selben Ablauf viel größere Fehler aufweist. Jede Messaussage braucht Validierung. Deren Methode muss zur tatsächlichen Frage passen: lokaler Maßstab, Wiederholbarkeit, Kartenposition oder Übereinstimmung mit einer Referenzfläche. [S10] [S11]
Aktuelle Forschung und Marktumfeld
Die Forschung kehrt immer wieder zu drei Engpässen zurück: brechungsberücksichtigende Kalibrierung, radiometrische Wiederherstellung und Lokalisierung ohne direkte Satellitennavigation. Optische Tiefseekartierung bleibt durch schlechte Sicht und die notwendige Nähe zum Meeresboden begrenzt. Eine aktuelle Übersicht verbindet das unter bestimmten Bedingungen mit Kartierungsleistungen in der Größenordnung eines Hektars pro Stunde oder weniger. Die Radiometrieliteratur untersucht weiterhin, wann Verbesserung relativ zu SfM-MVS erfolgen sollte, statt eine universelle Reihenfolge der Vorverarbeitung vorauszusetzen. [S04] [S16]
Der Markt teilt sich praktisch vor allem nach Anwendungsfall. Industrielle Inspektion profitiert bei schwacher natürlicher Textur häufig von aktiven optischen Systemen oder hybriden Kamera-Navigationsabläufen. Archäologie, Riffbeobachtung und Naturschutz gewinnen weiterhin großen Nutzen aus kamerabasierter Unterwasserphotogrammetrie, weil die texturierte 3D-Dokumentation selbst ein zentrales Ergebnis ist. Optische Scanner haben gegenüber Akustik weiterhin kurze Arbeitsreichweiten und komplexe Kalibrierung. Akustische Systeme behalten ihren Vorteil, wenn Reichweite wichtiger als feines visuelles Detail ist. [S01] [S05]
Wichtige Punkte für Unterwasserphotogrammetrie-Projekte
Unterwasserphotogrammetrie funktioniert am besten als Messablauf statt als reine Fotoaufgabe. Überlappung gezielt planen, Gehäuse und Port als Teil des optischen Systems wählen, geometrieorientierte Vorverarbeitung von optischer Verbesserung trennen und gegen unabhängige Referenzen validieren, statt einem plausibel wirkenden Netz zu vertrauen. NOAAs Korallenablauf verwendet in einem Feldkontext 60% seitliche und 80% Vorwärtsüberlappung. Veröffentlichte Validierungsstudien zeigen zugleich, wie stark berichtete Qualität von geprüfter Kennzahl und Referenz abhängt. [S02] [S10] [S11]
- Kontrollierte Überlappung verwenden.
- Kameraabstand gleichmäßig halten.
- Maßstäbe oder Kontrollstrecken einsetzen.
- Schrägaufnahmen für Relief und Überhänge erfassen.
- Messungen getrennt von visueller Qualität validieren.
- Genauigkeit mit Kennzahl und Quelle berichten.
Häufige Fragen
Wie funktioniert Unterwasserphotogrammetrie?
Viele überlappende Bilder desselben Orts oder Objekts werden über gemeinsame Merkmale zugeordnet. SfM berechnet Kameraposen, Bündelausgleichung verfeinert die Lösung, anschließend wird die Oberfläche zu Punktwolke, Netz und Textur verdichtet. Laut NOAA können Fotos oder aus Videos extrahierte Einzelbilder als Eingabe dienen. [S01] [S07]
Wofür wird Unterwasserphotogrammetrie eingesetzt?
Sie wird eingesetzt, wenn eine texturierte, messbare 3D-Dokumentation statt eines einfachen Inspektionsbilds benötigt wird. Typische Anwendungen sind Korallenriffbeobachtung, Habitatkartierung, Unterwasserarchäologie, Wrackdokumentation und bestimmte Aufnahmen untergetauchter Anlagen und Umgebungen nach Art digitaler Zwillinge. [S01] [S02] [S12]
Wie erstellt man ein 3D-Modell unter Wasser?
Mit geplanter Aufnahmeroute, ausreichend Überlappung, stabilem Abstand und bei Messbedarf einer Form der Maßstabskontrolle beginnen. Die Bilder anschließend ausrichten, Kameras optimieren, dicht rekonstruieren, vernetzen, texturieren und validieren. Soll das Modell in einem Kartenbezugssystem liegen, Kontroll- oder Navigationsdaten ergänzen, statt Georeferenzierung allein durch Maßstäbe anzunehmen. [S02] [S07] [S17] [S18]
Wie sieht der Structure-from-Motion-Ablauf unter Wasser aus?
Er umfasst Aufnahmeplanung, überlappende Bildaufnahme, Bildqualitätsprüfung, Fotoausrichtung, Kameraposenschätzung, Bündelausgleichung, dichte Rekonstruktion, Netz- und Texturerzeugung sowie Skalierung und Validierung. Unterwasserspezifische Schwierigkeiten entstehen durch Brechung, Rückstreuung, Dämpfung und bewegte Motive. All das kann die Verknüpfungspunktqualität verschlechtern, bevor der Rechenalgorithmus überhaupt ansetzt. [S02] [S05] [S16]
Unterwasser-3D-Scannen und Photogrammetrie: Was ist der Unterschied?
Photogrammetrie arbeitet passiv und rekonstruiert Form aus überlappenden Bildern. Unterwasser-3D-Scannen ist meist aktiv und misst projiziertes Licht oder Laserstrukturen direkt. Photogrammetrie passt oft am besten zur texturierten visuellen Dokumentation. Aktive Systeme können bei schwacher Oberflächentextur oder vorrangig dichtem Nahbereichsprofil besser geeignet sein als für ein farbreiches Modell. [S01] [S05]
Wie genau ist Unterwasserphotogrammetrie?
Es gibt keinen universellen Genauigkeitswert. Genauigkeit hängt von Kennzahl, Referenz, Wasserbedingungen, Optik, Kontrollnetz und Validierungsmethode ab. Studien berichten starke Ergebnisse für konkrete Aufgaben wie Maßstabsprüfungen, GCP-RMSE, Cloud-to-Mesh-Distanzen oder Wiederholungsaufnahmen. Diese Zahlen sind aber nicht austauschbar und dürfen nicht zu einer allgemeinen Kennzahl zusammengefasst werden. [S10] [S11]
Beseitigen Dome-Ports die Brechung?
Nein, nicht grundsätzlich. Ein Dome-Port kann bestimmte Brechungsprobleme verringern. Der ideale brechungsfreie Zustand hängt jedoch von exakter Geometrie ab: Das Projektionszentrum müsste genau im Kuppelzentrum liegen, und die Strahlen müssten radial bleiben. Reale Kamera-Gehäuse-Aufbauten erfüllen das nicht automatisch. Kalibrierung bleibt deshalb wichtig. [S03] [S06]
Quellen
Gruppiert von offiziellen Quellen und Normenkontext über begutachtete Forschung bis zu Hersteller- und Anbieterquellen.
- Offizielle Quellen und Normenkontext
- S01 NOAA Ocean Exploration, „Photogrammetry“. https://oceanexplorer.noaa.gov/technology/photogrammetry/
- S02 Torres-Pulliza et al., Processing Coral Reef Imagery Using Structure-from-Motion Photogrammetry: Standard Operating Procedures (2023 Update). https://repository.library.noaa.gov/view/noaa/60890/noaa_60890_DS1.pdf
- S19 ISO, Eintrag zu ISO 10360-13:2021. https://www.iso.org/standard/74957.html
- S20 ASTM, Übersicht der Normen zur 3D-Bildgebung. https://store.astm.org/products-services/standards-and-publications/standards/3d-imaging-standards.html
- Begutachtete Veröffentlichungen und Übersichtsarbeiten
- S03 Mandlburger, „A Review of Active and Passive Optical Methods in Hydrography“. https://ihr.iho.int/articles/a-review-of-active-and-passive-optical-methods-in-hydrography/
- S04 Song et al., „Optical Imaging and Image Restoration Techniques for Deep Ocean Mapping: A Comprehensive Survey“. https://link.springer.com/article/10.1007/s41064-022-00206-y
- S05 Castillón et al., „State of the Art of Underwater Active Optical 3D Scanners“. https://mdpi-res.com/d_attachment/sensors/sensors-19-05161/article_deploy/sensors-19-05161.pdf
- S06 Menna et al., „Flat Versus Hemispherical Dome Ports in Underwater Photogrammetry“. https://isprs-archives.copernicus.org/articles/XLII-2-W3/481/2017/isprs-archives-XLII-2-W3-481-2017.pdf
- S10 Hatcher et al., „Accurate Bathymetric Maps From Underwater Digital Imagery Without Ground Control“. https://www.frontiersin.org/journals/marine-science/articles/10.3389/fmars.2020.00525/full
- S11 Marre et al., „Monitoring Marine Habitats With Photogrammetry: A Cost-Effective, Accurate, Precise and High-Resolution Reconstruction Method“. https://www.frontiersin.org/journals/marine-science/articles/10.3389/fmars.2019.00276/pdf
- S12 Gerigk, „Underwater Digital Twin of Yuba Island: Mapping a Large-Scale Marine Ecosystem through Photogrammetry and 3D Modeling“. https://isprs-archives.copernicus.org/articles/XLVIII-2-W10-2025/87/2025/
- S16 Agrafiotis et al., „The Effect of Underwater Imagery Radiometry on 3D Reconstruction and Orthoimagery“. https://isprs-archives.copernicus.org/articles/XLII-2-W3/25/2017/isprs-archives-XLII-2-W3-25-2017.html
- S17 Diamanti et al., „Underwater Drones as a Low-Cost, yet Powerful Tool for Underwater Archaeological Mapping: Case Studies from the Mediterranean“. https://journal.caa-international.org/articles/10.5334/jcaa.184
- S18 „Low-tech and low-cost system for high-resolution underwater RTK photogrammetry in coastal shallow waters“. https://horizon.documentation.ird.fr/exl-doc/pleins_textes/2024-03/010088954.pdf
- Herstellerdokumentation
- S07 Agisoft, Metashape-Benutzerhandbuch v2.2. https://www.agisoft.com/pdf/metashape_2_2_en.pdf
- S08 Agisoft Helpdesk, „3D-Modellrekonstruktion“. https://agisoft.freshdesk.com/support/solutions/articles/31000152092-3d-model-reconstruction
- S09 Autodesk ReCap, „Szenengeometrie und Materialien“. https://help.autodesk.com/cloudhelp/2018/ENU/Reality-Capture/files/GUID-CC48BA64-0CDA-42C6-AC78-518587672CE3.htm
- S13 Voyis, „Insight Pro Underwater Laser Scanner“. https://voyis.com/insight-pro/
- S14 2G Robotics, ULS-500-Micro-Datenblatt. https://cdn2.hubspot.net/hubfs/4456320/Datasheet%20Downloads/ULS-500-Micro_Datasheet_Digital_A2-1.pdf
- Anbieterblog
- S15 Pix4D Blog, „Diving into underwater photogrammetry“. https://www.pix4d.com/blog/diving-into-underwater-photogrammetry