



Résumé
Le tranchage 3D est le processus informatique qui consiste à convertir un modèle 3D numérique en une séquence de trajectoires horizontales — communément appelées G-code — qui guident une machine de fabrication additive lorsqu’elle dépose le matériau couche par couche. Les logiciels de tranchage segmentent les modèles, calculent les structures internes et génèrent les supports et les bases nécessaires. Depuis des jalons open source tels que le lancement de Slic3r en 2011, et avec la prolifération d’outils comme Cura, le tranchage est devenu fondamental pour l’impression 3D. Les recherches en cours visent à accroître l’efficacité, la précision et la génération intelligente de supports. [1][2][3][4]
Contexte historique
Le concept de tranchage 3D provient de la nécessité fondamentale de traduire des solides numériques complexes dans un format compatible avec une fabrication additive couche par couche. Les travaux pionniers ont commencé du milieu à la fin des années 1980, parallèlement aux premiers systèmes de prototypage rapide qui utilisaient un simple tranchage planaire pour approximer la géométrie des modèles. Le projet Slic3r d’Alessandro Ranellucci, mis en ligne pour la première fois vers le 1 septembre 2011, est devenu l’un des premiers logiciels de tranchage open source largement reconnus, établissant une base pour le développement communautaire et l’utilité pratique dans l’impression 3D de bureau. [2]
L’essor du tranchage en tant que discipline s’est accéléré grâce aux initiatives open source comme à l’adoption industrielle. Cura, créé par David Braam et publié en open source par Ultimaker, est rapidement devenu la plateforme de tranchage la plus utilisée au monde. En 2025, Cura gère environ 1.4 million de travaux d’impression chaque semaine et compte plus d’un million d’utilisateurs dans le monde. L’évolutivité et la personnalisation rendues possibles par de tels outils ont consolidé le tranchage — non pas simplement comme une étape préparatoire — mais comme le cœur technique de la fabrication numérique, tant pour les amateurs que pour les enseignants et les professionnels. [3]
Principes du tranchage
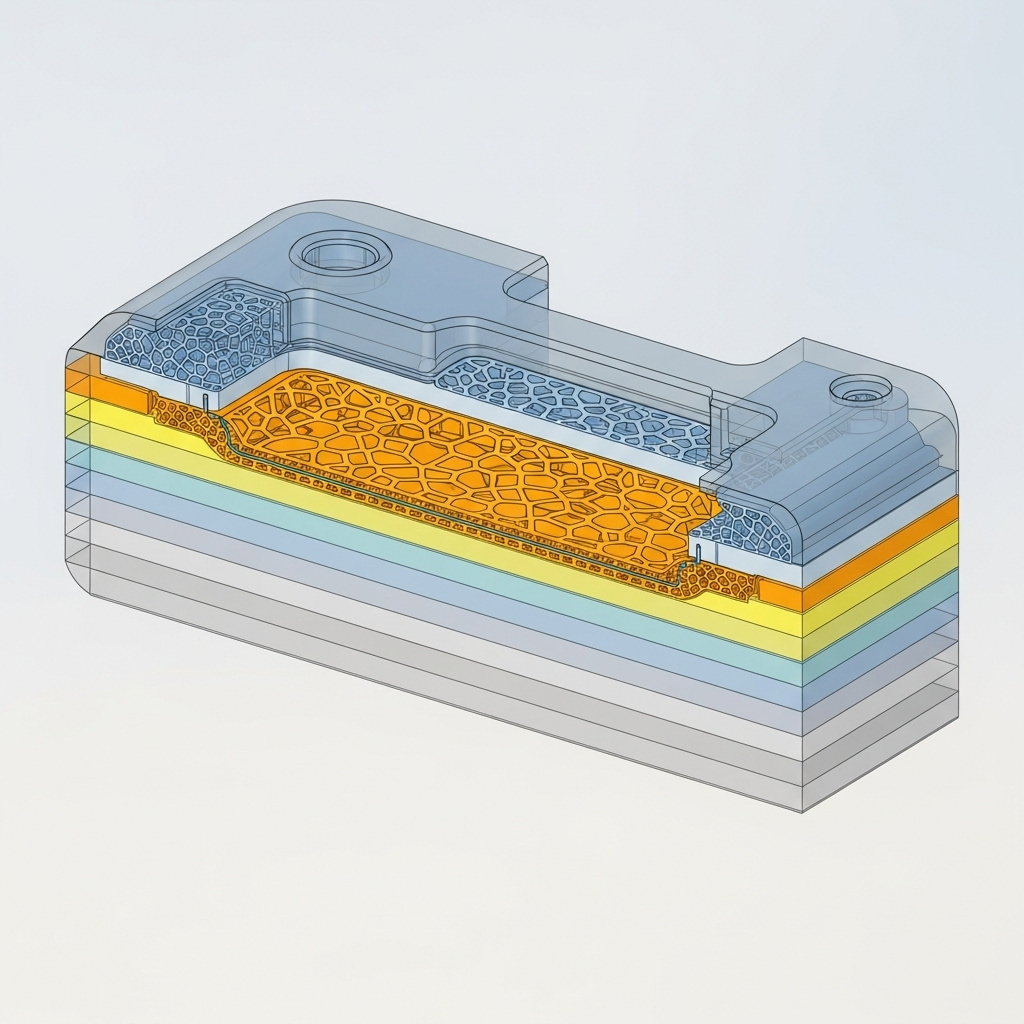
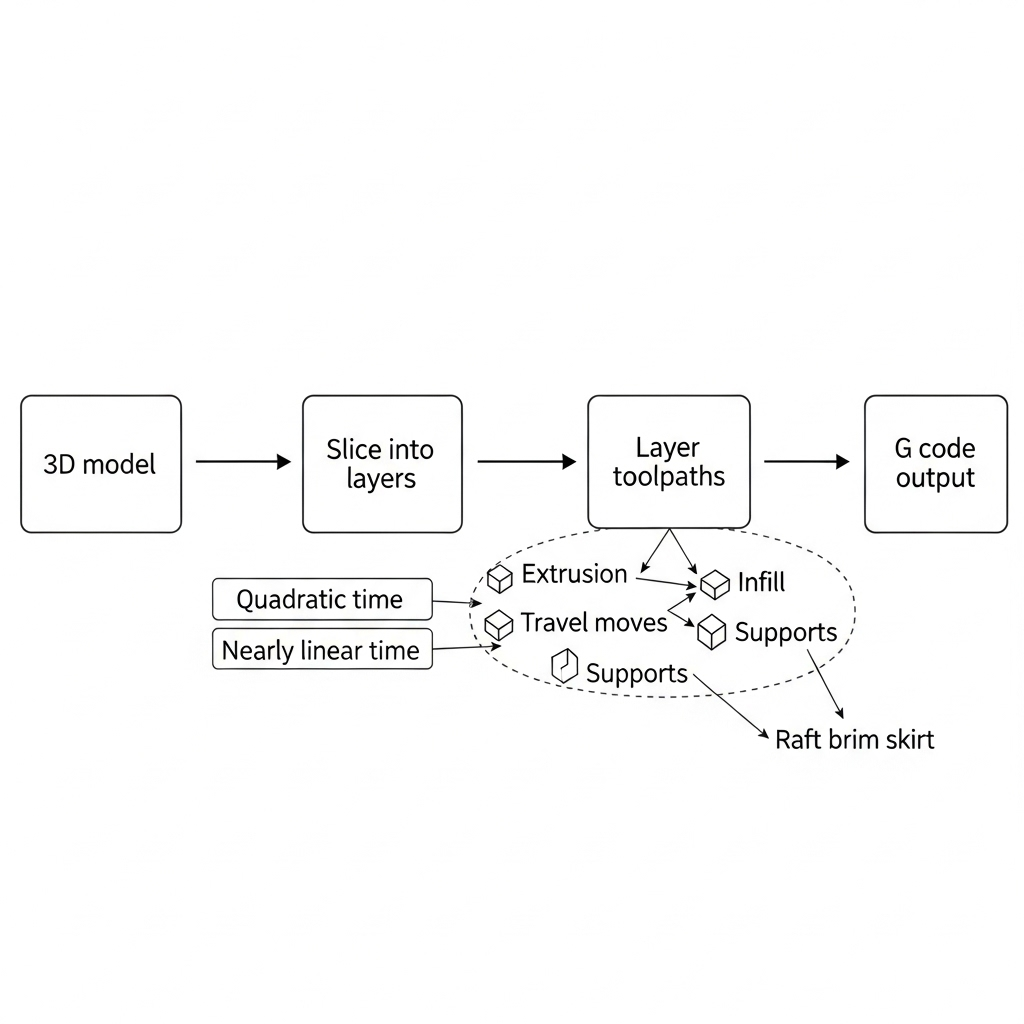
À la base, un logiciel de tranchage décompose un modèle numérique — souvent au format STL — en une série de couches horizontales planes. Pour chacune de ces couches, il génère des trajectoires d’outil qui représentent les mouvements de la buse ou du laser de l’imprimante 3D, en adaptant les instructions d’extrusion, de rétraction, de déplacement et de remplissage structurel. Les fonctions essentielles prises en charge comprennent l’ajout de motifs de remplissage, d’échafaudages de support, de radeaux, de bords et de jupes pour l’adhérence à l’impression et la stabilité structurelle. Une fois ces calculs terminés, le trancheur produit du G-code, un langage machine numérique compris par les imprimantes 3D. Toutefois, les inefficacités des algorithmes de tranchage traditionnels, telles que la surcharge de calcul et la génération de trajectoires sous-optimales, ont été identifiées comme des obstacles à une fabrication additive plus rapide et plus fiable — motivant d’importantes recherches continues sur des améliorations algorithmiques. [1][3][4]
Types d’algorithmes de trancheur
Le tranchage planaire de base — mis en œuvre dans de nombreux outils standards tels que Slic3r et Cura — sépare un modèle en couches planes équidistantes. L’approche et les détails de calcul peuvent différer lors du traitement de modèles fondés sur des maillages (STL) par rapport aux modèles de représentation par frontières (B-rep), influençant la précision et la stratégie de support. [1]
Algorithmes avancés
Des recherches récentes soulignent diverses orientations visant à résoudre les limites techniques du tranchage planaire conventionnel. Les algorithmes de reconstruction topologique introduits en 2023 — utilisant une approche mathématique pour reconstruire les surfaces du modèle par couche — présentent une complexité temporelle presque linéaire, améliorant fortement la vitesse de calcul tout en préservant la précision. Le tranchage direct sur des modèles de représentation par frontières (B-rep) améliore encore les résultats en réduisant les erreurs de discrétisation couramment introduites par les maillages polygonaux et en améliorant l’efficacité de la génération de supports ; cette approche exploite les descripteurs géométriques et topologiques inhérents au modèle pour assurer la précision. Une autre avancée exploite le traitement parallèle sur GPU, où les informations voxel de chaque couche sont extraites dynamiquement du modèle — avec une accélération massive par rapport aux approches séquentielles basées sur CPU. Ces algorithmes avancés offrent des avantages importants aux applications nécessitant une préparation rapide d’impressions complexes, de grands modèles ou d’une fabrication sans supports, et constituent la base de la prochaine génération de moteurs de tranchage. [5][6][7]
Tableau comparatif — Approches de tranchage
| Méthode | Complexité temporelle | Type de modèle pris en charge | Génération de supports | Vitesse | Fidélité de surface |
|---|---|---|---|---|---|
| Planaire traditionnel (STL) | Quadratique | Maillage uniquement | Standard | Moyenne | Modérée |
| Reconstruction topologique | Presque linéaire | Maillage/B-rep | Avancée | Rapide | Élevée |
| Extraction de voxels parallèle sur GPU | Parallèle sur GPU | Maillage | Améliorée | Très rapide | Modérée/élevée |
| Neuronal non planaire | Complexe | Maillage | Courbe/par couche | Émergente | Très élevée |
Performances et efficacité
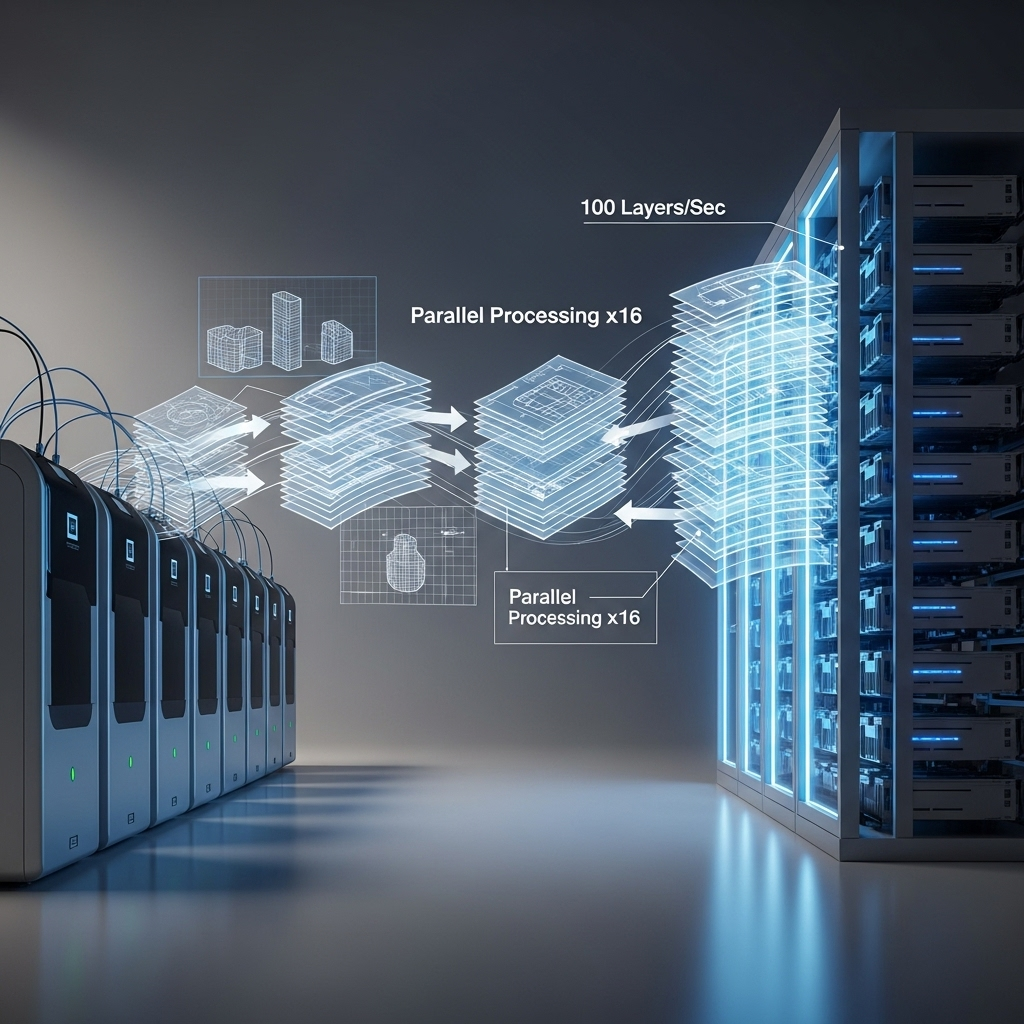
Les progrès algorithmiques récents ont produit des gains mesurables en matière de vitesse de tranchage et d’évolutivité. Les approches à complexité temporelle presque linéaire, par opposition au traitement quadratique traditionnel, ont réduit le temps nécessaire à la préparation de modèles 3D complexes ou à grande échelle. Les algorithmes parallèles sur GPU réduisent encore la durée de calcul en permettant de traiter simultanément de nombreuses couches, en tirant parti des atouts du parallélisme de données du matériel moderne. Ces améliorations répondent aux exigences croissantes du prototypage rapide et de la fabrication à l’échelle industrielle. [5][7]
Applications
Le tranchage 3D fait partie intégrante des flux de travail des imprimantes de bureau à modélisation par dépôt de matière fondue (FDM), des systèmes additifs professionnels et des makerspaces communautaires. Des outils tels que Slic3r et Cura gèrent automatiquement un ensemble de paramètres d’impression — notamment la densité de remplissage, les structures de support sous les surplombs et les éléments de base qui fixent les impressions au plateau de fabrication. Ces capacités garantissent une adhérence constante des impressions, une utilisation efficace des matériaux et des propriétés mécaniques conçues, soutenant aussi bien le prototypage amateur que les applications d’ingénierie avancées. [1][3]
Actualités de la recherche
La recherche de pointe sur le tranchage s’est récemment étendue aux paradigmes de tranchage fondés sur les réseaux neuronaux et non planaires. Un algorithme de trancheur neuronal introduit en 2024 utilise l’apprentissage automatique afin de générer des trajectoires d’outil multi-axes avec des orientations de couches courbes, permettant de fabriquer des objets avec un renforcement optimisé du matériau et — dans certains cas — sans nécessiter de structures de support traditionnelles. Des travaux parallèles étudient des techniques hybrides de tranchage non planaire qui combinent des segments de couches plans et courbes, offrant une qualité de surface améliorée, quantifiée par des mesures de distance de Chamfer. La revue SPIE de 2024 note que, si l’efficacité demeure un goulot d’étranglement central du tranchage traditionnel, des progrès sont réalisés dans les stratégies de support multi-matériaux et la planification combinatoire des trajectoires — ouvrant la voie à des solutions de tranchage plus intelligentes et plus automatisées pour les environnements de fabrication additive de nouvelle génération. [4][8][9]
Questions-réponses (FAQ)
1. Qu’est-ce que le tranchage 3D et comment un logiciel de tranchage génère-t-il du G-code ?
Le tranchage 3D est le processus qui convertit un modèle 3D numérique, généralement au format STL, en un ensemble d’instructions lisibles par la machine (G-code) qui dictent les actions d’une imprimante pour chaque couche d’impression. Le logiciel de tranchage analyse le modèle, calcule les trajectoires couche par couche — y compris le remplissage, les supports et les structures périphériques — puis produit ces données sous forme de G-code que l’imprimante doit suivre. Cura, par exemple, facilite plus de 1.4 million de travaux d’impression chaque semaine et sert plus d’un million d’utilisateurs dans le monde. [1][3]
2. Quand le tranchage 3D a-t-il commencé et qui a créé le premier trancheur largement adopté ?
Le tranchage 3D moderne a gagné en popularité après la sortie de Slic3r le 1 septembre 2011 par Alessandro Ranellucci. Ce projet a marqué le début des outils de tranchage open source largement adoptés pour l’impression 3D de bureau. [2]
3. Pourquoi l’efficacité du tranchage reste-t-elle un défi de recherche ?
De nombreux algorithmes de tranchage restent inefficaces sur le plan du calcul, créant des goulots d’étranglement pour les modèles haute résolution ou complexes. La revue SPIE 2024 souligne que l’amélioration à la fois de la vitesse de traitement et de la qualité de sortie continue d’être un axe de recherche critique dans ce domaine. [4]
4. Quelles sont les approches d’algorithmes de tranchage avancés étudiées par la recherche ?
Les méthodes de tranchage avancées comprennent des algorithmes de reconstruction topologique à complexité temporelle presque linéaire, le tranchage direct sur des modèles B-rep afin de minimiser l’erreur géométrique et d’améliorer l’efficacité des supports, ainsi que des algorithmes parallèles sur GPU pour une extraction dynamique et rapide de voxels. Ensemble, ils répondent aux enjeux de vitesse, de précision et d’évolutivité. [5][6][7]
5. Comment les trancheurs fondés sur les réseaux neuronaux et non planaires améliorent-ils la qualité d’impression ?
Les stratégies de tranchage adaptées aux réseaux neuronaux permettent de générer des couches courbes, produisant des pièces plus robustes et sans supports tout en optimisant le placement du matériau. Les trancheurs non planaires, combinant des stratégies planes et courbes, améliorent le lissage des surfaces et la fidélité dimensionnelle — comme le démontrent des erreurs de distance de Chamfer plus faibles sur les modèles évalués. [8][9]
6. Quels paramètres (remplissage, support, structures de base) les trancheurs contrôlent-ils ?
Les trancheurs modernes donnent aux utilisateurs le contrôle sur la densité et le motif de remplissage, le placement des supports pour les surplombs et les structures de base telles que les radeaux, les bords et les jupes pour l’adhérence et la stabilisation tout au long du processus d’impression. [1]
Sources
- Trancheur (impression 3D) — Wikipédia
- Version initiale de Slic3r, 3Druck.com
- Cura (logiciel) — Wikipédia
- Revue des algorithmes de tranchage pour l’impression 3D — SPIE 2024
- Algorithme de tranchage à temps presque linéaire — Advances in Mechanical Engineering, 2023
- Tranchage direct sur des modèles B-rep — Springer, 2019
- Tranchage parallèle sur GPU — PMC Materials, 2021
- Trancheur multi-axes fondé sur les réseaux neuronaux — arXiv, 2024
- Algorithmes de tranchage non planaire — arXiv, 2024




