
Résumé : meilleures applications de scanner 3D en 2026
Les meilleures applications de scanner 3D en 2026 sont celles dont la méthode de capture, le modèle de traitement et le parcours d’exportation correspondent au travail à effectuer. Si vous devez capturer une pièce avec un iPhone LiDAR, la présélection diffère de celle adaptée à des objets de collection texturés, des maillages de référence pour l’impression 3D ou le partage visuel rapide.
Il n’existe pas de vainqueur unique, car les applications de numérisation mobiles ne produisent pas toutes le même type de résultat. Certaines sont principalement des outils de maillage pour des flux de travail OBJ, STL, GLB ou USDZ. Certaines peuvent aussi produire des données de type nuage de points. Certaines génèrent désormais des splats gaussiens, utiles comme livrables visuels pour le rendu dépendant du point de vue, mais différents d’un maillage polygonal modifiable. Cette distinction compte davantage que tout classement global, car un maillage de pièce pour une rénovation, un actif texturé pour un moteur de jeu et un splat destiné à une capture visuelle rapide répondent à des besoins différents. [S23]
Meilleures applications selon l’usage :
- Pièces et espaces sur iPhone LiDAR : Polycam ou 3D Scanner App.
- Petits objets texturés : RealityScan Mobile ou KIRI Engine.
- Objets sans caractéristiques ou peu texturés lorsque officiellement pris en charge : KIRI Engine.
- Actifs texturés pour jeux et AR : RealityScan Mobile ou KIRI Engine.
- Maillages de référence pour l’impression 3D : Polycam, KIRI Engine ou 3D Scanner App, suivis d’un nettoyage.
- Partage visuel rapide avec splats : Scaniverse ou KIRI Engine.
- Flux de travail mixtes spécifiques à l’iPhone : Polycam pour les espaces, RealityScan ou KIRI pour les objets.
- Flux de travail prioritairement Android : KIRI Engine, RealityScan Mobile et Scaniverse.
Comment nous avons classé ces applications
Cette présélection est classée selon la tâche et la catégorie de livrable, et non selon une note universelle unique. Un maillage, un nuage de points et un splat gaussien ne sont pas interchangeables simplement parce qu’ils proviennent tous d’une numérisation par téléphone. Les maillages conviennent à l’édition, aux slicers et à de nombreux pipelines d’actifs. Les sorties de type nuage de points conviennent à certains flux d’inspection, de documentation et de conversion. Les splats servent principalement à la représentation visuelle de scènes et au rendu de nouveaux points de vue. Les splats gaussiens sont évalués comme des livrables visuels, et non comme des concurrents des maillages STL/OBJ. [S23]
Nous avons évalué chaque application selon six critères : livrable principal ; sources de capture et dépendance matérielle ; modèle de traitement ; adéquation de l’exportation et du flux de travail ; signaux de fiabilité issus de la documentation officielle ; et limites de portée telles que les pièces, les petits objets ou les surfaces difficiles. Une application obtient une bonne évaluation lorsque sa documentation officielle indique clairement le matériel requis, l’endroit où s’effectue le traitement, les formats qu’elle exporte selon le mode ou le niveau, et ce qu’elle est réellement destinée à capturer. Elle est moins bien évaluée lorsque ces détails sont vagues, contradictoires ou faciles à confondre entre iPhone, Android, LiDAR, photogrammétrie et modes splat.
Nous n’avons pas classé les applications selon le prix, le rapport qualité-prix d’un abonnement ou les notes des magasins d’applications, car ces éléments sont instables et souvent sans rapport avec l’adéquation de la sortie au flux de travail en aval. Nous n’avons pas non plus réduit les splats, maillages et nuages de points à un seul classement artificiel.
Matrice des appareils et méthodes de capture
La numérisation LiDAR utilise une détection de profondeur active via un scanner arrière et s’avère particulièrement utile pour les pièces, les objets volumineux et le contexte spatial sur les appareils Apple compatibles. La documentation ARKit d’Apple indique que la reconstruction de scène nécessite un appareil équipé d’un scanner LiDAR. [S07] Les données de profondeur ARKit ne sont pas seulement un effet d’image générique : depthMap stocke la distance en mètres, et confidenceMap exprime le niveau de confiance d’ARKit dans ces valeurs de profondeur. [S08] TrueDepth est le système de profondeur frontal d’Apple, utile pour des exemples de capture à courte distance tels que Heges, mais ne remplace pas la capture de pièces par LiDAR arrière. La fiche de Heges distingue explicitement la capture selfie TrueDepth de la capture LiDAR arrière. [S25] La photogrammétrie utilise des photos ou des vidéos RGB qui se chevauchent pour reconstruire un maillage texturé. Les splats gaussiens utilisent de nombreuses primitives gaussiennes 3D pour la représentation visuelle des scènes et le rendu en temps réel de champs de radiance plutôt qu’un maillage modifiable conventionnel. [S23]
Sur Android, la prise en charge de la profondeur est étendue mais n’est pas équivalente au parcours LiDAR arrière d’Apple. Google indique qu’en mai 2026, plus de 88% des appareils actifs prennent en charge l’API Depth d’ARCore. [S09] Toutefois, Google précise également que l’API Depth utilise la profondeur issue du mouvement et fusionne les données de capteurs disponibles tels que le ToF, les résultats les plus précis étant généralement obtenus à environ 0.5 m à 5 m de la scène. [S10]
| Méthode de capture | Matériel typique | Meilleure distance / catégorie de scène | Sorties typiques |
|---|---|---|---|
| Capture de profondeur LiDAR | Modèles d’iPhone/iPad compatibles avec le LiDAR arrière. [S07] | Pièces, intérieurs, objets volumineux, maillages spatiaux rapides. | Maillages, plans d’étage, quelques exports de nuages de points selon l’application et le niveau. |
| Capture TrueDepth | Matériel de profondeur frontal Apple utilisé par des applications telles que Heges. [S25] | Sujets à courte distance et exemples de visage ou de proximité. | Exports de maillages colorés tels que PLY, OBJ, USDZ, plus STL et GLB dans Heges. [S25] |
| Profondeur ARCore | Appareils Android compatibles ARCore Depth, souvent RGB plus mouvement et fusion ToF facultative. [S09] [S10] | Contexte spatial général, effets de profondeur AR, certaines applications de capture de pièces ou de scènes. | Maillages ou sorties de scènes hybrides selon l’application. |
| Photogrammétrie | Tout téléphone doté d’un appareil photo correct. | Petits objets texturés, capture d’actifs, textures détaillées. | Formats de maillages texturés tels que OBJ, GLB, USDZ et STL selon l’application. |
| Splats gaussiens | Téléphones capturant des images ou vidéos RGB pour une reconstruction par splats. [S23] | Capture visuelle rapide de scènes et d’objets pour la consultation et le partage. | Formats de splats tels que SPZ ou PLY, et parfois conversions en maillage. [S22] |
Note de tableau : la reconstruction de scène d’Apple est conditionnée au LiDAR, les valeurs de profondeur ARKit sont mesurées en mètres avec des données de confiance, et ARCore Depth est un système de profondeur issue du mouvement pouvant fusionner une entrée ToF plutôt qu’un équivalent direct du LiDAR d’Apple. [S07] [S08] [S09] [S10]
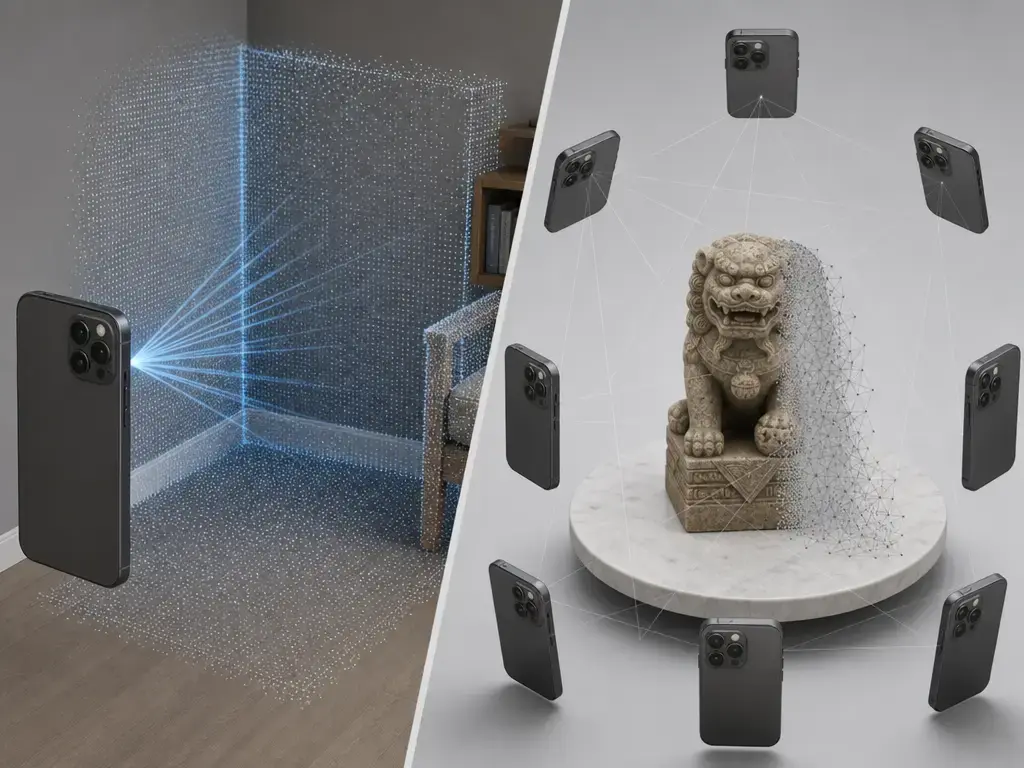
Meilleures applications de scanner 3D en 2026 : comparaison de la présélection
Présélection regroupée selon la tâche et le livrable, avec la catégorie de sortie explicitement indiquée afin qu’un flux de travail par splats ne soit jamais confondu avec un flux de travail de maillage destiné à l’impression.
| Application | Idéale pour | Sources de capture | Livrable principal + note de traitement |
|---|---|---|---|
| Polycam | Capture de pièces LiDAR sur iPhone/iPad ; flux de numérisation iOS mixtes | LiDAR arrière pour Space/Floorplan ; Space sans LiDAR ; photogrammétrie d’objets ; splats. Le mode Space Android n’est pas disponible. [S13] | Maillage / nuage de points / splat hybride. LiDAR, Space et Floorplan sont traités localement ; Object, captures 360 et Splats nécessitent un traitement dans le cloud. Les exports dépendent du niveau et du mode. [S11] [S12] |
| KIRI Engine | Numérisation flexible d’objets, prise en charge des objets sans caractéristiques, nombreuses options d’export | Photo RGB, Featureless Object Scan, LiDAR sur appareils compatibles, flux vidéo 3DGS. [S14] | Maillage / splat hybride. Le traitement varie selon le mode : le LiDAR standard peut être traité sur l’appareil, AI-Enhanced LiDAR est envoyé dans le cloud, et le traitement 3DGS s’exécute dans le cloud. [S15] [S16] |
| RealityScan Mobile | Objets texturés et flux d’actifs centré sur Sketchfab | Photogrammétrie RGB sur iOS 16.1+ ou Android 7/API 24+ avec prise en charge d’ARCore. [S17] | Maillage texturé. Le modèle de projet local est stocké en OBJ sur iOS et en GLB sur Android ; l’exportation et le partage sont fortement liés aux téléchargements Sketchfab. [S18] [S19] |
| Scaniverse | Sites, pièces et partage visuel rapide de scènes | Appareils photo et capteurs de téléphone ; flux Sites ; certains exports spécifiques aux plateformes sont documentés sur Android. [S20] [S21] | Maillage ou splat. Le traitement dépend du mode : la documentation Sites décrit une génération de maillage ou de splat par téléversement, tandis que la fiche Android décrit aussi un fonctionnement sur téléphone et dans le cloud. [S20] [S21] |
| 3D Scanner App | Utilitaire LiDAR simple sur iPhone/iPad | Capture iOS orientée LiDAR. | Axé sur le maillage. Le site public actuel liste les exports OBJ, STL, PLY, USDZ et GLTF. [S24] |
| Heges | Exemple TrueDepth par rapport au LiDAR sur iPhone | TrueDepth frontal et LiDAR arrière. [S25] | Axé sur le maillage. La fiche App Store actuelle indique les exports PLY, OBJ, USDZ, STL et GLB ; le discours marketing sur la précision n’est pas considéré ici comme une exactitude validée. [S25] |
Note de tableau : le mode, le niveau, la plateforme et le chemin d’exportation comptent autant que le nom de l’application. Polycam, KIRI Engine et Scaniverse changent chacun de comportement selon le mode ; RealityScan est comparativement axé sur un pipeline de photogrammétrie vers Sketchfab. [S11] [S12] [S15] [S16] [S18] [S19] [S20] [S21]
Notes application par application
Il s’agit de notes sur les flux de travail, et non d’avis complets. L’objectif est de montrer où chaque application s’insère, ce qu’elle produit réellement et ce que sa documentation rend clair ou laisse incertain.
Polycam
Selon le centre d’aide de Polycam, son modèle de traitement change fortement selon le mode : les scans LiDAR, Space et Floorplan sont traités localement sur l’appareil, tandis que le mode Object, les captures 360 et les Splats nécessitent un traitement dans le cloud. [S11] Polycam est donc l’un des exemples les plus clairs de la raison pour laquelle la question « fonctionne-t-elle hors ligne ? » n’appelle pas une simple réponse par oui ou non. Si vous numérisez principalement des pièces avec un iPhone LiDAR, Polycam convient bien, car la capture et le premier traitement restent locaux. Si vous utilisez surtout la photogrammétrie d’objets ou les flux de travail par splats, l’accès à internet devient une partie du pipeline.
La documentation d’exportation de Polycam indique aussi explicitement que les formats dépendent à la fois du type de capture et du niveau d’abonnement : Free est limité aux exports GLTF, Basic liste 12 formats d’exportation, et les niveaux supérieurs ajoutent des sorties de nuages de points. [S12] La symétrie entre plateformes est aussi moindre que ne le laissent entendre de nombreux comparatifs. La page d’assistance actuelle de Polycam indique que le mode Space Android n’est pas disponible, ce qui exclut toute simple affirmation de parité iPhone-Android pour la numérisation de pièces. [S13]
KIRI Engine
KIRI Engine se distingue parce que sa documentation officielle sépare le produit en modes distincts, plutôt que de présenter un parcours de capture comme universel. Sa page sur les formats d’exportation liste de nombreuses sorties pour Photo Scan et Featureless Object Scan, notamment OBJ, FBX, STL, GLB, GLTF, USDZ, PLY et XYZ, tandis que LiDAR Scan est plus limité avec OBJ et USDZ. [S14] KIRI est donc particulièrement pratique pour les utilisateurs qui connaissent d’abord leur chaîne d’outils en aval et souhaitent remonter jusqu’au format de livraison nécessaire.
KIRI illustre aussi pourquoi le traitement doit être qualifié par mode. Son guide 3D Gaussian Splatting indique que le traitement s’exécute dans le cloud. [S15] Son article AI-Enhanced LiDAR indique que le traitement LiDAR standard peut être réalisé sur l’appareil, alors que la variante améliorée par IA est téléversée pour un traitement dans le cloud. [S16] KIRI est donc attrayant si vous souhaitez une application couvrant la photogrammétrie, les objets difficiles et peu texturés, le LiDAR sur matériel Apple compatible et les splats, mais son comportement ne doit pas être réduit à simplement local ou simplement cloud.
RealityScan Mobile
RealityScan Mobile est l’application de cette liste la plus clairement orientée d’abord photogrammétrie. Sa page officielle indique qu’elle fonctionne sous iOS 16.1 ou version ultérieure et Android 7/API 24 ou version ultérieure sur les appareils compatibles ARCore. [S17] Elle est donc largement accessible sur les deux plateformes sans nécessiter de LiDAR. Elle convient bien à la capture d’objets texturés, surtout si l’objectif final est un actif partageable plutôt qu’un maillage de pièce.
Son flux de travail est également particulièrement spécifique. La documentation d’Epic indique que les fichiers de projet locaux stockent le modèle en OBJ sur iOS et en GLB sur Android. [S18] La page RealityScan d’Unreal indique que l’application est téléchargeable gratuitement et que les modèles exportés via Sketchfab peuvent être téléchargés aux formats FBX, USDZ et GLB ou glTF. [S19] En pratique, RealityScan constitue ainsi un excellent candidat pour les actifs texturés destinés à Sketchfab, aux flux de travail proches d’Unreal ou aux bibliothèques générales d’actifs, mais un choix moins naturel pour la capture de pièces LiDAR ou les flux directs par splats.
Scaniverse
Scaniverse couvre désormais davantage que sa réputation ancienne d’« application de splats gratuite » dont beaucoup de lecteurs se souviennent encore. Le guide de démarrage rapide Scaniverse pour Sites de Niantic Spatial indique que chaque scan prend en charge jusqu’à cinq minutes d’enregistrement et jusqu’à 500 mètres carrés de couverture, puis peut être téléversé pour être traité en sorties maillage ou splat gaussien avec des exports comprenant .ply, .spz, .glb, .fbx et .usdz. [S20] Le dépôt SPZ de Niantic définit par ailleurs .spz comme un format compressé de splat gaussien 3D. [S22]
La principale réserve est que la documentation Scaniverse est répartie sur plus d’une surface de flux de travail. La documentation Sites décrit une génération d’actifs par téléversement, tandis que la fiche Google Play Android actuelle indique que l’application fonctionne « sur votre téléphone, et désormais dans le cloud », et liste les exports SPZ, PLY, GLB et FBX. [S21] Lors de la vérification de publication, l’interprétation la plus prudente est que le traitement Scaniverse dépend du mode, et n’est pas uniforme. C’est donc une recommandation solide pour la capture visuelle de scènes, le partage de splats et la numérisation de type site, mais vérifiez le mode exact que vous prévoyez d’utiliser au lieu de supposer que tous les parcours de capture Scaniverse se comportent de la même manière.
3D Scanner App (Laan Labs)
3D Scanner App reste l’une des options les plus simples, orientées LiDAR, pour les utilisateurs d’iPhone et d’iPad qui souhaitent un parcours direct de la numérisation au fichier sans beaucoup d’intégration à un écosystème. Le site public actuel liste les exports OBJ, STL, PLY, USDZ et GLTF. [S24] Cela suffit pour les transferts de maillages de base vers Blender, les slicers, les visionneuses AR et les outils d’actifs courants.
La raison de sa présence dans cette liste n’est pas sa largeur sur toutes les technologies de capture, mais sa spécialisation. Si votre besoin principal est un utilitaire LiDAR pratique sur matériel Apple et que vous êtes à l’aise pour effectuer le nettoyage ailleurs, 3D Scanner App se situe facilement. Pour cet article, le site officiel actuel est considéré comme la liste d’exports faisant autorité plutôt que les anciennes pages secondaires aux affirmations plus larges ou contradictoires. [S24]
Heges
Heges est utile moins comme recommandation universelle que comme exemple clair de TrueDepth par rapport au LiDAR. Sa fiche App Store indique qu’il peut numériser avec la caméra selfie TrueDepth et le capteur LiDAR arrière, et exporter en PLY, OBJ, USDZ, STL et GLB. [S25] Il est donc pertinent si vous souhaitez comprendre comment la capture frontale de profondeur à courte distance diffère de la capture de pièces par profondeur arrière sur les appareils Apple.
La fiche App Store contient des affirmations de précision ; nous ne les considérons pas comme une exactitude validée. [S25] Cette prudence importe parce que la fiche de Heges inclut des déclarations de type marketing sur les réglages de précision et la qualité relative des capteurs, mais cet article sépare les affirmations de capacité des performances validées indépendamment. Heges doit donc être considéré ici comme un exemple utile, réservé à l’iPhone, des deux parcours de profondeur Apple plutôt que comme une référence de métrologie.
Meilleure application de scanner 3D pour iPhone en 2026
Sur iPhone, la première distinction est simple : compatible LiDAR ou non compatible LiDAR. Le parcours de reconstruction de scène d’Apple nécessite un matériel LiDAR arrière ; les recommandations de numérisation de pièces doivent donc commencer par là plutôt que de traiter tous les iPhone comme équivalents. [S07] Les valeurs de profondeur ARKit sont mesurées en mètres et accompagnées d’une carte de confiance, raison pour laquelle les applications basées sur le LiDAR peuvent prendre des décisions mieux informées concernant les pixels incertains. [S08] La page d’assistance actuelle de Polycam explicite également la limite matérielle pratique en listant les iPhone LiDAR à partir de la famille iPhone 12 Pro pour le mode Space. [S13] Les iPhone non LiDAR restent utiles, mais conviennent généralement mieux à la capture d’objets principalement basée sur la photogrammétrie. TrueDepth existe sur certains iPhone comme option frontale, mais doit être considéré comme un parcours distinct à courte distance et non comme un substitut à la numérisation de pièces par LiDAR arrière. [S25]
Si vous possédez un iPhone LiDAR et vous intéressez aux pièces ou espaces, Polycam et 3D Scanner App sont les choix les plus directs. Si vous vous intéressez aux petits objets texturés, RealityScan Mobile et KIRI Engine sont de meilleurs choix parce qu’ils reposent sur la reconstruction RGB plutôt que sur une capture de profondeur pensée d’abord pour les pièces. Si vous souhaitez des splats visuels ou le partage de scènes de type site, Scaniverse et KIRI Engine ont davantage de sens que de forcer une application de maillage de pièce à réaliser un travail par splats. Si vous souhaitez une géométrie de référence pour l’impression 3D, Polycam, KIRI et 3D Scanner App peuvent tous mener à des parcours de transfert compatibles STL, mais prévoyez toujours un nettoyage et une validation dimensionnelle avant l’impression. [S11] [S12] [S14] [S16] [S20]
- Choisissez Polycam si vous possédez un iPhone LiDAR et souhaitez capturer des pièces avec un traitement Space ou Floorplan sur l’appareil. [S11] [S13]
- Choisissez RealityScan Mobile si votre priorité est la capture d’objets texturés et un parcours d’exportation centré sur Sketchfab. [S17] [S18] [S19]
- Choisissez KIRI Engine si vous voulez une application couvrant photogrammétrie, prise en charge d’objets sans caractéristiques, modes LiDAR et splats avec une large couverture d’exports. [S14] [S15] [S16]
- Choisissez Scaniverse si vous souhaitez partager rapidement des scènes visuelles et êtes à l’aise avec des sorties maillage ou splat plutôt qu’avec un flux de travail exclusivement orienté impression. [S20] [S21]
- Choisissez 3D Scanner App si vous souhaitez un utilitaire LiDAR simple avec des formats d’exportation courants et ferez le nettoyage ailleurs. [S24]
- Choisissez Heges si vous souhaitez précisément comparer la capture TrueDepth à courte distance avec le comportement du LiDAR arrière sur iPhone. [S25]
Meilleure application de scanner 3D pour Android en 2026
La plus grande force d’Android est son étendue. Google indique que plus de 88% des appareils actifs prenaient en charge ARCore Depth en mai 2026, ce qui signifie que de nombreux téléphones Android peuvent participer à une numérisation sensible à la profondeur ou à la compréhension de scènes AR même sans scanner LiDAR dédié. [S09] ARCore Depth est souvent calculé par profondeur issue du mouvement depuis la caméra RGB, avec fusion ToF facultative ; il n’est donc pas équivalent au scanner LiDAR arrière dédié d’Apple. [S10] C’est la réserve clé pour Android : Android est souvent excellent pour la photogrammétrie et de plus en plus capable de capturer des scènes, mais le matériel et le parcours de reconstruction varient davantage d’un appareil à l’autre.
Pour la plupart des utilisateurs Android, la présélection pratique commence avec KIRI Engine, RealityScan Mobile et Scaniverse. KIRI est ici l’option officielle la plus flexible en matière de formats pour les flux de travail basés sur la photo. [S14] RealityScan est performant pour la capture d’objets texturés sur les appareils Android 7/API 24+ compatibles ARCore, avec stockage local du modèle en GLB et téléchargements Sketchfab en FBX, USDZ et GLB ou glTF. [S17] [S18] [S19] Scaniverse est attrayant si vous souhaitez des sorties de scènes en maillage ou splat et acceptez de vérifier le comportement spécifique au mode à la date de publication. [S20] [S21] Polycam ne relève d’Android que dans son périmètre vérifié, car sa propre page d’assistance indique que le mode Space Android n’est pas disponible. [S13]
Meilleure application de photogrammétrie pour la numérisation 3D
La photogrammétrie dépasse généralement la capture centrée sur la profondeur lorsque le sujet est un petit objet texturé et que l’objectif est un actif texturé détaillé. C’est particulièrement vrai lorsque la surface offre au solveur de nombreux éléments visuels à faire correspondre d’une image à l’autre. Dans ces cas, la détection de profondeur à l’échelle d’une pièce compte moins que le chevauchement, un éclairage cohérent et une sortie de maillage texturé propre pour Blender, un moteur de jeu ou le post-traitement.
Parmi les applications de cette liste, RealityScan Mobile est le choix le plus clair si vous souhaitez un pipeline simple d’actifs texturés avec distribution via Sketchfab et des formats de téléchargement courants ensuite. [S18] [S19] KIRI Engine est le plus flexible si vous avez besoin d’options de format direct telles que OBJ, FBX, STL, GLB, GLTF, USDZ, PLY ou XYZ à partir de flux de travail photo, et c’est aussi la principale application ici qui documente explicitement un mode Featureless Object Scan. [S14] Polycam peut également bien fonctionner pour la photogrammétrie d’objets, mais son flux d’objets est traité dans le cloud et l’accès à ses exports change selon le niveau. [S11] [S12] Scaniverse intervient dans cette discussion surtout lorsque votre objectif final est un résultat visuel sous forme de maillage ou de splat plutôt qu’un maillage d’actif texturé conventionnel. [S20] [S21] [S22]
| Objectif | À privilégier | Pourquoi |
|---|---|---|
| Objet texturé pour Sketchfab ou partage d’actifs de jeu | RealityScan Mobile | Flux de travail d’abord photogrammétrique avec parcours d’exportation centré sur Sketchfab. [S18] [S19] |
| Contrôle étendu et direct des formats de fichiers | KIRI Engine | Documente officiellement la plus large gamme d’exports de scans photo dans cette présélection. [S14] |
| Flux Polycam existant, surtout sur iPhone | Polycam Object Mode | Bonne intégration à l’écosystème, mais le traitement dans le cloud et les exports dépendants du niveau comptent. [S11] [S12] |
| Résultat visuel rapide de scène plutôt qu’un maillage d’actif classique | Scaniverse | La catégorie de sortie maillage ou splat est mieux adaptée à la capture visuelle qu’à l’édition prioritairement destinée à l’impression. [S20] [S22] |
Note de tableau : cette comparaison concerne les livrables de photogrammétrie, et non la capture LiDAR de pièces. [S11] [S12] [S14] [S18] [S19] [S20] [S21]
Lorsqu’un jeu de photos sur téléphone ne suffit pas, le même travail peut être déplacé vers le poste de travail. La photogrammétrie IA dans Artec Studio transforme les photos ou vidéos de tout appareil en un maillage texturé doté d’une véritable géométrie sous-jacente, plutôt qu’en une surface qui paraît correcte uniquement de loin ; c’est la différence qui importe lorsque le modèle doit être mesuré, rétroconçu ou imprimé. [S31] Pour un flux de travail uniquement fondé sur photos et vidéos, sans scanner, Artec Studio Lite est l’option de bureau plus légère ; il s’agit d’un logiciel de bureau, pas d’une application mobile. [S32]
Flux de travail : du scan au maillage, OBJ, STL ou GLB
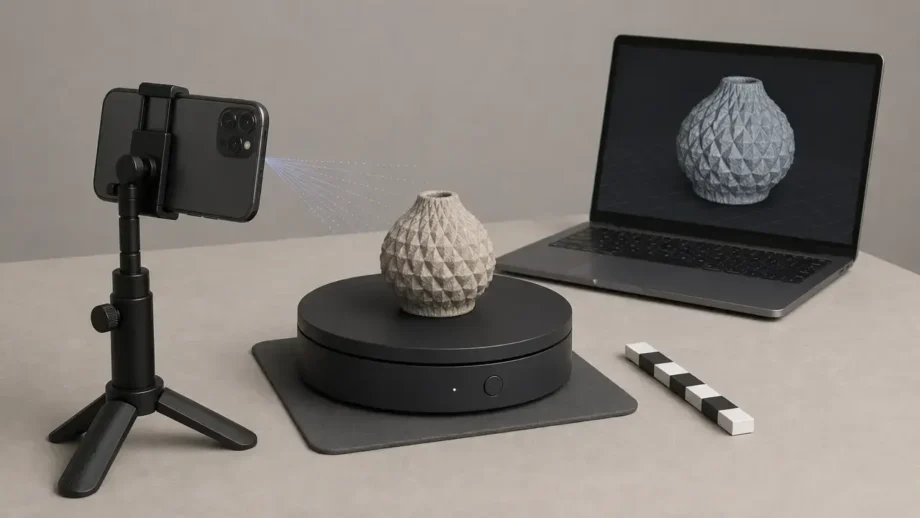
Un scan mobile utile n’est pas un événement en un clic. C’est une chaîne : capture, traitement, nettoyage, mise à l’échelle, exportation et validation.
- Préparez l’objet et l’éclairage.
- Capturez avec chevauchement ou mouvement stable.
- Traitez le scan en notant si ce mode est réalisé sur l’appareil, dans le cloud ou de manière hybride.
- Nettoyez le maillage, séparément de la vérification des dimensions.
- Établissez l’échelle à l’aide d’une référence connue.
- Exportez : OBJ, GLB ou USDZ pour les actifs texturés ; STL pour les flux d’impression ne traitant que la géométrie.
- Validez et réparez avant l’impression ou l’utilisation pour la mesure.
L’étape que beaucoup de débutants ignorent est l’établissement et la validation de l’échelle. Le nettoyage rend un modèle plus facile à utiliser, mais ne prouve pas que les dimensions sont fiables. Des recherches indépendantes sur la photogrammétrie ont montré que l’ajout de davantage de barres d’échelle, mieux placées, peut améliorer sensiblement les résultats : une étude de construction a indiqué que son essai avec quatre barres d’échelle produisait une différence absolue moyenne de 1.72 mm, tandis qu’un article ISPRS ultérieur a fait état d’une amélioration de précision de 67% grâce à des barres d’échelle calibrées et, dans le contexte de cette étude sans RTK, d’une réduction de l’erreur de distance locale de 1–3 m à moins de 4 cm. [S29] [S30] Les chiffres exacts appartiennent à ces configurations d’étude, et non à chaque scan de téléphone, mais la leçon de flux de travail est largement utile : si les dimensions comptent, ajoutez une référence connue puis vérifiez le résultat.
Choisissez les formats d’exportation selon l’usage en aval, et non par habitude. OBJ, GLB et USDZ sont des formats de transfert courants lorsque vous avez besoin d’actifs texturés ou d’une visualisation AR. STL ne transporte pas les textures. Les sorties de type nuage de points sont encore différentes : la spécification de format de fichier E57 d’ASTM indique qu’un fichier E57 peut stocker des données de points 3D, des attributs tels que la couleur ou l’intensité, ainsi que des images 2D ; c’est pourquoi un flux de travail de nuage de points ne doit pas être réduit à un flux de maillage de type STL. [S04] Si votre modèle est destiné à un slicer, pensez géométrie et réparation. S’il est destiné à Blender ou à un moteur de jeu, pensez textures, normales et compatibilité de scène.
Indicateurs de performance importants
Le mot le plus mal employé dans la numérisation mobile reste exactitude. Pour un usage pratique, distinguez au moins six notions : l’exactitude par rapport à la réalité vis-à-vis d’une référence, la précision ou répétabilité entre captures répétées, la résolution ou densité de points, la robustesse du suivi, la qualité des textures et l’emplacement du traitement ou le comportement en matière de confidentialité. La physique des surfaces compte également. Les travaux de NIST sur les performances de portée listent la portée, l’angle d’incidence, la réflectivité, l’angle azimutal, la méthode d’obtention de la mesure de portée et le type de cible comme facteurs influençant les performances. [S06] C’est pourquoi les surfaces noires, brillantes, inclinées ou pauvres en caractéristiques peuvent se comporter médiocrement même lorsque l’application est par ailleurs compétente.
Ne comparez pas seulement à l’aide de :
- la méthode de capture et la dépendance matérielle
- l’emplacement du traitement, qui peut dépendre du mode
- les formats d’exportation, qui peuvent dépendre du mode ou du niveau
- les étapes de contrôle et validation de l’échelle
- la répétabilité par rapport à l’exactitude vis-à-vis de la réalité
- les besoins de nettoyage en aval
La recherche indépendante est surtout utile ici comme avertissement contre les généralisations excessives. Une étude de 2023 comparant des applications de numérisation de pièces sur iPhone 13 Pro a constaté que les écarts moyens et les RMSE variaient fortement selon les applications dans cette configuration spécifique. [S26] Une étude PLOS ONE de 2024 a en revanche rapporté des mesures d’accord très élevées pour la numérisation par smartphone dans une configuration clinique contrôlée de membre résiduel, mais ce résultat est étroitement limité au flux de travail et à la catégorie de sujet testés. [S27] Une étude ISPRS de 2024 a également comparé plusieurs téléphones Samsung Galaxy de série S et iPhone à une référence de lumière structurée ATOS 5 dans des conditions contrôlées, renforçant le fait que les téléphones peuvent être performants, mais uniquement dans des contextes de méthode et de scène qui doivent être clairement indiqués. [S28]
Normes, vérification et vocabulaire de l’« exactitude »
La terminologie ASTM importe parce qu’elle évite de comparer des éléments différents avec les mêmes mots. ASTM E2544-24 est la Terminologie standard pour les systèmes d’imagerie tridimensionnelle (3D) active, et sa page boutique indique 13 pages ainsi que le DOI 10.1520/E2544-24. [S01] Il s’agit d’une norme terminologique, non d’un certificat attestant qu’une application est exacte. Le contexte plus large des normes remonte à l’annonce par ASTM du Comité E57 le 1 juillet 2006, et au résumé ultérieur de NIST selon lequel E57 a été créé en 2006 avec quatre sous-comités : Terminologie, Méthodes d’essai, Bonnes pratiques et Interopérabilité des données. [S02] [S03]
Pour la vérification, le modèle plus pertinent est un cadre tel que VDI/VDE 2634 Partie 2. La fiche DIN Media le décrit comme définissant les procédures d’acceptation et de surveillance ainsi que les corps d’essai pour les systèmes optiques de mesure 3D par imagerie utilisant le balayage de surface, limités ici aux systèmes de triangulation à vue unique ; elle indique une date de publication 2012-08 et 16 pages. [S05] Les applications grand public pour téléphone publient rarement ce type de preuves d’essais d’acceptation pour leurs flux de travail de bout en bout. Par conséquent, lorsque les fiches d’applications évoquent la précision, l’interprétation techniquement la plus sûre est généralement qu’elles décrivent un mode ou un réglage interne, et non un résultat de validation fondé sur une norme.
Limites et cas d’échec
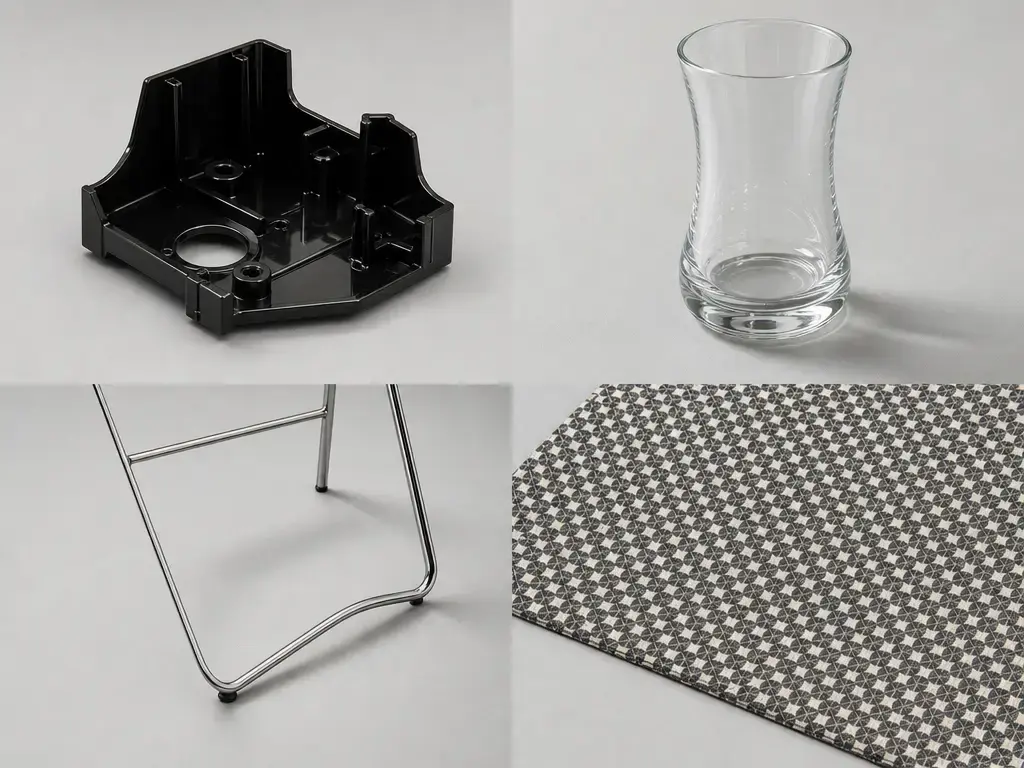
La numérisation mobile échoue pour des raisons physiques avant d’échouer pour des raisons de marque. Les matériaux réfléchissants et transparents perturbent de façons différentes la profondeur et la reconstruction basée sur l’image. Les surfaces sombres ou absorbantes peuvent affaiblir le signal retourné. Les géométries fines, telles que les pieds de chaise, peuvent disparaître ou onduler. Les murs sans caractéristiques et les motifs répétitifs peuvent compromettre l’appariement photogrammétrique. Les sujets mobiles brisent les hypothèses de chevauchement. Un mouvement rapide de la caméra provoque une perte de suivi. Les travaux de NIST sur les performances de portée rappellent utilement que la portée, l’angle d’incidence, la réflectivité, l’angle azimutal, la méthode de mesure et le type de cible modifient tous le résultat. [S06]
Lorsque le livrable doit prendre en charge une inspection formelle, une acceptation dimensionnelle contrôlée ou une documentation réglementée, c’est généralement là qu’un matériel à lumière structurée ou de métrologie dédié devient mieux adapté. Ce n’est pas parce que les applications pour téléphone sont inutiles, mais parce que des cadres d’acceptation de type normatif existent pour les systèmes de mesure optique, d’une manière que les flux de travail des applications grand public ne documentent généralement pas publiquement. [S05]
Applications : impression 3D, AR, jeux, conception, patrimoine et pièces
Pour l’impression 3D, les scans de téléphone sont généralement mieux considérés comme des maillages de référence ou des géométries de départ que comme des pièces de production finies. Un export STL peut être pratique, mais ne garantit ni l’étanchéité, ni une épaisseur de paroi correcte, ni une géométrie manifold propre, ni une échelle fiable. Dans de nombreux flux de travail de makers, il est préférable de numériser comme référence, de remodéliser dans un logiciel de CAO ou Blender, puis d’imprimer le résultat nettoyé.
Pour les jeux et l’AR, les formats de maillage texturé comptent davantage. Le pipeline Sketchfab documenté de RealityScan et les nombreux exports photo de KIRI en font de bons choix lorsque vous souhaitez transférer des actifs vers des moteurs ou visionneuses avec un minimum de friction de format. [S14] [S19] Pour la capture visuelle, les splats sont de plus en plus convaincants car ils préservent efficacement l’apparence d’une scène. Le format SPZ de Niantic est explicitement un format compressé de splat gaussien 3D, et la littérature sous-jacente sur 3D Gaussian Splatting présente les splats comme une représentation de rendu par champ de radiance plutôt que comme un maillage polygonal modifiable normal. [S22] [S23]
Pour les pièces, la documentation de conception, l’enregistrement du patrimoine et les visites de type AEC, l’avantage des applications pour téléphone est la rapidité et l’accessibilité. Le flux Sites de Scaniverse et les applications iPhone d’abord LiDAR rendent une capture rapide plausible pour de nombreuses tâches non réglementées. [S20] [S24] Mais une documentation rapide n’est pas la même chose qu’un livrable d’arpentage ou qu’un enregistrement de mesure soumis à des essais d’acceptation.
Conclusion : choisir parmi les meilleures applications de scanner 3D en 2026
Choisir parmi les meilleures applications de scanner 3D en 2026 revient à identifier votre tâche, matériel et catégorie de livrable avant d’installer quoi que ce soit. Si vous possédez un iPhone LiDAR et vous intéressez aux pièces, commencez par Polycam ou 3D Scanner App. Si vous vous intéressez aux objets texturés, commencez par RealityScan Mobile ou KIRI Engine. Si vous souhaitez la capture visuelle de scènes et les splats, Scaniverse et KIRI méritent davantage d’attention que ne leur en accordent généralement les listes orientées impression. Si vous comparez les comportements de TrueDepth et LiDAR sur iPhone, Heges est une application d’exemple utile, mais pas un substitut à une validation indépendante.
La dernière vérification doit toujours concerner la confiance dimensionnelle. Un maillage propre n’est pas la même chose qu’un maillage vérifié, et un export STL n’est pas la même chose qu’une pièce prête à imprimer. Si la tolérance importe, ajoutez une référence connue, validez le résultat et revérifiez les capacités actuelles de l’application avant de vous engager dans un flux de travail.
Si vous avez déjà atteint les limites de la capture par téléphone, le propre guide des applications de scanner 3D d’Artec couvre le même terrain du côté matériel, notamment le moment où un scanner portatif prend le relais d’une application. [S33]
FAQ
Quelle est la meilleure application de scanner 3D en 2026 ?
Il n’existe pas une seule meilleure application pour toutes les tâches. Polycam est la plus adaptée à la capture de pièces LiDAR sur iPhone, RealityScan Mobile est particulièrement efficace pour de nombreux flux de travail d’objets texturés, KIRI Engine est l’option interméthode la plus flexible en matière de formats, et Scaniverse est particulièrement pertinent pour la capture visuelle de scènes en maillage ou splat. [S11] [S14] [S19] [S20]
Quelle est la meilleure application de scanner 3D pour iPhone en 2026 ?
Pour les iPhone équipés de LiDAR, Polycam est le point de départ le plus sûr pour la capture de pièces, car ses modes orientés LiDAR sont traités localement sur l’appareil. [S11] [S13] Pour la capture d’objets sur iPhone non LiDAR, RealityScan Mobile et KIRI Engine sont généralement de meilleurs premiers choix. [S14] [S17]
Quelle est la meilleure application de scanner 3D pour Android en 2026 ?
Pour la plupart des utilisateurs Android, commencez avec KIRI Engine pour la flexibilité des exports, RealityScan Mobile pour les objets texturés et Scaniverse pour la capture de scènes et les splats. [S14] [S17] [S21] Polycam sur Android doit être considéré comme plus limité, car sa propre page d’assistance indique que le mode Space Android n’est pas disponible. [S13]
Les téléphones Android disposent-ils du LiDAR pour la numérisation 3D ?
Généralement non, au sens d’Apple. De nombreux appareils Android prennent plutôt en charge ARCore Depth, et Google indique qu’ARCore Depth repose souvent sur la profondeur issue du mouvement depuis la caméra RGB, avec fusion ToF facultative, plutôt que sur un scanner LiDAR arrière dédié. [S09] [S10]
Quelle est la meilleure application de photogrammétrie pour la numérisation 3D ?
RealityScan Mobile est souvent le choix le plus simple pour les objets texturés et le partage centré sur Sketchfab, tandis que KIRI Engine est préférable lorsque vous avez besoin d’un contrôle plus direct des formats d’exportation ou souhaitez exploiter son parcours Featureless Object Scan documenté. [S14] [S18] [S19]
Expert : comment valider l’échelle ou l’exactitude de mesure d’un scan mobile ?
Utilisez une référence connue pendant la capture, puis mesurez le modèle obtenu par rapport à cette référence après traitement. Des études indépendantes sur la photogrammétrie ont montré de meilleurs résultats avec l’ajout de barres d’échelle, notamment une expérience de construction dans laquelle l’essai avec quatre barres d’échelle a signalé une différence absolue moyenne de 1.72 mm, et une étude ISPRS ayant rapporté une amélioration de précision de 67% grâce à des barres d’échelle calibrées dans son flux de travail. [S29] [S30]
Expert : quelles normes existent pour vérifier les systèmes de mesure optique 3D, et les applications pour téléphone les respectent-elles ?
ASTM E2544-24 est une norme terminologique active pour les systèmes d’imagerie 3D, qui favorise un langage cohérent mais ne constitue pas une certification d’application. [S01] VDI/VDE 2634 Partie 2 se rapproche davantage d’un cadre de vérification car elle définit les procédures d’acceptation et de surveillance ainsi que les corps d’essai pour certains systèmes optiques de mesure 3D par imagerie. [S05] Les applications grand public pour téléphone ne publient généralement pas de résultats d’essais d’acceptation de bout en bout de ce type.
Sources
- S01: ASTM E2544-24 Terminologie standard pour les systèmes d’imagerie tridimensionnelle (3D) — https://store.astm.org/e2544-24.html
- S02: Communiqué de presse ASTM : la technologie d’imagerie 3D est au cœur d’une nouvelle initiative de normes ASTM — https://www.astm.org/news/press-releases/3d-imaging-technology-focus-new-astm-standards-initiative
- S03: NIST : Comité ASTM E57 sur les systèmes d’imagerie 3D : une mise à jour — https://tsapps.nist.gov/publication/get_pdf.cfm?pub_id=860707
- S04: ASTM E2807-11R19 Spécification standard pour l’échange de données d’imagerie 3D, version 1.0 — https://store.astm.org/e2807-11r19.html
- S05: Fiche DIN Media pour VDI/VDE 2634 Partie 2 — https://www.dinmedia.de/de/technische-regel/vdi-vde-2634-blatt-2/154896837
- S06: NIST TN 1695 : caractérisation des performances de portée d’un système d’imagerie 3D — https://www.nist.gov/publications/characterization-range-performance-3d-imaging-system-nist-tn-1695
- S07: Documentation Apple ARKit
supportsSceneReconstruction(_:)— https://developer.apple.com/documentation/ARKit/ARWorldTrackingConfiguration/supportsSceneReconstruction%28_%3A%29?changes=_8%2C_8 - S08: Documentation Apple ARKit
ARDepthData— https://developer.apple.com/documentation/arkit/ardepthdata - S09: Page des appareils compatibles Google ARCore — https://developers.google.cn/ar/devices?hl=en
- S10: Vue d’ensemble Google ARCore Depth — https://developers.google.com/ar/develop/depth
- S11: Aide Polycam : ai-je besoin du Wi‑Fi/LTE pour traiter mes captures ? — https://learn.poly.cam/hc/en-us/articles/30549172696084-Do-I-Need-Wi-Fi-LTE-to-Process-My-Captures
- S12: Aide Polycam : quels types de fichiers Polycam peut-il exporter ? — https://learn.poly.cam/hc/en-us/articles/27756102599572-What-File-Types-Can-Polycam-Export
- S13: Aide Polycam : quels appareils sont pris en charge par Polycam ? — https://learn.poly.cam/hc/en-us/articles/34419168797972-Which-Devices-Are-Supported-by-Polycam
- S14: Formats d’exportation KIRI Engine — https://www.kiriengine.app/features/export-formats
- S15: Blog KIRI Engine : comment capturer des splats gaussiens 3D avec KIRI Engine — https://www.kiriengine.app/blog/how-to-capture-3d-gaussian-splats-kiri-engine
- S16: Blog KIRI Engine : qu’est-ce que le LiDAR amélioré par IA ? — https://www.kiriengine.app/blog/what-is-ai-enhanced-lidar
- S17: Page officielle RealityScan Mobile — https://www.realityscan.com/mobile
- S18: Documentation Epic : fichiers de projet RealityScan — https://dev.epicgames.com/documentation/realityscan-mobile/RealityScan-Project-Files?lang=en-US
- S19: Page Unreal Engine RealityScan — https://www.unrealengine.com/en-US/realityscan
- S20: Guide de démarrage rapide Niantic Spatial Scaniverse pour Sites — https://www.nianticspatial.com/docs/scaniverse/quickstart/
- S21: Fiche Google Play Scaniverse — https://play.google.com/store/apps/details?id=com.nianticlabs.scaniverse&hl=en
- S22: Dépôt GitHub Niantic SPZ — https://github.com/nianticlabs/spz
- S23: Kerbl et al., 3D Gaussian Splatting for Real-Time Radiance Field Rendering — https://arxiv.org/abs/2308.04079
- S24: Site officiel 3D Scanner App — https://www.3dscannerlidar.com/
- S25: Fiche App Store Heges 3D Scanner — https://apps.apple.com/us/app/heges-3d-scanner/id1382310112
- S26: Geomatics 2023 : utilisation de la technologie LiDAR des smartphones pour une documentation 3D de bâtiments à faible coût avec iPhone 13 Pro — https://www.mdpi.com/2673-7418/3/4/30/html
- S27: PLOS ONE 2024 : la numérisation par smartphone est une alternative fiable et exacte aux techniques contemporaines de mesure de membre résiduel — https://journals.plos.org/plosone/article?id=10.1371/journal.pone.0313542
- S28: Étude comparative ISPRS Archives 2024 sur la photogrammétrie par smartphone — https://isprs-archives.copernicus.org/articles/XLVIII-2-W8-2024/211/2024/
- S29: Dai, Feng et Hough 2014 : sources d’erreur photogrammétriques et effets sur la modélisation et l’arpentage dans les applications d’ingénierie de construction — https://link.springer.com/article/10.1186/2213-7459-2-2
- S30: ISPRS 2021 : amélioration de l’exactitude interne des blocs d’images UAV grâce aux vols locaux à basse altitude et aux barres d’échelle — https://isprs-archives.copernicus.org/articles/XLIII-B1-2021/183/2021/isprs-archives-XLIII-B1-2021-183-2021.pdf
- S31: Artec 3D : photogrammétrie IA dans Artec Studio — https://www.artec3d.com/3d-software/artec-studio/photogrammetry
- S32: Artec 3D : Artec Studio Lite — https://www.artec3d.com/3d-software/artec-studio/lite
- S33: Centre d’apprentissage Artec 3D : meilleures applications de scanner 3D — https://www.artec3d.com/learning-center/best-3d-scanner-apps