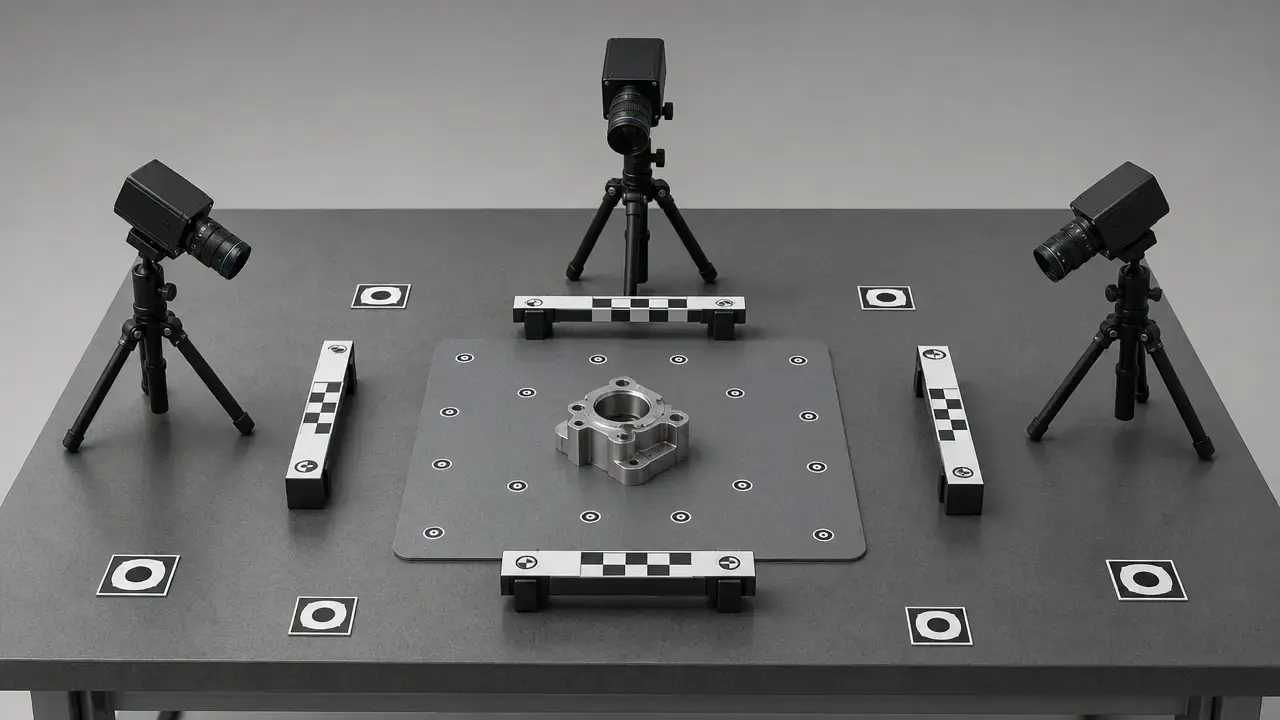

Résumé
Quelle est l’exactitude de la photogrammétrie ? Il n’existe pas de chiffre universel, car elle dépend de la catégorie de flux de travail, de la géométrie de prise de vue, de la qualité des images, de l’échelle ou du contrôle, de l’étalonnage, du comportement de la surface et de la manière dont le résultat est validé. [S01] [S11]
En cartographie aérienne et par drone, un projet correctement mis à l’échelle et reconstruit est souvent décrit par des recommandations d’environ 1–3 × GSD pour l’exactitude relative, mais Pix4D avertit également que l’erreur n’est pas globale : l’exactitude locale peut donc varier au sein d’un même modèle. [S01] Sans GCP, la géolocalisation des images par GNSS standard peut laisser l’exactitude absolue finale au niveau de quelques mètres. [S01] Avec un géoréférencement précis, les recommandations typiques sont d’environ 1–2 × GSD horizontalement et 1–3 × GSD verticalement. [S01] Les travaux contrôlés à courte portée peuvent être nettement meilleurs, mais uniquement dans des configurations conçues avec une solide conception du réseau et des contrôles de référence : Fraser décrit un réseau sur un radiotélescope de 26 m exigeant une exactitude des points objet de σ = 0.065 mm, tandis qu’une comparaison industrielle avec une vérité terrain obtenue par CMM a rapporté des erreurs moyennes de distance à une demi-sphère de 0.040 mm pour la photogrammétrie avec marqueurs, de 0.231 mm pour une stratégie sans marqueurs et de 1.721 mm pour une stratégie moins robuste affectée par des changements de mise au point. [S10] [S12]
- La photogrammétrie contrôlée à courte portée peut atteindre une exactitude submillimétrique, mais uniquement avec une géométrie conçue, une échelle ou des cibles fiables et des contrôles de référence indépendants. [S08] [S10] [S12]
- La cartographie par UAV avec contrôle peut approcher les limites fondées sur le GSD, mais le résultat dépend toujours du recouvrement, de la visibilité, de la qualité du géoréférencement et des points de contrôle. [S01] [S04]
- La modélisation visuelle non contrôlée peut sembler convaincante ; toutefois, sans échelle externe, contrôle du référentiel ou vérifications indépendantes, elle doit être considérée comme un modèle visuel avant toute affirmation métrologique. [S09] [S11]
L’exactitude de la photogrammétrie en bref
La manière la plus sûre d’interpréter l’exactitude de la photogrammétrie consiste à la considérer selon la catégorie du flux de travail, et non comme un chiffre universel. La plupart des règles fondées sur le GSD proviennent de recommandations pour la cartographie aérienne ou par drone : elles ne doivent donc pas être appliquées comme des règles génériques aux objets de table, aux personnes ou aux pièces d’inspection. [S01] [S09] [S11]
| Catégorie de flux de travail | Rapport d’exactitude typique | Ce qui limite principalement l’exactitude | Meilleure méthode de validation |
|---|---|---|---|
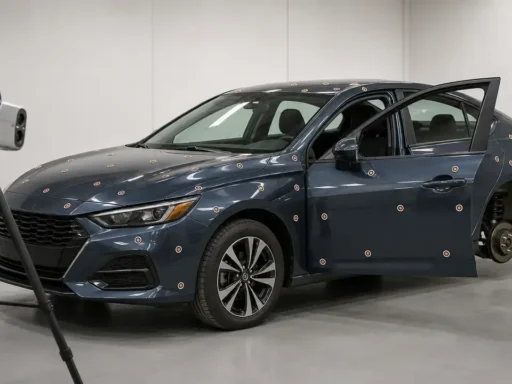
| Cartographie par UAV | Exactitude relative d’environ 1–3 × GSD ; avec un géoréférencement précis, recommandations d’environ 1–2 × GSD en X,Y et 1–3 × GSD en Z. Sans GCP et avec un GNSS standard, le positionnement absolu peut rester de seulement quelques mètres. [S01] | GSD, recouvrement, visibilité, qualité des images, qualité du contrôle et géoréférencement. L’erreur n’est pas globale sur l’ensemble du modèle. [S01] [S03] | Points de contrôle pour l’exactitude absolue, avec des GCP lorsque le positionnement externe importe. [S04] |
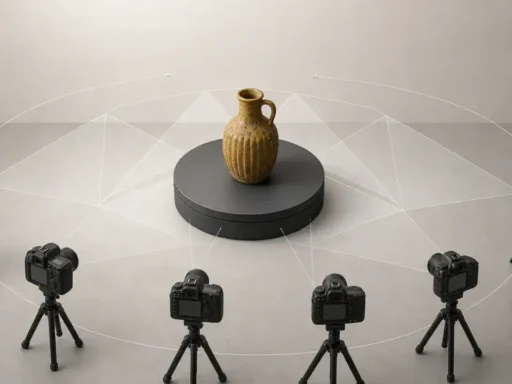
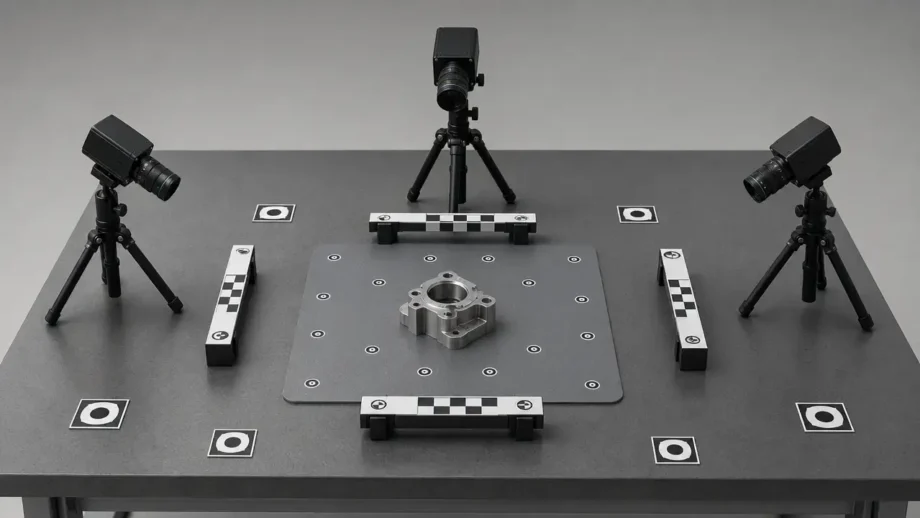
| Photogrammétrie à l’échelle de l’objet | Résidus de barres d’échelle, distances de contrôle ou erreurs après alignement d’un modèle en espace image sur l’espace objet. Au moins trois barres d’échelle sont recommandées pour une meilleure confiance. [S08] [S09] | Conception du réseau, distorsion de l’objectif, qualité des marqueurs et exactitude de la référence de distance elle-même. [S08] [S10] | Vérifier les barres d’échelle ou les distances exclues, et non uniquement les références employées pour optimiser le modèle. [S08] |
| Inspection contrôlée à courte portée | Erreur par rapport à un instrument ou une géométrie de référence. Des exemples publiés vont de σ = 0.065 mm dans un réseau hyper-redondant à une erreur moyenne de distance à une demi-sphère de 0.040 mm dans une comparaison industrielle avec marqueurs. [S10] [S12] | Stratégie de prise de vue, texture de la scène, stabilité de la mise au point et qualité de la comparaison de référence. [S10] [S12] | Comparaison directe avec une CMM, un laser tracker ou d’autres références de qualité métrologique. [S12] |
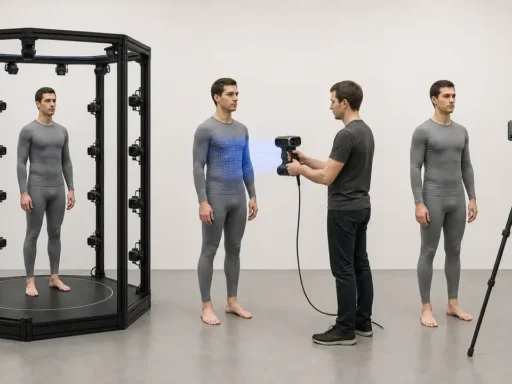
| Rigs multi-caméras et flux hybrides | Répétabilité propre au projet, distances de contrôle ou écarts à une référence externe plutôt qu’un chiffre universel en mm. [S11] [S12] | Étalonnage du rig, mouvement du sujet, texture et manière dont le rig est lié à l’échelle ou à un repère de référence. [S11] | Prises de vue répétées, complétées par des mesures de référence indépendantes ou une comparaison hybride avec le système métrologique associé. [S11] [S12] |
En pratique, la méthode de validation compte autant que le chiffre lui-même. Un modèle peut présenter une bonne forme interne tout en étant décalé, tourné ou mis à l’échelle de façon incorrecte dans le monde réel ; c’est pourquoi les références d’échelle seules, le contrôle complet du référentiel et les vérifications indépendantes doivent rester distincts. [S01] [S08] [S09]
Ce que signifie l’« exactitude » en photogrammétrie
En photogrammétrie, l’exactitude n’est pas synonyme de fidélité, de répétabilité ou de résolution. L’exactitude est la proximité de la valeur vraie. La fidélité désigne le degré d’accord entre des mesures répétées. La répétabilité est la cohérence d’un même flux de travail lorsque vous le répétez. La résolution ou l’espacement des points décrit la finesse de l’échantillonnage d’une surface, mais peut être plus fin que la véritable qualité de mesure du modèle. Un nuage de points dense peut ainsi paraître détaillé tout en étant erroné en échelle ou en position. [S11]
Une seconde distinction oppose exactitude relative et absolue. Pix4D définit l’exactitude relative comme la qualité de concordance des éléments entre eux au sein d’un même modèle ou d’une même carte, et l’exactitude absolue comme l’écart entre ces éléments reconstruits et leur position réelle dans un référentiel. [S01] Un modèle peut donc être cohérent en interne tout en étant globalement faux : deux trous d’une pièce peuvent être correctement espacés l’un par rapport à l’autre, alors que l’ensemble du modèle est décalé, tourné ou mis à l’échelle loin de la réalité parce qu’il n’a jamais été rattaché à l’espace objet. Les sorties SfM commencent dans un système de coordonnées relatif d’espace image et doivent être alignées sur l’espace objet, souvent au moyen d’une transformation de similarité 3D fondée sur un contrôle connu. [S09]
La validation s’effectue également par niveaux. Les diagnostics internes, tels que l’erreur de reprojection, indiquent dans quelle mesure le modèle de caméra résolu correspond aux observations d’image. Les résidus contraints indiquent dans quelle mesure la solution correspond aux données de contrôle utilisées pour la construire. Les vérifications indépendantes, comme les points de contrôle, les barres d’échelle de vérification ou les mesures de référence externes, constituent des preuves plus solides car elles n’ont pas servi à ajuster le modèle. Pix4D décrit les points de contrôle comme un moyen d’évaluer l’exactitude absolue, tandis que les points Ground Test de RealityScan sont spécifiquement exclus de l’optimisation et peuvent révéler des déformations telles que l’effet banane. Il n’existe toujours aucun critère commun universellement reconnu pour formaliser l’erreur d’un modèle photogrammétrique entre les flux de travail ; la métrique doit donc être indiquée avec l’affirmation. [S04] [S06] [S11]
Encadré glossaire
- GSD — Distance d’échantillonnage au sol : distance entre les centres de deux pixels consécutifs, mesurée au sol. Elle décrit l’échelle de l’image, et non une exactitude finale garantie. Une image à 5 cm GSD représente 5 cm/pixel, tandis qu’une image à 30 cm GSD représente 30 cm/pixel. [S02]
- RMSE — Erreur quadratique moyenne : mesure synthétique de l’ampleur des résidus dans une configuration de test ou une comparaison particulière.
- Erreur de reprojection — Écart dans l’espace pixel entre les points observés dans l’image et les points prédits par le modèle de caméra résolu.
- Point de contrôle — Point levé indépendamment, utilisé pour évaluer l’exactitude absolue en comparant les positions connues et calculées. [S04]
- Barre d’échelle — Distance connue utilisée pour définir ou vérifier l’échelle du modèle. Elle n’établit pas à elle seule un référentiel externe complet. [S08] [S09]
Historique minimal — comment le SfM a changé les flux de travail
La photogrammétrie classique s’appuyait davantage sur un contrôle préalablement mesuré et une géométrie planifiée manuellement. La Structure from Motion a changé cette approche en résolvant conjointement la pose de la caméra et la géométrie de la scène à partir d’images se chevauchant, au moyen d’un ajustement de faisceaux très redondant piloté par des caractéristiques appariées sur plusieurs vues. [S09] Cela a rendu la reconstruction photogrammétrique bien plus accessible, mais n’a pas rendu l’échelle ou l’orientation automatiques. Westoby et ses collègues soulignent que les nuages de points SfM commencent dans un système de coordonnées relatif d’espace image et doivent toujours être alignés sur l’espace objet réel au moyen de références externes telles que des GCP ou des cibles. [S09]
Principes techniques — pourquoi la géométrie et l’étalonnage déterminent les résultats
La photogrammétrie fonctionne en trouvant des caractéristiques homologues dans des images qui se chevauchent et en résolvant ensemble les caméras et les points 3D par ajustement de faisceaux. La géométrie est au cœur de la mesure. Si la scène est vue sous trop peu d’angles, si la base est faible, si les points de vue sont presque collinéaires ou si la surface présente des motifs répétitifs, le solveur dispose de moins d’informations pour trianguler des positions fiables. La présentation du SfM par Westoby souligne que la méthode convient le mieux aux jeux d’images avec un fort recouvrement capturant la structure 3D complète depuis un large éventail de positions. [S09] En travaux aériens, Pix4D recommande au minimum 75% de recouvrement frontal et 60% de recouvrement latéral dans le cas général, avec un recouvrement supérieur pour les scènes plus difficiles : agriculture plane à 80/80, forêt et végétation dense à 85/85, et travaux thermiques à 90/90. [S03] Pour la capture circulaire de bâtiments, Pix4D recommande une image tous les 5–10° et déconseille d’augmenter la hauteur de vol de plus de 2× entre les passages, car des sauts importants de hauteur modifient le GSD et affaiblissent la cohérence géométrique. [S03]
L’étalonnage importe parce que le solveur estime une géométrie 3D à partir d’observations de pixels, et non de rayons idéalisés. La distorsion de l’objectif modifie les points où ces rayons devraient se croiser. Le flou réduit la fiabilité de l’appariement des caractéristiques. L’obturateur roulant peut déformer la géométrie pendant le mouvement. Pix4D avertit explicitement que les caméras à obturateur roulant ne sont pas recommandées pour des résultats d’exactitude subcentimétrique. [S01] RealityScan note aussi que même le placement humain soigneux de points est difficile en dessous de 3–4 pixels, rappelant que des images et des cibles faibles conduisent directement à des mesures faibles. [S06]
Le GSD doit surtout être traité comme une variable de planification. Pix4D le définit comme la distance entre les centres de deux pixels consécutifs mesurée au sol, et ses exemples rendent la distinction claire : 5 cm GSD signifie 5 cm par pixel, soit 25 cm² par pixel, tandis que 30 cm GSD signifie 30 cm par pixel, soit 900 cm² par pixel. [S02] Ces valeurs décrivent l’échelle des images et le détail visible, mais ne garantissent pas l’exactitude dimensionnelle finale. Un projet à faible GSD avec une mauvaise géométrie peut rester moins performant qu’un projet à GSD plus élevé avec un meilleur contrôle et une meilleure validation. [S01] [S02]
Choix de capture qui améliorent généralement la géométrie
- Utilisez un fort recouvrement frontal et latéral afin que les mêmes caractéristiques soient observées depuis plusieurs points de vue. [S03]
- Ajoutez des vues convergentes lorsque le sujet présente de la profondeur, des façades ou des surfaces répétitives. [S03] [S09]
- Pour la capture circulaire de bâtiments, gardez un espacement d’images réduit, d’environ 5–10°, et augmentez progressivement la hauteur plutôt que de sauter de plus de 2× entre les passages. [S03]
- Privilégiez des images nettes, bien exposées et un comportement stable de l’obturateur. [S01] [S05]
- Traitez l’étalonnage et la distorsion comme des questions de mesure, et non comme des retouches esthétiques. [S01] [S05]
- N’oubliez pas que le marquage manuel devient difficile sous 3–4 pixels : la visibilité de la cible et l’échelle de l’image comptent donc. [S06]
- Considérez le GSD comme une référence de planification, non comme la preuve que le modèle terminé est précis. [S02]
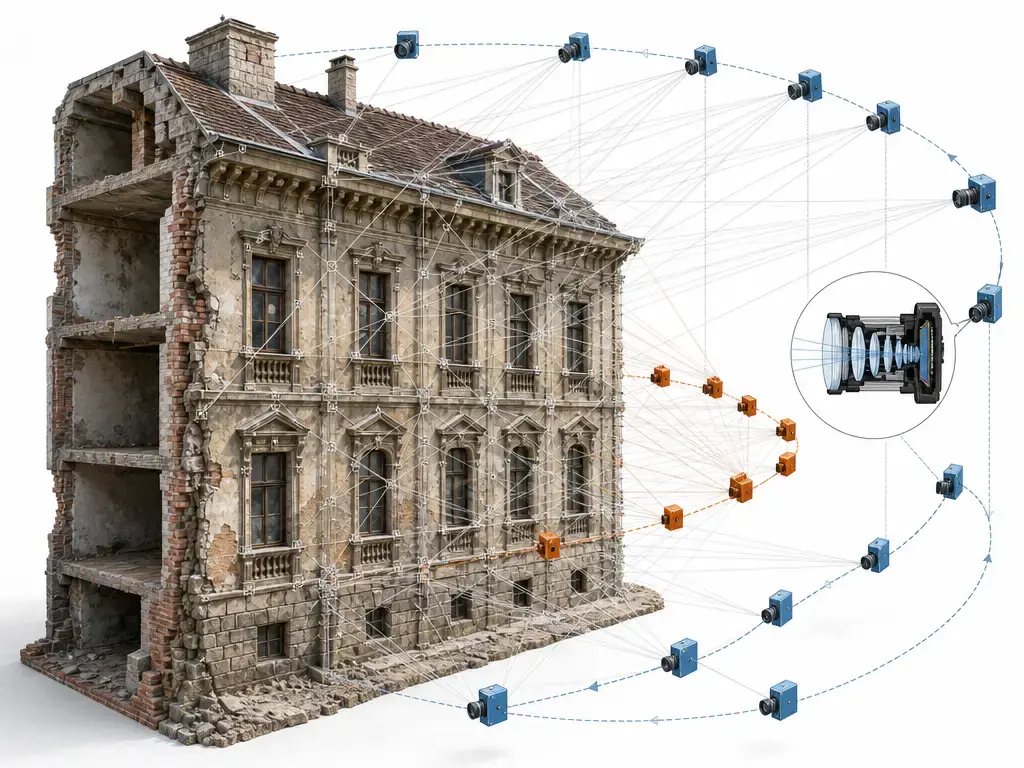
Validation et rapport — les métriques à ne pas confondre
Les diagnostics internes sont utiles, mais ne sont pas équivalents à l’exactitude sur le terrain. L’erreur de reprojection indique avec quelle exactitude le modèle de caméra résolu correspond aux points d’image observés, et le RMSE résume l’ampleur des résidus dans une comparaison choisie. Ces chiffres aident à diagnostiquer la reconstruction, mais ne prouvent pas à eux seuls qu’une pièce, un bâtiment ou un site est correctement dimensionné ou situé dans le monde réel. [S11]
Les résidus contraints se situent un niveau au-dessus. Les résidus des GCP et des barres d’échelle activées peuvent paraître très bons, notamment parce que ces références ont contribué à définir la solution. Le centre d’aide d’Agisoft explicite cette distinction : une barre d’échelle activée est un contrôle utilisé pendant l’optimisation, tandis qu’une barre d’échelle désactivée est une vérification utilisée ensuite. [S08] La même logique s’applique aux GCP. Si vous optimisez le modèle à l’aide d’une référence puis rapportez cette même référence comme preuve d’exactitude, vous démontrez l’ajustement au contrôle, non une exactitude indépendante. Pix4D recommande donc les points de contrôle pour évaluer l’exactitude absolue. [S04]
Les affirmations les plus solides reposent sur des données de test indépendantes. RealityScan décrit les points Ground Test comme des références qui ne participent pas à l’optimisation et qui peuvent révéler l’effet banane si le modèle se déforme alors que le contrôle semble toujours bon. [S06] Dans les travaux à l’échelle de l’objet, l’équivalent consiste à exclure certaines barres d’échelle ou distances de contrôle plutôt que de toutes les activer. En inspection, l’équivalent peut être une comparaison directe avec une CMM, un laser tracker ou une autre référence de qualité métrologique. Puisque le domaine ne possède toujours pas un critère universellement accepté pour la qualité des modèles photogrammétriques, la méthode de validation doit accompagner le chiffre rapporté. [S08] [S11] [S12]
| Métrique | Calculée à partir de | Ce qu’elle peut indiquer | Ce qu’elle ne peut pas prouver |
|---|---|---|---|
| Erreur de reprojection | Observations d’image comparées aux points projetés du modèle. | Si la solution de caméra correspond étroitement aux mesures de l’image. | À elle seule, l’exactitude dimensionnelle ou positionnelle dans le monde réel. [S11] |
| RMSE | Résidus d’un ajustement ou d’une comparaison. | L’ampleur globale de l’erreur dans la configuration de test choisie. | L’exactitude hors de cette configuration ou de ce contexte de référence. [S11] |
| Résidus GCP ou barres d’échelle activées | Écarts entre les références contraintes et les valeurs résolues. | Dans quelle mesure le modèle correspond aux contrôles employés lors de l’optimisation. | Une validation indépendante, car les mêmes données ont aidé à construire la solution. [S08] |
| Points de contrôle ou barres d’échelle désactivées | Écarts entre les références exclues et les valeurs résolues. | Preuve indépendante d’exactitude absolue ou de qualité d’échelle dans la région testée. | L’exactitude partout, sauf si la couverture des contrôles est représentative. [S04] [S06] [S08] |
Flux de travail — liste de contrôle pour une photogrammétrie prête à mesurer
Un flux de travail prêt à mesurer commence par la définition de l’exactitude requise avant la prise de vue. En travaux aériens, cela signifie souvent choisir un GSD cible, planifier le recouvrement et décider si le projet reposera uniquement sur la géolocalisation embarquée, le RTK/PPK, les GCP ou une combinaison de ces éléments. [S01] [S03] [S04] À l’échelle de l’objet, cela signifie généralement décider comment l’échelle sera introduite, comment les cibles ou caractéristiques seront distribuées dans le volume et quelle référence sera exclue pour la validation. [S08] [S09] Quel que soit le flux de travail, l’exactitude absolue du modèle ne peut dépasser l’exactitude de sa géolocalisation d’images ou de ses références de contrôle. [S01]
Le contrôle et la validation doivent être séparés volontairement. Pix4D indique que les points de contrôle servent à évaluer l’exactitude absolue, et pas simplement à améliorer l’ajustement. [S04] Agisoft indique que les barres d’échelle activées sont des contrôles et que les désactivées sont des vérifications. [S08] RealityScan indique que les points Ground Test sont exclus de l’optimisation et peuvent révéler une déformation. [S06] Il s’agit de variantes de la même règle : n’évaluez pas le modèle à l’aide des mêmes références qui lui ont donné la réponse. [S04] [S06] [S08]
Les habitudes de capture importent parce qu’elles déterminent la quantité d’erreur que l’ajustement de faisceaux doit absorber. Les recommandations de Pix4D sur le recouvrement et les recommandations de DJI Terra pour la lumière visible convergent vers une forte redondance comme pratique standard, tandis que la routine d’étalonnage de DJI ajoute une recette de capture concrète pour un cas d’usage spécifique : altitude de vol de 100 m, vitesse d’obturation de 1/400 s ou plus rapide, correction de distorsion désactivée, tangage de -45° et recouvrement de 80% vers l’avant avec 70% latéralement. [S03] [S05] Cette recette DJI n’est pas une loi universelle pour toute la photogrammétrie, mais elle montre l’interaction entre étalonnage, contrôle du flou et planification des points de vue. La remarque de RealityScan sur les limites du marquage manuel à 3–4 pixels rappelle que les cibles minuscules ou floues font perdre de l’exactitude potentielle, même si le reste du flux de travail est robuste. [S06]
Liste de contrôle prête à mesurer
- Définissez l’exactitude requise avant la prise de vue et indiquez si l’affirmation est relative, absolue ou limitée à l’échelle. [S01] [S11]
- Choisissez d’abord la catégorie de flux de travail : cartographie par UAV, capture à l’échelle de l’objet, rig multi-caméras ou inspection hybride. [S11]
- Pour la cartographie aérienne générale, prévoyez au minimum 75% de recouvrement frontal et 60% de recouvrement latéral, davantage pour les scènes difficiles. [S03]
- Pour les missions DJI Terra en lumière visible, 80% de recouvrement vers l’avant et 70% latéral sont recommandés, avec 65% vers l’avant et 60% latéral comme minimum réduit. [S05]
- Si vous avez besoin d’un contrôle par GCP, utilisez au moins 3 points et de préférence 5–10 répartis sur le projet. [S04]
- Dimensionnez les cibles AutoGCP à au moins 20× le GSD moyen du projet. [S04]
- Pour la capture circulaire de bâtiments, ne vous appuyez pas sur un seul anneau ; utilisez plusieurs hauteurs et maintenez le changement de hauteur entre passages sous 2×. [S03]
- À l’échelle de l’objet, utilisez au moins trois barres d’échelle lorsque ce flux de travail est approprié. [S08]
- Gardez les références de contrôle et de vérification séparées : les barres d’échelle activées sont des contrôles, les désactivées sont des vérifications. [S08]
- Réglez le champ d’exactitude de la barre d’échelle sur l’exactitude réelle de l’appareil de mesure de distance ; l’exemple de valeur par défaut d’Agisoft est 0.001 m, et non une vérité universelle. [S08]
- Utilisez des points de contrôle ou Ground Test pour la validation plutôt que pour l’optimisation. [S04] [S06]
- Évitez les prises de vue avec obturateur roulant pour des affirmations subcentimétriques, sauf si vous avez spécifiquement testé le flux de travail. [S01]
- Conservez des images nettes et peu floues ; les recommandations d’étalonnage DJI comprennent une vitesse d’obturation de 1/400 s ou plus rapide et la correction de distorsion désactivée dans cette routine spécifique. [S05]
- Répartissez les cibles, contrôles et références dans tout le volume de la scène afin de détecter plus facilement les courbures locales. [S06] [S09]
Pour les missions aériennes, la séquence pratique est généralement : choisir le GSD, concevoir le recouvrement, placer le contrôle, puis vérifier avec des points de contrôle. Pour les travaux à l’échelle de l’objet, elle est plus souvent : concevoir la couverture des points de vue, placer l’échelle ou les cibles, réserver certains contrôles, puis comparer aux distances exclues ou à une autre référence. Dans les deux cas, le flux de travail devient fiable lorsque la validation reste indépendante de l’optimisation. [S02] [S04] [S08]
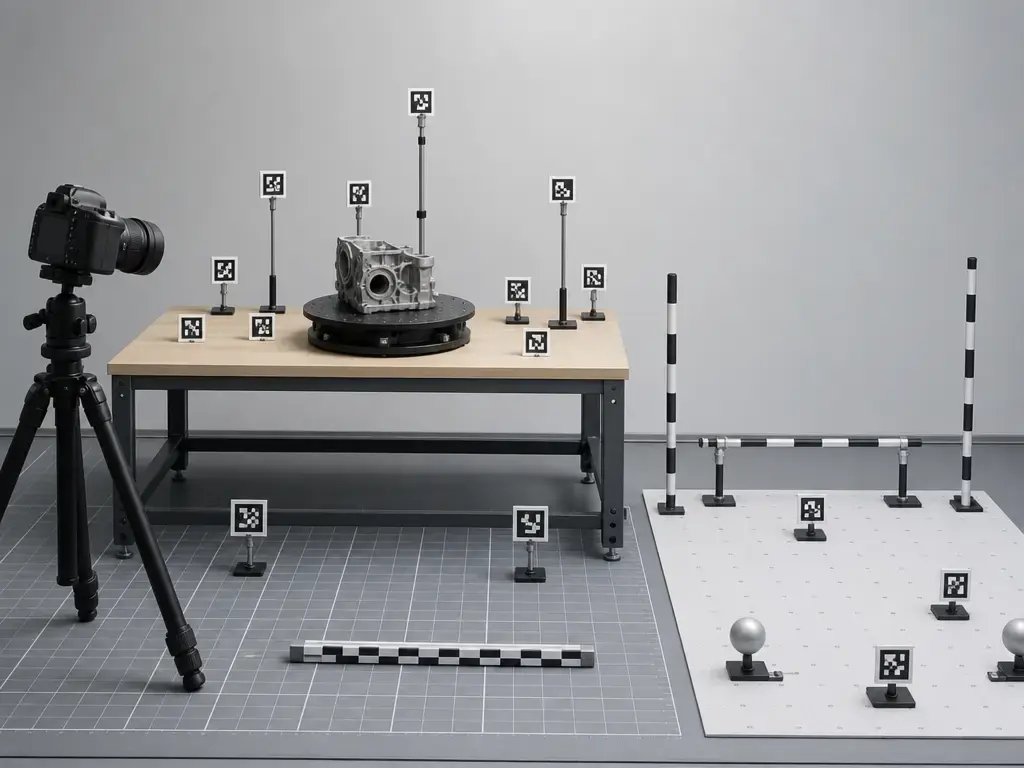
Catégories de flux de travail et attentes typiques
Les principales catégories de flux de travail sont la photogrammétrie d’objets à courte portée, la cartographie par UAV ou aérienne, les rigs multi-caméras pour les personnes ou la capture dynamique, et les flux de métrologie hybrides combinant la photogrammétrie à un autre système de référence. Elles ne sont pas interchangeables. La cartographie aérienne rapporte souvent l’exactitude en termes de GSD parce que le projet est lié à l’échelle au sol et au géoréférencement. Les travaux sur objets à courte portée rapportent plus souvent des vérifications par barres d’échelle ou des écarts par rapport à un instrument de référence. Les rigs multi-caméras s’intéressent souvent à la répétabilité, à la cohérence et à la manière dont le rig est lié à l’échelle, plutôt qu’à un chiffre universel en mm. Les flux de métrologie hybrides héritent à la fois des forces et des contraintes de l’instrument de référence auquel ils sont associés. [S01] [S08] [S11] [S12]
C’est pourquoi l’application croisée des règles est trompeuse. La recommandation de Pix4D de 1–3 × GSD est utile pour la cartographie aérienne ou par drone lorsque le projet est correctement reconstruit et mis à l’échelle, mais ce n’est pas une règle générique pour les objets de table. [S01] Les barres d’échelle à l’échelle de l’objet peuvent établir ou vérifier l’échelle, mais elles ne créent pas à elles seules un référentiel externe complet. [S08] Les modèles SfM commencent dans l’espace image et doivent être alignés sur l’espace objet avant que l’échelle et l’orientation aient un sens. [S09] Dans les réseaux conçus à courte portée, la redondance peut être très élevée, Fraser mentionnant 10–20 images par station ou davantage, mais le résultat final dépend toujours de la conception spécifique et de la référence employée. [S10]
| Type de flux de travail | Meilleure utilisation | Métrique de rapport typique | Meilleure méthode de validation |
|---|---|---|---|
| Objets à courte portée | Pièces, artefacts, accessoires et petites scènes où la géométrie des points de vue peut être étroitement contrôlée. | Résidus de barres d’échelle, distances exclues ou comparaison avec un modèle de référence. [S08] [S09] | Barres d’échelle de contrôle, distances exclues ou comparaison directe avec un autre instrument. [S08] |
| Cartographie UAV / aérienne | Terrains, sites, toitures, stocks, orthomosaïques, MNS et structures de grande taille. | Exactitude relative d’environ 1–3 × GSD ; avec un géoréférencement précis, environ 1–2 × GSD en X,Y et 1–3 × GSD en Z. Sans contrôle, la position absolue peut rester de seulement quelques mètres. [S01] | GCP plus points de contrôle, ou géoréférencement embarqué précis plus points de contrôle. [S01] [S04] |
| Rigs multi-caméras | Personnes, corps, capture de production répétée ou scènes limitées par le mouvement. | Répétabilité propre au projet, vérifications d’échelle et comparaisons de référence plutôt qu’une règle GSD universelle. [S11] | Captures répétées avec objets d’échelle ou de référence indépendants. [S11] |
| Métrologie hybride | Flux d’inspection fusionnant la photogrammétrie avec des données de laser tracker, de CMM ou de scanner. | Écart à l’instrument de référence ou résidus dans un système de coordonnées fusionné. [S12] | Comparaison directe avec le système métrologique associé. [S12] |
Exactitude de la photogrammétrie face à la numérisation laser
L’expression exactitude de la photogrammétrie face à la numérisation laser masque souvent une comparaison de choses incomparables. La photogrammétrie produit généralement un résultat au niveau du projet dont l’exactitude dépend de la géométrie, de l’échelle d’image, du contrôle, de l’étalonnage et de la validation. [S01] Les fabricants de scanners publient en revanche souvent des spécifications au niveau du dispositif, telles que l’exactitude ponctuelle, l’exactitude volumétrique, la résolution, la portée ou la cadence de mesure, parfois dans le cadre de normes ou de tests d’acceptation définis. [S14] [S15] [S17] [S18] ASTM E2938 est par exemple une méthode d’essai de portée relative pour les systèmes d’imagerie 3D à moyenne portée fonctionnant sur au moins une partie de la plage de 2 à 150 m. [S14] ISO 10360-13 est une norme d’acceptation et de revérification pour les systèmes optiques de mesure de coordonnées 3D, mais son champ est limité aux conditions de surface coopératives. [S15] Ces cadres sont utiles, mais ils ne signifient pas qu’un projet photogrammétrique sera toujours précis à hauteur d’un unique chiffre de spécification d’appareil. [S01] [S15]
La photogrammétrie est compétitive lorsque le sujet offre suffisamment de texture, que la géométrie de capture est solide et que le modèle est validé par des contrôles appropriés. Elle est souvent intéressante pour les grands objets, les environnements mixtes, l’enregistrement du patrimoine et les situations où la couleur et le contexte de surface importent autant que la forme. [S01] [S09] Les catégories de scanners tendent à l’emporter lorsque les surfaces sont coopératives, l’éclairage est maîtrisé et le travail exige une spécification d’appareil correspondant clairement à une méthode d’essai connue. Une page du Creaform HandySCAN BLACK Elite distingue, par exemple, une exactitude de 0.025 mm, une exactitude volumétrique de 0.020 mm + 0.040 mm/m, une résolution de 0.025 mm et 1,300,000 mesures/s, avec des essais d’acceptation fondés sur VDI/VDE 2634 part 3. [S17] La gamme Focus de FARO emploie encore un style différent, en annonçant une portée dépendante du modèle et une exactitude « jusqu’à » 2 mm en 3D, comme 200 m pour Focus Premium et 400 m pour Focus Premium Max. [S18]
| Méthode | Ce qu’elle mesure | Comment l’exactitude est généralement spécifiée | Sources d’erreur courantes |
|---|---|---|---|
| Photogrammétrie | Forme de surface et géométrie de scène reconstruites à partir d’images se chevauchant. | Résultat de projet : souvent recommandations fondées sur le GSD dans les travaux aériens, ou résidus par rapport à des barres d’échelle, points de contrôle et modèles de référence. [S01] [S08] | Géométrie faible, texture limitée, flou, distorsion de l’objectif, mauvais contrôle et variations locales d’erreur. [S01] [S09] |
| Triangulation portable / lumière structurée | Pièces petites à moyennes à courte portée. | Spécifications fabricant telles que exactitude, exactitude volumétrique, résolution et cadence de mesure. [S17] | Surfaces réfléchissantes, occultation, effets de distance de travail et technique de l’opérateur. [S15] [S17] |
| Scanners de métrologie par lumière structurée / optiques | Mesure contrôlée à courte portée sur surfaces coopératives. | Essais d’acceptation ou de revérification selon des normes comme ISO 10360-13. [S15] | État de surface, état d’étalonnage et stabilité environnementale. [S15] |
| LiDAR terrestre | Nuages de points à l’échelle d’une pièce, d’un bâtiment ou d’un site. | Affirmations fabricant sur la portée et l’exactitude 3D, souvent formulées en valeurs « jusqu’à ». [S18] | Portée, réflectivité, angle d’incidence, recalage et occultation. [S14] [S18] |
La comparaison pratique n’est pas « Quelle étiquette est la plus petite ? », mais « Quel flux de travail peut honnêtement satisfaire l’exigence et le prouver ? ». Le RMSE d’un projet photogrammétrique n’est pas équivalent à une spécification d’exactitude volumétrique d’un scanner, et un chiffre d’exactitude « jusqu’à » d’un scanner ne promet pas que chaque configuration sur le terrain atteindra cette condition optimale. [S11] [S17] [S18]
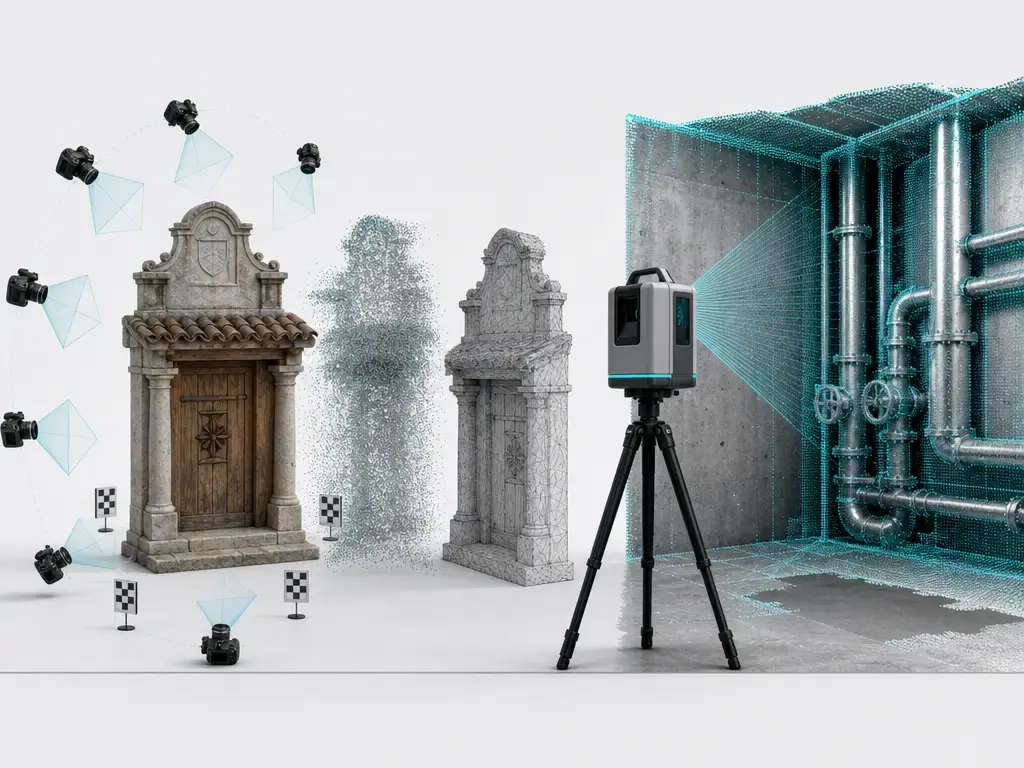
Contexte des normes et de la traçabilité
Les normes importent, car les affirmations de mesure sont plus solides lorsqu’elles renvoient à une méthode d’essai connue plutôt qu’à un langage marketing vague. Dans les travaux géospatiaux, la norme porte souvent sur la manière de rapporter et vérifier l’exactitude positionnelle d’un produit cartographié. En métrologie basée sur les dispositifs, la norme concerne plus souvent l’acceptation ou la revérification d’une catégorie particulière d’instrument dans des conditions définies. Ces idées sont liées, mais elles ne sont pas interchangeables. [S13] [S14] [S15]
La mise à jour ASPRS de 2024 est un bon exemple de cadre de rapport plutôt que de test d’un dispositif unique. ASPRS indique que Edition 2 Version 2 a augmenté le nombre minimal de points de contrôle pour l’évaluation de l’exactitude des produits, de 20 à 30, fixé un maximum de 120, introduit le terme « exactitude positionnelle tridimensionnelle » et supprimé le niveau de confiance de 95% comme mesure d’exactitude. [S13] ASTM E2938, à l’inverse, concerne les performances de portée relative de systèmes d’imagerie 3D à moyenne portée fonctionnant sur au moins une partie de 2 à 150 m. [S14] ISO 10360-13 concerne l’acceptation et la revérification des CMS optiques 3D dans des conditions de surface coopératives. [S15] ISO 17123-8 se situe du côté des mesures de contrôle : elle spécifie des procédures de terrain pour évaluer la fidélité, ou répétabilité, des systèmes GNSS RTK employés en topographie et dans des travaux de mesure associés. [S16]
Explication des normes
- ASPRS — Cadre de rapport d’exactitude positionnelle pour les produits géospatiaux. La mise à jour de 2024 a relevé le nombre minimal de points de contrôle de 20 à 30, plafonné le maximum à 120, introduit l’« exactitude positionnelle tridimensionnelle » et supprimé le niveau de confiance de 95% comme mesure d’exactitude. [S13]
- ASTM E2938 — Méthode d’essai de portée relative pour les systèmes d’imagerie 3D à moyenne portée, couvrant les systèmes qui fonctionnent sur au moins une partie de la plage de 2 à 150 m. [S14]
- ISO 10360-13 — Norme d’acceptation et de revérification des systèmes optiques de mesure de coordonnées 3D, applicable dans des conditions de surface coopératives. [S15]
Applications — quand la photogrammétrie est-elle suffisamment précise ?
La photogrammétrie est suffisamment précise lorsque l’affirmation de mesure correspond au flux de travail et à la méthode de validation. Elle constitue donc une option pratique pour de nombreuses références d’impression 3D, la documentation du patrimoine, les travaux de site et de stock, ainsi que les projets de cartographie par drone, notamment lorsque le résultat est contrôlé par rapport à des barres d’échelle, des points de contrôle ou une autre référence. [S01] [S04] [S08] En travaux aériens, un géoréférencement solide peut rapprocher les résultats des attentes fondées sur le GSD, tandis que les projets sans GCP et avec GNSS standard peuvent encore rester à quelques mètres seulement en position absolue. [S01] À l’échelle de l’objet, les barres d’échelle sont utiles et au moins trois sont recommandées, mais elles doivent être traitées comme des contrôles ou des vérifications et elles établissent l’échelle plutôt qu’un référentiel externe complet à elles seules. [S08] Plus un travail s’approche d’une inspection exigeante, plus la charge se déplace de « Le modèle semble-t-il correct ? » vers « Le flux de travail peut-il prouver le chiffre ? ». [S11]
Bon choix
- Enregistrement du patrimoine lorsque la couleur, la forme et le contexte comptent et que les dimensions clés peuvent être vérifiées. [S08] [S09]
- Cartographie par drone avec GCP ou géoréférencement précis complété par des points de contrôle. [S01] [S04]
- Documentation de stocks, de terrains et de sites où la géométrie relative importe davantage qu’une métrologie stricte. [S01]
- Références d’impression 3D, accessoires et ressources visuelles dont l’échelle peut être vérifiée et pour lesquels le modèle ne requiert pas d’affirmation métrologique formelle. [S08]
À utiliser avec prudence
- Corps et visages humains, pour lesquels le mouvement, le changement de pose, les cheveux et les tissus mous compliquent une mesure répétable.
- Surfaces mixtes présentant reflets, transparence, faible texture ou motifs répétitifs. [S01] [S09]
- Tout projet sans points de contrôle, distances de contrôle ou autre validation indépendante. [S04] [S06]
Préférez le laser, la lumière structurée ou une CMM
- Inspection dimensionnelle stricte sur des surfaces coopératives. [S12] [S15]
- Travaux nécessitant une traçabilité des spécifications du dispositif dans un cadre d’essai défini. [S15] [S17]
- Cas où prouver l’incertitude par photogrammétrie serait plus difficile que de mesurer directement avec l’instrument de référence. [S11] [S12]
Limites et sources courantes d’erreurs photogrammétriques
De nombreuses limites viennent de la scène elle-même. Une faible texture, des motifs répétitifs, des finitions brillantes, la transparence, les ombres profondes et les sujets instables rendent tous l’appariement des caractéristiques et la triangulation moins fiables. Westoby note que la texture et la résolution des images sont des déterminants majeurs de la qualité de sortie, tandis que Pix4D indique que les arêtes vives, les arbres, les surfaces réfléchissantes et certaines routes ou toitures peuvent être localement moins précis. [S01] [S09]
Les problèmes de géométrie et de contrôle sont tout aussi importants, et c’est de là que provient une grande part de l’erreur photogrammétrique réelle. Si le recouvrement passe sous les niveaux recommandés, le modèle peut encore se reconstruire, mais la géométrie devient moins stable. Les recommandations générales de cartographie Pix4D commencent à 75% de recouvrement frontal et 60% latéral, avec des valeurs supérieures pour les scènes plus difficiles. [S03] De faibles angles de vue, de longs chemins de capture étroits, une répartition clairsemée des cibles et une mauvaise disposition de l’échelle facilitent tous la dérive de la solution. RealityScan avertit que le clic humain est difficile en dessous de 3–4 pixels et que les points Ground Test peuvent révéler l’effet banane lorsque le modèle optimisé paraît meilleur qu’il ne l’est réellement. [S06] Pix4D avertit également que l’erreur locale n’est pas globale : une partie du modèle peut donc être bien meilleure ou pire qu’une autre, et les caméras à obturateur roulant ne sont spécifiquement pas recommandées pour des résultats d’exactitude subcentimétrique. [S01]
Le post-traitement peut masquer les défauts sans les corriger. Le lissage, le remplissage des trous et le nettoyage du maillage peuvent rendre un modèle plus facile à visualiser, mais ils ne restaurent pas les preuves géométriques absentes à cause d’images ou d’une géométrie faibles. Si la capture originale était sous-contrainte, le maillage nettoyé peut simplement paraître plus fiable que ce que les mesures permettent réellement. [S11]
Modes de défaillance courants
- Texture faible ou répétitive. [S09]
- Réflexions spéculaires sur des surfaces brillantes. [S01]
- Transparence ou translucidité.
- Flou de mouvement. [S01] [S05]
- Distorsion due à l’obturateur roulant dans les travaux sensibles au mouvement. [S01]
- Mauvaise mise au point ou exposition. [S05]
- Recouvrement insuffisant pour le type de scène. [S03]
- Angles de convergence faibles ou réseaux de caméras longs et étroits. [S09] [S10]
- Répartition clairsemée ou inégale du contrôle. [S04] [S09]
- Dérive d’échelle due à trop peu de références d’échelle ou à leur mauvais placement. [S08]
- Erreur de marquage manuel sous environ 3–4 pixels. [S06]
- Confiance excessive dans un maillage nettoyé sans vérifications indépendantes. [S11]
Conclusion : quelle est l’exactitude de la photogrammétrie ?
Il n’existe pas de chiffre unique qui se transpose proprement entre cartographie par drone, capture d’objets, numérisation de personnes et inspection. Alors, quelle est l’exactitude de la photogrammétrie ? En travaux aériens, une même méthode peut aller d’une exactitude relative d’environ 1–3 × GSD dans un projet correctement reconstruit à seulement quelques mètres d’exactitude absolue lorsque le GNSS standard est utilisé sans GCP, tandis que les projets précisément géoréférencés peuvent approcher environ 1–2 × GSD en X,Y et 1–3 × GSD en Z. [S01] À l’échelle de l’objet, les barres d’échelle améliorent la confiance uniquement lorsque la référence elle-même est précise, qu’au moins trois sont utilisées lorsque cela est approprié et que certaines références sont conservées comme vérifications plutôt que comme contrôles. [S08] Dans tous les flux de travail, la réponse défendable provient de la géométrie, de l’étalonnage, du comportement de surface et de la validation indépendante, non d’un chiffre universel en titre. [S11]
FAQ
La photogrammétrie est-elle suffisamment précise pour l’impression 3D ?
Généralement oui, si l’objet est capturé à une échelle d’image adaptée et que l’échelle du modèle est vérifiée. Pour les travaux à l’échelle de l’objet, Agisoft recommande au moins trois barres d’échelle pour une meilleure confiance, et certaines de ces références doivent être laissées comme vérifications lorsque la mesure importe. [S08] Pour l’impression, ce qui compte est habituellement une forme et une échelle cohérentes, non une affirmation métrologique formelle.
Quelle est la différence entre l’exactitude et la fidélité en photogrammétrie ?
L’exactitude est la proximité de la valeur vraie. La fidélité correspond au degré d’accord des mesures répétées entre elles. Un flux de travail peut être fidèle tout en restant inexact si l’échelle, le contrôle ou l’étalonnage sont biaisés. La distinction de Pix4D entre exactitude relative et absolue est utile ici, car un modèle peut être cohérent en interne tout en étant erroné en position dans le monde réel. [S01]
Pourquoi l’erreur de reprojection n’est-elle pas la même chose que l’exactitude dimensionnelle ?
L’erreur de reprojection est une métrique interne d’ajustement d’image. Elle indique dans quelle mesure les caméras résolues expliquent les points d’image cliqués ou appariés, et non si l’objet a la bonne taille dans le monde réel. Les références indépendantes telles que les points de contrôle, les barres d’échelle de vérification ou les points Ground Test sont plus solides car elles n’ont pas été utilisées pour optimiser la solution. [S04] [S06] [S11]
En quoi les barres d’échelle diffèrent-elles des GCP et des points de contrôle ?
Les barres d’échelle définissent ou vérifient une distance connue, ce qui aide à établir l’échelle du modèle. Les GCP placent le modèle dans un référentiel externe, ajoutant position et orientation ainsi que l’échelle. Les points de contrôle sont des références levées et exclues de l’optimisation afin de pouvoir tester ensuite l’exactitude absolue. Agisoft distingue aussi les barres d’échelle de contrôle activées des barres d’échelle de vérification désactivées. [S04] [S08] [S09]
Comment comparer le RMSE d’un projet à la spécification d’exactitude volumétrique d’un scanner ?
Ne les traitez pas comme le même type de chiffre. Le RMSE de projet est un résultat de flux de travail dans une configuration de capture et de validation spécifique. La spécification d’exactitude volumétrique d’un scanner est une spécification de dispositif dans des conditions définies. Par exemple, Creaform distingue une exactitude de 0.025 mm d’une exactitude volumétrique de 0.020 mm + 0.040 mm/m sur la page HandySCAN BLACK Elite, tandis que FARO emploie la formule « jusqu’à » 2 mm d’exactitude en 3D sur les pages Focus. [S17] [S18]
De quel recouvrement avez-vous réellement besoin ?
Pour la cartographie aérienne générale, Pix4D recommande au minimum 75% de recouvrement frontal et 60% de recouvrement latéral, avec des valeurs supérieures pour les scènes plus exigeantes telles que 80/80 pour l’agriculture plane, 85/85 pour la forêt et 90/90 pour les travaux thermiques. [S03] Les recommandations DJI Terra pour la lumière visible sont 80% vers l’avant et 70% latéral, avec 65% et 60% comme minimum réduit. [S05]
Quelles sont les principales causes d’erreurs photogrammétriques dans les scènes réelles ?
Les principales causes sont généralement une géométrie faible, une texture faible, le flou, la distorsion, les surfaces réfléchissantes ou transparentes et un contrôle faible. RealityScan avertit aussi que le placement manuel de points devient difficile en dessous de 3–4 pixels, tandis que Pix4D avertit que les caméras à obturateur roulant ne sont pas recommandées pour des résultats d’exactitude subcentimétrique et que l’erreur locale n’est pas uniforme dans un modèle. [S01] [S06]
Sources
- S01. Pix4D Relative vs Absolute Accuracy. Documentation officielle, Copyright 2026. https://support.pix4d.com/hc/en-us/articles/202558889
- S02. Ground sampling distance (GSD) in photogrammetry. Documentation officielle, Copyright 2026. https://support.pix4d.com/hc/en-us/articles/202559809
- S03. Image acquisition – PIX4Dmapper. Documentation officielle, Copyright 2026. https://support.pix4d.com/hc/en-us/articles/115002471546
- S04. Tie points in photogrammetry project (GCPs, CPs, MTPs, and ATPs) – PIX4Dmapper. Documentation officielle, Copyright 2026. https://support.pix4d.com/hc/en-us/articles/115000140963
- S05. DJI Terra – FAQ. Documentation du fabricant, page active 2026. https://enterprise.dji.com/dji-terra/faq
- S06. Control Points – RealityScan Help. Documentation officielle, actuelle 2026. https://rshelp.capturingreality.com/en-US/tools/controlpoints.htm
- S07. Agisoft Metashape User Manual – Professional Edition, Version 2.3. Documentation officielle, 2026. https://www.agisoft.com/pdf/metashape-pro_2_3_en.pdf
- S08. Creating scale bars in the project without coded targets. Article d’aide du fabricant, modifié 2026-03-25. https://agisoft.freshdesk.com/support/solutions/articles/31000162602-creating-scale-bars-in-the-project-without-coded-targets
- S09. Westoby et al. (2012), “Structure-from-Motion” photogrammetry: a low-cost, effective tool for geoscience applications. Source scientifique, 2012. https://researchportal.northumbria.ac.uk/ws/portalfiles/portal/65822314/Westoby_et_al._GEOMORPH_2012_Accepted.pdf
- S10. Fraser (2005), Hyper Redundancy for Accuracy Enhancement in Automated Close Range Photogrammetry. Source scientifique, 2005. https://onlinelibrary.wiley.com/doi/10.1111/j.1477-9730.2005.00327.x
- S11. di Filippo et al. (2023), Methodologies for assessing the quality of 3D models obtained using close-range photogrammetry. Source scientifique, publiée 2023-07-08. https://link.springer.com/article/10.1007/s12008-023-01428-z
- S12. Prieto et al. (2024), Markerless photogrammetry in industrial inspection. Source scientifique, 2024-12-13. https://isprs-archives.copernicus.org/articles/XLVIII-2-W7-2024/121/2024/isprs-archives-XLVIII-2-W7-2024-121-2024.pdf
- S13. ASPRS Approves Edition 2, Version 2 of the ASPRS Positional Accuracy Standards for Digital Geospatial Data (2024). Annonce d’une société professionnelle, 2024-06-28. https://old.asprs.org/archives/asprs-approves-edition-2-version-2-of-the-asprs-positional-accuracy-standards-for-digital-geospatial-data-2024.html
- S14. ASTM E2938-15(2023), Standard Test Method for Evaluating the Relative-Range Measurement Performance of 3D Imaging Systems in the Medium Range. Page de norme, mise à jour 2024-01-01. https://store.astm.org/e2938-15r23.html
- S15. ISO 10360-13:2021, Spécifications géométriques des produits (GPS) — Essais de réception et de vérification périodique des systèmes de mesure de coordonnées (CMS) — Partie 13 : CMS optiques 3D. Page de norme, 2021-09. https://www.iso.org/standard/74957.html
- S16. ISO 17123-8:2015, Optique et instruments d’optique — Procédures de terrain pour les essais des instruments géodésiques et topographiques — Partie 8 : Systèmes GNSS de mesure de terrain en mode cinématique temps réel (RTK). Page de norme, 2015-06, confirmée 2025. https://www.iso.org/standard/62961.html
- S17. HandySCAN 3D BLACK Series Technical Specifications. Spécifications du fabricant, actuelles 2026. https://www.creaform3d.com/en/products/portable-3d-scanners/portable-3d-scanner-handyscan-3d/technical-specifications
- S18. FARO Focus Laser Scanning Solution. Spécifications du fabricant, actuelles 2026. https://www.faro.com/en/Products/Hardware/Focus-Laser-Scanners