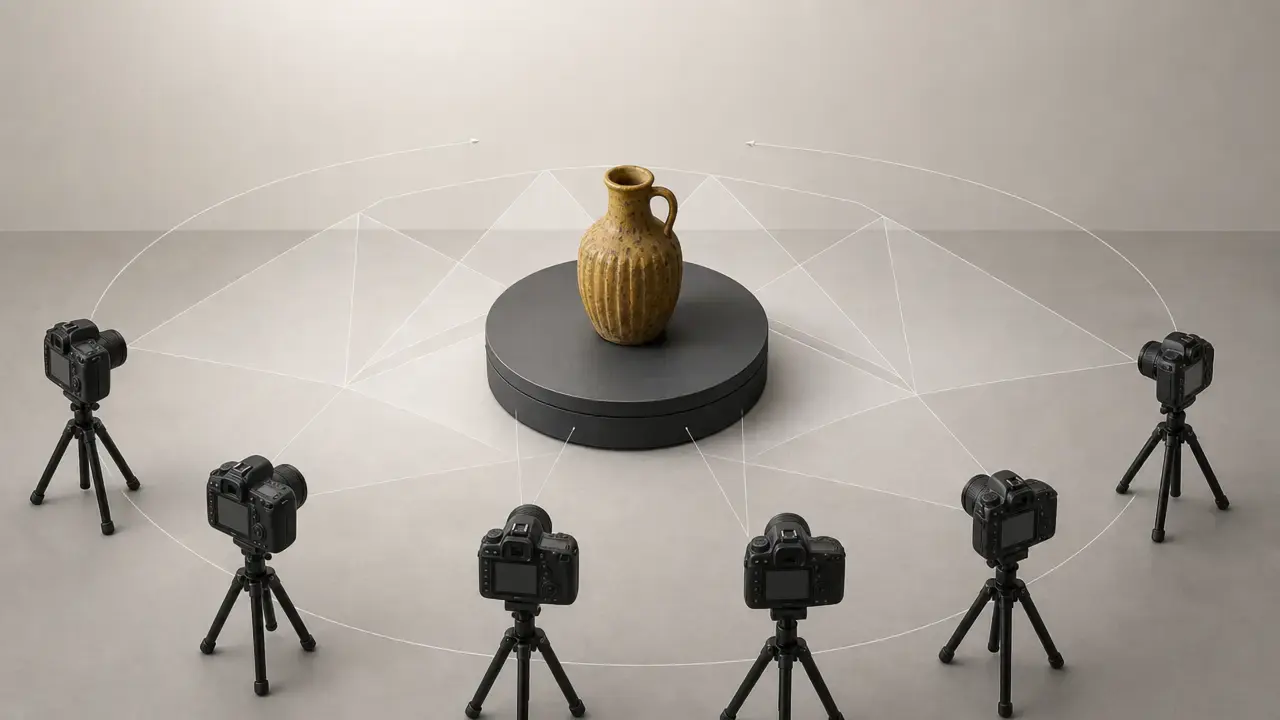

Résumé
La sélection restreinte des logiciels gratuits de photogrammétrie qui valent la peine d’être utilisés en 2026 est plus courte, et plus nuancée, que ne le suggèrent de nombreux comparatifs. RealityScan y a sa place, mais à condition de le formuler précisément : il est propriétaire, et un abonnement par poste est requis sauf lorsqu’une exception s’applique selon son CLUF et ses conditions de licence. [1] [2]
Le meilleur choix dépend du livrable. Pour la numérisation d’objets sur une station de travail Windows, RealityScan et Meshroom sont les options grand public les plus pratiques, mais ils diffèrent fortement en matière de licence et d’exigences GPU. [2] [4] [7] [8] Pour la cartographie par drone et les produits de terrain, OpenDroneMap et WebODM sont plus pertinents, car ils sont conçus autour des orthophotos, des MNT et des sorties géoréférencées plutôt que des seuls maillages texturés. [14] [15] [18] Pour la recherche, les scripts ou les pipelines reproductibles, COLMAP et MicMac restent de solides références. [12] [13] [20] [21] Pour les flux AR natifs d’Apple, RealityKit Object Capture constitue une catégorie à part : un parcours d’API et d’outillage propre à Apple, centré sur PhotogrammetrySession et la sortie USDZ. [22] « Gratuit » ne signifie pas automatiquement open source. [1] [19]
Tableau comparatif rapide
Cette comparaison distingue quatre catégories différentes de « gratuit » : les logiciels open source, les logiciels propriétaires gratuits uniquement sous certaines exceptions déclarées, les logiciels gratuits pour usage personnel et le flux d’API spécifique à la plateforme Apple. Cette distinction importe, car le coût de téléchargement renseigne très peu sur la licence, la compatibilité matérielle, les objectifs d’exportation ou le fait qu’un outil soit destiné à la capture d’objets ou à la cartographie géospatiale. Le tableau ci-dessous n’est pas un classement d’exactitude et exclut délibérément les essais limités dans le temps ainsi que les suites uniquement payantes. [1] [2] [12] [14] [19] [22]
| Outil | Idéal pour | Statut de gratuité | Limitation principale |
|---|---|---|---|
| RealityScan | Photogrammétrie d’objets, en particulier les flux d’assets et de numérisation sous Windows. | Propriétaire ; abonnement par poste requis sauf application d’une exception. [1] [2] | La licence dépend du chiffre d’affaires et du cas d’usage, et la reconstruction complète impose des contraintes GPU. [1] [4] |
| Meshroom | Photogrammétrie d’objets avec un flux visuel par nœuds. | Open source ; CUDA NVIDIA recommandé ; solution de repli Draft Meshing. [7] [8] | Pas de version officielle macOS, et la reconstruction complète est beaucoup moins pratique sans matériel NVIDIA pris en charge. [8] |
| COLMAP | Recherche, références SfM/MVS reproductibles, flux GUI ou CLI. | Open source (BSD). [12] | Configuration plus technique, et les paquets par défaut peuvent omettre la prise en charge CUDA ou HIP/ROCm. [13] |
| OpenDroneMap (ODM) | Projets orientés cartographie : orthophotos, MNT, sorties géoréférencées. | Open source orienté cartographie ; sorties orthophoto/MNT. [14] [15] | Les limites pratiques sont dictées par la RAM, la taille du jeu de données et les hypothèses du flux de cartographie. [14] |
| WebODM | Gestion plus simple des flux de cartographie pour les projets aériens. | Open source ; pas l’interface ODM ; utilise ODX selon la note du dépôt. [18] | À évaluer comme un produit de cartographie, et non comme un outil de maillage d’objets sur table. [18] |
| 3DF Zephyr Free | Apprendre la photogrammétrie et réaliser de très petits projets personnels d’objets. | Usage personnel ; limite de 50 images. [19] | Limite stricte de projet et licence pour usage personnel. [19] |
| MicMac | Photogrammétrie experte, flux orientés topographie et recherche approfondie. | Open source ; flux expert. [20] | Courbe d’apprentissage plus raide que les outils de type grand public. [20] [21] |
| Apple Object Capture | Pipeline de capture vers AR natif Apple. | API Apple RealityKit ; flux centré sur USDZ ; limites matérielles. [22] | Flux réservé à Apple, et non application de bureau généraliste multiplateforme. [22] [23] |
Meilleurs choix par cas d’usage
La sélection la plus utile commence par la sortie dont vous avez besoin, et non par le mot « meilleur ». Un maillage de référence imprimable, un asset texturé prêt pour le jeu, un pipeline de recherche reproductible et une orthomosaïque par drone sont des tâches différentes, soumises à des contraintes différentes. La vraie question est de savoir quel outil correspond à votre matériel, à votre situation de licence et à votre livrable. [12] [15] [18] [19] [22]
- Objets sur table sur une station de travail Windows : RealityScan ou Meshroom, car les deux visent la reconstruction d’objets plutôt que les produits cartographiques. [4] [7] [8]
- Maillages de référence pour l’impression 3D : RealityScan si vous souhaitez de nombreuses options d’exportation, dont STL, ou 3DF Zephyr Free si le projet respecte sa limite de 50 photos ou 50 images vidéo. [6] [19]
- Accessoires de jeu ou de VFX : Meshroom si vous souhaitez un flux open source par nœuds, ou RealityScan si son modèle de licence et matériel convient à votre situation. [1] [7] [8]
- Documentation du patrimoine culturel avec transparence méthodologique : COLMAP ou MicMac, car ils s’intègrent bien aux flux inspectables de type recherche. [12] [20] [21] [29]
- Orthomosaïques par drone : OpenDroneMap ou WebODM, car les orthophotos y sont des sorties de premier ordre. [15] [18]
- MNT et produits de terrain : OpenDroneMap ou WebODM, car les sorties MNS et MNT font partie de la pile cartographique plutôt que d’être une fonction secondaire. [15] [18]
- Enseignement et recherche reproductible : COLMAP pour une base ouverte propre, et MicMac pour un contrôle photogrammétrique plus poussé. [12] [20] [21]
- AR Apple et livraison USDZ : RealityKit Object Capture, car le flux est conçu autour de
PhotogrammetrySessionet de la sortie USDZ. [22] - Expérimentation personnelle rapide avec de minuscules jeux de données : 3DF Zephyr Free, car il est facile à essayer, mais uniquement pour un usage personnel et dans la limite stricte imposée. [19]
Ce que « gratuit » signifie réellement ici
Dans cette catégorie, « gratuit » recouvre plusieurs modèles de licence. Les outils open source tels que COLMAP, OpenDroneMap, Meshroom, MicMac et WebODM donnent accès au code source et accordent des droits de réutilisation définis par leur licence, même si leurs obligations diffèrent. [10] [12] [17] [18] RealityScan est différent : c’est un logiciel propriétaire reposant sur un modèle de licences par poste, et l’obligation de souscrire un abonnement par poste n’est levée que lorsqu’une exception s’applique. Le CLUF définit une exception majeure comme un chiffre d’affaires brut inférieur à $1,000,000 USD au cours des 12 derniers mois pour l’ensemble du groupe d’entreprises, et précise que ce chiffre comprend les avances reçues ou les autres fonds levés. [1] 3DF Zephyr Free est encore différent : c’est un logiciel gratuit pour usage personnel, pas un package open source ni une licence générale d’usage commercial. [19] Apple Object Capture relève aussi d’une catégorie propre, car il s’agit d’une API Apple et d’un flux d’outillage, pas d’un produit de bureau multiplateforme classique. [22]
Ici, « vaut la peine d’être utilisé » signifie que l’outil est actuellement disponible au téléchargement, produit des livrables pratiques dans des formats standard, présente des contraintes documentées par des sources primaires et s’intègre dans un vrai flux tel que la capture d’objets, les assets VFX, la préparation à l’impression 3D ou les sorties géospatiales. [6] [14] [15] [22] Cette norme oblige également à distinguer les limites strictes des limites pratiques. Une limite stricte correspond par exemple à la limite de projet de 3DF Zephyr Free de 50 photos ou 50 images vidéo. [19] Une limite pratique correspond par exemple aux indications de montée en charge de la RAM d’OpenDroneMap ou à la dépendance de Meshroom à du matériel NVIDIA CUDA pris en charge pour son parcours normal de reconstruction. [7] [8] [14]
Principes techniques
La photogrammétrie commence par la détection de caractéristiques visuelles qui se répètent dans des images qui se chevauchent, leur mise en correspondance et l’estimation de la position de chaque caméra lors de la prise de chaque image. Un bon recouvrement et une géométrie de scène stable sont importants, car le logiciel résout les relations entre de nombreuses vues, sans déduire un modèle à partir d’une seule photo. [29] [30]
La structure à partir du mouvement, ou SfM, est l’étape qui transforme ces correspondances d’images en une reconstruction 3D clairsemée et un ensemble de poses de caméra. Concrètement, la SfM répond à deux questions initiales : où se trouvaient les caméras, et quelles caractéristiques d’image correspondent aux mêmes points physiques dans l’espace. Les pipelines modernes affinent ensuite cette estimation par ajustement de faisceaux afin que le réseau de caméras soit aussi cohérent que possible. C’est pourquoi la qualité de l’alignement dépend autant du recouvrement, de la diversité des points de vue et de la stabilité du contenu des images. [29]
La stéréovision multi-vues, ou MVS, intervient après cette solution clairsemée. La MVS densifie la reconstruction en estimant les informations de surface depuis plusieurs vues alignées, créant un nuage de points ou une estimation de surface beaucoup plus riche que la seule étape SfM clairsemée. Le logiciel peut ensuite construire un maillage et y projeter les informations de couleur pour la texturation. C’est le parcours de base de la plupart des outils de cet article, même si leurs interfaces et leurs sorties visées diffèrent entre numérisation d’objets et cartographie. [30] [31]
Exactitude et validation : ne confondez pas « beau rendu » et « mesure correcte »
Un modèle peut avoir un excellent aspect tout en étant dimensionnellement incorrect. Les métriques internes d’ajustement, telles que l’erreur de reprojection, indiquent dans quelle mesure les observations d’image correspondent à la géométrie de caméra estimée, mais elles ne prouvent pas à elles seules l’exactitude dimensionnelle externe dans des unités réelles. Pour passer d’une reconstruction cohérente à une mesure fiable, vous avez besoin d’informations d’échelle, de contrôle, de géométrie de référence ou de géoréférencement, selon le travail. Pour la capture d’objets, cela peut signifier une barre d’échelle ou une distance de référence connue. En cartographie, cela peut signifier un contrôle topographique ou un flux de géoréférencement tel que l’entrée gcp d’ODM. La répétabilité importe également : si vous ne pouvez pas relancer le flux et obtenir des résultats cohérents, une sortie attrayante ne suffit pas. [16] [25] [26]
Les normes citées ici sont des références de vocabulaire et de périmètre, non des labels attribués à l’un des outils de cette liste. L’ISO 5725-1 traite l’exactitude en termes de justesse et de fidélité, le VIM définit le vocabulaire fondamental de la mesure et l’ISO 10360-13 traite des essais de réception et de vérification périodique des systèmes optiques de mesure de coordonnées 3D lorsqu’ils mesurent des longueurs selon les indications du fabricant. Rien de cela ne signifie que les outils de ce comparatif sont conformes à l’ISO pour un usage métrologique par défaut. [24] [25] [26]
- Exactitude : Proximité d’un résultat par rapport à une valeur de référence, étudiée à travers la justesse et la fidélité. [25] [26]
- Justesse : Proximité de la moyenne de résultats répétés par rapport à une valeur de référence. [25] [26]
- Fidélité / répétabilité : Proximité des résultats répétés les uns par rapport aux autres dans des conditions définies. [25] [26]
- Résolution / détail : Quantité de structure fine de surface représentée, ce qui n’est pas la même chose que la justesse dimensionnelle. [26]
- Erreur de reprojection : Indicateur interne d’ajustement des images, et non preuve autonome d’exactitude dans le monde réel. [25] [26]
- Échelle / géoréférencement : Étape qui relie une reconstruction à des dimensions connues ou à un système de coordonnées. [16] [26]
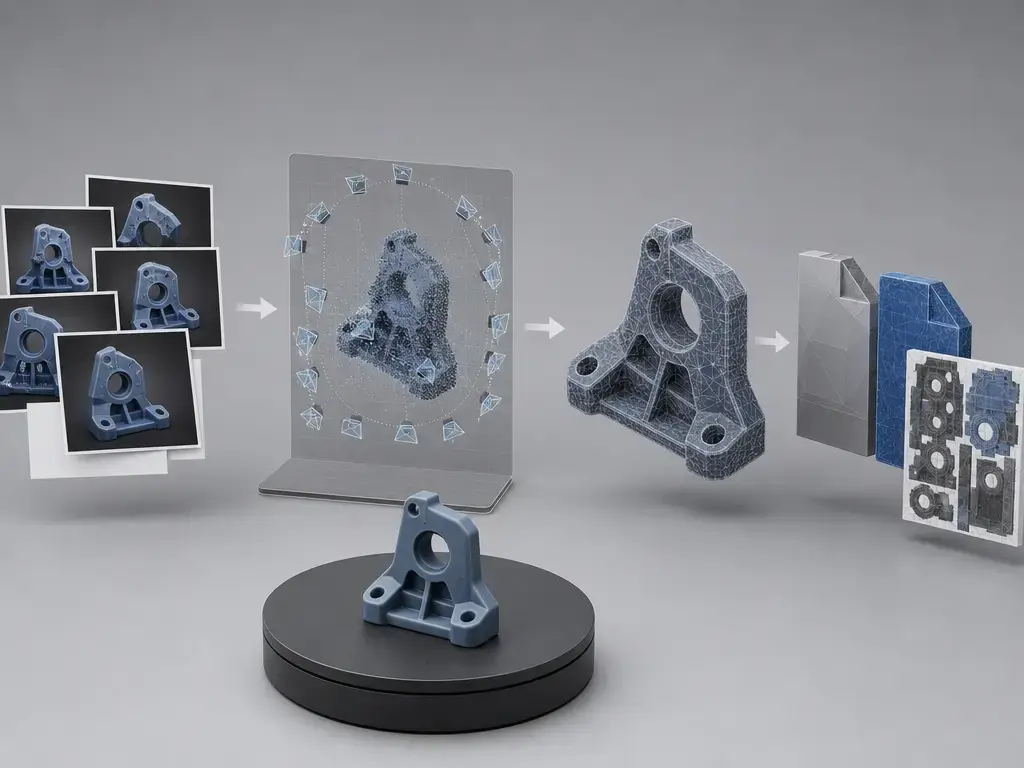
Flux de travail : des photos aux sorties exploitables
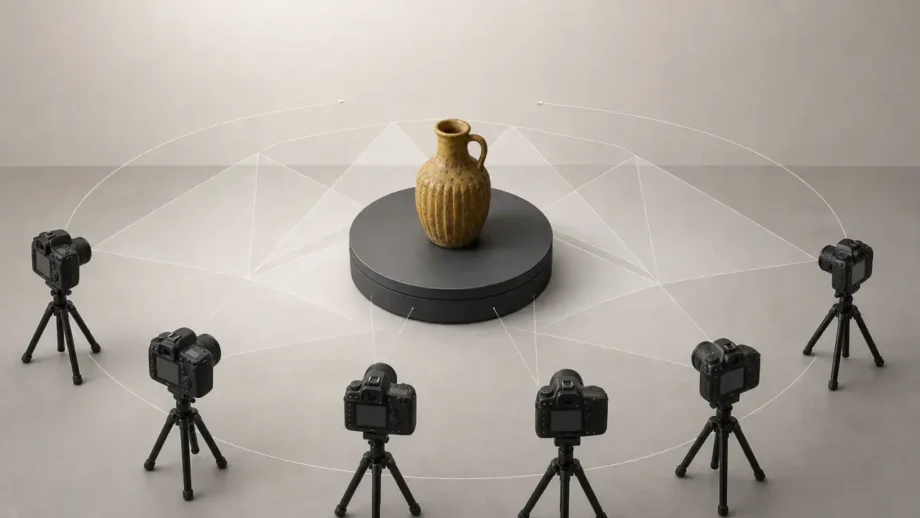
La rigueur de capture compte davantage que le bouton de téléchargement. Planifiez le sujet, l’arrière-plan, le livrable en aval et la nécessité éventuelle d’une échelle réelle avant de prendre la moindre photo. Le recouvrement est l’une des variables clés : les recommandations d’Apple pour Object Capture préconisent environ 70% de recouvrement entre vues adjacentes et avertissent qu’en dessous de 50% le processus peut échouer ou produire des résultats de moindre qualité. [23] Gardez l’exposition, la mise au point et la focale aussi constantes que possible, évitez le flou de mouvement et utilisez un masquage ou un arrière-plan simple lorsque des détails parasites de la scène risquent de perturber les correspondances. Les sujets stables et non déformables sont plus faciles que les sujets réfléchissants, transparents ou flexibles. [23]
Choisissez les sorties selon le travail, et non par habitude. Pour l’impression 3D, un maillage nettoyé finit souvent au format STL. Pour les assets texturés, les cibles courantes comprennent OBJ, GLB ou USDZ. La liste d’exportation de RealityScan comprend OBJ, PLY, XYZ, ABC, GLB, STL, 3MF, USD, USDZ, PTX, LAS, FBX, DXF et DAE. [6] Pour les travaux sur nuages de points, PLY, LAS et LAZ comptent davantage. Pour la cartographie, les orthophotos GeoTIFF et les MNT sont les principaux produits, et ODM documente les nuages de points géoréférencés, les maillages OBJ texturés, les orthophotos GeoTIFF et les sorties MNS/MNT. [15] Dans le flux Apple, la sortie de référence attendue est USDZ. [22]
- Planifiez le livrable et déterminez si vous avez besoin d’un maillage imprimable, d’un asset texturé, d’un nuage de points ou d’un raster géospatial.
- Photographiez avec un fort recouvrement depuis suffisamment d’angles pour couvrir le sujet, en visant environ 70% de recouvrement entre les vues voisines. [23]
- Masquez ou simplifiez l’arrière-plan si la scène comporte des détails ou un encombrement distrayants.
- Alignez les images afin que le logiciel puisse estimer les positions des caméras et la structure clairsemée.
- Générez la reconstruction dense après réussite de l’alignement.
- Créez le maillage à partir du résultat dense.
- Texturez ou colorez le modèle si l’usage en aval nécessite l’apparence de surface.
- Nettoyez et décimez le maillage pour l’impression, la visualisation ou l’usage temps réel.
- Exportez le bon format et préservez les métadonnées si nécessaire ; pour les allers-retours RealityScan, le fichier facultatif
.rsinfostocke les informations de système de coordonnées et de paramètres d’exportation, et son omission peut faire revenir un modèle réimporté décalé, pivoté ou mis à l’échelle par rapport aux caméras. [6]
Notes sur les outils : quand chaque option gratuite vaut la peine d’être utilisée
RealityScan
RealityScan convient le mieux à la photogrammétrie d’objets lorsque vous souhaitez un flux de bureau mature offrant une large couverture d’exportation et que vous êtes à l’aise avec un modèle de licence propriétaire. Un abonnement par poste est requis sauf lorsqu’une exception s’applique, et l’exception pour petites entreprises ou usage personnel est liée à un chiffre d’affaires brut inférieur à $1,000,000 USD au cours des 12 derniers mois pour l’ensemble du groupe d’entreprises, y compris les avances ou autres fonds levés. Au-dessus de ce seuil, le prix indiqué est de $1,250 par poste et par an. [1] [2] Le matériel reste important : l’enregistrement d’images peut fonctionner sans GPU NVIDIA compatible, mais la création de modèles et de textures ne le peut pas, bien que RealityScan 2.2 ait ajouté la prise en charge des GPU AMD sous Windows le 24 juin 2026. [4] [5] Les options d’exportation sont exceptionnellement étendues, et .rsinfo aide à préserver le contexte de coordonnées. [6] Évitez-le si vous avez besoin d’une licence open source ou d’un flux sans ambiguïté sur les conditions de licence. [1]
Meshroom (AliceVision)
Meshroom vaut la peine d’être utilisé si vous souhaitez un flux visuel de photogrammétrie d’objets open source plutôt qu’une suite de cartographie. Le projet est open source sous MPL 2.0, et la version stable actuelle indiquée sur la page officielle des versions est Meshroom 2025.1.0 du 2025-08-18. [7] [10] La principale contrainte est matérielle : la page officielle du projet indique que les binaires sont compilés avec CUDA-12 et compatibles avec une capacité de calcul 5.0 ou supérieure, et que sans GPU NVIDIA pris en charge, seule la fonction Draft Meshing peut être utilisée pour la reconstruction 3D. [7] [8] Il n’existe pas non plus de version officielle pour macOS. [8] En pratique, il convient bien aux flux de makers, d’accessoires et d’apprentissage centrés sur la reconstruction de maillage. Évitez-le si vous avez besoin d’une reconstruction complète sur du matériel non NVIDIA ou d’une version officielle pour Mac. [8]
COLMAP
COLMAP vaut la peine d’être utilisé si vous souhaitez une base de niveau recherche pour la SfM et la MVS, notamment si vous valorisez les étapes inspectables, les scripts et les pipelines reproductibles. Il est open source sous la nouvelle licence BSD, avec un rappel que les dépendances tierces peuvent influer sur la situation globale de licence d’une installation compilée. [12] COLMAP peut être utilisé via la ligne de commande et l’interface utilisateur graphique, mais la documentation d’installation avertit que les paquets Linux, Unix et BSD par défaut peuvent ne pas inclure la prise en charge de CUDA ou HIP/ROCm, ce qui nécessite une compilation manuelle depuis le code source. [13] L’objectif de sortie est moins un asset final en un clic qu’un solide cœur de reconstruction à intégrer dans un flux plus large. Évitez-le si vous souhaitez un assistant pour débutants ou une expérience grand public clé en main. [13]
OpenDroneMap (ODM)
OpenDroneMap vaut la peine d’être utilisé lorsque la véritable sortie est un produit cartographique, et non seulement un maillage. La documentation officielle décrit l’écosystème comme gratuit et open source, tout en précisant que des installateurs payants existent par commodité. [14] Ses recommandations matérielles minimales sont modestes sur le papier, avec un processeur 64 bits de 2010 ou ultérieur et 4 GB de RAM, mais la même page avertit qu’environ 100 à 200 images seulement tiennent dans cette configuration minimale avant épuisement de la mémoire, et indique que le GPU n’a actuellement aucun impact sur les performances. [14] La force d’ODM réside dans sa taxonomie de sorties : nuages de points géoréférencés en .ply, .laz ou .csv, maillages texturés en .obj, orthophotos GeoTIFF et produits MNS/MNT lorsqu’ils sont activés. [15] Il prend également en charge un argument gcp pour l’entrée de points de contrôle au sol et est sous licence AGPLv3. [16] [17] Évitez-le si votre tâche principale est la capture d’assets de petits objets plutôt que des livrables de cartographie. [15]
WebODM
WebODM vaut la peine d’être utilisé si vous souhaitez un produit de cartographie davantage orienté utilisateur autour du traitement d’images aériennes. Son dépôt est explicite sur deux points importants ici : WebODM est sous licence AGPL-3.0, et il indique qu’il n’est pas affilié à OpenDroneMap, qu’il n’est pas une interface utilisateur d’OpenDroneMap et qu’il utilise ODX pour le traitement. [18] Il doit donc être évalué comme son propre flux de cartographie, et non décrit comme ODM doté d’une GUI. Les sorties pertinentes restent orientées cartographie, telles que les cartes, nuages de points, modèles d’élévation et modèles 3D texturés issus d’imagerie aérienne. [18] Évitez-le si votre critère de comparaison est le maillage d’objet le plus esthétique, ou si vous supposez qu’il n’est qu’une fine interface sur ODM. [18]
3DF Zephyr Free
3DF Zephyr Free vaut la peine d’être utilisé si vous souhaitez apprendre la photogrammétrie ou traiter de très petits projets personnels sans payer d’avance. La principale réserve concerne la licence : la page officielle du produit le décrit comme une version entièrement gratuite pour usage personnel, ce qui n’est pas la même chose que l’open source ou un usage commercial sans restriction. [19] L’autre limite stricte est la taille de projet : vous pouvez utiliser jusqu’à 50 photos ou 50 images vidéo par projet. [19] Cette limite le rend réaliste pour les petits objets, les numérisations d’essai et les premières expérimentations, mais pas pour des jeux de données plus grands ou exigeants. Il peut néanmoins servir d’outil simple de numérisation et de visualisation d’objets dans ces limites. Évitez-le si vous avez besoin d’une certitude concernant l’usage commercial ou si vos projets habituels dépassent la limite de 50 images ou 50 images vidéo. [19]
MicMac
MicMac vaut la peine d’être utilisé si vous souhaitez une suite photogrammétrique sérieuse aux racines institutionnelles et à l’approche centrée sur la méthode. Le README du projet indique que MicMac est développé à l’IGN et à l’ENSG au sein du laboratoire LASTIG et qu’il est distribué sous licence CeCILL-B depuis 2007, tandis qu’un article de l’ISPRS apporte le contexte plus large selon lequel le développement remonte à 2003 et la distribution gratuite a commencé en 2007. [20] [21] Ce n’est pas le chemin le plus court vers un flux grand public soigné, mais il est précieux pour les reconstructions rigoureuses, les projets à fort contrôle et les environnements de recherche où la compréhension du processus importe autant que le maillage final. Il convient aussi aux flux axés métrologie où la validation est attendue, et non supposée. Évitez-le si vous souhaitez l’expérience la plus rapide pour débutants. [20] [21]
Apple Object Capture (RealityKit PhotogrammetrySession)
Apple Object Capture vaut la peine d’être utilisé lorsque votre pipeline appartient déjà à l’écosystème Apple et que votre cible est une sortie prête pour l’AR plutôt qu’un outil de photogrammétrie de bureau généraliste. Apple documente le flux via RealityKit et PhotogrammetrySession, le parcours de création d’objets de base produisant un fichier USDZ. [22] C’est l’exemple le plus clair de flux d’API dans ce comparatif : la disponibilité est limitée aux Mac qui répondent aux exigences d’Object Capture, notamment un GPU disposant d’au moins 4 GB de RAM et prenant en charge le ray tracing, et Apple indique également une disponibilité sur certains appareils iOS compatibles LiDAR. [22] La qualité de capture dépend toujours du recouvrement et de la rigueur de la scène, et Apple indique que les données de profondeur peuvent aider à calculer la taille réelle ; sans elles, vous devrez peut-être mettre le résultat à l’échelle ultérieurement. [23] Évitez-le si vous avez besoin de photogrammétrie multiplateforme, de sorties de cartographie ou d’une application de bureau Windows classique. [22]
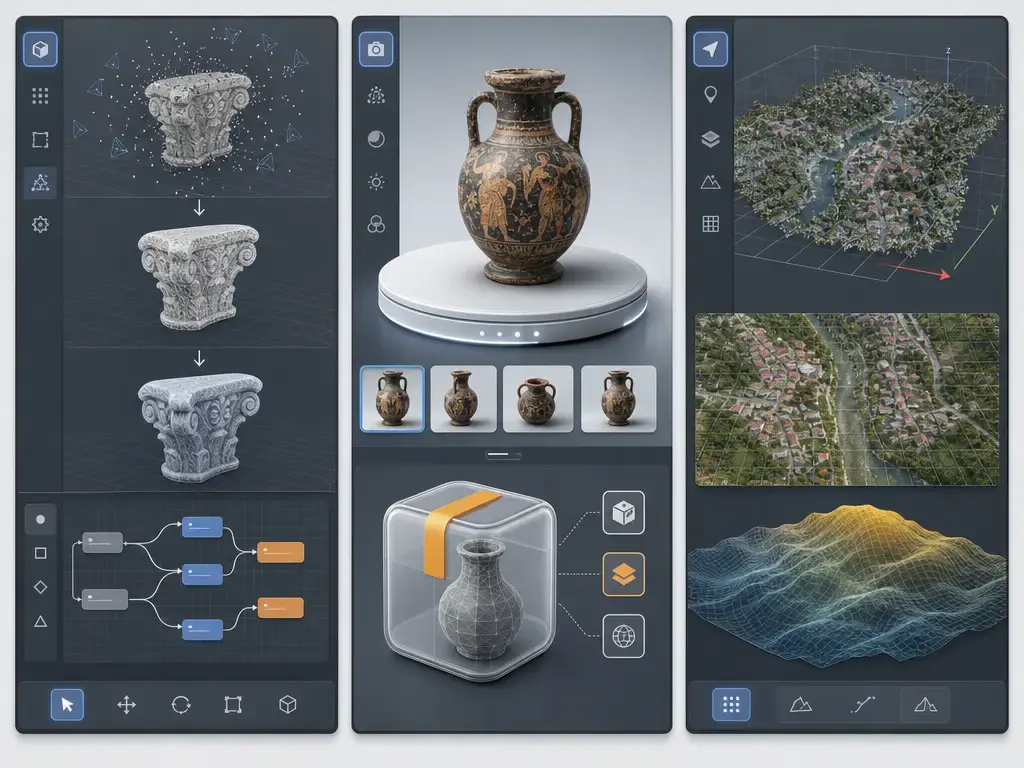
Performances et limites pratiques importantes
Les limites les plus importantes sont rarement la fonctionnalité mise en avant. Certaines sont des limites strictes, telles que la limite de 3DF Zephyr Free, fixée à 50 photos ou 50 images vidéo par projet. [19] D’autres sont des limites matérielles souples, où le logiciel fonctionne mais seulement avec de petits jeux de données ou des réglages lents. La documentation d’OpenDroneMap est particulièrement concrète à ce sujet : 40 images → 4 GB RAM, 250 → 16 GB, 500 → 32 GB, 1500 → 64 GB, 2500 → 128 GB, 3500 → 192 GB, et 5000 → 256 GB. [14] Une troisième catégorie concerne les limites dépendantes du jeu de données. Un mauvais recouvrement, le flou, une faible texture, les distorsions de rolling shutter, les surfaces réfléchissantes et un éclairage incohérent peuvent tous faire échouer un projet bien avant qu’une page officielle de configuration minimale ne devienne pertinente. [14] [19] [23]
Il est également utile de distinguer les fiches techniques des benchmarks. Une page éditeur listant de nombreux formats d’exportation ne signifie pas que l’outil est plus rapide, plus précis ou meilleur pour votre sujet. De même, une page de configuration minimale indique seulement ce qui peut se lancer, et non ce qui sera agréable ou efficace avec votre jeu de données. Des comparaisons de vitesse équitables exigent le même jeu d’images, le même matériel et des réglages comparables entre les outils. [3] [6] [14]
Les facteurs pratiques qui comptent généralement davantage que la marque comprennent :
- Le pourcentage de recouvrement et la couverture des points de vue. [23]
- La netteté et le flou de mouvement.
- La richesse de texture de la surface capturée.
- La cohérence de l’éclairage et le contrôle des hautes lumières.
- Le rolling shutter et la géométrie de vol pour les travaux par drone.
- Les besoins de masquage et la complexité de l’arrière-plan. [23]
- Les réglages de traitement tels que la qualité des cartes de profondeur, la réduction d’échelle des images et les choix de maillage.
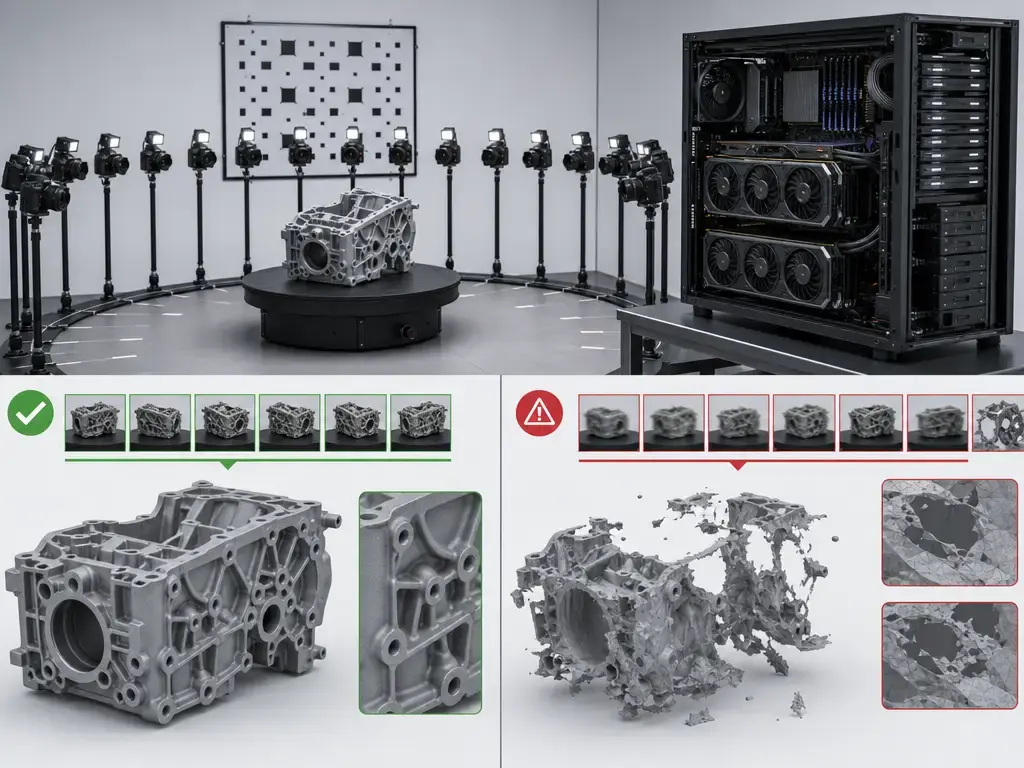
Limites : quand la photogrammétrie est le mauvais outil
La photogrammétrie convient mal aux sujets réfléchissants, transparents, brillants, déformables, mobiles ou très répétitifs. Le verre, le métal poli, les feuilles dans le vent et les surfaces aux motifs uniformes créent tous des problèmes de correspondance qu’aucune étiquette « gratuite » ne résout. [23]
C’est également le mauvais outil si vous avez besoin de dimensions mais ne disposez pas d’une stratégie d’échelle. Une reconstruction à partir de photos ordinaires ne possède aucune taille réelle garantie à moins d’introduire une échelle connue, un contrôle ou un géoréférencement. Même lorsque la géométrie est globalement correcte, la sortie peut nécessiter nettoyage, comblement des trous, simplification, réparation de texture ou travail sur le système de coordonnées avant de devenir exploitable en aval. Dans la cartographie par drone, la notion d’exactitude change dès lors que vous vous intéressez aux coordonnées cartographiques et aux produits de terrain, car le géoréférencement et le contrôle deviennent une partie du flux plutôt qu’un supplément facultatif. [16] [24] [25] [26]
Des questions de confidentialité, de propriété et d’accès aux sites se posent également dès lors que vous photographiez des personnes, des espaces privés ou des lieux sensibles, même si le logiciel lui-même est gratuit. Gardez cette note juridique à un niveau général, mais ne l’ignorez pas. Plus important encore, ne présentez pas par défaut les sorties de photogrammétrie comme de la métrologie : l’exactitude de mesure est un problème de validation, et non une impression visuelle, et aucun des outils présentés ici ne doit être considéré comme un système de mesure certifié ISO prêt à l’emploi. [24] [25] [26]
Contexte historique et de recherche
La photogrammétrie est antérieure de bien plus d’un siècle au marché actuel des logiciels. L’ISPRS indique que le terme photogrammétrie est apparu pour la première fois dans une publication en 1867, que l’International Society for Photogrammetry a été fondée en 1910 et qu’elle a été renommée ISPRS en 1980. [27] Une nuance utile est qu’Aimé Laussedat utilisait déjà des images photographiques pour les levés topographiques dès 1861 à travers ce qu’il appelait la métrophotographie, ce qui explique pourquoi les affirmations de « père de la photogrammétrie » nécessitent souvent un contexte. [28]
Les outils gratuits modernes existent parce que les fondements computationnels sont devenus plus accessibles et plus automatisables. L’article CVPR de 2016 Structure-From-Motion Revisited décrit une technique SfM dont le pipeline complet a été publié sous la forme d’une implémentation open source, et l’article TPAMI de 2010 de Furukawa et Ponce reste une référence classique de MVS. [29] [30] Dès 2012, des travaux appliqués tels que ceux de Westoby et al. avaient déjà contribué à normaliser la photogrammétrie SfM comme approche pratique et peu coûteuse en géosciences et en modélisation de terrain, ce qui fait partie de l’histoire plus large des outils ouverts et abordables d’aujourd’hui. [31]
Contexte actuel du marché
Une évolution significative du marché en 2026 est que la licence et la compatibilité matérielle sont devenues plus faciles à dissocier lors de l’évaluation de RealityScan. La page de licence fixe toujours explicitement la frontière commerciale à un chiffre d’affaires brut annuel supérieur à $1,000,000 USD, avec un prix indiqué de $1,250 par poste et par an au-dessus de ce seuil, mais la sortie du 24 juin 2026 de RealityScan 2.2 a ajouté la prise en charge des GPU AMD sous Windows, la prise en charge Linux étant annoncée pour plus tard. [2] [5] Cela ne rend pas l’outil open source ou universellement gratuit, mais rend la question matérielle moins exclusivement liée à NVIDIA qu’auparavant. [1] [5]
Des méthodes adjacentes telles que les NeRFs et le Gaussian splatting sont importantes, mais elles sortent du cadre de cette comparaison car elles optimisent des représentations et des hypothèses de visualisation différentes. Elles ne sont pas équivalentes à un flux de photogrammétrie privilégiant le maillage et ciblant STL, OBJ, PLY, les orthophotos ou les MNT.
Conclusion : quel logiciel gratuit de photogrammétrie vaut la peine d’être utilisé ?
Si vous vous demandez quel logiciel gratuit de photogrammétrie vaut la peine d’être utilisé, la réponse pratique reste fondée sur le rôle. Pour la numérisation générale d’objets sous Windows, RealityScan et Meshroom sont les meilleurs choix grand public, le choix étant principalement dicté par la réalité des licences et des GPU. [1] [2] [7] [8] Pour la recherche et les pipelines reproductibles, commencez avec COLMAP et examinez MicMac lorsque vous souhaitez un contrôle photogrammétrique plus poussé. [12] [13] [20] [21] Pour la cartographie par drone et les produits de terrain, choisissez OpenDroneMap ou WebODM, car ils sont construits autour de livrables géospatiaux plutôt que de simples maillages d’objets. [15] [18] Pour une sortie AR native Apple, Object Capture est la bonne réponse précisément parce qu’il ne prétend pas être une application générique multiplateforme. [22]
L’erreur courante est de choisir uniquement selon l’étiquette de prix. Choisissez selon le flux, le livrable, le matériel et les conditions de licence. Un logiciel gratuit pour usage personnel n’est pas la même chose qu’un logiciel open source, et une licence propriétaire fondée sur des exceptions n’est pas équivalente à une base entièrement gratuite pour l’usage commercial. [1] [19]
FAQ
Quel est le meilleur logiciel gratuit de photogrammétrie ?
Il n’existe pas de meilleur choix unique pour tous les flux. Pour les numérisations d’objets sur un PC Windows, RealityScan et Meshroom sont les options grand public les plus pratiques, mais l’un est propriétaire avec une utilisation gratuite sous exceptions et l’autre est open source avec de fortes hypothèses NVIDIA/CUDA. [1] [2] [7] [8] Pour la recherche, COLMAP est une très solide référence. [12] [13] Pour la cartographie, OpenDroneMap ou WebODM sont généralement plus pertinents, car ils ciblent les orthophotos, nuages de points et MNT plutôt que les seuls maillages de petits objets. [15] [18]
Existe-t-il des logiciels open source de photogrammétrie ?
Oui. COLMAP est open source sous la nouvelle licence BSD. [12] Meshroom est open source sous MPL 2.0. [10] OpenDroneMap est open source sous AGPLv3, WebODM est sous AGPL-3.0 et MicMac est distribué sous CeCILL-B. [17] [18] [20] La question suivante est de savoir si l’outil correspond à votre flux : COLMAP convient à la recherche, ODM à la cartographie, Meshroom aux flux visuels d’objets et MicMac à la photogrammétrie experte. [8] [13] [15] [20]
Quels logiciels de photogrammétrie sont gratuits pour un usage commercial ?
Les outils open source peuvent être utilisés commercialement si vous respectez leurs licences, mais les obligations diffèrent. ODM indique explicitement qu’il est sous AGPLv3 et que vous pouvez créer et vendre des applications avec lui à condition de respecter les conditions de la licence. [17] WebODM est également sous AGPL-3.0. [18] RealityScan n’est pas gratuit pour un usage commercial de manière générale : son obligation d’abonnement par poste n’est levée que lorsqu’une exception s’applique, et au-dessus du seuil, le prix indiqué est de $1,250 par poste et par an. [1] [2] 3DF Zephyr Free ne doit pas être considéré comme un logiciel d’usage commercial général, car la page officielle le présente comme destiné à un usage personnel. [19]
Ai-je besoin d’un GPU NVIDIA pour la photogrammétrie ?
Pas toujours, mais certains outils en supposent fortement l’usage. La page officielle de Meshroom indique que sans GPU NVIDIA pris en charge, seule la fonction Draft Meshing peut être utilisée pour la reconstruction 3D. [8] La documentation de RealityScan indique que l’application peut réaliser l’enregistrement d’images sans GPU NVIDIA compatible, mais qu’elle ne peut pas créer de modèles ou de textures sans celui-ci, bien que RealityScan 2.2 ait ajouté la prise en charge des GPU AMD sous Windows en juin 2026. [4] [5] OpenDroneMap est encore différent : sa documentation indique que le GPU n’a actuellement aucun impact sur les performances. [14]
Les logiciels gratuits de photogrammétrie peuvent-ils créer des fichiers STL pour l’impression 3D ?
Oui, mais généralement après nettoyage. RealityScan liste explicitement STL parmi ses formats d’exportation. [6] D’autres outils peuvent exiger une étape supplémentaire de nettoyage ou de conversion selon la façon dont vous finalisez le maillage. Le véritable enjeu n’est pas seulement la possibilité d’exporter en STL, mais le caractère étanche du maillage reconstruit, sa mise à l’échelle correcte et sa simplicité suffisante pour votre slicer. Pour de très petits projets personnels, 3DF Zephyr Free peut être utile, mais n’oubliez pas sa limite stricte de 50 photos ou 50 images vidéo par projet. [19]
Expert : que m’indique l’erreur de reprojection — et que ne m’indique-t-elle pas sur l’exactitude dans le monde réel ?
L’erreur de reprojection est une métrique de cohérence interne. Elle indique dans quelle mesure les caméras estimées et les points 3D expliquent les observations d’images au sein de la reconstruction. Ce qu’elle ne fait pas, c’est prouver que le modèle final est dimensionnellement correct dans des unités externes. Pour cela, vous avez besoin d’échelle, de contrôle, de géométrie de référence ou de géoréférencement, ainsi que d’une validation répétable. La terminologie ISO et VIM est utile ici, car elle distingue l’exactitude, la justesse et la fidélité au lieu de tout réduire à la vague notion de « bonne numérisation ». [25] [26]
Expert : comment les GCP et le géoréférencement changent-ils le sens d’« exactitude » dans les flux de cartographie par drone ?
Dès que vous passez à la cartographie par drone, l’exactitude évolue souvent de la plausibilité de forme de l’objet vers la signification dans un système de coordonnées. Les points de contrôle au sol et le géoréférencement relient la reconstruction à des positions connues, ce qui fait évoluer la discussion de l’ajustement interne du modèle vers des produits spatiaux référencés extérieurement. ODM expose directement cela avec son argument gcp pour un fichier de points de contrôle au sol. [16] Cela ne garantit toujours pas l’exactitude à lui seul, mais rend possible une validation par rapport à des données de référence topographiques, ce qu’un maillage d’objet sans échelle ne permet pas. [24] [25] [26]
Sources
- CLUF RealityScan. https://www.realityscan.com/eula
- Licence RealityScan. https://www.realityscan.com/license?lang=en-US
- Téléchargement RealityScan + exigences minimales. https://www.realityscan.com/download
- Exigences matérielles/logicielles de RealityScan (documentation Epic). https://dev.epicgames.com/documentation/realityscan/hardware-and-software-requirements
- Prise en charge GPU AMD par RealityScan 2.2. https://www.realityscan.com/news/realityscan-2-2-is-here-with-full-amd-gpu-support-download-today
- Formats d’exportation RealityScan + rsinfo. https://rshelp.capturingreality.com/en-US/tools/export.htm
- Versions de Meshroom. https://github.com/alicevision/meshroom/releases
- Page officielle du projet Meshroom. https://alicevision.org/view/meshroom.html
- Wiki Meshroom Draft Meshing. https://github-wiki-see.page/m/alicevision/meshroom/wiki/Draft-Meshing
- Dépôt GitHub Meshroom (note de licence MPL 2.0). https://github.com/alicevision/Meshroom
- Notes d’installation AliceVision. https://github.com/alicevision/AliceVision/blob/develop/INSTALL.md
- Licence COLMAP. https://colmap.github.io/license.html
- Installation COLMAP. https://colmap.github.io/install.html
- Installation ODM + matériel + tableau RAM + note GPU. https://docs.opendronemap.org/installation/
- Sorties ODM. https://docs.opendronemap.org/outputs/
- Argument GCP ODM. https://docs.opendronemap.org/arguments/gcp/
- FAQ ODM (AGPL). https://docs.opendronemap.org/faq/
- Dépôt WebODM. https://github.com/WebODM/WebODM
- Page produit 3DF Zephyr. https://www.3dflow.net/3df-zephyr-photogrammetry-software/
- README MicMac. https://github.com/micmacIGN/micmac/blob/master/README.md
- Article de contexte indépendant sur MicMac. https://isprs-archives.copernicus.org/articles/XLII-2-W6/77/2017/isprs-archives-XLII-2-W6-77-2017.pdf
- Apple : création d’objets 3D à partir de photographies. https://developer.apple.com/documentation/realitykit/creating-3d-objects-from-photographs/
- Apple : capturer des photographies pour Object Capture. https://developer.apple.com/documentation/realitykit/capturing-photographs-for-realitykit-object-capture/
- Page de catalogue ISO 10360-13. https://www.iso.org/standard/74957.html
- Page de catalogue ISO 5725-1:2023. https://www.iso.org/standard/69418.html
- VIM (PDF JCGM 200:2012). https://www.bipm.org/documents/20126/2071204/JCGM_200_2012.pdf
- Page historique de l’ISPRS. https://www.isprs.org/society/history.aspx
- Article Laussedat (Archives ISPRS 2020). https://isprs-archives.copernicus.org/articles/XLIII-B2-2020/893/2020/
- Structure-From-Motion Revisited. https://openaccess.thecvf.com/content_cvpr_2016/html/Schonberger_Structure-From-Motion_Revisited_CVPR_2016_paper.html
- Stéréopsie multivue précise, dense et robuste. https://pubmed.ncbi.nlm.nih.gov/20558871/
- Westoby et al. 2012. https://www.sciencedirect.com/science/article/pii/S0169555X12004217
- Liste des fichiers Regard3D. https://sourceforge.net/projects/regard3d/files/Regard3D/