
Zusammenfassung: Was Luftbildfotogrammetrie mit Drohnen leistet und was nicht
Luftbildfotogrammetrie ist bildgestützte Messung anhand überlappender Luftaufnahmen: die Kunst, Wissenschaft und Technik, verlässliche Informationen aus Bildern zu gewinnen. Beim Einsatz von Drohnen bedeutet das meist, die Fotos eines geplanten Fluges in Ergebnisse wie Orthomosaike, Höhenmodelle, Punktwolken oder Netze umzuwandeln. [1]
Ein ansprechendes Ergebnis ist nicht gleichbedeutend mit einer belastbaren Messung. Die Genauigkeit hängt von Flugplanung, Passpunkten, unabhängigen Kontrollpunktprüfungen, Verarbeitungsentscheidungen und einer klaren Angabe von Koordinatenreferenzsystem, Einheiten und Fehlerstatistiken ab. Ein Projekt kann erfolgreich georeferenziert sein und trotzdem die Toleranzen einer Vermessungs- oder Ingenieuraufgabe verfehlen, wenn Passpunktgrundlage, Geometrie oder Validierung unzureichend sind. [10] [11] [13]
Die wichtigsten Begriffe
Einige Begriffe sorgen zu Beginn besonders häufig für Verwirrung, vor allem wenn Bildprodukte, Höhenprodukte und Genauigkeitsbegriffe vermischt werden. Der USGS unterscheidet zwischen Orthofoto und Orthomosaik: Ersteres ist ein korrigiertes Luftbild, Letzteres ein größeres kartografisches Produkt, das aus vielen korrigierten Bildern zusammengesetzt wird. Die übrigen Begriffe sind ebenso wichtig, denn Abtastmaßstab, Passpunktgrundlage und Validierung sind nicht austauschbar. [6] [7]
- Orthofoto: ein Luftbild, das so korrigiert wurde, dass Versatzeffekte beseitigt sind. [6]
- Orthomosaik: ein größeres kartenartiges Bild, das aus vielen Orthofotos zusammengesetzt wird. [7]
- DSM / DTM / DEM: Ein DSM bildet die sichtbare Oberfläche einschließlich Dächern, Bäumen und Gelände ab. Ein DTM soll die unbedeckte Erdoberfläche darstellen. DEM wird in der Praxis mehrdeutig verwendet. Geben Sie deshalb an, ob ein DSM-ähnliches Raster, ein DTM oder ein softwarespezifisches Produkt gemeint ist. [19]
- GSD / Genauigkeit / Präzision: Die GSD ist die nominelle Größe eines Bodenbereichs, den ein Pixel repräsentiert. Genauigkeit bezeichnet die Nähe zu einem Referenzwert, Präzision die Wiederholbarkeit. Die GSD garantiert keine bestimmte Genauigkeit der fertigen Karte. [11] [16]
- GCP / unabhängiger Kontrollpunkt: GCPs, also Passpunkte, stützen die Lösung bei der Georeferenzierung. Unabhängige Kontrollpunkte werden von dieser Berechnung ausgeschlossen und ausschließlich zur unabhängigen Prüfung der Positionsgenauigkeit verwendet. [10] [11]
- RTK / PPK: Beide verbessern die Beobachtungen der Kameraposition: RTK in Echtzeit, PPK nach dem Flug. Keines der beiden Verfahren ersetzt jedoch eine unabhängige Validierung. [17]
Historischer Hintergrund: von Luftbildern zur UAV-Fotogrammetrie
Die Ursprünge reichen weit vor moderne Drohnen zurück. Schon 1858 wurden Luftaufnahmen von Paris aus einem Ballon gemacht. Viel später folgten erste ferngesteuerte Vermessungsversuche, darunter ein Test mit einem Starrflügler im Jahr 1979 und Arbeiten mit Modellhubschraubern im Jahr 1980. Drohnen veränderten vor allem den Aufwand für den Einsatz und die betriebliche Flexibilität. Die grundlegenden fotogrammetrischen Anforderungen an überlappende Bilder, Passpunkte und Messungen blieben bestehen. [18]
So funktioniert Drohnenfotogrammetrie
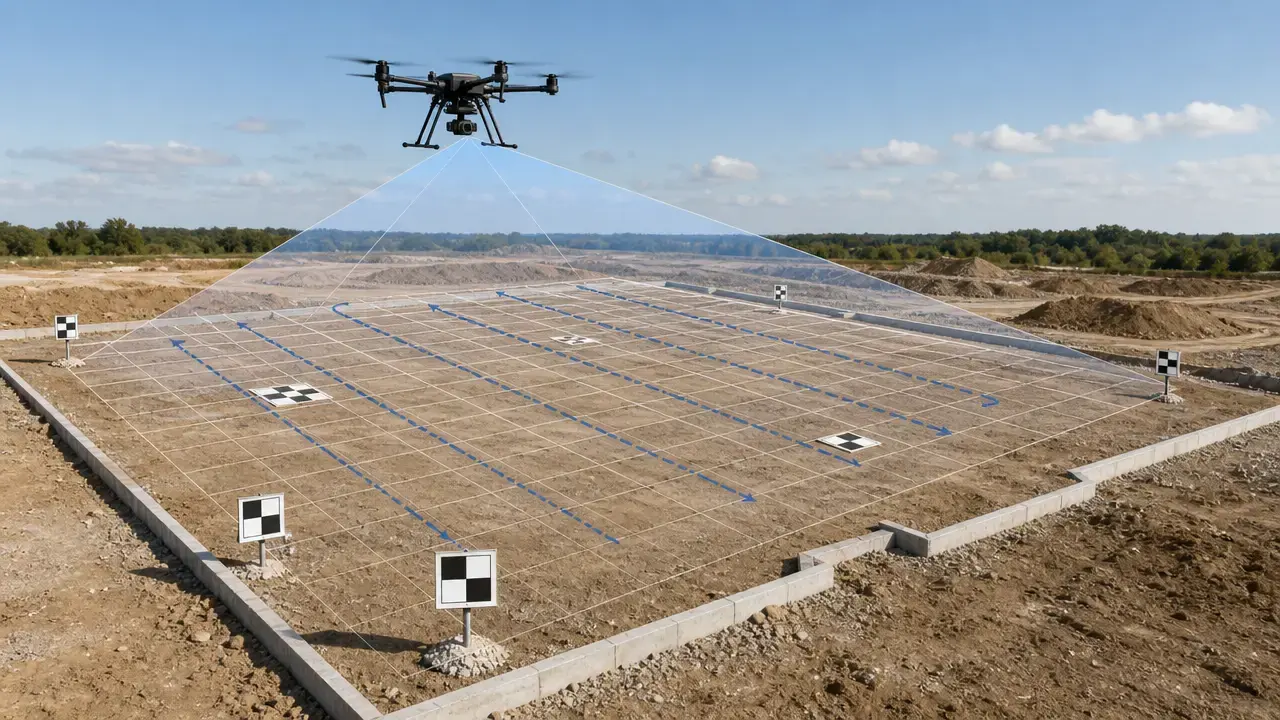
Drohnenfotogrammetrie beginnt mit überlappenden Bildern, die genügend gemeinsame Details enthalten. Software erkennt darin markante Bildmerkmale, ordnet sie über mehrere Fotos hinweg einander zu und erzeugt Verknüpfungspunkte. Diese Zuordnungen bestimmen die relative Geometrie des Bildblocks. Der absolute Maßstab und die Georeferenzierung ergeben sich später aus Passpunkten, direkter Georeferenzierung oder anderen bekannten Referenzen, nicht allein aus der Bildüberlappung. [13] [14]
Bei einer Bündelblockausgleichung mit Selbstkalibrierung werden Kameraposen und innere Kameraparameter gemeinsam optimiert. Eine schwache Bildnetzgeometrie macht die Lösung weniger robust, insbesondere hinsichtlich Maßstab und Höhengenauigkeit. [13] [14]
Die dünne Punktwolke beziehungsweise Verknüpfungspunktwolke ist vor allem ein Ergebnis der Ausrichtung und ein Diagnosemittel für das Verhalten des Bildblocks. Die dichte Rekonstruktion schätzt anhand der ausgerichteten Bilder wesentlich mehr Oberflächenpunkte. Anschließend wird diese Rekonstruktion in Ergebnisse wie ein Orthomosaik, DSM, DTM, einen Punktwolkenexport oder ein Netz überführt. Diese Stufen hängen zusammen, sind aber nicht dasselbe. [14] [19]
Die wichtigsten Schritte eines Fotogrammetrie-Workflows mit Drohnen
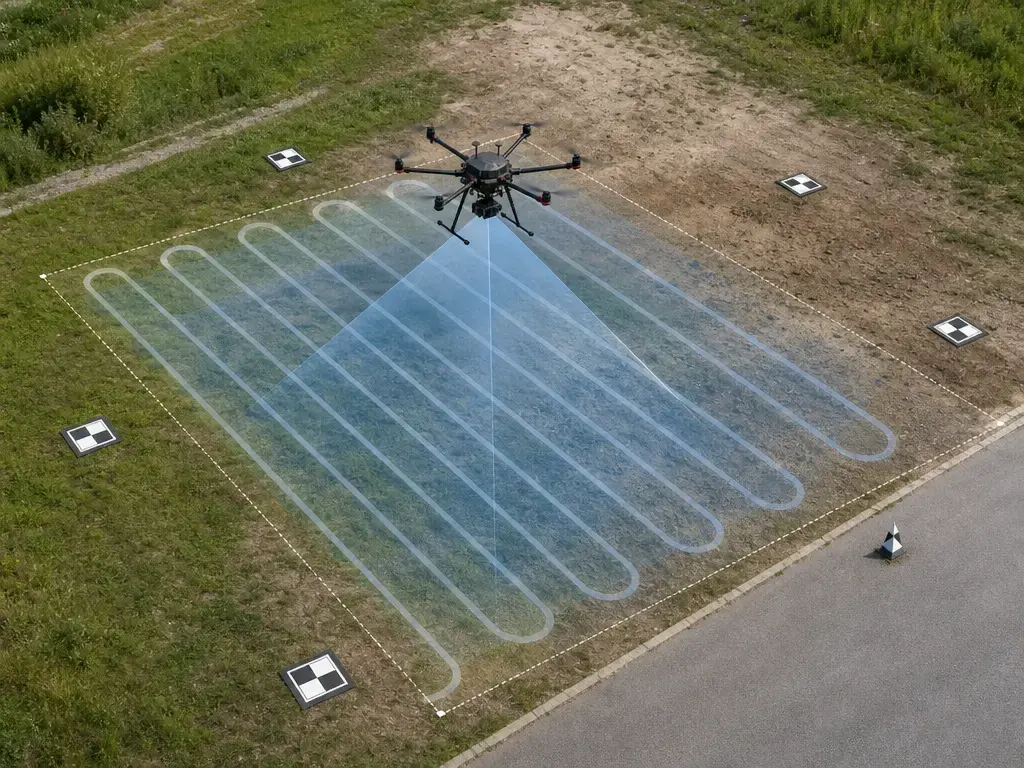
- Gebiet, Flughöhe, Überlappung und Passpunktstrategie auf das gewünschte Ergebnis abstimmen.
- Überlappende Bildstreifen mit ruhiger Bewegung und gleichmäßiger Belichtung aufnehmen.
- Den Bildblock mit GCPs und gegebenenfalls RTK- oder PPK-Kamerapositionen georeferenzieren.
- Bildmerkmale erkennen und Bilder über Verknüpfungspunkte zusammenführen.
- Bündelblockausgleichung und Selbstkalibrierung durchführen.
- Qualität der Ausrichtung und Verteilung der Passpunkte prüfen.
- Die dichte Punktwolke erzeugen.
- Nach Bedarf Orthomosaik, DSM, DTM oder Netz ableiten.
- Vor der Übergabe Residuen, Lücken und Artefakte prüfen.
Genauigkeitskontrolle in der Luftbildfotogrammetrie: Normen, GCPs, Kontrollpunkte, RTK und PPK
Bodenpasspunkte stützen die fotogrammetrische Lösung; unabhängige Kontrollpunkte prüfen sie. Diese Unterscheidung ist wichtig: Ein kleines Residuum an einem GCP zeigt lediglich, dass das Modell an diesen Passpunkt angepasst wurde. Es beweist nicht, dass die fertige Karte überall sonst genau ist. ASPRS definiert Positionsabweichungen gegenüber einer unabhängigen Referenz höherer Genauigkeit. Die Organisation weist darauf hin, dass die berechneten Differenzen streng genommen Residuen sind, weil die wahre Koordinate nie exakt bekannt sein kann. [10] [11]
Für die praktische Berichterstattung zur Positionsgenauigkeit ist ASPRS Edition 2 Version 2 hier der zentrale, auf Kontrollpunkten beruhende Rahmen. Die Normübersicht verlangt mindestens 30 Kontrollpunkte für Prüfungen, die den ASPRS-Bedingungen entsprechen. Zugleich erkennt sie an, dass kleine Drohnenprojekte diese Zahl möglicherweise nicht erreichen können und diese Einschränkung entsprechend angeben müssen. Dieselben Hinweise unterscheiden zwischen „auf Einhaltung geprüft“ und „zur Einhaltung hergestellt“. Der Bericht soll die Residuen jedes Kontrollpunkts sowie Maximum, Minimum, Mittelwert, Median, Standardabweichung und RMSE enthalten. [10]
Wenn Sie bei einem kleinen Drohnenprojekt keine 30 Kontrollpunkte erreichen, benennen Sie das ausdrücklich. Behaupten Sie nicht, das Projekt sei auf die Einhaltung der ASPRS-Anforderungen geprüft worden, wenn die erforderliche Punktzahl und die Berichtsvorgaben nicht tatsächlich erfüllt wurden. [10]
ISO 19157-1:2023 erfüllt eine andere Funktion. Sie legt Grundsätze zur Beschreibung, Bewertung und Dokumentation der Qualität geografischer Daten fest, definiert jedoch keine Mindestwerte für eine akzeptable Qualität. In der Praxis strukturiert die Norm also den Qualitätsbericht, während Projektspezifikation oder Kundenanforderungen die Annahmegrenzen vorgeben. Ein gesonderter Entwurf, ISO/CD 17123-10.2, zeigt, dass die Standardisierung von Feldprüfungen für vollständige UAV-Fotomessabläufe weiterhin entwickelt wird. Dabei dienen Marken mit bekannten Koordinaten als GCPs und unabhängige Kontrollpunkte. [2] [3]
RTK und PPK verbessern die Beobachtungen der Kameraposition. Dadurch können sie den Bedarf an Bodenpasspunkten verringern und die Ausrichtung des Bildblocks wiederholbarer machen, insbesondere in Verbindung mit einer gut geplanten Passpunktverteilung. Allein belegen sie jedoch nicht die Genauigkeit der fertigen Karte. Wenn Sie eine Genauigkeitsaussage zum gelieferten Karten- oder Modellprodukt treffen möchten, benötigen Sie weiterhin unabhängige Kontrollpunkte und eine klare Dokumentation. Bei vielen Kartierungsaufgaben sind RTK und PPK daher als Eingangsgrößen für die Lösung zu verstehen, nicht als deren Nachweis. [10] [17]
Für Katasteraufgaben, Ingenieurprojekte oder amtlich beziehungsweise fachlich bestätigte Vermessungsergebnisse können je nach Rechtsraum eine von zugelassenen Vermessungsfachleuten bestimmte Passpunktgrundlage und geregelte Arbeitsabläufe erforderlich sein. Prüfen Sie diese Rahmenbedingung vor den Feldarbeiten und nicht erst nach der Verarbeitung.
Einen Kartierungsflug für UAV-Fotogrammetrie planen
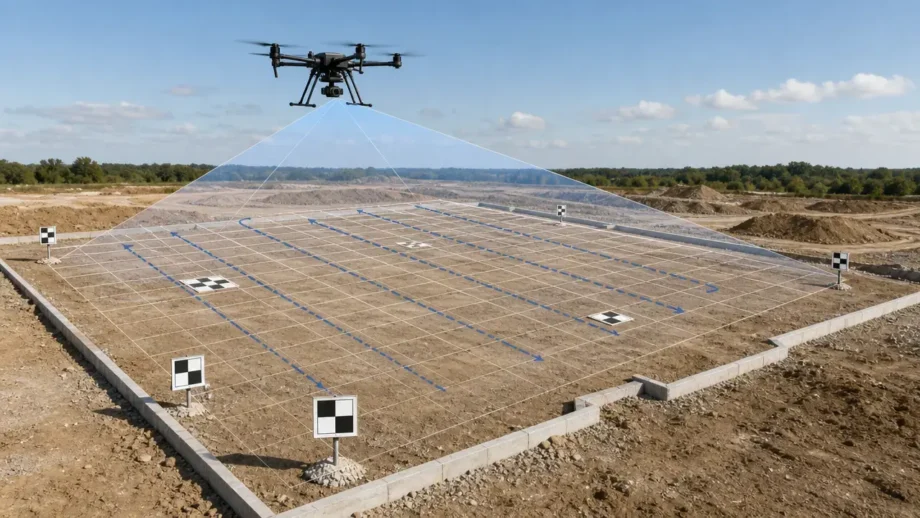
Eine gute UAV-Fotogrammetrie-Mission beginnt beim gewünschten Ergebnis und seiner erforderlichen Genauigkeit. Daraus werden Untersuchungsgebiet, Geländerelief, Hindernisse, Sonnenstand, Wind, angestrebte GSD, Überlappung, Geschwindigkeit, Auslöseintervall und die Aufteilung nach Akkukapazität abgeleitet. Herstellerangaben zur Überlappung sind hilfreiche Empfehlungen, keine universellen Regeln. Pix4Ds Empfehlungen gelten ausdrücklich für Nadiraufnahmen. Für allgemeine Fälle liegen sie häufig bei 75% Längs- und 60% Querüberlappung; höhere Beispiele sind 80/80 für Landwirtschaft und 85/85 für Wälder. DJI Terra empfiehlt für die meisten Szenarien 80% Längs- und 70% Querüberlappung. Für flache Gebiete gelten Mindestwerte von 65% längs und 60% quer. Relief und hohe Objekte können die wirksame Überlappung verringern, selbst wenn die geplanten Prozentsätze auf dem Papier ausreichen. Der Plan muss deshalb zur tatsächlichen Oberfläche passen, nicht zu einem pauschalen Wert. [8] [9]
Für Einsätze in den USA gehören zu den wichtigen Vorgaben von FAA Part 107 Drohnen mit einem Gesamtgewicht unter 55 lb, mindestens 3 Meilen Wettersicht, höchstens 400 ft Flughöhe über Grund, sofern das Fluggerät nicht innerhalb von 400 ft Abstand zu einem Bauwerk bleibt, sowie maximal 100 mph (87 Knoten). Prüfen Sie andernorts die jeweiligen lokalen Vorschriften. [5]
Bodenpixelgröße, Überlappung und Auslöseintervall
Die GSD beschreibt einen Abtastmaßstab und ist kein Genauigkeitsversprechen. Sie gibt an, wie fein der Boden in den Bildern abgebildet wird. Für sich genommen bestätigt sie aber nicht die Positionsgenauigkeit des fertigen Produkts. [11] [16]
Die Auslösefrequenz verknüpft Geschwindigkeit, Bildgröße, GSD und Überlappung. Pix4D gibt für das Auslöseintervall in Flugrichtung die Gleichung t = ((imH × GSD)/100) × (1 − overlap) / v an. Im Rechenbeispiel ergibt sich ein Intervall von 6 s bei 75% Überlappung, 5 cm GSD, 4000 px Bildhöhe und 30 km/h Fluggeschwindigkeit. In der Praxis muss die Kamera häufiger auslösen, wenn Sie schneller fliegen, eine feinere GSD wünschen oder mehr Überlappung verlangen. [16]
Die Abwägung wird in einer Simulation für 1 ha deutlich. Bei 80% Überlappung und 5 m/s dauerte eine Mission mit 5 cm GSD 3 min 18 s, erforderte 90 Bilder und benötigte ungefähr 4.52 GB. Eine Verfeinerung desselben Gebiets auf 1 cm GSD erhöhte den Aufwand auf etwa 37 min, 2217 Bilder und 50.88 GB. Eine kleinere GSD kann Flugzeit, Speicherbedarf, Verarbeitungszeit und Aufwand für die Qualitätskontrolle rasch vervielfachen. Der zusätzliche Detailgrad sollte daher durch den Liefergegenstand gerechtfertigt sein. [17]
Nadir oder Schrägaufnahme, Raster oder Korridor: Flugmuster mit stabiler Geometrie wählen
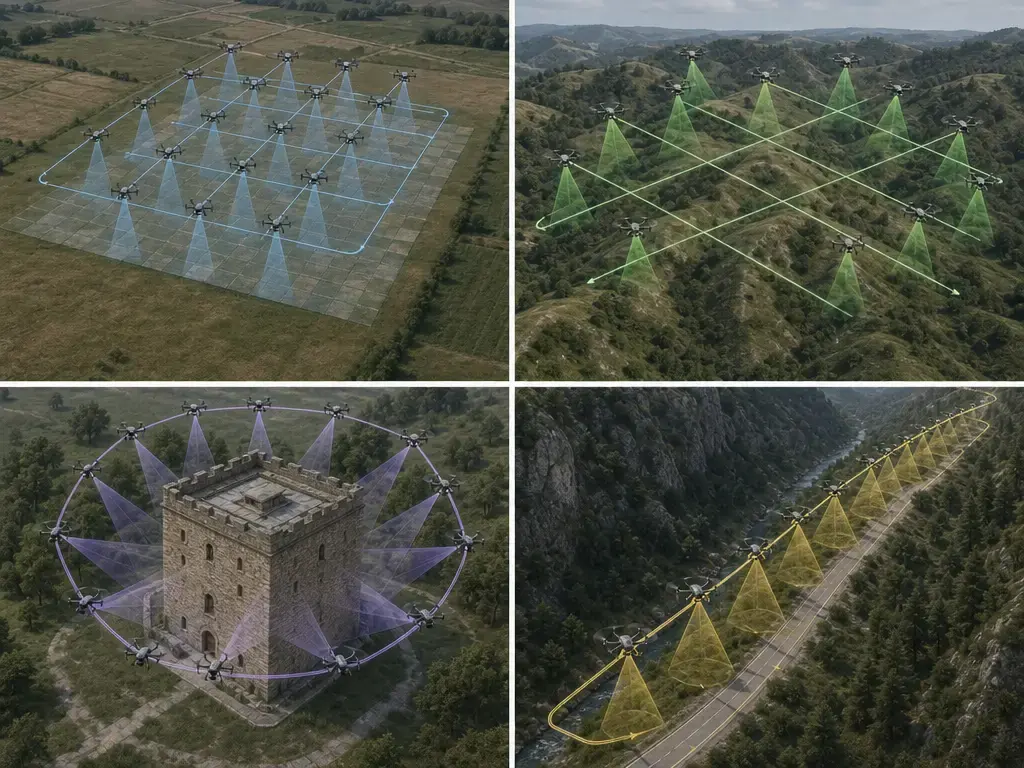
Raster mit ausschließlich senkrechten Nadiraufnahmen sind für Orthomosaike und viele geländebezogene Produkte effizient. Bei Fassaden, vertikalen Anlagen, komplexen Dächern, steilem Gelände, Korridorkartierungen und besonders belastbaren 3D-Rekonstruktionen bieten sie jedoch oft eine schwache Grundlage. In solchen Fällen helfen meist Querstreifen, umlaufende Schrägaufnahmen oder beides, weil das Bildnetz geometrisch vielfältiger wird. Die Wahl des Flugmusters ist ein Teil der Genauigkeitskontrolle und nicht nur eine Entscheidung über die Flächenabdeckung. [13] [15]
Diese Geometrie ist wichtig, weil die Selbstkalibrierung nur dann zuverlässig ist, wenn der Bildblock selbst ausreichend stabil aufgebaut ist. Die Universität Stuttgart weist ausdrücklich darauf hin, dass korridorartige Geometrien eine Vorkalibrierung erfordern können. Die Rolling-Shutter-Studie von 2025 fand ebenfalls bessere Bedingungen für Kalibrierung und Genauigkeit, wenn Schrägbilder einbezogen wurden. Sie zeigte außerdem, dass eine ungünstige GCP-Anordnung Fehler verstärken kann. Mehr Bilder sind nicht automatisch besser, eine robustere Geometrie dagegen häufig schon. [13] [15]
| Flugmuster | Besonders geeignet für | Hauptrisiko | Typische Anpassung |
|---|---|---|---|
| Nadirmuster im Raster | Orthomosaik/DSM | Unzureichende Erfassung vertikaler Flächen | Für vollständige 3D-Erfassung Schrägbilder ergänzen |
| Kreuzraster | Robuste Geometrie | Mehr Bilder und Zeitaufwand | Bei Relief oder hohen Genauigkeitsanforderungen verwenden |
| Schrägaufnahmen / umlaufende Schrägaufnahmen | Gebäude/Industriegelände | Verarbeitungsaufwand | Winkel und Überlappung kontrollieren; auf die Belichtung achten |
| Korridor | Straßen/Versorgungsleitungen | Schwache Bildblockgeometrie | Überlappung erhöhen, Querstreifen und Passpunkte ergänzen |
Verarbeitungsablauf: von Bildern zu Orthomosaik, DSM oder DTM, Punktwolke und Netz
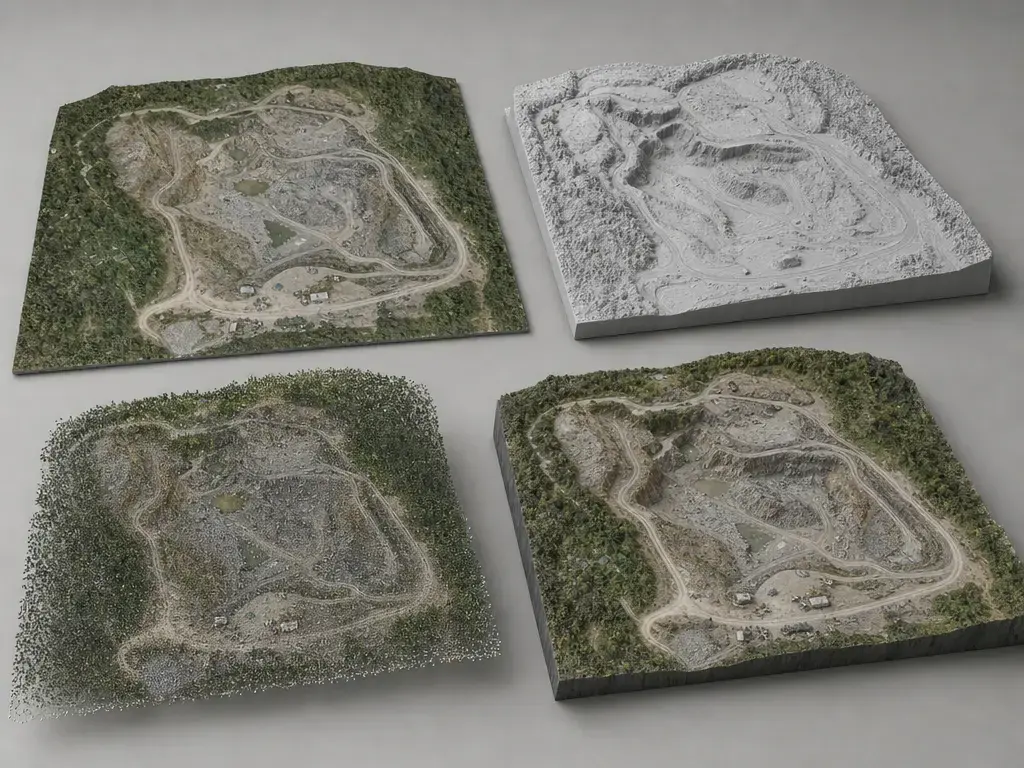
Nach Aufnahme und erster Ausrichtung löst die Software den Bildblock, indem sie Kameraposen, Objektivparameter und die Konsistenz der Verknüpfungspunkte verfeinert. Diese Phase ist entscheidend für die Qualität des gesamten Ablaufs. Bei geringer Überlappung, ungünstig verteilten Passpunkten oder instabiler Selbstkalibrierung kann zwar weiterhin eine Oberfläche entstehen, deren Messwerten Sie jedoch nicht vertrauen sollten. Auf die Ausrichtung folgt die dichte Rekonstruktion, die erheblich mehr Oberflächenpunkte schätzt als die dünne Rekonstruktionsstufe. Die dichten Ergebnisse werden anschließend in georeferenzierte Produkte umgewandelt. Die OpenDroneMap-Dokumentation liefert ein anschauliches Beispiel gängiger Ausgaben: Punktwolken in .ply, .laz oder .csv, texturierte Netze in .obj, Orthofoto-GeoTIFFs sowie DSM- oder DTM-GeoTIFFs. [14] [19]
Lieferprodukte müssen präzise benannt und zusammengestellt werden. Orthomosaik, DSM, DTM, Punktwolke und Netz erfüllen jeweils andere nachgelagerte Anforderungen. „DEM“ sollte nicht ohne nähere Erläuterung verwendet werden, da Teams darunter Unterschiedliches verstehen. Bei der Übergabe sollten zudem CRS, horizontale Einheiten, vertikales Datum und nominelle GSD angegeben werden. Außerdem muss klar sein, ob ein DTM tatsächlich als Modell der unbedeckten Erdoberfläche abgeleitet oder lediglich aus der Standardverarbeitung der Software exportiert wurde. Der Genauigkeitsbericht gehört getrennt von der visuellen Vollständigkeit zum Lieferumfang. [10] [19]
Empfohlener Lieferumfang
- Originalbilder.
- EXIF-Metadaten.
- Flugprotokoll.
- GCP-Datei.
- Datei der unabhängigen Kontrollpunkte.
- Angabe des Koordinatenreferenzsystems und des vertikalen Datums.
- Verarbeitungsbericht und Einstellungen.
- Orthomosaik als GeoTIFF.
- DSM als GeoTIFF.
- DTM, sofern erstellt, mit Angabe der methodischen Grenzen.
- Punktwolke in LAS oder LAZ.
- Netz in OBJ oder PLY, sofern relevant.
- Genauigkeitsbericht einschließlich Kontrollpunktverfahren, Residuenstatistiken und gegebenenfalls der Unterscheidung zwischen „auf Einhaltung geprüft“ und „zur Einhaltung hergestellt“. [10] [11]
Leistungskennzahlen: Genauigkeit, Präzision, Auflösung und Vollständigkeit
Auflösung, Präzision und Positionsgenauigkeit sind unterschiedliche Größen. Die Auflösung beschreibt den Abtastmaßstab, die Präzision die Wiederholbarkeit und die Positionsgenauigkeit die Nähe zu einer unabhängigen Referenz höherer Genauigkeit. [11]
Trennen Sie bei Kontrollpunktberichten horizontale und vertikale Ergebnisse. ASPRS verwendet RMSEH für planimetrische Produkte, RMSEV für Höhenprodukte und RMSE3D bei der Angabe dreidimensionaler Positionsgenauigkeit. ASPRS weist außerdem darauf hin, dass horizontale RMSE-basierte Prüfungen annähernd normalverteilte Fehler, eine ausreichend große Stichprobe und einen kleinen mittleren Fehler voraussetzen. Die vertikale Auswertung verdient eine gesonderte Betrachtung: Bei UAV-Fotogrammetrie ist die Höhengenauigkeit häufig etwas schlechter als die Lagegenauigkeit und reagiert empfindlicher auf Geometrie, Passpunkte und Bodenbedeckung. Eine einzige pauschale Genauigkeitszahl verdeckt zu viel. [11] [12]
ASPRS unterscheidet außerdem zwischen der Höhengenauigkeit auf Flächen ohne Vegetation und auf bewachsenen Flächen. Vegetation kann schiefe Verteilungen und ein anderes Fehlerverhalten verursachen. Deshalb reicht RMSE allein nicht aus. Die Residuen sollten für jeden Kontrollpunkt einzeln geprüft werden. Neben RMSE sollte der Bericht Maximum, Minimum, Mittelwert, Median und Standardabweichung enthalten. Dieser umfassendere Satz an Kennzahlen macht systematische Abweichungen, Ausreißer und Auswirkungen der Bodenbedeckung besser sichtbar. [10] [11]
Vollständigkeit ist eine eigenständige Qualitätsdimension: Ein Bildblock kann akzeptable Kontrollpunktstatistiken liefern und trotzdem Fassaden, Bereiche innerhalb von Baumkronen oder verdeckte Oberflächen auslassen. Hersteller-Faustregeln nach dem Muster „×GSD“ können bei der Planung als Erwartungswerte helfen. Sie sind jedoch weder Normen noch ein Beleg für die Genauigkeit des gelieferten Ergebnisses. [11] [13] [15]
Grenzen und Fehlerquellen
Luftbildfotogrammetrie reagiert empfindlich auf die aufgenommenen Oberflächen. Schwache Textur, reflektierende oder transparente Materialien, wiederkehrende Muster, Wasser, Schnee sowie bewegte Vegetation oder Verkehr können die Zuordnungsqualität verringern oder Löcher und Verzerrungen erzeugen. DJI nennt für die Rekonstruktion mit sichtbarem Licht ausdrücklich problematische Szenen mit geringer Textur, etwa Wasser, Glas und große gleichförmige Oberflächen. Ebenso werden bewegte Objekte wie dichter Verkehr oder Vegetation im Wind genannt. [9]
Bewegungsunschärfe und Rolling Shutter müssen unter den jeweiligen Bedingungen bewertet werden; pauschale Regeln reichen nicht aus. Geschwindigkeit, Belichtungszeit, Stabilisierung und die Frage, ob die Software das Rolling-Shutter-Verhalten modelliert, spielen eine Rolle. Eine robustere Geometrie kann helfen, die Auswirkungen zu verringern. [15]
Geometrieprobleme sind genauso wichtig wie Oberflächenprobleme. Geländerelief kann an den höchsten Stellen die wirksame Überlappung verringern. Korridorblöcke können geometrisch schwach sein, und schlecht verteilte Passpunkte können die Selbstkalibrierung destabilisieren oder Fehler verstärken. In der Praxis hilft oft nicht mehr Rechenaufwand, sondern eine bessere Blockplanung, eine günstigere Passpunktverteilung und ein zur Szene passendes Flugmuster. [8] [13] [15]
Anwendungen der Luftbildfotogrammetrie
Luftbildfotogrammetrie ist überall dort nützlich, wo eine georeferenzierte 2.5D- oder 3D-Ansicht Entscheidungen besser unterstützt als ein einzelnes Foto. Bauteams nutzen sie zur Fortschrittskontrolle, zur Prüfung von Abtrag und Auftrag sowie zur Baustellendokumentation. Im Bergbau und in Steinbrüchen dient sie der Erfassung von Oberflächenveränderungen und dem Management von Halden. In der Landwirtschaft unterstützt sie die Flächenkartierung, bei Infrastrukturprojekten die Erfassung von Anlagen und Korridoren sowie Inspektionen.
Sie ist außerdem für die Dokumentation von Katastrophen, als Datengrundlage digitaler Zwillinge und für die Bestandsdokumentation wertvoll. Das gilt besonders, wenn Ergebnisse in GIS, CAD oder BIM weiterverwendet werden sollen, statt ein eigenständiges Bild zu bleiben. Fotogrammetrie kann andere Erfassungsverfahren ergänzen, ist aber kein universeller Ersatz für LiDAR.
Aktuelle Forschung und Marktumfeld
Die aktuelle Forschung zur UAV-Fotogrammetrie konzentriert sich weiterhin auf Aufnahmeplanung, robuste Kalibrierung, Automatisierung, Rolling-Shutter-Modellierung und eine bessere Qualitätssicherung. Auch die Normungsarbeit spiegelt den Bedarf an disziplinierteren Abläufen wider: Ein fachspezifischer technischer IEEE-Standard zur Fotogrammetrie mit zivilen leichten und kleinen UAS im Freileitungsbau ist aktiv. ISO/CD 17123-10.2 zur Feldprüfung von UAV-Fotomessabläufen befindet sich dagegen noch in Entwicklung. [3] [4] [14] [15]
Der Markt ist größer als jedes einzelne Ökosystem. Desktopwerkzeuge, Cloudverarbeitung und Open-Source-Prozessketten existieren nebeneinander und bieten häufig ähnliche Ergebnisarten. Praktisch entscheidend ist nicht, welche Marke abstrakt die beste ist. Entscheidend ist, welcher Arbeitsablauf die Verarbeitung dokumentieren, die Datenherkunft nachvollziehbar halten und die vom Projekt geforderte kontrollpunktbasierte Genauigkeitsberichterstattung unterstützen kann.
Praktische Empfehlungen für Luftbildfotogrammetrie-Projekte
Luftbildfotogrammetrie funktioniert am besten, wenn Ergebnis, Geometrie, Passpunktgrundlage, Verarbeitung und Berichtslogik vor dem Start feststehen. Bleibt auch nur einer dieser Punkte unklar, kann das Ergebnis vollständig aussehen, ohne eine belastbare Genauigkeitsaussage zu ermöglichen. Der sicherste Arbeitsablauf legt fest, was geliefert wird, wie der Bildblock durch Passpunkte gestützt wird, wie unabhängige Kontrollpunkte ihn prüfen und wie CRS, Einheiten und Statistiken bei der Übergabe dokumentiert werden. [10] [11] [13] [17]
- Liefergegenstand und erforderliches Genauigkeitsziel definieren.
- Geometrie anhand von Standortbedingungen, GSD, Überlappung und Flugmuster planen, nicht anhand einer allgemeinen Voreinstellung.
- Je nach Bedarf GCPs, unabhängige Kontrollpunkte sowie RTK- oder PPK-Daten erfassen.
- Mit dokumentierten Einstellungen verarbeiten und CRS sowie vertikales Datum eindeutig festhalten.
- Das fertige Produkt mit unabhängigen Kontrollpunkten prüfen.
- Statistiken, Einheiten, CRS und Genauigkeitsaussage klar dokumentieren.
Häufig gestellte Fragen
Was ist Luftbildfotogrammetrie?
Luftbildfotogrammetrie ist bildgestützte Messung anhand überlappender Luftaufnahmen. Beim praktischen Drohneneinsatz werden die Fotos eines Fluges meist in kartografische oder dreidimensionale Ergebnisse wie Orthomosaike, Höhenmodelle, Punktwolken oder Netze umgewandelt. Im Kern geht es um Messung und nicht nur um das optische Zusammenfügen von Bildern. [1]
Wie funktioniert Drohnenfotogrammetrie?
Drohnenfotogrammetrie ordnet gemeinsame Merkmale in überlappenden Bildern einander zu, berechnet Kamerapositionen und rekonstruiert die Szene in 3D. Bündelblockausgleichung und Selbstkalibrierung verfeinern die Geometrie. Die dünne Rekonstruktionsstufe zeigt, ob die Ausrichtung stimmig ist; die dichte Rekonstruktion ergänzt die Oberfläche. Anschließend wird das Ergebnis als Karten- oder Modellprodukt ausgegeben. [13] [14] [19]
Wie plant man einen Kartierungsflug für UAV-Fotogrammetrie?
Gehen Sie vom Liefergegenstand und der geforderten Genauigkeit aus. Legen Sie danach Untersuchungsgebiet, Geländegrenzen, GSD, Überlappung, Geschwindigkeit, Auslöseintervall und die Aufteilung nach Akkulaufzeit fest. Herstellerwerte zur Überlappung sind Empfehlungen und keine universellen Regeln: Pix4Ds veröffentlichte Werte gelten ausdrücklich für Nadirbilder, während DJI Terra für viele Aufgaben standardmäßig höhere Überlappungen empfiehlt. Prüfen Sie in den USA außerdem die Grenzen von Part 107. [5] [8] [9] [16]
Reichen RTK oder PPK für Luftbildfotogrammetrie ohne GCPs aus?
Für sich genommen nicht. RTK und PPK verbessern die Beobachtungen der Kameraposition und können den Bedarf an Bodenpasspunkten verringern. Sie belegen aber nicht die Genauigkeit des Endprodukts. Für eine Genauigkeitsaussage zur gelieferten Karte oder zum Modell benötigen Sie weiterhin unabhängige Kontrollpunkte und eine klare Dokumentation. [10] [17]
Welche Überlappung sollte ich für fotogrammetrische Drohnenkartierungen wählen?
Es gibt keinen universellen Überlappungswert. Für Nadirbilder empfiehlt Pix4D in allgemeinen Fällen häufig 75% Längs- und 60% Querüberlappung, mit höheren Werten für Landwirtschaft und Wälder. DJI Terra empfiehlt für die meisten Szenarien 80% längs und 70% quer; für flache Gebiete gelten 65% längs und 60% quer als Mindestwerte. Geländerelief, Gebäude und Bäume können höhere Werte nötig machen. [8] [9]
Wie berichte ich die Genauigkeit anhand von Kontrollpunkten: RMSEH, RMSEV und welche Werte zusätzlich zu RMSE?
Geben Sie horizontale und vertikale Ergebnisse getrennt an. Die ASPRS-Hinweise sehen RMSEH und RMSEV vor. Wird die vollständige 3D-Positionsgenauigkeit angegeben, kommt RMSE3D als gesonderter Wert hinzu. RMSE allein reicht nicht aus: Nennen Sie die Residuen jedes Kontrollpunkts sowie Minimum, Maximum, Mittelwert, Median und Standardabweichung. Geben Sie außerdem an, ob das Projekt auf die Einhaltung der beanspruchten Klasse geprüft oder lediglich zu deren Einhaltung hergestellt wurde. [10] [11] [12]
Wann brauche ich Schrägbilder oder Querstreifen statt ausschließlich Nadiraufnahmen?
Nutzen Sie sie, wenn der Bildblock eine robustere Geometrie benötigt, etwa bei Fassaden, komplexen Dächern, steilem Gelände, Korridorvermessungen oder besonders belastbaren 3D-Aufgaben. Reine Korridorgeometrie ist besonders anfällig. Die Rolling-Shutter-Studie von 2025 ergab, dass Schrägbilder in den untersuchten Szenarien die Bedingungen für Kalibrierung und Genauigkeit verbesserten. [13] [15]
Quellen
- NIST OSAC Lexicon: Definition der Fotogrammetrie. https://www.nist.gov/glossary-term/39701
- ISO 19157-1:2023: Geoinformation — Datenqualität. https://www.iso.org/standard/78900.html
- ISO/CD 17123-10.2: Optik und Photonik — Feldprüfverfahren für geodätische und Vermessungsinstrumente — Teil 10-2. https://www.iso.org/standard/83171.html
- Seite zum Lebenszyklus von IEEE 1936.2-2023. https://standards.ieee.org/ieee/1936.2/10521/
- Wichtige Vorgaben von FAA Part 107. https://www.faa.gov/newsroom/small-unmanned-aircraft-systems-uas-regulations-part-107
- USGS: Digitale Orthofotos. https://www.usgs.gov/publications/digital-orthophotos
- USGS-Glossar zur Fernerkundung von Küstenveränderungen: Orthomosaike. https://www.usgs.gov/glossary/remote-sensing-coastal-change-glossary
- Pix4D-Empfehlungen zur Überlappung bei der Bildaufnahme. https://support.pix4d.com/hc/en-us/articles/203756125
- DJI-Terra-Hilfe: Überlappungsempfehlungen und Einschränkungen bei der Aufnahme. https://repair.dji.com/help/content?customId=01700004830&lang=en&paperDocType=ARTICLE&re=US&spaceId=17
- ASPRS PE&RS, öffentliche Ausgabe Mai 2025: Übersicht zu Ed.2 v2. https://my.asprs.org/Common/Uploaded%20files/PERS/Full%20Issues/Public/PERS%20Public%202025-05.pdf
- ASPRS-Standards zur Positionsgenauigkeit, Edition 2 Version 1. https://aagsmo.org/wp-content/uploads/2023/03/ASPRS_PosAcc_Edition2_MainBody.pdf
- MDPI IJGI 2021: Übersicht zur Genauigkeitsbewertung von DTM aus UAV-Fotogrammetrie. https://www.mdpi.com/2220-9964/10/5/285
- Universität Stuttgart: Kostengünstige UAV-Kamerasysteme. https://www.ifp.uni-stuttgart.de/en/research/photogrammetric_systems/low-cost-uav-camera-systems/
- James et al.: Optimierung topografischer UAV-Vermessungen mit SfM-MVS-Verarbeitung. https://discovery.ucl.ac.uk/id/eprint/10066677/
- Repositoriumskopie der Rolling-Shutter-Leistungsstudie aus Applied Sciences 2025. https://oa.upm.es/95129/
- Pix4D-Gleichung für das Auslöseintervall. https://support.pix4d.com/hc/en-us/articles/202557479
- UGent Remote Sensing 2025: Leitfaden als PDF. https://backoffice.biblio.ugent.be/download/01JSMS012MP4GQE45YK1QG76KJ/01JSMS96P2B50051E5SCF28726
- Colomina und Molina 2014: Überblick über UAS für Fotogrammetrie und Fernerkundung. https://www.ugpti.org/smartse/research/citations/downloads/Colomina-UAS_for_Photogrammetry_and_RS_Review-2014.pdf
- OpenDroneMap-Dokumentation: Ausgaben. https://docs.opendronemap.org/fil/outputs/