
Ingenieure am MIT haben eine bahnbrechende Fertigungstechnologie entwickelt, mit der weiche, mikroskopisch kleine 3D-Strukturen entstehen. Ihre beweglichen Teile werden vollständig durch Magnete gesteuert. Das gemeinsam mit Partnern der EPFL und der University of Cincinnati entwickelte Verfahren löst langjährige Herausforderungen beim 3D-Druck magnetischer Materialien im Mikrometermaßstab. Mit einem speziellen „Double-Dip“-Verfahren kann das Team „Magno-Bots“ herstellen, die kleiner als ein Sandkorn sind und auf Befehl greifen, kippen und sich bewegen können, berichtet MIT News.
Der 3D-Druck magnetischer Strukturen war bislang schwierig, weil magnetische Partikel den Laser des Druckers häufig streuen und dadurch das fertige Bauteil schwächen. „Verformbare Strukturen im Mikrometermaßstab mit einem hohen Anteil magnetischer Partikel direkt in 3D zu drucken, ist extrem schwierig. Häufig muss man dabei zwischen magnetischer Funktionalität und struktureller Integrität abwägen“, sagte Rachel Sun, eine der beiden Hauptautorinnen.
Um dieses Problem zu lösen, drucken die Forschenden die filigrane Architektur zunächst mit einem gewöhnlichen Polymergel in 3D. Anschließend tränken sie die Struktur in einer Eisenionenlösung und geben sie danach in ein Hydroxidbad. Dadurch entstehen magnetische Eisenoxid-Nanopartikel direkt im Gel. Das ermöglicht „eine bislang unerreichte Gestaltungsfreiheit beim Druck multifunktionaler Strukturen“, so Sun. Durch die Anpassung der Laserleistung während der anfänglichen 3D-Druckphase kann das Team sogar steuern, wie stark einzelne Bereiche derselben Struktur magnetisch werden.
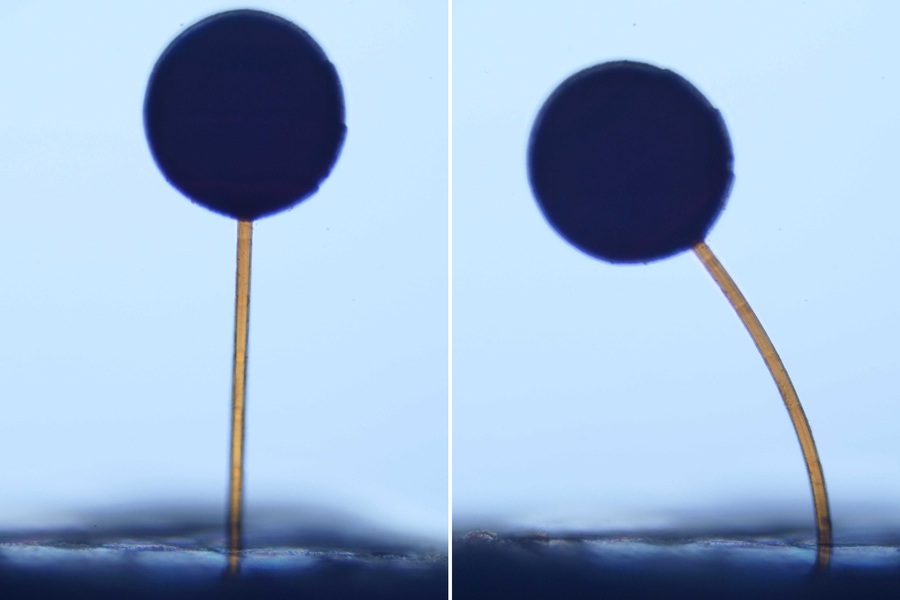
Das Team demonstrierte dies mit winzigen Greifern in Lutscherform und „bistabilen“ Schaltern von der Größe eines roten Blutkörperchens. Diese Komponenten reagieren sofort auf einen äußeren Magneten und ahmen die Bewegung einer Venusfliegenfalle oder einer Roboterhand nach.
„Wir können jetzt eine weiche, komplexe 3D-Architektur herstellen, deren Komponenten sich innerhalb derselben mikroskopischen Struktur auf vielschichtige Weise bewegen und verformen können“, sagte Carlos Portela, Associate Professor für Maschinenbau am MIT. „Für weiche mikroskopische Robotik oder auf Reize reagierende Materialien könnte das eine grundlegende Veränderung bedeuten.“ Für die Zukunft stellen sich Portela und sein Team vor, dass diese 3D-Architekturen als winzige medizinische Roboter durch den menschlichen Körper gesteuert werden: „Ein solcher Roboter könnte sich beispielsweise an etwas festhalten, um eine Biopsie vorzunehmen. Das ist eine Vision, die andere aus dieser Arbeit aufgreifen können.“