
Si vous devez accepter ou rejeter des pièces par rapport à des caractéristiques tolérancées, la question décisive n’est pas de savoir quelle machine est meilleure. Il s’agit de savoir si la mesure peut démontrer que chaque caractéristique respecte la tolérance, avec une incertitude déclarée. Sur une machine à mesurer tridimensionnelle (MMT), un choix essentiel consiste à recueillir des points discrets par déclenchement au contact ou à faire parcourir la surface par une sonde de scanning tactile. Le bon choix dépend de plusieurs éléments : de la prédominance de la taille et de la position ou de la forme de la caractéristique, de la façon dont la pièce est échantillonnée, bridée et maintenue en température, ainsi que du caractère traçable du résultat et de son adéquation à la décision. Cet article explicatif ne classe pas les MMT par rapport aux scanners 3D optiques, car les sources utilisées ici ne permettent pas un tel classement.
La question de contrôle passe avant tout
Commencez par la caractéristique, sa tolérance et sa fonction. Déterminez ensuite quelles preuves de mesure permettraient d’étayer une décision d’acceptation. Un rapport de 1993 du NIST décrit la règle historique du fabricant de calibres comme un rapport entre la tolérance de la pièce et l’incertitude de mesure, qui était alors souvent appliqué à 4:1. Le même rapport s’interroge sur le fait qu’un tel rapport puisse, à lui seul, trancher la décision, comme indiqué ci-dessous.
Palpage tactile sur MMT : points discrets et scanning continu
Dans cet article, le terme « scanning » désigne les sondes de scanning tactile sur une MMT. Il ne désigne pas les scanners 3D optiques ou à lumière structurée.
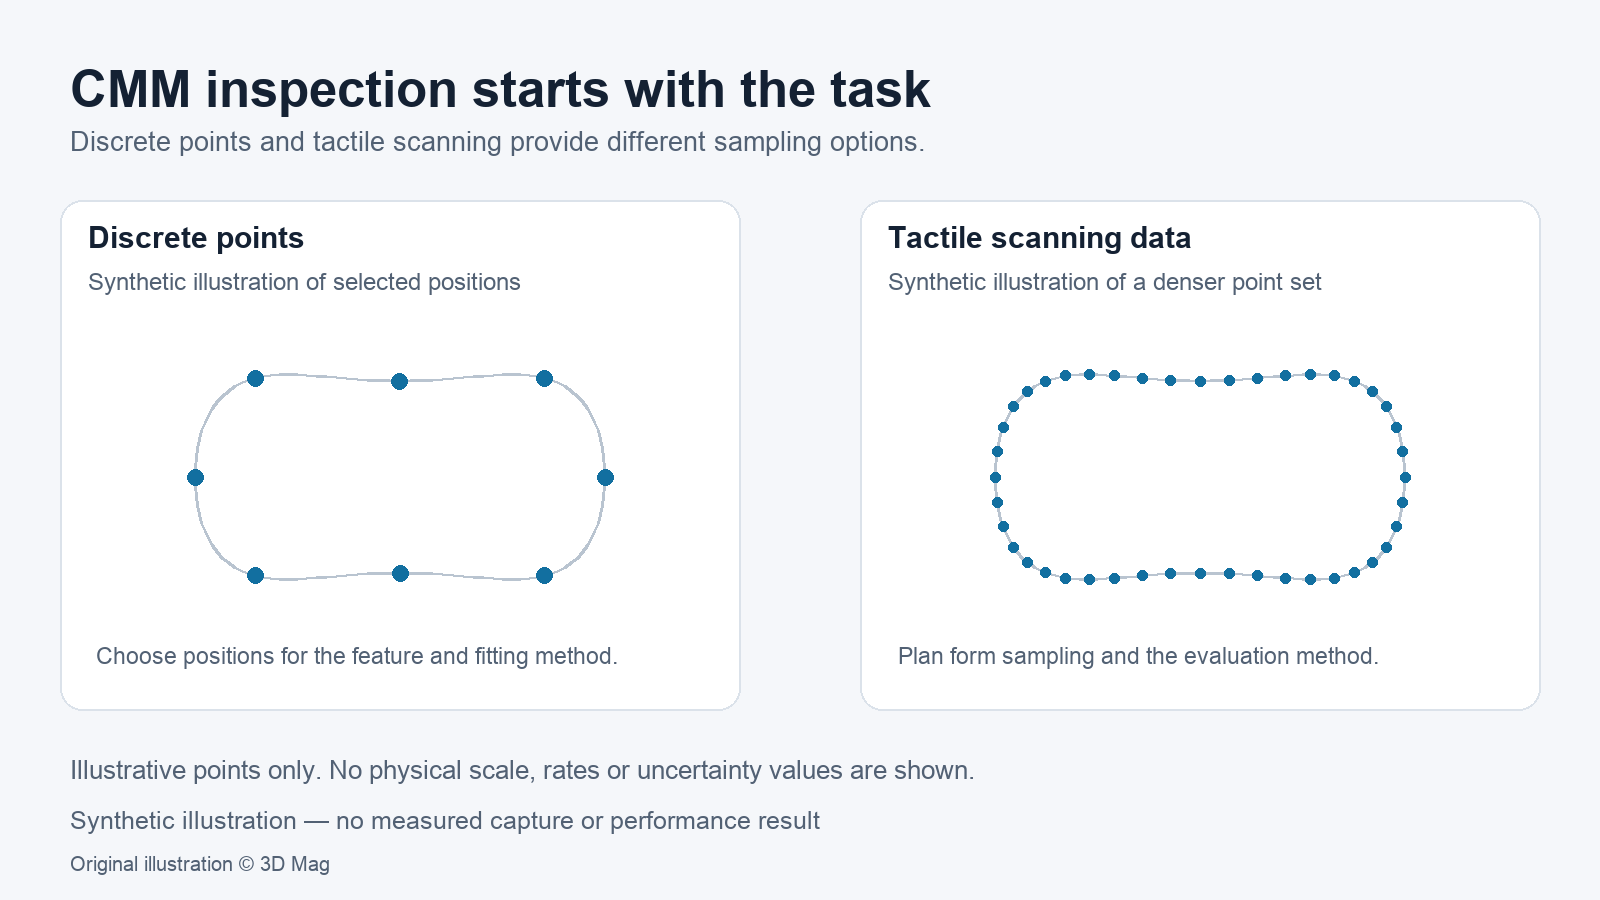
Le fabricant de sondes Renishaw décrit les sondes à déclenchement au contact comme recueillant des points discrets sur la surface, tandis que les systèmes de scanning acquièrent de grandes quantités de données de surface. Renishaw indique également que les sondes de scanning peuvent acquérir des points discrets de manière similaire aux sondes à déclenchement au contact.
Selon Renishaw, les sondes de scanning peuvent acquérir plusieurs centaines de points de surface chaque seconde, ce qui permet de mesurer la forme ainsi que la taille et la position. Il s’agit d’une description générale du fabricant, et non d’une spécification pour une sonde, une machine ou une vitesse de scanning particulière.
Le principe de fonctionnement comporte sa propre contrainte. Lors du scanning par contact, le stylet est déplacé le long de la surface. Renishaw précise que la déflexion du stylet doit rester dans la plage de mesure de la sonde pendant toute la mesure.
Lorsque les données de forme comptent
Renishaw considère le scanning comme idéal lorsque la forme d’une caractéristique constitue un élément important du budget d’erreur global. Il s’agit d’une recommandation du fabricant, et non d’une indication indépendante, mais elle renvoie à une véritable question de planification : la forme de la caractéristique fait-elle partie de ce que vous acceptez ?
Pour la caractéristique nominalement circulaire examinée par le NIST, la méthode d’ajustement peut modifier la réponse même lorsqu’un grand nombre de points sont relevés. Le rapport de 1993 du NIST indique que, pour une caractéristique nominalement circulaire, différentes méthodes d’ajustement du diamètre peuvent produire des résultats sensiblement différents selon l’erreur de forme de la pièce, même avec une MMT parfaite. Choisissez la méthode qui reflète le fonctionnement de la pièce.
Stratégie d’échantillonnage et accès aux caractéristiques
En 1993, le NIST signalait que la plupart des mesures sur MMT utilisaient relativement peu de points, généralement moins de dix par caractéristique de pièce. Cette observation est datée et ne doit pas être interprétée comme une description des pratiques actuelles.
Le point fondamental reste applicable à la planification. Dans une expérience de pensée supposant une MMT, un environnement et un algorithme parfaits, le rapport du NIST montre que remesurer une pièce présentant une erreur de forme avec une stratégie d’échantillonnage différente produit un résultat calculé différent.
L’accès à une caractéristique peut ajouter sa propre incertitude. Lorsqu’une seule mesure utilise plusieurs stylets ou positions de sonde, le NIST indique que les erreurs qui en résultent doivent être évaluées et prises en compte lors de l’évaluation de l’incertitude de mesure sur MMT.
Montages et température
Le tableau des sources d’erreur du rapport de 1993 du NIST cite la déformation due au bridage et le glissement sous l’effet de la force de palpage parmi les sources d’incertitude liées à la mise en montage de la pièce. Le montage doit donc faire partie du plan de mesure, et pas seulement de la configuration.
Concernant la température, le même rapport de 1993 du NIST observait que la plupart des MMT étaient spécifiées pour fonctionner dans une plage étroite de conditions thermiques, mais étaient souvent utilisées bien au-delà de ces limites. Comparez les conditions documentées de votre propre machine avec l’environnement dans lequel elle est réellement utilisée.
Traçabilité, incertitude et acceptation
Le vocabulaire international de métrologie (VIM, entrée 2.41) définit la traçabilité métrologique comme la propriété d’un résultat de mesure selon laquelle ce résultat peut être relié à une référence par l’intermédiaire d’une chaîne ininterrompue et documentée d’étalonnages, chacun contribuant à l’incertitude de mesure.
La traçabilité ne règle pas la question à elle seule. Une note associée à la même entrée du VIM indique que la traçabilité ne garantit pas que l’incertitude de mesure soit adéquate pour une finalité donnée.
Les rapports de capabilité de mesure présentent des limites similaires. Le rapport de 1993 du NIST indique que le respect d’un rapport de mesure tel que 4:1 ne détermine généralement pas le niveau de confiance de la mesure. Il note également que, lorsqu’un résultat de mesure est proche des limites de tolérance, une pièce acceptée sur la base d’une mesure peut être rejetée lors d’une nouvelle mesure. Établissez une règle de décision explicite pour les résultats proches des limites, et ne considérez aucun rapport comme une règle d’acceptation universelle.
| Facteur de planification | Décision à prendre | Base documentée |
|---|---|---|
| Type de données | Points discrets, ou scanning tactile lorsque la forme constitue une part importante du budget d’erreur (point de vue de Renishaw) | Renishaw : description du fabricant |
| Méthode d’ajustement | Une méthode d’ajustement du diamètre qui reflète la fonction de la pièce | NIST, 1993 |
| Échantillonnage et accès | Nombre et emplacement des points, ainsi que l’incertitude ajoutée par plusieurs stylets ou positions de sonde | NIST, 1993 |
| Montage et température | Déformation de bridage, glissement et conditions thermiques de fonctionnement | NIST, 1993 |
| Acceptation | Un résultat traçable dont l’incertitude est adéquate pour la décision | VIM 2.41 |
Combiner les flux de travail : une méthode de planification proposée
Les étapes ci-dessous constituent des conseils éditoriaux. Elles ne correspondent pas à un essai réalisé et ne rapportent aucun résultat mesuré.
- Répertoriez chaque caractéristique tolérancée, sa tolérance et sa signification fonctionnelle.
- Déterminez, caractéristique par caractéristique, si la taille et la position ou la forme prédominent.
- Choisissez une méthode d’ajustement correspondant à la fonction de la pièce.
- Définissez le plan d’échantillonnage et confirmez que les stylets ou orientations de sonde peuvent atteindre chaque caractéristique.
- Planifiez le montage et le contrôle de la température.
- Rédigez une déclaration d’incertitude spécifique à la tâche, étayée par une chaîne de traçabilité documentée.
- Établissez la règle de décision pour les résultats proches des limites de tolérance.
- Si vous envisagez une seconde méthode pour certaines caractéristiques, validez-la sur ces mêmes caractéristiques, avec sa propre incertitude documentée, avant de l’utiliser pour l’acceptation.
Questions des lecteurs
Un scanner 3D est-il plus précis qu’une MMT ? Les sources utilisées ici ne répondent pas à cette question. Toute réponse dépend de la tâche spécifique, de la caractéristique et de l’incertitude documentée de chaque méthode. Aucun classement n’est établi ici.
Un étalonnage traçable signifie-t-il que ma mesure est suffisamment bonne ? Non. Une note du VIM 2.41 indique que la traçabilité ne garantit pas que l’incertitude de mesure soit adéquate pour une finalité donnée.
Ce que ces éléments ne permettent pas de trancher
Les sources utilisées ici ne couvrent pas le fonctionnement des scanners optiques, ni leur incertitude ou leur traçabilité. Elles ne comprennent aucune norme actuelle d’essai d’acceptation et n’étayent aucune affirmation de certification. Les observations du NIST datent de 1993, et les pratiques actuelles peuvent différer.
Sources
Cet article explicatif s’appuie sur des sources publiées citées ; 3D Mag n’a pas réalisé d’essais pratiques. Sponsoring de l’éditeur.