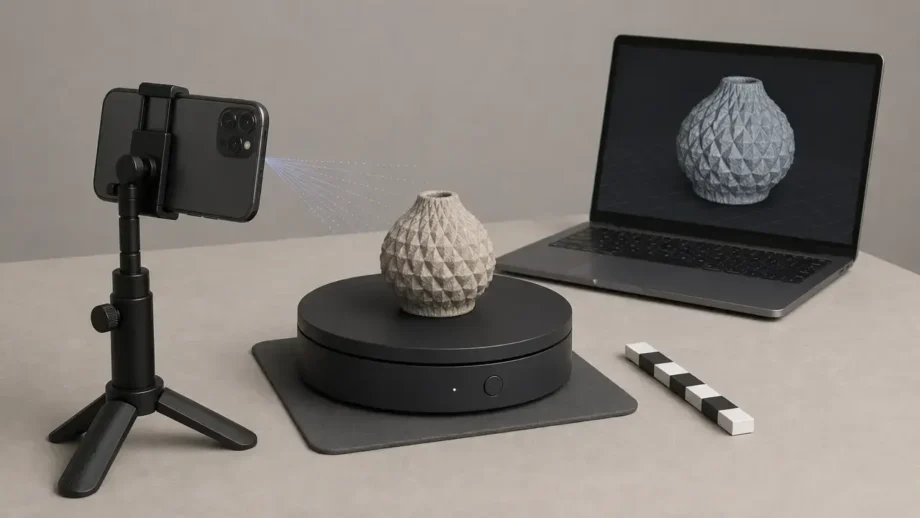
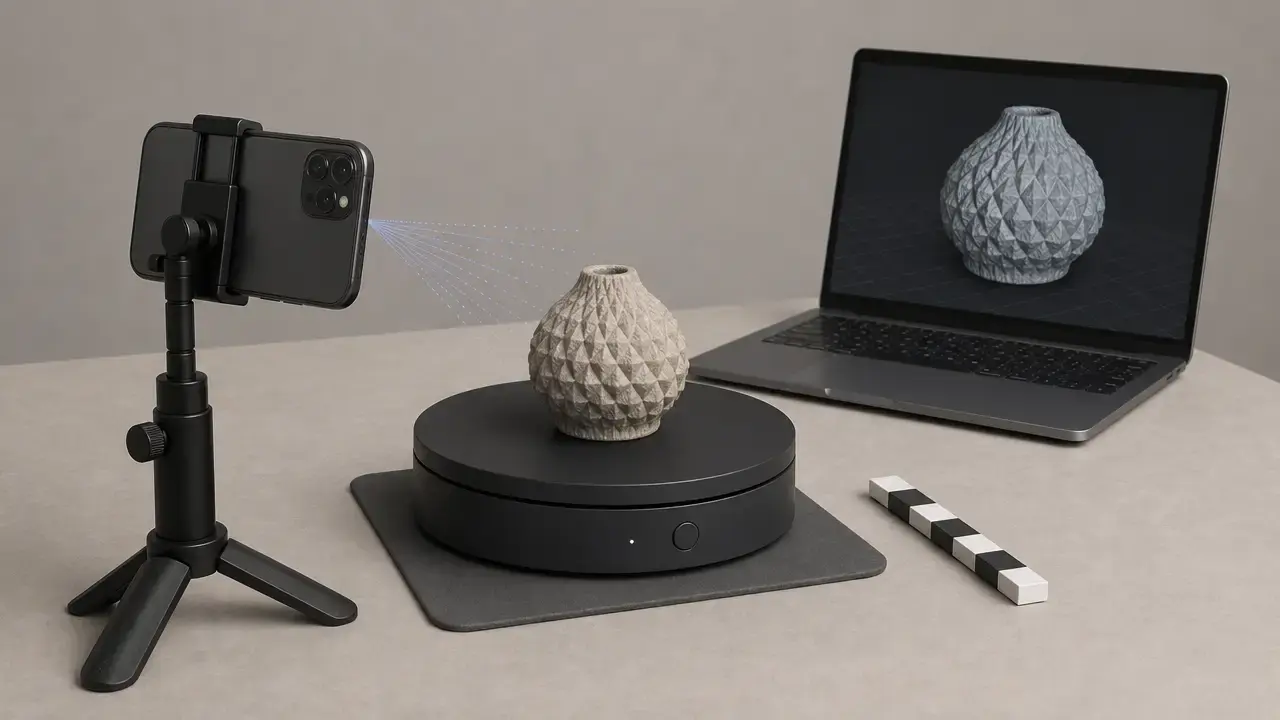

Kurzüberblick: Die besten 3D-Scanner-Apps 2026
Die besten 3D-Scanner-Apps 2026 sind diejenigen, deren Erfassungsmethode, Verarbeitung und Export zum jeweiligen Vorhaben passen. Für Raumaufnahmen mit einem LiDAR-iPhone sieht die engere Auswahl anders aus als für texturierte Sammlerstücke, Referenzmeshes für den 3D-Druck oder das schnelle visuelle Teilen.
Einen einzigen Sieger gibt es nicht, denn mobile Scan-Apps liefern unterschiedliche Ergebnisse. Manche erzeugen vor allem Meshes für OBJ-, STL-, GLB- oder USDZ-Abläufe. Einige geben auch punktwolkenartige Daten aus. Andere erstellen inzwischen Gaussian Splats: nützliche visuelle Ergebnisse für blickabhängiges Rendering, aber keine bearbeitbaren Polygonnetze. Diese Unterscheidung ist wichtiger als eine allgemeine Rangliste. Ein Raummesh für einen Umbau, ein texturiertes Asset für eine Spiele-Engine und ein Splat zur schnellen visuellen Erfassung lösen unterschiedliche Aufgaben. [S23]
Die besten Apps nach Aufgabe:
- Räume und Umgebungen mit LiDAR-iPhone: Polycam oder 3D Scanner App.
- Kleine texturierte Objekte: RealityScan Mobile oder KIRI Engine.
- Merkmalsarme oder kaum texturierte Objekte, soweit offiziell unterstützt: KIRI Engine.
- Texturierte Assets für Spiele und AR: RealityScan Mobile oder KIRI Engine.
- Referenzmeshes für den 3D-Druck: Polycam, KIRI Engine oder 3D Scanner App, anschließend bereinigen.
- Schnelles visuelles Teilen mit Splats: Scaniverse oder KIRI Engine.
- Gemischte Arbeitsabläufe auf dem iPhone: Polycam für Räume, RealityScan oder KIRI für Objekte.
- Android als Hauptplattform: KIRI Engine, RealityScan Mobile und Scaniverse.
So haben wir die Apps eingeordnet
Diese Auswahl bewertet nach Aufgabe und Ergebnisart statt nach einer universellen Punktzahl. Mesh, Punktwolke und Gaussian Splat sind nicht austauschbar, nur weil alle aus einem Smartphone-Scan entstehen. Meshes eignen sich für Bearbeitung, Slicer und viele Asset-Workflows. Punktwolkenartige Ausgaben passen zu bestimmten Prüf-, Dokumentations- und Konvertierungsaufgaben. Splats dienen hauptsächlich der visuellen Szenendarstellung und dem Rendering neuer Blickwinkel. Gaussian Splats werden als visuelle Ergebnisse bewertet, nicht als Konkurrenz zu STL-/OBJ-Meshes. [S23]
Wir beurteilen jede App anhand von sechs Kriterien: primäre Ergebnisart, Erfassungsdaten und Hardwareabhängigkeit, Verarbeitungsmodell, Export und Eignung für den Arbeitsablauf, Verlässlichkeitshinweise aus offizieller Dokumentation sowie Einsatzgrenzen, etwa Räume, kleine Objekte oder schwierige Oberflächen. Gut schneidet eine App ab, wenn ihre Dokumentation Hardwareanforderungen, Verarbeitungsort, Exportformate nach Modus oder Tarif und den vorgesehenen Erfassungsbereich klar benennt. Unklare, widersprüchliche oder leicht verwechselbare Angaben zwischen iPhone, Android, LiDAR, Photogrammetrie und Splat-Modi führen zu einer schwächeren Bewertung.
Wir haben nicht nach Preis, Abowert oder App-Store-Sternen bewertet. Diese Größen ändern sich häufig und sagen oft wenig darüber aus, ob ein Ergebnis zum nachgelagerten Arbeitsablauf passt. Ebenso wenig haben wir Splats, Meshes und Punktwolken in eine künstliche gemeinsame Rangliste gepresst.
Geräte und Erfassungsmethoden im Überblick
LiDAR-Scanning nutzt aktive Tiefenerfassung über einen rückseitigen Scanner und eignet sich auf unterstützten Apple-Geräten vor allem für Räume, größere Gegenstände und räumlichen Kontext. Laut Apples ARKit-Dokumentation setzt Szenenrekonstruktion ein Gerät mit LiDAR-Scanner voraus. [S07] ARKit-Tiefendaten sind kein bloßer Bildeffekt: Die depthMap speichert Entfernungen in Metern, und die confidenceMap beschreibt ARKits Konfidenz in diese Tiefenwerte. [S08] TrueDepth ist Apples vorderseitiges Tiefensystem. Es eignet sich für Nahbereichsaufnahmen, etwa mit Heges, ersetzt aber keine Raumaufnahme mit rückseitigem LiDAR. Die Heges-Beschreibung unterscheidet ausdrücklich zwischen Selfie-TrueDepth und rückseitigem LiDAR. [S25] Photogrammetrie rekonstruiert aus überlappenden RGB-Fotos oder Videos ein texturiertes Mesh. Gaussian Splats nutzen dagegen zahlreiche dreidimensionale Gauß-Primitive für visuelle Szenendarstellung und Echtzeit-Radiance-Field-Rendering statt eines konventionellen bearbeitbaren Meshes. [S23]
Unter Android ist Tiefenunterstützung weit verbreitet, entspricht aber nicht Apples rückseitigem LiDAR-Verfahren. Laut Google unterstützten im Mai 2026 mehr als 88 % der aktiven Geräte die ARCore Depth API. [S09] Google erklärt zugleich, dass die Depth API Tiefe aus Bewegung berechnet und Daten verfügbarer Sensoren wie ToF zusammenführt. Die genauesten Ergebnisse entstehen typischerweise bei etwa 0,5 bis 5 m Entfernung zur Szene. [S10]
| Erfassungsmethode | Typische Hardware | Geeignete Entfernung beziehungsweise Szenenart | Typische Ausgaben |
|---|---|---|---|
| LiDAR-Tiefenerfassung | iPhone- und iPad-Modelle mit rückseitigem LiDAR. [S07] | Räume, Innenbereiche, größere Objekte und schnelle räumliche Meshes. | Meshes, Grundrisse und je nach App und Tarif einige Punktwolkenexporte. |
| TrueDepth-Erfassung | Vorderseitige Apple-Tiefenhardware, etwa in Apps wie Heges genutzt. [S25] | Nahe Motive, Gesichter und andere Nahbereichsaufnahmen. | Farbige Mesh-Exporte wie PLY, OBJ und USDZ sowie STL und GLB in Heges. [S25] |
| ARCore Depth | Android-Geräte mit ARCore-Depth-Unterstützung, häufig RGB plus Bewegung und optionale ToF-Fusion. [S09] [S10] | Allgemeiner räumlicher Kontext, AR-Tiefeneffekte und einige Raum- oder Szenen-Scan-Apps. | Je nach App Meshes oder hybride Szenenausgaben. |
| Photogrammetrie | Jedes Smartphone mit brauchbarer Kamera. | Kleine texturierte Objekte, Asset-Erfassung und detaillierte Texturen. | Texturierte Mesh-Formate wie OBJ, GLB und USDZ sowie je nach App STL. |
| Gaussian Splats | Smartphones, die RGB-Bilder oder Videos für die Splat-Rekonstruktion aufnehmen. [S23] | Schnelle visuelle Aufnahme von Szenen und Objekten zum Betrachten und Teilen. | Splat-Formate wie SPZ oder PLY, teilweise auch Mesh-Konvertierungen. [S22] |
Hinweis zur Tabelle: Apples Szenenrekonstruktion setzt LiDAR voraus. ARKit liefert Tiefenwerte in Metern samt Konfidenzdaten. ARCore Depth berechnet Tiefe aus Bewegung und kann ToF-Daten einbeziehen; es ist kein direktes Gegenstück zu Apples LiDAR. [S07] [S08] [S09] [S10]
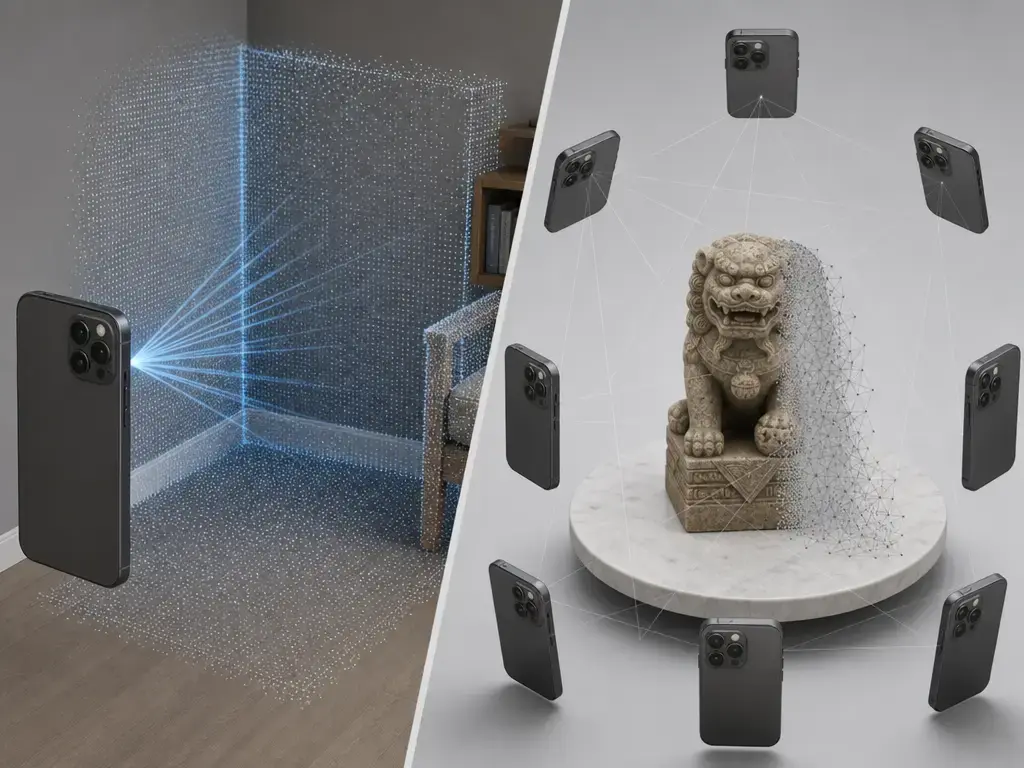
Die besten 3D-Scanner-Apps 2026 im Vergleich
Die Auswahl ist nach Aufgabe und Ergebnis gruppiert. Die Ausgabeart wird ausdrücklich genannt, damit ein Splat-Arbeitsablauf nicht mit einem auf 3D-Druck ausgerichteten Mesh-Verfahren verwechselt wird.
| App | Besonders geeignet für | Erfassungsdaten | Primäres Ergebnis und Verarbeitungshinweis |
|---|---|---|---|
| Polycam | LiDAR-Raumaufnahmen auf iPhone/iPad und gemischte iOS-Scan-Abläufe | Rückseitiges LiDAR für Space/Floorplan, Space ohne LiDAR, Objektphotogrammetrie und Splats. Android Space Mode ist nicht verfügbar. [S13] | Hybrid aus Mesh, Punktwolke und Splat. LiDAR, Space und Floorplan werden lokal verarbeitet; Object, 360 und Splats benötigen Cloud-Verarbeitung. Exporte hängen von Tarif und Modus ab. [S11] [S12] |
| KIRI Engine | Flexible Objektaufnahmen, Unterstützung merkmalsarmer Objekte und viele Exportoptionen | RGB-Fotos, Featureless Object Scan, LiDAR auf unterstützten Geräten und 3DGS-Videoworkflows. [S14] | Hybrid aus Mesh und Splat. Verarbeitung je nach Modus: Standard-LiDAR kann auf dem Gerät laufen, AI-Enhanced LiDAR und 3DGS werden in der Cloud verarbeitet. [S15] [S16] |
| RealityScan Mobile | Texturierte Objekte und auf Sketchfab ausgerichtete Asset-Abläufe | RGB-Photogrammetrie ab iOS 16.1 oder Android 7/API 24 mit ARCore-Unterstützung. [S17] | Texturiertes Mesh. Das lokale Projektmodell wird unter iOS als OBJ und unter Android als GLB gespeichert; Export und Teilen sind stark mit Sketchfab-Downloads verknüpft. [S18] [S19] |
| Scaniverse | Standorte, Räume und schnelles visuelles Teilen von Szenen | Smartphone-Kameras und -Sensoren, Sites-Arbeitsablauf sowie einige für Android dokumentierte plattformspezifische Exporte. [S20] [S21] | Mesh oder Splat. Modusabhängige Verarbeitung: Die Sites-Dokumentation beschreibt Mesh- oder Splat-Erzeugung nach Upload; der Android-Eintrag nennt außerdem Verarbeitung auf dem Smartphone und in der Cloud. [S20] [S21] |
| 3D Scanner App | Unkompliziertes LiDAR-Werkzeug für iPhone/iPad | LiDAR-orientierte Erfassung unter iOS. | Schwerpunkt Meshes. Die aktuelle öffentliche Website nennt OBJ-, STL-, PLY-, USDZ- und GLTF-Exporte. [S24] |
| Heges | Beispiel für TrueDepth gegenüber LiDAR auf dem iPhone | Vorderseitiges TrueDepth und rückseitiges LiDAR. [S25] | Schwerpunkt Meshes. Der aktuelle App-Store-Eintrag nennt PLY, OBJ, USDZ, STL und GLB. Werbliche Präzisionsangaben behandeln wir hier nicht als validierte Genauigkeit. [S25] |
Hinweis zur Tabelle: Modus, Tarif, Plattform und Exportweg sind ebenso wichtig wie der App-Name. Polycam, KIRI Engine und Scaniverse verhalten sich je nach Modus unterschiedlich. RealityScan konzentriert sich stärker auf Photogrammetrie mit anschließender Sketchfab-Nutzung. [S11] [S12] [S15] [S16] [S18] [S19] [S20] [S21]
Hinweise zu den einzelnen Apps
Dies sind Hinweise zu Arbeitsabläufen, keine vollständigen Tests. Sie zeigen, wofür eine App geeignet ist, welche Ergebnisse sie tatsächlich liefert und was ihre Dokumentation klar oder unklar beschreibt.
Polycam
Laut Polycam-Hilfe unterscheiden sich die Verarbeitungsmodelle deutlich: LiDAR-, Space- und Floorplan-Scans werden lokal auf dem Gerät berechnet. Object Mode, 360-Aufnahmen und Splats benötigen die Cloud. [S11] Polycam zeigt damit besonders deutlich, weshalb „Funktioniert es offline?“ keine einfache Ja-nein-Frage ist. Wer hauptsächlich Räume mit einem LiDAR-iPhone scannt, findet hier eine passende Lösung, weil Erfassung und erste Verarbeitung lokal bleiben. Bei Objektphotogrammetrie oder Splats wird dagegen Internetzugang Teil des Ablaufs.
Auch beim Export ist die Dokumentation eindeutig: Formate hängen sowohl von Erfassungsart als auch Abotarif ab. Free ist auf GLTF begrenzt, Basic nennt 12 Exportformate, höhere Tarife ergänzen Punktwolkenausgaben. [S12] Die Plattformen sind zudem weniger gleichwertig, als viele Übersichten nahelegen. Laut aktueller Hilfeseite ist Android Space Mode nicht verfügbar. Eine pauschale Gleichstellung von iPhone und Android beim Raumscanning wäre daher falsch. [S13]
KIRI Engine
KIRI Engine fällt positiv auf, weil die offizielle Dokumentation klar zwischen Modi unterscheidet, statt einen einzigen Erfassungsweg als universell darzustellen. Photo Scan und Featureless Object Scan bieten laut Exportseite unter anderem OBJ, FBX, STL, GLB, GLTF, USDZ, PLY und XYZ. LiDAR Scan ist auf OBJ und USDZ begrenzt. [S14] Damit ist KIRI besonders praktisch, wenn die nachgelagerte Werkzeugkette bereits feststeht und man vom benötigten Übergabeformat aus rückwärts plant.
KIRI zeigt auch, weshalb der Verarbeitungsort nach Modus angegeben werden muss. Laut Anleitung läuft 3D Gaussian Splatting in der Cloud. [S15] Der Artikel zu AI-Enhanced LiDAR erklärt dagegen, dass normales LiDAR lokal verarbeitet werden kann, die KI-erweiterte Variante jedoch für Cloud-Verarbeitung hochgeladen wird. [S16] KIRI ist deshalb attraktiv als gemeinsame App für Photogrammetrie, schwierige texturarme Objekte, LiDAR auf unterstützter Apple-Hardware und Splats. Ihr Verhalten lässt sich aber nicht auf „lokal“ oder „Cloud“ reduzieren.
RealityScan Mobile
RealityScan Mobile ist die am deutlichsten auf Photogrammetrie ausgerichtete App dieser Liste. Offiziell unterstützt sie iOS ab 16.1 sowie Android ab 7/API 24 auf ARCore-kompatiblen Geräten. [S17] Damit ist sie auf beiden Plattformen breit nutzbar, ohne LiDAR vorauszusetzen. Sie passt besonders zu texturierten Objekten, vor allem wenn ein teilbares Asset statt eines Raummeshes das Ziel ist.
Auch der Arbeitsablauf ist ungewöhnlich konkret dokumentiert. Laut Epic speichern lokale Projektdateien das Modell unter iOS als OBJ und unter Android als GLB. [S18] Die RealityScan-Seite von Unreal nennt einen kostenlosen Download der App und erklärt, dass über Sketchfab exportierte Modelle als FBX, USDZ und GLB beziehungsweise glTF heruntergeladen werden können. [S19] Praktisch eignet sich RealityScan daher besonders für texturierte Assets für Sketchfab, Unreal-nahe Abläufe oder allgemeine Asset-Bibliotheken. Für LiDAR-Raumerfassung und direkte Splat-Verfahren ist es weniger naheliegend.
Scaniverse
Scaniverse geht inzwischen über den älteren Ruf als „kostenlose Splat-App“ hinaus. Laut Niantic Spatials Scaniverse-Schnellstart für Sites unterstützt jeder Scan bis zu fünf Minuten Aufnahmezeit und bis zu 500 Quadratmeter Fläche. Anschließend kann er hochgeladen und als Mesh oder Gaussian Splat verarbeitet werden. Zu den Exporten gehören .ply, .spz, .glb, .fbx und .usdz. [S20] Niantics SPZ-Repository definiert .spz außerdem als komprimiertes Format für dreidimensionale Gaussian Splats. [S22]
Zu beachten ist, dass sich die Dokumentation auf mehrere unterschiedliche Arbeitsabläufe verteilt. Die Sites-Unterlagen beschreiben eine Asset-Erzeugung nach Upload, während der aktuelle Google-Play-Eintrag Verarbeitung „auf Ihrem Smartphone und jetzt auch in der Cloud“ nennt sowie SPZ-, PLY-, GLB- und FBX-Exporte auflistet. [S21] Zum Prüfzeitpunkt ist die belastbarste Einordnung daher modusabhängig statt einheitlich. Scaniverse eignet sich gut für visuelle Szenenaufnahme, das Teilen von Splats und Standortscans. Prüfen Sie aber den konkret gewünschten Modus, statt von identischem Verhalten aller Erfassungswege auszugehen.
3D Scanner App von Laan Labs
3D Scanner App bleibt eine der einfacheren LiDAR-Lösungen für iPhone und iPad, wenn ein direkter Weg vom Scan zur Datei ohne großes Ökosystem gewünscht ist. Die aktuelle öffentliche Website nennt OBJ, STL, PLY, USDZ und GLTF als Exportformate. [S24] Damit lassen sich grundlegende Mesh-Übergaben an Blender, Slicer, AR-Betrachter und gängige Asset-Werkzeuge abdecken.
Die App steht wegen ihres klaren Schwerpunkts auf dieser Liste, nicht wegen einer Abdeckung jeder Erfassungstechnik. Wer ein praktisches LiDAR-Werkzeug auf Apple-Hardware braucht und die Bereinigung anderswo erledigt, kann sie leicht einordnen. Für diesen Artikel gilt die aktuelle offizielle Website als maßgebliche Exportliste, statt älterer Sekundärseiten mit umfangreicheren oder widersprüchlichen Angaben. [S24]
Heges
Heges ist weniger eine universelle Empfehlung als ein anschauliches Beispiel für TrueDepth gegenüber LiDAR. Laut App-Store-Eintrag kann die App sowohl mit der Selfie-TrueDepth-Kamera als auch dem rückseitigen LiDAR-Sensor scannen und PLY, OBJ, USDZ, STL sowie GLB exportieren. [S25] Sie ist relevant, wenn man den Unterschied zwischen vorderseitiger Tiefenerfassung im Nahbereich und rückseitiger Raumerfassung auf Apple-Geräten verstehen möchte.
Der App-Store-Eintrag enthält Präzisionsangaben; wir behandeln sie nicht als validierte Genauigkeit. [S25] Diese Unterscheidung ist wichtig, weil der Eintrag werbliche Aussagen zu Präzisionseinstellungen und relativer Sensorqualität enthält. Dieser Artikel trennt Funktionsversprechen von unabhängig geprüfter Leistung. Heges ist hier daher ein nützliches iPhone-Beispiel für Apples zwei Tiefenerfassungswege, kein messtechnischer Referenzmaßstab.
Die beste 3D-Scanner-App für das iPhone 2026
Beim iPhone lautet die erste Unterscheidung: mit oder ohne LiDAR. Apples Szenenrekonstruktion benötigt rückseitige LiDAR-Hardware. Empfehlungen für Raumscans müssen dort ansetzen, statt jedes iPhone gleichzusetzen. [S07] ARKit-Tiefenwerte werden in Metern gemessen und von einer Konfidenzkarte begleitet. So können LiDAR-Apps unsichere Pixel fundierter behandeln. [S08] Auch Polycam benennt die praktische Hardwaregrenze: Für Space Mode werden LiDAR-iPhones ab der iPhone-12-Pro-Familie aufgeführt. [S13] iPhones ohne LiDAR bleiben nützlich, passen aber meist besser zu photogrammetrischer Objekterfassung. Manche iPhones bieten vorne TrueDepth. Das ist ein separater Nahbereichsweg und kein Ersatz für rückseitiges LiDAR-Raumscanning. [S25]
Mit LiDAR-iPhone und Schwerpunkt auf Räumen oder Umgebungen sind Polycam und 3D Scanner App die direktesten Optionen. Für kleine texturierte Objekte passen RealityScan Mobile und KIRI Engine besser, weil sie auf RGB-Rekonstruktion statt vorrangig auf räumliche Tiefenerfassung ausgelegt sind. Für visuelle Splats oder das Teilen ganzer Standortszenen sind Scaniverse und KIRI sinnvoller, als eine Raummesh-App in einen Splat-Ablauf zu zwingen. Für Referenzgeometrie zum 3D-Druck bieten Polycam, KIRI und 3D Scanner App Wege zur STL-Übergabe. Vor dem Druck bleiben Bereinigung und Maßprüfung erforderlich. [S11] [S12] [S14] [S16] [S20]
- Wählen Sie Polycam, wenn Sie mit einem LiDAR-iPhone Räume erfassen und Space oder Floorplan lokal auf dem Gerät verarbeiten möchten. [S11] [S13]
- Wählen Sie RealityScan Mobile, wenn texturierte Objekte und ein auf Sketchfab ausgerichteter Exportweg Priorität haben. [S17] [S18] [S19]
- Wählen Sie KIRI Engine, wenn eine App Photogrammetrie, merkmalsarme Objekte, LiDAR-Modi und Splats mit vielen Exportformaten abdecken soll. [S14] [S15] [S16]
- Wählen Sie Scaniverse, wenn Sie Szenen schnell visuell teilen möchten und Mesh- oder Splat-Ergebnisse statt eines rein druckorientierten Ablaufs suchen. [S20] [S21]
- Wählen Sie 3D Scanner App, wenn Sie ein einfaches LiDAR-Werkzeug mit üblichen Exportformaten brauchen und die Nachbearbeitung anderswo erledigen. [S24]
- Wählen Sie Heges, wenn Sie ausdrücklich TrueDepth-Nahaufnahmen mit rückseitigem LiDAR auf dem iPhone vergleichen möchten. [S25]
Die beste 3D-Scanner-App für Android 2026
Androids größte Stärke ist die breite Gerätebasis. Laut Google unterstützten im Mai 2026 mehr als 88 % der aktiven Geräte ARCore Depth. Viele Android-Smartphones können daher auch ohne eigenen LiDAR-Scanner tiefenbezogene Scan- oder AR-Funktionen nutzen. [S09] ARCore Depth berechnet die Tiefe häufig aus der Bewegung der RGB-Kamera und kann ToF-Daten ergänzen. Es entspricht deshalb nicht Apples eigenständigem rückseitigem LiDAR-Scanner. [S10] Das ist die zentrale Android-Einschränkung: Die Plattform eignet sich oft hervorragend für Photogrammetrie und zunehmend auch für Szenenaufnahme, Hardware und Rekonstruktion unterscheiden sich aber stärker zwischen Geräten.
Für die meisten Android-Nutzer beginnt die praktische Auswahl mit KIRI Engine, RealityScan Mobile und Scaniverse. KIRI bietet hier offiziell die größte Formatflexibilität bei fotobasierten Abläufen. [S14] RealityScan ist für texturierte Objekte auf ARCore-Geräten ab Android 7/API 24 gut geeignet, speichert Modelle lokal als GLB und ermöglicht Sketchfab-Downloads als FBX, USDZ und GLB beziehungsweise glTF. [S17] [S18] [S19] Scaniverse ist attraktiv für Mesh- oder Splat-Szenen, sofern das Verhalten des gewünschten Modus zum Veröffentlichungszeitpunkt geprüft wird. [S20] [S21] Polycam sollte unter Android nur innerhalb seines bestätigten Funktionsumfangs eingeordnet werden, denn die eigene Hilfeseite nennt Android Space Mode als nicht verfügbar. [S13]
Die beste Photogrammetrie-App für 3D-Scanning
Bei einem kleinen texturierten Objekt und dem Ziel eines detailreichen texturierten Assets ist Photogrammetrie meist besser geeignet als primär tiefenbasierte Erfassung. Das gilt besonders, wenn die Oberfläche viele visuelle Merkmale für den Bildabgleich bietet. Wichtiger als Tiefenmessung im Raummaßstab sind dann Überlappung, gleichmäßiges Licht und ein sauberes texturiertes Mesh für Blender, eine Spiele-Engine oder weitere Bearbeitung.
Unter diesen Apps ist RealityScan Mobile die klarste Wahl für einen unkomplizierten Weg zum texturierten Asset mit Sketchfab-Verteilung und anschließenden Downloads in üblichen Formaten. [S18] [S19] KIRI Engine ist am flexibelsten, wenn direkt OBJ, FBX, STL, GLB, GLTF, USDZ, PLY oder XYZ aus fotobasierten Verfahren benötigt werden. Außerdem dokumentiert KIRI als wichtigste App dieser Auswahl ausdrücklich einen Featureless Object Scan-Modus. [S14] Polycam eignet sich ebenfalls für Objektphotogrammetrie, verarbeitet diese aber in der Cloud und bietet tarifabhängige Exporte. [S11] [S12] Scaniverse ist hier vor allem relevant, wenn ein visuelles Mesh- oder Splat-Ergebnis statt eines klassischen texturierten Asset-Meshes gewünscht ist. [S20] [S21] [S22]
| Ziel | Bevorzugte App | Begründung |
|---|---|---|
| Texturiertes Objekt für Sketchfab oder das Teilen von Spiele-Assets | RealityScan Mobile | Photogrammetrie als Schwerpunkt mit Sketchfab-orientiertem Export. [S18] [S19] |
| Umfassende direkte Kontrolle über Dateiformate | KIRI Engine | Dokumentiert offiziell die breiteste Foto-Scan-Exportauswahl dieser Liste. [S14] |
| Bestehender Polycam-Ablauf, besonders auf dem iPhone | Polycam Object Mode | Passt gut ins Ökosystem; Cloud-Verarbeitung und tarifabhängige Exporte sind zu berücksichtigen. [S11] [S12] |
| Schnelles visuelles Szenenergebnis statt klassischem Asset-Mesh | Scaniverse | Mesh- oder Splat-Ausgaben passen besser zur visuellen Erfassung als zur vorrangig druckorientierten Bearbeitung. [S20] [S22] |
Hinweis zur Tabelle: Verglichen werden Photogrammetrie-Ergebnisse, keine LiDAR-Raumaufnahmen. [S11] [S12] [S14] [S18] [S19] [S20] [S21]
Wenn ein Smartphone-Fotosatz nicht genügt, kann dieselbe Aufgabe auf den Desktop wechseln. KI-Photogrammetrie in Artec Studio verwandelt Fotos oder Videos beliebiger Kameras in ein texturiertes Mesh mit echter zugrunde liegender Geometrie statt einer nur aus der Entfernung überzeugenden Oberfläche. Dieser Unterschied zählt, wenn das Modell vermessen, für Reverse Engineering verwendet oder gedruckt werden soll. [S31] Für einen reinen Foto- und Videoablauf ohne Scanner ist Artec Studio Lite die schlankere Desktop-Option. Es handelt sich um Desktop-Software, nicht um eine mobile App. [S32]
Vom Scan zum Mesh, zu OBJ, STL oder GLB
Ein brauchbarer mobiler Scan entsteht nicht mit einem einzigen Knopfdruck. Er ist eine Kette aus Erfassung, Verarbeitung, Bereinigung, Skalierung, Export und Prüfung.
- Objekt und Beleuchtung vorbereiten.
- Mit ausreichender Überlappung oder ruhiger Bewegung aufnehmen.
- Scan verarbeiten und beachten, ob der Modus lokal, in der Cloud oder hybrid arbeitet.
- Mesh bereinigen und die Maße davon getrennt prüfen.
- Maßstab anhand einer bekannten Referenz festlegen.
- Exportieren: OBJ, GLB oder USDZ für texturierte Assets; STL für reine Geometrie im Druckablauf.
- Vor Druck oder messtechnischer Nutzung prüfen und reparieren.
Viele Anfänger überspringen die Festlegung und Prüfung des Maßstabs. Eine Bereinigung verbessert die Nutzbarkeit, beweist aber keine verlässlichen Abmessungen. Unabhängige Photogrammetriestudien zeigen, dass zusätzliche und besser platzierte Maßstäbe Ergebnisse deutlich verbessern können. Eine Baustudie meldete im Versuch mit vier Maßstäben eine mittlere absolute Differenz von 1,72 mm. Eine spätere ISPRS-Arbeit berichtete eine Genauigkeitsverbesserung um 67 % durch kalibrierte Maßstäbe und verringerte im betreffenden Versuchsaufbau ohne RTK den lokalen Distanzfehler von 1–3 m auf weniger als 4 cm. [S29] [S30] Diese Zahlen gelten für die jeweiligen Studien, nicht für jeden Smartphone-Scan. Die allgemeine Lehre bleibt: Wenn Maße wichtig sind, eine bekannte Referenz hinzufügen und das Ergebnis prüfen.
Wählen Sie Exportformate nach der späteren Verwendung statt aus Gewohnheit. OBJ, GLB und USDZ sind übliche Übergabeformate für texturierte Assets und AR. STL enthält keine Texturen. Punktwolkenartige Ausgaben bilden wiederum eine andere Kategorie. Laut ASTM-E57-Dateispezifikation kann eine E57-Datei 3D-Punkte, Attribute wie Farbe oder Intensität sowie 2D-Bilder speichern. Deshalb sollte ein Punktwolkenablauf nicht mit einem STL-artigen Mesh-Ablauf gleichgesetzt werden. [S04] Für Slicer zählen Geometrie und Reparatur. Für Blender oder Spiele-Engines zählen Texturen, Normalen und Szenenkompatibilität.
Entscheidende Leistungskennzahlen
Der am häufigsten missbrauchte Begriff beim mobilen Scannen ist weiterhin Genauigkeit. Praktisch sollten mindestens sechs Dinge getrennt werden: Richtigkeit gegenüber einer Referenz, Präzision beziehungsweise Wiederholbarkeit mehrerer Aufnahmen, Auflösung beziehungsweise Punktdichte, Tracking-Stabilität, Texturqualität und Verarbeitungsort beziehungsweise Datenschutzverhalten. Auch die Oberflächenphysik zählt. NIST nennt bei Untersuchungen der Entfernungsmessleistung Entfernung, Einfallswinkel, Reflexionsgrad, Azimutwinkel, Messmethode und Zieltyp als Einflussgrößen. [S06] Deshalb können schwarze, glänzende, schräge oder merkmalsarme Oberflächen selbst mit einer ansonsten guten App problematisch sein.
Vergleichen Sie nicht ausschließlich anhand folgender Punkte:
- Erfassungsmethode und Hardwareabhängigkeit
- Verarbeitungsort, der vom Modus abhängen kann
- Exportformate, die vom Modus oder Tarif abhängen können
- Maßstabskontrolle und Prüfschritte
- Wiederholbarkeit gegenüber Richtigkeit
- Erforderliche nachgelagerte Bereinigung
Unabhängige Forschung ist hier vor allem eine Warnung vor Verallgemeinerungen. Eine Studie von 2023 zu Raumscan-Apps auf dem iPhone 13 Pro fand innerhalb ihres konkreten Aufbaus erhebliche Unterschiede bei mittleren Abweichungen und RMSE. [S26] Eine PLOS-ONE-Studie von 2024 meldete dagegen sehr hohe Übereinstimmungswerte beim Smartphone-Scanning in einem kontrollierten klinischen Aufbau zur Erfassung von Gliedmaßenstümpfen. Das Ergebnis gilt jedoch eng für den getesteten Ablauf und die untersuchte Objektklasse. [S27] Eine ISPRS-Studie von 2024 verglich unter kontrollierten Bedingungen mehrere Samsung-Galaxy-S-Modelle und iPhones mit einer ATOS-5-Streifenlichtreferenz. Auch sie zeigt: Smartphones können gute Ergebnisse erzielen, doch Methode und Szene müssen klar benannt werden. [S28]
Normen, Verifikation und der Begriff „Genauigkeit“
ASTM-Begriffe helfen, unterschiedliche Größen nicht mit denselben Wörtern zu vergleichen. ASTM E2544-24 ist die aktive Standard Terminology for Three-Dimensional (3D) Imaging Systems. Die Shopseite nennt 13 Seiten und die DOI 10.1520/E2544-24. [S01] Das ist eine Begriffsnorm, kein Genauigkeitszertifikat für eine App. Der weitere Normungskontext reicht bis zur ASTM-Ankündigung des Komitees E57 vom 1. Juli 2006 zurück. NIST fasste später zusammen, dass E57 2006 mit vier Unterausschüssen gegründet wurde: Terminologie, Prüfverfahren, bewährte Vorgehensweisen und Dateninteroperabilität. [S02] [S03]
Für die Verifikation ist ein Rahmen wie VDI/VDE 2634 Blatt 2 relevanter. Laut DIN Media definiert er Abnahme- und Überwachungsverfahren sowie Prüfkörper für bildgebende optische 3D-Messsysteme mit flächenhafter Antastung, hier begrenzt auf Einzelansicht-Triangulationssysteme. Genannt werden das Ausgabedatum 2012-08 und 16 Seiten. [S05] Verbraucher-Apps veröffentlichen selten solche Abnahmeprüfungen für ihren vollständigen Ablauf. Wenn App-Beschreibungen von Präzision sprechen, ist die technisch vorsichtigere Interpretation deshalb meist eine Modus- oder interne Einstellungsangabe statt eines normbasierten Validierungsergebnisses.
Grenzen und typische Fehlerfälle
Mobiles Scanning scheitert zuerst an Physik, nicht an Markennamen. Reflektierende und transparente Materialien stören tiefen- und bildbasierte Rekonstruktion auf unterschiedliche Weise. Dunkle oder absorbierende Oberflächen schwächen das Rücksignal. Dünne Geometrie wie Stuhlbeine kann verschwinden oder instabil erscheinen. Merkmalsarme Wände und wiederkehrende Muster erschweren den photogrammetrischen Abgleich. Bewegte Motive verletzen Überlappungsannahmen, schnelle Kamerabewegungen führen zu Tracking-Verlust. NIST erinnert daran, dass Entfernung, Einfallswinkel, Reflexion, Azimut, Messmethode und Zieltyp das Ergebnis verändern. [S06]
Wenn das Ergebnis formale Prüfungen, kontrollierte maßliche Abnahme oder regulierte Dokumentation unterstützen muss, ist spezialisierte Streifenlicht- oder Messtechnik-Hardware meist geeigneter. Smartphone-Apps sind deshalb nicht nutzlos. Für optische Messsysteme existieren aber normartige Abnahmerahmen, während Verbraucher-Apps entsprechende Nachweise für ihre Abläufe meist nicht öffentlich dokumentieren. [S05]
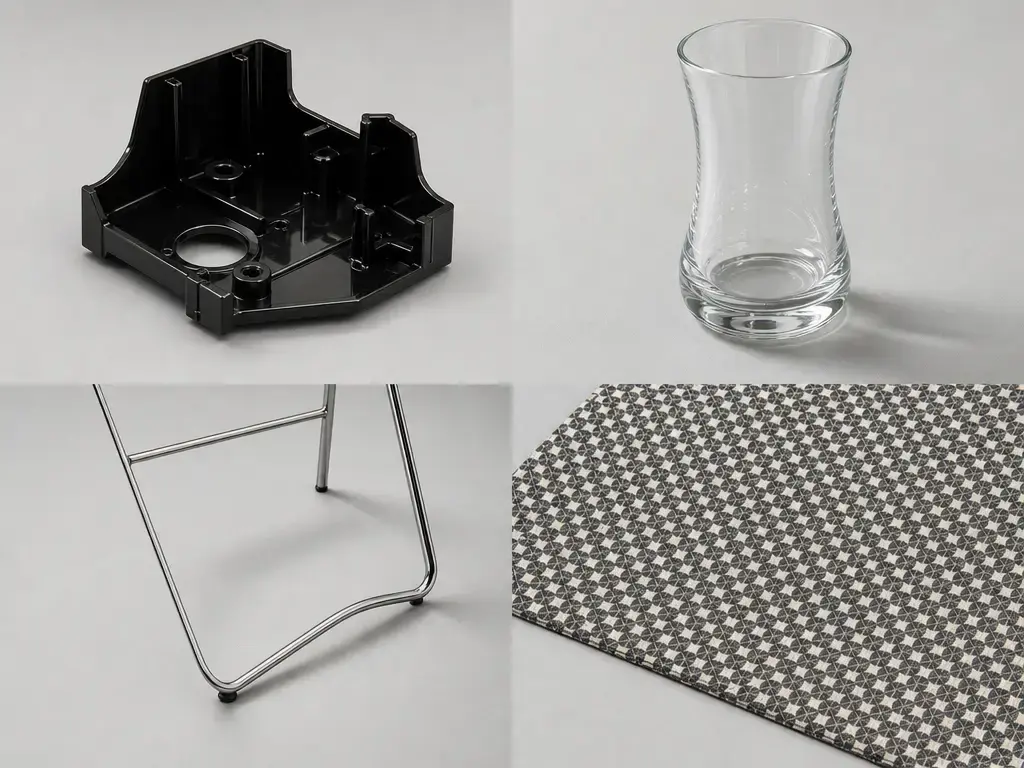
Anwendungen: 3D-Druck, AR, Spiele, Design, Kulturerbe und Räume
Beim 3D-Druck sind Smartphone-Scans meist Referenzmeshes oder Ausgangsgeometrie, keine fertigen Produktionsteile. Ein STL-Export ist bequem, garantiert aber weder Wasserdichtigkeit noch richtige Wandstärke, saubere, mannigfaltige Geometrie oder verlässlichen Maßstab. In vielen Maker-Abläufen ist es sinnvoller, als Referenz zu scannen, in CAD oder Blender nachzumodellieren und das bereinigte Ergebnis zu drucken.
Für Spiele und AR sind texturierte Mesh-Formate wichtiger. RealityScans dokumentierter Sketchfab-Ablauf und KIRIs breite Fotoexporte eignen sich gut für Assets, die ohne große Formatprobleme in Engines oder Betrachter gelangen sollen. [S14] [S19] Für die visuelle Erfassung werden Splats zunehmend interessant, weil sie das Erscheinungsbild einer Szene effizient bewahren. Niantics SPZ ist ausdrücklich ein komprimiertes 3D-Gaussian-Splat-Format. Die grundlegende Fachliteratur beschreibt Splats als Darstellung für Radiance-Field-Rendering, nicht als normales bearbeitbares Polygonnetz. [S22] [S23]
Bei Räumen, Designdokumentation, Kulturerbeerfassung und Rundgängen für Architektur, Ingenieurwesen und Bau liegen die Vorteile mobiler Apps in Tempo und Zugänglichkeit. Scaniverse Sites und LiDAR-orientierte iPhone-Apps ermöglichen schnelle Erfassung für viele nicht regulierte Aufgaben. [S20] [S24] Schnelle Dokumentation ist jedoch kein Vermessungsergebnis und kein durch Abnahmeprüfung bestätigter Messnachweis.
Fazit: Die passende 3D-Scanner-App 2026 auswählen
Die Auswahl beginnt damit, Aufgabe, Hardware und Ergebnisart festzulegen, bevor Sie eine App installieren. Für Räume mit einem LiDAR-iPhone starten Sie bei Polycam oder 3D Scanner App. Für texturierte Objekte bei RealityScan Mobile oder KIRI Engine. Für visuelle Szenenerfassung und Splats verdienen Scaniverse und KIRI mehr Aufmerksamkeit, als druckorientierte Listen ihnen oft geben. Zum Vergleich von TrueDepth und LiDAR auf dem iPhone ist Heges ein nützliches Beispiel, ersetzt aber keine unabhängige Validierung.
Zum Schluss sollte immer die Verlässlichkeit der Maße geprüft werden. Ein sauberes Mesh ist nicht automatisch verifiziert, ein STL-Export nicht automatisch druckfertig. Wenn Toleranzen zählen, ergänzen Sie eine bekannte Referenz, prüfen das Ergebnis und kontrollieren die aktuellen App-Funktionen, bevor Sie sich auf einen Ablauf festlegen.
Wenn Smartphone-Erfassung bereits an ihre Grenzen stößt, behandelt Artecs eigener Ratgeber zu 3D-Scanner-Apps dasselbe Thema aus Hardwareperspektive und erläutert, wann ein handgeführter Scanner die App ergänzt oder ersetzt. [S33]
Häufige Fragen
Welche 3D-Scanner-App ist 2026 die beste?
Es gibt keine beste App für jede Aufgabe. Polycam ist besonders stark bei LiDAR-Raumaufnahmen auf dem iPhone, RealityScan Mobile bei vielen texturierten Objekten, KIRI Engine bei methodenübergreifender Formatflexibilität und Scaniverse bei visueller Szenenerfassung als Mesh oder Splat. [S11] [S14] [S19] [S20]
Welche 3D-Scanner-App ist 2026 für das iPhone am besten?
Bei LiDAR-iPhones ist Polycam ein verlässlicher Ausgangspunkt für Raumaufnahmen, weil seine LiDAR-orientierten Modi lokal auf dem Gerät rechnen. [S11] [S13] Für Objekte ohne LiDAR sind RealityScan Mobile und KIRI Engine meist die besseren ersten Apps. [S14] [S17]
Welche 3D-Scanner-App ist 2026 für Android am besten?
Die meisten Android-Nutzer sollten mit KIRI Engine für flexible Exporte, RealityScan Mobile für texturierte Objekte und Scaniverse für Szenen und Splats beginnen. [S14] [S17] [S21] Polycam ist unter Android eingeschränkter einzuordnen, weil die eigene Hilfeseite Android Space Mode als nicht verfügbar nennt. [S13]
Haben Android-Smartphones LiDAR für 3D-Scanning?
Üblicherweise nicht im Sinne von Apple. Viele Geräte unterstützen stattdessen ARCore Depth. Laut Google wird Tiefe häufig aus der Bewegung der RGB-Kamera berechnet und optional mit ToF-Daten ergänzt, statt einen eigenständigen rückseitigen LiDAR-Scanner zu verwenden. [S09] [S10]
Welche Photogrammetrie-App eignet sich am besten für 3D-Scanning?
RealityScan Mobile ist oft die einfachste Wahl für texturierte Objekte und das Teilen über Sketchfab. KIRI Engine ist besser geeignet, wenn Sie mehr direkte Kontrolle über Exportformate oder den dokumentierten Featureless Object Scan-Modus brauchen. [S14] [S18] [S19]
Für Fortgeschrittene: Wie prüfe ich Maßstab und Messgenauigkeit eines mobilen Scans?
Verwenden Sie bei der Aufnahme eine bekannte Referenz und messen Sie das verarbeitete Modell anschließend dagegen. Unabhängige Photogrammetriestudien zeigten bessere Ergebnisse mit Maßstäben: Ein Bauversuch meldete mit vier Maßstäben durchschnittlich 1,72 mm absolute Differenz, eine ISPRS-Studie eine Genauigkeitsverbesserung um 67 % durch kalibrierte Maßstäbe im untersuchten Ablauf. [S29] [S30]
Für Fortgeschrittene: Welche Normen prüfen optische 3D-Messsysteme, und erfüllen Smartphone-Apps sie?
ASTM E2544-24 ist eine aktive Begriffsnorm für 3D-Bildgebungssysteme. Sie vereinheitlicht die Sprache, zertifiziert aber keine Apps. [S01] VDI/VDE 2634 Blatt 2 ist eher ein Prüfrahmen, weil es Abnahme- und Überwachungsverfahren sowie Prüfkörper für bestimmte bildgebende optische 3D-Messsysteme definiert. [S05] Verbraucher-Apps veröffentlichen in der Regel keine entsprechenden Abnahmeergebnisse für den vollständigen Ablauf.
Quellen
- S01: ASTM E2544-24, Standard Terminology for Three-Dimensional (3D) Imaging Systems — https://store.astm.org/e2544-24.html
- S02: ASTM-Pressemitteilung: 3D Imaging Technology Is Focus of New ASTM Standards Initiative — https://www.astm.org/news/press-releases/3d-imaging-technology-focus-new-astm-standards-initiative
- S03: NIST: ASTM E57 3D Imaging Systems Committee: An Update — https://tsapps.nist.gov/publication/get_pdf.cfm?pub_id=860707
- S04: ASTM E2807-11R19, Standard Specification for 3D Imaging Data Exchange, Version 1.0 — https://store.astm.org/e2807-11r19.html
- S05: DIN-Media-Eintrag zu VDI/VDE 2634 Blatt 2 — https://www.dinmedia.de/de/technische-regel/vdi-vde-2634-blatt-2/154896837
- S06: NIST TN 1695: Characterization of the Range Performance of a 3D Imaging System — https://www.nist.gov/publications/characterization-range-performance-3d-imaging-system-nist-tn-1695
- S07: Apple-ARKit-Dokumentation zu
supportsSceneReconstruction(_:)— https://developer.apple.com/documentation/ARKit/ARWorldTrackingConfiguration/supportsSceneReconstruction%28_%3A%29?changes=_8%2C_8 - S08: Apple-ARKit-Dokumentation zu
ARDepthData— https://developer.apple.com/documentation/arkit/ardepthdata - S09: Google ARCore, unterstützte Geräte — https://developers.google.cn/ar/devices?hl=en
- S10: Google ARCore Depth, Überblick — https://developers.google.com/ar/develop/depth
- S11: Polycam-Hilfe: Wird WLAN/LTE zur Verarbeitung benötigt? — https://learn.poly.cam/hc/en-us/articles/30549172696084-Do-I-Need-Wi-Fi-LTE-to-Process-My-Captures
- S12: Polycam-Hilfe: Welche Dateitypen kann Polycam exportieren? — https://learn.poly.cam/hc/en-us/articles/27756102599572-What-File-Types-Can-Polycam-Export
- S13: Polycam-Hilfe: Welche Geräte werden unterstützt? — https://learn.poly.cam/hc/en-us/articles/34419168797972-Which-Devices-Are-Supported-by-Polycam
- S14: Exportformate von KIRI Engine — https://www.kiriengine.app/features/export-formats
- S15: KIRI-Engine-Blog: Gaussian Splats mit KIRI Engine erfassen — https://www.kiriengine.app/blog/how-to-capture-3d-gaussian-splats-kiri-engine
- S16: KIRI-Engine-Blog: Was ist AI-Enhanced LiDAR? — https://www.kiriengine.app/blog/what-is-ai-enhanced-lidar
- S17: Offizielle Seite von RealityScan Mobile — https://www.realityscan.com/mobile
- S18: Epic-Dokumentation: RealityScan-Projektdateien — https://dev.epicgames.com/documentation/realityscan-mobile/RealityScan-Project-Files?lang=en-US
- S19: RealityScan-Seite von Unreal Engine — https://www.unrealengine.com/en-US/realityscan
- S20: Niantic Spatial, Scaniverse-Schnellstart für Sites — https://www.nianticspatial.com/docs/scaniverse/quickstart/
- S21: Scaniverse-Eintrag bei Google Play — https://play.google.com/store/apps/details?id=com.nianticlabs.scaniverse&hl=en
- S22: GitHub-Repository von Niantic SPZ — https://github.com/nianticlabs/spz
- S23: Kerbl et al., 3D Gaussian Splatting for Real-Time Radiance Field Rendering — https://arxiv.org/abs/2308.04079
- S24: Offizielle Website der 3D Scanner App — https://www.3dscannerlidar.com/
- S25: Heges 3D Scanner im App Store — https://apps.apple.com/us/app/heges-3d-scanner/id1382310112
- S26: Geomatics 2023: Use of Smartphone Lidar Technology for Low-Cost 3D Building Documentation with iPhone 13 Pro — https://www.mdpi.com/2673-7418/3/4/30/html
- S27: PLOS ONE 2024: Smartphone scanning is a reliable and accurate alternative to contemporary residual limb measurement techniques — https://journals.plos.org/plosone/article?id=10.1371/journal.pone.0313542
- S28: ISPRS Archives 2024, Vergleichsstudie zur Smartphone-Photogrammetrie — https://isprs-archives.copernicus.org/articles/XLVIII-2-W8-2024/211/2024/
- S29: Dai, Feng und Hough 2014: Photogrammetric error sources and impacts on modeling and surveying in construction engineering applications — https://link.springer.com/article/10.1186/2213-7459-2-2
- S30: ISPRS 2021: Improving the Internal Accuracy of UAV-Image Blocks Using Local Low-Altitude Flights and Scale-Bars — https://isprs-archives.copernicus.org/articles/XLIII-B1-2021/183/2021/isprs-archives-XLIII-B1-2021-183-2021.pdf
- S31: Artec 3D: KI-Photogrammetrie in Artec Studio — https://www.artec3d.com/3d-software/artec-studio/photogrammetry
- S32: Artec 3D: Artec Studio Lite — https://www.artec3d.com/3d-software/artec-studio/lite
- S33: Artec 3D Learning Center: Die besten 3D-Scanner-Apps — https://www.artec3d.com/learning-center/best-3d-scanner-apps