
Alors, qu’est-ce que le LiDAR ? LiDAR signifie « détection et télémétrie par la lumière » et, selon son déploiement, cette technologie peut enregistrer aussi bien les variations d’altitude, les creux et la végétation que des bâtiments individuels et des villes entières. Les modèles 3D obtenus peuvent ensuite être tournés, examinés et explorés.
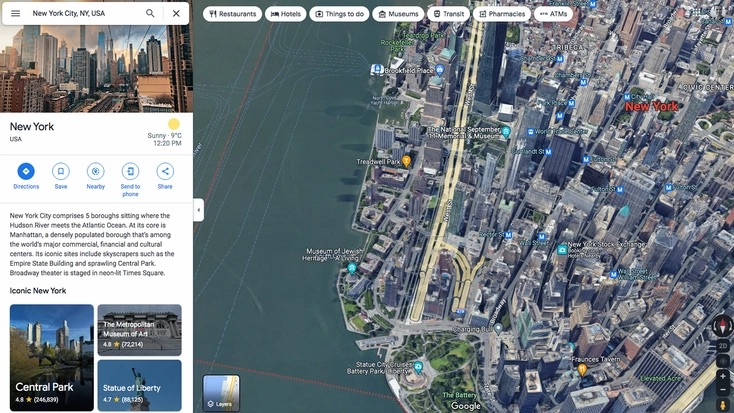
Les services de cartographie populaires comme Google Earth permettent aux utilisateurs de naviguer dans des versions numériques incroyablement réalistes d’environnements réels. Toutefois, leur utilité se limite à la visualisation.
La véritable valeur du LiDAR réside dans les mesures derrière les images. L’ingénierie, la construction et l’urbanisme dépendent tous de données fiables sur la forme et les dimensions de grandes surfaces. Prenez une nouvelle route traversant un terrain montagneux. Sa longueur n’est pas la distance en ligne droite entre ses deux extrémités ; chaque montée et chaque descente s’y ajoutent, ainsi qu’aux matériaux et au temps dont un projet aura besoin.
Relever des itinéraires à pied serait lent et imprécis. Un relevé LiDAR aéroporté saisit le terrain en une fraction du temps. Et les données peuvent facilement être assemblées et analysées avec les solutions actuelles de numérisation 3D et les logiciels professionnels.
Comment fonctionne le LiDAR ?
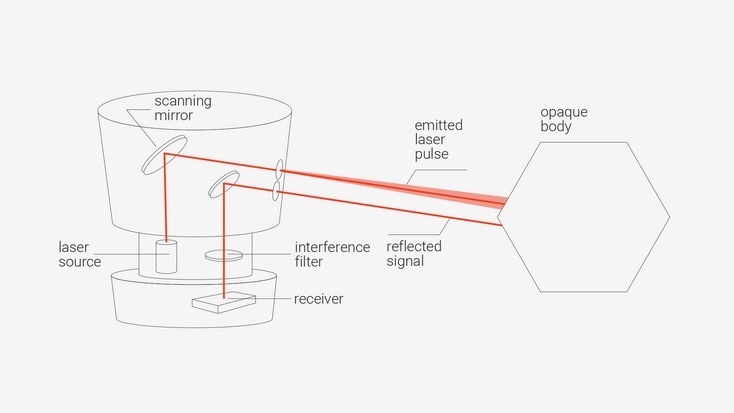
Les capteurs LiDAR numérisent leur environnement en émettant une lumière laser. Lorsque cette lumière atteint une surface, une partie est réfléchie vers l’appareil, qui détecte le signal de retour. À partir de ce signal, le système calcule la distance jusqu’à la surface, soit en chronométrant le temps mis par la lumière pour revenir, soit en analysant le décalage de l’onde de retour par rapport à l’onde émise.
Chaque capteur LiDAR comporte deux composants essentiels : un émetteur et un récepteur. Dans l’approche la plus courante, l’émetteur envoie une série rapide d’impulsions laser, souvent des centaines de milliers ou des millions par seconde, vers la zone numérisée. Chaque impulsion est réfléchie, ou rétrodiffusée, par la surface qu’elle atteint, et le récepteur capte le retour. L’électronique de chronométrage mesure le délai entre l’émission et le retour. Plus le délai est long, plus la surface est éloignée. Cette méthode est connue sous le nom de numérisation par temps de vol.
Un scanner sur trépied sait exactement où il se trouve. Un scanner embarqué sur un avion, un véhicule ou un sac à dos ne le sait pas ; les systèmes mobiles et aéroportés ajoutent donc une unité de mesure inertielle (IMU), qui combine accéléromètres et gyroscopes, avec un positionnement par satellite afin d’enregistrer la position et l’orientation du capteur au moment où chaque impulsion est émise.
Un logiciel combine les mesures de distance à ces données de position afin de produire un nuage de points : des millions de points, chacun avec ses propres coordonnées X, Y et Z, décrivant la surface numérisée en trois dimensions.
Qu’est-ce que la numérisation par décalage de phase ?
La deuxième approche principale est la numérisation par décalage de phase. Au lieu d’impulsions distinctes, un scanner à mesure de phase émet un faisceau laser continu et modulé, puis compare la phase de la lumière de retour à celle du faisceau émis. L’amplitude du décalage révèle la distance parcourue.
Pendant de nombreuses années, le choix entre les deux méthodes représentait un compromis entre vitesse et portée. Les scanners à mesure de phase saisissaient des centaines de milliers de points par seconde, tandis que les premiers instruments à temps de vol n’en géraient que quelques milliers. En revanche, le temps de vol pouvait mesurer à une distance bien plus grande, d’environ un mètre jusqu’à un kilomètre ou davantage.
Cet écart s’est désormais réduit. Les scanners modernes à temps de vol tels que Artec Ray II saisissent jusqu’à deux millions de points par seconde. Les instruments à mesure de phase, comme le FARO Focus, restent rapides et précis à courte et moyenne portée. Pour les distances plus longues, le temps de vol à impulsions reste la norme. Les scanners Riegl, par exemple, peuvent mesurer à plus d’un kilomètre de distance.
Quelle est la précision des scanners LiDAR ?
Selon le scanner et les conditions, la précision LiDAR varie de niveaux inférieurs au millimètre à plusieurs centimètres. Plusieurs facteurs influencent la qualité des données.
Le premier est l’étalonnage. Chaque scanner est étalonné par rapport à des cibles de réflectivité connue situées à des distances connues, et le modèle d’erreur qui en résulte est stocké dans son logiciel. Aucun étalonnage ne peut couvrir toutes les surfaces qu’un scanner rencontrera sur le terrain ; les relevés de matériaux inconnus sont donc corrigés à l’aide de valeurs provenant de surfaces aux propriétés similaires.
Le deuxième est le bruit de distance, c’est-à-dire la dispersion des mesures individuelles autour de la distance réelle jusqu’à un objet. Il augmente avec la distance et varie selon le pouvoir réfléchissant de la surface : les matériaux sombres, brillants ou transparents renvoient des signaux plus faibles ou moins prévisibles que les matériaux mats et clairs.
Troisièmement, les composants mécaniques s’usent et dérivent au fil du temps, ce qui explique pourquoi les fabricants recommandent un réétalonnage périodique. Enfin, l’environnement joue également un rôle. Le vent, la lumière directe du soleil, la température et l’humidité de l’air peuvent tous perturber le signal laser et dégrader les données.
Un scanner terrestre haut de gamme tel qu’Artec Ray II annonce une précision de point 3D de 1.9 mm à 10 m et un bruit de distance de 0.4 mm. Le LiDAR basé sur le SLAM Artec Jet offre une précision maximale de ±10 mm, tandis que les systèmes aéroportés couvrant de grandes zones travaillent généralement à quelques centimètres près.
Types de LiDAR
Les scanners LiDAR se répartissent en trois grandes catégories : stationnaires, aéroportés et mobiles. Chacune équilibre différemment précision, couverture et vitesse.
Scanners LiDAR stationnaires
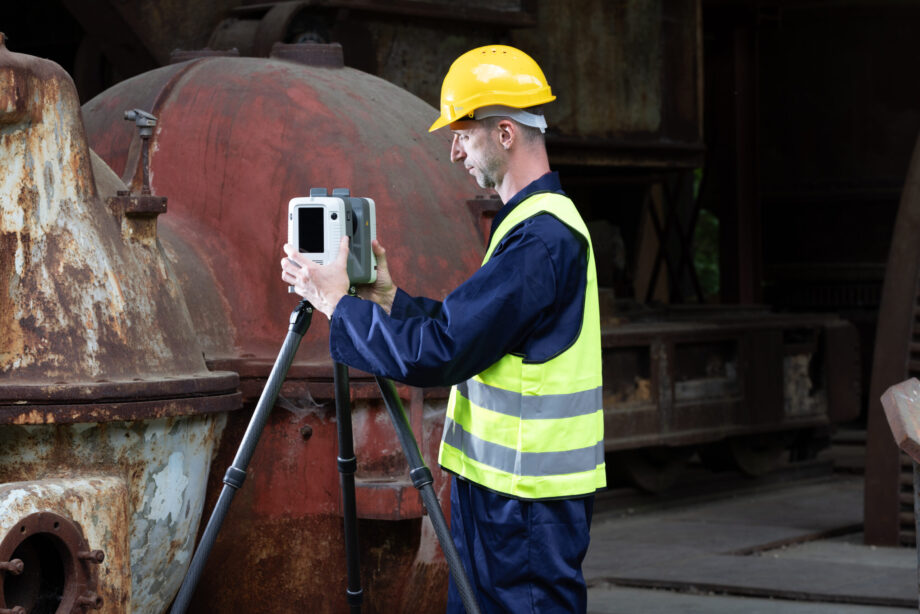
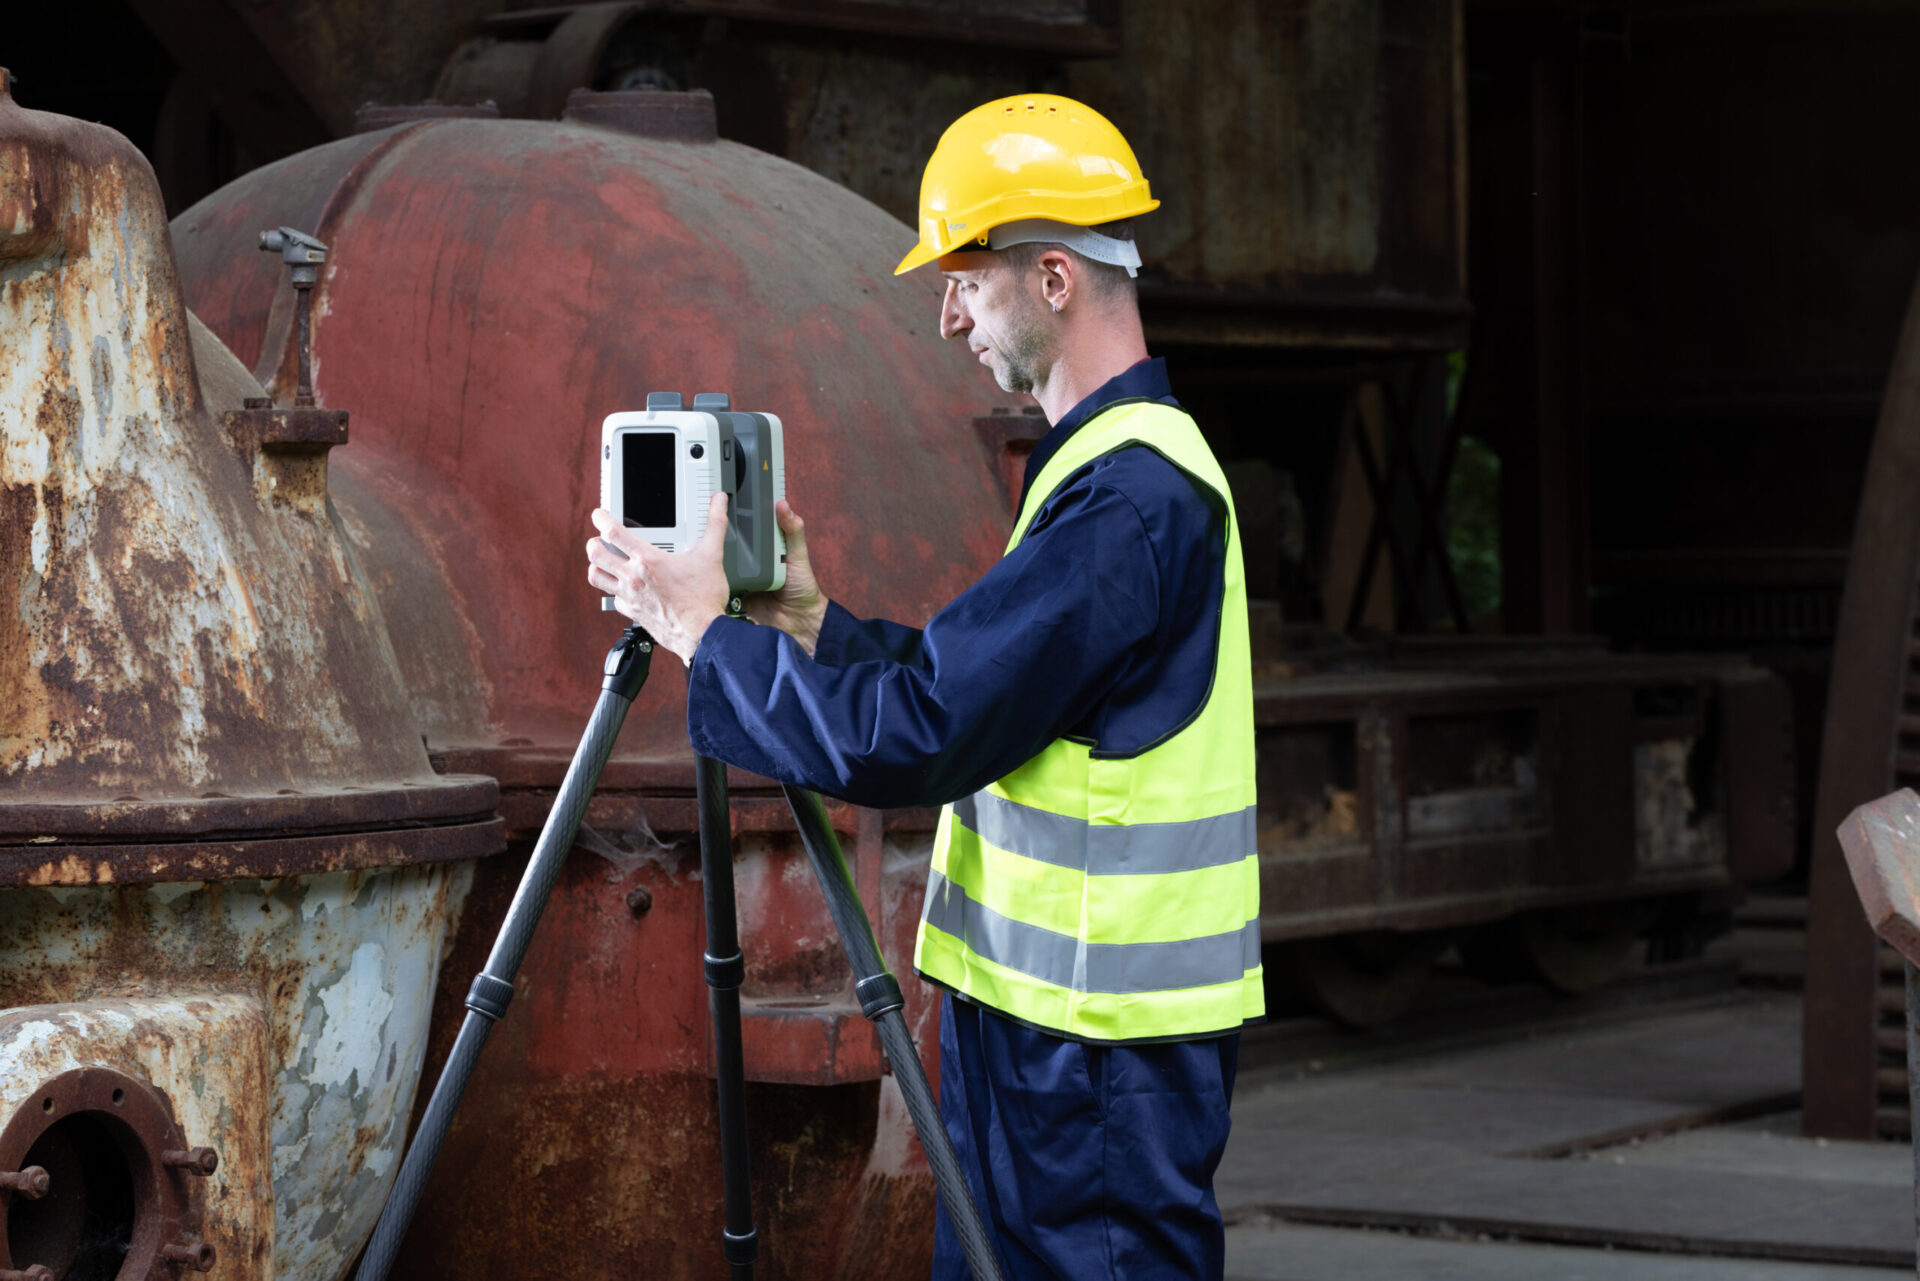
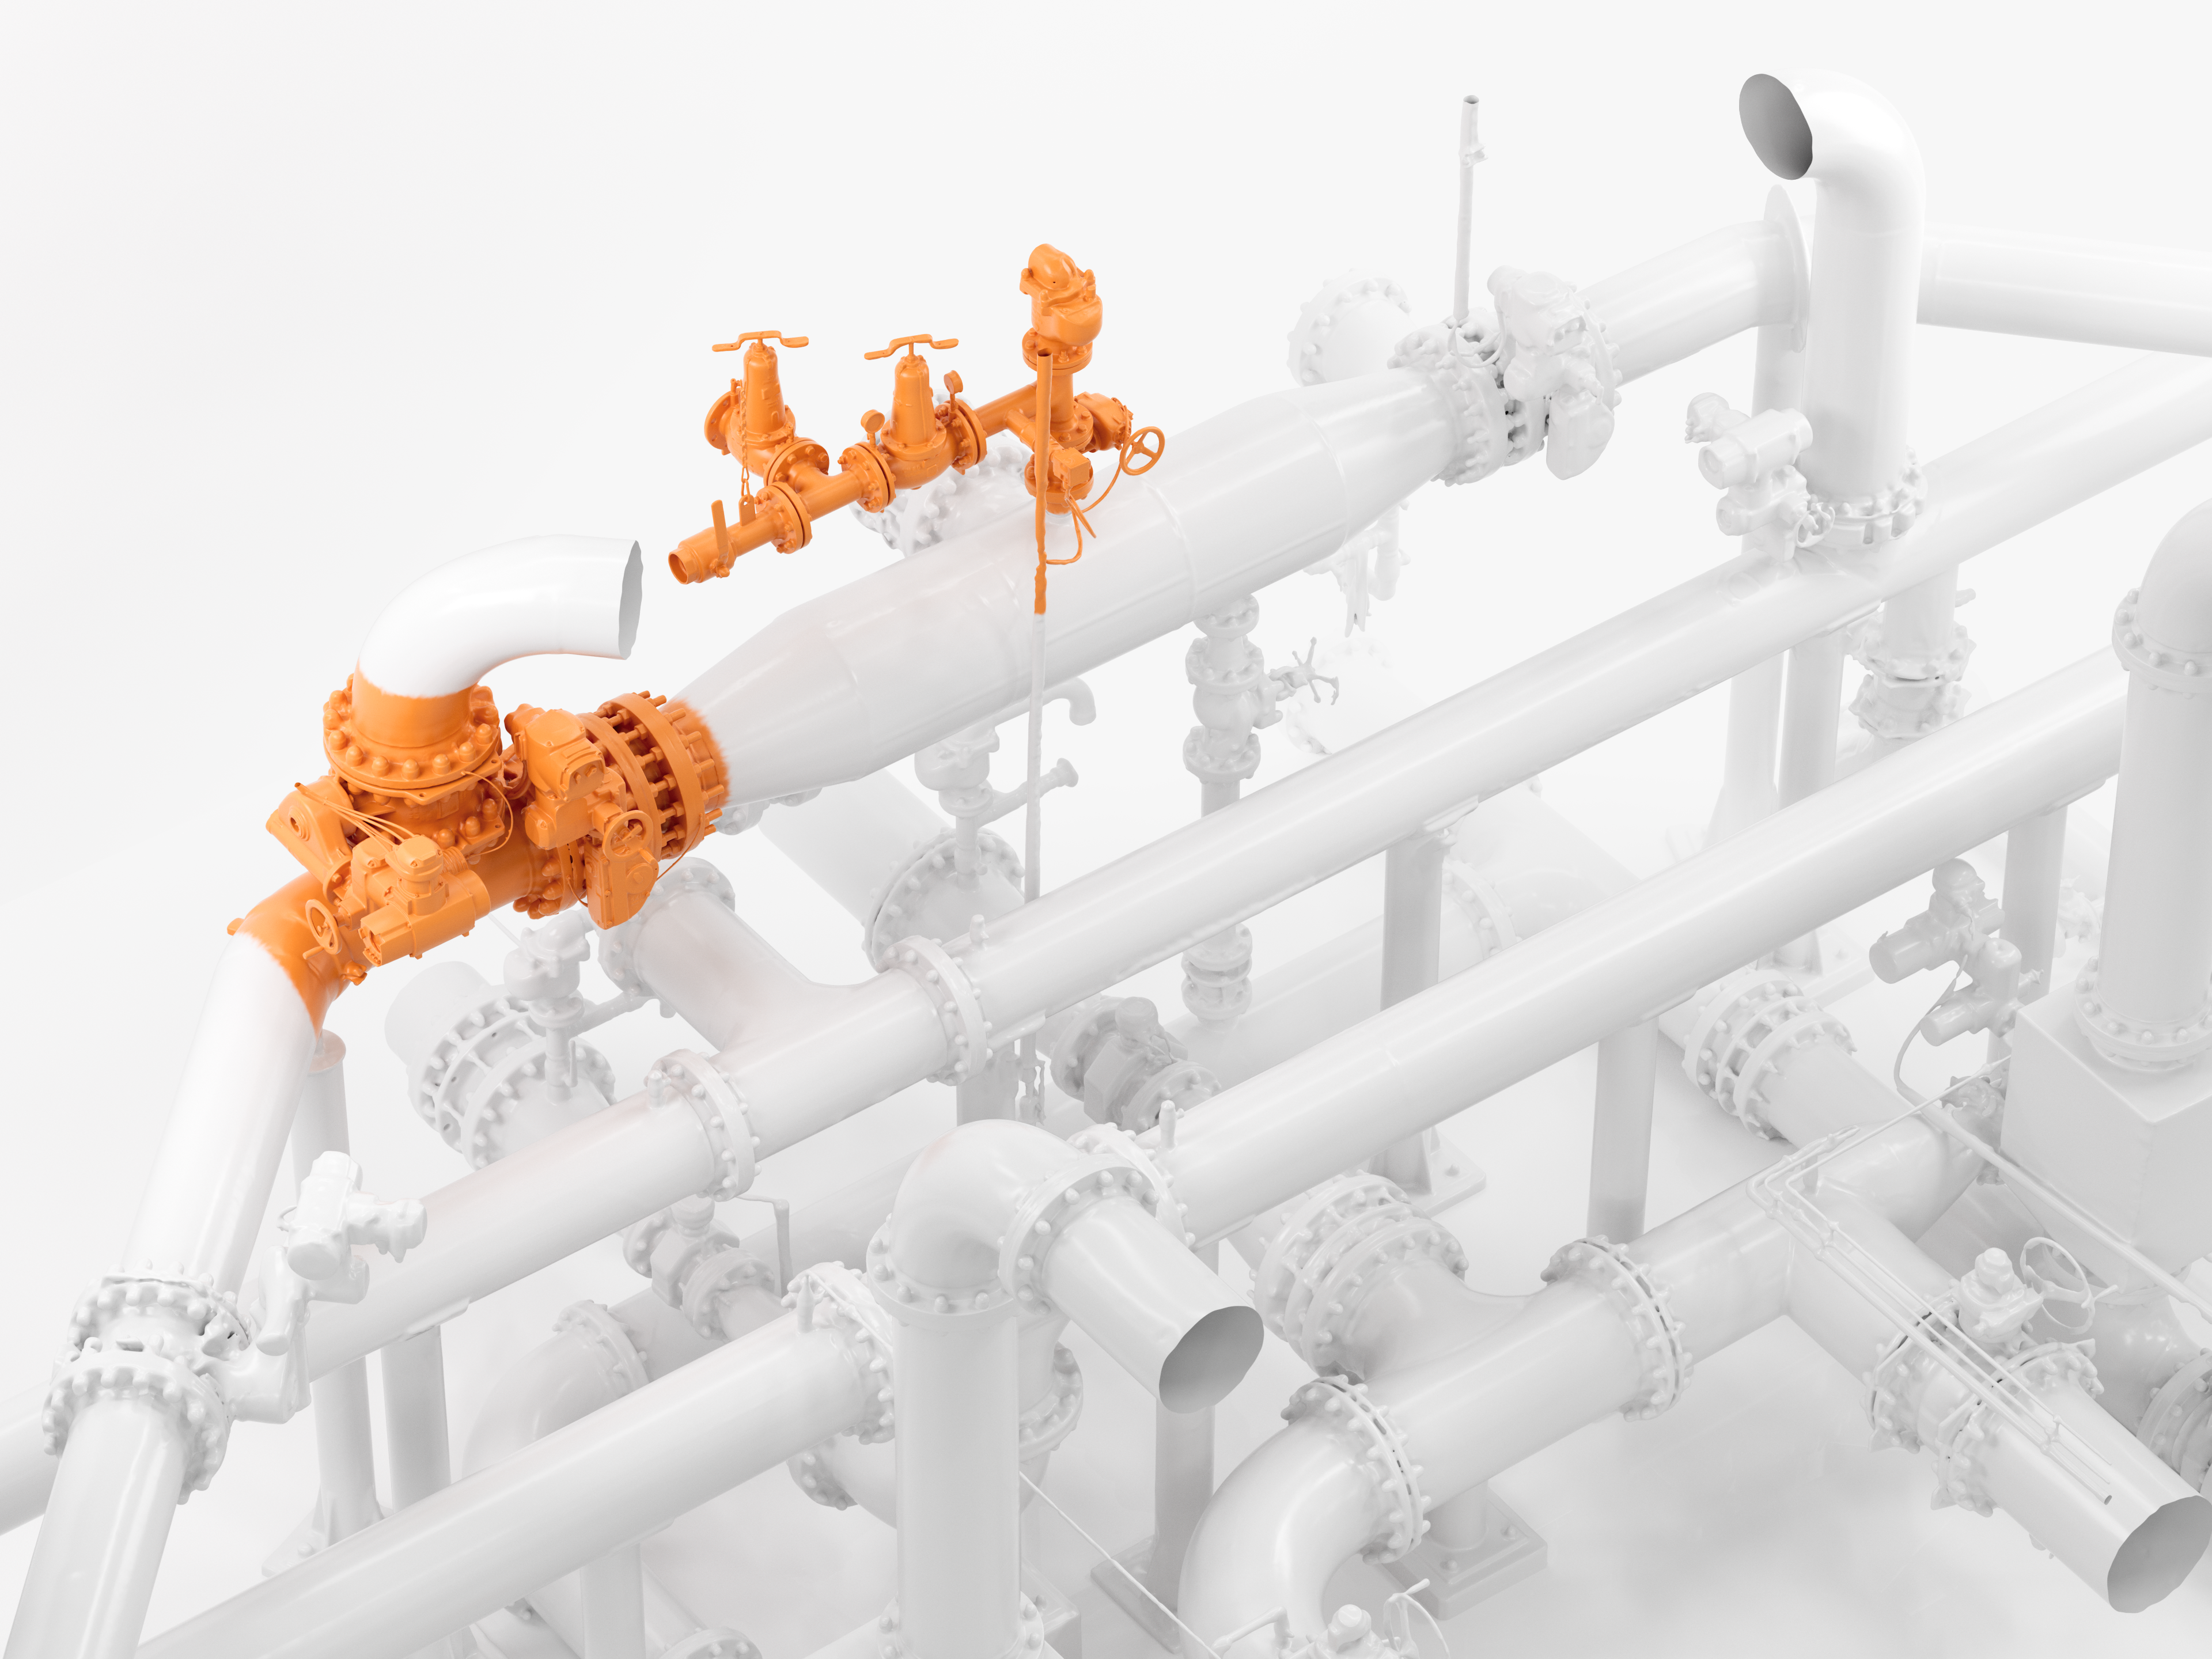
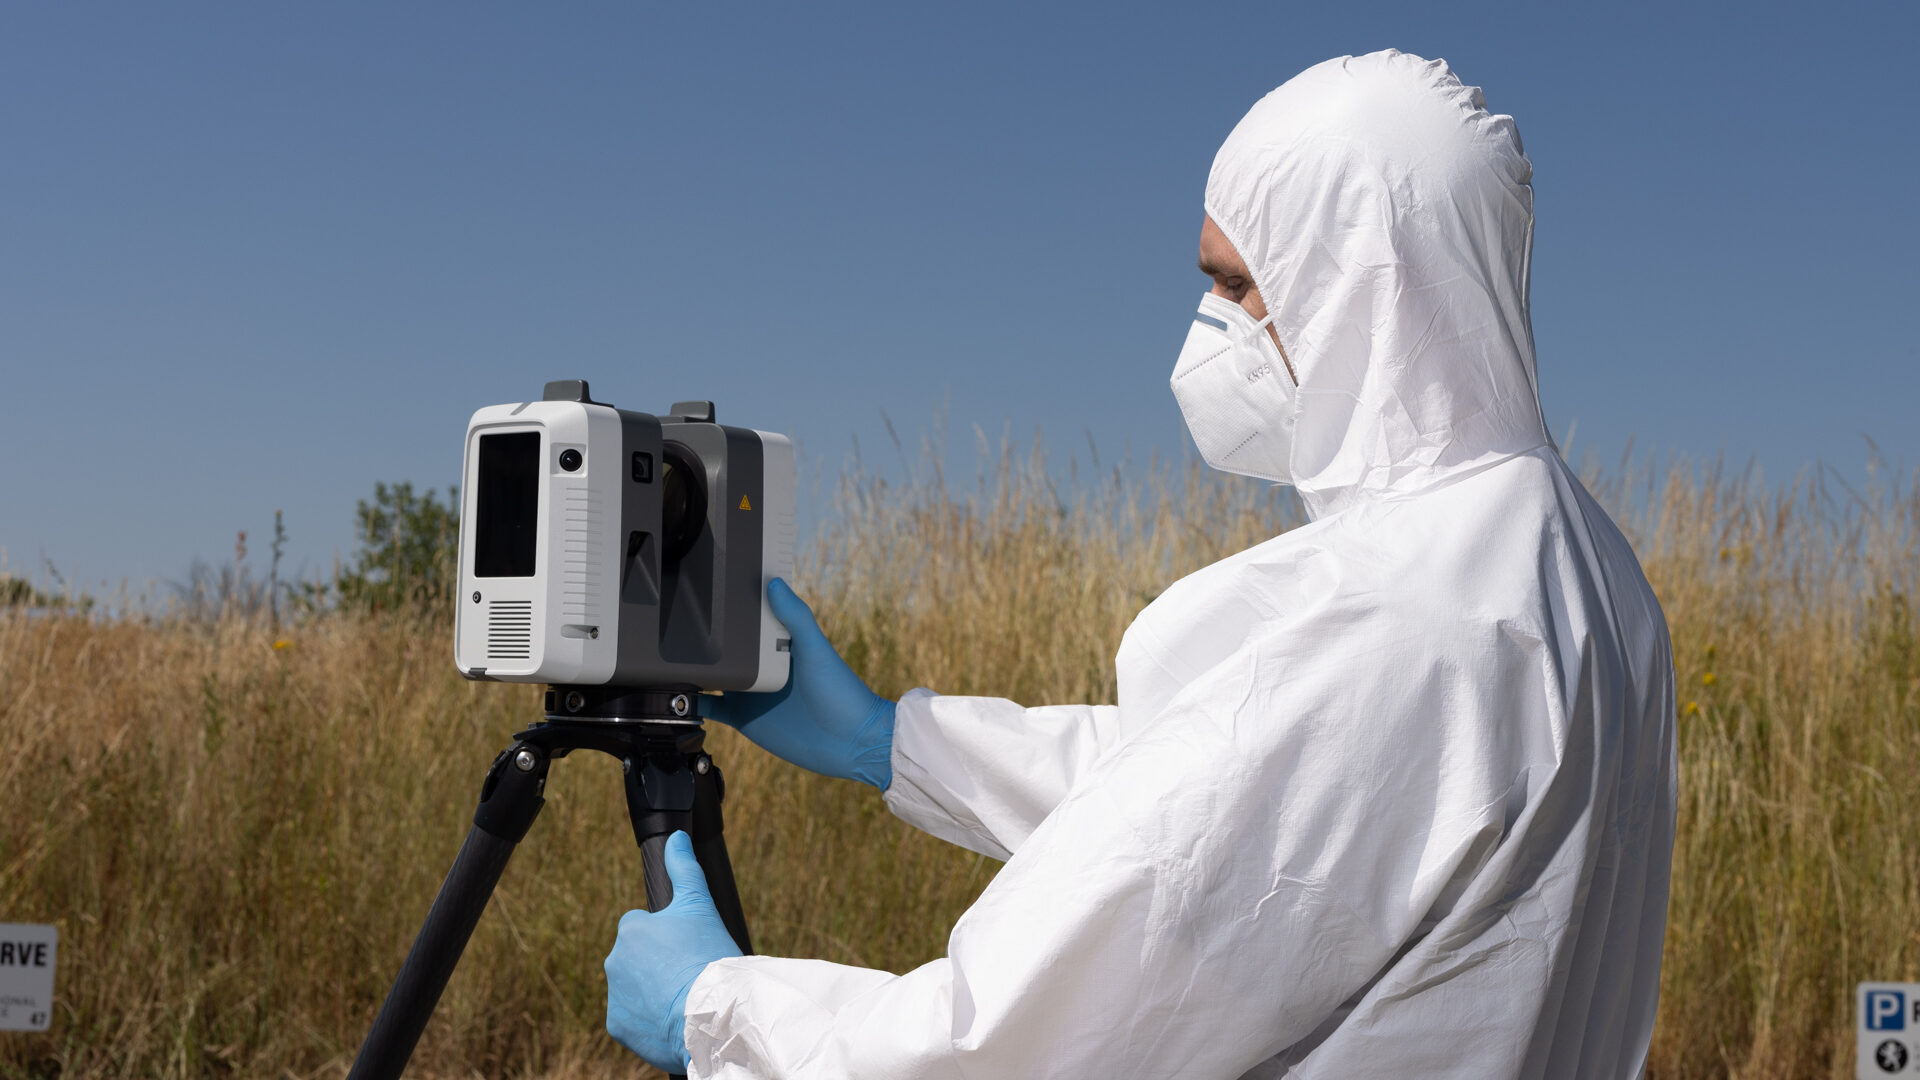
Les scanners 3D terrestres montés sur trépied peuvent servir à saisir des pièces, des bâtiments, des installations industrielles ou des véhicules, notamment des voitures, des navires et des aéronefs. La modernisation de tuyauteries, la planification de réparations de bâtiments ou la rétro-ingénierie d’un fuselage d’avion exigent toutes des dimensions précises de grandes surfaces, souvent très au-dessus du sol. Les scanners montés sur trépied peuvent les saisir sans échafaudage.
Les mêmes instruments sont utilisés dans l’architecture, l’ingénierie et la construction, l’aérospatiale, la préservation du patrimoine et la criminalistique, où les enquêteurs les emploient pour documenter des scènes de crime et d’accident.
Le flux de travail est simple. Les scanners sont installés sur un trépied devant l’objet ou la zone cible. L’appareil est déplacé entre plusieurs positions, avant que les numérisations ne soient alignées dans un nuage de points unique.
Le recalage reposait traditionnellement sur des cibles, telles que des damiers ou des sphères placés autour du site, qui accélèrent l’alignement et améliorent la précision mais demandent du temps à installer. Plusieurs scanners actuels peuvent fonctionner sans elles. Artec Ray II utilise un système visuo-inertiel, qui suit son mouvement entre les positions pour un pré-alignement. Parmi les autres scanners stationnaires de premier plan figurent Leica RTC360, FARO Focus, Trimble X9 et Z+F Imager.
Avantages : Les scanners stationnaires offrent la précision la plus élevée et le bruit le plus faible de toutes les catégories de LiDAR, ce qui rend leurs données adaptées à l’ingénierie, à la métrologie et à l’inspection. Les résultats sont très reproductibles, et les positions fixes produisent des nuages de points denses et uniformément répartis.
Inconvénients : La couverture d’un site vaste ou complexe nécessite de nombreuses installations, chacune prenant une minute ou davantage, ce qui peut ralentir le travail sur le terrain. L’équipement est plus lourd que les solutions portables, et chaque position exige une ligne de visée, ce qui laisse des lacunes derrière les obstacles à moins d’effectuer des numérisations supplémentaires.
Scanners LiDAR aéroportés
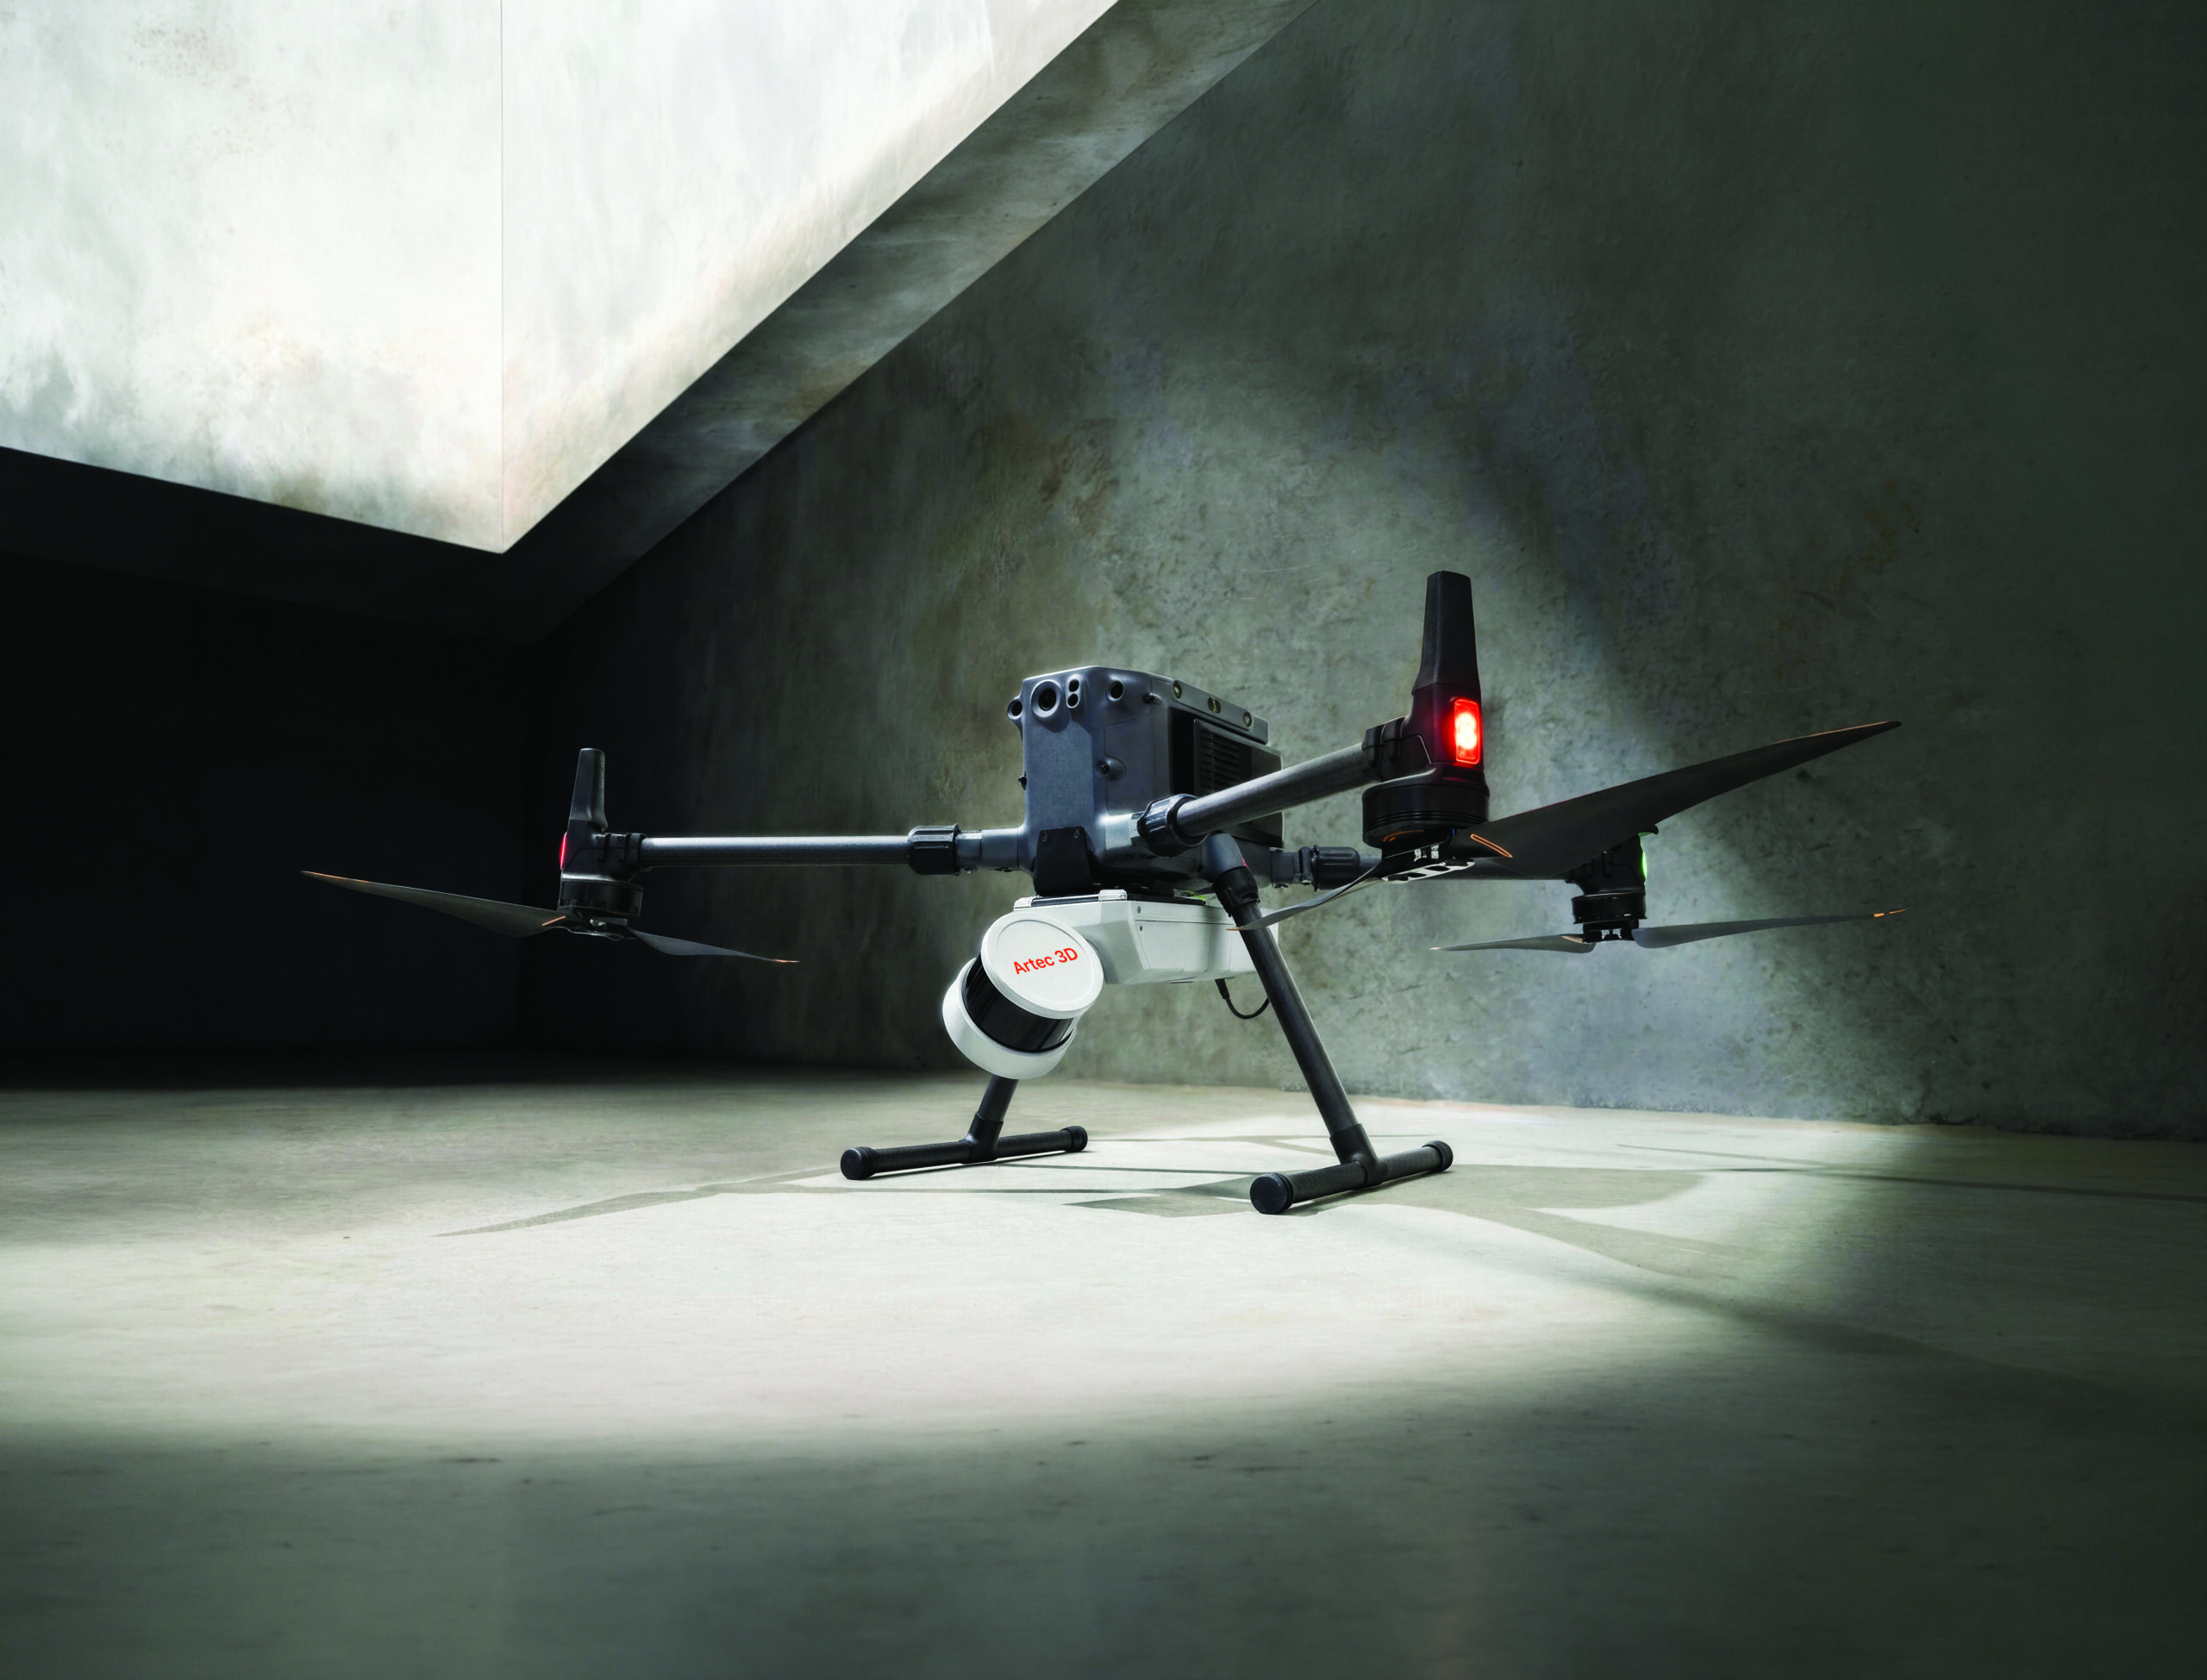
Montés sur des avions, des hélicoptères ou, de plus en plus, des drones, les systèmes LiDAR aéroportés saisissent le terrain sur des centaines de kilomètres carrés. C’est l’outil standard pour la cartographie topographique, la modélisation des inondations, la sylviculture et les relevés de corridors pour les routes, les voies ferrées, les pipelines et les lignes électriques. Les impulsions laser pouvant passer à travers les ouvertures de la canopée forestière, le LiDAR aéroporté peut également cartographier le sol sous une végétation dense, ce que la photographie aérienne ne peut pas faire.
Les fabricants de ce secteur comprennent Riegl et Leica Geosystems pour les aéronefs avec équipage, ainsi que DJI, dont les capteurs de la série Zenmuse L sont largement utilisés sur les drones de relevé. Certains scanners mobiles peuvent également être adaptés au vol : Artec Jet, par exemple, peut être monté sur un drone, porté à la main ou fixé à un accessoire, qu’il s’agisse d’un sac à dos, d’une perche, d’une cage, d’une voiture ou d’un robot.
Avantages : Les systèmes aéroportés couvrent rapidement de vastes zones et atteignent des terrains inaccessibles ou dangereux à pied. Ils peuvent également saisir la surface du sol à travers la végétation.
Inconvénients : La précision se mesure en centimètres, et non en millimètres, ce qui est suffisant pour la plupart des projets à grande échelle mais pas pour l’ingénierie détaillée.
Scanners LiDAR mobiles
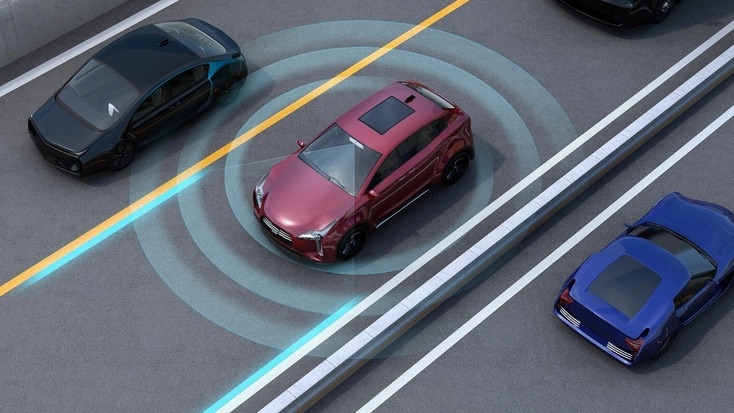
Le LiDAR mobile se situe entre les deux autres catégories, sacrifiant une partie de la précision d’un scanner stationnaire au profit d’une vitesse et d’une couverture bien plus importantes. Les systèmes montés sur véhicule servent à cartographier les routes et les environnements urbains en roulant à la vitesse de la circulation.
L’application mobile la plus connue est le véhicule autonome. Les capteurs LiDAR d’entreprises telles que Hesai et Valeo numérisent continuellement la zone autour d’une voiture, mesurant en temps réel la distance par rapport aux autres véhicules, aux piétons et aux obstacles afin que le système de conduite puisse les éviter.
Une autre branche du LiDAR mobile en forte croissance est le scanner SLAM portable ou à porter sur soi. SLAM, abréviation de « localisation et cartographie simultanées », permet aux appareils de déterminer leur propre position à partir des données qu’ils saisissent ; les opérateurs peuvent donc simplement parcourir un bâtiment, un tunnel ou un site pendant l’enregistrement. Artec Jet est l’un de ces scanners. Il pèse 1.57 kg, saisit jusqu’à 1.9 million de points par seconde sur une portée maximale de 300 mètres.
Les autres systèmes de cette catégorie comprennent Leica BLK2GO, NavVis VLX, FARO Orbis et Emesent Hovermap. Parmi les applications typiques figurent l’exploitation minière, le suivi de l’avancement de la construction, la documentation de l’existant et la création de jumeaux numériques pour des installations de fabrication.
Avantages : Les systèmes mobiles et SLAM saisissent des espaces vastes ou complexes bien plus rapidement qu’un scanner sur trépied, avec beaucoup moins d’efforts de la part de l’opérateur. Ils fonctionnent dans des environnements confinés ou privés de GNSS, et un seul opérateur peut documenter des bâtiments entiers en un seul parcours.
Inconvénients : La précision est inférieure à celle des scanners stationnaires, typiquement d’environ un centimètre pour les appareils SLAM portables. Comme le positionnement est calculé en mouvement, de petites erreurs peuvent s’accumuler sur de longs parcours, ce que l’on appelle la dérive, et les résultats dépendent d’une planification rigoureuse de l’itinéraire.
LiDAR des iPad Pro et iPhone Pro
Le LiDAR a également atteint les appareils grand public. Apple équipe ses iPad Pro et, depuis l’iPhone 12 Pro, ses iPhone Pro de capteurs LiDAR. Avec une portée d’environ cinq mètres, le capteur prend en charge des applications de réalité augmentée telles qu’IKEA Place, qui affiche des meubles virtuels dans la propre pièce de l’utilisateur, ainsi que des jeux qui transforment l’espace environnant en terrain de jeu.
Le capteur d’Apple ne dispose pas de la précision et de la résolution nécessaires au travail industriel, mais il a suscité une vague d’applications de numérisation et initié des millions de personnes à la numérisation 3D, autrefois réservée aux géomètres et aux ingénieurs en métrologie.
Avantages : Le capteur est intégré à des appareils que de nombreuses personnes possèdent déjà, il est rapide et facile à utiliser, et ne nécessite aucun matériel supplémentaire.
Inconvénients : Sa courte portée, sa faible résolution et sa précision limitée le rendent inadapté à la mesure, à l’inspection ou à l’ingénierie professionnelles.
Logiciels LiDAR
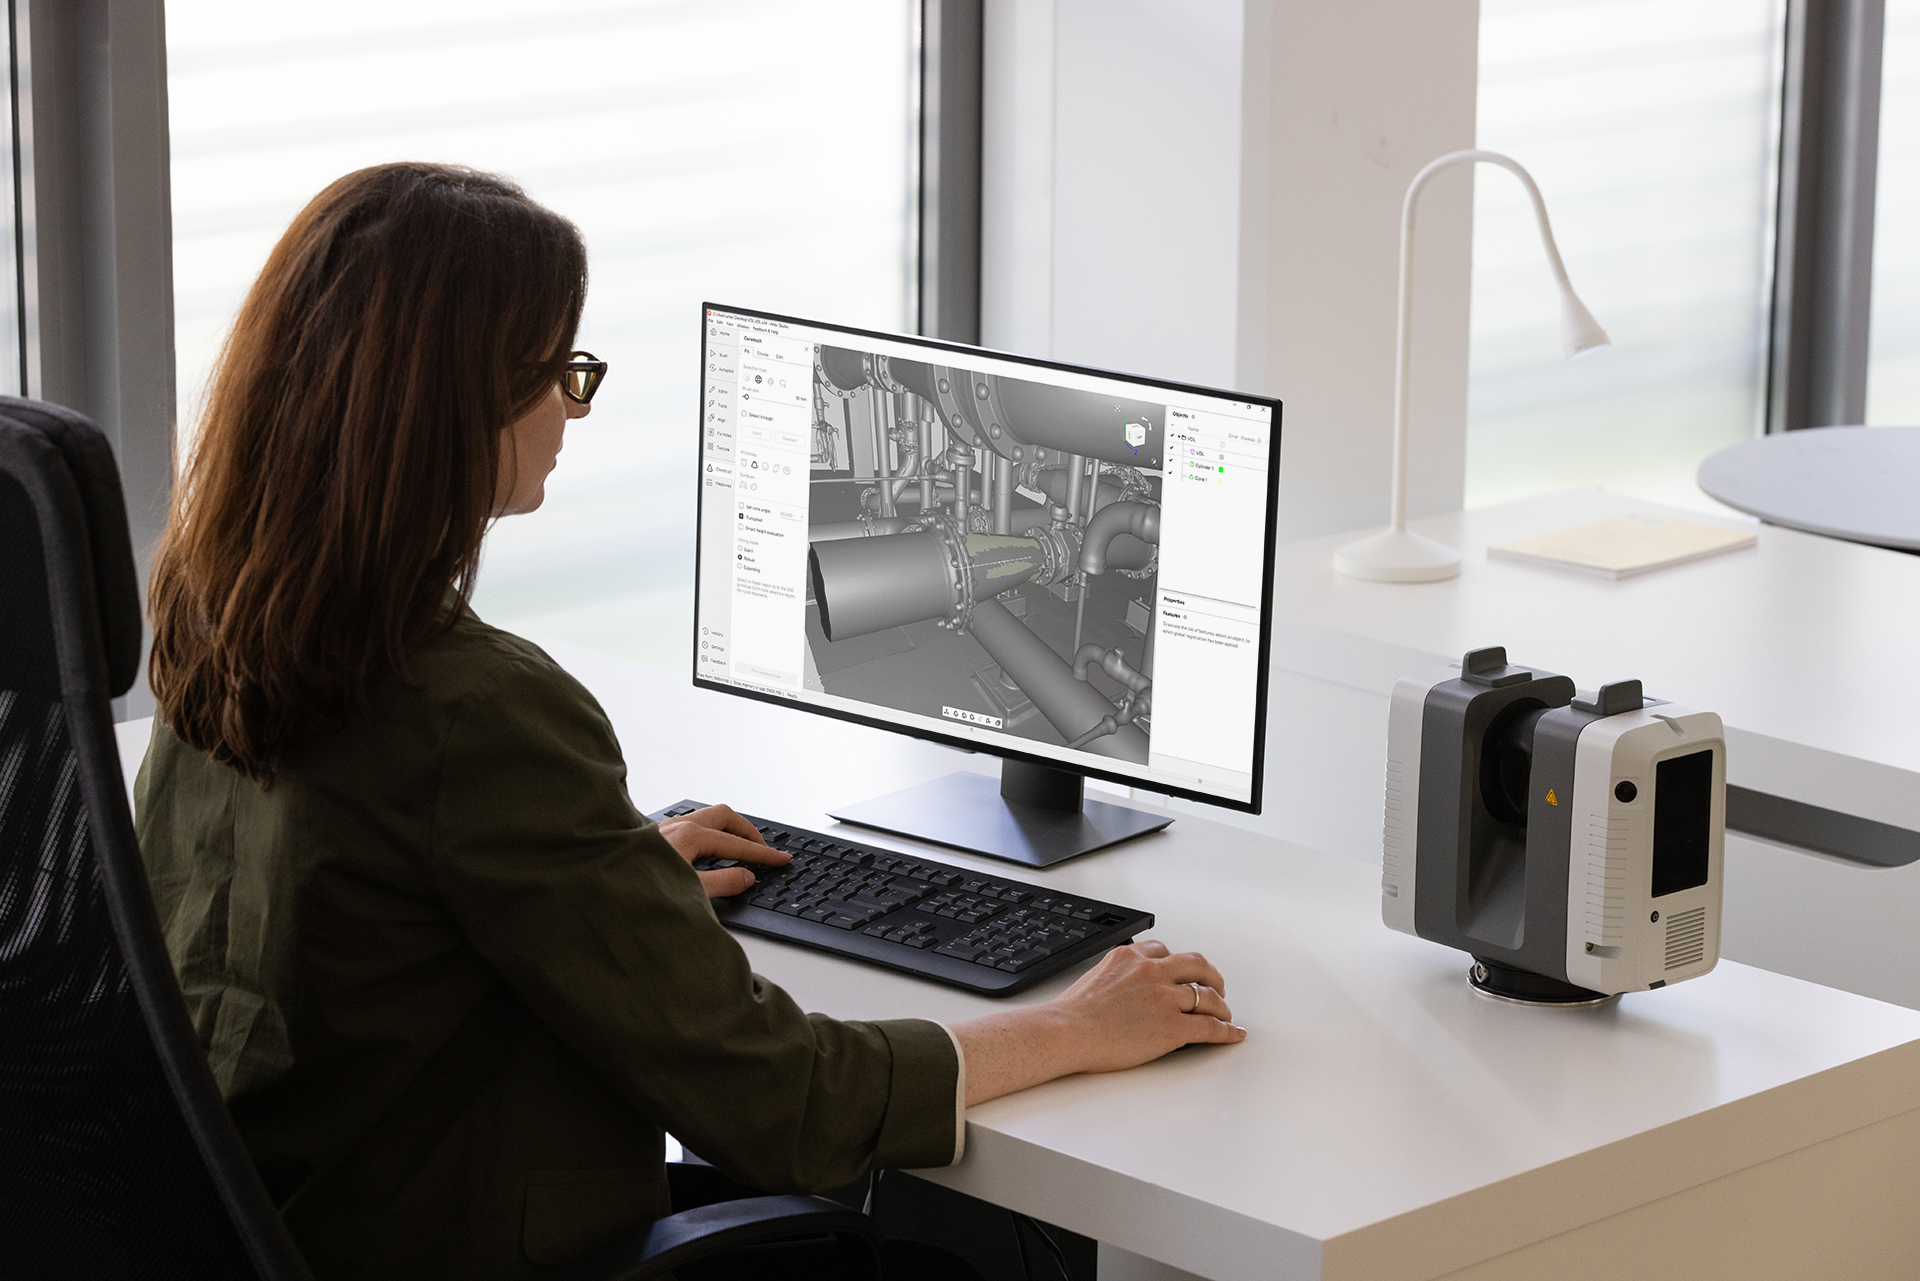
Les données de numérisation doivent être traitées avant de pouvoir être utilisées. Les numérisations brutes doivent être nettoyées du bruit et des points parasites. Elles sont ensuite recalées dans un nuage de points unique et, si nécessaire, géoréférencées, ce qui les relie à des coordonnées réelles. Ce n’est qu’alors qu’il est possible d’effectuer une mesure fiable. Le nuage de points peut ensuite être transformé en maillage 3D, comparé aux données de conception ou exporté vers des applications de CAO, BIM et SIG.
La plupart des fabricants de scanners fournissent leur propre logiciel de traitement : Leica Geosystems propose Cyclone, FARO propose SCENE et Trimble propose RealWorks. Des logiciels indépendants des fournisseurs tels qu’Autodesk ReCap et CloudCompare, open source, traitent les données provenant d’un large éventail d’appareils. Les nuages de points sont généralement échangés dans des formats ouverts tels que E57 et LAS ; ainsi, des données saisies sur un système peuvent être traitées sur un autre.
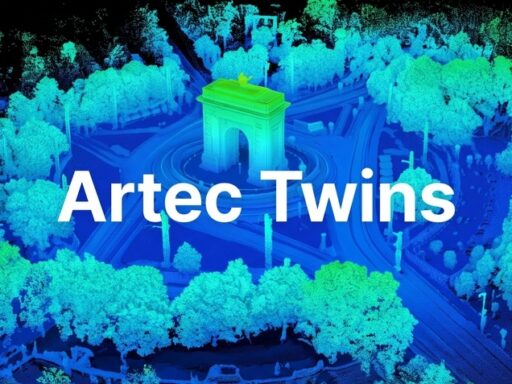
La plateforme d’Artec 3D pour les données à grande échelle est Artec Twins. Elle traite les données d’Artec Jet et fonctionne avec les autres scanners de l’entreprise, notamment Artec Ray II. Elle est conçue pour traiter, fusionner, géoréférencer, visualiser et inspecter de très grands jeux de données, et elle restitue en temps réel des scènes contenant des milliards de points.
Ses outils d’analyse comprennent des mesures de distance, de surface et de volume, des coupes transversales et des cartes de déviation comparant les données de numérisation à des modèles CAO. Les données peuvent être exportées dans des formats incluant LAS, LAZ, PLY, DXF et E57. Twins inclut également les fonctionnalités de traitement d’Artec Studio, le logiciel de l’entreprise pour scanners portables – et il peut générer des splats gaussiens, des reconstructions photoréalistes créées à partir de photographies, de vidéos ou de nuages de points LiDAR.
Conclusion
Le LiDAR sous-tend la planification des routes et des bâtiments, l’inspection aéronautique, la préservation du patrimoine et la navigation autonome. Le choix du bon scanner dépend de la tâche : les scanners stationnaires pour la précision, les systèmes aéroportés pour la couverture, et les systèmes mobiles et portables pour la vitesse. Avec l’augmentation des cadences d’acquisition et les capacités croissantes des appareils portables, le choix est plus vaste que jamais.
Questions fréquentes
Que signifie LiDAR ?
LiDAR signifie « détection et télémétrie par la lumière ».
Quelle est la différence entre le LiDAR à temps de vol et à décalage de phase ?
Un scanner à temps de vol envoie de courtes impulsions laser et mesure le temps nécessaire à chacune pour revenir. Un scanner à décalage de phase émet un faisceau continu et modulé, puis calcule la distance à partir du décalage entre les ondes émises et de retour.
Quelle est la précision du LiDAR ?
Les scanners stationnaires haut de gamme atteignent une précision comprise entre 2 mm à 10 m, les scanners SLAM portables travaillent généralement à environ un centimètre près, et les systèmes aéroportés à quelques centimètres près. La distance, la réflectivité de la surface, l’étalonnage et la météo influencent tous le résultat.
Qu’est-ce que le LiDAR SLAM ?
SLAM signifie localisation et cartographie simultanées. Les scanners SLAM calculent leur propre position à partir de données saisies en mouvement, afin que les opérateurs puissent parcourir les sites tout en numérisant plutôt que d’installer un trépied dans des positions fixes.
Le LiDAR peut-il voir à travers les arbres ?
Pas à travers un feuillage dense, mais les impulsions laser peuvent passer par les ouvertures d’une canopée et atteindre le sol en dessous. En séparant les retours des feuilles, des branches et du sol, le LiDAR aéroporté peut cartographier le terrain sous le couvert forestier, ce que la photographie aérienne ne peut pas faire.
Le LiDAR fonctionne-t-il dans l’obscurité ?
Oui. Le LiDAR fournit sa propre source lumineuse ; il mesure donc la géométrie aussi bien de jour que de nuit. Les scanners qui ajoutent de la couleur au nuage de points à l’aide de caméras intégrées nécessitent toutefois un éclairage adéquat pour cette partie de l’acquisition.
Le LiDAR est-il sans danger pour les yeux ?
La plupart des scanners terrestres et portables professionnels, notamment Artec Ray II et Artec Jet, utilisent des lasers de Classe 1, considérés comme sans danger pour les yeux dans des conditions normales d’utilisation. La classe laser varie d’un produit à l’autre ; il est donc toujours utile de vérifier les spécifications du fabricant.
Un capteur LiDAR de smartphone peut-il remplacer un scanner professionnel ?
Non. Les capteurs LiDAR des iPhone Pro et iPad Pro d’Apple ont une portée d’environ 5 m et sont conçus pour la réalité augmentée et la numérisation occasionnelle. Ils ne disposent pas de la précision, de la résolution et de la portée nécessaires à l’ingénierie, à l’inspection ou au relevé.